Co je automatizovaná inspekce infrastruktury pomocí dronů?
Automatizovaná inspekce infrastruktury pomocí dronů
Definice a součásti systému
Automatizovaná inspekce infrastruktury pomocí dronů je technologický proces, při kterém bezpilotní letoun (UAV) provádí předem naprogramovanou letovou misi, definovanou waypointy, mřížkovými vzory, koridorovými trasami nebo drahami vedenými 3D modelem, za účelem pořízení snímků a senzorových dat o infrastrukturních aktivech s minimálním zásahem člověka během fáze sběru dat. Systém nahrazuje tradiční model, kdy dálkový pilot ručně řídí každý letový pohyb, plánem mise, který dron provádí autonomně, přičemž přesně dodržuje definované parametry pro výšku, rychlost, kurz, interval spouštění kamery, orientaci gimbalu a procento překryvu.
Architektura systému zahrnuje osm základních součástí integrovaných do bezproblémového inspekčního pracovního postupu:
UAV platforma, Drakové letadlo, pohonný systém, letový řadič a avionika, které poskytují fyzickou schopnost letu. Platformy sahají od malých multikoptér (DJI Mavic 3 Enterprise, Skydio X10) o hmotnosti pod 4 kg pro inspekci vozovek až po větší systémy (DJI Matrice 350 RTX, Freefly Astro) schopné nést více vybavení pro komplexní průzkumy infrastruktury. Klíčové specifikace zahrnují maximální vzletovou hmotnost (MTOW), výdrž letu (typicky 25-45 minut s vybavením), IP stupeň krytí pro odolnost vůči prostředí a redundanci v kritických systémech, jako jsou GNSS přijímače, IMU a pohon.
Software pro plánování mise, Pozemní aplikace, kde operátoři definují inspekční misi před letem. Mezi přední platformy patří UgCS, DJI Pilot 2, Pix4Dcapture, DroneDeploy a Skydio Cloud. Tyto nástroje umožňují operátorům kreslit oblasti průzkumu na mapě, specifikovat procenta překryvu, nastavit výšku a rychlost, definovat úhly gimbalu a konfigurovat parametry kamery. Pokročilé plánovače misí podporují sledování terénu pomocí digitálního výškového modelu (DEM) pro udržení konstantní vzdálenosti vzorku na zemi (GSD) nad proměnlivým terénem, plánování založené na 3D modelu pro složité konstrukce, jako jsou mosty a budovy, a orchestrování více letů pro pokrytí velkých oblastí.
Senzorová vybavení, Misí specifické nástroje pro sběr dat namontované na dronu. Výběr vybavení přímo určuje, které typy vad lze detekovat. RGB kamery jsou standardem pro vizuální detekci trhlin a generování ortomozaiček. Termální kamery detekují podpovrchovou vlhkost, delaminaci a izolační vady. LiDAR skenery generují vysoce přesná mračna bodů pro analýzu deformací a průzkumy pronikající vegetací. Multispektrální senzory umožňují klasifikaci materiálů a hodnocení zdraví vegetace. Hmotnost vybavení, spotřeba energie, datová rychlost a fyzické rozměry musí být kompatibilní s nosností UAV platformy a montážními prvky.
Detekce a vyhýbání se překážkám (ODA), Palubní senzorový a procesní systém, který zabraňuje dronu v kolizi s překážkami během automatizovaného letu. Moderní systémy používají stereoskopické kamery, senzory doby letu, LiDAR nebo milimetrový radar k detekci překážek v letové dráze. Algoritmus vyhýbání buď přeplánuje trasu kolem překážky (přeplánování trasy), nebo pozastaví misi, dokud není překážka odstraněna. ODA je kritická pro nízkovýškovou inspekci složitých konstrukcí, kde jeřáby, elektrická vedení, vegetace a konstrukční prvky nemusí být přítomny v předem nahraných mapových datech.
Datové spojení pro řízení a kontrolu (C2), Komunikační kanál mezi pozemní řídicí stanicí a UAV pro přenos telemetrie, letových příkazů a dat z vybavení. Pro automatizované inspekční mise musí C2 spojení poskytovat dostatečnou šířku pásma pro streamování videa v reálném čase, aktualizace polohy s frekvencí 5-10 Hz a přenos příkazů s latencí pod 100 milisekund. Pro operace BVLOS C2 spojení typicky využívá mobilní sítě 4G/5G nebo satelitní spoje v Ku pásmu s automatickým předáváním mezi pozemními reléovými stanicemi. Redundantní C2 spojení s automatickým přepnutím jsou vyžadována pro operace mimo vizuální přímou viditelnost podle ICAO Doc 10019.
Automatizovaný systém přenosu dat, Mechanismus pro přenos zachycených inspekčních dat z dronu do zpracovatelské infrastruktury. Metody zahrnují přímý přenos přes WiFi nebo USB-C po přistání, mobilní upload během letu pro menší datové sady a automatizované dokovací stanice, které přenášejí data a dobíjejí baterie bez zásahu člověka. Dokovací stanice DVI2AM od Techno Sky, v provozu na italských letištích od roku 2022, demonstruje plně automatizovaný přenos dat, kdy dron přistává na stanici, přesně dokuje pomocí RTK naváděného přistání, přenáší data prostřednictvím vysokorychlostní místní sítě a automaticky se dobíjí pro další misi.
Georeferencování a polohování, Systém, který zajišťuje, že každý snímek a datový bod je svázán se známou geografickou souřadnicí. Real-Time Kinematic (RTK) GNSS poskytuje polohovou přesnost 2-5 cm příjmem korekcí v reálném čase ze základnové stanice. Post-Processed Kinematic (PPK) dosahuje podobné přesnosti bez nutnosti živého datového spojení zaznamenáváním surových GNSS pozorování pro korekci po letu. Pozemní kontrolní body (GCP), fyzicky zaměřené značky se známými souřadnicemi, poskytují ukotvení absolutní přesnosti. Pro inspekci infrastruktury vyžadující přesnost 1-3 cm je standardní praxí kombinace RTK nebo PPK polohování s alespoň 5-8 GCP na projekt.
Analytický pipeline, Softwarový systém, který převádí surové snímky a senzorová data na užitečné výsledky inspekce. To obvykle zahrnuje fotogrammetrické zpracování (generování ortomozaičky a mračna bodů pomocí Structure from Motion), algoritmy počítačového vidění pro detekci a klasifikaci vad (modely hlubokého učení trénované na tisících označených snímků vad), měřicí nástroje pro výpočet šířky trhliny, plochy a objemu a reportovací moduly, které generují indexy stavu (PCI podle ASTM D5340), mapy vad a zprávy o detekci změn.
Automatizované plánování letu
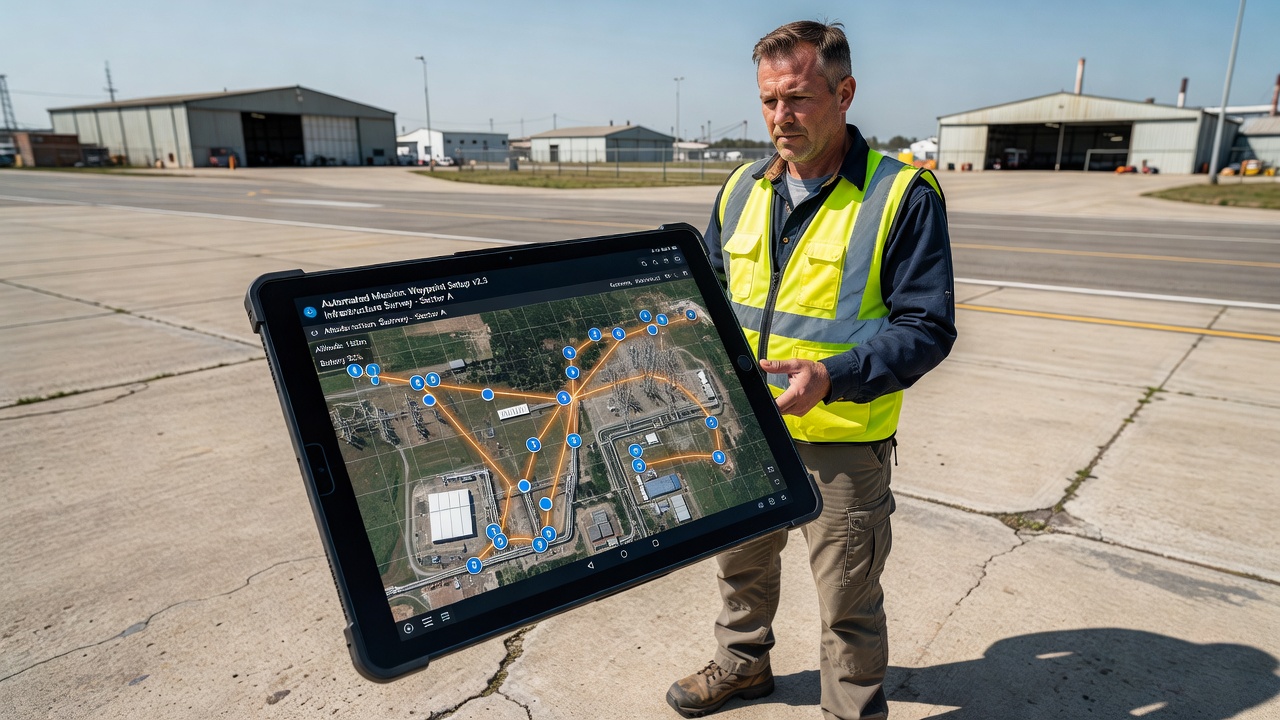
Automatizované plánování letu je proces definování kompletního profilu mise dronu před vzletem, zakódování letové dráhy, parametrů sběru dat a postupů pro nouzové situace do souboru mise, který letový řadič provádí autonomně. Tím se eliminuje variabilita zavedená ručním pilotováním, nekonzistentními úhly kamery, měnící se výškou, nerovnoměrnou rychlostí a vynechanými oblastmi pokrytí, a zajišťuje se, že každý průzkum produkuje data konzistentní kvality a pokrytí.
Plánování založené na waypointech
Plánování letu založené na waypointech definuje sekvenci geografických souřadnic (zeměpisná šířka, délka, výška), které dron postupně navštěvuje. Na každém waypointu může skript mise spustit specifické akce: pořídit snímek, upravit úhel gimbalu, změnit rychlost nebo zahájit záznam senzoru. Plánování pomocí waypointů je nejflexibilnější metoda, vhodná pro složité inspekční trasy, které sledují nepravidelnou geometrii aktiva.
Moderní plánování pomocí waypointů podporuje až 500-1000 waypointů na misi na komerčních platformách. Každému waypointu lze přiřadit specifický úhel sklonu gimbalu (od -90° nadir do +45° nahoru), což umožňuje dronu snímat vertikální povrchy, jako jsou mostní pilíře, fasády budov a opěrné zdi. Plánování pomocí waypointů se používá pro inspekci mostů, kde musí dron letět po trase, která sleduje mostovku, klesá pro kontrolu ložisek nosníků a stoupá pro snímání spodní strany mostovky, což je letová dráha, kterou nelze popsat jednoduchým mřížkovým nebo koridorovým vzorem.
Mřížkové plánování
Mřížkové plánování vytváří hadovitý nebo sekačkový vzor nad definovanou polygonální oblastí, s rovnoběžnými letovými liniemi rozmístěnými tak, aby bylo dosaženo specifikovaného bočního překryvu mezi sousedními snímky. Mřížkové plánování je standardní metodou pro plošné průzkumy vozovek, drah, pojezdových drah, odbavovacích ploch a velkých střešních ploch budov.
Klíčové parametry v mřížkovém plánování zahrnují:
- Výška AGL: Určuje GSD. Pro detekci trhlin na dráze produkují výšky 30-50 m AGL hodnoty GSD 1-3 mm/pixel u 20 MP kamer.
- Podélný překryv: Procento překryvu mezi po sobě jdoucími snímky podél letové linie. Průzkumy infrastruktury používají 80-90% podélný překryv.
- Boční překryv: Procento překryvu mezi sousedními letovými liniemi. Standardní hodnoty jsou 70-80% boční překryv.
- Rychlost: Rychlost nad zemí ovlivňuje pohybové rozmazání. Pro inspekci vozovek jsou typické rychlosti 3-8 m/s, omezené rychlostí závěrky kamery a přijatelnou tolerancí rozmazání (typicky <1 pixel).
- Dvojitá mřížka: Ortogonální druhý průchod otočený o 90° k primární mřížce, používaný pro 3D rekonstrukci konstrukcí, kde šikmé úhly pohledu zlepšují pokrytí vertikálních povrchů.
Pro standardní dráhu o délce 3 000 m (šířka 45 m) vyžaduje mřížkový průzkum ve výšce 50 m s 80% podélným překryvem a 70% bočním překryvem přibližně 450-600 snímků. Při GSD 1 cm/pixel to produkuje ortomozaičku o přibližně 300 milionech pixelů pokrývající celý rozsah dráhy.
Koridorové plánování
Koridorové plánování definuje letovou dráhu podél lineárního aktiva, středové linie dráhy, trasy potrubí, koridoru elektrického vedení nebo segmentu silnice. Dron sleduje středovou linii koridoru při zachování specifikovaného bočního odsazení a výškových parametrů pro konzistentní sběr dat podél délky aktiva.
Koridorové plánování je nezbytné pro inspekci lineární infrastruktury, protože mřížkové plánování přes celý ohraničující obdélník by bylo neefektivní. Pro dráhu sleduje koridor středovou linii dráhy v definované výšce, přičemž snímky jsou pořizovány v intervalech určených požadavkem na překryv. Šířka koridoru je nastavena tak, aby pokryla celou šířku dráhy včetně bezpečnostních okrajů. Pro dráhu o šířce 45 m zajišťuje šířka koridoru 60 m úplné pokrytí včetně krajnic.
Pokročilé koridorové plánování podporuje zakřivené trasy sledující geometrii aktiva, proměnnou výšku na základě profilu terénu a průchody v obou směrech pro stereoskopické pokrytí. Dron automaticky upravuje kurz, aby udržel zarovnání se směrem koridoru, což zajišťuje konzistentní úhel slunce a orientaci stínů v celém průzkumu.
Plánování založené na 3D modelu
Plánování založené na 3D modelu používá existující digitální model povrchu (DSM), model informací o budově (BIM) nebo mračno bodů aktiva k vygenerování letové dráhy, která udržuje konstantní vzdálenost od povrchu konstrukce. Toto je nejpokročilejší forma automatizovaného plánování letu a je nezbytná pro inspekci složitých 3D konstrukcí, jako jsou mosty, stadiony, průmyslové závody a přenosové věže.
Algoritmus plánování letu vypočítá povrch s odsazením v specifikované vzdálenosti (typicky 5-15 m pro detailní inspekci) a vygeneruje trasu, která pokrývá povrch konstrukce se specifikovaným překryvem. Dron udržuje konstantní vzdálenost k povrchu bez ohledu na to, zda je povrch vertikální, horizontální nebo zakřivený. U mostu to znamená, že dron letí po trase, která sleduje povrch mostovky, líce pilířů, spodní pásnice nosníků a zdi opěr, vše v jedné automatizované misi.
Plánování založené na 3D modelu bylo demonstrováno ve výzkumu Huang et al. (2023) pro inspekci exteriérů budov, kde byly BIM modely použity ke generování inspekčních tras, které dosahují vysoké míry pokrytí (přes 95%) s vyhýbáním se okluzím a bezkolizním provozem. Tato metoda je stále více přijímána pro inspekci mostů, kde složitá geometrie příhradových konstrukcí, lanových závěsů a ložiskových sestav činí ruční plánování letu nepraktickým.
Detekce a vyhýbání se překážkám
Detekce a vyhýbání se překážkám (ODA) je schopnost systému, která umožňuje dronu detekovat překážky v jeho letové dráze a autonomně podniknout vyhýbací manévr bez zásahu pilota. Pro automatizované inspekční mise, zejména ty prováděné v nízké výšce poblíž složité infrastruktury, je ODA nezbytnou bezpečnostní funkcí.
Senzorové technologie
Moderní systémy ODA využívají několik doplňkových senzorových modalit:
Stereoskopické vidění používá dvě nebo více dopředu směřujících kamer k výpočtu hloubkových map prostřednictvím triangulace, podobně jako lidské stereoskopické vidění. Hloubka je vypočítána pro každý pixel v překrývajícím se zorném poli kamer, což poskytuje husté informace o překážkách na vzdálenost 0,5-20 m. Autonomní engine Skydio používá šest 4K navigačních kamer uspořádaných do sférického pole, které poskytuje 360° pokrytí detekce překážek. Systém zpracovává 240+ milionů měření hloubky za sekundu na palubní platformě NVIDIA Jetson TX2, což umožňuje detekci překážek v reálném čase při letových rychlostech až 15 m/s.
Senzory doby letu (ToF) vysílají infračervené světelné pulsy a měří čas potřebný k návratu odrazu, čímž poskytují přímé měření vzdálenosti. ToF senzory jsou účinné na krátkou vzdálenost (0,1-10 m) a fungují za špatných světelných podmínek, kde systémy založené na vidění degradují. Běžně se používají pro detekci překážek směrem dolů během přistávání a pro přesné dokování v automatických nabíjecích stanicích.
LiDAR poskytuje aktivní 3D skenování prostředí vysíláním laserových pulsů a měřením doby návratu. LiDAR-based ODA pracuje na vzdálenost 50-200 m v závislosti na výkonu senzoru a odrazivosti cíle. Je účinný ve tmě, mlze a dešti, podmínkách, kde systémy založené na vidění selhávají. Ouster OS0-128, 128kanálový LiDAR běžně integrovaný na průmyslových dronech, poskytuje 90° vertikální zorné pole a 360° horizontální pokrytí, generující 2,6 milionu bodů za sekundu. LiDAR ODA je zvláště cenný pro operace BVLOS, kde dron musí detekovat a vyhýbat se jiným letadlům (pilotovaným i bezpilotním) během rozšířených misí mimo vizuální dosah.
Milimetrový radar používá rádiové vlny na frekvenci 77-79 GHz k detekci překážek na vzdálenost až 300 m, přičemž proniká mlhou, deštěm, prachem a kouřem účinněji než optické senzory. Radarová ODA poskytuje informace o vzdálenosti a rychlosti, ale omezené úhlové rozlišení, což ji činí vhodnou pro detekci velkých překážek a letadlového provozu spíše než malých překážek, jako jsou elektrická vedení.
Strategie vyhýbání se překážkám
Systémy ODA implementují několik strategií vyhýbání v závislosti na provozním režimu a typu překážky:
Zastavit a počkat, Dron pozastaví svůj pohyb vpřed, když je detekována překážka, a počká, dokud se překážka neodstraní nebo dokud nezasáhne operátor. Toto je nejbezpečnější strategie a je výchozím režimem pro většinu komerčních dronů.
Přeplánování trasy, Dron vypočítá alternativní trasu kolem detekované překážky při zachování celkových cílů mise. Algoritmy přeplánování trasy používají rychle prohledávající náhodné stromy (RRT), A* vyhledávání nebo metody potenciálního pole k nalezení bezkolizních tras. Tato strategie je nezbytná pro automatizovanou inspekci v přeplněných prostředích, kde by zastavení u každé překážky učinilo misi nepraktickou.
Stoupnout a pokračovat, Dron zvýší výšku, aby překonal překážku, a poté pokračuje v plánované letové dráze. Tato strategie funguje pro překážky omezené výšky, jako jsou vozidla, zařízení a malé stavby na místě inspekce.
Návrat k poslednímu bezpečnému waypointu, Pokud není nalezena žádná bezpečná alternativní trasa, dron se vrátí k poslednímu waypointu, kde měl jasnou letovou dráhu, a pozastaví činnost pro pokyny operátora. Toto je bezpečné chování při selhání, když ODA narazí na překážku, které se nelze bezpečně vyhnout žádnou dostupnou strategií.
Regulační požadavky
ICAO Doc 10019 (Manual on Remotely Piloted Aircraft Systems) specifikuje požadavky na detekci a vyhýbání se (DAA) pro operace RPAS, přičemž uvádí, že systém DAA musí poskytovat dálkovému pilotovi schopnost detekovat konfliktní provoz a jiná nebezpečí a manévrovat s RPA, aby se zabránilo kolizím. Pro automatizované inspekční drony operující BVLOS musí systém DAA prokázat ekvivalentní úroveň bezpečnosti jako požadavky na vizuální vyhýbání se u pilotovaných letadel (14 CFR 91.113 a ICAO Annex 2, Rule 14).
Navrhované pravidlo FAA Part 108 (Notice of Proposed Rulemaking, 2024) zahrnuje specifické požadavky pro automatizované drony operující BVLOS, nařizující, že letoun musí být vybaven systémem DAA schopným detekovat a vyhýbat se pilotovaným letadlům, překážkám a jiným UAS. Systém musí poskytovat alespoň úroveň bezpečnosti poskytovanou požadavky na vizuální vyhýbání se v Part 91.113, hodnocenou prostřednictvím procesu řízení bezpečnostních rizik FAA podle FAA Order 8040.4.
Operace mimo vizuální přímou viditelnost (BVLOS)
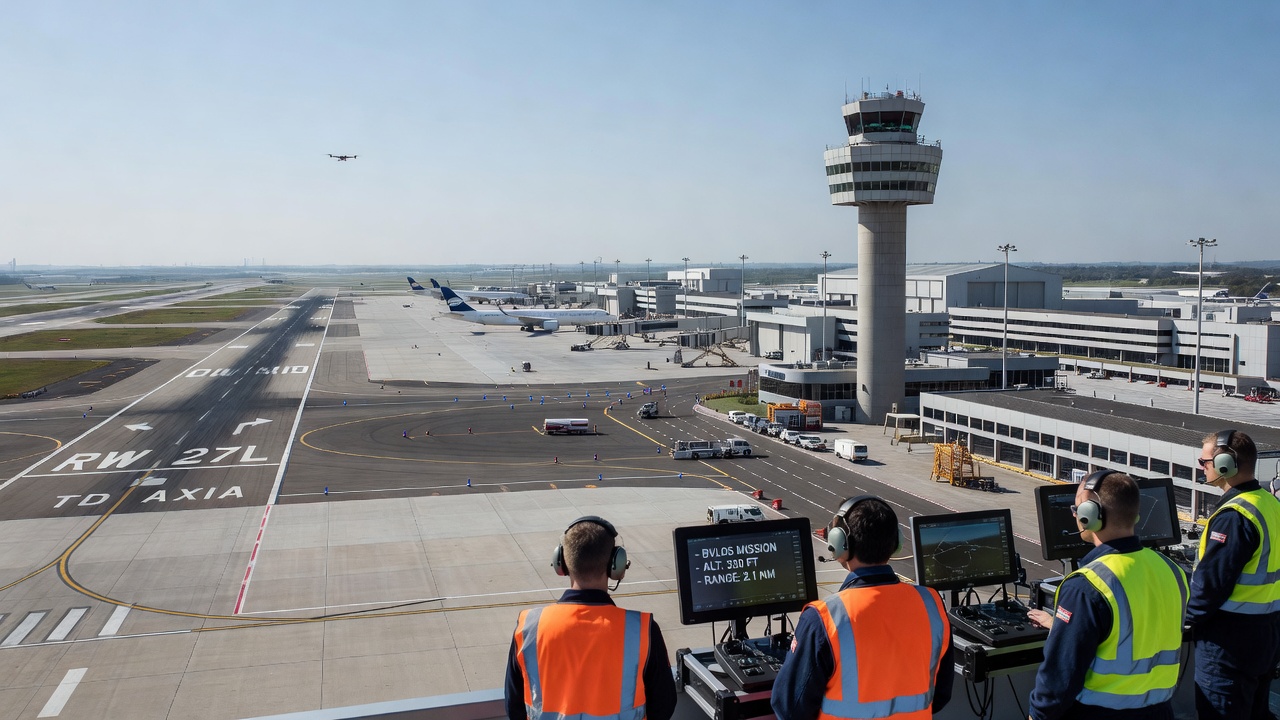
Beyond Visual Line of Sight (BVLOS) označuje operace dronu, při kterých letoun operuje mimo vizuální dosah dálkového pilota nebo vizuálního pozorovatele. BVLOS je umožňujícím regulačním rámcem pro automatizovanou inspekci infrastruktury ve velkém měřítku, protože umožňuje jedinému operátorovi prohlížet aktiva sahající tisíce metrů, celé délky drah, kilometry potrubí nebo rozsáhlé mostní sítě, aniž by bylo nutné přemísťovat pilota nebo vizuální pozorovatele podél aktiva.
Regulační rámec
Ve Spojených státech FAA Part 107 v současnosti vyžaduje vizuální přímou viditelnost (VLOS) pro komerční operace malých UAS. Operace BVLOS vyžadují výjimky podle 14 CFR 107.200, které musí operátor získat prokázáním ekvivalentní úrovně bezpečnosti prostřednictvím alternativních prostředků shody. Od roku 2024 vydala FAA méně než 600 výjimek BVLOS v celé zemi, přičemž míra schvalování roste s dozráváním technologie DAA.
NPRM FAA Part 108 (únor 2024) navrhuje vytvoření nového regulačního rámce specificky pro operace BVLOS. Navrhované požadavky zahrnují: (1) UAS musí být navržen podle standardů spolehlivosti doporučených FAA pro zamýšlené provozní prostředí, (2) UAS musí mít prostředek shody pro DAA, který splňuje nebo překračuje bezpečnost 14 CFR 91.113, (3) operátoři musí absolvovat další školení nad rámec certifikace dálkového pilota Part 107, (4) operace jsou omezeny na 400 ft AGL a třídy vzdušného prostoru G a E (s dodatečným povolením pro řízený vzdušný prostor) a (5) letoun musí být vybaven Remote ID vysílajícím na broadcastových i síťových protokolech.
V Evropě stanoví předpisy EASA podle prováděcího nařízení Komise (EU) 2019/947 tři provozní kategorie pro operace UAS. Operace BVLOS spadají do Specifické kategorie, která vyžaduje provozní povolení od národního leteckého úřadu (např. ENAC v Itálii, DGAC ve Francii, CAA ve Spojeném království). Operátor musí předložit Specific Operations Risk Assessment (SORA) podle pokynů JARUS, který vyhodnocuje provozní rizika a určuje požadovaná zmírňující opatření. Techno Sky získalo povolení ENAC pro BVLOS inspekci ILS na italských letištích v roce 2021, čímž se stalo prvním operátorem UAV autorizovaným pro operace BVLOS v letištním prostředí v Evropě.
Technické požadavky pro BVLOS
Úspěšné operace BVLOS vyžadují robustní technické systémy nad rámec standardních operací VLOS:
Spolehlivé C2 datové spojení s dostatečným dosahem pro udržení kontroly po celou dobu mise. Pro inspekci letištní dráhy pokrývající 3 000 m musí C2 spojení poskytovat pokrytí podél celé délky dráhy. Mobilní sítě 4G/5G jsou stále častěji používány pro C2 spojení BVLOS, přičemž dosah je omezen pouze pokrytím sítě. Frequency-hopping spread spectrum (FHSS) v pásmech ISM 2,4 GHz a 5,8 GHz poskytuje dosah 5-15 km při adekvátní výšce antény a přímé viditelnosti. Pro operace mimo dosah mobilní sítě poskytují satelitní spoje v Ku pásmu globální pokrytí s vyšší latencí (250-600 ms).
Remote ID vysílající identitu dronu, polohu, výšku, rychlost a polohu řídicí stanice. Remote ID umožňuje správcům vzdušného prostoru a pilotům pilotovaných letadel identifikovat a sledovat drony během letu. FAA vyžaduje Remote ID podle 14 CFR 89 pro všechny operace, s broadcast-based Remote ID v pásmu 915 MHz a síťovým přenosem přes Bluetooth nebo WiFi.
Systém pro ukončení letu (FTS), který může přivést dron k řízenému přistání nebo sestupu na padáku v případě kritického selhání systému. Pro operace BVLOS nad obydlenými oblastmi nebo kritickou infrastrukturou musí být FTS prokázán jako spolehlivě ukončující let v rámci definované bezpečné oblasti. Dron DVI2AM od Techno Sky zahrnuje FTS vyhovující EASA s balistickým padákem schopným bezpečného sestupu celého systému z provozní výšky.
Schopnost automatického závislého sledování – vysílání (ADS-B) IN přijímat přenosy z pilotovaných letadel v okolí, poskytující situační povědomí, které doplňuje systém DAA. Dron musí být vybaven přijímačem ADS-B, který může dekódovat vysílání Extended Squitter na 1090 MHz a upozornit operátora na konvergující provoz.
Senzorová vybavení
Senzorové vybavení nesené inspekčním dronem určuje, které typy vad lze detekovat, dosažitelnou přesnost měření a datové produkty, které lze generovat. Různé scénáře inspekce infrastruktury vyžadují různé kombinace senzorů.
RGB kamery
RGB (viditelné spektrum) kamery zachycují barevné snímky s červeným, zeleným a modrým kanálem, čímž produkují snímky odpovídající lidskému vizuálnímu vnímání. Vysoce rozlišovací RGB kamery jsou primárním senzorem pro inspekci vozovek, detekci trhlin, mapování povrchových vad a generování ortomozaiček.
Moderní RGB kamery pro drony nabízejí rozlišení 20-61 megapixelů s globálními závěrkami, které eliminují zkreslení rolovací závěrky, což je kritické pro konzistentní fotogrammetrickou rekonstrukci. Sony full-frame 61 MP senzor (používaný ve vybaveních Phase One iXM-60 a Hasselblad H6D-100c) poskytuje výjimečnou kvalitu obrazu při GSD 1 cm nebo jemnějším ze standardních inspekčních výšek.
Pro inspekci vozovek drah musí RGB kamery rozlišit trhliny široké až 0,3 mm. Ve výšce 30 m s ohniskovou vzdáleností 24 mm a velikostí pixelu 3,76 µm je GSD 4,7 mm/pixel, což je nedostatečné pro detekci trhlin pod milimetr. Pro dosažení GSD 1 mm/pixel musí dron letět ve výšce 15 m nebo použít delší ohniskovou vzdálenost, což obojí snižuje plochu pokrytou na snímek a prodlužuje dobu letu. Průmyslovým standardem pro PCI průzkumy drah je GSD 1-3 mm/pixel, což vyžaduje pečlivou rovnováhu mezi efektivitou pokrytí a schopností detekce trhlin.
Termální infračervené kamery
Termální infračervené kamery detekují dlouhovlnné infračervené záření (vlnová délka 8-14 µm) emitované všemi objekty nad absolutní nulou. Termální zobrazování odhaluje teplotní rozdíly na kontrolovaném povrchu, které indikují podpovrchové podmínky neviditelné pro RGB kamery.
Termální inspekce detekuje: pronikání vlhkosti, kde evaporativní chlazení vytváří studená místa na vlhkých površích, delaminaci, kde zachycené vzduchové kapsy vytvářejí tepelné bariéry produkující teplá místa během slunečního ohřevu a studená místa během nočního ochlazování, podpovrchové dutiny, kde vzduchové mezery vytvářejí izolační efekty viditelné jako teplotní anomálie, a odlupování, kde oddělení betonu vytváří tepelné mosty mezi neporušenými a oddělenými vrstvami.
FLIR Tau 2 a DJI Zenmuse H20T jsou běžná termální vybavení pro inspekci dronem, nabízející rozlišení 640 × 512 pixelů s tepelnou citlivostí 0,05°C (Noise Equivalent Temperature Difference, NETD). Pro inspekci vozovek jsou termální průzkumy prováděny během cyklu slunečního ohřevu (10:00-14:00 místního času), kdy sluneční ozáření vytváří maximální teplotní rozdíl mezi zdravým a delaminovaným povrchem vozovky. Výzkum Federal Highway Administration (FHWA-HIF-19-002) zjistil, že termální průzkumy dronem detekovaly delaminované oblasti mostovek s přesností 85-90% ve srovnání s pozemními průzkumy metodou chain-drag a hammer-sound.
LiDAR skenery
Light Detection and Ranging (LiDAR) senzory vysílají laserové pulsy a měří čas potřebný k tomu, aby se každý puls odrazil od povrchů a vrátil se do senzoru, čímž produkují přímá 3D měření vzdálenosti. LiDAR generuje mračna bodů s typickou hustotou bodů 100-500 bodů na metr čtvereční z výšek dronu 50-100 m, s vertikální přesností 1-3 cm u senzorů průzkumné kvality.
LiDAR poskytuje tři klíčové schopnosti, které samotná fotogrammetrie nenabízí: pronikání vegetací, kde LiDAR pulsy procházejí mezerami v listoví k měření nadmořské výšky zemského povrchu, přímé 3D měření bez nutnosti textury obrazu nebo okolního světla a data intenzity odrazu, kde síla odraženého pulsu indikuje vlastnosti povrchového materiálu.
Pro inspekci infrastruktury se LiDAR používá pro: měření průhybu mostu při statickém zatížení (přesnost 2-5 mm s pozemním LiDAR), měření průvěsu elektrického vedení a ověřování světlé výšky, mapování terénu pro analýzu odvodnění a výpočet objemu a ověřování skutečného provedení oproti návrhovým modelům. Riegl VUX-1LR, populární LiDAR senzor pro drony, dosahuje dosahu 100 m s přesností 10 mm na 50 m a frekvencí opakování pulsů 400 kHz, čímž produkuje mračna bodů s až 100 body na metr čtvereční z výšky 50 m.
Multispektrální senzory
Multispektrální senzory zachycují snímky v několika úzkých vlnových pásmech mimo viditelné spektrum, typicky zahrnujících červený okraj (710-730 nm), blízké infračervené (840-860 nm) a někdy několik pásem ve viditelném spektru. Multispektrální data umožňují klasifikaci materiálů prostřednictvím analýzy spektrálního podpisu, kde různé materiály (asfalt, beton, vegetace, voda, kov) odrážejí různé podíly dopadajícího záření na každé vlnové délce.
Pro inspekci vozovek mohou multispektrální senzory rozlišit mezi asfaltovými a betonovými povrchy, identifikovat oblasti kontaminace olejem nebo palivem (které se projevují jako absorpční rysy v pásmech SWIR), detekovat zarůstání vegetace na okrajích vozovky a posuzovat obsah vlhkosti prostřednictvím absorpčních pásem vody v blízkém infračerveném spektru. Micasense RedEdge-P poskytuje pět spektrálních pásem (modré, zelené, červené, červený okraj, blízké infračervené) s rozlišením 1,2 MP na pásmo, s downwelling light sensor (DLS) pro kalibraci okolních světelných podmínek.
Konzistence sběru dat
Konzistence dat napříč opakovanými průzkumy je definující výhodou automatizované inspekce dronem oproti manuálním metodám. Když dron sleduje stejnou naprogramovanou letovou dráhu s identickými parametry při každé návštěvě, výsledné datové sady lze přímo porovnávat pro detekci změn bez matoucích účinků proměnlivých podmínek snímání.
Letové parametry s definovanou tolerancí
Následující parametry musí být řízeny v rámci definovaných tolerancí, aby byla zajištěna konzistence dat:
| Parametr | Cílová hodnota | Tolerance | Účinek odchylky |
|---|---|---|---|
| Letová výška (AGL) | 50 m | ±1 m | Změna GSD o ±2%, chyba kalibrace měření |
| Rychlost nad zemí | 5 m/s | ±0,5 m/s | Variace pohybového rozmazání, nekonzistence překryvu snímků |
| Podélný překryv | 80% | ±2% | Selhání přiřazování bodů, pokud je příliš nízký, plýtvání, pokud je příliš vysoký |
| Boční překryv | 70% | ±3% | Selhání přiřazování pruhů, mezery v DSM |
| Úhel sklonu gimbalu | -90° (nadir) | ±1° | Posun georeferencování, nesoulad švů ortomozaičky |
| Úhel slunce | >30° sluneční elevace | ±5° | Variace délky stínu, falešně pozitivní detekce trhlin |
| Expozice kamery | Manuální fixní | Stejné ISO/clona/rychlost závěrky | Posun barevného vyvážení, degradace přiřazování prvků |
Konzistence georeferencování
Automatizovaná inspekce se spoléhá na konzistentní georeferencování napříč průzkumy. RTK GNSS polohování poskytuje polohu kamery dronu v každém bodě pořízení snímku s přesností 2-5 cm. Tato poloha v kombinaci s orientací kamery (úhly gimbalu) definuje parametry vnější orientace kamery, které ukotvují každý snímek v geografickém prostoru.
Pro analýzu detekce změn musí být opakované průzkumy co-registrovány do stejného souřadnicového referenčního systému. Proces co-registrace používá invariantní prvky (značení vozovky, světla dráhy, pevné konstrukce) k výpočtu transformace, která zarovná ortomozaičku z průzkumu N s ortomozaičkou z průzkumu 1. Zbytková chyba zarovnání po co-registraci by měla být menší než 2 pixely, což odpovídá 2-6 mm při typických hodnotách GSD.
Platforma TarmacView ověřuje vstupní data podle definovaných kritérií kvality, než je přijme do analytického pipeline. Pokud se letová výška odchyluje mimo toleranci nebo překryv klesne pod minimální práh, systém označí průzkum pro kontrolu kvality dat. Toto gatekeeping zajišťuje, že do pracovního postupu hodnocení stavu vstupují pouze konzistentní data vhodná pro analýzu.
Standardizace osvětlení a prostředí
Konzistentní světelné podmínky snižují falešně pozitivní výsledky v automatizované detekci vad. Trhliny ve vozovce vytvářejí různé vizuální podpisy při různých úhlech slunce: 1 mm trhlina je jasně viditelná při nízkém úhlu slunce (10-20°), kde vrhá detekovatelný stín, ale téměř neviditelná při vysokém úhlu slunce (60-90°), kde je vnitřek trhliny přímo osvětlen.
Standardní praxe pro opakované průzkumy vozovek specifikuje, že lety by měly být prováděny v rozmezí ±1 hodiny stejného slunečního času při každé návštěvě, s oblačností nepřesahující 30% a bez stojaté vody na povrchu vozovky. Úhel sluneční elevace by měl přesahovat 30°, aby bylo zajištěno adekvátní osvětlení při zachování dostatečného stínového kontrastu pro algoritmy detekce trhlin. Modul plánování mise TarmacView automaticky vypočítává optimální letová okna na základě polohy průzkumu a data, přičemž zohledňuje místní sluneční efemeridy.
Automatizovaný přenos a zpracování dat
Automatizace přenosu a zpracování dat dokončuje end-to-end inspekční pracovní postup, který přeměňuje surové snímky na užitečné zprávy bez manuálního zásahu mezi letem a analýzou.
Metody přenosu dat
Přímý kabelový přenos je nejjednodušší metoda: operátor připojí dron k počítači přes USB-C nebo Ethernet po přistání a ručně zahájí stahování dat. Pro průzkum dráhy s 300 snímky při 20 MP (přibližně 6 GB dat) trvá přenos přes USB 3.0 2-5 minut. Tato metoda je spolehlivá, ale vyžaduje lidskou přítomnost a manuální akci, což omezuje stupeň automatizace.
Přenos přes dokovací stanici umožňuje plně automatizované přenášení dat. Když dron přistane na dokovací stanici, vysokorychlostní datové připojení (USB 3.0 nebo Gigabit Ethernet) automaticky zahájí přenos dat, zatímco stanice současně začne nabíjet baterie. Stanice DJI Dock 2 a DVI2AM od Techno Sky obě podporují tuto funkci. Data jsou přenesena na místní server nebo cloudové úložiště během 10-15 minut pro kompletní průzkum. Stanice může připravit dron na další misi, s nabitými bateriemi, ověřenou kalibrací senzorů a aktualizovaným letovým plánem, bez jakékoli lidské interakce.
Mobilní přenos během letu streamuje data do cloudového zpracování během samotné mise, pomocí modemů 4G/5G integrovaných do dronu. To umožňuje zpracování téměř v reálném čase, kdy generování ortomozaičky začíná ještě před přistáním dronu. Pro velké datové sady (6+ GB na průzkum) prodlužuje mobilní přenos dobu doručení dat ve srovnání s přenosem přes dokovací stanici (30-60 minut), ale poskytuje výhodu rychlého obratu pro časově kritické inspekce.
Automatizovaný zpracovatelský pipeline
Automatizovaný zpracovatelský pipeline převádí surové snímky na inspekční výstupy v několika fázích:
Fotogrammetrická rekonstrukce používá algoritmy Structure from Motion k zarovnání snímků, výpočtu poloh kamer, generování hustých mračen bodů a produkci ortomozaiček a DSM. Zpracování průzkumu dráhy s 300 snímky při GSD 1 cm vyžaduje přibližně 2-4 hodiny na GPU akcelerované pracovní stanici (NVIDIA RTX 4090 nebo ekvivalent). Cloudové zpracovatelské služby (Pix4Dmatic, Agisoft Metashape cloud) zkracují tuto dobu na 30-60 minut pomocí distribuovaného výpočtu napříč více GPU uzly.
Zajištění kvality ověřuje rekonstrukci podle definovaných kritérií: GSD v toleranci cíle letového plánu, RMSE kontrolního bodu pod 2 cm horizontálně a 3 cm vertikálně, kontinuita švů ortomozaičky bez viditelných artefaktů prolínání nebo barevných nesouladů, hustota mračna bodů dostatečná pro detekci vad při požadované minimální velikosti prvku.
Detekce a klasifikace vad aplikuje algoritmy počítačového vidění a modely hlubokého učení k identifikaci, klasifikaci a měření povrchových vad na ortomozaičce. Model hlubokého učení, typicky architektura U-Net, DeepLabV3+ nebo Mask R-CNN trénovaná na 10 000+ označených snímcích vad infrastruktury, provádí sémantickou segmentaci na úrovni pixelů, která klasifikuje každý pixel jako neporušený povrch, trhlina (podélná, příčná, aligátorová, bloková), odlup, záplata, výtluk nebo poškození spáry. Šířka trhliny je měřena s přesností 0,2 mm pomocí sub-pixelové detekce hran.
Výpočet indexu stavu vypočítává agregované metriky stavu vozovky podle metodiky PCI ASTM D5340. Vozovka je rozdělena na vzorkovací jednotky (typicky 20 souvislých desek pro spárovanou betonovou vozovku nebo úseky 500 m² pro asfaltovou vozovku). V rámci každé vzorkovací jednotky je vypočítána hustota každého typu vady na každé úrovni závažnosti, hodnoty odečtu jsou určeny z tabulek ASTM a PCI je vypočítáno na stupnici 0-100.
Integrace s TarmacView
Inspekční platforma TarmacView poskytuje analytický a reportovací engine, který spotřebovává data z automatizovaných průzkumů dronem a produkuje hodnocení stavu v souladu s průmyslovými standardy letectví. Na letišti je průzkum, který ji živí, inspekce letiště dronem , prováděná mezi pohyby letadel a polohovaná pomocí RTK GNSS, která pokrývá geometrii, relativní fotometrii a stav povrchu a končí u absolutní fotometrie, elektrického testování a kalibrace radionavigačních pomůcek.
Vstupní požadavky
TarmacView přijímá ortomozaičky, mračna bodů a DSM data generovaná z automatizovaných průzkumů dronem. Vstupní požadavky zahrnují: GSD ortomozaičky 1-3 mm/pixel pro analýzu PCI dráhy, s vyšším GSD (1 mm nebo lepší) vyžadovaným pro měření šířky trhliny pod 0,5 mm. Ortomozaička musí být georeferencována ve známém souřadnicovém referenčním systému (WGS84 UTM nebo místní CRS) s validací kontrolního bodu. Překryv snímků musí být ověřen, že splňuje minimální prahové hodnoty požadované pro fotogrammetrickou rekonstrukci (80% podélný, 70% boční). Data musí být dodána s kompletními EXIF metadaty včetně GNSS polohy, výšky, orientace gimbalu, kalibračních parametrů kamery a časového razítka pořízení pro každý snímek.
Analytický pracovní postup
Když je datová sada průzkumu nahrána do TarmacView, platforma provádí strukturovaný analytický pracovní postup:
Ingesce dat, Ortomozaička a mračno bodů jsou načteny do prostorové databáze. Metadata (datum průzkumu, letové parametry, model dronu, model kamery, GSD, CRS) jsou extrahována a ověřena podle požadavků projektu.
Segmentace vozovky, Plocha vozovky je automaticky extrahována z ortomozaičky pomocí modelů segmentace hlubokého učení trénovaných na snímcích letišť. Značení drah, krajnice, ochranné plochy a sousední pojezdové dráhy jsou identifikovány a odděleny od analyzované vozovky.
Vymezení vzorkovacích jednotek, Vozovka je rozdělena na PCI vzorkovací jednotky podle ASTM D5340. Pro spárovanou betonovou letištní vozovku jsou jednotky definovány jako 20 po sobě jdoucích desek (±1 deska) podle ASTM D5340-19 Section 8.3.1. Pro asfaltovou vozovku jsou jednotky přibližně 500 m². Hranice vzorkovacích jednotek jsou uloženy jako prostorové polygony v GIS datovém modelu.
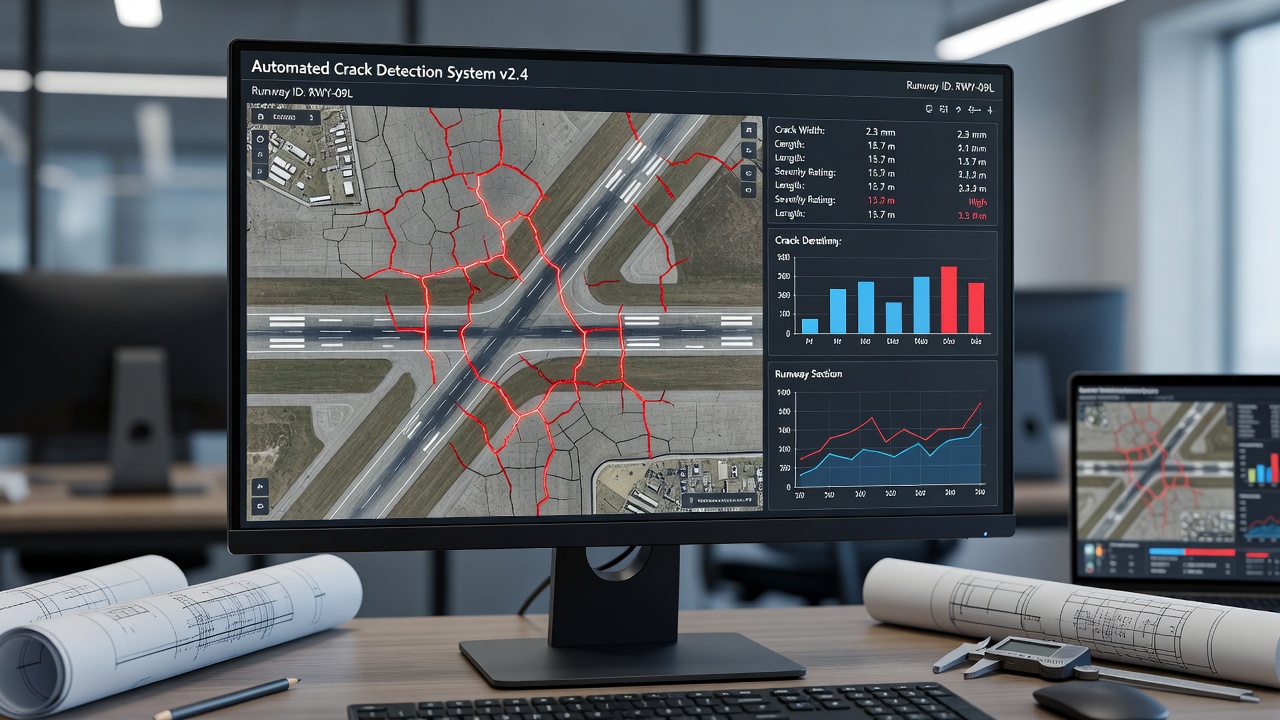
Automatizovaná detekce vad, Pipeline počítačového vidění zpracovává každou vzorkovací jednotku, detekuje a klasifikuje všechny standardní typy vad PCI: typy trhlin (podélné, příčné, diagonální, aligátorové, blokové), odlup, záplata, poškození spáry, rohový lom, rozbitá deska, vyboulení, čerpání, pokles, sedání, výtluk, zvětrávání, vytékání pojiva, vyjíždění kolejí, zvlnění, deprese, vzdouvání a leštěné kamenivo. Každý výskyt vady je uložen jako georeferencovaný vektorový polygon s atributy pro typ vady, závažnost (Nízká, Střední, Vysoká podle kritérií ASTM), naměřené rozměry (délka, šířka, plocha) a skóre pravděpodobnosti z detekčního modelu.
Výpočet PCI, Pro každou vzorkovací jednotku jsou vypočítány hustoty vad, aplikovány hodnoty odečtu z křivek odečtu ASTM D5340 a korigovaná hodnota odečtu (CDV) je extrahována prostřednictvím iterativního přizpůsobení. Konečné PCI pro každou jednotku je vypočítáno jako 100 minus CDV.
Generování zprávy, TarmacView produkuje komplexní inspekční zprávu zahrnující: celkové PCI pro dráhu a PCI jednotlivých vzorkovacích jednotek, mapy vad překryté na ortomozaičce s barevně odlišenou závažností, tabulky měření trhlin s délkou, šířkou a klasifikací pro každou detekovanou trhlinu, statistické rozdělení typů vad napříč vozovkou a analýzu trendů porovnávající aktuální PCI s historickými průzkumy.
Regulační rámec
Automatizované inspekční operace dronem jsou řízeny vícevrstvým regulačním rámcem zahrnujícím mezinárodní standardy, národní předpisy a místní omezení vzdušného prostoru.
Mezinárodní: Standardy ICAO
ICAO Annex 6, Part IV, International Standards and Recommended Practices for Remotely Piloted Aircraft Systems (RPAS), účinný od listopadu 2026, stanoví mezinárodní rámec pro operace RPAS včetně inspekčních dronů. Annex pokrývá certifikaci letové způsobilosti (RPAS musí splňovat standardy typové certifikace přiměřené jejich kategorii), certifikaci operátora (operátoři musí vlastnit osvědčení operátora RPAS), licencování dálkových pilotů (piloti musí mít licenci dálkového pilota) a provozní pravidla pro automatizovaný let a let mimo vizuální přímou viditelnost.
ICAO Annex 14, Volume I, Aerodrome Design and Operations, řídí fyzické charakteristiky letišť včetně požadavků na stav povrchu vozovky. Annex specifikuje, že stav povrchu dráhy musí být monitorován a udržován v definovaných mezích, se zvláštním důrazem na třecí charakteristiky, nepravidelnosti povrchu a hromadění kontaminantů. Automatizovaná inspekce dronem poskytuje konzistentní, měřitelná data potřebná pro ověřování shody s Annex 14. Omezení výšky letiště pro operace dronů jsou řešena v Annex 14 Section 4.2 (Obstacle Limitation Surfaces) a Manual on Remotely Piloted Aircraft Systems (Doc 10019).
ICAO Doc 8071, Manual on Testing of Radio Navigation Aids, Volume 3 (Testing of Satellite-Based Radio Navigation Systems), odkazuje na UAV-based inspekci přistávacích systémů a jiných navaidů. Automatizované řešení UAV ILS inspekce od Techno Sky, schválené ENAC v roce 2021, demonstruje shodu s požadavky Doc 8071 na měření pro zarovnání kurzu localizeru, úhlu sestupové roviny a citlivosti výchylky.
Spojené státy: Předpisy FAA
14 CFR Part 107, Small Unmanned Aircraft Systems, řídí komerční operace UAS pod 25 kg (55 lbs). Klíčové požadavky pro automatizovanou inspekci: certifikace dálkového pilota (Part 107 Remote Pilot Certificate), registrace letounu, operace VLOS (nebo výjimka BVLOS podle 107.200), denní operace (nebo noční výjimka podle 107.29), maximální výška 400 ft AGL, maximální rychlost nad zemí 100 mph (87 uzlů) a shoda s Remote ID (14 CFR Part 89).
Výjimky Part 107 byly uděleny pro automatizované inspekční operace, když operátoři prokázali ekvivalentní bezpečnost. Od roku 2024 udělila FAA přes 1 200 výjimek BVLOS v celé zemi, přičemž 65% bylo schváleno pro operace v řízeném vzdušném prostoru s koordinací s řízením letového provozu.
14 CFR Part 108 (navrhováno, 2024), Vytvoří nový regulační rámec specificky pro BVLOS operace dronů. Navrhované pravidlo zahrnuje požadavky na: standardy návrhu a výroby letounu, analýzu spolehlivosti a pokračující letovou způsobilost, standardy výkonnosti systému DAA, certifikaci operátora s rozšířeným školením, provozní oprávnění bez individuálních žádostí o výjimku a standardizované provozní objemy BVLOS.
FAA Advisory Circular 107-2, Small Unmanned Aircraft Systems, poskytuje pokyny pro shodu s Part 107. AC 107-2A se specificky zabývá inspekčními operacemi, přičemž uvádí, že automatizované plánování a provádění letu je povoleno podle Part 107, pokud dálkový pilot zachovává schopnost přepsat automatizaci a ručně řídit letoun.
Evropa: Předpisy EASA
Prováděcí nařízení Komise (EU) 2019/947, Pravidla a postupy pro provoz bezpilotních letounů, stanoví tři provozní kategorie:
| Kategorie | Úroveň rizika | Požadavky | Relevance pro inspekci |
|---|---|---|---|
| Otevřená (A1, A2, A3) | Nízká | Není potřeba provozní oprávnění, označení třídy CE, registrace dronu | Malé inspekční drony (< 250 g nebo < 4 kg v A2) |
| Specifická (STS-01, STS-02) | Střední | Provozní oprávnění od CAA, SORA hodnocení rizik, prohlášení PDRA | Standardní inspekční operace včetně BVLOS s mitigacemi |
| Certifikovaná | Vysoká | Typová certifikace, osvědčení operátora, licencovaný dálkový pilot | Velké inspekční drony (> 25 kg), operace nad obydlenými oblastmi |
Specifická kategorie se vztahuje na většinu automatizovaných inspekčních operací, zejména BVLOS a lety nad kritickou infrastrukturou. Operátor musí předložit Specific Operations Risk Assessment (SORA) podle pokynů JARUS, který vyhodnocuje třídy pozemního a vzdušného rizika k určení požadovaných bezpečnostních mitigací. Povolení ENAC pro BVLOS inspekci ILS na italských letištích od Techno Sky spadá pod Specifickou kategorii s SORA prokazujícím, že automatizovaný let, redundantní C2 spoje a FTS snižují provozní riziko na přijatelnou úroveň.
EASA Light UAS Operator Certificate (LUC), Operátoři splňující specifické požadavky na způsobilost mohou sami autorizovat operace v rámci oprávnění udělených jejich LUC. Techno Sky vlastní EASA LUC, který autorizuje automatizované BVLOS inspekční operace na italských letištích, což dokazuje, že systém řízení bezpečnosti operátora, školicí program a provozní postupy splňují standardy EASA pro samoregulaci.
Požadavky na Remote ID
Remote ID je schopnost dronu za letu vysílat identifikaci, polohu, výšku, rychlost a polohu řídicí stanice. Remote ID umožňuje správcům vzdušného prostoru, pilotům pilotovaných letadel a donucovacím orgánům identifikovat a sledovat drony během letu.
Ve Spojených státech, 14 CFR Part 89, Remote Identification of Unmanned Aircraft, vyžadoval shodu s Remote ID do 16. září 2023. Drony vyrobené po tomto datu musí mít vestavěnou schopnost vysílání Remote ID, vysílající na WiFi nebo Bluetooth s frekvencí aktualizace 1 Hz s přesností polohy 10 m. Automatizované inspekční drony operující BVLOS musí vysílat Remote ID prostřednictvím broadcastových i síťových (internetových) metod.
V Evropě, Delegované nařízení (EU) 2019/945 vyžaduje Remote ID pro všechny drony ve Specifické kategorii a pro drony v Otevřené kategorii s označením třídy. Standard vyžaduje vysílání registračního čísla operátora, sériového čísla UAS, zeměpisné polohy UAS a stanice dálkového pilota a časového razítka.
Opakované průzkumy a detekce změn
Schopnost provádět opakovatelné automatizované průzkumy a detekovat změny v čase je jednou z nejvýkonnějších schopností, které automatizovaná inspekce dronem umožňuje. Konzistentní letové parametry, georeferencování a zpracování dat zajišťují, že rozdíly mezi po sobě jdoucími průzkumy odrážejí skutečné změny aktiva, nikoli variabilitu měření.
Metodologie časového srovnání
Detekce změn mezi po sobě jdoucími průzkumy následuje strukturovanou metodologii:
Co-registrace zarovnává ortomozaičku a mračno bodů z průzkumu N k výchozímu stavu z průzkumu 1 pomocí invariantních referenčních prvků. Transformační matice (typicky rigid-body nebo afinní transformace se 6-7 parametry) je vypočítána z automaticky přiřazených spojovacích bodů na značení vozovky, světlech dráhy a pevných konstrukcích. Zbytková chyba po co-registraci by měla být menší než 2 pixely. Co-registrace zohledňuje malé odchylky v letové dráze a GNSS polohování, které nelze eliminovat samotnou automatizací.
Diferenciace na úrovni pixelů vypočítává rozdíl v hodnotách pixelů mezi referenční a opakovanou ortomozaičkou pro každou polohu pixelu. Rozdílový snímek zvýrazňuje oblasti změny (nové trhliny, záplaty, znečištění, nahromadění gumy) jako regiony se statisticky významnou odchylkou hodnoty pixelu. Práh pro významnou změnu je nastaven na 3 standardní odchylky distribuce rozdílu na pixel, což odpovídá 99,7% úrovni spolehlivosti, že změna je skutečná, nikoli šum měření.
Detekce změn založená na vektorech pro konkrétní instance vad porovnává polygony trhlin a vad detekované v každém průzkumu. Trhlina detekovaná v průzkumu N, která nebyla přítomna v průzkumu N-1, je klasifikována jako nový vývoj. Trhlina, která se prodloužila o více než 5 cm mezi průzkumy, je klasifikována jako šíření. Trhliny, které se zmenšily na šířce nebo zmizely, jsou klasifikovány jako zásahy údržby (utěsněné nebo opravené). Každá instance změny je zaznamenána s velikostí změny, časovým intervalem a statistickou spolehlivostí.
Kvantitativní metriky změn
Následující metriky jsou vypočítávány pro každou vzorkovací jednotku mezi po sobě jdoucími průzkumy:
Delta PCI, Změna indexu stavu vozovky (PCI) mezi průzkumy, vyjádřená v bodech za rok. Delta PCI -5 bodů za rok indikuje, že vozovka degraduje o 5 PCI bodů ročně. Standard ASTM D5340 definuje, že změna PCI o více než 10 bodů mezi průzkumy je statisticky významná na 95% úrovni spolehlivosti pro řádně provedené průzkumy.
Změna hustoty trhlin, Změna celkové délky trhlin na jednotku plochy (m/m²), vyjádřená v lineárních metrech trhlin na 100 m². Nárůsty hustoty trhlin indikují vývoj únavových trhlin, šíření reflexních trhlin nebo růst tepelných trhlin.
Plocha nových vad, Celková plocha (m²) vozovky, která vyvinula nové vady (jakéhokoli typu) od předchozího průzkumu, vyjádřená jako procento plochy vzorkovací jednotky. Nové oblasti vad větší než 5% plochy jednotky opravňují k zásahu údržby podle kritérií prioritizace údržby ASTM.
Progrese hloubky kolejí, U asfaltové vozovky změna maximální hloubky koleje v každé zóně stopy kol, odvozená z porovnání DSM nebo mračna bodů. Progrese hloubky koleje přesahující 3 mm za rok ve vnější stopě kol indikuje strukturální zhoršení vyžadující vyšetření.
Hromadění usazenin gumy, Změna pokrytí pneumatikovou gumou v zóně dosednutí. Usazeniny gumy snižují součinitel tření povrchu o 30-50% při úrovních pokrytí nad 25%, což z něj činí kritický bezpečnostní parametr. Automatizované průzkumy dronem kvantifikují pokrytí gumou prostřednictvím multispektrální analýzy v blízkém infračerveném pásmu, kde guma vykazuje výrazné absorpční charakteristiky.
Aplikace na správu letištních vozovek
Příručka pro návrh letišť Mezinárodní organizace pro civilní letectví (Doc 9157, Part 3) doporučuje, aby průzkumy stavu vozovky byly prováděny v intervalech nepřesahujících: Ročně pro letiště s vysokou intenzitou provozu (roční počet odletů přesahující 25 000), Dvouletě pro střední intenzitu provozu (10 000-25 000 ročních odletů) a Tříletě pro nízkou intenzitu provozu (méně než 10 000 ročních odletů). Automatizovaná inspekce dronem umožňuje tyto doporučené frekvence při podstatně nižších nákladech než manuální průzkumy a výsledná časová řada dat poskytuje důkazní základnu pro predikci rychlosti degradace vozovky a optimalizaci načasování zásahů údržby.
Platforma TarmacView udržuje historický záznam každého průzkumu provedeného na letištní vozovce, což umožňuje longitudinální analýzu trendů napříč několika lety. Systém vypočítává křivky degradace pro každou vzorkovací jednotku, identifikuje jednotky s akcelerovanou degradací (kde delta PCI přesahuje průměr letiště o více než 2 standardní odchylky) a generuje seznamy prioritizace údržby seřazené podle očekávaného dopadu každého doporučeného zásahu na PCI. Tento přístup založený na datech posouvá správu vozovek od reaktivní údržby (oprava poruch, když nastanou) k prediktivní údržbě (zásah dříve, než se poruchy vyvinou), čímž snižuje životní náklady o odhadovaných 30-50% na základě studií správy vozovek FAA a US Air Force.
Shrnutí
Automatizovaná inspekce infrastruktury pomocí dronů nahrazuje subjektivní, variabilní manuální inspekci konzistentním, opakovatelným sběrem a analýzou dat. Systém integruje programované plánování letu, detekci a vyhýbání se překážkám, vícesenzorová vybavení, automatizovaný přenos dat a detekci vad poháněnou AI do bezproblémového end-to-end pracovního postupu. Pro inspekci vozovek drah, primární aplikační doménu, technologie poskytuje vzdálenosti vzorku na zemi 1-3 mm, měření šířky trhliny s přesností 0,2 mm, výpočet indexu stavu vozovky podle ASTM D5340 a statisticky validovanou detekci změn napříč víceletými průzkumy. Regulační rámec pro automatizované inspekční operace se rychle vyvíjí, přičemž navrhovaný Part 108 FAA a provozní oprávnění Specifické kategorie EASA umožňují operace BVLOS na letištích a podél infrastrukturních koridorů. Jak senzorová technologie pokročí, zpracovatelské algoritmy se zlepší a regulační cesty dozrají, automatizovaná inspekce dronem se stane standardní metodou pro hodnocení stavu infrastruktury v odvětvích letectví, dopravy, energetiky a průmyslu.
Související termíny
- UAV (Unmanned Aerial Vehicle)
- Dron
- BVLOS (Beyond Visual Line of Sight)
- RTK / PPK Polohování
- Fotogrammetrie
- LiDAR
- Ortomozaička
- Index stavu vozovky (Pavement Condition Index)
- Detekce změn
- Plánování letu
- Detekce a vyhýbání se překážkám
- Pozemní kontrolní bod (Ground Control Point)
- Remote ID
Často kladené otázky
- Co je automatizovaná inspekce infrastruktury pomocí dronů?
- Automatizovaná inspekce infrastruktury pomocí dronů je proces, při kterém bezpilotní letoun sleduje předem naprogramovanou letovou dráhu, nastavenou pomocí waypointů, mřížkových vzorů nebo koridorových modelů ve 3D, aby pořídil konzistentní snímky a senzorová data o infrastrukturních aktivech, včetně drah, mostů, silnic a budov. Systém integruje plánování letu, vyhýbání se překážkám, správu senzorového vybavení a automatizovaný přenos dat do analytického pipeline, který vytváří mapy vad, indexy stavu (jako je PCI) a zprávy o detekci změn s minimálním zásahem pilota.
- Jak funguje automatizované plánování letu pro inspekce dronem?
- Automatizované plánování letu využívá software pro plánování mise k definování trasy dronu před vzletem. Plánování založené na waypointech nastavuje diskrétní cíle souřadnic GPS, které dron postupně navštěvuje. Mřížkové plánování vytváří hadovitý vzor pokrývající definovanou oblast s předepsaným překryvem (typicky 70-80% podélný a boční překryv pro fotogrammetrii). Koridorové plánování definuje trasu podél lineárního aktiva, jako je dráha nebo potrubí. Plánování založené na 3D modelu využívá digitální model povrchu k udržení konstantní vzdálenosti od složitých konstrukcí. Letový plán specifikuje výšku, rychlost, intervaly spouštění kamery, úhly gimbalu a parametry překryvu pro konzistentní sběr dat.
- Co je BVLOS a proč je důležité pro inspekci dronem?
- BVLOS (Beyond Visual Line of Sight) označuje operace dronu, při kterých letoun operuje mimo vizuální dosah pilota nebo pozorovatele. BVLOS je kritický pro inspekci infrastruktury, protože umožňuje jedinému operátorovi prohlížet dlouhá lineární aktiva, dráhy delší než 3 000 metrů, kilometry potrubí nebo rozsáhlé mostní sítě, aniž by bylo nutné přemísťovat stanoviště. Operace BVLOS vyžadují specializované regulační schválení, systémy detekce a vyhýbání se, spolehlivá datová spojení pro řízení a kontrolu (často využívající mobilní sítě 4G/5G nebo satelitní komunikaci) a redundantní bezpečnostní mechanismy včetně systémů pro ukončení letu.
- Jaká senzorová vybavení se používají při automatizované inspekci dronem?
- Mezi běžná senzorová vybavení patří RGB (viditelné spektrum) kamery pro detekci trhlin, mapování povrchových vad a tvorbu ortomozaiček s rozlišením 1-3 mm na pixel, termální infračervené kamery pro detekci podpovrchové vlhkosti, delaminace a izolačních vad, LiDAR skenery pro vysoce přesnou 3D mračna bodů, měření deformací a pronikání vegetací, a multispektrální senzory pro klasifikaci materiálů, hodnocení zdraví vegetace a výpočet vlhkostních indexů. Výběr vybavení závisí na konkrétních typech vad, které jsou cílem, a na cílech inspekce.
- Jak automatizovaná inspekce dronem zajišťuje konzistenci dat při opakovaných průzkumech?
- Konzistence dat je dosažena řízením klíčových letových parametrů na identické hodnoty při každé průzkumné misi: letová výška (typicky 30-60 m AGL pro inspekci vozovek), rychlost nad zemí (3-8 m/s v závislosti na rychlosti závěrky a požadovaném omezení rozmazání), překryv snímků (70-80% podélný a boční překryv), úhel gimbalu (fixní v nadiru, typicky -90 stupňů pro průzkumy vozovek) a nastavení kamery (fixní ISO, clona, rychlost závěrky a zaostření). Navigace pomocí GNSS waypointů s RTK nebo PPK polohováním zajišťuje, že dron sleduje stejnou trasu s horizontální přesností 2-5 cm. Inspekční platforma TarmacView ověřuje tyto parametry oproti základnímu profilu mise před přijetím dat z průzkumu.
- Jaké předpisy se vztahují na automatizovanou inspekci infrastruktury dronem?
- Ve Spojených státech upravuje FAA Part 107 komerční operace malých UAS, včetně požadavků na VLOS, certifikaci pilotů a provozní omezení. Operace BVLOS vyžadují výjimky z většiny pravidel Part 107. FAA navrhla Part 108 v roce 2024 speciálně pro umožnění rutinních BVLOS operací dronů. V Evropě stanoví předpisy EASA podle EU 2019/947 tři provozní kategorie (Otevřená, Specifická, Certifikovaná) s požadavky odstupňovanými podle rizika. ICAO Annex 6 Part IV a Annex 14 poskytují mezinárodní rámce pro operace RPAS a standardy pro letiště. Remote ID je ve většině jurisdikcí vyžadováno pro automatizované operace.
- Co je detekce změn v automatizované inspekci dronem?
- Detekce změn je proces porovnávání dat ze dvou nebo více průzkumů dronem stejného aktiva v různých časech za účelem identifikace, měření a klasifikace rozdílů. Pro inspekci vozovek to zahrnuje sledování šíření trhlin (změny délky, šířky a hustoty), detekci nových oblastí vad, měření prohlubování kolejí, kvantifikaci opotřebení povrchu a monitorování průběhu stavebních prací. Detekce změn vyžaduje konzistentní letové parametry napříč průzkumy, aby bylo zajištěno, že pozorované rozdíly odrážejí skutečné změny aktiva, nikoli variace ve sběru dat. Nástroje pro časové srovnání v TarmacView registrují po sobě jdoucí průzkumy a zvýrazňují statisticky významné změny.
- Jak se TarmacView integruje s automatizovanou inspekcí dronem?
- TarmacView poskytuje analytický pipeline, který zpracovává snímky pořízené dronem na užitečná hodnocení stavu. Platforma přijímá ortomozaičky a mračna bodů vytvořená z automatizovaných průzkumů dronem, aplikuje modely počítačového vidění a hlubokého učení pro automatickou detekci a klasifikaci trhlin, vypočítává index stavu vozovky (PCI) podle ASTM D5340, vytváří georeferencované mapy vad a produkuje inspekční zprávy v souladu s ICAO. TarmacView ověřuje vstupní data podle kritérií kvality mise, GSD, překryvu, ostrosti a přesnosti georeferencování, než je přijme do analytického pipeline, čímž zajišťuje, že automatizované inspekční pracovní postupy produkují spolehlivé výsledky připravené k auditu.
- Jaké jsou klíčové součásti automatizovaného inspekčního systému dronem?
- Automatizovaný inspekční systém dronem zahrnuje: (1) UAV platformu s odpovídající nosností, výdrží letu a redundancí, (2) software pro plánování mise pro definování letových drah, waypointů a parametrů sběru dat, (3) senzorová vybavení (RGB, termální, LiDAR, multispektrální) vybraná pro cílové typy vad, (4) systémy detekce a vyhýbání se překážkám využívající počítačové vidění, LiDAR nebo radar, (5) datové spojení pro řízení a kontrolu pro telemetrii a monitorování v reálném čase, (6) automatizované systémy přenosu dat (mobilní síť, WiFi nebo dokovací stanice), (7) fotogrammetrický nebo datový procesní software pro generování ortomozaiček, mračen bodů a modelů, a (8) analytický software pro detekci vad, měření a podávání zpráv o stavu.
- Jaké přesnosti lze dosáhnout pomocí automatizované inspekce dronem?
- Při správném použití pozemních kontrolních bodů a RTK/PPK GNSS polohování dosahuje automatizovaná inspekce dronem rutinně vzdálenosti vzorku na zemi 1-3 mm pro detekci trhlin ve vozovce, horizontální přesnosti 3-5 mm a vertikální přesnosti 5-10 mm pro generování ortomozaiček a mračen bodů, přesnosti měření šířky trhliny 0,2-0,5 mm a přesnosti výpočtu indexu stavu vozovky v rozmezí ±5 PCI bodů ve srovnání s manuálními průzkumy podle ASTM D5340. Pro inspekci mostů je dosažitelná přesnost měření světlé výšky 5-10 mm a detekce trhlin na betonových površích až do šířky 0,3 mm. Přesnost klesá bez pozemních kontrolních bodů na 2-5 m horizontálně, což činí nasazení GCP nezbytným pro výsledky na úrovni infrastruktury.