Was ist eine automatisierte drohnenbasierte Infrastrukturinspektion?
Automatisierte Drohnenbasierte Infrastrukturinspektion
Definition und Systemkomponenten
Automatisierte drohnenbasierte Infrastrukturinspektion ist ein technologischer Prozess, bei dem ein unbemanntes Luftfahrzeug (UAV) eine vorprogrammierte Flugmission ausführt, die durch Wegpunkte, Rastermuster, Korridorrouten oder 3D-modellgesteuerte Pfade definiert ist, um Bild- und Sensordaten von Infrastrukturanlagen mit minimalem menschlichem Eingriff während der Datenerfassungsphase zu erfassen. Das System ersetzt das traditionelle Modell eines entfernten Piloten, der jede Flugbewegung manuell steuert, durch einen Missionsplan, den die Drohne autonom ausführt, wobei sie genau definierte Parameter für Höhe, Geschwindigkeit, Kurs, Kameraauslöseintervall, Gimbal-Ausrichtung und Überlappungsprozentsatz einhält.
Die Systemarchitektur umfasst acht Kernkomponenten, die in einen nahtlosen Inspektionsworkflow integriert sind:
UAV-Plattform, Die Flugzeugzelle, das Antriebssystem, der Flugregler und die Avionik, die die physische Flugfähigkeit bereitstellen. Die Plattformen reichen von kleinen Multirotorern (DJI Mavic 3 Enterprise, Skydio X10) mit einem Gewicht unter 4 kg für die Fahrbahninspektion bis zu größeren Systemen (DJI Matrice 350 RTX, Freefly Astro), die mehrere Nutzlasten für umfassende Infrastrukturvermessungen tragen können. Zu den wichtigsten Spezifikationen gehören das maximale Startgewicht (MTOW), die Flugdauer (typischerweise 25-45 Minuten mit Nutzlast), die IP-Schutzart für Umwelttoleranz und die Redundanz in kritischen Systemen wie GNSS-Empfängern, IMUs und Antrieb.
Missionsplanungssoftware, Die bodengestützte Anwendung, in der Bediener die Inspektionsmission vor dem Flug definieren. Führende Plattformen sind UgCS, DJI Pilot 2, Pix4Dcapture, DroneDeploy und Skydio Cloud. Diese Werkzeuge ermöglichen es Bedienern, Vermessungsbereiche auf einer Karte zu zeichnen, Überlappungsprozentsätze anzugeben, Höhe und Geschwindigkeit festzulegen, Gimbal-Winkel zu definieren und Kameraparameter zu konfigurieren. Fortschrittliche Missionsplaner unterstützen die Geländefolge unter Verwendung eines digitalen Höhenmodells (DEM), um einen konstanten Bodenabtastabstand (GSD) über variablem Gelände beizubehalten, die 3D-modellbasierte Planung für komplexe Strukturen wie Brücken und Gebäude sowie die Orchestrierung mehrerer Flüge für die Abdeckung großer Flächen.
Sensornutzlasten, Die missionsspezifischen Datenerfassungsinstrumente, die an der Drohne montiert sind. Die Auswahl der Nutzlast bestimmt direkt, welche Schadensarten erkannt werden können. RGB-Kameras sind der Standard für die visuelle Risserkennung und Orthomosaik-Generierung. Wärmebildkameras erkennen Feuchtigkeit im Untergrund, Delamination und Isolationsschäden. LiDAR-Scanner erzeugen hochpräzise Punktwolken für Verformungsanalysen und vegetationsdurchdringende Vermessungen. Multispektralsensoren ermöglichen die Materialklassifizierung und die Bewertung des Vegetationszustands. Nutzlastmasse, Stromverbrauch, Datenrate und physische Abmessungen müssen mit der Nutzlastkapazität und den Montagemöglichkeiten der UAV-Plattform kompatibel sein.
Hinderniserkennung und -vermeidung (ODA), Das bordseitige Sensor- und Verarbeitungssystem, das verhindert, dass die Drohne während des automatisierten Flugs mit Hindernissen kollidiert. Moderne Systeme verwenden stereoskopische Kameras, Time-of-Flight-Sensoren, LiDAR oder Millimeterwellenradar, um Hindernisse im Flugweg zu erkennen. Der Vermeidungsalgorithmus plant entweder die Route um das Hindernis herum neu (Pfadneuplanung) oder pausiert die Mission, bis das Hindernis beseitigt ist. ODA ist entscheidend für die Inspektion komplexer Strukturen in niedriger Höhe, bei denen Kräne, Stromleitungen, Vegetation und Strukturelemente möglicherweise nicht in den vorab geladenen Kartendaten vorhanden sind.
Kommando- und Kontrolldatenverbindung (C2), Der Kommunikationskanal zwischen der Bodenkontrollstation und dem UAV zur Übertragung von Telemetrie, Flugbefehlen und Nutzlastdaten. Für automatisierte Inspektionsmissionen muss die C2-Verbindung ausreichende Bandbreite für Echtzeit-Videostreaming, Positionsaktualisierungen mit 5-10 Hz und Befehlsübertragung mit einer Latenz unter 100 Millisekunden bieten. Für BVLOS-Operationen nutzt die C2-Verbindung typischerweise 4G/5G-Mobilfunknetze oder Ku-Band-Satellitenverbindungen mit automatischer Übergabe zwischen bodengestützten Relaisstationen. Redundante C2-Verbindungen mit automatischer Umschaltung sind für Operationen außerhalb der Sichtlinie gemäß ICAO Doc 10019 erforderlich.
Automatisiertes Datentransfersystem, Der Mechanismus zum Übertragen erfasster Inspektionsdaten von der Drohne zur Verarbeitungsinfrastruktur. Zu den Methoden gehören die direkte WiFi- oder USB-C-Übertragung nach der Landung, der Mobilfunk-Upload während des Flugs für kleinere Datensätze und automatisierte Dockingstationen, die Daten auslagern und Batterien ohne menschliches Eingreifen aufladen. Die DVI2AM-Dockingstation von Techno Sky, die seit 2022 an italienischen Flughäfen in Betrieb ist, demonstriert den vollautomatischen Datentransfer, bei dem die Drohne auf der Station landet, mithilfe der RTK-gestützten Landung präzise andockt, Daten über ein schnelles lokales Netzwerk überträgt und für die nächste Mission automatisch aufgeladen wird.
Georeferenzierung und Positionierung, Das System, das sicherstellt, dass jedes Bild und jeder Datenpunkt mit einer bekannten geografischen Koordinate verknüpft ist. Real-Time Kinematic (RTK) GNSS bietet eine Positionsgenauigkeit von 2-5 cm, indem es Echtzeitkorrekturen von einer Basisstation empfängt. Post-Processed Kinematic (PPK) erreicht eine ähnliche Genauigkeit ohne eine Live-Datenverbindung, indem es rohe GNSS-Beobachtungen für die Korrektur nach dem Flug aufzeichnet. Bodenkontrollpunkte (GCPs), physisch vermessene Marker mit bekannten Koordinaten, bieten eine absolute Genauigkeitsverankerung. Für die Infrastrukturinspektion, die eine Genauigkeit von 1-3 cm erfordert, ist die Kombination von RTK- oder PPK-Positionierung mit mindestens 5-8 GCPs pro Projekt Standardpraxis.
Analyse-Pipeline, Das Softwaresystem, das rohe Bild- und Sensordaten in umsetzbare Inspektionsergebnisse umwandelt. Dies umfasst typischerweise die photogrammetrische Verarbeitung (Orthomosaik- und Punktwolkengenerierung mittels Structure from Motion), Computer-Vision-Algorithmen zur Schadenserkennung und -klassifizierung (Deep-Learning-Modelle, die auf Tausenden von beschrifteten Schadensbildern trainiert wurden), Messwerkzeuge für Rissbreite, -fläche und -volumen sowie Berichtsmodule, die Zustandsindizes (PCI gemäß ASTM D5340), Schadenskarten und Berichte zur Veränderungserkennung erstellen.
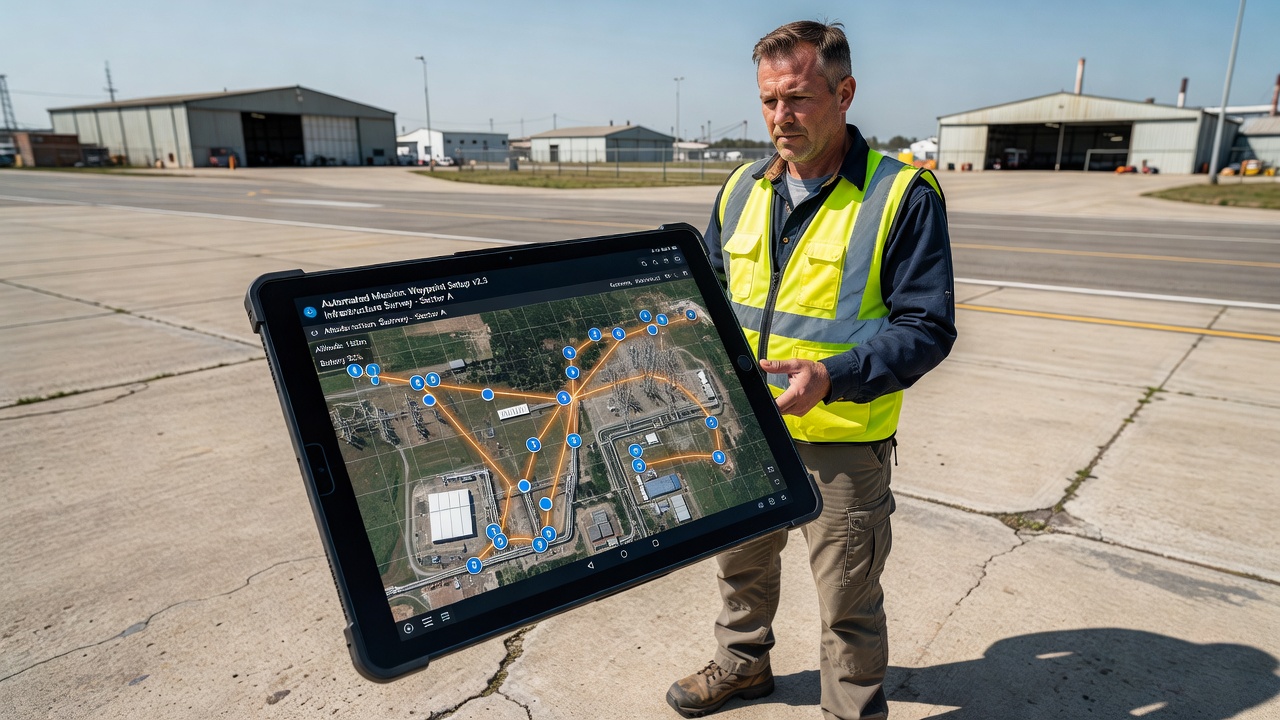
Automatisierte Flugplanung
Die automatisierte Flugplanung ist der Prozess der Definition des vollständigen Missionsprofils einer Drohne vor dem Start, wobei der Flugweg, die Datenerfassungsparameter und die Notfallverfahren in einer Missionsdatei codiert werden, die der Flugregler autonom ausführt. Dies eliminiert die Variabilität, die durch manuelles Piloten, inkonsistente Kamerawinkel, variierende Höhe, ungleichmäßige Geschwindigkeit und verpasste Abdeckungsbereiche eingeführt wird, und stellt sicher, dass jede Vermessung Daten von konsistenter Qualität und Abdeckung produziert.
Wegpunktbasierte Planung
Wegpunktbasierte Flugplanung definiert eine Abfolge von geografischen Koordinaten (Breitengrad, Längengrad, Höhe), die die Drohne nacheinander anfliegt. An jedem Wegpunkt kann das Missionsskript bestimmte Aktionen auslösen: ein Bild aufnehmen, den Gimbal-Winkel anpassen, die Geschwindigkeit ändern oder eine Sensoraufzeichnung starten. Die Wegpunktplanung ist die flexibelste Methode und eignet sich für komplexe Inspektionsrouten, die einer unregelmäßigen Anlagengeometrie folgen.
Die moderne Wegpunktplanung unterstützt bis zu 500-1000 Wegpunkte pro Mission auf kommerziellen Plattformen. Jedem Wegpunkt kann ein bestimmter Gimbal-Neigungswinkel (von -90° Nadir bis +45° aufwärts) zugewiesen werden, sodass die Drohne vertikale Oberflächen wie Brückenpfeiler, Gebäudefassaden und Stützwände erfassen kann. Die Wegpunktplanung wird für die Brückeninspektion verwendet, bei der die Drohne einen Pfad fliegen muss, der dem Brückendeck folgt, zur Inspektion der Trägerlager absteigt und aufsteigt, um die Unterseite des Decks zu erfassen, ein Flugweg, der nicht durch ein einfaches Raster- oder Korridormuster beschrieben werden kann.
Rasterplanung
Rasterplanung erzeugt ein mäanderförmiges oder mähendes Muster über einem definierten polygonalen Bereich, mit parallelen Fluglinien, die so beabstandet sind, dass die angegebene Seitenüberlappung zwischen benachbarten Bildern erreicht wird. Die Rasterplanung ist die Standardmethode für Flächenvermessungen von Fahrbahnen, Start- und Landebahnen, Rollwegen, Vorfeldbereichen und großen Gebäudedächern.
Zu den wichtigsten Parametern der Rasterplanung gehören:
- Höhe über Grund: Bestimmt den GSD. Für die Risserkennung auf Start- und Landebahnen erzeugen Höhen von 30-50 m über Grund GSD-Werte von 1-3 mm/Pixel mit 20-MP-Kameras.
- Vorwärtsüberlappung: Der prozentuale Überlappungsgrad zwischen aufeinanderfolgenden Bildern entlang der Fluglinie. Infrastrukturvermessungen verwenden 80-90 % Vorwärtsüberlappung.
- Seitenüberlappung: Der prozentuale Überlappungsgrad zwischen benachbarten Fluglinien. Standardwerte sind 70-80 % Seitenüberlappung.
- Geschwindigkeit: Die Geschwindigkeit über Grund beeinflusst die Bewegungsunschärfe. Für die Fahrbahninspektion sind Geschwindigkeiten von 3-8 m/s typisch, begrenzt durch die Kamera-Verschlusszeit und die akzeptable Unschärfetoleranz (typischerweise <1 Pixel).
- Doppelraster: Ein orthogonaler zweiter Durchgang, der um 90° zum primären Raster gedreht ist, wird für die 3D-Rekonstruktion von Strukturen verwendet, bei denen schräge Blickwinkel die Abdeckung vertikaler Oberflächen verbessern.
Für eine Standard-Start- und Landebahn von 3.000 m (45 m Breite) erfordert eine Rastervermessung in 50 m Höhe mit 80 % Vorwärtsüberlappung und 70 % Seitenüberlappung etwa 450-600 Bilder. Bei einem GSD von 1 cm/Pixel ergibt dies ein Orthomosaik von etwa 300 Millionen Pixeln, das die gesamte Start- und Landebahn abdeckt.
Korridorplanung
Korridorplanung definiert einen Flugweg entlang eines linearen Objekts, der Start- und Landebahn-Mittellinie, einer Pipeline-Trasse, einer Stromleitungskorridor oder eines Straßenabschnitts. Die Drohne folgt der Korridor-Mittellinie, während sie bestimmte laterale Versatz- und Höhenparameter für eine konsistente Datenerfassung entlang der Anlagenlänge einhält.
Die Korridorplanung ist für die Inspektion linearer Infrastruktur unerlässlich, da die Rasterplanung über das gesamte Begrenzungsrechteck ineffizient wäre. Für eine Start- und Landebahn folgt der Korridor der Start- und Landebahn-Mittellinie in einer definierten Höhe, wobei Bilder in Intervallen aufgenommen werden, die durch die Überlappungsanforderung bestimmt werden. Die Korridorbreite wird so eingestellt, dass sie die gesamte Start- und Landebahnbreite plus Sicherheitsabstände abdeckt. Für eine 45 m breite Start- und Landebahn gewährleistet eine Korridorbreite von 60 m eine vollständige Abdeckung einschließlich der Schultern.
Fortschrittliche Korridorplanung unterstützt gekrümmte Pfade, die der Anlagengeometrie folgen, variable Höhe basierend auf dem Geländeprofil und Durchgänge in zwei Richtungen für stereoskopische Abdeckung. Die Drohne passt den Kurs automatisch an, um die Ausrichtung mit der Korridorrichtung beizubehalten und so einen konsistenten Sonnenwinkel und eine konsistente Schattenausrichtung über die gesamte Vermessung sicherzustellen.
3D-Modellbasierte Planung
3D-modellbasierte Planung verwendet ein vorhandenes digitales Oberflächenmodell (DSM), ein Gebäudeinformationsmodell (BIM) oder eine Punktwolke des Objekts, um einen Flugweg zu generieren, der einen konstanten Abstand zur Strukturoberfläche einhält. Dies ist die fortschrittlichste Form der automatisierten Flugplanung und für die Inspektion komplexer 3D-Strukturen wie Brücken, Stadien, Industrieanlagen und Übertragungstürme unerlässlich.
Der Flugplanungsalgorithmus berechnet eine Oberflächenversatzfläche im angegebenen Abstand (typischerweise 5-15 m für detaillierte Inspektion) und generiert einen Pfad, der die Strukturoberfläche mit der angegebenen Überlappung abdeckt. Die Drohne hält einen konstanten Abstand zur Oberfläche ein, unabhängig davon, ob die Oberfläche vertikal, horizontal oder gekrümmt ist. Für eine Brücke bedeutet dies, dass die Drohne einen Pfad fliegt, der der Deckoberfläche, den Pfeilerflächen, den unteren Trägerflanschen und den Widerlagerwänden folgt, alles in einer einzigen automatisierten Mission.
Die 3D-modellbasierte Planung wurde in der Forschung von Huang et al. (2023) für die Inspektion von Gebäudeaußenflächen demonstriert, bei der BIM-Modelle verwendet wurden, um Inspektionspfade zu generieren, die hohe Abdeckungsraten (über 95 %) mit Okklusionsvermeidung und kollisionsfreiem Betrieb erreichen. Die Methode wird zunehmend für die Brückeninspektion übernommen, bei der die komplexe Geometrie von Fachwerkstrukturen, Schrägseilen und Lagerbaugruppen eine manuelle Flugplanung unpraktisch macht.
Hinderniserkennung und -vermeidung
Hinderniserkennung und -vermeidung (ODA) ist die Systemfähigkeit, die es einer Drohne ermöglicht, Hindernisse in ihrem Flugweg zu erkennen und ohne Pilotenintervention autonom Ausweichmanöver einzuleiten. Für automatisierte Inspektionsmissionen, insbesondere solche, die in niedriger Höhe in der Nähe komplexer Infrastruktur geflogen werden, ist ODA eine wesentliche Sicherheitsfunktion.
Sensortechnologien
Moderne ODA-Systeme verwenden mehrere komplementäre Sensormodalitäten:
Stereoskopisches Sehen verwendet zwei oder mehr nach vorne gerichtete Kameras, um Tiefenkarten durch Triangulation zu berechnen, ähnlich dem menschlichen stereoskopischen Sehen. Die Tiefe wird für jedes Pixel im überlappenden Kamerablickfeld berechnet und liefert dichte Hindernisinformationen in Entfernungen von 0,5-20 m. Die Autonomy-Engine von Skydio verwendet sechs 4K-Navigationskameras, die in einer kugelförmigen Anordnung angeordnet sind, um eine 360°-Hinderniserkennungsabdeckung zu bieten. Das System verarbeitet 240+ Millionen Tiefenmessungen pro Sekunde auf einer bordseitigen NVIDIA Jetson TX2-Plattform und ermöglicht so die Echtzeit-Hinderniserkennung bei Fluggeschwindigkeiten von bis zu 15 m/s.
Time-of-Flight (ToF)-Sensoren senden Infrarotlichtimpulse aus und messen die Zeit, die für die Rückkehr der Reflexion benötigt wird, und liefern direkte Entfernungsmessungen. ToF-Sensoren sind im Nahbereich (0,1-10 m) effektiv und arbeiten bei schlechten Lichtverhältnissen, bei denen visionsbasierte Systeme nachlassen. Sie werden häufig für die nach unten gerichtete Hinderniserkennung während der Landung und für das präzise Andocken in automatischen Ladestationen verwendet.
LiDAR bietet aktives 3D-Scannen der Umgebung, indem es Laserimpulse aussendet und die Rücklaufzeiten misst. LiDAR-basiertes ODA arbeitet in Entfernungen von 50-200 m, abhängig von der Sensorleistung und der Zielreflektivität. Es ist bei Dunkelheit, Nebel und Regen effektiv, Bedingungen, bei denen visionsbasierte Systeme versagen. Der Ouster OS0-128, ein 128-Kanal-LiDAR, der häufig in Industriedrohnen integriert ist, bietet ein vertikales Sichtfeld von 90° und eine horizontale Abdeckung von 360° und erzeugt 2,6 Millionen Punkte pro Sekunde. LiDAR-ODA ist besonders wertvoll für BVLOS-Operationen, bei denen die Drohne andere Luftfahrzeuge (bemannt und unbemannt) während längerer Missionen außerhalb der Sichtweite erkennen und vermeiden muss.
Millimeterwellenradar verwendet Radiowellen bei 77-79 GHz, um Hindernisse in Entfernungen von bis zu 300 m zu erkennen und dringt dabei effektiver durch Nebel, Regen, Staub und Rauch als optische Sensoren. Radar-ODA liefert Entfernungs- und Geschwindigkeitsinformationen, aber eine begrenzte Winkelauflösung, was es zur Erkennung großer Hindernisse und des Flugverkehrs geeignet macht, nicht jedoch für kleine Hindernisse wie Stromleitungen.
Hindernisvermeidungsstrategien
ODA-Systeme implementieren je nach Betriebsmodus und Hindernistyp mehrere Vermeidungsstrategien:
Anhalten und warten, Die Drohne pausiert ihre Vorwärtsbewegung, wenn ein Hindernis erkannt wird, und wartet darauf, dass das Hindernis beseitigt wird oder der Bediener eingreift. Dies ist die sicherste Strategie und der Standardmodus für die meisten kommerziellen Drohnen.
Pfadneuplanung, Die Drohne berechnet einen alternativen Pfad um das erkannte Hindernis herum, während sie die Gesamtmissionsziele beibehält. Pfadneuplanungsalgorithmen verwenden Rapidly-exploring Random Trees (RRT), A*-Suche oder Potentialfeldmethoden, um kollisionsfreie Pfade zu finden. Diese Strategie ist für automatisierte Inspektionen in unübersichtlichen Umgebungen unerlässlich, in denen ein Anhalten an jedem Hindernis die Mission unpraktisch machen würde.
Steigen und fortfahren, Die Drohne erhöht die Flughöhe, um das Hindernis zu überwinden, und setzt dann den geplanten Flugweg fort. Diese Strategie funktioniert für Hindernisse mit begrenzter Höhe wie Fahrzeuge, Ausrüstung und kleine Strukturen auf dem Inspektionsgelände.
Rückkehr zum letzten sicheren Wegpunkt, Wenn kein sicherer alternativer Pfad gefunden wird, kehrt die Drohne zum letzten Wegpunkt zurück, an dem sie einen freien Flugweg hatte, und pausiert für Anweisungen des Bedieners. Dies ist das ausfallsichere Verhalten, wenn ODA auf ein Hindernis stößt, das durch keine verfügbare Strategie sicher vermieden werden kann.
Regulatorische Anforderungen
ICAO Doc 10019 (Manual on Remotely Piloted Aircraft Systems) spezifiziert Anforderungen an Erkennung und Vermeidung (DAA) für RPAS-Operationen und besagt, dass das DAA-System dem entfernten Piloten die Fähigkeit bieten muss, konfligierenden Verkehr und andere Gefahren zu erkennen und das RPA zu manövrieren, um Kollisionen zu vermeiden. Für automatisierte Inspektionsdrohnen, die BVLOS betreiben, muss das DAA-System ein gleichwertiges Sicherheitsniveau wie die See-and-Avoid-Anforderungen für bemannte Luftfahrzeuge (14 CFR 91.113 und ICAO Annex 2, Regel 14) nachweisen.
Die von der FAA vorgeschlagene Part-108-Regel (Notice of Proposed Rulemaking, 2024) enthält spezifische Anforderungen für automatisierte Drohnen, die BVLOS betreiben, und schreibt vor, dass das Luftfahrzeug mit einem DAA-System ausgestattet sein muss, das in der Lage ist, bemannte Luftfahrzeuge, Hindernisse und andere UAS zu erkennen und zu vermeiden. Das System muss mindestens das Sicherheitsniveau bieten, das durch die visuellen See-and-Avoid-Anforderungen in Part 91.113 vorgesehen ist, bewertet durch den Safety Risk Management-Prozess der FAA gemäß FAA Order 8040.4.
Beyond Visual Line of Sight (BVLOS)-Operationen
Beyond Visual Line of Sight (BVLOS) bezeichnet Drohnenoperationen, bei denen das Luftfahrzeug außerhalb der Sichtweite des entfernten Piloten oder visuellen Beobachters operiert. BVLOS ist der ermöglichende regulatorische Rahmen für die automatisierte Infrastrukturinspektion im großen Maßstab, da es einem einzelnen Bediener erlaubt, Anlagen zu überwachen, die sich über Tausende von Metern erstrecken, volle Start- und Landebahnlängen, kilometerlange Pipelines oder ausgedehnte Brückennetze, ohne den Piloten oder die visuellen Beobachter entlang der Anlage umzupositionieren.
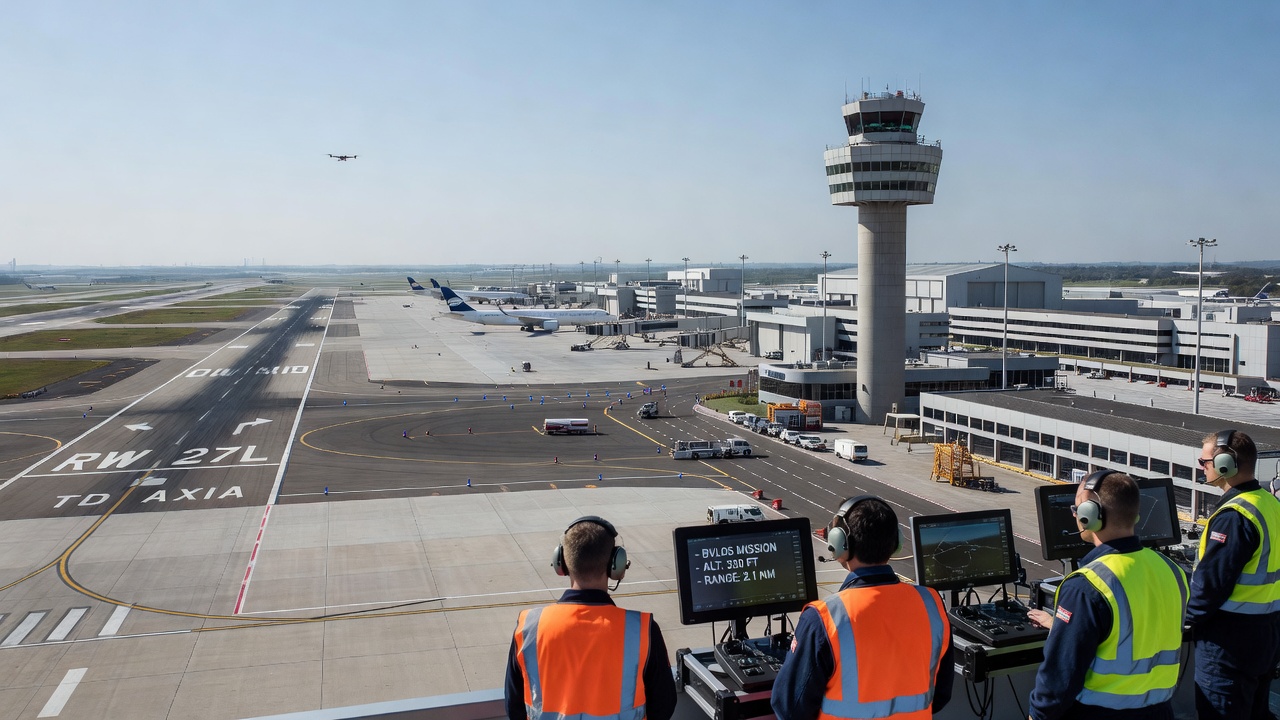
Regulatorischer Rahmen
In den Vereinigten Staaten erfordert FAA Part 107 derzeit visuelle Sichtlinie (VLOS) für den gewerblichen Betrieb kleiner UAS. BVLOS-Operationen erfordern Ausnahmegenehmigungen gemäß 14 CFR 107.200, die der Betreiber durch den Nachweis eines gleichwertigen Sicherheitsniveaus durch alternative Mittel der Einhaltung erlangen muss. Stand 2024 hatte die FAA landesweit weniger als 600 BVLOS-Ausnahmegenehmigungen erteilt, wobei die Genehmigungsraten mit der Reifung der DAA-Technologie steigen.
Der Part-108-NPRM der FAA (Februar 2024) schlägt vor, einen neuen regulatorischen Rahmen speziell für BVLOS-Operationen zu schaffen. Vorgeschlagene Anforderungen umfassen: (1) Das UAS muss nach den von der FAA empfohlenen Zuverlässigkeitsstandards für die beabsichtigte Betriebsumgebung ausgelegt sein, (2) Das UAS muss ein Mittel zur Einhaltung der DAA-Anforderungen haben, das die Sicherheit von 14 CFR 91.113 erreicht oder übertrifft, (3) Betreiber müssen eine zusätzliche Schulung über die Part-107-Fernpilotenlizenzierung hinaus absolvieren, (4) Operationen sind auf 400 ft über Grund und die Luftraumklassen G und E beschränkt (mit zusätzlicher Genehmigung für kontrollierten Luftraum), und (5) Das Luftfahrzeug muss mit Remote ID ausgestattet sein, die sowohl über Broadcast- als auch über netzwerkbasierte Protokolle sendet.
In Europa legen die EASA-Vorschriften gemäß der Durchführungsverordnung (EU) 2019/947 drei Betriebskategorien für UAS-Operationen fest. BVLOS-Operationen fallen unter die Spezifische Kategorie und erfordern eine Betriebsgenehmigung der nationalen Luftfahrtbehörde (z. B. ENAC in Italien, DGAC in Frankreich, CAA im Vereinigten Königreich). Der Betreiber muss eine spezifische Betriebsrisikobewertung (SORA) gemäß den JARUS-Richtlinien einreichen, die die Betriebsrisiken bewertet und die erforderlichen Minderungsmaßnahmen bestimmt. Techno Sky erhielt 2021 die ENAC-Genehmigung für BVLOS-ILS-Inspektionen an italienischen Flughäfen und war damit der erste UAV-Betreiber, der für BVLOS-Operationen in Flughafenumgebungen in Europa zugelassen wurde.
Technische Anforderungen für BVLOS
Erfolgreiche BVLOS-Operationen erfordern robuste technische Systeme, die über den Standard-VLOS-Betrieb hinausgehen:
Zuverlässige C2-Datenverbindung mit ausreichender Reichweite, um die Kontrolle während der gesamten Mission aufrechtzuerhalten. Für die Inspektion von Start- und Landebahnen an Flughäfen über 3.000 m muss die C2-Verbindung eine Abdeckung entlang der gesamten Start- und Landebahnlänge bieten. Zellulare 4G/5G-Netze werden zunehmend für BVLOS-C2-Verbindungen verwendet und bieten eine Reichweite, die nur durch die Netzabdeckung begrenzt ist. Frequenzsprung-Spread-Spectrum (FHSS) in den ISM-Bändern 2,4 GHz und 5,8 GHz bietet eine Reichweite von 5-15 km bei ausreichender Antennenhöhe und Sichtverbindung. Für Operationen außerhalb der Mobilfunkabdeckung bieten Ku-Band-Satellitenverbindungen globale Abdeckung bei höherer Latenz (250-600 ms).
Remote ID, die die Identität, Position, Höhe, Geschwindigkeit und den Standort der Kontrollstation der Drohne überträgt. Remote ID ermöglicht das Luftraummanagement und das Bewusstsein bemannter Luftfahrzeuge für Drohnenoperationen. Die FAA verlangt Remote ID gemäß 14 CFR 89 für alle Operationen, mit broadcast-basierter Remote ID im 915-MHz-Band und netzwerkbasierter Übertragung über Bluetooth oder WiFi.
Flugabbruchsystem (FTS), das die Drohne im Falle eines kritischen Systemausfalls zu einer kontrollierten Landung oder einem Fallschirmabstieg bringen kann. Für BVLOS-Operationen über besiedelten Gebieten oder kritischer Infrastruktur muss das FTS nachweislich in der Lage sein, den Flug zuverlässig innerhalb eines definierten Sicherheitsbereichs zu beenden. Die DVI2AM-Drohne von Techno Sky enthält ein EASA-konformes FTS mit ballistischem Fallschirm, das einen sicheren Abstieg des Gesamtsystems aus der Betriebshöhe ermöglicht.
Automatic Dependent Surveillance-Broadcast (ADS-B) IN-Fähigkeit, um Übertragungen von bemannten Luftfahrzeugen in der Nähe zu empfangen und so ein Situationsbewusstsein zu schaffen, das das DAA-System ergänzt. Die Drohne muss mit einem ADS-B-Empfänger ausgestattet sein, der 1090-MHz-Extended-Squitter-Übertragungen decodieren und den Bediener auf konvergierenden Verkehr aufmerksam machen kann.
Sensornutzlasten
Die von der Inspektionsdrohne getragene Sensornutzlast bestimmt, welche Schadensarten erkannt werden können, welche Messgenauigkeit erreichbar ist und welche Datenprodukte generiert werden können. Verschiedene Infrastrukturinspektionsszenarien erfordern unterschiedliche Sensorkombinationen.
RGB-Kameras
RGB-Kameras (visuelles Spektrum) erfassen Farbbilder mit roten, grünen und blauen Kanälen und erzeugen Bilder, die der menschlichen visuellen Wahrnehmung entsprechen. Hochauflösende RGB-Kameras sind der primäre Sensor für die Fahrbahninspektion, Risserkennung, Kartierung von Oberflächenschäden und Orthomosaik-Generierung.
Moderne Drohnen-Nutzlast-RGB-Kameras bieten eine Auflösung von 20-61 Megapixeln mit Global-Shutter-Mechanismen, die Rolling-Shutter-Verzerrungen eliminieren, was für eine konsistente photogrammetrische Rekonstruktion entscheidend ist. Der Vollformat-61-MP-Sensor von Sony (verwendet in den Nutzlasten Phase One iXM-60 und Hasselblad H6D-100c) bietet eine außergewöhnliche Bildqualität bei einem GSD von 1 cm oder feiner aus standardmäßigen Inspektionshöhen.
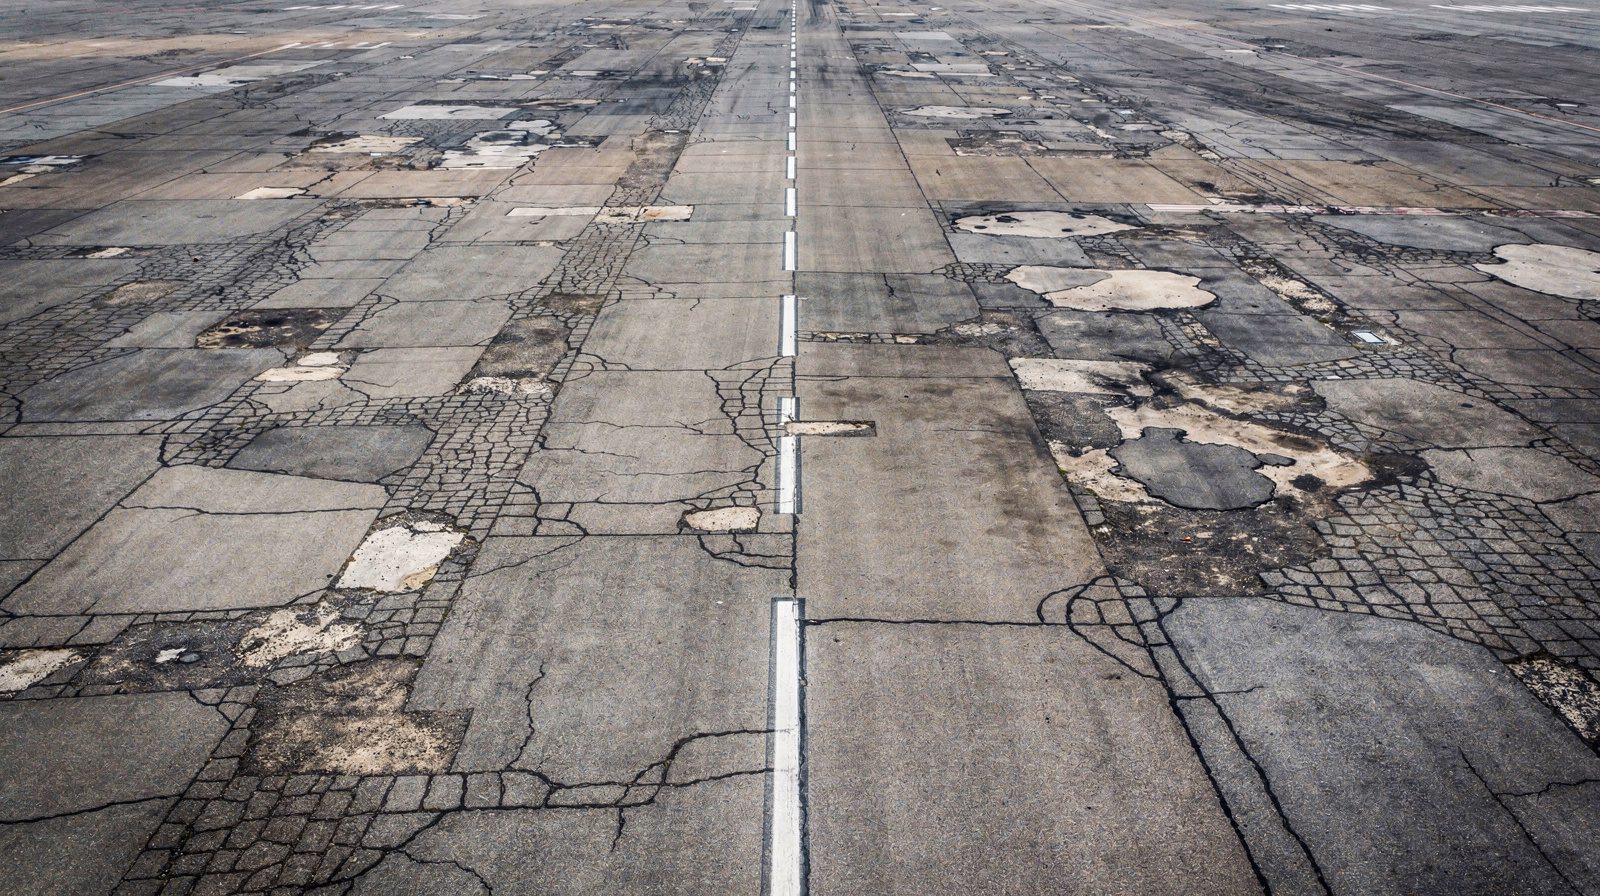
Für die Inspektion von Start- und Landebahnbefestigungen müssen RGB-Kameras Risse mit einer Breite von nur 0,3 mm auflösen. In 30 m Höhe mit einem 24-mm-Brennweitenobjektiv und einer Pixelgröße von 3,76 µm beträgt der GSD 4,7 mm/Pixel, was für die Erkennung von Rissen im Submillimeterbereich unzureichend ist. Um einen GSD von 1 mm/Pixel zu erreichen, muss die Drohne in 15 m Höhe fliegen oder ein Objektiv mit längerer Brennweite verwenden, was beides die pro Bild abgedeckte Fläche verringert und die Flugzeit erhöht. Der Industriestandard für PCI-Vermessungen von Start- und Landebahnen ist ein GSD von 1-3 mm/Pixel, was eine sorgfältige Abwägung zwischen Abdeckungseffizienz und Risserkennungsfähigkeit erfordert.
Wärmebildkameras
Wärmebildkameras erfassen langwellige Infrarotstrahlung (Wellenlänge 8-14 µm), die von allen Objekten über dem absoluten Nullpunkt emittiert wird. Die Wärmebildgebung zeigt Temperaturunterschiede auf der inspizierten Oberfläche, die auf für RGB-Kameras unsichtbare Untergrundbedingungen hinweisen.
Die Wärmebildinspektion erkennt: Feuchtigkeitseintritt, bei dem Verdunstungskühlung kalte Stellen auf feuchten Oberflächen erzeugt, Delamination, bei der eingeschlossene Lufttaschen thermische Barrieren bilden, die bei Sonneneinstrahlung warme Stellen und bei nächtlicher Abkühlung kalte Stellen erzeugen, Untergrundhohlräume, bei denen Luftspalte Isolierungseffekte erzeugen, die als Temperaturanomalien sichtbar sind, und Abplatzungen, bei denen Betonablösungen thermische Brücken zwischen intakten und getrennten Schichten schafft.
Die FLIR Tau 2 und die DJI Zenmuse H20T sind gängige Wärmebildnutzlasten für die Drohneninspektion und bieten eine Auflösung von 640 × 512 Pixeln mit einer thermischen Empfindlichkeit von 0,05 °C (Noise Equivalent Temperature Difference, NETD). Für die Fahrbahninspektion werden thermische Vermessungen während des solaren Heizzyklus (10:00-14:00 Uhr Ortszeit) durchgeführt, wenn die Sonneneinstrahlung das maximale Temperaturgefälle zwischen intaktem und delaminiertem Fahrbahnbelag erzeugt. Die Forschung der Federal Highway Administration (FHWA-HIF-19-002) ergab, dass thermische Drohnenvermessungen delaminierte Brückenfahrbahnbereiche mit einer Genauigkeit von 85-90 % im Vergleich zu Chain-Drag- und Hammer-Sound-Referenzvermessungen erkannten.
LiDAR-Scanner
Light Detection and Ranging (LiDAR)-Sensoren senden Laserimpulse aus und messen die Zeit, die jeder Impuls benötigt, um von Oberflächen zu reflektieren und zum Sensor zurückzukehren, und erzeugen so direkte 3D-Entfernungsmessungen. LiDAR erzeugt Punktwolken mit typischen Punktdichten von 100-500 Punkten pro Quadratmeter aus Drohnenhöhen von 50-100 m, mit einer vertikalen Genauigkeit von 1-3 cm für vermessungstaugliche Sensoren.
LiDAR bietet drei Schlüsselfähigkeiten, die allein mit der Photogrammetrie nicht verfügbar sind: Vegetationsdurchdringung, bei der LiDAR-Impulse durch Lücken im Blattwerk hindurchtreten, um die Geländeoberflächenhöhe zu messen, direkte 3D-Messung ohne Bildtextur oder Umgebungslicht und Intensitätsrücklaufdaten, bei denen die reflektierte Impulsstärke auf die Materialeigenschaften der Oberfläche hinweist.
Für die Infrastrukturinspektion wird LiDAR verwendet für: Brückendurchbiegungsmessung unter statischer Last (Genauigkeit 2-5 mm mit bodengestütztem LiDAR), Stromleitungsdurchhangsmessung und Abstandsüberprüfung, Geländekartierung für Entwässerungsanalyse und Volumenberechnung sowie Soll-Ist-Vergleich mit Konstruktionsmodellen. Der Riegl VUX-1LR, ein beliebter Drohnen-LiDAR-Sensor, erreicht eine Reichweite von 100 m mit einer Präzision von 10 mm bei 50 m und einer Pulswiederholrate von 400 kHz und erzeugt Punktwolken mit bis zu 100 Punkten pro Quadratmeter aus 50 m Höhe.
Multispektralsensoren
Multispektralsensoren erfassen Bilder in mehreren schmalen Wellenlängenbändern jenseits des sichtbaren Spektrums, typischerweise umfassend Red Edge (710-730 nm), Nahinfrarot (840-860 nm) und manchmal mehrere Bänder im sichtbaren Spektrum. Multispektraldaten ermöglichen die Materialklassifizierung durch Spektralsignaturanalyse, bei der verschiedene Materialien (Asphalt, Beton, Vegetation, Wasser, Metall) unterschiedliche Anteile der einfallenden Strahlung bei jeder Wellenlänge reflektieren.
Für die Fahrbahninspektion können Multispektralsensoren zwischen Asphalt- und Betonoberflächen unterscheiden, Bereiche mit Öl- oder Kraftstoffkontamination identifizieren (die als Absorptionsmerkmale in den SWIR-Bändern erscheinen), Vegetationseinwuchs an Fahrbahnrändern erkennen und den Feuchtigkeitsgehalt durch die Nahinfrarot-Wasserabsorptionsbänder bewerten. Der Micasense RedEdge-P bietet fünf Spektralbänder (Blau, Grün, Rot, Red Edge, Nahinfrarot) mit einer Auflösung von 1,2 MP pro Band, mit einem Downwelling Light Sensor (DLS) zur Kalibrierung der Umgebungslichtbedingungen.
Datenkonsistenz bei der Erfassung
Datenkonsistenz über wiederholte Vermessungen hinweg ist der entscheidende Vorteil der automatisierten Drohneninspektion gegenüber manuellen Methoden. Wenn eine Drohne bei jedem Besuch denselben programmierten Flugweg mit identischen Parametern verfolgt, können die resultierenden Datensätze direkt für die Veränderungserkennung verglichen werden, ohne die störenden Effekte variabler Erfassungsbedingungen.
Flugparameter mit definierter Toleranz
Die folgenden Parameter müssen innerhalb definierter Toleranzen kontrolliert werden, um Datenkonsistenz zu gewährleisten:
| Parameter | Zielwert | Toleranz | Auswirkung der Abweichung |
|---|---|---|---|
| Flughöhe (über Grund) | 50 m | ±1 m | GSD-Änderung um ±2 %, Messkalibrierungsfehler |
| Geschwindigkeit über Grund | 5 m/s | ±0,5 m/s | Bewegungsunschärfenvariation, Bildüberlappungsinkonsistenz |
| Vorwärtsüberlappung | 80 % | ±2 % | Punktzuordnungsfehler bei zu geringer, Verschwendung bei zu hoher Überlappung |
| Seitenüberlappung | 70 % | ±3 % | Streifenzuordnungsfehler, DSM-Lücken |
| Gimbal-Neigungswinkel | -90° (Nadir) | ±1° | Georeferenzierungsversatz, Orthomosaik-Nahtfehler |
| Sonnenwinkel | >30° Sonnenhöhe | ±5° | Schattenlängenvariation, falsch positive Risserkennung |
| Kamera-Belichtung | Manuell fest | Gleicher ISO/Blende/Verschlusszeit | Farbbalanceverschiebung, Merkmalszuordnungsverschlechterung |
Georeferenzierungskonsistenz
Die automatisierte Inspektion verlässt sich auf eine konsistente Georeferenzierung über die Vermessungen hinweg. Die RTK-GNSS-Positionierung liefert die Kameraposition der Drohne an jedem Bildaufnahmepunkt mit einer Genauigkeit von 2-5 cm. Diese Position, kombiniert mit der Kameraausrichtung (Gimbal-Winkel), definiert die äußeren Orientierungsparameter der Kamera, die jedes Bild im geografischen Raum verankern.
Für die Veränderungserkennungsanalyse müssen wiederholte Vermessungen im selben Koordinatenreferenzsystem co-registriert werden. Der Co-Registrierungsprozess verwendet invariante Merkmale (Fahrbahnmarkierungen, Start- und Landebahnbefeuerung, feste Strukturen), um eine Transformation zu berechnen, die das Orthomosaik von Vermessung N mit dem Orthomosaik von Vermessung 1 ausrichtet. Der verbleibende Ausrichtungsfehler nach der Co-Registrierung sollte weniger als 2 Pixel betragen, was bei typischen GSD-Werten 2-6 mm entspricht.
Die Plattform von TarmacView validiert Eingabedaten anhand definierter Qualitätskriterien, bevor sie in die Analyse-Pipeline aufgenommen werden. Wenn die Flughöhe außerhalb der Toleranz abweicht oder die Überlappung unter den Mindestschwellenwert fällt, kennzeichnet das System die Vermessung zur Datenqualitätsprüfung. Diese Kontrollfunktion stellt sicher, dass nur konsistente, analysetaugliche Daten in den Zustandsbewertungs-Workflow gelangen.
Standardisierung von Beleuchtung und Umgebung
Konsistente Beleuchtungsbedingungen reduzieren falsch positive Ergebnisse bei der automatisierten Schadenserkennung. Fahrbahnrisse erzeugen bei unterschiedlichen Sonnenwinkeln unterschiedliche visuelle Signaturen: Ein 1 mm Riss ist bei niedrigem Sonnenwinkel (10-20°) deutlich sichtbar, wo er einen erkennbaren Schatten wirft, aber bei hohem Sonnenwinkel (60-90°) nahezu unsichtbar, wo das Rissinnere direkt beleuchtet wird.
Die Standardpraxis für wiederholte Fahrbahnvermessungen schreibt vor, dass Flüge innerhalb von ±1 Stunde derselben Sonnenzeit bei jedem Besuch durchgeführt werden sollten, die Bewölkung 30 % nicht überschreiten sollte und kein stehendes Wasser auf der Fahrbahnoberfläche vorhanden sein sollte. Der Sonnenhöhenwinkel sollte 30° überschreiten, um eine ausreichende Beleuchtung zu gewährleisten und gleichzeitig ausreichenden Schattenkontrast für Risserkennungsalgorithmen zu erhalten. Das Missionsplanungsmodul von TarmacView berechnet automatisch optimale Flugfenster basierend auf dem Vermessungsstandort und -datum unter Berücksichtigung der lokalen Sonnenephemeride.
Automatisierter Datentransfer und -verarbeitung
Die Automatisierung des Datentransfers und der -verarbeitung vervollständigt den End-to-End-Inspektionsworkflow und wandelt rohe Bilder ohne manuelles Eingreifen zwischen Flug und Analyse in umsetzbare Berichte um.
Datenübertragungsmethoden
Direkte Kabelübertragung ist die einfachste Methode: Der Bediener verbindet die Drohne nach der Landung über USB-C oder Ethernet mit einem Computer und initiiert manuell den Datendownload. Für eine 300-Bilder-Vermessung einer Start- und Landebahn mit 20 MP (ca. 6 GB Daten) dauert die Übertragung über USB 3.0 2-5 Minuten. Diese Methode ist zuverlässig, erfordert jedoch menschliche Anwesenheit und manuelles Eingreifen, was den Automatisierungsgrad einschränkt.
Dockingstation-Übertragung ermöglicht das vollautomatische Auslagern von Daten. Wenn die Drohne auf der Dockingstation landet, initiiert eine Hochgeschwindigkeits-Datenverbindung (USB 3.0 oder Gigabit Ethernet) automatisch den Datentransfer, während die Station gleichzeitig mit dem Laden des Akkus beginnt. Die DJI Dock 2 und die DVI2AM-Station von Techno Sky unterstützen beide diese Funktion. Die Daten werden innerhalb von 10-15 Minuten für eine vollständige Vermessung an einen lokalen Server oder Cloud-Speicher übertragen. Die Station kann die Drohne für die nächste Mission vorbereiten, mit aufgeladenen Akkus, überprüfter Sensorkalibrierung und aktualisiertem Flugplan, ohne jegliche menschliche Interaktion.
Mobilfunkübertragung während des Flugs streamt Daten während der Mission selbst zur Cloud-Verarbeitung, unter Verwendung von in die Drohne integrierten 4G/5G-Modems. Dies ermöglicht eine nahezu Echtzeit-Verarbeitung, bei der die Orthomosaik-Generierung beginnt, bevor die Drohne gelandet ist. Für große Datensätze (6+ GB pro Vermessung) verlängert die Mobilfunkübertragung die Datenlieferzeit im Vergleich zur Dockingstation-Übertragung (30-60 Minuten), bietet jedoch den Vorteil einer schnellen Bearbeitungszeit für zeitkritische Inspektionen.
Automatisierte Verarbeitungspipeline
Die automatisierte Verarbeitungspipeline wandelt rohe Bilder durch mehrere Stufen in Inspektionsergebnisse um:
Photogrammetrische Rekonstruktion verwendet Structure-from-Motion-Algorithmen, um Bilder auszurichten, Kamerapositionen zu berechnen, dichte Punktwolken zu erzeugen und Orthomosaike und DSMs zu produzieren. Die Verarbeitung einer 300-Bilder-Vermessung einer Start- und Landebahn mit einem GSD von 1 cm erfordert etwa 2-4 Stunden auf einer GPU-beschleunigten Workstation (NVIDIA RTX 4090 oder gleichwertig). Cloud-basierte Verarbeitungsdienste (Pix4Dmatic, Agisoft Metashape Cloud) reduzieren dies auf 30-60 Minuten unter Verwendung von verteiltem Rechnen über mehrere GPU-Knoten.
Qualitätssicherung validiert die Rekonstruktion anhand definierter Kriterien: GSD innerhalb der Toleranz des Flugplanziels, RMSE der Kontrollpunkte unter 2 cm horizontal und 3 cm vertikal, Orthomosaik-Nahtkontinuität ohne sichtbare Überblendungsartefakte oder Farbabweichungen, Punktwolkendichte ausreichend für die Schadenserkennung bei der erforderlichen minimalen Merkmalsgröße.
Schadenserkennung und -klassifizierung wendet Computer-Vision-Algorithmen und Deep-Learning-Modelle an, um Oberflächenschäden auf dem Orthomosaik zu identifizieren, zu klassifizieren und zu messen. Das Deep-Learning-Modell, typischerweise eine U-Net-, DeepLabV3+- oder Mask-R-CNN-Architektur, die auf 10.000+ beschrifteten Infrastrukturschadensbildern trainiert wurde, führt eine pixelweise semantische Segmentierung durch, die jedes Pixel als intakte Oberfläche, Riss (längs, quer, Netzriss, Blockriss), Abplatzung, Flickstelle, Ausmagerung oder Fugenschaden klassifiziert. Die Rissbreite wird mit einer Genauigkeit von 0,2 mm unter Verwendung von Subpixel-Kantenerkennung gemessen.
Berechnung des Zustandsindex berechnet aggregierte Fahrbahnzustandsmetriken gemäß der ASTM-D5340-PCI-Methodik. Die Fahrbahn wird in Stichprobeneinheiten unterteilt (typischerweise 20 aufeinanderfolgende Platten für Fugenbetonfahrbahnen oder 500 m² Abschnitte für Asphaltfahrbahnen). Innerhalb jeder Stichprobeneinheit wird die Dichte jeder Schadensart auf jeder Schweregradstufe berechnet, Abzugswerte werden aus ASTM-Tabellen ermittelt und der PCI auf einer Skala von 0-100 berechnet.
Integration mit TarmacView
Die Inspektionsplattform von TarmacView stellt die Analyse- und Berichtsengine bereit, die automatisierte Drohnenvermessungsdaten verbraucht und Zustandsbewertungen gemäß den Industriestandards der Luftfahrt erstellt. Auf einem Flugplatz wird die Vermessung, die sie speist, als Drohnen-Flughafeninspektion durchgeführt, die zwischen Flugzeugbewegungen geflogen und durch RTK GNSS positioniert wird, und die Geometrie, relative Photometrie und Oberflächenzustand abdeckt und bei absoluter Photometrie, elektrischer Prüfung und Funknavigationshilfen-Kalibrierung endet.
Eingabeanforderungen
TarmacView akzeptiert Orthomosaike, Punktwolken und DSM-Daten, die aus automatisierten Drohnenvermessungen generiert wurden. Zu den Eingabeanforderungen gehören: Orthomosaik-GSD von 1-3 mm/Pixel für die PCI-Analyse von Start- und Landebahnen, wobei ein höherer GSD (1 mm oder besser) für die Rissbreitenmessung unter 0,5 mm erforderlich ist. Das Orthomosaik muss in einem bekannten Koordinatenreferenzsystem (WGS84 UTM oder dem lokalen CRS) mit Kontrollpunktvalidierung georeferenziert sein. Die Bildüberlappung muss überprüft werden, um die Mindestschwellenwerte zu erfüllen, die für die photogrammetrische Rekonstruktion erforderlich sind (80 % Vorwärts-, 70 % Seitenüberlappung). Die Daten müssen mit vollständigen EXIF-Metadaten geliefert werden, einschließlich GNSS-Position, Höhe, Gimbal-Ausrichtung, Kamerakalibrierungsparametern und Aufnahmezeitstempel für jedes Bild.
Analyse-Workflow
Wenn ein Vermessungsdatensatz in TarmacView hochgeladen wird, führt die Plattform einen strukturierten Analyse-Workflow aus:
Datenerfassung, Das Orthomosaik und die Punktwolke werden in die räumliche Datenbank geladen. Metadatenfelder (Vermessungsdatum, Flugparameter, Drohnenmodell, Kameramodell, GSD, CRS) werden extrahiert und gegen die Projektanforderungen validiert.
Fahrbahnsegmentierung, Der Fahrbahnbereich wird automatisch aus dem Orthomosaik unter Verwendung von Deep-Learning-Segmentierungsmodellen extrahiert, die auf Flugplatzbildern trainiert wurden. Start- und Landebahnmarkierungen, Schultern, Strahlkegel und angrenzende Rollwege werden identifiziert und von der Analysefahrbahn getrennt.
Stichprobeneinheiten-Abgrenzung, Die Fahrbahn wird gemäß ASTM D5340 in PCI-Stichprobeneinheiten unterteilt. Für Fugenbeton-Flugplatzbefestigungen werden Einheiten als 20 aufeinanderfolgende Platten (±1 Platte) gemäß ASTM D5340-19 Abschnitt 8.3.1 definiert. Für Asphaltfahrbahnen sind Einheiten etwa 500 m². Die Grenzen der Stichprobeneinheiten werden als räumliche Polygone im GIS-Datenmodell gespeichert.
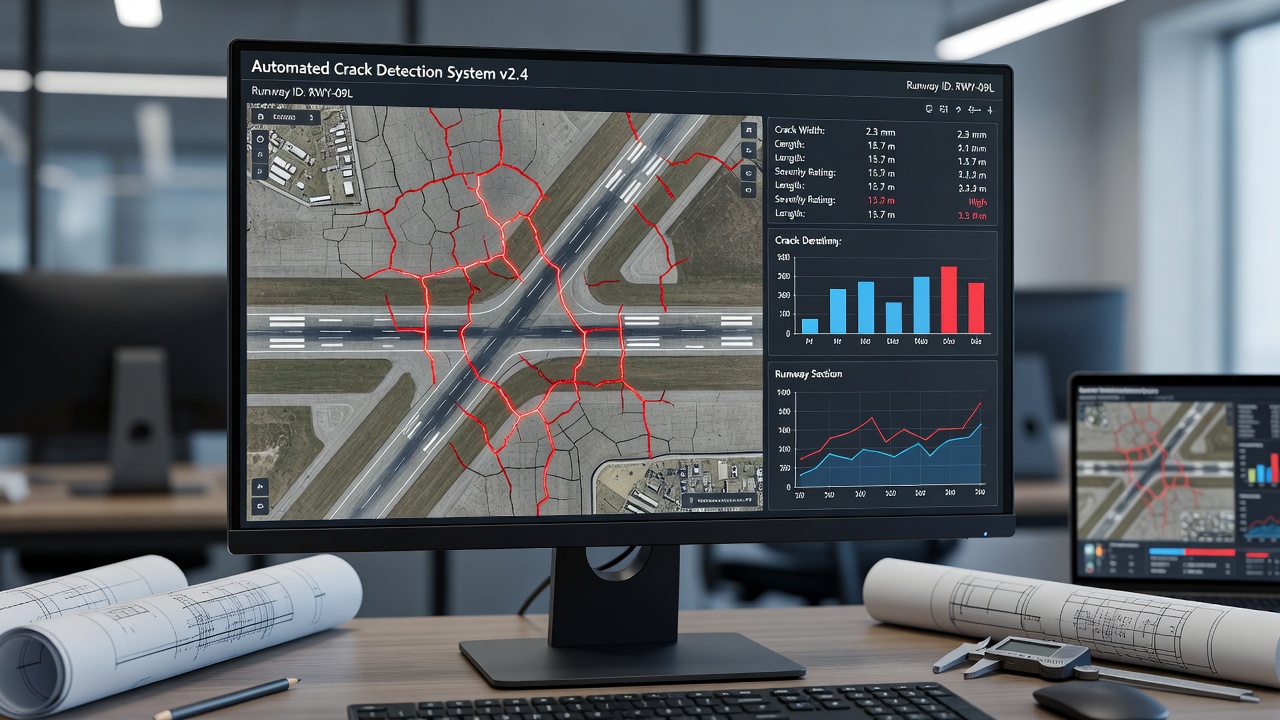
Automatisierte Schadenserkennung, Die Computer-Vision-Pipeline verarbeitet jede Stichprobeneinheit und erkennt und klassifiziert alle standardmäßigen PCI-Schadensarten: Rissarten (längs, quer, diagonal, Netzriss, Blockriss), Abplatzungen, Flickstellen, Fugenabplatzungen, Eckabbruch, zertrümmerte Platte, Aufwölbung, Pumpen, Verwölbung, Setzung, Ausmagerung, Verwitterung, Bluten, Spurrinnen, Wellenbildung, Senkung, Quellung und poliertes Gesteinskorn. Jede Schadensinstanz wird als georeferenziertes Vektorpolygon mit Attributen für Schadensart, Schweregrad (Niedrig, Mittel, Hoch gemäß ASTM-Kriterien), gemessene Abmessungen (Länge, Breite, Fläche) und dem Wahrscheinlichkeitswert aus dem Erkennungsmodell gespeichert.
PCI-Berechnung, Für jede Stichprobeneinheit werden Schadensdichten berechnet, Abzugswerte aus den ASTM-D5340-Abzugswertkurven angewendet und der korrigierte Abzugswert (CDV) durch iterative Anpassung ermittelt. Der endgültige PCI für jede Einheit wird als 100 minus CDV berechnet.
Berichtserstellung, TarmacView erstellt einen umfassenden Inspektionsbericht, der Folgendes umfasst: Gesamt-PCI für die Start- und Landebahn und PCI der einzelnen Stichprobeneinheiten, Schadenskarten, die über das Orthomosaik gelegt und farbcodiert nach Schweregrad sind, Risstabellen mit Länge, Breite und Klassifizierung für jeden erkannten Riss, statistische Verteilung der Schadensarten über die Fahrbahn und Trendanalyse, die den aktuellen PCI mit historischen Vermessungen vergleicht.
Regulatorischer Rahmen
Automatisierte Drohneninspektionsoperationen unterliegen einem mehrschichtigen regulatorischen Rahmen, der internationale Standards, nationale Vorschriften und lokale Luftraumbeschränkungen umfasst.
International: ICAO-Standards
ICAO Annex 6, Teil IV, Internationale Standards und empfohlene Praktiken für ferngesteuerte Luftfahrzeugsysteme (RPAS), gültig ab November 2026, legt den internationalen Rahmen für RPAS-Operationen einschließlich Inspektionsdrohnen fest. Der Anhang deckt die Lufttüchtigkeitszertifizierung (RPAS müssen für ihre Kategorie geeignete Musterzulassungsstandards erfüllen), die Betreiberzertifizierung (Betreiber müssen einen RPAS-Betreiberzeugnis besitzen), die Fernpilotenlizenzierung (Piloten müssen einen Fernpilotenlizenz besitzen) und Betriebsregeln für automatisierten und Sichtlinien überschreitenden Flug ab.
ICAO Annex 14, Band I, Flugplatzgestaltung und -betrieb, regelt die physischen Eigenschaften von Flugplätzen, einschließlich der Anforderungen an den Oberflächenzustand von Start- und Landebahnen. Der Anhang legt fest, dass der Oberflächenzustand von Start- und Landebahnen innerhalb definierter Grenzen überwacht und aufrechterhalten werden muss, mit besonderem Augenmerk auf Reibungseigenschaften, Oberflächenunregelmäßigkeiten und Schadstoffansammlungen. Die automatisierte Drohneninspektion liefert die konsistenten, messbaren Daten, die für die Überprüfung der Einhaltung von Annex 14 erforderlich sind. Die Höhenbeschränkungen für Drohnenoperationen auf Flugplätzen werden in Annex 14 Abschnitt 4.2 (Hindernisbegrenzungsflächen) und dem Manual on Remotely Piloted Aircraft Systems (Doc 10019) behandelt.
ICAO Doc 8071, Manual on Testing of Radio Navigation Aids, Band 3 (Testing of Satellite-Based Radio Navigation Systems), bezieht sich auf UAV-basierte Inspektion von Instrumentenlandesystemen und anderen Navigationshilfen. Die automatisierte UAV-ILS-Inspektionslösung von Techno Sky, die 2021 von ENAC zugelassen wurde, demonstriert die Einhaltung der Doc-8071-Messanforderungen für Localizer-Kursausrichtung, Gleitwegwinkel und Verschiebungsempfindlichkeit.
Vereinigte Staaten: FAA-Vorschriften
14 CFR Part 107, Small Unmanned Aircraft Systems, regelt den gewerblichen UAS-Betrieb unter 25 kg (55 lbs). Wichtige Anforderungen für die automatisierte Inspektion: Fernpilotenlizenzierung (Part 107 Remote Pilot Certificate), Luftfahrzeugregistrierung, VLOS-Operationen (oder BVLOS-Ausnahmegenehmigung gemäß 107.200), Tageslichtoperationen (oder Nachtausnahmegenehmigung gemäß 107.29), maximale Höhe von 400 ft über Grund, maximale Geschwindigkeit über Grund von 100 mph (87 Knoten) und Remote-ID-Konformität (14 CFR Part 89).
Part-107-Ausnahmegenehmigungen wurden für automatisierte Inspektionsoperationen erteilt, wenn Betreiber ein gleichwertiges Sicherheitsniveau nachweisen. Stand 2024 hat die FAA landesweit über 1.200 BVLOS-Ausnahmegenehmigungen erteilt, wobei 65 % für Operationen in kontrolliertem Luftraum in Abstimmung mit der Flugverkehrskontrolle genehmigt wurden.
14 CFR Part 108 (vorgeschlagen, 2024), Wird einen neuen regulatorischen Rahmen speziell für BVLOS-Drohnenoperationen schaffen. Die vorgeschlagene Regelung umfasst Anforderungen an: Luftfahrzeugdesign- und Produktionsstandards, Zuverlässigkeitsanalyse und fortlaufende Lufttüchtigkeit, DAA-Systemleistungsstandards, Betreiberzertifizierung mit erweiterter Schulung, Betriebsgenehmigungen ohne individuelle Ausnahmegenehmigungsanträge und standardisierte BVLOS-Betriebsvolumina.
FAA Advisory Circular 107-2, Small Unmanned Aircraft Systems, bietet Anleitungen zur Part-107-Konformität. AC 107-2A befasst sich speziell mit Inspektionsoperationen und stellt fest, dass die automatisierte Flugplanung und -ausführung gemäß Part 107 zulässig ist, solange der Fernpilot die Fähigkeit behält, die Automatisierung zu übersteuern und das Luftfahrzeug manuell zu steuern.
Europa: EASA-Vorschriften
Durchführungsverordnung (EU) 2019/947, Regeln und Verfahren für den Betrieb unbemannter Luftfahrzeuge, legt drei Betriebskategorien fest:
| Kategorie | Risikostufe | Anforderungen | Relevanz für die Inspektion |
|---|---|---|---|
| Offen (A1, A2, A3) | Niedrig | Keine Betriebsgenehmigung erforderlich, CE-Klassenkennzeichnung, Drohnenregistrierung | Kleine Inspektionsdrohnen (< 250 g oder < 4 kg in A2) |
| Spezifisch (STS-01, STS-02) | Mittel | Betriebsgenehmigung von der Luftfahrtbehörde, SORA-Risikobewertung, PDRA-Erklärung | Standard-Inspektionsoperationen einschließlich BVLOS mit Minderungsmaßnahmen |
| Zertifiziert | Hoch | Musterzulassung, Betreiberzeugnis, lizenzierter Fernpilot | Große Inspektionsdrohnen (> 25 kg), Operationen über besiedelten Gebieten |
Die Spezifische Kategorie gilt für die meisten automatisierten Inspektionsoperationen, insbesondere BVLOS und Flüge über kritischer Infrastruktur. Der Betreiber muss eine spezifische Betriebsrisikobewertung (SORA) gemäß den JARUS-Richtlinien einreichen, die die Boden- und Luftrisikoklassen bewertet, um die erforderlichen Sicherheitsminderungsmaßnahmen zu bestimmen. Die ENAC-Genehmigung von Techno Sky für BVLOS-ILS-Inspektionen an italienischen Flughäfen fällt unter die Spezifische Kategorie mit einer SORA, die zeigt, dass automatisierter Flug, redundante C2-Verbindungen und FTS das Betriebsrisiko auf ein akzeptables Niveau reduzieren.
EASA Light UAS Operator Certificate (LUC), Betreiber, die spezifische Kompetenzanforderungen erfüllen, können Operationen innerhalb der durch ihr LUC gewährten Privilegien selbst genehmigen. Techno Sky besitzt ein EASA-LUC, das automatisierte BVLOS-Inspektionsoperationen an italienischen Flughäfen genehmigt, was zeigt, dass das Sicherheitsmanagementsystem, das Schulungsprogramm und die Betriebsverfahren des Betreibers die EASA-Standards für die Selbstregulierung erfüllen.
Remote-ID-Anforderungen
Remote ID ist die Fähigkeit einer Drohne im Flug, Identifikation, Position, Höhe, Geschwindigkeit und den Standort der Kontrollstation zu senden. Remote ID ermöglicht es Luftraumregulierungsbehörden, Piloten bemannter Luftfahrzeuge und Strafverfolgungsbehörden, Drohnen während des Flugs zu identifizieren und zu verfolgen.
In den Vereinigten Staaten erforderte 14 CFR Part 89, Remote Identification of Unmanned Aircraft, die Remote-ID-Konformität bis zum 16. September 2023. Nach diesem Datum hergestellte Drohnen müssen über eine integrierte Remote-ID-Sendefähigkeit verfügen, die über WiFi oder Bluetooth mit einer Aktualisierungsrate von 1 Hz und einer Positionsgenauigkeit von 10 m sendet. Automatisierte Inspektionsdrohnen, die BVLOS betreiben, müssen Remote ID sowohl über Broadcast- als auch über Netzwerk- (Internet-) Methoden senden.
In Europa erfordert die Delegierte Verordnung (EU) 2019/945 Remote ID für alle Drohnen in der Spezifischen Kategorie und für Offene-Kategorie-Drohnen mit einer Klassenkennzeichnung. Der Standard erfordert die Übermittlung der Betreiberregistrierungsnummer, der UAS-Seriennummer, der geografischen Position des UAS und der Fernpilotenstation sowie des Zeitstempels.
Wiederholte Vermessungen und Veränderungserkennung
Die Fähigkeit, wiederholbare automatisierte Vermessungen durchzuführen und Veränderungen im Laufe der Zeit zu erkennen, ist eine der leistungsfähigsten Fähigkeiten, die durch die automatisierte Drohneninspektion ermöglicht werden. Konsistente Flugparameter, Georeferenzierung und Datenverarbeitung stellen sicher, dass Unterschiede zwischen aufeinanderfolgenden Vermessungen tatsächliche Anlagenveränderungen und nicht Messvariabilität widerspiegeln.
Methodik des zeitlichen Vergleichs
Die Veränderungserkennung zwischen aufeinanderfolgenden Vermessungen folgt einer strukturierten Methodik:
Co-Registrierung richtet das Orthomosaik und die Punktwolke von Vermessung N an der Basislinie von Vermessung 1 unter Verwendung invarianter Referenzmerkmale aus. Eine Transformationsmatrix (typischerweise eine Starrkörper- oder affine Transformation mit 6-7 Parametern) wird aus automatisch zugeordneten Verknüpfungspunkten auf Fahrbahnmarkierungen, Start- und Landebahnbefeuerung und festen Strukturen berechnet. Der verbleibende Fehler nach der Co-Registrierung sollte weniger als 2 Pixel betragen. Die Co-Registrierung berücksichtigt kleine Abweichungen im Flugweg und in der GNSS-Positionierung, die durch Automatisierung allein nicht eliminiert werden können.
Pixelweise Differenzbildung berechnet die Differenz der Pixelwerte zwischen dem Referenz- und dem Wiederholungsorthomosaik für jede Pixelposition. Das Differenzbild hebt Bereiche mit Veränderungen (neue Risse, Flickstellen, Verfärbungen, Gummiablagerungen) als Regionen mit statistisch signifikanter Pixelwertabweichung hervor. Der Schwellenwert für signifikante Veränderungen wird auf 3 Standardabweichungen der Pixel-für-Pixel-Differenzverteilung gesetzt, was einem Konfidenzniveau von 99,7 % entspricht, dass die Veränderung real ist und nicht auf Messrauschen zurückzuführen ist.
Vektorbasierte Veränderungserkennung für spezifische Schadensinstanzen vergleicht die in jeder Vermessung erkannten Riss- und Schadenspolygone. Ein in Vermessung N erkannter Riss, der in Vermessung N-1 nicht vorhanden war, wird als Neuentwicklung klassifiziert. Ein Riss, der zwischen den Vermessungen um mehr als 5 cm an Länge zugenommen hat, wird als Ausbreitung klassifiziert. Risse, die an Breite abgenommen haben oder verschwunden sind, werden als Instandhaltungsmaßnahmen (versiegelt oder repariert) klassifiziert. Jede Veränderungsinstanz wird mit dem Ausmaß der Veränderung, dem Zeitintervall und der statistischen Konfidenz aufgezeichnet.
Quantitative Veränderungsmetriken
Die folgenden Metriken werden für jede Stichprobeneinheit zwischen aufeinanderfolgenden Vermessungen berechnet:
Delta-PCI, Die Änderung des Zustandsindex von Fahrbahnen (PCI) zwischen Vermessungen, ausgedrückt in Punkten pro Jahr. Ein Delta-PCI von -5 Punkten pro Jahr zeigt an, dass sich die Fahrbahn jährlich um 5 PCI-Punkte verschlechtert. Die Norm ASTM D5340 definiert, dass eine PCI-Änderung von mehr als 10 Punkten zwischen Vermessungen bei ordnungsgemäß durchgeführten Vermessungen mit 95 % Konfidenz statistisch signifikant ist.
Rissdichteänderung, Die Änderung der gesamten Risslänge pro Flächeneinheit (m/m²), ausgedrückt in laufenden Metern Rissbildung pro 100 m². Zunahmen der Rissdichte deuten auf die Entwicklung von Ermüdungsrissen, die Ausbreitung von Reflexionsrissen oder das Wachstum von Temperaturrissen hin.
Fläche neuer Schäden, Die Gesamtfläche (m²) der Fahrbahn, die seit der vorherigen Vermessung neue Schäden (jeglicher Art) entwickelt hat, ausgedrückt als Prozentsatz der Stichprobeneinheitsfläche. Neue Schadensflächen von mehr als 5 % der Einheitsfläche rechtfertigen einen Instandhaltungseingriff gemäß den ASTM-Priorisierungskriterien für die Instandhaltung.
Spurrinnentiefenfortschritt, Für Asphaltfahrbahnen die Änderung der maximalen Spurrinnentiefe innerhalb jeder Radspurzone, abgeleitet aus DSM- oder Punktwolkenvergleich. Ein Spurrinnentiefenfortschritt von mehr als 3 mm pro Jahr in der äußeren Radspur weist auf eine strukturelle Verschlechterung hin, die eine Untersuchung erfordert.
Gummiablagerungsansammlung, Die Änderung der Reifengummibedeckung innerhalb der Aufsetzzone. Gummiablagerungen reduzieren den Oberflächenreibungskoeffizienten bei Bedeckungsgraden über 25 % um 30-50 %, was dies zu einem kritischen Sicherheitsparameter macht. Automatisierte Drohnenvermessungen quantifizieren die Gummibedeckung durch multispektrale Analyse im Nahinfrarotband, wo Gummi ausgeprägte Absorptionseigenschaften aufweist.
Anwendung auf das Flugplatz-Fahrbahnmanagement
Das Aerodrome Design Manual der Internationalen Zivilluftfahrtorganisation (Doc 9157, Teil 3) empfiehlt, dass Fahrbahnzustandsvermessungen in Abständen durchgeführt werden, die nicht überschreiten: Jährlich für Flugplätze mit hoher Verkehrsintensität (jährliche Abflüge über 25.000), Zweijährlich für mittlere Verkehrsintensität (10.000-25.000 jährliche Abflüge) und Dreijährlich für niedrige Verkehrsintensität (weniger als 10.000 jährliche Abflüge). Die automatisierte Drohneninspektion ermöglicht diese empfohlenen Frequenzen zu wesentlich geringeren Kosten als manuelle Vermessungen, und die resultierenden Zeitreihendaten liefern die Evidenzbasis für die Vorhersage von Fahrbahnverschlechterungsraten und die Optimierung des Zeitpunkts von Instandhaltungseingriffen.
Die Plattform von TarmacView führt eine historische Aufzeichnung jeder Vermessung, die auf einer Flugplatzfahrbahn durchgeführt wurde, und ermöglicht so eine Längsschnitt-Trendanalyse über mehrere Jahre. Das System berechnet Verschlechterungskurven für jede Stichprobeneinheit, identifiziert Einheiten mit beschleunigter Verschlechterung (bei denen das Delta-PCI den Flugplatzdurchschnitt um mehr als 2 Standardabweichungen übersteigt) und generiert Instandhaltungspriorisierungslisten, sortiert nach den erwarteten PCI-Auswirkungen jeder empfohlenen Maßnahme. Dieser datengesteuerte Ansatz verlagert das Fahrbahnmanagement von der reaktiven Instandhaltung (Behebung von Ausfällen, wenn sie auftreten) zur vorausschauenden Instandhaltung (Eingreifen, bevor Ausfälle auftreten), wodurch die Lebenszykluskosten basierend auf Studien des FAA und der US Air Force zum Fahrbahnmanagement um schätzungsweise 30-50 % gesenkt werden.
Zusammenfassung
Die automatisierte drohnenbasierte Infrastrukturinspektion ersetzt subjektive, variable manuelle Inspektionen durch konsistente, wiederholbare Datenerfassung und -analyse. Das System integriert programmierte Flugplanung, Hinderniserkennung und -vermeidung, Multi-Sensor-Nutzlasten, automatischen Datentransfer und KI-gestützte Schadenserkennung in einen nahtlosen End-to-End-Workflow. Für die Fahrbahninspektion von Start- und Landebahnen, dem primären Anwendungsbereich, liefert die Technologie Bodenabtastabstände von 1-3 mm, Rissbreitenmessungen mit einer Genauigkeit von 0,2 mm, die Berechnung des Zustandsindex von Fahrbahnen gemäß ASTM D5340 und statistisch validierte Veränderungserkennung über mehrjährige Vermessungen hinweg. Der regulatorische Rahmen für automatisierte Inspektionsoperationen entwickelt sich rasant weiter, wobei der vorgeschlagene Part 108 der FAA und die Betriebsgenehmigungen der Spezifischen Kategorie der EASA BVLOS-Operationen an Flughäfen und entlang von Infrastrukturkorridoren ermöglichen. Mit fortschreitender Sensortechnologie, verbesserten Verarbeitungsalgorithmen und reifenden regulatorischen Wegen wird die automatisierte Drohneninspektion zur Standardmethode für die Infrastrukturzustandsbewertung in der Luftfahrt, im Verkehrswesen, im Energiesektor und in der Industrie werden.
Verwandte Begriffe
- UAV (Unmanned Aerial Vehicle)
- Drohne
- BVLOS (Beyond Visual Line of Sight)
- RTK / PPK Positionierung
- Photogrammetrie
- LiDAR
- Orthomosaik
- Zustandsindex von Fahrbahnen
- Veränderungserkennung
- Flugplanung
- Hinderniserkennung und -vermeidung
- Bodenkontrollpunkt
- Remote ID
Häufig gestellte Fragen
- Was ist eine automatisierte drohnenbasierte Infrastrukturinspektion?
- Die automatisierte drohnenbasierte Infrastrukturinspektion ist der Prozess, bei dem ein unbemanntes Luftfahrzeug einer vorprogrammierten Flugroute folgt, die über Wegpunkte, Rastermuster oder 3D-Korridormodelle festgelegt wird, um konsistente Bild- und Sensordaten von Infrastrukturanlagen wie Start- und Landebahnen, Brücken, Straßen und Gebäuden zu erfassen. Das System integriert Flugplanung, Hindernisvermeidung, Sensornutzlastmanagement und automatischen Datentransfer in eine Analyse-Pipeline, die Schadenskarten, Zustandsindizes (wie PCI) und Berichte zur Veränderungserkennung mit minimalem menschlichem Pilotenaufwand erstellt.
- Wie funktioniert die automatisierte Flugplanung für Drohneninspektionen?
- Die automatisierte Flugplanung verwendet Missionsplanungssoftware, um die Route einer Drohne vor dem Start festzulegen. Die wegpunktbasierte Planung setzt diskrete GPS-Koordinatenziele, die die Drohne nacheinander anfliegt. Die Rasterplanung erzeugt ein mäanderförmiges Muster, das einen definierten Bereich mit einer bestimmten Überlappung abdeckt (typischerweise 70-80 % Vorwärts- und Seitenüberlappung für die Photogrammetrie). Die Korridorplanung definiert einen Pfad entlang eines linearen Objekts wie einer Start- und Landebahn oder einer Pipeline. Die 3D-modellbasierte Planung verwendet ein digitales Oberflächenmodell, um einen konstanten Abstand zu komplexen Strukturen einzuhalten. Der Flugplan legt Höhe, Geschwindigkeit, Kameraauslöseintervalle, Gimbal-Winkel und Überlappungsparameter für eine konsistente Datenerfassung fest.
- Was ist BVLOS und warum ist es für die Drohneninspektion wichtig?
- BVLOS (Beyond Visual Line of Sight) bezeichnet Drohnenoperationen, bei denen das Luftfahrzeug außerhalb der Sichtweite des Piloten oder Beobachters operiert. BVLOS ist für die Infrastrukturinspektion von entscheidender Bedeutung, da es einem einzelnen Bediener ermöglicht, lange lineare Anlagen, Start- und Landebahnen von über 3.000 Metern, kilometerlange Pipelines oder ausgedehnte Brückennetze zu überwachen, ohne umzupositionieren. BVLOS-Operationen erfordern spezielle behördliche Genehmigungen, Erkennungs- und Vermeidungssysteme, zuverlässige Kommando- und Kontrolldatenverbindungen (häufig über 4G/5G-Mobilfunk oder Satellitenkommunikation) und redundante Sicherheitsmechanismen, einschließlich Flugabbruchsystemen.
- Welche Sensornutzlasten werden bei der automatisierten Drohneninspektion eingesetzt?
- Zu den gängigen Sensornutzlasten gehören RGB-Kameras (visuelles Spektrum) für die Risserkennung, die Kartierung von Oberflächenschäden und die Erstellung von Orthomosaiken mit einem Bodenabtastabstand von 1-3 mm, Wärmebildkameras für die Erkennung von Feuchtigkeit im Untergrund, Delamination und Isolationsschäden, LiDAR-Scanner für die hochpräzise 3D-Punktwolkengenerierung, Verformungsmessung und Vegetationsdurchdringung sowie Multispektralsensoren für die Materialklassifizierung, die Bewertung des Vegetationszustands und die Berechnung von Feuchtigkeitsindizes. Die Auswahl der Nutzlast hängt von den spezifischen Schadensarten ab, die untersucht werden sollen, und von den Inspektionszielen.
- Wie stellt die automatisierte Drohneninspektion die Datenkonsistenz über wiederholte Vermessungen hinweg sicher?
- Die Datenkonsistenz wird erreicht, indem die wichtigsten Flugparameter bei jeder Vermessungsmission auf identische Werte eingestellt werden: Flughöhe (typischerweise 30-60 m über Grund für die Fahrbahninspektion), Geschwindigkeit über Grund (3-8 m/s, abhängig von Verschlusszeit und erforderlicher Unschärfekontrolle), Bildüberlappung (70-80 % Vorwärts- und Seitenüberlappung), Gimbal-Winkel (fest auf Nadir, typischerweise -90 Grad für Fahrbahnvermessungen) und Kameraeinstellungen (feste ISO, Blende, Verschlusszeit und Fokus). Die GNSS-Wegpunktnavigation mit RTK- oder PPK-Positionierung stellt sicher, dass die Drohne demselben Pfad mit einer horizontalen Genauigkeit von 2-5 cm folgt. Die Inspektionsplattform von TarmacView validiert diese Parameter anhand des Basis-Missionsprofils, bevor sie die Vermessungsdaten akzeptiert.
- Welche Vorschriften gelten für die automatisierte Drohnen-Infrastrukturinspektion?
- In den Vereinigten Staaten regelt FAA Part 107 den gewerblichen Betrieb kleiner UAS, einschließlich VLOS-Anforderungen, Pilotenlizenzierung und Betriebsbeschränkungen. BVLOS-Operationen erfordern Ausnahmegenehmigungen für die meisten Part-107-Regeln. Die FAA hat 2024 Part 108 vorgeschlagen, um routinemäßige BVLOS-Drohnenoperationen zu ermöglichen. In Europa legen die EASA-Vorschriften gemäß EU 2019/947 drei Betriebskategorien (Offen, Spezifisch, Zertifiziert) fest, deren Anforderungen je nach Risiko steigen. ICAO Annex 6 Teil IV und Annex 14 bieten internationale Rahmenwerke für RPAS-Operationen bzw. Flugplatzstandards. Remote ID ist in den meisten Rechtsräumen für automatisierte Operationen erforderlich.
- Was ist Veränderungserkennung bei der automatisierten Drohneninspektion?
- Die Veränderungserkennung ist der Prozess des Vergleichs von Daten aus zwei oder mehr Drohnenvermessungen desselben Objekts zu verschiedenen Zeitpunkten, um Unterschiede zu identifizieren, zu messen und zu klassifizieren. Für die Fahrbahninspektion umfasst dies die Verfolgung der Rissausbreitung (Längen-, Breiten- und Dichteänderungen), die Erkennung neuer Schadensbereiche, die Messung des Fortschreitens der Spurrinnentiefe, die Quantifizierung des Oberflächenverschleißes und die Überwachung des Baufortschritts. Die Veränderungserkennung erfordert konsistente Flugparameter über die Vermessungen hinweg, um sicherzustellen, dass beobachtete Unterschiede tatsächliche Anlagenveränderungen und nicht Datenerfassungsschwankungen widerspiegeln. Die zeitlichen Vergleichswerkzeuge von TarmacView registrieren aufeinanderfolgende Vermessungen und heben statistisch signifikante Veränderungen hervor.
- Wie integriert sich TarmacView in die automatisierte Drohneninspektion?
- TarmacView stellt die Analyse-Pipeline bereit, die von Drohnen erfasste Bilder in umsetzbare Zustandsbewertungen umwandelt. Die Plattform nimmt Orthomosaike und Punktwolken aus automatisierten Drohnenvermessungen auf, wendet Computer-Vision- und Deep-Learning-Modelle für die automatisierte Risserkennung und -klassifizierung an, berechnet den Zustandsindex von Fahrbahnen (PCI) gemäß ASTM D5340, erstellt georeferenzierte Schadenskarten und produziert ICAO-konforme Inspektionsberichte. TarmacView validiert Eingabedaten anhand von Missionsqualitätskriterien (GSD, Überlappung, Fokus, Georeferenzierungsgenauigkeit), bevor sie in die Analyse-Pipeline aufgenommen werden, und stellt so sicher, dass automatisierte Inspektionsworkflows zuverlässige, prüffähige Ergebnisse liefern.
- Was sind die Schlüsselkomponenten eines automatisierten Drohneninspektionssystems?
- Ein automatisiertes Drohneninspektionssystem umfasst: (1) die UAV-Plattform mit geeigneter Nutzlastkapazität, Flugdauer und Redundanz, (2) Missionsplanungssoftware zur Definition von Flugrouten, Wegpunkten und Datenerfassungsparametern, (3) Sensornutzlasten (RGB, Wärmebild, LiDAR, Multispektral), ausgewählt für die Zielschadensarten, (4) Hinderniserkennungs- und -vermeidungssysteme mittels Computer Vision, LiDAR oder Radar, (5) Kommando- und Kontrolldatenverbindung für Telemetrie und Echtzeitüberwachung, (6) automatische Datentransfersysteme (Mobilfunk, WiFi oder Dockingstation), (7) Photogrammetrie- oder Datenverarbeitungssoftware zur Erstellung von Orthomosaiken, Punktwolken und Modellen sowie (8) Analysesoftware für Schadenserkennung, -messung und Zustandsberichterstattung.
- Welche Genauigkeit kann mit der automatisierten Drohneninspektion erreicht werden?
- Mit geeigneten Bodenkontrollpunkten und RTK/PPK-GNSS-Positionierung erreicht die automatisierte Drohneninspektion routinemäßig einen Bodenabtastabstand von 1-3 mm für die Risserkennung in Fahrbahnen, eine horizontale Genauigkeit von 3-5 mm und eine vertikale Genauigkeit von 5-10 mm für die Orthomosaik- und Punktwolkengenerierung, eine Rissbreitenmessgenauigkeit von 0,2-0,5 mm und eine Genauigkeit der Berechnung des Zustandsindex von Fahrbahnen innerhalb von ±5 PCI-Punkten im Vergleich zu manuellen ASTM-D5340-Vermessungen. Für die Brückeninspektion sind Durchfahrtshöhenmessungen mit einer Genauigkeit von 5-10 mm und die Risserkennung auf Betonoberflächen bis zu einer Breite von 0,3 mm erreichbar. Ohne Bodenkontrollpunkte sinkt die Genauigkeit auf 2-5 m horizontal, was den Einsatz von GCP für infrastrukturgerechte Ergebnisse unerlässlich macht.