Was ist Photogrammetrie?
Photogrammetrie – Die Wissenschaft des Messens aus Fotografien
Kerndefinition und historische Grundlagen
Photogrammetrie ist die Wissenschaft und Technologie, durch Aufzeichnung, Messung und Interpretation von fotografischen Bildern und Mustern elektromagnetischer Strahlungsenergie zuverlässige quantitative Informationen über physische Objekte und die Umwelt zu gewinnen. Der Begriff leitet sich von den griechischen Wurzeln photos (Licht), gramma (etwas Gezeichnetes oder Geschriebenes) und metron (Maß) ab – wörtlich „Messen aus Lichtzeichnungen". Die Disziplin entstand Mitte des 19. Jahrhunderts, kurz nach der Erfindung der Fotografie selbst. Aimé Laussedat, ein französischer Offizier, gilt weithin als Vater der Photogrammetrie für seine Pionierarbeit im Jahr 1849, bei der er terrestrische Fotografien für die topografische Kartierung verwendete – eine Methode, die er Ikonometrie nannte.
Die American Society for Photogrammetry and Remote Sensing (ASPRS) definiert Photogrammetrie als „die Kunst, Wissenschaft und Technologie, zuverlässige Informationen über physische Objekte und die Umwelt durch Prozesse der Aufzeichnung, Messung und Interpretation fotografischer Bilder und Muster aufgezeichneter elektromagnetischer Strahlungsenergie und anderer Phänomene zu gewinnen." Diese Definition umfasst sowohl die traditionelle filmbasierte Photogrammetrie als auch die moderne digitale Photogrammetrie, einschließlich der Verwendung von multispektralen, thermischen und hyperspektralen Sensoren.
Die Photogrammetrie wird in zwei Hauptzweige unterteilt: metrische Photogrammetrie, die sich auf präzise Messung und geometrische Rekonstruktion zur Erstellung von Karten, Modellen und Koordinaten konzentriert, und interpretative Photogrammetrie (auch Fotointerpretation genannt), die das Erkennen und Identifizieren von Objekten sowie die Bewertung ihrer Bedeutung aus dem Bildinhalt betont. In der Infrastrukturinspektion und Vermessung dominiert die metrische Photogrammetrie, obwohl interpretative Elemente zunehmend durch automatisierte Merkmalsextraktion und maschinelles Lernen integriert werden.
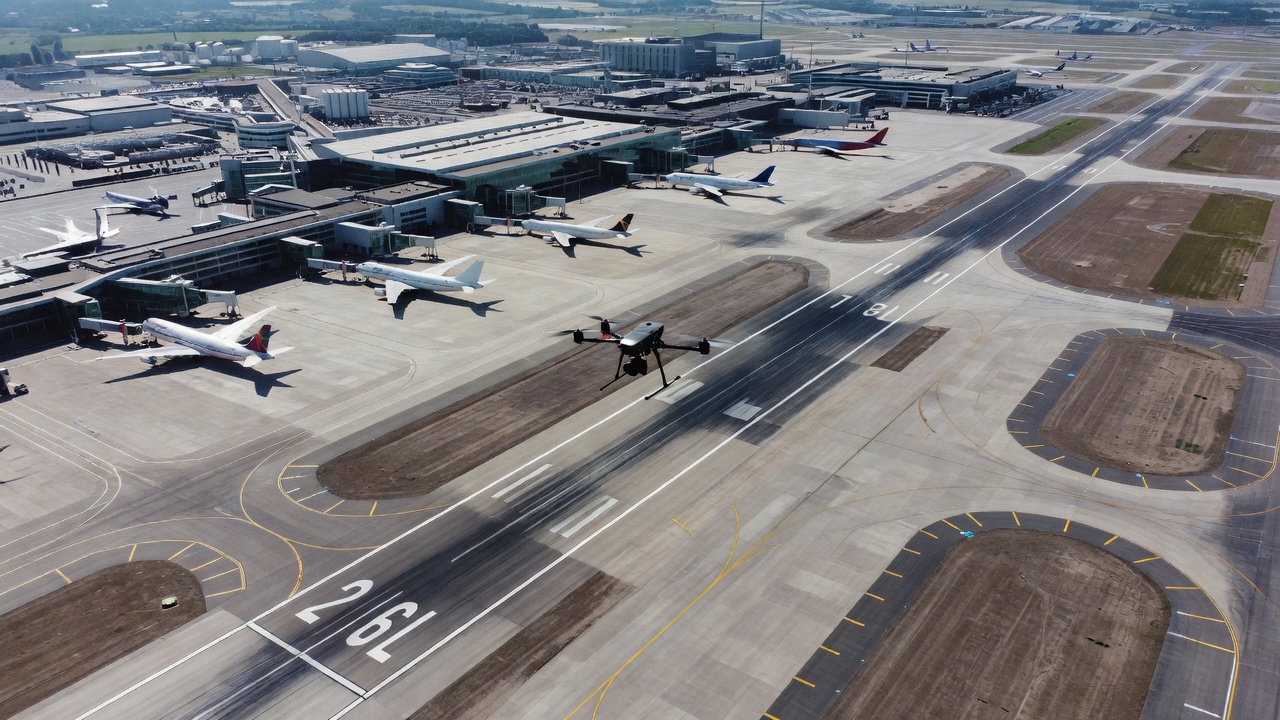
Die Disziplin wird weiterhin nach Erfassungsplattform kategorisiert: Luftbildphotogrammetrie (flugzeug-, drohnen- oder satellitengestützt), terrestrische oder Nahbereichsphotogrammetrie (Handkameras, Stative oder Robotersysteme) und Weltraumphotogrammetrie (Satellitenbilder für planetare Kartierung). Die moderne drohnenbasierte Infrastrukturinspektion verbindet Luftbild- und Nahbereichsphotogrammetrie und arbeitet in Flughöhen von 20-120 Metern über Grund, um Bodenauflösungen (GSD) von 0,5-3 cm pro Pixel zu erreichen.
Mathematische Prinzipien der photogrammetrischen Messung
Die Kollinearitätsbedingung
Das grundlegende mathematische Prinzip, das aller Photogrammetrie zugrunde liegt, ist die Kollinearitätsbedingung. Diese Bedingung besagt, dass für jeden Punkt in einem Bild der Objektpunkt, das perspektivische Zentrum der Kamera und der Bildpunkt alle auf einer einzigen geraden Linie im dreidimensionalen Raum liegen. Mathematisch ausgedrückt setzen die Kollinearitätsgleichungen Bildkoordinaten (x, y) mit Objektraumkoordinaten (X, Y, Z) über die inneren Orientierungsparameter der Kamera (Brennweite, Hauptpunktkoordinaten) und die äußeren Orientierungsparameter (Kameraposition X₀, Y₀, Z₀ und Rotationswinkel ω, φ, κ) in Beziehung.
Die Kollinearitätsgleichungen bilden die Grundlage aller photogrammetrischen Berechnungen:
x − x₀ = −f · [m₁₁(X − X₀) + m₁₂(Y − Y₀) + m₁₃(Z − Z₀)] / [m₃₁(X − X₀) + m₃₂(Y − Y₀) + m₃₃(Z − Z₀)] y − y₀ = −f · [m₂₁(X − X₀) + m₂₂(Y − Y₀) + m₂₃(Z − Z₀)] / [m₃₁(X − X₀) + m₃₂(Y − Y₀) + m₃₃(Z − Z₀)]
Wobei (x₀, y₀) die Hauptpunktkoordinaten sind, f die Brennweite und m₁₁ bis m₃₃ die Elemente der aus ω, φ, κ abgeleiteten Rotationsmatrix sind. Jede Bildmessung liefert zwei Gleichungen, und mit ausreichend überlappenden Bildern wird das System gut bestimmt, was eine robuste 3D-Rekonstruktion ermöglicht.
Triangulation und Schnitt
Triangulation in der Photogrammetrie ist der Prozess der Bestimmung der 3D-Position eines Objektpunkts durch Schnitt von Strahlen aus zwei oder mehr Bildern, die diesen Punkt aus verschiedenen Perspektiven erfassen. Wenn die Kamerapositionen und -orientierungen bekannt sind (entweder durch direkte Georeferenzierung mittels GNSS/IMU oder durch einen Prozess namens Raumrückwärtsschnitt unter Verwendung bekannter Kontrollpunkte), können die 3D-Koordinaten jedes in mindestens zwei Bildern sichtbaren Punkts berechnet werden. Dies ist die grundlegende Messoperation in der Photogrammetrie.
Der Vorwärtsschnitt berechnet Objektkoordinaten aus bekannten Bildpositionen und -orientierungen. Der Rückwärtsschnitt bestimmt Kameraposition und -orientierung aus bekannten Objektpunkten. In der modernen automatisierten Photogrammetrie werden diese Operationen tausend- oder millionenfach wiederholt, mit robuster Ausreißererkennung und statistischer Qualitätskontrolle bei jedem Schritt.
Bündelausgleichung
Die Bündelausgleichung ist die gleichzeitige Verfeinerung des gesamten Parametersatzes, der die photogrammetrische Rekonstruktion definiert – einschließlich aller Kamerapositionen und -orientierungen, aller 3D-Punktkoordinaten und Kamerakalibrierungsparameter – um den gesamten Rückprojektionsfehler über jede Bildmessung zu minimieren. Der Name leitet sich von den „Bündeln" von Lichtstrahlen ab, die jede Kamera mit ihren beobachteten Punkten verbinden. Die Bündelausgleichung löst ein massives nichtlineares Problem der kleinsten Quadrate, das bei einer typischen Drohnenvermessung oft Zehntausende von Parametern umfasst. Die Zielfunktion minimiert die Summe der quadrierten Differenzen zwischen beobachteten Bildkoordinaten und aus aktuellen Parameterschätzungen projizierten Koordinaten.
Moderne Implementierungen der Bündelausgleichung integrieren robuste Verlustfunktionen (wie Huber- oder Cauchy-Gewichtung), um den Einfluss von Ausreißern durch fehlangepasste Merkmale oder Messrauschen zu reduzieren. Dünnbesetzte Matrixverfahren, die die natürliche Blockstruktur photogrammetrischer Netzwerke ausnutzen – das sogenannte „Pfeilspitzen"- oder „reduzierte Kamerasystem" – ermöglichen die effiziente Lösung von Problemen mit Millionen von Beobachtungen. Die Kovarianzmatrix der angepassten Parameter liefert strenge Qualitätskennzahlen, einschließlich theoretischer Genauigkeitsschätzungen für jeden berechneten 3D-Punkt.
Structure from Motion (SfM) – Arbeitsablauf
Structure from Motion (SfM) ist eine Computer-Vision-Technik, die die Photogrammetrie revolutioniert hat, indem sie eine vollautomatische 3D-Rekonstruktion aus ungeordneten Bildsammlungen ermöglicht. Im Gegensatz zur klassischen Photogrammetrie, die bekannte Kamerapositionen und präzise vermessene Kontrollpunkte als Eingabe erfordert, schätzt SfM gleichzeitig die Kamerabewegung (Positionen und Orientierungen) und die Szenenstruktur (3D-Punkte) direkt aus Bildmerkmalübereinstimmungen. Der SfM-Arbeitsablauf besteht aus mehreren unterschiedlichen Phasen:
Merkmalserkennung und -zuordnung
Der Prozess beginnt mit der Merkmalserkennung unter Verwendung von Algorithmen wie SIFT (Scale-Invariant Feature Transform), SURF (Speeded-Up Robust Features) oder AKAZE. Diese Detektoren identifizieren markante Punkte in jedem Bild – Ecken, Kanten, Texturbereiche – die invariant gegenüber Skalierung, Rotation und Beleuchtungsänderungen sind. Ein typisches 20-Megapixel-Luftbild liefert 5.000-50.000 Merkmale, abhängig von der Szenentextur. Jedes Merkmal wird durch einen hochdimensionalen Deskriptorvektor (128 Dimensionen bei SIFT) beschrieben, der eine robuste Zuordnung über Bilder hinweg ermöglicht.
Die Merkmalszuordnung identifiziert korrespondierende Punkte zwischen Bildpaaren. Bei einer typischen Drohnenvermessung mit 100-500 Bildern würde eine brute-force paarweise Zuordnung 5.000-125.000 Bildpaarvergleiche erfordern. Moderne SfM-Implementierungen verwenden Vokabularbaum-Indizierung oder erschöpfende Zuordnungsstrategien, die mit GPU-Beschleunigung optimiert sind. Übereinstimmungen werden unter Verwendung geometrischer Randbedingungen – der Fundamentalmatrix oder Homographie – gefiltert, um Ausreißer durch RANSAC (Random Sample Consensus) oder ähnliche robuste Schätzverfahren zu eliminieren.
Inkrementelle Rekonstruktion
Die inkrementelle Rekonstruktionsphase beginnt mit einer anfänglichen Bildpaarauswahl, die typischerweise Bilder mit der höchsten Anzahl zuverlässiger Übereinstimmungen und der größten Basislinie (Abstand zwischen den Kamerapositionen) auswählt. Dieses Paar wird verwendet, um die relative Orientierung zwischen den beiden Kameras durch die Essenzialmatrix-Zerlegung zu schätzen und so den anfänglichen Koordinatenrahmen zu etablieren. Die 3D-Positionen der in beiden Bildern sichtbaren Punkte werden dann trianguliert.
Sukzessive Bilder werden einzeln durch den Schritt der Bildregistrierung hinzugefügt, der den Perspective-n-Point (PnP)-Algorithmus verwendet, um die Position und Orientierung jeder neuen Kamera aus ihren Übereinstimmungen mit bereits triangulierten 3D-Punkten zu schätzen. Nachdem jedes Bild hinzugefügt wurde, wird eine Bündelausgleichung durchgeführt, um alle Parameter zu verfeinern. Dieser inkrementelle Prozess wird fortgesetzt, bis alle Bilder registriert sind. Eine typische 300-Bilder-Vermessung könnte 5-15 Iterationen der Bündelausgleichung während der Rekonstruktion erfordern, wobei die abschließende Ausgleichung alle Parameter gleichzeitig einbezieht.
Dichte Rekonstruktion
Die dünne Punktwolke aus SfM – typischerweise einige hunderttausend Punkte – liefert nur das geometrische Skelett der Szene. Die dichte Rekonstruktion verwendet Multi-View-Stereo (MVS)-Algorithmen, um eine deutlich dichtere Punktwolke zu erzeugen. Für jedes Bild werden Tiefenkarten berechnet, indem nach Pixelkorrespondenzen in Nachbarbildern entlang epipolarer Linien gesucht wird. Semi-Global Matching (SGM) und PatchMatch sind beliebte Algorithmen für diese Phase.
Die resultierende dichte Punktwolke enthält typischerweise 10-100 Millionen Punkte für eine Standard-Infrastrukturvermessung, mit Punktdichten von 1.000-10.000 Punkten pro Quadratmeter bei typischen Drohnenvermessungshöhen. Diese dichte Wolke bildet die Grundlage für alle nachfolgenden Ergebnisgenerierungen, einschließlich Netzen, Orthomosaiken und digitalen Oberflächenmodellen.
| Verarbeitungsphase | Eingabe | Ausgabe | Typischer Umfang (300-Bilder-Vermessung) |
|---|---|---|---|
| Merkmalserkennung | Rohbilder | Schlüsselpunkte + Deskriptoren | 500.000-5.000.000 Merkmale |
| Merkmalszuordnung | Schlüsselpunkte | Zugeordnete Korrespondenzen | 100.000-1.000.000 Übereinstimmungen |
| Dünne Rekonstruktion | Übereinstimmungen + Kamerametadaten | Dünne Punktwolke + Kameraposen | 50.000-200.000 3D-Punkte |
| Dichte MVS | Dünnes Modell + Bilder | Dichte Punktwolke | 10.000.000-100.000.000 Punkte |
| Netzerstellung | Dichte Punktwolke | 3D-Netz | 500.000-5.000.000 Dreiecke |
| Orthomosaik | Netz + Bilder | Georeferenzierte Bildkarte | Pixelgenaue Auflösung bei GSD |
Kamerakalibrierung und Linsenverzerrung
Die Kamerakalibrierung ist der Prozess der Bestimmung der inneren Orientierungsparameter (IOPs) einer Kamera – der Parameter, die die geometrische Beziehung zwischen der Bildebene und dem perspektivischen Zentrum der Kamera definieren. Diese Parameter umfassen die Brennweite (f), die Hauptpunktkoordinaten (x₀, y₀) und die Linsenverzerrungskoeffizienten. Eine genaue Kalibrierung ist unerlässlich, da selbst kleine Fehler in den IOPs direkt in 3D-Messfehler einfließen.
Das Brown-Conrady-Verzerrungsmodell
Das am weitesten verbreitete mathematische Modell für Linsenverzerrung in der Photogrammetrie ist das Brown-Conrady-Modell, das die Verzerrung in radiale und dezentrierende Komponenten zerlegt:
Radiale Verzerrung: Δr = K₁r³ + K₂r⁵ + K₃r⁷ Dezentrierende Verzerrung: Δx = P₁(r² + 2x²) + 2P₂xy, Δy = P₂(r² + 2y²) + 2P₁xy
Wobei r der radiale Abstand vom Hauptpunkt ist, K₁, K₂, K₃ die radialen Verzerrungskoeffizienten und P₁, P₂ die dezentrierenden (tangentialen) Verzerrungskoeffizienten sind. Moderne Drohnenkameras mit Weitwinkelobjektiven weisen typischerweise eine erhebliche radiale Verzerrung auf, die bei Fischaugenobjektiven von Verbraucherdrohnen oft 50-100 Pixel an den Bildrändern überschreitet. Bei metrischen Kameras mit kalibrierten Objektiven liegt die Verzerrung typischerweise unter 2-3 Pixeln.
Kalibrierungsmethoden
In der Photogrammetrie werden drei primäre Kalibrierungsmethoden verwendet:
Labor-Kalibrierung verwendet spezielle optische Bänke und Goniometer, um die geometrischen Eigenschaften der Kamera unter kontrollierten Bedingungen zu messen. Dies ist die genaueste Methode und erreicht Kalibrierungsunsicherheiten von 0,1-0,3 Pixeln, erfordert jedoch spezielle Ausrüstung und kontrollierte Umgebungen. Nationale Metrologieinstitute und spezialisierte Kalibrierlaboratorien bieten diesen Dienst an, der für bestimmte Vermessungsanwendungen gemäß ISO/TS 19159-1 vorgeschrieben ist.
Feld-Kalibrierung verwendet ein Kalibrierungstestfeld – eine Anordnung vermessener Zielmarken mit präzise bekannten 3D-Koordinaten. Die Kamera nimmt das Testfeld aus mehreren Positionen auf, und die Bündelausgleichung löst sowohl nach Kameraparametern als auch nach der Validierung der bekannten Koordinaten. Diese Methode wird häufig für die Zertifizierung von Luftbildkameras verwendet und ist die Grundlage der EuroDAC² (European Digital Aerial Camera Certification)-Standards, die in ISO/TS 19159-1 eingeflossen sind.
Selbstkalibrierung (oder Kalibrierung während des Betriebs) schätzt die Kameraparameter gleichzeitig mit der 3D-Rekonstruktion während der Bündelausgleichung. Dies ist der Standardansatz in SfM-Software und ist bemerkenswert effektiv, wenn die Bildnetzgeometrie ausreichende Randbedingungen bietet. Selbstkalibrierung erfordert konvergente Bildaufnahmen (nicht parallele optische Achsen), eine Vielzahl von Rollwinkeln und eine gute Szenentextur. Die meisten modernen Photogrammetrie-Softwarelösungen implementieren Selbstkalibrierung als Standardoption, und bei drohnenbasierten Vermessungen erreicht sie typischerweise eine Kalibriergenauigkeit innerhalb von 0,3-0,5 Pixeln.
Auswirkung der Kalibrierung auf Infrastrukturmessungen
Bei Infrastrukturinspektionsanwendungen bestimmt die Kamerakalibrierung direkt die Messqualität. Eine schlecht kalibrierte Kamera mit einer Restverzerrung von nur 5 Pixeln kann bei typischen Vermessungshöhen Messfehler von 1-3 cm verursachen – genug, um kleine Risse (typischerweise 0,3-3 mm breit) zu maskieren oder Fehlalarme in Veränderungserkennungsanalysen zu erzeugen. Die Norm ISO/TS 19159-1 legt Kalibrierungsverfahren und Berichtsanforderungen für optische Sensoren fest, die in der Kartierung verwendet werden, und etabliert Mindeststandards für die Brennweitenunsicherheit (0,01 % oder besser) und die Hauptpunktunsicherheit (0,5 Pixel oder besser).
Bodenkontrollpunkte und Genauigkeit
Was sind Bodenkontrollpunkte?
Bodenkontrollpunkte (GCPs) sind physisch markierte Punkte am Boden mit präzise vermessenen Koordinaten, die typischerweise mit GNSS-Empfängern im RTK- oder statischen Nachbearbeitungsmodus gemessen werden, um Zentimetergenauigkeit zu erreichen. GCPs sind der primäre Mechanismus zur Sicherstellung der absoluten Genauigkeit – dem Grad, zu dem die photogrammetrische Rekonstruktion mit realen Koordinaten übereinstimmt – im Gegensatz zur relativen Genauigkeit, die die interne geometrische Konsistenz beschreibt.
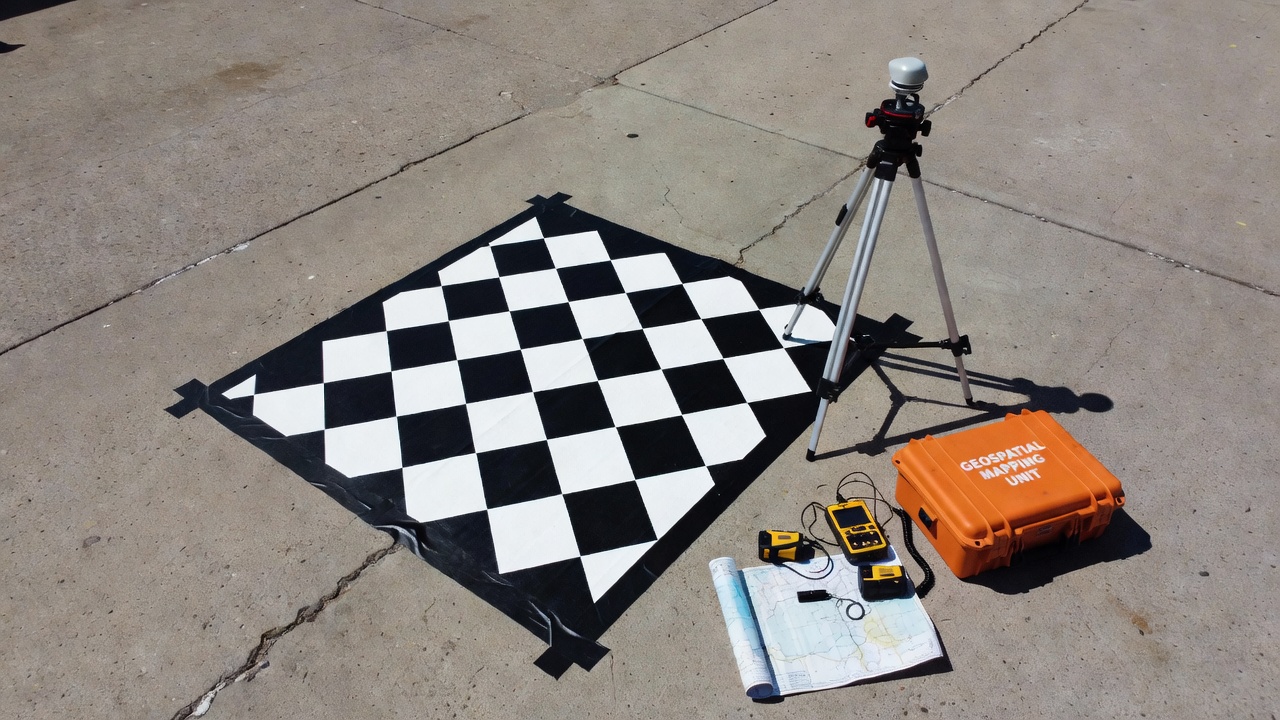
Jeder GCP besteht aus einem sichtbaren Ziel (typischerweise einem kontrastreichen schwarz-weißen Schachbrettmuster oder Kreuz) mit Abmessungen von 30-60 cm für Drohnenvermessungen bei 5-10 cm GSD oder größer für höherfliegende Einsätze. Die Zielmitte wird mit einer Genauigkeit vermessen, die besser ist als die erforderliche Endproduktgenauigkeit – typischerweise 1-2 cm horizontal und 2-3 cm vertikal. GCP-Koordinaten werden in Bezug auf ein definiertes Koordinatenreferenzsystem (CRS) angegeben, das für die Luftfahrt und die meisten Infrastrukturanwendungen WGS84 (ITRF) mit geeigneter Projektion für das lokale Gebiet ist.
GCP-Verteilungsstrategie
Die räumliche Verteilung der GCPs hat erheblichen Einfluss auf die Genauigkeit der endgültigen Rekonstruktion. Zu den wichtigsten Prinzipien für die GCP-Platzierung gehören:
Randplatzierung: Mindestens ein GCP in der Nähe jeder Ecke des Vermessungsgebiets begrenzt die Gesamtgeometrie und verhindert Verwerfungen oder „Schüssel"-Effekte an den Rändern. Für rechteckige Vermessungsgebiete ist ein Minimum von vier Rand-GCPs Standard.
Innenverteilung: Zusätzliche GCPs im Inneren des Vermessungsgebiets verbessern die Genauigkeit, insbesondere in Bereichen mit topografischen Schwankungen. Bei Vermessungen mit Höhenunterschieden von mehr als 10 % der Flughöhe sollten GCPs an Höhenextremen platziert werden, um die vertikale Genauigkeit zu kontrollieren.
Dichterichtlinien: Die ASPRS-Positionsgenauigkeitsstandards für digitale Geodaten (Ausgabe 2024) und ISO 19157 geben Hinweise zur GCP-Dichte. Für Kartierungen im Maßstab 1:100 (typisch für die Infrastrukturinspektion) wird 1 GCP pro 2-4 Hektar empfohlen, mit einem Minimum von 5-8 GCPs pro Projekt unabhängig von der Fläche. Die Forschung zeigt durchweg abnehmende Erträge bei mehr als 10-15 gut verteilten GCPs für Flächen unter 100 Hektar.
Kontrollpunkte und unabhängige Validierung
Kontrollpunkte (CPs) sind vermessene Punkte mit derselben Genauigkeit wie GCPs, die jedoch bewusst von der photogrammetrischen Verarbeitung zurückgehalten werden. Nachdem das Modell unter Verwendung der GCPs berechnet wurde, werden die Koordinaten der Kontrollpunkte aus dem Modell extrahiert und mit ihren vermessenen Werten verglichen. Die Differenzen – die Residuen – liefern eine unabhängige Genauigkeitsbewertung. Standards wie ASPRS 2024 und ICAO Annex 15 verlangen die Angabe der Genauigkeit basierend auf Kontrollpunkten, nicht auf GCPs, um einen optimistischen Bias durch die Verwendung derselben Punkte sowohl für die Kontrolle als auch für die Validierung zu vermeiden.
| Metrik | Formel | Interpretation |
|---|---|---|
| RMSEₓ | √(Σ(Δx²)/n) | Mittlerer quadratischer Fehler in X-Koordinate |
| RMSEᵧ | √(Σ(Δy²)/n) | Mittlerer quadratischer Fehler in Y-Koordinate |
| RMSEz | √(Σ(Δz²)/n) | Mittlerer quadratischer Fehler in Z-Koordinate |
| RMSEᵣ | √(RMSEₓ² + RMSEᵧ²) | Planimetrischer (horizontaler) RMSE |
| CE90 | 1,7308 × RMSEᵣ | Kreisfehler bei 90 % Konfidenz (horizontal) |
| LE90 | 1,6449 × RMSEz | Linearer Fehler bei 90 % Konfidenz (vertikal) |
Für Infrastrukturinspektionsanwendungen erfordern die in ICAO Annex 14 und verschiedenen nationalen Normen festgelegten typischen Genauigkeitsanforderungen einen horizontalen RMSE von besser als 3 cm und einen vertikalen RMSE von besser als 5 cm für präzise Fahrbahnvermessungen. Die photogrammetriebasierten Inspektionsabläufe von TarmacView erreichen diese Toleranzen routinemäßig durch optimierte GCP-Netzwerke und strenge Qualitätskontrollverfahren.
Photogrammetrische Ergebnisse
Orthomosaik
Ein Orthomosaik ist ein geometrisch korrigiertes, georeferenziertes zusammengesetztes Bild, das durch Zusammenfügen mehrerer Luftbilder entsteht. Im Gegensatz zu Rohluftbildern, die perspektivische Verzerrungen durch Kameraschwenk, Linsenoptik und Geländerelief aufweisen, ist ein Orthomosaik orthorektifiziert – jedes Pixel wird unter Verwendung des DOM und der Kamerakalibrierungsdaten auf seine korrekte planimetrische Position projiziert. Das Ergebnis ist eine nahtlose, maßstabsgetreue Bildkarte, auf der Entfernungen direkt gemessen werden können, genau wie auf einer traditionellen planimetrischen Karte.
Orthomosaike werden mit der nativen Bodenauflösung der Bilddaten erstellt, typischerweise 0,5-3 cm für drohnenbasierte Infrastrukturvermessungen. Jedes Pixel im Orthomosaik repräsentiert eine bekannte Bodenabmessung und ermöglicht so die direkte Messung von linienhaften Merkmalen (Risslängen, Fahrbahnmarkierungsabmessungen, Fugenabstände) und die Flächenberechnung (ausgebrochene Bereiche, delaminierte Abschnitte, stehendes Wasser). Die geometrische Genauigkeit des Orthomosaiks wird durch Kontrollpunktanalyse verifiziert und als RMSE angegeben.
Digitales Oberflächenmodell (DOM)
Ein Digitales Oberflächenmodell (DOM) ist ein Rasterhöhenmodell, das die Erdoberfläche einschließlich aller Merkmale – Gebäude, Vegetation, Infrastruktur und Gelände – repräsentiert. In der Photogrammetrie wird das DOM aus der dichten Punktwolke durch Interpolation der Höhenwerte auf ein regelmäßiges Gitter erzeugt. Die räumliche Auflösung des DOM entspricht typischerweise der GSD des Ausgangsbildmaterials, und die vertikale Genauigkeit folgt der Punktwolken-Genauigkeit.
Für Infrastrukturanwendungen ermöglicht das DOM:
- Entwässerungsanalyse: Identifizierung von Wasseransammlungsbereichen, Geländetiefpunkten und Entwässerungsrichtung auf Fahrbahnoberflächen
- Querneigungsmessung: Überprüfung der Fahrbahnquerneigung gegenüber den Konstruktionsspezifikationen (typischerweise 1,5-2,5 % für Start- und Landebahnen gemäß ICAO)
- Längsprofil-Extraktion: Messung der Fahrbahnebene, Gradiente und vertikalen Linienführung
- Ab- und Auftragsvolumenberechnung: Quantifizierung von Materialvolumina für Fahrbahnsanierungsprojekte
Dichte Punktwolke
Die dichte Punktwolke ist das primäre 3D-Ergebnis der photogrammetrischen Verarbeitung und enthält Millionen bis Milliarden von georeferenzierten 3D-Punkten mit zugehörigen Farbwerten aus dem Quellbildmaterial. Jeder Punkt hat Koordinaten (X, Y, Z) und RGB-Farbe, was realistische Visualisierung und präzise Messung ermöglicht. Punktwolken werden typischerweise in branchenüblichen Formaten wie LAS, LAZ (komprimiertes LAS), PLY oder XYZ-Textdateien exportiert.
Die Punktdichte variiert mit den Vermessungsparametern. Bei einer Flughöhe von 50 m mit einer 20-MP-Kamera, 70 % Vorwärtsüberlappung und 70 % Seitenüberlappung werden typische Punktdichten von 500-2.000 Punkten/m² erreicht. Für die Nahbereichsinspektion von Brückenkomponenten oder Gebäudefassaden können Dichten von 10.000-100.000 Punkten/m² erreicht werden.
3D-Netz
Ein 3D-Netz ist ein trianguliertes Oberflächenmodell, das aus der dichten Punktwolke abgeleitet wird, typischerweise unter Verwendung von Poisson-Oberflächenrekonstruktion oder Delaunay-Triangulationsalgorithmen. Das Netz repräsentiert die gescannte Oberfläche als kontinuierliche Mannigfaltigkeit von Dreiecksflächen, wobei für fotorealistische Visualisierung Textur aus dem Quellbildmaterial aufgebracht wird. Netzmodelle sind essenziell für:
- Visuelle Inspektion: Navigation durch ein 3D-Modell eines Brücken-, Gebäude- oder Fahrbahnabschnitts zur Identifizierung von Mängeln
- Erstellung digitaler Zwillinge: Bereitstellung der geometrischen Grundlage für Anlagenmanagementsysteme
- Finite-Elemente-Analyse: Konvertierung der Netzgeometrie in technische Analysemodelle
- Virtuelle Begehungen: Ermöglichung von Ferninspektion und Kommunikation mit Stakeholdern
Drohnenphotogrammetrie für die Infrastrukturinspektion
Die drohnenbasierte Photogrammetrie hat sich zur dominierenden Methode für die Infrastrukturinspektion in mehreren Sektoren entwickelt und bietet erhebliche Vorteile gegenüber traditionellen Inspektionsmethoden. Die Kombination aus automatischer Flugplanung, hochauflösenden Kameras, RTK/PPK-GNSS-Positionierung und SfM-Photogrammetrieverarbeitung ermöglicht eine schnelle, umfassende und genaue Zustandsdokumentation großer Infrastrukturanlagen.
Flugplanung für Infrastrukturvermessungen
Effektive photogrammetrische Vermessungen erfordern eine sorgfältige Flugplanung, um vollständige Abdeckung, ausreichende Überlappung und angemessene GSD sicherzustellen. Zu den wichtigsten Parametern gehören:
Flughöhe: Bestimmt die GSD (Ground Sample Distance/Bodenauflösung). GSD = Sensorpixelgröße × Höhe / Brennweite. Bei einer typischen 20-MP-Kamera mit 24 mm Brennweite ergibt sich aus einem Flug in 50 m Höhe eine GSD = 1,1 cm/Pixel. Für die Risserkennung, bei der submillimetergroße Risse aufgelöst werden müssen, sollte die GSD 2-3 mm/Pixel nicht überschreiten, was Flughöhen von 15-30 m erfordert.
Überlappung: Eine Vorwärtsüberlappung von 80-90 % und eine Seitenüberlappung von 70-80 % sind für Infrastrukturvermessungen Standard. Eine höhere Überlappung erhöht die Verarbeitungszeit, verbessert jedoch die Rekonstruktionsqualität, insbesondere bei Oberflächen mit begrenzter Textur (z. B. Frischbeton, Asphalt).
Bildaufnahme: Nadirbilder (senkrecht) sind für die Flächenkartierung Standard, aber Schrägbilder in 15-45° von der Senkrechten verbessern die Rekonstruktion vertikaler Oberflächen wie Brückenpfeiler, Gebäudefassaden und Stützwände. Einige Vermessungen kombinieren Nadir- und Schrägflüge für eine vollständige 3D-Abdeckung.
RTK/PPK-Positionierung: Drohnen, die mit RTK (Real-Time Kinematic) oder PPK (Post-Processed Kinematic) GNSS ausgestattet sind, zeichnen Kamerapositionen mit 2-5 cm Genauigkeit auf, was die Anzahl der erforderlichen GCPs erheblich reduziert. Mit RTK kann eine absolute Genauigkeit von 3-5 cm mit nur 0-3 GCPs für gut strukturierte Vermessungen erreicht werden.
Anwendungen in der Infrastrukturinspektion
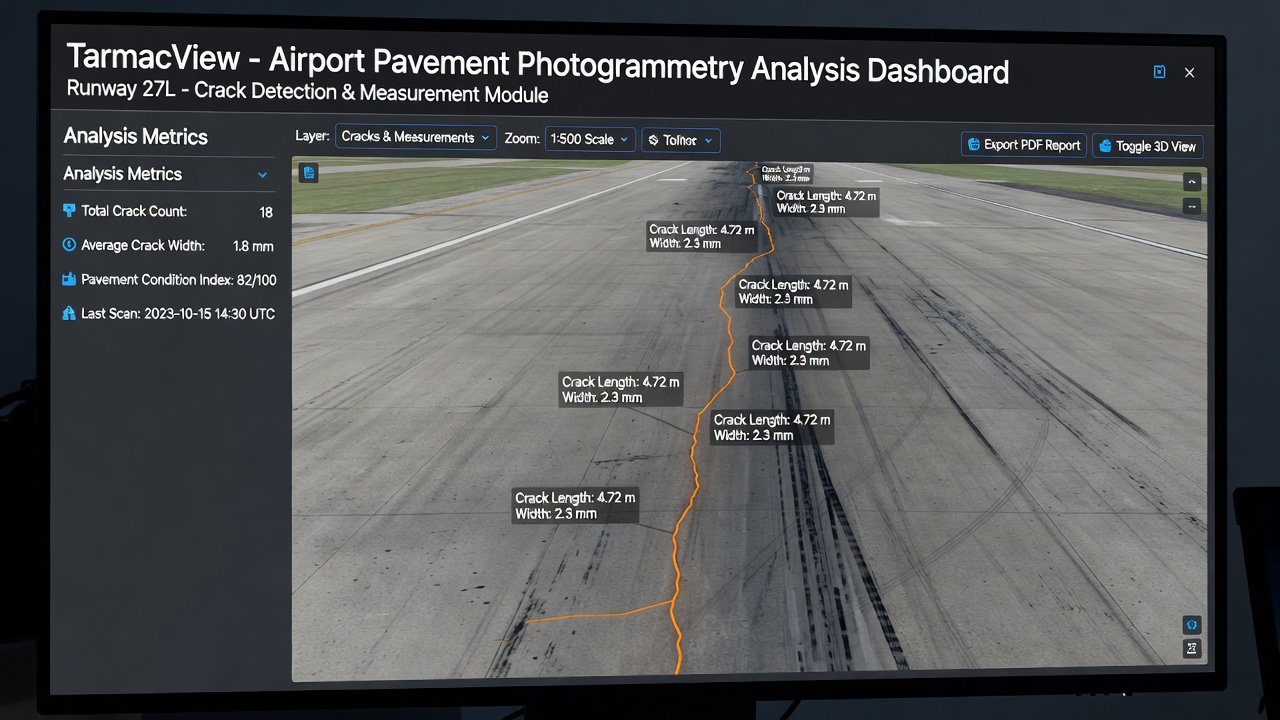
Zustandsbewertung von Fahrbahnen: Photogrammetrie ermöglicht die automatisierte Erkennung und Messung von Fahrbahnschäden, einschließlich Rissbildung (Netzrisse, Längsrisse, Querrisse, Blockrisse), Spurrinnen, Ablösungen, Ausblutungen und Absätze. Rissbreiten von 0,5-3 mm können zuverlässig aus Orthomosaiken mit 1-2 mm GSD gemessen werden, was die Berechnung des PCI (Pavement Condition Index) gemäß ASTM D5340 für Flugplatzbefestigungen ermöglicht. Die Plattform von TarmacView ist auf diese Anwendung spezialisiert und integriert photogrammetrische Messung mit automatischer Schadensklassifizierung und PCI-Berichterstattung.
Brückeninspektion: Die Nahbereichsphotogrammetrie von Drohnen liefert eine umfassende Dokumentation von Brückenkomponenten, einschließlich Fahrbahnplatten, Trägern, Lagern, Widerlagern und Pfeilern. Dichte Punktwolken ermöglichen Durchbiegungsmessungen unter Belastungstests, Risskartierung auf Betonoberflächen, Korrosionsbewertung an Stahlkomponenten und Lichtraumprofilüberprüfungen. Die FHWA und nationale Brückenprüfnormen erkennen die Drohnenphotogrammetrie zunehmend als anerkannte Inspektionsmethode für Routine- und eingehende Inspektionen an.
Gebäude- und Fassadeninspektion: Photogrammetrische Vermessungen von Gebäudeaußenseiten erkennen Fassadenrisse, Abplatzungen, Ausblühungen, Feuchtigkeitsflecken und Strukturverformungen. Die Thermographie-Photogrammetrie (unter Verwendung von Wärmebildkameras) erweitert die Inspektionsfähigkeit auf oberflächennahe Feuchtigkeitseintritte, Isolierungsmängel und Delaminationen.
Volumenmessung: Haldenvolumenberechnung, Aushubquantifizierung und Erosionsüberwachung sind Standardanwendungen der Photogrammetrie. Eine Volumengenauigkeit von 1-3 % ist routinemäßig erreichbar, validiert durch Wiegebrückenmessungen.
Veränderungserkennung: Der Vergleich aufeinanderfolgender photogrammetrischer Vermessungen desselben Assets ermöglicht die Quantifizierung von Strukturverformungen, Setzungen, Erosion, Rissfortschritt und Baufortschritt. Die Erkennungsschwelle hängt von der Vermessungsgenauigkeit ab: Bei Vermessungen mit 2 cm RMSE können Veränderungen von 4-5 cm bei 95 % Konfidenz zuverlässig erkannt werden.
| Infrastrukturanlage | Typische GSD | Erreichte Genauigkeit (mit GCPs) | Schlüsselmessungen |
|---|---|---|---|
| Start-/Landebahn Flughafen | 1-3 mm/Pixel | 2-5 mm horizontal, 3-8 mm vertikal | Rissbreite, PCI, Spurrinnentiefe, Querneigung |
| Autobahnbefestigung | 3-5 mm/Pixel | 5-10 mm horizontal, 8-15 mm vertikal | IRI, Risskartierung, Bankettzustand |
| Brückenbauwerk | 2-5 mm/Pixel | 3-8 mm bei 30 m Reichweite | Durchbiegung, Risskartierung, Lichtraumprofil |
| Gebäudefassade | 3-10 mm/Pixel | 5-15 mm bei 50 m Reichweite | Risskartierung, Abplatzungen, Feuchtigkeitszonen |
| Erdbau/Halden | 2-5 cm/Pixel | 3-5 cm horizontal, 5-10 cm vertikal | Volumen ±1-3 %, Abtrag/Auftrag-Kartierung |
Genauigkeitsbewertung und Qualitätskontrolle
Die Rolle von Kontrollpunkten
Die unabhängige Genauigkeitsverifikation mittels Kontrollpunkten ist der Goldstandard für die photogrammetrische Qualitätssicherung. Der Prozess folgt einem strengen Protokoll:
Mindestens 20 Kontrollpunkte sollten für Projekte unter 100 Hektar (oder 10 % der Anzahl der GCPs, je nachdem, welcher Wert größer ist) eingerichtet werden, verteilt über das Vermessungsgebiet mit Schwerpunkt auf schwierigem Gelände, Rändern und für die Projektziele kritischen Bereichen.
Die Koordinaten der Kontrollpunkte werden im Feld mit vermessungstechnischem GNSS gemessen, mit einer Genauigkeit, die mindestens dreimal besser ist als die erwartete photogrammetrische Genauigkeit.
Nach der photogrammetrischen Verarbeitung werden die 3D-Koordinaten jedes Kontrollpunkts von einem qualifizierten Analysten aus der Punktwolke oder dem Orthomosaik extrahiert.
Die Residuen – die Differenzen zwischen vermessenen und photogrammetrischen Koordinaten – werden für jeden Kontrollpunkt berechnet.
RMSE, CE90 und LE90 werden berechnet und mit den Projektgenauigkeitsanforderungen verglichen.
Normen und Konformität
Die ASPRS-Positionsgenauigkeitsstandards für digitale Geodaten (Ausgabe 2024) ersetzen frühere ASPRS- und NSSDA-Standards. Die Norm definiert Genauigkeitsklassen, die an RMSE-Schwellenwerte gebunden sind:
| Genauigkeitsklasse | Horizontaler RMSE (cm) bei Maßstab 1:100 | Vertikaler RMSE (cm) |
|---|---|---|
| ASPRS Klasse I | 1,25 | 1,9 |
| ASPRS Klasse II | 2,5 | 3,8 |
| ASPRS Klasse III | 5,0 | 7,5 |
| ASPRS Klasse IV | 10,0 | 15,0 |
| ASPRS Klasse V | 25,0 | 37,5 |
Für die Inspektion von Flugplatzbefestigungen entsprechen die ICAO-Annex-14-Anforderungen für Oberflächenzustandserhebungen typischerweise ASPRS-Klasse II oder besser, abhängig von der spezifischen Anwendung. Die Inspektionsabläufe von TarmacView zielen auf Klasse-I-II-Genauigkeit für Präzisionsrissmessung und Klasse III für großflächigere Zustandskartierung ab.
Systematische Fehlererkennung
Über den RMSE hinaus muss die Qualitätskontrolle systematische Fehler adressieren, die in den RMSE-Statistiken möglicherweise nicht sichtbar sind. Methoden zur Erkennung systematischer Fehler umfassen:
- Residuendiagramme: Auftragen der Kontrollpunktresiduen gegen X-, Y- und Z-Koordinaten zur Identifizierung räumlicher Trends (z. B. zunehmender Fehler zu den Rändern)
- Histogrammanalyse: Überprüfung der Residuenverteilungen auf Normalität – nicht normale Verteilungen deuten auf unmodellierte systematische Effekte hin
- Zeitliche Analyse: Bei wiederholten Vermessungen Auftragen der Residuen gegen Zeit oder Vermessungsparameter zur Erkennung von Drift oder saisonalen Effekten
- Kreuzvalidierung: Aufteilung der GCPs in mehrere Teilmengen und Vergleich der Rekonstruktionen zur Bewertung der Robustheit
Photogrammetriebasierte Messfähigkeiten
Rissbreitenmessung
Präzisionsrissmessung aus photogrammetrischen Daten erfordert Subpixel-Messtechniken. Die extrahierte Subpixel-Kantendetektionsmethode passt die Kantenantwortfunktion über ein Rissmerkmal an, um seine Grenzen mit einer Genauigkeit von 0,1-0,2 Pixeln zu bestimmen. Bei einer GSD von 1 mm/Pixel führt dies zu Rissbreitenmessungen mit 0,1-0,2 mm Genauigkeit. Validierungsstudien auf Flugplatzbefestigungen zeigen, dass photogrammetrische Rissbreitenmessungen mit manuellen Mikrometermessungen innerhalb von ±0,3 mm für Risse von 0,5-10 mm Breite übereinstimmen.
Die automatisierte Risserkennungspipeline von TarmacView integriert photogrammetrische Orthomosaike mit Deep-Learning-Segmentierungsmodellen (typischerweise basierend auf U-Net- oder DeepLab-Architekturen), die mit Tausenden von beschrifteten Fahrbahnschadensbildern trainiert wurden. Erkannte Risse werden vektorisiert, gemessen und nach Typ, Breite und Schweregrad gemäß ASTM D5340 und den ICAO-Richtlinien zur Fahrbahnbewertung klassifiziert.
Flächen- und Volumenmessung
Die Flächenmessung aus Orthomosaiken ist grundsätzlich genau, da das Orthomosaik eine maßstabsgetreue, verzerrungsfreie Darstellung der Bodenoberfläche ist. Die Genauigkeit der Flächenmessung hängt von der Genauigkeit der Grenzziehungen ab, die typischerweise innerhalb von 2-3 Pixeln liegt. Bei Fahrbahnschadensflächen (Abplatzungen, Flickstellen, Ablösungen) wird routinemäßig eine Flächengenauigkeit von 95-98 % erreicht.
Die Volumenmessung erfordert ein DOM oder eine Punktwolke der Oberfläche vor und nach der Veränderung oder eine vorhandene Referenzoberfläche. Das Volumen zwischen zwei Oberflächen wird durch Subtraktion der Höhenwerte an jeder Gitterzelle und Summierung des Produkts aus Höhendifferenz und Zellfläche berechnet. Für die Haldenvolumenmessung ist eine Genauigkeit von 1-3 % gegenüber der Wiegebrückenvalidierung Standard. Für das Fräs- oder Überzugvolumen von Fahrbahnen ist eine Genauigkeit von 2-5 % typisch, abhängig von der Oberflächentextur und der Vermessungsqualität.
Verformungsüberwachung
Wiederholte photogrammetrische Vermessungen desselben Assets ermöglichen die Verformungsüberwachung durch direkten Vergleich von Punktwolken oder DOMs. Die Cloud-to-Cloud (C2C)-Abstandsmethode berechnet Nächste-Nachbar-Abstände zwischen zwei Punktwolken. Der Multiscale Model-to-Model Cloud Comparison (M3C2)-Algorithmus liefert statistisch strenge Abstandsberechnungen mit Konfidenzintervallen unter Berücksichtigung der Punktwolkenunsicherheit und Oberflächenrauheit.
Für die Brückendurchbiegungsüberwachung erreichen photogrammetrische Messungen unter statischer Last typischerweise eine Genauigkeit von 2-5 mm bei Entfernungen von 20-50 m, was mit traditionellen Messuhren und Tachymetermessungen konkurrieren kann. Die dynamische Durchbiegungsüberwachung bleibt aufgrund der Synchronisationsanforderungen zwischen mehreren Kameras für die Photogrammetrie herausfordernd, obwohl Stereo-Photogrammetriesysteme bei Labortests eine Genauigkeit von 1 mm bei 100 Hz demonstriert haben.
Integration in Inspektionsabläufe
End-to-End-Inspektionspipeline
Die Photogrammetrie integriert sich über eine strukturierte Pipeline in Infrastrukturinspektionsabläufe:
Phase 1 – Planung: Definition der Inspektionsziele, erforderlichen Genauigkeit, Anlageneigenschaften und Standortbeschränkungen. Auswahl des Kamerasensors, der Flughöhe, der Überlappungsparameter und des GCP-Netzwerkdesigns. Einholung von Fluggenehmigungen und Luftraumkoordination, wo erforderlich.
Phase 2 – Felderfassung: Aufstellen und Vermessen der GCPs. Durchführung des automatischen Flugauftrags mit programmierten Wegpunkten, Überlappung und Kameraauslöseintervallen. Bei der Infrastrukturinspektion Überprüfung der Bildqualität im Feld, um sicherzustellen, dass Fokussierung, Belichtung und Abdeckung ausreichend sind.
Phase 3 – Photogrammetrische Verarbeitung: Übertragung der Bilder in die Verarbeitungssoftware. Durchführung der Qualitätsprüfung von Bildmetadaten und GNSS-Logs. Ausführung der SfM-Verarbeitung: Merkmalsextraktion, Zuordnung, dünne Rekonstruktion, GCP-Identifizierung und Markierung, Bündelausgleichung, dichte Rekonstruktion, DOM/Orthomosaik-Generierung. Validierung der Genauigkeit mittels Kontrollpunkten. Bei großen Projekten dauert die Verarbeitung einer 300-Bilder-Vermessung mit 20 MP etwa 4-8 Stunden auf einer modernen Workstation mit GPU-Beschleunigung.
Phase 4 – Analyse und Messung: Import des Orthomosaiks, DOM und der Punktwolke in Analysesoftware. Durchführung der Schadenserkennung (automatisiert oder manuell), Rissmessung, Flächenberechnung, Volumenberechnung oder Verformungsanalyse. Erstellung von Inspektionsberichten mit Messungen, Bildern und Genauigkeitsangaben.
Phase 5 – Archivierung und Überwachung: Speicherung der photogrammetrischen Daten mit Metadaten einschließlich Datum, Genauigkeit, Koordinatenreferenzsystem und Sensorparametern. Vergleich mit historischen Vermessungen zur Veränderungserkennung. Aktualisierung von Anlagenmanagementsystemen mit Inspektionsergebnissen.
Regulatorische Rahmenwerke für die photogrammetrische Inspektion
Mehrere internationale und nationale Normen regeln die Verwendung der Photogrammetrie für die Infrastrukturinspektion:
ICAO Annex 14 – Aerodrome: Legt geometrische Standards für Start- und Landebahnflächen fest, einschließlich Längsneigung, Querneigung und Oberflächenzustand. ICAO Doc 9157 (Aerodrome Design Manual) gibt Hinweise zu Vermessungsmethoden einschließlich Photogrammetrie für die Fahrbahnbewertung.
ICAO Annex 15 – Aeronautical Information Services: Etabliert Qualitätsanforderungen für Luftfahrtdaten einschließlich Vermessungsdaten und erfordert Genauigkeitsniveaus, die der Kritikalität der Daten entsprechen.
ICAO Annex 6, Teil IV – RPAS-Betrieb: Regelt den Drohnenbetrieb für Inspektionsmissionen und erfordert Betreiberzertifizierung, Fernpilotenlizenz und Lufttüchtigkeitskonformität für internationale Einsätze gemäß Annex 6 Teil IV und ICAO Doc 10019.
ISO/TS 19159-1:2014: Spezifiziert Kalibrierungsverfahren für optische Sensoren, die in Kartierungs- und Inspektionsanwendungen verwendet werden, einschließlich Labor-, In-situ- und Testfeld-Kalibrierungsmethoden.
ISO 19130-1:2018 – Bildsensormodelle für die Geopositionierung: Definiert den Rahmen für Sensormodelle, die Bildkoordinaten mit geografischen Koordinaten in Beziehung setzen, wesentlich für die Interoperabilität photogrammetrischer Verarbeitungssoftware.
ISO 19157 – Datenqualität: Etabliert Grundsätze für die Berichterstattung über Datenqualität in geografischen Informationen, einschließlich Vollständigkeit, logischer Konsistenz, Positionsgenauigkeit, zeitlicher Genauigkeit und thematischer Genauigkeit.
Photogrammetrie-Softwarewerkzeuge
Kommerzielle Lösungen
Agisoft Metashape gilt weithin als Branchenstandard für Drohnenphotogrammetrie und bietet umfassende Verarbeitung von der Bildausrichtung über die dichte Rekonstruktion, DOM/Orthomosaik-Generierung bis hin zur Messung. Es unterstützt Python-Scripting zur Workflow-Automatisierung und ist daher für Infrastrukturinspektionspipelines beliebt. Metashape verarbeitet Projekte von kleinem Objektmaßstab bis hin zu großflächigen Vermessungen (10.000+ Bilder) durch seine Netzwerkverarbeitungsfähigkeit.
Pix4Dmapper bietet eine integrierte Photogrammetrielösung, die speziell für Drohnenvermessungen optimiert ist, mit automatischer Qualitätsberichterstattung, GCP-Management und Genauigkeitsbewertung. Pix4Dmatic erweitert die Verarbeitung auf sehr große Projekte. Das Pix4D-Ökosystem umfasst spezialisierte Module für Landwirtschaft, Bauwesen und Inspektion.
RealityCapture (von Epic Games/Capturing Reality) ist bekannt für seine außergewöhnliche Verarbeitungsgeschwindigkeit und -qualität, insbesondere für die Nahbereichsphotogrammetrie von Bauwerken und Objekten. Es wird häufig in den Bereichen Digitaler Zwilling und Denkmaldokumentation eingesetzt. Seine GPU-beschleunigte Verarbeitungspipeline gehört zu den schnellsten, die verfügbar sind.
Bentley ContextCapture ist die führende Lösung für großflächige Infrastrukturphotogrammetrie und integriert sich in Bentleys breiteres Digital-Twin- und BIM-Ökosystem. Es wird häufig in den Bereichen Verkehr, Energie und Bauingenieurwesen eingesetzt.
Open-Source-Lösungen
OpenDroneMap (ODM) ist die bekannteste Open-Source-Photogrammetrieplattform und bietet vollständige SfM- und MVS-Verarbeitungspipelines. Es unterstützt die Bedienung über die Befehlszeile und die Weboberfläche, was es für automatisierte Verarbeitungspipelines geeignet macht. Die Qualität und Genauigkeit von ODM haben sich erheblich verbessert und nähern sich nun für viele Anwendungen dem Niveau kommerzieller Software an.
Meshroom (von AliceVision) ist ein Open-Source-Photogrammetrie-Framework mit einer knotenbasierten grafischen Oberfläche, das für Forschung und Bildung zugänglich ist und gleichzeitig erweiterte Funktionen wie HDR-Rekonstruktion und Tiefenkartenfusion unterstützt.
COLMAP ist eine universelle SfM- und MVS-Bibliothek, die in der Computer-Vision-Forschung weit verbreitet ist und hochmoderne Merkmalszuordnungs- und Rekonstruktionsqualität bietet. Sie wird über die Befehlszeile gesteuert und häufig in benutzerdefinierte Verarbeitungspipelines integriert.
TarmacView-Integration
Die Inspektionsplattform von TarmacView integriert photogrammetrische Prinzipien als Kernfunktion und verarbeitet Drohnenbilder von Flugplatzbefestigungen, um Präzisionsorthomosaike mit 1-3 mm GSD und verifizierter Genauigkeit zu erstellen. Die Plattform automatisiert die Risserkennung und -messung mittels Computer Vision und Deep Learning, berechnet den Pavement Condition Index gemäß ASTM D5340, verfolgt Veränderungen durch zeitlichen Vergleich aufeinanderfolgender Vermessungen und erstellt ICAO-konforme Inspektionsberichte. Durch die Kombination photogrammetrischer Genauigkeit mit automatisierter Schadensanalyse ermöglicht TarmacView Infrastrukturbetreibern den Wechsel von subjektiver visueller Inspektion zu objektiver, messbarer, datengesteuerter Fahrbahnzustandsbewertung.
Referenzen
- American Society for Photogrammetry and Remote Sensing (ASPRS). Positional Accuracy Standards for Digital Geospatial Data. 2024 Edition.
- International Civil Aviation Organization. Annex 14, Aerodromes, Volume I: Aerodrome Design and Operations. 8th Edition, 2018.
- International Civil Aviation Organization. Doc 9157, Aerodrome Design Manual, Part 3: Pavements. 2nd Edition, 2002.
- International Civil Aviation Organization. Doc 10019, Manual on Remotely Piloted Aircraft Systems (RPAS). 2015.
- International Organization for Standardization. ISO/TS 19159-1:2014, Geographic Information, Calibration and Validation of Remote Sensing Imagery Sensors and Data, Part 1: Optical Sensors.
- International Organization for Standardization. ISO 19130-1:2018, Geographic Information, Imagery Sensor Models for Geopositioning, Part 1: Fundamentals.
- International Organization for Standardization. ISO 19157:2013, Geographic Information, Data Quality.
- Luhmann, T., Robson, S., Kyle, S., & Boehm, J. Close-Range Photogrammetry and 3D Imaging. 3rd Edition, De Gruyter, 2019.
- Schönberger, J.L. & Frahm, J.-M. Structure-from-Motion Revisited. CVPR 2016.
- Westoby, M.J., Brasington, J., Glasser, N.F., Hambrey, M.J., & Reynolds, J.M. ‘Structure-from-Motion’ Photogrammetry: A Low-Cost, Effective Tool for Geoscience Applications. Geomorphology, 2012.
- ASTM D5340-19. Standard Test Method for Airport Pavement Condition Index Surveys.
- Federal Highway Administration. Bridge Inspection Practices Using Unmanned Aerial Systems. FHWA-HIF-19-002, 2019.
Häufig gestellte Fragen
- Was ist Photogrammetrie und wie funktioniert sie?
- Photogrammetrie ist die Wissenschaft, Messungen aus Fotografien durchzuführen. Sie funktioniert, indem überlappende Bilder eines Objekts oder Bereichs aus verschiedenen Positionen aufgenommen werden und anschließend mittels Triangulation 3D-Koordinaten berechnet werden. Die Software identifiziert gemeinsame Punkte (Verknüpfungspunkte) in überlappenden Bildern, verfolgt Lichtstrahlen mithilfe der Kollinearitätsbedingung zurück zu ihrem Ursprung und ermittelt 3D-Positionen durch Bündelausgleichung. Zu den Ergebnissen gehören Punktwolken, digitale Oberflächenmodelle, Orthomosaike und 3D-Netze mit einer Genauigkeit im Zentimeter- oder sogar Millimeterbereich.
- Was ist der Unterschied zwischen Photogrammetrie und LiDAR?
- Photogrammetrie verwendet passive optische Sensoren (Kameras) und basiert auf natürlichem Licht und Bildtextur zur 3D-Rekonstruktion. LiDAR ist ein aktiver Sensor, der Laserimpulse aussendet und die Rücklaufzeiten misst, um Entfernungen direkt zu bestimmen. Photogrammetrie zeichnet sich durch visuelle Textur, Farbinformationen und kosteneffiziente großflächige Abdeckung aus. LiDAR durchdringt Vegetation, funktioniert bei Dunkelheit und erzeugt genaue Punktwolken auch auf texturarmen Oberflächen. Viele Projekte kombinieren beide Verfahren für optimale Ergebnisse.
- Welche Genauigkeit kann mit Drohnenphotogrammetrie erreicht werden?
- Mit geeigneten Bodenkontrollpunkten (GCPs) und RTK/PPK-GNSS erreicht die Drohnenphotogrammetrie routinemäßig 1-3 cm horizontale und 2-5 cm vertikale Genauigkeit relativ zum GCP-Netzwerk. Ohne GCPs sinkt die Genauigkeit typischerweise auf 2-5 m horizontal und 5-20 m vertikal, abhängig von der Qualität des bordeigenen GNSS der Drohne. Die Genauigkeit wird anhand unabhängiger Kontrollpunkte verifiziert und als RMSE nach Standards wie den ASPRS-Positionsgenauigkeitsstandards angegeben.
- Wie viele überlappende Fotos werden für die photogrammetrische Rekonstruktion benötigt?
- Die professionelle Luftbildphotogrammetrie erfordert 70-90 % Vorwärtsüberlappung und 60-80 % Seitenüberlappung zwischen den Bildern. Dadurch wird sichergestellt, dass jeder Punkt am Boden in mindestens 3-5 Bildern für eine robuste Triangulation erscheint. Für die Nahbereichsphotogrammetrie von Bauwerken sind 80 % Überlappung in beide Richtungen Standard. Die genaue Anzahl hängt von der Flächengröße, dem Bodenauflösungsvermögen (GSD), den Kameraspezifikationen und der Szenenkomplexität ab.
- Was ist Structure from Motion (SfM) in der Photogrammetrie?
- Structure from Motion (SfM) ist eine Computer-Vision-Technik, die gleichzeitig Kamerapositionen, -orientierungen und die 3D-Szenengeometrie aus einer Reihe überlappender Bilder berechnet. Im Gegensatz zur klassischen Photogrammetrie, die bekannte Kamerapositionen und GCPs im Voraus erfordert, schätzt SfM automatisch Kameraparameter und dünne 3D-Punkte allein aus Bildmerkmalübereinstimmungen. Anschließend wird alles durch Bündelausgleichung verfeinert. SfM hat die Drohnenphotogrammetrie revolutioniert, indem es eine vollautomatische 3D-Rekonstruktion aus unpositionierten Bildsätzen ermöglicht.
- Was sind die wichtigsten Ergebnisse der photogrammetrischen Verarbeitung?
- Zu den primären Ergebnissen gehören: (1) Orthomosaik – eine geometrisch korrigierte, georeferenzierte 2D-Bildkarte mit einheitlichem Maßstab, (2) Digitales Oberflächenmodell (DOM) – ein 3D-Höhenmodell, das alle Oberflächenmerkmale einschließlich Vegetation und Bauwerke erfasst, (3) Digitales Geländemodell (DGM) – ein Höhenmodell des blanken Erdreichs ohne Vegetation und Bauwerke, (4) Dichte Punktwolke – Millionen oder Milliarden von 3D-Punkten, die die gescannte Oberfläche repräsentieren, (5) 3D-Netz – ein trianguliertes Oberflächenmodell für Visualisierung und Analyse, und (6) Höhenlinien – aus dem DOM oder DGM abgeleitete Höhenisolinen.
- Wie wird Photogrammetrie in der Infrastrukturinspektion eingesetzt?
- Photogrammetrie ermöglicht berührungslose Messung und Dokumentation des Infrastrukturzustands. Zu den Anwendungen gehören: Risserkennung und Breitenmessung auf Start- und Landebahnen und Straßen, Brückendurchbiegungsüberwachung und Verformungsanalyse, Volumenberechnung von Halden, Ausgrabungen und Erosion, Kartierung von Oberflächenschäden an Beton und Asphalt, Soll-Ist-Vergleich mit Planungsmodellen, historische Veränderungserkennung durch zeitlichen Vergleich wiederholter Vermessungen, und Erstellung digitaler Zwillinge für Anlagenmanagementsysteme.
- Welche Software wird für die photogrammetrische Verarbeitung verwendet?
- Zu den branchenführenden Photogrammetrie-Softwarelösungen gehören Agisoft Metashape, Pix4Dmapper, Bentley ContextCapture, RealityCapture (Capturing Reality), 3DF Zephyr, DroneDeploy und OpenDroneMap (Open Source). Für Nahbereichs- und Objektphotogrammetrie gibt es RealityCapture, Meshroom (Open Source) und Autodesk ReCap. Diese Werkzeuge übernehmen Bildausrichtung, dichte Rekonstruktion, Netzerstellung, Orthomosaikproduktion und Messungsextraktion. TarmacView integriert photogrammetrische Prinzipien speziell für die Inspektion von Flughafenbefestigungen und die Analyse von Start- und Landebahnen.