products
Straßenzustandsbewertung für Gemeinden
Kommunale Straßenbefahrung mittels Drohne und Bodenaufnahmen, in aktiver Entwicklung und noch nicht angeboten. Die Plattform plant bereits Flüge und…
SEP 04 2026
10 MIN.
Fahrbahnversagen kommt langsam und dann auf einmal. Ein niedriger, mäandernder Überflug bildet die gesamte Breite einer Start- und Landebahn oder eines Rollwegs mit einer bekannten Bodenauflösung ab, sodass die Oberfläche dokumentiert ist, während Probleme noch Wartung und keine Sperrung bedeuten.
Jedes Bild unten stammt aus einer Inspektion, die wir geflogen haben: Drohnenaufnahmen, Feldfotos und App-Ansichten. Die Klammern markieren, was die Analyse liest.
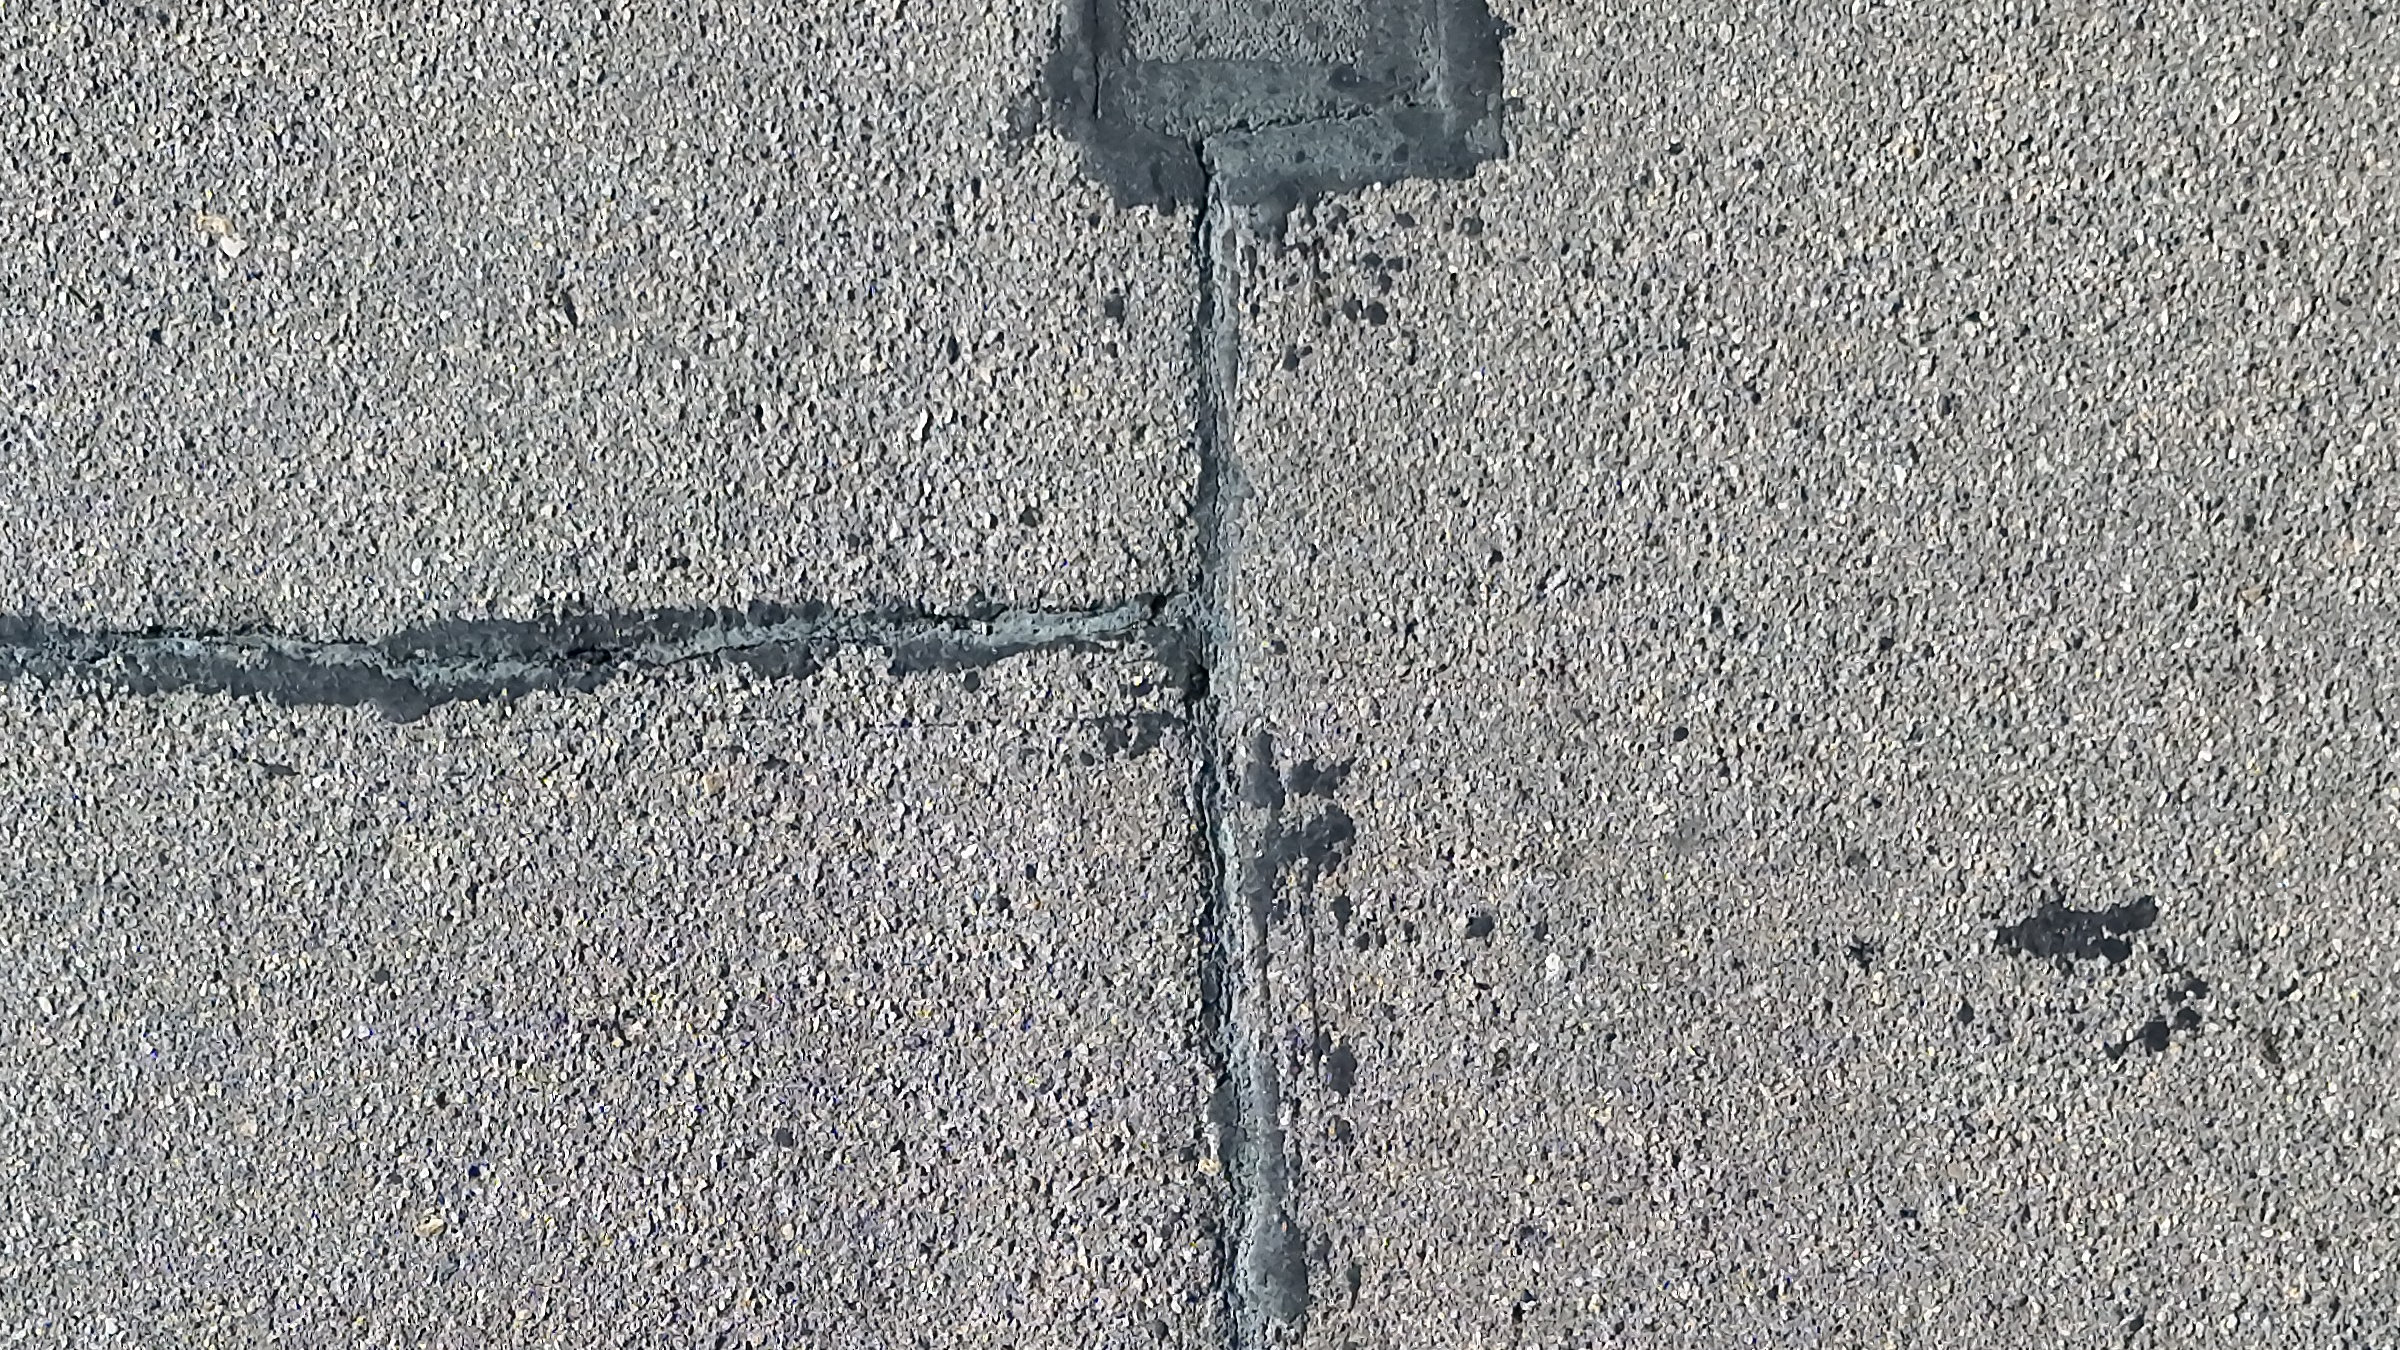
Ausschnitt aus Bild 0047 eines Oberflächenscans vom 4 Sep 2026, senkrecht, aus dem Original 8064 × 6048 bei 100 %.
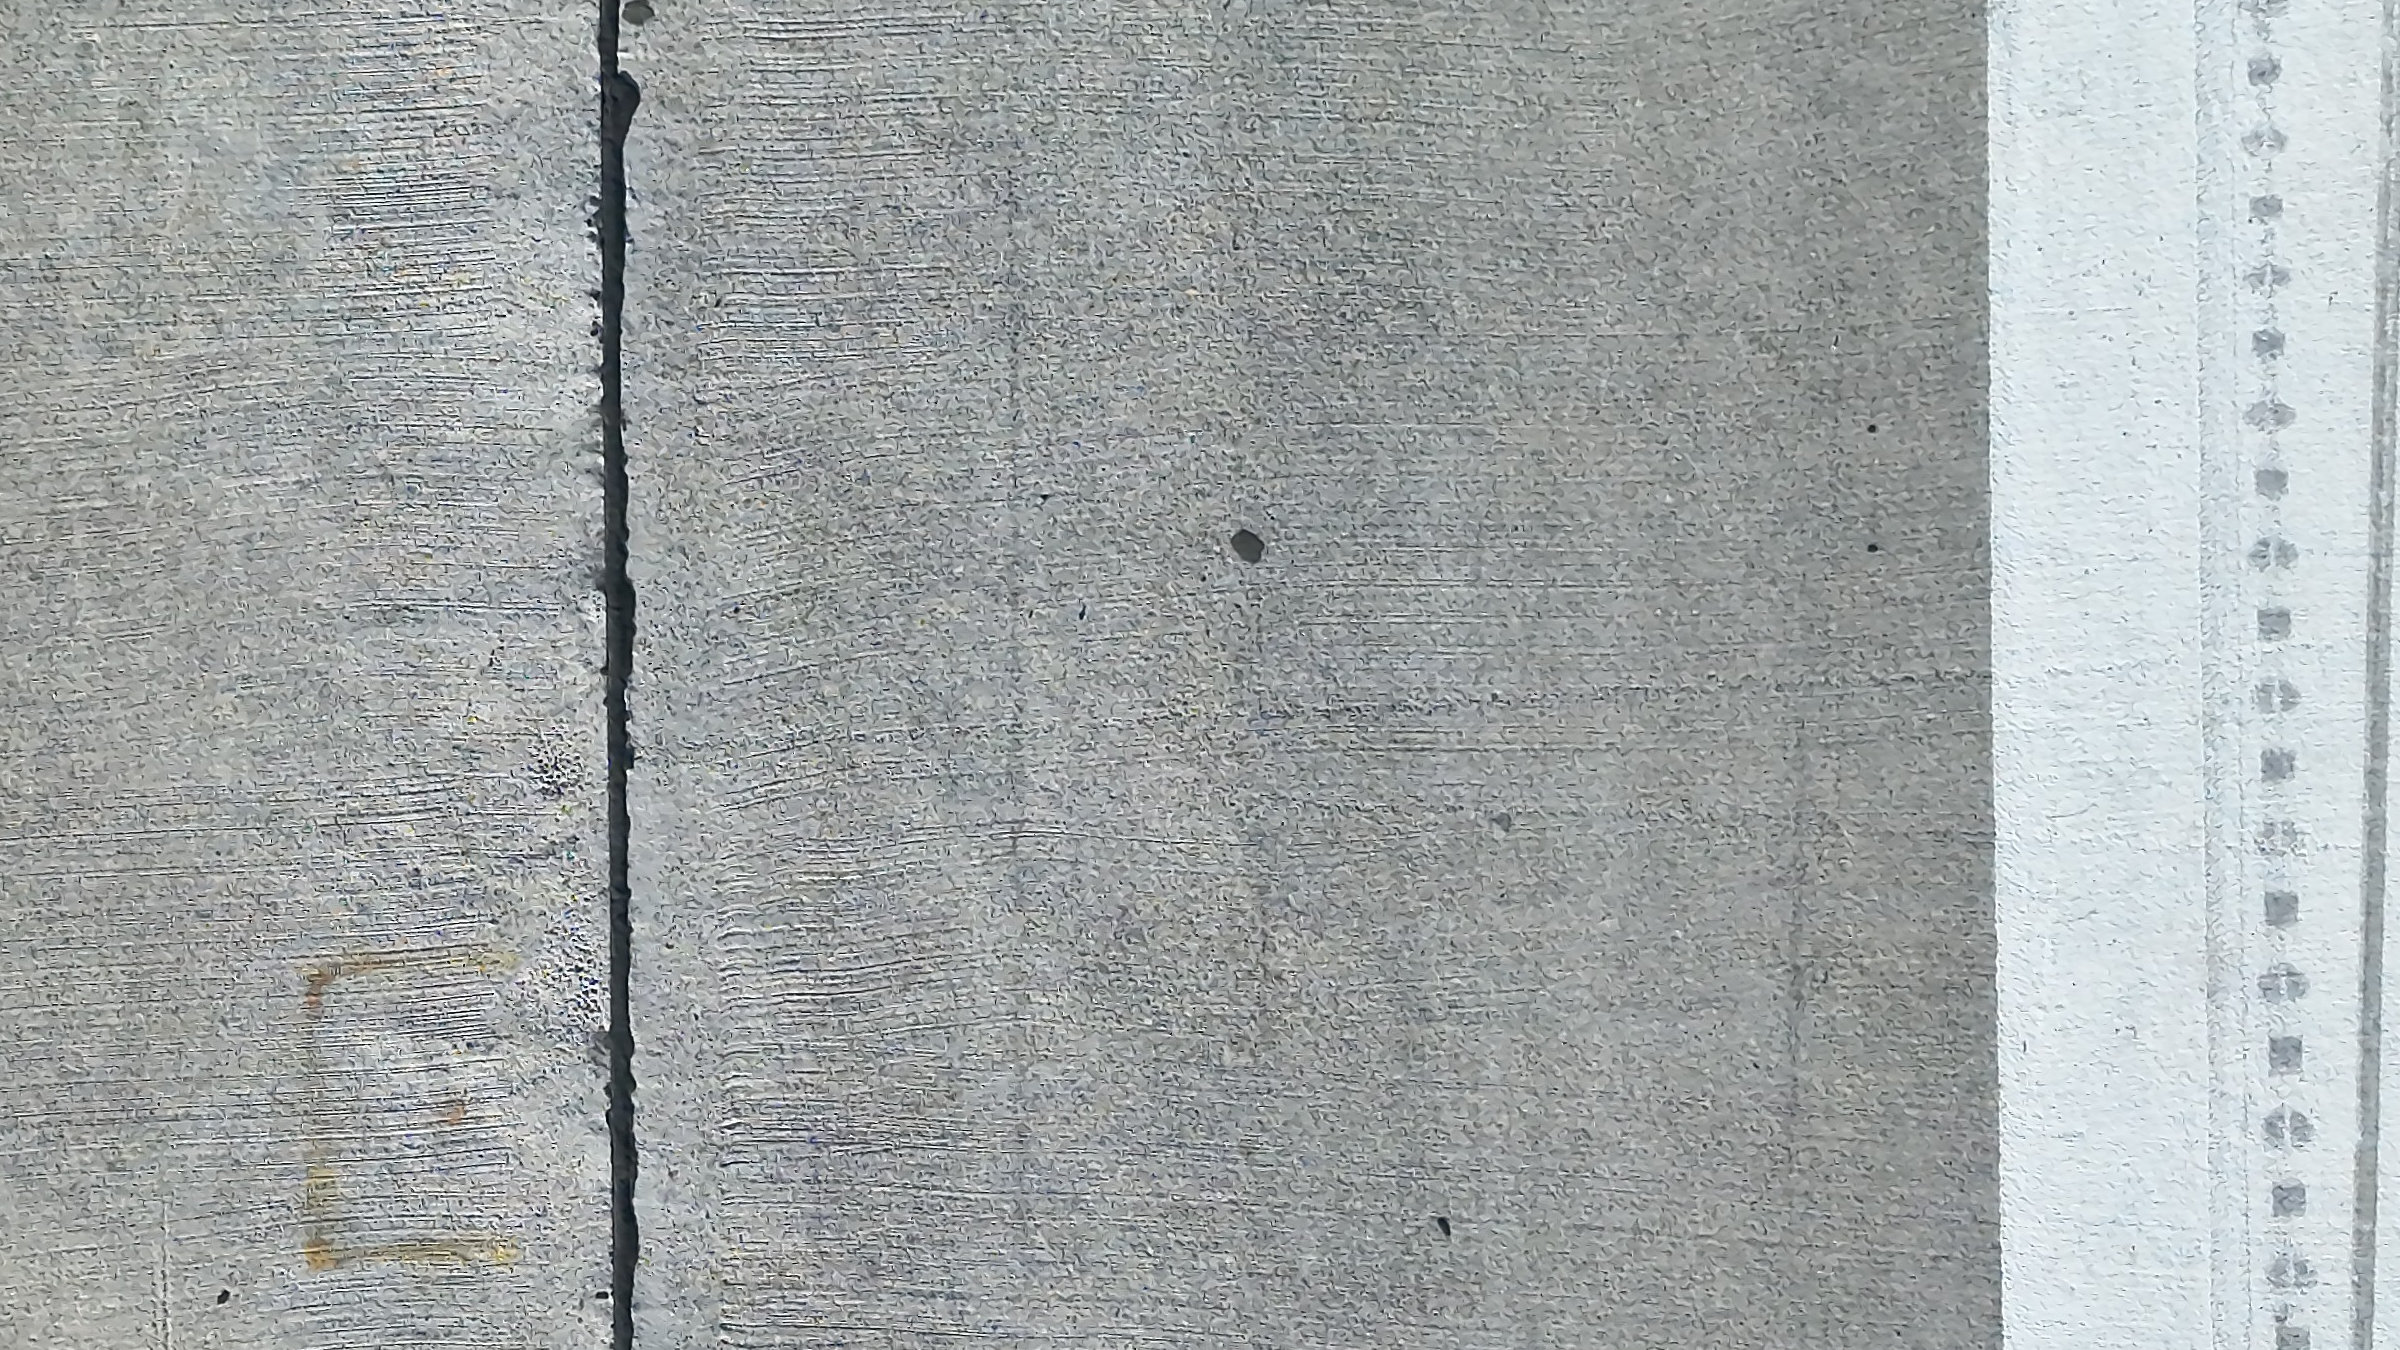
Ausschnitt aus Bild 0254 eines Oberflächenscans vom 28 Sep 2026, senkrecht, aus dem Original 8064 × 6048 bei 100 %.
Dieser Dienst wird von der Person gekauft, die die Start- und Landebahn begeht und weiß, was eine Begehung übersieht. Er passt für den Wartungsmanager, der eine vollständige Bildaufzeichnung der Oberfläche wünscht, um sie einem Begehungsbefund gegenüberzustellen, für den Ingenieur, der den Umfang einer Fugenabdichtung oder einer Gummientfernung anhand von Bilddaten messen muss, bevor die Ausschreibung rausgeht, und für den Betreiber, der eine Aufzeichnung des Fahrbahnzustands zu einem Datum benötigt, vor Arbeiten, nach Arbeiten oder nach einem Vorfall.
Drei Ergebnisse sind das, woran der Dienst gemessen wird, und jedes hat einen Zustand, den Sie bei der Lieferung überprüfen können, anstatt einem Versprechen vertrauen zu müssen.
Jeder Teil der gescannten Oberfläche wird vom geflogenen Pass abgedeckt, und kein Streifen ist schlechter abgebildet als die anderen. Jedes Bild trägt seine Position, sodass ein Team einen Ort in den Bilddaten aufsuchen kann, anstatt danach suchen zu müssen.
Die Oberfläche wird mit der Bodenauflösung und Überlappung abgebildet, die der Pilot Scope nennt, und zwar mit einem Pass, dessen Bahnenanzahl und Bildabstand vor dem Flug aus der Kamera abgeleitet wurden.
Die Bilddaten sind georeferenziert und werden aufbewahrt, sodass ein wiederholter Scan desselben Bereichs von Ihrem Ingenieur neben diesen gesetzt werden kann. Ein Vergleichsbericht zwischen Scans wird nicht erstellt.
Ein Fahrbahnscan ist nur so viel wert wie sein am schlechtesten abgedeckter Streifen. Daher wird der Pass aus der Kamera abgeleitet, nicht aus einer Schätzung.
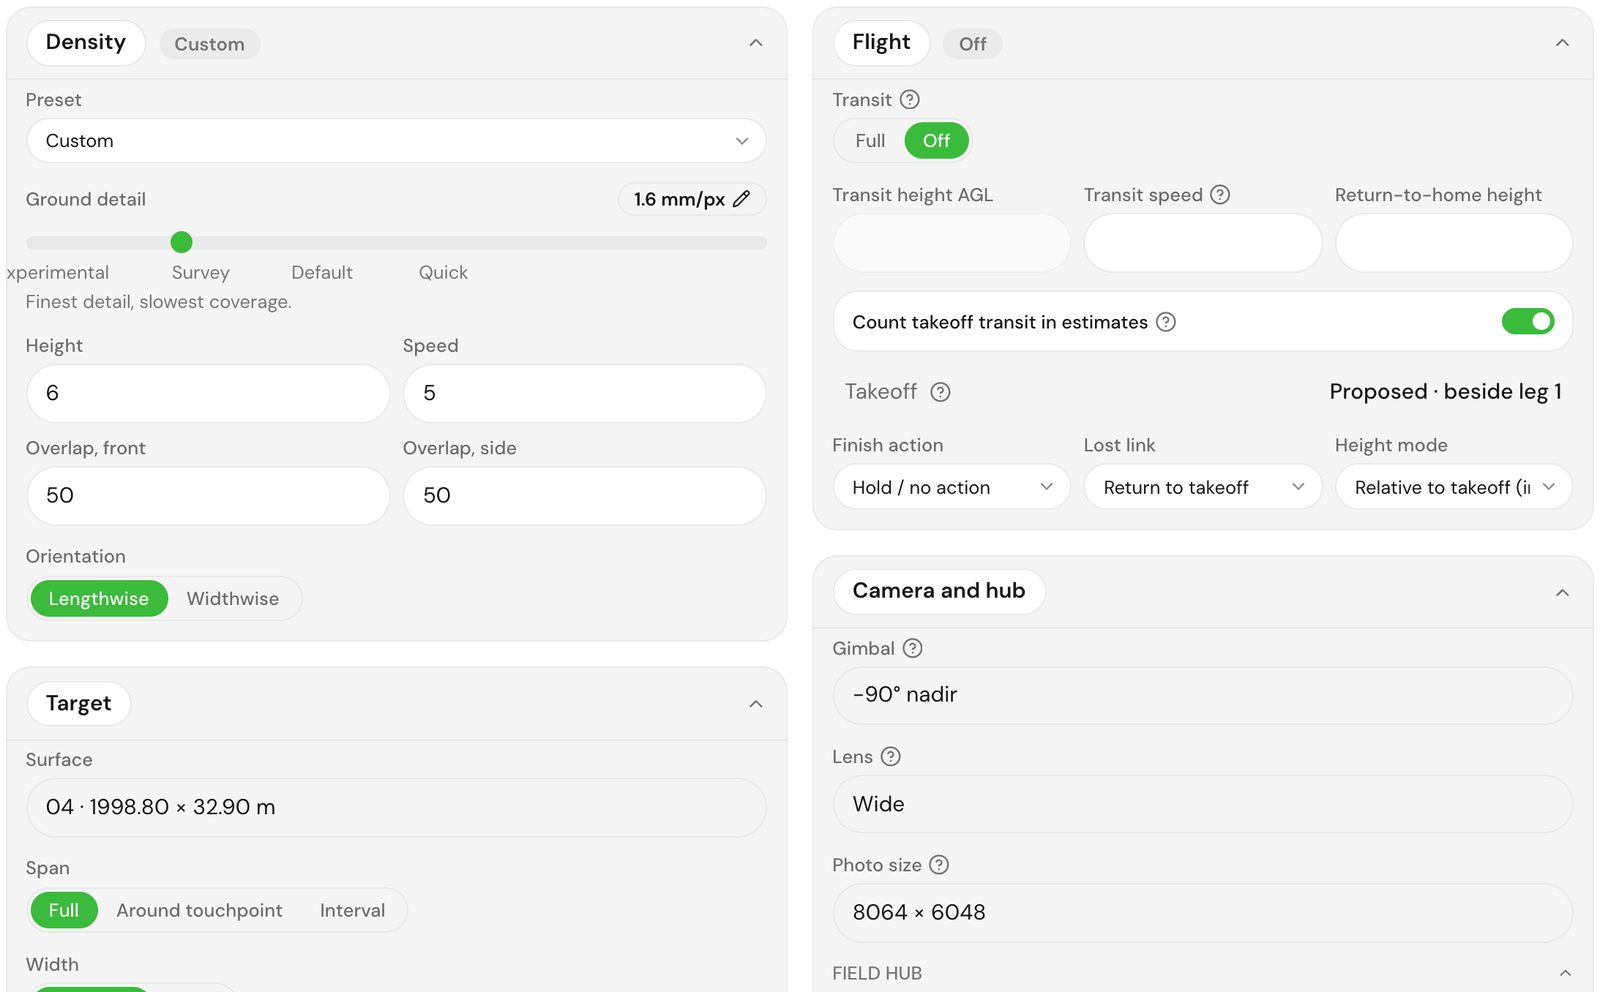
Aus der Scan-Höhe, dem Gimbal-Winkel und dem Sichtfeld Ihrer Kamera wird der Boden-Fußabdruck pro Bild berechnet, und daraus die Anzahl der parallelen Bahnen, die benötigt werden, um die Oberflächenbreite mit der von Ihnen gewünschten Überlappung abzudecken. Der Vorwärtsabstand zwischen den Einzelbildern ergibt sich aus demselben Fußabdruck. Die Fluggeschwindigkeit wird dann anhand dieses Abstands gegen die Bildrate der Kamera geprüft, sodass ein Scan mit hoher Überlappung niemals zu schnell geflogen werden kann, um tatsächlich jedes geplante Bild zu erfassen. Die Höhe folgt dem Gelände, sodass die befohlene Höhe über der Fahrbahn auch dort erhalten bleibt, wo die Oberfläche abfällt.
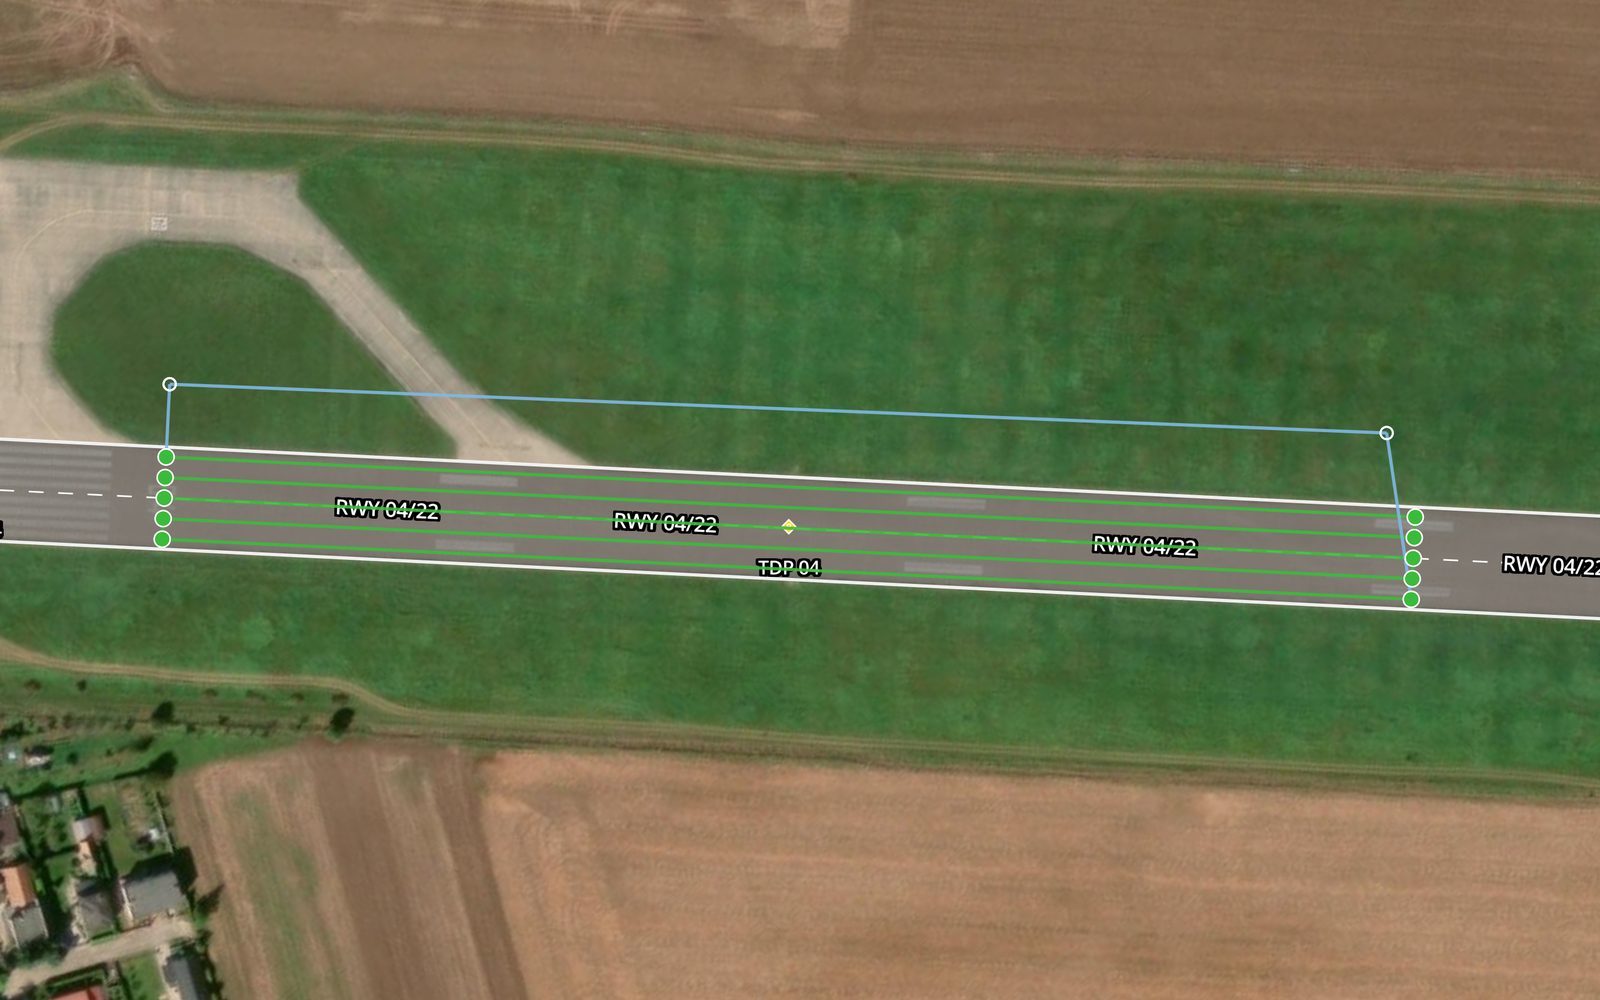
Sie sind nicht auf ganze Oberflächen beschränkt. Das Längsfenster kann an beiden Enden begrenzt oder beschnitten und von jedem Start- und Landebahnende aus gemessen werden. Die erneute Überprüfung der ersten 600 Meter ab einer Schwelle ist eine Einstellung. Der Streifen über die Oberfläche kann auf eine einzelne Seite verengt werden, so wird eine Schulter oder eine Hälfte eines breiten Vorfelds gescannt, ohne den Rest zu befliegen. Bahnen können entlang der Oberfläche oder quer dazu angelegt werden. Dieser Pass erfüllt auch die Anforderung der visuellen Hilfen, die gesamte Länge der Start- und Landebahn in niedriger Höhe zu überfliegen, sodass der Fahrbahnscan und die Kontrolle der Befeuerung und Hindernisfreiheit in einem Einsatz erfolgen.
Die auf der Oberfläche verorteten Bilddaten, sodass die nächste Vermessung mit dieser verglichen wird, anstatt von vorne zu beginnen.
Die vollständig gescannte Oberfläche mit der angegebenen Bodenauflösung und Überlappung, jedes Bild mit seiner Position.
Die geflogene Auflösung, Überlappung, Bahnenanzahl und Bildabstand, im Bericht angegeben.
Aufbewahrt, sodass ein strittiger Befund erneut geprüft und eine Vermessung mit einem neueren Modell wiederholt werden kann, was heute manuell erfolgt.
Ein Modellklasse, Riss oder kein Riss, ausgeführt auf dem Orthomosaik auf einer separaten GPU-Maschine.
Regeln wandeln erkannte Risse in Codes 41 Netzriss, 43 Blockriss, 48 Längs- und Querriss auf Asphalt und 63 Linienriss auf Beton um. Keine andere Schadensart wird klassifiziert.
Der niedrige Überflug entlang der gesamten Start- und Landebahn bestätigt auch, dass die Sichtverbindung zu den Start- und Landebahnelementen nicht behindert ist.
Jedes Bild trägt eine vermessene Position, sodass wiederholte Scans desselben Bereichs ausgerichtet werden können.
Nicht enthalten. Keine andere Schadensart wird erkannt. Die Erkennung von Gras, Flickstellen und Fremdkörpern befindet sich in der Entwicklung, es mangelt an Trainingsdaten.
Sie nennen die Oberflächen oder den Teil einer Oberfläche und die Frage, die der Scan beantworten soll. Wir wandeln die Frage in eine Bodenauflösung und eine Überlappung um, vereinbaren, wie die Bilddaten übergeben werden und wer am Tag informiert wird, wenn die Besatzung eine Gefahr sieht. Ausgabe ist ein Pilot Scope, der die Auflösung angibt, mit der der Scan geflogen wird.
Die Bahnen werden aus der Oberflächengeometrie, der Auflösung und der Kameraoptik berechnet: Flughöhe, Bahnenanzahl, Bildabstand und Geschwindigkeit ergeben sich daraus. Das Höhenprofil folgt dem Gelände. Ausgabe ist eine validierte Mission und eine Anfrage für ein Erfassungsfenster an Ihren Tower.
Geflogen zwischen Flugbewegungen, etwa eine Flugstunde pro Kilometer einer 45 m breiten Start- und Landebahn, zuzüglich Batteriewechsel. Jedes Bild trägt seine RTK-Position, auf etwa ±1 cm. Wenn eine Bewegung eine Bahn unterbricht, wird die Bahn ab dem Punkt fortgesetzt, an dem sie gestoppt wurde. Wenn das Wetter das Fenster schließt, wird die Mission unverändert wiederholt, anstatt neu aufgebaut zu werden.
Die Bilddaten werden zu einem Orthomosaik verarbeitet und auf einer separaten GPU-Maschine durch das Rissmodell laufen gelassen, und Regeln codieren die Risse in die ASTM D5340-Kategorien 41, 43, 48 und 63. Dieser Schritt ist kurz vor einem ersten MVP. Die Erkennung von Gras, Flickstellen und Fremdkörpern befindet sich ebenfalls in der Entwicklung, es mangelt an Trainingsdaten. Keine andere Schadensart wird erkannt.
Die Fremdkörpererkennung befindet sich in der Entwicklung, es mangelt an Trainingsdaten, daher gibt die Analyse noch keine Fremdkörpermeldung am selben Tag aus. Alles, was die Besatzung als unmittelbare betriebliche Gefahr erkennt – Fremdkörper auf einem Bewegungsbereich oder ein offener Ausbruch in der Aufsetzzone – wird sofort mit seinem Standort an den Tower weitergegeben.
Die georeferenzierten Bilddaten und der Bericht treffen zusammen ein. Alles Strittige wird anhand der aufbewahrten Bilddaten und nicht durch einen erneuten Flug überprüft.
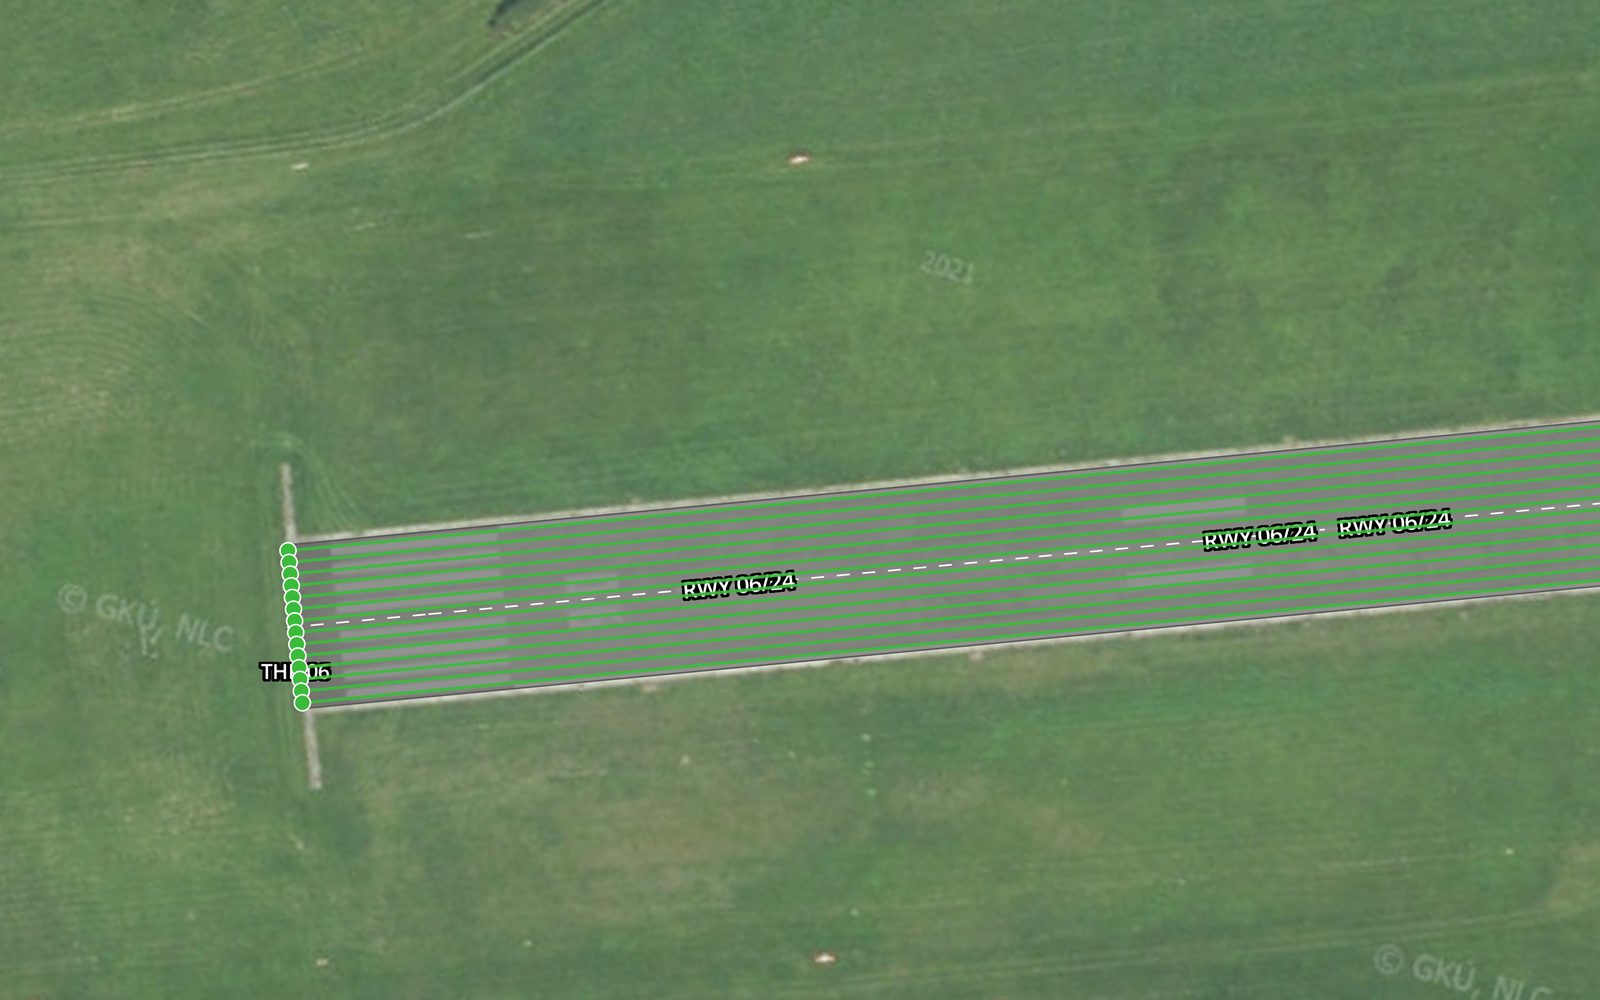
Parallele Scanbahnen, beginnend an der Schwelle
Ein Oberflächenscan ist eine Behauptung über die Abdeckung, bevor er eine Behauptung über Befunde ist. Eine Begehung deckt ab, was der Begeher ansieht. Ein Scan deckt ab, wofür der Pass berechnet wurde, und die Berechnung erfolgt aus dem Sichtfeld der Kamera, der Flughöhe und der Überlappung, sodass die Bodenauflösung eine angegebene Größe ist und der am schlechtesten abgedeckte Streifen genauso gut abgedeckt ist wie der beste. Das ermöglicht es einem Leser zu sagen, welchen Teil der Oberfläche die Bilddaten abdecken, was eine Begehung nicht kann.
Die Risserkennung ist der Teil, der sich noch in der Entwicklung befindet. Sie läuft auf dem aus dem Scan erstellten Orthomosaik, findet Risse als eine einzelne Klasse, und Regeln codieren sie dann in ASTM D5340-Kategorien: 41 für Netzrissbildung , 43 für Blockrissbildung, 48 für Längs- und Querrissbildung auf Asphalt und 63 für Linienrissbildung auf Beton. Sie ist kurz vor einem ersten MVP und noch kein geliefertes Ergebnis. Nichts anderes wird als Schaden klassifiziert, sodass Abplatzungen , Absandung , Fugenvergussverlust, Gummi und Markierungen von einer Person aus den Bilddaten abgelesen werden und nicht vom Scan erkannt werden. Das System erkennt auch Gras, Flickstellen und Fremdkörper, alles in der Entwicklung und es mangelt an Trainingsdaten. Loses Material auf einem Bewegungsbereich ist ein betrieblicher Befund mit einem anderen Verantwortlichen und einer anderen Uhr, daher wird es, wenn die Besatzung es vor Ort sieht, sofort an den Tower weitergegeben.
Was der Scan nicht tut, ist bewerten. Ein Fahrbahnzustandsindex ist eine Aussage über einen definierten Abschnitt, berechnet aus der Schadensdichte gegen ASTM D5340 -Kategorien, und eine Bewertung pro Abschnitt wird von TarmacView heute nicht erstellt. Der Scan ist die Beweisebene unter jeder späteren Analyse und steht für sich allein, wenn die Frage ist, wie die Oberfläche aussieht und wo.
Jedes Bild trägt eine Position von der RTK-Positionierung , auf etwa ±1 cm, und die Bilddaten werden aufbewahrt. Das macht einen strittigen Befund überprüfbar und einen wiederholten Scan durch Ihren Ingenieur vergleichbar. Ein in diesem Jahr abgebildeter Ort kann im nächsten Jahr anhand seiner Position wiedergefunden werden. Ein Foto in einem Ordner ohne Position kann überhaupt nicht wiedergefunden werden.
Dieser Dienst befindet sich in aktiver Entwicklung und wird noch nicht angeboten, daher gibt es keinen Preis, keinen Satz und kein Angebot. Vier Dinge bestimmen stattdessen ein Pilotprojekt.
Drei Dinge können einen Scan stoppen oder beeinträchtigen, und jedes hat einen Verantwortlichen.
Stehendes Wasser, Schneedecke und starke Verschmutzung verbergen die Oberfläche vor einer Kamera, und Wind über dem Grenzwert der Drohne stoppt den niedrigen Überflug. Die Ergebnisse sind an einem ruhigen, sonnigen Tag am besten, da starker Wind Bilder unscharf macht und wenig Licht eine hohe ISO erzwingt. Härtere Bedingungen sind mit einer angepassten, langsameren Oberflächenscan-Konfiguration machbar. Die Mission wird wiederholt, anstatt durch die Behinderung hindurch gescannt. Dies ist niemandes Schuld und der häufigste Grund, warum ein Termin verschoben wird.
Der Scan benötigt Tower-Koordination und, an den meisten Flugplätzen, eine Begleitung, und ein niedriger Überflug entlang der gesamten Start- und Landebahn benötigt Bewegungsfenster, die lang genug sind, um eine Bahn zu fliegen. Wenn die Fenster nicht erscheinen, findet der Besuch nicht statt. Diese Abhängigkeit liegt beim Flugplatzbetreiber und es lohnt sich, sie zu bestätigen, bevor die Reise gebucht wird.
Ein Scan, der mit der falschen Auflösung geflogen wird, beantwortet die falsche Frage, und eine Wiederholung ist ein zweiter Besuch. Wir wandeln Ihre Frage bei der Abgrenzung in eine Auflösung um und schreiben sie in den Pilot Scope, und der Bericht gibt die geflogene Auflösung an, sodass die beiden verglichen werden können.
Kommunale Straßenbefahrung mittels Drohne und Bodenaufnahmen, in aktiver Entwicklung und noch nicht angeboten. Die Plattform plant bereits Flüge und…
Drohnenbasierte FOD-Erkennung auf Start- und Landebahnen, Rollwegen und Vorfeldern, in aktiver Entwicklung und noch nicht angeboten. Die Plattform…
Was ein Drohnen-Scan auf einer Startbahn auflöst, was nicht, wie die Bodenauflösung den kleinsten messbaren Riss bestimmt und wie ein Scan zu einer…
Dieser Dienst befindet sich in aktiver Entwicklung und wird noch nicht angeboten. Wenn Sie ihn verfolgen oder auf Ihrem Flugplatz frühzeitig ausprobieren möchten, teilen Sie uns den Flugplatz und die Oberflächen mit, und wir besprechen alles. Nichts ist verbindlich.
Cookie-Zustimmung
Wir verwenden Cookies, um Ihr Surferlebnis zu verbessern und unseren Datenverkehr zu analysieren. Siehe unsere Datenschutzerklärung.