¿Qué es la inspección automatizada de infraestructuras con drones?
Inspección automatizada de infraestructuras con drones
Definición y componentes del sistema
La inspección automatizada de infraestructuras con drones es un proceso tecnológico en el que un vehículo aéreo no tripulado (UAV) ejecuta una misión de vuelo preprogramada, definida por waypoints, patrones de cuadrícula, rutas de corredor o rutas guiadas por modelos 3D, para capturar imágenes y datos de sensores de activos de infraestructura con una intervención humana mínima durante la fase de adquisición de datos. El sistema reemplaza el modelo tradicional de un piloto remoto que controla manualmente cada movimiento de vuelo con un plan de misión que el dron ejecuta de forma autónoma, siguiendo parámetros definidos con precisión para altitud, velocidad, rumbo, intervalo de disparo de la cámara, orientación del cardán y porcentaje de superposición.
La arquitectura del sistema comprende ocho componentes centrales integrados en un flujo de trabajo de inspección sin interrupciones:
Plataforma UAV, El fuselaje, el sistema de propulsión, el controlador de vuelo y la aviónica que proporcionan la capacidad de vuelo física. Las plataformas van desde pequeños multirrotores (DJI Mavic 3 Enterprise, Skydio X10) que pesan menos de 4 kg para inspección de pavimento hasta sistemas más grandes (DJI Matrice 350 RTX, Freefly Astro) capaces de transportar múltiples cargas útiles para inspecciones integrales de infraestructura. Las especificaciones clave incluyen el peso máximo al despegue (MTOW), la autonomía de vuelo (típicamente 25-45 minutos con carga útil), la clasificación IP para tolerancia ambiental y la redundancia en sistemas críticos como receptores GNSS, IMU y propulsión.
Software de planificación de misiones, La aplicación terrestre donde los operadores definen la misión de inspección antes del vuelo. Las plataformas líderes incluyen UgCS, DJI Pilot 2, Pix4Dcapture, DroneDeploy y Skydio Cloud. Estas herramientas permiten a los operadores dibujar áreas de inspección en un mapa, especificar porcentajes de superposición, establecer altitud y velocidad, definir ángulos del cardán y configurar parámetros de la cámara. Los planificadores de misiones avanzados admiten el seguimiento del terreno utilizando un modelo de elevación digital (DEM) para mantener una distancia de muestreo en tierra (GSD) constante sobre terreno variable, la planificación basada en modelos 3D para estructuras complejas como puentes y edificios, y la orquestación de múltiples vuelos para la cobertura de grandes áreas.
Cargas útiles de sensores, Los instrumentos de recopilación de datos específicos de la misión montados en el dron. La selección de la carga útil determina directamente qué tipos de defectos se pueden detectar. Las cámaras RGB son el estándar para la detección visual de grietas y la generación de ortomosaicos. Las cámaras térmicas detectan humedad subsuperficial, delaminación y defectos de aislamiento. Los escáneres LiDAR generan nubes de puntos de alta precisión para el análisis de deformaciones y estudios que penetran la vegetación. Los sensores multiespectrales permiten la clasificación de materiales y la evaluación de la salud de la vegetación. La masa de la carga útil, el consumo de energía, la tasa de datos y las dimensiones físicas deben ser compatibles con la capacidad de carga útil y las disposiciones de montaje de la plataforma UAV.
Detección y evitación de obstáculos (ODA), El sistema de sensores y procesamiento a bordo que evita que el dron colisione con obstáculos durante el vuelo automatizado. Los sistemas modernos utilizan cámaras estereoscópicas, sensores de tiempo de vuelo, LiDAR o radar de ondas milimétricas para detectar obstáculos en la trayectoria de vuelo. El algoritmo de evitación replanifica la ruta alrededor del obstáculo (replanificación de ruta) o pausa la misión hasta que el obstáculo se despeje. La ODA es crítica para la inspección a baja altitud de estructuras complejas donde las grúas, las líneas eléctricas, la vegetación y los elementos estructurales pueden no estar presentes en los datos del mapa precargado.
Enlace de datos de comando y control (C2), El canal de comunicación entre la estación de control en tierra y el UAV para transmitir telemetría, comandos de vuelo y datos de la carga útil. Para las misiones de inspección automatizadas, el enlace C2 debe proporcionar suficiente ancho de banda para la transmisión de video en tiempo real, actualizaciones de posición a 5-10 Hz y transmisión de comandos con una latencia inferior a 100 milisegundos. Para operaciones BVLOS, el enlace C2 utiliza típicamente redes celulares 4G/5G o enlaces satelitales de banda Ku con traspaso automático entre estaciones repetidoras terrestres. Se requieren enlaces C2 redundantes con conmutación por error automática para operaciones más allá de la línea de visión visual según el Doc 10019 de la OACI.
Sistema de transferencia de datos automatizado, El mecanismo para transferir los datos de inspección capturados desde el dron a la infraestructura de procesamiento. Los métodos incluyen la transferencia directa por WiFi o USB-C al aterrizar, la carga celular durante el vuelo para conjuntos de datos más pequeños y las estaciones de acoplamiento automatizadas que descargan datos y recargan baterías sin intervención humana. La estación de acoplamiento DVI2AM de Techno Sky, operativa en aeropuertos italianos desde 2022, demuestra la transferencia de datos totalmente automatizada donde el dron aterriza en la estación, se acopla con precisión utilizando el aterrizaje guiado por RTK, transfiere datos a través de una red local de alta velocidad y se recarga automáticamente para la próxima misión.
Georreferenciación y posicionamiento, El sistema que garantiza que cada imagen y punto de datos esté vinculado a una coordenada geográfica conocida. El GNSS cinemático en tiempo real (RTK) proporciona una precisión posicional de 2-5 cm al recibir correcciones en tiempo real desde una estación base. El cinemático post-procesado (PPK) logra una precisión similar sin requerir un enlace de datos en vivo al registrar observaciones GNSS sin procesar para su corrección posterior al vuelo. Los puntos de control en tierra (GCP), marcadores físicamente inspeccionados con coordenadas conocidas, proporcionan un anclaje de precisión absoluta. Para la inspección de infraestructura que requiere una precisión de 1-3 cm, el posicionamiento RTK o PPK combinado con al menos 5-8 GCP por proyecto es una práctica estándar.
Pipeline de análisis, El sistema de software que convierte las imágenes sin procesar y los datos de los sensores en resultados de inspección procesables. Esto incluye típicamente el procesamiento fotogramétrico (generación de ortomosaicos y nubes de puntos mediante Structure from Motion), algoritmos de visión artificial para la detección y clasificación de defectos (modelos de aprendizaje profundo entrenados en miles de imágenes de defectos etiquetadas), herramientas de medición para el ancho, área y volumen de grietas, y módulos de generación de informes que producen índices de condición (PCI según ASTM D5340), mapas de daños e informes de detección de cambios.
Planificación de vuelo automatizada
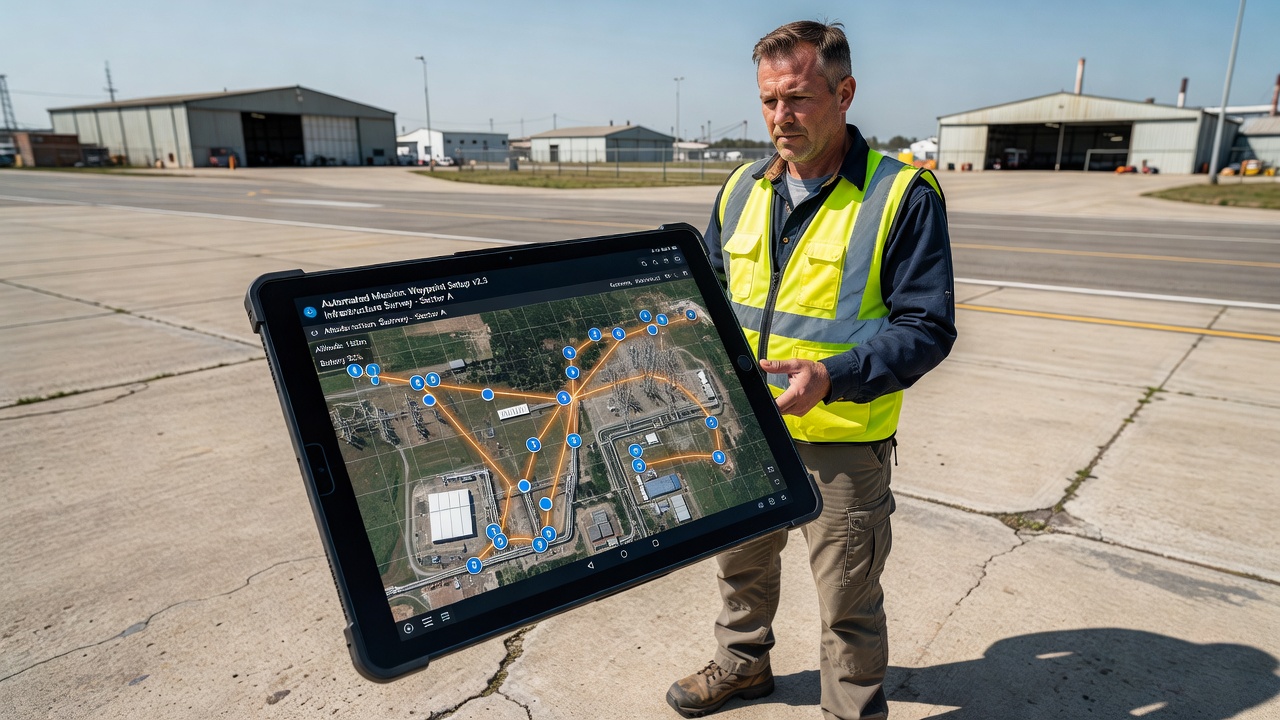
La planificación de vuelo automatizada es el proceso de definir el perfil completo de la misión de un dron antes del despegue, codificando la ruta de vuelo, los parámetros de captura de datos y los procedimientos de contingencia en un archivo de misión que el controlador de vuelo ejecuta de forma autónoma. Esto elimina la variabilidad introducida por el pilotaje manual, los ángulos de cámara inconsistentes, la altitud variable, la velocidad desigual y las áreas de cobertura perdidas, y garantiza que cada inspección produzca datos de calidad y cobertura consistentes.
Planificación basada en waypoints
La planificación de vuelo basada en waypoints define una secuencia de coordenadas geográficas (latitud, longitud, altitud) que el dron navega en orden. En cada waypoint, el script de la misión puede desencadenar acciones específicas: capturar una imagen, ajustar el ángulo del cardán, cambiar la velocidad o iniciar una grabación del sensor. La planificación por waypoints es el método más flexible, adecuado para rutas de inspección complejas que siguen una geometría de activo irregular.
La planificación moderna por waypoints admite hasta 500-1000 waypoints por misión en plataformas comerciales. A cada waypoint se le puede asignar un ángulo de inclinación del cardán específico (desde -90° nadir hasta +45° hacia arriba), lo que permite al dron capturar superficies verticales como pilares de puentes, fachadas de edificios y muros de contención. La planificación por waypoints se utiliza para la inspección de puentes, donde el dron debe volar una ruta que siga la cubierta del puente, descienda para inspeccionar los apoyos de las vigas y ascienda para capturar la parte inferior de la cubierta, una ruta de vuelo que no puede describirse mediante un simple patrón de cuadrícula o corredor.
Planificación en cuadrícula
La planificación en cuadrícula crea un patrón en zigzag o de cortacésped sobre un área poligonal definida, con líneas de vuelo paralelas espaciadas para lograr la superposición lateral especificada entre imágenes adyacentes. La planificación en cuadrícula es el método estándar para estudios de áreas de pavimentos, pistas, calles de rodaje, plataformas y techos de grandes edificios.
Los parámetros clave en la planificación en cuadrícula incluyen:
- Altitud AGL: Determina la GSD. Para la detección de grietas en pistas, las altitudes de 30-50 m AGL producen valores de GSD de 1-3 mm/píxel con cámaras de 20 MP.
- Superposición frontal: El porcentaje de superposición entre imágenes consecutivas a lo largo de la línea de vuelo. Los estudios de infraestructura utilizan un 80-90% de superposición frontal.
- Superposición lateral: El porcentaje de superposición entre líneas de vuelo adyacentes. Los valores estándar son del 70-80% de superposición lateral.
- Velocidad: La velocidad sobre el terreno afecta el desenfoque de movimiento. Para la inspección de pavimentos, las velocidades de 3-8 m/s son típicas, limitadas por la velocidad de obturación de la cámara y la tolerancia de desenfoque aceptable (típicamente <1 píxel).
- Cuadrícula doble: Una segunda pasada ortogonal girada 90° con respecto a la cuadrícula principal, utilizada para la reconstrucción 3D de estructuras donde los ángulos de visión oblicuos mejoran la cobertura de superficies verticales.
Para una pista estándar de 3,000 m (45 m de ancho), un estudio en cuadrícula a 50 m de altitud con un 80% de superposición frontal y un 70% de superposición lateral requiere aproximadamente 450-600 imágenes. Con una GSD de 1 cm/píxel, esto produce un ortomosaico de aproximadamente 300 millones de píxeles que cubre la extensión total de la pista.
Planificación de corredor
La planificación de corredor define una ruta de vuelo a lo largo de un activo lineal, la línea central de una pista, una ruta de tubería, un corredor de línea eléctrica o un segmento de carretera. El dron sigue la línea central del corredor mientras mantiene un desplazamiento lateral y parámetros de altitud especificados para una captura de datos consistente a lo largo de la longitud del activo.
La planificación de corredor es esencial para la inspección de infraestructura lineal porque la planificación en cuadrícula sobre el rectángulo delimitador completo sería ineficiente. Para una pista, el corredor sigue la línea central de la pista a una altitud definida, con imágenes capturadas a intervalos determinados por el requisito de superposición. El ancho del corredor se establece para cubrir el ancho total de la pista más los márgenes de seguridad. Para una pista de 45 m de ancho, un ancho de corredor de 60 m garantiza una cobertura completa, incluyendo los hombros.
La planificación de corredor avanzada admite rutas curvas que siguen la geometría del activo, altitud variable basada en el perfil del terreno y pasadas de doble dirección para cobertura estereoscópica. El dron ajusta automáticamente el rumbo para mantener la alineación con la dirección del corredor, asegurando un ángulo solar y una orientación de sombra consistentes en todo el estudio.
Planificación basada en modelos 3D
La planificación basada en modelos 3D utiliza un modelo de superficie digital (DSM), un modelo de información de construcción (BIM) o una nube de puntos preexistente del activo para generar una ruta de vuelo que mantiene una distancia de separación constante de la superficie de la estructura. Esta es la forma más avanzada de planificación de vuelo automatizada y es esencial para inspeccionar estructuras 3D complejas como puentes, estadios, plantas industriales y torres de transmisión.
El algoritmo de planificación de vuelo calcula una superficie de desplazamiento de la superficie a la distancia de separación especificada (típicamente 5-15 m para una inspección detallada) y genera una ruta que cubre la superficie de la estructura con la superposición especificada. El dron mantiene una distancia constante a la superficie, independientemente de si la superficie es vertical, horizontal o curva. Para un puente, esto significa que el dron vuela una ruta que sigue la superficie de la cubierta, las caras de los pilares, las alas inferiores de las vigas y los muros de los estribos, todo en una sola misión automatizada.
La planificación basada en modelos 3D ha sido demostrada en investigaciones de Huang et al. (2023) para la inspección exterior de edificios, donde se utilizaron modelos BIM para generar rutas de inspección que logran altas tasas de cobertura (más del 95%) con evitación de oclusiones y operación libre de colisiones. El método se adopta cada vez más para la inspección de puentes, donde la geometría compleja de las estructuras de celosía, los tirantes de los cables y los conjuntos de apoyos hace que la planificación de vuelo manual sea poco práctica.
Detección y evitación de obstáculos
La detección y evitación de obstáculos (ODA) es la capacidad del sistema que permite a un dron detectar obstáculos en su trayectoria de vuelo y tomar medidas evasivas de forma autónoma sin intervención del piloto. Para las misiones de inspección automatizadas, particularmente aquellas que se vuelan a baja altitud cerca de infraestructura compleja, la ODA es una función de seguridad esencial.
Tecnologías de sensores
Los sistemas ODA modernos emplean múltiples modalidades de sensores complementarios:
La visión estereoscópica utiliza dos o más cámaras orientadas hacia adelante para calcular mapas de profundidad mediante triangulación, similar a la visión estéreo humana. La profundidad se calcula para cada píxel en el campo de visión superpuesto de la cámara, proporcionando información densa de obstáculos a distancias de 0.5-20 m. El motor de autonomía de Skydio utiliza seis cámaras de navegación 4K dispuestas en una matriz esférica para proporcionar una cobertura de detección de obstáculos de 360°. El sistema procesa más de 240 millones de mediciones de profundidad por segundo en una plataforma NVIDIA Jetson TX2 a bordo, lo que permite la detección de obstáculos en tiempo real a velocidades de vuelo de hasta 15 m/s.
Los sensores de tiempo de vuelo (ToF) emiten pulsos de luz infrarroja y miden el tiempo necesario para que la reflexión regrese, proporcionando mediciones de distancia directas. Los sensores ToF son efectivos a corto alcance (0.1-10 m) y funcionan en condiciones de poca luz donde los sistemas basados en visión se degradan. Se utilizan comúnmente para la detección de obstáculos hacia abajo durante el aterrizaje y para el acoplamiento de precisión en estaciones de carga automatizadas.
LiDAR proporciona un escaneo 3D activo del entorno emitiendo pulsos láser y midiendo los tiempos de retorno. La ODA basada en LiDAR opera a distancias de 50-200 m dependiendo de la potencia del sensor y la reflectividad del objetivo. Es efectiva en la oscuridad, la niebla y la lluvia, condiciones en las que fallan los sistemas basados en visión. El Ouster OS0-128, un LiDAR de 128 canales comúnmente integrado en drones industriales, proporciona un campo de visión vertical de 90° y una cobertura horizontal de 360°, generando 2.6 millones de puntos por segundo. La ODA LiDAR es particularmente valiosa para operaciones BVLOS donde el dron debe detectar y evitar otras aeronaves (tripuladas y no tripuladas) durante misiones extendidas más allá del rango visual.
El radar de ondas milimétricas utiliza ondas de radio a 77-79 GHz para detectar obstáculos a distancias de hasta 300 m, penetrando la niebla, la lluvia, el polvo y el humo de manera más efectiva que los sensores ópticos. La ODA por radar proporciona información de distancia y velocidad, pero una resolución angular limitada, lo que la hace adecuada para detectar grandes obstáculos y tráfico aéreo en lugar de pequeños obstáculos como líneas eléctricas.
Estrategias de evitación de obstáculos
Los sistemas ODA implementan varias estrategias de evitación dependiendo del modo operativo y el tipo de obstáculo:
Detenerse y esperar, El dron pausa su movimiento hacia adelante cuando se detecta un obstáculo y espera a que el obstáculo se despeje o a la intervención del operador. Esta es la estrategia más segura y es el modo predeterminado para la mayoría de los drones comerciales.
Replanificación de ruta, El dron calcula una ruta alternativa alrededor del obstáculo detectado mientras mantiene los objetivos generales de la misión. Los algoritmos de replanificación de ruta utilizan árboles de exploración aleatoria rápida (RRT), búsqueda A* o métodos de campo potencial para encontrar rutas libres de colisiones. Esta estrategia es esencial para la inspección automatizada en entornos abarrotados donde detenerse en cada obstáculo haría que la misión fuera poco práctica.
Ascender y continuar, El dron aumenta la altitud para superar el obstáculo y luego reanuda la ruta de vuelo planificada. Esta estrategia funciona para obstáculos de altura limitada, como vehículos, equipos y pequeñas estructuras en el sitio de inspección.
Regresar al último waypoint seguro, Si no se encuentra una ruta alternativa segura, el dron regresa al último waypoint donde tenía una ruta de vuelo despejada y pausa para recibir instrucciones del operador. Este es el comportamiento de seguridad cuando la ODA se encuentra con un obstáculo que no puede evitarse de manera segura mediante ninguna estrategia disponible.
Requisitos reglamentarios
El Doc 10019 de la OACI (Manual sobre sistemas de aeronaves pilotadas a distancia) especifica los requisitos de detectar y evitar (DAA) para las operaciones de RPAS, indicando que el sistema DAA debe proporcionar al piloto remoto la capacidad de detectar tráfico conflictivo y otros peligros y de maniobrar la RPA para evitar colisiones. Para los drones de inspección automatizados que operan BVLOS, el sistema DAA debe demostrar un nivel de seguridad equivalente a los requisitos de ver y evitar de las aeronaves tripuladas (14 CFR 91.113 y Anexo 2 de la OACI, Regla 14).
La regla propuesta por la FAA, Parte 108 (Aviso de propuesta de reglamentación, 2024), incluye requisitos específicos para drones automatizados que operan BVLOS, exigiendo que la aeronave esté equipada con un sistema DAA capaz de detectar y evitar aeronaves tripuladas, obstáculos y otros UAS. El sistema debe proporcionar al menos el nivel de seguridad proporcionado por los requisitos de ver y evitar visuales de la Parte 91.113, evaluado a través del proceso de Gestión de Riesgos de Seguridad de la FAA según la Orden 8040.4 de la FAA.
Operaciones más allá de la línea de visión visual (BVLOS)
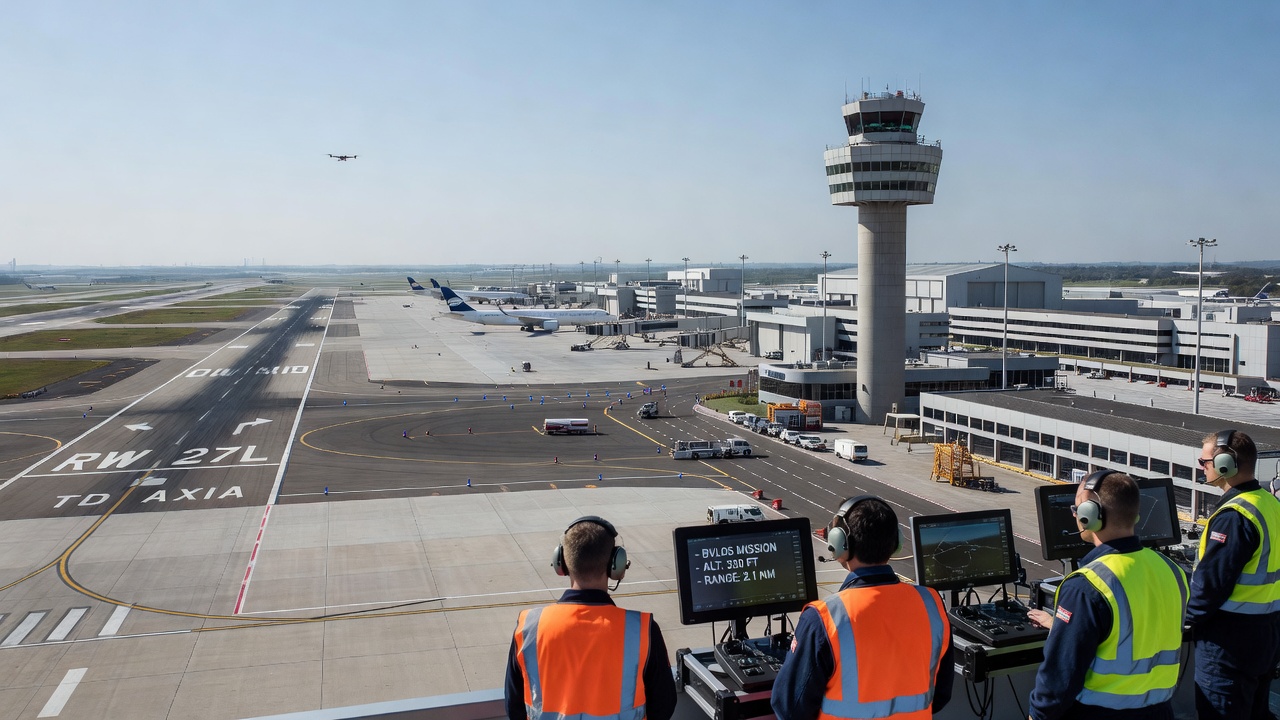
Más allá de la línea de visión visual (BVLOS) se refiere a las operaciones con drones donde la aeronave opera más allá del rango visual del piloto remoto u observador visual. BVLOS es el marco regulatorio habilitante para la inspección automatizada de infraestructura a escala, porque permite que un solo operador inspeccione activos que se extienden a lo largo de miles de metros, longitudes completas de pistas, kilómetros de tuberías o extensas redes de puentes, sin necesidad de reposicionar al piloto o a los observadores visuales a lo largo del activo.
Marco regulatorio
En los Estados Unidos, la Parte 107 de la FAA actualmente requiere operaciones con línea de visión visual (VLOS) para UAS comerciales pequeños. Las operaciones BVLOS requieren exenciones bajo 14 CFR 107.200, que el operador debe obtener demostrando un nivel de seguridad equivalente a través de medios alternativos de cumplimiento. A partir de 2024, la FAA había emitido menos de 600 exenciones BVLOS a nivel nacional, con tasas de aprobación crecientes a medida que la tecnología DAA madura.
La NPRM de la Parte 108 de la FAA (febrero de 2024) propone establecer un nuevo marco regulatorio específicamente para operaciones BVLOS. Los requisitos propuestos incluyen: (1) el UAS debe estar diseñado según los estándares de confiabilidad recomendados por la FAA para el entorno operativo previsto, (2) el UAS debe tener un medio de cumplimiento para DAA que cumpla o supere la seguridad de 14 CFR 91.113, (3) los operadores deben completar capacitación adicional más allá de la certificación de piloto remoto de la Parte 107, (4) las operaciones se limitan a 400 ft AGL y clases de espacio aéreo G y E (con autorización adicional para espacio aéreo controlado), y (5) la aeronave debe estar equipada con Identificación Remota que transmita en protocolos de difusión y basados en red.
En Europa, las regulaciones de EASA bajo el Reglamento de Ejecución (UE) 2019/947 establecen tres categorías operativas para las operaciones de UAS. Las operaciones BVLOS caen en la categoría Específica, que requiere una autorización operativa de la autoridad de aviación nacional (por ejemplo, ENAC en Italia, DGAC en Francia, CAA en el Reino Unido). El operador debe presentar una Evaluación de Riesgos de Operaciones Específicas (SORA) según las pautas de JARUS, que evalúa los riesgos operativos y determina las mitigaciones requeridas. Techno Sky obtuvo la autorización de ENAC para la inspección BVLOS de ILS en aeropuertos italianos en 2021, convirtiéndose en el primer operador de UAV autorizado para operaciones BVLOS dentro de entornos aeroportuarios en Europa.
Requisitos técnicos para BVLOS
Las operaciones BVLOS exitosas requieren sistemas técnicos robustos más allá de las operaciones VLOS estándar:
Enlace de datos C2 confiable con suficiente alcance para mantener el control durante toda la misión. Para la inspección de pistas de aeropuerto que cubre 3,000 m, el enlace C2 debe proporcionar cobertura a lo largo de toda la longitud de la pista. Las redes celulares 4G/5G se utilizan cada vez más para enlaces C2 BVLOS, ofreciendo un alcance limitado solo por la cobertura de la red. El espectro ensanchado por salto de frecuencia (FHSS) en las bandas ISM de 2.4 GHz y 5.8 GHz proporciona un alcance de 5-15 km con una altura de antena adecuada y línea de visión. Para operaciones más allá de la cobertura celular, los enlaces satelitales de banda Ku proporcionan cobertura global con mayor latencia (250-600 ms).
Identificación Remota que transmite la identidad, posición, altitud, velocidad y ubicación de la estación de control del dron. La Identificación Remota permite la gestión del tráfico aéreo y el conocimiento de las operaciones con drones por parte de las aeronaves tripuladas. La FAA exige la Identificación Remota bajo 14 CFR 89 para todas las operaciones, con Identificación Remota basada en difusión en la banda de 915 MHz y transmisión basada en red a través de Bluetooth o WiFi.
Sistema de terminación de vuelo (FTS) que puede llevar el dron a un aterrizaje controlado o descenso en paracaídas en caso de una falla crítica del sistema. Para operaciones BVLOS sobre áreas pobladas o infraestructura crítica, el FTS debe demostrar que puede terminar de manera confiable el vuelo dentro de un área de seguridad definida. El dron DVI2AM de Techno Sky incorpora un FTS conforme a EASA con paracaídas balístico capaz de un descenso seguro de todo el sistema desde la altitud operativa.
Capacidad de vigilancia dependiente automática en modo de difusión (ADS-B) IN para recibir transmisiones de aeronaves tripuladas en las proximidades, proporcionando conciencia situacional que complementa el sistema DAA. El dron debe estar equipado con un receptor ADS-B que pueda decodificar las transmisiones Extended Squitter de 1090 MHz y alertar al operador sobre tráfico convergente.
Cargas útiles de sensores
La carga útil del sensor que lleva el dron de inspección determina qué tipos de defectos se pueden detectar, la precisión de medición alcanzable y los productos de datos que se pueden generar. Diferentes escenarios de inspección de infraestructura requieren diferentes combinaciones de sensores.
Cámaras RGB
Las cámaras RGB (espectro visible) capturan imágenes en color con canales rojo, verde y azul, produciendo imágenes que corresponden a la percepción visual humana. Las cámaras RGB de alta resolución son el sensor principal para la inspección de pavimentos, la detección de grietas, el mapeo de daños superficiales y la generación de ortomosaicos.
Las cámaras RGB modernas para carga útil de drones ofrecen una resolución de 20-61 megapíxeles con mecanismos de obturador global que eliminan la distorsión del obturador de barrido, crítico para una reconstrucción fotogramétrica consistente. El sensor Sony de fotograma completo de 61 MP (utilizado en las cargas útiles Phase One iXM-60 y Hasselblad H6D-100c) proporciona una calidad de imagen excepcional con una GSD de 1 cm o más fina desde altitudes de inspección estándar.
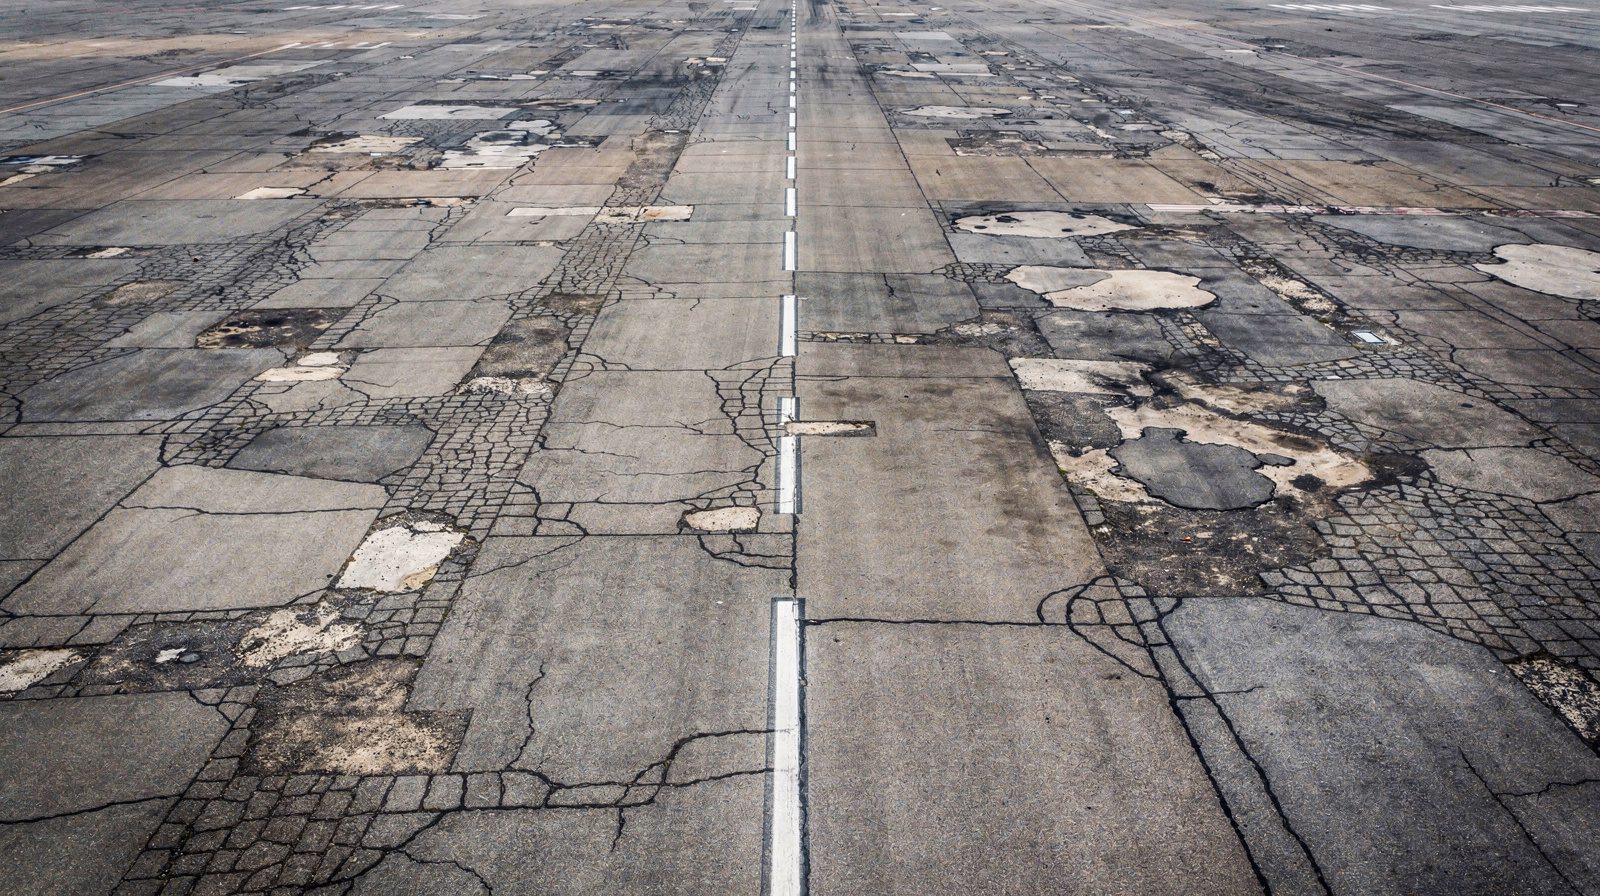
Para la inspección de pavimentos de pistas, las cámaras RGB deben resolver grietas de hasta 0.3 mm de ancho. A 30 m de altitud con una lente de distancia focal de 24 mm y un tamaño de píxel de 3.76 µm, la GSD es de 4.7 mm/píxel, lo que es insuficiente para la detección de grietas sub-milimétricas. Para lograr una GSD de 1 mm/píxel, el dron debe volar a 15 m de altitud o usar una lente de distancia focal más larga, lo que reduce el área cubierta por imagen y aumenta el tiempo de vuelo. El estándar de la industria para estudios PCI de pistas es una GSD de 1-3 mm/píxel, lo que requiere un equilibrio cuidadoso entre la eficiencia de cobertura y la capacidad de detección de grietas.
Cámaras termográficas infrarrojas
Las cámaras termográficas infrarrojas detectan la radiación infrarroja de onda larga (longitud de onda de 8-14 µm) emitida por todos los objetos por encima del cero absoluto. La imagen térmica revela diferencias de temperatura en la superficie inspeccionada que indican condiciones subsuperficiales invisibles para las cámaras RGB.
La inspección térmica detecta: infiltración de humedad donde el enfriamiento evaporativo crea puntos fríos en superficies húmedas, delaminación donde las bolsas de aire atrapadas crean barreras térmicas que producen puntos cálidos durante el calentamiento solar y puntos fríos durante el enfriamiento nocturno, vacíos subsuperficiales donde los espacios de aire crean efectos de aislamiento visibles como anomalías de temperatura, y desconchamiento donde el desprendimiento de hormigón crea puentes térmicos entre capas intactas y separadas.
El Tau 2 de FLIR y el Zenmuse H20T de DJI son cargas útiles térmicas comunes para la inspección con drones, que ofrecen una resolución de 640 × 512 píxeles con una sensibilidad térmica de 0.05°C (Diferencia de Temperatura Equivalente al Ruido, NETD). Para la inspección de pavimentos, los estudios térmicos se realizan durante el ciclo de calentamiento solar (10:00-14:00 hora local) cuando la irradiación solar crea la máxima diferencia de temperatura entre el pavimento sano y el delaminado. La investigación de la Administración Federal de Carreteras (FHWA-HIF-19-002) encontró que los estudios térmicos con drones detectaron áreas de cubiertas de puentes delaminadas con una precisión del 85-90% en comparación con los estudios de verdad en tierra de cadena y martillo.
Escáneres LiDAR
Los sensores de detección y medición de luz (LiDAR) emiten pulsos láser y miden el tiempo necesario para que cada pulso se refleje en las superficies y regrese al sensor, produciendo mediciones de distancia 3D directas. LiDAR genera nubes de puntos con densidades de puntos típicas de 100-500 puntos por metro cuadrado desde altitudes de dron de 50-100 m, con una precisión vertical de 1-3 cm para sensores de grado topográfico.
LiDAR proporciona tres capacidades clave que no están disponibles solo con la fotogrametría: penetración de vegetación donde los pulsos LiDAR pasan a través de espacios en el follaje para medir la elevación de la superficie del suelo, medición 3D directa sin requerir textura de imagen o luz ambiental, y datos de intensidad de retorno donde la fuerza del pulso reflejado indica las propiedades del material de la superficie.
Para la inspección de infraestructura, LiDAR se utiliza para: medición de deflexión de puentes bajo carga estática (precisión de 2-5 mm con LiDAR terrestre), medición de la flecha de líneas eléctricas y verificación de espacios libres, mapeo del terreno para análisis de drenaje y cálculo de volumen, y verificación de construcción contra modelos de diseño. El Riegl VUX-1LR, un sensor LiDAR popular para drones, alcanza un alcance de 100 m con una precisión de 10 mm a 50 m y una tasa de repetición de pulsos de 400 kHz, produciendo nubes de puntos con hasta 100 puntos por metro cuadrado desde 50 m de altitud.
Sensores multiespectrales
Los sensores multiespectrales capturan imágenes en múltiples bandas de longitud de onda estrechas más allá del espectro visible, que incluyen típicamente el borde rojo (710-730 nm), el infrarrojo cercano (840-860 nm) y, a veces, múltiples bandas en el espectro visible. Los datos multiespectrales permiten la clasificación de materiales mediante el análisis de firmas espectrales, donde diferentes materiales (asfalto, hormigón, vegetación, agua, metal) reflejan diferentes proporciones de la radiación incidente en cada longitud de onda.
Para la inspección de pavimentos, los sensores multiespectrales pueden distinguir entre superficies de asfalto y hormigón, identificar áreas de contaminación por aceite o combustible (que aparecen como características de absorción en las bandas SWIR), detectar la invasión de vegetación en los bordes del pavimento y evaluar el contenido de humedad a través de las bandas de absorción de agua en el infrarrojo cercano. El Micasense RedEdge-P proporciona cinco bandas espectrales (azul, verde, rojo, borde rojo, infrarrojo cercano) con una resolución de 1.2 MP por banda, con un sensor de luz descendente (DLS) para la calibración de las condiciones de iluminación ambiental.
Consistencia en la captura de datos
La consistencia de los datos en inspecciones repetidas es la ventaja definitoria de la inspección automatizada con drones sobre los métodos manuales. Cuando un dron sigue la misma ruta de vuelo programada con parámetros idénticos en cada visita, los conjuntos de datos resultantes se pueden comparar directamente para la detección de cambios sin los efectos de confusión de las condiciones de captura variables.
Parámetros de vuelo con tolerancia definida
Los siguientes parámetros deben controlarse dentro de tolerancias definidas para garantizar la consistencia de los datos:
| Parámetro | Valor objetivo | Tolerancia | Efecto de la desviación |
|---|---|---|---|
| Altitud de vuelo (AGL) | 50 m | ±1 m | La GSD cambia en ±2%, error de calibración de medición |
| Velocidad sobre el terreno | 5 m/s | ±0.5 m/s | Variación del desenfoque de movimiento, inconsistencia de la superposición de imágenes |
| Superposición frontal | 80% | ±2% | Fallo de coincidencia de puntos si es demasiado baja, desperdicio si es demasiado alta |
| Superposición lateral | 70% | ±3% | Fallo de coincidencia de franjas, huecos en el DSM |
| Ángulo de inclinación del cardán | -90° (nadir) | ±1° | Desplazamiento de georreferenciación, desajuste de costuras del ortomosaico |
| Ángulo solar | >30° de elevación solar | ±5° | Variación de la longitud de la sombra, falsos positivos en la detección de grietas |
| Exposición de la cámara | Manual fijo | Mismo ISO/obturación/apertura | Cambio de balance de color, degradación de la coincidencia de características |
Consistencia de la georreferenciación
La inspección automatizada se basa en una georreferenciación consistente en todas las inspecciones. El posicionamiento GNSS RTK proporciona la posición de la cámara del dron en cada punto de captura de imagen con una precisión de 2-5 cm. Esta posición, combinada con la orientación de la cámara (ángulos del cardán), define los parámetros de orientación exterior de la cámara que anclan cada imagen en el espacio geográfico.
Para el análisis de detección de cambios, las inspecciones repetidas deben co-registrarse en el mismo sistema de referencia de coordenadas. El proceso de co-registro utiliza características invariantes (marcas de pavimento, luces de pista, estructuras fijas) para calcular una transformación que alinea el ortomosaico de la inspección N con el ortomosaico de la inspección 1. El error de alineación residual después de la co-registración debe ser inferior a 2 píxeles, equivalente a 2-6 mm con valores de GSD típicos.
La plataforma de TarmacView valida los datos de entrada con respecto a criterios de calidad definidos antes de aceptarlos en el pipeline de análisis. Si la altitud de vuelo se desvía más allá de la tolerancia, o la superposición cae por debajo del umbral mínimo, el sistema marca la inspección para revisión de calidad de datos. Esta verificación garantiza que solo los datos consistentes y de grado de análisis ingresen al flujo de trabajo de evaluación de la condición.
Estandarización de iluminación y condiciones ambientales
Las condiciones de iluminación consistentes reducen los falsos positivos en la detección automatizada de defectos. Las grietas del pavimento crean diferentes firmas visuales bajo diferentes ángulos solares: una grieta de 1 mm es claramente visible con un ángulo solar bajo (10-20°) donde proyecta una sombra detectable, pero casi invisible con un ángulo solar alto (60-90°) donde el interior de la grieta está directamente iluminado.
La práctica estándar para inspecciones repetidas de pavimentos especifica que los vuelos deben realizarse dentro de ±1 hora de la misma hora solar en cada visita, con una cobertura de nubes que no exceda el 30% y sin agua estancada en la superficie del pavimento. El ángulo de elevación solar debe exceder los 30° para garantizar una iluminación adecuada mientras se mantiene suficiente contraste de sombras para los algoritmos de detección de grietas. El módulo de planificación de misiones de TarmacView calcula automáticamente las ventanas de vuelo óptimas basándose en la ubicación y la fecha de la inspección, teniendo en cuenta el efemérides solar local.
Transferencia y procesamiento automatizado de datos
La automatización de la transferencia y el procesamiento de datos completa el flujo de trabajo de inspección de extremo a extremo, convirtiendo las imágenes sin procesar en informes procesables sin intervención manual entre el vuelo y el análisis.
Métodos de transferencia de datos
La transferencia por cable directa es el método más simple: el operador conecta el dron a una computadora a través de USB-C o Ethernet después del aterrizaje e inicia manualmente la descarga de datos. Para una inspección de pista de 300 imágenes a 20 MP (aproximadamente 6 GB de datos), la transferencia a través de USB 3.0 toma de 2 a 5 minutos. Este método es confiable pero requiere presencia humana y acción manual, lo que limita el grado de automatización.
La transferencia desde la estación de acoplamiento permite la descarga de datos totalmente automatizada. Cuando el dron aterriza en la estación de acoplamiento, una conexión de datos de alta velocidad (USB 3.0 o Gigabit Ethernet) inicia automáticamente la transferencia de datos mientras la estación comienza simultáneamente la carga de la batería. Tanto el DJI Dock 2 como las estaciones DVI2AM de Techno Sky admiten esta función. Los datos se transfieren a un servidor local o almacenamiento en la nube en un plazo de 10 a 15 minutos para una inspección completa. La estación puede preparar el dron para la próxima misión, con baterías recargadas, calibración del sensor verificada y plan de vuelo actualizado, sin ninguna interacción humana.
La transferencia celular durante el vuelo transmite datos al procesamiento en la nube durante la propia misión, utilizando módems 4G/5G integrados en el dron. Esto permite un procesamiento casi en tiempo real donde la generación de ortomosaicos comienza antes de que el dron haya aterrizado. Para conjuntos de datos grandes (más de 6 GB por inspección), la transferencia celular extiende el tiempo de entrega de datos en comparación con la transferencia desde la estación de acoplamiento (30-60 minutos), pero proporciona la ventaja de permitir un tiempo de respuesta rápido para inspecciones críticas en el tiempo.
Pipeline de procesamiento automatizado
El pipeline de procesamiento automatizado convierte las imágenes sin procesar en entregables de inspección a través de varias etapas:
La reconstrucción fotogramétrica utiliza algoritmos de Structure from Motion para alinear imágenes, calcular posiciones de la cámara, generar nubes de puntos densas y producir ortomosaicos y DSM. El procesamiento de una inspección de pista de 300 imágenes con una GSD de 1 cm requiere aproximadamente 2-4 horas en una estación de trabajo acelerada por GPU (NVIDIA RTX 4090 o equivalente). Los servicios de procesamiento basados en la nube (Pix4Dmatic, Agisoft Metashape cloud) reducen esto a 30-60 minutos utilizando computación distribuida en múltiples nodos GPU.
El aseguramiento de la calidad valida la reconstrucción con respecto a criterios definidos: GSD dentro de la tolerancia del objetivo del plan de vuelo, RMSE del punto de control por debajo de 2 cm en horizontal y 3 cm en vertical, continuidad de la costura del ortomosaico sin artefactos de fusión visibles ni desajustes de color, densidad de nube de puntos suficiente para la detección de defectos en el tamaño de característica mínimo requerido.
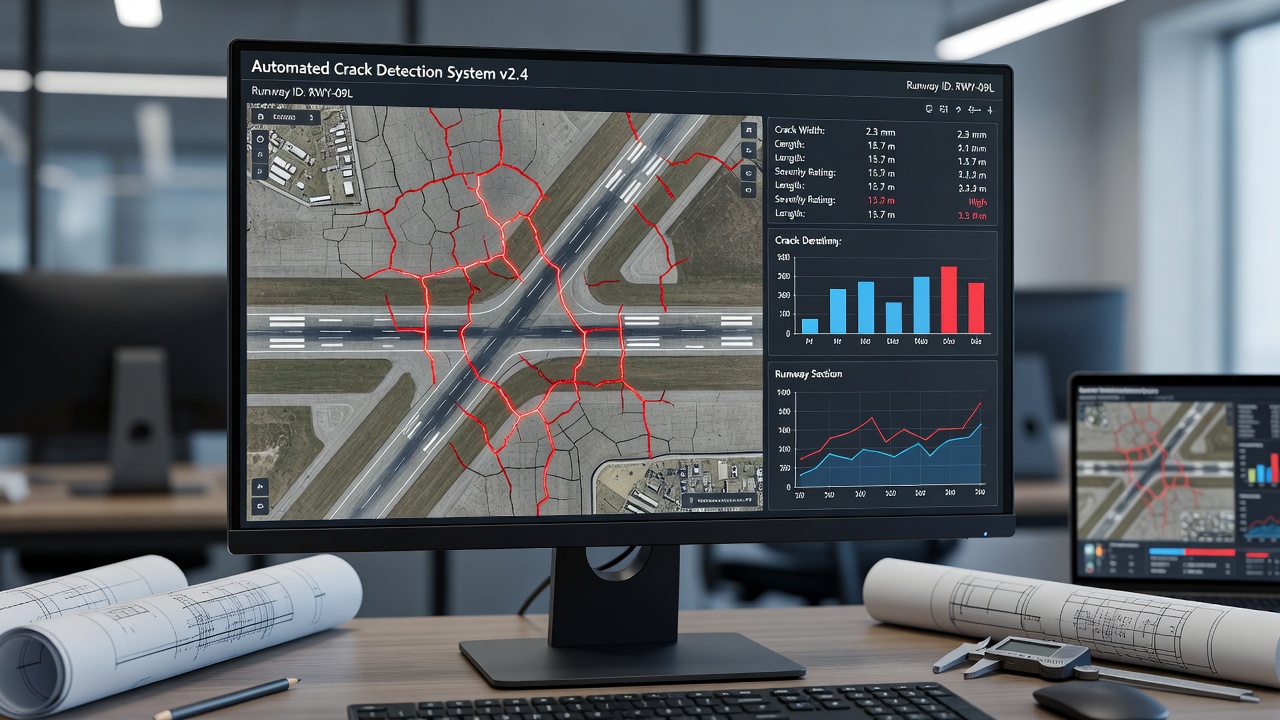
La detección y clasificación de defectos aplica algoritmos de visión artificial y modelos de aprendizaje profundo para identificar, clasificar y medir defectos superficiales en el ortomosaico. El modelo de aprendizaje profundo, típicamente una arquitectura U-Net, DeepLabV3+ o Mask R-CNN entrenada en más de 10,000 imágenes de defectos de infraestructura etiquetadas, realiza una segmentación semántica a nivel de píxel que clasifica cada píxel como superficie intacta, grieta (longitudinal, transversal, piel de cocodrilo, en bloque), desconchado, parcheo, desprendimiento o daño en juntas. El ancho de la grieta se mide con una precisión de 0.2 mm utilizando detección de bordes sub-píxel.
El cálculo del índice de condición calcula métricas agregadas de la condición del pavimento según la metodología PCI de ASTM D5340. El pavimento se divide en unidades de muestreo (típicamente 20 losas contiguas para pavimento de hormigón con juntas, o secciones de 500 m² para pavimento asfáltico). Dentro de cada unidad de muestreo, se calcula la densidad de cada tipo de daño en cada nivel de severidad, se determinan los valores de deducción de las tablas ASTM y se calcula el PCI en una escala de 0-100.
Integración con TarmacView
La plataforma de inspección de TarmacView proporciona el motor de análisis y generación de informes que consume los datos de las inspecciones automatizadas con drones y produce evaluaciones de la condición alineadas con los estándares de la industria de la aviación. En un aeródromo, la inspección que la alimenta es una inspección aeroportuaria con drones , volada entre movimientos de aeronaves y posicionada por GNSS RTK, que cubre la geometría, la fotometría relativa y la condición de la superficie y se detiene en la fotometría absoluta, las pruebas eléctricas y la calibración de las ayudas a la navegación por radio.
Requisitos de entrada
TarmacView acepta ortomosaicos, nubes de puntos y datos DSM generados a partir de inspecciones automatizadas con drones. Los requisitos de entrada incluyen: GSD del ortomosaico de 1-3 mm/píxel para el análisis PCI de pistas, con una GSD más alta (1 mm o mejor) requerida para la medición del ancho de grieta por debajo de 0.5 mm. El ortomosaico debe estar georreferenciado en un sistema de referencia de coordenadas conocido (WGS84 UTM o el CRS local) con validación del punto de control. La superposición de imágenes debe verificarse para cumplir con los umbrales mínimos requeridos para la reconstrucción fotogramétrica (80% frontal, 70% lateral). Los datos deben entregarse con metadatos EXIF completos que incluyan la posición GNSS, la altitud, la orientación del cardán, los parámetros de calibración de la cámara y la marca de tiempo de captura para cada imagen.
Flujo de trabajo de análisis
Cuando se carga un conjunto de datos de inspección en TarmacView, la plataforma ejecuta un flujo de trabajo de análisis estructurado:
Ingesta de datos, El ortomosaico y la nube de puntos se cargan en la base de datos espacial. Los campos de metadatos (fecha de la inspección, parámetros de vuelo, modelo de dron, modelo de cámara, GSD, CRS) se extraen y validan con respecto a los requisitos del proyecto.
Segmentación del pavimento, El área del pavimento se extrae automáticamente del ortomosaico utilizando modelos de segmentación de aprendizaje profundo entrenados en imágenes de aeródromos. Las marcas de pista, los hombros, las plataformas de frenado y las calles de rodaje adyacentes se identifican y separan del pavimento de análisis.
Delimitación de la unidad de muestreo, El pavimento se divide en unidades de muestreo PCI según ASTM D5340. Para pavimento de hormigón con juntas de aeródromo, las unidades se definen como 20 losas consecutivas (±1 losa) según ASTM D5340-19 Sección 8.3.1. Para pavimento asfáltico, las unidades son de aproximadamente 500 m². Los límites de la unidad de muestreo se almacenan como polígonos espaciales en el modelo de datos SIG.
Detección automatizada de daños, El pipeline de visión artificial procesa cada unidad de muestreo, detectando y clasificando todos los tipos de daño PCI estándar: tipos de grietas (longitudinal, transversal, diagonal, piel de cocodrilo, en bloque), desconchado, parcheo, desconchado de juntas, rotura de esquina, losa astillada, reventón, bombeo, escalonamiento, asentamiento, desprendimiento, meteorización, exudación, ahuellamiento, corrugación, depresión, hinchamiento y agregado pulido. Cada instancia de daño se almacena como un polígono vectorial georreferenciado con atributos para el tipo de daño, la severidad (Baja, Media, Alta según los criterios ASTM), las dimensiones medidas (longitud, ancho, área) y la puntuación de probabilidad del modelo de detección.
Cálculo del PCI, Para cada unidad de muestreo, se calculan las densidades de daño, se aplican los valores de deducción de las curvas de valor de deducción de ASTM D5340 y el valor de deducción corregido (CDV) se extrae mediante un ajuste iterativo. El PCI final para cada unidad se calcula como 100 menos el CDV.
Generación de informes, TarmacView produce un informe de inspección completo que incluye: PCI general para la pista y PCI de unidades de muestreo individuales, mapas de daños superpuestos en el ortomosaico con códigos de color de severidad, tablas de medición de grietas con longitud, ancho y clasificación para cada grieta detectada, distribución estadística de los tipos de daño en todo el pavimento y análisis de tendencias que comparan el PCI actual con inspecciones históricas.
Marco regulatorio
Las operaciones de inspección automatizada con drones se rigen por un marco regulatorio en capas que abarca estándares internacionales, regulaciones nacionales y restricciones locales del espacio aéreo.
Internacional: Estándares de la OACI
Anexo 6, Parte IV de la OACI, Estándares internacionales y prácticas recomendadas para sistemas de aeronaves pilotadas a distancia (RPAS), efectivo desde noviembre de 2026, establece el marco internacional para las operaciones de RPAS, incluidos los drones de inspección. El anexo cubre la certificación de aeronavegabilidad (los RPAS deben cumplir con los estándares de certificación de tipo apropiados para su categoría), la certificación del operador (los operadores deben tener un certificado de operador de RPAS), la licencia del piloto remoto (los pilotos deben tener una Licencia de Piloto Remoto) y las reglas operativas para vuelos automatizados y más allá de la línea de visión visual.
Anexo 14, Volumen I de la OACI, Diseño y operaciones de aeródromos, rige las características físicas de los aeródromos, incluidos los requisitos de condición de la superficie del pavimento. El anexo especifica que la condición de la superficie de la pista debe monitorearse y mantenerse dentro de límites definidos, con especial atención a las características de fricción, las irregularidades de la superficie y la acumulación de contaminantes. La inspección automatizada con drones proporciona los datos consistentes y medibles necesarios para la verificación del cumplimiento del Anexo 14. Las restricciones de altura de los aeródromos para las operaciones con drones se abordan en la Sección 4.2 del Anexo 14 (Superficies de limitación de obstáculos) y en el Manual sobre sistemas de aeronaves pilotadas a distancia (Doc 10019).
Doc 8071 de la OACI, Manual sobre pruebas de ayudas a la navegación por radio, Volumen 3 (Pruebas de sistemas de navegación por satélite), hace referencia a la inspección basada en UAV de los sistemas de aterrizaje por instrumentos y otras ayudas a la navegación. La solución de inspección automatizada de ILS con UAV de Techno Sky, aprobada por ENAC en 2021, demuestra el cumplimiento de los requisitos de medición del Doc 8071 para la alineación del rumbo del localizador, el ángulo de la senda de planeo y la sensibilidad de desplazamiento.
Estados Unidos: Regulaciones de la FAA
14 CFR Parte 107, Sistemas de aeronaves no tripuladas pequeñas, rige las operaciones comerciales de UAS de menos de 25 kg (55 lbs). Requisitos clave para la inspección automatizada: certificación de piloto remoto (Certificado de Piloto Remoto Parte 107), registro de la aeronave, operaciones VLOS (o exención BVLOS bajo 107.200), operaciones diurnas (o exención nocturna bajo 107.29), altitud máxima de 400 ft AGL, velocidad máxima sobre el terreno de 100 mph (87 nudos) y cumplimiento de Identificación Remota (14 CFR Parte 89).
Se han otorgado exenciones de la Parte 107 para operaciones de inspección automatizadas cuando los operadores demuestran seguridad equivalente. A partir de 2024, la FAA ha otorgado más de 1,200 exenciones BVLOS a nivel nacional, con un 65% aprobado para operaciones en espacio aéreo controlado con coordinación con el control de tráfico aéreo.
14 CFR Parte 108 (propuesta, 2024), Establecerá un nuevo marco regulatorio específicamente para operaciones de drones BVLOS. La regla propuesta incluye requisitos para: estándares de diseño y producción de aeronaves, análisis de confiabilidad y aeronavegabilidad continuada, estándares de rendimiento del sistema DAA, certificación del operador con capacitación mejorada, autorizaciones operativas sin peticiones de exención individuales y volúmenes operativos BVLOS estandarizados.
Circular de Asesoramiento 107-2 de la FAA, Sistemas de aeronaves no tripuladas pequeñas, proporciona orientación para el cumplimiento de la Parte 107. La AC 107-2A aborda específicamente las operaciones de inspección, señalando que la planificación y ejecución de vuelos automatizados está permitida bajo la Parte 107 siempre que el piloto remoto mantenga la capacidad de anular la automatización y controlar manualmente la aeronave.
Europa: Regulaciones de EASA
Reglamento de Ejecución (UE) 2019/947, Normas y procedimientos para la operación de aeronaves no tripuladas, establece tres categorías operativas:
| Categoría | Nivel de riesgo | Requisitos | Relevancia para la inspección |
|---|---|---|---|
| Abierta (A1, A2, A3) | Bajo | Sin autorización operativa necesaria, marcado de clase CE, registro del dron | Drones de inspección pequeños (< 250 g o < 4 kg en A2) |
| Específica (STS-01, STS-02) | Medio | Autorización operativa de la CAA, evaluación de riesgos SORA, declaración PDRA | Operaciones de inspección estándar, incluido BVLOS con mitigaciones |
| Certificada | Alto | Certificación de tipo, certificado de operador, piloto remoto con licencia | Drones de inspección grandes (> 25 kg), operaciones sobre áreas pobladas |
La categoría Específica se aplica a la mayoría de las operaciones de inspección automatizadas, particularmente BVLOS y vuelos sobre infraestructura crítica. El operador debe presentar una Evaluación de Riesgos de Operaciones Específicas (SORA) según las pautas de JARUS, que evalúa las clases de riesgo en tierra y en el aire para determinar las mitigaciones de seguridad requeridas. La autorización de ENAC de Techno Sky para la inspección BVLOS de ILS en aeropuertos italianos cae bajo la categoría Específica con una SORA que demuestra que el vuelo automatizado, los enlaces C2 redundantes y el FTS reducen el riesgo operativo a niveles aceptables.
Certificado de Operador de UAS Ligero (LUC) de EASA, Los operadores que cumplen con requisitos de competencia específicos pueden autoautorizar operaciones dentro de los privilegios otorgados por su LUC. Techno Sky posee un LUC de EASA que autoriza operaciones de inspección BVLOS automatizadas en aeropuertos italianos, lo que demuestra que el sistema de gestión de seguridad, el programa de capacitación y los procedimientos operativos del operador cumplen con los estándares de EASA para la autorregulación.
Requisitos de Identificación Remota
La Identificación Remota es la capacidad de un dron en vuelo de transmitir identificación, posición, altitud, velocidad y ubicación de la estación de control. La Identificación Remota permite a los reguladores del espacio aéreo, a los pilotos de aeronaves tripuladas y a las fuerzas del orden identificar y rastrear drones durante el vuelo.
En los Estados Unidos, 14 CFR Parte 89, Identificación remota de aeronaves no tripuladas, exigía el cumplimiento de la Identificación Remota antes del 16 de septiembre de 2023. Los drones fabricados después de esa fecha deben tener capacidad de transmisión de Identificación Remota incorporada, transmitiendo por WiFi o Bluetooth a una velocidad de actualización de 1 Hz con una precisión de posición de 10 m. Los drones de inspección automatizados que operan BVLOS deben transmitir la Identificación Remota tanto por métodos de difusión como de red (internet).
En Europa, el Reglamento Delegado (UE) 2019/945 exige la Identificación Remota para todos los drones en la categoría Específica y para los drones de categoría abierta con una marca de clase. El estándar requiere la transmisión del número de registro del operador, el número de serie del UAS, la posición geográfica del UAS y la estación del piloto remoto, y la marca de tiempo.
Inspecciones repetidas y detección de cambios
La capacidad de realizar inspecciones automatizadas repetibles y detectar cambios a lo largo del tiempo es una de las capacidades más potentes que permite la inspección automatizada con drones. Los parámetros de vuelo, la georreferenciación y el procesamiento de datos consistentes garantizan que las diferencias entre inspecciones sucesivas reflejen cambios reales en el activo y no variabilidad de medición.
Metodología de comparación temporal
La detección de cambios entre inspecciones sucesivas sigue una metodología estructurada:
Co-registración alinea el ortomosaico y la nube de puntos de la inspección N con la línea de base de la inspección 1 utilizando características de referencia invariantes. Se calcula una matriz de transformación (típicamente una transformación de cuerpo rígido o afín con 6-7 parámetros) a partir de puntos de enlace coincidentes automáticamente en marcas de pavimento, luces de pista y estructuras fijas. El error residual después de la co-registración debe ser inferior a 2 píxeles. La co-registración tiene en cuenta las pequeñas variaciones en la ruta de vuelo y el posicionamiento GNSS que no se pueden eliminar solo con la automatización.
Diferenciación a nivel de píxel calcula la diferencia en los valores de píxel entre el ortomosaico de referencia y el de repetición para cada ubicación de píxel. La imagen de diferencia resalta las áreas de cambio (nuevas grietas, parcheo, manchas, acumulación de caucho) como regiones con una desviación del valor de píxel estadísticamente significativa. El umbral para el cambio significativo se establece en 3 desviaciones estándar de la distribución de diferencias por píxel, lo que corresponde a un nivel de confianza del 99.7% de que el cambio es real y no ruido de medición.
Detección de cambios basada en vectores para instancias de defectos específicas compara los polígonos de grietas y daños detectados en cada inspección. Una grieta detectada en la inspección N que no estaba presente en la inspección N-1 se clasifica como nuevo desarrollo. Una grieta que aumentó de longitud en más de 5 cm entre inspecciones se clasifica como propagación. Las grietas que disminuyeron de ancho o desaparecieron se clasifican como intervenciones de mantenimiento (selladas o reparadas). Cada instancia de cambio se registra con la magnitud del cambio, el intervalo de tiempo y la confianza estadística.
Métricas de cambio cuantitativas
Las siguientes métricas se calculan para cada unidad de muestreo entre inspecciones sucesivas:
Delta PCI, El cambio en el Índice de Condición del Pavimento (PCI) entre inspecciones, expresado en puntos por año. Un delta PCI de -5 puntos por año indica que el pavimento se está deteriorando a 5 puntos PCI anualmente. El estándar ASTM D5340 define que un cambio de PCI de más de 10 puntos entre inspecciones es estadísticamente significativo con un 95% de confianza para inspecciones realizadas correctamente.
Cambio en la densidad de grietas, El cambio en la longitud total de grietas por unidad de área (m/m²), expresado en metros lineales de agrietamiento por 100 m². Los aumentos en la densidad de grietas indican el desarrollo de agrietamiento por fatiga, la propagación de grietas reflectantes o el crecimiento de grietas térmicas.
Área de nuevo daño, El área total (m²) de pavimento que desarrolló nuevo daño (cualquier tipo) desde la inspección anterior, expresada como un porcentaje del área de la unidad de muestreo. Las áreas de nuevo daño superiores al 5% del área de la unidad justifican una intervención de mantenimiento según los criterios de priorización de mantenimiento de ASTM.
Progresión de la profundidad de la rodera, Para pavimento asfáltico, el cambio en la profundidad máxima de la rodera dentro de cada zona de la trayectoria de la rueda, derivado de la comparación del DSM o la nube de puntos. La progresión de la profundidad de la rodera que excede los 3 mm por año en la trayectoria de la rueda exterior indica un deterioro estructural que requiere investigación.
Acumulación de depósitos de caucho, El cambio en la cobertura de caucho de los neumáticos dentro de la zona de toma de contacto. Los depósitos de caucho reducen el coeficiente de fricción de la superficie en un 30-50% en niveles de cobertura superiores al 25%, lo que convierte esto en un parámetro de seguridad crítico. Las inspecciones automatizadas con drones cuantifican la cobertura de caucho mediante análisis multiespectral en la banda del infrarrojo cercano, donde el caucho exhibe características de absorción distintas.
Aplicación a la gestión de pavimentos aeroportuarios
El Manual de diseño de aeródromos de la Organización de Aviación Civil Internacional (Doc 9157, Parte 3) recomienda que los estudios de condición del pavimento se realicen a intervalos que no excedan: Anual para aeródromos con alta intensidad de tráfico (salidas anuales que superan las 25,000), Bienal para intensidad de tráfico media (10,000-25,000 salidas anuales) y Trienal para intensidad de tráfico baja (menos de 10,000 salidas anuales). La inspección automatizada con drones permite estas frecuencias recomendadas a un costo sustancialmente menor que los estudios manuales, y los datos de series temporales resultantes proporcionan la base de evidencia para predecir las tasas de deterioro del pavimento y optimizar el momento de las intervenciones de mantenimiento.
La plataforma de TarmacView mantiene un registro histórico de cada inspección realizada en un pavimento de aeródromo, lo que permite un análisis de tendencias longitudinales a lo largo de múltiples años. El sistema calcula curvas de deterioro para cada unidad de muestreo, identifica unidades con deterioro acelerado (donde el delta PCI excede el promedio del aeródromo en más de 2 desviaciones estándar) y genera listas de priorización de mantenimiento ordenadas por el impacto esperado en el PCI de cada intervención recomendada. Este enfoque basado en datos mueve la gestión de pavimentos del mantenimiento reactivo (reparar fallas cuando ocurren) al mantenimiento predictivo (intervenir antes de que se desarrollen las fallas), reduciendo los costos del ciclo de vida en un estimado del 30-50% según estudios de gestión de pavimentos de la FAA y la Fuerza Aérea de los EE. UU.
Resumen
La inspección automatizada de infraestructuras con drones reemplaza la inspección manual subjetiva y variable con la adquisición y el análisis de datos consistentes y repetibles. El sistema integra la planificación de vuelo programada, la detección y evitación de obstáculos, las cargas útiles de múltiples sensores, la transferencia automatizada de datos y la detección de defectos impulsada por IA en un flujo de trabajo de extremo a extremo sin interrupciones. Para la inspección de pavimentos de pistas, el dominio de aplicación principal, la tecnología ofrece distancias de muestreo en tierra de 1-3 mm, mediciones del ancho de grieta con una precisión de 0.2 mm, el cálculo del Índice de Condición del Pavimento según ASTM D5340 y la detección de cambios validada estadísticamente en inspecciones de varios años. El marco regulatorio para las operaciones de inspección automatizadas está evolucionando rápidamente, con la propuesta de la Parte 108 de la FAA y las autorizaciones operativas de la categoría Específica de EASA que permiten operaciones BVLOS en aeropuertos y a lo largo de corredores de infraestructura. A medida que la tecnología de sensores avanza, los algoritmos de procesamiento mejoran y las vías regulatorias maduran, la inspección automatizada con drones se convertirá en el método estándar para la evaluación de la condición de la infraestructura en los sectores de la aviación, el transporte, la energía y la industria.
Términos relacionados
- UAV (Vehículo Aéreo No Tripulado)
- Dron
- BVLOS (Más Allá de la Línea de Visión Visual)
- Posicionamiento RTK / PPK
- Fotogrametría
- LiDAR
- Ortomosaico
- Índice de Condición del Pavimento
- Detección de Cambios
- Planificación de Vuelo
- Detección y Evitación de Obstáculos
- Punto de Control en Tierra
- Identificación Remota
Preguntas Frecuentes
- ¿Qué es la inspección automatizada de infraestructuras con drones?
- La inspección automatizada de infraestructuras con drones es el proceso de utilizar un vehículo aéreo no tripulado que sigue una ruta de vuelo preprogramada, establecida mediante waypoints, patrones de cuadrícula o modelos de corredor 3D, para capturar imágenes y datos de sensores consistentes de activos de infraestructura, incluyendo pistas, puentes, carreteras y edificios. El sistema integra la planificación de vuelo, la evitación de obstáculos, la gestión de la carga útil del sensor y la transferencia automatizada de datos en un pipeline de análisis que produce mapas de defectos, índices de condición (como el PCI) e informes de detección de cambios con una intervención humana mínima del piloto.
- ¿Cómo funciona la planificación de vuelo automatizada para las inspecciones con drones?
- La planificación de vuelo automatizada utiliza software de planificación de misiones para definir la ruta de un dron antes del despegue. La planificación basada en waypoints establece objetivos de coordenadas GPS discretos que el dron visita secuencialmente. La planificación en cuadrícula crea un patrón en zigzag que cubre un área definida con una superposición especificada (típicamente 70-80% de superposición frontal y lateral para fotogrametría). La planificación de corredor define una ruta a lo largo de un activo lineal como una pista o tubería. La planificación basada en modelos 3D utiliza un modelo de superficie digital para mantener una distancia de separación constante de estructuras complejas. El plan de vuelo especifica la altitud, la velocidad, los intervalos de disparo de la cámara, los ángulos del cardán y los parámetros de superposición para una captura de datos consistente.
- ¿Qué es BVLOS y por qué es importante para la inspección con drones?
- BVLOS (Beyond Visual Line of Sight, más allá de la línea de visión visual) se refiere a las operaciones con drones donde la aeronave opera más allá del rango visual del piloto u observador. BVLOS es crítico para la inspección de infraestructura porque permite que un solo operador inspeccione activos lineales largos, pistas de más de 3,000 metros, kilómetros de tuberías o extensas redes de puentes, sin necesidad de reposicionarse. Las operaciones BVLOS requieren aprobación regulatoria especializada, sistemas de detectar y evitar, enlaces de datos de comando y control confiables (a menudo utilizando comunicaciones celulares 4G/5G o satelitales) y mecanismos de seguridad redundantes, incluidos sistemas de terminación de vuelo.
- ¿Qué cargas útiles de sensores se utilizan en la inspección automatizada con drones?
- Las cargas útiles de sensores comunes incluyen cámaras RGB (espectro visible) para la detección de grietas, el mapeo de daños superficiales y la generación de ortomosaicos con una distancia de muestreo en tierra de 1-3 mm; cámaras termográficas infrarrojas para la detección de humedad subsuperficial, delaminación y defectos de aislamiento; escáneres LiDAR para la generación de nubes de puntos 3D de alta precisión, medición de deformaciones y penetración de vegetación; y sensores multiespectrales para la clasificación de materiales, la evaluación de la salud de la vegetación y el cálculo del índice de humedad. La selección de la carga útil depende de los tipos de defectos específicos que se buscan y de los objetivos de la inspección.
- ¿Cómo garantiza la inspección automatizada con drones la consistencia de los datos en inspecciones repetidas?
- La consistencia de los datos se logra controlando los parámetros clave de vuelo con valores idénticos en cada misión de inspección: altitud de vuelo (típicamente 30-60 m AGL para inspección de pavimento), velocidad sobre el terreno (3-8 m/s dependiendo de la velocidad de obturación y el control de desenfoque requerido), superposición de imágenes (70-80% de superposición frontal y lateral), ángulo del cardán (fijo en nadir, típicamente -90 grados para inspecciones de pavimento) y configuraciones de la cámara (ISO, apertura, velocidad de obturación y enfoque fijos). La navegación por waypoints GNSS con posicionamiento RTK o PPK asegura que el dron siga la misma ruta con una precisión horizontal de 2-5 cm. La plataforma de inspección de TarmacView valida estos parámetros con respecto al perfil de la misión de referencia antes de aceptar los datos de la inspección.
- ¿Qué regulaciones se aplican a la inspección automatizada de infraestructura con drones?
- En los Estados Unidos, la Parte 107 de la FAA regula las operaciones comerciales de UAS pequeños, incluidos los requisitos de VLOS, la certificación del piloto y las limitaciones operativas. Las operaciones BVLOS requieren exenciones para la mayoría de las reglas de la Parte 107. La FAA propuso la Parte 108 en 2024 para habilitar específicamente las operaciones rutinarias de drones BVLOS. En Europa, las regulaciones de EASA bajo EU 2019/947 establecen tres categorías operativas (Abierta, Específica, Certificada) con requisitos que escalan según el riesgo. El Anexo 6 Parte IV y el Anexo 14 de la OACI proporcionan marcos internacionales para las operaciones de RPAS y los estándares de aeródromos, respectivamente. La Identificación Remota es obligatoria en la mayoría de las jurisdicciones para las operaciones automatizadas.
- ¿Qué es la detección de cambios en la inspección automatizada con drones?
- La detección de cambios es el proceso de comparar datos de dos o más inspecciones con drones del mismo activo en diferentes momentos para identificar, medir y clasificar las diferencias. Para la inspección de pavimentos, esto incluye el seguimiento de la propagación de grietas (cambios en la longitud, el ancho y la densidad), la detección de nuevas áreas de daño, la medición de la progresión de la profundidad de las roderas, la cuantificación del desgaste superficial y el monitoreo del progreso de la construcción. La detección de cambios requiere parámetros de vuelo consistentes en todas las inspecciones para garantizar que las diferencias observadas reflejen cambios reales en el activo y no variaciones en la captura de datos. Las herramientas de comparación temporal de TarmacView co-registran inspecciones sucesivas y resaltan los cambios estadísticamente significativos.
- ¿Cómo se integra TarmacView con la inspección automatizada con drones?
- TarmacView proporciona el pipeline de análisis que procesa las imágenes capturadas por drones en evaluaciones de condición procesables. La plataforma ingiere ortomosaicos y nubes de puntos producidos a partir de inspecciones automatizadas con drones, aplica modelos de visión artificial y aprendizaje profundo para la detección y clasificación automatizada de grietas, calcula el Índice de Condición del Pavimento (PCI) según ASTM D5340, genera mapas de daños georreferenciados y produce informes de inspección conformes a la OACI. TarmacView valida los datos de entrada con respecto a los criterios de calidad de la misión, GSD, superposición, enfoque, precisión de georreferenciación, antes de aceptarlos en el pipeline de análisis, asegurando que los flujos de trabajo de inspección automatizados produzcan resultados confiables y listos para auditorías.
- ¿Cuáles son los componentes clave de un sistema de inspección automatizada con drones?
- Un sistema de inspección automatizada con drones comprende: (1) la plataforma UAV con capacidad de carga útil, autonomía de vuelo y redundancia adecuadas, (2) software de planificación de misiones para definir rutas de vuelo, waypoints y parámetros de captura de datos, (3) cargas útiles de sensores (RGB, térmicas, LiDAR, multiespectrales) seleccionadas para los tipos de defectos objetivo, (4) sistemas de detección y evitación de obstáculos que utilizan visión artificial, LiDAR o radar, (5) enlace de datos de comando y control para telemetría y monitoreo en tiempo real, (6) sistemas de transferencia de datos automatizados (celular, WiFi o estación de acoplamiento), (7) software de fotogrametría o procesamiento de datos para generar ortomosaicos, nubes de puntos y modelos, y (8) software de análisis para la detección, medición y generación de informes de condición de defectos.
- ¿Qué precisión se puede lograr con la inspección automatizada con drones?
- Con puntos de control en tierra adecuados y posicionamiento GNSS RTK/PPK, la inspección automatizada con drones logra rutinariamente una distancia de muestreo en tierra de 1-3 mm para la detección de grietas en el pavimento, una precisión horizontal de 3-5 mm y una precisión vertical de 5-10 mm para la generación de ortomosaicos y nubes de puntos, una precisión de medición del ancho de grieta de 0.2-0.5 mm y una precisión en el cálculo del Índice de Condición del Pavimento dentro de ±5 puntos PCI en comparación con las inspecciones manuales según ASTM D5340. Para la inspección de puentes, se pueden lograr mediciones de espacio libre precisas de 5-10 mm y detección de grietas en superficies de hormigón de hasta 0.3 mm de ancho. La precisión se degrada sin puntos de control en tierra a 2-5 m en horizontal, lo que hace que el despliegue de GCP sea esencial para resultados de grado de infraestructura.