glossary
Inspection automatisée des infrastructures par drone
L'inspection automatisée par drone utilise des plans de vol préprogrammés, la vision par ordinateur et l'analyse par IA pour examiner les actifs…
JUN 16 2026
43 MIN
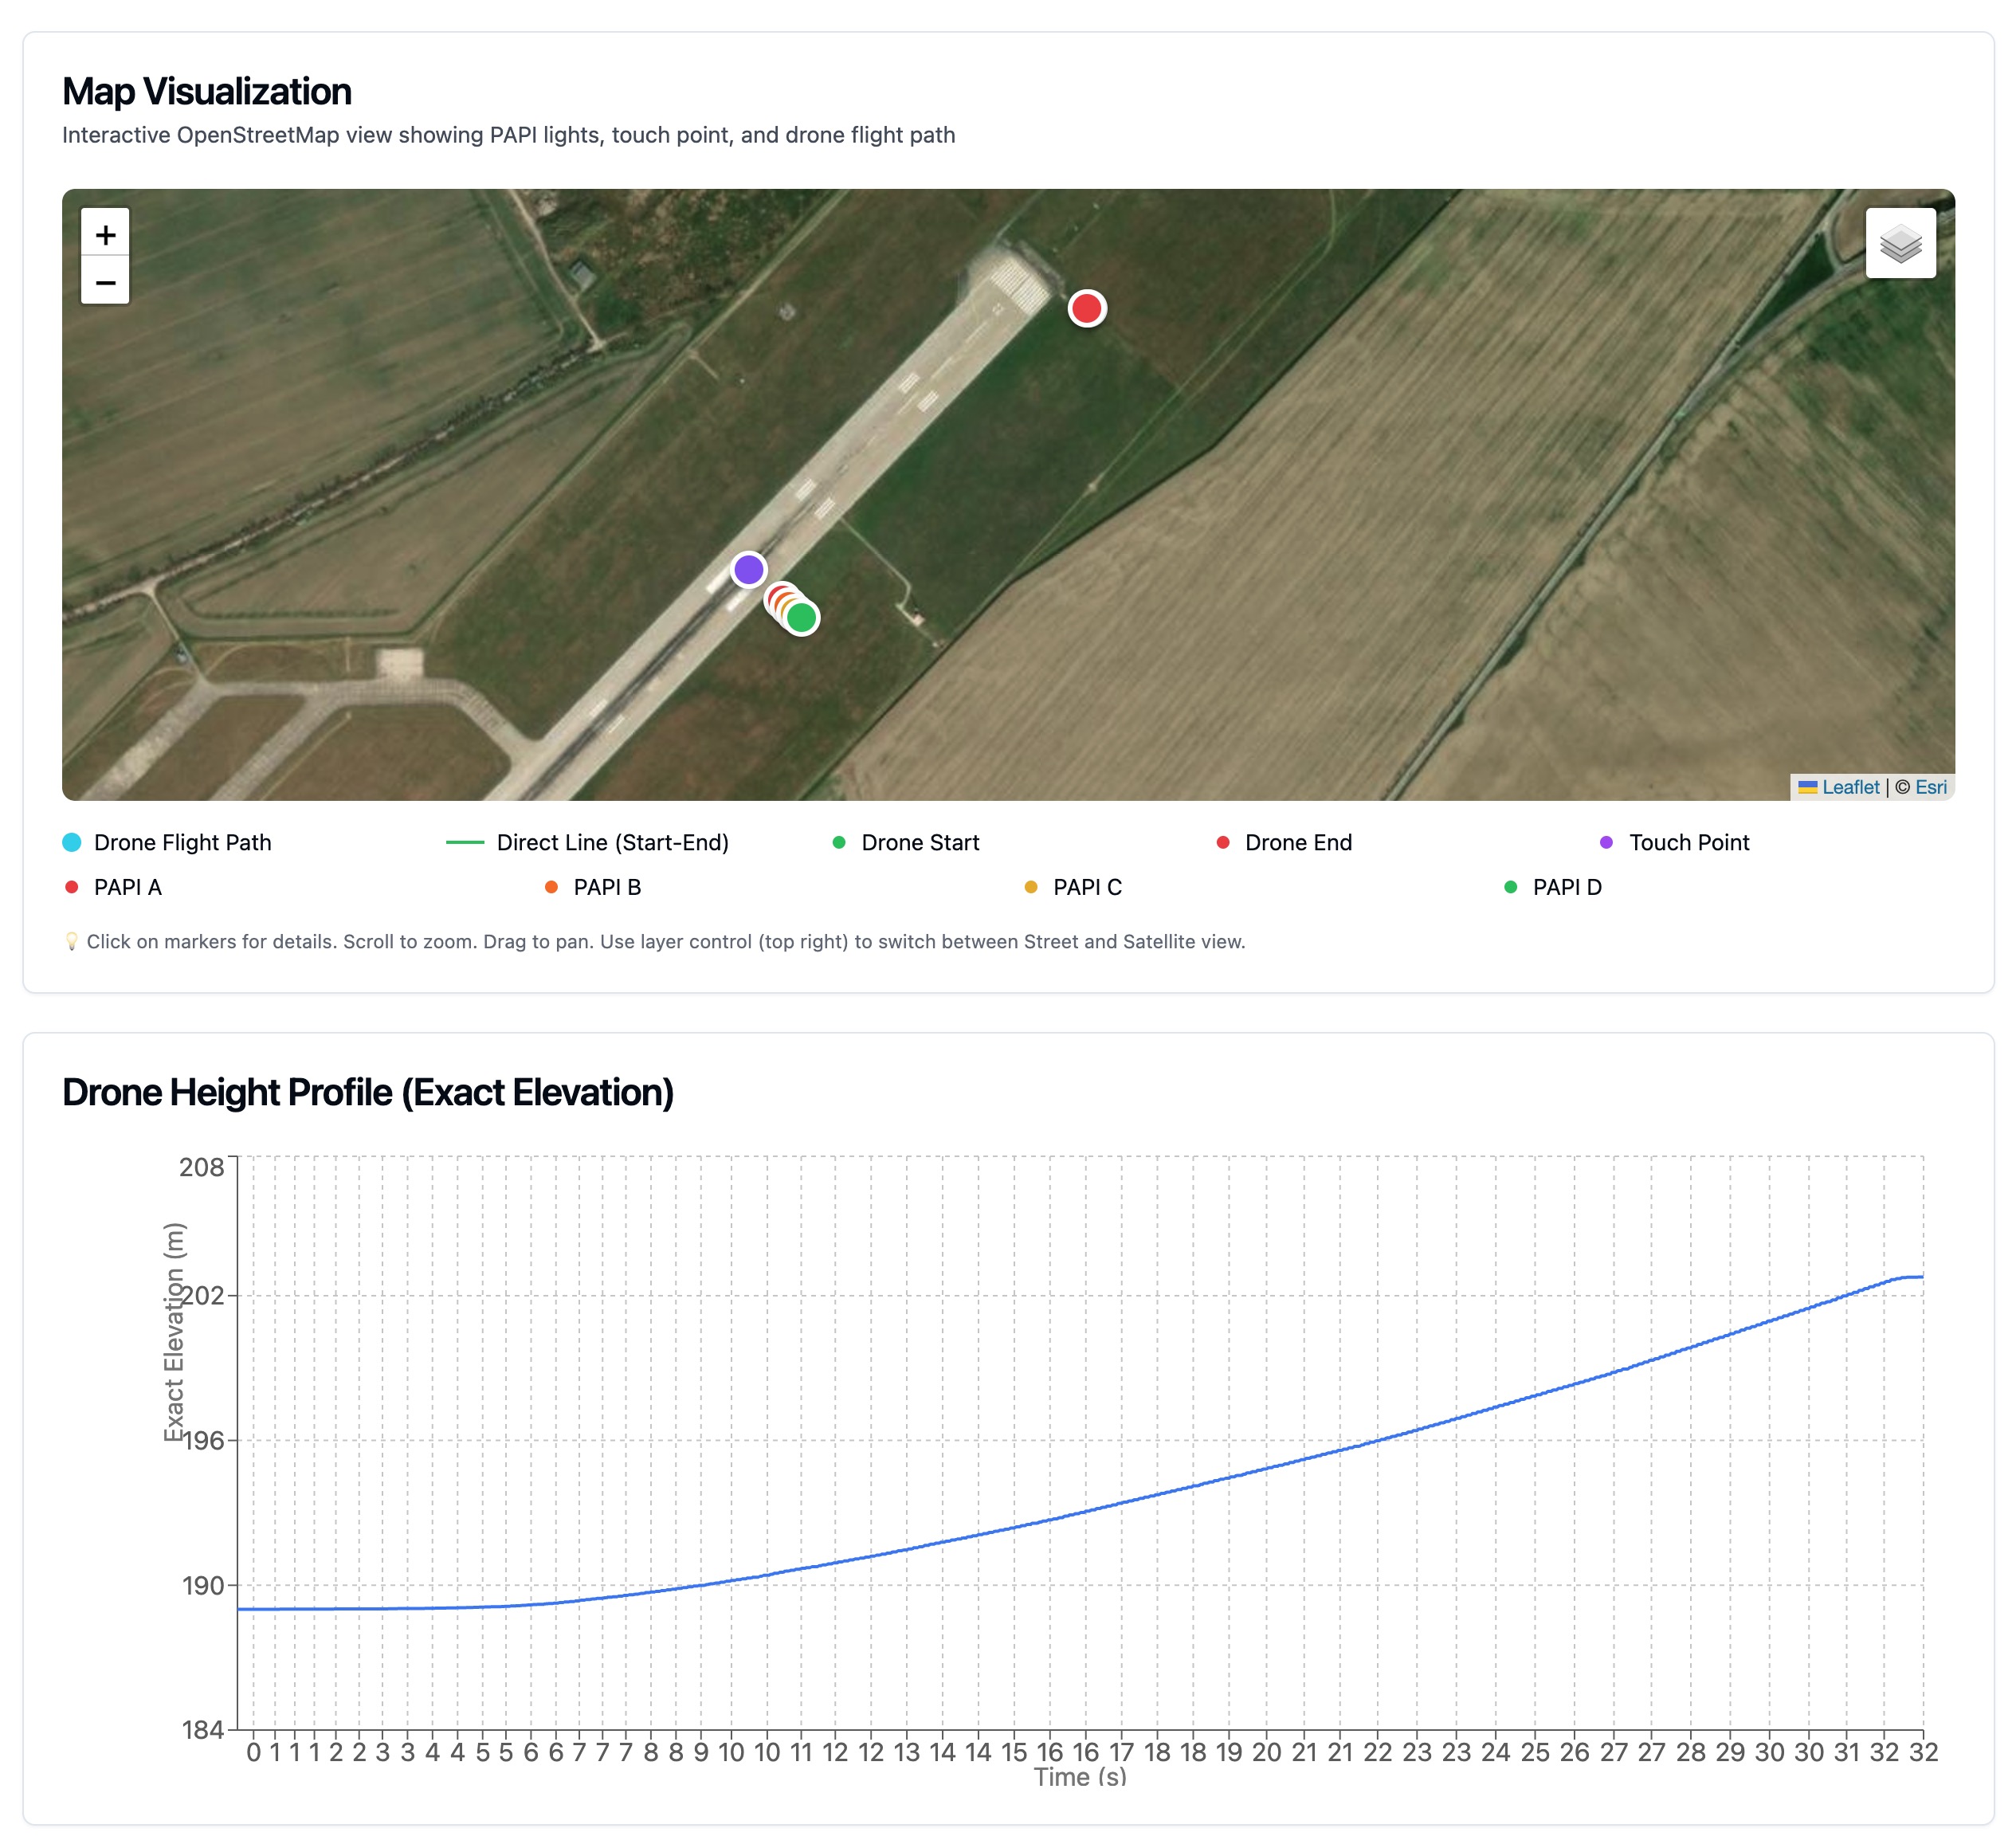
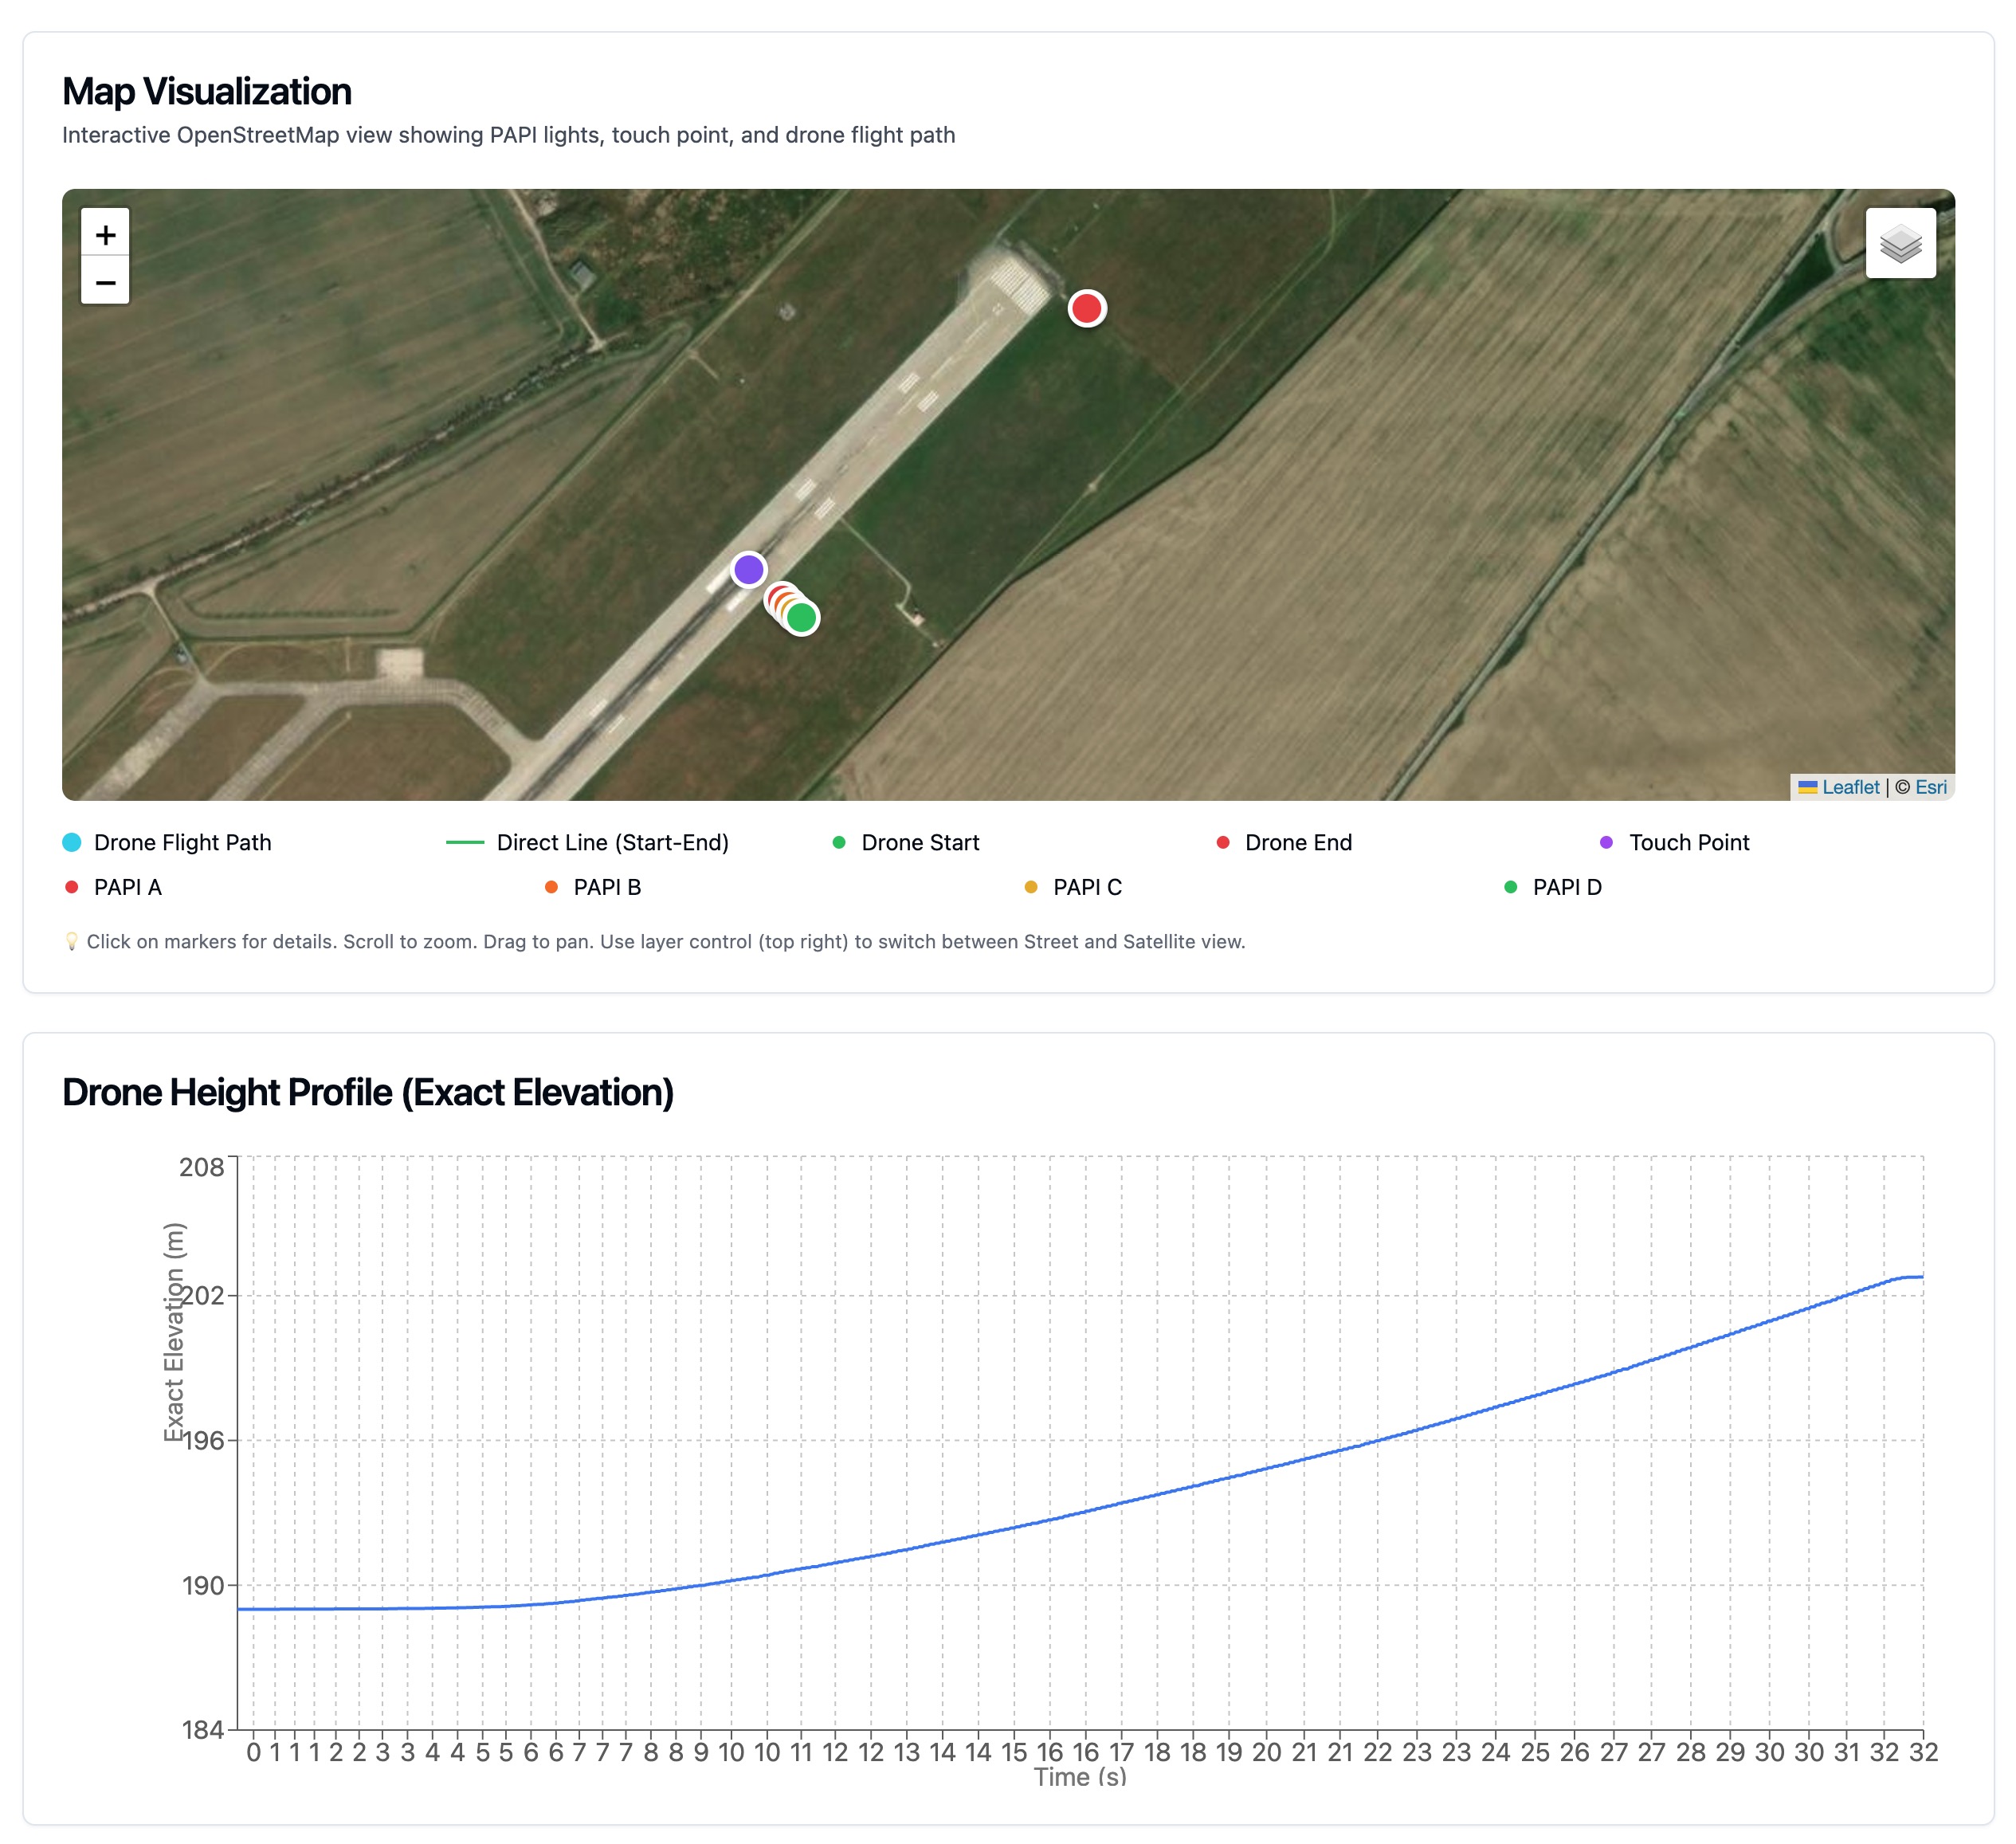
Éliminez les erreurs de pilotage grâce à des plans de vol entièrement automatisés. Notre logiciel génère la trajectoire d'approche parfaite pour chaque piste, garantissant une collecte de données cohérente et reproductible.
Navigation de précision
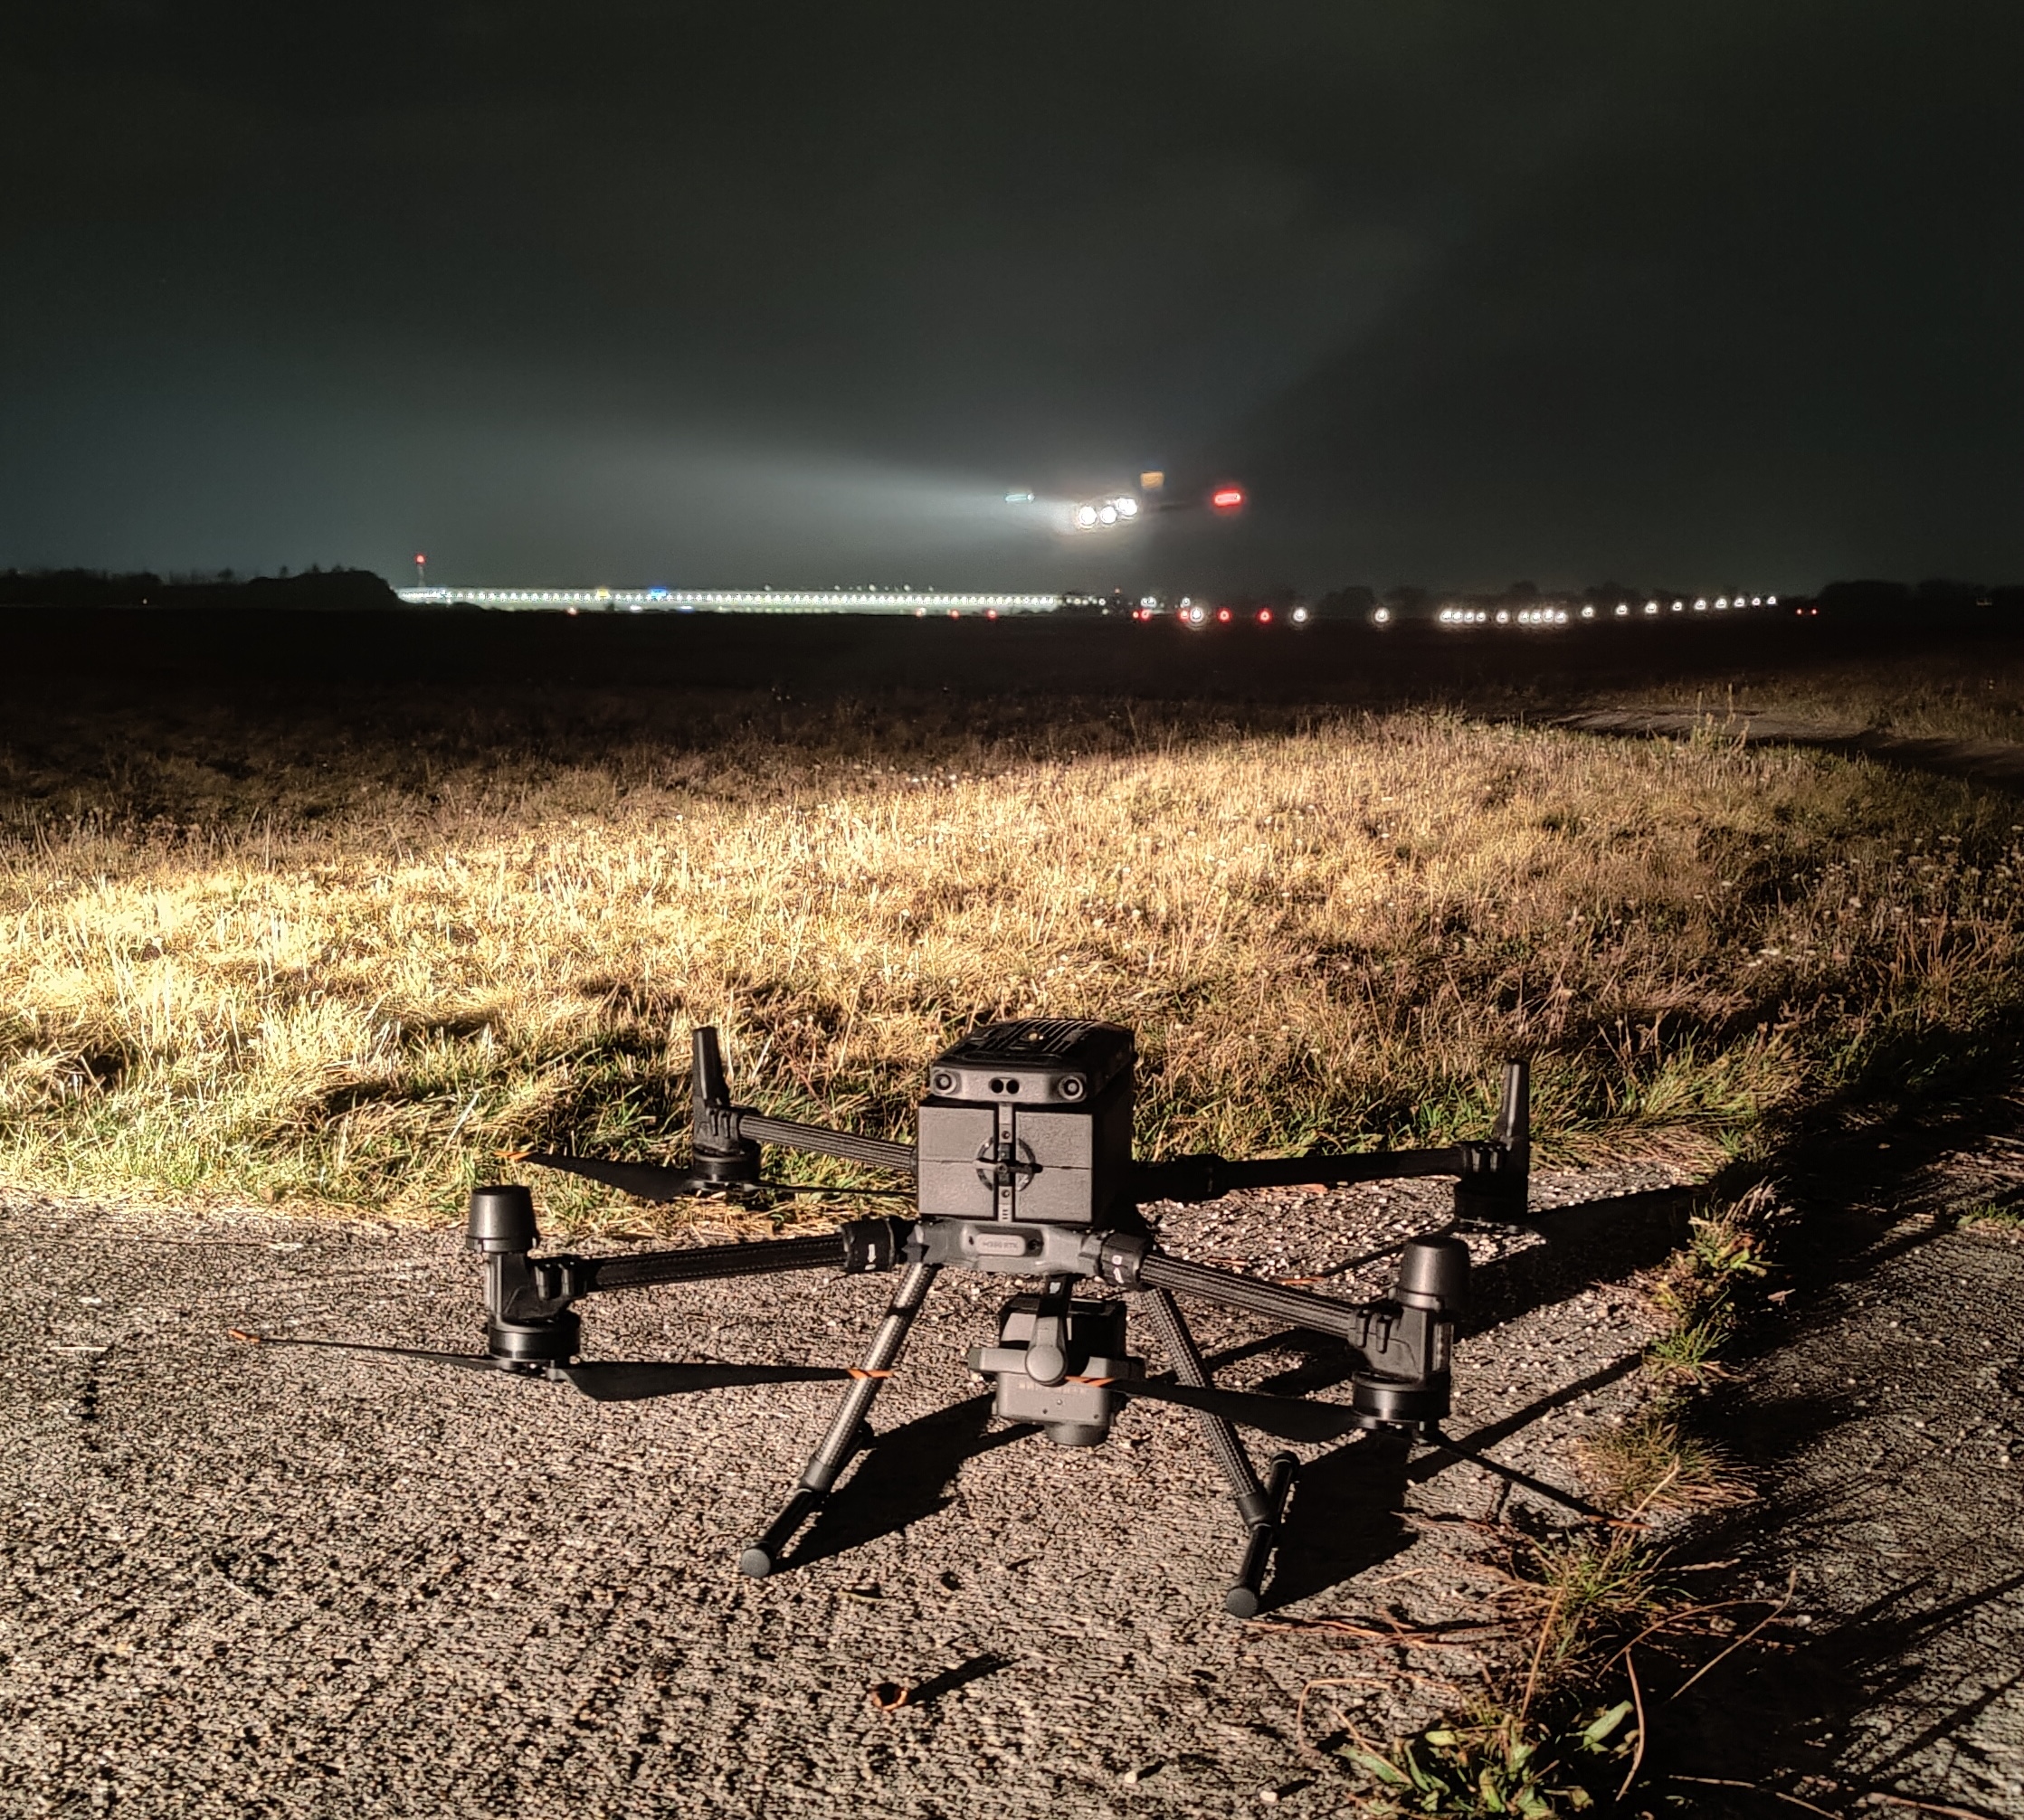
Le système utilise le GNSS cinématique temps réel (RTK) pour positionner le drone avec une précision centimétrique. Cela garantit que le capteur de la caméra se trouve exactement là où il doit être, simulant la vue du pilote sur la trajectoire de descente.
Fonctionnement de la planification
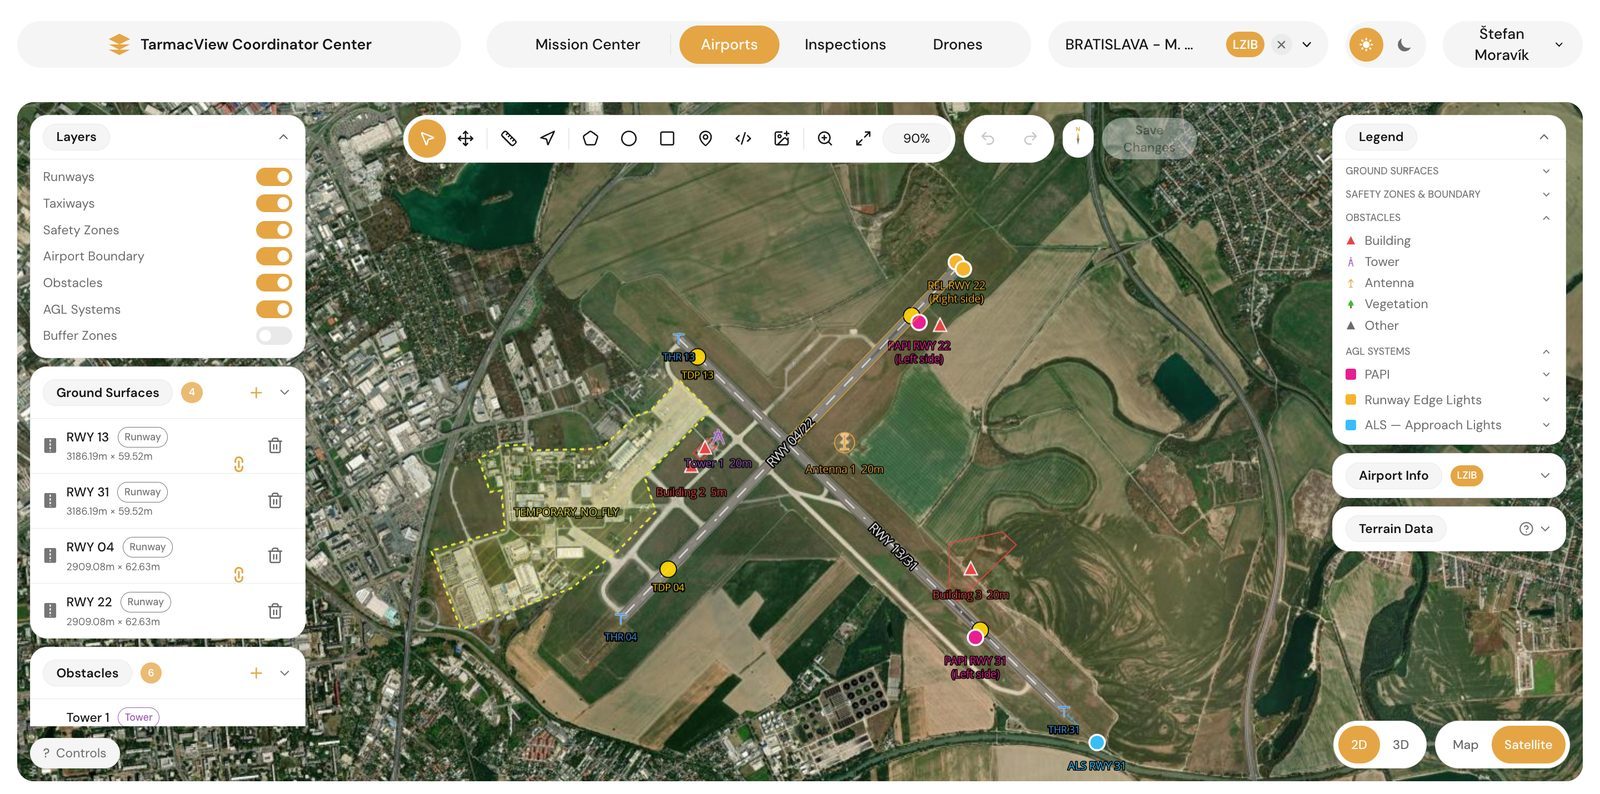
La planification de mission ici ne commence pas sur une carte vierge. L'ensemble de votre aéroport est conservé comme un modèle 3D géoréférencé, et chaque trajectoire est générée par rapport à celui-ci. La planification devient donc la résolution du bon chemin, et non un dessin manuel.
Visualisation
Disposez et révisez les missions sur une carte interactive et en terrain 3D complet. Visualisez la trajectoire de vol, l'empreinte du capteur et chaque point de capture avant que le drone ne décolle, et modifiez manuellement tout point de cheminement si vous le souhaitez.
Descente d'approche, survol, scan de surface, vérification MEHT, levé d'obstacles, inspections d'éclairage et plus encore. Enregistrez n'importe quelle mission comme modèle, réexécutez-la de la même manière à chaque fois, et conservez chaque exécution versionnée et vérifiable.
Suivez la trajectoire de descente qu'un aéronef emprunterait, en capturant chaque unité sur la pente.
Couvrez une piste, une voie de circulation ou une aire de trafic le long d'un corridor défini.
Quadrillez une zone de chaussée pour la photogrammétrie et le relevé d'état.
Vérifiez la hauteur minimale de l'œil au-dessus du seuil pour l'approche.
Mesurez la hauteur et la position par rapport aux surfaces de protection à l'approche.
Éclairage d'approche, de piste et de voie de circulation, au-delà du seul PAPI.
Du plan au drone sans le cloud.
Les missions s'exportent directement en KMZ et WPML pour DJI Pilot 2.
Le hub terrain local envoie les missions au drone et récupère automatiquement les médias capturés via le réseau de l'aérodrome.
Tout sur l'aérodrome fonctionne sur le réseau local, aucune connexion Internet nécessaire.
Meilleurs résultats avec les drones DJI Enterprise
Support complet pour M300 RTK, M350 RTK et la série Matrice 4 (4D, 4E, 4T). Recommandé pour des résultats garantis.
Supporté via SDK, bien que la qualité de mesure soit garantie uniquement sur DJI Enterprise.
Support pour des intégrations de capteurs spécialisés via SDK.
Nous construisons un réseau de partenaires pour révolutionner la maintenance aéroportuaire avec une technologie de pointe.
L'inspection automatisée par drone utilise des plans de vol préprogrammés, la vision par ordinateur et l'analyse par IA pour examiner les actifs…
Comment un drone inspecte un aérodrome entre les mouvements d'aéronefs : le profil de mission, le positionnement RTK, la coordination avec la tour, la…
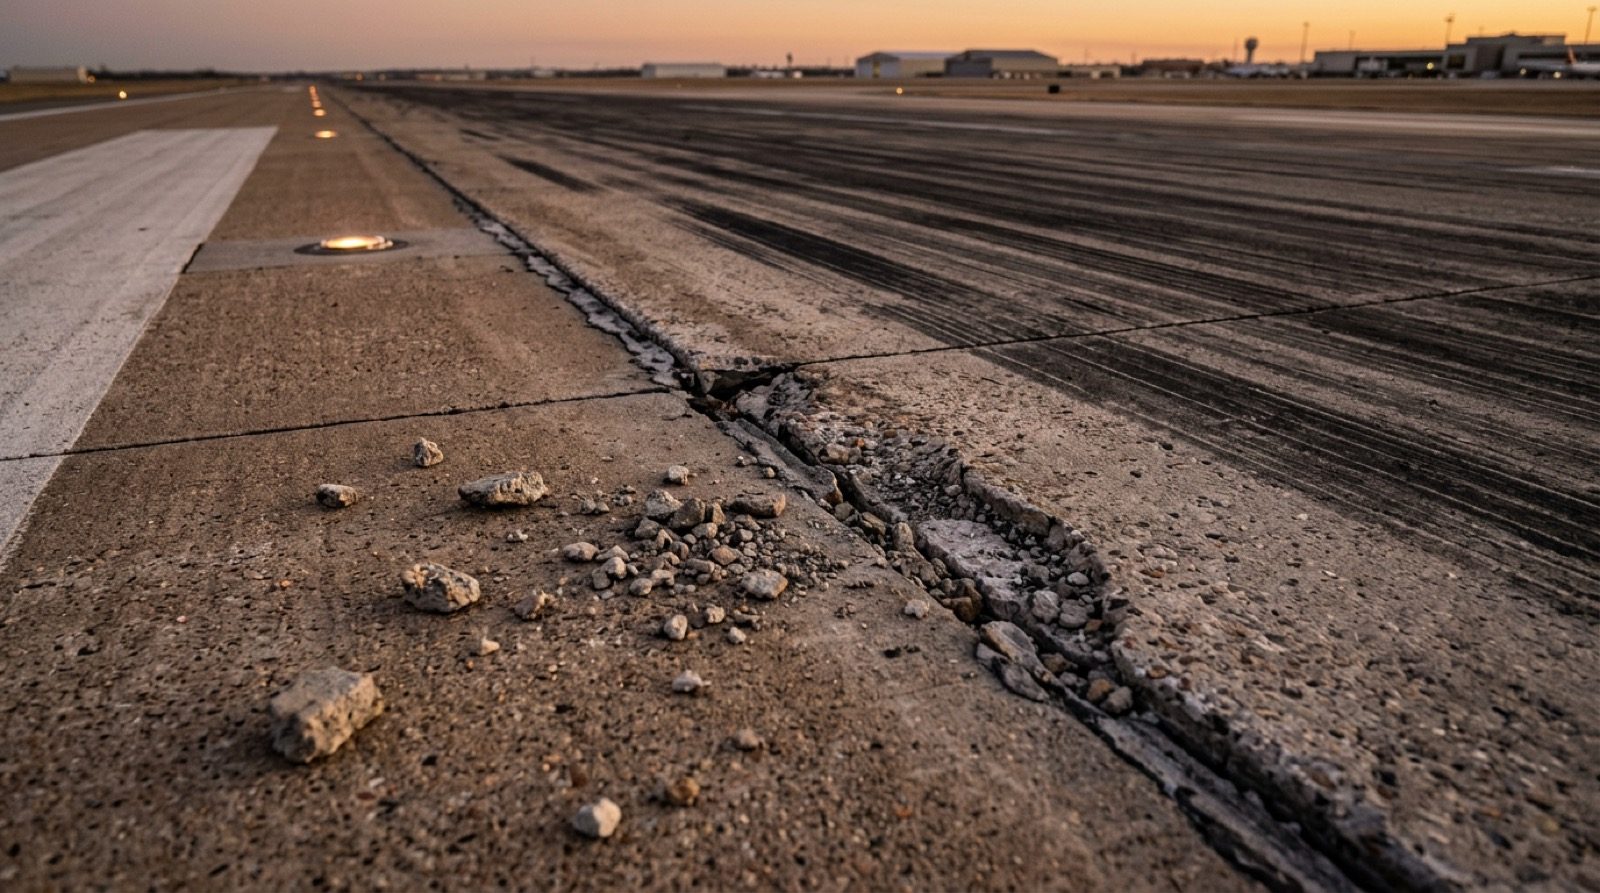
Capture par drone des chaussées de piste, de voie de circulation et d'aire de trafic entre les mouvements d'aéronefs. La détection des fissures avec…