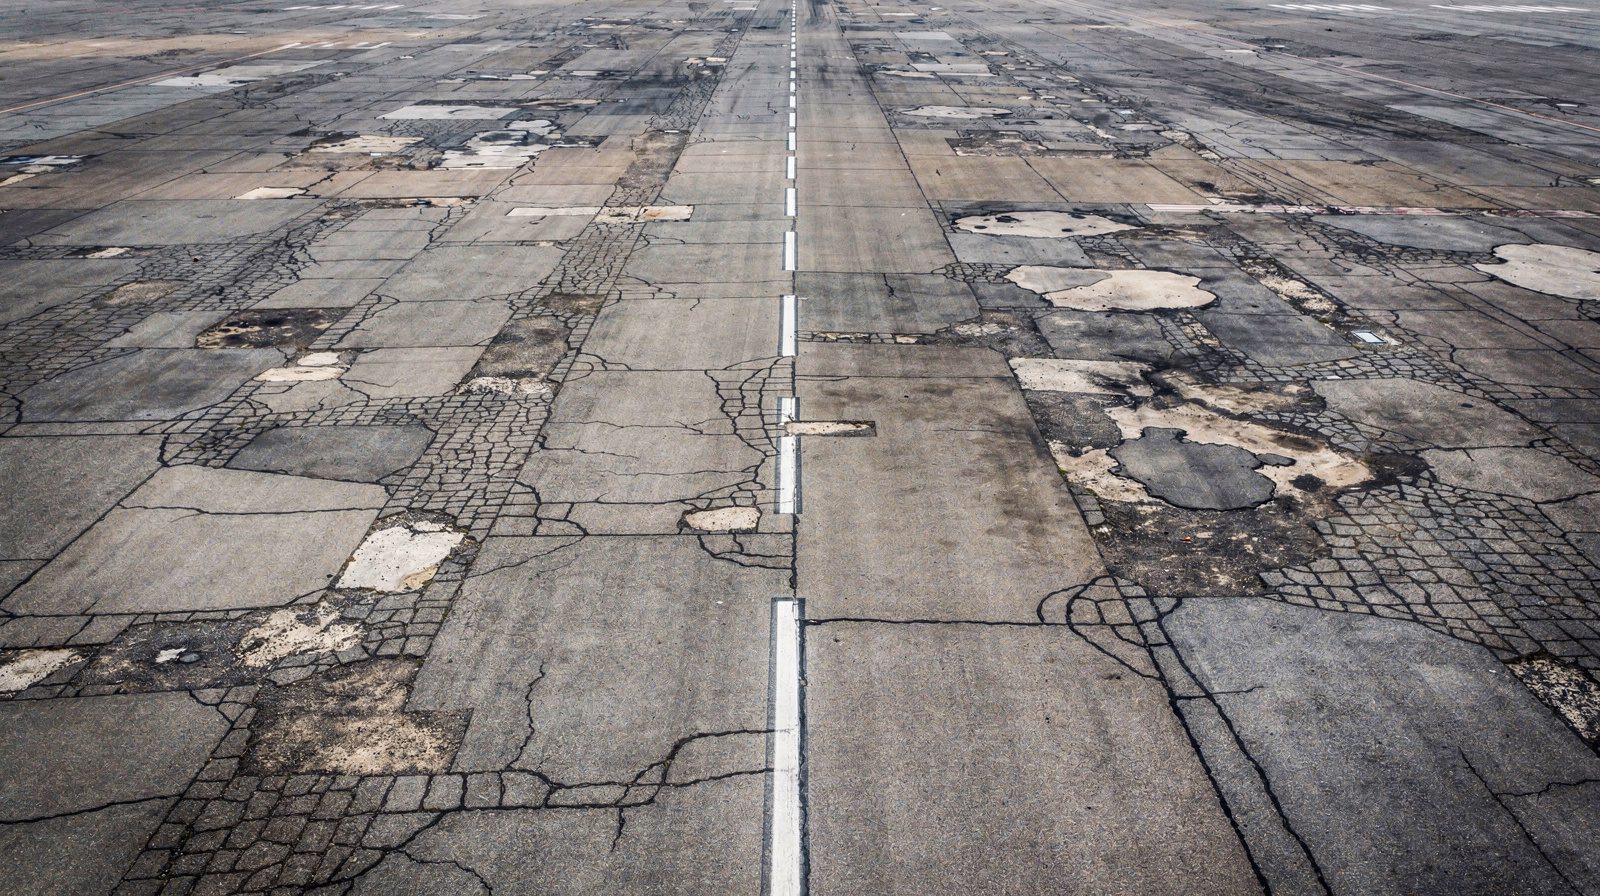
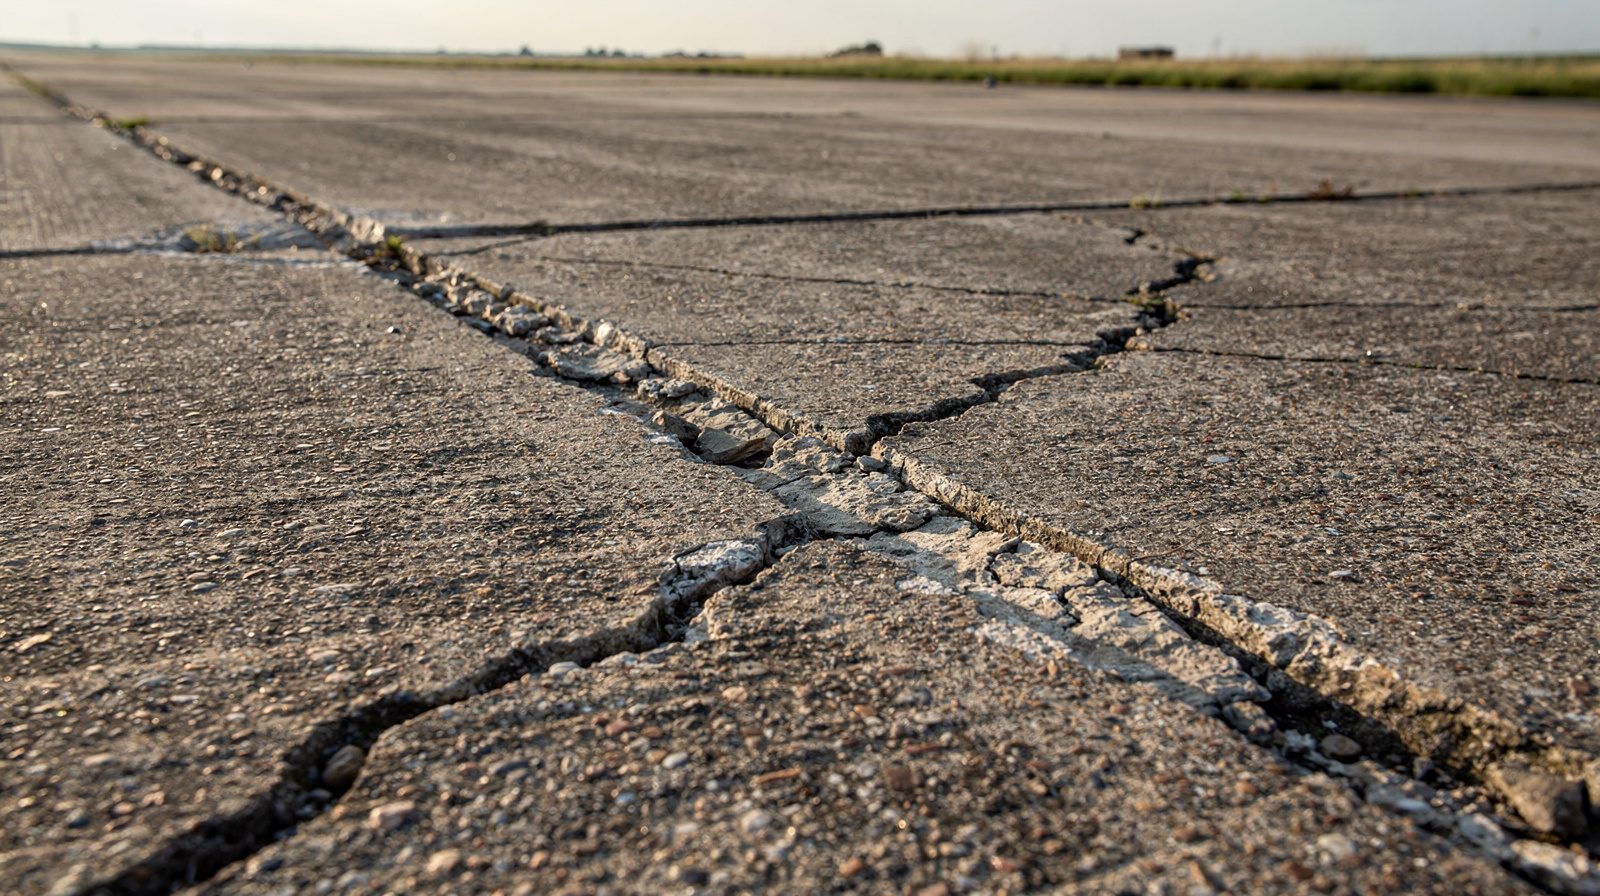
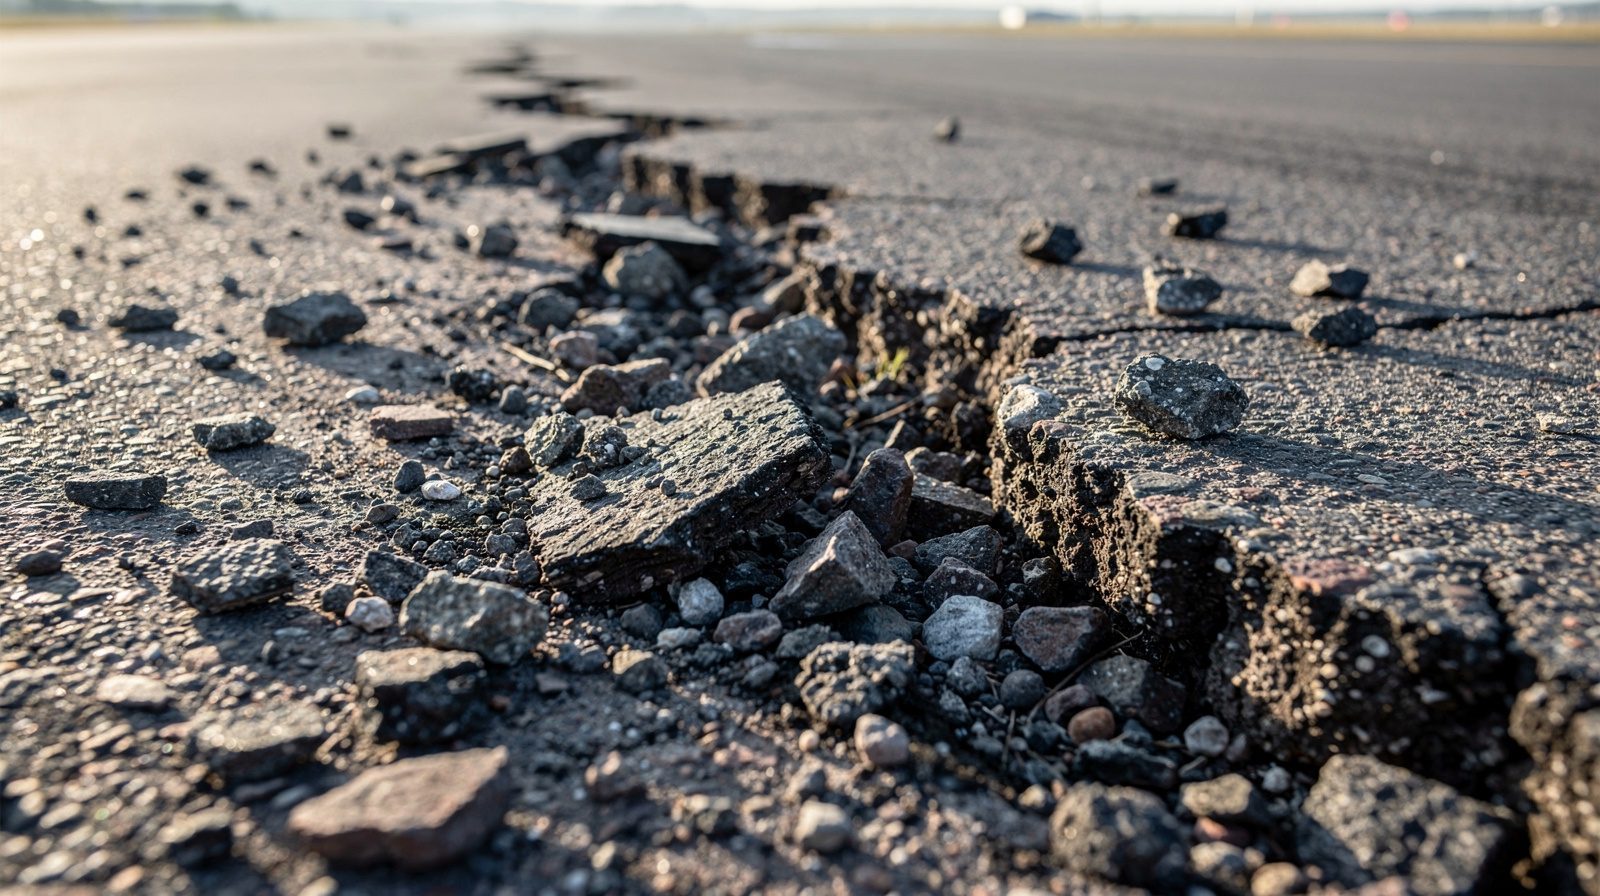
Qu'est-ce que la segmentation de fissures ?
La segmentation de fissures est une tâche de vision par ordinateur qui attribue à chaque pixel d’une image la mention fissure ou non-fissure. Le résultat est un masque de même taille que l’image. Les pixels de fissure valent 1, et tous les autres pixels valent 0.
Différence avec la classification et la détection
La classification donne une seule étiquette pour l’image entière. La détection trace des cadres. Un cadre autour d’une fissure fine et sinueuse est surtout composé de fond et ne dit rien de sa largeur ni de ses ramifications. Un masque conserve la forme de la fissure.
Ce que fournit le masque
Si la taille d’un pixel sur la surface est connue, le masque donne des mesures :
- Surface : le nombre de pixels de fissure multiplié par la surface d’un pixel.
- Longueur : la longueur de l’axe médian d’un pixel de chaque fissure, obtenu par amincissement du masque.
- Largeur : la distance entre l’axe médian et le bord de la fissure, multipliée par deux.
Une taille de pixel plus grossière fait disparaître les fissures capillaires, qui deviennent plus petites qu’un pixel. La taille d’un pixel sur la surface dépend de la caméra et de la distance à la chaussée.
Modèles et données
La plupart des modèles de fissures sont des réseaux encodeur-décodeur. Le U-Net est le point de départ habituel. Il comporte un chemin contractant qui capte le contexte et un chemin expansif qui restaure la position. Il s’entraîne à partir de peu d’images (article sur le U-Net ).
Les jeux d’entraînement publics sont petits et montrent surtout des routes ou des chaussées de campus. DeepCrack compte 537 images annotées d’asphalte et de béton. CrackForest compte 118 images routières annotées, et CRACK500 compte 500 images de chaussées prises avec des téléphones. CrackSeg9k regroupe plusieurs de ces jeux. Un modèle entraîné sur ces données n’a jamais vu une piste rainurée. Son résultat doit donc être vérifié sur des images d’aérodrome avant d’être retenu.
Ce qu’il fait et ne fait pas sur un aérodrome
Les recommandations de l’EASA énumèrent trois signes de dégradation de la chaussée à rechercher lors d’une inspection : la fissuration et l’écaillage du béton, l’état du scellement des joints, et la fissuration de l’asphalte. Elles notent aussi qu’une chaussée fissurée ou écaillée peut libérer des morceaux qui deviennent des débris d’objets étrangers (FOD).
Le masque est une donnée de mesure, et non une note. Dans la méthode PAVER, la gravité d’une fissure longitudinale ou transversale dans l’asphalte dépend de l’écaillage et de l’état du matériau de remplissage. Pour une fissure non remplie, une largeur moyenne supérieure à 6 mm la classe aussi en gravité moyenne. La longueur est relevée en pieds linéaires ou en mètres linéaires pour chaque niveau de gravité.
Deux particularités des aérodromes demandent un traitement séparé :
- Rainures : les rainures sciées sont transversales, larges de 6 mm, profondes de 6 mm et espacées de 38 mm sur une piste. Un modèle doit distinguer ces lignes régulières des fissures.
- Joints : les dalles de béton comportent des joints espacés de 3,8 m à 6,1 m selon l’épaisseur de la dalle. Les joints sont des éléments conçus et ne sont pas des fissures, même si l’état de leur scellement est inspecté.
Foire aux questions
- En quoi la segmentation de fissures diffère-t-elle de la détection de fissures ?
- La segmentation marque les pixels exacts de chaque fissure. La détection trace un cadre autour d'une fissure, et la classification indique seulement si une image contient une fissure. Le masque permet au logiciel de mesurer la longueur et la largeur d'une fissure, car un cadre autour d'une fissure fine est surtout composé de fond.
- Un masque de fissures donne-t-il la gravité d'une fissure ?
- Non. Un masque donne la position, la longueur et la largeur d'une fissure. Dans la méthode PAVER pour les aérodromes en asphalte, la gravité d'une fissure longitudinale ou transversale dépend aussi de l'écaillage et de l'état du matériau de remplissage. Une fissure non remplie dont la largeur moyenne dépasse 6 mm est au moins de gravité moyenne. Une fissure étroite est de gravité élevée si elle est fortement écaillée.
- Quels jeux de données servent à entraîner les modèles de segmentation de fissures ?
- Les jeux publics courants sont DeepCrack (537 images d'asphalte et de béton), CrackForest (118 images routières annotées prises à Pékin) et CRACK500 (500 images de chaussées prises avec des téléphones). CrackSeg9k regroupe plusieurs de ces jeux. Ce sont surtout des images de routes et de campus, et non de pistes.
Références
- unet
- U-Net: Convolutional Networks for Biomedical Image Segmentation Ronneberger, Fischer and Brox, arXiv 1505.04597
- deepcrack
- DeepCrack: Learning Hierarchical Convolutional Features for Crack Detection (Neurocomputing, 2019) Liu et al., via secondary summaries (hyper.ai, cris.fbk.eu)
- crackseg9k
- CrackSeg9k: A Collection and Benchmark for Crack Segmentation Datasets and Frameworks arXiv 2208.13054
- cfd-crack500
- CrackForest and CRACK500 dataset descriptions (survey summaries found by web search) arXiv 2507.06513 and other surveys
- paver-asphalt
- PAVER Distress Identification Manual for Asphalt Surfaced Airfields (June 2009) US Army ERDC-CERL
- easa-ear-adr
- Easy Access Rules for Aerodromes (Regulation (EU) No 139/2014) EASA
- faa-ac-150-5370-10h
- AC 150/5370-10H, Standard Specifications for Construction of Airports FAA
- faa-ac-150-5320-6g
- AC 150/5320-6G, Airport Pavement Design and Evaluation FAA
Ceci est une entrée de référence. TarmacView fournit des services d'inspection par drone et ne vend pas l'équipement ou les matériaux décrits dans ce glossaire.