Qu'est-ce que le filtrage des défauts ?
Qu’est-ce que le filtrage des défauts ?
Le filtrage des défauts est une stratégie de filtrage d’inférence contextuelle qui supprime les étiquettes de défauts prédites en évaluant leur applicabilité au type de matériau de surface et au domaine structurel détectés. Le filtrage des défauts fonctionne généralement comme une couche de validation post-inférence : après que le modèle de vision par ordinateur a produit des prédictions brutes de défauts avec des scores de confiance, la logique de filtrage inspecte chaque prédiction par rapport à une table d’applicabilité prédéfinie qui mappe les types de défauts aux contextes de surface compatibles. Les prédictions signalées pour des défauts qui sont structurellement impossibles ou non pertinents sur la surface donnée sont supprimées avant d’apparaître dans le rapport d’inspection final. Ce mécanisme répond directement à l’un des défis les plus persistants de l’inspection automatisée des infrastructures : les prédictions faussement positives résultant d’un décalage de domaine entre les données d’entraînement et les conditions d’inférence.
Le problème : les faux positifs sur les mauvais types de surface
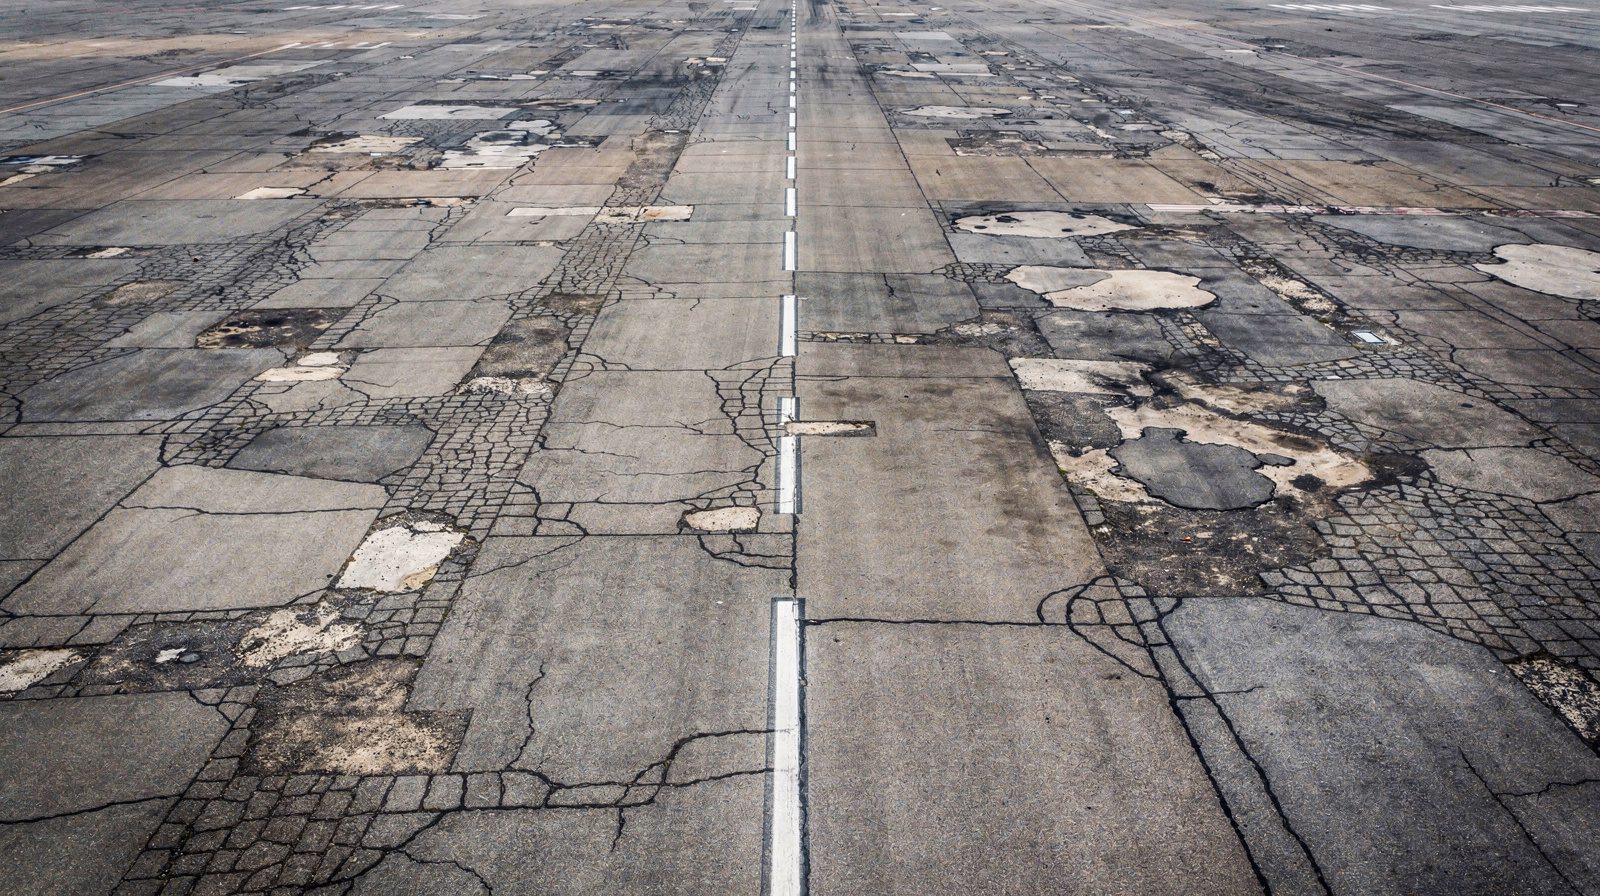
Les modèles de détection automatisée des défauts sont entraînés sur des ensembles de données qui contiennent généralement des images de types d’infrastructures spécifiques – ponts en béton, routes en asphalte, façades de bâtiments ou chaussées de pistes. Déployés dans des scénarios d’inspection réels, ces modèles rencontrent des types de surfaces et des contextes structurels qui peuvent différer de leur distribution d’entraînement. Un modèle d’apprentissage profond entraîné exclusivement sur les défauts de ponts en béton armé apprendra des caractéristiques visuelles associées à l’écaillage (surfaces de béton fracturées), à l’efflorescence (dépôts cristallins blancs) et aux armatures exposées (acier oxydé visible à travers le béton brisé). Lorsque ce même modèle traite une image de chaussée en asphalte, il peut activer ces mêmes détecteurs de caractéristiques sur des textures de surface qui ressemblent visuellement à des défauts du béton : un patch rugueux d’asphalte vieilli peut déclencher le détecteur d’écaillage, tandis qu’une particule de granulat de couleur claire exposée par désenrobage peut activer le détecteur d’efflorescence.
La conséquence est des prédictions faussement positives : des étiquettes de défauts signalées sur des surfaces où ces défauts sont structurellement impossibles. Les faux positifs dans l’inspection des infrastructures entraînent des coûts opérationnels importants. Ils font perdre du temps aux inspecteurs en nécessitant une vérification manuelle de prédictions connues pour être invalides. Ils dégradent la qualité statistique des rapports d’inspection en gonflant les comptes de défauts et les distributions de gravité. Dans les pires scénarios, les faux positifs peuvent déclencher des actions de maintenance inutiles, détournant des budgets de maintenance limités des défauts réels. Des recherches publiées dans Automation in Construction (2023) ont révélé que les taux de faux positifs dans la détection automatisée des détresses de chaussée variaient de 15 % à 35 % selon l’architecture du modèle et la composition des données d’entraînement. Une étude distincte dans le Journal of Infrastructure Systems a documenté que la suppression des faux positifs via un filtrage tenant compte du domaine améliorait la précision de l’inspection de plus de 40 % par rapport aux sorties non filtrées du modèle.
La cause profonde des faux positifs liés au type de surface réside dans le paradigme des données d’entraînement. La plupart des modèles de détection des défauts sont entraînés sur des ensembles de données mono-domaine : un modèle entraîné sur l’ensemble de données SDNET2018 de tabliers de pont, par exemple, apprend à associer certains motifs de texture à des étiquettes de fissures. Lorsque ce modèle rencontre la texture distinctive d’une chaussée en enrobé ou le motif de surface d’une piste en béton rainurée, les détecteurs de caractéristiques appris peuvent se déclencher de manière incorrecte. Le modèle n’a aucune compréhension intrinsèque du fait que certains types de défauts sont physiquement impossibles sur certaines surfaces. Il ne connaît que les associations pixel-étiquette issues de sa distribution d’entraînement. Le filtrage des défauts comble cette lacune en injectant des connaissances explicites du domaine comme une contrainte stricte au moment de l’inférence.
Logique du filtrage des défauts
La logique de filtrage des défauts fonctionne généralement comme un filtre déterministe appliqué après le passage d’inférence principal. L’architecture suit un pipeline en trois étapes : classification de surface, inférence de domaine et filtrage des étiquettes.
Étape 1, Classification de surface : Pour chaque tuile ou image de l’ensemble de données d’inspection, le système détermine le type de matériau de surface. Cela peut être accompli par plusieurs méthodes : classification basée sur les métadonnées (le projet d’inspection définit explicitement le type de surface pour chaque actif), classification visuelle de surface (un modèle classifieur léger prédit le béton vs l’asphalte à partir des caractéristiques de l’image) ou fusion de capteurs (combinant des données visuelles avec des données LIDAR ou spectrales pour l’identification des matériaux). Le classifieur de surface fonctionne indépendamment du modèle de détection des défauts et fournit le contexte de matériau nécessaire aux décisions de filtrage.
Étape 2, Inférence de domaine : Le contexte du domaine structurel – pont, bâtiment, chaussée, piste ou béton-générique – est déterminé à partir du registre des actifs, de la configuration du projet ou d’un classifieur de domaine dédié. L’inférence de domaine fournit une couche de contexte supplémentaire au-delà du type de surface. Par exemple, une surface en béton peut appartenir à un domaine de tablier de pont, un domaine de façade de bâtiment ou un domaine de chaussée en béton, chacun avec des règles d’applicabilité des défauts différentes. Certains défauts ne sont pertinents que dans des domaines structurels spécifiques : l’écaillage des joints est pertinent sur les tabliers de pont et les chaussées en béton mais rarement sur les façades de bâtiments, tandis que l’efflorescence sur les murs intérieurs des bâtiments a des implications de gravité différentes de l’efflorescence sur les infrastructures de ponts.
Étape 3, Filtrage des étiquettes : Chaque étiquette de défaut prédite est recherchée dans la table d’applicabilité des défauts pour la combinaison de type de surface et de domaine inférée. La table spécifie si chaque étiquette de défaut est autorisée, bloquée ou conditionnelle pour chaque contexte. Les étiquettes autorisées passent à la sortie finale. Les étiquettes bloquées sont supprimées indépendamment du score de confiance. Les étiquettes conditionnelles sont évaluées selon des critères supplémentaires : par exemple, la détection de fissures sur les surfaces en béton peut être autorisée mais seulement au-dessus d’un seuil de confiance plus élevé que sur les surfaces en asphalte, où les fissures sont plus courantes et visuellement distinctes.
La formulation mathématique de la décision de filtrage est :
g(L, S, D) = {
  1 si A(L, S, D) = autorisé
  0 si A(L, S, D) = bloqué
  f(C(L), T(S, D)) si A(L, S, D) = conditionnel
}
Où L est l’étiquette de défaut, S est le type de surface, D est le domaine structurel, A est la fonction d’applicabilité, C(L) est la confiance du modèle pour l’étiquette L, et T(S, D) est le seuil de confiance pour la combinaison surface-domaine donnée. Pour les étiquettes conditionnelles avec des scores de confiance inférieurs au seuil, la prédiction est également supprimée.
Cette approche déterministe garantit que les décisions de filtrage sont reproductibles et explicables, contrairement aux approches de filtrage apprises qui peuvent introduire leurs propres modes de défaillance. Le filtrage codé en dur fournit une garantie que certaines catégories de faux positifs n’apparaîtront jamais dans la sortie.
Classification du type de surface pour le filtrage
La classification du type de surface est le composant fondamental du pipeline de filtrage des défauts. Une identification précise du matériau est essentielle car les décisions de filtrage découlent de la détermination du type de surface : une surface mal classifiée rend toute la stratégie de filtrage inefficace pour cette tuile ou cette image.
Trois méthodes de classification de surface sont couramment utilisées, sélectionnées en fonction des données disponibles et des exigences opérationnelles :
La classification basée sur les métadonnées utilise des informations préexistantes sur l’actif inspecté pour déterminer le type de surface. Les bases de données de gestion des chaussées aéroportuaires, les systèmes d’inventaire des ponts et les registres d’actifs des bâtiments spécifient généralement les matériaux de construction pour chaque élément. Un projet d’inspection de pont hérite automatiquement de la classification du type de surface à partir du dossier d’inventaire du pont : tablier en béton, revêtement en asphalte, poutres en acier, etc. La classification basée sur les métadonnées est la méthode la plus fiable lorsque des enregistrements précis existent, car elle dissocie la classification de surface de l’inférence visuelle et élimine les erreurs de classification à l’entrée du filtrage.
La classification visuelle de surface applique un modèle d’apprentissage automatique dédié entraîné à distinguer le béton, l’asphalte, les composites et d’autres matériaux de surface à partir des seules données d’image. Le classifieur de surface fonctionne au niveau de la tuile (généralement 256×256 ou 512×512 pixels) et produit une distribution de probabilité sur les types de surface. Le classifieur est entraîné sur un ensemble de données diversifié d’images de surfaces d’infrastructures étiquetées par type de matériau. Les caractéristiques utilisées par le classifieur incluent la distribution des couleurs (le béton tend vers le gris-bleu, l’asphalte vers le gris-noir), les statistiques de texture (le béton a une exposition de granulats plus prononcée, l’asphalte a une couverture de liant plus uniforme) et les motifs structurels (joints de béton vs coutures de chaussée en asphalte). La classification visuelle atteint une précision supérieure à 95 % dans des conditions d’éclairage et de surface cohérentes mais se dégrade dans des conditions difficiles comme les surfaces mouillées, les ombres lourdes ou les traitements de surface novateurs.
La classification par fusion de capteurs combine les données visuelles avec des modalités de capteurs supplémentaires pour une identification robuste des matériaux. Les retours d’intensité LIDAR diffèrent entre les surfaces en béton et en asphalte, fournissant un signal complémentaire indépendant de l’apparence visuelle. L’imagerie hyperspectrale peut distinguer la composition des matériaux grâce à des signatures de réflectance spectrale. L’imagerie infrarouge thermique révèle les différences de conductivité thermique entre les matériaux de surface. La fusion de capteurs est la méthode de classification la plus robuste mais nécessite du matériel supplémentaire et une infrastructure de traitement des données.
La sortie de la classification du type de surface alimente directement la logique de filtrage des défauts. Chaque tuile ou image reçoit une étiquette de type de surface – béton, asphalte, composite, métal ou inconnu – avec un score de confiance de classification. Les tuiles avec une confiance de classification inférieure à un seuil configurable (par exemple 0,85) sont par défaut configurées avec le filtrage le plus conservateur, autorisant généralement uniquement les défauts universels pour éviter les faux positifs dus à une mauvaise classification.
Inférence de domaine
L’inférence de domaine étend le contexte de filtrage du matériau de surface à la fonction structurelle, le rôle que l’élément inspecté joue dans le système d’infrastructure. La classification du domaine est essentielle car le même matériau de surface peut héberger différents types de défauts en fonction de sa fonction structurelle et de ses conditions de charge.
Cinq domaines structurels principaux sont couramment utilisés pour le filtrage des défauts :
Le domaine pont englobe tous les éléments structurels de l’infrastructure du pont : tablier, poutres, piles, culées, appareils d’appui et dalles de transition. Les types de défauts pertinents pour le domaine pont incluent les défauts spécifiques au béton (écaillage, efflorescence, armatures exposées, fissuration par corrosion), les défauts universels (fissures, écaillage superficiel, abrasion) et les défauts spécifiques au pont (déplacement des appareils d’appui, dommages aux joints, exposition à l’affouillement). Le domaine pont applique l’ensemble le plus complet de règles d’applicabilité des défauts car les ponts combinent des éléments structurels en béton soumis à des charges cycliques élevées avec des surfaces de chaussée sur les travées d’approche.
Le domaine bâtiment couvre les éléments structurels et non structurels du bâtiment, y compris les colonnes, les poutres, les dalles, les murs et les fondations. Les défauts du bâtiment mettent l’accent sur les mécanismes de détérioration spécifiques au béton tels que la corrosion induite par la carbonatation, la réaction alcali-silice (RAS) et les dommages dus au gel-dégel. L’efflorescence sur les façades des bâtiments est un indicateur courant d’infiltration d’humidité et est priorisée dans le filtrage du domaine bâtiment. Le domaine bâtiment exclut généralement les défauts spécifiques à la chaussée tels que l’orniérage et le désenrobage, bien que les fissures restent universelles.
Le domaine chaussée comprend les surfaces routières, les aires de stationnement et les chaussées de transport général. Le domaine chaussée priorise les types de détresse définis par les indices standardisés de condition des chaussées : ASTM D5340 pour les chaussées aéroportuaires et ASTM D6433 pour les routes et les parkings. Les étiquettes de défauts dans le domaine chaussée incluent le désenrobage, le ressuage, l’orniérage, le refoulement, le vieillissement et la fissuration de tous types (longitudinale, transversale, en bloc, en peau de crocodile). Les défauts structurels spécifiques au béton (écaillage, armatures exposées) sont bloqués dans le domaine chaussée à moins que la chaussée ne soit explicitement classifiée comme chaussée en béton, auquel cas l’écaillage des joints et les cassures d’angle sont autorisés.
Le domaine piste s’applique spécifiquement aux chaussées aéronautiques selon les normes de l’Annexe 14 de l’OACI et de la Circulaire consultative de la FAA. Le filtrage des pistes est le plus restrictif car la nature critique pour la sécurité des opérations aéronautiques exige des taux de faux positifs minimaux. Les étiquettes de défauts dans le domaine piste incluent les types de détresse de surface qui affectent les caractéristiques de friction, le potentiel de génération de FOD et la capacité portante. Les défauts spécifiques à la piste tels que l’accumulation de dépôts de gomme, les dommages dus aux déversements de carburant et l’érosion par souffle de réacteur ne sont autorisés que dans ce domaine. Les défauts structurels spécifiques au béton ne sont autorisés que sur les sections de piste classifiées comme chaussée en béton (généralement les zones à forte charge comme les extrémités de piste et les intersections).
Le domaine béton-générique sert de solution de repli pour les structures en béton qui ne correspondent pas aux catégories pont, bâtiment ou chaussée dédiée. Cela inclut les murs de soutènement, les ponceaux, les canaux de drainage, les écrans antibruit et les structures marines. Le domaine béton-générique autorise tous les défauts spécifiques au béton et universels mais exclut les défauts spécifiques au domaine qui nécessitent un contexte structurel spécialisé.
L’inférence de domaine peut être effectuée par plusieurs canaux : consultation du registre des actifs (la plus fiable), configuration du projet (spécifiée par l’utilisateur lors de la configuration de l’inspection), classifieur visuel de domaine (basé sur la forme structurelle et les caractéristiques du contexte) ou recoupement des coordonnées GPS avec des bases de données d’infrastructures géospatiales (les ponts, les bâtiments et les chaussées sont généralement cartographiés dans des couches SIG distinctes).
Tables d’applicabilité des étiquettes de défauts
La table d’applicabilité des étiquettes de défauts est le cœur opérationnel du système de filtrage. Chaque ligne de la table spécifie une étiquette de défaut, les types de surface sur lesquels elle est autorisée, les domaines structurels dans lesquels elle est pertinente et toutes les règles conditionnelles qui modifient le comportement de filtrage.
| Étiquette de défaut | Béton | Asphalte | Métal | Composite | Domaines | Notes |
|---|---|---|---|---|---|---|
| Écaillage | Autorisé | Bloqué | Bloqué | Bloqué | Pont, Bâtiment, Béton-gén | Nécessite un substrat en béton |
| Efflorescence | Autorisé | Bloqué | Bloqué | Bloqué | Pont, Bâtiment, Béton-gén | Indicateur de migration d’humidité |
| Armatures exposées | Autorisé | Bloqué | Bloqué | Bloqué | Pont, Bâtiment, Béton-gén | Danger pour l’intégrité structurelle |
| Corrosion (armatures) | Autorisé | Bloqué | Bloqué | Bloqué | Pont, Bâtiment, Béton-gén | Taches de rouille sur le béton |
| Fissuration | Autorisé | Autorisé | Autorisé | Autorisé | Tous domaines | Universel, toutes surfaces |
| Écaillage superficiel | Autorisé | Autorisé | Bloqué | Conditionnel | Tous non-métal | Béton et asphalte uniquement |
| Vieillissement | Autorisé | Autorisé | Autorisé | Autorisé | Tous domaines | Détérioration de surface |
| Abrasion | Autorisé | Autorisé | Conditionnel | Autorisé | Tous domaines | Usure due au trafic |
| Désenrobage | Bloqué | Autorisé | Bloqué | Bloqué | Chaussée, Piste | Perte de granulats d’asphalte |
| Ressuage | Bloqué | Autorisé | Bloqué | Bloqué | Chaussée, Piste | Migration du liant d’asphalte |
| Orniérage | Bloqué | Autorisé | Bloqué | Bloqué | Chaussée, Piste | Déformation dans les voies |
| Écaillage des joints | Autorisé | Bloqué | Bloqué | Bloqué | Pont, Piste | Détérioration des joints de béton |
| Cassure d’angle | Autorisé | Autorisé | Bloqué | Bloqué | Chaussée, Piste | Fracture du coin de dalle |
| Dépôt de gomme | Bloqué | Autorisé | Bloqué | Bloqué | Piste | Accumulation de gomme des pneus |
| Déversement de carburant | Autorisé | Autorisé | Autorisé | Autorisé | Piste | Dommage chimique de surface |
La table d’applicabilité est configurable au niveau du projet. Les utilisateurs peuvent modifier les assignations autorisé/bloqué/conditionnel pour chaque étiquette de défaut en fonction de leurs exigences d’inspection spécifiques et de la connaissance locale de l’infrastructure inspectée. Un projet d’inspection de pont dans une région avec des ponts à poutres en acier, par exemple, peut ajouter des étiquettes de défauts spécifiques au métal à la table de filtrage. Un projet d’inspection de chaussée aéroportuaire peut configurer le filtrage pour n’autoriser les défauts spécifiques au béton que sur les sections de piste connues pour avoir une chaussée en béton tout en les bloquant sur les sections de piste en asphalte.
Les entrées conditionnelles dans la table déclenchent des règles d’évaluation secondaires. Par exemple, la fissuration sur les surfaces en béton peut être conditionnelle à une largeur de fissure minimale (seules les fissures plus larges que 0,3 mm sont signalées), tandis que la fissuration sur les surfaces en asphalte peut être conditionnelle au motif de fissuration (seule la fissuration en peau de crocodile dans les zones de charge est signalée). Ces règles conditionnelles ajoutent une deuxième couche de validation spécifique au domaine au-delà de la vérification du type de surface.
Défauts spécifiques au béton vs défauts universels
La distinction entre les défauts spécifiques au béton et les défauts universels est fondamentale pour l’architecture de filtrage. Les défauts spécifiques au béton proviennent de mécanismes de détérioration qui sont uniques au béton en tant que matériau de construction : corrosion de l’armature en acier noyée, réactions alcali-granulats, dégradation induite par la carbonatation et dommages dus au gel-dégel qui produisent des motifs caractéristiques d’écaillage et de desquamation. Ces défauts sont structurellement impossibles sur les surfaces en asphalte, où les mécanismes de détérioration sont totalement différents : oxydation du liant, désenrobage des granulats et déformation permanente sous le trafic.
Les défauts spécifiques au béton qui sont bloqués sur les surfaces non en béton incluent :
L’écaillage est la fracture et le déplacement du béton de surface causés par des contraintes internes, le plus souvent dues à l’expansion de la corrosion des barres d’armature noyées. Les produits de corrosion (oxydes et hydroxydes de fer) occupent jusqu’à six fois le volume de l’acier d’origine, générant des contraintes de traction qui dépassent la résistance à la traction du béton. L’éclatement qui en résulte expose l’armature à une corrosion supplémentaire et accélère le cycle de détérioration. L’écaillage est signalé dans des grades de gravité définis par ASTM D5340 : faible (moins de 1 pouce de profondeur), moyen (1–2 pouces) et élevé (plus de 2 pouces). La logique de filtrage n’autorise les prédictions d’écaillage que sur les surfaces en béton dans les domaines pont, bâtiment et béton-générique.
L’efflorescence est le dépôt de sels cristallins blancs sur les surfaces en béton, formé lorsque l’eau dissout les sels solubles de la matrice en béton et les dépose sur la surface par évaporation. L’efflorescence en soi n’est pas structurellement dommageable, mais c’est un indicateur critique de la migration de l’humidité à travers le béton, qui peut transporter des chlorures vers l’armature et accélérer la corrosion. La détection de l’efflorescence est autorisée exclusivement sur les surfaces en béton et est la plus significative dans les domaines pont et bâtiment où l’infiltration d’humidité a des implications structurelles.
Les armatures exposées font référence à l’acier de renfort qui est devenu visiblement exposé en raison de l’écaillage, de l’abrasion ou de défauts de construction. Les armatures exposées représentent un danger pour la sécurité structurelle car la section exposée est activement en corrosion et la section transversale restante de l’armature peut être inadéquate pour les charges de conception. La logique de filtrage des défauts n’autorise les prédictions d’armatures exposées que sur les surfaces en béton, car les barres d’armature ne sont pas présentes dans l’asphalte ou d’autres matériaux de surface. La présence d’armatures exposées dans la sortie déclenche une escalade automatique de la gravité dans le rapport d’inspection.
La corrosion en tant qu’étiquette de défaut englobe les taches de rouille, les motifs de fissuration induits par la corrosion et les produits de corrosion visibles sur les surfaces en béton. La corrosion sur les surfaces en béton se manifeste par des taches brun-orange le long des chemins d’armature, un écoulement de couleur rouille provenant des armatures exposées et des motifs de fissuration qui suivent la disposition des armatures. Ces signatures visuelles sont distinctes de tout défaut possible sur les surfaces en asphalte, ce qui rend les prédictions de corrosion sur l’asphalte presque certainement des faux positifs.
Les défauts universels qui sont autorisés sur tous les types de surfaces et domaines incluent :
La fissuration apparaît sur toutes les surfaces d’infrastructure et est l’étiquette de défaut la plus universellement applicable. La logique de filtrage autorise les prédictions de fissuration sur les surfaces en béton, asphalte, métal et composite dans tout domaine. Cependant, la classification des fissures peut différer selon le contexte : une fissure sur un tablier de pont en béton peut être classée comme structurelle ou non structurelle en fonction de la largeur et du motif, tandis qu’une fissure sur une chaussée en asphalte est classée par type (fatigue, bloc, bord, réflexion) selon les normes d’identification des détresses ASTM.
Le vieillissement englobe la détérioration de surface due à l’exposition environnementale, au rayonnement UV, aux cycles de température, à l’humidité et aux attaques chimiques. Sur le béton, le vieillissement se manifeste par une perte de mortier de surface et une exposition des granulats. Sur l’asphalte, le vieillissement apparaît comme une fragilisation du liant et une fissuration de surface. L’étiquette de vieillissement est universellement autorisée, bien que les critères d’évaluation de la gravité diffèrent selon le type de surface.
L’écaillage superficiel est la desquamation ou le décollement du matériau de surface dans des zones discrètes. Sur le béton, l’écaillage superficiel résulte généralement des cycles de gel-dégel ou d’attaques chimiques. Sur l’asphalte, des motifs semblables à l’écaillage peuvent résulter du désenrobage ou d’une défaillance du liant. La logique de filtrage autorise l’écaillage superficiel sur les surfaces en béton et en asphalte mais le bloque sur les surfaces métalliques où le défaut équivalent serait classé comme corrosion ou défaillance du revêtement.
Filtrage des prédictions au niveau de la tuile vs au niveau de l’image
La granularité à laquelle le filtrage est appliqué a des implications significatives à la fois sur la précision et l’efficacité de calcul. Deux modes de filtrage sont courants : filtrage au niveau de la tuile et filtrage au niveau de l’image.
Le filtrage au niveau de la tuile applique le filtrage d’applicabilité des défauts indépendamment à chaque tuile d’image, une petite région recadrée de l’image d’inspection complète, généralement de 256×256 ou 512×512 pixels. Chaque tuile est classifiée individuellement pour le type de surface, et les prédictions de défauts dans cette tuile sont filtrées en fonction du type de surface de la tuile. Le filtrage au niveau de la tuile est essentiel pour les actifs avec une composition de surface hétérogène. Un pont avec un tablier en béton, des travées d’approche en asphalte et des garde-corps en acier aura des tuiles couvrant chaque type de surface. Sans filtrage au niveau de la tuile, un défaut spécifique au béton prédit sur une tuile d’approche en asphalte apparaîtrait dans la sortie comme un faux positif. Avec le filtrage au niveau de la tuile, la tuile en asphalte reçoit des règles de filtrage appropriées à l’asphalte et la prédiction spécifique au béton est supprimée.
Le filtrage au niveau de la tuile introduit une surcharge de calcul supplémentaire car la classification de surface doit être effectuée indépendamment pour chaque tuile. Cependant, le classifieur de surface est un modèle léger, généralement une variante MobileNet ou EfficientNet avec moins de 10 millions de paramètres, qui ajoute une latence minimale par rapport au modèle de détection des défauts principal. Le filtrage au niveau de la tuile augmente un peu le temps d’inférence mais réduit les taux de faux positifs sur les actifs hétérogènes.
Le filtrage au niveau de l’image applique un seul type de surface et une classification de domaine à l’image d’inspection entière et filtre toutes les prédictions de défauts dans cette image de manière uniforme. Le filtrage au niveau de l’image est approprié pour les actifs avec une composition de surface homogène : une section entière de chaussée de piste, une façade de bâtiment ou une poutre de pont entièrement faite d’un seul matériau. Les économies de calcul sont substantielles : la classification de surface est effectuée une fois par image plutôt qu’une fois par tuile, réduisant la surcharge de filtrage à environ 2–4 % du temps d’inférence total.
Le choix entre le filtrage au niveau de la tuile et au niveau de l’image est configuré au niveau du projet. Un défaut par défaut judicieux est le filtrage au niveau de la tuile pour tous les projets d’inspection, le filtrage au niveau de l’image étant réservé aux projets où la composition de surface de l’actif est vérifiée comme étant homogène et où le gain d’efficacité de calcul est opérationnellement significatif. Un mécanisme de repli bascule automatiquement les tuiles mal classifiées vers la configuration de filtrage la plus conservative pour maintenir la robustesse.
Le filtrage multi-résolution est un mode avancé qui applique le filtrage au niveau de la tuile à la résolution native du modèle de détection des défauts tout en agrégeant les classifications de surface sur plusieurs tuiles pour l’inférence de domaine au niveau de l’image. Cette approche hybride combine la précision de l’assignation de matériau au niveau de la tuile avec la robustesse de la classification du domaine structurel au niveau de l’image, offrant le meilleur des deux modes de filtrage.
Défauts spécifiques au béton vs défauts spécifiques à l’asphalte
La symétrie de filtrage entre les surfaces en béton et en asphalte est un principe de conception critique. Tout comme les défauts spécifiques au béton sont bloqués sur les surfaces en asphalte, les défauts spécifiques à l’asphalte sont également bloqués sur les surfaces en béton. Ce filtrage bidirectionnel garantit que le système ne produit pas de faux positifs dans les deux directions.
Les défauts spécifiques à l’asphalte qui sont bloqués sur les surfaces non en asphalte incluent :
Le ressuage est la migration ascendante du liant d’asphalte vers la surface de la chaussée, formant un film brillant et réfléchissant. Le ressuage se produit lorsque la teneur en liant est excessive, que la chaussée est trop compactée ou que des températures élevées provoquent l’expansion du liant. Sur les surfaces en béton, il n’y a pas de matériau liant à migrer, ce qui rend la détection du ressuage impossible. Toute prédiction du modèle de ressuage sur une surface en béton est un faux positif garanti causé par le modèle interprétant à tort l’humidité de surface ou le scellant comme un film de liant.
L’orniérage est une déformation permanente dans les voies de roulement causée par la consolidation ou la rupture par cisaillement de la structure de la chaussée en asphalte. L’orniérage produit des dépressions longitudinales qui collectent l’eau et réduisent la praticabilité de la chaussée. Les chaussées en béton ne s’ornièrent pas. Elles peuvent présenter des défauts, des écaillages ou des fissures sous le trafic, mais le mécanisme de déformation est fondamentalement différent. Les prédictions d’orniérage sur les surfaces en béton sont supprimées par la logique de filtrage.
Le désenrobage est le délogement progressif des particules de granulats de la surface en asphalte en raison du vieillissement du liant ou du désenrobage. Les surfaces en béton peuvent présenter une exposition des granulats par le vieillissement ou l’écaillage superficiel, mais le mécanisme est distinct du désenrobage de l’asphalte. La logique de filtrage distingue le vieillissement (universel) du désenrobage (spécifique à l’asphalte) sur la base de la classification du type de surface.
Le refoulement est le déplacement longitudinal du matériau de la chaussée en asphalte, généralement aux intersections ou dans d’autres zones de charge de cisaillement élevée. Le refoulement crée des vagues ou des ondulations dans la surface de la chaussée. Les surfaces en béton ne présentent pas de refoulement. Elles peuvent présenter un défaut de dalle ou un déplacement au niveau des joints, mais le mode de défaillance est distinct. La logique de filtrage bloque les prédictions de refoulement sur les surfaces en béton.
| Défaut d’asphalte | Surface en asphalte | Surface en béton | Notes |
|---|---|---|---|
| Ressuage | Autorisé | Bloqué | Migration du liant, physiquement impossible sur le béton |
| Orniérage | Autorisé | Bloqué | Déformation plastique, physiquement impossible sur le béton |
| Désenrobage | Autorisé | Bloqué | Perte de granulats, mécanisme distinct de l’écaillage du béton |
| Refoulement | Autorisé | Bloqué | Déplacement par cisaillement, physiquement impossible sur le béton |
| Polissage | Autorisé | Bloqué | Polissage des granulats, distinct de l’usure du béton |
Impact sur la précision et le rappel
L’introduction du filtrage des défauts produit un changement mesurable dans l’équilibre précision-rappel du système d’inspection automatisée. Comprendre ces compromis est essentiel pour configurer le filtrage de manière appropriée pour différents contextes opérationnels.
L’amélioration de la précision est le principal avantage du filtrage des défauts. La précision, la fraction des étiquettes positives prédites qui correspondent à des défauts réels, augmente car la suppression des catégories de défauts connues comme impossibles réduit le dénominateur du calcul de précision sans affecter le numérateur (détections positives authentiques). Les gains de précision sont les plus importants sur les actifs hétérogènes comme les ponts, où de nombreuses étiquettes de défauts spécifiques au béton peuvent s’activer sur des tuiles non en béton, et plus modestes sur les chaussées, où la composition de surface est généralement plus homogène.
La réduction du rappel est le coût potentiel du filtrage des défauts. Le rappel, la fraction des défauts réels qui sont correctement identifiés par le système, peut diminuer si la configuration de filtrage bloque incorrectement des prédictions de défauts valides. Cela peut se produire par deux mécanismes : une mauvaise classification du type de surface (une tuile en béton mal classifiée comme asphalte provoquant le blocage des défauts spécifiques au béton) ou une configuration de domaine trop restrictive (une structure en béton générique assignée au domaine chaussée où les défauts spécifiques au béton sont bloqués). En pratique, la réduction du rappel due au filtrage est faible dans les systèmes bien configurés et substantiellement inférieure aux gains de précision.
Le score F1, la moyenne harmonique de la précision et du rappel, s’améliore généralement avec le filtrage activé, reflétant l’impact net positif de la suppression des faux positifs malgré le coût mineur du rappel.
Les courbes précision-rappel avec et sans filtrage montrent le décalage systématique vers une précision plus élevée sur tous les seuils de confiance. La courbe avec filtrage activé se situe au-dessus et à droite de la courbe sans filtrage, indiquant que pour tout niveau de rappel donné, le système atteint une précision plus élevée lorsque le filtrage est actif. La zone sous la courbe précision-rappel (AUC-PR) augmente en conséquence.
L’importance opérationnelle de ces améliorations des métriques est substantielle. Par exemple, une précision de 0,85 signifie que 85 prédictions de défauts sur 100 dans le rapport d’inspection correspondent à des défauts réels, tandis qu’elles seraient moins nombreuses sans filtrage. Cela se traduit directement par une réduction du temps de vérification de l’inspecteur, moins de faux positifs à examiner et rejeter manuellement, et une confiance plus élevée dans la qualité des données d’inspection pour les décisions de planification de la maintenance.
Futur : filtrage appris
La génération actuelle de filtrage des défauts utilise des tables d’applicabilité codées en dur avec des règles déterministes autoriser/bloquer/conditionnel. Cette approche offre fiabilité, explicabilité et une suppression garantie des faux positifs pour les relations défaut-surface bien comprises. Cependant, elle a des limites : elle ne peut pas s’adapter à de nouveaux matériaux de surface ou types de défauts sans mises à jour manuelles de la configuration, elle ne peut pas gérer les cas ambigus où le type de surface est incertain, et elle ne peut pas apprendre des retours opérationnels pour améliorer ses décisions de filtrage au fil du temps.
Le filtrage appris représente la prochaine évolution de l’architecture de filtrage. Au lieu de règles codées en dur, un réseau de filtrage appris prédit l’applicabilité des défauts directement à partir de caractéristiques visuelles et de métadonnées contextuelles. Le réseau de filtrage est entraîné sur un ensemble de données de prédictions de défauts associées à des commentaires humains sur leur applicabilité, recueillis auprès d’inspecteurs qui examinent et acceptent ou rejettent les prédictions de défauts au cours de leur flux de travail normal. Au fil du temps, le modèle de filtrage apprend à distinguer les prédictions de défauts applicables des inapplicables avec une précision croissante, y compris pour les nouvelles combinaisons défaut-surface qui n’étaient pas présentes dans l’ensemble de règles initial.
L’architecture de filtrage appris s’intègre au modèle de détection des défauts principal via un fondement de caractéristiques partagé. Les premières étapes du réseau neuronal extraient des caractéristiques visuelles à usage général de l’image d’entrée. Ces caractéristiques sont ensuite acheminées vers deux têtes parallèles : la tête de détection des défauts (prédisant les étiquettes de défauts, les boîtes englobantes et les scores de confiance) et la tête de filtrage (prédisant les scores d’applicabilité pour chaque étiquette de défaut compte tenu des caractéristiques visuelles et contextuelles). La sortie de la tête de filtrage est un vecteur de probabilités d’applicabilité, une par étiquette de défaut, qui module la sortie de prédiction finale. Une probabilité de filtrage inférieure à 0,5 supprime la prédiction indépendamment du score de confiance de la tête de détection.
Le filtrage probabiliste étend le concept de filtrage appris en remplaçant les décisions binaires autoriser/bloquer par des scores d’applicabilité continus. Au lieu d’un seuil de suppression strict, le filtrage probabiliste produit une confiance de filtrage qui est multipliée par la confiance de détection pour produire un score de confiance final. Cela permet au système de gérer l’incertitude : un défaut sur une surface qui est à 70 % susceptible d’être en béton et à 30 % susceptible d’être en asphalte reçoit un score de filtrage de 0,70 pour les défauts spécifiques au béton, réduisant leur confiance plutôt que de les bloquer complètement. La prédiction finale porte une confiance combinée qui reflète à la fois la certitude de détection et l’applicabilité contextuelle.
Le filtrage adaptatif ajuste les seuils de filtrage en fonction des profils de risque opérationnels. Un scénario d’inspection à haut risque – une piste aéroportuaire avec des opérations aériennes actives, ou un pont avec des déficiences structurelles connues – peut adopter des seuils de filtrage conservateurs qui priorisent la précision sur le rappel, acceptant un risque de faux négatif plus élevé pour minimiser les perturbations dues aux faux positifs. Un scénario d’inspection à faible risque – un relevé de chaussée de routine sur une route à faible trafic – peut adopter des seuils de filtrage permissifs qui priorisent le rappel sur la précision, acceptant plus de faux positifs pour garantir qu’aucun défaut réel n’est manqué. Le cadre de filtrage adaptatif permet au système d’ajuster son comportement au contexte opérationnel sans reconfiguration manuelle.
L’apprentissage en ligne pour le filtrage permet au modèle de filtrage de s’améliorer en continu grâce à des retours opérationnels. Lorsqu’un inspecteur accepte ou rejette une prédiction dans une interface de révision, ce retour est enregistré et utilisé pour mettre à jour le modèle de filtrage. Au fil du temps, le système apprend quelles prédictions de défauts sur quelles combinaisons surface-domaine sont les plus susceptibles d’être applicables, convergeant vers un comportement de filtrage optimal pour chaque type d’actif et environnement d’inspection spécifiques. L’apprentissage en ligne nécessite des garde-fous minutieux pour éviter les boucles de rétroaction : un vrai positif rejeté pourrait biaiser le modèle de filtrage vers le blocage de prédictions valides à l’avenir, mais lorsqu’il est correctement mis en œuvre, il permet une amélioration continue sans nécessiter de cycles de réentraînement périodiques du modèle.
Conclusion
Le filtrage des défauts est une stratégie d’inférence critique pour les systèmes d’inspection automatisée des infrastructures fonctionnant sur des types de surfaces et des domaines structurels hétérogènes. En filtrant les étiquettes de défauts prédites en fonction du type de matériau de surface, du domaine structurel et des règles d’applicabilité des défauts, la logique de filtrage supprime les prédictions faussement positives qui dégraderaient autrement la qualité de l’inspection et la confiance opérationnelle. Les défauts spécifiques au béton qui définissent la détérioration structurelle – écaillage, efflorescence, armatures exposées et corrosion – sont physiquement impossibles sur les surfaces en asphalte et apparaîtraient comme des faux positifs si le système les y signalait. La logique de filtrage empêche ces erreurs en imposant des connaissances du domaine comme une contrainte stricte au moment de l’inférence, garantissant que les prédictions de défauts sont toujours contextuellement appropriées pour la surface sur laquelle elles sont signalées.
Une mise en œuvre complète du filtrage des défauts couvre la classification du type de surface, l’inférence du domaine structurel, les tables d’applicabilité des défauts et la granularité configurable du filtrage, du niveau tuile au niveau image. Le filtrage peut être désactivé pour le débogage du modèle, la validation de l’entraînement et les scénarios de surface inconnue. Les développements futurs vers un filtrage appris, probabiliste et adaptatif étendront ces capacités pour gérer de nouveaux matériaux de surface, des conditions de classification incertaines et des compromis précision-rappel opérationnellement ajustés.
Pour les gestionnaires d’actifs d’infrastructure, la signification pratique du filtrage des défauts est claire : les rapports d’inspection qui contiennent moins de faux positifs nécessitent moins de temps de vérification manuelle, produisent des données de meilleure qualité pour la priorisation de la maintenance et génèrent une plus grande confiance dans le système d’inspection automatisée. Alors que la détection automatisée des défauts est de plus en plus adoptée dans le secteur des infrastructures, des stratégies de filtrage tenant compte du contexte seront essentielles pour fournir des résultats d’inspection à la fois précis et utiles sur le plan opérationnel.
Foire aux questions
- Qu'est-ce que le filtrage des défauts en vision par ordinateur ?
- Le filtrage des défauts est une stratégie de filtrage post-inférence qui supprime les étiquettes de défauts prédites en fonction du contexte dans lequel elles sont détectées. Si un type de défaut est physiquement impossible ou structurellement non pertinent sur un type de surface donné, par exemple, l'écaillage sur une route en asphalte, la logique de filtrage supprime cette prédiction indépendamment du score de confiance du modèle. Cela évite les faux positifs qui dégraderaient autrement la précision du système d'inspection automatisée.
- Pourquoi le filtrage des défauts est-il nécessaire pour l'inspection automatisée des infrastructures ?
- Les modèles de vision par ordinateur entraînés sur des ensembles de données de défauts généraux manquent de connaissances du domaine pour distinguer l'applicabilité des défauts entre différents types de surfaces. Un modèle entraîné sur les défauts des ponts en béton peut apprendre des motifs d'écaillage qui ressemblent visuellement à certaines textures de surface d'asphalte, conduisant à des prédictions faussement positives. Le filtrage des défauts injecte des connaissances du domaine comme une contrainte stricte au moment de l'inférence, garantissant que les défauts spécifiques au béton ne sont jamais prédits sur les surfaces en asphalte et que les détresses de la chaussée ne sont pas signalées sur les éléments structurels en béton.
- Quels défauts sont spécifiques au béton et lesquels sont universels ?
- Les défauts spécifiques au béton incluent l'écaillage (fracture et déplacement du béton de surface), l'efflorescence (dépôts de sels cristallins blancs), les armatures exposées (acier de renfort visible) et la corrosion (taches de rouille sur les surfaces en béton). Ces défauts sont structurellement impossibles sur les surfaces en asphalte. Les défauts universels qui s'appliquent à tous les types de surfaces incluent la fissuration (toute largeur ou motif), le vieillissement (détérioration de surface), l'écaillage superficiel (desquamation du matériau de surface) et l'abrasion (usure due au trafic). L'applicabilité est définie par les tables de configuration du filtrage des défauts.
- Comment fonctionne l'inférence de domaine dans le filtrage des défauts ?
- L'inférence de domaine classe le contexte d'inspection en domaines structurels tels que pont, bâtiment, chaussée, piste ou béton-générique. Le domaine est déterminé à partir des métadonnées de l'actif, de la configuration du projet d'inspection ou d'un classificateur de type de surface distinct. Chaque domaine possède une table d'applicabilité des défauts prédéfinie qui spécifie quelles étiquettes de défauts sont autorisées. Par exemple, un domaine pont autorise tous les défauts spécifiques au béton et universels, tandis qu'un domaine chaussée restreint les prédictions aux défauts universels plus les détresses spécifiques à la chaussée.
- Le filtrage des défauts peut-il être désactivé ?
- Oui. Le filtrage est un filtre post-inférence, il peut donc être contourné pour produire les prédictions brutes du modèle sans filtrage. Cela est utile pour le débogage du modèle, la validation des données d'entraînement et les scénarios où l'utilisateur souhaite inspecter toutes les sorties du modèle, y compris les faux positifs potentiels. La désactivation du filtrage est également recommandée lors de l'exécution d'inférence sur des types de surfaces mixtes ou inconnus où le domaine ne peut pas être déterminé de manière fiable.
- Quelle est la différence entre le filtrage au niveau de la tuile et au niveau de l'image ?
- Le filtrage au niveau de la tuile applique la logique de filtrage à des tuiles d'image individuelles (petites régions recadrées de l'image complète), permettant différentes règles d'applicabilité des défauts pour différents types de surface de tuile dans la même image. Le filtrage au niveau de l'image applique un ensemble unique de règles à l'image entière en fonction du type de surface dominant. Le filtrage au niveau de la tuile est plus précis pour les actifs avec plusieurs types de surfaces, comme un pont avec un tablier en béton et une approche en asphalte, mais est plus intensif en calcul.
- Comment le filtrage des défauts affecte-t-il la précision et le rappel ?
- Le filtrage des défauts améliore la précision en supprimant les prédictions faussement positives qui seraient autrement rapportées comme des détections valides. Le compromis est une réduction potentielle du rappel si la configuration de filtrage est trop restrictive, par exemple, si un défaut spécifique au béton apparaît sur une surface qui est mal classifiée comme asphalte. En pratique, le gain de précision l'emporte largement sur la perte de rappel car les prédictions supprimées sont presque toujours des faux positifs sur des types de surfaces incompatibles.
- Quelles sont les orientations futures du filtrage des défauts ?
- Les développements futurs incluent le filtrage appris, remplaçant les tables d'applicabilité codées en dur par un réseau de filtrage appris qui prédit l'applicabilité des défauts à partir de caractéristiques visuelles et du contexte sémantique. Cela permettrait au système de gérer des cas limites tels que les patchs d'asphalte sur des surfaces en béton, les matériaux composites et les nouveaux types de défauts sans nécessiter de mises à jour manuelles de la configuration. D'autres directions incluent le filtrage probabiliste qui produit des scores de confiance d'applicabilité plutôt que des décisions binaires autoriser/bloquer, et le filtrage adaptatif qui ajuste les seuils en fonction des profils de risque opérationnels.
- Le filtrage des défauts s'applique-t-il aux défauts spécifiques à l'asphalte ?
- Oui, la logique de filtrage est symétrique. Les défauts spécifiques à l'asphalte tels que le ressuage (remontée du liant à la surface), l'orniérage (déformation permanente dans les voies de roulement) et le désenrobage (perte de granulats) sont supprimés sur les surfaces en béton. Le même principe s'applique, ces détresses sont structurellement impossibles sur le béton et seraient toujours des faux positifs si elles y étaient prédites. Les tables d'applicabilité des défauts définissent à la fois des catégories de défauts réservés au béton et à l'asphalte.
- Comment le filtrage des défauts est-il généralement configuré ?
- Le filtrage des défauts est généralement configuré via les paramètres du projet d'inspection. La configuration inclut la sélection du domaine (pont, bâtiment, chaussée, piste, béton-générique), le mappage du type de surface (béton, asphalte, composite), l'attribution de la table d'applicabilité des défauts, le mode de filtrage (niveau tuile ou niveau image) et des règles de remplacement facultatives pour des étiquettes de défauts spécifiques. La configuration par défaut recommandée applique un filtrage spécifique au béton pour tous les projets d'inspection structurelle et un filtrage universel pour les projets de chaussée.
Ceci est une entrée de référence. TarmacView fournit des services d'inspection par drone et ne vend pas l'équipement ou les matériaux décrits dans ce glossaire.