Qu'est-ce que la détection d'objets ?
Définition
La détection d’objets est une tâche de vision par ordinateur qui trouve chaque objet d’une image et lui attribue une boîte englobante et une classe. Une boîte englobante est un rectangle entourant l’objet.
Types de détecteurs
Les détecteurs diffèrent par la façon dont ils trouvent les boîtes :
- Détecteurs à deux étapes. Faster R-CNN utilise un réseau de propositions de régions qui partage les caractéristiques de l’image avec le réseau de détection.
- Détecteurs à passage unique. YOLO traite la détection comme un problème de régression. Un seul réseau prédit les boîtes et les probabilités de classe à partir de l’image entière, en une seule évaluation. Le premier modèle YOLO fonctionnait à 45 images par seconde.
- Détecteurs à transformeurs. DETR prédit un ensemble d’objets à l’aide d’un codeur-décodeur à transformeurs. Il n’a pas besoin d’étapes conçues à la main, comme la suppression des non-maxima et la génération d’ancres. Sur COCO, sa précision et son temps d’exécution étaient comparables à ceux de Faster R-CNN.
Le jeu de données COCO compte 328 000 images, 91 types d’objets et 2,5 millions d’instances annotées. Les chercheurs évaluent de nombreux détecteurs sur ce jeu de données.
Inspection de l’aérodrome
Les corps étrangers (FOD) sont des objets inanimés présents dans l’aire de mouvement. Ils n’ont aucune fonction opérationnelle ou aéronautique et peuvent présenter un danger pour les aéronefs. Les règles EASA pour les aérodromes exigent que l’exploitant dispose de procédures pour détecter les FOD. Elles n’exigent pas de technologie précise.
L’avis consultatif de la FAA sur les équipements de détection des FOD décrit les systèmes électro-optiques comme des systèmes qui utilisent la vidéo et le traitement d’image. Leur usage n’est obligatoire que pour les équipements achetés avec des fonds du programme d’amélioration des aéroports (Airport Improvement Program) ou de la redevance pour services aux passagers (Passenger Facility Charge). Il fixe des objets d’essai, comme un cylindre métallique de 3,1 cm de hauteur et une sphère de 4,3 cm de diamètre.
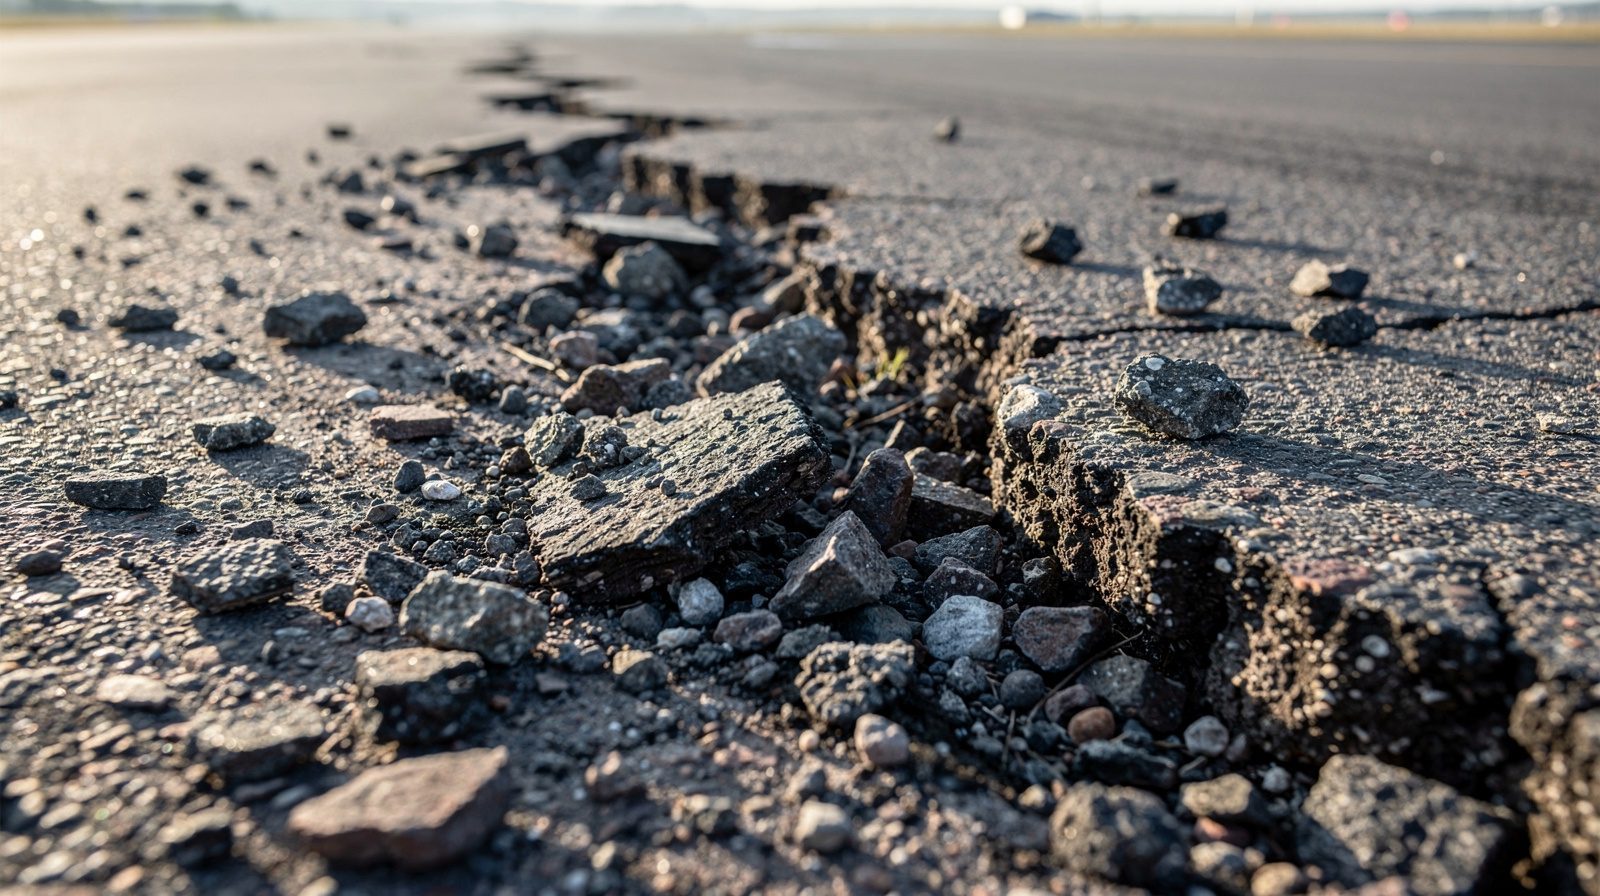
Une boîte englobante ne donne ni la surface ni la longueur d’un défaut. Le manuel PAVER mesure la fissuration en peau de crocodile par surface et les fissures longues par longueur.
Foire aux questions
- Que produit un détecteur d'objets ?
- Un détecteur d'objets produit une liste de boîtes englobantes, avec une classe pour chaque boîte. YOLO, par exemple, prédit les boîtes englobantes et les probabilités de classe directement à partir de l'image entière, en une seule évaluation d'un unique réseau de neurones.
- Comment un détecteur d'objets est-il évalué ?
- Le benchmark COCO évalue un détecteur par la précision moyenne, calculée sur dix seuils d'IoU allant de 0,50 à 0,95 par pas de 0,05. L'IoU (intersection sur union) mesure le recouvrement entre la boîte prédite et la boîte annotée. COCO publie aussi les résultats pour les petits objets (surface inférieure à 32 par 32 pixels), les objets moyens et les grands objets.
- L'EASA exige-t-elle un logiciel de détection d'objets pour les corps étrangers ?
- Non. Le règlement (UE) No 139/2014 exige que l'exploitant d'aérodrome établisse des procédures de détection des FOD, qui comprennent la surveillance et l'inspection de l'aire de mouvement. Les moyens acceptables de conformité pour la formation du personnel mentionnent l'utilisation appropriée des technologies de détection, le cas échéant. Ils ne citent pas de logiciel de détection d'objets.
- Une boîte englobante suffit-elle à mesurer une fissure de chaussée ?
- Non. Une boîte englobante indique où se trouve un défaut, mais pas sa surface ni sa longueur. Le manuel PAVER d'identification des dégradations pour les aérodromes à revêtement d'enrobé mesure la fissuration en peau de crocodile en pieds carrés (mètres carrés), et les fissures longitudinales et transversales en pieds linéaires (mètres linéaires).
Références
- ren-2015-faster-rcnn
- Faster R-CNN: Towards Real-Time Object Detection with Region Proposal Networks Ren, He, Girshick, Sun (arXiv:1506.01497)
- redmon-2015-yolo
- You Only Look Once: Unified, Real-Time Object Detection Redmon, Divvala, Girshick, Farhadi (arXiv:1506.02640)
- carion-2020-detr
- End-to-End Object Detection with Transformers Carion et al. (arXiv:2005.12872)
- lin-2014-coco
- Microsoft COCO: Common Objects in Context Lin et al. (arXiv:1405.0312)
- pycocotools-cocoeval
- pycocotools, cocoeval.py (COCO evaluation code) COCO Consortium
- easa-ear-aerodromes
- Easy Access Rules for Aerodromes (Regulation (EU) No 139/2014), including CS-ADR-DSN Issue 7 EASA
- faa-ac-150-5220-24
- AC 150/5220-24, Airport Foreign Object Debris (FOD) Detection Equipment (30 September 2009) FAA
- faa-paver-asphalt
- PAVER Distress Identification Manual for Asphalt Surfaced Airfields FAA
Ceci est une entrée de référence. TarmacView fournit des services d'inspection par drone et ne vend pas l'équipement ou les matériaux décrits dans ce glossaire.