products
Relevé des surfaces de limitation d’obstacles par drone
Le relevé OLS est en développement actif et n’est pas encore proposé. Le registre dans deux références altimétriques, les exportations de fiches…
SEP 04 2026
11 MIN
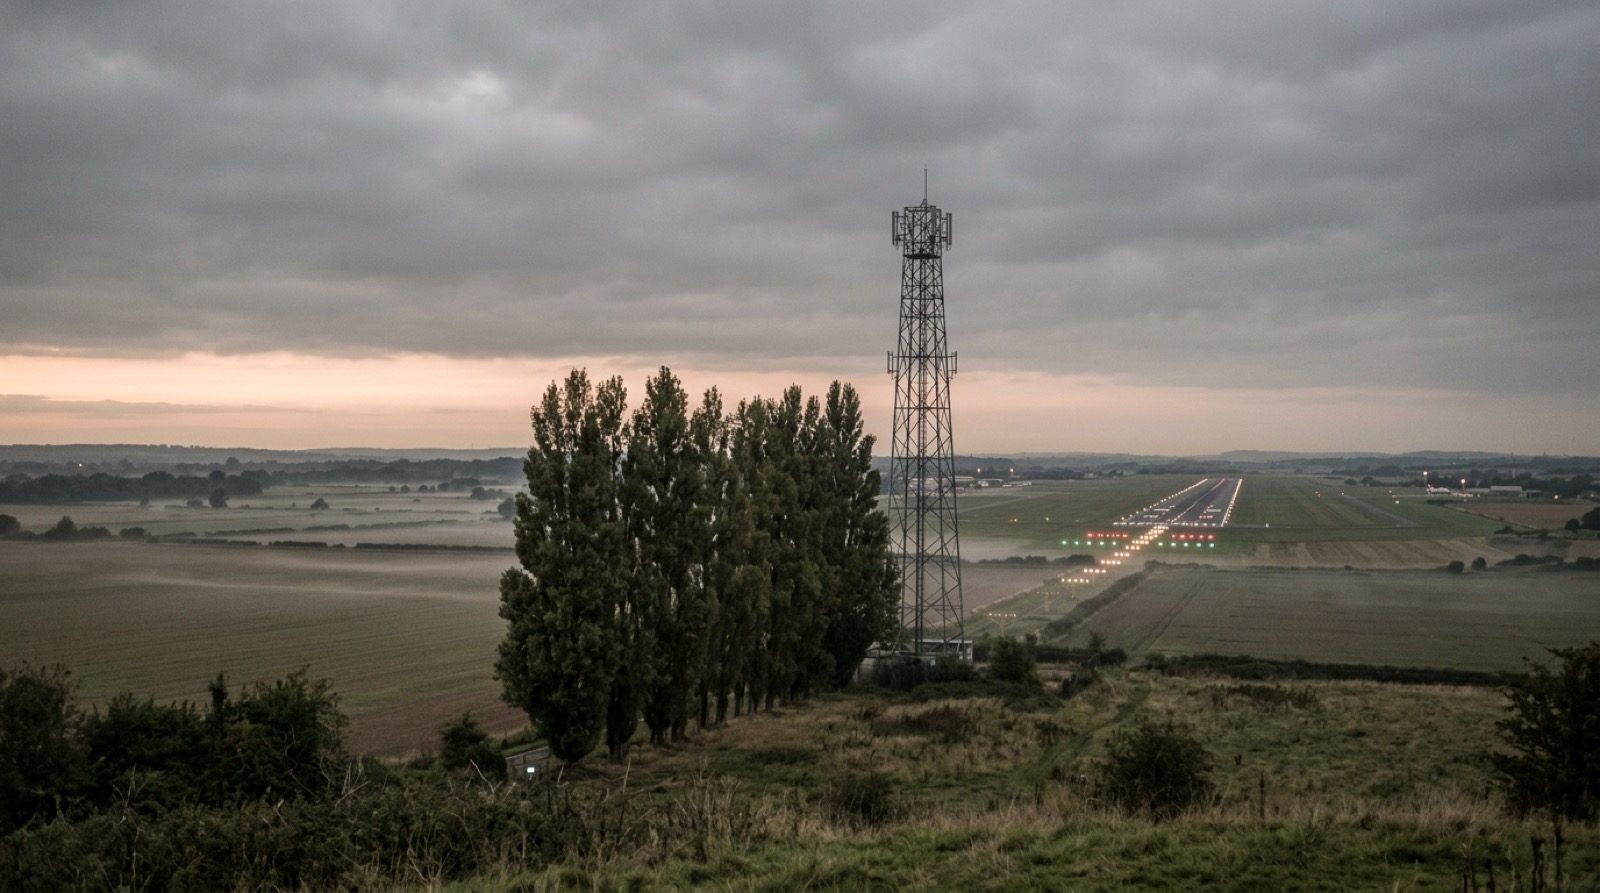
La surface de protection au-dessus d'une approche est un plan, et la question est de savoir si quelque chose le traverse. La vérification prévue survole un arc sur ce plan et vise le long de celui-ci, de sorte que tout objet qui le perce coupe la ligne de visée. Le service est en cours de développement actif et n'est pas encore proposé. La planification de vol avertit déjà des obstacles qui pénètrent la surface d'approche de l'Annexe 14.
Chaque image ci-dessous provient d'une inspection que nous avons volée : images de drone, photos de terrain et écrans de l'application. Les crochets marquent ce que l'analyse lit.
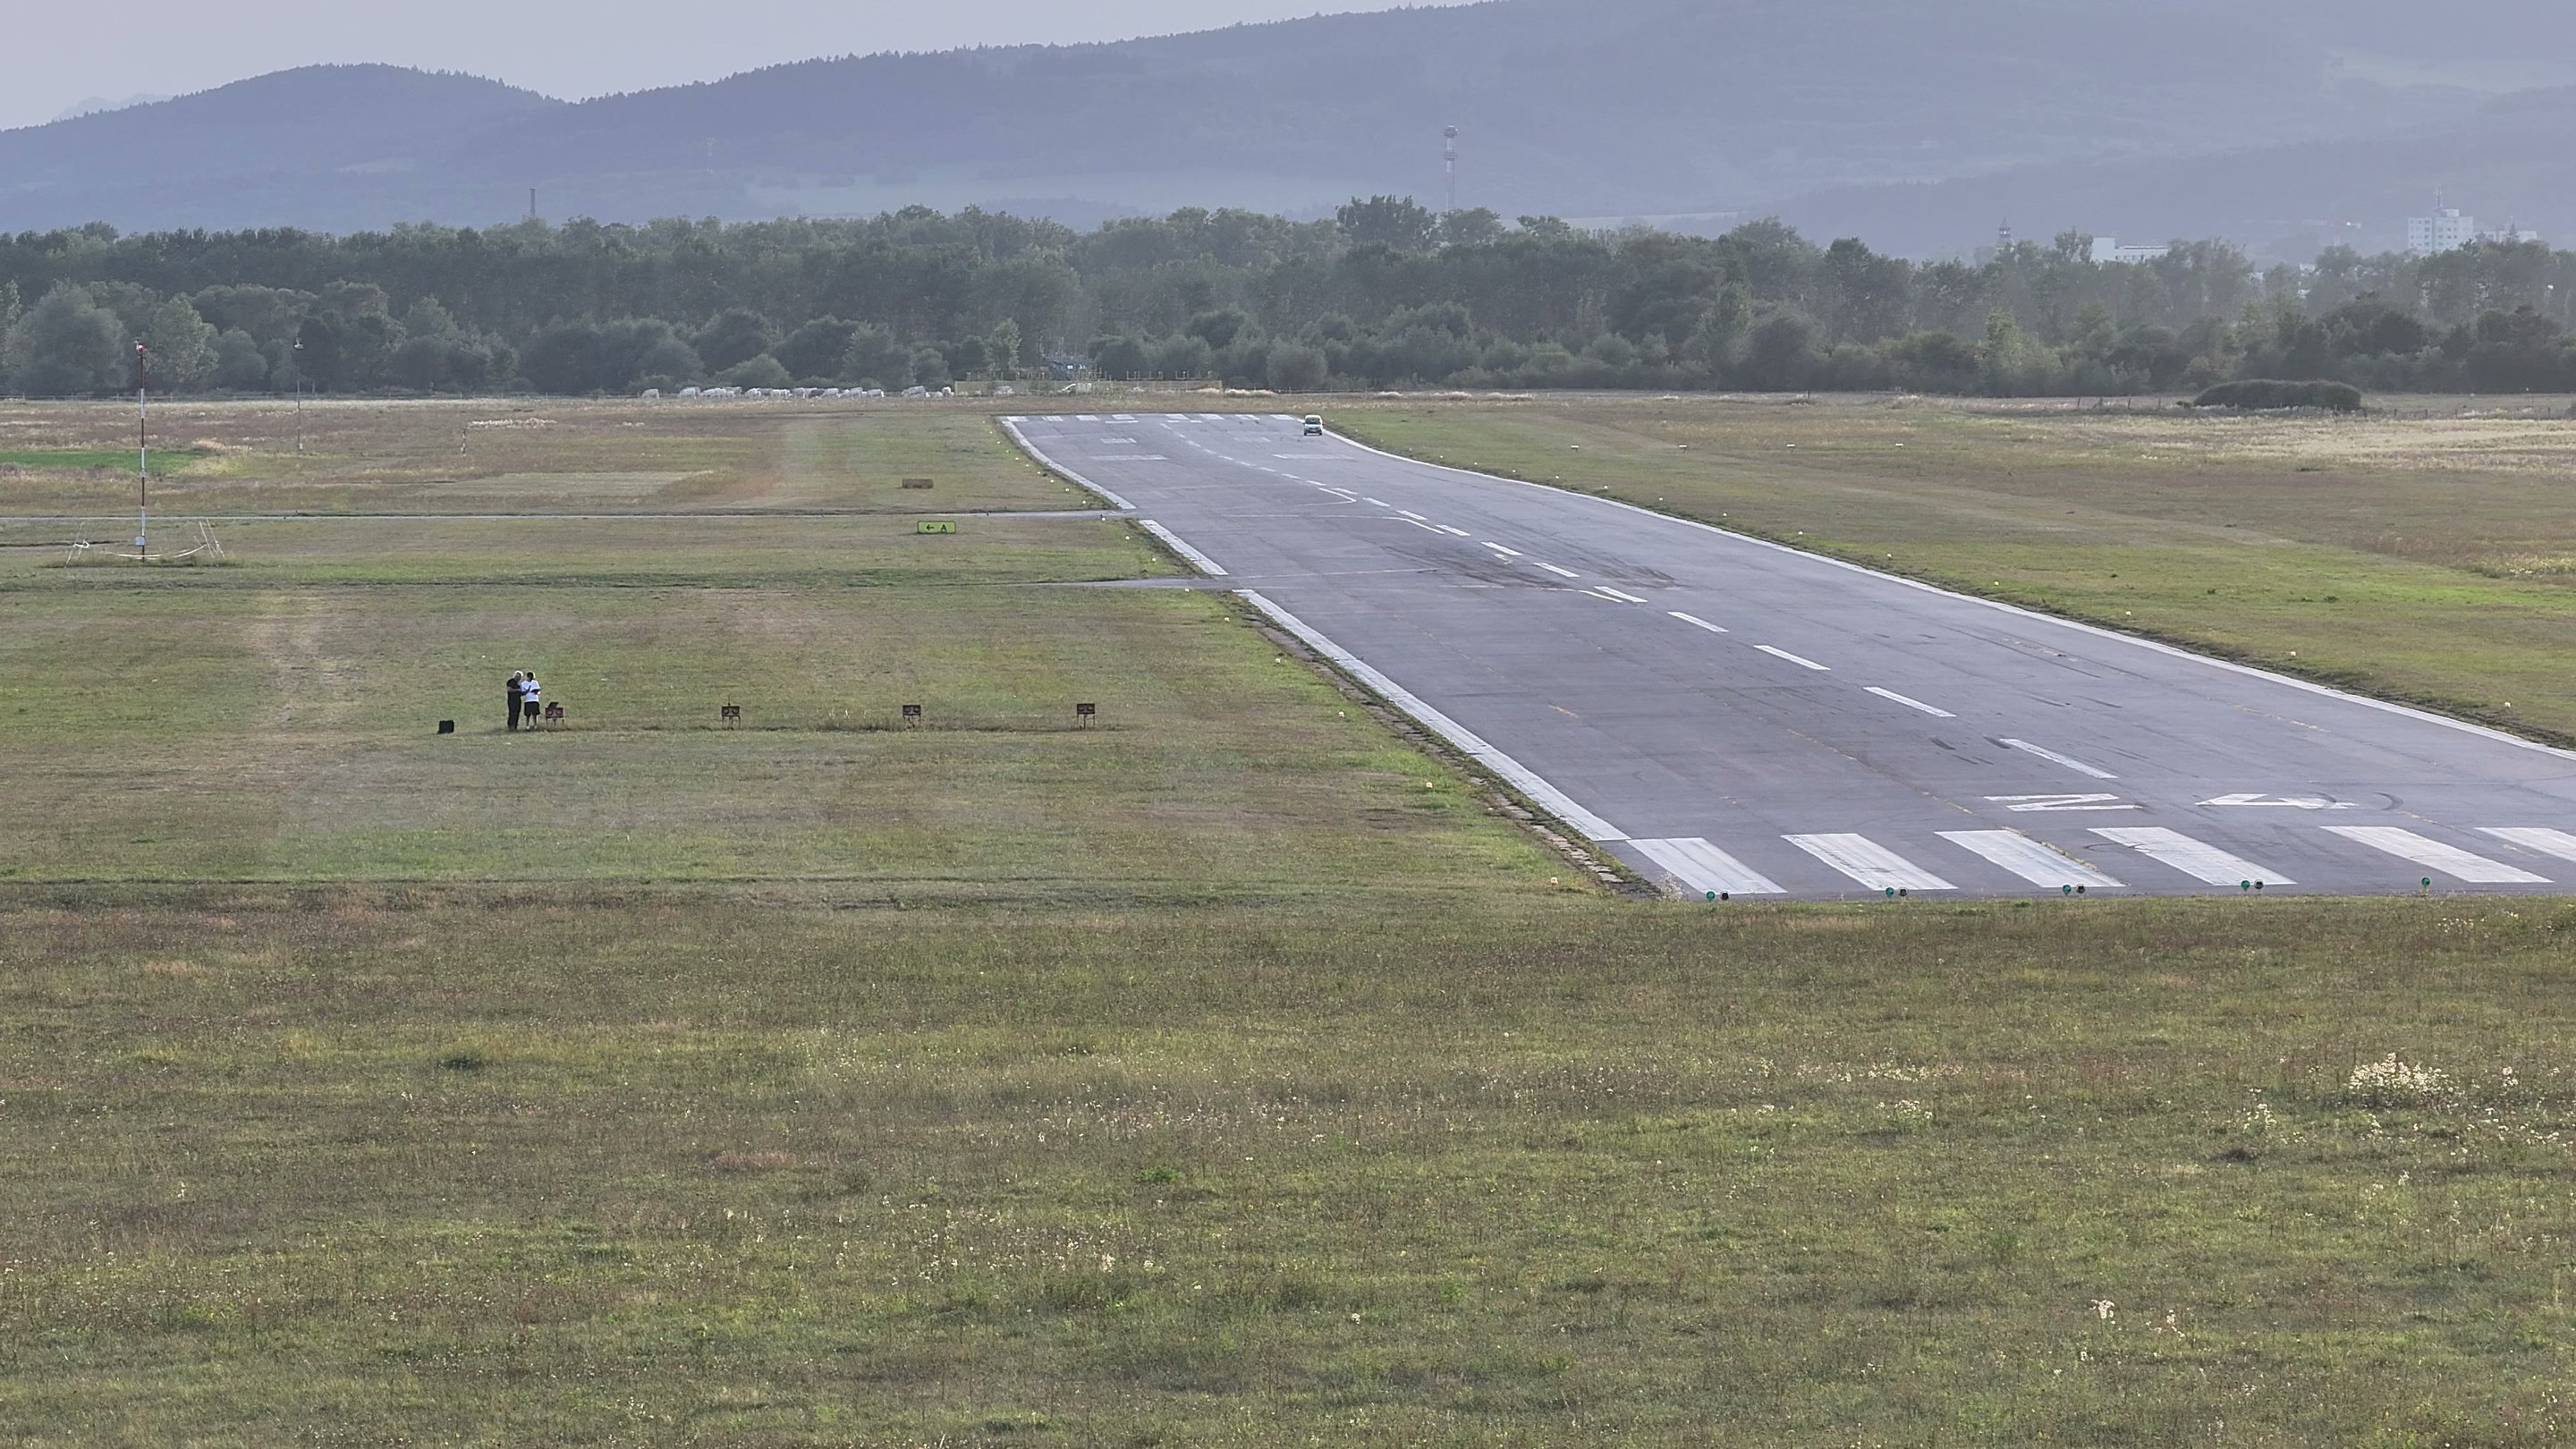
Image 4K d'un vol PAPI du 9 Sep 2026, réduite à 2880 px.
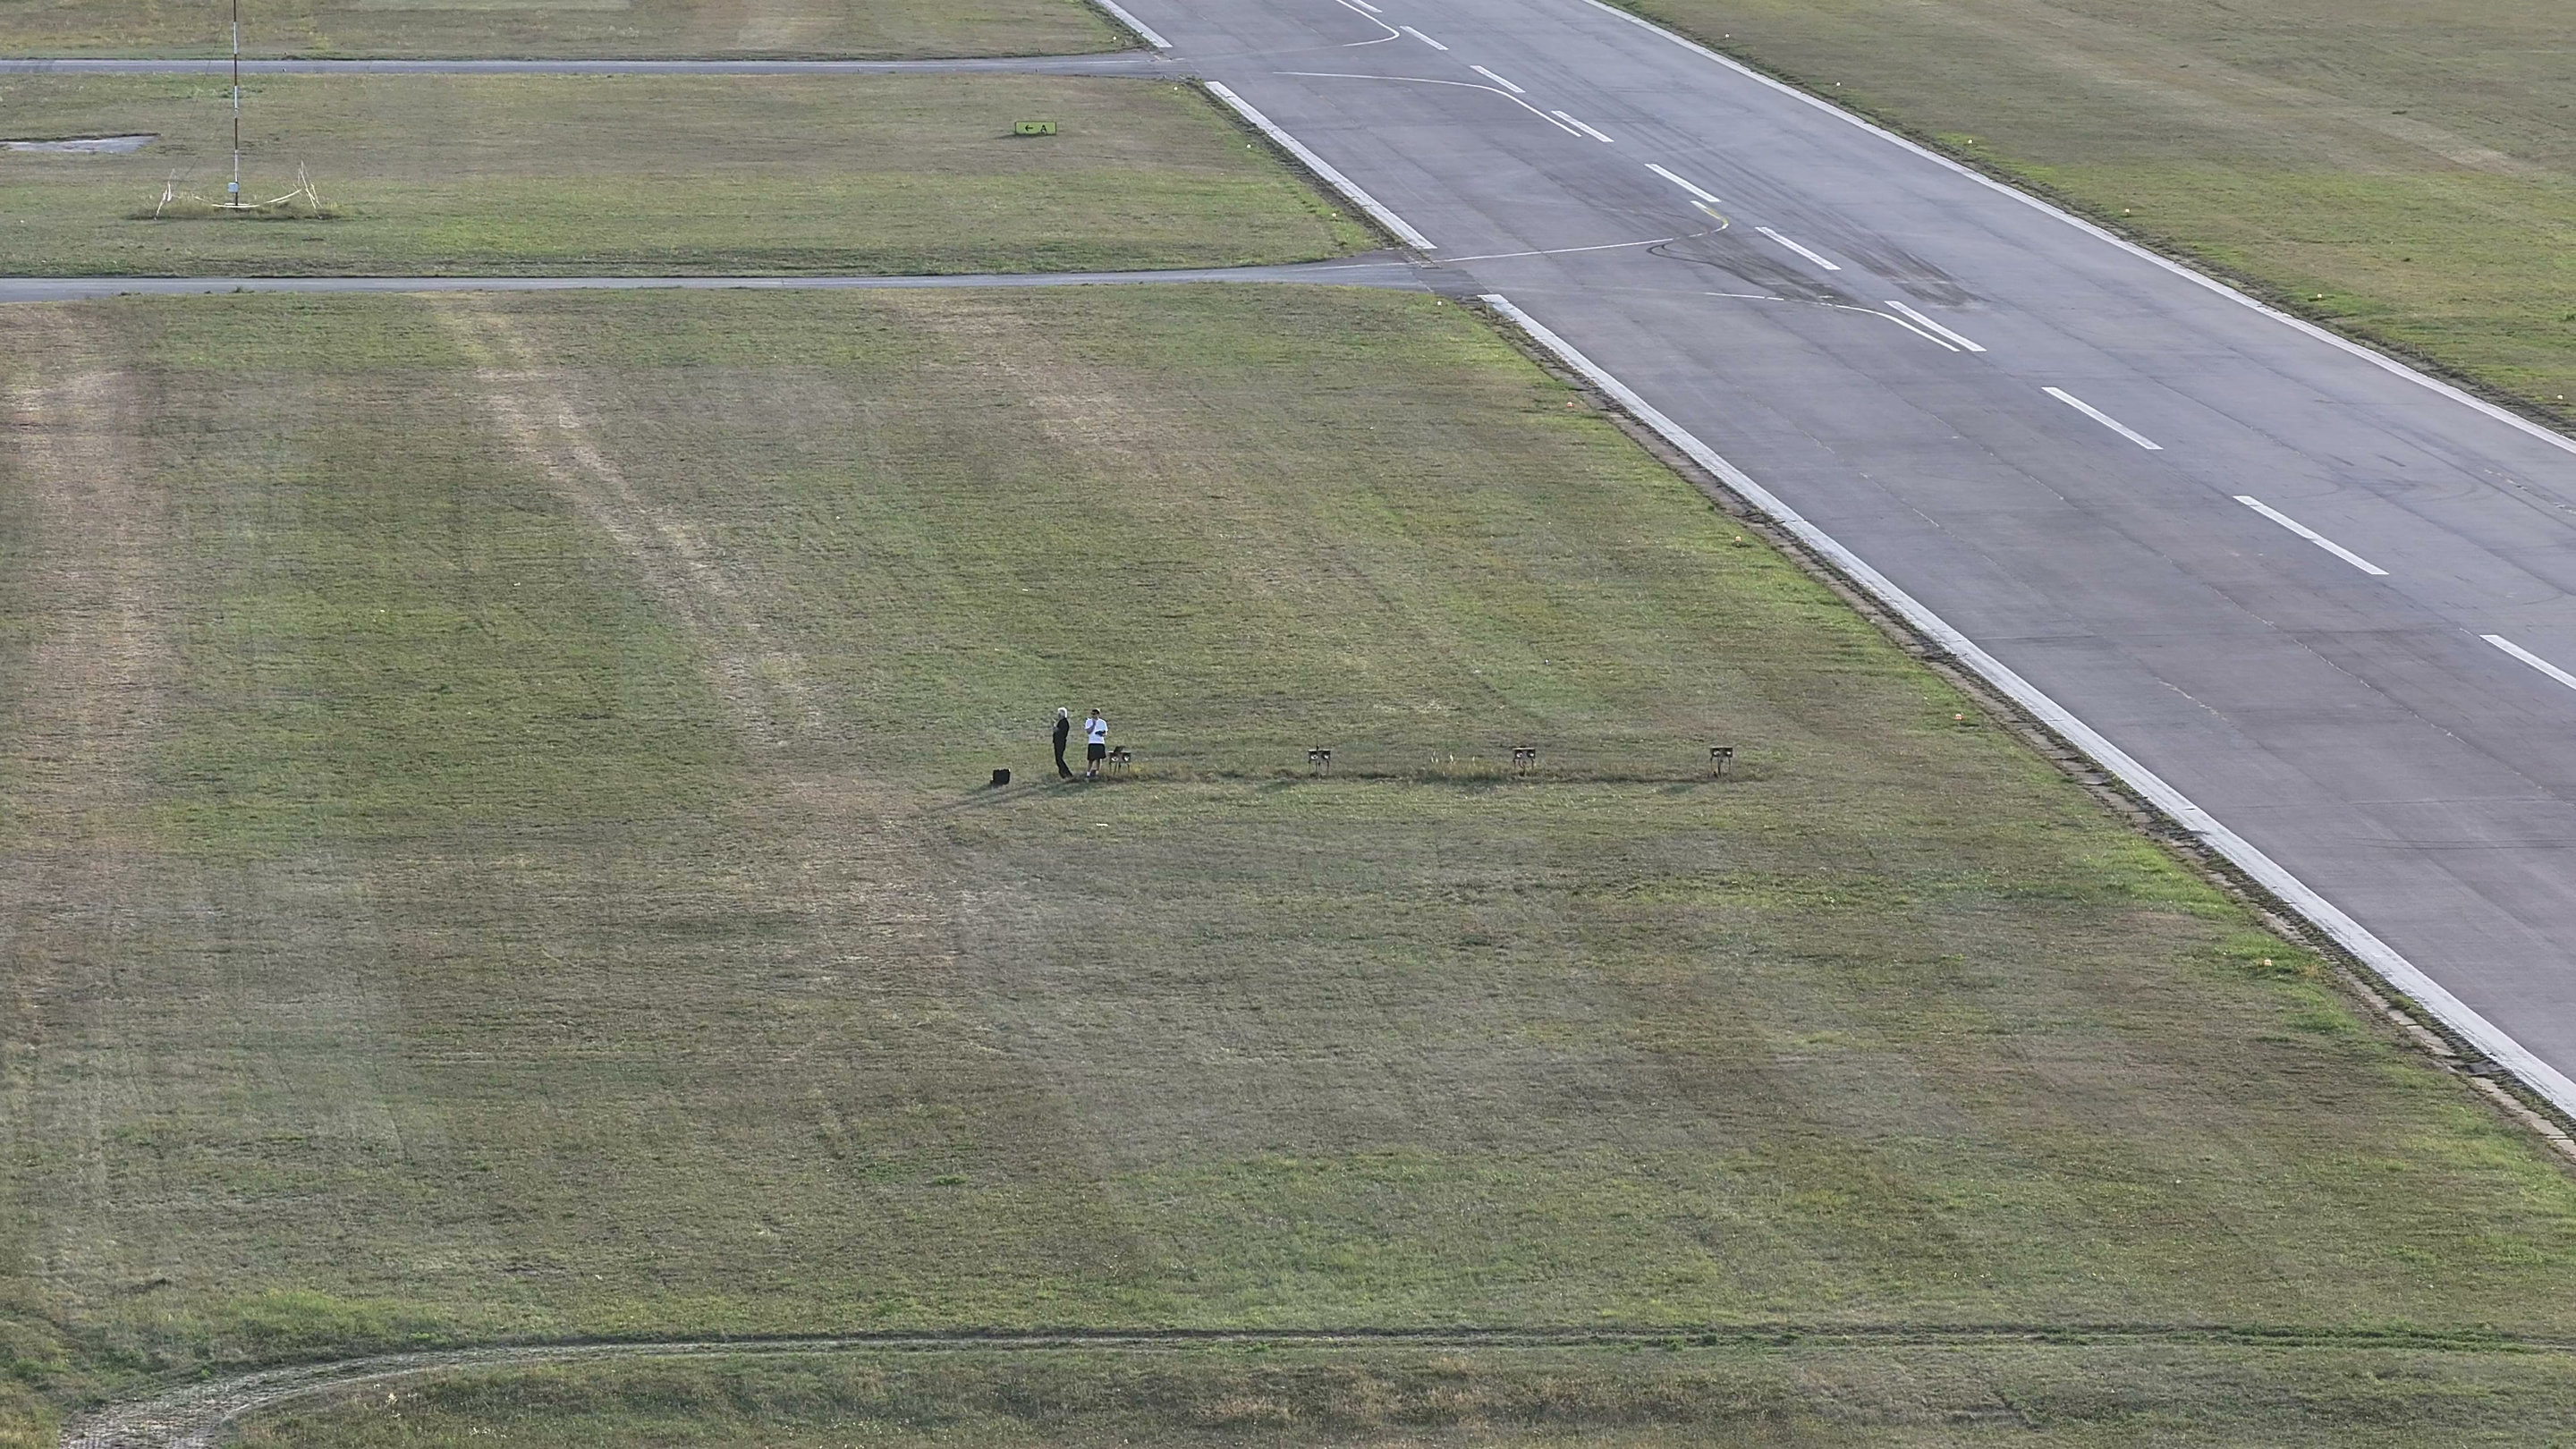
Image 4K d'un vol PAPI du 9 Sep 2026, réduite à 2880 px.
Cette page est destinée à la personne qui doit signer que la surface d’approche sur laquelle un équipage compte est dégagée, et qui sait que le dernier relevé est un état des lieux du jour où il a été effectué. Elle convient à l’exploitant qui clôture des travaux près de l’approche, au gestionnaire d’un aérodrome régional avec des zones boisées sous la pente de descente, et à l’aérodrome qui vient de réorienter son PAPI et a déplacé le plan avec lui.
Deux éléments logiciels sont construits et un est en développement, et chacun a un état que vous pouvez vérifier. Aucun d’entre eux n’est encore vendu en tant que service.
Les obstacles du registre sont testés par rapport à la surface d'approche de l'Annexe 14, et une pénétration apparaît comme un avertissement lors de la planification du vol. Il s'agit de la surface d'approche, pas de la surface de protection contre les obstacles du PAPI.
Chaque obstacle a un polygone, un type, une hauteur au-dessus du sol et des hauteurs MSL et ellipsoïde (HAE), saisies manuellement, importées depuis OpenAIP ou amorcées à partir de l'eAIP slovaque. Le registre s'exporte sur la fiche de données de l'aérodrome au format JSON, CSV ou PDF, et le KML de planification de vol peut inclure les obstacles sous forme de polygones d'interdiction de vol.
Une vérification par rapport à la propre surface de protection contre les obstacles du PAPI, avec une ligne de visée survolée pour les objets qu'aucun registre ne contient, est en cours de développement. Elle n'est pas disponible aujourd'hui.
Une vérification complète teste la même surface deux fois, une fois par rapport à vos données de relevé et une fois par rapport à ce que la caméra voit. La première moitié existe aujourd'hui pour la surface d'approche.
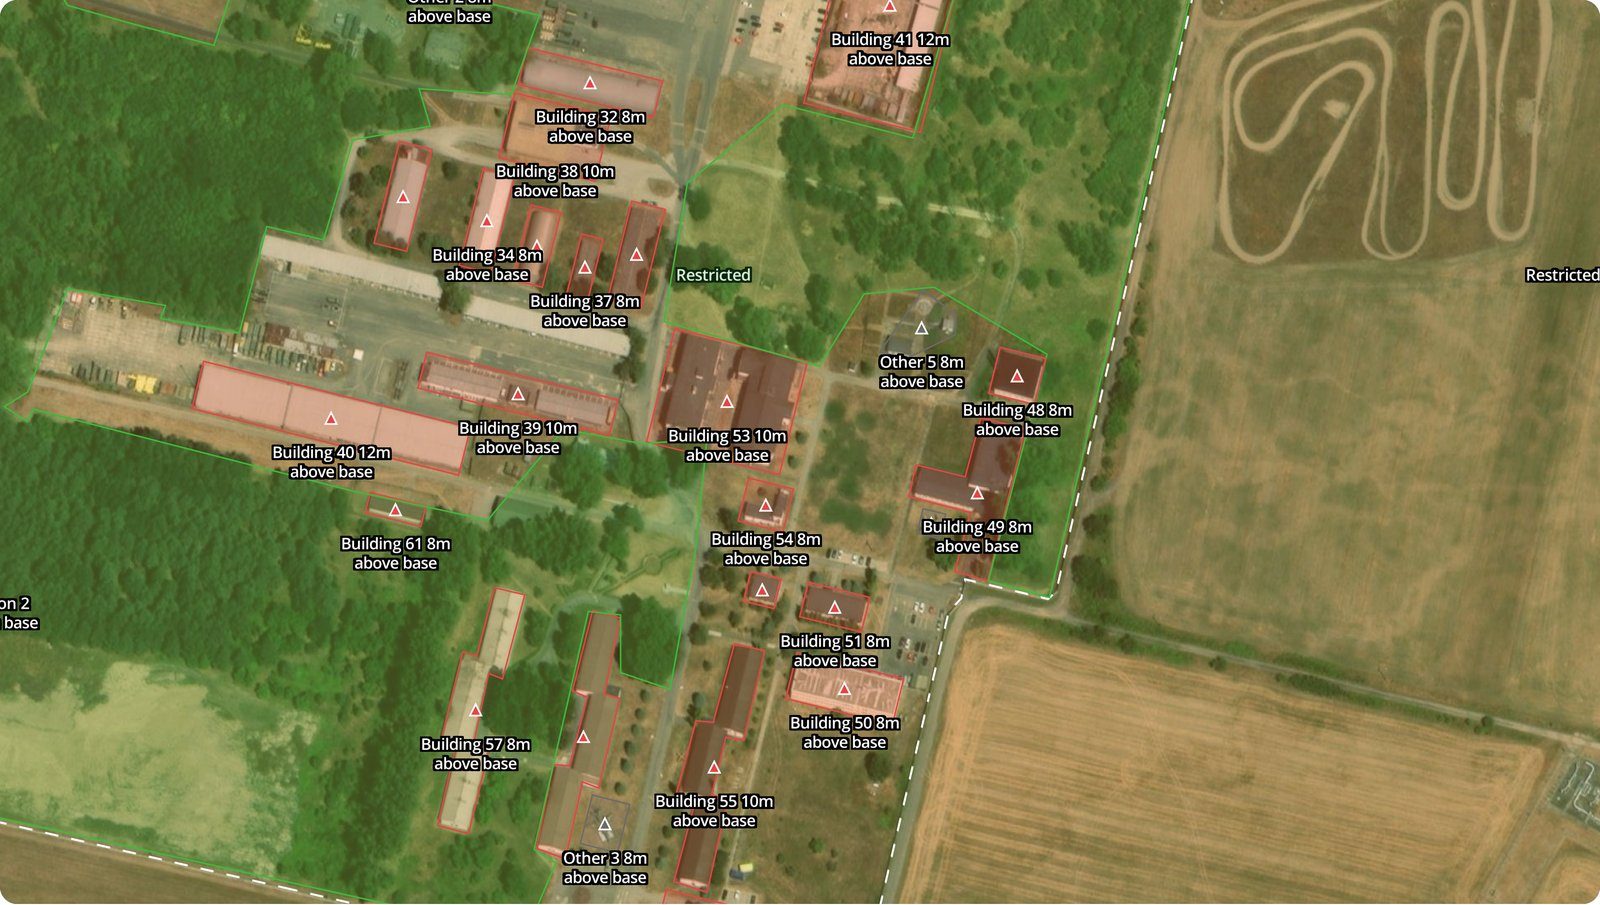
Une surface de protection est construite pour la direction de la piste à partir de sa propre géométrie : où la surface commence par rapport au seuil, quelle est la largeur de son bord intérieur, et à quelle vitesse elle diverge vers l'extérieur, en utilisant les valeurs de l'Annexe 14 de l'OACI lorsque l'aérodrome n'a pas publié les siennes. Chaque obstacle enregistré est ensuite testé par rapport à ce solide : son empreinte se trouve-t-elle à l'intérieur de la surface, et son sommet traverse-t-il le plan au-dessus. Aujourd'hui, TarmacView fait cela pour la surface d'approche de l'Annexe 14 et affiche le résultat sous forme d'avertissement dans la planification de vol. La construction de la surface de protection du PAPI à partir de l'angle de réglage est en développement.
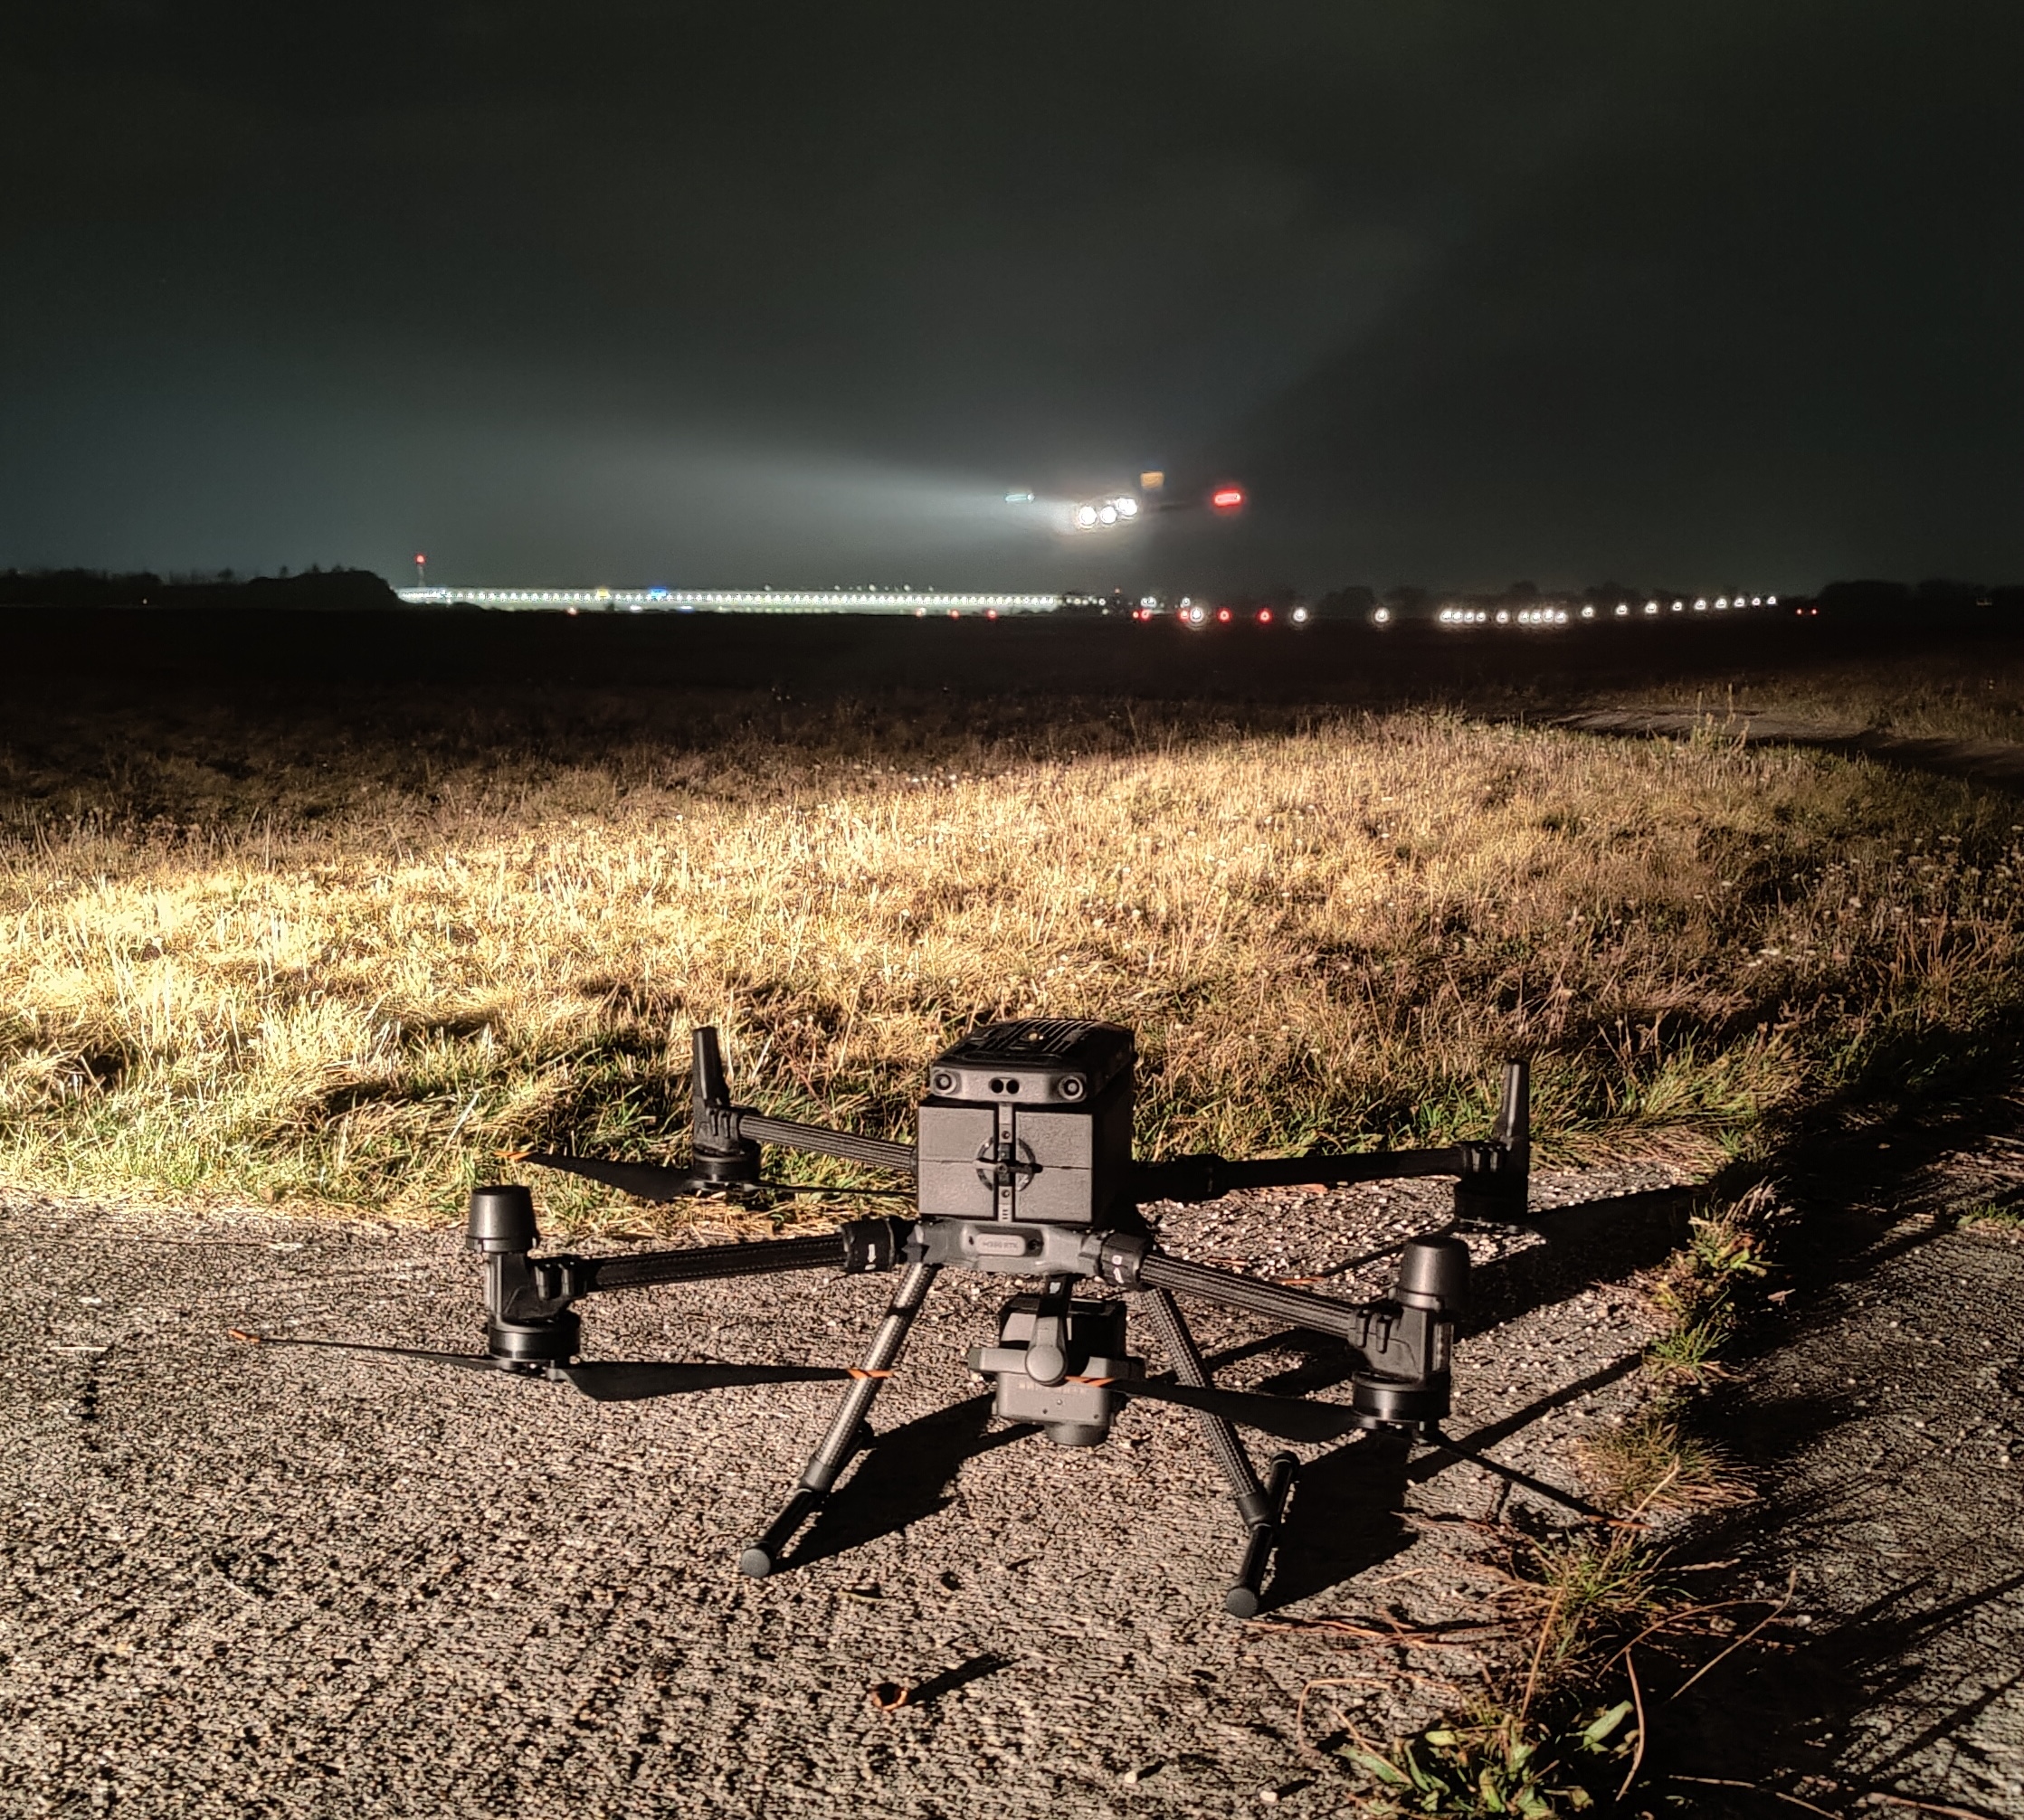
Les données de relevé deviennent obsolètes, c'est toute la raison d'être d'un vol. L'arc est survolé à l'altitude que le plan atteint à ce rayon, la caméra verrouillée sur un point sûr sur le prolongement de l'axe qui se trouve sur le même plan. Cela fait de la ligne de visée un échantillon physique de la surface : tout ce qui la traverse passe devant la caméra plutôt que d'être déduit d'un tableur. Le survol de ceci pour les obstacles est en développement et n'est pas disponible aujourd'hui.
Chaque élément avec l'état dans lequel il se trouve aujourd'hui, et les valeurs standard qu'une vérification de la surface de protection du PAPI utiliserait.
Obstacles enregistrés testés par rapport à la surface d'approche de l'Annexe 14 et affichés comme avertissement dans la planification de vol. Pas un rapport.
Par obstacle, un polygone, un type, une hauteur au-dessus du sol et des hauteurs MSL et ellipsoïde (HAE), exporté sur la fiche de données de l'aérodrome au format JSON, CSV ou PDF.
Aucun objet ne traverse la surface de protection contre les obstacles pour la direction de la piste, testé par rapport au registre et sur une ligne de visée survolée.
Le plan sur lequel une vérification de la surface de protection du PAPI est effectuée, tiré d'une valeur publiée ou dérivé de la pente de descente publiée.
Décalage de l'origine par rapport au seuil, largeur du bord intérieur et divergence vers l'extérieur de la surface de protection du PAPI.
Un arc survolé balayerait le secteur de part et d'autre de l'axe de piste plutôt que d'échantillonner la seule ligne centrale.
Non disponible. Les hauteurs des objets sont les valeurs enregistrées et ne sont pas mesurées à partir de l'imagerie drone.
Les extrémités de piste, les positions des seuils, la pente de descente publiée et les données du PAPI sont entrées dans TarmacView, avec le registre d'obstacles s'il existe. Le résultat est la géométrie à partir de laquelle les surfaces sont construites.
Les obstacles sont saisis manuellement, importés depuis OpenAIP ou amorcés à partir de l'eAIP slovaque, chacun avec un polygone, un type, une hauteur au-dessus du sol et des hauteurs MSL et ellipsoïde.
Lors de la planification de vol, chaque obstacle enregistré est testé par rapport à la surface d'approche de l'Annexe 14. Le résultat est un avertissement pour chacun de ceux qui pénètrent.
La fiche de données de l'aérodrome contient le registre au format JSON, CSV ou PDF, et le KML de planification de vol peut inclure les obstacles sous forme de polygones d'interdiction de vol.
La construction de la surface de protection contre les obstacles du PAPI à partir de l'angle de réglage et le test du registre par rapport à celle-ci sont en développement. Ce n'est pas disponible aujourd'hui.
Le survol d'un arc sur le plan avec la caméra verrouillée sur un point qui se trouve également sur celui-ci, pour trouver ce qu'aucun registre ne contient, est en développement. Ce n'est pas disponible aujourd'hui.
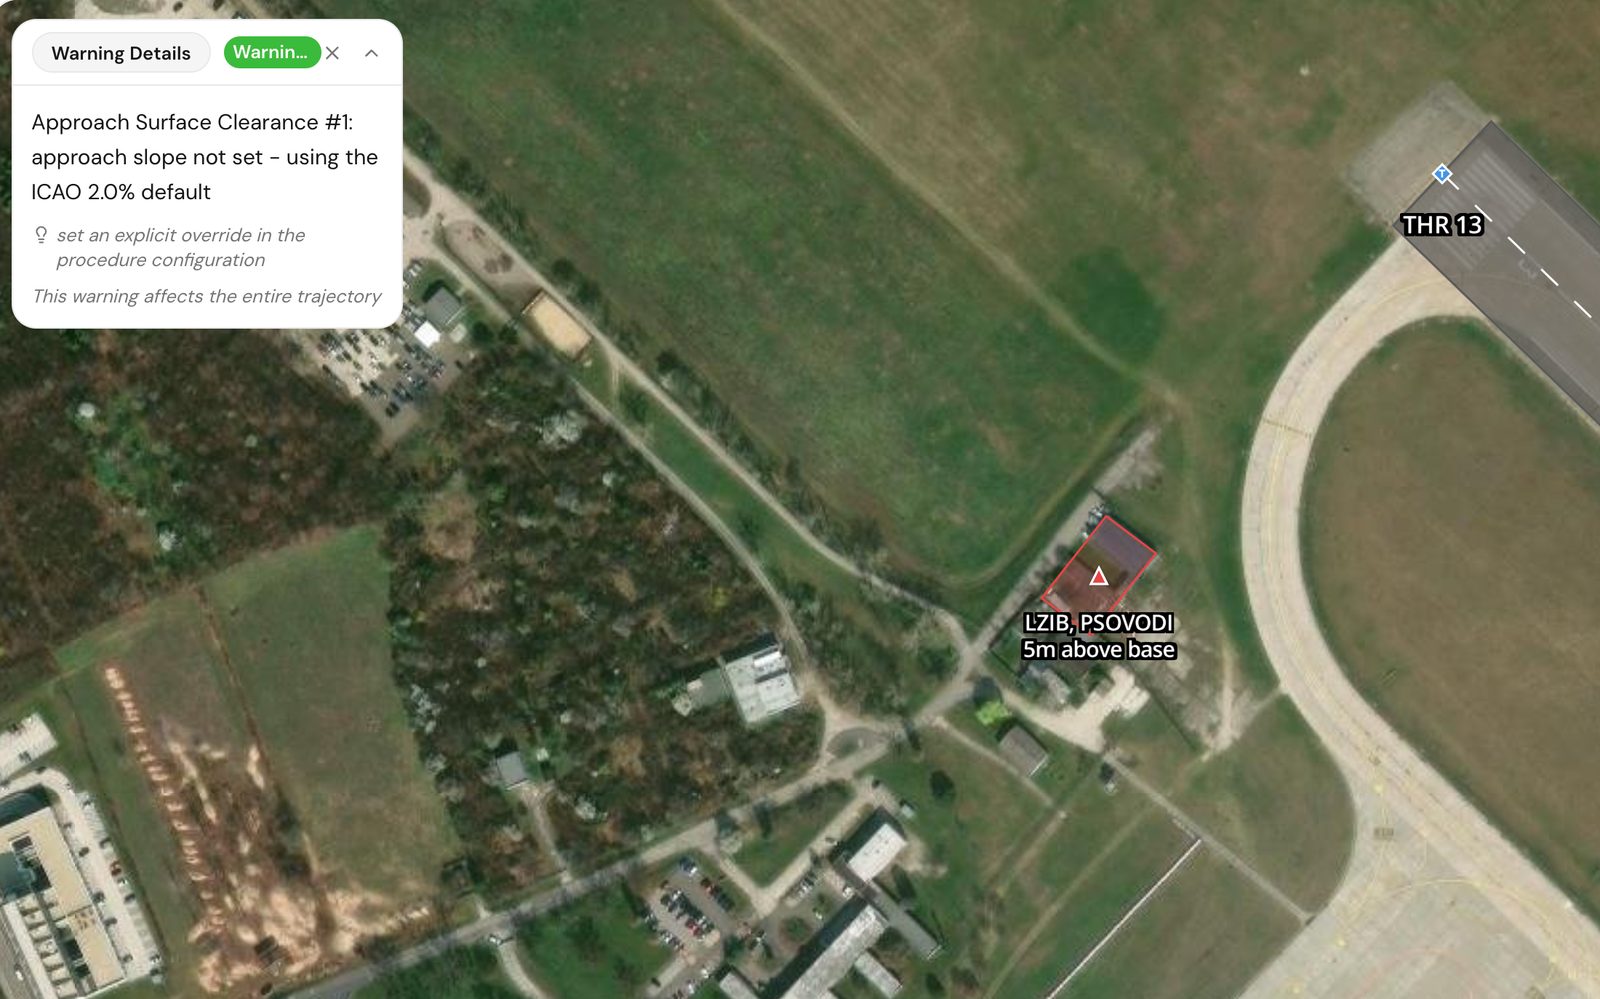
Avertissement de franchissement de la surface d'approche à côté de la piste et des obstacles enregistrés
Une surface de protection est un objet géométrique, et la manière honnête de la vérifier est de la construire exactement, puis de tester les choses par rapport à elle. La surface pour un indicateur visuel de pente d’approche de précision commence près du seuil avec une largeur définie, diverge vers l’extérieur à un taux fixe et monte selon un angle légèrement inférieur à la pente de descente sur laquelle les unités sont réglées. L’Annexe 14 donne les dimensions par type de piste et code, et l’aérodrome peut avoir publié les siennes. Une vérification complète construit le plan à partir de ces chiffres et de la géométrie propre de la piste, et teste chaque objet du registre d’obstacles par rapport à celui-ci sous forme de calcul. Tout ce qui pénètre ou se trouve à l’intérieur d’une marge est un candidat. Aujourd’hui, ce calcul existe pour la surface d’approche et apparaît comme un avertissement dans la planification de vol. La version pour la surface de protection du PAPI est en développement.
Dans une vérification complète, le vol est ce qui transforme le calcul en preuve. Le registre contient ce qui a été relevé le jour où il a été relevé et rien d’autre, et la marge de franchissement d’obstacles est perdue à cause des choses qu’il ne contient pas : une saison de croissance, un mât qui n’a pas été notifié, une grue sur un permis qui a expiré. L’arc est survolé à la hauteur que le plan atteint à ce rayon, la caméra visant un point sur le prolongement de l’axe qui se trouve également sur le plan, de sorte que la ligne de visée elle-même se trouve dans la surface. Tout ce qui traverse la surface entre les deux passe devant la caméra. C’est un échantillon physique du plan, pas une inférence à partir d’un tableur. La moitié survolée est en développement.
Aujourd’hui, les hauteurs dans le registre sont les valeurs saisies, importées ou amorcées, pas des hauteurs mesurées à partir de l’imagerie drone, donc l’avertissement n’est aussi bon que le registre.
La vérification ne couvre pas non plus le reste des surfaces de limitation d’obstacles autour de l’aérodrome, les surfaces de montée au décollage, transitionnelle, horizontale intérieure et conique qui s’étendent sur des kilomètres. Une évaluation de l’ensemble de l’aérodrome est en développement.
Trois choses peuvent dégrader le résultat, et chacune a un responsable.
Une ligne de visée survolée, une fois disponible, doit être lue sur plus de deux kilomètres d'approche, donc la brume, les précipitations et un soleil bas sur l'axe empêcheraient la capture, et un vent supérieur à la limite du drone empêcherait l'arc. Cela n'affecte pas l'avertissement dans la planification de vol.
La surface a besoin de la pente de descente publiée, des données de seuil et du PAPI, car un plan construit sur le mauvais angle teste le mauvais volume. La coordination avec la tour et l'autorisation pour les terrains en dehors des limites de l'aérodrome incombent également à l'exploitant de l'aérodrome.
Une déclaration de dégagement n'est aussi bonne que la surface contre laquelle elle a été faite. L'avertissement de surface d'approche utilise les dimensions de l'Annexe 14. Une vérification de la surface de protection du PAPI utiliserait les dimensions ou la pente publiées de l'aérodrome là où elles existent, et dirait lesquelles elle a utilisées.
Le relevé OLS est en développement actif et n’est pas encore proposé. Le registre dans deux références altimétriques, les exportations de fiches…
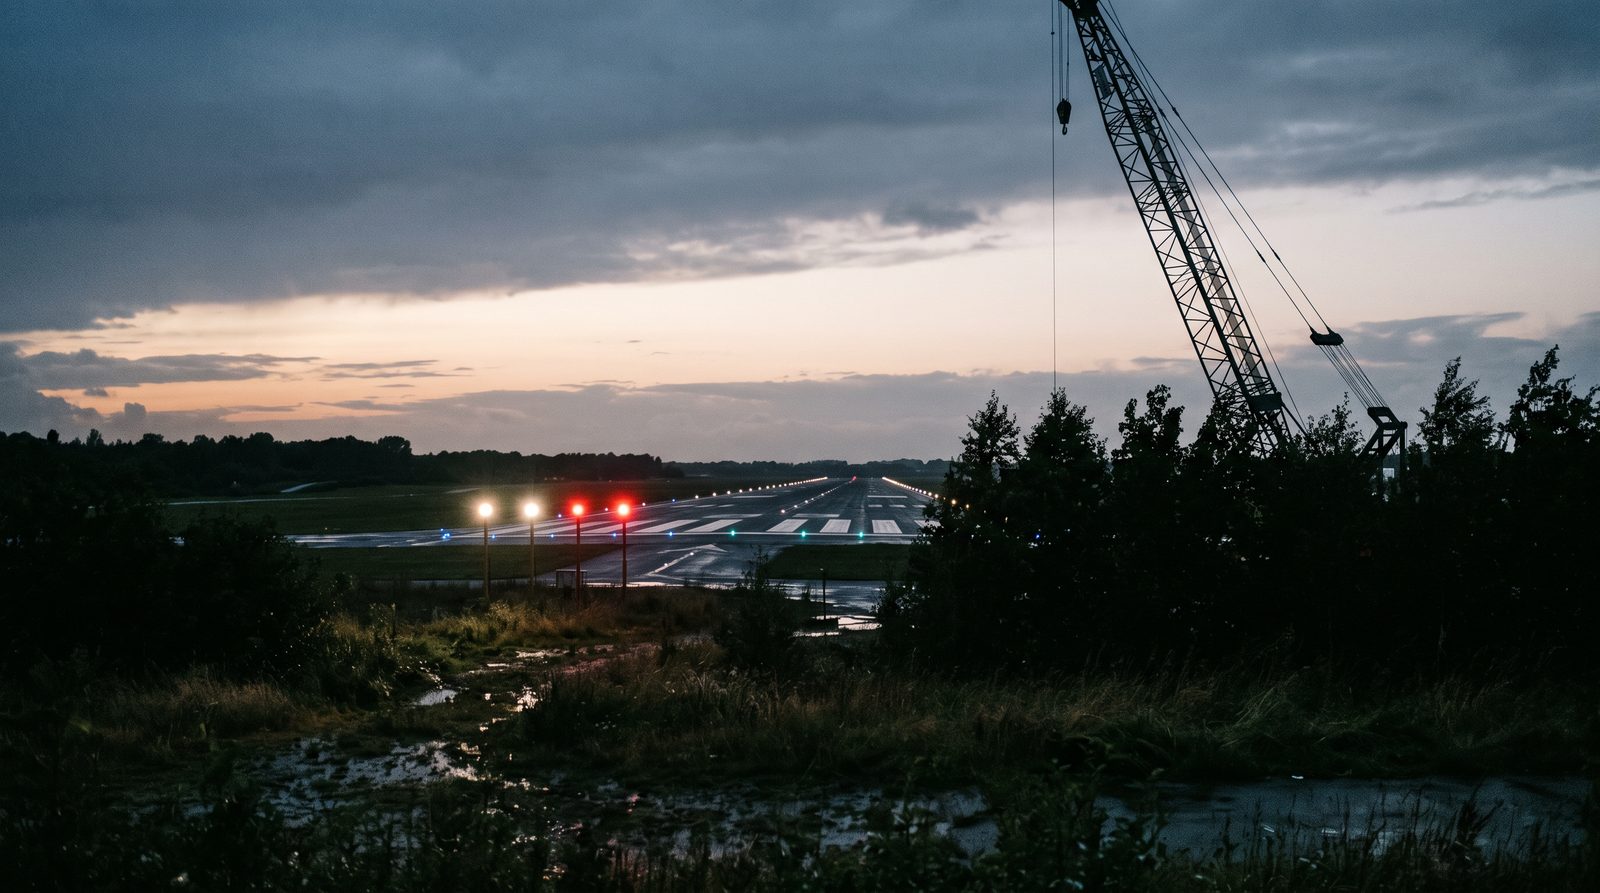
Comment un aérodrome démontre que son approche PAPI est dégagée après des travaux ou une pousse d'arbres. Le contrôle propre de TarmacView est en…
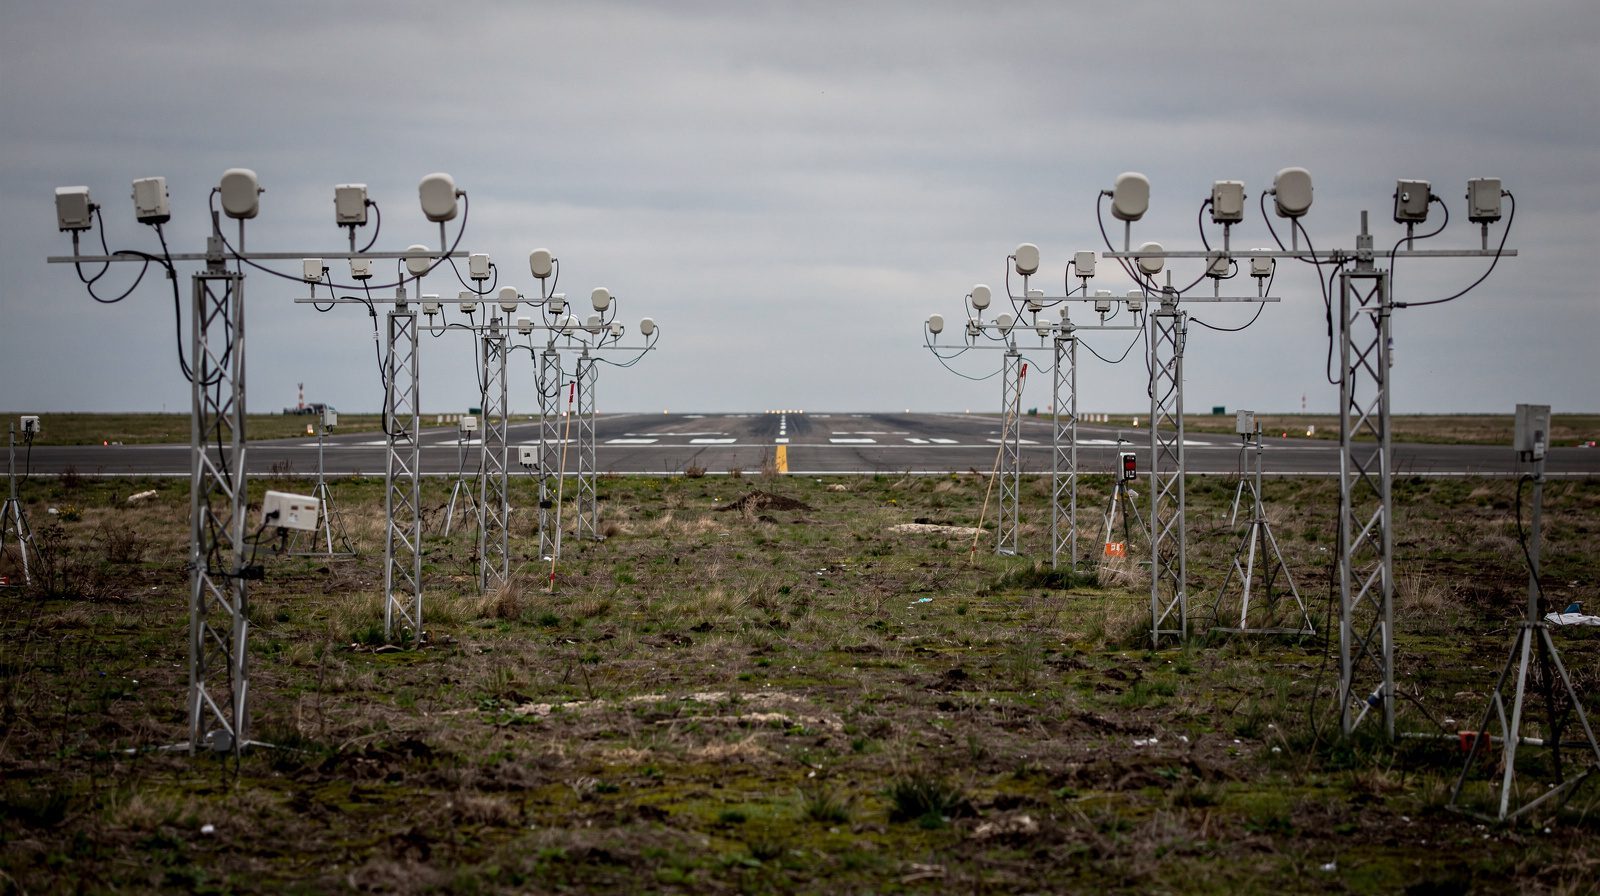
Relevé par drone des feux non aéronautiques au sol près d'un aérodrome, en cours de développement actif et pas encore proposé. La plateforme planifie…
La vérification de la marge de franchissement d'obstacles à l'approche est en cours de développement actif et n'est pas encore proposée. Si vous souhaitez la suivre ou l'essayer en avant-première sur votre aérodrome, parlez-nous de l'aérodrome, des extrémités de piste et de l'existence ou non d'un registre d'obstacles.
Consentement aux Cookies
Nous utilisons des cookies pour améliorer votre expérience de navigation et analyser notre trafic. Voir notre politique de confidentialité.