Détection de FOD par drone sur pistes, voies de circulation et aires de trafic
Détection de FOD par drone sur pistes, voies de circulation et aires de trafic, en cours de développement actif et pas encore proposée. La plateforme…
La chaussée se dégrade lentement puis tout d'un coup. Un passage en serpentin à basse altitude image la largeur totale d'une piste ou d'une voie de circulation à une résolution au sol connue, de sorte que la surface soit enregistrée alors que les problèmes relèvent encore de la maintenance plutôt que d'une fermeture.
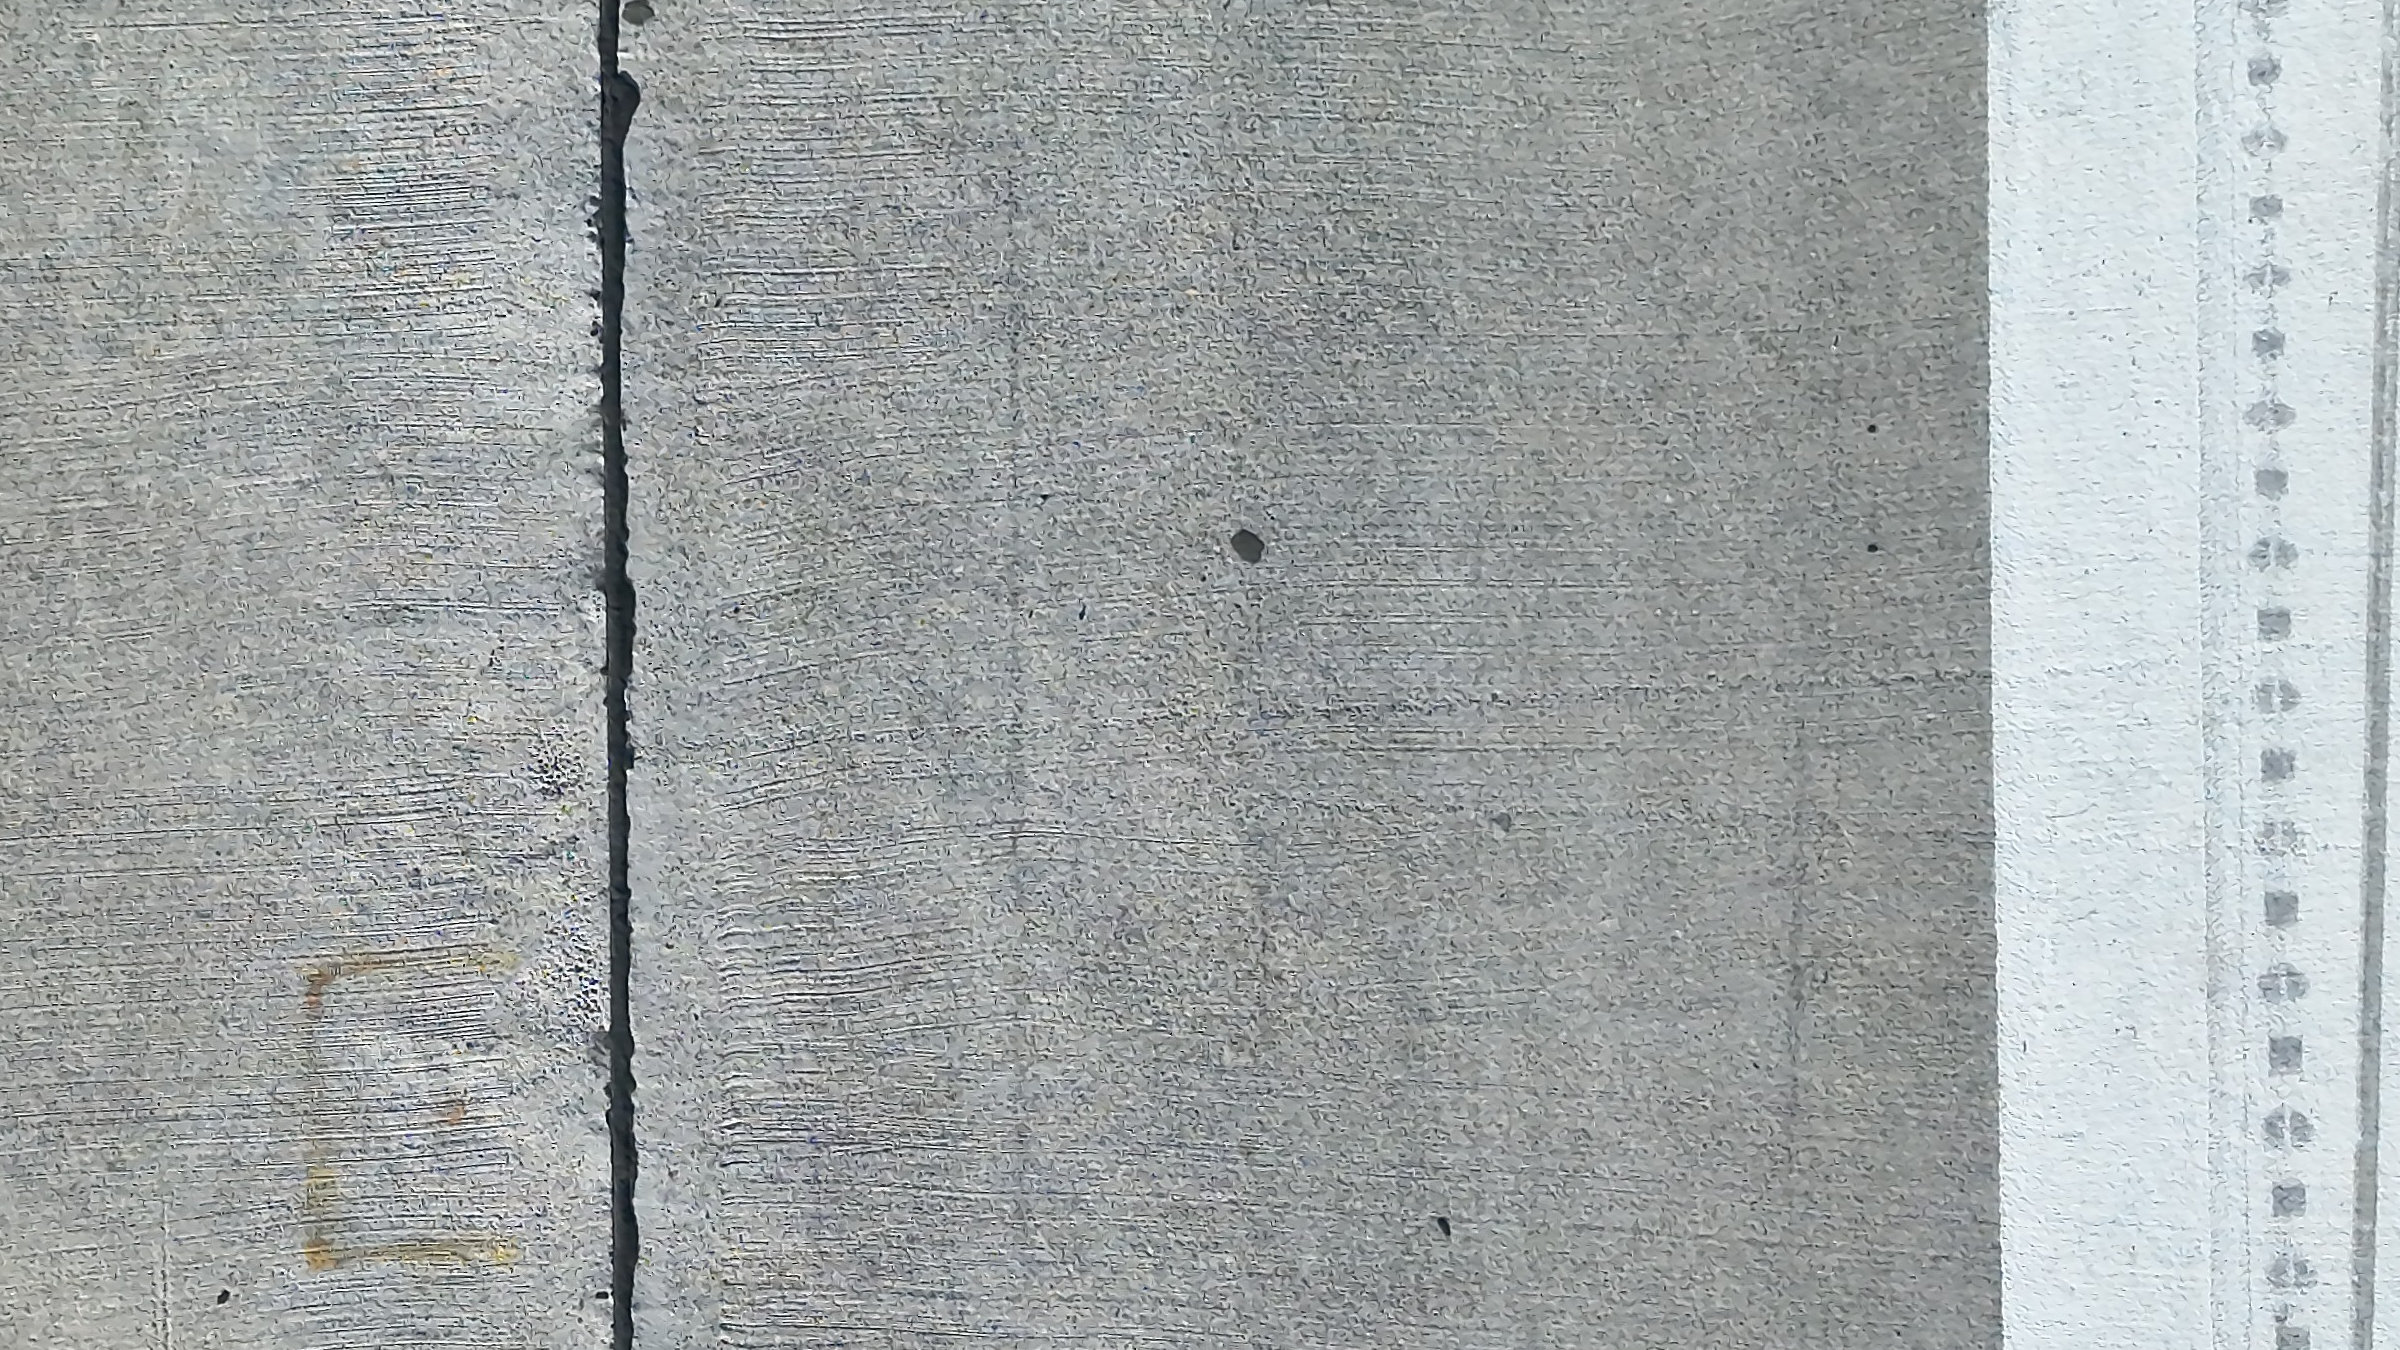
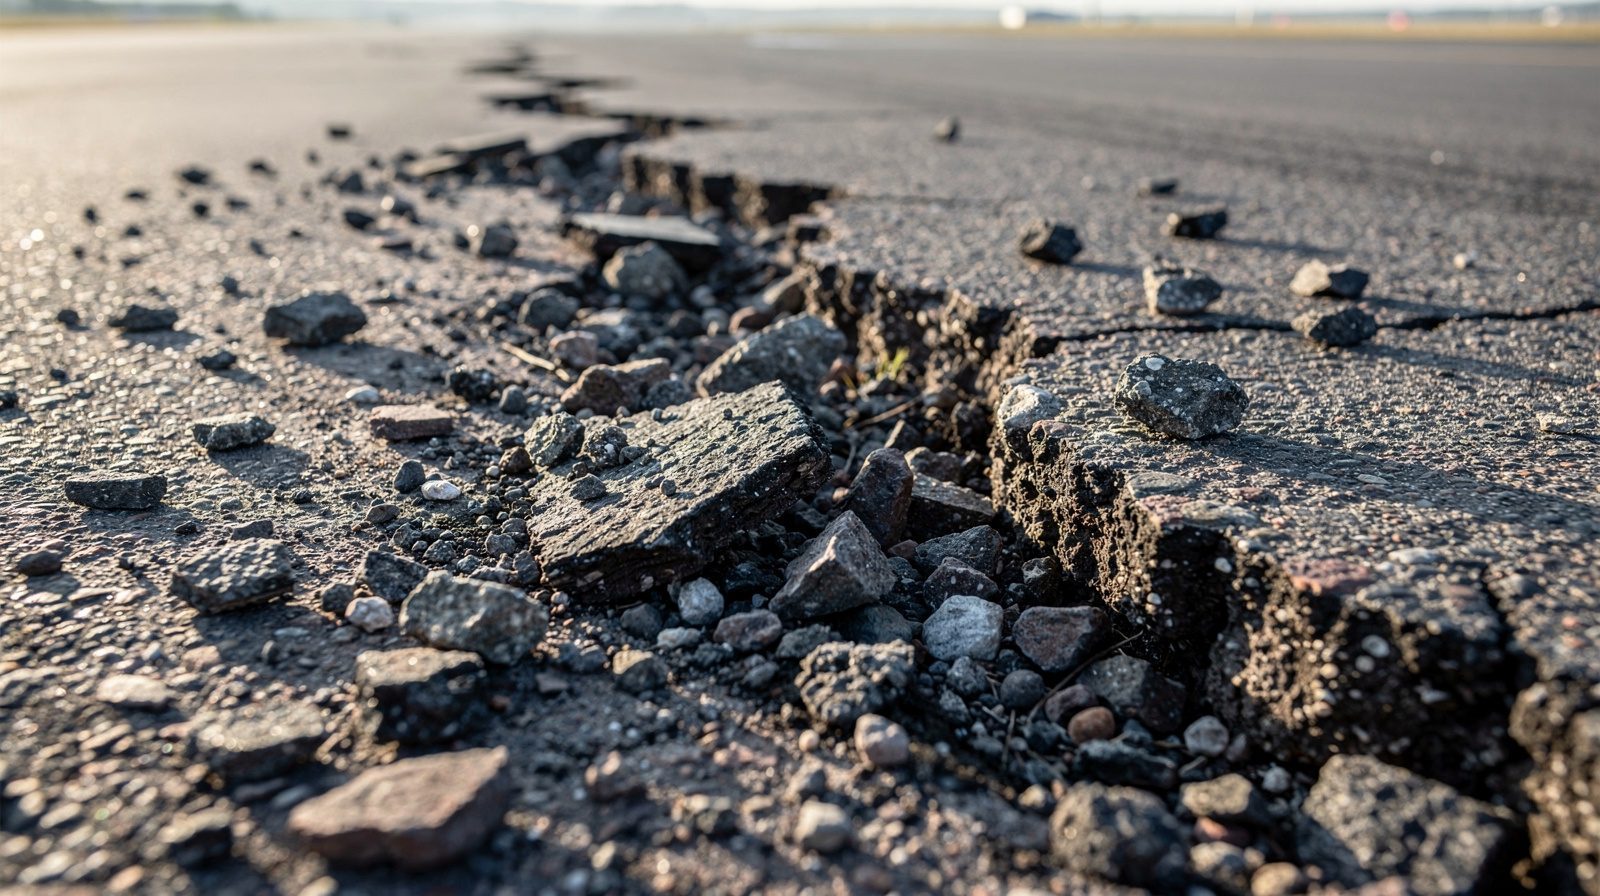
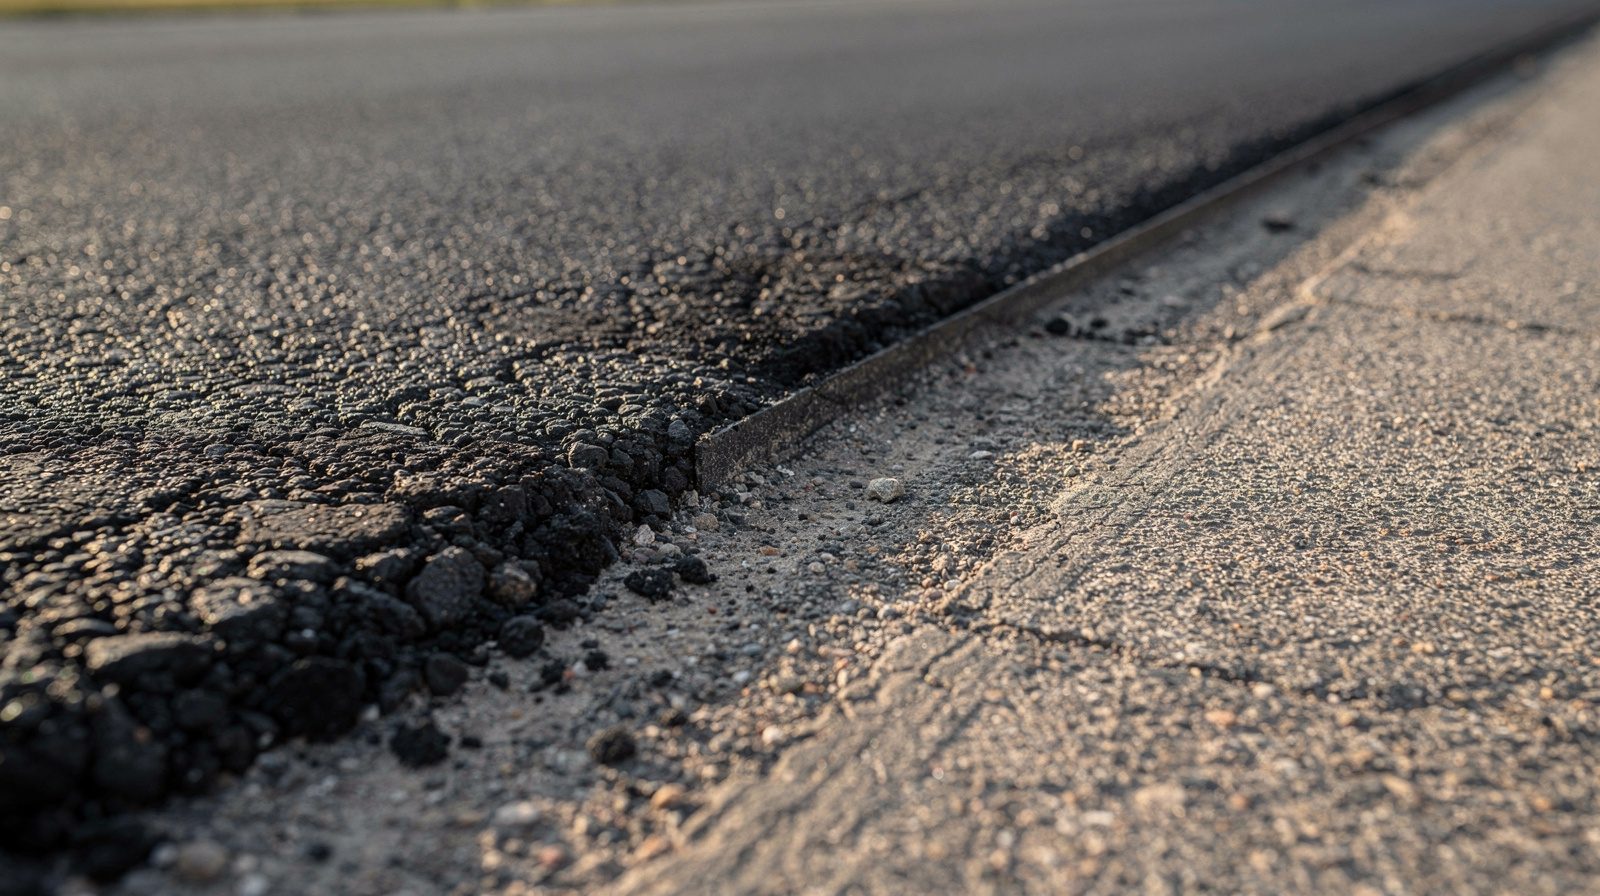
Chaque image ci-dessous provient d'une inspection que nous avons volée : images de drone, photos de terrain et écrans de l'application. Les crochets marquent ce que l'analyse lit.
Recadrage de l'image 0047 d'un scan de surface du 4 Sep 2026, en nadir, à partir de l'original 8064 × 6048 à 100 %.
Recadrage de l'image 0254 d'un scan de surface du 28 Sep 2026, en nadir, à partir de l'original 8064 × 6048 à 100 %.
Ce service est acheté par la personne qui parcourt la piste à pied et sait ce qu’une inspection à pied manque. Il convient au responsable de maintenance qui souhaite un enregistrement d’images complet de la surface à confronter à une inspection à pied, à l’ingénieur qui a besoin que l’étendue d’un rejointoiement ou d’un dégommage soit mesurée à partir des images avant que l’appel d’offres ne soit lancé, et à l’exploitant qui a besoin d’un enregistrement de la surface à une date donnée, avant travaux, après travaux ou après un incident.
Trois résultats sont ceux sur lesquels le service est jugé, et chacun a un état que vous pouvez vérifier à la livraison plutôt qu’une promesse à laquelle vous devez faire confiance.
Chaque partie de la surface scannée est couverte par le passage effectué, et aucune bande n'est imagée moins bien que les autres. Chaque image porte sa position, donc une équipe peut se rendre à un endroit dans les images plutôt que de le chercher.
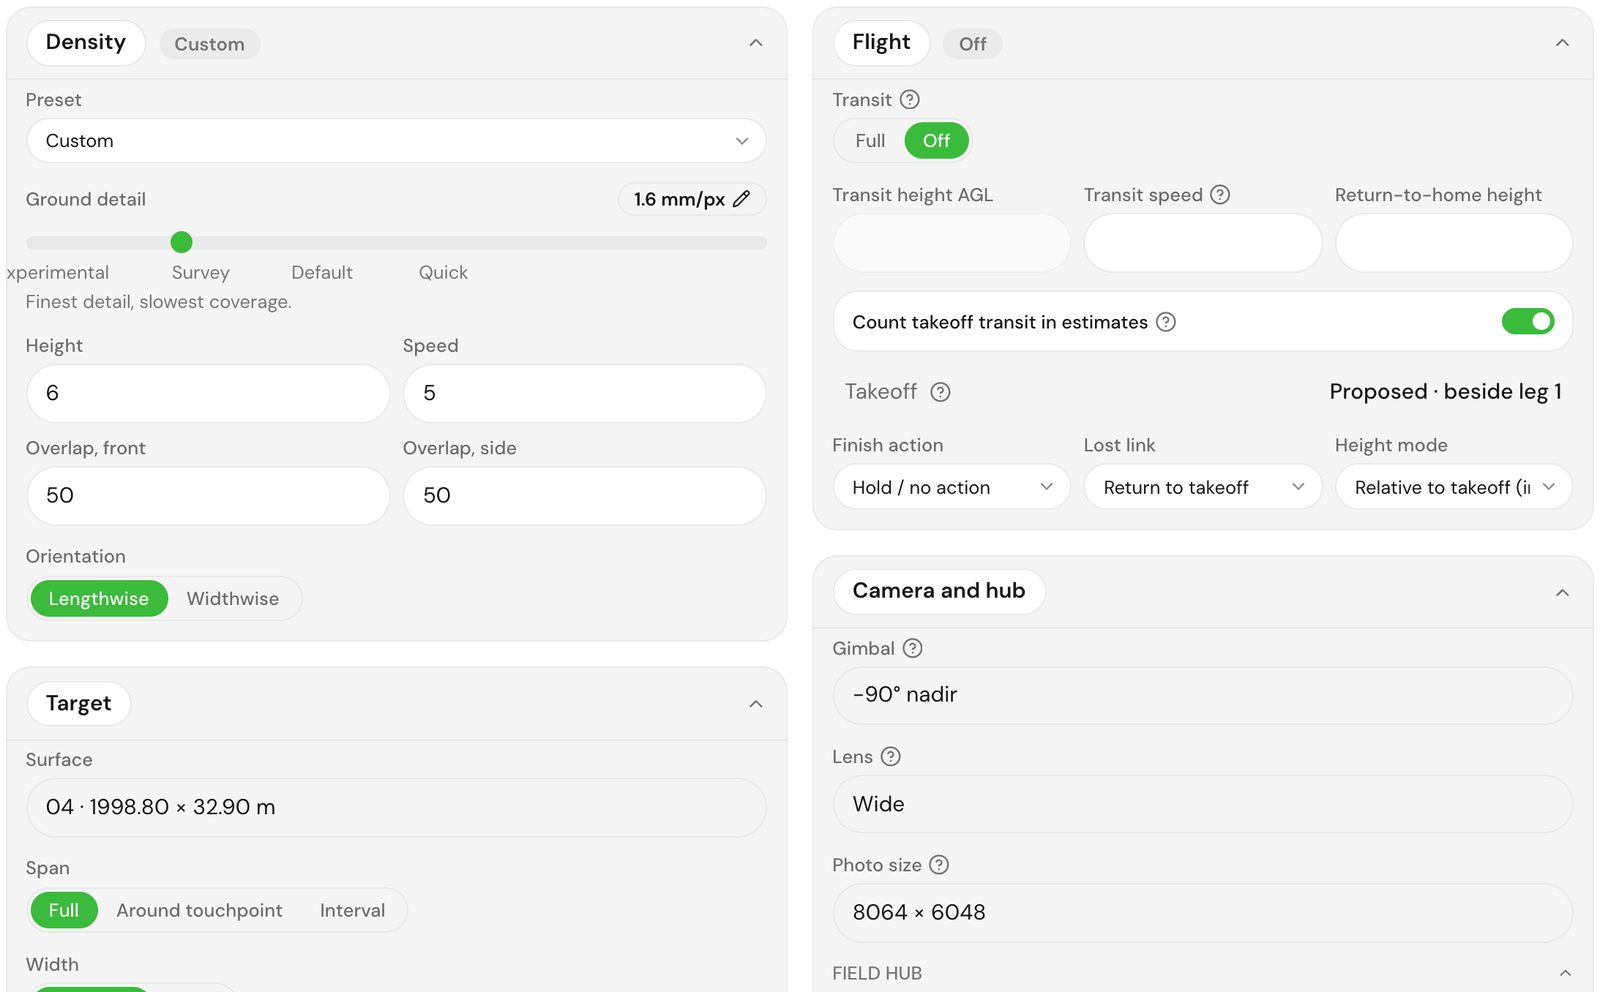
La surface est imagée à la résolution au sol et au recouvrement que le périmètre du pilote nomme, à partir d'un passage dont le nombre de passages et l'espacement des images ont été dérivés de la caméra avant le vol.
Les images sont géoréférencées et conservées, donc un scan répété de la même zone peut être mis en regard de celui-ci par votre ingénieur. Un rapport de comparaison entre scans n'est pas produit.
Un scan de chaussée ne vaut que ce que vaut sa bande la moins bien couverte. Donc le passage est dérivé de la caméra, pas d'une supposition.

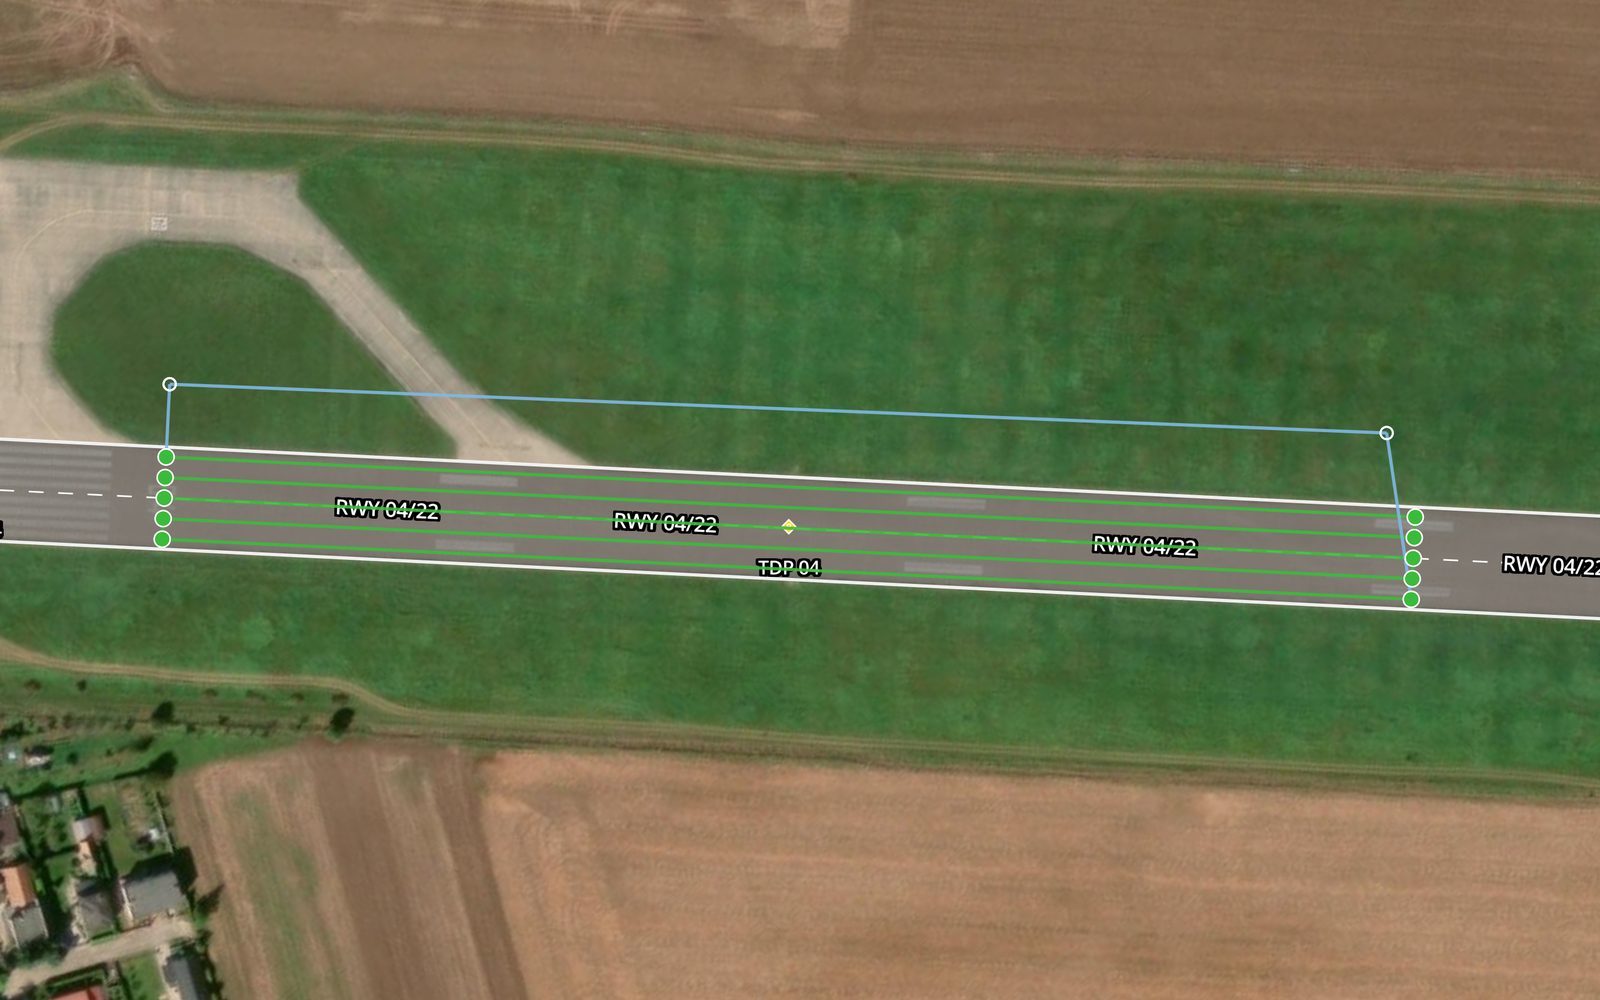
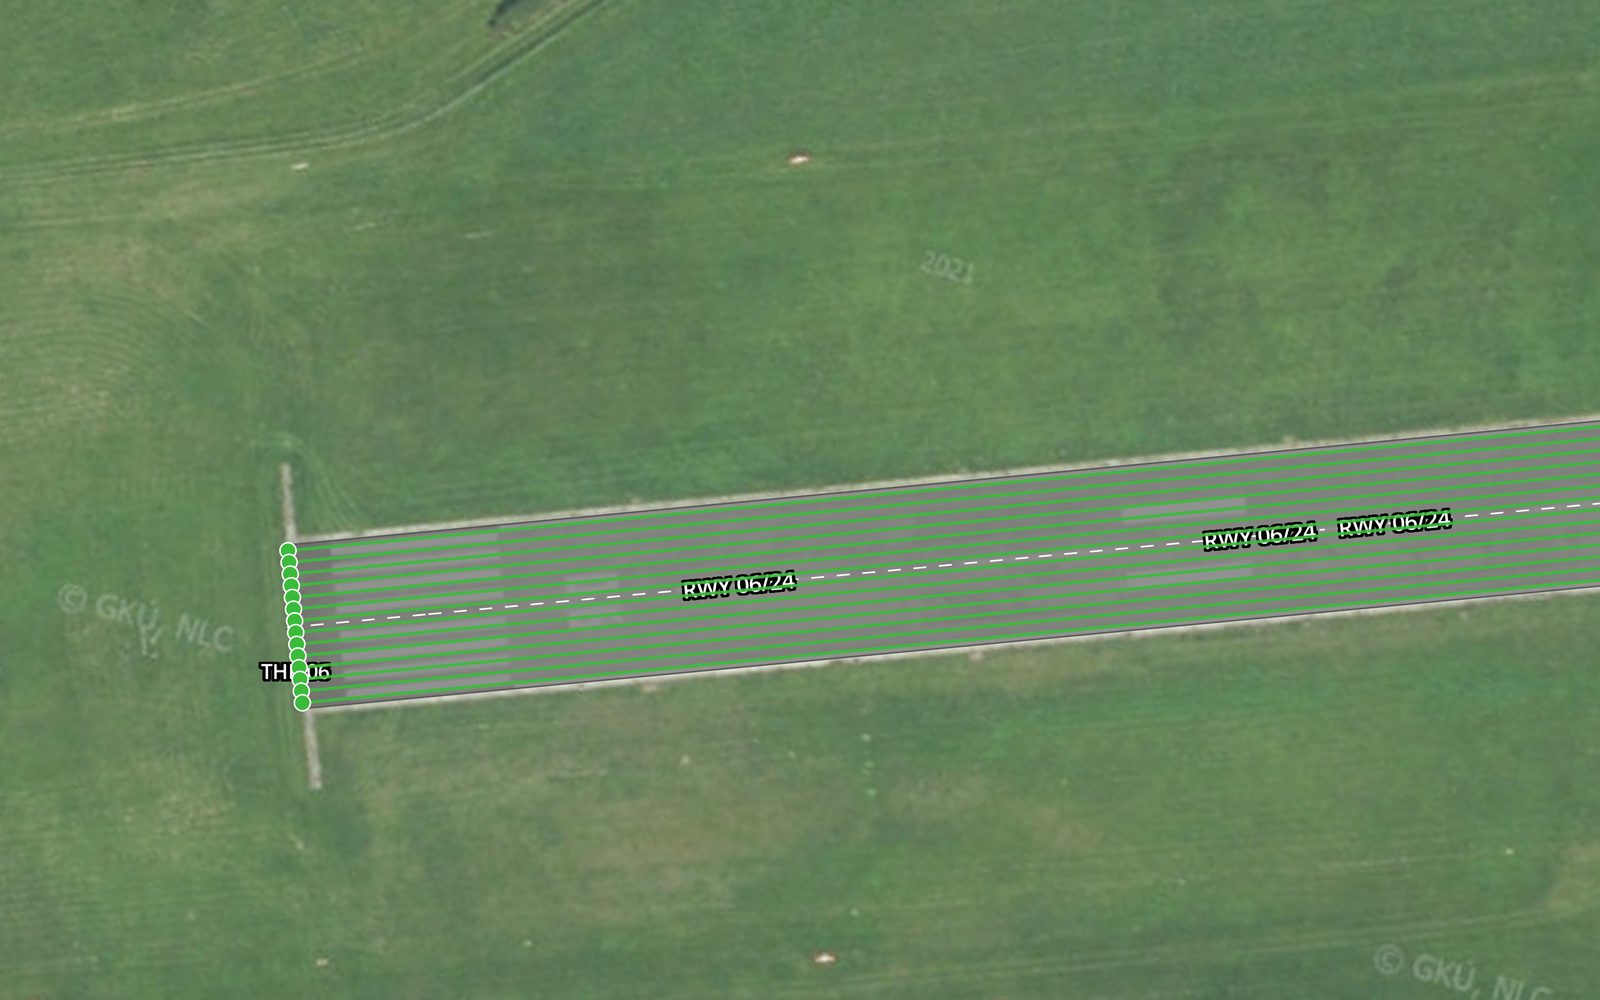
À partir de l'altitude de scan, de l'angle de la nacelle et du champ de vision de votre caméra, l'empreinte au sol par image est calculée, et à partir de là, le nombre de passages parallèles nécessaires pour couvrir la largeur de la surface au recouvrement que vous avez demandé. L'espacement avant entre les images découle de la même empreinte. La vitesse de vol est ensuite vérifiée par rapport à la cadence de la caméra en utilisant cet espacement, donc un scan à fort recouvrement ne peut jamais être effectué trop vite pour capturer réellement chaque image qu'il planifie. L'altitude suit le terrain, donc la hauteur commandée au-dessus de la chaussée se maintient même là où la surface s'abaisse.

Vous n'êtes pas limité aux surfaces entières. La fenêtre longitudinale peut être plafonnée ou rognée aux deux extrémités et mesurée depuis chaque extrémité de piste, donc revérifier les 600 premiers mètres depuis un seuil est un réglage. La bande transversale de la surface peut être réduite à un seul côté, ce qui permet de scanner un accotement ou la moitié d'une large aire de trafic sans survoler le reste. Les passages peuvent être disposés le long de la surface ou en travers. Ce passage satisfait également à l'exigence d'aides visuelles de survoler toute la longueur de la piste à basse altitude, donc le scan de chaussée et la vérification des balises et des obstacles proviennent d'une seule sortie.
Les images localisées sur la surface, afin que le prochain relevé se compare à celui-ci plutôt que de recommencer.
La surface totale scannée à la résolution au sol et au recouvrement indiqués, chaque image avec sa position.
La résolution de vol, le recouvrement, le nombre de passages et l'espacement des images, indiqués dans le rapport.
Gardées afin qu'un constat contesté puisse être réexaminé et qu'un relevé puisse être réexécuté sur un modèle plus récent, ce qui est manuel aujourd'hui.
Un modèle de classe, fissure ou pas fissure, exécuté sur l'orthomosaïque sur une machine GPU séparée.
Les règles transforment les fissures détectées en codes 41 (peau de crocodile), 43 (fissuration en blocs), 48 (fissuration longitudinale et transversale) sur enrobé, et 63 (fissuration linéaire) sur béton. Aucune autre dégradation n'est classifiée.
Le passage à basse altitude le long de toute la piste confirme également que le contact visuel avec les éléments de la piste n'est pas obstrué.
Chaque image porte une position relevée, donc les scans répétés de la même zone peuvent être alignés.
Non inclus. Aucun autre type de dégradation n'est détecté. La reconnaissance de l'herbe, des réparations et des débris est en développement, faute de données d'entraînement.
Vous nommez les surfaces, ou la partie d'une surface, et la question à laquelle le scan doit répondre. Nous transformons la question en une résolution au sol et un recouvrement, convenons de la manière dont les images sont remises et de qui est informé le jour même si l'équipe voit un danger. Le résultat est un périmètre de pilote qui indique la résolution à laquelle le scan sera effectué.
Les passages sont calculés à partir de la géométrie de la surface, de la résolution et de l'optique de la caméra : hauteur de vol, nombre de passages, espacement des images et vitesse en découlent tous. Le profil de hauteur suit le terrain. Le résultat est une mission validée et une demande de fenêtre de capture à votre tour.
Effectué entre les mouvements d'aéronefs, environ une heure de vol par kilomètre d'une piste de 45 m de large, plus les changements de batterie. Chaque image porte sa position RTK, à environ ±1 cm. Si un mouvement interrompt un passage, le passage reprend là où il s'est arrêté. Si la météo ferme la fenêtre, la mission est revolée inchangée plutôt que reconstruite.
Les images sont assemblées en une orthomosaïque et passées dans le modèle de fissures sur une machine GPU séparée, et les règles codent les fissures selon les catégories ASTM D5340 41, 43, 48 et 63. Cette étape est proche d'un premier MVP. La reconnaissance de l'herbe, des réparations et des débris est également en développement, faute de données d'entraînement. Aucune autre dégradation n'est détectée.
La reconnaissance des débris est en développement, faute de données d'entraînement, donc l'analyse ne produit pas encore d'avis de débris le jour même. Tout ce que l'équipe voit qui ressemble à un danger opérationnel immédiat, des débris sur une aire de mouvement ou un éclat ouvert dans la zone de toucher des roues, est transmis à la tour sur le moment avec son emplacement.
Les images géoréférencées et le rapport arrivent ensemble. Tout élément contesté est réexaminé à partir des images conservées plutôt que d'être revolé.

Passes de scan parallèles commençant au seuil
Un scan de surface est une affirmation sur la couverture avant d’être une affirmation sur les constats. Une inspection à pied couvre ce que le marcheur regarde. Un scan couvre ce que le passage a été calculé pour couvrir, et le calcul est fait à partir du champ de vision de la caméra, de la hauteur de vol et du recouvrement, donc la résolution au sol est un chiffre indiqué et la bande la moins bien couverte est aussi bien couverte que la meilleure. C’est ce qui permet à un lecteur de dire quelle partie de la surface les images couvrent, ce qu’une inspection à pied ne peut pas faire.
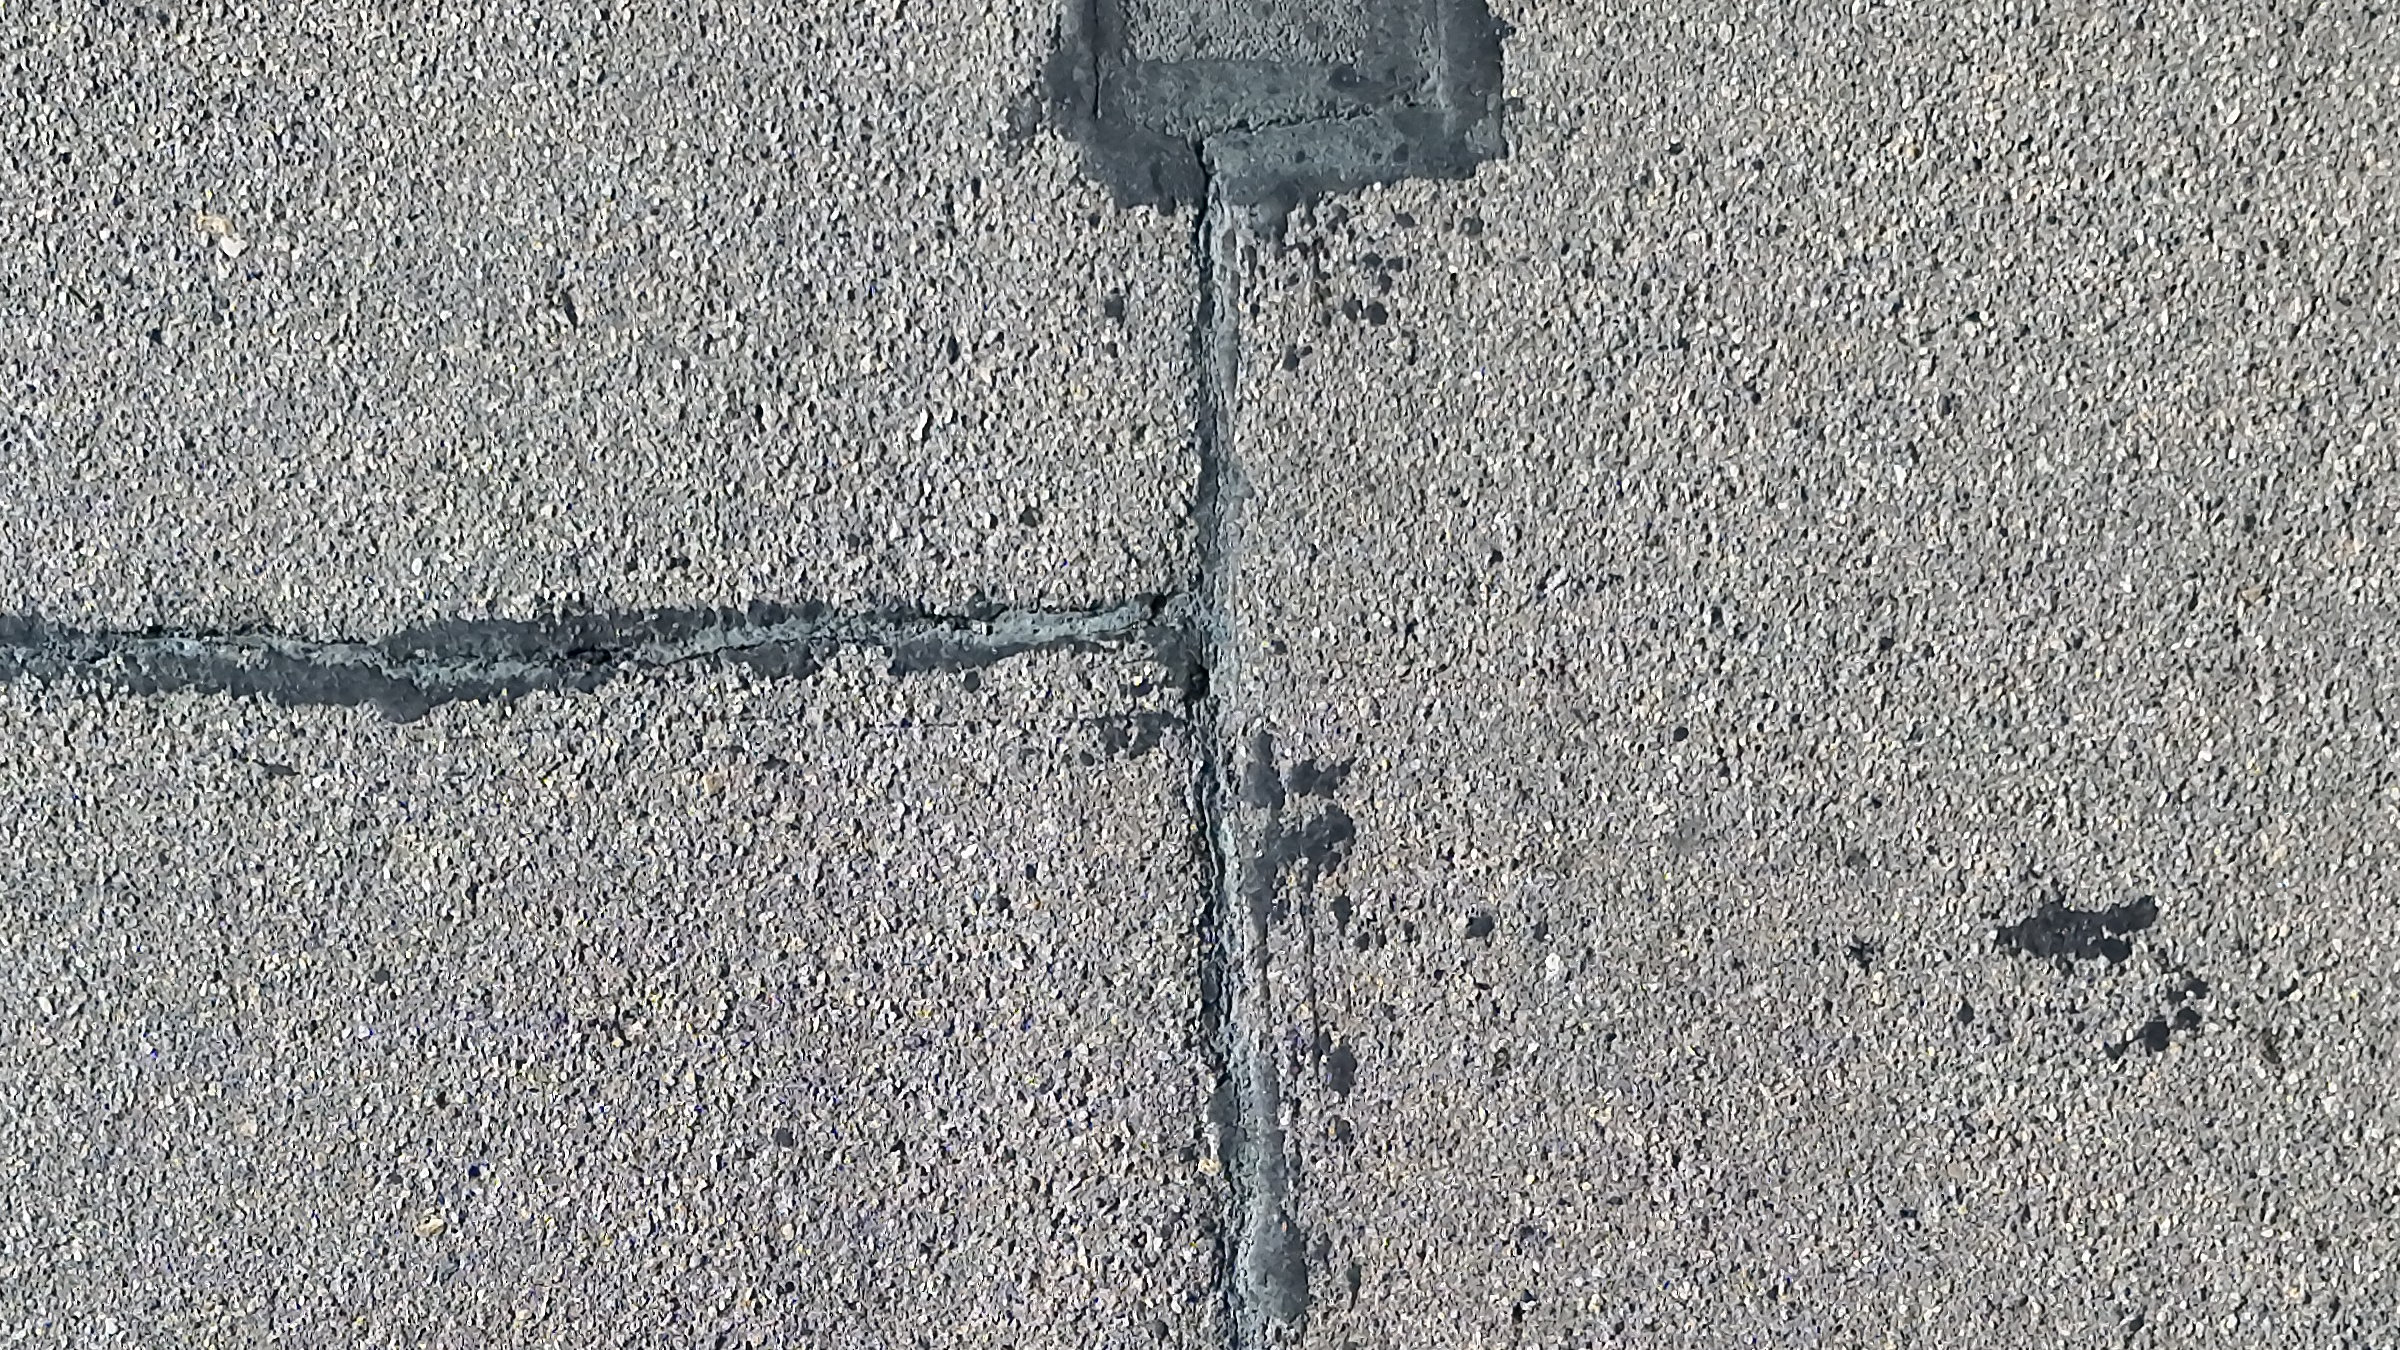
La détection de fissures est la partie encore en développement. Elle s’exécute sur l’orthomosaïque construite à partir du scan, trouve les fissures comme une seule classe, et les règles les codent ensuite selon les catégories ASTM D5340 : 41 pour la fissuration en peau de crocodile , 43 pour la fissuration en blocs, 48 pour la fissuration longitudinale et transversale sur enrobé, et 63 pour la fissuration linéaire sur béton. Elle est proche d’un premier MVP et n’est pas encore un résultat livré. Rien d’autre n’est classifié comme dégradation, donc l’éclatement , le désenrobage , la perte de mastic de joint, le caoutchouc et les marquages sont lus dans les images par une personne et ne sont pas détectés par le scan. Le système reconnaît également l’herbe, les réparations et les débris, tous en développement et manquant de données d’entraînement. Le matériel détaché sur une aire de mouvement est un constat opérationnel avec un propriétaire différent et un délai différent, donc si l’équipe le voit sur site, il est transmis à la tour sur le moment.
Ce que le scan ne fait pas, c’est classer. Un indice de condition de chaussée est une déclaration sur une section définie, calculée à partir de la densité des dégradations par rapport aux catégories ASTM D5340 , et un classement par section n’est pas quelque chose que TarmacView produit aujourd’hui. Le scan est la couche de preuve sous toute analyse ultérieure, et il se suffit à lui-même lorsque la question est de savoir à quoi ressemble la surface et où.
Chaque image porte une position issue du positionnement RTK , à environ ±1 cm, et les images sont conservées. C’est ce qui rend un constat contesté vérifiable et un scan répété comparable par votre ingénieur. Un emplacement imagé cette année peut être retrouvé l’année prochaine par sa position. Une photographie dans un dossier sans position ne peut plus être retrouvée du tout.
Ce service est en développement actif et n’est pas encore proposé, il n’y a donc ni prix, ni tarif, ni devis. Quatre éléments façonnent plutôt un pilote.
Trois choses peuvent stopper ou dégrader un scan, et chacune a un propriétaire.
L'eau stagnante, la couverture de neige et une contamination importante cachent la surface à une caméra, et le vent au-dessus de la limite du drone arrête le passage à basse altitude. Les résultats sont meilleurs par temps calme et ensoleillé, car un vent fort brouille les images et une faible luminosité force un ISO élevé. Des conditions plus difficiles sont réalisables avec une configuration de scan de surface ajustée et plus lente. La mission est revolée plutôt que scannée à travers l'obstruction. Ce n'est la faute de personne et c'est la raison la plus courante pour laquelle une date est déplacée.
Le scan nécessite une coordination avec la tour et, sur la plupart des aérodromes, un escorteur, et un passage à basse altitude sur toute la longueur de la piste nécessite des fenêtres de mouvement suffisamment longues pour effectuer un passage. Si les fenêtres n'apparaissent pas, la visite n'a pas lieu. Cette dépendance incombe à l'exploitant de l'aérodrome et il vaut la peine de la confirmer avant de réserver le voyage.
Un scan effectué à la mauvaise résolution répond à la mauvaise question, et le revoler est une deuxième visite. Nous transformons votre question en résolution lors du cadrage et l'écrivons dans le périmètre du pilote, et le rapport indique la résolution qui a été volée afin que les deux puissent être comparées.

Détection de FOD par drone sur pistes, voies de circulation et aires de trafic, en cours de développement actif et pas encore proposée. La plateforme…

Relevé de voirie municipale par drone et imagerie au sol, en cours de développement actif et pas encore proposé. La plateforme planifie déjà les vols…

Le relevé OLS est en développement actif et n’est pas encore proposé. Le registre dans deux références altimétriques, les exportations de fiches…
Ce service est en développement actif et n'est pas encore proposé. Si vous souhaitez le suivre ou l'essayer en avant-première sur votre aérodrome, indiquez-nous l'aérodrome et les surfaces et nous en discuterons. Rien n'est contraignant.
Consentement aux Cookies
Nous utilisons des cookies pour améliorer votre expérience de navigation et analyser notre trafic. Voir notre politique de confidentialité.