Mi az a kamera kalibráció?
Kamera Kalibráció
Mi az a kamera kalibráció?
A kamera kalibráció az a folyamat, amely meghatározza azokat a geometriai paramétereket, amelyek leírják, hogy a kamera hogyan képezi le a 3D világkoordinátákat 2D képkoordinátákra. Megválaszol egy megtévesztően egyszerű kérdést: adott egy pont a való világban (x, y, z), melyik pixelre (u, v) képeződik le a képen, és milyen matematikai pontossággal?
Lényegében a kalibráció azért létezik, mert a kamerák az ideális lyukkamera modell tökéletlen megvalósításai. Minden valós kamera-lencse rendszer eltér a tökéletességtől olyan módon, amelyet jellemezni és korrigálni kell, mielőtt a kamera mérőeszközként használható lenne. Kalibráció nélkül minden képekből származtatott távolság, terület és térfogat számszerűsítetlen szisztematikus hibát hordoz, pontosan azt, ami megkülönbözteti a fotogrammetriát a hétköznapi fényképezéstől.
A lyukkamera modell
A lyukkamera modell az a matematikai alap, amelyre minden kamera kalibráció épül. Leírja az ideális projekciós transzformációt a 3D világkoordinátákról a 2D képkoordinátákra egyetlen ponton, a vetítési középponton (kamera középpont), keresztül. A modell feltételezi, hogy a fény egyenes vonalakban halad egy végtelenül kis nyíláson keresztül, hogy nincs lencse, és hogy a képsík tökéletesen sík és merőleges az optikai tengelyre.
A lyukkamera modell szerint egy X = [X, Y, Z, 1]ᵀ 3D pont a világkoordinátákban az x = [u, v, 1]ᵀ kép pontra képeződik le a λx = K[R|t]X vetítési egyenleten keresztül, ahol λ egy skálatényező (a projekciós mélység), K a 3×3-as belső kamera mátrix, és [R|t] a 3×4-es külső mátrix, amely a világkoordinátákból a kamera koordinátákba történő forgatást és eltolást reprezentálja. A valódi lencsék szisztematikus eltéréseket vezetnek be ettől az ideális modelltől, ezeket az eltéréseket számszerűsíti és korrigálja a kalibráció.
Miért fontos a kalibráció?
Egy nem kalibrált kamera nem mérőeszköz. Tekintsük, mi történik, amikor egy nagy látószögű objektívvel felszerelt burkolat-ellenőrző kamera felvételt készít egy útfelületről. A hordó torzítás a kép széleihez közeli pixeleket több tíz pixelnyit húzza befelé. Torzítási modell nélkül egy 0,3 mm-es repedés a kép szélén 0,2 mm-es vagy 0,4 mm-es jellemzőként jelenhet meg, vagy teljesen láthatatlan lehet. A főpont 5-15 pixellel lehet eltolva a kép középpontjától a gyártási tűrések miatt. A fókusztávolság, amelyet gyakran a lencse specifikációjából vesznek, 2-5%-kal eltérhet a névleges értéktől.
Ezek a látszólag kis hibák katasztrofálisan összeadódnak a mérésben. Egy 1%-os hiba a fókusztávolságban 1%-os hibát eredményez minden származtatott távolságban. Egy 10 pixeles főpont eltolás 1 mm/pixel talajmintavételi távolságnál (GSD) 10 mm szisztematikus eltolást okoz minden mérésben. 5 pixel torzítás a kép szélén 5 mm hibát jelent a megfelelő talajponton.
A belső mátrix K
A K belső mátrix a kamera belső geometriai tulajdonságait kódolja. Ez egy 3×3-as felső háromszög mátrix, amely a 3D kamera-központú koordinátákat 2D pixelkoordinátákra képezi le:
    [ fx   s   cx ]
K = [  0   fy  cy ]
    [  0    0   1 ]
Fókusztávolság (fx, fy)
Az fx és fy fókusztávolság paraméterek a kamera középpontja és a képsík közötti távolságot jelentik, pixelben kifejezve. Ideális kamerában fx = fy. A különbségek a nem négyzet alakú pixelekből, az érzékelő gyártási tűréseiből és az anamorfikus lencse elemekből adódnak.
Átváltás pixel és fizikai egységek között: A milliméterben kifejezett F fókusztávolság kiszámítható a pixelben mért fókusztávolságból: Fx = fx × (W/w), ahol W az érzékelő szélessége mm-ben, w pedig a kép szélessége pixelben. Egy 24 MP-es, 24 mm-es lencsével, 6 µm-es pixelosztással (6000 × 4000 pixel egy 36 × 24 mm-es érzékelőn) rendelkező kamera esetén a pixelben mért fókusztávolság körülbelül 4000 pixel.
| Paraméter | Képlet | Tipikus érték (24 MP, 24 mm lencse) |
|---|---|---|
| fx (pixel) | F × w / W | 6000 × 24 / 36 = 4000 px |
| fy (pixel) | F × h / H | 4000 × 24 / 24 = 4000 px |
| Fx (mm) | fx × W / w | 4000 × 36 / 6000 = 24 mm |
| Képarány | fy/fx | ~1,000 (négyzet alakú pixelek) |
Főpont (cx, cy)
A főpont az optikai tengely és a képérzékelő metszéspontja, az a pont a képen, ahol a kamera optikai tengelye átdöfi a képsíkot. Ideális kamerában az érzékelő geometriai középpontjában helyezkedik el: cx = w/2, cy = h/2. A valós kamerákban a gyártási tűrések 1-15 pixellel eltolják a középponttól. A 24 MP-es példánál cx ≈ 3000 pixel, cy ≈ 2000 pixel.
A főpont szolgál a lencse torzítás számításának origójaként, a torzítás elmozdulásokat ettől a ponttól radiálisan mérik. Egy rosszul azonosított főpont azt eredményezi, hogy a torzítás korrekciója rossz középpont körül történik, ami szisztematikus hibákat vezet be, amelyek a valódi főponttól való távolsággal nőnek.
Ferdeségi együttható (s)
Az s ferdeségi együttható a nem téglalap alakú pixeleket veszi figyelembe, egy nyírási torzítást a képsíkban. A modern digitális kamerákban ortogonális érzékelő rácsokkal és téglalap alakú pixelekkel a ferdeség gyakorlatilag nulla (s = 0). A történelmi analóg kamerák és bizonyos szkennelő rendszerek mutathattak nem nulla ferdeséget, de a gyakorlatban minden digitális ellenőrző kameránál a ferdeség nullának tekinthető.
Lencse torzítási modellek
A lencse torzítás a valós lencsegeometria szisztematikus eltérése az ideális lyukkamera vetítéstől. A Nemzetközi Fotogrammetriai és Távérzékelési Társaság (ISPRS) és a gépi látás közössége a Brown-Conrady modellt szabványosította a lencse torzítás leírásának elsődleges matematikai keretrendszereként.
Radiális torzítás (k1, k2, k3)
A radiális torzítás a kép pontjait a főpontból kiinduló radiális vonalak mentén mozdítja el. A lencse elemek gömbi alakja okozza, a gömbi lencse perifériáján áthaladó fénysugarak másképp törnek meg, mint a középponton áthaladók. A torzítást a főponttól mért r radiális távolság polinomiális függvényeként modellezik:
x_torzítatlan = x × (1 + k₁r² + k₂r⁴ + k₃r⁶) y_torzítatlan = y × (1 + k₁r² + k₂r⁴ + k₃r⁶)
Ahol (x, y) normalizált képkoordináták a főponthoz viszonyítva, és r² = x² + y². A k1 együttható dominálja a torzítás mértékét, míg k2 és k3 egyre finomabb magasabb rendű korrekciókat biztosítanak. A negatív k1 hordó torzítást (a pontok befelé tolódnak, a kép kidudorodónak tűnik), míg a pozitív k1 párna torzítást (a pontok kifelé tolódnak, a kép összenyomottnak tűnik) eredményez.
| Együttható | Tipikus tartomány | Hatás |
|---|---|---|
| k1 | -0,32 és +0,15 között | Elsődleges torzítás (100× erősebb, mint k2) |
| k2 | -0,05 és +0,05 között | Másodrendű korrekció |
| k3 | -0,005 és +0,005 között | Harmadrendű korrekció (gyakran elhanyagolható) |
| Maximális radiális elmozdulás | 1-100+ pixel | Lencse típusától és látómezőtől függően |
Egy tipikus, drónos ellenőrzésnél használt nagy látószögű objektívnél (k1 ≈ -0,1) a radiális elmozdulás a kép sarkában eléri a 40-100 pixelt, ami 4-10 cm mérési hibának felel meg 1 mm GSD mellett.
Tangenciális torzítás (p1, p2)
A tangenciális (decentráló) torzítás az egyes lencse elemek tökéletlen igazításából (az egymást követő elemek optikai középpontjai nem tökéletesen kollineárisak) adódik az összetett lencsékben. A Brown-Conrady modell két paraméterrel korrigálja a tangenciális torzítást:
x_torzítatlan = x + [2p₁xy + p₂(r² + 2x²)] y_torzítatlan = y + [p₁(r² + 2y²) + 2p₂xy]
A tangenciális torzítás minőségi objektíveknél jellemzően egy-két nagyságrenddel kisebb a radiális torzításnál. A legtöbb infrastruktúra-ellenőrző kamera esetében p1 és p2 10⁻⁴ és 10⁻⁵ nagyságrendű, ami 0,1-0,5 pixel elmozdulást eredményez a kép sarkaiban. Azonban fizikailag sérült vagy rosszul összeszerelt lencséknél a tangenciális torzítás meghaladhatja az 5-10 pixelt, jelentősen rontva a mérési pontosságot.
A teljes Brown-Conrady modell
Duane C. Brown (1966, 1971) és A. E. Conrady (1919) fejlesztette ki a teljes torzítási modellt, amely mind a fotogrammetriában, mind a gépi látásban szabvány. A teljes modell a radiális és tangenciális összetevőket egyetlen korrekcióba egyesíti, amelyet minden képpontra alkalmaznak. A fotogrammetriai megfogalmazás kissé eltér a gépi látás megfogalmazásától: a fotogrammetria a torzított koordináták függvényében korrigál a torzítottból az ideális koordinátákba, míg a gépi látás az ideális koordináták függvényében kompenzál az ideálisból a torzítottba. Ez a megkülönböztetés kritikus fontosságú, amikor kalibrációs paramétereket viszünk át fotogrammetriai (pl. Agisoft Metashape) és gépi látás (pl. OpenCV) szoftverek között.
Halszem optika modell
A nagy látómezejű objektívekhez (≥ 90° látómező) a szabványos Brown-Conrady modell elégtelen, mivel a polinomiális kiterjesztés nagy radiális távolságoknál divergál. A halszem optika modell más vetítési függvényt használ, amely a beeső sugár θ szögén alapul:
θ_d = θ(1 + k₁θ² + k₂θ⁴ + k₃θ⁶ + k₄θ⁸)
Ahol r = tan(θ) a szabványos lyukkamera modellben, de r = θ (ekvidisztáns vetítés) a halszem optika modellben. A halszem optika kalibráció jellemzően 4 radiális paramétert (k1-k4) igényel, és nincs szükség tangenciális paraméterekre. Számos, nagy látószögű objektívvel rendelkező fogyasztói drón kamera profitál a halszem optika kalibrációból, bár a Brown-Conrady modell elegendő a normál és mérsékelten nagy látószögű objektívekhez (< 90° látómező).
Kalibrációs módszerek
Három elsődleges módszer dominálja a kamera kalibráció gyakorlatát, mindegyik eltérő pontossági jellemzőkkel, eszközigényekkel és munkafolyamat-befolyással.
Zhang-féle sakktábla módszer
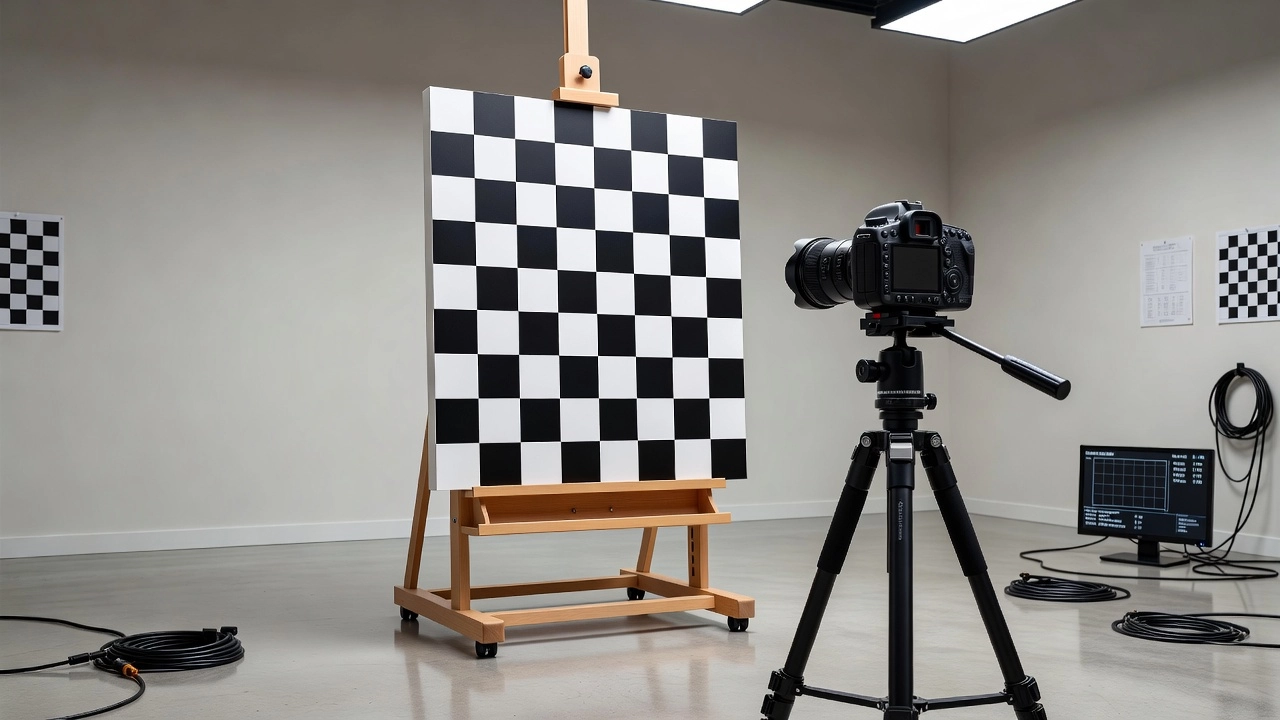
Zhengyou Zhang 2000-es tanulmánya “A Flexible New Technique for Camera Calibration” (IEEE Transactions on PAMI, több mint 23 000 hivatkozással) bevezette azt a módszert, amely a kamera kalibráció de facto szabványává vált. Zhang módszere csak egy síkbeli sakktábla mintázatot igényel sima felületre nyomtatva, nincs szükség drága 3D tesztmezőre vagy precíziós optikai padra.
Matematikai keretrendszer: A módszer a H homográfiát használja ki egy síkbeli kalibrációs mintázat (Z=0 a világkoordinátákban) és annak képvetülete között. A sakktábla minden egyes képéhez a homográfiát az ismert sarokpozíciókból és azok detektált képkoordinátáiból számítja. A homográfia két korlátozást biztosít a belső paraméterekre az abszolút kúp segítségével:
h₁ᵀ(A⁻ᵀA⁻¹)h₂ = 0 h₁ᵀ(A⁻ᵀA⁻¹)h₁ = h₂ᵀ(A⁻ᵀA⁻¹)h₂
Ezek a korlátok abból következnek, hogy az R forgatási mátrix r1 és r2 oszlopai ortonormálisak. n képpel 2n egyenlet áll rendelkezésre, és az A belső mátrixnak (amely K-val egyenértékű) 5 ismeretlen paramétere van (fx, fy, cx, cy, s). Minimum 3 kép 6 egyenletet biztosít egy zárt alakú megoldáshoz.
Megoldási folyamat: A zárt alakú megoldást analitikusan számítja, majd maximum-likelihood becsléssel pontosítja a Levenberg-Marquardt algoritmus segítségével. A pontosítás minimalizálja a teljes visszavetítési hibát:
min Σᵢⱼ ||pᵢⱼ - p̂(K, Rᵢ, tᵢ, Pⱼ)||²
ahol pᵢⱼ a detektált j sarokpont az i képben, és p̂ a modellből vetített sarokpont. A radiális torzítási paramétereket (k1, k2) jellemzően egy második szakaszban adják hozzá az optimalizáláshoz.
Mintázat követelményei: Megbízható eredményekhez a sakktáblának meg kell felelnie a < 0,1 mm síkságnak, a mintázat mérete 7×10 és 9×12 sarokpont között legyen, a négyzetméret 10-30 mm legyen, és 10-20 kép készüljön változatos tájolásokban. A képeknek le kell fedniük az érzékelő összes kvadránsát, beleértve a sarkokat és széleket is, mivel a torzítási modell a sarokadatok nélkül gyengén meghatározott.
Degenerált konfigurációk: A módszer sikertelen, ha a mintázat tiszta eltolást végez (nincs forgatás a képek között), vagy ha az összes képet a képsíkkal párhuzamos mintázattal készítik. Ez az oka annak, hogy a kalibráció megköveteli a sakktábla döntését és forgatását a felvételek között.
3D tesztmező kalibráció
Zhang módszere előtt a kalibrációt pontosan felmért 3D tesztmezőkkel végezték, ismert koordinátájú célpontok tömbjeivel, amelyek egy meghatározott térfogatot töltöttek ki. A kamera több pozícióból fényképezi a tesztmezőt, és az ismert 3D-2D megfeleltetések közvetlenül meghatározzák az összes kalibrációs paramétert. Ez a módszer éri el a legnagyobb pontosságot (< 0,1 pixel RMS), de drága földmérési eszközöket, fizikai teret és karbantartást igényel. Továbbra is az arany standard a metrológiai alkalmazásokban, ahol maximális pontosságra van szükség és a költségvetés engedi.
Önkalibráció kötegegyenlítésben
Az önkalibráció (helyszíni kalibráció) a kamera paramétereit a 3D rekonstrukcióval egyidejűleg becsüli meg a kötegegyenlítés (bundle adjustment) során. Ez a megközelítés központi szerepet játszik a modern Structure from Motion (SfM) megoldásokban, beleértve az Agisoft Metashape, Pix4Dmapper, COLMAP és RealityCapture rendszereket.
Hogyan működik: A folyamat több ezer kapcsolópontot detektál az átfedő képeken jellemző detektorok (SIFT, AKAZE, SuperPoint) segítségével. Egy durva kamera modell inicializálódik az EXIF metaadatokból. A kötegegyenlítés ezután egyidejűleg pontosítja a kamera belső paramétereit (K, torzítási együtthatók), a kamera külső paramétereit (R, t minden képhez) és a 3D pontkoordinátákat (Xⱼ) a teljes visszavetítési hiba minimalizálásával az összes megfigyelésre.
Kritikus követelmények: Az önkalibráció konvergens képeket (nem párhuzamos optikai tengelyek), ortogonális dőlésszögeket, teljes kép lefedést (különösen a széleket és sarkokat), valamint sík terep esetén ferde felvételeket igényel 20-45°-os nadírtól eltérő szögben. E feltételek nélkül a becslési probléma rosszul meghatározott, a radiális torzítási paraméterek erősen korrelálnak a magassággal, ami a kupola hatást eredményezi.
| Platform | Önkalibráció | Torzítási modell | További paraméterek |
|---|---|---|---|
| Agisoft Metashape | Igen (alapértelmezett) | Brown-Conrady (k1-k4, p1-p2) | Affinitás (B1, B2) |
| Pix4Dmapper | Igen (alapértelmezett) | Brown-Conrady (k1-k3, p1-p2) | – |
| COLMAP | Igen (alapértelmezett) | Brown-Conrady (k1-k3, p1-p2) | Halszem, Ortografikus |
| RealityCapture | Igen | Több modell | Kameránkénti kalibráció |
| MATLAB Camera Calibrator | Igen (sakktábla) | Brown-Conrady | – |
Előzetes kalibráció vs. helyszíni kalibráció
A fotogrammetriai munkafolyamat tervezésének alapvető döntése, hogy a kamerát ellenőrzött környezetben kalibrálják előre, vagy a helyszíni önkalibrációra hagyatkoznak.
| Szempont | Előzetes kalibráció | Helyszíni önkalibráció |
|---|---|---|
| Pontosság | Magasabb egyszerű blokkoknál (csak nadír) | Magasabb erős hálózati geometriával |
| Kényelem | Laboratóriumi beállítást és időt igényel | Nincs további terepi munka |
| Hálózati geometria követelmények | Nincs a terepi blokkhoz | Keresztirányú sávok, ferde képek szükségesek |
| Terepi illesztőpontok | Kevesebb szükséges | Több szükséges |
| Korrelációs problémák | Nincs (a paraméterek rögzítettek) | fx-k1 korreláció nadír blokkokban |
| Kupola hatás | Megszűnt | Mérséklési stratégiákat igényel |
| Termikus változékonyság | Rögzített kalibrációs hőmérséklet | Paraméterek alkalmazkodnak a repülési körülményekhez |
| Újrakalibrációs trigger | Sokkok után, időszakosan | Minden blokk (implicit módon) |
| Metrológiai nyomonkövethetőség | Közvetlen a kalibrációs laborhoz | Közvetett, blokkfüggő |
A téglalap alakú, csak nadír blokkoknál, amelyek jellemzőek az infrastruktúra-ellenőrzésre, az előzetes kalibráció pontosabb eredményeket ad, mert a blokkgeometria nem elegendő a torzítási paraméterek magasságtól való leválasztásához. A pontossági különbség jelentősen csökken, ha megfelelő számú terepi illesztőpont (GCP) van elosztva a blokk széleinél és középpontjaiban. Az optimális megközelítés mindkét módszert kombinálja: kalibrálja előre a kamerát laboratóriumi körülmények között Zhang módszerével, majd engedélyezze az önkalibrációs pontosítást az SfM folyamatban csak akkor, ha a blokk ferde képeket is tartalmaz (a képek ≥10%-a 20-45°-os dőlésszögben).
A kalibráció stabilitása az idő múlásával
A kamera kalibrációs paraméterei nem állandók. A termikus hatások, mechanikai sokkok és az öregedés eltolódást okoznak bennük.
Termikus hatások
A hőmérsékletváltozások mérhető geometriai eltolódást okoznak a fogyasztói kamerákban. Az MDPI Sensors (2017) folyóiratban publikált kutatás 0,01-0,05%/°C fókusztávolság-eltolódást mutatott ki. Egy 4000 pixeles fókusztávolságnál ez 0,4-2,0 pixel eltolódást jelent 10°C-os változásonként. A főpont 0,1-0,5 pixel/°C eltolódása jellemző, és a domináns radiális torzítási együttható k₁ 1-5%-ot változhat 30°C-os tartományon. Egy 25°C-on felszálló és 10°C-os üzemi magasságra emelkedő drón 15°C hőmérsékletváltozást tapasztal, ami 6-30 pixel vagy 1,5-7,5 mm mérési hibának megfelelő fókusztávolság-eltolódást okoz 1 mm GSD mellett. A fotogrammetriai pontosság 2-4×-es javulást mutat, ha a termikus hatásokat modellezik és kompenzálják.
Mechanikai sokkok
A fogyasztói kategóriájú kamerák geometriailag törékenyek. Egy kamera leejtése 1-10 pixellel eltolhatja a főpontot. A cserélhető objektívek eltávolítása és visszahelyezése megváltoztathatja a karima-fókusztávolságot, 2-5 pixellel eltolva a főpontot. Az autofókusz mechanizmusok minden fókuszálási művelettel megváltoztatják a főtávolságot. Az érzékelő- vagy lencse-eltolásos képstabilizáció változó geometriai eltolásokat vezet be, ezért fotogrammetriai használat esetén ki kell kapcsolni.
Újrakalibráció gyakorisága
| Forgatókönyv | Ajánlott gyakoriság | Indoklás |
|---|---|---|
| Rendszeres használat, rögzített lencse | 6 havonta | Fokozatos paraméter-eltolódás a termikus ciklusoktól |
| Rendszeres használat, cserélhető lencse | 3 havonta | A karima-fókusztávolság minden lencsecsatlakozásnál változik |
| Kemény landolás/ejtés után | Azonnal | Mechanikai sokk eltolja az érzékelő-lencse igazítást |
| Lencse csere után | Azonnal | A főpont és a torzítás megváltozik |
| Nagyobb projekt előtt | Közvetlenül előtte | Biztosítsa, hogy a paraméterek illeszkedjenek a projekt körülményeihez |
| >15°C hőmérsékletkülönbség a kalibrációtól | Újrakalibráció üzemi hőmérsékleten | Termikus eltolódás mérhető hibát okoz |
| Használaton kívül | Következő használat előtt | Ellenőrizze a kalibrációt, ne feltételezze a stabilitást |
A nem kalibrált kamerák hatása a mérésekre
Egy nem kalibrált kamera szisztematikus hibákat vezet be minden származtatott mérésbe. E hibák terjedésének megértése elengedhetetlen azon ellenőrzési munkafolyamatok tervezéséhez, amelyek megfelelnek a pontossági követelményeknek.
| Hibaforrás | Tipikus nagyságrend | Hatás 1 mm GSD-s burkolati mérésre |
|---|---|---|
| Fókusztávolság hiba (2%) | 80 pixel fx-ben | 2 cm hiba 1 m hosszban, 2% skálázási hiba |
| Főpont eltolás | 10 pixel | 10 mm szisztematikus laterális eltolás |
| Nem korrigált hordó torzítás (k₁ = -0,1) | 40 pixel a sarokban | 4 cm hiba a kép széleinél |
| Nem korrigált tangenciális torzítás (p₁ = 1e-4) | 3 pixel a sarokban | 3 mm aszimmetrikus hiba |
| Kombinált (minden paraméter hibás) | – | 2-5 cm hibák 1 mm GSD mellett |
| Kupola hatás (csak nadír, nincs kalibráció) | 0,1-0,5% a repülési magasságnak | 10-50 cm 100 m magasságnál |
A kupola hatás
A kupola hatás a nem megfelelő kalibráció legálomosabb következménye a légifotogrammetriában. Szisztematikus magassági hibában nyilvánul meg, ahol a rekonstruált felület középpontja magasabb a széleknél (kupolásodás) vagy alacsonyabb a széleknél (tálasodás). Az ok-okozati mechanizmus a radiális torzítás (különösen k₁) és a magasság közötti erős korreláció a csak nadír felvételekből álló blokkokban, a kötegegyenlítés tévesen a radiális torzítást magasságváltozásként kezeli, sima, szisztematikus hibafelületet hozva létre, amely valósághűnek tűnik, de geometriailag hibás. Mértéke: a repülési magasság 0,1-0,5%-a (10-50 cm 100 m magasságnál, 1-5 cm 20 m magasságnál). Mérséklési stratégiák: ferde képek bevonása 20-45°-os nadírtól eltérő szögben (a blokk képeinek legalább 10%-a), GCP-k elosztása a blokk széleinél és középpontjaiban, keresztirányú sávok repülése (dupla rács mintázat), és GNSS-támogatott kameraállomások használata.
Kalibráció közeltávú fotogrammetriához
A közeltávú fotogrammetria (kamera-tárgy távolság < 300 m) profitál az erősen konvergens kamerahálózatokból, ahol a kamera ugyanazon térrészre irányul több irányból. Az ideális kalibrációs hálózat konvergens képeket használ 60-120°-os szögkülönbségekkel, a kamera mind a négy kvadránsba (0°, 90°, 180°, 270°) fordítva, és a képek kitöltik az összes érzékelő sarkot és szélét.
A kódolt célpontok, egyedi azonosítási mintázattal ellátott kör alakú retroreflektív jelzők, automatikus azonosítást, szubpixeles mérési pontosságot (0,01-0,05 pixel centroid) és automatikus megfeleltetést biztosítanak. A kódolt célpontokkal végzett közeltávú kalibráció következetesen 0,1 pixel alatti RMS visszavetítési hibát és 1:50 000 és 1:200 000 közötti tárgytér-pontossági arányt (a tárgy méretének és a mérési pontosságnak az aránya) ér el.
Kalibráció drón/UAV kamerákhoz
A drón alapú fotogrammetria egy kihívásokkal teli középutat foglal el, ahol a fogyasztói kategóriájú kamerák (a közeltávú kalibráció kihívásait kölcsönvéve) találkoznak a légi blokkgeometriával (a légifotogrammetria korlátait kölcsönvéve). Az egyedi kihívások közé tartozik a kemény landolásokból és gimbal sokkokból eredő mechanikai instabilitás, az autofókusz, amely repülés közben megváltoztatja a főtávolságot, a 10-40°C közötti hőmérsékleti gradiensek a talaj és a magasság között, valamint a CMOS redőnyzár (rolling shutter), amely geometriai torzítást vezet be.
Ajánlott repülési konfigurációk
| Konfiguráció | Leírás | Előny |
|---|---|---|
| Dupla rács | É-D és K-Ny irányú repülési vonalak 80%-os átfedéssel | Keresztsáv geometria leválasztja a paramétereket |
| Ferde képek | 20-45° a nadírtól, minden 4-5. sávképen | Megtöri az fx-k1 korrelációt, mérsékli a kupola hatást |
| GNSS-támogatott állomások | RTK/PPK kamera pozíciók | Korlátozza a pozíciókat, javítja a paraméterbecslést |
| Változó magasság | ±10% magasságváltozás a blokkon belül | Skálaváltozatosságot biztosít |
| 80-90% előre irányú átfedés | Sűrű kép lefedés | Több kapcsolópont jellemzőnként |
Roncella és Forlani (Sensors, 2021) kutatása kimutatta, hogy a pontossági különbség az optimális és a rossz kalibrációs konfigurációk között közel egy nagyságrend lehet UAV blokkok esetén. Az önkalibráció ferde képekkel (a blokk képeinek ≥10%-a 20-45°-os dőlésszögben) dupla rácsos repülési mintázattal kombinálva a kupola hatást a repülési magasság 0,1-0,5%-áról < 0,01%-ra csökkenti.
Kalibrációs minőségértékelés
Egy kalibráció csak annyira jó, amennyire a minőségértékelése. Több kiegészítő mérőszámot kell értékelni annak meghatározásához, hogy a kalibráció megfelel-e a célnak.
Visszavetítési hiba
Az RMS visszavetítési hiba (RPE) a legszélesebb körben használt kalibrációs minőségi mérőszám. A detektált képjellemzők és a kamera modellből és 3D koordinátákból számított pozícióik közötti 2D pixelkülönbséget méri: RPE = √(1/n × Σ||xᵢ - x̂ᵢ||²).
| Alkalmazási terület | RPE küszöbérték | Megjegyzések |
|---|---|---|
| Nagy pontosságú metrológia | < 0,1 pixel | Repülőgépipar, gyártás minőségellenőrzés |
| Ipari közeltáv | 0,1-0,3 pixel | Alkatrész-ellenőrzés, összeszerelés-ellenőrzés |
| Szabványos minőség | 0,3-0,5 pixel | Általános fotogrammetria |
| UAV fotogrammetria | 0,3-1,0 pixel | Drón alapú ellenőrzés, térképezés |
| Elfogadható felső határ | < 2,0 pixel | E felett a kalibráció megbízhatatlan |
Kritikus figyelmeztetés: Az RPE betanítási hiba. Azt méri, hogy a modell mennyire illeszkedik a becsléshez használt adatokhoz. Az alacsony RPE nem garantálja a jó kalibrációt a túlillesztés kockázata miatt (túl sok paraméter a rendelkezésre álló korlátokhoz képest). Mindig érvényesítsen független ellenőrző pontokkal, amelyek a kalibrációs képekben mérve lettek, de nem használták őket a paraméterbecslésben.
Variancia-kovariancia elemzés
A Cx = σ₀² × (JᵀJ)⁻¹ variancia-kovariancia mátrix alapvető bizonytalansági információt nyújt, ahol σ₀² az a posteriori varianciafaktor és J a Jacobi-mátrix. Az egyes paraméterek szórása a megfelelő diagonális elem négyzetgyöke. A paraméter szignifikanciája a t-statisztikával értékelhető t = |pᵢ| / σ(pᵢ): t > 2,0 95%-os konfidenciaszinten szignifikáns.
Korrelációs monitorozás
A legkritikusabb korreláció, amelyet figyelni kell, a fókusztávolság (fx) és a radiális torzítás (k₁) között van:
| Korreláció ρ(fx, k₁) | Következmény |
|---|---|
| < 0,7 | Jó hálózati geometria, megbízható paraméter szétválasztás |
| 0,7-0,9 | Közepes korreláció, elfogadható GCP-kkel |
| 0,9-0,95 | Erős korreláció, szisztematikus hiba kockázata |
| > 0,95 | Súlyos, a paraméterek nem választhatók el megbízhatóan |
A 0,9 feletti korrelációk fx és k₁ között azt jelzik, hogy a képblokkból hiányoznak a ferde nézőpontok, és az önkalibráció megbízhatatlan eredményeket ad. Ilyenkor előzetes kalibráció vagy további ferde képek szükségesek.
USGS irányelvek
Az USGS Open-File Report 2023-1033 előírja, hogy az összes kalibrációs paramétert és azok bizonytalanságát metaadatként kell jelenteni, a kalibrációs módszert és dátumot dokumentálni kell, a kalibrációs környezetet (hőmérséklet, páratartalom) rögzíteni kell, validációs mérőszámokat (RPE, ellenőrzőpont maradékok) kell biztosítani, és az újrakalibrációs előzményeket meg kell őrizni.
Kalibráció az infrastruktúra-ellenőrzésben és repedésmérésben
Az infrastruktúra-ellenőrzés, különösen a burkolati repedésmérés, szigorú követelményeket támaszt a kamera kalibrációval szemben. Az akár 0,1 mm széles repedéseket is megbízhatóan kell detektálni és mérni, ami szubmilliméteres mérési pontosságot igényel nagy felületeken.
Burkolat-ellenőrző kamera paraméterek (ISPRS 2025 tanulmány)
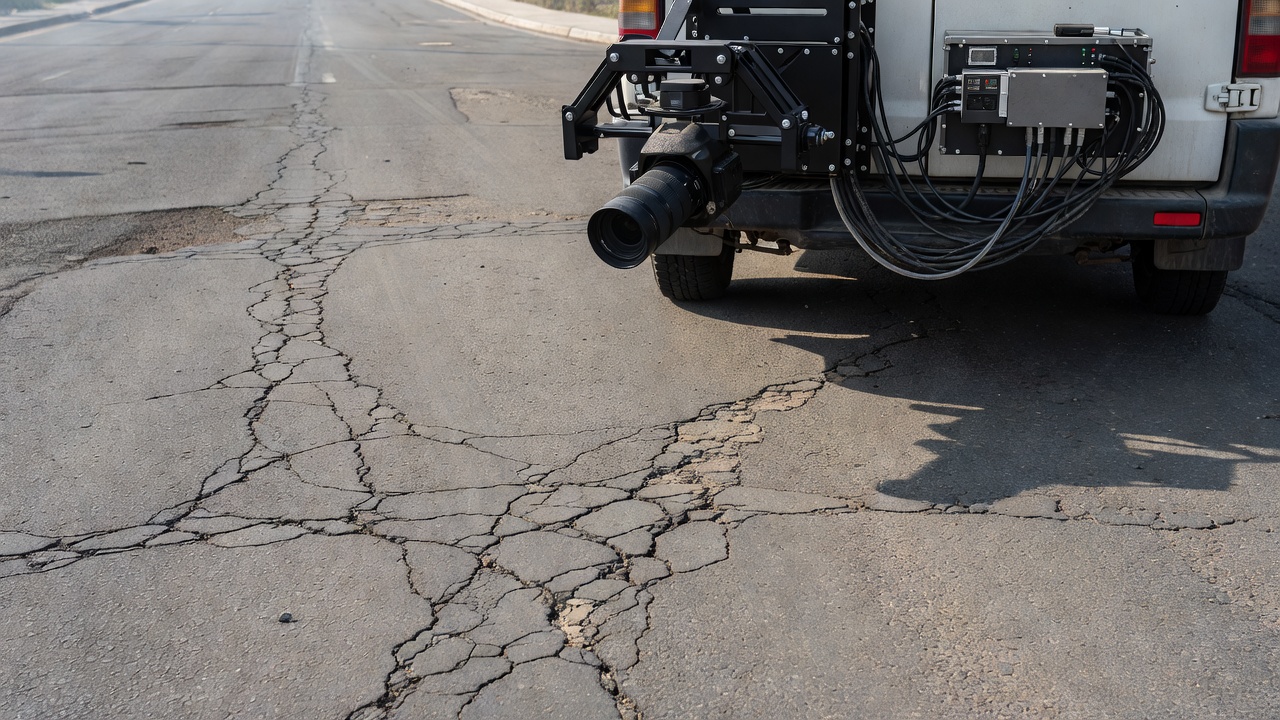
Egy közelmúltbeli ISPRS burkolat-ellenőrzési tanulmány (Darwish & Ahmed, 2025), amely járműre szerelt kamera rendszert használt 2,237 m magasságban, a következő kalibrációs paramétereket jelentette:
| Paraméter | Érték | Megjegyzések |
|---|---|---|
| fx | 1787,75 pixel | Vízszintes fókusztávolság |
| fy | 1786,58 pixel | Függőleges fókusztávolság (közel egységnyi képarány) |
| cx | 1640,34 pixel | Főpont oszlop |
| cy | 1092,44 pixel | Főpont sor |
| k₁ | -0,0186 | Enyhe hordó torzítás |
| k₂ | -0,0372 | Másodrendű radiális |
| p₁ | 0,0157 | Kis tangenciális |
| p₂ | -0,0014 | Kis tangenciális |
| Szerelési magasság | 2,237 m | Rögzített tartó a járművön |
| Elért pontosság | σ = ±1,0 mm | Lézeres referencia rendszerhez (LCMS) képest |
| GSD | ~1,0 mm/pixel | 2,237 m szerelési magasságnál |
Hatás a repedésmérésre
A nem kalibrált kamerák szisztematikus hibákat vezetnek be, amelyek közvetlenül befolyásolják a repedésmérést. Egy 5 pixeles nem korrigált hordó torzítás a kép széleinél 5 mm hibát jelent 1 mm GSD mellett, ami elegendő a szubmilliméteres repedések teljes elfedésére vagy a hajszálrepedések 200-500%-os hamis kiszélesítésére. A 10 pixeles főpont hibák 10 mm laterális eltolást okoznak a repedés helyzetében. A 2%-os fókusztávolság hibák 2%-os skálázási hibákat eredményeznek a repedésszélesség mérésekben.
A kalibráció három kritikus transzformációt tesz lehetővé a burkolat-ellenőrzésben: a lencse torzítás korrekcióját (a hordó/párna torzítás eltávolítása, ami egyébként torzítaná a repedés geometriáját a kép széleinél), az ortogonális vetítést (a perspektivikus képek konvertálása madártávlati ortografikus nézetekké, ahol a valódi metrikus mérések lehetségesek), és a metrikus skálázást (a pixel és milliméter közötti pontos kapcsolat megállapítása az útfelületen).
Összefoglalás és legjobb gyakorlatok
A kamera kalibráció minden fotogrammetriai mérés alapja. Nélküle a képek minőségi felvételek, nem kvantitatív adatok. Megfelelő kalibrációval szubmilliméteres mérési pontosság érhető el akár fogyasztói kategóriájú kamerákkal is.
Főbb tanulságok
- Minden kamera-lencse kombinációnak egyedi kalibrációs paraméterei vannak, soha ne feltételezze a paramétereket ugyanazon modellből vagy másik egységből.
- A kalibrációs paraméterek idővel eltolódnak, a termikus hatások (~0,01-0,05%/°C), mechanikai sokkok és az öregedés mind rontják a kalibráció érvényességét.
- Az önkalibráció nem csodaszer, ferde képek (20-45°) nélkül az fx és k₁ közötti korreláció a repülési magasság 0,1-0,5%-ának megfelelő kupola hatás hibákat okoz.
- Az előzetes kalibráció + önkalibrációs pontosítás az optimális megközelítés, a labor kalibráció robusztus kezdeti értékeket biztosít, a helyszíni pontosítás alkalmazkodik a terepi körülményekhez.
- A minőségértékelés több mérőszámot igényel, önmagában az RMS visszavetítési hiba nem elegendő, a variancia-kovariancia elemzés, a paraméter szignifikancia tesztelés és a független ellenőrzőpont validáció elengedhetetlen.
- Burkolat-ellenőrzéshez a kalibráció σ = ±1,0 mm pontosságot tesz lehetővé, amint azt az ISPRS 2025 tanulmány bemutatta.
- Dokumentáljon mindent, a kalibrációs paramétereket, bizonytalanságokat, módszert, dátumot és környezeti feltételeket metaadatként kell megőrizni minden ellenőrzési adatkészlethez.
Legjobb gyakorlatok ellenőrzőlista
- Minden kamera-lencse kombinációt egyedileg kalibráljon
- Használjon 15-20 sakktábla képet, amelyek lefedik az összes érzékelő kvadránst
- Ellenőrizze a tábla síkságát < 0,1 mm
- Rögzítse a zoom és fókusz gyűrűket, kapcsolja ki az autofókuszt és képstabilizációt
- Végezzen előzetes kalibrációt a terepi bevetés előtt
- Engedélyezze az önkalibrációs pontosítást az SfM-ben csak ferde képekkel (≥10% 20-45°-nál)
- Tartalmazzon keresztirányú sávokat (dupla rács) UAV blokkokhoz
- Oszlasson el GCP-ket a blokk széleinél és középpontjában
- Figyelje az fx-k₁ korrelációt, szakítsa meg az önkalibrációt, ha ρ > 0,95
- Kalibráljon újra kemény landolások, lencsecsere után és 6 havonta
- Akklimatizálja a kamerát az üzemi hőmérsékletre a kalibráció előtt
- Érvényesítse a kalibrációt független ellenőrző pontokkal
- Jelentse az összes kalibrációs paramétert bizonytalanságokkal együtt metaadatként
- Burkolat-ellenőrzéshez: ellenőrizze a kalibrációt felmért teszt szakasz ellenében
Referenciák
- Zhang, Z. (2000). A flexible new technique for camera calibration. IEEE Transactions on Pattern Analysis and Machine Intelligence, 22(11), 1330-1334.
- Brown, D. C. (1971). Close-range camera calibration. Photogrammetric Engineering, 37(8), 855-866.
- Conrady, A. E. (1919). Decentered lens systems. Monthly Notices of the Royal Astronomical Society, 79, 384-390.
- Roncella, R. & Forlani, G. (2021). UAV block geometry design and camera calibration: A simulation study. Sensors, 21(18), 6090.
- Lin, K. Y. et al. (2022). Interpretation and transformation of intrinsic camera parameters used in photogrammetry and computer vision. Sensors, 22(24), 9602.
- Darwish, W. & Ahmed, W. (2025). A simplified Gaussian approach for asphalt crack detection based on deep learning and RGB images. ISPRS Archives, XLVIII-G-2025, 345-352.
- USGS (2023). Guidelines for calibration of uncrewed aircraft systems imagery. Open-File Report 2023-1033.
- Hartley, R. & Zisserman, A. (2004). Multiple View Geometry in Computer Vision. Cambridge University Press, 2nd ed.
- Habib, A. et al. (2014). Stability analysis for a multi-camera photogrammetric system. Sensors, 14(8), 15084-15112.
Gyakran Ismételt Kérdések
- Mik a kamera belső paraméterei?
- A belső paraméterek határozzák meg a kamera belső geometriáját. A K belső mátrix tartalmazza a fókusztávolságot (fx, fy pixelben), a főpont koordinátáit (cx, cy) és a ferdeségi együtthatót (s, ami modern érzékelőknél jellemzően nulla). A belső mátrix K = [[fx, s, cx], [0, fy, cy], [0, 0, 1]]. A fókusztávolság a szög- és pixelkoordináták közötti átváltást végzi. A főpont az optikai tengely és a képérzékelő metszéspontja. Egy 24 MP-es, 24 mm-es lencsével és 6 µm-es pixelosztással rendelkező kamera esetén a fókusztávolság körülbelül 4000 pixel.
- Mi a lencse torzítás és miért számít?
- A lencse torzítás hatására a kép pontjai eltolódnak az ideális pozíciójuktól. A radiális torzítás (k1, k2, k3 együtthatókkal modellezve) a pontokat a főpontból kiinduló radiális vonalak mentén mozdítja el, a hordó torzítás (negatív k1) befelé húzza a pontokat, a párna torzítás (pozitív k1) kifelé tolja őket. A tangenciális torzítás (p1, p2) a lencse elemek elhelyezkedési hibájából adódik. Nagy látószögű objektíveknél a radiális torzítás a kép sarkaiban gyakran meghaladja a 100 pixelt. A nem korrigált torzítás a fotogrammetriában kupola hatást okoz, a repülési magasság 0,1-0,5%-ának megfelelő szisztematikus függőleges hibát, ami 100 m magasságnál 10-50 cm-t jelent.
- Mi a Zhang-féle kalibrációs módszer?
- A Zhang-módszer (2000, több mint 23 000 hivatkozással) egy kamera kalibrálására 10-20 felvételt használ egy síkbeli sakktábla mintázatról különböző tájolásokban. A módszer egy zárt alakú megoldást számít az ismert mintázat és a megfigyelt képek közötti homográfia korlátokból, majd a paramétereket maximum-likelihood becsléssel pontosítja, minimalizálva a visszavetítési hibát. A tipikus sakktábla mintázatok 7×10 és 9×12 sarokpont közöttiek, 10-30 mm-es négyzetmérettel. A tábla síksága < 0,1 mm kell legyen. Elméletileg minimum 2 kép szükséges, de 10-20 kép robusztus eredményt ad.
- Hogyan működik az önkalibráció az SfM-ben?
- Az önkalibráció (vagy helyszíni kalibráció) a kamera paramétereit a 3D rekonstrukcióval egyidejűleg becsüli meg a kötegegyenlítés (bundle adjustment) során. A Structure from Motion megoldások, mint az Agisoft Metashape és a Pix4D, a következőképpen végzik az önkalibrációt: (1) több ezer kapcsolópont detektálása jellemzőillesztéssel, (2) kamera paraméterek becslése a kötegegyenlítés részeként, (3) a belső paraméterek pontosítása a külső paraméterekkel és a 3D pontokkal egyidejűleg. Az önkalibráció konvergens képeket, ortogonális dőlésszögeket, a teljes képformátum lefedését kapcsolópontokkal, valamint ferde felvételeket (20-45°) igényel sík terepen. Ferde képek nélkül a kupola hatás szisztematikus magassági hibákat okoz.
- Milyen gyakran kell újrakalibrálni a kamerát?
- Újrakalibráció szükséges bármilyen mechanikai sokk (kemény landolás, lencse eltávolítása vagy cseréje) után, legalább évente a rendszeresen használt kameráknál, nagyobb projektek előtt és után, valamint ha a környezeti hőmérséklet jelentősen eltér a kalibrációs körülményektől (>15°C eltérés). A fogyasztói kategóriájú kamerák geometriailag instabilak, a mechanikai sokk 1-10 pixellel is eltolhatja a főpontot, a hőmérsékletváltozás pedig 0,01-0,05%/°C fókusztávolság-eltolódást okoz. A PhotoModeler 3-6 havonta javasol kalibrációt aktív kameráknál. Rögzítse a zoom/fókusz gyűrűket, kapcsolja ki az autofókuszt, a képstabilizációt és az érzékelő rezgés elleni funkciókat a stabil kalibráció érdekében.
- Hogyan befolyásolja a kamera kalibráció a repedésmérés pontosságát?
- Burkolt repedésmérésnél a kamera kalibráció lehetővé teszi az ortogonális (madártávlati) képvetítést és a metrikus átváltást pixelekről milliméterekre. Az ISPRS 2025-ös burkolat-ellenőrzési tanulmányában a kalibráció σ = ±1,0 mm pontosságot ért el a lézeres referencia rendszerekhez képest. Egy járműre szerelt burkolati kamera tipikus paraméterei 2,237 m magasságban: fx = 1787,75 pixel, fy = 1786,58 pixel, k1 = -0,0186. A nem kalibrált kamerák 1-5 pixel hordó torzítást vezetnek be a kép széleinél, ami 1-5 mm hibát jelent 1 mm GSD mellett, ami elegendő a szubmilliméteres repedések teljes elfedésére.
- Mi a visszavetítési hiba és milyen értékek elfogadhatóak?
- A visszavetítési hiba a 2D pixelkülönbség egy detektált képjellemző és a kamera modellből és 3D koordinátákból számított vetített pozíciója között. Az RMS visszavetítési hiba (RPE) számszerűsíti a teljes kalibrációs minőséget. Elfogadható RPE tartományok: nagy pontosságú metrológia < 0,1 pixel, ipari közeltáv 0,1-0,3 pixel, szabványos minőség 0,3-0,5 pixel, UAV fotogrammetria 0,3-1,0 pixel, elfogadható felső határ < 2,0 pixel. Az RPE betanítási hiba, az alacsony értékek nem garantálják a jó kalibrációt. A független ellenőrző pontokkal történő kereszt-validáció elengedhetetlen.
- Mi a különbség az előzetes kalibráció és a helyszíni kalibráció között?
- Az előzetes kalibráció laboratóriumi tesztmezőt használ optimális kamerahálózati geometriával (konvergens képek, keresztirányú sávok) a kamera paramétereinek meghatározásához a terepi bevetés előtt. A helyszíni önkalibráció a paramétereket a tényleges felmérési képek blokk-kiegyenlítése során becsüli. Az előzetes kalibráció pontosabb téglalap alakú, csak nadír blokkok esetén, de a pontossági különbség jelentősen csökken megfelelő terepi illesztőpontok (GCP-k) használatával. Az optimális gyakorlat mindkettőt kombinálja: kalibrálja előre a kamerát laborban, majd pontosítsa a paramétereket önkalibrációval a terepi blokkban. A ferde képek (20-45°) a blokk képeinek ≥10%-ánál erősen ajánlottak a helyszíni kalibrációhoz.
- Mi a Brown-Conrady torzítási modell?
- A Brown-Conrady modell a lencse torzítást radiális és decentráló (tangenciális) összetevőkre bontja. Radiális torzítás: Δr = K₁r³ + K₂r⁵ + K₃r⁷, ahol r a radiális távolság a főponttól. Tangenciális torzítás: Δx = P₁(r² + 2x²) + 2P₂xy és Δy = P₂(r² + 2y²) + 2P₁xy. A modellt Brown (1966, 1971) és Conrady (1919) fejlesztette ki. A radiális együtthatók k1 (domináns), k2, k3 a radiális elmozdulás növekvő rendjeit korrigálják. A tangenciális együtthatók p1, p2 a lencse decentrálást korrigálják. Tipikus k1 értékek: -0,32 és +0,15 között, a lencse típusától függően. A modell mind a fotogrammetriában, mind a gépi látásban szabvány.
- Miben különbözik a drónkamera kalibráció a közeltávú kalibrációtól?
- A drón (UAV) kamerák a fogyasztói optikát a közeltávú fotogrammetriából, a blokkgeometriát pedig a légifotogrammetriából ötvözik, ami egyedi kihívásokat teremt. A fogyasztói kamerákból hiányzik a metrikus kamerák mechanikai stabilitása. A repülés közbeni autofókusz megváltoztatja a főtávolságot. A landolásból származó mechanikai sokkok eltolják az érzékelő/lencse igazítást. A repülés közbeni hőmérsékletváltozás (10-40°C) 0,3-1,5 pixelnek megfelelő fókusztávolság-eltolódást okoz. Ajánlott önkalibrációs repülési konfigurációk: dupla rács keresztirányú sávokkal (É-D + K-Ny), ferde képek 20-45° dőlésszögben, és GNSS-támogatott kameraállomások. Az előzetes kalibráció akkor ajánlott, ha a kamerák mechanikailag stabilak és a terepi körülmények megegyeznek a kalibrációs körülményekkel.
- Milyen kalibrációs paramétereket használ a TarmacView?
- A TarmacView a teljes belső kamera modellt használja, beleértve a fókusztávolságot (fx, fy), a főpontot (cx, cy), a radiális torzítási együtthatókat (k1, k2, k3) és a tangenciális torzítási együtthatókat (p1, p2). A kalibráció a Zhang-féle sakktábla módszert követi az előzetes kalibrációhoz, és támogatja az önkalibrációs pontosítást a fotogrammetriai blokk-kiegyenlítés során. Burkolat-ellenőrzési alkalmazásoknál a kalibrációs paraméterek lehetővé teszik az ortogonális vetítést (madártávlati nézet) igazolt szubmilliméteres pontossággal, a metrikus átváltást pixelekről fizikai egységekre, valamint az automatikus repedésszélesség-mérést az ASTM D5340 szabvány szerint.
- Mi a kupola hatás a fotogrammetriában?
- A kupola hatás (más néven tál hatás) egy szisztematikus magassági hiba a fotogrammetriai modellekben, ahol a középpont magasabb (vagy alacsonyabb) a szélekhez képest. Ezt a radiális torzítási paraméterek (különösen k1) és a magasság közötti erős korreláció okozza csak nadír felvételek esetén. Mértéke: a repülési magasság 0,1-0,5%-a, 10-50 cm 100 m magasságnál. Mérséklési stratégiák: ferde képek bevonása (20-45° a nadírtól), GCP-k használata a blokk széleinél és közepén, keresztirányú sávok repülése (dupla rács mintázat), GNSS-támogatott kameraállomások használata. Megfelelő mérsékléssel a kupola hatás a repülési magasság < 0,01%-ára csökken.
- Hogyan értékelik a kalibráció minőségét?
- A kalibráció minőségét a következőkkel értékelik: (1) RMS visszavetítési hiba, tipikus elfogadható értékek 0,1-1,0 pixel között az alkalmazástól függően, (2) paraméter szórások a variancia-kovariancia mátrixból Cx = σ₀² × (JᵀJ)⁻¹, (3) korrelációs elemzés, erős korrelációk fx és k1 között (~0,9 nadír blokkoknál) gyenge hálózati geometriát jeleznek az önkalibrációhoz, (4) szignifikancia tesztelés t-statisztikával = |paraméter|/σ(paraméter), a > 2,0 értékek 95%-os konfidenciaszinten szignifikánsak, (5) független ellenőrzőpontok maradékai a tárgytérben. Az USGS OFR 2023-1033 előírja, hogy a kalibrációs paramétereket és bizonytalanságaikat metaadatként kell megadni.
- Mi a különbség a fotogrammetriai és a gépi látás kalibrációs konvenciói között?
- A fotogrammetria (PH) és a gépi látás (CV) eltérően modellezi a belső paramétereket Lin és mtsai. (Sensors, 2022) szerint: a PH a főtávolságot (f) mm-ben használja a kép origójával bal alul, a CV fx, fy-t pixelben használja a kép origójával bal felül. A PH torzítási függvényei torzított koordinátákat vesznek bemenetként, a CV torzítatlan koordinátákat használ. A PH korrekciót alkalmaz (torzított → torzítatlan), a CV kompenzációt alkalmaz (torzítatlan → torzított). A PH a CV modellen túli affinitás (b1, nem ortogonalitás) és nyírás (b2, eltérő skálázás) tagokat is tartalmaz. Ezek a különbségek gondos paramétertranszformációt igényelnek a PH és CV szoftverek közötti váltáskor.
- Hogyan befolyásolja a hőmérséklet a kamera kalibrációt?
- A hőmérsékletváltozások mérhető geometriai eltolódást okoznak a fogyasztói kamerákban. Kutatások (MDPI Sensors, 2017) szerint: a képérzékelő 10-40°C közötti hőmérséklet-változásai 0,3-1,5 pixelnek megfelelő fókusztávolság-eltolódást okoznak, a fotogrammetriai pontosság 2-4×-es javulást mutat, ha a termikus hatásokat modellezik és kompenzálják. A mechanikai hatások magukban foglalják a lencsefoglalat tágulását/összehúzódását, az üvegelemek törésmutatójának változását, valamint az érzékelő egység termomechanikai feszültségét. Precíziós ellenőrzésnél a kamerákat a kalibráció előtt akklimatizálni kell az üzemi hőmérséklethez, vagy termikus kalibrációs modelleket kell fejleszteni a terepi műveletek során várható hőmérséklet-tartományokra.