Co to jest automatyczna inspekcja infrastruktury z wykorzystaniem dronów?
Automatyczna Inspekcja Infrastruktury z Wykorzystaniem Dronów
Definicja i Elementy Systemu
Automatyczna inspekcja infrastruktury z wykorzystaniem dronów to proces technologiczny, w którym bezzałogowy statek powietrzny (UAV) wykonuje zaprogramowaną misję lotniczą, zdefiniowaną przez punkty nawigacyjne, wzory siatki, trasy korytarzowe lub ścieżki prowadzone modelem 3D, w celu rejestrowania obrazów i danych sensorowych obiektów infrastrukturalnych przy minimalnej interwencji człowieka podczas fazy pozyskiwania danych. System zastępuje tradycyjny model pilota zdalnie sterującego każdym ruchem lotu planem misji, który dron wykonuje autonomicznie, podążając za precyzyjnie zdefiniowanymi parametrami wysokości, prędkości, kursu, interwału wyzwalania kamery, orientacji gimbala i procentu nakładania.
Architektura systemu składa się z ośmiu podstawowych elementów zintegrowanych w płynny przepływ pracy inspekcyjnej:
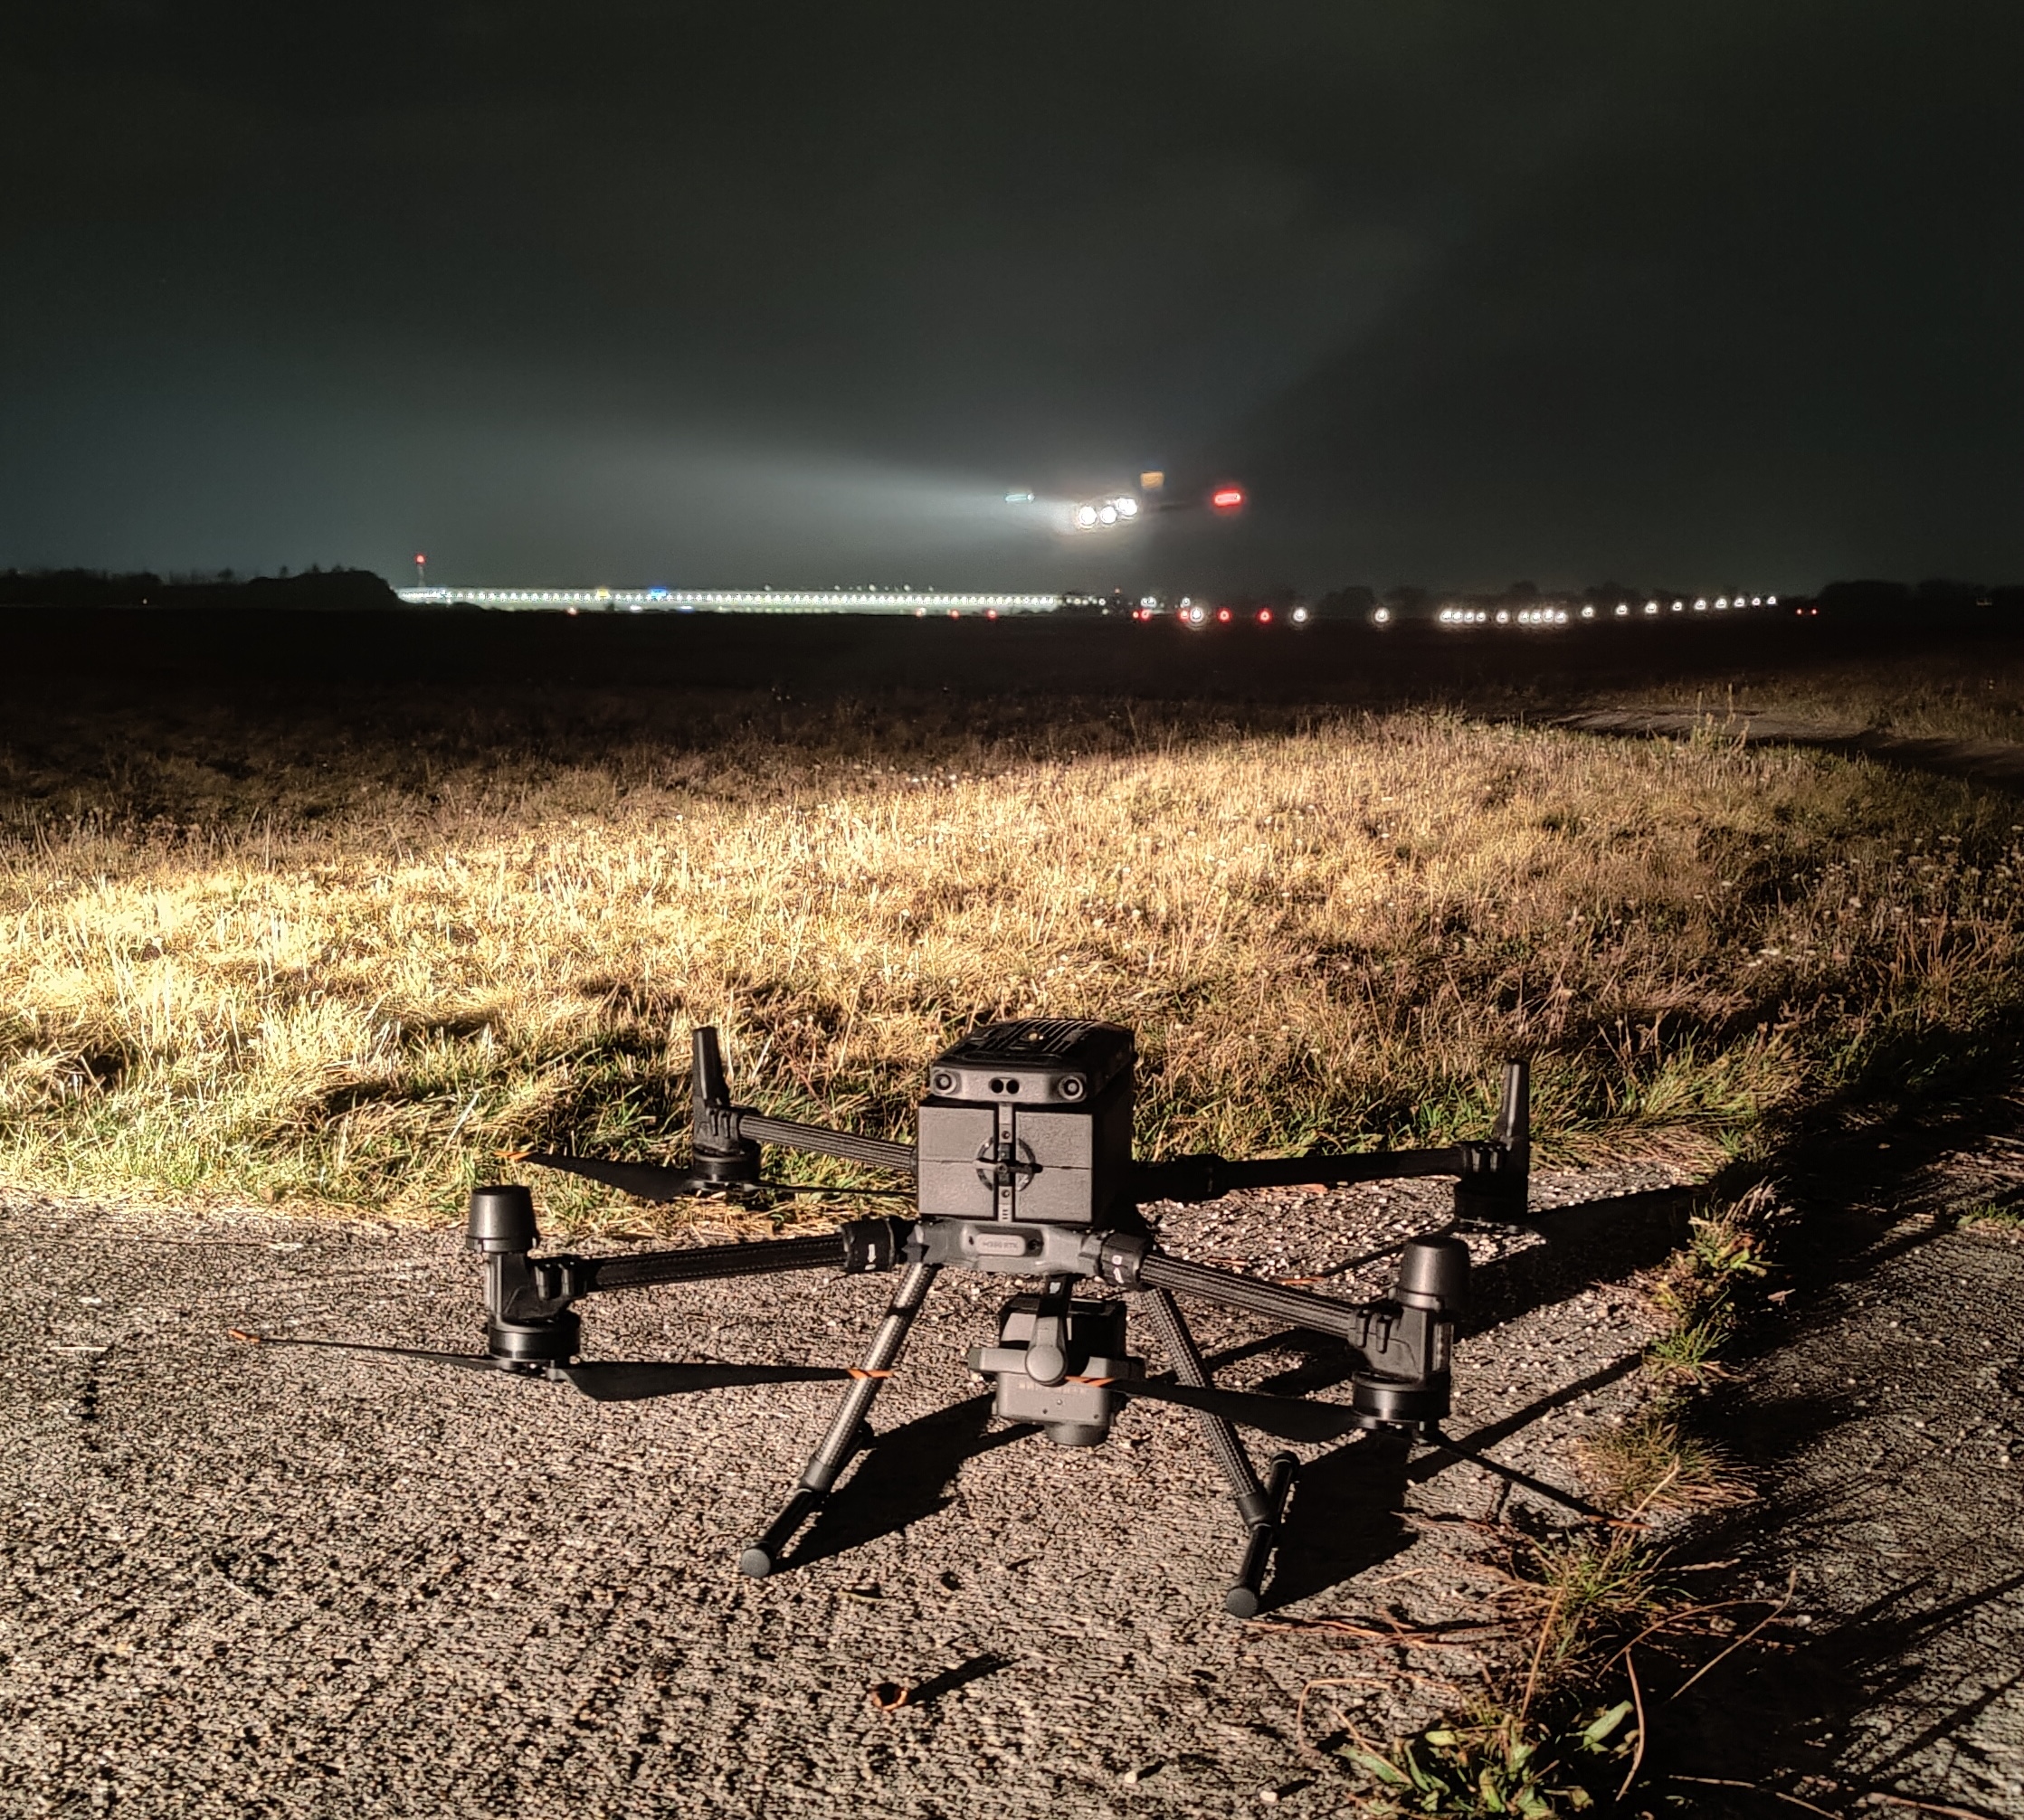
Platforma UAV, Płatowiec, układ napędowy, kontroler lotu i awionika zapewniające fizyczną zdolność lotu. Platformy wahają się od małych multikopterów (DJI Mavic 3 Enterprise, Skydio X10) ważących poniżej 4 kg do inspekcji nawierzchni, po większe systemy (DJI Matrice 350 RTX, Freefly Astro) zdolne do przenoszenia wielu ładunków do kompleksowych przeglądów infrastruktury. Kluczowe specyfikacje obejmują maksymalną masę startową (MTOW), wytrzymałość lotu (zazwyczaj 25-45 minut z ładunkiem), klasę IP dla tolerancji środowiskowej oraz nadmiarowość w krytycznych systemach, takich jak odbiorniki GNSS, IMU i napęd.
Oprogramowanie do planowania misji, Aplikacja naziemna, w której operatorzy definiują misję inspekcyjną przed lotem. Wiodące platformy to UgCS, DJI Pilot 2, Pix4Dcapture, DroneDeploy i Skydio Cloud. Narzędzia te umożliwiają operatorom rysowanie obszarów przeglądu na mapie, określanie procentu nakładania, ustawianie wysokości i prędkości, definiowanie kątów gimbala i konfigurowanie parametrów kamery. Zaawansowane planery misji obsługują podążanie za terenem przy użyciu cyfrowego modelu wysokościowego (DEM) w celu utrzymania stałej rozdzielczości terenowej (GSD) nad zmiennym terenem, planowanie oparte na modelu 3D dla złożonych konstrukcji, takich jak mosty i budynki, oraz orkiestrację wielu lotów do pokrycia dużych obszarów.
Ładunki sensorowe, Instrumenty do zbierania danych specyficzne dla misji montowane na dronie. Wybór ładunku bezpośrednio określa, które typy uszkodzeń można wykryć. Kamery RGB są standardem do wizualnego wykrywania pęknięć i generowania ortomozai. Kamery termowizyjne wykrywają wilgoć podpowierzchniową, rozwarstwienia i uszkodzenia izolacji. Skanery LiDAR generują precyzyjne chmury punktów do analizy deformacji i przeglądów penetrujących roślinność. Sensory wielospektralne umożliwiają klasyfikację materiałów i ocenę stanu roślinności. Masa ładunku, pobór mocy, szybkość transmisji danych i wymiary fizyczne muszą być zgodne z ładownością platformy UAV i mocowaniami.
Wykrywanie i unikanie przeszkód (ODA), Pokładowy system sensorowy i przetwarzający, który zapobiega kolizjom drona z przeszkodami podczas lotu automatycznego. Nowoczesne systemy wykorzystują kamery stereoskopowe, czujniki czasu przelotu, LiDAR lub radar fal milimetrowych do wykrywania przeszkód na ścieżce lotu. Algorytm unikania albo planuje trasę wokół przeszkody (ponowne planowanie ścieżki), albo wstrzymuje misję do czasu usunięcia przeszkody. ODA jest krytyczne dla inspekcji na małych wysokościach złożonych konstrukcji, gdzie dźwigi, linie energetyczne, roślinność i elementy konstrukcyjne mogą nie być obecne na wczytanych danych mapowych.
Łącze danych dowodzenia i kontroli (C2), Kanał komunikacyjny między naziemną stacją kontroli a UAV do przesyłania telemetrii, poleceń lotu i danych z ładunku. W przypadku zautomatyzowanych misji inspekcyjnych łącze C2 musi zapewniać wystarczającą przepustowość do strumieniowania wideo w czasie rzeczywistym, aktualizacji pozycji z częstotliwością 5-10 Hz i transmisji poleceń z opóźnieniem poniżej 100 milisekund. W przypadku operacji BVLOS łącze C2 zazwyczaj wykorzystuje sieci komórkowe 4G/5G lub łącza satelitarne Ku-band z automatycznym przełączaniem między naziemnymi stacjami przekaźnikowymi. Nadmiarowe łącza C2 z automatycznym przełączaniem awaryjnym są wymagane do operacji poza zasięgiem wzroku zgodnie z ICAO Doc 10019.
Automatyczny system transferu danych, Mechanizm przesyłania przechwyconych danych inspekcyjnych z drona do infrastruktury przetwarzania. Metody obejmują bezpośredni transfer WiFi lub USB-C po lądowaniu, przesyłanie komórkowe podczas lotu dla mniejszych zestawów danych oraz automatyczne stacje dokujące, które odciążają dane i ładują akumulatory bez interwencji człowieka. Stacja dokująca DVI2AM firmy Techno Sky, działająca na włoskich lotniskach od 2022 roku, demonstruje w pełni zautomatyzowany transfer danych, w którym dron ląduje na stacji, precyzyjnie dokuje za pomocą lądowania kierowanego RTK, przesyła dane za pośrednictwem szybkiej sieci lokalnej i automatycznie ładuje się do następnej misji.
Georeferencja i pozycjonowanie, System zapewniający, że każdy obraz i punkt danych jest powiązany ze znaną współrzędną geograficzną. Kinematyka czasu rzeczywistego (RTK) GNSS zapewnia dokładność pozycji 2-5 cm poprzez odbieranie korekcji w czasie rzeczywistym ze stacji bazowej. Kinematyka post-processed (PPK) osiąga podobną dokładność bez konieczności posiadania łącza danych na żywo poprzez rejestrowanie surowych obserwacji GNSS do korekcji po locie. Punkty kontroli naziemnej (GCP), fizycznie pomierzone znaczniki o znanych współrzędnych, zapewniają absolutne zakotwiczenie dokładności. W przypadku inspekcji infrastruktury wymagającej dokładności 1-3 cm standardową praktyką jest pozycjonowanie RTK lub PPK w połączeniu z co najmniej 5-8 GCP na projekt.
Potok analityczny, System oprogramowania, który przekształca surowe obrazy i dane sensorowe w praktyczne wyniki inspekcji. Zazwyczaj obejmuje to przetwarzanie fotogrametryczne (generowanie ortomozai i chmur punktów za pomocą Structure from Motion), algorytmy wizji komputerowej do wykrywania i klasyfikacji uszkodzeń (modele głębokiego uczenia wyszkolone na tysiącach oznakowanych obrazów uszkodzeń), narzędzia pomiarowe do obliczania szerokości, powierzchni i objętości pęknięć oraz moduły raportowania generujące wskaźniki stanu (PCI zgodnie z ASTM D5340), mapy uszkodzeń i raporty wykrywania zmian.
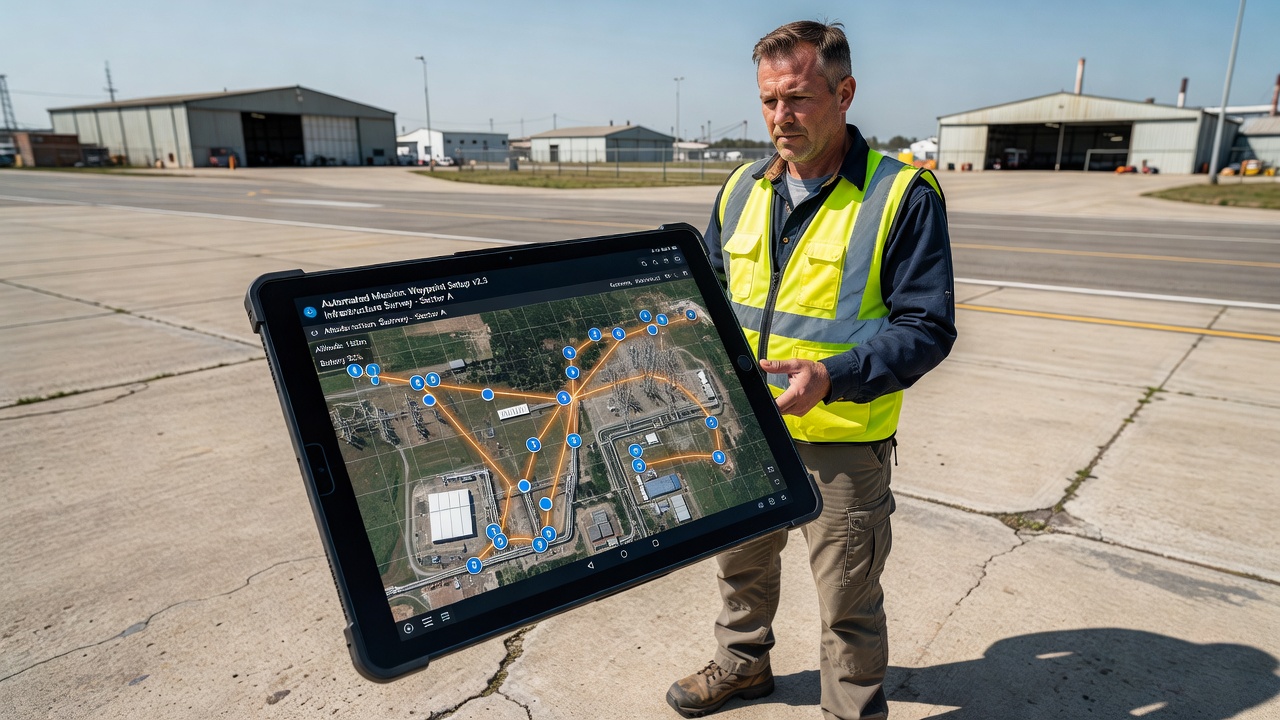
Automatyczne Planowanie Lotu
Automatyczne planowanie lotu to proces definiowania pełnego profilu misji drona przed startem, kodowania ścieżki lotu, parametrów pozyskiwania danych i procedur awaryjnych w pliku misji, który kontroler lotu wykonuje autonomicznie. Eliminuje to zmienność wprowadzaną przez ręczne pilotowanie, niespójne kąty kamery, zmienną wysokość, nierówną prędkość i pominięte obszary pokrycia, oraz zapewnia, że każdy przegląd dostarcza dane o spójnej jakości i pokryciu.
Planowanie Oparte na Punktach Nawigacyjnych
Planowanie lotu oparte na punktach nawigacyjnych definiuje sekwencję współrzędnych geograficznych (szerokość, długość, wysokość), do których dron nawiguje po kolei. W każdym punkcie nawigacyjnym skrypt misji może wyzwolić określone akcje: zrobienie zdjęcia, regulację kąta gimbala, zmianę prędkości lub rozpoczęcie nagrywania sensora. Planowanie punktów nawigacyjnych jest najbardziej elastyczną metodą, odpowiednią dla złożonych tras inspekcyjnych, które podążają za nieregularną geometrią obiektu.
Nowoczesne planowanie punktów nawigacyjnych obsługuje do 500-1000 punktów nawigacyjnych na misję na platformach komercyjnych. Każdemu punktowi nawigacyjnemu można przypisać określony kąt nachylenia gimbala (od -90° w dół do +45° w górę), umożliwiając dronowi rejestrowanie pionowych powierzchni, takich jak filary mostów, elewacje budynków i mury oporowe. Planowanie punktów nawigacyjnych jest używane do inspekcji mostów, gdzie dron musi lecieć ścieżką, która podąża za pomostem mostu, opada, aby sprawdzić łożyska dźwigarów, i wznosi się, aby uchwycić spód pomostu, ścieżkę lotu, której nie można opisać prostym wzorem siatki lub korytarza.
Planowanie Siatki
Planowanie siatki tworzy wzór serpentyny lub koszenia trawnika nad zdefiniowanym obszarem wielokątnym, z równoległymi liniami lotu rozmieszczonymi w celu osiągnięcia określonego nakładania bocznego między sąsiednimi obrazami. Planowanie siatki jest standardową metodą przeglądów obszarowych nawierzchni, pasów startowych, dróg kołowania, płyt postojowych i dużych dachów budynków.
Kluczowe parametry w planowaniu siatki obejmują:
- Wysokość AGL: Określa GSD. Do wykrywania pęknięć na pasie startowym wysokości 30-50 m AGL dają wartości GSD 1-3 mm/piksel przy kamerach 20 MP.
- Nakładanie do przodu: Procent nakładania między kolejnymi obrazami wzdłuż linii lotu. Przeglądy infrastruktury wykorzystują 80-90% nakładania do przodu.
- Nakładanie boczne: Procent nakładania między sąsiednimi liniami lotu. Standardowe wartości to 70-80% nakładania bocznego.
- Prędkość: Prędkość względem ziemi wpływa na rozmycie ruchu. W przypadku inspekcji nawierzchni typowe są prędkości 3-8 m/s, ograniczone przez czas otwarcia migawki kamery i akceptowalną tolerancję rozmycia (zazwyczaj <1 piksel).
- Podwójna siatka: Ortogonalny drugi przebieg obrócony o 90° względem podstawowej siatki, używany do rekonstrukcji 3D konstrukcji, gdzie ukośne kąty widzenia poprawiają pokrycie powierzchni pionowych.
W przypadku standardowego pasa startowego o długości 3000 m (szerokość 45 m), przegląd siatki na wysokości 50 m z 80% nakładaniem do przodu i 70% nakładaniem bocznym wymaga około 450-600 obrazów. Przy GSD 1 cm/piksel daje to ortomozę o wielkości około 300 milionów pikseli pokrywającą cały pas startowy.
Planowanie Korytarza
Planowanie korytarza definiuje ścieżkę lotu wzdłuż liniowego obiektu, osi pasa startowego, trasy rurociągu, korytarza linii energetycznej lub odcinka drogi. Dron podąża za osią korytarza, utrzymując określone parametry przesunięcia bocznego i wysokości dla spójnego pozyskiwania danych na długości obiektu.
Planowanie korytarza jest niezbędne do inspekcji infrastruktury liniowej, ponieważ planowanie siatki na całym prostokącie ograniczającym byłoby nieefektywne. W przypadku pasa startowego korytarz podąża za jego osią na określonej wysokości, a obrazy są rejestrowane w odstępach określonych przez wymóg nakładania. Szerokość korytarza jest ustawiona tak, aby pokryć pełną szerokość pasa startowego plus marginesy bezpieczeństwa. Dla pasa startowego o szerokości 45 m szerokość korytarza 60 m zapewnia pełne pokrycie, włączając pobocza.
Zaawansowane planowanie korytarza obsługuje zakrzywione ścieżki podążające za geometrią obiektu, zmienną wysokość w oparciu o profil terenu oraz przeloty w dwóch kierunkach dla pokrycia stereoskopowego. Dron automatycznie dostosowuje kurs, aby utrzymać wyrównanie z kierunkiem korytarza, zapewniając spójny kąt padania słońca i orientację cieni w całym przeglądzie.
Planowanie Oparte na Modelu 3D
Planowanie oparte na modelu 3D wykorzystuje istniejący cyfrowy model powierzchni (DSM), model informacji o budynku (BIM) lub chmurę punktów obiektu do wygenerowania ścieżki lotu, która utrzymuje stałą odległość od powierzchni konstrukcji. Jest to najbardziej zaawansowana forma automatycznego planowania lotu i jest niezbędna do inspekcji złożonych struktur 3D, takich jak mosty, stadiony, zakłady przemysłowe i wieże przesyłowe.
Algorytm planowania lotu oblicza powierzchnię offsetową w określonej odległości (zazwyczaj 5-15 m dla szczegółowej inspekcji) i generuje ścieżkę, która pokrywa powierzchnię konstrukcji z określonym nakładaniem. Dron utrzymuje stałą odległość od powierzchni, niezależnie od tego, czy jest ona pionowa, pozioma czy zakrzywiona. W przypadku mostu oznacza to, że dron leci ścieżką, która podąża za powierzchnią pomostu, powierzchniami filarów, dolnymi pasami dźwigarów i ścianami przyczółków, wszystko w jednej zautomatyzowanej misji.
Planowanie oparte na modelu 3D zostało zademonstrowane w badaniach Huang i in. (2023) do inspekcji elewacji budynków, gdzie modele BIM zostały użyte do generowania ścieżek inspekcyjnych, które osiągają wysokie wskaźniki pokrycia (ponad 95%) z unikaniem okluzji i bezkolizyjną pracą. Metoda ta jest coraz częściej przyjmowana do inspekcji mostów, gdzie złożona geometria konstrukcji kratownicowych, want i zespołów łożysk sprawia, że ręczne planowanie lotu jest niepraktyczne.
Wykrywanie i Unikanie Przeszkód
Wykrywanie i unikanie przeszkód (ODA) to zdolność systemu, która umożliwia dronowi wykrywanie przeszkód na ścieżce lotu i autonomiczne podejmowanie działań omijających bez interwencji pilota. W przypadku zautomatyzowanych misji inspekcyjnych, szczególnie tych wykonywanych na małych wysokościach w pobliżu złożonej infrastruktury, ODA jest niezbędną funkcją bezpieczeństwa.
Technologie Sensorowe
Nowoczesne systemy ODA wykorzystują wiele uzupełniających się modalności sensorowych:
Wizja stereoskopowa wykorzystuje dwie lub więcej kamer skierowanych do przodu do obliczania map głębi poprzez triangulację, podobnie jak ludzkie widzenie stereoskopowe. Głębia jest obliczana dla każdego piksela w nakładającym się polu widzenia kamery, zapewniając gęste informacje o przeszkodach w zakresie 0,5-20 m. Silnik Autonomy firmy Skydio wykorzystuje sześć kamer nawigacyjnych 4K rozmieszczonych w sferycznej matrycy, aby zapewnić 360° pokrycie wykrywania przeszkód. System przetwarza 240+ milionów pomiarów głębi na sekundę na pokładowej platformie NVIDIA Jetson TX2, umożliwiając wykrywanie przeszkód w czasie rzeczywistym przy prędkościach lotu do 15 m/s.
Czujniki czasu przelotu (ToF) emitują impulsy światła podczerwonego i mierzą czas potrzebny na powrót odbicia, zapewniając bezpośrednie pomiary odległości. Czujniki ToF są skuteczne na krótkim dystansie (0,1-10 m) i działają w warunkach słabego oświetlenia, gdzie systemy wizyjne ulegają degradacji. Są powszechnie używane do wykrywania przeszkód skierowanych w dół podczas lądowania oraz do precyzyjnego dokowania w automatycznych stacjach ładowania.
LiDAR zapewnia aktywne skanowanie 3D otoczenia poprzez emitowanie impulsów laserowych i pomiar czasu ich powrotu. ODA oparte na LiDAR działa w zakresach 50-200 m w zależności od mocy sensora i odbicia celu. Jest skuteczne w ciemności, mgle i deszczu, w warunkach, w których systemy wizyjne zawodzą. Ouster OS0-128, 128-kanałowy LiDAR powszechnie integrowany na dronach przemysłowych, zapewnia 90° pionowe pole widzenia i 360° pokrycie poziome, generując 2,6 miliona punktów na sekundę. ODA LiDAR jest szczególnie cenne w operacjach BVLOS, gdzie dron musi wykrywać i unikać innych statków powietrznych (załogowych i bezzałogowych) podczas rozszerzonych misji poza zasięgiem wzroku.
Radar fal milimetrowych wykorzystuje fale radiowe o częstotliwości 77-79 GHz do wykrywania przeszkód w zasięgu do 300 m, penetrując mgłę, deszcz, kurz i dym skuteczniej niż czujniki optyczne. ODA radarowe dostarcza informacji o zasięgu i prędkości, ale ograniczoną rozdzielczość kątową, co czyni go odpowiednim do wykrywania dużych przeszkód i ruchu lotniczego, a nie małych przeszkód, takich jak linie energetyczne.
Strategie Unikania Przeszkód
Systemy ODA wdrażają kilka strategii unikania w zależności od trybu operacyjnego i typu przeszkody:
Zatrzymaj i czekaj, Dron wstrzymuje ruch do przodu po wykryciu przeszkody i czeka na jej usunięcie lub interwencję operatora. Jest to najbezpieczniejsza strategia i domyślny tryb dla większości komercyjnych dronów.
Ponowne planowanie ścieżki, Dron oblicza alternatywną ścieżkę wokół wykrytej przeszkody, utrzymując ogólne cele misji. Algorytmy ponownego planowania ścieżki wykorzystują szybko eksplorujące losowe drzewa (RRT), wyszukiwanie A* lub metody potencjałowe do znajdowania ścieżek bezkolizyjnych. Ta strategia jest niezbędna do zautomatyzowanej inspekcji w zaśmieconym środowisku, gdzie zatrzymywanie się na każdej przeszkodzie czyniłoby misję niepraktyczną.
Wznoszenie i kontynuacja, Dron zwiększa wysokość, aby ominąć przeszkodę, a następnie wznawia zaplanowaną ścieżkę lotu. Ta strategia działa w przypadku przeszkód o ograniczonej wysokości, takich jak pojazdy, sprzęt i małe konstrukcje na terenie inspekcji.
Powrót do ostatniego bezpiecznego punktu nawigacyjnego, Jeśli nie zostanie znaleziona bezpieczna alternatywna ścieżka, dron wraca do ostatniego punktu nawigacyjnego, w którym miał czystą ścieżkę lotu, i wstrzymuje się w oczekiwaniu na instrukcje operatora. Jest to zachowanie awaryjne, gdy ODA napotka przeszkodę, której nie można bezpiecznie ominąć za pomocą żadnej dostępnej strategii.
Wymagania Regulacyjne
ICAO Doc 10019 (Manual on Remotely Piloted Aircraft Systems) określa wymagania dotyczące wykrywania i unikania (DAA) dla operacji RPAS, stwierdzając, że system DAA musi zapewnić pilotowi zdalnemu możliwość wykrywania konfliktowego ruchu i innych zagrożeń oraz manewrowania RPA w celu uniknięcia kolizji. W przypadku zautomatyzowanych dronów inspekcyjnych działających w trybie BVLOS system DAA musi wykazać równoważny poziom bezpieczeństwa do wymogów „zobacz i unikaj” dla statków powietrznych załogowych (14 CFR 91.113 i ICAO Annex 2, Rule 14).
Proponowana przez FAA zasada Part 108 (Notice of Proposed Rulemaking, 2024) zawiera szczegółowe wymagania dla zautomatyzowanych dronów działających w trybie BVLOS, nakazując, aby statek powietrzny był wyposażony w system DAA zdolny do wykrywania i unikania załogowych statków powietrznych, przeszkód i innych UAS. System musi zapewniać co najmniej poziom bezpieczeństwa zapewniany przez wizualne wymagania „zobacz i unikaj” w Part 91.113, oceniane w ramach procesu zarządzania ryzykiem bezpieczeństwa FAA zgodnie z FAA Order 8040.4.
Operacje Poza Zasięgiem Wzroku (BVLOS)
Poza zasięgiem wzroku (BVLOS) odnosi się do operacji dronem, w których statek powietrzny działa poza zasięgiem wzroku pilota zdalnego lub obserwatora wizualnego. BVLOS jest ramami regulacyjnymi umożliwiającymi zautomatyzowaną inspekcję infrastruktury na dużą skalę, ponieważ pozwala pojedynczemu operatorowi na badanie obiektów rozciągających się na tysiące metrów, pełnych długości pasów startowych, mil rurociągów lub rozległych sieci mostów, bez konieczności przemieszczania pilota lub obserwatorów wizualnych wzdłuż obiektu.
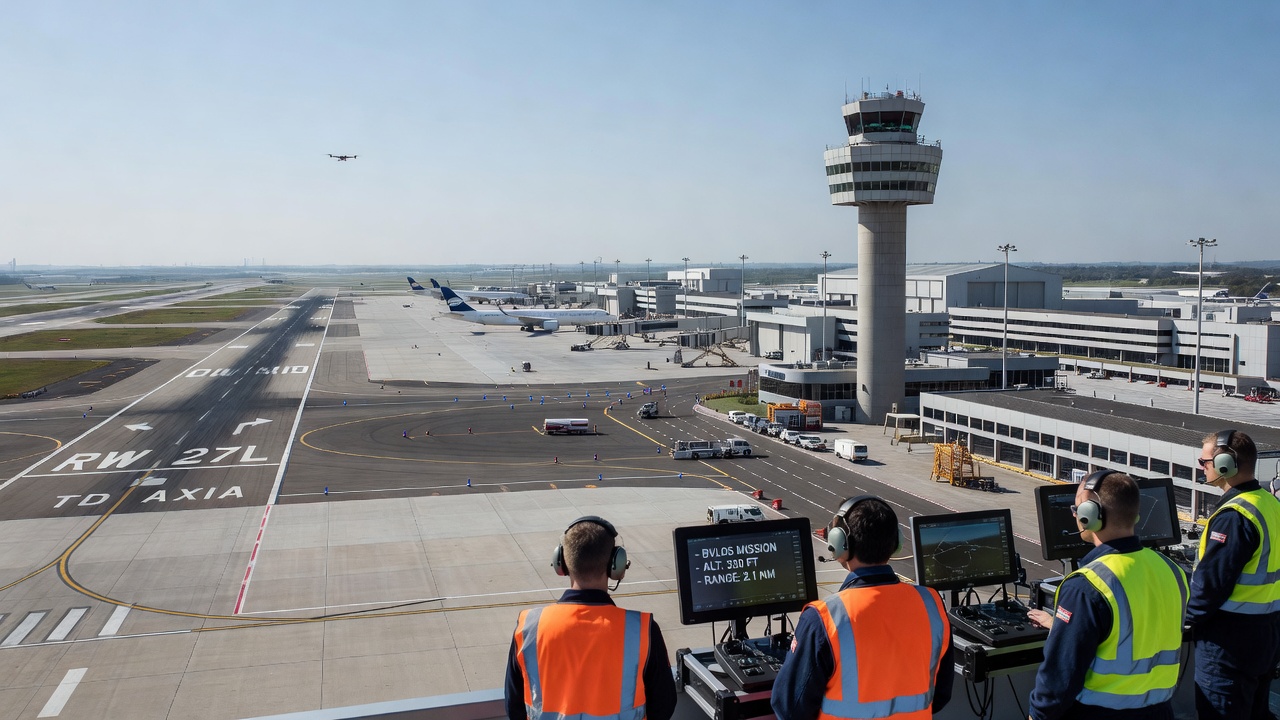
Ramy Regulacyjne
W Stanach Zjednoczonych FAA Part 107 wymaga obecnie wizualnej linii wzroku (VLOS) dla komercyjnych małych UAS. Operacje BVLOS wymagają zwolnień na mocy 14 CFR 107.200, które operator musi uzyskać, wykazując równoważny poziom bezpieczeństwa poprzez alternatywne środki zgodności. Według stanu na 2024 rok FAA wydała mniej niż 600 zwolnień BVLOS w całym kraju, a wskaźniki zatwierdzeń rosną wraz z dojrzewaniem technologii DAA.
NPRM Part 108 FAA (luty 2024) proponuje ustanowienie nowych ram regulacyjnych specjalnie dla operacji BVLOS. Proponowane wymagania obejmują: (1) UAS musi być zaprojektowany zgodnie z zalecanymi przez FAA standardami niezawodności dla zamierzonego środowiska operacyjnego, (2) UAS musi posiadać środek zgodności dla DAA, który spełnia lub przewyższa bezpieczeństwo 14 CFR 91.113, (3) operatorzy muszą ukończyć dodatkowe szkolenie wykraczające poza certyfikację pilota zdalnego Part 107, (4) operacje są ograniczone do 400 ft AGL i klas przestrzeni powietrznej G i E (z dodatkowym zezwoleniem dla kontrolowanej przestrzeni powietrznej) oraz (5) statek powietrzny musi być wyposażony w Remote ID transmitujący zarówno w protokołach nadawczych, jak i sieciowych.
W Europie przepisy EASA na mocy rozporządzenia wykonawczego Komisji (UE) 2019/947 ustanawiają trzy kategorie operacyjne dla operacji UAS. Operacje BVLOS podlegają kategorii Szczególnej, wymagającej zezwolenia operacyjnego od krajowego organu lotnictwa (np. ENAC we Włoszech, DGAC we Francji, CAA w Wielkiej Brytanii). Operator musi przedłożyć Szczegółową Ocenę Ryzyka Operacyjnego (SORA) zgodnie z wytycznymi JARUS, która ocenia ryzyko operacyjne i określa wymagane środki łagodzące. Techno Sky uzyskało zezwolenie ENAC na inspekcję ILS BVLOS na włoskich lotniskach w 2021 roku, stając się pierwszym operatorem UAV upoważnionym do operacji BVLOS w środowisku lotniskowym w Europie.
Wymagania Techniczne dla BVLOS
Udane operacje BVLOS wymagają solidnych systemów technicznych wykraczających poza standardowe operacje VLOS:
Niezawodne łącze danych C2 o wystarczającym zasięgu do utrzymania kontroli przez cały czas trwania misji. W przypadku inspekcji pasa startowego lotniska o długości 3000 m łącze C2 musi zapewniać pokrycie na całej długości pasa. Sieci komórkowe 4G/5G są coraz częściej używane do łączy C2 BVLOS, oferując zasięg ograniczony jedynie zasięgiem sieci. Widmo rozproszone z przeskakiwaniem częstotliwości (FHSS) w pasmach ISM 2,4 GHz i 5,8 GHz zapewnia zasięg 5-15 km przy odpowiedniej wysokości anteny i linii wzroku. W przypadku operacji poza zasięgiem sieci komórkowej łącza satelitarne Ku-band zapewniają globalny zasięg przy wyższym opóźnieniu (250-600 ms).
Remote ID transmitujący tożsamość drona, pozycję, wysokość, prędkość i lokalizację stacji kontroli. Remote ID umożliwia zarządzanie ruchem lotniczym i świadomość pilotów statków powietrznych załogowych o operacjach dronów. FAA wymaga Remote ID na mocy 14 CFR 89 dla wszystkich operacji, z transmisją nadawczą Remote ID w paśmie 915 MHz i transmisją sieciową przez Bluetooth lub WiFi.
System przerywania lotu (FTS), który może doprowadzić drona do kontrolowanego lądowania lub opadania na spadochronie w przypadku krytycznej awarii systemu. W przypadku operacji BVLOS nad obszarami zaludnionymi lub infrastrukturą krytyczną FTS musi być zademonstrowany jako niezawodnie kończący lot w określonym obszarze bezpieczeństwa. Dron DVI2AM firmy Techno Sky zawiera zgodny z EASA FTS z balistycznym spadochronem zdolnym do bezpiecznego opadania całego systemu z wysokości operacyjnej.
Zdolność automatycznego zależnego nadzoru-broadcastu (ADS-B) IN do odbierania transmisji od załogowych statków powietrznych w pobliżu, zapewniając świadomość sytuacyjną uzupełniającą system DAA. Dron musi być wyposażony w odbiornik ADS-B, który może dekodować transmisje Extended Squitter 1090 MHz i ostrzegać operatora o zbliżającym się ruchu.
Ładunki Sensorowe
Ładunek sensorowy przenoszony przez drona inspekcyjnego określa, które typy uszkodzeń można wykryć, osiągalną dokładność pomiaru i produkty danych, które można wygenerować. Różne scenariusze inspekcji infrastruktury wymagają różnych kombinacji sensorów.
Kamery RGB
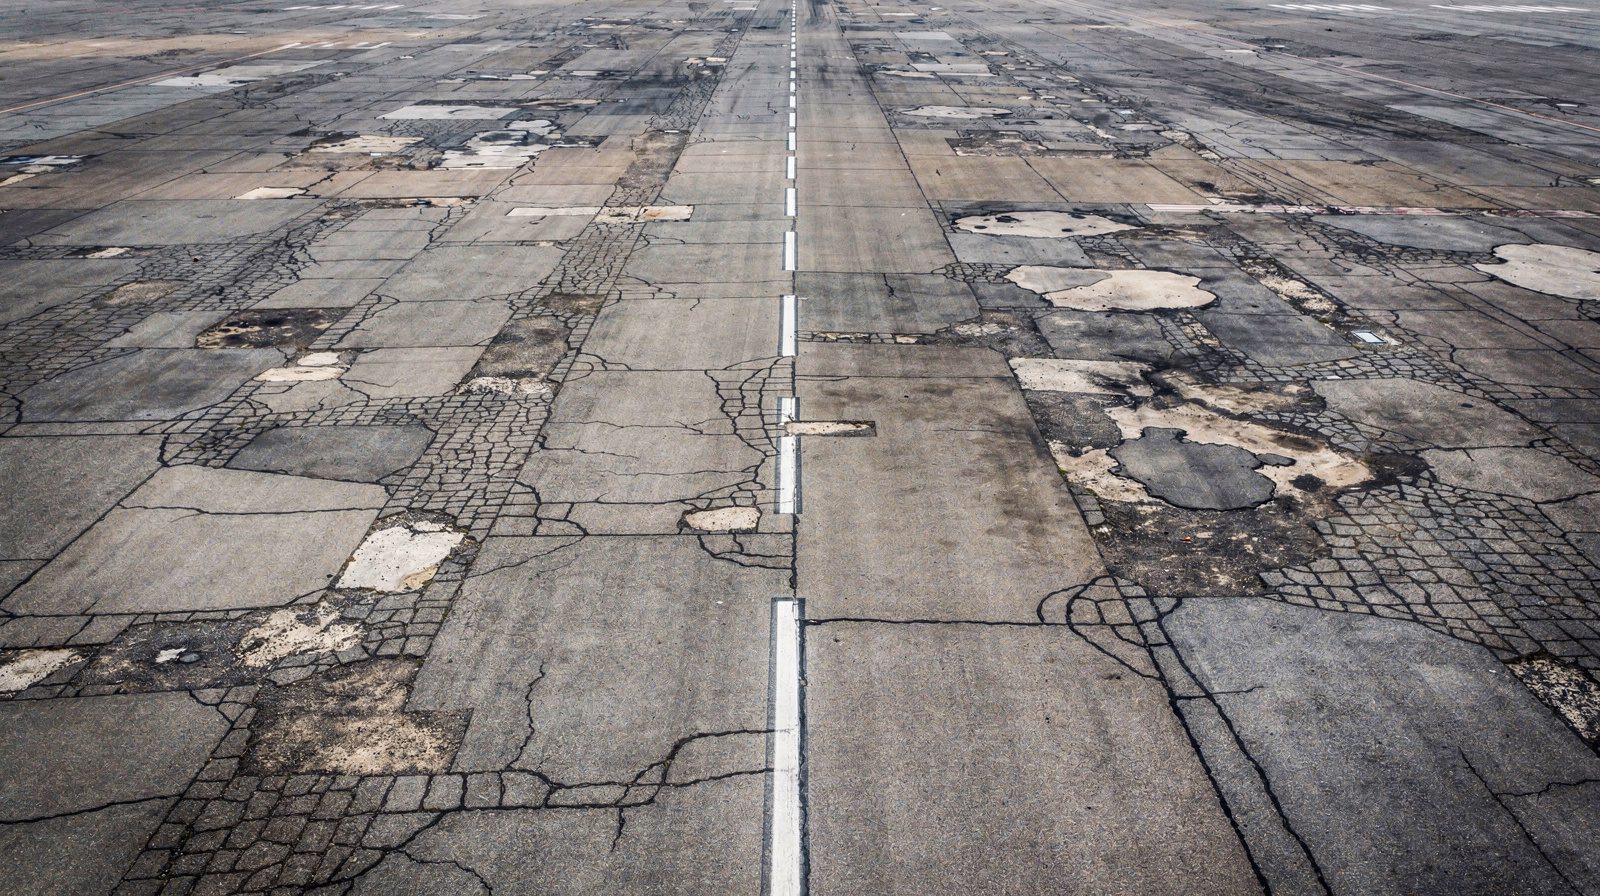
Kamery RGB (widmo widzialne) rejestrują obrazy kolorowe z kanałami czerwonym, zielonym i niebieskim, tworząc obrazy odpowiadające ludzkiemu postrzeganiu wzrokowemu. Wysokorozdzielcze kamery RGB są podstawowym sensorem do inspekcji nawierzchni, wykrywania pęknięć, mapowania uszkodzeń powierzchni i generowania ortomozai.
Nowoczesne kamery RGB jako ładunek drona oferują rozdzielczość 20-61 megapikseli z globalnymi mechanizmami migawki, które eliminują zniekształcenia migawki szczelinowej, krytyczne dla spójnej rekonstrukcji fotogrametrycznej. Pełnoklatkowy sensor Sony 61 MP (używany w ładunkach Phase One iXM-60 i Hasselblad H6D-100c) zapewnia wyjątkową jakość obrazu przy GSD 1 cm lub drobniejszym ze standardowych wysokości inspekcyjnych.
W przypadku inspekcji nawierzchni pasa startowego kamery RGB muszą rozróżniać pęknięcia o szerokości do 0,3 mm. Na wysokości 30 m z obiektywem o ogniskowej 24 mm i rozmiarze piksela 3,76 µm GSD wynosi 4,7 mm/piksel, co jest niewystarczające do wykrywania pęknięć submilimetrowych. Aby osiągnąć GSD 1 mm/piksel, dron musi lecieć na wysokości 15 m lub użyć obiektywu o dłuższej ogniskowej, co zmniejsza obszar pokrywany na obraz i wydłuża czas lotu. Standardem branżowym dla przeglądów PCI pasa startowego jest GSD 1-3 mm/piksel, wymagający starannego zrównoważenia wydajności pokrycia i zdolności wykrywania pęknięć.
Kamery Termowizyjne na Podczerwień
Kamery termowizyjne na podczerwień wykrywają promieniowanie podczerwone o długiej fali (długość fali 8-14 µm) emitowane przez wszystkie obiekty powyżej zera absolutnego. Obrazowanie termowizyjne ujawnia różnice temperatur na badanej powierzchni, które wskazują na warunki podpowierzchniowe niewidoczne dla kamer RGB.
Inspekcja termowizyjna wykrywa: wnikanie wilgoci, gdzie chłodzenie parowe tworzy zimne punkty na wilgotnych powierzchniach, rozwarstwienia, gdzie uwięzione kieszenie powietrzne tworzą bariery termiczne powodujące ciepłe punkty podczas nagrzewania słonecznego i zimne punkty podczas nocnego chłodzenia, pustki podpowierzchniowe, gdzie szczeliny powietrzne tworzą efekty izolacyjne widoczne jako anomalie temperaturowe, oraz łuszczenie się, gdzie oderwanie betonu tworzy mostki termiczne między nienaruszonymi i oddzielonymi warstwami.
FLIR Tau 2 i DJI Zenmuse H20T to popularne ładunki termowizyjne do inspekcji dronem, oferujące rozdzielczość 640 × 512 pikseli z czułością termiczną 0,05°C (NETD). W przypadku inspekcji nawierzchni badania termowizyjne są przeprowadzane podczas cyklu nagrzewania słonecznego (10:00-14:00 czasu lokalnego), gdy promieniowanie słoneczne tworzy maksymalną różnicę temperatur między nawierzchnią zdrową a rozwarstwioną. Badania Federalnej Administracji Drogowej (FHWA-HIF-19-002) wykazały, że termowizyjne przeglądy dronem wykrywały obszary rozwarstwionego pomostu mostu z dokładnością 85-90% w porównaniu z badaniami naziemnymi metodą łańcucha i młotka.
Skanery LiDAR
Light Detection and Ranging (LiDAR) sensory emitują impulsy laserowe i mierzą czas potrzebny na odbicie każdego impulsu od powierzchni i powrót do sensora, wytwarzając bezpośrednie pomiary odległości 3D. LiDAR generuje chmury punktów o typowej gęstości 100-500 punktów na metr kwadratowy z wysokości drona 50-100 m, z dokładnością pionową 1-3 cm dla sensorów klasy geodezyjnej.
LiDAR zapewnia trzy kluczowe możliwości niedostępne w samej fotogrametrii: penetrację roślinności, gdzie impulsy LiDAR przechodzą przez szczeliny w liściach, aby zmierzyć wysokość powierzchni gruntu, bezpośredni pomiar 3D bez konieczności posiadania tekstury obrazu lub światła otoczenia oraz dane o intensywności odbicia, gdzie siła odbitego impulsu wskazuje na właściwości materiału powierzchni.
W przypadku inspekcji infrastruktury LiDAR jest używany do: pomiaru ugięcia mostu pod obciążeniem statycznym (dokładność 2-5 mm z naziemnym LiDAR), pomiaru zwisu linii energetycznych i weryfikacji prześwitu, mapowania terenu do analizy drenażu i obliczania objętości oraz weryfikacji stanu istniejącego w stosunku do modeli projektowych. Riegl VUX-1LR, popularny sensor LiDAR do dronów, osiąga zasięg 100 m z precyzją 10 mm na 50 m i częstotliwością powtarzania impulsów 400 kHz, tworząc chmury punktów z maksymalnie 100 punktami na metr kwadratowy z wysokości 50 m.
Sensory Wielospektralne
Sensory wielospektralne rejestrują obrazy w wielu wąskich pasmach długości fal poza widmem widzialnym, zazwyczaj obejmujących krawędź czerwieni (710-730 nm), bliską podczerwień (840-860 nm), a czasami wiele pasm w widmie widzialnym. Dane wielospektralne umożliwiają klasyfikację materiałów poprzez analizę sygnatur spektralnych, gdzie różne materiały (asfalt, beton, roślinność, woda, metal) odbijają różne proporcje padającego promieniowania na każdej długości fali.
W przypadku inspekcji nawierzchni sensory wielospektralne mogą rozróżniać powierzchnie asfaltowe i betonowe, identyfikować obszary zanieczyszczenia olejem lub paliwem (które pojawiają się jako cechy absorpcyjne w pasmach SWIR), wykrywać wkraczanie roślinności na krawędziach nawierzchni oraz oceniać zawartość wilgoci poprzez pasma absorpcji wody w bliskiej podczerwieni. Micasense RedEdge-P zapewnia pięć pasm spektralnych (niebieski, zielony, czerwony, krawędź czerwieni, bliska podczerwień) w rozdzielczości 1,2 MP na pasmo, z czujnikiem światła padającego (DLS) do kalibracji warunków oświetlenia otoczenia.
Spójność Pozyskiwania Danych
Spójność danych w powtarzalnych przeglądach jest definiującą zaletą automatycznej inspekcji dronem w porównaniu z metodami ręcznymi. Gdy dron podąża tą samą zaprogramowaną ścieżką lotu z identycznymi parametrami podczas każdej wizyty, powstałe zestawy danych można bezpośrednio porównywać do wykrywania zmian bez mylących skutków zmiennych warunków przechwytywania.
Parametry Lotu z Określoną Tolerancją
Następujące parametry muszą być kontrolowane w określonych tolerancjach, aby zapewnić spójność danych:
| Parametr | Wartość docelowa | Tolerancja | Efekt odchylenia |
|---|---|---|---|
| Wysokość lotu (AGL) | 50 m | ±1 m | Zmiana GSD o ±2%, błąd kalibracji pomiaru |
| Prędkość względem ziemi | 5 m/s | ±0,5 m/s | Zmienność rozmycia ruchu, niespójność nakładania obrazów |
| Nakładanie do przodu | 80% | ±2% | Niepowodzenie dopasowania punktów, jeśli za niskie, strata, jeśli za wysokie |
| Nakładanie boczne | 70% | ±3% | Niepowodzenie dopasowania pasów, luki DSM |
| Kąt nachylenia gimbala | -90° (w dół) | ±1° | Przesunięcie georeferencji, niedopasowanie szwów ortomozai |
| Kąt padania słońca | >30° elewacja słoneczna | ±5° | Zmienność długości cienia, fałszywie dodatnie wykrywanie pęknięć |
| Ekspozycja kamery | Ręczna stała | To samo ISO/migawka/przysłona | Przesunięcie balansu kolorów, degradacja dopasowania cech |
Spójność Georeferencji
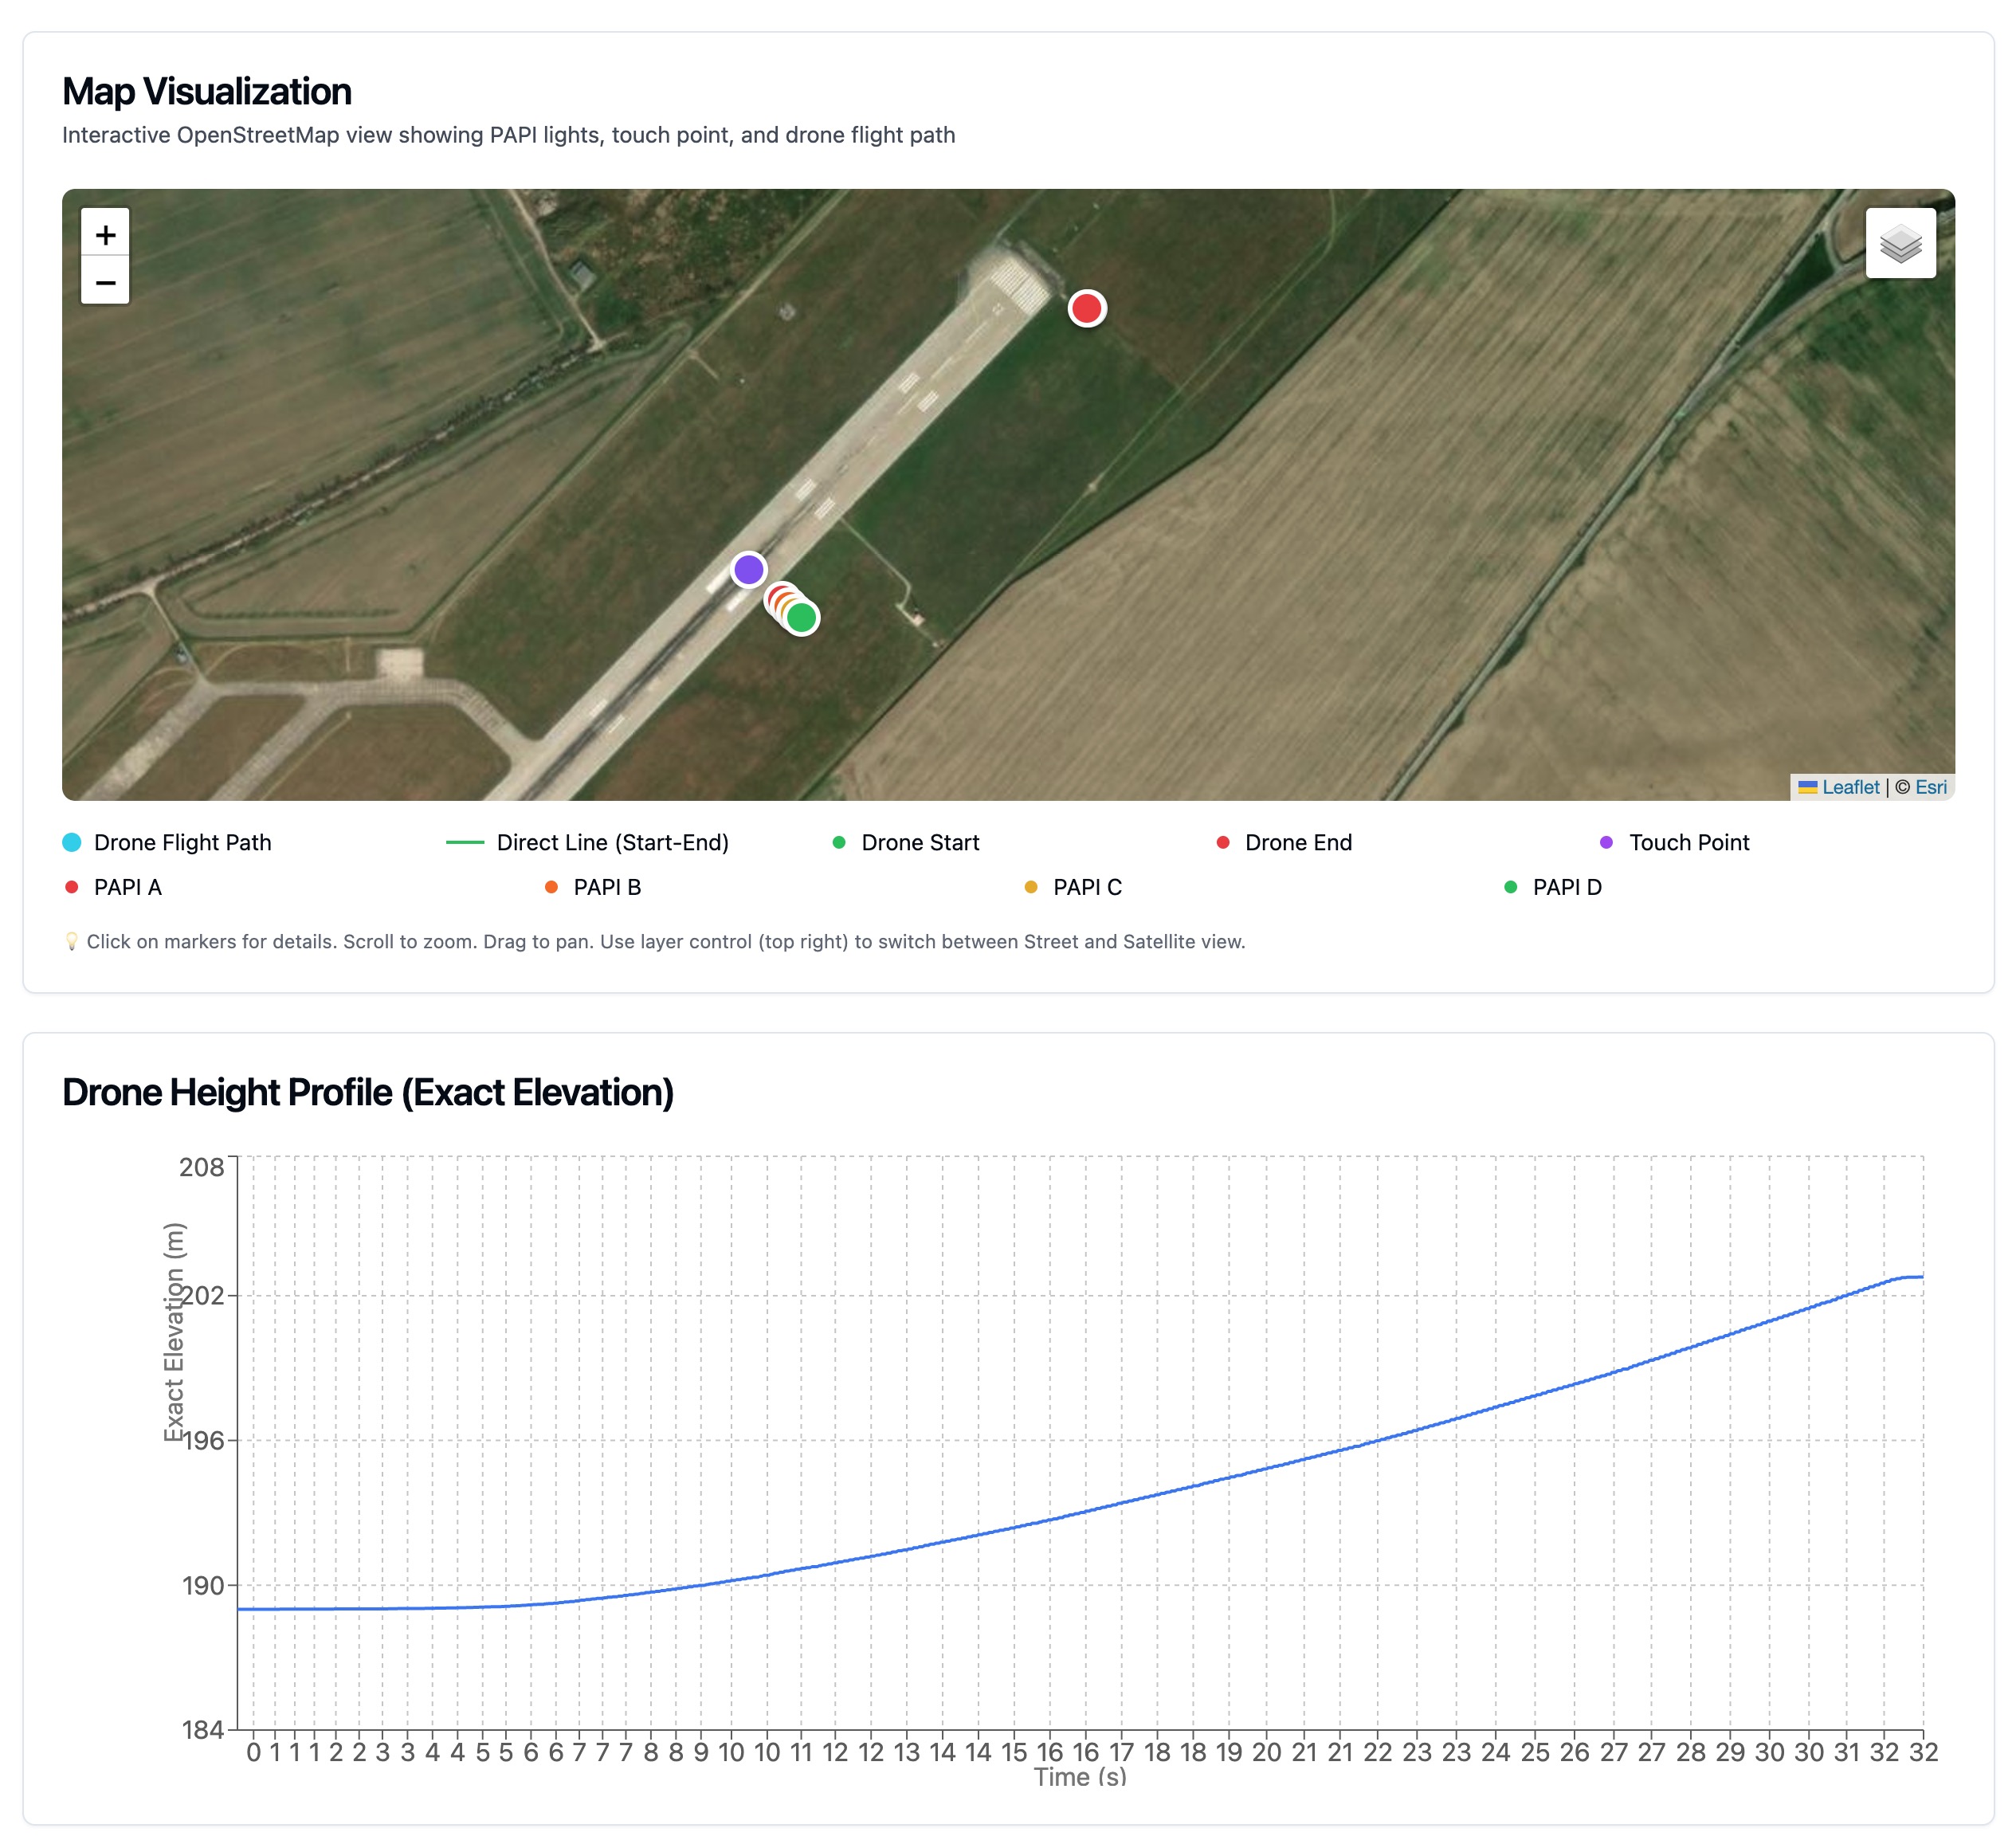
Automatyczna inspekcja opiera się na spójnej georeferencji w różnych przeglądach. Pozycjonowanie GNSS RTK zapewnia pozycję kamery drona w każdym punkcie przechwytywania obrazu z dokładnością 2-5 cm. Ta pozycja, w połączeniu z orientacją kamery (kąty gimbala), definiuje parametry orientacji zewnętrznej kamery, które zakotwiczają każdy obraz w przestrzeni geograficznej.
Do analizy wykrywania zmian powtarzalne przeglądy muszą być współrejestrowane w tym samym układzie odniesienia współrzędnych. Proces współrejestracji wykorzystuje niezmienne cechy (oznakowanie nawierzchni, światła pasa startowego, stałe konstrukcje) do obliczenia transformacji, która wyrównuje ortomozę z przeglądu N do ortomozai z przeglądu 1. Resztkowy błąd wyrównania po współrejestracji powinien być mniejszy niż 2 piksele, co odpowiada 2-6 mm przy typowych wartościach GSD.
Platforma TarmacView weryfikuje dane wejściowe pod kątem zdefiniowanych kryteriów jakości przed przyjęciem ich do potoku analitycznego. Jeśli wysokość lotu odbiega poza tolerancję lub nakładanie spada poniżej minimalnego progu, system oznacza przegląd do przeglądu jakości danych. Ta kontrola wstępna zapewnia, że tylko spójne dane klasy analitycznej trafiają do przepływu pracy oceny stanu.
Standaryzacja Oświetlenia i Warunków Środowiskowych
Spójne warunki oświetlenia zmniejszają liczbę fałszywie dodatnich wyników w automatycznym wykrywaniu uszkodzeń. Pęknięcia nawierzchni tworzą różne sygnatury wizualne przy różnych kątach padania słońca: pęknięcie o szerokości 1 mm jest wyraźnie widoczne przy niskim kącie padania słońca (10-20°), gdzie rzuca wykrywalny cień, ale prawie niewidoczne przy wysokim kącie padania słońca (60-90°), gdzie wnętrze pęknięcia jest bezpośrednio oświetlone.
Standardowa praktyka w przypadku powtarzalnych przeglądów nawierzchni określa, że loty powinny być wykonywane w ciągu ±1 godziny od tego samego czasu słonecznego podczas każdej wizyty, zachmurzenie nie powinno przekraczać 30%, a na powierzchni nawierzchni nie powinno być stojącej wody. Kąt elewacji słońca powinien przekraczać 30°, aby zapewnić odpowiednie oświetlenie przy jednoczesnym zachowaniu wystarczającego kontrastu cieni dla algorytmów wykrywania pęknięć. Moduł planowania misji TarmacView automatycznie oblicza optymalne okna lotu na podstawie lokalizacji i daty przeglądu, uwzględniając lokalny efemeryd słoneczny.
Automatyczny Transfer i Przetwarzanie Danych
Automatyzacja transferu i przetwarzania danych dopełnia kompleksowy przepływ pracy inspekcyjnej, przekształcając surowe obrazy w praktyczne raporty bez ręcznej interwencji między lotem a analizą.
Metody Transferu Danych
Bezpośredni transfer kablowy to najprostsza metoda: operator podłącza drona do komputera przez USB-C lub Ethernet po lądowaniu i ręcznie inicjuje pobieranie danych. W przypadku przeglądu pasa startowego składającego się z 300 obrazów o rozdzielczości 20 MP (około 6 GB danych) transfer przez USB 3.0 zajmuje 2-5 minut. Ta metoda jest niezawodna, ale wymaga obecności człowieka i ręcznego działania, co ogranicza stopień automatyzacji.
Transfer przez stację dokującą umożliwia w pełni zautomatyzowane odciążanie danych. Gdy dron ląduje na stacji dokującej, szybkie połączenie danych (USB 3.0 lub Gigabit Ethernet) automatycznie inicjuje transfer danych, podczas gdy stacja jednocześnie rozpoczyna ładowanie akumulatora. Zarówno DJI Dock 2, jak i stacje DVI2AM firmy Techno Sky obsługują tę funkcję. Dane są przesyłane do lokalnego serwera lub magazynu w chmurze w ciągu 10-15 minut dla kompletnego przeglądu. Stacja może przygotować drona do następnej misji, naładowane akumulatory, zweryfikowana kalibracja sensora i zaktualizowany plan lotu, bez żadnej interakcji człowieka.
Transfer komórkowy podczas lotu przesyła dane do przetwarzania w chmurze podczas samej misji, wykorzystując modemy 4G/5G zintegrowane z dronem. Umożliwia to przetwarzanie prawie w czasie rzeczywistym, w którym generowanie ortomozai rozpoczyna się, zanim dron wyląduje. W przypadku dużych zestawów danych (6+ GB na przegląd) transfer komórkowy wydłuża czas dostarczania danych w porównaniu z transferem przez stację dokującą (30-60 minut), ale zapewnia zaletę szybkiego czasu realizacji w przypadku inspekcji krytycznych czasowo.
Automatyczny Potok Przetwarzania
Automatyczny potok przetwarzania przekształca surowe obrazy w produkty inspekcyjne przez kilka etapów:
Rekonstrukcja fotogrametryczna wykorzystuje algorytmy Structure from Motion do wyrównywania obrazów, obliczania pozycji kamery, generowania gęstych chmur punktów i tworzenia ortomozai i DSM. Przetworzenie przeglądu pasa startowego składającego się z 300 obrazów przy GSD 1 cm wymaga około 2-4 godzin na stacji roboczej z akceleracją GPU (NVIDIA RTX 4090 lub odpowiednik). Usługi przetwarzania w chmurze (Pix4Dmatic, Agisoft Metashape cloud) skracają ten czas do 30-60 minut, wykorzystując rozproszone obliczenia na wielu węzłach GPU.
Zapewnienie jakości weryfikuje rekonstrukcję pod kątem zdefiniowanych kryteriów: GSD w tolerancji celu planu lotu, RMSE punktów kontrolnych poniżej 2 cm w poziomie i 3 cm w pionie, ciągłość szwów ortomozai bez widocznych artefaktów mieszania lub niedopasowań kolorów, gęstość chmury punktów wystarczająca do wykrywania uszkodzeń przy wymaganej minimalnej wielkości cechy.
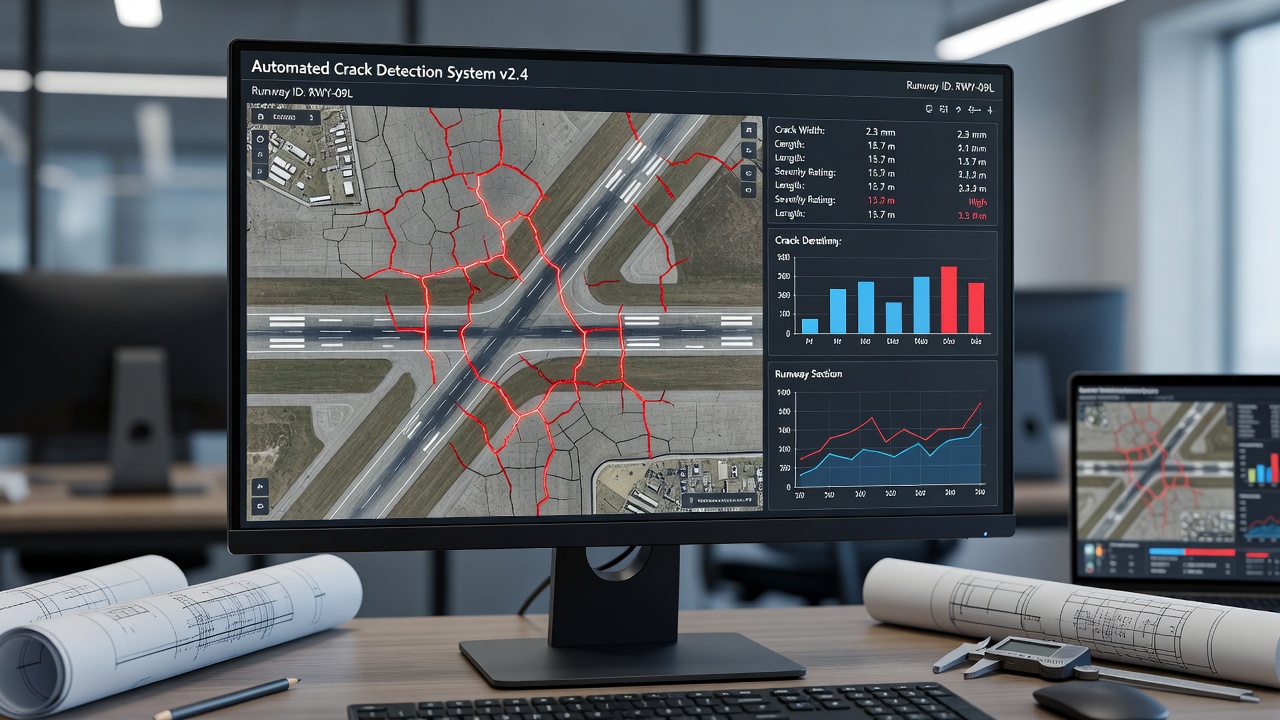
Wykrywanie i klasyfikacja uszkodzeń stosuje algorytmy wizji komputerowej i modele głębokiego uczenia do identyfikacji, klasyfikacji i pomiaru uszkodzeń powierzchni na ortomozai. Model głębokiego uczenia, zazwyczaj architektura U-Net, DeepLabV3+ lub Mask R-CNN wyszkolona na 10 000+ oznakowanych obrazach uszkodzeń infrastruktury, wykonuje segmentację semantyczną na poziomie pikseli, która klasyfikuje każdy piksel jako nienaruszoną powierzchnię, pęknięcie (podłużne, poprzeczne, siatkowe, blokowe), ubytek, łatę, wybroczynę lub uszkodzenie spoiny. Szerokość pęknięcia jest mierzona z precyzją 0,2 mm przy użyciu subpikselowej detekcji krawędzi.
Obliczanie wskaźnika stanu oblicza zagregowane wskaźniki stanu nawierzchni zgodnie z metodologią PCI ASTM D5340. Nawierzchnia jest dzielona na jednostki próbkowania (zazwyczaj 20 sąsiednich płyt dla nawierzchni betonowej z fugami lub sekcje o powierzchni 500 m² dla nawierzchni asfaltowej). W każdej jednostce próbkowania obliczana jest gęstość każdego typu uszkodzenia na każdym poziomie dotkliwości, wartości odliczeń są określane z tabel ASTM, a PCI jest obliczane w skali 0-100.
Integracja z TarmacView
Platforma inspekcyjna TarmacView zapewnia silnik analityczny i raportujący, który konsumuje dane z automatycznych przeglądów dronem i tworzy oceny stanu zgodne ze standardami branży lotniczej. Na lotnisku przegląd, który ją zasila, to inspekcja lotniska dronem , wykonywana między ruchami statków powietrznych i pozycjonowana przez GNSS RTK, która obejmuje geometrię, względną fotometrię i stan nawierzchni, a kończy się na absolutnej fotometrii, testach elektrycznych i kalibracji radionawigacyjnych pomocy.
Wymagania Wejściowe
TarmacView akceptuje ortomozai, chmury punktów i dane DSM wygenerowane z automatycznych przeglądów dronem. Wymagania wejściowe obejmują: GSD ortomozai 1-3 mm/piksel do analizy PCI pasa startowego, przy czym wyższe GSD (1 mm lub lepsze) jest wymagane do pomiaru szerokości pęknięć poniżej 0,5 mm. Ortomoza musi być georeferencyjna w znanym układzie odniesienia współrzędnych (WGS84 UTM lub lokalny CRS) z walidacją punktów kontrolnych. Nakładanie obrazów musi być zweryfikowane, aby spełniać minimalne progi wymagane do rekonstrukcji fotogrametrycznej (80% do przodu, 70% bok). Dane muszą być dostarczone z kompletnymi metadanymi EXIF, w tym pozycją GNSS, wysokością, orientacją gimbala, parametrami kalibracji kamery i znacznikiem czasu przechwytywania dla każdego obrazu.
Przepływ Pracy Analitycznej
Po przesłaniu zestawu danych z przeglądu do TarmacView platforma wykonuje ustrukturyzowany przepływ pracy analitycznej:
Pobieranie danych, Ortomoza i chmura punktów są ładowane do bazy danych przestrzennych. Pola metadanych (data przeglądu, parametry lotu, model drona, model kamery, GSD, CRS) są wyodrębniane i weryfikowane pod kątem wymagań projektu.
Segmentacja nawierzchni, Obszar nawierzchni jest automatycznie wyodrębniany z ortomozai przy użyciu modeli segmentacji głębokiego uczenia wyszkolonych na obrazach lotniskowych. Oznakowanie pasa startowego, pobocza, płyty końcowe i sąsiednie drogi kołowania są identyfikowane i oddzielane od analizowanej nawierzchni.
Wyznaczanie jednostek próbkowania, Nawierzchnia jest dzielona na jednostki próbkowania PCI zgodnie z ASTM D5340. W przypadku nawierzchni lotniskowej z betonu fugowanego jednostki są definiowane jako 20 kolejnych płyt (±1 płyta) zgodnie z ASTM D5340-19 Sekcja 8.3.1. W przypadku nawierzchni asfaltowej jednostki mają około 500 m². Granice jednostek próbkowania są przechowywane jako wielokąty przestrzenne w modelu danych GIS.
Automatyczne wykrywanie uszkodzeń, Potok wizji komputerowej przetwarza każdą jednostkę próbkowania, wykrywając i klasyfikując wszystkie standardowe typy uszkodzeń PCI: typy pęknięć (podłużne, poprzeczne, ukośne, siatkowe, blokowe), ubytki, łaty, uszkodzenia spoin, pęknięcia narożne, pęknięte płyty, wybrzuszenia, pompowanie, przesunięcia, osiadanie, wybroczyny, wietrzenie, krwawienie, koleiny, falowanie, obniżenia, wybrzuszenia i polerowane kruszywo. Każdy przypadek uszkodzenia jest przechowywany jako georeferencyjny wielokąt wektorowy z atrybutami dla typu uszkodzenia, dotkliwości (Niska, Średnia, Wysoka zgodnie z kryteriami ASTM), zmierzonych wymiarów (długość, szerokość, powierzchnia) i wyniku prawdopodobieństwa z modelu wykrywania.
Obliczanie PCI, Dla każdej jednostki próbkowania obliczane są gęstości uszkodzeń, stosowane są wartości odliczeń z krzywych wartości odliczeń ASTM D5340, a skorygowana wartość odliczenia (CDV) jest wyodrębniana poprzez iteracyjne dostosowanie. Końcowe PCI dla każdej jednostki jest obliczane jako 100 minus CDV.
Generowanie raportu, TarmacView tworzy kompleksowy raport inspekcyjny obejmujący: ogólne PCI dla pasa startowego i PCI poszczególnych jednostek próbkowania, mapy uszkodzeń nałożone na ortomozę z kodowaniem kolorami dotkliwości, tabele pomiarów pęknięć z długością, szerokością i klasyfikacją dla każdego wykrytego pęknięcia, statystyczny rozkład typów uszkodzeń na nawierzchni oraz analizę trendów porównującą bieżące PCI z historycznymi przeglądami.
Ramy Regulacyjne
Automatyczne operacje inspekcji dronem podlegają warstwowym ramom regulacyjnym obejmującym normy międzynarodowe, przepisy krajowe i lokalne ograniczenia przestrzeni powietrznej.
Międzynarodowe: Normy ICAO
ICAO Annex 6, Part IV, Międzynarodowe Normy i Zalecane Praktyki dla Systemów Bezzałogowych Statków Powietrznych (RPAS), obowiązujące od listopada 2026 r., ustanawiają międzynarodowe ramy dla operacji RPAS, w tym dronów inspekcyjnych. Załącznik obejmuje certyfikację zdatności do lotu (RPAS muszą spełniać normy certyfikacji typu odpowiednie dla ich kategorii), certyfikację operatorów (operatorzy muszą posiadać certyfikat operatora RPAS), licencjonowanie pilotów zdalnych (piloci muszą posiadać licencję pilota zdalnego) oraz zasady operacyjne dla lotów automatycznych i poza zasięgiem wzroku.
ICAO Annex 14, Volume I, Projektowanie i eksploatacja lotnisk, reguluje fizyczne cechy lotnisk, w tym wymagania dotyczące stanu nawierzchni pasa startowego. Załącznik określa, że stan nawierzchni pasa startowego musi być monitorowany i utrzymywany w określonych granicach, ze szczególnym uwzględnieniem charakterystyk tarcia, nierówności powierzchni i gromadzenia się zanieczyszczeń. Automatyczna inspekcja dronem zapewnia spójne, mierzalne dane wymagane do weryfikacji zgodności z Annex 14. Ograniczenia wysokości lotniska dla operacji dronem są określone w Annex 14 Sekcja 4.2 (Powierzchnie ograniczające przeszkody) i Podręczniku Systemów Bezzałogowych Statków Powietrznych (Doc 10019).
ICAO Doc 8071, Podręcznik badania radionawigacyjnych pomocy, Tom 3 (Badanie satelitarnych systemów radionawigacyjnych), odnosi się do inspekcji systemów lądowania przyrządowego i innych pomocy nawigacyjnych z wykorzystaniem UAV. Zautomatyzowane rozwiązanie inspekcji ILS UAV firmy Techno Sky, zatwierdzone przez ENAC w 2021 r., demonstruje zgodność z wymaganiami pomiarowymi Doc 8071 dotyczącymi wyrównania kursu lokalizatora, kąta ścieżki schodzenia i czułości przemieszczenia.
Stany Zjednoczone: Przepisy FAA
14 CFR Part 107, Małe bezzałogowe systemy statków powietrznych, reguluje komercyjne operacje UAS poniżej 25 kg (55 funtów). Kluczowe wymagania dla automatycznej inspekcji: certyfikacja pilota zdalnego (Part 107 Remote Pilot Certificate), rejestracja statku powietrznego, operacje VLOS (lub zwolnienie BVLOS na mocy 107.200), operacje w ciągu dnia (lub zwolnienie nocne na mocy 107.29), maksymalna wysokość 400 ft AGL, maksymalna prędkość względem ziemi 100 mph (87 węzłów) i zgodność z Remote ID (14 CFR Part 89).
Zwolnienia Part 107 zostały przyznane dla automatycznych operacji inspekcyjnych, gdy operatorzy wykażą równoważne bezpieczeństwo. Według stanu na 2024 r. FAA przyznała ponad 1200 zwolnień BVLOS w całym kraju, z czego 65% zatwierdzono do operacji w kontrolowanej przestrzeni powietrznej w koordynacji z kontrolą ruchu lotniczego.
14 CFR Part 108 (proponowany, 2024), Ustanowi nowe ramy regulacyjne specjalnie dla operacji dronem BVLOS. Proponowana zasada obejmuje wymagania dotyczące: norm projektowania i produkcji statków powietrznych, analizy niezawodności i ciągłej zdatności do lotu, norm wydajności systemu DAA, certyfikacji operatorów z rozszerzonym szkoleniem, zezwoleń operacyjnych bez indywidualnych petycji o zwolnienie oraz standaryzowanych objętości operacyjnych BVLOS.
FAA Advisory Circular 107-2, Małe bezzałogowe systemy statków powietrznych, zawiera wytyczne dotyczące zgodności z Part 107. AC 107-2A szczegółowo odnosi się do operacji inspekcyjnych, zauważając, że automatyczne planowanie i wykonywanie lotu jest dozwolone na mocy Part 107, o ile pilot zdalny zachowuje możliwość nadpisania automatyzacji i ręcznego sterowania statkiem powietrznym.
Europa: Przepisy EASA
Rozporządzenie wykonawcze Komisji (UE) 2019/947, Zasady i procedury dotyczące eksploatacji bezzałogowych statków powietrznych, ustanawia trzy kategorie operacyjne:
| Kategoria | Poziom ryzyka | Wymagania | Znaczenie dla inspekcji |
|---|---|---|---|
| Otwarta (A1, A2, A3) | Niski | Brak zezwolenia operacyjnego, oznaczenie klasy CE, rejestracja drona | Małe drony inspekcyjne (< 250 g lub < 4 kg w A2) |
| Szczególna (STS-01, STS-02) | Średni | Zezwolenie operacyjne od CAA, ocena SORA, deklaracja PDRA | Standardowe operacje inspekcyjne, w tym BVLOS ze środkami łagodzącymi |
| Certyfikowana | Wysoki | Certyfikacja typu, certyfikat operatora, licencjonowany pilot zdalny | Duże drony inspekcyjne (> 25 kg), operacje nad obszarami zaludnionymi |
Kategoria Szczególna ma zastosowanie do większości zautomatyzowanych operacji inspekcyjnych, szczególnie BVLOS i lotów nad infrastrukturą krytyczną. Operator musi przedłożyć Szczegółową Ocenę Ryzyka Operacyjnego (SORA) zgodnie z wytycznymi JARUS, która ocenia klasy ryzyka naziemnego i powietrznego w celu określenia wymaganych środków łagodzących. Zezwolenie ENAC dla Techno Sky na inspekcję ILS BVLOS na włoskich lotniskach podlega kategorii Szczególnej z SORA wykazującą, że automatyczny lot, nadmiarowe łącza C2 i FTS zmniejszają ryzyko operacyjne do akceptowalnego poziomu.
EASA Light UAS Operator Certificate (LUC), Operatorzy spełniający określone wymagania kompetencyjne mogą samodzielnie autoryzować operacje w ramach uprawnień przyznanych przez ich LUC. Techno Sky posiada LUC EASA, który autoryzuje automatyczne operacje inspekcyjne BVLOS na włoskich lotniskach, wykazując, że system zarządzania bezpieczeństwem operatora, program szkoleniowy i procedury operacyjne spełniają standardy EASA dotyczące samoregulacji.
Wymagania Remote ID
Remote ID to zdolność drona w locie do nadawania identyfikacji, pozycji, wysokości, prędkości i lokalizacji stacji kontroli. Remote ID umożliwia organom zarządzającym przestrzenią powietrzną, pilotom załogowych statków powietrznych i organom ścigania identyfikację i śledzenie dronów podczas lotu.
W Stanach Zjednoczonych 14 CFR Part 89, Zdalna identyfikacja bezzałogowych statków powietrznych, wymagała zgodności z Remote ID do 16 września 2023 r. Drony wyprodukowane po tej dacie muszą mieć wbudowaną zdolność nadawania Remote ID, transmitując przez WiFi lub Bluetooth z częstotliwością aktualizacji 1 Hz i dokładnością pozycji 10 m. Zautomatyzowane drony inspekcyjne działające w trybie BVLOS muszą transmitować Remote ID zarówno metodą nadawczą, jak i sieciową (internetową).
W Europie Rozporządzenie delegowane (UE) 2019/945 wymaga Remote ID dla wszystkich dronów w kategorii Szczególnej oraz dla dronów kategorii Otwartej z oznaczeniem klasy. Norma wymaga nadawania numeru rejestracyjnego operatora, numeru seryjnego UAS, pozycji geograficznej UAS i stanowiska pilota zdalnego oraz znacznika czasu.
Powtarzalne Przeglądy i Wykrywanie Zmian
Zdolność do przeprowadzania powtarzalnych automatycznych przeglądów i wykrywania zmian w czasie jest jedną z najpotężniejszych możliwości, jakie daje automatyczna inspekcja dronem. Spójne parametry lotu, georeferencja i przetwarzanie danych zapewniają, że różnice między kolejnymi przeglądami odzwierciedlają rzeczywiste zmiany w obiekcie, a nie zmienność pomiaru.
Metodologia Porównania Czasowego
Wykrywanie zmian między kolejnymi przeglądami przebiega według ustrukturyzowanej metodologii:
Współrejestracja wyrównuje ortomozę i chmurę punktów z przeglądu N do linii bazowej przeglądu 1 przy użyciu niezmiennych cech referencyjnych. Macierz transformacji (zazwyczaj transformacja sztywna lub afiniczna z 6-7 parametrami) jest obliczana z automatycznie dopasowanych punktów wiążących na oznakowaniu nawierzchni, światłach pasa startowego i stałych konstrukcjach. Resztkowy błąd po współrejestracji powinien być mniejszy niż 2 piksele. Współrejestracja uwzględnia niewielkie różnice w ścieżce lotu i pozycjonowaniu GNSS, których nie można wyeliminować samą automatyzacją.
Różnicowanie na poziomie pikseli oblicza różnicę wartości pikseli między referencyjną a powtarzaną ortomozą dla każdej lokalizacji piksela. Obraz różnicowy podkreśla obszary zmian (nowe pęknięcia, łaty, plamy, nagromadzenie gumy) jako regiony ze statystycznie istotnym odchyleniem wartości pikseli. Próg istotnej zmiany jest ustawiony na 3 odchylenia standardowe rozkładu różnic na piksel, co odpowiada 99,7% poziomowi ufności, że zmiana jest rzeczywista, a nie szumem pomiarowym.
Wykrywanie zmian oparte na wektorach dla konkretnych przypadków uszkodzeń porównuje wielokąty pęknięć i uszkodzeń wykryte w każdym przeglądzie. Pęknięcie wykryte w przeglądzie N, które nie było obecne w przeglądzie N-1, jest klasyfikowane jako nowy rozwój. Pęknięcie, które zwiększyło swoją długość o więcej niż 5 cm między przeglądami, jest klasyfikowane jako propagacja. Pęknięcia, które zmniejszyły szerokość lub zniknęły, są klasyfikowane jako interwencje konserwacyjne (uszczelnione lub naprawione). Każdy przypadek zmiany jest rejestrowany z wielkością zmiany, przedziałem czasu i ufnością statystyczną.
Ilościowe Wskaźniki Zmian
Następujące wskaźniki są obliczane dla każdej jednostki próbkowania między kolejnymi przeglądami:
Delta PCI, Zmiana wskaźnika stanu nawierzchni (PCI) między przeglądami, wyrażona w punktach na rok. Delta PCI wynosząca -5 punktów na rok wskazuje, że nawierzchnia pogarsza się w tempie 5 punktów PCI rocznie. Norma ASTM D5340 definiuje, że zmiana PCI o więcej niż 10 punktów między przeglądami jest statystycznie istotna przy 95% ufności dla prawidłowo przeprowadzonych przeglądów.
Zmiana gęstości pęknięć, Zmiana całkowitej długości pęknięć na jednostkę powierzchni (m/m²), wyrażona w metrach bieżących pęknięć na 100 m². Wzrost gęstości pęknięć wskazuje na rozwój pęknięć zmęczeniowych, propagację pęknięć odbitych lub wzrost pęknięć termicznych.
Powierzchnia nowych uszkodzeń, Całkowita powierzchnia (m²) nawierzchni, na której pojawiły się nowe uszkodzenia (dowolnego typu) od poprzedniego przeglądu, wyrażona jako procent powierzchni jednostki próbkowania. Nowe obszary uszkodzeń większe niż 5% powierzchni jednostki uzasadniają interwencję konserwacyjną zgodnie z kryteriami priorytetyzacji konserwacji ASTM.
Postęp głębokości kolein, W przypadku nawierzchni asfaltowej zmiana maksymalnej głębokości kolein w każdej strefie śladu kół, pochodząca z porównania DSM lub chmury punktów. Postęp głębokości kolein przekraczający 3 mm na rok w zewnętrznym śladzie kół wskazuje na pogorszenie strukturalne wymagające zbadania.
Nagromadzenie osadów gumy, Zmiana pokrycia gumą z opon w strefie przyziemienia. Osady gumy zmniejszają współczynnik tarcia powierzchni o 30-50% przy poziomach pokrycia powyżej 25%, co czyni ten parametr krytycznym dla bezpieczeństwa. Automatyczne przeglądy dronem określają ilościowo pokrycie gumą poprzez analizę wielospektralną w paśmie bliskiej podczerwieni, gdzie guma wykazuje wyraźne cechy absorpcyjne.
Zastosowanie w Zarządzaniu Nawierzchnią Lotniskową
Podręcznik projektowania lotnisk Międzynarodowej Organizacji Lotnictwa Cywilnego (Doc 9157, Part 3) zaleca, aby przeglądy stanu nawierzchni były przeprowadzane w odstępach nieprzekraczających: Rocznie dla lotnisk o dużym natężeniu ruchu (roczna liczba odlotów przekraczająca 25 000), Co dwa lata dla średniego natężenia ruchu (10 000-25 000 rocznych odlotów) i Co trzy lata dla małego natężenia ruchu (mniej niż 10 000 rocznych odlotów). Automatyczna inspekcja dronem umożliwia te zalecane częstotliwości przy znacznie niższych kosztach niż przeglądy ręczne, a wynikające z tego dane szeregów czasowych stanowią podstawę dowodową do przewidywania tempa degradacji nawierzchni i optymalizacji harmonogramu interwencji konserwacyjnych.
Platforma TarmacView prowadzi historyczny zapis każdego przeglądu przeprowadzonego na nawierzchni lotniska, umożliwiając analizę trendów podłużnych w ciągu wielu lat. System oblicza krzywe degradacji dla każdej jednostki próbkowania, identyfikuje jednostki o przyspieszonej degradacji (gdzie delta PCI przekracza średnią lotniska o więcej niż 2 odchylenia standardowe) oraz generuje listy priorytetyzacji konserwacji posortowane według oczekiwanego wpływu PCI każdej zalecanej interwencji. To podejście oparte na danych przenosi zarządzanie nawierzchnią z konserwacji reaktywnej (naprawianie awarii, gdy wystąpią) na konserwację predykcyjną (interweniowanie przed wystąpieniem awarii), zmniejszając koszty cyklu życia o szacunkowe 30-50% na podstawie badań zarządzania nawierzchnią FAA i Sił Powietrznych USA.
Podsumowanie
Automatyczna inspekcja infrastruktury z wykorzystaniem dronów zastępuje subiektywną, zmienną inspekcję ręczną spójnym, powtarzalnym pozyskiwaniem i analizą danych. System integruje zaprogramowane planowanie lotu, wykrywanie i unikanie przeszkód, ładunki wielosensorowe, automatyczny transfer danych i wykrywanie uszkodzeń oparte na AI w płynny, kompleksowy przepływ pracy. W przypadku inspekcji nawierzchni pasa startowego, głównej domeny zastosowania, technologia dostarcza rozdzielczość terenową 1-3 mm, pomiary szerokości pęknięć z precyzją 0,2 mm, obliczanie wskaźnika stanu nawierzchni zgodnie z ASTM D5340 oraz statystycznie zwalidowane wykrywanie zmian w wieloletnich przeglądach. Ramy regulacyjne dla zautomatyzowanych operacji inspekcyjnych szybko ewoluują, a proponowana Part 108 FAA i zezwolenia operacyjne kategorii Szczególnej EASA umożliwiają operacje BVLOS na lotniskach i wzdłuż korytarzy infrastrukturalnych. W miarę postępu technologii sensorów, poprawy algorytmów przetwarzania i dojrzewania ścieżek regulacyjnych, automatyczna inspekcja dronem stanie się standardową metodą oceny stanu infrastruktury w sektorach lotnictwa, transportu, energetyki i przemysłu.
Powiązane Terminy
- UAV (Bezzałogowy Statek Powietrzny)
- Dron
- BVLOS (Poza Zasięgiem Wzroku)
- Pozycjonowanie RTK / PPK
- Fotogrametria
- LiDAR
- Ortomoza
- Wskaźnik Stanu Nawierzchni
- Wykrywanie Zmian
- Planowanie Lotu
- Wykrywanie i Unikanie Przeszkód
- Punkt Kontroli Naziemnej
- Remote ID
Często zadawane pytania
- Co to jest automatyczna inspekcja infrastruktury z wykorzystaniem dronów?
- Automatyczna inspekcja infrastruktury z wykorzystaniem dronów to proces wykorzystania bezzałogowego statku powietrznego, który podąża zaprogramowaną trasą lotu, ustawioną za pomocą punktów nawigacyjnych, wzorów siatki lub modeli korytarzy 3D, aby rejestrować spójne obrazy i dane sensorowe obiektów infrastrukturalnych, w tym pasów startowych, mostów, dróg i budynków. System integruje planowanie lotu, unikanie przeszkód, zarządzanie ładunkiem sensorowym i automatyczny transfer danych do potoku analitycznego, który generuje mapy uszkodzeń, wskaźniki stanu (takie jak PCI) i raporty wykrywania zmian przy minimalnej interwencji pilota.
- Jak działa automatyczne planowanie lotu w inspekcjach dronem?
- Automatyczne planowanie lotu wykorzystuje oprogramowanie do planowania misji, aby zdefiniować trasę drona przed startem. Planowanie oparte na punktach nawigacyjnych ustawia dyskretne cele współrzędnych GPS, które dron odwiedza sekwencyjnie. Planowanie siatki tworzy wzór serpentyny pokrywający zdefiniowany obszar z określonym nakładaniem (zazwyczaj 70-80% nakładania do przodu i bocznego dla fotogrametrii). Planowanie korytarza definiuje ścieżkę wzdłuż liniowego obiektu, takiego jak pas startowy lub rurociąg. Planowanie oparte na modelu 3D wykorzystuje cyfrowy model powierzchni do utrzymania stałej odległości od złożonych konstrukcji. Plan lotu określa wysokość, prędkość, interwały wyzwalania kamery, kąty gimbala i parametry nakładania dla spójnego pozyskiwania danych.
- Co to jest BVLOS i dlaczego ma znaczenie dla inspekcji dronem?
- BVLOS (Beyond Visual Line of Sight) odnosi się do operacji dronem, w których statek powietrzny działa poza zasięgiem wzroku pilota lub obserwatora. BVLOS jest kluczowe dla inspekcji infrastruktury, ponieważ umożliwia pojedynczemu operatorowi badanie długich obiektów liniowych, pasów startowych o długości 3000+ metrów, kilometrów rurociągów lub rozległych sieci mostów bez konieczności przemieszczania się. Operacje BVLOS wymagają specjalistycznego zezwolenia regulacyjnego, systemów wykrywania i unikania, niezawodnych łączy danych dowodzenia i kontroli (często wykorzystujących sieci komórkowe 4G/5G lub łączność satelitarną) oraz nadmiarowych mechanizmów bezpieczeństwa, w tym systemów przerywania lotu.
- Jakie ładunki sensorowe są używane w automatycznej inspekcji dronem?
- Typowe ładunki sensorowe obejmują kamery RGB (widmo widzialne) do wykrywania pęknięć, mapowania uszkodzeń powierzchni i generowania ortomozai w rozdzielczości 1-3 mm na piksel, kamery termowizyjne na podczerwień do wykrywania wilgoci podpowierzchniowej, rozwarstwień i uszkodzeń izolacji, skanery LiDAR do generowania precyzyjnych chmur punktów 3D, pomiarów deformacji i penetracji roślinności oraz sensory wielospektralne do klasyfikacji materiałów, oceny stanu roślinności i obliczania wskaźników wilgotności. Wybór ładunku zależy od konkretnych typów uszkodzeń, które są celem inspekcji, oraz jej celów.
- W jaki sposób automatyczna inspekcja dronem zapewnia spójność danych w powtarzalnych przeglądach?
- Spójność danych osiąga się poprzez kontrolowanie kluczowych parametrów lotu do identycznych wartości w każdej misji przeglądowej: wysokość lotu (zazwyczaj 30-60 m AGL dla inspekcji nawierzchni), prędkość względem ziemi (3-8 m/s w zależności od czasu otwarcia migawki i wymaganej kontroli rozmycia), nakładanie obrazów (70-80% nakładania do przodu i bocznego), kąt gimbala (stały, skierowany w dół, zazwyczaj -90 stopni dla przeglądów nawierzchni) oraz ustawienia kamery (stałe ISO, przysłona, czas otwarcia migawki i ostrość). Nawigacja po punktach nawigacyjnych GNSS z pozycjonowaniem RTK lub PPK zapewnia, że dron podąża tą samą ścieżką z dokładnością poziomą 2-5 cm. Platforma inspekcyjna TarmacView weryfikuje te parametry względem bazowego profilu misji przed zaakceptowaniem danych z przeglądu.
- Jakie przepisy regulują automatyczną inspekcję infrastruktury dronem?
- W Stanach Zjednoczonych FAA Part 107 reguluje komercyjne operacje małych UAS, w tym wymagania VLOS, certyfikację pilotów i ograniczenia operacyjne. Operacje BVLOS wymagają zwolnień z większości zasad Part 107. FAA zaproponowała Part 108 w 2024 roku, aby umożliwić rutynowe operacje BVLOS. W Europie przepisy EASA na mocy EU 2019/947 ustanawiają trzy kategorie operacyjne (Otwarta, Szczególna, Certyfikowana) z wymaganiami skalowanymi według ryzyka. ICAO Annex 6 Part IV i Annex 14 zapewniają międzynarodowe ramy dla operacji RPAS i standardów lotnisk. Zdalna identyfikacja (Remote ID) jest wymagana w większości jurysdykcji dla zautomatyzowanych operacji.
- Co to jest wykrywanie zmian w automatycznej inspekcji dronem?
- Wykrywanie zmian to proces porównywania danych z dwóch lub więcej przeglądów dronem tego samego obiektu w różnych momentach w celu identyfikacji, pomiaru i klasyfikacji różnic. W przypadku inspekcji nawierzchni obejmuje to śledzenie propagacji pęknięć (zmiany długości, szerokości i gęstości), wykrywanie nowych obszarów uszkodzeń, pomiar postępu głębokości kolein, ilościowe określanie zużycia powierzchni i monitorowanie postępu prac budowlanych. Wykrywanie zmian wymaga spójnych parametrów lotu w różnych przeglądach, aby mieć pewność, że zaobserwowane różnice odzwierciedlają rzeczywiste zmiany w obiekcie, a nie różnice w pozyskiwaniu danych. Narzędzia porównawcze TarmacView rejestrują kolejne przeglądy i podkreślają statystycznie istotne zmiany.
- W jaki sposób TarmacView integruje się z automatyczną inspekcją dronem?
- TarmacView zapewnia potok analityczny, który przetwarza obrazy z dronów w praktyczne oceny stanu. Platforma pobiera ortomozai i chmury punktów wygenerowane z automatycznych przeglądów dronem, stosuje modele wizji komputerowej i głębokiego uczenia do automatycznego wykrywania i klasyfikacji pęknięć, oblicza wskaźnik stanu nawierzchni (PCI) zgodnie z ASTM D5340, generuje georeferencyjne mapy uszkodzeń i tworzy raporty inspekcyjne zgodne z ICAO. TarmacView weryfikuje dane wejściowe pod kątem kryteriów jakości misji, GSD, nakładania, ostrości, dokładności georeferencji, przed przyjęciem ich do potoku analitycznego, zapewniając, że zautomatyzowane przepływy pracy inspekcyjnej dają wiarygodne wyniki gotowe do audytu.
- Jakie są kluczowe elementy automatycznego systemu inspekcji dronem?
- Automatyczny system inspekcji dronem składa się z: (1) platformy UAV z odpowiednią ładownością, wytrzymałością lotu i nadmiarowością, (2) oprogramowania do planowania misji do definiowania tras lotu, punktów nawigacyjnych i parametrów pozyskiwania danych, (3) ładunków sensorowych (RGB, termowizyjne, LiDAR, wielospektralne) wybranych dla docelowych typów uszkodzeń, (4) systemów wykrywania i unikania przeszkód wykorzystujących wizję komputerową, LiDAR lub radar, (5) łącza danych dowodzenia i kontroli do telemetrii i monitorowania w czasie rzeczywistym, (6) automatycznych systemów transferu danych (komórkowe, WiFi lub stacja dokująca), (7) oprogramowania do fotogrametrii lub przetwarzania danych do generowania ortomozai, chmur punktów i modeli oraz (8) oprogramowania analitycznego do wykrywania uszkodzeń, pomiarów i raportowania stanu.
- Jaką dokładność można osiągnąć dzięki automatycznej inspekcji dronem?
- Przy odpowiednich punktach kontroli naziemnej i pozycjonowaniu GNSS RTK/PPK, automatyczna inspekcja dronem rutynowo osiąga rozdzielczość terenową 1-3 mm dla wykrywania pęknięć nawierzchni, dokładność poziomą 3-5 mm i pionową 5-10 mm dla generowania ortomozai i chmur punktów, precyzję pomiaru szerokości pęknięć 0,2-0,5 mm oraz dokładność obliczania wskaźnika stanu nawierzchni w granicach ±5 punktów PCI w porównaniu z ręcznymi przeglądami ASTM D5340. W przypadku inspekcji mostów możliwe są pomiary prześwitu z dokładnością do 5-10 mm i wykrywanie pęknięć na powierzchniach betonowych o szerokości do 0,3 mm. Dokładność spada bez punktów kontroli naziemnej do 2-5 m w poziomie, co sprawia, że rozmieszczenie GCP jest niezbędne do uzyskania wyników na poziomie infrastrukturalnym.