Co to jest automatyczny pomiar szerokości rys?
Co to jest automatyczny pomiar szerokości rys?
Automatyczny pomiar szerokości rys to proces obliczeniowy wyznaczania szerokości rozwarcia wykrytych rys z obrazów cyfrowych poprzez przekształcanie segmentowanych masek pikselowych na skalibrowane wartości metryczne. Potok pomiarowy przekształca surowe dane pikselowe przez serię etapów algorytmicznych, binaryzację segmentacyjną w celu wyizolowania pikseli rysy od tła, obliczanie pola odległości lub ekstrakcję profilu w celu określenia rozstawu krawędzi rysy oraz kalibrację metryczną w celu wyrażenia wyniku w milimetrach.
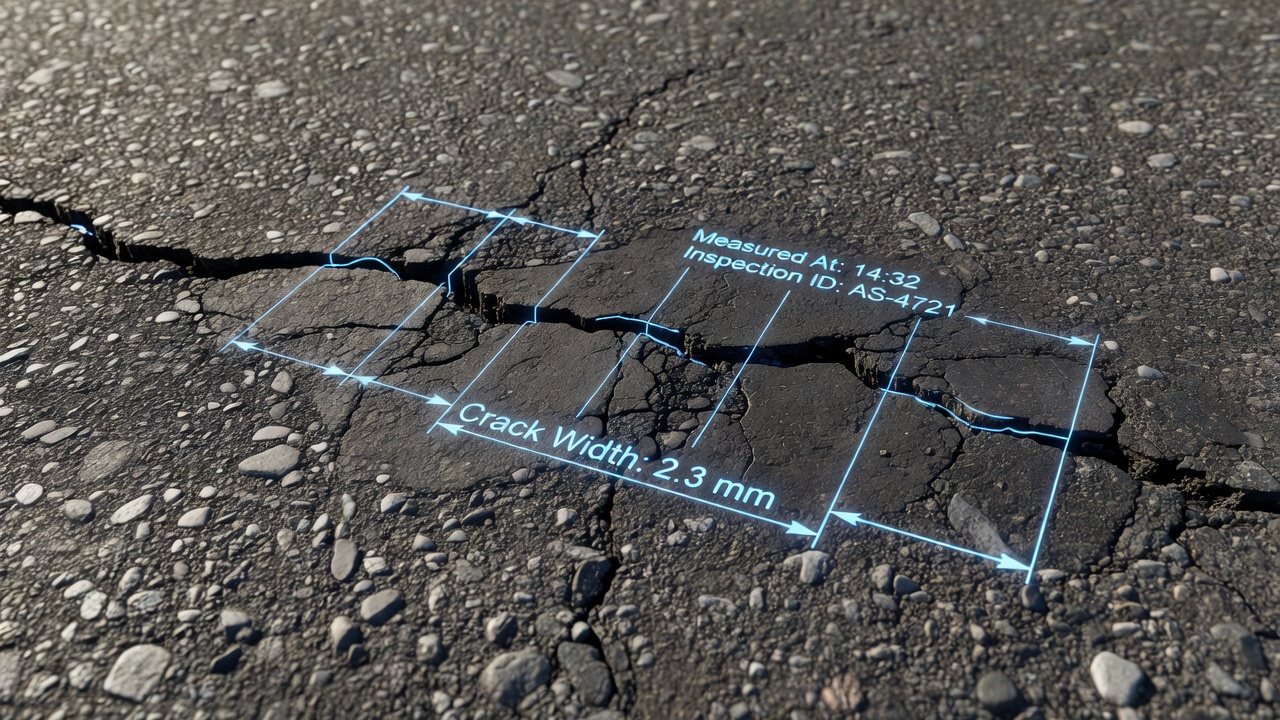
Szerokość rysy jest najważniejszym ilościowym wskaźnikiem stopnia zaawansowania rys w praktycznie każdej normie inspekcji nawierzchni i betonu. Wymiar szerokości koreluje bezpośrednio z mechanizmami degradacji konstrukcyjnej, utratą przenoszenia obciążeń przez płaszczyzny rys, wnikaniem wody i chlorków, potencjałem uszkodzeń mrozowych oraz postępem w kierunku wykruszania lub rozpadu. Podczas gdy długość rysy wskazuje na zasięg wady, szerokość rysy określa jej intensywność, a tym samym wpływ na parametry konstrukcyjne i pozostały okres użytkowania.
Podejście automatyczne eliminuje subiektywność nieodłączną w ręcznym pomiarze szerokości rys, gdzie różni inspektorzy mogą rejestrować różne wartości szerokości dla tej samej rysy w zależności od warunków oświetleniowych, umiejscowienia komparatora i ostrości wzroku. Algorytmy dają deterministyczne, powtarzalne wyniki, ten sam obraz rysy przetworzony przez ten sam algorytm daje identyczne pomiary szerokości za każdym razem. Ta spójność jest niezbędna do monitorowania długoterminowego, gdzie zmiany szerokości w czasie wskazują na aktywność rysy i potrzebę interwencji.
W tej dziedzinie dominują dwa główne podejścia algorytmiczne: metoda Euklidesowej Transformaty Odległości (EDT), która oblicza szerokość na podstawie mapy odległości segmentowanej maski rysy, oraz metoda Ekstrakcji Profilu Ortogonalnego, która próbkuje wartości intensywności wzdłuż linii prostopadłych do linii środkowej rysy. Oba podejścia wymagają kalibracji metrycznej w celu przeliczenia odległości pikselowych na milimetry i muszą uwzględniać nieregularności krawędzi, rozgałęzienia rys oraz teksturę powierzchni.
Znaczenie dla klasyfikacji stopnia zaawansowania
Klasyfikacja szerokości rys bezpośrednio determinuje decyzje o utrzymaniu, priorytety napraw i alokację budżetu w zarządzaniu infrastrukturą. Stopień zaawansowania rysy określa nie tylko czy naprawa jest potrzebna, ale także jaki rodzaj naprawy jest właściwy, wąskie rysy mogą być uszczelniane w celu zapobiegania wnikaniu wody, podczas gdy szerokie rysy mogą wymagać wypełnienia konstrukcyjnego lub wymiany nawierzchni.
Strukturalne implikacje szerokości rys są dobrze udokumentowane w literaturze. Rysy szersze niż 0,3 mm (0,012 cala) w żelbecie umożliwiają dotarcie jonów chlorkowych do zbrojenia i inicjację korozji, zgodnie z definicją ACI 224R-01. Rysy przekraczające 6 mm w nawierzchniach asfaltowych umożliwiają szybką infiltrację wody do warstwy podbudowy i podłoża gruntowego, przyspieszając pogorszenie konstrukcji przez zmniejszone podparcie. Rysy szersze niż 19 mm stwarzają zagrożenie ciałami obcymi (FOD) na pasach startowych lotnisk oraz stanowią ryzyko potknięcia dla pieszych, jak zauważono w normach oceny nawierzchni lotniskowych ICAO.
| Norma | Zastosowanie | Stopień zaawansowania na podstawie szerokości |
|---|---|---|
| AASHTO PP67-10 | Spękania nawierzchni asfaltowej | 3 poziomy zaawansowania (progi średniej szerokości) |
| ASTM D6433-16 | Badania PCI, drogi i parkingi | 3 poziomy zaawansowania |
| ASTM D5340 | Badania PCI lotnisk | 3 poziomy zaawansowania |
| ASTM E3303-21 | Automatyczne badania 3D nawierzchni | 3 proponowane kategorie zaawansowania |
| ACI 224R-01 | Konstrukcje betonowe, projektowanie | Dopuszczalne szerokości rys w zależności od ekspozycji |
| FHWA LTPP | Długoterminowe działanie nawierzchni | Niski ≤6mm, Umiarkowany 6–19mm, Wysoki >19mm |
| ICAO GRF | Ocena pasów startowych lotnisk | Niski ≤1mm rysy |
Paradygmat klasyfikacji stopnia zaawansowania jest hierarchiczny: szerokość rysy definiuje pasmo zaawansowania, natomiast długość lub gęstość rys na każdym poziomie zaawansowania określa zasięg wady. W metodyce Wskaźnika Stanu Nawierzchni (PCI) według ASTM D6433-16, każdy rodzaj uszkodzenia na każdym poziomie zaawansowania ma odpowiadającą mu wartość odliczenia, która jest odejmowana od idealnego wyniku 100. Pojedyncza szeroka rysa może obniżyć PCI o 5–15 punktów w zależności od gęstości, podczas gdy ta sama rysa o niskim stopniu zaawansowania może obniżyć go tylko o 2–5 punktów.
Pasmo szerokości rys według AASHTO
Podręcznik identyfikacji uszkodzeń FHWA LTPP (FHWA-HRT-13-092) jest autorytatywnym źródłem referencyjnym dla klasyfikacji stopnia zaawansowania spękań nawierzchni w Stanach Zjednoczonych. Podręcznik definiuje trzy poziomy zaawansowania dla spękań nawierzchni z betonu asfaltowego w oparciu o średnią szerokość rysy mierzoną wzdłuż całej długości rysy.
| Poziom zaawansowania | Próg średniej szerokości rysy | Dodatkowe kryteria |
|---|---|---|
| NISKI | ≤ 6 mm (0,24 cala) | Lub rysa uszczelniona ze szczeliwem w dobrym stanie |
| UMIARKOWANY | > 6 mm i ≤ 19 mm (0,75 cala) | Lub ≤19 mm z przyległymi spękaniami przypadkowymi niskiego stopnia w odległości do 0,3 m |
| WYSOKI | > 19 mm (0,75 cala) | Lub ≤19 mm z przyległymi spękaniami przypadkowymi umiarkowanego do wysokiego stopnia w odległości do 0,3 m |
Progi te dotyczą spękań blokowych, spękań podłużnych (zarówno w koleinach, jak i poza nimi), spękań odbitych na stykach oraz spękań poprzecznych w nawierzchniach podatnych. Podręcznik LTPP wyraźnie stwierdza, że stopień zaawansowania opiera się na średniej szerokości, rysa z przerywanymi szerokimi odcinkami, ale niską średnią szerokością, zostałaby sklasyfikowana jako niższy stopień zaawansowania, niż sugerowałby jej najszerszy punkt. Różni się to od inspekcji elementów mostowych, gdzie decydująca jest maksymalna szerokość.
W przypadku inspekcji pomostów mostowych wykonywanych zgodnie z protokołami inspekcji elementów AASHTO, pasma szerokości rys są znacznie węższe, co odzwierciedla bardziej krytyczną rolę konstrukcyjną betonowych pomostów mostowych:
| Pasmo szerokości rysy | Próg metryczny | Odpowiednik imperialny |
|---|---|---|
| Wąska | < 1,6 mm | < 1/16 cala |
| Umiarkowana | 1,6 – 3,2 mm | 1/16 – 1/8 cala |
| Szeroka | > 3,2 mm | > 1/8 cala |
Progi dla pomostów mostowych są 4–6 razy ostrzejsze niż progi dla nawierzchni, ponieważ pomosty mostowe są elementami konstrukcyjnymi bezpośrednio poddanymi obciążeniom użytkowym i oddziaływaniu środowiska. Rysa o szerokości 6 mm w pomoście mostowym zostałaby sklasyfikowana jako poważne uszkodzenie konstrukcyjne wymagające naprawy, podczas gdy ta sama szerokość w nawierzchni asfaltowej stanowiłaby niski do umiarkowanego stopień zaawansowania.
Dla konstrukcji betonowych pod obciążeniami użytkowymi, Komitet ACI 224 ustalił dopuszczalne szerokości rys w oparciu o warunki ekspozycji w normie ACI 224R-01. Są to granice projektowe, a nie klasyfikacje stopnia zaawansowania, ale określają progi, powyżej których istnieją uzasadnione obawy konstrukcyjne:
| Warunki ekspozycji | Dopuszczalna szerokość rysy (mm) |
|---|---|
| Suche powietrze lub membrana ochronna | 0,41 |
| Wilgotność, wilgotne powietrze, grunt | 0,30 |
| Środki odladzające | 0,18 |
| Woda morska i mgła morska, zwilżanie/suszenie | 0,15 |
| Konstrukcje wodne | 0,10 |
Klasyfikacja nawierzchni lotniskowych ICAO definiuje rysy niskiego stopnia zaawansowania jako przeważnie 1 mm lub mniej, rysy włoskowate i lekkie rysy skurczowe. Pasy startowe lotnisk są klasyfikowane bardziej rygorystycznie ze względu na zagrożenie FOD oraz wysoki koszt zamknięcia pasa dla napraw.
Metoda transformaty odległości do pomiaru szerokości
Euklidesowa Transformata Odległości (EDT) jest najszerzej stosowanym podejściem algorytmicznym do automatycznego pomiaru szerokości rys z binarnych obrazów segmentowanych. Transformata przekształca obraz binarny, gdzie piksele pierwszego planu reprezentują rysę, a piksele tła reprezentują nieuszkodzoną powierzchnię, w skalę szarości mapy odległości, gdzie wartość intensywności każdego piksela jest równa najkrótszej odległości euklidesowej od tego piksela do najbliższego piksela tła.
Podstawa matematyczna
Dla obrazu binarnego I, gdzie I(p) = 0 dla tła i I(p) = 1 dla pierwszego planu (piksele rysy), transformata odległości w pikselu p wynosi:
DT(p) = min{ d(p, q) | I(q) = 0 }
Odległość euklidesowa między pikselami p o współrzędnych (x₁, y₁) i q o współrzędnych (x₂, y₂) wynosi:
d(p, q) = √[(x₁ − x₂)² + (y₁ − y₂)²]
Daje to mapę odległości, w której piksele tła mają wartość DT równą 0, a piksele wewnątrz rysy mają wartości DT proporcjonalne do ich odległości od najbliższej krawędzi. Maksymalne wartości w obszarze rysy występują wzdłuż linii środkowej, w punktach najdalej od obu krawędzi.
Potok przetwarzania
Pomiar szerokości rys metodą EDT przebiega w pięciu etapach:
Krok 1, Segmentacja binarna: Rysa jest izolowana od tła poprzez progowanie, głębokie uczenie semantycznej segmentacji (U-Net, DeepLab lub podobne architektury) lub ręczną adnotację. Jakość tej segmentacji bezpośrednio wpływa na dokładność kolejnych pomiarów szerokości, błędy w detekcji krawędzi propagują się liniowo na błędy szerokości.
Krok 2, Obliczanie EDT: Dla każdego piksela wewnątrz obszaru rysy obliczana jest najkrótsza odległość euklidesowa do najbliższego piksela nienależącego do rysy. Można to wykonać w czasie liniowym O(N) przy użyciu algorytmu Meijstera/O’Rourke’a, dwuprzebiegowego sekwencyjnego skanowania rastrowego propagującego wartości odległości. Algorytm Felzenszwalba i Huttenlochera wykorzystuje przecięcie paraboloid dla dokładnych odległości euklidesowych przy tej samej złożoności liniowej.
Krok 3, Ekstrakcja szkieletu: Linia środkowa rysy (oś środkowa lub szkielet) jest wyodrębniana, zazwyczaj poprzez morfologiczne przerzedzanie (algorytm Zhanga-Suena) lub identyfikację lokalnych maksimów na mapie odległości. Szkielet reprezentuje zbiór punktów równoodległych (lub maksymalnie odległych) od obu krawędzi rysy. Każdy piksel szkieletu jest punktem w przekroju poprzecznym, w którym odległość do obu krawędzi jest równa.
Krok 4, Obliczanie szerokości: Dla każdego piksela szkieletu szerokość rysy oblicza się jako:
Szerokość(p_szkielet) = 2 × DT(p_szkielet)
Wartość transformaty odległości w szkielecie daje połowę szerokości, najkrótszą odległość od linii środkowej do najbliższej krawędzi rysy. Pomnożenie przez 2 daje pełną szerokość rysy w tym przekroju.
Krok 5, Agregacja statystyczna: Szerokości dla poszczególnych pikseli wzdłuż szkieletu są agregowane w statystyki zbiorcze, średnią, maksimum, minimum, odchylenie standardowe i współczynnik zmienności.
Implementacja algorytmiczna
Dwuprzebiegowa EDT dla aproksymacji odległości Manhattan (city-block):
Przebieg 1, Skanowanie od górnego lewego do dolnego prawego rogu:
Dla każdego piksela (i, j):
    Jeśli I(i,j) == tło: f[i][j] = 0
    W przeciwnym razie: f[i][j] = INF
    Jeśli pierwszy plan: f[i][j] = 1 + min(f[i-1][j], f[i][j-1], f[i-1][j-1], f[i-1][j+1])
Przebieg 2, Skanowanie od dolnego prawego do górnego lewego rogu:
Dla każdego piksela (i,j) w odwrotnej kolejności:
    f[i][j] = min(f[i][j], 1 + f[i+1][j], 1 + f[i][j+1],
                  1 + f[i+1][j-1], 1 + f[i+1][j+1])
Implementacja tego podejścia w ImageJ jasno opisuje zależność: “Mapa odległości pokazuje dla każdego piksela wewnątrz rysy odległość do jej zewnętrznego konturu. Szkielet pokazuje linię maksimów. Iloczyn mapy odległości i szkieletu daje połowę szerokości wzdłuż linii środkowej.”
Ekstrakcja profilu ortogonalnego
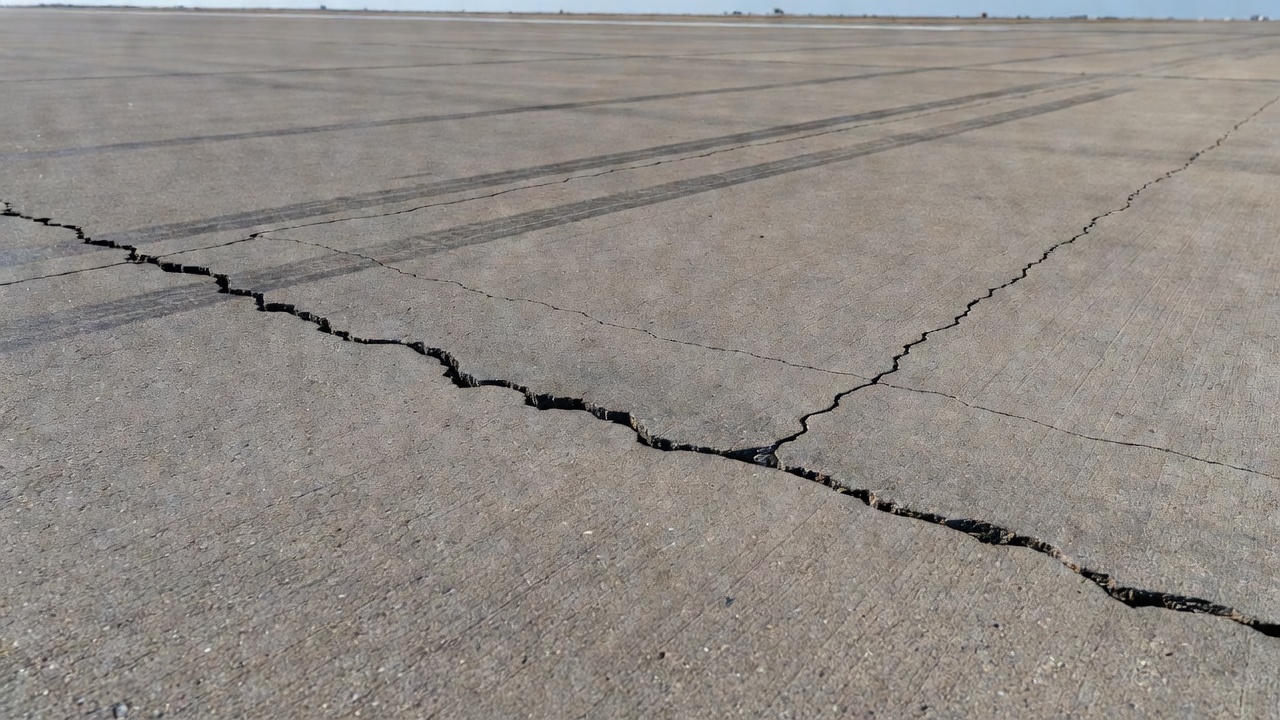
Metoda ekstrakcji profilu ortogonalnego podchodzi do pomiaru szerokości rys z zasadniczo innej perspektywy, zamiast obliczać pole odległości w całej masce rysy, wyodrębnia jednowymiarowe profile intensywności wzdłuż linii prostopadłych do linii środkowej rysy i określa pozycje krawędzi w każdym profilu.
Dlaczego ortogonalność ma znaczenie
Szerokość rysy musi być mierzona prostopadle do linii środkowej rysy w każdym punkcie pomiarowym. Każdy pomiar wykonany pod kątem nieortogonalnym zawyża rzeczywistą szerokość o współczynnik 1/cos(θ), gdzie θ to kąt odchylenia od prostopadłej. Odchylenie o 30 stopni powoduje 15% zawyżenie szerokości, odchylenie o 45 stopni powoduje 41% zawyżenie. Ten błąd geometryczny kumuluje się wzdłuż zakrzywionych przebiegów rys, gdzie kierunek rysy zmienia się w sposób ciągły.
Sekwencja implementacji
Krok 1, Ekstrakcja szkieletu: Linia środkowa rysy jest uzyskiwana poprzez transformację osi środkowej lub morfologiczną skeletonizację. W przypadku złożonych sieci rys z rozgałęzieniami i połączeniami, analiza składowych spójnych może oddzielić poszczególne segmenty rys przed ekstrakcją szkieletu.
Krok 2, Obliczanie kierunku stycznego: W każdym punkcie szkieletu obliczana jest lokalna styczna (kierunek propagacji rysy). Typowe metody obejmują pochodną krzywej sklejanej dopasowanej do punktów szkieletu, kierunek wektora własnego macierzy Hessego mapy odległości lub różnice skończone z wykorzystaniem sąsiednich punktów szkieletu:
θ(s) = atan2(dy/ds, dx/ds)
Krok 3, Obliczanie kierunku normalnego: Kierunek profilu ortogonalnego jest prostopadły do stycznej:
n_x = -sin(θ) n_y = cos(θ)
Krok 4, Próbkowanie profilu: Wartości intensywności pikseli są próbkowane wzdłuż kierunku normalnego po obu stronach punktu szkieletu. Dla dokładności subpikselowej stosuje się interpolację dwuliniową lub dwusześcienną do estymacji wartości intensywności w niecałkowitych pozycjach wzdłuż profilu.
Krok 5, Detekcja krawędzi: Krawędzie rysy są lokalizowane w każdym profilu przy użyciu przecięcia progu, detekcji piku gradientu lub technik interpolacji subpikselowej. Odległość między dwiema wykrytymi krawędziami to szerokość rysy w tej lokalizacji.
Metody zaawansowane
Algorytm OrthoBoundary (EOB), opisany w najnowszej literaturze (Li i in., 2025), wykorzystuje zarówno kierunek granicy rysy, jak i kierunek szkieletu, aby wyeliminować błędy systematyczne występujące na przecięciach i połączeniach rys. Tradycyjne metody profilu ortogonalnego generują błędne wartości szerokości w połączeniach typu Y i X, gdzie pojedynczy punkt szkieletu odpowiada wielu granicom rysy. Metoda EOB rozwiązuje te niejednoznaczności, uwzględniając kierunek konturu granicy oprócz kierunku szkieletu.
Metoda Najbliższej Odległości Sąsiedztwa (NSD) (Liu i in., 2025) rozwiązuje problem nieprawidłowej projekcji ortogonalnej na przecięciach granic rysy poprzez uwzględnienie lokalnego sąsiedztwa wokół każdego punktu pomiarowego. Zamiast traktować każdy profil niezależnie, metoda NSD uwzględnia zmienność kierunku granicy rysy w lokalnym sąsiedztwie, dając solidne pomiary szerokości nawet tam, gdzie granice są nieregularne lub gdzie rysy się rozgałęziają.
Kalibracja piksel–metryczna
Przeliczenie pomiarów pikselowych na fizyczne milimetry jest kluczowym etapem, który przekształca analizę obrazu w użyteczne dane inżynieryjne. Bez dokładnej kalibracji 20-pikselowa rysa na zdjęciu z bliska może reprezentować zarówno rysę włoskowatą o szerokości 0,5 mm, jak i szeroką rysę konstrukcyjną o szerokości 10 mm, w zależności od geometrii obrazowania.
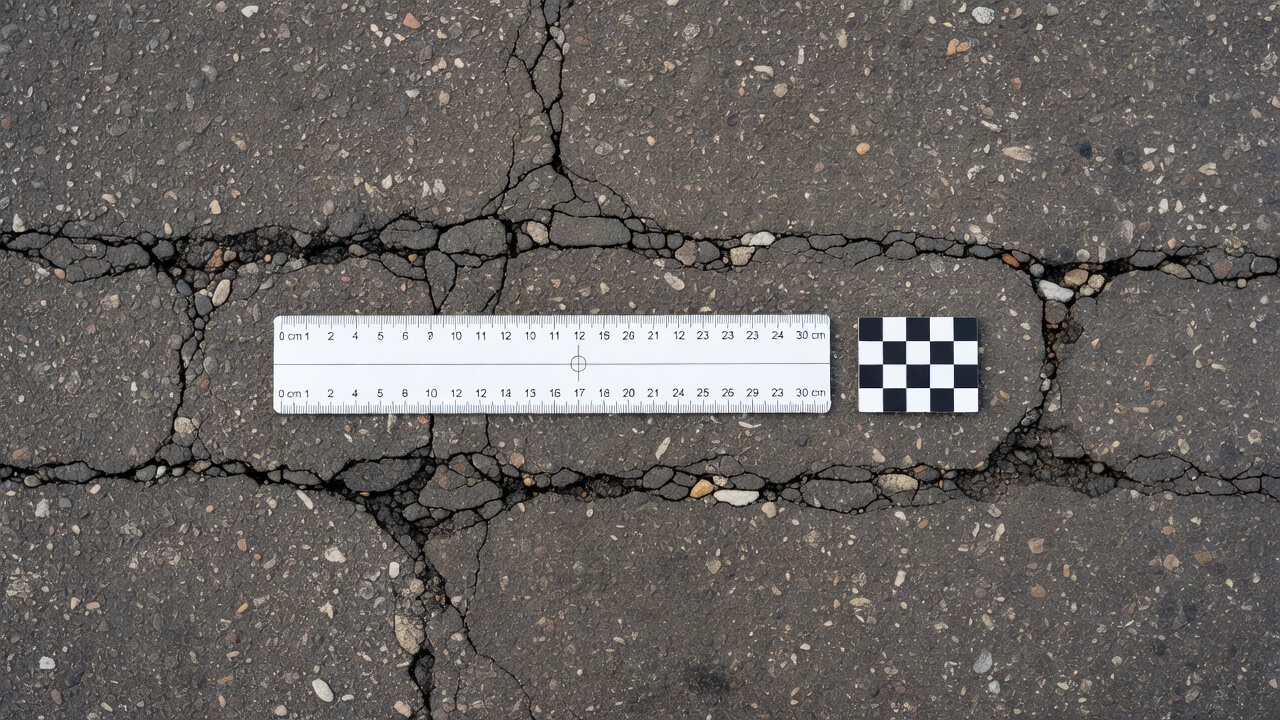
Metody kalibracji
Metoda A, Obiekt referencyjny / cel skalowany: Obiekt kalibracyjny o znanych wymiarach fizycznych umieszcza się na powierzchni w tej samej odległości od kamery co rysa. Obiekt jest wykrywany na obrazie, a jego wymiar w pikselach jest mierzony. Współczynnik kalibracji wynosi:
Współczynnik kalibracji (mm/piksel) = znany wymiar fizyczny (mm) / zmierzony wymiar w pikselach
Typowe obiekty referencyjne obejmują monety (znormalizowane średnice), kodowane cele geodezyjne, wzory szachownicy oraz przymiary skalowane z podziałką. W przypadku pomiaru rys w betonie badania (Guo i in., 2023) raportują średnie błędy 0,26–0,71 mm dla rys poniżej 5 mm przy użyciu tej metody przy odpowiednim oświetleniu i umiejscowieniu celu.
Metoda B, Geometria kamery (model otworkowy): Gdy parametry kamery są znane, a odległość do powierzchni może być zmierzona, współczynnik kalibracji wyznacza się ze wzoru:
mm/piksel = (szerokość matrycy w mm × odległość robocza w mm) / (ogniskowa w mm × szerokość obrazu w pikselach)
Metoda ta wymaga ogniskowej (z parametrów obiektywu lub kalibracji kamery), wymiarów matrycy (z danych producenta) oraz odległości kamery od powierzchni (zmierzonej lub oszacowanej). Sprawdza się dobrze w kontrolowanych konfiguracjach, takich jak kamery montowane na bramownicach lub drony na znanych wysokościach.
Metoda C, Fotogrametria 3D: W przypadku złożonych konstrukcji, gdzie odległość kamery od powierzchni zmienia się w obrębie obrazu (mosty, zakrzywione nawierzchnie, mury oporowe), rekonstrukcja chmury punktów 3D z obrazów stereoskopowych lub techniki structure-from-motion (SfM) zapewnia przestrzennie zmienne skale pikseli. Obraz jest dzielony na sekcje, a każda sekcja otrzymuje własny współczynnik kalibracji oparty na lokalnej geometrii 3D.
Metoda D, Znany wymiar w scenie: Jeśli obraz rysy zawiera dowolny obiekt o znanym rozmiarze fizycznym (np. pokrywa włazu, szerokość oznakowania poziomego, szczelina dylatacyjna, pokrywa studzienki), obiekt ten może służyć jako punkt odniesienia. Metoda ta jest mniej precyzyjna niż metoda A, ale umożliwia kalibrację retrospektywną, gdy podczas rejestracji obrazu nie umieszczono celu referencyjnego.
Kluczowe zagadnienia
Wymagania dotyczące rozdzielczości: Do pomiaru rys poniżej 0,3 mm (próg trwałościowy ACI) rozdzielczość pikselowa musi być lepsza niż 0,1 mm/piksel. Przy 0,1 mm/piksel rysa o szerokości 0,3 mm zajmuje tylko 3 piksele, co ogranicza precyzję pomiaru. Techniki subpikselowe mogą częściowo przezwyciężyć to ograniczenie, ale nie mogą zrekompensować zasadniczo niewystarczającej rozdzielczości.
Ortogonalność: Oś optyczna kamery powinna być prostopadła do powierzchni w granicach ±5 stopni, aby uniknąć zniekształceń perspektywicznych. Większe kąty wymagają korekcji perspektywy poprzez transformację homograficzną, co zwiększa złożoność i potencjalne źródła błędów.
Zmienność głębokości: Na zakrzywionych powierzchniach (wyokrąglenia nawierzchni, dźwigary mostów, obudowy tuneli) skala piksela zmienia się w obrębie obrazu. Zastosowanie pojedynczego współczynnika kalibracji do całego obrazu wprowadza błędy systematyczne proporcjonalne do zmienności głębokości. Systemy skanowania laserowego (np. LCMS-2, Pavemetrics) rozwiązują ten problem, stosując oświetlenie linią laserową o znanej geometrii, osiągając rozdzielczość przestrzenną 1 mm przy prędkościach autostradowych (do 100 km/h).
Średnia a maksymalna szerokość rysy
Wybór między raportowaniem średniej a maksymalnej szerokości rysy ma istotne implikacje dla klasyfikacji stopnia zaawansowania i podejmowania decyzji o naprawach. Różne normy wymagają różnych miar statystycznych, a te dwie metryki mogą dawać rozbieżne oceny stopnia zaawansowania dla tej samej rysy.
Definicje
Szerokość w punkcie szkieletu W(p), Szerokość rysy obliczona w każdym pojedynczym pikselu wzdłuż linii środkowej szkieletu, zarówno metodą EDT (W(p) = 2 × DT(p)), jak i ekstrakcją profilu ortogonalnego.
Maksymalna szerokość rysy W_max, Największa pojedyncza wartość szerokości wzdłuż całej rysy:
W_max = max{ W(p) | p ∈ szkielet }
Średnia szerokość rysy W_mean, Średnia arytmetyczna wszystkich pomiarów szerokości wzdłuż szkieletu:
W_mean = (1/N) × Σ W(p_i) dla wszystkich pikseli szkieletu i = 1…N
Zastosowanie w normach
Podręcznik identyfikacji uszkodzeń FHWA LTPP wyraźnie definiuje progi stopnia zaawansowania w oparciu o średnią szerokość rysy. Rysa o lokalnej maksymalnej szerokości 24 mm, ale średniej szerokości 5,5 mm, zostałaby oceniona jako NISKI stopień zaawansowania według zasad LTPP, ponieważ średnia mieści się poniżej progu 6 mm. Uzasadnieniem jest, że ogólny stan konstrukcji jest bardziej związany ze średnią degradacją niż z izolowanymi szerokimi punktami.
Protokoły inspekcji elementów mostowych według AASHTO oraz systemu Pavemetrics Simplified AASHTO stosują maksymalną szerokość rysy do klasyfikacji stopnia zaawansowania. To podejście jest bardziej konserwatywne, pojedynczy szeroki odcinek decyduje o stopniu zaawansowania całej rysy. Uzasadnieniem jest to, że najszerszy punkt reprezentuje najbardziej niekorzystny stan do oceny konstrukcyjnej, degradacji przenoszenia obciążeń i infiltracji wody.
| Norma | Podstawowa metryka | Uzasadnienie inżynieryjne |
|---|---|---|
| FHWA LTPP / AASHTO PP67 | Średnia szerokość | Ogólny stan przekroju |
| AASHTO Elementowa Inspekcja Mostów | Maksymalna szerokość | Najbardziej niekorzystny wpływ konstrukcyjny |
| ASTM D6433 (PCI) | Praktyczna: Maksymalna | Protokół porównania wizualnego |
| ACI 224R-01 (Projektowanie) | Maksymalna szerokość | Próg inicjacji korozji |
| Pavemetrics Simplified AASHTO | Maksymalna szerokość | Konserwatywna ocena zaawansowania |
| Literatura badawcza | Obie raportowane | Maksymalna dla zaawansowania, średnia dla charakterystyki |
Zachowanie statystyczne
Zależność między średnią a maksymalną szerokością zależy od równomierności szerokości rysy:
- Dla rys o jednostajnej szerokości (stałe rozwarcie wzdłuż przebiegu rysy): W_mean ≈ W_max
- Dla rys zwężających się (zweżanie lub poszerzanie wzdłuż przebiegu): W_max = 2–3 × W_mean
- Dla rys wysoce nieregularnych (lokalne szerokie punkty): W_max może osiągać 5 × W_mean
- Współczynnik zmienności (CV = σ/μ) profilu szerokości charakteryzuje nieregularność rysy, CV > 0,3 wskazuje na znaczną zmienność szerokości, którą należy odnotować w raporcie inspekcyjnym.
Dokładność i niepewność pomiaru szerokości
Dokładność automatycznego pomiaru szerokości rys jest uwarunkowana hierarchią czynników obejmujących akwizycję obrazu, jakość segmentacji i precyzję algorytmiczną. Zrozumienie tych źródeł błędów jest niezbędne do interpretacji danych o szerokości i podejmowania świadomych decyzji.
Osiągalne benchmarki dokładności
| Metoda | Typowa dokładność | Źródło |
|---|---|---|
| Ręczny komparator do rys (karta plastikowa) | ±0,5 mm | Gilson HM-639 |
| Mikroskop kieszonkowy z siatką pomiarową | ±0,025 mm (0,001 cala) | ACI 224.1R-07 |
| Subpikselowa, Efekt częściowego obszaru (PAE) | 0,01 piksela | MDPI Buildings 2024, 14(1), 151 |
| Edge-OrthoBoundary (EOB) | Precyzja subpikselowa | Li i in., 2025 |
| Metoda równego pola (EA) | Subpikselowa dla drobnych rys | 2026 Computers & Electrical Engineering |
| Fotogrametria + CNN | ±0,26–0,71 mm (rysy <5 mm) | Guo i in., 2023 |
| Metoda wiązki laserowej | W granicach 0,15 mm | Applied Sciences 13(5), 4981 |
Techniki dokładności subpikselowej
Efekt częściowego obszaru (PAE): Metoda PAE modeluje ułamek powierzchni pierwszego planu w każdym pikselu granicznym, aby zlokalizować krawędzie rysy z rozdzielczością subpikselową. Piksel graniczny, który jest w 60% rysą i w 40% tłem, ma swoją pozycję krawędzi oszacowaną na 0,6 piksela od granicy. Technika ta osiąga zmierzoną dokładność 0,01 piksela dla długości rysy i błędy bezwzględne poniżej 0,30 mm dla szerokości rysy. Metoda działa skutecznie dla pionowych, poziomych i ukośnych orientacji rys.
Dopasowanie metodą najmniejszych kwadratów (LSM): LSM stosuje transformację afiniczną z 8 parametrami do estymacji przemieszczenia subpikselowego w sekwencjach obrazów, umożliwiając pomiar propagacji rys w czasie. Osiąga precyzję przemieszczenia 0,1–0,2 piksela, z błędami medianowymi 0,021 piksela po zastosowaniu rozszerzeń modelu (w porównaniu do 0,088 piksela bez).
Metoda momentów Zernike: To podejście wykorzystuje ortogonalne momenty Zernike do subpikselowej detekcji krawędzi, szczególnie skuteczne w przypadku cienkich rys na obrazach o złożonym tle lub zmiennym oświetleniu.
Czynniki wpływające na precyzję
| Czynnik | Wielkość wpływu | Łagodzenie |
|---|---|---|
| Rozdzielczość obrazu | Ograniczenie podstawowe, 1 piksel = podstawowa niepewność | Czujniki o wyższej rozdzielczości, bliższe obrazowanie |
| Warunki oświetleniowe | Słabe oświetlenie zwiększa niejednoznaczność krawędzi 2–5× | Rozproszone oświetlenie LED, wiele kątów oświetlenia |
| Tekstura powierzchni | Szorstkie tekstury rozmywają granice o 1–3 piksele | Filtracja tekstury, światło strukturalne |
| Wykruszanie krawędzi rysy | Nierówne krawędzie ±2–5 pikseli niepewności | Filtracja medianowa, statystyki odporne |
| Kąt kamery | Błąd perspektywy proporcjonalny do tan(θ) | Obrazowanie prostopadłe, korekcja homograficzna |
| Dystorsja obiektywu | Dystorsja radialna do 5% na brzegach obrazu | Kalibracja kamery, korekcja dystorsji |
| Jakość ostrości | Rozmycie z nieostrości zwiększa szerokość o 1–3 piksele | Autofokus, głębia z nieostrości |
| Wybór progu binaryzacji | Zmiana progu o ±10% = zmiana szerokości o ±10% | Metoda Otsu, progowanie adaptacyjne |
Ramy kwantyfikacji niepewności
Wytyczne FHWA dotyczące wyboru dostawców (FHWA-RC-20-0005) ustanawiają ramy statystyczne do walidacji systemów pomiaru rys. Protokół wykorzystuje:
- Test t dla par dla równoważności porównujący pomiary dostawcy z referencyjnymi pomiarami wzorcowymi
- Granice akceptacji ±4% do ±7,5% dla procentu spękań HPMS
- Analizę mocy z zakładanym odchyleniem standardowym 5–10%
- Minimum 10 podsekcji na sekcję testową dla ważności statystycznej
W przypadku inspekcji mostów Komitet ACI 224 zaleca raportowanie pomiarów szerokości z przedziałami ufności, szczególnie dla rys w pobliżu progów zaawansowania, gdzie decyzje klasyfikacyjne zależą od precyzji pomiaru.
Szerokość rysy w ocenie uszkodzeń konstrukcyjnych
Szerokość rysy to nie tylko metryka klasyfikacyjna, jest bezpośrednim wskaźnikiem mechanizmów degradacji konstrukcyjnej i potencjalnych trybów zniszczenia. Zależność między szerokością a wydajnością konstrukcyjną jest rządzona przez mechanizmy fizyczne, które różnią się w zależności od rodzajów materiałów i konfiguracji konstrukcyjnych.
Mechanizmy degradacji według progu szerokości
| Szerokość rysy | Mechanizm degradacji | Wpływ konstrukcyjny |
|---|---|---|
| < 0,1 mm | Tylko kosmetyczny | Brak zagrożenia konstrukcyjnego (ACI 224.1R-07) |
| 0,1 – 0,3 mm | Początek penetracji chlorków, wnikanie wilgoci | Monitorować, ryzyko trwałości w agresywnym środowisku |
| 0,3 – 0,5 mm | Inicjacja korozji, uszkodzenia mrozowe | Wymaga oceny, prawdopodobnie potrzebna naprawa |
| 0,5 – 1,0 mm | Zmniejszone zazębienie kruszywa, upośledzone przenoszenie sił poprzecznych | Wymagana ocena konstrukcyjna |
| 1,0 – 3,0 mm | Przenoszenie obciążeń poważnie zagrożone, infiltracja wody | Konieczna czynna naprawa |
| 3,0 – 6,0 mm | Redukcja wskaźnika przekroju, ryzyko wykruszania | Natychmiastowa ocena konstrukcyjna |
| > 6,0 mm | Szybka degradacja, ryzyko FOD (lotniska) | Pilna naprawa lub wymiana |
| > 19 mm | Integralność konstrukcyjna zagrożona, rozpad/odpryski | Wymagana poważna rehabilitacja |
Wyniki badań dotyczące szerokości a wydajności
Badania z University of Texas w Austin (CTR 0-6919-1) wykazały, że same szerokości rys ukośnych nie stanowią wiarygodnych wskaźników zniszczenia przy ścinaniu w betonowych dźwigarach mostowych. Właściwości mechaniczne i badania obciążeniowe są niezbędne do oceny nośności na ścinanie. Jednak szerokości rys zginanych korelują z naprężeniami w stali i mogą być przewidywane za pomocą równań AASHTO (formuły Gergelya-Lutza i Kaara-Mattocka), co stanowi nieniszczącą metodę szacowania poziomów naprężeń w zbrojeniu.
Ważną kwestią przy podejmowaniu decyzji o naprawie jest to, że szerokość rysy na powierzchni nie równa się szerokości wewnętrznej. Rysy w betonie mają zazwyczaj profil w kształcie litery V, szersze na powierzchni i węższe wewnątrz. Oznacza to, że pomiary powierzchniowe zawyżają szerokość wewnętrzną, co może prowadzić do nadmiernie konserwatywnych decyzji o naprawie, jeśli nie jest odpowiednio uwzględniane.
Wytyczne konsensusu Komitetu ACI 224 dla oceny konstrukcyjnej ustalają następujące progi:
- Rysy poniżej 0,1 mm (0,004 cala): Zasadniczo kosmetyczne, bez zagrożenia konstrukcyjnego
- Rysy 0,1–0,3 mm (0,004–0,012 cala): Monitorować, mogą wpływać na trwałość w agresywnym środowisku
- Rysy 0,3–0,5 mm (0,012–0,020 cala): Wymagają oceny, prawdopodobnie potrzebna naprawa w przypadku ostrych ekspozycji
- Rysy powyżej 0,5 mm (0,020 cala): Zazwyczaj wymagają naprawy, potrzebna ocena konstrukcyjna
W przypadku naprawy przez iniekcję żywiczną, badania wytrzymałości przyczepności wykazują, że żywica osiąga wytrzymałość przyczepności przekraczającą wytrzymałość betonu na rozciąganie dla rys o szerokości zaledwie 0,05 mm (0,002 cala), co oznacza, że nawet rysy włoskowate mogą być skutecznie naprawiane metodami iniekcyjnymi.
Raportowanie szerokości rys
Spójne, ustandaryzowane raportowanie pomiarów szerokości rys jest niezbędne dla baz danych oceny stanu, programów monitorowania długoterminowego i porównywania danych między agencjami. Różne normy określają różne protokoły raportowania.
Standardowe protokoły raportowania
Protokół FHWA LTPP / AASHTO PP67-10:
- Raportuj średnią szerokość do klasyfikacji stopnia zaawansowania
- Rejestruj poziom zaawansowania (niski/umiarkowany/wysoki) dla każdego segmentu rysy
- Jeśli stopień zaawansowania zmienia się wzdłuż rysy, rejestruj każdy segment oddzielnie
- Dla rys poprzecznych: oceń całą rysę na najwyższym występującym stopniu zaawansowania przez 10% lub więcej całkowitej długości rysy
- Raportuj długość rysy w metrach dla każdego poziomu zaawansowania
Inspekcja elementów mostowych (AASHTO):
- Raportuj maksymalną szerokość dla przypisania stanu elementu
- Klasyfikuj jako Wąska (<1,6 mm), Umiarkowana (1,6–3,2 mm) lub Szeroka (>3,2 mm)
- Raportuj ilość dotkniętej powierzchni dla każdego stanu
- Rejestruj uszkodzenia towarzyszące (wykruszanie, wykwity, odsłonięte zbrojenie)
Protokół ASTM D6433-16 (PCI):
- Rejestruj gęstość rys (długość lub dotknięty obszar) dla każdego poziomu zaawansowania
- Stosuj wartości odliczeń w oparciu o gęstość × stopień zaawansowania
- Oblicz PCI = 100 − całkowita wartość odliczenia
- Raportuj końcowy wynik PCI i związaną z nim ocenę stanu
Protokół ACI 224.1R-07 (konstrukcje betonowe):
- Raportuj szerokość rysy z dokładnością do 0,025 mm (0,001 cala) przy użyciu mikroskopu
- Dokumentuj: lokalizację, długość, orientację szerokości, wzór
- Zaznacz aktywność rysy: aktywna (zmieniająca szerokość w czasie) vs. uśpiona (stabilna)
- Rejestruj warunki ekspozycji środowiskowej
- Dołącz dokumentację fotograficzną
Niezbędne elementy raportu
Kompleksowy raport szerokości rys powinien zawierać:
- Identyfikacja rysy, Unikalne ID, element konstrukcji, współrzędne stanowiska/przesunięcia
- Pomiar szerokości, Raportowana wartość szerokości (określ średnią lub maksymalną)
- Metoda pomiaru, Komparator, mikroskop, automatyczna EDT, profil ortogonalny
- Klasyfikacja stopnia zaawansowania, Według obowiązującej normy (AASHTO, ASTM, ACI, ICAO)
- Zasięg przestrzenny, Długość lub powierzchnia dotknięta na każdym poziomie zaawansowania
- Orientacja rysy, Podłużna, poprzeczna, ukośna, mapowata, siatkowa, blokowa
- Uszkodzenia towarzyszące, Wykruszanie, rozpad, wysięki, wykwity, plamy rdzy
- Klasa środowiskowa, Warunki ekspozycji (sucho, wilgotno, środki odladzające, morskie)
- Dane kalibracyjne, Współczynnik mm/piksel, dane obiektu referencyjnego, parametry kamery
- Data i inspektor, Data inspekcji, personel, użyty sprzęt
Porównanie z ręcznym pomiarem komparatorem
Zrozumienie różnic między automatycznym a ręcznym pomiarem szerokości rys jest niezbędne do przejścia programów inspekcyjnych z tradycyjnych na cyfrowe przepływy pracy. Oba podejścia mają mocne strony i ograniczenia wpływające na jakość danych, spójność i koszty.
Ręczne metody pomiaru
Karty komparatora do rys: Przezroczyste plastikowe karty wielkości karty kredytowej z wydrukowanymi liniami o stopniowanych szerokościach od 0,1 mm do 7,0 mm (0,004–0,26 cala). Komparator Gilson HM-639 pokrywa pełny zakres w cenie około 4 USD za kartę. Użytkownik przykłada kartę nad rysę i wizualnie dopasowuje wydrukowaną szerokość linii do rozwarcia rysy. Typowa dokładność wynosi około ±0,5 mm i jest silnie zależna od warunków oświetleniowych, wzroku operatora i ostrości krawędzi rysy. Metoda jest subiektywna, dwóch inspektorów może wybrać różne pasujące linie dla tej samej rysy.
Linijki do pomiaru szerokości rys: Elcometer 143 oferuje zakres 0,10–2,50 mm (0,004–0,100 cala) w formacie wielkości karty kredytowej. Szerokości linii są określone i oznakowane, umożliwiając bezpośrednie porównanie wizualne. Podobnie jak w przypadku kart komparatora, dokładność zależy od ostrości wzroku inspektora.
Mikroskop kieszonkowy z siatką pomiarową: Ręczny podświetlany mikroskop powiększający z wewnętrzną skalą pomiarową oferujący precyzję do 0,025 mm (0,001 cala) według ACI 224.1R-07. Jest to najdokładniejsza metoda ręczna, zalecana przez Komitet ACI 224 do pomiarów krytycznych. Mikroskop wymaga przeszkolenia operatora, stabilnej powierzchni i odpowiedniego oświetlenia, czynniki te ograniczają jego praktyczność w inspekcjach terenowych o wysokiej przepustowości.
Szczelinomierze: Komitet ACI 224 wyraźnie odradza stosowanie szczelinomierzy do pomiaru rys w betonie. Komitet zauważa: “Szerokości rys i powierzchnie są zazwyczaj tak nieregularne, że płaski przedmiot zaczepiałby się o nierówności i zaniżał zmierzone szerokości rys.” Rysy powierzchniowe mają zazwyczaj profile karbowane i wykruszone krawędzie, co oznacza, że szczelinomierz mierzy szerokość karbu na powierzchni, a nie rzeczywistą szerokość rysy poniżej powierzchni.
Monitory rys (pomiar ciągły): Dwie zachodzące na siebie plastikowe zakładki montowane po obu stronach rysy, z siatkami pomiarowymi umożliwiającymi śledzenie zmian szerokości w czasie. Rozdzielczość może sięgać 0,003 mm (0,00012 cala) z elektronicznymi rejestratorami danych. Urządzenia te odróżniają rysy aktywne (zmieniające szerokość) od uśpionych (stała szerokość), co jest kluczowe dla priorytetyzacji napraw.
Automatyczny vs. ręczny, porównanie ilościowe
| Aspekt | Ręczny (komparator) | Automatyczny (obrazowy) |
|---|---|---|
| Typowa dokładność | ±0,5 mm (karta), ±0,025 mm (mikroskop) | ±0,01 px do ±0,71 mm |
| Subiektywność | Wysoka, zależna od operatora | Niska, algorytmiczna, deterministyczna |
| Powtarzalność | Słaba, zmienna między inspektorami i wizytami | Wysoka, ten sam algorytm = ten sam wynik |
| Przepustowość | 1–5 pomiarów na minutę | Setki na sekundę |
| Pokrycie rysy | Dyskretne pomiary punktowe | Ciągły profil na całej długości |
| Kąt pomiaru | Często nieortogonalny | Prostopadły algorytmicznie |
| Jakość dokumentacji | Notatki ręczne, odręczne szkice | Stały zapis cyfrowy z geotagami |
| Minimalna wykrywalna szerokość | ~0,1 mm (karta), ~0,025 mm (mikroskop) | ~0,01 mm (metody subpikselowe) |
| Koszt sprzętu | 4 USD (karta) do 200 USD (mikroskop) | 10 000–200 000+ USD |
| Wymagane szkolenie | Minimalne | Umiarkowane do wysokiego |
Wyniki walidacji
Badanie walidacyjne porównujące pomiar ręczny i cyfrowy na Virginia Tech wykazało:
| Rysa | Szerokość ręczna (mm) | Szerokość cyfrowa (mm) | Rozbieżność (%) |
|---|---|---|---|
| Próbka #1 | 2,98 | 2,70 | 9,4% |
Podejście łączące fotogrametrię z CNN (Guo i in., 2023) wykazało średnie błędy 0,26–0,71 mm dla rys poniżej 5 mm przy porównaniu pomiarów automatycznych z ręczną prawdą terenową.
Arkusz danych Elcometer 143 pokazuje, że nawet najlepsze karty komparatora są ograniczone do rozdzielczości 0,10 mm na swoich najcieńszych liniach. Natomiast subpikselowe metody obrazowe mogą wykrywać zmiany szerokości rzędu 0,001–0,005 mm, o dwa rzędy wielkości czulsze, co czyni metody automatyczne lepszymi do wykrywania subtelnych zmian szerokości w zastosowaniach monitorowania rys.
Stanowisko Komitetu ACI 224
FAQ Komitetu ACI 224 dotyczący pomiaru rys zawiera jednoznaczne wytyczne:
“Jedynym dokładnym pomiarem jest zastosowanie podświetlanego mikroskopu powiększającego… Dla początkujących i obserwacji terenowych zazwyczaj odpowiednia jest plastikowa przezroczysta karta kieszonkowa… Pamiętajmy, że mówimy o pomiarze szerokości rys w zakresie od 0,005 do 0,05 cala (0,127 do 1,27 mm).”
W kwestii szczelinomierzy:
“Szczelinomierz nie dostarczy użytkownikowi informacji o szerokości rzeczywistej rysy, a jedynie o szerokości karbu na powierzchni.”
Komitet zaleca mikroskop optyczny z dedykowanym źródłem światła do pomiarów krytycznych pod względem dokładności, jest to zalecenie zgodne z trendem w kierunku obrazowania cyfrowego w systemach automatycznych. Połączenie kamer o wysokiej rozdzielczości, wydajnych algorytmów i ustandaryzowanego oświetlenia czyni automatyczny pomiar szerokości rys preferowaną metodą dla nowoczesnych programów inspekcyjnych wymagających spójnych, obronnych i trwałych danych.
Często zadawane pytania
- Jaka jest różnica między średnią a maksymalną szerokością rysy w pomiarze automatycznym?
- Średnia szerokość rysy to średnia arytmetyczna wszystkich pomiarów szerokości wykonanych wzdłuż całej linii środkowej rysy, obliczana jako suma szerokości we wszystkich punktach podzielona przez liczbę punktów pomiarowych. Maksymalna szerokość rysy to największa wartość szerokości zarejestrowana w dowolnym punkcie na długości rysy. Podręcznik identyfikacji uszkodzeń AASHTO LTPP opiera klasyfikację stopnia zaawansowania na średniej szerokości rysy, gdzie niski stopień zaawansowania definiuje się jako średnią szerokość ≤6 mm, a umiarkowany jako ≤19 mm. Jednak wiele automatycznych systemów inspekcyjnych oraz uproszczone podejście AASHTO firmy Pavemetrics stosuje maksymalną szerokość rysy do oceny stopnia zaawansowania, ponieważ reprezentuje ona najbardziej niekorzystny stan i jest łatwiej porównywalna z ręcznymi pomiarami terenowymi, w których inspektorzy wizualnie identyfikują najszerszy punkt.
- Jak dokładny jest automatyczny pomiar szerokości rys w porównaniu z metodami ręcznymi?
- Metody automatyczne mogą osiągać dokładność subpikselową rzędu 0,01 piksela przy użyciu technik efektu częściowego obszaru, co przekłada się na efektywną rozdzielczość 0,001–0,005 mm w typowych systemach obrazowania. Ręczne karty komparatorów do rys osiągają dokładność około ±0,5 mm, natomiast mikroskopy kieszonkowe ±0,025 mm (0,001 cala) według ACI 224.1R-07. Fotogrametria z głębokim uczeniem (Guo i in., 2023) osiągnęła średnie błędy 0,26–0,71 mm dla rys poniżej 5 mm. Kluczową zaletą pomiaru automatycznego jest nie tylko dokładność, ale także spójność, powtarzalność i możliwość pomiaru tysięcy punktów wzdłuż rysy, a nie tylko kilku wybranych lokalizacji.
- Jak wykonuje się kalibrację mm/piksel do pomiaru szerokości rys?
- Kalibracja piksel–metryczna przelicza odległości pikselowe na milimetry przy użyciu współczynnika: mm/piksel = znany wymiar fizyczny (mm) / zmierzony wymiar w pikselach. Najczęściej stosowaną metodą jest umieszczenie obiektu referencyjnego o znanym rozmiarze (moneta, przymiar skalowany, cel kodowany lub szachownica) na powierzchni w tej samej odległości od kamery co rysa. Metody oparte na geometrii kamery wykorzystują model otworkowy: mm/piksel = (szerokość matrycy × odległość robocza) / (ogniskowa × szerokość obrazu w pikselach). W przypadku złożonych konstrukcji, gdzie odległość zmienia się w obrębie obrazu, rekonstrukcja fotogrametryczna 3D dzieli obraz na sekcje o różnych rozmiarach pikseli. Systemy skanowania laserowego (np. LCMS-2) osiągają rozdzielczość przestrzenną 1 mm przy prędkościach autostradowych.
- Jakie są pasma szerokości rys według AASHTO?
- Dla nawierzchni z betonu asfaltowego podręcznik identyfikacji uszkodzeń FHWA LTPP (FHWA-HRT-13-092) definiuje: NISKI stopień zaawansowania jako średnią szerokość rysy ≤6 mm lub uszczelnioną rysę ze szczeliwem w dobrym stanie, UMIARKOWANY stopień zaawansowania jako średnią szerokość >6 mm i ≤19 mm, WYSOKI stopień zaawansowania jako średnią szerokość >19 mm. W inspekcjach pomostów mostowych według inspekcji elementów AASHTO stosuje się węższe pasma: wąska <1,6 mm (1/16 cala), umiarkowana 1,6–3,2 mm (1/16–1/8 cala) i szeroka >3,2 mm (1/8 cala). Dla konstrukcji betonowych norma ACI 224R-01 określa dopuszczalne szerokości rys pod obciążeniami użytkowymi w zakresie od 0,10 mm dla konstrukcji wodnych do 0,41 mm dla środowisk suchych.
- Jakie czynniki wpływają na dokładność automatycznego pomiaru szerokości rys?
- Na dokładność wpływają: rozdzielczość obrazu (podstawowe ograniczenie, gdzie 1 piksel odpowiada jednej jednostce niepewności pomiaru), warunki oświetleniowe (słabe oświetlenie zwiększa niejednoznaczność krawędzi), tekstura powierzchni (szorstkie tekstury rozmywają granice rys), wykruszanie krawędzi rys (nierówne krawędzie zwiększają niepewność), kąt kamery (obrazowanie nieprostopadłe wprowadza błąd perspektywy), dystorsja obiektywu (wymaga korekcji kalibracyjnej), jakość ostrości (nieostre obrazy rozmywają krawędzie), wybór progu w binaryzacji (różne progi dają różne wartości szerokości) oraz przerzedzanie szkieletu (zbędne gałęzie szkieletu zawyżają fałszywe pomiary szerokości). Wytyczne FHWA dotyczące wyboru dostawców stosują testy t dla par do oceny równoważności z granicami akceptacji ±4% do ±7,5% dla danych o spękaniach HPMS.