Čo je automatizovaná dronová kontrola infraštruktúry?
Automatizovaná dronová kontrola infraštruktúry
Definícia a komponenty systému
Automatizovaná dronová kontrola infraštruktúry je technologický proces, pri ktorom bezpilotné lietadlo (UAV) vykonáva vopred naprogramovanú letovú misiu, definovanú bodmi trasy, mriežkovými vzormi, koridorovými trasami alebo dráhami vedenými 3D modelom, na zachytenie snímok a senzorových údajov o majetku infraštruktúry s minimálnym ľudským zásahom počas fázy zberu údajov. Systém nahrádza tradičný model diaľkového pilota manuálne riadiaceho každý letový pohyb plánom misie, ktorý dron vykonáva autonómne, podľa presne definovaných parametrov pre nadmorskú výšku, rýchlosť, kurz, interval spúšťania kamery, orientáciu gimbalu a percento prekrytia.
Architektúra systému pozostáva z ôsmich základných komponentov integrovaných do bezproblémového kontrolného pracovného postupu:
Platforma UAV, Drak, pohonný systém, letový ovládač a avionika, ktoré poskytujú fyzickú schopnosť letu. Platformy siahajú od malých multikoptér (DJI Mavic 3 Enterprise, Skydio X10) s hmotnosťou pod 4 kg na kontrolu vozovky až po väčšie systémy (DJI Matrice 350 RTX, Freefly Astro) schopné niesť viacero nákladov na komplexné prieskumy infraštruktúry. Kľúčové špecifikácie zahŕňajú maximálnu vzletovú hmotnosť (MTOW), výdrž letu (typicky 25-45 minút s nákladom), IP hodnotenie pre environmentálnu toleranciu a redundanciu v kritických systémoch, ako sú GNSS prijímače, IMU a pohon.
Softvér na plánovanie misií, Pozemná aplikácia, kde operátori definujú kontrolnú misiu pred letom. Popredné platformy zahŕňajú UgCS, DJI Pilot 2, Pix4Dcapture, DroneDeploy a Skydio Cloud. Tieto nástroje umožňujú operátorom kresliť oblasti prieskumu na mape, špecifikovať percentá prekrytia, nastaviť nadmorskú výšku a rýchlosť, definovať uhly gimbalu a konfigurovať parametre kamery. Pokročilé plánovače misií podporujú sledovanie terénu pomocou digitálneho výškového modelu (DEM) na udržanie konštantného rozlíšenia (GSD) nad premenlivým terénom, plánovanie založené na 3D modeli pre zložité štruktúry, ako sú mosty a budovy, a orchestráciu viacerých letov na pokrytie veľkých oblastí.
Senzorové náklady, Nástroje na zber údajov špecifické pre misiu namontované na drone. Výber nákladu priamo určuje, ktoré typy defektov možno detegovať. RGB kamery sú štandardom pre vizuálnu detekciu trhlín a generovanie ortomozaily. Termálne kamery detegujú podpovrchovú vlhkosť, delamináciu a defekty izolácie. LiDAR skenery generujú vysoko presné mračná bodov pre analýzu deformácií a prieskumy penetrujúce vegetáciu. Multispektrálne senzory umožňujú klasifikáciu materiálov a hodnotenie zdravia vegetácie. Hmotnosť nákladu, spotreba energie, rýchlosť prenosu údajov a fyzické rozmery musia byť kompatibilné s nosnosťou platformy UAV a montážnymi prvkami.
Detekcia a vyhýbanie sa prekážkam (ODA), Palubný senzorový a spracovateľský systém, ktorý zabraňuje dronu v kolízii s prekážkami počas automatizovaného letu. Moderné systémy používajú stereoskopické kamery, senzory doby letu, LiDAR alebo milimetrový radar na detekciu prekážok v letovej dráhe. Algoritmus vyhýbania buď preplánuje trasu okolo prekážky (preplánovanie dráhy), alebo pozastaví misiu, kým sa prekážka neodstráni. ODA je kritická pre nízkoletové kontroly zložitých štruktúr, kde žeriavy, elektrické vedenia, vegetácia a konštrukčné prvky nemusia byť prítomné v predbežne načítaných mapových údajoch.
Dátové spojenie velenia a riadenia (C2), Komunikačný kanál medzi pozemnou riadiacou stanicou a UAV na prenos telemetrie, letových príkazov a údajov z nákladu. Pre automatizované kontrolné misie musí C2 spojenie poskytovať dostatočnú šírku pásma pre streamovanie videa v reálnom čase, aktualizácie polohy s frekvenciou 5-10 Hz a prenos príkazov s latenciou pod 100 milisekúnd. Pre operácie BVLOS C2 spojenie typicky používa 4G/5G mobilné siete alebo Ku-pásmové satelitné spojenia s automatickým odovzdávaním medzi pozemnými retranslačnými stanicami. Redundantné C2 spojenia s automatickým prepnutím sú vyžadované pre operácie mimo vizuálneho dosahu podľa ICAO Doc 10019.
Automatizovaný systém prenosu údajov, Mechanizmus na prenos zachytených kontrolných údajov z dronu do spracovateľskej infraštruktúry. Metódy zahŕňajú priamy prenos cez WiFi alebo USB-C po pristátí, mobilné nahrávanie počas letu pre menšie súbory údajov a automatizované dokovacie stanice, ktoré prenášajú údaje a nabíjajú batérie bez ľudského zásahu. Dokovacia stanica DVI2AM od Techno Sky, v prevádzke na talianskych letiskách od roku 2022, demonštruje plne automatizovaný prenos údajov, kde dron pristane na stanici, presne dokuje pomocou RTK vedeného pristátia, prenáša údaje cez vysokorýchlostnú lokálnu sieť a automaticky sa nabíja na ďalšiu misiu.
Georeferencovanie a polohovanie, Systém, ktorý zabezpečuje, že každá snímka a dátový bod je viazaný na známe geografické súradnice. Real-Time Kinematic (RTK) GNSS poskytuje polohovú presnosť 2-5 cm prijímaním korekcií v reálnom čase zo základňovej stanice. Post-Processed Kinematic (PPK) dosahuje podobnú presnosť bez potreby živého dátového spojenia zaznamenávaním surových GNSS pozorovaní na korekciu po lete. Pozemné kontrolné body (GCP), fyzicky zamerané značky so známymi súradnicami, poskytujú absolútne ukotvenie presnosti. Pre kontrolu infraštruktúry vyžadujúcu presnosť 1-3 cm je štandardnou praxou RTK alebo PPK polohovanie v kombinácii s najmenej 5-8 GCP na projekt.
Analytický pipeline, Softvérový systém, ktorý konvertuje surové snímky a senzorové údaje na použiteľné výsledky kontroly. To typicky zahŕňa fotogrametrické spracovanie (generovanie ortomozaily a mračna bodov pomocou štruktúry z pohybu), algoritmy počítačového videnia na detekciu a klasifikáciu defektov (modely hlbokého učenia trénované na tisíckach označených snímok defektov), meracie nástroje na výpočet šírky trhlín, plochy a objemu a reportovacie moduly, ktoré generujú indexy stavu (PCI podľa ASTM D5340), mapy porúch a správy o detekcii zmien.
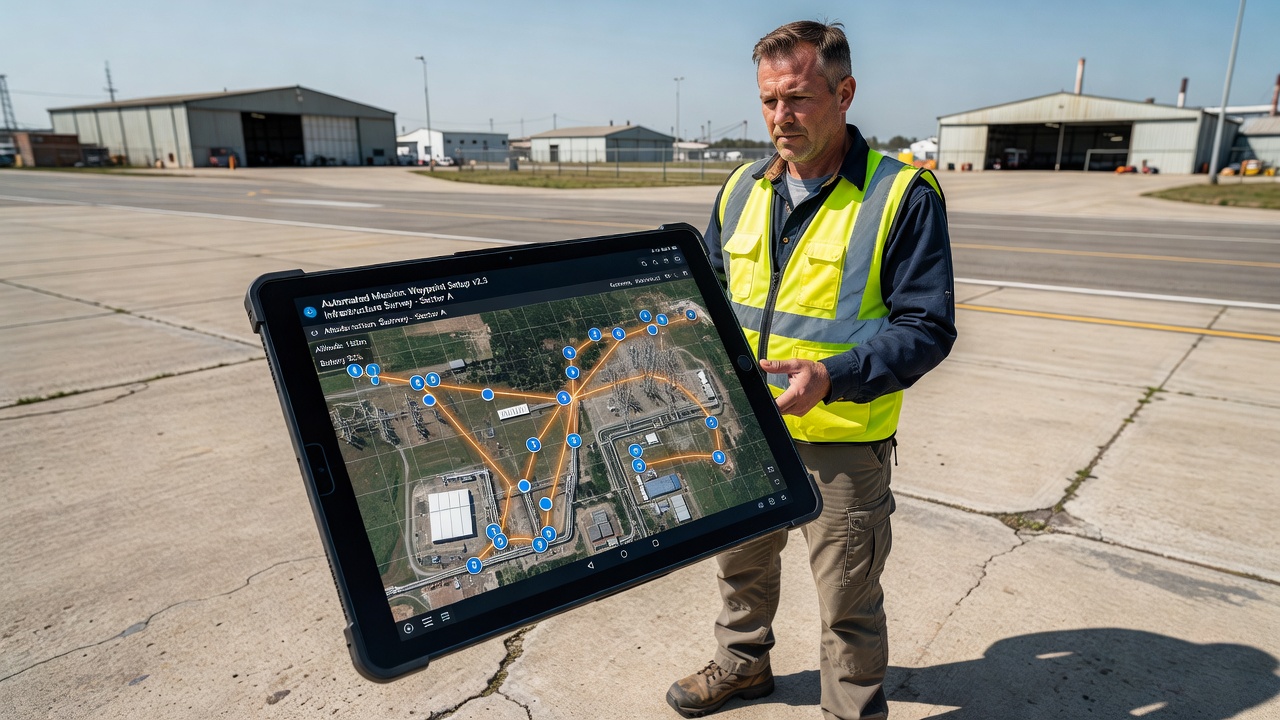
Automatizované plánovanie letu
Automatizované plánovanie letu je proces definovania úplného profilu misie dronu pred vzletom, zakódovanie letovej dráhy, parametrov zberu údajov a núdzových postupov do súboru misie, ktorý letový ovládač vykonáva autonómne. To eliminuje variabilitu zavedenú manuálnym pilotovaním, nekonzistentnými uhlami kamery, meniacou sa nadmorskou výškou, nerovnomernou rýchlosťou a vynechanými oblasťami pokrytia, a zabezpečuje, že každý prieskum vytvára údaje konzistentnej kvality a pokrytia.
Plánovanie založené na bodoch trasy
Plánovanie letu založené na bodoch trasy definuje postupnosť geografických súradníc (zemepisná šírka, dĺžka, nadmorská výška), ktoré dron postupne navštevuje. V každom bode trasy môže skript misie spustiť špecifické akcie: zachytiť snímku, upraviť uhol gimbalu, zmeniť rýchlosť alebo iniciovať záznam senzora. Plánovanie bodov trasy je najflexibilnejšia metóda, vhodná pre zložité kontrolné trasy, ktoré nasledujú nepravidelnú geometriu majetku.
Moderné plánovanie bodov trasy podporuje až 500-1000 bodov trasy na misiu na komerčných platformách. Každému bodu trasy možno priradiť špecifický uhol sklonu gimbalu (od -90° nadir po +45° nahor), čo umožňuje dronu zachytávať vertikálne povrchy, ako sú mostné piliere, fasády budov a oporné múry. Plánovanie bodov trasy sa používa na kontrolu mostov, kde dron musí letieť dráhou, ktorá nasleduje mostovku, klesá na kontrolu ložísk nosníkov a stúpa na zachytenie spodnej strany mostovky, čo je letová dráha, ktorú nemožno opísať jednoduchým mriežkovým alebo koridorovým vzorom.
Mriežkové plánovanie
Mriežkové plánovanie vytvára hadovitý alebo kosačkový vzor nad definovanou polygonálnou oblasťou, s paralelnými letovými líniami rozmiestnenými tak, aby sa dosiahlo špecifikované bočné prekrytie medzi susednými snímkami. Mriežkové plánovanie je štandardnou metódou pre plošné prieskumy vozoviek, dráh, rolovacích dráh, odbavovacích plôch a veľkých striech budov.
Kľúčové parametre v mriežkovom plánovaní zahŕňajú:
- Výška nad terénom (AGL): Určuje GSD. Pre detekciu trhlín na dráhe výšky 30-50 m AGL produkujú hodnoty GSD 1-3 mm/pixel s 20 MP kamerami.
- Pozdĺžne prekrytie: Percento prekrytia medzi po sebe nasledujúcimi snímkami pozdĺž letovej línie. Prieskumy infraštruktúry používajú 80-90% pozdĺžne prekrytie.
- Bočné prekrytie: Percento prekrytia medzi susednými letovými líniami. Štandardné hodnoty sú 70-80% bočné prekrytie.
- Rýchlosť: Rýchlosť nad zemou ovplyvňuje rozmazanie pohybom. Pre kontrolu vozovky sú typické rýchlosti 3-8 m/s, obmedzené rýchlosťou uzávierky kamery a prijateľnou toleranciou rozmazania (typicky <1 pixel).
- Dvojitá mriežka: Ortogonálny druhý prechod otočený o 90° k primárnej mriežke, používaný na 3D rekonštrukciu štruktúr, kde šikmé uhly pohľadu zlepšujú pokrytie vertikálnych povrchov.
Pre štandardnú dráhu dĺžky 3 000 m (šírka 45 m) vyžaduje mriežkový prieskum vo výške 50 m s 80% pozdĺžnym prekrytím a 70% bočným prekrytím približne 450-600 snímok. Pri GSD 1 cm/pixel to vytvára ortomozailu približne 300 miliónov pixelov pokrývajúcu celý rozsah dráhy.
Koridorové plánovanie
Koridorové plánovanie definuje letovú dráhu pozdĺž lineárneho majetku, osi dráhy, trasy potrubia, koridoru elektrického vedenia alebo segmentu cesty. Dron nasleduje os koridoru pri zachovaní špecifikovaného bočného odsadenia a parametrov nadmorskej výšky pre konzistentný zber údajov pozdĺž dĺžky majetku.
Koridorové plánovanie je nevyhnutné pre kontrolu lineárnej infraštruktúry, pretože mriežkové plánovanie cez celý ohraničujúci obdĺžnik by bolo neefektívne. Pre dráhu koridor nasleduje os dráhy v definovanej nadmorskej výške, pričom snímky sa zachytávajú v intervaloch určených požiadavkou na prekrytie. Šírka koridoru je nastavená tak, aby pokrývala celú šírku dráhy plus bezpečnostné okraje. Pre dráhu so šírkou 45 m šírka koridoru 60 m zabezpečuje úplné pokrytie vrátane ramien.
Pokročilé koridorové plánovanie podporuje zakrivené dráhy nasledujúce geometriu majetku, variabilnú nadmorskú výšku na základe profilu terénu a dvojsmerné prechody pre stereoskopické pokrytie. Dron automaticky upravuje kurz, aby udržal zarovnanie so smerom koridoru, čím zabezpečuje konzistentný uhol slnka a orientáciu tieňov v celom prieskume.
Plánovanie založené na 3D modeli
Plánovanie založené na 3D modeli používa existujúci digitálny model povrchu (DSM), model informácií o budove (BIM) alebo mračno bodov majetku na generovanie letovej dráhy, ktorá udržiava konštantnú vzdialenosť od povrchu konštrukcie. Toto je najpokročilejšia forma automatizovaného plánovania letu a je nevyhnutná na kontrolu zložitých 3D štruktúr, ako sú mosty, štadióny, priemyselné závody a prenosové veže.
Algoritmus plánovania letu vypočíta povrch odsadený od povrchu v špecifikovanej vzdialenosti (typicky 5-15 m pre podrobnú kontrolu) a generuje dráhu, ktorá pokrýva povrch konštrukcie so špecifikovaným prekrytím. Dron udržiava konštantnú vzdialenosť od povrchu bez ohľadu na to, či je povrch vertikálny, horizontálny alebo zakrivený. Pre most to znamená, že dron letí dráhou, ktorá nasleduje povrch mostovky, líca pilierov, spodné príruby nosníkov a steny opôr, všetko v jednej automatizovanej misii.
Plánovanie založené na 3D modeli bolo demonštrované vo výskume Huang et al. (2023) pre kontrolu exteriérov budov, kde sa BIM modely použili na generovanie kontrolných dráh, ktoré dosahujú vysokú mieru pokrytia (nad 95%) s vyhýbaním sa prekážkam a bezkolíznou prevádzkou. Metóda je čoraz viac prijímaná na kontrolu mostov, kde komplexná geometria priehradových konštrukcií, káblových závesov a ložiskových zostáv robí manuálne plánovanie letu nepraktickým.
Detekcia a vyhýbanie sa prekážkam
Detekcia a vyhýbanie sa prekážkam (ODA) je systémová schopnosť, ktorá umožňuje dronu detegovať prekážky v jeho letovej dráhe a autonómne podniknúť úhybné opatrenie bez zásahu pilota. Pre automatizované kontrolné misie, najmä tie lietajúce v nízkej nadmorskej výške v blízkosti komplexnej infraštruktúry, je ODA nevyhnutnou bezpečnostnou funkciou.
Senzorové technológie
Moderné ODA systémy využívajú viacero doplnkových senzorových modalít:
Stereoskopické videnie používa dve alebo viac dopredu smerujúcich kamier na výpočet hĺbkových máp prostredníctvom triangulácie, podobne ako ľudské stereo videnie. Hĺbka sa vypočítava pre každý pixel v prekrývajúcom sa zornom poli kamery, čo poskytuje husté informácie o prekážkach na vzdialenosti 0,5-20 m. Autonomy engine od Skydio používa šesť 4K navigačných kamier usporiadaných v guľovom poli na poskytnutie 360° pokrytia detekcie prekážok. Systém spracúva 240+ miliónov hĺbkových meraní za sekundu na palubnej platforme NVIDIA Jetson TX2, čo umožňuje detekciu prekážok v reálnom čase pri letových rýchlostiach až 15 m/s.
Senzory doby letu (ToF) vysielajú infračervené svetelné impulzy a merajú čas potrebný na návrat odrazu, čo poskytuje priame meranie vzdialenosti. ToF senzory sú účinné na krátke vzdialenosti (0,1-10 m) a fungujú v podmienkach so slabým osvetlením, kde systémy založené na videní degradujú. Bežne sa používajú na detekciu prekážok smerom nadol počas pristátia a na presné dokovanie v automatických nabíjacích staniciach.
LiDAR poskytuje aktívne 3D skenovanie prostredia vysielaním laserových impulzov a meraním času návratu. LiDAR-based ODA funguje na vzdialenosti 50-200 m v závislosti od výkonu senzora a odrazivosti cieľa. Je účinný v tme, hmle a daždi, v podmienkach, kde systémy založené na videní zlyhávajú. Ouster OS0-128, 128-kanálový LiDAR bežne integrovaný na priemyselných dronoch, poskytuje 90° vertikálne zorné pole a 360° horizontálne pokrytie, generujúc 2,6 milióna bodov za sekundu. LiDAR ODA je obzvlášť cenný pre operácie BVLOS, kde dron musí detegovať a vyhýbať sa iným lietadlám (pilotovaným aj bezpilotným) počas rozšírených misií mimo vizuálneho dosahu.
Milimetrový radar používa rádiové vlny na frekvencii 77-79 GHz na detekciu prekážok na vzdialenosť až 300 m, pričom penetruje hmlu, dážď, prach a dym účinnejšie ako optické senzory. Radarová ODA poskytuje informácie o vzdialenosti a rýchlosti, ale obmedzené uhlové rozlíšenie, čo ho robí vhodným na detekciu veľkých prekážok a leteckej prevádzky, a nie malých prekážok, ako sú elektrické vedenia.
Stratégie vyhýbania sa prekážkam
ODA systémy implementujú niekoľko stratégií vyhýbania v závislosti od prevádzkového režimu a typu prekážky:
Zastav a počkaj, Dron pozastaví svoj pohyb vpred, keď je detegovaná prekážka, a počká, kým sa prekážka neodstráni alebo kým nezasiahne operátor. Toto je najbezpečnejšia stratégia a je predvoleným režimom pre väčšinu komerčných dronov.
Preplánovanie dráhy, Dron vypočíta alternatívnu dráhu okolo detegovanej prekážky pri zachovaní celkových cieľov misie. Algoritmy preplánovania dráhy používajú rýchlo rastúce náhodné stromy (RRT), A* vyhľadávanie alebo metódy potenciálneho poľa na nájdenie bezkolíznych dráh. Táto stratégia je nevyhnutná pre automatizovanú kontrolu v preplnenom prostredí, kde by zastavenie pri každej prekážke urobilo misiu nepraktickou.
Stúpaj a pokračuj, Dron zvýši nadmorskú výšku, aby prekonal prekážku, a potom pokračuje v plánovanej letovej dráhe. Táto stratégia funguje pre prekážky obmedzenej výšky, ako sú vozidlá, zariadenia a malé konštrukcie na mieste kontroly.
Návrat na posledný bezpečný bod trasy, Ak sa nenájde žiadna bezpečná alternatívna dráha, dron sa vráti na posledný bod trasy, kde mal jasnú letovú dráhu, a pozastaví činnosť pre pokyny operátora. Toto je bezpečné správanie, keď ODA narazí na prekážku, ktorej sa nemožno bezpečne vyhnúť žiadnou dostupnou stratégiou.
Regulačné požiadavky
ICAO Doc 10019 (Príručka o systémoch diaľkovo pilotovaných lietadiel) špecifikuje požiadavky na detekciu a vyhýbanie sa (DAA) pre operácie RPAS, pričom uvádza, že systém DAA musí poskytnúť diaľkovému pilotovi schopnosť detegovať konfliktnú prevádzku a iné nebezpečenstvá a manévrovať s RPA, aby sa predišlo kolíziám. Pre automatizované kontrolné drony operujúce BVLOS musí systém DAA preukázať ekvivalentnú úroveň bezpečnosti ako požiadavky na videnie a vyhýbanie sa pilotovaných lietadiel (14 CFR 91.113 a ICAO Annex 2, Pravidlo 14).
Navrhované pravidlo FAA Part 108 (Oznámenie o navrhovanej tvorbe pravidiel, 2024) zahŕňa špecifické požiadavky pre automatizované drony operujúce BVLOS, nariaďujúc, že lietadlo musí byť vybavené systémom DAA schopným detegovať a vyhýbať sa pilotovaným lietadlám, prekážkam a iným UAS. Systém musí poskytovať aspoň úroveň bezpečnosti poskytovanú požiadavkami na vizuálne videnie a vyhýbanie sa v Part 91.113, hodnotenú prostredníctvom procesu riadenia bezpečnostných rizík FAA podľa FAA Order 8040.4.
Operácie mimo vizuálneho dosahu (BVLOS)
Mimo vizuálneho dosahu (BVLOS) označuje operácie dronov, pri ktorých lietadlo operuje mimo vizuálneho dosahu diaľkového pilota alebo vizuálneho pozorovateľa. BVLOS je umožňujúcim regulačným rámcom pre automatizovanú kontrolu infraštruktúry vo veľkom meradle, pretože umožňuje jednému operátorovi skúmať majetok siahajúci tisíce metrov, celé dĺžky dráh, míle potrubí alebo rozsiahle mostné siete bez presunu pilota alebo vizuálnych pozorovateľov pozdĺž majetku.
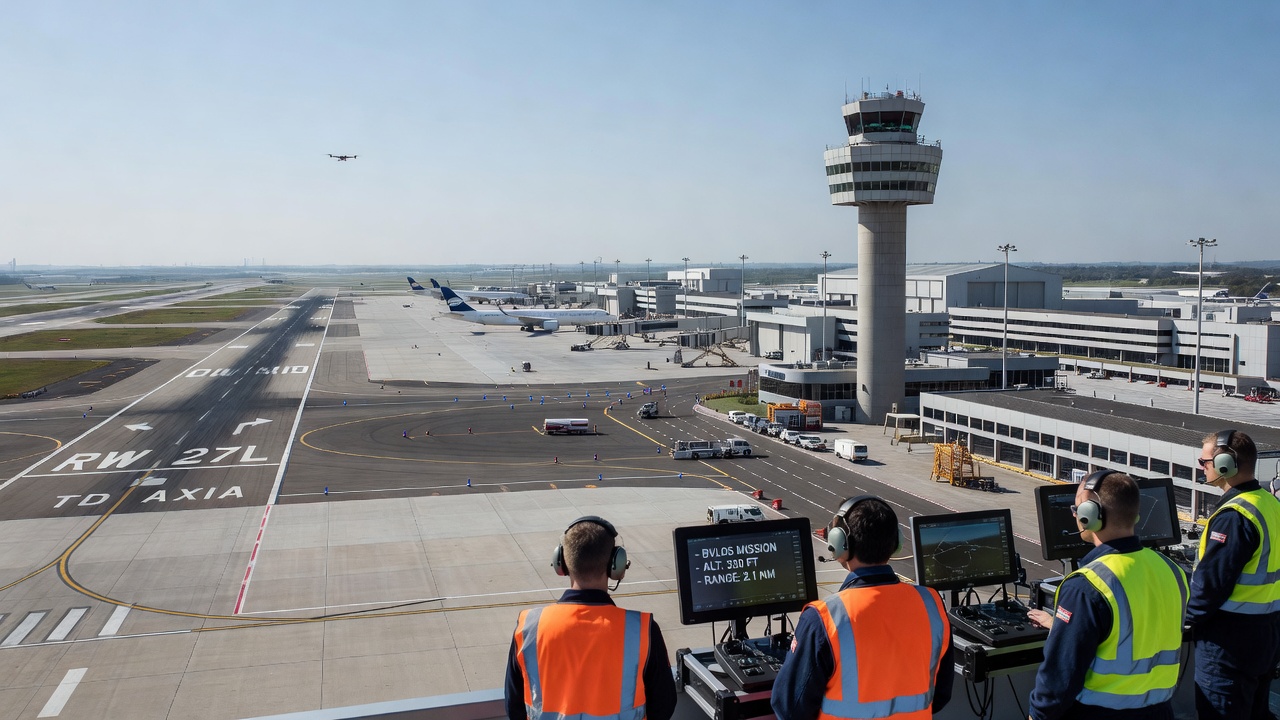
Regulačný rámec
V Spojených štátoch FAA Part 107 v súčasnosti vyžaduje vizuálnu líniu pohľadu (VLOS) pre komerčné malé UAS. Operácie BVLOS vyžadujú výnimky podľa 14 CFR 107.200, ktoré musí operátor získať preukázaním ekvivalentnej úrovne bezpečnosti prostredníctvom alternatívnych prostriedkov zhody. Od roku 2024 FAA vydala menej ako 600 výnimiek BVLOS v celoštátnom meradle, pričom miera schvaľovania sa zvyšuje, keďže technológia DAA dozrieva.
NPRM FAA Part 108 (február 2024) navrhuje vytvoriť nový regulačný rámec špecificky pre operácie BVLOS. Navrhované požiadavky zahŕňajú: (1) UAS musí byť navrhnutý podľa noriem spoľahlivosti odporúčaných FAA pre zamýšľané prevádzkové prostredie, (2) UAS musí mať prostriedok zhody pre DAA, ktorý spĺňa alebo prekračuje bezpečnosť 14 CFR 91.113, (3) operátori musia absolvovať dodatočné školenie nad rámec certifikácie diaľkového pilota Part 107, (4) operácie sú obmedzené na 400 ft AGL a triedy vzdušného priestoru G a E (s dodatočným povolením pre riadený vzdušný priestor) a (5) lietadlo musí byť vybavené Remote ID vysielajúcim na broadcastových aj sieťových protokoloch.
V Európe nariadenia EASA podľa vykonávacieho nariadenia Komisie (EÚ) 2019/947 stanovujú tri prevádzkové kategórie pre operácie UAS. Operácie BVLOS spadajú do Špecifickej kategórie, ktorá vyžaduje prevádzkové povolenie od národného leteckého úradu (napr. ENAC v Taliansku, DGAC vo Francúzsku, CAA v Spojenom kráľovstve). Operátor musí predložiť hodnotenie rizika špecifických operácií (SORA) podľa pokynov JARUS, ktoré hodnotí prevádzkové riziká a určuje požadované zmierňujúce opatrenia. Techno Sky získalo povolenie ENAC na BVLOS kontrolu ILS na talianskych letiskách v roku 2021, čím sa stalo prvým operátorom UAV oprávneným na operácie BVLOS v prostredí letísk v Európe.
Technické požiadavky na BVLOS
Úspešné operácie BVLOS vyžadujú robustné technické systémy nad rámec štandardných operácií VLOS:
Spoľahlivé C2 dátové spojenie s dostatočným dosahom na udržanie kontroly počas celej misie. Pre kontrolu letiskovej dráhy pokrývajúcej 3 000 m musí C2 spojenie poskytovať pokrytie po celej dĺžke dráhy. Mobilné 4G/5G siete sa čoraz viac používajú pre C2 spojenia BVLOS, ponúkajúc dosah obmedzený len pokrytím siete. Frekvenčne skákajúci rozprestretý spektrum (FHSS) v pásmach ISM 2,4 GHz a 5,8 GHz poskytuje dosah 5-15 km s primeranou výškou antény a líniou pohľadu. Pre operácie mimo mobilného pokrytia poskytujú Ku-pásmové satelitné spojenia globálne pokrytie s vyššou latenciou (250-600 ms).
Remote ID vysielajúce identitu dronu, polohu, nadmorskú výšku, rýchlosť a polohu riadiacej stanice. Remote ID umožňuje riadenie letovej prevádzky a povedomie pilotovaných lietadiel o operáciách dronov. FAA vyžaduje Remote ID podľa 14 CFR 89 pre všetky operácie, s broadcastovým Remote ID v pásme 915 MHz a sieťovým prenosom cez Bluetooth alebo WiFi.
Systém ukončenia letu (FTS), ktorý môže priviesť dron k riadenému pristátiu alebo zostupu padákom v prípade kritického zlyhania systému. Pre operácie BVLOS nad obývanými oblasťami alebo kritickou infraštruktúrou musí byť FTS preukázaný ako spoľahlivo ukončujúci let v rámci definovanej bezpečnostnej oblasti. Dron DVI2AM od Techno Sky obsahuje FTS v súlade s EASA s balistickým padákom schopným bezpečného zostupu celého systému z prevádzkovej výšky.
Schopnosť automatického závislého sledovania-vysielania (ADS-B) IN na príjem prenosov z pilotovaných lietadiel v okolí, poskytujúc situačné povedomie, ktoré dopĺňa systém DAA. Dron musí byť vybavený prijímačom ADS-B, ktorý dokáže dekódovať 1090 MHz Extended Squitter prenosy a upozorniť operátora na konvergujúcu prevádzku.
Senzorové náklady
Senzorový náklad nesený kontrolným dronom určuje, ktoré typy defektov možno detegovať, dosiahnuteľnú presnosť merania a dátové produkty, ktoré možno generovať. Rôzne scenáre kontroly infraštruktúry vyžadujú rôzne kombinácie senzorov.
RGB kamery
RGB (viditeľné spektrum) kamery zachytávajú farebné snímky s červeným, zeleným a modrým kanálom, čím vytvárajú snímky zodpovedajúce ľudskému vizuálnemu vnímaniu. Vysokorozlišovacie RGB kamery sú primárnym senzorom pre kontrolu vozovky, detekciu trhlín, mapovanie povrchových porúch a generovanie ortomozaily.
Moderné RGB kamery ako náklad dronov ponúkajú rozlíšenie 20-61 megapixelov s globálnymi uzávierkami, ktoré eliminujú skreslenie rolovacej uzávierky, kritické pre konzistentnú fotogrametrickú rekonštrukciu. Sony full-frame 61 MP senzor (používaný v nákladoch Phase One iXM-60 a Hasselblad H6D-100c) poskytuje výnimočnú kvalitu obrazu pri GSD 1 cm alebo jemnejšom zo štandardných kontrolných výšok.
Pre kontrolu vozovky dráhy musia RGB kamery rozlíšiť trhliny také úzke ako 0,3 mm. Vo výške 30 m s ohniskovou vzdialenosťou 24 mm a veľkosťou pixelu 3,76 µm je GSD 4,7 mm/pixel, čo je nedostatočné pre detekciu trhlín pod milimeter. Na dosiahnutie GSD 1 mm/pixel musí dron letieť vo výške 15 m alebo použiť šošovku s dlhšou ohniskovou vzdialenosťou, čo obe znižujú plochu pokrytú na snímku a zvyšujú čas letu. Priemyselným štandardom pre prieskumy PCI dráh je GSD 1-3 mm/pixel, čo si vyžaduje starostlivé vyváženie medzi efektívnosťou pokrytia a schopnosťou detekcie trhlín.
Termálne infračervené kamery
Termálne infračervené kamery detegujú dlhovlnné infračervené žiarenie (vlnová dĺžka 8-14 µm) vyžarované všetkými objektmi nad absolútnou nulou. Termálne zobrazovanie odhaľuje teplotné rozdiely na kontrolovanom povrchu, ktoré indikujú podpovrchové podmienky neviditeľné pre RGB kamery.
Termálna kontrola deteguje: prenikanie vlhkosti, kde evaporatívne chladenie vytvára studené miesta na vlhkých povrchoch, delamináciu, kde zachytené vzduchové vrecká vytvárajú tepelné bariéry produkujúce teplé miesta počas slnečného ohrevu a studené miesta počas nočného ochladzovania, podpovrchové dutiny, kde vzduchové medzery vytvárajú izolačné efekty viditeľné ako teplotné anomálie, a odlupovanie, kde oddelenie betónu vytvára tepelné mosty medzi neporušenými a oddelenými vrstvami.
FLIR Tau 2 a DJI Zenmuse H20T sú bežné termálne náklady pre dronovú kontrolu, ponúkajúce rozlíšenie 640 × 512 pixelov s tepelnou citlivosťou 0,05°C (Noise Equivalent Temperature Difference, NETD). Pre kontrolu vozovky sa termálne prieskumy vykonávajú počas slnečného ohrevu (10:00-14:00 miestneho času), keď slnečné žiarenie vytvára maximálny teplotný rozdiel medzi zdravou a delaminovanou vozovkou. Výskum Federal Highway Administration (FHWA-HIF-19-002) zistil, že termálne dronové prieskumy detegovali delaminované oblasti mostných dosiek s presnosťou 85-90% v porovnaní s pozemnými prieskumami reťazovým ťahaním a kladivovým zvukom.
LiDAR skenery
Light Detection and Ranging (LiDAR) senzory vysielajú laserové impulzy a merajú čas potrebný na to, aby sa každý impulz odrazil od povrchov a vrátil sa do senzora, čím vytvárajú priame 3D merania vzdialenosti. LiDAR generuje mračná bodov s typickou hustotou bodov 100-500 bodov na meter štvorcový z výšok dronu 50-100 m, s vertikálnou presnosťou 1-3 cm pre senzory vhodné na prieskum.
LiDAR poskytuje tri kľúčové schopnosti, ktoré nie sú k dispozícii len z fotogrametrie: penetráciu vegetácie, kde LiDAR impulzy prechádzajú medzerami v lístí na meranie nadmorskej výšky zemského povrchu, priame 3D meranie bez potreby textúry obrazu alebo okolitého svetla a údaje o intenzite návratu, kde sila odrazeného impulzu indikuje vlastnosti povrchového materiálu.
Pre kontrolu infraštruktúry sa LiDAR používa na: meranie priehybu mosta pri statickom zaťažení (presnosť 2-5 mm s pozemným LiDAR), meranie priehybu elektrického vedenia a overenie vôle, mapovanie terénu pre analýzu odvodnenia a výpočet objemu a overenie skutočného stavu oproti návrhovým modelom. Riegl VUX-1LR, populárny dronový LiDAR senzor, dosahuje dosah 100 m s presnosťou 10 mm na 50 m a frekvenciou opakovania impulzov 400 kHz, čím vytvára mračná bodov s až 100 bodmi na meter štvorcový z výšky 50 m.
Multispektrálne senzory
Multispektrálne senzory zachytávajú snímky vo viacerých úzkych vlnových dĺžkach mimo viditeľného spektra, typicky zahŕňajúcich červený okraj (710-730 nm), blízke infračervené (840-860 nm) a niekedy viacero pásiem vo viditeľnom spektre. Multispektrálne údaje umožňujú klasifikáciu materiálov prostredníctvom analýzy spektrálnych podpisov, kde rôzne materiály (asfalt, betón, vegetácia, voda, kov) odrážajú rôzne podiely dopadajúceho žiarenia na každej vlnovej dĺžke.
Pre kontrolu vozovky môžu multispektrálne senzory rozlíšiť medzi asfaltovými a betónovými povrchmi, identifikovať oblasti kontaminácie olejom alebo palivom (ktoré sa javia ako absorpčné prvky v pásmach SWIR), detegovať zarastanie vegetáciou na okrajoch vozovky a posúdiť obsah vlhkosti prostredníctvom blízkych infračervených absorpčných pásiem vody. Micasense RedEdge-P poskytuje päť spektrálnych pásiem (modrá, zelená, červená, červený okraj, blízke infračervené) s rozlíšením 1,2 MP na pásmo, s downwelling light sensor (DLS) na kalibráciu podmienok okolitého osvetlenia.
Konzistencia zberu údajov
Konzistencia údajov naprieč opakovanými prieskumami je definujúcou výhodou automatizovanej dronovej kontroly oproti manuálnym metódam. Keď dron nasleduje rovnakú naprogramovanú letovú dráhu s identickými parametrami pri každej návšteve, výsledné súbory údajov možno priamo porovnávať na detekciu zmien bez mätúcich účinkov variabilných podmienok zachytenia.
Letové parametre s definovanou toleranciou
Nasledujúce parametre musia byť riadené v rámci definovaných tolerancií na zabezpečenie konzistencie údajov:
| Parameter | Cieľová hodnota | Tolerancia | Účinok odchýlky |
|---|---|---|---|
| Letová výška (AGL) | 50 m | ±1 m | Zmena GSD o ±2%, chyba kalibrácie merania |
| Rýchlosť nad zemou | 5 m/s | ±0,5 m/s | Variácia rozmazania pohybom, nekonzistencia prekrytia snímok |
| Pozdĺžne prekrytie | 80% | ±2% | Zlyhanie párovania bodov, ak je príliš nízke, plytvanie, ak je príliš vysoké |
| Bočné prekrytie | 70% | ±3% | Zlyhanie párovania pruhov, medzery v DSM |
| Uhol sklonu gimbalu | -90° (nadir) | ±1° | Posun georeferencovania, nesúlad švov ortomozaily |
| Uhol slnka | >30° slnečná elevácia | ±5° | Variácia dĺžky tieňa, falošne pozitívne detekcie trhlín |
| Expozícia kamery | Manuálne pevná | Rovnaké ISO/clona/rýchlosť uzávierky | Posun farebnej rovnováhy, degradácia párovania prvkov |
Konzistencia georeferencovania
Automatizovaná kontrola sa spolieha na konzistentné georeferencovanie naprieč prieskumami. RTK GNSS polohovanie poskytuje polohu kamery dronu v každom bode zachytenia snímky s presnosťou 2-5 cm. Táto poloha v kombinácii s orientáciou kamery (uhly gimbalu) definuje parametre externej orientácie kamery, ktoré ukotvujú každú snímku v geografickom priestore.
Pre analýzu detekcie zmien musia byť opakované prieskumy spoločne registrované do rovnakého súradnicového referenčného systému. Proces spoločnej registrácie používa invariantné prvky (značenie vozovky, letiskové svetlá, pevné konštrukcie) na výpočet transformácie, ktorá zarovná ortomozailu z prieskumu N s ortomozailou z prieskumu 1. Zvyšková chyba zarovnania po spoločnej registrácii by mala byť menšia ako 2 pixely, čo zodpovedá 2-6 mm pri typických hodnotách GSD.
Platforma TarmacView overuje vstupné údaje podľa definovaných kritérií kvality pred ich prijatím do analytického pipeline. Ak sa letová výška odchýli nad toleranciu alebo prekrytie klesne pod minimálnu hranicu, systém označí prieskum na kontrolu kvality údajov. Táto brána zabezpečuje, že do pracovného postupu hodnotenia stavu vstupujú len konzistentné údaje vhodné na analýzu.
Štandardizácia osvetlenia a prostredia
Konzistentné svetelné podmienky znižujú falošne pozitívne výsledky v automatizovanej detekcii defektov. Trhliny na vozovke vytvárajú rôzne vizuálne podpisy pri rôznych uhloch slnka: 1 mm trhlina je jasne viditeľná pri nízkom uhle slnka (10-20°), kde vrhá detegovateľný tieň, ale takmer neviditeľná pri vysokom uhle slnka (60-90°), kde je vnútro trhliny priamo osvetlené.
Štandardná prax pre opakované prieskumy vozovky špecifikuje, že lety by sa mali vykonávať v rozmedzí ±1 hodiny od rovnakého slnečného času pri každej návšteve, pričom oblačnosť nepresahuje 30% a na povrchu vozovky nie je stojatá voda. Uhol slnečnej elevácie by mal presahovať 30°, aby sa zabezpečilo primerané osvetlenie pri zachovaní dostatočného tieňového kontrastu pre algoritmy detekcie trhlín. Modul plánovania misií TarmacView automaticky vypočítava optimálne letové okná na základe polohy a dátumu prieskumu, berúc do úvahy miestnu slnečnú efemeridu.
Automatizovaný prenos a spracovanie údajov
Automatizácia prenosu a spracovania údajov dokončuje komplexný kontrolný pracovný postup, ktorý mení surové snímky na použiteľné správy bez manuálneho zásahu medzi letom a analýzou.
Metódy prenosu údajov
Priamy káblový prenos je najjednoduchšia metóda: operátor pripojí dron k počítaču cez USB-C alebo Ethernet po pristátí a manuálne spustí sťahovanie údajov. Pre prieskum dráhy s 300 snímkami pri 20 MP (približne 6 GB údajov) trvá prenos cez USB 3.0 2-5 minút. Táto metóda je spoľahlivá, ale vyžaduje ľudskú prítomnosť a manuálny zásah, čo obmedzuje stupeň automatizácie.
Prenos cez dokovaciu stanicu umožňuje plne automatizované odovzdávanie údajov. Keď dron pristane na dokovacej stanici, vysokorýchlostné dátové pripojenie (USB 3.0 alebo Gigabit Ethernet) automaticky spustí prenos údajov, zatiaľ čo stanica súčasne začne nabíjať batériu. DJI Dock 2 a stanice DVI2AM od Techno Sky podporujú túto funkciu. Údaje sa prenesú na lokálny server alebo cloudové úložisko do 10-15 minút pre kompletný prieskum. Stanica môže pripraviť dron na ďalšiu misiu, nabité batérie, overenú kalibráciu senzorov a aktualizovaný letový plán, bez akejkoľvek ľudskej interakcie.
Mobilný prenos počas letu streamuje údaje do cloudového spracovania počas samotnej misie pomocou 4G/5G modemov integrovaných v drone. To umožňuje spracovanie takmer v reálnom čase, kde generovanie ortomozaily začína skôr, ako dron pristane. Pre veľké súbory údajov (6+ GB na prieskum) predlžuje mobilný prenos čas doručenia údajov v porovnaní s prenosom cez dokovaciu stanicu (30-60 minút), ale poskytuje výhodu umožnenia rýchleho obratu pre časovo kritické kontroly.
Automatizovaný spracovateľský pipeline
Automatizovaný spracovateľský pipeline konvertuje surové snímky na kontrolné výstupy prostredníctvom niekoľkých fáz:
Fotogrametrická rekonštrukcia používa algoritmy štruktúry z pohybu na zarovnanie snímok, výpočet polôh kamery, generovanie hustých mračien bodov a vytváranie ortomozaily a DSM. Spracovanie prieskumu dráhy s 300 snímkami pri GSD 1 cm vyžaduje približne 2-4 hodiny na pracovnej stanici s GPU akceleráciou (NVIDIA RTX 4090 alebo ekvivalent). Cloudové spracovateľské služby (Pix4Dmatic, Agisoft Metashape cloud) to skracujú na 30-60 minút pomocou distribuovaného výpočtu naprieč viacerými GPU uzlami.
Zabezpečenie kvality overuje rekonštrukciu podľa definovaných kritérií: GSD v tolerancii cieľa letového plánu, RMSE kontrolného bodu pod 2 cm horizontálne a 3 cm vertikálne, kontinuita švov ortomozaily bez viditeľných artefaktov miešania alebo farebných nezrovnalostí, hustota mračna bodov dostatočná na detekciu defektov pri požadovanej minimálnej veľkosti prvku.
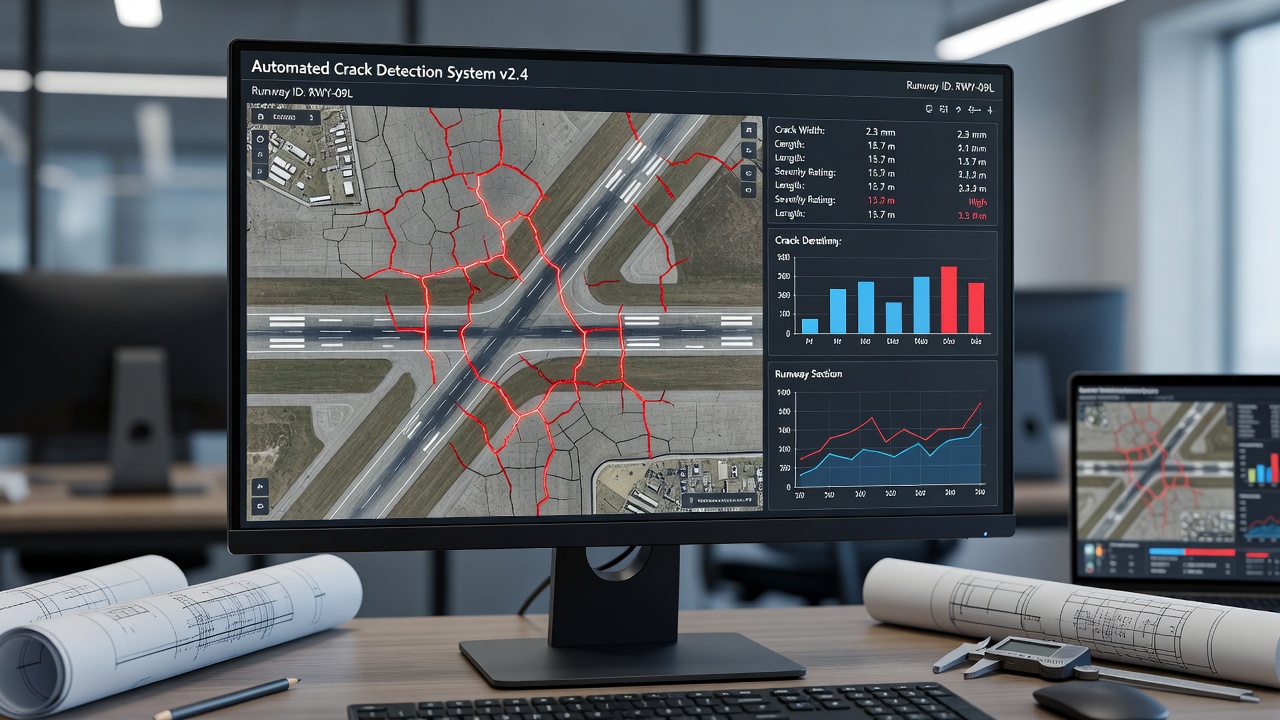
Detekcia a klasifikácia defektov aplikuje algoritmy počítačového videnia a modely hlbokého učenia na identifikáciu, klasifikáciu a meranie povrchových defektov na ortomozailu. Model hlbokého učenia, typicky architektúra U-Net, DeepLabV3+ alebo Mask R-CNN trénovaná na 10 000+ označených snímkach defektov infraštruktúry, vykonáva sémantickú segmentáciu na úrovni pixelov, ktorá klasifikuje každý pixel ako neporušený povrch, trhlina (pozdĺžna, priečna, aligátorová, bloková), odlup, záplata, vybrúsenie alebo porucha škáry. Šírka trhliny sa meria s presnosťou 0,2 mm pomocou subpixelovej detekcie hrán.
Výpočet indexu stavu vypočítava agregované metriky stavu vozovky podľa metodiky PCI ASTM D5340. Vozovka je rozdelená na vzorkovacie jednotky (typicky 20 súvislých dosiek pre škárovanú betónovú vozovku alebo úseky 500 m² pre asfaltovú vozovku). V rámci každej vzorkovacej jednotky sa vypočíta hustota každého typu poruchy na každej úrovni závažnosti, určia sa odpočítané hodnoty z tabuliek ASTM a vypočíta sa PCI na stupnici 0-100.
Integrácia s TarmacView
Inšpekčná platforma TarmacView poskytuje analytický a reportovací engine, ktorý spotrebúva údaje z automatizovaných dronových prieskumov a vytvára hodnotenia stavu v súlade s priemyselnými normami letectva. Na letisku je prieskum, ktorý ho napája, dronová kontrola letiska , vykonávaná medzi pohybmi lietadiel a polohovaná pomocou RTK GNSS, ktorá pokrýva geometriu, relatívnu fotometriu a stav povrchu a končí pri absolútnej fotometrii, elektrickom testovaní a kalibrácii rádionavigačných pomôcok.
Vstupné požiadavky
TarmacView prijíma ortomozaily, mračná bodov a DSM údaje generované z automatizovaných dronových prieskumov. Vstupné požiadavky zahŕňajú: GSD ortomozaily 1-3 mm/pixel pre analýzu PCI dráhy, pričom vyššie GSD (1 mm alebo lepšie) je potrebné na meranie šírky trhlín pod 0,5 mm. Ortomozaika musí byť georeferencovaná v známom súradnicovom referenčnom systéme (WGS84 UTM alebo miestny CRS) s overením kontrolného bodu. Prekrytie snímok musí byť overené, aby spĺňalo minimálne prahové hodnoty potrebné pre fotogrametrickú rekonštrukciu (80% pozdĺžne, 70% bočné). Údaje musia byť dodané s kompletnými EXIF metadátami vrátane polohy GNSS, nadmorskej výšky, orientácie gimbalu, kalibračných parametrov kamery a časovej pečiatky zachytenia pre každú snímku.
Analytický pracovný postup
Keď je súbor údajov prieskumu nahraný do TarmacView, platforma vykonáva štruktúrovaný analytický pracovný postup:
Príjem údajov, Orto mozaika a mračno bodov sa načítajú do priestorovej databázy. Polia metadát (dátum prieskumu, letové parametre, model dronu, model kamery, GSD, CRS) sa extrahujú a overia oproti požiadavkám projektu.
Segmentácia vozovky, Plocha vozovky sa automaticky extrahuje z ortomozaily pomocou modelov hlbokého učenia segmentácie trénovaných na snímkach letísk. Značenie dráhy, ramená, odolné plochy a susedné rolovacie dráhy sa identifikujú a oddelia od analyzovanej vozovky.
Vymedzenie vzorkovacích jednotiek, Vozovka je rozdelená na vzorkovacie jednotky PCI podľa ASTM D5340. Pre škárovanú betónovú letiskovú vozovku sú jednotky definované ako 20 po sebe nasledujúcich dosiek (±1 doska) podľa ASTM D5340-19 Sekcia 8.3.1. Pre asfaltovú vozovku sú jednotky približne 500 m². Hranice vzorkovacích jednotiek sú uložené ako priestorové polygóny v GIS dátovom modeli.
Automatizovaná detekcia porúch, Pipeline počítačového videnia spracúva každú vzorkovaciu jednotku, detegujúc a klasifikujúc všetky štandardné typy porúch PCI: typy trhlín (pozdĺžne, priečne, diagonálne, aligátorové, blokové), odlupovanie, záplaty, odlupovanie škár, rohový zlom, rozbitá doska, vydutie, čerpanie, pokles, sadanie, vybrúsenie, zvetrávanie, krvácanie, koľaje, zvlnenie, depresia, vydutie a leštené kamenivo. Každý výskyt poruchy je uložený ako georeferencovaný vektorový polygón s atribútmi pre typ poruchy, závažnosť (Nízka, Stredná, Vysoká podľa kritérií ASTM), namerané rozmery (dĺžka, šírka, plocha) a skóre pravdepodobnosti z detekčného modelu.
Výpočet PCI, Pre každú vzorkovaciu jednotku sa vypočítajú hustoty porúch, aplikujú sa odpočítané hodnoty z kriviek odpočítaných hodnôt ASTM D5340 a korigovaná odpočítaná hodnota (CDV) sa extrahuje prostredníctvom iteračnej úpravy. Konečné PCI pre každú jednotku sa vypočíta ako 100 mínus CDV.
Generovanie správy, TarmacView vytvára komplexnú správu o kontrole vrátane: celkového PCI pre dráhu a PCI jednotlivých vzorkovacích jednotiek, máp porúch prekrytých na ortomozailu s farebne odlíšenou závažnosťou, tabuliek merania trhlín s dĺžkou, šírkou a klasifikáciou pre každú detegovanú trhlinu, štatistického rozdelenia typov porúch v celej vozovke a analýzy trendov porovnávajúcej aktuálne PCI s historickými prieskumami.
Regulačný rámec
Automatizované operácie dronovej kontroly sa riadia viacvrstvovým regulačným rámcom zahŕňajúcim medzinárodné normy, národné predpisy a miestne obmedzenia vzdušného priestoru.
Medzinárodné: Normy ICAO
ICAO Annex 6, Part IV, Medzinárodné normy a odporúčané postupy pre systémy diaľkovo pilotovaných lietadiel (RPAS), účinný od novembra 2026, stanovuje medzinárodný rámec pre operácie RPAS vrátane kontrolných dronov. Príloha pokrýva certifikáciu letovej spôsobilosti (RPAS musia spĺňať normy typovej certifikácie primerané ich kategórii), certifikáciu operátora (operátori musia vlastniť osvedčenie prevádzkovateľa RPAS), licencovanie diaľkových pilotov (piloti musia vlastniť licenciu diaľkového pilota) a prevádzkové pravidlá pre automatizovaný let a let mimo vizuálneho dosahu.
ICAO Annex 14, Volume I, Navrhovanie a prevádzka letísk, upravuje fyzické charakteristiky letísk vrátane požiadaviek na stav povrchu vozovky. Príloha špecifikuje, že stav povrchu dráhy musí byť monitorovaný a udržiavaný v rámci definovaných limitov, s osobitným zreteľom na trecie charakteristiky, nepravidelnosti povrchu a hromadenie kontaminantov. Automatizovaná dronová kontrola poskytuje konzistentné a merateľné údaje potrebné na overenie zhody s Annex 14. Výškové obmedzenia letísk pre operácie dronov sú riešené v Annex 14 Sekcia 4.2 (Obmedzujúce plochy prekážok) a Príručke o systémoch diaľkovo pilotovaných lietadiel (Doc 10019).
ICAO Doc 8071, Príručka o testovaní rádionavigačných pomôcok, Zväzok 3 (Testovanie satelitných rádionavigačných systémov), odkazuje na UAV-based kontrolu pristávacích systémov a iných navaidov. Automatizované riešenie kontroly ILS UAV od Techno Sky, schválené ENAC v roku 2021, demonštruje zhodu s požiadavkami Doc 8071 na meranie zarovnania kurzu lokalizéra, uhla zostupovej dráhy a citlivosti posunu.
Spojené štáty: Predpisy FAA
14 CFR Part 107, Malé bezpilotné lietadlové systémy, upravuje komerčné operácie UAS pod 25 kg (55 lbs). Kľúčové požiadavky pre automatizovanú kontrolu: certifikácia diaľkového pilota (Part 107 Remote Pilot Certificate), registrácia lietadla, operácie VLOS (alebo výnimka BVLOS podľa 107.200), denné operácie (alebo nočná výnimka podľa 107.29), maximálna nadmorská výška 400 ft AGL, maximálna rýchlosť nad zemou 100 mph (87 uzlov) a súlad s Remote ID (14 CFR Part 89).
Výnimky Part 107 boli udelené pre automatizované kontrolné operácie, keď operátori preukážu ekvivalentnú bezpečnosť. Od roku 2024 FAA udelila viac ako 1 200 výnimiek BVLOS v celoštátnom meradle, pričom 65% bolo schválených pre operácie v riadenom vzdušnom priestore s koordináciou s riadením letovej prevádzky.
14 CFR Part 108 (navrhovaný, 2024), Vytvorí nový regulačný rámec špecificky pre operácie BVLOS dronov. Navrhované pravidlo zahŕňa požiadavky na: normy návrhu a výroby lietadiel, analýzu spoľahlivosti a pokračujúcu letovú spôsobilosť, normy výkonnosti systému DAA, certifikáciu operátora s rozšíreným školením, prevádzkové povolenia bez individuálnych petícií o výnimku a štandardizované prevádzkové objemy BVLOS.
FAA Advisory Circular 107-2, Malé bezpilotné lietadlové systémy, poskytuje usmernenie pre súlad s Part 107. AC 107-2A sa konkrétne zaoberá kontrolnými operáciami, pričom uvádza, že automatizované plánovanie a vykonávanie letu je povolené podľa Part 107, pokiaľ si diaľkový pilot zachováva schopnosť prepísať automatizáciu a manuálne ovládať lietadlo.
Európa: Nariadenia EASA
Vykonávacie nariadenie Komisie (EÚ) 2019/947, Pravidlá a postupy pre prevádzku bezpilotných lietadiel, stanovuje tri prevádzkové kategórie:
| Kategória | Úroveň rizika | Požiadavky | Relevantnosť pre kontrolu |
|---|---|---|---|
| Otvorená (A1, A2, A3) | Nízka | Nie je potrebné prevádzkové povolenie, označenie triedy CE, registrácia dronu | Malé kontrolné drony (< 250 g alebo < 4 kg v A2) |
| Špecifická (STS-01, STS-02) | Stredná | Prevádzkové povolenie od CAA, hodnotenie rizika SORA, vyhlásenie PDRA | Štandardné kontrolné operácie vrátane BVLOS s opatreniami na zmiernenie rizika |
| Certifikovaná | Vysoká | Typová certifikácia, osvedčenie prevádzkovateľa, licencovaný diaľkový pilot | Veľké kontrolné drony (> 25 kg), operácie nad obývanými oblasťami |
Špecifická kategória sa vzťahuje na väčšinu automatizovaných kontrolných operácií, najmä BVLOS a lety nad kritickou infraštruktúrou. Operátor musí predložiť hodnotenie rizika špecifických operácií (SORA) podľa pokynov JARUS, ktoré hodnotí triedy pozemného a vzdušného rizika na určenie požadovaných bezpečnostných opatrení. Povolenie ENAC pre BVLOS kontrolu ILS na talianskych letiskách od Techno Sky spadá pod Špecifickú kategóriu so SORA preukazujúcou, že automatizovaný let, redundantné C2 spojenia a FTS znižujú prevádzkové riziko na prijateľnú úroveň.
EASA Light UAS Operator Certificate (LUC), Operátori spĺňajúci špecifické požiadavky na spôsobilosť môžu sami autorizovať operácie v rámci práv udelených ich LUC. Techno Sky vlastní EASA LUC, ktorý autorizuje automatizované BVLOS kontrolné operácie na talianskych letiskách, čo demonštruje, že systém riadenia bezpečnosti operátora, školiaci program a prevádzkové postupy spĺňajú normy EASA pre samoreguláciu.
Požiadavky na Remote ID
Remote ID je schopnosť dronu počas letu vysielať identifikáciu, polohu, nadmorskú výšku, rýchlosť a polohu riadiacej stanice. Remote ID umožňuje orgánom riadenia vzdušného priestoru, pilotom pilotovaných lietadiel a orgánom činným v trestnom konaní identifikovať a sledovať drony počas letu.
V Spojených štátoch 14 CFR Part 89, Remote Identification of Unmanned Aircraft, vyžadoval súlad s Remote ID do 16. septembra 2023. Drony vyrobené po tomto dátume musia mať vstavanú schopnosť broadcastového Remote ID, vysielajúc cez WiFi alebo Bluetooth s frekvenciou aktualizácie 1 Hz s presnosťou polohy 10 m. Automatizované kontrolné drony operujúce BVLOS musia vysielať Remote ID prostredníctvom broadcastovej aj sieťovej (internetovej) metódy.
V Európe Delegované nariadenie (EÚ) 2019/945 vyžaduje Remote ID pre všetky drony v Špecifickej kategórii a pre drony v Otvorenej kategórii s označením triedy. Norma vyžaduje vysielanie registračného čísla operátora, sériového čísla UAS, zemepisnej polohy UAS a stanice diaľkového pilota a časovej značky.
Opakované prieskumy a detekcia zmien
Schopnosť vykonávať opakovateľné automatizované prieskumy a detegovať zmeny v čase je jednou z najsilnejších schopností, ktoré automatizovaná dronová kontrola umožňuje. Konzistentné letové parametre, georeferencovanie a spracovanie údajov zabezpečujú, že rozdiely medzi po sebe nasledujúcimi prieskumami odrážajú skutočné zmeny majetku, a nie variabilitu merania.
Metodológia časového porovnania
Detekcia zmien medzi po sebe nasledujúcimi prieskumami nasleduje štruktúrovanú metodológiu:
Spoločná registrácia zarovnáva ortomozailu a mračno bodov z prieskumu N k základnému prieskumu 1 pomocou invariantných referenčných prvkov. Transformačná matica (typicky rigid-body alebo afinná transformácia so 6-7 parametrami) sa vypočíta z automaticky spárovaných spojovacích bodov na značení vozovky, letiskových svetlách a pevných konštrukciách. Zvyšková chyba po spoločnej registrácii by mala byť menšia ako 2 pixely. Spoločná registrácia zohľadňuje malé odchýlky v letovej dráhe a polohovaní GNSS, ktoré nemožno eliminovať len automatizáciou.
Diferencovanie na úrovni pixelov vypočítava rozdiel v hodnotách pixelov medzi referenčnou a opakovanou ortomozailou pre každú polohu pixelu. Diferencovaný obraz zvýrazňuje oblasti zmeny (nové trhliny, záplaty, škvrny, nahromadenie gumy) ako oblasti so štatisticky významnou odchýlkou hodnoty pixelu. Hranica pre významnú zmenu je nastavená na 3 štandardné odchýlky distribúcie rozdielov na pixel, čo zodpovedá 99,7% úrovni spoľahlivosti, že zmena je skutočná a nie šum merania.
Detekcia zmien založená na vektoroch pre konkrétne výskyty defektov porovnáva polygóny trhlín a porúch detegované v každom prieskume. Trhlina detegovaná v prieskume N, ktorá nebola prítomná v prieskume N-1, je klasifikovaná ako nový vývoj. Trhlina, ktorá sa zväčšila o viac ako 5 cm medzi prieskumami, je klasifikovaná ako šírenie. Trhliny, ktoré sa zmenšili na šírke alebo zmizli, sú klasifikované ako zásahy údržby (utesnené alebo opravené). Každý výskyt zmeny je zaznamenaný s veľkosťou zmeny, časovým intervalom a štatistickou spoľahlivosťou.
Kvantitatívne metriky zmien
Nasledujúce metriky sa vypočítavajú pre každú vzorkovaciu jednotku medzi po sebe nasledujúcimi prieskumami:
Delta PCI, Zmena indexu stavu vozovky (PCI) medzi prieskumami, vyjadrená v bodoch za rok. Delta PCI -5 bodov za rok indikuje, že vozovka sa zhoršuje o 5 PCI bodov ročne. Norma ASTM D5340 definuje, že zmena PCI o viac ako 10 bodov medzi prieskumami je štatisticky významná na 95% úrovni spoľahlivosti pre správne vykonané prieskumy.
Zmena hustoty trhlín, Zmena celkovej dĺžky trhlín na jednotku plochy (m/m²), vyjadrená v lineárnych metroch trhlín na 100 m². Nárasty hustoty trhlín indikujú vývoj únavových trhlín, šírenie reflexných trhlín alebo rast tepelných trhlín.
Plocha novej poruchy, Celková plocha (m²) vozovky, ktorá vyvinula novú poruchu (akéhokoľvek typu) od predchádzajúceho prieskumu, vyjadrená ako percento plochy vzorkovacej jednotky. Nové oblasti porúch väčšie ako 5% plochy jednotky si vyžadujú zásah údržby podľa kritérií priorizácie údržby ASTM.
Progresia hĺbky koľají, Pre asfaltovú vozovku zmena maximálnej hĺbky koľají v rámci každej zóny stopy kolesa, odvodená z porovnania DSM alebo mračna bodov. Progresia hĺbky koľají presahujúca 3 mm za rok vo vonkajšej stope kolesa indikuje štrukturálne zhoršenie vyžadujúce vyšetrenie.
Hromadenie usadenín gumy, Zmena pokrytia pneumatikovej gumy v zóne dotyku. Usadeniny gumy znižujú súčiniteľ trenia povrchu o 30-50% pri úrovniach pokrytia nad 25%, čo z neho robí kritický bezpečnostný parameter. Automatizované dronové prieskumy kvantifikujú pokrytie gumy prostredníctvom multispektrálnej analýzy v blízkom infračervenom pásme, kde guma vykazuje výrazné absorpčné charakteristiky.
Aplikácia na riadenie letiskovej vozovky
Príručka pre navrhovanie letísk Medzinárodnej organizácie civilného letectva (Doc 9157, Part 3) odporúča, aby sa prieskumy stavu vozovky vykonávali v intervaloch nepresahujúcich: Ročne pre letiská s vysokou intenzitou dopravy (ročné odlety presahujúce 25 000), Dvojročne pre strednú intenzitu dopravy (10 000-25 000 ročných odletov) a Trojročne pre nízku intenzitu dopravy (menej ako 10 000 ročných odletov). Automatizovaná dronová kontrola umožňuje tieto odporúčané frekvencie pri podstatne nižších nákladoch ako manuálne prieskumy a výsledné časové rady údajov poskytujú dôkazovú základňu na predpovedanie rýchlosti zhoršovania vozovky a optimalizáciu načasovania zásahov údržby.
Platforma TarmacView udržiava historický záznam každého prieskumu vykonaného na letiskovej vozovke, čo umožňuje analýzu dlhodobých trendov naprieč viacerými rokmi. Systém vypočítava krivky zhoršovania pre každú vzorkovaciu jednotku, identifikuje jednotky so zrýchleným zhoršovaním (kde delta PCI presahuje priemer letiska o viac ako 2 štandardné odchýlky) a generuje zoznamy priorizácie údržby zoradené podľa očakávaného vplyvu PCI každej odporúčanej intervencie. Tento prístup založený na údajoch posúva riadenie vozovky z reaktívnej údržby (oprava porúch, keď sa vyskytnú) na prediktívnu údržbu (zásah skôr, ako sa poruchy vyvinú), čím sa znižujú náklady na životný cyklus o odhadovaných 30-50% na základe štúdií riadenia vozoviek FAA a amerického letectva.
Zhrnutie
Automatizovaná dronová kontrola infraštruktúry nahrádza subjektívnu, variabilnú manuálnu kontrolu konzistentným a opakovateľným zberom a analýzou údajov. Systém integruje programované plánovanie letu, detekciu a vyhýbanie sa prekážkam, viacsenzorové náklady, automatizovaný prenos údajov a detekciu defektov poháňanú AI do bezproblémového komplexného pracovného postupu. Pre kontrolu vozovky dráhy, primárnu oblasť použitia, technológia poskytuje rozlíšenie 1-3 mm na pixel, meranie šírky trhlín s presnosťou 0,2 mm, výpočet indexu stavu vozovky podľa ASTM D5340 a štatisticky overenú detekciu zmien naprieč viacročnými prieskumami. Regulačný rámec pre automatizované kontrolné operácie sa rýchlo vyvíja, pričom navrhovaný Part 108 FAA a prevádzkové povolenia Špecifickej kategórie EASA umožňujú operácie BVLOS na letiskách a pozdĺž koridorov infraštruktúry. Ako technológia senzorov napreduje, spracovateľské algoritmy sa zlepšujú a regulačné cesty dozrievajú, automatizovaná dronová kontrola sa stane štandardnou metódou hodnotenia stavu infraštruktúry v sektore letectva, dopravy, energetiky a priemyslu.
Súvisiace pojmy
- UAV (Unmanned Aerial Vehicle)
- Dron
- BVLOS (Beyond Visual Line of Sight)
- RTK / PPK polohovanie
- Fotogrametria
- LiDAR
- Orto mozaika
- Index stavu vozovky
- Detekcia zmien
- Plánovanie letu
- Detekcia a vyhýbanie sa prekážkam
- Pozemný kontrolný bod
- Remote ID
Často kladené otázky
- Čo je automatizovaná dronová kontrola infraštruktúry?
- Automatizovaná dronová kontrola infraštruktúry je proces využívajúci bezpilotné lietadlo, ktoré nasleduje vopred naprogramovanú letovú dráhu, nastavenú pomocou bodov trasy, mriežkových vzorov alebo 3D koridorových modelov, na zachytenie konzistentných snímok a senzorových údajov o majetku infraštruktúry vrátane dráh, mostov, ciest a budov. Systém integruje plánovanie letu, vyhýbanie sa prekážkam, správu senzorového nákladu a automatizovaný prenos údajov do analytického pipeline, ktorý vytvára mapy defektov, indexy stavu (ako PCI) a správy o detekcii zmien s minimálnym zásahom ľudského pilota.
- Ako funguje automatizované plánovanie letu pre dronové kontroly?
- Automatizované plánovanie letu používa softvér na plánovanie misií na definovanie trasy dronu pred vzletom. Plánovanie založené na bodoch trasy nastavuje diskrétne ciele súradníc GPS, ktoré dron postupne navštevuje. Mriežkové plánovanie vytvára hadovitý vzor pokrývajúci definovanú oblasť so špecifikovaným prekrytím (typicky 70-80% pozdĺžne a bočné prekrytie pre fotogrametriu). Koridorové plánovanie definuje dráhu pozdĺž lineárneho majetku, ako je dráha alebo potrubie. Plánovanie založené na 3D modeli používa digitálny model povrchu na udržanie konštantnej vzdialenosti od zložitých štruktúr. Letový plán špecifikuje nadmorskú výšku, rýchlosť, intervaly spúšťania kamery, uhly gimbalu a parametre prekrytia pre konzistentný zber údajov.
- Čo je BVLOS a prečo je dôležité pre dronovú kontrolu?
- BVLOS (Beyond Visual Line of Sight) označuje operácie dronov, pri ktorých lietadlo operuje mimo vizuálneho dosahu pilota alebo pozorovateľa. BVLOS je kritický pre kontrolu infraštruktúry, pretože umožňuje jednému operátorovi skúmať dlhé lineárne aktíva, dráhy dlhé 3 000+ metrov, míle potrubí alebo rozsiahle mostné siete bez presunu. Operácie BVLOS vyžadujú špecializované regulačné schválenie, systémy detekcie a vyhýbania sa, spoľahlivé dátové spojenia velenia a riadenia (často využívajúce 4G/5G mobilné alebo satelitné komunikácie) a redundantné bezpečnostné mechanizmy vrátane systémov na ukončenie letu.
- Aké senzorové náklady sa používajú pri automatizovanej dronovej kontrole?
- Bežné senzorové náklady zahŕňajú RGB (viditeľné spektrum) kamery na detekciu trhlín, mapovanie povrchových porúch a generovanie ortomozaily s rozlíšením 1-3 mm na pixel, termálne infračervené kamery na detekciu podpovrchovej vlhkosti, delaminácie a defektov izolácie, LiDAR skenery na generovanie vysoko presných 3D mračien bodov, meranie deformácií a penetráciu vegetácie, a multispektrálne senzory na klasifikáciu materiálov, hodnotenie zdravia vegetácie a výpočet indexu vlhkosti. Výber nákladu závisí od konkrétnych typov defektov, ktoré sú cieľom, a od cieľov kontroly.
- Ako automatizovaná dronová kontrola zabezpečuje konzistenciu údajov naprieč opakovanými prieskumami?
- Konzistencia údajov sa dosahuje riadením kľúčových letových parametrov na identické hodnoty pri každej prieskumnej misii: letová výška (typicky 30-60 m nad terénom pre kontrolu vozovky), rýchlosť nad zemou (3-8 m/s v závislosti od rýchlosti uzávierky a požadovaného riadenia rozmazania), prekrytie snímok (70-80% pozdĺžne a bočné prekrytie), uhol gimbalu (pevný v nadire, typicky -90 stupňov pre prieskumy vozovky) a nastavenia kamery (pevné ISO, clona, rýchlosť uzávierky a zaostrenie). Navigácia pomocou bodov trasy GNSS s RTK alebo PPK polohovaním zabezpečuje, že dron nasleduje rovnakú dráhu s horizontálnou presnosťou 2-5 cm. Inšpekčná platforma TarmacView overuje tieto parametre oproti základnému profilu misie pred prijatím prieskumných údajov.
- Aké predpisy sa vzťahujú na automatizovanú dronovú kontrolu infraštruktúry?
- V Spojených štátoch FAA Part 107 upravuje komerčné operácie malých UAS vrátane požiadaviek na VLOS, certifikáciu pilotov a prevádzkové obmedzenia. Operácie BVLOS vyžadujú výnimky pre väčšinu pravidiel Part 107. FAA navrhla Part 108 v roku 2024 špecificky na umožnenie rutinných BVLOS operácií dronov. V Európe nariadenia EASA podľa EU 2019/947 stanovujú tri prevádzkové kategórie (Otvorená, Špecifická, Certifikovaná) s požiadavkami odstupňovanými podľa rizika. ICAO Annex 6 Part IV a Annex 14 poskytujú medzinárodné rámce pre operácie RPAS a normy pre letiská. Remote ID je vo väčšine jurisdikcií vyžadované pre automatizované operácie.
- Čo je detekcia zmien v automatizovanej dronovej kontrole?
- Detekcia zmien je proces porovnávania údajov z dvoch alebo viacerých dronových prieskumov toho istého majetku v rôznych časoch na identifikáciu, meranie a klasifikáciu rozdielov. Pre kontrolu vozovky to zahŕňa sledovanie šírenia trhlín (zmeny dĺžky, šírky a hustoty), detekciu nových oblastí porúch, meranie progresie hĺbky koľají, kvantifikáciu opotrebovania povrchu a monitorovanie postupu výstavby. Detekcia zmien vyžaduje konzistentné letové parametre naprieč prieskumami, aby sa zabezpečilo, že pozorované rozdiely odrážajú skutočné zmeny majetku, a nie variácie v zbere údajov. Nástroje na časové porovnanie TarmacView spoločne registrujú po sebe nasledujúce prieskumy a zvýrazňujú štatisticky významné zmeny.
- Ako sa TarmacView integruje s automatizovanou dronovou kontrolou?
- TarmacView poskytuje analytický pipeline, ktorý spracúva snímky zachytené dronom na použiteľné hodnotenia stavu. Platforma prijíma ortomozaily a mračná bodov vytvorené z automatizovaných dronových prieskumov, aplikuje modely počítačového videnia a hlbokého učenia na automatizovanú detekciu a klasifikáciu trhlín, vypočítava index stavu vozovky (PCI) podľa ASTM D5340, generuje georeferencované mapy porúch a vytvára správy o kontrole v súlade s ICAO. TarmacView overuje vstupné údaje podľa kritérií kvality misie, GSD, prekrytia, zaostrenia, presnosti georeferencovania, pred ich prijatím do analytického pipeline, čím zabezpečuje, že automatizované kontrolné pracovné postupy vytvárajú spoľahlivé výsledky pripravené na audit.
- Aké sú kľúčové komponenty automatizovaného dronového kontrolného systému?
- Automatizovaný dronový kontrolný systém pozostáva z: (1) platformy UAV s vhodnou nosnosťou, výdržou letu a redundanciou, (2) softvéru na plánovanie misií na definovanie letových dráh, bodov trasy a parametrov zberu údajov, (3) senzorových nákladov (RGB, termálne, LiDAR, multispektrálne) vybraných pre cieľové typy defektov, (4) systémov detekcie a vyhýbania sa prekážkam využívajúcich počítačové videnie, LiDAR alebo radar, (5) dátového spojenia velenia a riadenia pre telemetriu a monitorovanie v reálnom čase, (6) automatizovaných systémov prenosu údajov (mobilné, WiFi alebo dokovacia stanica), (7) fotogrametrického alebo spracovateľského softvéru na generovanie ortomozaily, mračien bodov a modelov, a (8) analytického softvéru na detekciu defektov, meranie a podávanie správ o stave.
- Aká presnosť sa dá dosiahnuť automatizovanou dronovou kontrolou?
- So správnymi pozemnými kontrolnými bodmi a RTK/PPK GNSS polohovaním automatizovaná dronová kontrola bežne dosahuje rozlíšenie 1-3 mm na pixel pre detekciu trhlín na vozovke, horizontálnu presnosť 3-5 mm a vertikálnu presnosť 5-10 mm pre generovanie ortomozaily a mračien bodov, presnosť merania šírky trhlín 0,2-0,5 mm a presnosť výpočtu indexu stavu vozovky v rozmedzí ±5 PCI bodov v porovnaní s manuálnymi prieskumami podľa ASTM D5340. Pre kontrolu mostov je dosiahnuteľná presnosť merania vôle 5-10 mm a detekcia trhlín na betónových povrchoch až do šírky 0,3 mm. Presnosť sa bez pozemných kontrolných bodov zhoršuje na 2-5 m horizontálne, čo robí nasadenie GCP nevyhnutným pre výsledky na úrovni infraštruktúry.