products
Skenovanie povrchu dráhy dronom pri známom rozlíšení
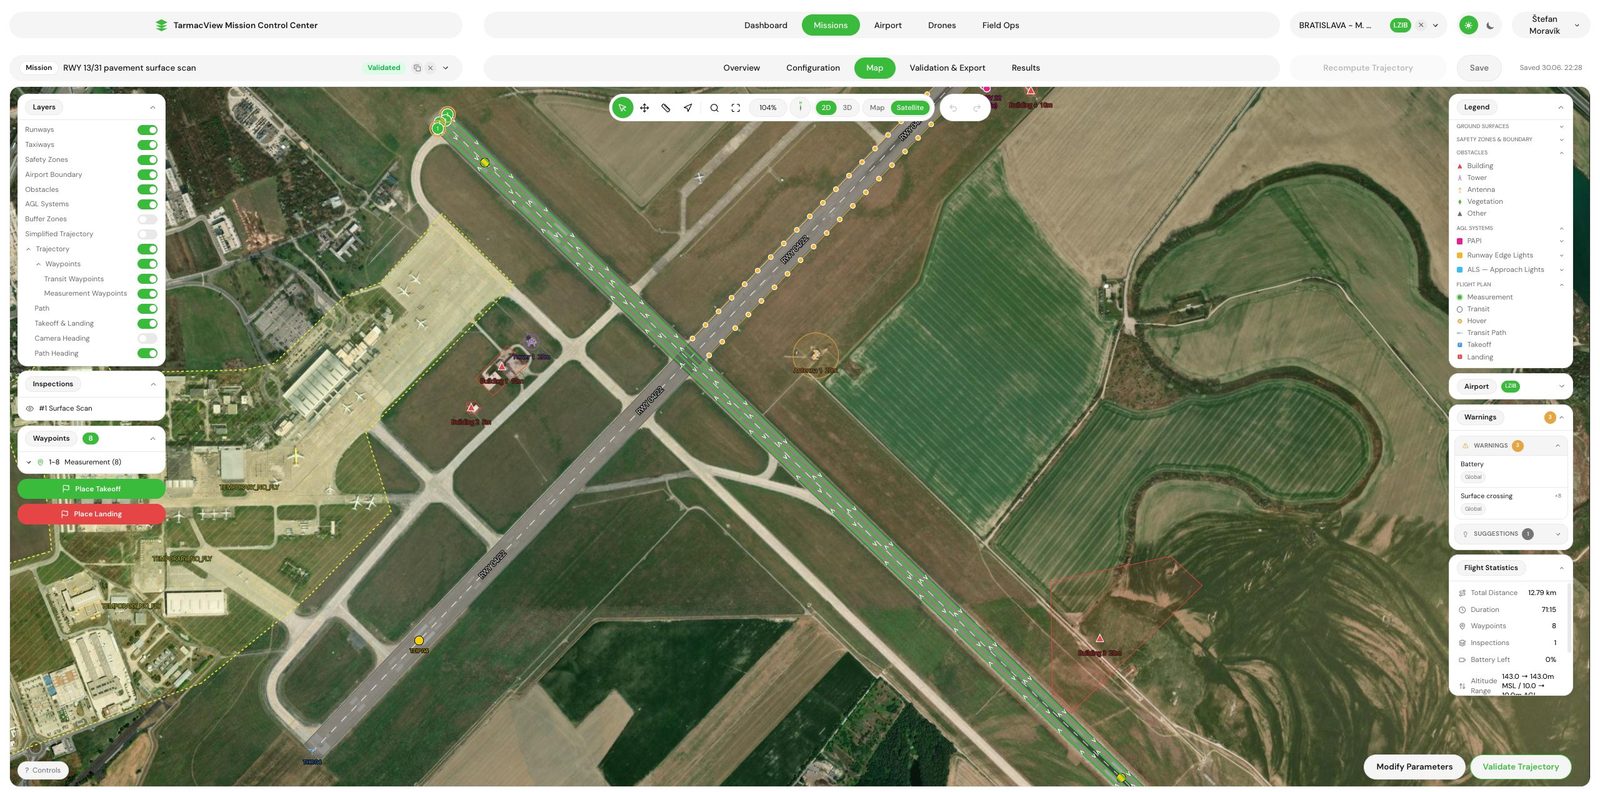
Skenovanie povrchu vzletovej a pristávacej dráhy a rolovacej dráhy dronom pri známom rozlíšení na zemi, v aktívnom vývoji. Platforma už plánuje lety a…
AUG 03 2026
10 MIN
Služba je v aktívnom vývoji. Platforma už plánuje lety a zachytáva snímky z dronu a zeme v časovom okne jednej až dvoch hodín, georeferencované a uchovávané. Detekcia trhlín je blízko prvého MVP a nachádza len trhliny.
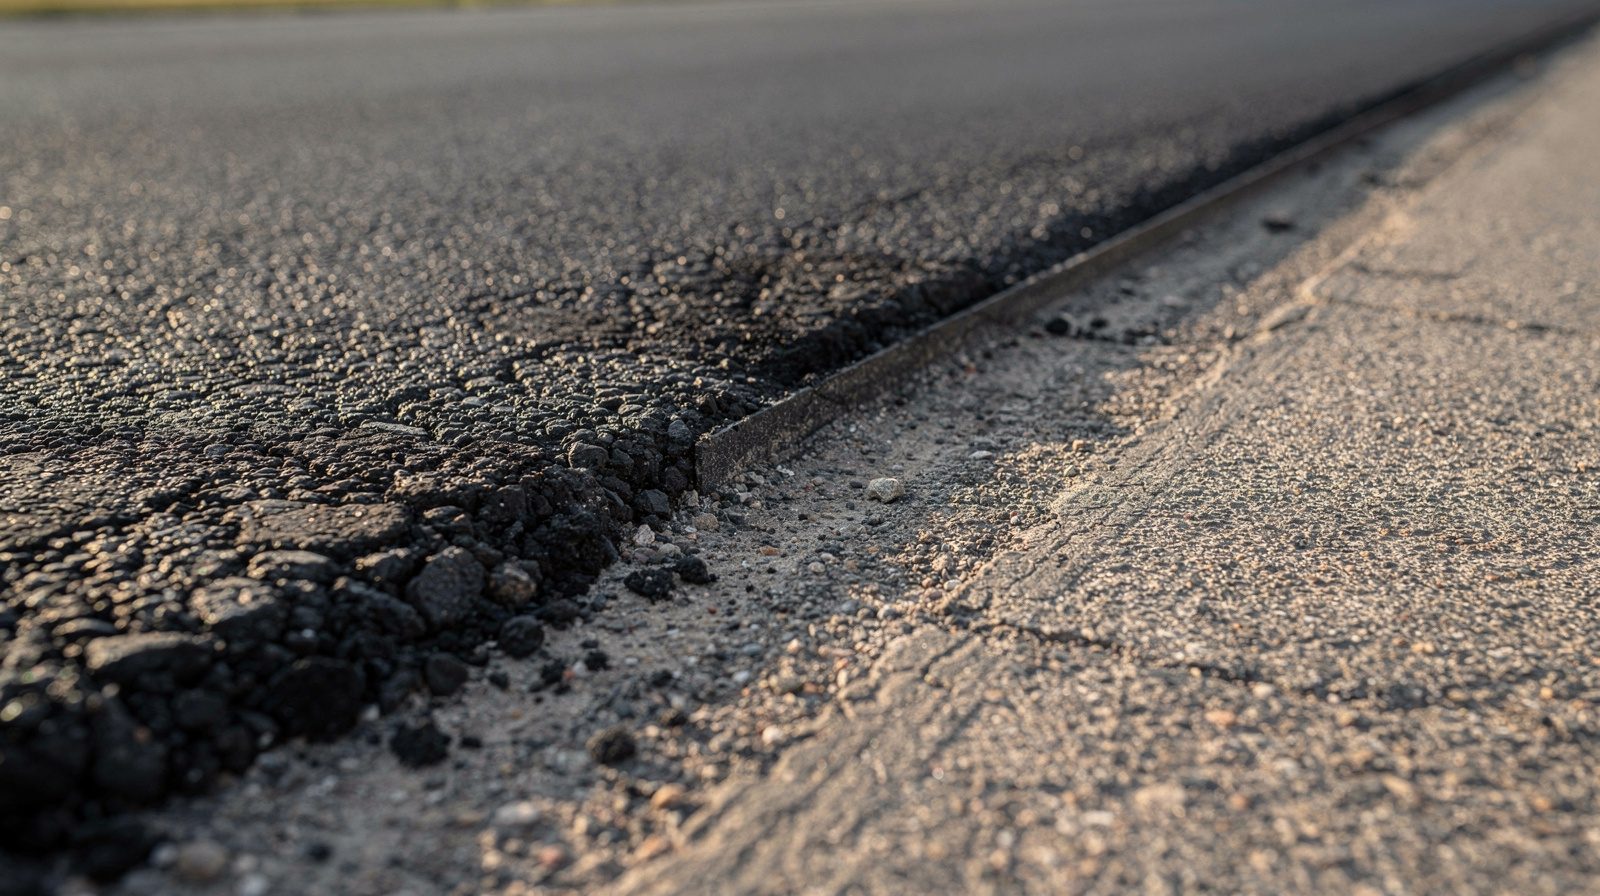
Cestné oddelenie vie, ktoré ulice sú v zlom stave. Čo zvyčajne nedokáže na požiadanie vyprodukovať, sú dôkazy v rovnakej forme pre celú sieť, aktualizované tento rok.
Prieskum existuje na to, aby nahradil názor záznamom. Tri výsledky to zabezpečujú a každý je možné skontrolovať v deň dodania.
Dohodnuté ulice sa vrátia ako georeferencované snímky z dronu a pozemného zachytenia, nasnímané v okne jednej až dvoch hodín pre dohodnutú oblasť.
Detekcia trhlín na snímkach je vo vývoji, blízko prvého MVP. Nachádza trhliny ako jednu triedu a nič iné a pre cesty sa neuplatňujú žiadne kódy ASTM D5340.
Snímky sú uchovávané, takže prieskum je možné znovu spustiť na novšom modeli. Opätovné spustenie je dnes manuálne.
Hodnotenie stavu, zoznam priorít a 3D model povrchu nie sú súčasťou tejto služby. Porovnanie jedného roka s druhým vykonáva váš inžinier na uchovaných, georeferencovaných snímkach.
Čo prieskum neprodukuje, je návrh opráv, výkaz výmer ani odhad nákladov. Tie patria vášmu projektantovi. Prieskum stavu, ktorý sa potichu stane špecifikáciou prác, je taký, za ktorý nikto nemôže niesť zodpovednosť.
Každý výstup s tým, čo obsahuje a kto ho vlastní, vrátane častí, ktoré sú zámerne mimo rozsahu.
Snímky z dronu a zeme dohodnutých ulíc, uchovávané tak, aby sa dali znovu preskúmať.
Vo vývoji, blízko prvého MVP. Len trhliny, ako jedna trieda, spustené na samostatnom GPU stroji. Pre cesty sa neuplatňujú žiadne kódy poškodenia.
Vo vývoji. Inventár úsekov a vzorkových jednotiek ako GeoJSON plus správa vo formáte JSON a Markdown, kľúčovaná ID úseku a vzorkovej jednotky.
Uchované snímky umožňujú znovu spustiť prieskum na novšom modeli. Opätovné spustenie je dnes manuálne.
Jedna až dve hodiny pre dohodnutú oblasť, snímky z dronu a zeme, žiadna uzávierka rezervovaná nad toto okno.
Vyriešené pred termínom, ak miestne predpisy vyžadujú povolenie na let dronu.
Sieť rozdelená na úseky, dohodnutá pred zachytením a znovu použitá pri neskorších prieskumoch.
Nie je zahrnuté. Služba neprodukuje hodnotenie, zoradený zoznam ani model povrchu.
Nie je zahrnuté. Prieskum zaznamenáva cesty, nešpecifikuje práce.
Nie je zahrnuté. Únosnosť vyžaduje jadrové vŕtanie alebo skúšku priehybu.
Nie je zahrnuté. Značky, vodorovné značenie a odvodňovacie prvky sú samostatnou inventarizačnou úlohou.
Pošlete nám ulice, ktoré máte na mysli, a ak ju máte, aj vašu vrstvu stredov ciest. Dohodneme rozdelenie na úseky, spôsob odovzdania výsledkov a okná zachytenia. Výstupom je písomný rozsah pilotného projektu. Bez dohodnutého rozdelenia na úseky pilot nezačína, pretože výsledky voči hraniciam, ktoré nikto neakceptuje, nemožno obhájiť.
Povolenia na let sú vybavené tam, kde to miestne pravidlá vyžadujú, a zachytenie je naplánované z geometrie cesty a optiky kamery tak, aby bolo pokrytie vypočítané, nie predpokladané. Výstupom je overený plán a potvrdené termíny.
Snímky z dronu a zeme počas jednej až dvoch hodín pre dohodnutú oblasť, pričom doprava ním prechádza. Väčšie siete sú zachytené v niekoľkých oknách. Ak počasie znemožní jedno okno, toto okno je preletené znova, nie je prestavaný plán.
Snímky sú zostavené do ortomozaily a spustené cez model trhlín na samostatnom GPU stroji. Tento krok je blízko prvého MVP a nachádza len trhliny. Pre cesty sa neuplatňujú žiadne kódy poškodenia.
V prototypovom výstupe sú zistené trhliny zoskupené podľa dohodnutého úseku a vzorkovej jednotky ako GeoJSON, so správou vo formáte JSON a Markdown. Nie je vytvorené žiadne hodnotenie na úsek ani zoradenie podľa priority.
Snímky a výstupy dohodnuté v rozsahu pilotného projektu dorazia spolu a my ich prejdeme s vaším inžinierom. Čokoľvek sporné je preskúmané na základe uchovaných snímok.
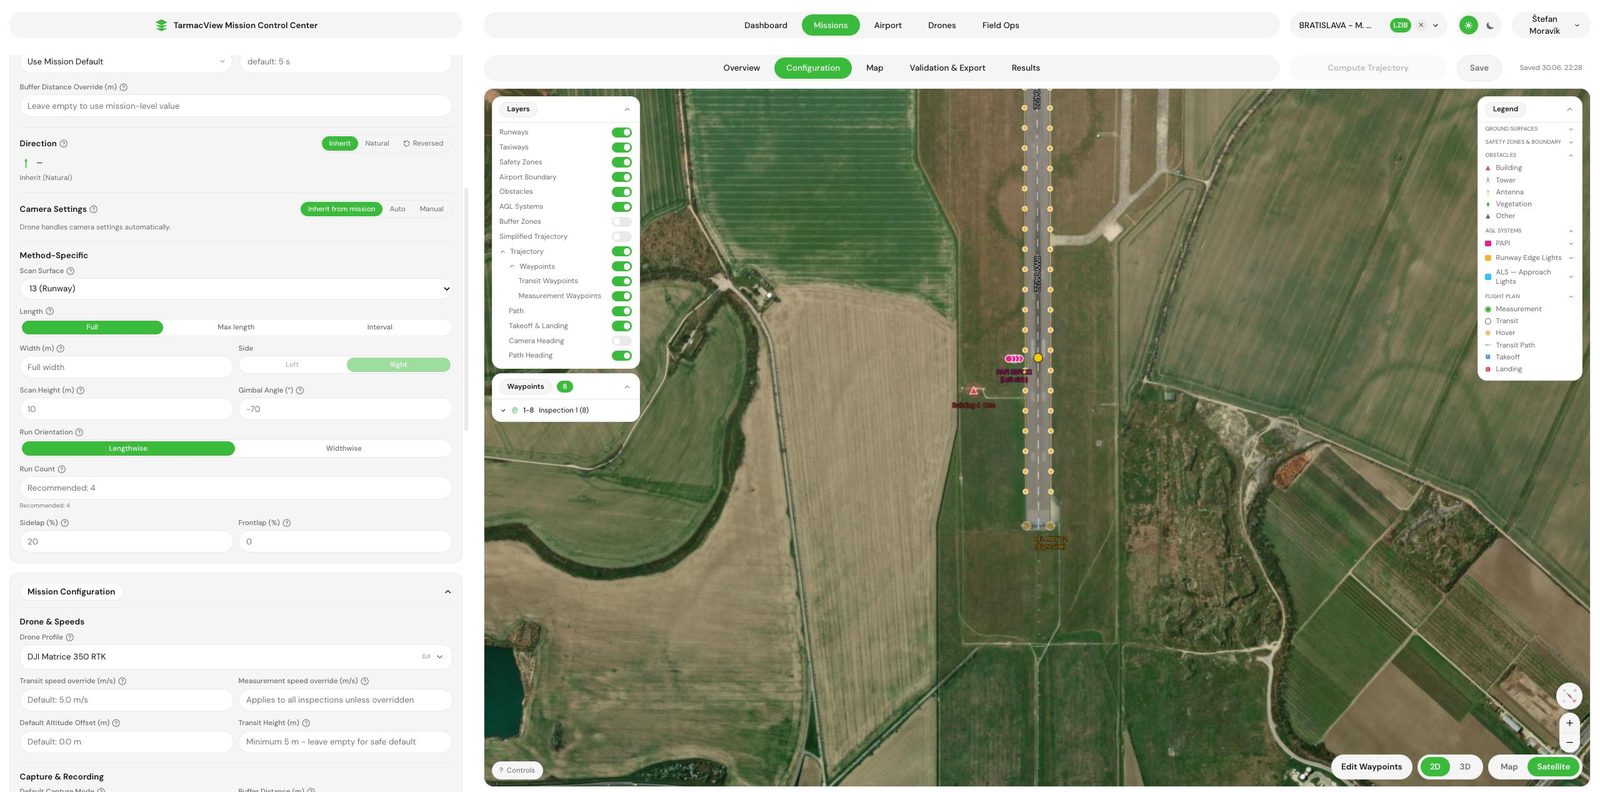
Časť tejto služby, ktorú stojí za to pochopiť pred jej kúpou, je detektor, pretože je to časť, ktorá je stále vo vývoji.
Snímky prechádzajú cez samoučiace sa vision transformer backbony, DINOv2 a DINOv3, ktoré sa používajú na rôzne účely. Boli trénované bez označení na veľmi rozsiahlom korpuse obrázkov a každú malú oblasť snímku premenia na vysokorozmerný embedding, ktorý nesie textúru a štruktúru, nie názov kategórie. Na vrchole týchto embeddingov sedí ľahká hlavica, ktorá robí jedinú úlohu v rozsahu, segmentuje trhlinu od povrchu okolo nej. Nájdenie výtlku , rozlíšenie pozdĺžnej trhliny od zaliatych škár a klasifikácia sieťových trhlín nie sú v rozsahu. Stránka metódy je DINOv3 pre analýzu povrchu infraštruktúry , ktorá sa podrobne venuje novšiemu z dvoch backboneov.
Čo je prevádzkovo dôležité, nie je architektúra, ale dôsledok. Zmrazené backbony s trénovanou hlavicou aplikujú rovnakú rozhodovaciu hranicu na každý meter každého prieskumu. Tím prechádzajúci sieť aplikuje prah, ktorý sa mení s únavou, počasím a tým, kto je vo vozidle. Stroj nie je vnímavejší ako dobrý inžinier stojaci na ceste. Je konzistentnejší ako ten istý inžinier na dvadsiatom kilometri a konzistentnosť je to, čo časový rad potrebuje.
Na týchto detekciách nie je postavené žiadne hodnotenie. Index stavu vozovky je vyhlásenie o definovanom úseku a ASTM D6433 vyžaduje, aby inšpektor prešiel vzorkové jednotky a ručne odčítal odpočtové krivky. TarmacView neprodukuje PCI ani jeho náhradu. Ak program financovania menuje štandard, formálny prieskum je to, čo ho spĺňa.
Uchované snímky sú záznamom. Umožňujú znovu spustiť prieskum na novšom modeli, čo je dnes manuálne, a umožňujú vášmu inžinierovi porovnať jeden rok s druhým. Systém správy vozoviek dokáže načítať GeoJSON, ale nie je vytvorený žiadny priamy export do neho a formát odovzdania je dohodnutý pred zachytením.
Táto služba je v aktívnom vývoji a zatiaľ nie je ponúkaná, takže neexistuje žiadna cena, sadzba ani cenová ponuka. Namiesto toho pilotný projekt formujú štyri veci.
Štyri veci môžu zastaviť prieskum alebo oslabiť jeho výsledok a každá má svojho vlastníka.
Stojatá voda, sneh a hrubá vrstva lístia skrývajú povrch pred kamerou. Výsledky sú najlepšie v pokojný, slnečný deň, pretože silný vietor rozmazáva snímky a slabé svetlo núti k vysokému ISO. Dotknuté okno je zachytené znova, nie analyzované cez prekážku, a to je najčastejší dôvod, prečo sa termín posúva.
Zaparkované autá, previsnuté stromy a úzke ulice s vysokými budovami blokujú výhľad zhora. To je dôvod, prečo sú pozemné snímky v rozsahu pre niektoré siete a iné nie, a rozhoduje sa o tom pri definovaní rozsahu, nie zisťuje v deň zachytenia.
Mestský let dronu je regulovaný a povolenie, ktoré nepríde, je termín, ktorý sa neuskutoční. Táto práca je na nás, ale závisí od orgánu, ktorý ho udeľuje.
Výsledky opisujú definovaný úsek cesty. Ak sa hranice úsekov medzi prieskumami posunú, porovnanie sa zlomí. Hranice sú zmrazené pri definovaní rozsahu a ich neskoršia zmena je rozhodnutie s nákladmi, nie úprava.
Skenovanie povrchu vzletovej a pristávacej dráhy a rolovacej dráhy dronom pri známom rozlíšení na zemi, v aktívnom vývoji. Platforma už plánuje lety a…
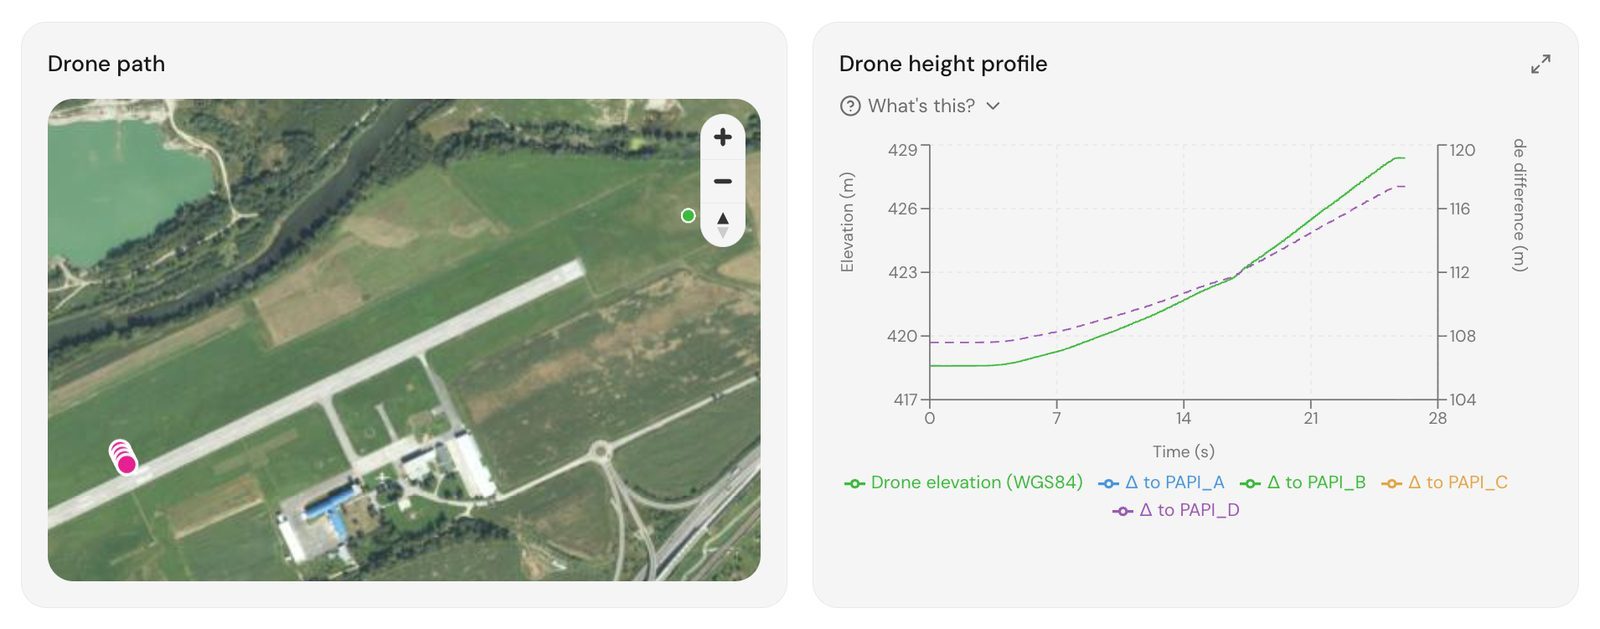
Presné riadenie misie pre opakovateľné výsledky
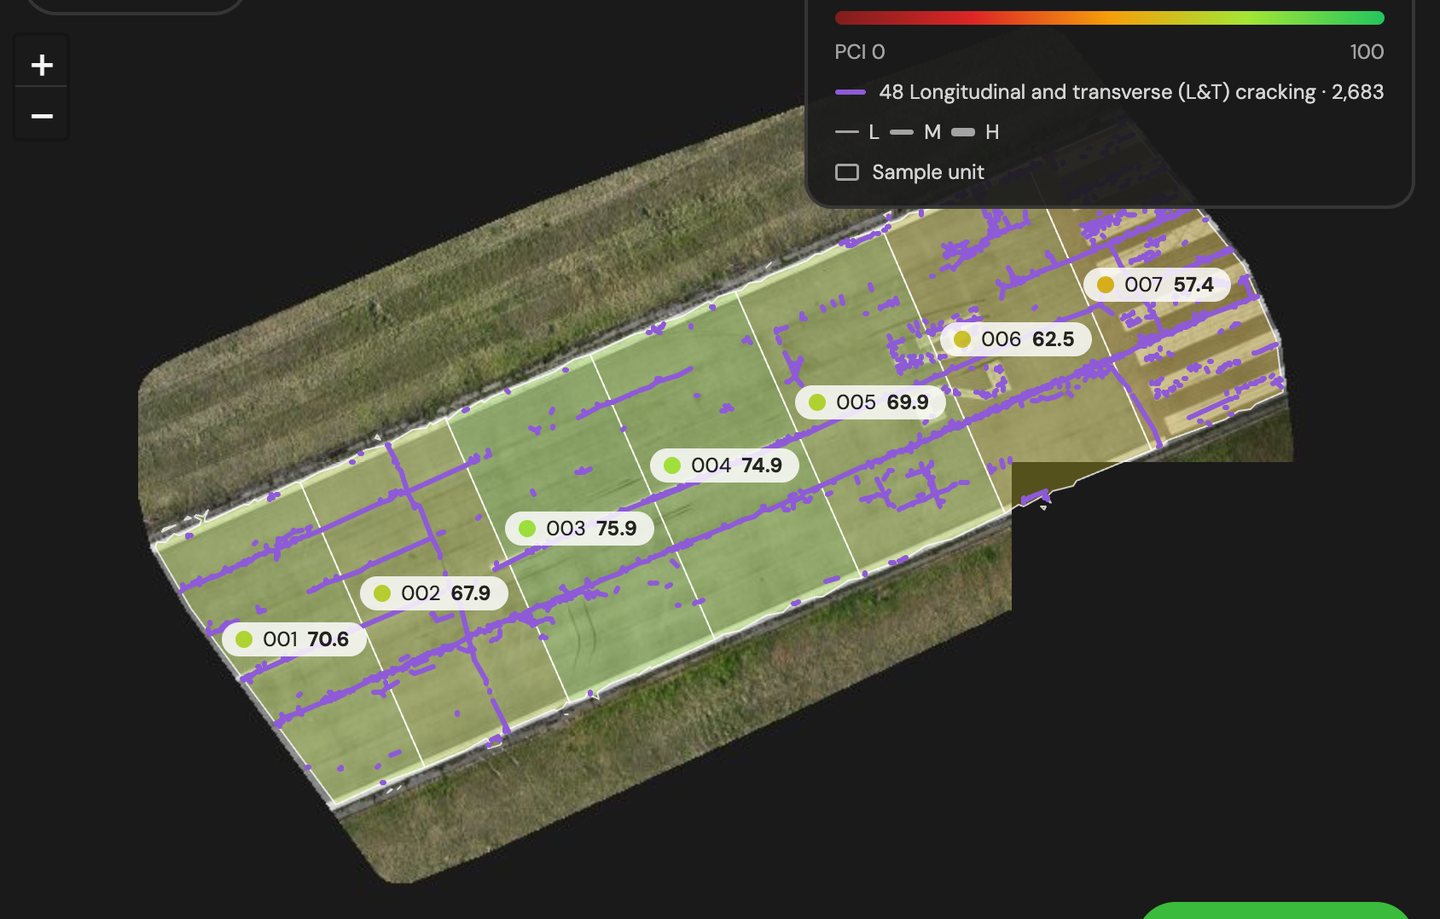
Dronový prieskum s inventárom poškodení podľa ASTM D5340 a PCI pre každú vzorkovaciu jednotku letiska, pri ktorom je každá trhlina zmeraná, ohodnotená…
Táto služba je v aktívnom vývoji a zatiaľ nie je ponúkaná. Ak ju chcete sledovať alebo ju vyskúšať ako prví na vlastných cestách, povedzte nám, ktoré ulice máte na mysli, a preberieme to. Nič nie je záväzné.
Súhlas s cookies
Používame cookies na vylepšenie vášho prehliadania a analýzu našej návštevnosti. Pozrite si naše zásady ochrany osobných údajov.