Inšpekcia spevnenej plochy vojenského letiska dronom
Služba inšpekcie spevnenej plochy dronom pre vojenské letiská, vo vývoji: čo platforma robí, čo pridáva prototyp detekcie trhlín podľa D5340 a čo si ponecháva pešia obhliadka.
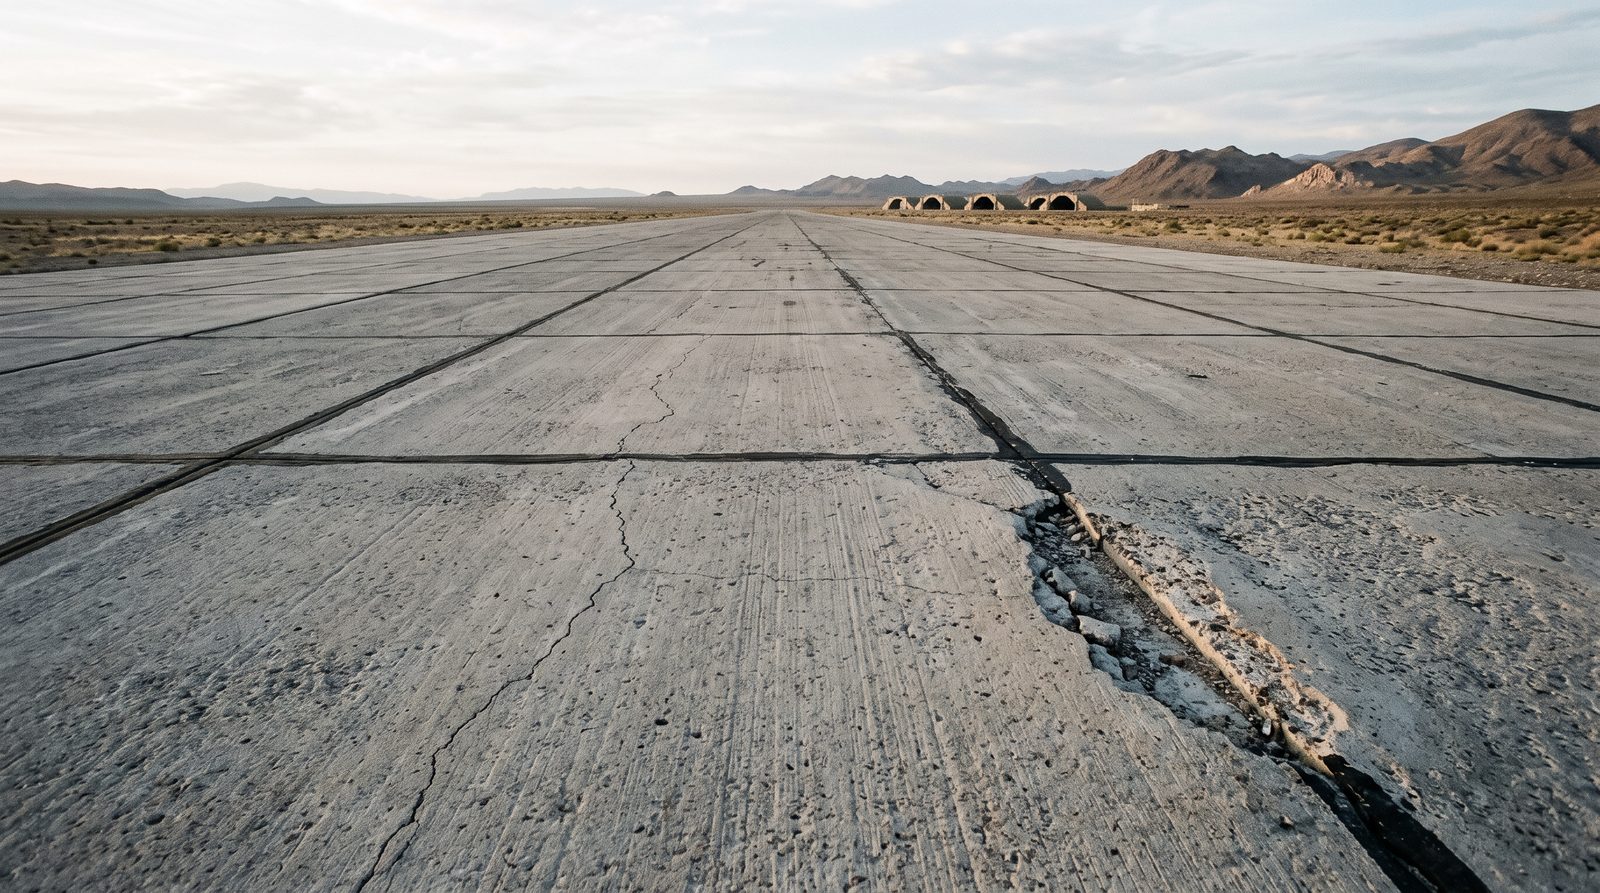
- 01 Služba je v aktívnom vývoji a ešte nie je ponúkaná. Platforma už plánuje lety, zachytáva každú dohodnutú spevnenú plochu medzi pohybmi a uchováva snímky.
- 02 Pracovný prototyp, blízky prvému MVP, deteguje trhliny a kóduje ich ako poškodenia D5340 41, 43 a 48 na asfalte a 63 na betóne. Tráva, záplaty a sutiny sú tiež rozpoznávané, vo vývoji a s nedostatkom tréningových dát.
- 03 Prototyp vytvára inventár sekcií a výberových jednotiek ako GeoJSON, so správou vo formáte JSON alebo Markdown kľúčovanou rovnakými ID. Nevytvára index stavu.
- 04 Ak požiadavka uvádza obhliadku D5340, pešia obhliadka je stále záznamom.
- 05 Zachytávanie môže bežať na offline nasadení v teréne a spracovanie trhlín beží na samostatnom GPU stroji, nie na terénnom notebooku.
Na tejto stránke · 12 sekcie
Kto sa s tým stretáva
Index stavu spevnenej plochy je vojenská metóda skôr, ako je civilná. Vyvinuli ju US Army Corps of Engineers s financovaním US Air Force a FAA a Naval Facilities Engineering Command ju prijali neskôr. Vojenské letisko preto už má slovník: sekcie, výberové jednotky, pešiu obhliadku ASTM D5340 a systém riadenia spevnenej plochy , zvyčajne PAVER, ktorý mení obhliadku na plán prác. Čo mu často chýba, je pohľad na celú plochu medzi dvoma pešími obhliadkami.
Prejavuje sa to v troch otázkach.
- Ktoré z typov poškodení D5340 dokáže automatizovaná obhliadka skutočne zaznamenať a ktoré stále potrebujú hodnotiteľa na nohách?
- Dajú sa dve obhliadky s odstupom roka porovnať sekciu po sekcii, takže zmena v čísle je zmena na spevnenej ploche a nie v metóde?
- Môže obhliadka bežať na inštalácii, ktorá uchováva prevádzkové údaje vo vnútri perimetra, alebo na odľahlom letisku bez siete a s malým časom na spevnenej ploche?
Posúdenie stavu spevnenej plochy je služba za touto stránkou. Ešte nie je ponúkaná a je v aktívnom vývoji a jej spracovanie spevnenej plochy je pracovný prototyp blízky prvému MVP. Kontrola vzletovej a pristávacej dráhy pokrýva ľahší opakujúci sa pohľad. Táto stránka uvádza, čo platforma už robí, čo pridáva prototyp a čo ešte nerobí.
Kde to platí a kde nie
Týka sa to spevnených vzletových a pristávacích dráh, rolovacích dráh a odstavných plôch, ktoré sú hodnotené metódou D5340, asfaltových aj škárovaných betónových, bez ohľadu na to, či je letisko civilné. Platí to najviac tam, kde je pešia obhliadka výberová a zriedkavá, kde spevnená plocha starne a kde chce hodnotiaci tím otestovať prototyp na svojich vlastných sekciách.
Nenahrádza pešiu obhliadku tam, kde ju požiadavka uvádza. Neposudzuje štrukturálnu kapacitu, ktorá vyžaduje skúšky priehybu alebo jadrové vývrty, a nemeria trenie ani nerovnosť, ktoré D5340 vylučuje svojím vlastným rozsahom. A nevidí cez vodu, sneh ani znečistenie v daný deň.
Čo platforma už robí a čo je vo vývoji
- Celá plocha
- Každá dohodnutá plocha nasnímaná v prekrývajúcich sa preletoch, nie výber jednotiek.
- Medzi pohybmi
- Obhliadkové lety naplánované a preletené v oknách, ktoré otvára riadenie letovej prevádzky.
- Snímky uchované
- Zábery sú uchované s RTK polohami na približne ±1 cm, takže sekciu možno preskúmať bez opätovného letu.
- Offline zachytávanie
- Nasadenie v teréne na lokálnej sieti s offline mapovými dlaždicami plánuje a zachytáva bez pripojenia.
- Prototyp
- Detekcia trhlín kódovaná do D5340 41, 43 a 48 na asfalte a 63 na betóne, vo vývoji, blízka prvému MVP.
- Tiež rozpoznávané
- Tráva, záplaty a sutiny, vo vývoji a s nedostatkom tréningových dát.
- Výstup prototypu
- Inventár sekcií a výberových jednotiek ako GeoJSON, so správou vo formáte JSON alebo Markdown kľúčovanou rovnakými ID.
- Zatiaľ nie je vytvorené
- Žiadny index stavu, žiadne iné typy poškodení, žiadne porovnanie medzi obhliadkami, žiadny import do PAVER.
Čo platforma už robí
Obhliadkové lety a zachytávanie medzi pohybmi
Služba je v aktívnom vývoji a ešte nie je ponúkaná. Platforma už plánuje lety a zachytáva snímky. Obhliadka je naplánovaná z plôch v rozsahu a preletená v prekrývajúcich sa preletoch v oknách, ktoré riadenie letovej prevádzky otvára medzi pohybmi lietadiel. Každá dohodnutá vzletová a pristávacia dráha, rolovacia dráha a odstavná plocha je nasnímaná, nie výber jednotiek. Zachytávanie trvá približne hodinu letu na kilometer 45 m širokej dráhy plus výmeny batérií, pričom rolovacie dráhy a odstavné plochy pridávajú čas v pomere k ich ploche.
Snímky sú uchované s RTK polohami na približne ±1 cm. Ak inžinier spochybní sekciu, je preskúmaná na základe týchto snímok, a nie preletom znova, a rovnaké snímky možno spracovať znova, keď sa detekčný model zlepší.
Zachytávanie v uzavretej sieti
Pre inštalácie, ktorých pravidlá uchovávajú prevádzkové údaje vo vnútri perimetra, a pre odľahlé alebo dočasné letiská bez použiteľného pripojenia na spevnenej ploche existuje offline nasadenie v teréne. Terénny notebook obsluhuje aplikáciu na lokálnej sieti na letisku s offline mapovými dlaždicami, takže obhliadka je naplánovaná a preletená a snímky zostávajú na mieste bez nahrávania. Offline pracovný postup je popísaný inde.
Terénny notebook nespúšťa spracovanie spevnenej plochy. To beží na samostatnom GPU stroji, ako je popísané nižšie, takže kde a kedy sa snímky spracúvajú je dohodnuté pre každú inštaláciu.
Počasie a stav povrchu
Výsledky sú najlepšie v pokojný, slnečný deň. Silný vietor rozmazáva snímky a slabé svetlo núti vysoké ISO, takže náročnejšie podmienky sú preletené s upravenou, pomalšou konfiguráciou skenovania povrchu, a nie vylúčené. Stojatá voda, snehová pokrývka a silné znečistenie skrývajú povrch a prelet nad nimi je preletený znova, keď je povrch čistý, a nie hodnotený cez ne. Táto stránka neuvádza žiadne hodnotenie teploty, vetra ani vniknutia.
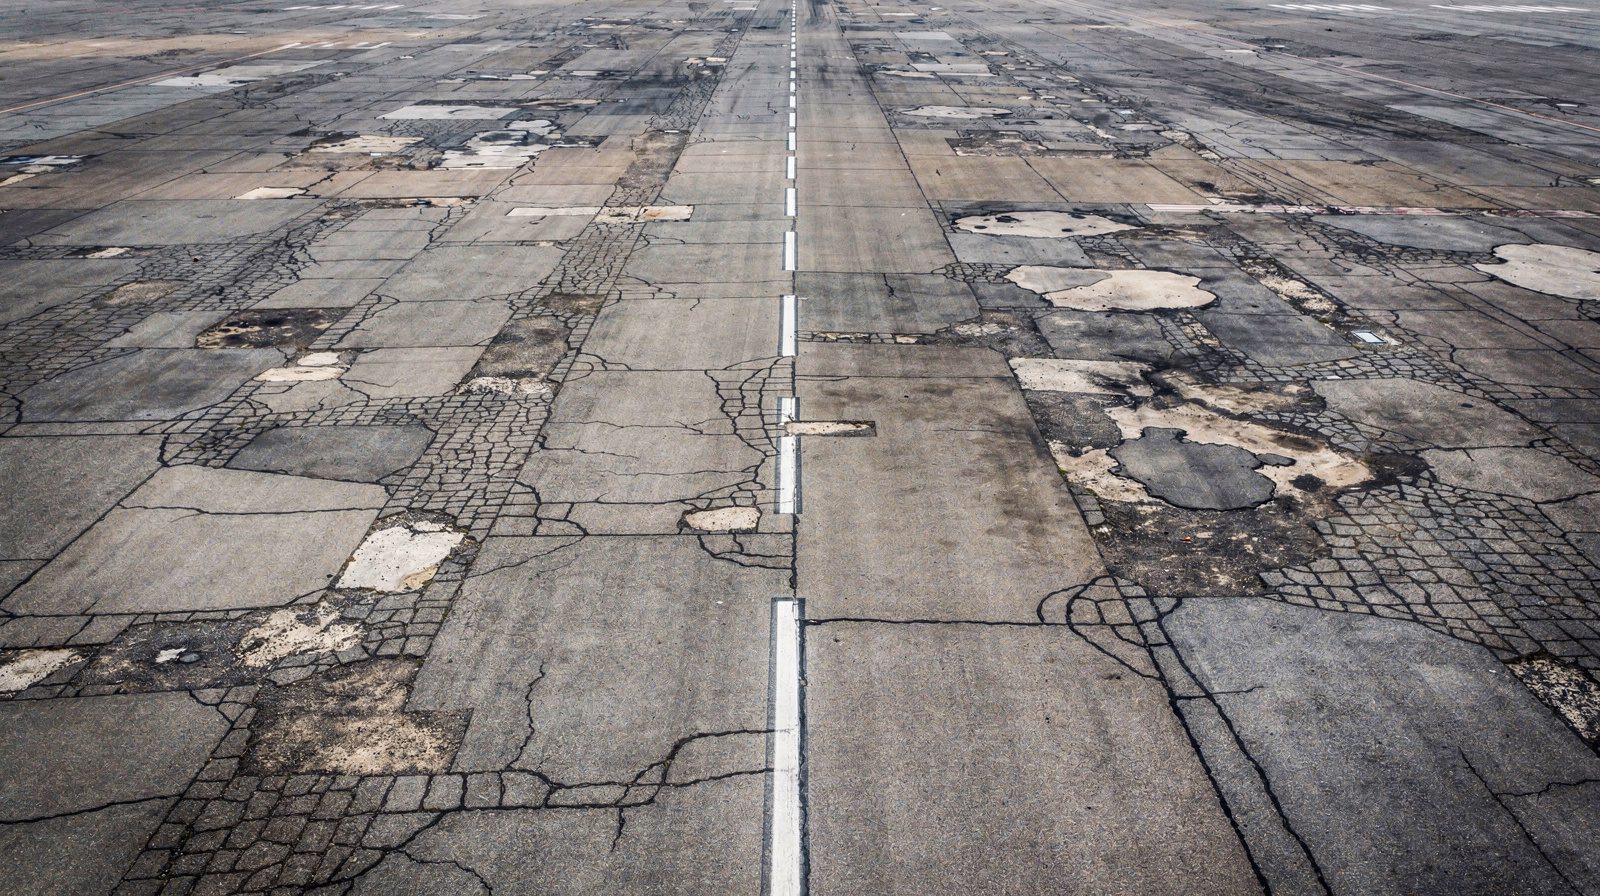
Povrch v rozlíšení obhliadky. Trhlina sa číta ako tieňová čiara a vydrolovanie ako strata textúry, preto slnko na spevnenej ploche pomáha tam, kde to pohybové okná umožňujú.
Prototyp: detekcia trhlín kódovaná do D5340
Spracovanie spevnenej plochy je pracovný prototyp vo vývoji, blízky prvému MVP. Beží na ortomozajke vytvorenej z obhliadkových snímok. Detekčný model označí každú trhlinu a sada pravidiel mení detegované trhliny na kódy poškodení ASTM D5340.
- 41, aligátorové trhliny , na asfalte.
- 43, blokové trhliny, na asfalte.
- 48, pozdĺžne a priečne trhliny, na asfalte.
- 63, lineárne trhliny, na betóne.
Systém tiež rozpoznáva trávu, záplaty a sutiny. Všetky tri sú vo vývoji a s nedostatkom tréningových dát a žiadna nie je kódovaná ako poškodenie D5340.
Výstupom je inventár sekcií a výberových jednotiek ako GeoJSON, so správou vo formáte JSON alebo Markdown kľúčovanou ID sekcie a výberovej jednotky. Spracovanie beží na samostatnom GPU stroji, nie na terénnom notebooku. Pretože snímky sú uchované, staršiu obhliadku možno spustiť znova na novšom modeli, čo je dnes manuálny krok. Tam, kde má hodnotiaci tím deň na letisku, možno inventár prečítať pred pešou obhliadkou, aby sa zistilo, kde je koncentrácia trhlín, zatiaľ čo prejdené jednotky sú stále vybrané podľa pravidiel výberu.
Čo ešte nerobí
- Kódovanie D5340 čohokoľvek nad rámec týchto štyroch. Záplaty sú rozpoznávané, ale nie kódované, a systém neklasifikuje vydrolovanie , zvetrávanie, eróziu prúdom motorov, rozliatie oleja, poškodenie výplne škáry, vydutie okraja škáry , rohové vydrolovanie a odlupovanie.
- Hĺbku vyjazdených koľají alebo priehlbín. Oboje je geometria a nie je vytvorený žiadny povrchový model.
- Index stavu akéhokoľvek druhu, PCI alebo iný.
- Porovnanie medzi obhliadkami.
- Import do PAVER.
Tam, kde je vyžadovaná pešia obhliadka D5340, zostáva záznamom. Kritériá závažnosti, ktoré potrebujú dotyk, ako napríklad či je výplň stále priľnutá k čelu škáry, čokoľvek pod povrchom a rozhodnutia, ktoré norma ponecháva na úsudok vyškoleného hodnotiteľa, všetky patria k nej. Voľný materiál je otázkou cudzieho predmetu skôr ako defektu spevnenej plochy, pretože má iného vlastníka a iné hodiny.
Udržanie neskoršej obhliadky porovnateľnej
Záznam stavu je užitočný raz. Zmena v ňom je to, na čom beží plán prác, a zmena znamená niečo len vtedy, ak sa nič iné nepohlo. TarmacView ešte neporovnáva obhliadky, ale tri veci možno ponechať fixné od prvej.
- Hranice sekcií. Sú dohodnuté pri vymedzení rozsahu, ideálne ako existujúce sekcie inštalácie, a ponechané. Hranica posunutá medzi obhliadkami zlomí záznam pre každú sekciu, ktorej sa dotkne, takže posunúť jednu je rozhodnutie s nákladmi, nie úprava.
- Identifikátory. Prototyp kľúčuje svoj inventár k ID sekcií a výberových jednotiek, takže ponechanie ID udržiava dva inventáre čitateľné proti sebe. Príručka hodnotenia DoD a PAVER používajú štruktúru siete, vetvy a sekcie, ktorú prototyp ešte neimportuje.
- Uchované snímky. Zábery za každým inventárom sú uchované. Keď je detekčný model aktualizovaný, staršiu obhliadku možno spustiť znova na jej snímkach, takže dve obhliadky sú čítané na jednom modeli.
Pešia obhliadka, ktorá vyberá jednotky, sa môže medzi cyklami posunúť v tom, ktoré jednotky sú prejdené a kto ich hodnotí. Príručka DoD je výslovná, že najdôležitejšou úlohou hodnotiteľa je identifikovať správny typ a závažnosť poškodenia. Snímky celej plochy odstraňujú posun výberu zo zachytávania a úsudok hodnotiteľa zostáva pri pešej obhliadke, kam patrí.
Ako obhliadka prebieha
Prvá obhliadka nastaví mapu sekcií, ktorú každá neskoršia znovu používa, takže prvý krok je najdôležitejší.
Od mapy sekcií k inventáru prototypu
- 01
Dohodnúť a zmraziť mapu sekcií
Začať od existujúcej mapy siete, vetvy a sekcie inštalácie, ak existuje. Dohodnúť plochy v rozsahu a fixovať hranice a identifikátory pred akýmkoľvek zachytávaním.
PrečoKaždé neskoršie čítanie je čítanie sekcií, takže sekcie sa nemôžu pohybovať.
Hotovo, keďSchválená mapa sekcií, ktorú bude používať táto obhliadka, akékoľvek opakovanie a ďalšia pešia obhliadka.
Ak nieAk neexistuje žiadna mapa, rozdeliť podľa histórie výstavby a použitia.
- 02
Dohodnúť nasadenie a pravidlá pre dáta
Dohodnúť, či zachytávanie beží na offline nasadení v teréne, kde beží GPU spracovanie a kto kontroluje výstup.
PrečoKam môžu dáta ísť, rozhoduje, kde beží zachytávanie a kde sa spracúvajú snímky.
Hotovo, keďPoznámka k rozsahu uvádzajúca nasadenie, miesto spracovania a kontrolóra.
Ak nieAk sú pravidlá nejasné, zachytávať offline. Snímky zostávajú na letisku, kým nie je spracovanie dohodnuté.
- 03
Preletieť plochy medzi pohybmi
Preletieť celú šírku každej plochy v prekrývajúcich sa preletoch v plánovanom rozlíšení, v oknách, ktoré otvára riadenie letovej prevádzky, v pokojný, slnečný deň, kde to okná umožňujú.
PrečoMisia je generovaná z geometrie plochy a kamery, takže ďalšia obhliadka reprodukuje túto.
Hotovo, keďKaždá plocha je pokrytá, s polohou na každom zábere.
Ak nieVoda, sneh alebo znečistenie na sekcii znamená, že tento prelet je preletený znova, keď je povrch čistý, a nie hodnotený cez neho.
- 04
Detegovať a kódovať trhliny
Postaviť ortomozajku, spustiť detekciu trhlín na GPU stroji a aplikovať pravidlá D5340 pre 41, 43 a 48 na asfalte a 63 na betóne v rámci každej sekcie a výberovej jednotky.
PrečoInventár je výstupom prototypu a musí byť vysledovateľný k záberom za ním.
Hotovo, keďGeoJSON inventár a správa vo formáte JSON alebo Markdown kľúčovaná ID sekcie a výberovej jednotky.
Ak nieSpochybnená trhlina je skontrolovaná proti uchovaným záberom, a nie preletom znova.
- 05
Nahlásiť nebezpečenstvá v daný deň
Čokoľvek, čo posádka vidí na spevnenej ploche a čo vyzerá ako bezprostredné prevádzkové nebezpečenstvo, je nahlásené správe letiska v deň zachytávania.
PrečoZáznam stavu beží na plánovacích hodinách. Nebezpečenstvo nie.
Hotovo, keďNebezpečenstvo je v rukách letiska skôr, ako existuje akýkoľvek inventár.
Ak nieAk nie je sieť, oznámenie je odovzdané osobne na letisku.
- 06
Zopakovať na rovnakých sekciách
Preletieť rovnakú misiu na rovnakej mape sekcií. Porovnanie medzi obhliadkami ešte nie je vytvorené, takže dva inventáre sú čítané vedľa seba ručne.
PrečoNeskoršie porovnanie je možné len vtedy, ak je druhá obhliadka preletená a kľúčovaná rovnako ako prvá.
Hotovo, keďDva inventáre kľúčované na rovnaké ID sekcií a výberových jednotiek, čítané na jednom modeli.
Ak nieSpochybnený výsledok je preskúmaný proti uchovaným snímkam oboch obhliadok, a nie preletom znova.
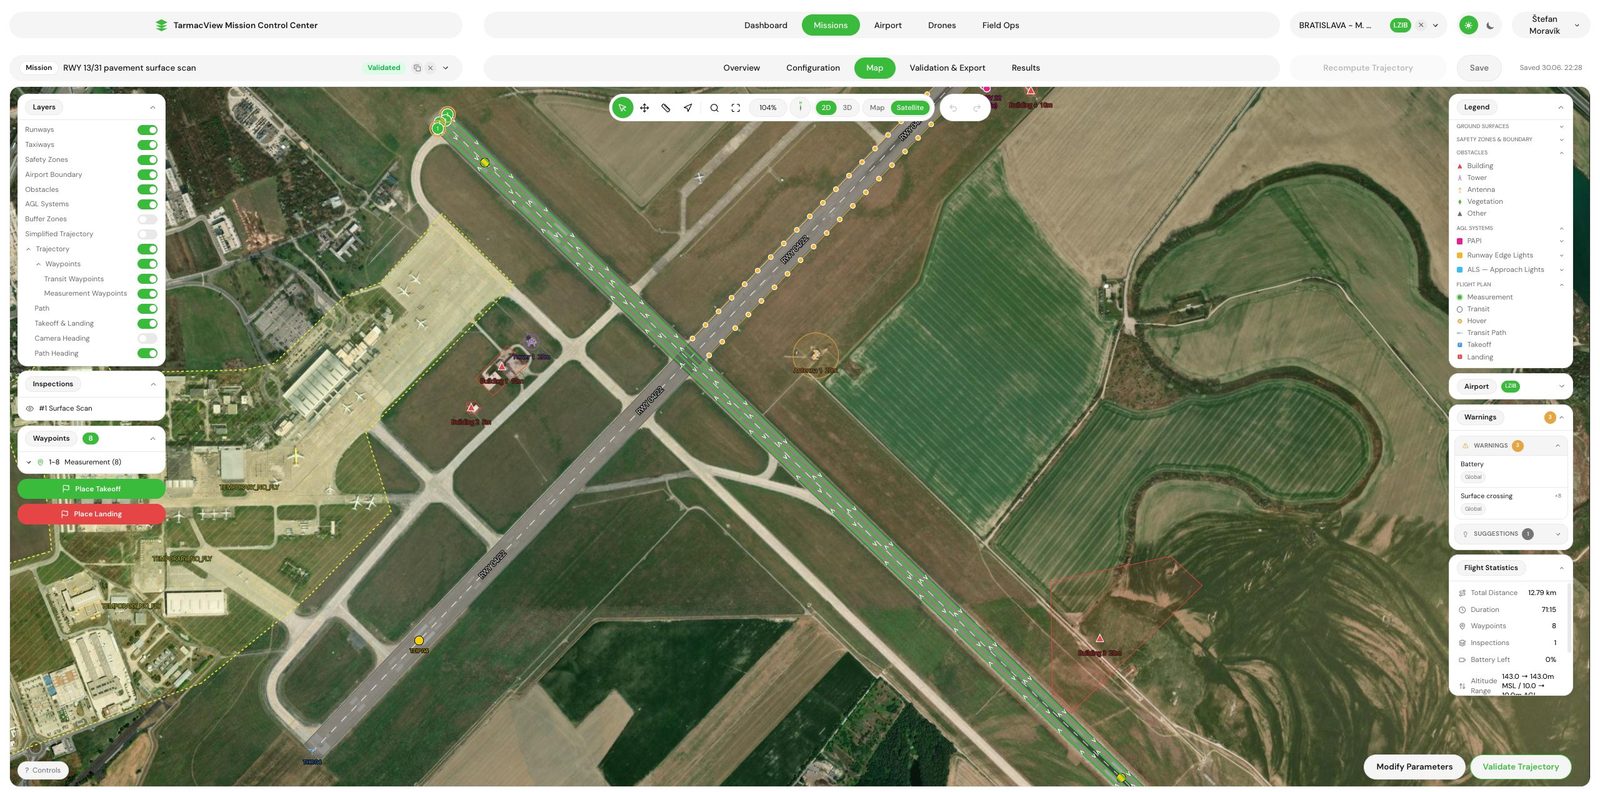
Rovnaká misia pri každej návšteve, generovaná z geometrie plochy, takže neskoršia obhliadka pokrýva rovnaké územie ako prvá.
Pešia obhliadka D5340 a obhliadka dronom s jej prototypom
| Otázka | Pešia obhliadka PCI D5340 | Obhliadka dronom a prototyp trhlín |
|---|---|---|
| Pokrytie | Výberové jednotky vybrané podľa pravidiel výberu, s hodnotou sekcie odvodenou z nich | Každá dohodnutá plocha nasnímaná, nie výber jednotiek |
| Typy poškodení | Plný katalóg D5340, identifikovaný a hodnotený vyškoleným inšpektorom | Trhliny kódované 41, 43 a 48 na asfalte a 63 na betóne, s trávou, záplatami a sutinami rozpoznávanými, všetko vo vývoji |
| Opakovateľnosť | Závisí od prejdenia rovnakých jednotiek s rovnakým katalógom každý cyklus | Rovnaká misia a fixné sekcie, so snímkami uchovanými. Porovnanie medzi obhliadkami ešte nie je vytvorené |
| Závislosť od hodnotiteľa | Vyškolený hodnotiteľ identifikuje typ a závažnosť, čo je sila metódy a jej odchýlka | Jeden detekčný model a jedna sada pravidiel pre celú plochu |
| Formálna požiadavka | Index, ktorý požaduje požiadavka uvádzajúca D5340 alebo postup obhliadky DoD | Nevytvára PCI ani index stavu. Dopĺňa pešiu obhliadku |
| Čas na letisku | Škáluje sa s počtom prejdených jednotiek a tempom hodnotiteľa | Približne hodina letu na kilometer 45 m širokej dráhy plus výmeny batérií, medzi pohybmi |
Riadenie a záznam
PCI je vyhlásenie o definovanej oblasti a záznam za ním je to, čo ho robí obhájiteľným. Príručka hodnotenia DoD kľúčuje každý záznam o spevnenej ploche k identifikátoru siete, vetvy a sekcie a popisuje povrchové inšpekcie, druh vykonávaný, keď je málo času, ako platné len na obmedzené alebo okamžité použitie. Uchované, polohované snímky sú datovaným záznamom povrchu a inventár prototypu je kľúčovaný k ID sekcií a výberových jednotiek. Ani jedno nemení, ktorú obhliadku požiadavka požaduje.
Dôkazy a čestné obmedzenia
Silné tvrdenie je pokrytie a uchovanie. Celá dohodnutá plocha je nasnímaná v plánovaných preletoch medzi pohybmi a snímky sú uchované. To sú vlastnosti toho, ako je obhliadka vykonávaná, a každú možno skontrolovať v pilotnom projekte.
Slabšie tvrdenie je prototyp. Kóduje trhliny podľa pravidiel do štyroch typov D5340 a to, ako dobre sa zhoduje s hodnotiteľom na danej spevnenej ploche, je to, čo by malo hodnotenie merať, prejdením niekoľkých sekcií v rovnakej sezóne ako obhliadka dronom. Vysvetlenie PCI uvádza, ako sa PCI vytvára a prečo výsledok zo snímok nie je jeden.
Potom obmedzenia, ktoré sa nehýbu. Nič pod povrchom, žiadna štrukturálna kapacita, žiadne trenie ani nerovnosť a nič, čo voda, sneh alebo znečistenie v daný deň skrýva.
Námietky, ktoré stojí za to vzniesť pred pilotným projektom
“Už vykonávame obhliadky PCI podľa postupu DoD.” Robte ich ďalej. Obhliadka dronom ich nenahrádza. Zachytáva celú plochu medzi nimi a prototyp ukazuje, kde sú trhliny.
“Kamera nedokáže hodnotiť závažnosť tak, ako naši hodnotitelia.” Prototyp kóduje iba trhliny a každý iný typ poškodenia zostáva vašim hodnotiteľom. Tam, kde závažnosť závisí od dotyku alebo úsudku, pešia obhliadka si ju ponecháva.
“Naše dáta nemôžu opustiť inštaláciu.” Potom zachytávanie beží na offline nasadení v teréne a nič sa nenahráva. Spracovanie trhlín beží na samostatnom GPU stroji, takže kde beží, je dohodnuté pre každú inštaláciu.
“Potrebujeme index stavu.” Prototyp ho nevytvára. Čo vytvára, je kódovaný inventár trhlín na sekciu a výberovú jednotku, ktorý môže hodnotiteľ skontrolovať proti pešej obhliadke.
Súvisiace úlohy
Ak je otázkou samotná služba, stránka posúdenie stavu spevnenej plochy ju popisuje, kým je vo vývoji. Ak je to ľahší opakujúci sa pohľad, kontrola vzletovej a pristávacej dráhy ho pokrýva. Ak je to sutina, ktorú povrch uvoľňuje, FOD, ktorý pochádza zo samotnej spevnenej plochy sa venuje tomuto uhlu. A ak je to nasadenie na mieste, technologická stránka ho pokrýva. Ak chcete hovoriť o vývoji alebo pilotnom projekte na vašich vlastných sekciách, kontaktujte TarmacView .
Často kladené otázky
- Nahrádza obhliadka dronom obhliadku PCI podľa D5340?
- Nie. D5340 je vizuálna metóda, ale predpokladá vyškoleného hodnotiteľa aplikujúceho katalóg poškodení na výberové jednotky vybrané podľa jej pravidiel výberu a index, ktorý vytvára, je ten, ktorý uvádza program riadenia spevnenej plochy alebo požiadavka na financovanie. Obhliadka dronom, v aktívnom vývoji, zachytáva celú plochu a uchováva snímky. Prototyp pridáva detekciu trhlín kódovanú do štyroch typov poškodení D5340 a nevytvára žiadny index. Ak požiadavka uvádza štandardnú metódu, pešia obhliadka je tá, ktorá ju spĺňa.
- Ktoré typy poškodení D5340 dokážu snímky zaznamenať?
- Veľká časť katalógu D5340 je viditeľná zhora, ale prototyp kóduje iba trhliny. To je 41 aligátorové, 43 blokové a 48 pozdĺžne a priečne trhliny na asfalte a 63 lineárne trhliny na betóne. Záplaty, tráva a sutiny sú tiež rozpoznávané, všetko vo vývoji a s nedostatkom tréningových dát, ale nie sú kódované ako poškodenia D5340. Vydrolovanie, zvetrávanie, poškodenie výplne škáry, vydutie okraja škáry, odlupovanie a ostatné typy nie sú klasifikované. Vyjazdené koľaje a priehlbiny sú geometria a ich hĺbka sa nemeria. Čokoľvek, čo vyžaduje dotyk alebo úsudok hodnotiteľa, zostáva pri pešej obhliadke.
- Ako sa opakovaná obhliadka udržiava porovnateľná s predchádzajúcou?
- Porovnanie medzi obhliadkami ešte nie je vytvorené. Čo dnes pretrváva, sú snímky, ktoré sú uchované, takže sporný výsledok je preskúmaný na základe snímok, ktoré ho vytvorili, a nie preletom znova. Prototyp kľúčuje svoj inventár k ID sekcií a výberových jednotiek, takže sekcie dohodnuté pri vymedzení rozsahu a ponechané fixné umožňujú čítať dva inventáre vedľa seba. Opätovné spustenie staršej obhliadky na novšom detekčnom modeli je možné z uchovaných snímok a dnes je to manuálny krok.
- Môže obhliadka bežať úplne bez siete?
- Zachytávanie áno. Offline nasadenie v teréne spúšťa aplikáciu na lokálnej sieti na letisku s offline mapovými dlaždicami, takže obhliadka je naplánovaná a preletená a snímky zostávajú na mieste bez nahrávania. Prototyp detekcie trhlín nebeží na terénnom notebooku. Beží na samostatnom GPU stroji, takže kde a kedy sa snímky spracúvajú je dohodnuté pre každú inštaláciu.
- Aké podmienky zastavia obhliadku?
- Čokoľvek, čo skrýva povrch. Stojatá voda, snehová pokrývka a silné znečistenie, ako sú nánosy piesku alebo gumy, zakrývajú poškodenie, ktoré kamera potrebuje vidieť, takže prelet je preletený znova, keď je povrch čistý, a nie hodnotený cez neho. Výsledky sú najlepšie v pokojný, slnečný deň. Silný vietor rozmazáva snímky a slabé svetlo núti vysoké ISO, takže náročnejšie podmienky sú preletené s upravenou, pomalšou konfiguráciou skenovania povrchu. Prístup je posledným obmedzením, pretože zachytávanie potrebuje riadenie letovej prevádzky a správu letiska na otvorenie okien medzi pohybmi.
- Vytvára obhliadka PCI alebo číslo stavu?
- Nie. Prototyp vytvára inventár kódovaných trhlín na sekciu a výberovú jednotku a žiadny index stavu akéhokoľvek druhu. PCI tiež potrebuje každý iný typ poškodenia, jeho závažnosť a rozsah a odpočítané hodnoty normy a nič z toho nie je vytvorené. Čestný spôsob, ako vyhodnotiť prototyp, je prejsť niekoľko sekcií štandardnou metódou v rovnakej sezóne ako obhliadka dronom a porovnať inventár trhlín sekciu po sekcii.
- Ako sa výstup dostane do systému riadenia spevnenej plochy, ako je PAVER?
- Zatiaľ nie priamo. Prototyp vytvára inventár sekcií a výberových jednotiek ako GeoJSON a správu vo formáte JSON alebo Markdown kľúčovanú ID sekcie a výberovej jednotky. Import do PAVER nie je vytvorený, takže presun výsledkov do neho je dnes manuálny krok. Príručka hodnotenia DoD popisuje mapy sekcií presúvané medzi GIS a PAVER ako shapefile alebo tabuľky kľúčované identifikátormi siete, vetvy a sekcie a prototyp tento formát nezapisuje.
Referencie
- astm-d5340
- ASTM D5340-24, Standard Test Method for Airport Pavement Condition Index Surveys ASTM International
- ufm-3-260-03
- UFM 3-260-03, O&M Manual: Standard Practice for Airfield Pavement Evaluation US Department of Defense, Unified Facilities Manual
- faa-ac-150-5380-7b
- AC 150/5380-7B, Airport Pavement Management Program (PMP) Federal Aviation Administration
- paver-tri-service
- About PAVER US Army Corps of Engineers, Tri-Service Transportation
- flc-paver
- PAVER, Field Inspector, and Image Inspector: expanded user base Federal Laboratory Consortium for Technology Transfer