Inspekcja nawierzchni lotniska wojskowego za pomocą drona
Usługa inspekcji nawierzchni dronem dla lotnisk wojskowych, w fazie rozwoju: co robi platforma, co dodaje prototyp wykrywania pęknięć zgodny z D5340, a co pozostaje w inspekcji pieszej.
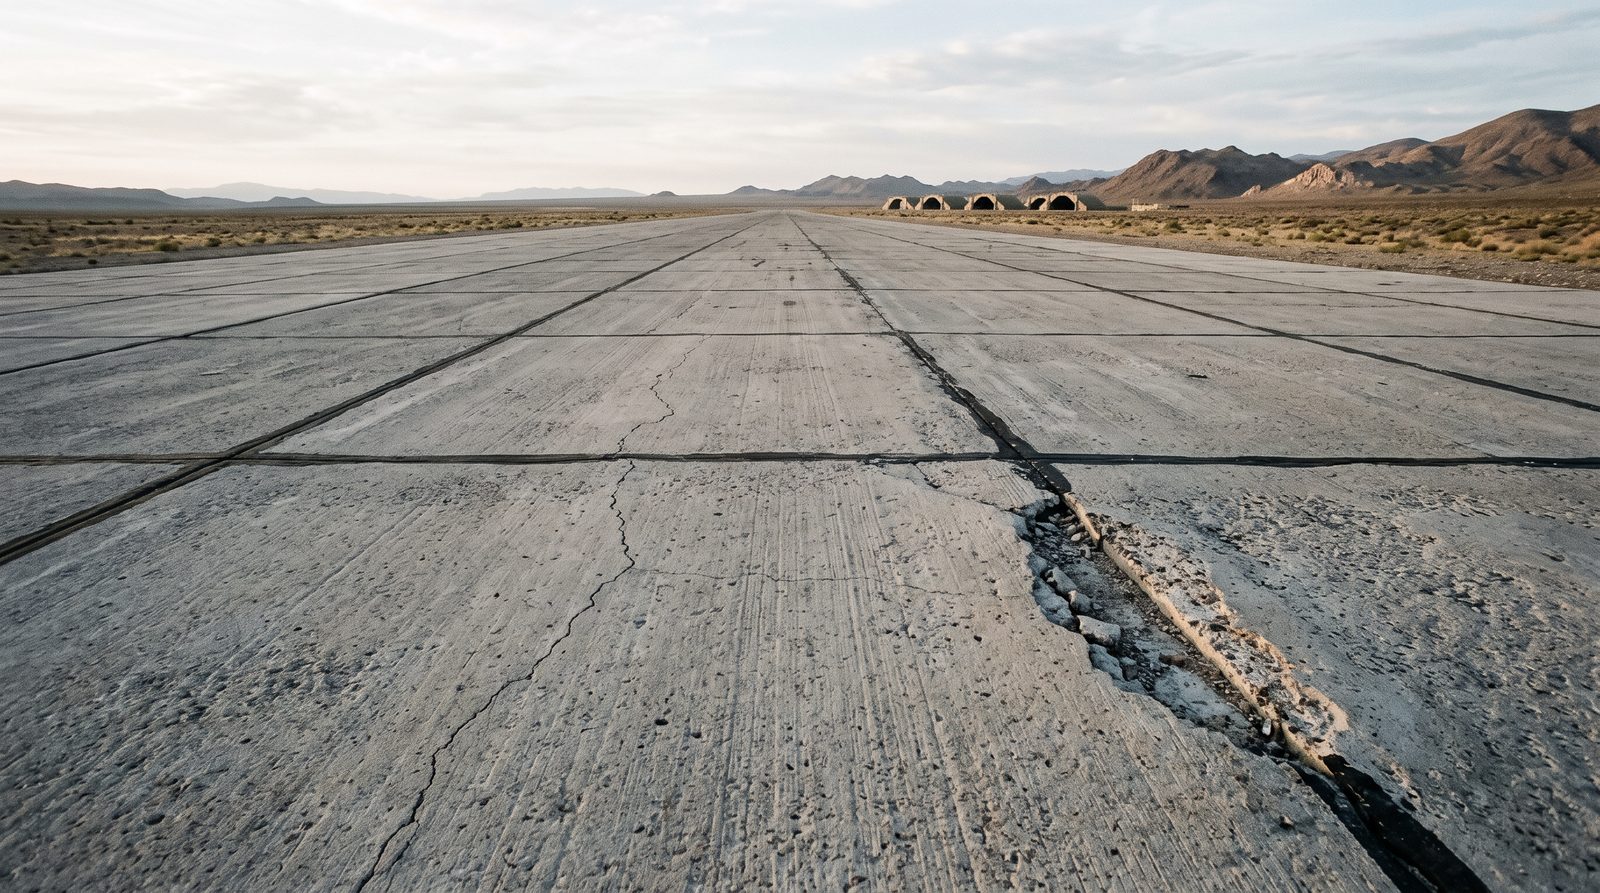
- 01 Usługa jest w aktywnej fazie rozwoju i nie jest jeszcze oferowana. Platforma już planuje loty, rejestruje każdą uzgodnioną utwardzoną powierzchnię pomiędzy ruchami i przechowuje obrazy.
- 02 Działający prototyp, bliski pierwszego MVP, wykrywa pęknięcia i koduje je jako uszkodzenia D5340 41, 43 i 48 na asfalcie oraz 63 na betonie. Trawa, łaty i zanieczyszczenia są również rozpoznawane, w fazie rozwoju i z niedoborem danych treningowych.
- 03 Prototyp zapisuje inwentaryzację odcinków i jednostek próbnych jako GeoJSON, z raportem JSON lub Markdown powiązanym z tymi samymi identyfikatorami. Nie generuje wskaźnika stanu.
- 04 Jeśli wymaganie określa inspekcję D5340, piesza inspekcja pozostaje dokumentem referencyjnym.
- 05 Rejestracja może działać na wdrożeniu offline, a przetwarzanie pęknięć odbywa się na oddzielnej maszynie GPU, a nie na laptopie polowym.
Na tej stronie · 12 sekcje
Kto się z tym spotyka
Wskaźnik stanu nawierzchni jest metodą wojskową, zanim stał się cywilną. Został opracowany przez US Army Corps of Engineers przy finansowaniu US Air Force, a FAA i Naval Facilities Engineering Command przyjęły go później. Wojskowe lotnisko ma więc już słownictwo: odcinki, jednostki próbne, piesza inspekcja ASTM D5340 i system zarządzania nawierzchnią , zazwyczaj PAVER, który przekształca inspekcję w plan prac. Często brakuje mu jednak spojrzenia na całą powierzchnię pomiędzy dwiema pieszymi inspekcjami.
Przejawia się to w trzech pytaniach.
- Które z typów uszkodzeń D5340 może faktycznie zarejestrować zautomatyzowana inspekcja, a które nadal wymagają inspektora na nogach?
- Czy dwie inspekcje w odstępie roku można porównać odcinek po odcinku, tak aby zmiana wartości była zmianą w nawierzchni, a nie w metodzie?
- Czy inspekcja może działać w jednostce, która przechowuje dane operacyjne wewnątrz obwodu, lub na odległym lotnisku bez sieci i z ograniczonym czasem na nawierzchni?
Ocena stanu nawierzchni to usługa stojąca za tą stroną. Nie jest jeszcze oferowana i jest w aktywnej fazie rozwoju, a jej przetwarzanie nawierzchni to działający prototyp bliski pierwszego MVP. Kontrola nawierzchni drogi startowej obejmuje lżejsze, cykliczne spojrzenie. Ta strona określa, co platforma już robi, co dodaje prototyp, a czego jeszcze nie robi.
Gdzie to ma zastosowanie, a gdzie nie
Ma to zastosowanie do utwardzonych dróg startowych, kołowania i płyt postojowych, które są oceniane metodą D5340, zarówno na asfalcie, jak i betonie spoinowanym, niezależnie od tego, czy lotnisko jest cywilne. Ma to największe zastosowanie tam, gdzie piesza inspekcja jest próbkowana i rzadka, gdzie nawierzchnia się starzeje, a zespół ewaluacyjny chce przetestować prototyp na własnych odcinkach.
Nie zastępuje to pieszej inspekcji, jeśli wymaganie ją określa. Nie ocenia nośności strukturalnej, która wymaga badań ugięcia lub rdzeniowania, i nie mierzy tarcia ani chropowatości, które D5340 wyklucza w swoim zakresie. I nie widzi przez wodę, śnieg ani zanieczyszczenia w danym dniu.
Co platforma już robi, a co jest w fazie rozwoju
- Cała powierzchnia
- Każda uzgodniona powierzchnia obrazowana w nakładających się przelotach, a nie próbka jednostek.
- Pomiędzy ruchami
- Lot inspekcyjny zaplanowany i wykonany w oknach otwieranych przez kontrolę ruchu lotniczego.
- Obrazy przechowywane
- Klatki są zachowane z pozycjami RTK do około ±1 cm, więc odcinek można ponownie zbadać bez ponownego lotu.
- Rejestracja offline
- Wdrożenie polowe w lokalnej sieci z offline'owymi kafelkami mapy planuje i rejestruje bez połączenia.
- Prototyp
- Wykrywanie pęknięć kodowanych jako D5340 41, 43 i 48 na asfalcie oraz 63 na betonie, w fazie rozwoju, blisko pierwszego MVP.
- Również rozpoznawane
- Trawa, łaty i zanieczyszczenia, w fazie rozwoju i z niedoborem danych treningowych.
- Wynik prototypu
- Inwentaryzacja odcinków i jednostek próbnych jako GeoJSON, z raportem JSON lub Markdown powiązanym z tymi samymi identyfikatorami.
- Jeszcze nie zbudowane
- Brak wskaźnika stanu, brak innych typów uszkodzeń, brak porównania między inspekcjami, brak importu do PAVER.
Co platforma już robi
Loty inspekcyjne i rejestracja pomiędzy ruchami
Usługa jest w aktywnej fazie rozwoju i nie jest jeszcze oferowana. Platforma już planuje loty i rejestruje obrazy. Inspekcja jest planowana na podstawie powierzchni objętych zakresem i wykonywana w nakładających się przelotach w oknach, które kontrola ruchu lotniczego otwiera między ruchami statków powietrznych. Każda uzgodniona droga startowa, kołowania i płyta postojowa jest obrazowana, a nie próbka jednostek. Rejestracja zajmuje około godziny lotu na kilometr drogi startowej o szerokości 45 m, plus zmiany baterii, a drogi kołowania i płyty postojowe dodają czasu proporcjonalnie do swojej powierzchni.
Obrazy są przechowywane z pozycjami RTK do około ±1 cm. Jeśli inżynier kwestionuje odcinek, jest on ponownie analizowany na podstawie tych klatek, a nie ponownie oblatywany, a te same klatki mogą być przetwarzane ponownie, gdy model wykrywania się poprawi.
Rejestracja w zamkniętej sieci
Dla instalacji, których zasady nakazują przechowywanie danych operacyjnych wewnątrz obwodu, oraz dla odległych lub tymczasowych lotnisk bez użytecznego połączenia na nawierzchni, dostępne jest wdrożenie offline. Laptop polowy udostępnia aplikację w lokalnej sieci na lotnisku z offline’owymi kafelkami mapy, więc inspekcja jest planowana i wykonywana, a obrazy pozostają na miejscu bez przesyłania. Przepływ pracy offline jest opisany w całości gdzie indziej.
Laptop polowy nie uruchamia przetwarzania nawierzchni. Odbywa się ono na oddzielnej maszynie GPU, jak opisano poniżej, więc miejsce i czas przetwarzania obrazów są uzgadniane dla każdej instalacji.
Pogoda i stan powierzchni
Wyniki są najlepsze w spokojny, słoneczny dzień. Silny wiatr rozmazuje obrazy, a słabe światło wymusza wysokie ISO, więc trudniejsze warunki są wykonywane z dostosowaną, wolniejszą konfiguracją skanowania powierzchni, a nie wykluczane. Stojąca woda, pokrywa śnieżna i silne zanieczyszczenie zasłaniają powierzchnię, a przelot nad nimi jest powtarzany, gdy powierzchnia jest czysta, a nie oceniany przez zanieczyszczenie. Ta strona nie podaje żadnej temperatury, wiatru ani stopnia ochrony.
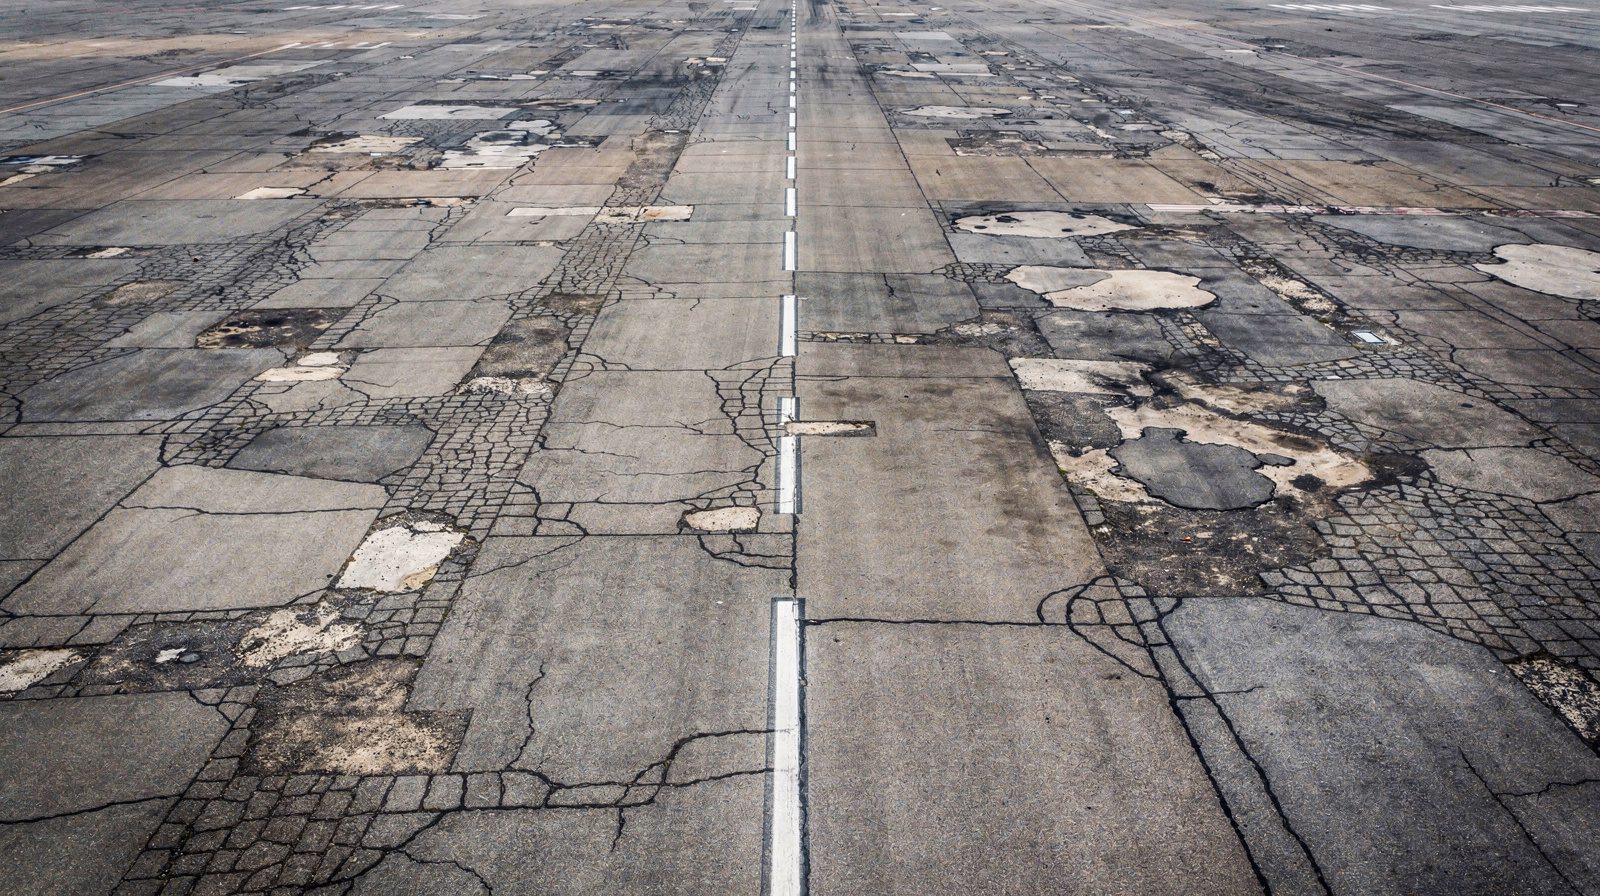
Powierzchnia w rozdzielczości inspekcji. Pęknięcie odczytuje się jako linię cienia, a wyługowanie jako utratę tekstury, dlatego słońce na nawierzchni pomaga, gdy okna ruchu na to pozwalają.
Prototyp: wykrywanie pęknięć kodowanych do D5340
Przetwarzanie nawierzchni to działający prototyp w fazie rozwoju, bliski pierwszego MVP. Działa na ortomozace zbudowanej z obrazów inspekcyjnych. Model wykrywania oznacza każde pęknięcie, a zestaw reguł przekształca wykryte pęknięcia na kody uszkodzeń ASTM D5340.
- 41, pęknięcia siatkowe , na asfalcie.
- 43, pęknięcia blokowe, na asfalcie.
- 48, pęknięcia podłużne i poprzeczne, na asfalcie.
- 63, pęknięcia liniowe, na betonie.
System rozpoznaje również trawę, łaty i zanieczyszczenia. Wszystkie trzy są w fazie rozwoju i z niedoborem danych treningowych, a żaden nie jest kodowany jako uszkodzenie D5340.
Wynik to inwentaryzacja odcinków i jednostek próbnych jako GeoJSON, z raportem JSON lub Markdown powiązanym z identyfikatorem odcinka i jednostki próbnej. Przetwarzanie odbywa się na oddzielnej maszynie GPU, a nie na laptopie polowym. Ponieważ obrazy są przechowywane, wcześniejszą inspekcję można ponownie uruchomić na nowszym modelu, co jest dziś krokiem ręcznym. Jeśli zespół ewaluacyjny ma dzień na lotnisku, inwentaryzację można odczytać przed pieszym obchodem, aby zobaczyć, gdzie skoncentrowane są pęknięcia, podczas gdy jednostki piesze są nadal wybierane zgodnie z zasadami próbkowania.
Czego jeszcze nie robi
- Kodowanie D5340 czegokolwiek poza tymi czterema. Łaty są rozpoznawane, ale nie kodowane, a system nie klasyfikuje wyługowania , wietrzenia, erozji strumienia odrzutowego, plam oleju, uszkodzenia uszczelnienia spoiny, złuszczenia spoiny , złuszczenia narożników i łuszczenia się.
- Głębokość kolein lub obniżeń. Oba są geometrią i nie buduje się modelu powierzchni.
- Żaden wskaźnik stanu, PCI ani inny.
- Porównanie między inspekcjami.
- Import do PAVER.
Jeśli wymagana jest piesza inspekcja D5340, pozostaje ona dokumentem referencyjnym. Kryteria ciężkości wymagające dotyku, takie jak to, czy uszczelniacz jest nadal związany z powierzchnią spoiny, wszystko poniżej powierzchni oraz decyzje, które standard pozostawia ocenie przeszkolonego inspektora, należą do niej. Luźny materiał to kwestia zanieczyszczenia ciałami obcymi , a nie wady nawierzchni, ponieważ ma innego właściciela i inny zegar.
Utrzymanie porównywalności późniejszej inspekcji
Rekord stanu jest przydatny raz. Zmiana w nim jest tym, na czym opiera się plan prac, a zmiana ma znaczenie tylko wtedy, gdy nic innego się nie poruszyło. TarmacView nie porównuje jeszcze inspekcji, ale trzy rzeczy można utrzymać na stałe od pierwszej.
- Granice odcinków. Są one uzgadniane podczas określania zakresu, najlepiej jako istniejące odcinki instalacji, i utrzymywane. Przesunięcie granicy między inspekcjami psuje rekord dla każdego odcinka, którego dotyka, więc przesunięcie to decyzja z kosztem, a nie edycja.
- Identyfikatory. Prototyp wiąże swoją inwentaryzację z identyfikatorami odcinków i jednostek próbnych, więc utrzymanie identyfikatorów sprawia, że dwie inwentaryzacje są czytelne względem siebie. Podręcznik oceny DoD i PAVER używają struktury sieci, odgałęzienia i odcinka, której prototyp jeszcze nie importuje.
- Zachowane obrazy. Klatki stojące za każdą inwentaryzacją są przechowywane. Gdy model wykrywania zostanie zaktualizowany, wcześniejszą inspekcję można ponownie uruchomić na jej obrazach, aby dwie inspekcje były odczytywane na jednym modelu.
Piesza inspekcja, która próbkuje jednostki, może dryfować między cyklami w zakresie tego, które jednostki są chodzone i kto je ocenia. Podręcznik DoD wyraźnie stwierdza, że najważniejszym zadaniem inspektora jest prawidłowe zidentyfikowanie typu i ciężkości uszkodzenia. Obrazowanie całej powierzchni usuwa dryf próbkowania z rejestracji, a ocena inspektora pozostaje w inspekcji pieszej, gdzie jest jej miejsce.
Jak przebiega inspekcja
Pierwsza inspekcja ustawia mapę odcinków, którą każda późniejsza ponownie wykorzystuje, więc pierwszy krok jest najważniejszy.
Od mapy odcinków do inwentaryzacji prototypu
- 01
Uzgodnij i zamroź mapę odcinków
Zacznij od istniejącej mapy sieci, odgałęzienia i odcinka instalacji, jeśli taka istnieje. Uzgodnij powierzchnie objęte zakresem i ustal granice oraz identyfikatory przed jakąkolwiek rejestracją.
DlaczegoKażdy późniejszy odczyt jest odczytem odcinków, więc odcinki nie mogą się zmieniać.
Gotowe, gdyZatwierdzona mapa odcinków, której ta inspekcja, każda powtórka i następna piesza inspekcja będą używać.
Jeśli nieJeśli nie ma mapy, podziel według historii budowy i użytkowania.
- 02
Uzgodnij wdrożenie i zasady dotyczące danych
Uzgodnij, czy rejestracja działa na wdrożeniu offline, gdzie odbywa się przetwarzanie GPU i kto przegląda wyniki.
DlaczegoTo, dokąd dane mogą trafić, decyduje o tym, gdzie działa rejestracja i gdzie przetwarzane są obrazy.
Gotowe, gdyNotatka zakresu określająca wdrożenie, lokalizację przetwarzania i recenzenta.
Jeśli nieJeśli zasady są niejasne, rejestruj offline. Obrazy pozostają na lotnisku do czasu uzgodnienia przetwarzania.
- 03
Wykonaj lot nad powierzchniami między ruchami
Wykonaj lot na pełnej szerokości każdej powierzchni w nakładających się przelotach w zaplanowanej rozdzielczości, w oknach otwieranych przez kontrolę ruchu lotniczego, w spokojny, słoneczny dzień, jeśli okna na to pozwalają.
DlaczegoMisja jest generowana z geometrii powierzchni i kamery, więc następna inspekcja odtworzy tę.
Gotowe, gdyKażda powierzchnia jest pokryta, z pozycją na każdej klatce.
Jeśli nieWoda, śnieg lub zanieczyszczenie na odcinku oznacza, że ten przelot jest powtarzany, gdy powierzchnia jest czysta, a nie oceniany przez zanieczyszczenie.
- 04
Wykryj i zakoduj pęknięcia
Zbuduj ortomozękę, uruchom wykrywanie pęknięć na maszynie GPU i zastosuj reguły D5340 dla 41, 43 i 48 na asfalcie oraz 63 na betonie wewnątrz każdego odcinka i jednostki próbnej.
DlaczegoInwentaryzacja jest wynikiem prototypu i musi być możliwa do prześledzenia do klatek, które za nią stoją.
Gotowe, gdyInwentaryzacja GeoJSON i raport JSON lub Markdown powiązany z identyfikatorem odcinka i jednostki próbnej.
Jeśli nieSporne pęknięcie jest sprawdzane na podstawie zachowanych klatek, a nie ponownie oblatywane.
- 05
Zgłoś zagrożenia w dniu inspekcji
Wszystko, co załoga widzi na nawierzchni i co wygląda na bezpośrednie zagrożenie operacyjne, jest zgłaszane zarządowi lotniska w dniu rejestracji.
DlaczegoRekord stanu działa w zegarze planowania. Zagrożenie nie.
Gotowe, gdyZagrożenie jest w rękach lotniska, zanim powstanie jakakolwiek inwentaryzacja.
Jeśli nieJeśli nie ma sieci, powiadomienie jest przekazywane osobiście na lotnisku.
- 06
Powtórz na tych samych odcinkach
Wykonaj tę samą misję na tej samej mapie odcinków. Porównanie między inspekcjami nie jest jeszcze zbudowane, więc dwie inwentaryzacje są odczytywane obok siebie ręcznie.
DlaczegoPóźniejsze porównanie jest możliwe tylko wtedy, gdy druga inspekcja jest wykonana i powiązana w ten sam sposób co pierwsza.
Gotowe, gdyDwie inwentaryzacje powiązane z tymi samymi identyfikatorami odcinków i jednostek próbnych, odczytane na jednym modelu.
Jeśli nieSporny wynik jest ponownie analizowany na podstawie zachowanych obrazów z obu inspekcji, a nie ponownie oblatywany.
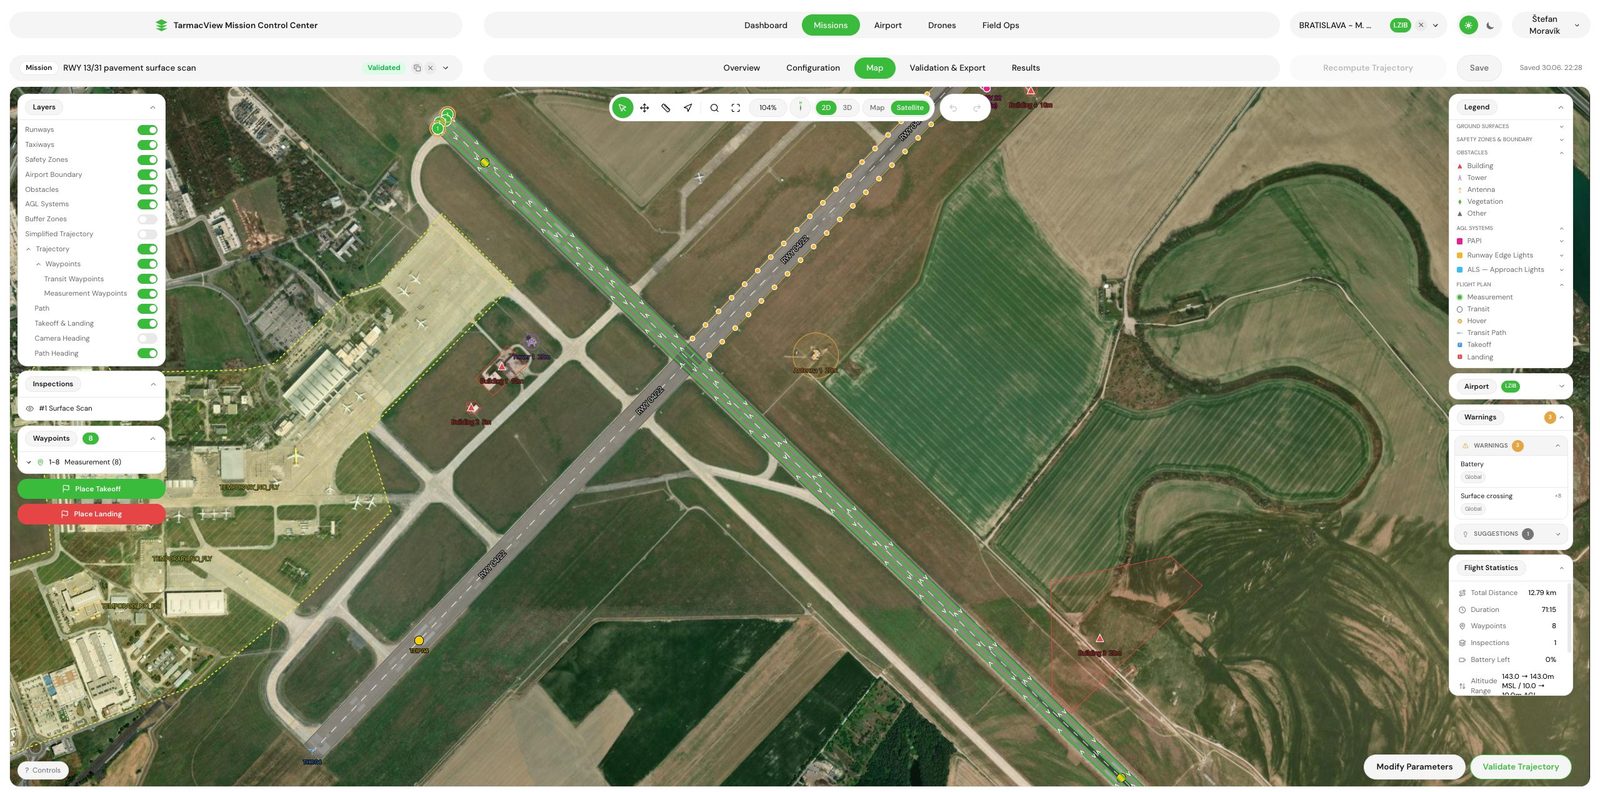
Ta sama misja podczas każdej wizyty, generowana z geometrii powierzchni, więc późniejsza inspekcja pokrywa ten sam obszar co pierwsza.
Piesza inspekcja D5340 a inspekcja dronem z prototypem
| Pytanie | Piesza inspekcja PCI D5340 | Inspekcja dronem i prototyp pęknięć |
|---|---|---|
| Zasięg | Jednostki próbne wybrane zgodnie z zasadami próbkowania, z wartością odcinka wywnioskowaną z nich | Każda uzgodniona powierzchnia obrazowana, a nie próbka jednostek |
| Typy uszkodzeń | Pełny katalog D5340, zidentyfikowany i oceniony przez przeszkolonego inspektora | Pęknięcia kodowane jako 41, 43 i 48 na asfalcie oraz 63 na betonie, z rozpoznawaniem trawy, łat i zanieczyszczeń, wszystko w fazie rozwoju |
| Powtarzalność | Zależy od chodzenia tych samych jednostek z tym samym katalogiem w każdym cyklu | Ta sama misja i ustalone odcinki, z zachowanymi obrazami. Porównanie między inspekcjami nie jest jeszcze zbudowane |
| Zależność od inspektora | Przeszkolony inspektor identyfikuje typ i ciężkość, co jest siłą metody i jej zmiennością | Jeden model wykrywania i jeden zestaw reguł dla całej powierzchni |
| Wymóg formalny | Wskaźnik, o który prosi wymóg określający D5340 lub procedurę inspekcji DoD | Nie generuje PCI ani wskaźnika stanu. Uzupełnia inspekcję pieszą |
| Czas na lotnisku | Skaluje się z liczbą chodzonych jednostek i tempem inspektora | Około godziny lotu na kilometr drogi startowej o szerokości 45 m, plus zmiany baterii, między ruchami |
Zarządzanie i dokumentacja
PCI to stwierdzenie dotyczące określonego obszaru, a dokumentacja za nim stojąca czyni je obronnym. Podręcznik oceny DoD wiąże każdy rekord nawierzchni z identyfikatorem sieci, odgałęzienia i odcinka oraz opisuje inspekcje pobieżne, rodzaj wykonywany, gdy czasu jest mało, jako ważne tylko do ograniczonego lub natychmiastowego użytku. Zachowane, pozycjonowane obrazy są datowanym zapisem powierzchni, a inwentaryzacja prototypu jest powiązana z identyfikatorami odcinków i jednostek próbnych. Żadne z nich nie zmienia tego, o jaką inspekcję prosi wymóg.
Dowody i uczciwe ograniczenia
Mocnym twierdzeniem jest zasięg i retencja. Cała uzgodniona powierzchnia jest obrazowana w zaplanowanych przelotach między ruchami, a obrazy są przechowywane. Są to właściwości sposobu prowadzenia inspekcji i każdą z nich można sprawdzić w pilotażu.
Słabszym twierdzeniem jest prototyp. Koduje on pęknięcia według reguł na cztery typy D5340, a to, jak dobrze zgadza się z inspektorem na danej nawierzchni, jest tym, co powinna zmierzyć ocena, poprzez przejście kilku odcinków w tym samym sezonie co inspekcja dronem. Objaśnienie PCI wyjaśnia, jak buduje się PCI i dlaczego wynik z obrazów nie jest nim.
Następnie ograniczenia, które się nie zmieniają. Nic poniżej powierzchni, brak nośności strukturalnej, brak tarcia lub chropowatości i nic, co woda, śnieg lub zanieczyszczenie ukrywa w danym dniu.
Zastrzeżenia warte podniesienia przed pilotażem
„Prowadzimy już inspekcje PCI zgodnie z procedurą DoD.” Prowadźcie je nadal. Inspekcja dronem ich nie zastępuje. Rejestruje całą powierzchnię między nimi, a prototyp pokazuje, gdzie są pęknięcia.
„Kamera nie może ocenić ciężkości tak, jak nasi inspektorzy.” Prototyp koduje tylko pęknięcia, a każdy inny typ uszkodzenia pozostaje u waszych inspektorów. Tam, gdzie ciężkość zależy od dotyku lub oceny, piesza inspekcja ją zachowuje.
„Nasze dane nie mogą opuścić instalacji.” Wtedy rejestracja działa na wdrożeniu offline i nic nie jest przesyłane. Przetwarzanie pęknięć odbywa się na oddzielnej maszynie GPU, więc miejsce jego działania jest uzgadniane dla każdej instalacji.
„Potrzebujemy wskaźnika stanu.” Prototyp go nie generuje. Generuje zakodowaną inwentaryzację pęknięć na odcinek i jednostkę próbną, którą inspektor może sprawdzić w porównaniu z inspekcją pieszą.
Powiązane zadania
Jeśli pytanie dotyczy samej usługi, strona oceny stanu nawierzchni opisuje ją w trakcie rozwoju. Jeśli chodzi o lżejsze, cykliczne spojrzenie, kontrola nawierzchni drogi startowej je obejmuje. Jeśli chodzi o zanieczyszczenia, które powierzchnia wytwarza, FOD pochodzący z samej nawierzchni ujmuje ten kąt. A jeśli chodzi o wdrożenie na miejscu, strona technologii je opisuje. Aby porozmawiać o rozwoju lub pilotażu na własnych odcinkach, skontaktuj się z TarmacView .
Często zadawane pytania
- Czy inspekcja dronem zastępuje inspekcję PCI D5340?
- Nie. D5340 jest metodą wizualną, ale zakłada przeszkolonego inspektora stosującego katalog uszkodzeń do jednostek próbnych wybranych zgodnie z jego zasadami próbkowania, a generowany przez nią wskaźnik jest tym, którego wymaga program zarządzania nawierzchnią lub wymóg finansowania. Inspekcja dronem, w aktywnej fazie rozwoju, rejestruje całą powierzchnię i przechowuje obrazy. Prototyp dodaje wykrywanie pęknięć zakodowanych do czterech typów uszkodzeń D5340 i nie generuje żadnego wskaźnika. Jeśli wymaganie określa metodę standardową, piesza inspekcja jest tą, która je spełnia.
- Które typy uszkodzeń D5340 może zarejestrować obrazowanie?
- Duża część katalogu D5340 jest widoczna z góry, ale prototyp koduje tylko pęknięcia. Są to: 41 – siatka, 43 – blokowe oraz 48 – podłużne i poprzeczne na asfalcie, oraz 63 – liniowe na betonie. Łaty, trawa i zanieczyszczenia są również rozpoznawane, wszystko w fazie rozwoju i z niedoborem danych treningowych, ale nie są kodowane jako uszkodzenia D5340. Wyługowanie, wietrzenie, uszkodzenie uszczelnienia spoiny, złuszczenie, łuszczenie się i inne typy nie są klasyfikowane. Koleiny i obniżenia to geometria, a ich głębokość nie jest mierzona. Wszystko, co wymaga dotyku lub oceny inspektora, pozostaje w inspekcji pieszej.
- W jaki sposób powtarzana inspekcja jest porównywalna z poprzednią?
- Porównanie między inspekcjami nie jest jeszcze zbudowane. To, co przenosi się dziś, to obrazy, które są przechowywane, więc sporny wynik jest ponownie analizowany na podstawie klatek, które go wygenerowały, a nie przez ponowny lot. Prototyp wiąże swoją inwentaryzację z identyfikatorami odcinków i jednostek próbnych, więc odcinki uzgodnione podczas określania zakresu i utrzymywane na stałe pozwalają na odczytywanie dwóch inwentaryzacji obok siebie. Ponowne uruchomienie wcześniejszej inspekcji na nowszym modelu wykrywania jest możliwe z zachowanych obrazów i jest to dziś krok ręczny.
- Czy inspekcja może działać bez żadnej sieci?
- Rejestracja może. Wdrożenie offline uruchamia aplikację w lokalnej sieci na lotnisku z offline'owymi kafelkami mapy, więc inspekcja jest planowana i wykonywana, a obrazy pozostają na miejscu bez przesyłania. Prototyp wykrywania pęknięć nie działa na laptopie polowym. Działa na oddzielnej maszynie GPU, więc miejsce i czas przetwarzania obrazów są uzgadniane dla każdej instalacji.
- Jakie warunki uniemożliwiają inspekcję?
- Wszystko, co zasłania powierzchnię. Stojąca woda, pokrywa śnieżna i silne zanieczyszczenie, takie jak piasek lub osady gumy, zakrywają uszkodzenia, które kamera musi zobaczyć, więc przelot jest powtarzany, gdy powierzchnia jest czysta, a nie oceniany przez zanieczyszczenie. Wyniki są najlepsze w spokojny, słoneczny dzień. Silny wiatr rozmazuje obrazy, a słabe światło wymusza wysokie ISO, więc trudniejsze warunki są wykonywane z dostosowaną, wolniejszą konfiguracją skanowania powierzchni. Ostatnim ograniczeniem jest dostęp, ponieważ rejestracja wymaga od kontroli ruchu lotniczego i zarządu lotniska otwarcia okien między ruchami.
- Czy inspekcja generuje PCI lub wskaźnik stanu?
- Nie. Prototyp generuje inwentaryzację zakodowanych pęknięć na odcinek i jednostkę próbną, a nie żaden wskaźnik stanu. PCI wymaga również każdego innego typu uszkodzenia, jego ciężkości i zakresu oraz wartości odliczeń standardu, a nic z tego nie jest zbudowane. Uczciwym sposobem oceny prototypu jest przejście kilku odcinków metodą standardową w tym samym sezonie co inspekcja dronem i porównanie inwentaryzacji pęknięć odcinek po odcinku.
- W jaki sposób wyniki trafiają do systemu zarządzania nawierzchnią, takiego jak PAVER?
- Jeszcze nie bezpośrednio. Prototyp zapisuje inwentaryzację odcinków i jednostek próbnych jako GeoJSON oraz raport JSON lub Markdown powiązany z identyfikatorem odcinka i jednostki próbnej. Import do PAVER nie jest zbudowany, więc przeniesienie wyników do niego jest dziś krokiem ręcznym. Podręcznik oceny DoD opisuje mapy odcinków przenoszone między GIS a PAVER jako pliki shapefile lub tabele powiązane identyfikatorami sieci, odgałęzienia i odcinka, a prototyp nie zapisuje tego formatu.
Bibliografia
- astm-d5340
- ASTM D5340-24, Standard Test Method for Airport Pavement Condition Index Surveys ASTM International
- ufm-3-260-03
- UFM 3-260-03, O&M Manual: Standard Practice for Airfield Pavement Evaluation US Department of Defense, Unified Facilities Manual
- faa-ac-150-5380-7b
- AC 150/5380-7B, Airport Pavement Management Program (PMP) Federal Aviation Administration
- paver-tri-service
- O PAVER US Army Corps of Engineers, Tri-Service Transportation
- flc-paver
- PAVER, Field Inspector i Image Inspector: rozszerzona baza użytkowników Federal Laboratory Consortium for Technology Transfer