Inspection des chaussées d’aérodromes militaires par drone
Un service d’inspection de chaussées par drone pour aérodromes militaires, en développement : ce que la plateforme fait, ce que le prototype de fissuration D5340 apporte et ce que conserve le relevé pédestre.
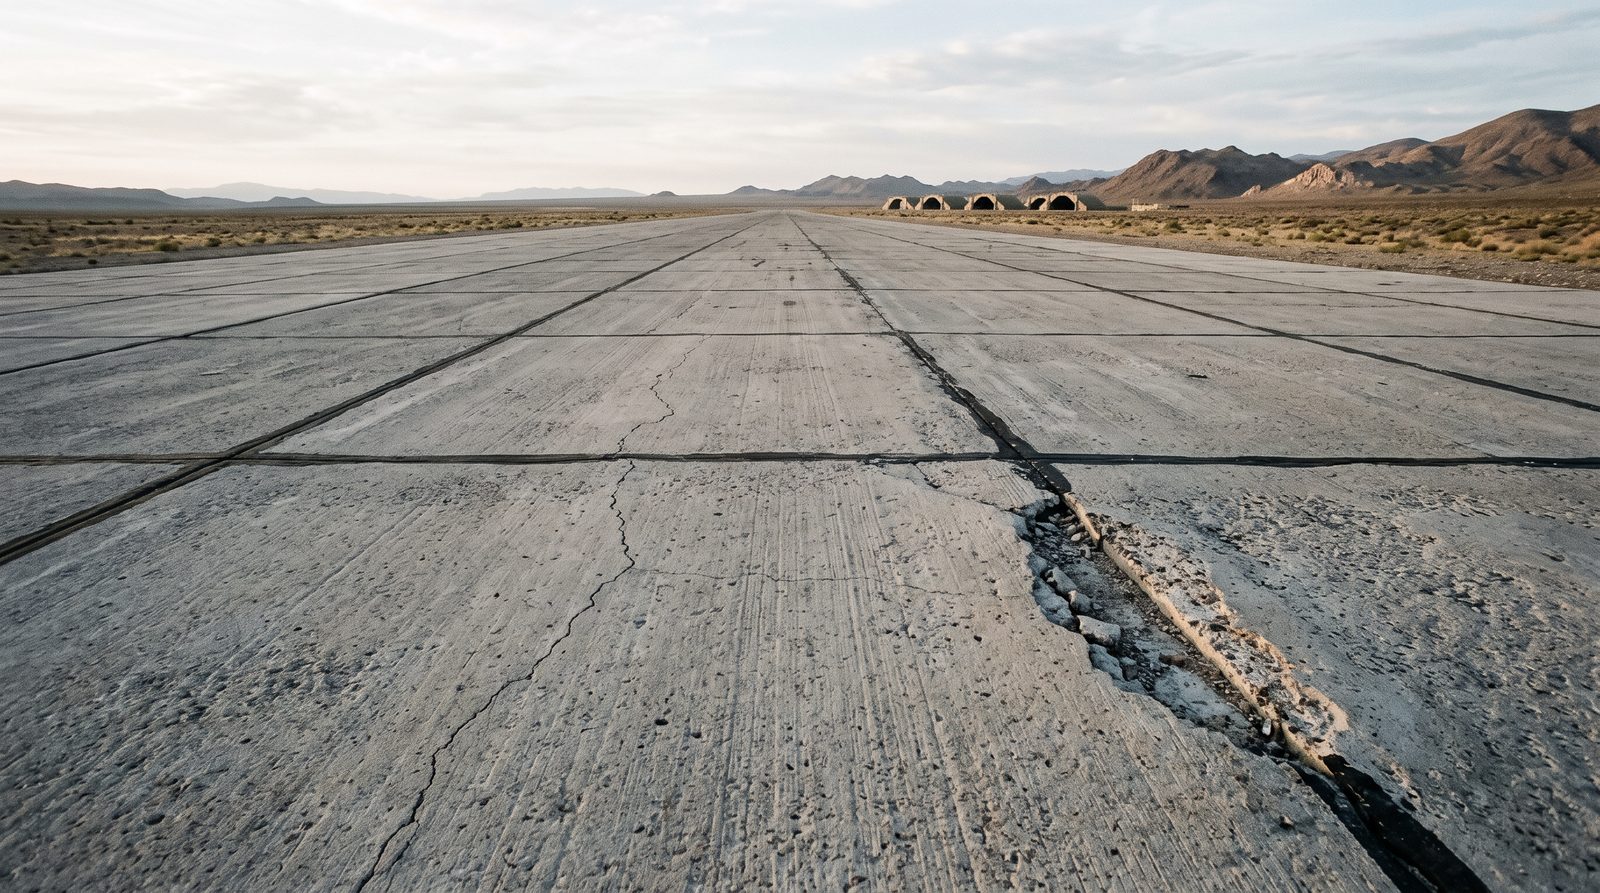
- 01 Le service est en développement actif et n’est pas encore proposé. La plateforme planifie déjà les vols, capture chaque surface revêtue convenue entre les mouvements et conserve l’imagerie.
- 02 Un prototype fonctionnel, proche d’un premier MVP, détecte les fissures et les code comme dégradations D5340 41, 43 et 48 sur enrobé et 63 sur béton. L’herbe, les réparations et les débris sont également reconnus, en développement et manquant de données d’entraînement.
- 03 Le prototype produit un inventaire des sections et unités d’échantillonnage au format GeoJSON, avec un rapport JSON ou Markdown indexé par les mêmes identifiants. Il ne produit aucun indice d’état.
- 04 Là où un cahier des charges mentionne le relevé D5340, le relevé pédestre reste l’enregistrement de référence.
- 05 La capture peut être réalisée sur un déploiement terrain hors ligne, et le traitement des fissures s’exécute sur une machine GPU séparée, pas sur le PC terrain.
Sur cette page · 12 sections
Qui est concerné
L’Indice d’État des Chaussées est une méthode militaire avant d’être civile. Elle a été développée par le Corps des Ingénieurs de l’Armée américaine avec le financement de l’US Air Force, et la FAA et le Naval Facilities Engineering Command l’ont adoptée par la suite. Un aérodrome militaire possède donc déjà le vocabulaire : sections, unités d’échantillonnage, un relevé pédestre selon ASTM D5340 et un système de gestion des chaussées , généralement PAVER, qui transforme le relevé en plan de travail. Ce qui manque souvent, c’est un aperçu de toute la surface entre deux relevés pédestres.
Cela se manifeste par trois questions.
- Parmi les types de dégradations D5340, lesquels un relevé automatisé peut-il réellement enregistrer, et lesquels nécessitent encore un évaluateur à pied ?
- Deux relevés espacés d’un an peuvent-ils être comparés section par section, de sorte qu’un changement dans le chiffre soit un changement dans la chaussée et non dans la méthode ?
- Le relevé peut-il être réalisé sur une installation qui conserve les données opérationnelles à l’intérieur du périmètre, ou sur un aérodrome isolé sans réseau et avec peu de temps sur la chaussée ?
L’évaluation de l’état des chaussées est le service derrière cette page. Il n’est pas encore proposé et est en développement actif, et son traitement des chaussées est un prototype fonctionnel proche d’un premier MVP. Le contrôle de chaussée de piste couvre l’examen récurrent plus léger. Cette page expose ce que la plateforme fait déjà, ce que le prototype ajoute et ce qu’il ne fait pas encore.
Où cela s’applique, et où cela ne s’applique pas
Cela s’applique aux pistes, voies de circulation et aires de trafic revêtues qui sont évaluées par la méthode D5340, en enrobé comme en béton jointé, que l’aérodrome soit civil ou non. Cela s’applique le plus là où le relevé pédestre est échantillonné et peu fréquent, où la chaussée vieillit, et où une équipe d’évaluation souhaite tester le prototype sur ses propres sections.
Cela ne remplace pas le relevé pédestre là où un cahier des charges le mentionne. Cela n’évalue pas la capacité structurelle, qui nécessite des essais de déflexion ou des carottages, et cela ne mesure pas le frottement ou la rugosité, que D5340 exclut de son propre champ. Et cela ne voit pas à travers l’eau, la neige ou la contamination le jour même.
Ce que la plateforme fait déjà, et ce qui est en développement
- Surface totale
- Chaque surface convenue imagée en passages se chevauchant, pas un échantillon d’unités.
- Entre les mouvements
- Vols de relevé planifiés et effectués dans les créneaux ouverts par le contrôle du trafic aérien.
- Imagerie conservée
- Les images sont conservées avec des positions RTK à environ ±1 cm, de sorte qu’une section peut être réexaminée sans survoler à nouveau.
- Capture hors ligne
- Un déploiement terrain sur un réseau local avec des tuiles cartographiques hors ligne planifie et capture sans connexion.
- Prototype
- Détection de fissures codée selon D5340 41, 43 et 48 sur enrobé et 63 sur béton, en développement, proche d’un premier MVP.
- Également reconnus
- Herbe, réparations et débris, en développement et manquant de données d’entraînement.
- Sortie du prototype
- Un inventaire des sections et unités d’échantillonnage au format GeoJSON, avec un rapport JSON ou Markdown indexé par les mêmes identifiants.
- Pas encore construit
- Aucun indice d’état, aucun autre type de dégradation, aucune comparaison entre relevés, aucun import dans PAVER.
Ce que la plateforme fait déjà
Vols de relevé et capture entre les mouvements
Le service est en développement actif et n’est pas encore proposé. La plateforme planifie déjà les vols et capture l’imagerie. Le relevé est planifié à partir des surfaces dans le périmètre et effectué en passages se chevauchant dans les créneaux que le contrôle du trafic aérien ouvre entre les mouvements d’aéronefs. Chaque piste, voie de circulation et aire de trafic convenue est imagée, pas un échantillon d’unités. La capture prend environ une heure de vol par kilomètre d’une piste de 45 m de large, plus les changements de batterie, les voies de circulation et les aires de trafic ajoutant du temps proportionnellement à leur superficie.
L’imagerie est conservée avec des positions RTK à environ ±1 cm. Si un ingénieur conteste une section, elle est réexaminée à partir de ces images plutôt que survolée à nouveau, et les mêmes images peuvent être retraitées lorsque le modèle de détection s’améliore.
Capture sur un réseau fermé
Pour les installations dont les règles imposent de conserver les données opérationnelles à l’intérieur du périmètre, et pour les aérodromes isolés ou temporaires sans connexion utilisable sur la chaussée, il existe un déploiement terrain hors ligne. Un PC terrain sert l’application sur un réseau local sur l’aérodrome avec des tuiles cartographiques hors ligne, de sorte que le relevé est planifié et effectué et que l’imagerie reste sur site sans rien télécharger. Le flux de travail hors ligne est décrit en détail ailleurs.
Le PC terrain n’exécute pas le traitement des chaussées. Celui-ci s’exécute sur une machine GPU séparée, comme décrit ci-dessous, de sorte que le lieu et le moment du traitement de l’imagerie sont convenus par installation.
Météo et état de surface
Les résultats sont optimaux par temps calme et ensoleillé. Un vent fort brouille les images et une faible luminosité force un ISO élevé, donc des conditions plus rudes sont survolées avec une configuration de balayage de surface ajustée et plus lente plutôt que d’être exclues. L’eau stagnante, la couverture neigeuse et une contamination importante cachent la surface, et un passage sur celles-ci est refait une fois la surface dégagée plutôt que noté à travers. Cette page n’indique aucune limite de température, de vent ou d’infiltration.
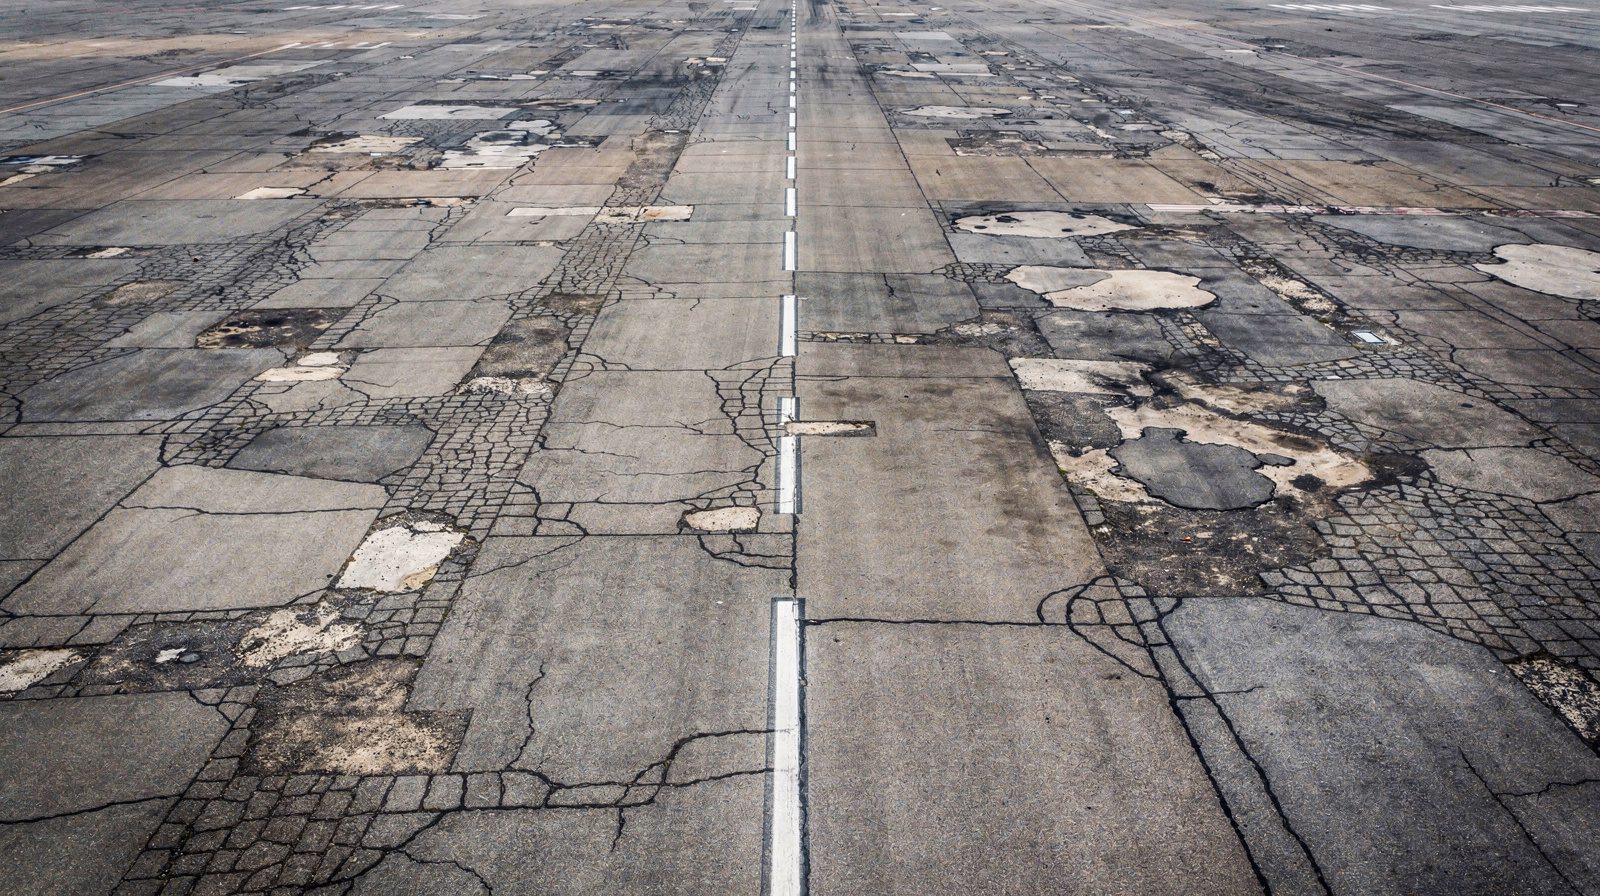
La surface à la résolution du relevé. La fissuration apparaît comme un trait d’ombre et le désenrobage comme une perte de texture, c’est pourquoi le soleil sur la chaussée est utile lorsque les créneaux de mouvement le permettent.
Le prototype : détection de fissures codée selon D5340
Le traitement des chaussées est un prototype fonctionnel en développement, proche d’un premier MVP. Il s’exécute sur l’orthomosaïque construite à partir de l’imagerie du relevé. Un modèle de détection marque chaque fissure, et un ensemble de règles transforme les fissures détectées en codes de dégradations ASTM D5340.
- 41, faïençage , sur enrobé.
- 43, fissuration en blocs, sur enrobé.
- 48, fissuration longitudinale et transversale, sur enrobé.
- 63, fissuration linéaire, sur béton.
Le système reconnaît également l’herbe, les réparations et les débris. Tous trois sont en développement et manquent de données d’entraînement, et aucun n’est codé comme une dégradation D5340.
La sortie est un inventaire des sections et unités d’échantillonnage au format GeoJSON, avec un rapport JSON ou Markdown indexé par identifiant de section et d’unité d’échantillonnage. Le traitement s’exécute sur une machine GPU séparée, pas sur le PC terrain. Comme l’imagerie est conservée, un relevé antérieur peut être relancé sur un modèle plus récent, ce qui est une étape manuelle aujourd’hui. Lorsqu’une équipe d’évaluation dispose d’une journée sur l’aérodrome, l’inventaire peut être lu avant la marche pour voir où la fissuration est concentrée, tandis que les unités parcourues à pied sont toujours choisies selon les règles d’échantillonnage.
Ce qu’il ne fait pas encore
- Codage D5340 au-delà de ces quatre types. Les réparations sont reconnues mais pas codées, et le système ne classifie pas le désenrobage , le vieillissement, l’érosion par souffle de réacteur, les déversements d’hydrocarbures, la détérioration du calfeutrement des joints, l’éclatement au joint , l’éclatement d’angle et l’écaillage.
- Profondeur d’ornière ou de dépression. Les deux sont des défauts géométriques, et aucun modèle de surface n’est construit.
- Un indice d’état d’aucune sorte, PCI ou autre.
- Comparaison entre relevés.
- Import dans PAVER.
Là où le relevé pédestre D5340 est exigé, il reste l’enregistrement de référence. Les critères de sévérité qui nécessitent le toucher, comme le fait de savoir si un calfeutrant est encore adhérent à la face du joint, tout ce qui est sous la surface, et les décisions que la norme laisse au jugement d’un évaluateur formé lui appartiennent tous. Les débris sont une question de corps étrangers plutôt qu’un défaut de chaussée, car ils ont un propriétaire et un calendrier différents.
Assurer la comparabilité d’un relevé ultérieur
Un enregistrement de l’état est utile une fois. Un changement dans cet enregistrement est ce qui alimente un plan de travaux, et un changement n’a de sens que si rien d’autre n’a bougé. TarmacView ne compare pas encore les relevés, mais trois éléments peuvent être maintenus fixes à partir du premier.
- Les limites de sections. Elles sont convenues lors du cadrage, idéalement comme les sections existantes de l’installation, et maintenues. Une limite déplacée entre deux relevés rompt l’enregistrement pour toutes les sections qu’elle touche, donc en déplacer une est une décision qui a un coût, pas une modification.
- Les identifiants. Le prototype associe son inventaire aux identifiants de section et d’unité d’échantillonnage, donc garder les identifiants permet de lire deux inventaires l’un par rapport à l’autre. Le manuel d’évaluation du DoD et PAVER utilisent une structure de réseau, de branche et de section, que le prototype n’importe pas encore.
- L’imagerie conservée. Les images derrière chaque inventaire sont conservées. Lorsque le modèle de détection est mis à jour, un relevé antérieur peut être relancé sur son imagerie afin que deux relevés soient lus sur un seul modèle.
Un relevé pédestre qui échantillonne des unités peut dériver entre les cycles quant aux unités parcourues et à qui les évalue. Le manuel du DoD précise que la tâche la plus importante de l’évaluateur est d’identifier le type et la sévérité corrects de la dégradation. L’imagerie de toute la surface supprime la dérive d’échantillonnage de la capture, et le jugement de l’évaluateur reste là où il doit être, dans le relevé pédestre.
Comment se déroule un relevé
Le premier relevé établit la carte des sections que tous les relevés ultérieurs réutiliseront, donc la première étape est la plus importante.
De la carte des sections à un inventaire prototype
- 01
Convenir et figer la carte des sections
Partir de la carte existante du réseau, des branches et des sections de l’installation lorsqu’elle existe. Convenir des surfaces dans le périmètre et fixer les limites et les identifiants avant toute capture.
PourquoiToute lecture ultérieure est une lecture de sections, donc les sections ne peuvent pas bouger.
Terminé quandUne carte des sections validée que ce relevé, toute répétition et le prochain relevé pédestre utiliseront tous.
Si nonLà où il n’existe pas de carte, diviser par historique de construction et usage.
- 02
Convenir du déploiement et des règles relatives aux données
Convenir si la capture s’effectue sur le déploiement terrain hors ligne, où s’exécute le traitement GPU, et qui examine la sortie.
PourquoiLa destination des données décide où la capture s’effectue et où l’imagerie est traitée.
Terminé quandUne note de cadrage mentionnant le déploiement, le lieu de traitement et l’examinateur.
Si nonSi les règles sont floues, capturer hors ligne. L’imagerie reste sur l’aérodrome jusqu’à ce que le traitement soit convenu.
- 03
Survoler les surfaces entre les mouvements
Survoler la largeur totale de chaque surface en passages se chevauchant à la résolution prévue, dans les créneaux ouverts par le contrôle du trafic aérien, par temps calme et ensoleillé lorsque les créneaux le permettent.
PourquoiLa mission est générée à partir de la géométrie de la surface et de la caméra, de sorte que le relevé suivant reproduise celui-ci.
Terminé quandChaque surface est couverte, avec une position sur chaque image.
Si nonL’eau, la neige ou la contamination sur une section signifie que ce passage est refait une fois la surface dégagée, pas noté à travers.
- 04
Détecter et coder les fissures
Construire l’orthomosaïque, exécuter la détection de fissures sur la machine GPU, et appliquer les règles D5340 pour 41, 43 et 48 sur enrobé et 63 sur béton à l’intérieur de chaque section et unité d’échantillonnage.
PourquoiL’inventaire est la sortie du prototype, et il doit pouvoir être relié aux images qui le sous-tendent.
Terminé quandUn inventaire GeoJSON et un rapport JSON ou Markdown indexé par identifiant de section et d’unité d’échantillonnage.
Si nonUne fissure contestée est vérifiée par rapport aux images conservées plutôt que survolée à nouveau.
- 05
Signaler les dangers le jour même
Tout ce que l’équipe voit sur la chaussée et qui ressemble à un danger opérationnel immédiat est signalé à la direction de l’aérodrome le jour de la capture.
PourquoiUn enregistrement de l’état suit un calendrier de planification. Un danger, non.
Terminé quandLe danger est entre les mains de l’aérodrome avant même qu’un inventaire n’existe.
Si nonLà où il n’y a pas de réseau, l’avis est remis en personne sur l’aérodrome.
- 06
Répéter sur les mêmes sections
Effectuer la même mission sur la même carte de sections. La comparaison entre relevés n’est pas encore construite, donc les deux inventaires sont lus côte à côte manuellement.
PourquoiUne comparaison ultérieure n’est possible que si le second relevé est effectué et indexé de la même manière que le premier.
Terminé quandDeux inventaires indexés sur les mêmes identifiants de section et d’unité d’échantillonnage, lus sur un seul modèle.
Si nonUn résultat contesté est réexaminé à partir de l’imagerie conservée des deux relevés plutôt que survolé à nouveau.
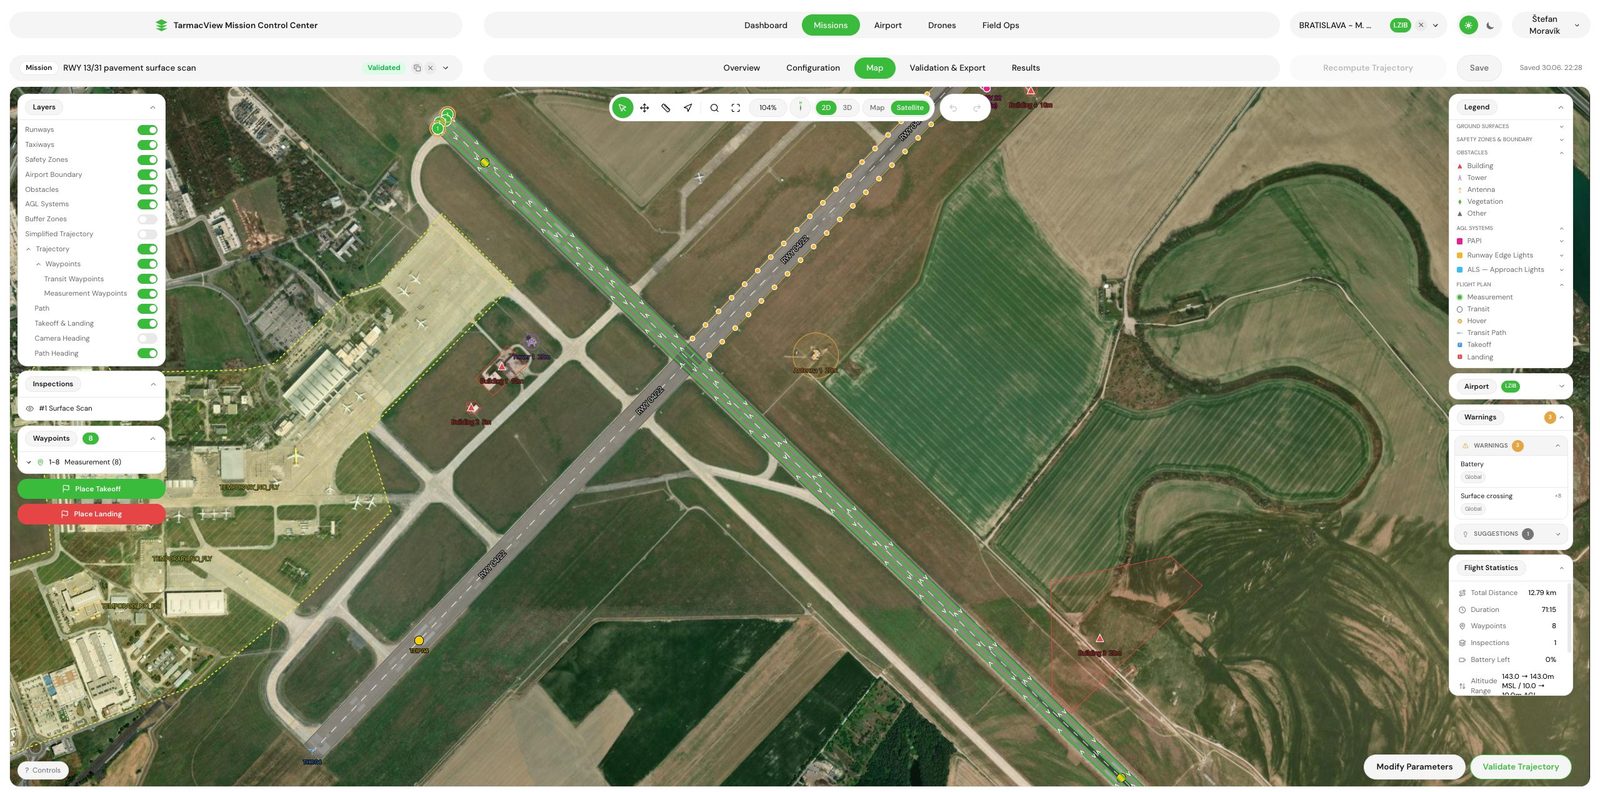
La même mission à chaque visite, générée à partir de la géométrie de la surface, de sorte qu’un relevé ultérieur couvre le même terrain que le premier.
Un relevé pédestre D5340 et le relevé par drone avec son prototype
| Question | Relevé PCI pédestre D5340 | Relevé par drone et prototype de fissuration |
|---|---|---|
| Couverture | Les unités d’échantillonnage choisies selon les règles d’échantillonnage, la valeur de section étant déduite d’elles | Chaque surface convenue imagée, pas un échantillon d’unités |
| Types de dégradations | L’intégralité du catalogue D5340, identifiée et évaluée par un inspecteur formé | Fissuration codée 41, 43 et 48 sur enrobé et 63 sur béton, avec herbe, réparations et débris reconnus, tous en développement |
| Répétabilité | Dépend du parcours des mêmes unités avec le même catalogue à chaque cycle | Même mission et sections fixes, avec l’imagerie conservée. La comparaison entre relevés n’est pas encore construite |
| Dépendance à l’évaluateur | Un évaluateur formé identifie le type et la sévérité, ce qui est la force de la méthode et sa variance | Un modèle de détection et un ensemble de règles pour toute la surface |
| Exigence formelle | L’indice qu’un cahier des charges mentionnant D5340 ou la procédure de relevé du DoD demande | Ne produit aucun PCI ni indice d’état. Il complète le relevé pédestre |
| Temps sur l’aérodrome | Évolue avec le nombre d’unités parcourues et le rythme de l’évaluateur | Environ une heure de vol par kilomètre d’une piste de 45 m de large, plus les changements de batterie, entre les mouvements |
Gouvernance et enregistrement
Un PCI est une déclaration sur une zone définie, et l’enregistrement qui la sous-tend est ce qui la rend défendable. Le manuel d’évaluation du DoD associe chaque enregistrement de chaussée à un identifiant de réseau, de branche et de section, et décrit les inspections sommaires, le type effectué quand le temps est court, comme valables uniquement pour un usage limité ou immédiat. L’imagerie conservée et positionnée est un enregistrement daté de la surface, et l’inventaire du prototype est associé aux identifiants de section et d’unité d’échantillonnage. Aucun des deux ne modifie le relevé qu’un cahier des charges demande.
Preuves et limites honnêtes
L’affirmation forte est la couverture et la conservation. Toute la surface convenue est imagée en passages planifiés entre les mouvements, et l’imagerie est conservée. Ce sont des propriétés de la façon dont le relevé est effectué, et chacune peut être vérifiée lors d’un pilote.
L’affirmation plus faible est le prototype. Il code les fissures par règle en quatre types D5340, et la mesure dans laquelle il concorde avec un évaluateur sur une chaussée donnée est ce qu’une évaluation devrait mesurer, en parcourant à pied quelques sections à la même saison qu’un relevé par drone. L’explication du PCI expose comment un PCI est construit et pourquoi un résultat issu de l’imagerie n’en est pas un.
Ensuite, les limites qui ne bougent pas. Rien sous la surface, aucune capacité structurelle, aucun frottement ni rugosité, et rien que l’eau, la neige ou la contamination ne cache le jour même.
Objections valables avant un pilote
« Nous effectuons déjà des relevés PCI selon la procédure du DoD. » Continuez à les faire. Le relevé par drone ne les remplace pas. Il capture toute la surface entre eux, et le prototype montre où se trouve la fissuration.
« Une caméra ne peut pas évaluer la sévérité comme le font nos évaluateurs. » Le prototype ne code que la fissuration, et tous les autres types de dégradations restent confiés à vos évaluateurs. Lorsque la sévérité dépend du toucher ou du jugement, le relevé pédestre la conserve.
« Nos données ne peuvent pas quitter l’installation. » Alors la capture s’effectue sur le déploiement terrain hors ligne et rien n’est téléchargé. Le traitement des fissures s’exécute sur une machine GPU séparée, donc son lieu d’exécution est convenu par installation.
« Nous avons besoin d’un indice d’état. » Le prototype n’en produit pas. Ce qu’il produit est un inventaire codé des fissures par section et unité d’échantillonnage, qu’un évaluateur peut vérifier par rapport au relevé pédestre.
Tâches connexes
Si la question est le service lui-même, la page évaluation de l’état des chaussées le décrit pendant son développement. S’il s’agit du contrôle récurrent plus léger, la page contrôle de chaussée de piste le couvre. S’il s’agit des débris que la surface perd, les corps étrangers provenant de la chaussée elle-même adopte cet angle. Et s’il s’agit du déploiement sur site, la page technologie le couvre. Pour discuter du développement ou d’un pilote sur vos propres sections, contactez TarmacView .
Foire aux questions
- Un relevé par drone remplace-t-il un relevé PCI D5340 ?
- Non. D5340 est une méthode visuelle, mais elle suppose un évaluateur formé appliquant le catalogue de dégradations aux unités d’échantillonnage choisies selon ses règles d’échantillonnage, et l’indice qu’elle produit est celui qu’un programme de gestion des chaussées ou une exigence de financement mentionne. Le relevé par drone, en développement actif, capture toute la surface et conserve l’imagerie. Le prototype ajoute une détection des fissures codées selon quatre types de dégradations D5340, et il ne produit aucun indice. Là où un cahier des charges mentionne la méthode normalisée, le relevé pédestre est ce qui la satisfait.
- Quels types de dégradations D5340 l’imagerie peut-elle enregistrer ?
- Une grande partie du catalogue D5340 est visible depuis le dessus, mais le prototype ne code que la fissuration. Il s’agit des dégradations 41 (faïençage), 43 (fissuration en blocs) et 48 (fissuration longitudinale et transversale) sur enrobé, et 63 (fissuration linéaire) sur béton. Les réparations, l’herbe et les débris sont également reconnus, tous en développement et manquant de données d’entraînement, mais ils ne sont pas codés comme des dégradations D5340. Le désenrobage, le vieillissement, la détérioration du calfeutrement des joints, l’éclatement, l’écaillage et les autres types ne sont pas classifiés. Les ornières et les dépressions sont des défauts géométriques, et leur profondeur n’est pas mesurée. Tout ce qui nécessite le toucher ou le jugement d’un évaluateur reste du ressort du relevé pédestre.
- Comment un relevé répété est-il rendu comparable au précédent ?
- La comparaison entre relevés n’est pas encore construite. Ce qui est conservé aujourd’hui, c’est l’imagerie, qui est retenue, de sorte qu’un résultat contesté soit réexaminé à partir des images qui l’ont produit plutôt que de survoler à nouveau. Le prototype associe son inventaire aux identifiants de section et d’unité d’échantillonnage, donc des sections convenues lors du cadrage et maintenues fixes permettent de lire deux inventaires côte à côte. Relancer un relevé antérieur sur un modèle de détection plus récent est possible à partir de l’imagerie conservée, et c’est une étape manuelle aujourd’hui.
- Le relevé peut-il être réalisé sans aucun réseau ?
- La capture le peut. Le déploiement terrain hors ligne exécute l’application sur un réseau local sur l’aérodrome avec des tuiles cartographiques hors ligne, de sorte que le relevé est planifié et effectué et que l’imagerie reste sur site sans rien télécharger. Le prototype de détection de fissures ne s’exécute pas sur le PC terrain. Il s’exécute sur une machine GPU séparée, de sorte que le lieu et le moment du traitement de l’imagerie sont convenus par installation.
- Quelles conditions interrompent un relevé ?
- Tout ce qui cache la surface. L’eau stagnante, la couverture neigeuse et une contamination importante comme le sable ou les dépôts de gomme masquent les dégradations qu’une caméra doit voir, donc le passage est refait une fois la surface dégagée plutôt que noté à travers. Les résultats sont optimaux par temps calme et ensoleillé. Un vent fort brouille les images et une faible luminosité force un ISO élevé, donc des conditions plus rudes sont survolées avec une configuration de balayage de surface ajustée et plus lente. L’accès est la dernière limite, car la capture nécessite que le contrôle du trafic aérien et la direction de l’aérodrome ouvrent des créneaux entre les mouvements.
- Le relevé produit-il un PCI ou un chiffre d’état ?
- Non. Le prototype produit un inventaire des fissures codées par section et unité d’échantillonnage, et aucun indice d’état d’aucune sorte. Un PCI nécessite également tous les autres types de dégradations, leur sévérité et leur étendue, ainsi que les valeurs de déduction de la norme, et rien de tout cela n’est construit. La façon honnête d’évaluer le prototype est de parcourir à pied quelques sections selon la méthode normalisée à la même saison qu’un relevé par drone et de comparer l’inventaire des fissures section par section.
- Comment le résultat parvient-il à un système de gestion des chaussées tel que PAVER ?
- Pas directement pour l’instant. Le prototype produit un inventaire des sections et unités d’échantillonnage au format GeoJSON et un rapport JSON ou Markdown indexé par identifiant de section et d’unité d’échantillonnage. L’import dans PAVER n’est pas construit, donc y transférer les résultats est une étape manuelle aujourd’hui. Le manuel d’évaluation du DoD décrit le transfert des cartes de sections entre SIG et PAVER sous forme de shapefiles ou de tables indexés par identifiants de réseau, de branche et de section, et le prototype n’écrit pas ce format.
Références
- astm-d5340
- ASTM D5340-24, Standard Test Method for Airport Pavement Condition Index Surveys ASTM International
- ufm-3-260-03
- UFM 3-260-03, O&M Manual: Standard Practice for Airfield Pavement Evaluation US Department of Defense, Unified Facilities Manual
- faa-ac-150-5380-7b
- AC 150/5380-7B, Airport Pavement Management Program (PMP) Federal Aviation Administration
- paver-tri-service
- About PAVER US Army Corps of Engineers, Tri-Service Transportation
- flc-paver
- PAVER, Field Inspector, and Image Inspector: expanded user base Federal Laboratory Consortium for Technology Transfer