Inspekce zpevněných ploch vojenských letišť pomocí dronu
Služba inspekce zpevněných ploch dronem pro vojenská letiště, ve vývoji: co platforma dělá, co přidává prototyp pro kódování trhlin podle D5340 a co zůstává u pochůzkového průzkumu.
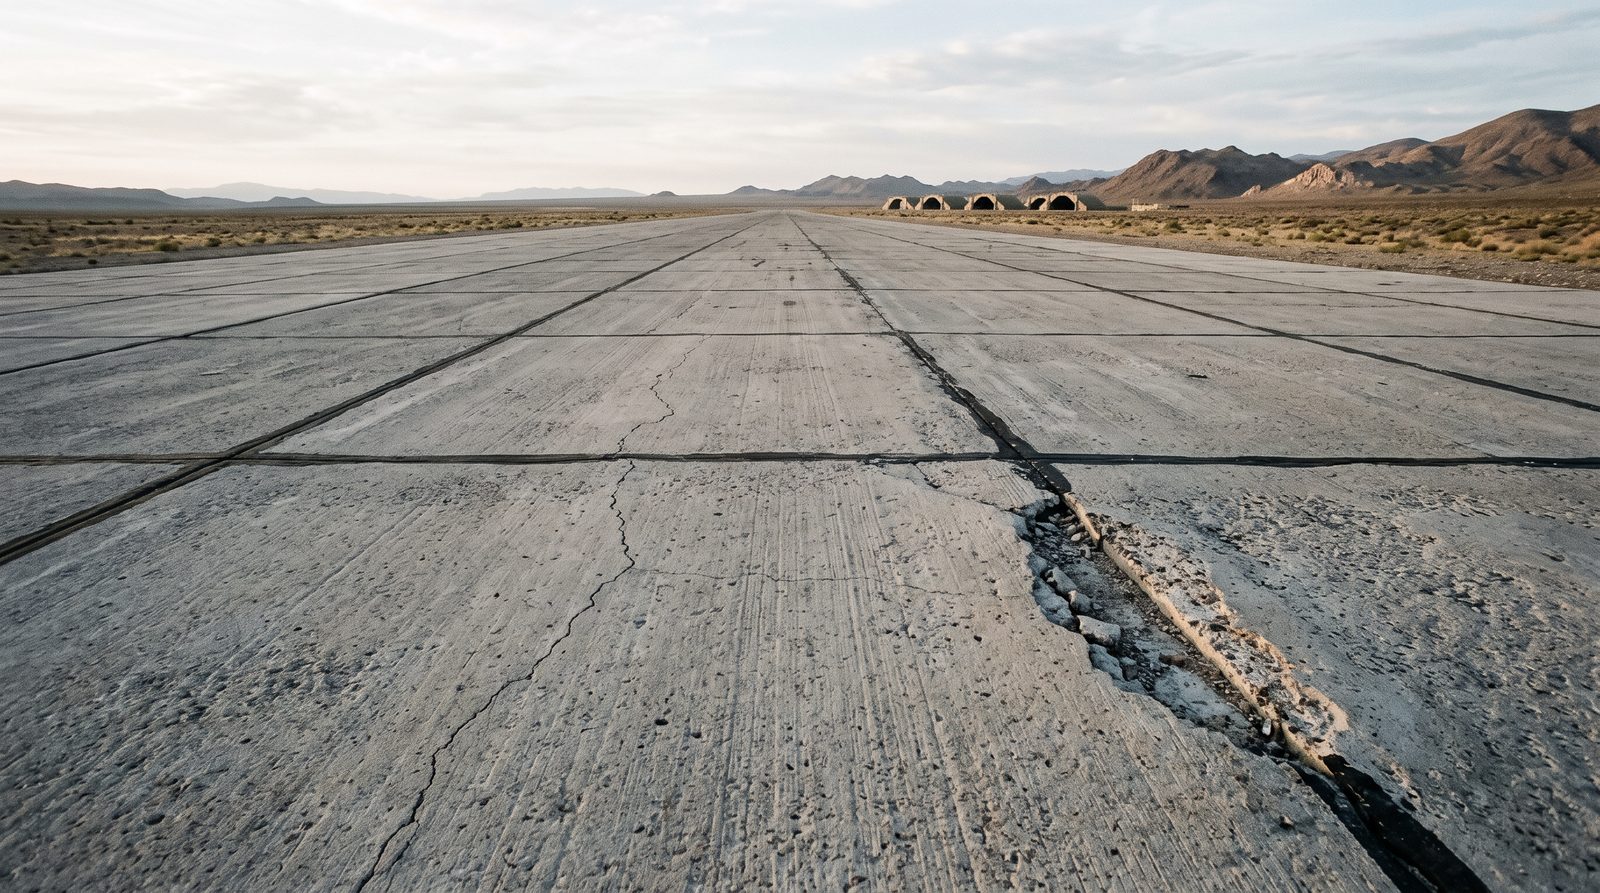
- 01 Služba je v aktivním vývoji a zatím není nabízena. Platforma již nyní plánuje lety, snímá každou dohodnutou zpevněnou plochu mezi pohyby a uchovává snímky.
- 02 Fungující prototyp, blízký prvnímu MVP, detekuje trhliny a kóduje je jako poruchy D5340 41, 43 a 48 na asfaltu a 63 na betonu. Tráva, záplaty a nečistoty jsou také rozpoznávány, ve vývoji a s nedostatkem trénovacích dat.
- 03 Prototyp zapisuje inventář úseků a výběrových jednotek jako GeoJSON, s JSON nebo Markdown reportem klíčovaným stejnými ID. Negeneruje žádný index stavu.
- 04 Kde požadavek jmenuje průzkum D5340, je pochůzkový průzkum stále záznamem.
- 05 Snímání může běžet na offline nasazení v terénu a zpracování trhlin běží na samostatném GPU stroji, nikoli na terénním notebooku.
Na této stránce · 12 sekce
Kdo se s tím setkává
Index stavu zpevněných ploch je vojenskou metodou dříve, než civilní. Byl vyvinut US Army Corps of Engineers s financováním US Air Force a FAA a Naval Facilities Engineering Command jej přijaly později. Vojenské letiště proto již má slovník: úseky, výběrové jednotky, pochůzkový průzkum ASTM D5340 a systém řízení zpevněných ploch , obvykle PAVER, který převádí průzkum do plánu prací. Co mu často chybí, je pohled na celý povrch mezi dvěma pochůzkovými průzkumy.
Projevuje se to ve třech otázkách.
- Které z typů poruch D5340 může automatizovaný průzkum skutečně zaznamenat a které stále potřebují hodnotitele pěšky?
- Lze dva průzkumy od sebe vzdálené rok porovnávat úsek po úseku, takže změna v čísle je změnou na zpevněné ploše a nikoli v metodě?
- Může průzkum běžet v zařízení, které uchovává provozní data uvnitř perimetru, nebo na odlehlém letišti bez sítě a s malým časem na zpevněné ploše?
Hodnocení stavu zpevněných ploch je služba stojící za touto stránkou. Zatím není nabízena a je v aktivním vývoji a její zpracování zpevněných ploch je fungující prototyp blízký prvnímu MVP. Kontrola vzletové a přistávací dráhy pokrývá lehčí opakovaný pohled. Tato stránka stanoví, co platforma již dělá, co prototyp přidává a co zatím nedělá.
Kde to platí a kde ne
Toto platí pro zpevněné vzletové a přistávací dráhy, pojezdové dráhy a odbavovací plochy, které jsou hodnoceny metodou D5340, a to jak asfaltové, tak spárované betonové, bez ohledu na to, zda je letiště civilní. Platí to nejvíce tam, kde je pochůzkový průzkum výběrový a nečastý, kde zpevněná plocha stárne a kde hodnotící tým chce otestovat prototyp na svých vlastních úsecích.
Nenahrazuje pochůzkový průzkum tam, kde jej požadavek jmenuje. Nehodnotí strukturální kapacitu, která vyžaduje zkoušky průhybu nebo jádrové vývrty, a neměří tření ani nerovnost, což D5340 vylučuje svým vlastním rozsahem. A nevidí skrze vodu, sníh nebo znečištění v daný den.
Co platforma již dělá a co je ve vývoji
- Celý povrch
- Každá dohodnutá plocha je zobrazena v překrývajících se průletech, nikoli výběr jednotek.
- Mezi pohyby
- Průzkumné lety jsou naplánovány a provedeny v oknech, která otevře řízení letového provozu.
- Snímky uchovány
- Snímky jsou uchovány s RTK pozicemi s přesností asi ±1 cm, takže úsek lze znovu prozkoumat bez opakovaného letu.
- Offline snímání
- Terénní nasazení na lokální síti s offline mapovými dlaždicemi plánuje a snímá bez připojení.
- Prototyp
- Detekce trhlin kódovaná jako D5340 41, 43 a 48 na asfaltu a 63 na betonu, ve vývoji, blízká prvnímu MVP.
- Také rozpoznáno
- Tráva, záplaty a nečistoty, ve vývoji a s nedostatkem trénovacích dat.
- Výstup prototypu
- Inventář úseků a výběrových jednotek jako GeoJSON, s JSON nebo Markdown reportem klíčovaným stejnými ID.
- Zatím nevybudováno
- Žádný index stavu, žádné jiné typy poruch, žádné porovnání mezi průzkumy, žádný import do PAVER.
Co platforma již dělá
Průzkumné lety a snímání mezi pohyby
Služba je v aktivním vývoji a zatím není nabízena. Platforma již nyní plánuje lety a snímá snímky. Průzkum je naplánován z ploch v rozsahu a létán v překrývajících se průletech v oknech, která řízení letového provozu otevře mezi pohyby letadel. Každá dohodnutá vzletová a přistávací dráha, pojezdová dráha a odbavovací plocha je zobrazena, nikoli výběr jednotek. Snímání trvá asi hodinu letu na kilometr 45 m široké dráhy, plus výměny baterií, přičemž pojezdové dráhy a odbavovací plochy přidávají čas úměrně své ploše.
Snímky jsou uchovány s RTK pozicemi s přesností asi ±1 cm. Pokud inženýr zpochybní úsek, je znovu posouzen proti těmto snímkům, nikoli znovu létán, a stejné snímky lze zpracovat znovu, když se detekční model zlepší.
Snímání v uzavřené síti
Pro zařízení, jejichž pravidla uchovávají provozní data uvnitř perimetru, a pro odlehlá nebo dočasná letiště bez použitelného připojení na zpevněné ploše, existuje offline nasazení v terénu. Terénní notebook obsluhuje aplikaci na lokální síti na letišti s offline mapovými dlaždicemi, takže průzkum je naplánován a proveden a snímky zůstávají na místě bez nahrávání. Offline pracovní postup je podrobně popsán jinde.
Terénní notebook nespouští zpracování zpevněných ploch. To běží na samostatném GPU stroji, jak je popsáno níže, takže kde a kdy jsou snímky zpracovávány je dohodnuto pro každé zařízení.
Počasí a stav povrchu
Výsledky jsou nejlepší za klidného, slunečného dne. Silný vítr rozmazává snímky a slabé světlo vynucuje vysoké ISO, takže náročnější podmínky jsou létány s upravenou, pomalejší konfigurací skenování povrchu, nikoli vyloučeny. Stojatá voda, sněhová pokrývka a silné znečištění skrývají povrch a průlet nad nimi je opakován, jakmile je povrch čistý, namísto hodnocení skrze ně. Tato stránka neuvádí žádné hodnocení teploty, větru nebo vnikání.
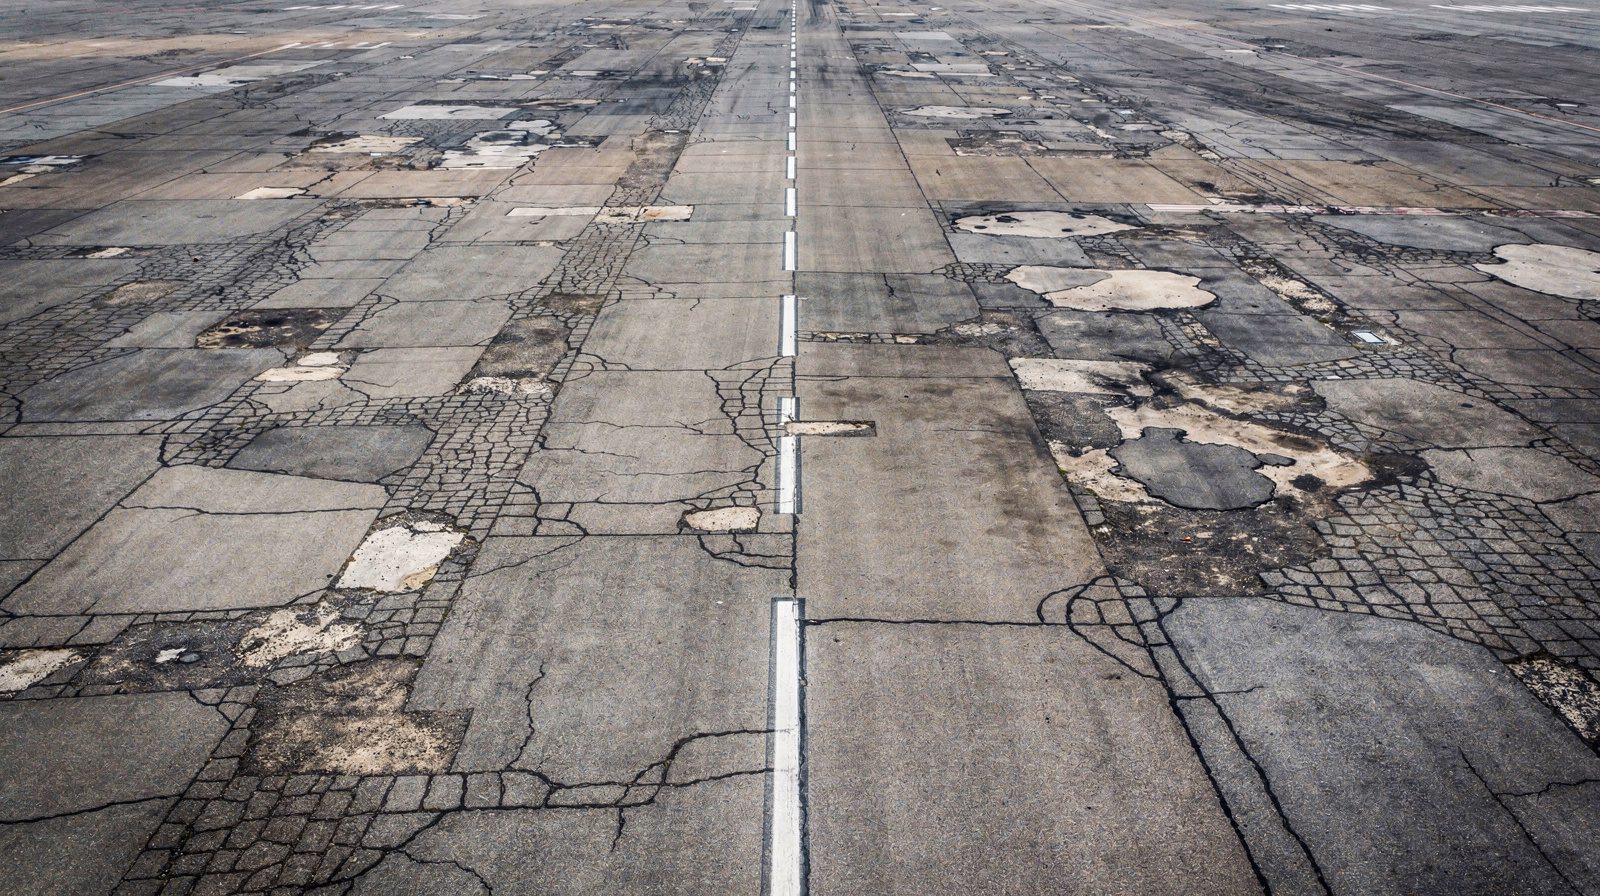
Povrch v rozlišení průzkumu. Trhlina se čte jako stínová linie a vydrolování jako ztráta textury, což je důvod, proč slunce na zpevněné ploše pomáhá tam, kde to pohybová okna umožňují.
Prototyp: detekce trhlin kódovaná podle D5340
Zpracování zpevněných ploch je fungující prototyp ve vývoji, blízký prvnímu MVP. Běží na ortomozajce vytvořené z průzkumných snímků. Detekční model označí každou trhlinu a sada pravidel převede detekované trhliny na kódy poruch ASTM D5340.
- 41, aligátorové trhliny , na asfaltu.
- 43, blokové trhliny, na asfaltu.
- 48, podélné a příčné trhliny, na asfaltu.
- 63, lineární trhliny, na betonu.
Systém také rozpoznává trávu, záplaty a nečistoty. Všechny tři jsou ve vývoji a s nedostatkem trénovacích dat a žádný není kódován jako porucha D5340.
Výstupem je inventář úseků a výběrových jednotek jako GeoJSON, s JSON nebo Markdown reportem klíčovaným ID úseku a výběrové jednotky. Zpracování běží na samostatném GPU stroji, nikoli na terénním notebooku. Protože jsou snímky uchovány, lze dřívější průzkum znovu spustit na novějším modelu, což je dnes manuální krok. Kde má hodnotící tým den na letišti, lze inventář přečíst před pochůzkou, aby viděl, kde jsou trhliny koncentrovány, zatímco pochůzkové jednotky jsou stále voleny pravidly výběru.
Co zatím nedělá
- Kódování D5340 čehokoli mimo tyto čtyři. Záplaty jsou rozpoznávány, ale ne kódovány, a systém neklasifikuje vydrolování , zvětrávání, erozi proudem motorů, olejové skvrny, poškození těsnění spár, vydrolení okrajů spár , rohové odlupování a šupinatění.
- Hloubku vyjetých kolejí nebo prohlubní. Obojí je geometrie a není vybudován žádný povrchový model.
- Index stavu jakéhokoli druhu, PCI nebo jiný.
- Porovnání mezi průzkumy.
- Import do PAVER.
Kde je vyžadován pochůzkový průzkum D5340, zůstává záznamem. Kritéria závažnosti, která vyžadují dotek, jako zda je těsnění stále přilepeno k líci spáry, cokoli pod povrchem a rozhodnutí, která standard ponechává na úsudku vyškoleného hodnotitele, všechna mu náleží. Volný materiál je otázkou cizího předmětu spíše než vady zpevněné plochy, protože má jiného vlastníka a jiné hodiny.
Udržení srovnatelnosti pozdějšího průzkumu
Záznam stavu je užitečný jednou. Změna v něm je to, na čem běží plán prací, a změna něco znamená pouze tehdy, pokud se nic jiného neposunulo. TarmacView zatím neporovnává průzkumy, ale tři věci lze od prvního ponechat pevné.
- Hranice úseků. Jsou dohodnuty při vymezení rozsahu, ideálně jako stávající úseky zařízení, a ponechány. Posunutá hranice mezi průzkumy zlomí záznam pro každý úsek, kterého se dotkne, takže posunout ji je rozhodnutí s nákladem, nikoli úprava.
- Identifikátory. Prototyp klíčuje svůj inventář k ID úseků a výběrových jednotek, takže ponechání ID udržuje dva inventáře čitelné proti sobě. Manuál hodnocení DoD a PAVER používají strukturu sítě, větve a úseku, kterou prototyp zatím neimportuje.
- Uchované snímky. Snímky za každým inventářem jsou uchovány. Když je detekční model aktualizován, lze dřívější průzkum znovu spustit na jeho snímcích, takže dva průzkumy jsou čteny na jednom modelu.
Pochůzkový průzkum, který vzorkuje jednotky, může mezi cykly driftovat v tom, které jednotky jsou procházeny a kdo je hodnotí. Manuál DoD je výslovný v tom, že nejdůležitějším úkolem hodnotitele je identifikovat správný typ a závažnost poruchy. Snímky celého povrchu odstraňují vzorkovací drift ze snímání a úsudek hodnotitele zůstává u pochůzkového průzkumu, kam patří.
Jak průzkum probíhá
První průzkum nastaví mapu úseků, kterou každý pozdější znovu používá, takže první krok je nejdůležitější.
Od mapy úseků k inventáři prototypu
- 01
Dohodněte a zmrazte mapu úseků
Začněte od stávající mapy sítě, větve a úseků zařízení, pokud existuje. Dohodněte plochy v rozsahu a zafixujte hranice a identifikátory před jakýmkoli snímáním.
PročJakékoli pozdější čtení je čtením úseků, takže úseky se nemohou pohybovat.
Hotovo, kdyžPodepsaná mapa úseků, kterou budou používat tento průzkum, jakékoli opakování i příští pochůzkový průzkum.
Pokud neKde mapa neexistuje, rozdělte podle historie výstavby a použití.
- 02
Dohodněte nasazení a pravidla pro data
Dohodněte, zda snímání běží na offline terénním nasazení, kde běží GPU zpracování a kdo kontroluje výstup.
PročKam data mohou jít, rozhoduje o tom, kde snímání běží a kde jsou snímky zpracovávány.
Hotovo, kdyžPoznámka k rozsahu jmenující nasazení, místo zpracování a recenzenta.
Pokud nePokud jsou pravidla nejasná, sniimejte offline. Snímky zůstávají na letišti, dokud není zpracování dohodnuto.
- 03
Leťte nad plochami mezi pohyby
Leťte plnou šířku každé plochy v překrývajících se průletech v plánovaném rozlišení, v oknech, která otevře řízení letového provozu, za klidného, slunečného dne, kde to okna umožňují.
PročMise je generována z geometrie plochy a kamery, takže příští průzkum reprodukuje tento.
Hotovo, kdyžKaždá plocha je pokryta, s pozicí na každém snímku.
Pokud neVoda, sníh nebo znečištění na úseku znamená, že tento průlet je opakován, jakmile je povrch čistý, nikoli hodnocen skrze ně.
- 04
Detekujte a kódujte trhliny
Sestavte ortomozajku, spusťte detekci trhlin na GPU stroji a aplikujte pravidla D5340 pro 41, 43 a 48 na asfaltu a 63 na betonu uvnitř každého úseku a výběrové jednotky.
PročInventář je výstupem prototypu a musí být dohledatelný ke snímkům, které za ním stojí.
Hotovo, kdyžGeoJSON inventář a JSON nebo Markdown report klíčovaný ID úseku a výběrové jednotky.
Pokud neSporná trhlina je zkontrolována proti uchovaným snímkům, nikoli znovu létána.
- 05
Hlaste nebezpečí v daný den
Cokoli, co posádka vidí na zpevněné ploše a co vypadá jako bezprostřední provozní nebezpečí, je hlášeno správě letiště v den snímání.
PročZáznam stavu běží na plánovacích hodinách. Nebezpečí ne.
Hotovo, kdyžNebezpečí je v rukou letiště dříve, než existuje jakýkoli inventář.
Pokud neKde není síť, oznámení je předáno osobně na letišti.
- 06
Opakujte na stejných úsecích
Leťte stejnou misi na stejné mapě úseků. Porovnání mezi průzkumy zatím není vybudováno, takže dva inventáře jsou čteny vedle sebe ručně.
PročPozdější porovnání je možné pouze tehdy, pokud je druhý průzkum létán a klíčován stejným způsobem jako první.
Hotovo, kdyžDva inventáře klíčované stejnými ID úseků a výběrových jednotek, čtené na jednom modelu.
Pokud neSporný výsledek je znovu posouzen proti uchovaným snímkům obou průzkumů, nikoli znovu létán.
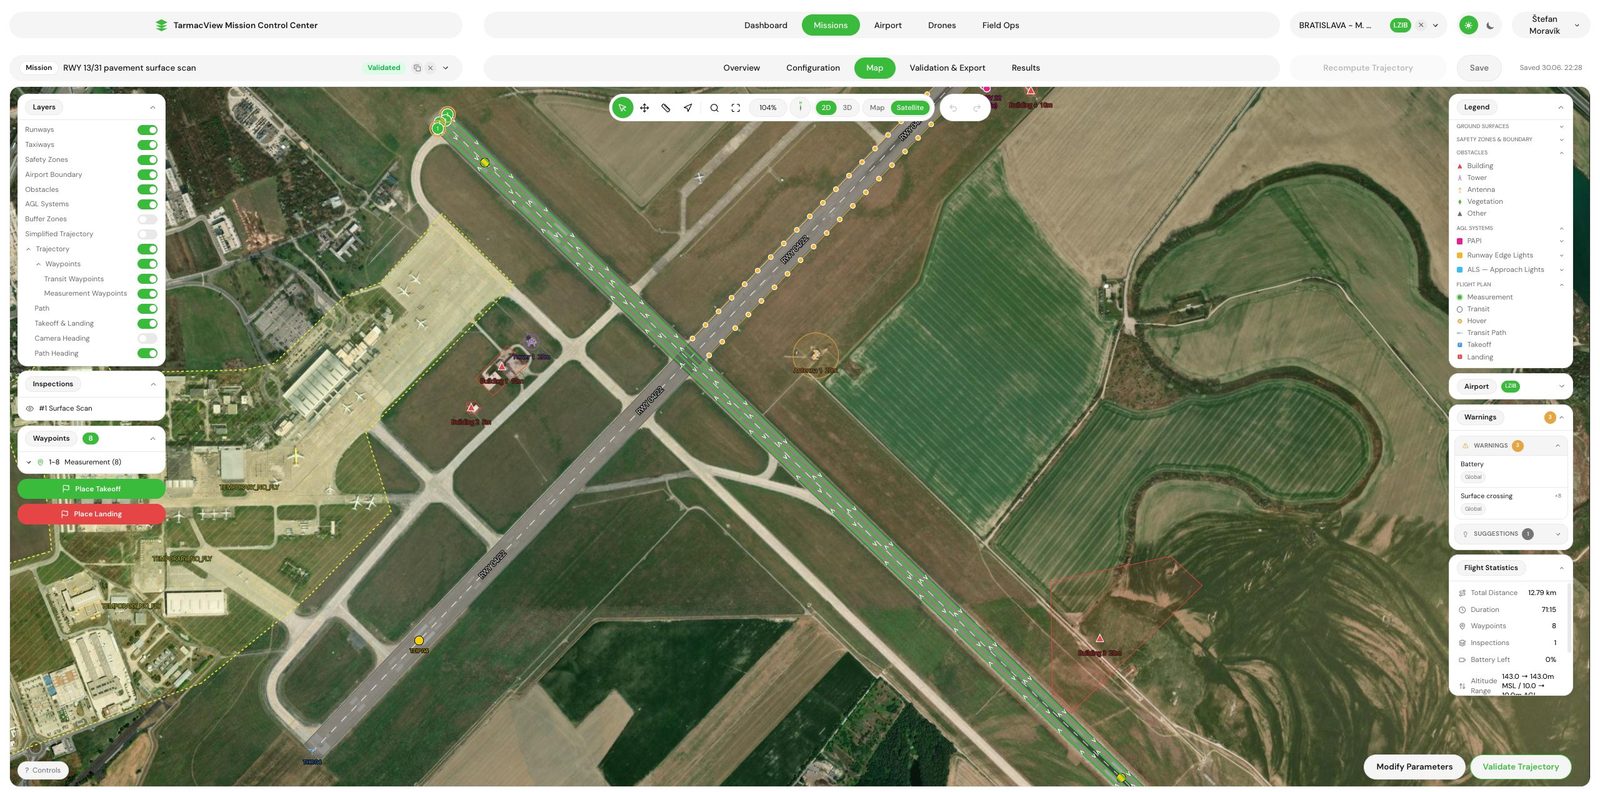
Stejná mise při každé návštěvě, generovaná z geometrie plochy, takže pozdější průzkum pokrývá stejné území jako první.
Pochůzkový průzkum D5340 a průzkum dronem s jeho prototypem
| Otázka | Pochůzkový průzkum PCI D5340 | Průzkum dronem a prototyp trhlin |
|---|---|---|
| Pokrytí | Výběrové jednotky zvolené pravidly výběru, s hodnotou úseku odvozenou z nich | Každá dohodnutá plocha je zobrazena, nikoli výběr jednotek |
| Typy poruch | Plný katalog D5340, identifikovaný a hodnocený vyškoleným inspektorem | Trhliny kódované jako 41, 43 a 48 na asfaltu a 63 na betonu, s rozpoznanou trávou, záplatami a nečistotami, vše ve vývoji |
| Opakovatelnost | Závisí na procházení stejných jednotek se stejným katalogem každý cyklus | Stejná mise a pevné úseky, se snímky uchovanými. Porovnání mezi průzkumy zatím není vybudováno |
| Závislost na hodnotiteli | Vyškolený hodnotitel identifikuje typ a závažnost, což je síla metody a její rozptyl | Jeden detekční model a jedna sada pravidel pro celý povrch |
| Formální požadavek | Index, který požaduje požadavek jmenující D5340 nebo postup průzkumu DoD | Neprodukuje PCI ani index stavu. Doplňuje pochůzkový průzkum |
| Čas na letišti | Škáluje s počtem procházených jednotek a tempem hodnotitele | Asi hodina letu na kilometr 45 m široké dráhy, plus výměny baterií, mezi pohyby |
Řízení a záznam
PCI je prohlášení o definované oblasti a záznam, který za ním stojí, je to, co jej činí obhajitelným. Manuál hodnocení DoD klíčuje každý záznam o zpevněné ploše k identifikátoru sítě, větve a úseku a popisuje zběžné inspekce, druh prováděný, když je málo času, jako platné pouze pro omezené nebo okamžité použití. Uchované, polohované snímky jsou datovaným záznamem povrchu a inventář prototypu je klíčován k ID úseků a výběrových jednotek. Ani jedno nemění, který průzkum požadavek vyžaduje.
Důkazy a poctivé limity
Silným tvrzením je pokrytí a uchování. Celá dohodnutá plocha je zobrazena v plánovaných průletech mezi pohyby a snímky jsou uchovány. To jsou vlastnosti toho, jak je průzkum prováděn, a každou lze zkontrolovat v pilotním projektu.
Slabším tvrzením je prototyp. Kóduje trhliny podle pravidel do čtyř typů D5340 a to, jak dobře souhlasí s hodnotitelem na dané zpevněné ploše, je to, co by mělo hodnocení měřit, a to procházením několika úseků ve stejné sezóně jako průzkum dronem. Vysvětlení PCI stanoví, jak se PCI vytváří a proč výsledek ze snímků není jedním z nich.
Pak limity, které se nehýbou. Nic pod povrchem, žádná strukturální kapacita, žádné tření nebo nerovnost a nic, co voda, sníh nebo znečištění v daný den skryje.
Námitky, které stojí za zvážení před pilotem
“Už provádíme průzkumy PCI podle postupu DoD.” Dělejte je dál. Průzkum dronem je nenahrazuje. Snímá celý povrch mezi nimi a prototyp ukazuje, kde jsou trhliny.
“Kamera nemůže hodnotit závažnost jako naši hodnotitelé.” Prototyp kóduje pouze trhliny a každý jiný typ poruchy zůstává vašim hodnotitelům. Kde závažnost závisí na doteku nebo úsudku, pochůzkový průzkum si ji ponechá.
“Naše data nemohou opustit zařízení.” Pak snímání běží na offline terénním nasazení a nic se nenahrává. Zpracování trhlin běží na samostatném GPU stroji, takže kde běží, je dohodnuto pro každé zařízení.
“Potřebujeme index stavu.” Prototyp žádný neprodukuje. Produkuje kódovaný inventář trhlin na úsek a výběrovou jednotku, který může hodnotitel zkontrolovat proti pochůzkovému průzkumu.
Související úkoly
Pokud je otázkou samotná služba, stránka hodnocení stavu zpevněných ploch ji popisuje, dokud je ve vývoji. Pokud je to lehčí opakovaný pohled, pokrývá jej kontrola vzletové a přistávací dráhy . Pokud je to nečistota, kterou povrch uvolňuje, FOD pocházející ze samotné zpevněné plochy se zabývá tímto úhlem. A pokud je to nasazení na místě, pokrývá jej stránka technologie . Chcete-li hovořit o vývoji nebo pilotu na vlastních úsecích, kontaktujte TarmacView .
Často kladené otázky
- Nahrazuje průzkum dronem průzkum PCI podle D5340?
- Ne. D5340 je vizuální metoda, ale předpokládá vyškoleného hodnotitele aplikujícího katalog poruch na výběrové jednotky zvolené jeho pravidly výběru a index, který produkuje, je ten, který vyžaduje program řízení zpevněných ploch nebo požadavek na financování. Průzkum dronem, v aktivním vývoji, snímá celý povrch a uchovává snímky. Prototyp přidává detekci trhlin kódovanou do čtyř typů poruch D5340 a negeneruje žádný index. Kde požadavek jmenuje standardní metodu, je pochůzkový průzkum tím, co jej splňuje.
- Které typy poruch D5340 lze zaznamenat ze snímků?
- Velká část katalogu D5340 je viditelná shora, ale prototyp kóduje pouze trhliny. To je 41 – aligátorové, 43 – blokové a 48 – podélné a příčné trhliny na asfaltu a 63 – lineární trhliny na betonu. Záplaty, tráva a nečistoty jsou také rozpoznávány, vše ve vývoji a s nedostatkem trénovacích dat, ale nejsou kódovány jako poruchy D5340. Vydrolování, zvětrávání, poškození těsnění spár, odlupování, šupinatění a další typy nejsou klasifikovány. Vyjeté koleje a prohlubně jsou geometrií a jejich hloubka se neměří. Cokoli, co vyžaduje dotek nebo úsudek hodnotitele, zůstává u pochůzkového průzkumu.
- Jak je opakovaný průzkum udržován srovnatelný s předchozím?
- Porovnání mezi průzkumy zatím není vybudováno. Co se dnes přenáší, jsou snímky, které jsou uchovávány, takže sporný výsledek je znovu posouzen proti snímkům, které jej vytvořily, namísto opakovaného letu. Prototyp klíčuje svůj inventář k ID úseků a výběrových jednotek, takže úseky dohodnuté při vymezení rozsahu a ponechané pevné umožňují číst dva inventáře vedle sebe. Opětovné spuštění dřívějšího průzkumu na novějším detekčním modelu je možné z uchovaných snímků a je to dnes manuální krok.
- Může průzkum běžet zcela bez sítě?
- Snímání může. Offline nasazení v terénu spouští aplikaci na lokální síti na letišti s offline mapovými dlaždicemi, takže průzkum je naplánován a proveden a snímky zůstávají na místě bez nahrávání. Prototyp detekce trhlin neběží na terénním notebooku. Běží na samostatném GPU stroji, takže kde a kdy jsou snímky zpracovávány je dohodnuto pro každé zařízení.
- Jaké podmínky zastaví průzkum?
- Cokoli, co skrývá povrch. Stojatá voda, sněhová pokrývka a silné znečištění, jako jsou nánosy písku nebo gumy, zakrývají poruchy, které kamera potřebuje vidět, takže průlet je opakován, jakmile je povrch čistý, namísto hodnocení skrze ně. Výsledky jsou nejlepší za klidného, slunečného dne. Silný vítr rozmazává snímky a slabé světlo vynucuje vysoké ISO, takže náročnější podmínky jsou létány s upravenou, pomalejší konfigurací skenování povrchu. Přístup je posledním omezením, protože snímání vyžaduje, aby řízení letového provozu a správa letiště otevřela okna mezi pohyby.
- Produkuje průzkum PCI nebo hodnotu stavu?
- Ne. Prototyp produkuje inventář kódovaných trhlin na úsek a výběrovou jednotku a žádný index stavu jakéhokoli druhu. PCI také potřebuje každý další typ poruchy, její závažnost a rozsah a deduktivní hodnoty standardu a nic z toho není vybudováno. Poctivý způsob, jak prototyp vyhodnotit, je projít pár úseků standardní metodou ve stejné sezóně jako průzkum dronem a porovnat inventář trhlin úsek po úseku.
- Jak se výstup dostane do systému řízení zpevněných ploch, jako je PAVER?
- Zatím ne přímo. Prototyp zapisuje inventář úseků a výběrových jednotek jako GeoJSON a JSON nebo Markdown report klíčovaný ID úseku a výběrové jednotky. Import do PAVER není vybudován, takže přesun výsledků do něj je dnes manuální krok. Manuál hodnocení DoD popisuje mapy úseků pohybující se mezi GIS a PAVER jako shapefile nebo tabulky klíčované identifikátory sítě, větve a úseku a prototyp tento formát nezapisuje.
Reference
- astm-d5340
- ASTM D5340-24, Standard Test Method for Airport Pavement Condition Index Surveys ASTM International
- ufm-3-260-03
- UFM 3-260-03, O&M Manual: Standard Practice for Airfield Pavement Evaluation US Department of Defense, Unified Facilities Manual
- faa-ac-150-5380-7b
- AC 150/5380-7B, Airport Pavement Management Program (PMP) Federal Aviation Administration
- paver-tri-service
- About PAVER US Army Corps of Engineers, Tri-Service Transportation
- flc-paver
- PAVER, Field Inspector, and Image Inspector: expanded user base Federal Laboratory Consortium for Technology Transfer