products
Průzkum ploch omezení překážek pomocí dronu
Průzkum ploch omezení překážek je v aktivním vývoji a ještě není nabízen. Vedení registru v dvou výškových datech, export datových listů a varování o…
SEP 04 2026
8 MIN
Ochranná plocha nad přiblížením je rovina a otázka zní, zda ji něco protíná. Plánovaná kontrola letí obloukem po této rovině a míří podél ní, takže každý objekt, který ji prorazí, přeruší přímku viditelnosti. Služba je ve fázi aktivního vývoje a zatím není nabízena. Plánování letu již varuje před překážkami, které pronikají přibližovací plochu dle Annex 14.
Každý snímek níže pochází z inspekce, kterou jsme odletěli: záběry dronu, fotografie z terénu a obrazovky aplikace. Závorky označují, co analýza čte.
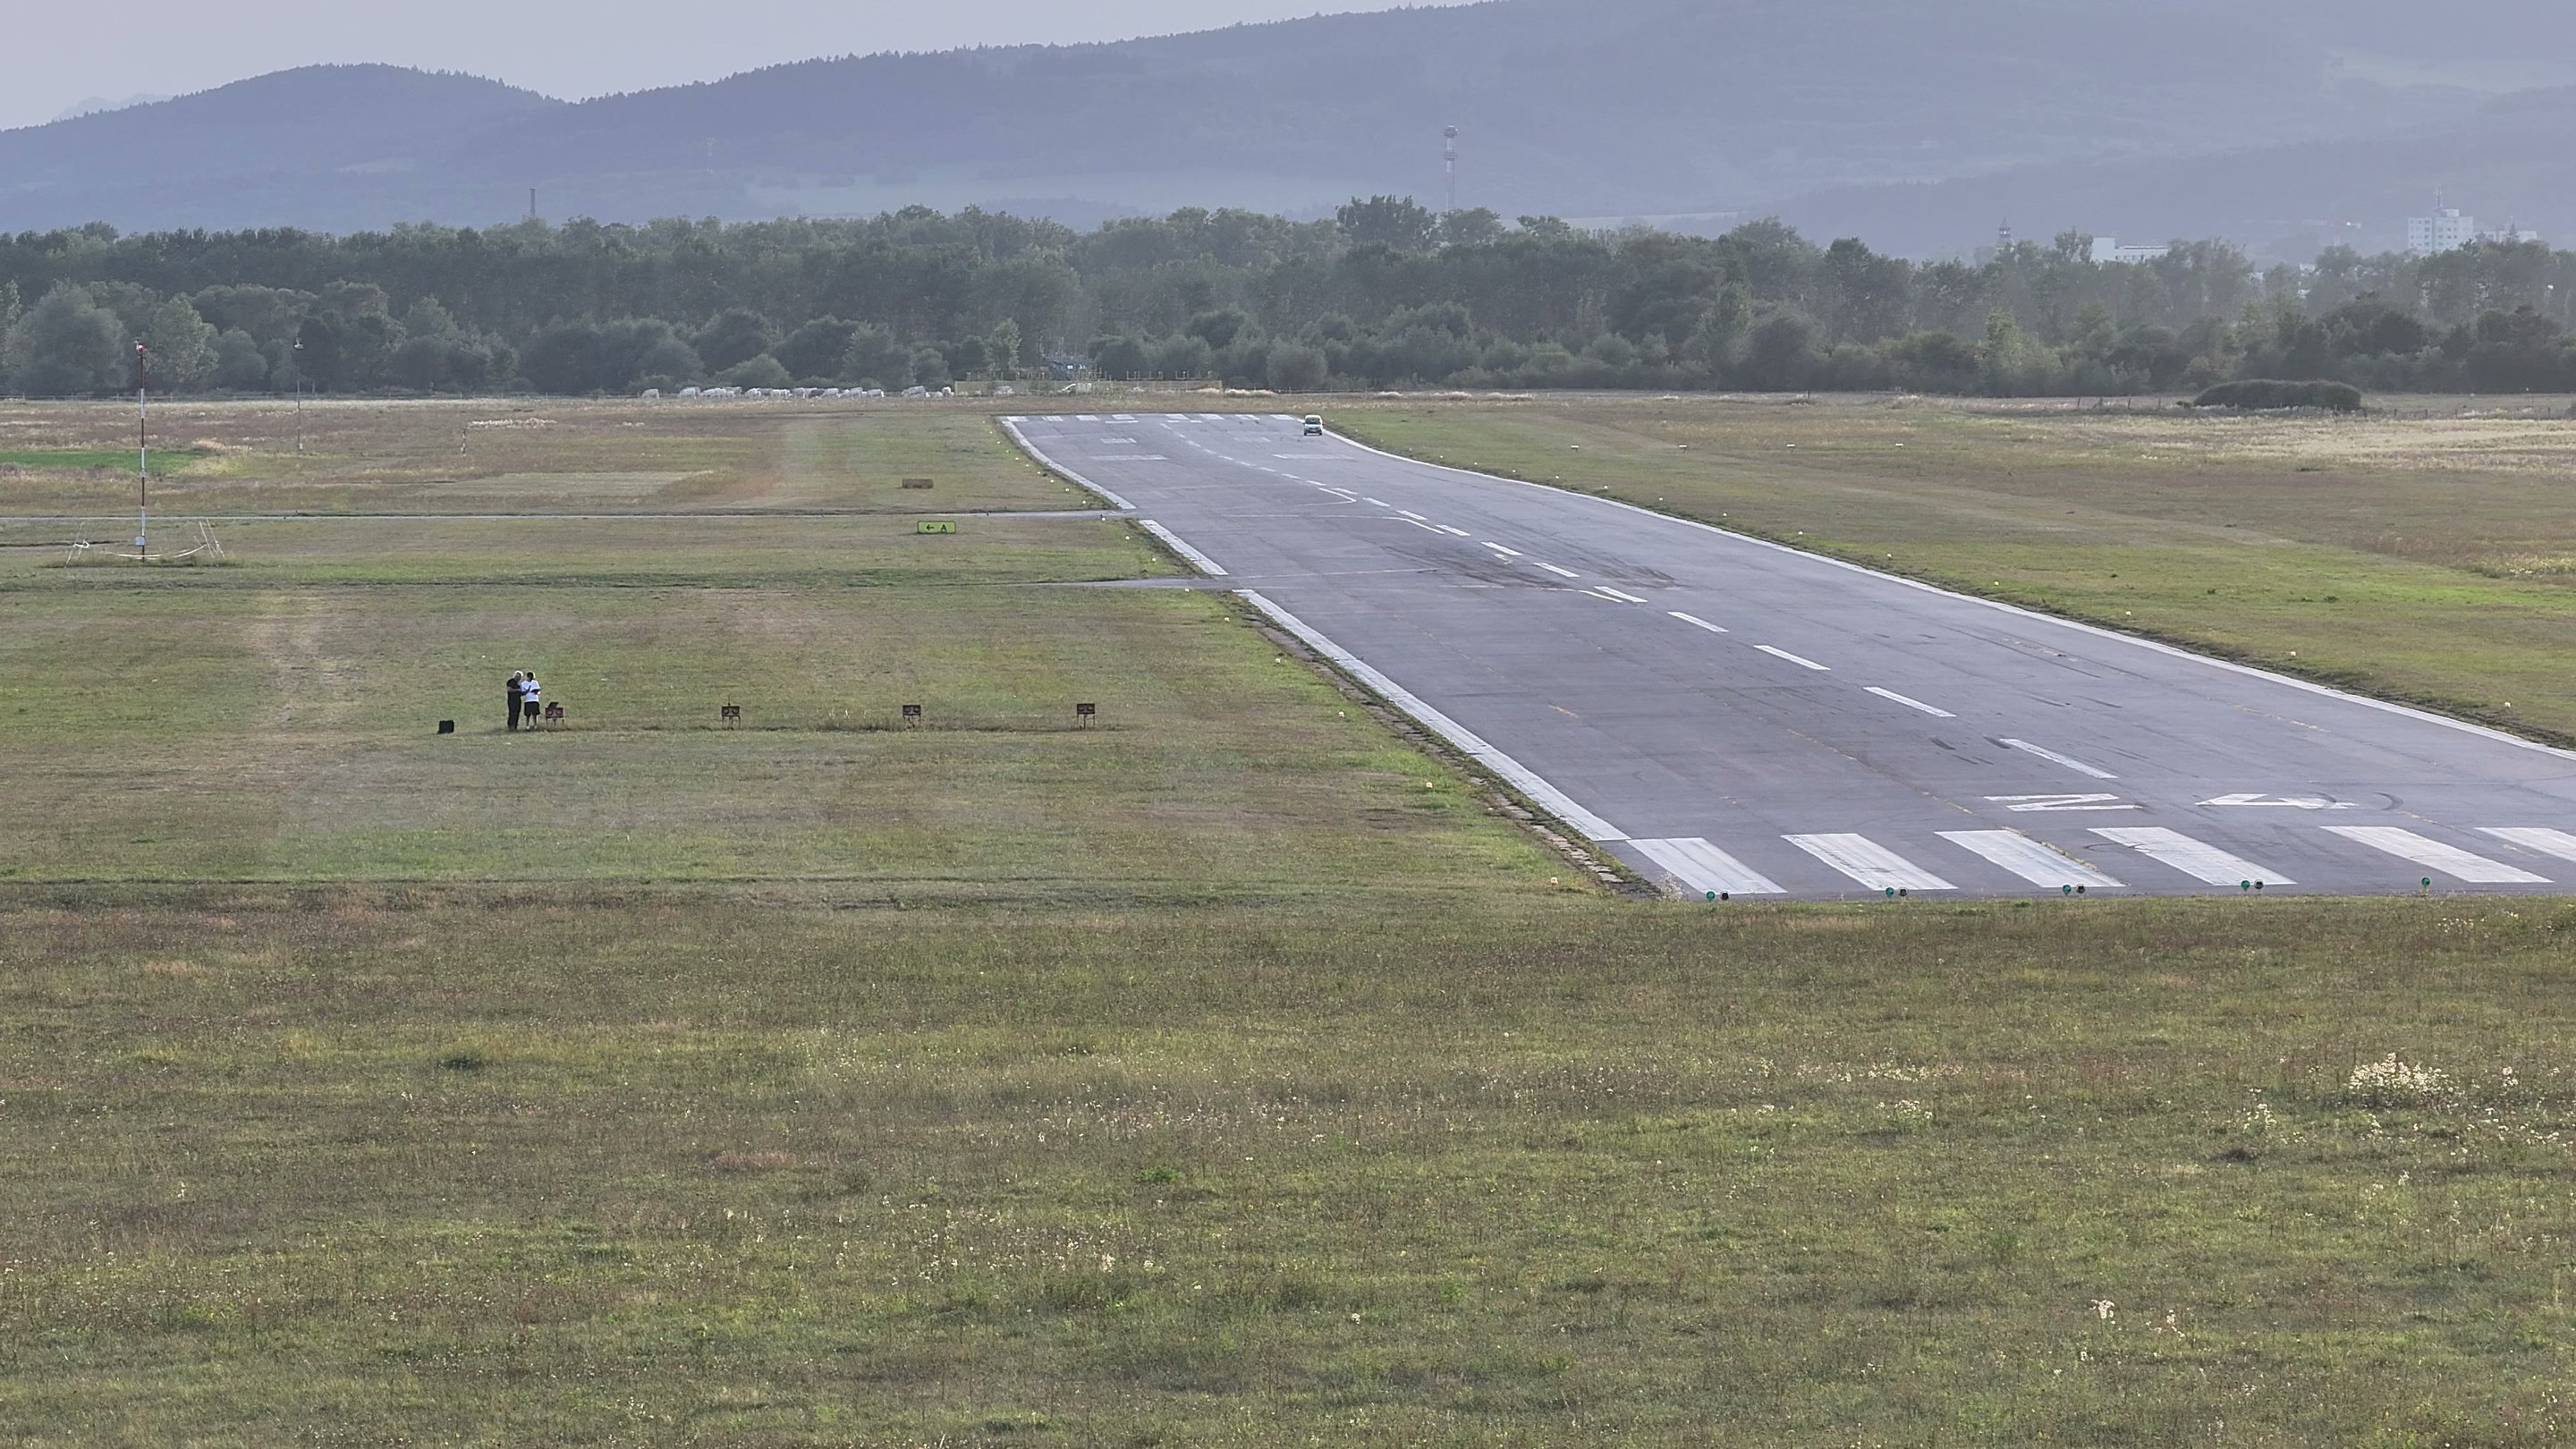
4K snímek z letu s PAPI 9 Sep 2026, zmenšen na 2880 px.
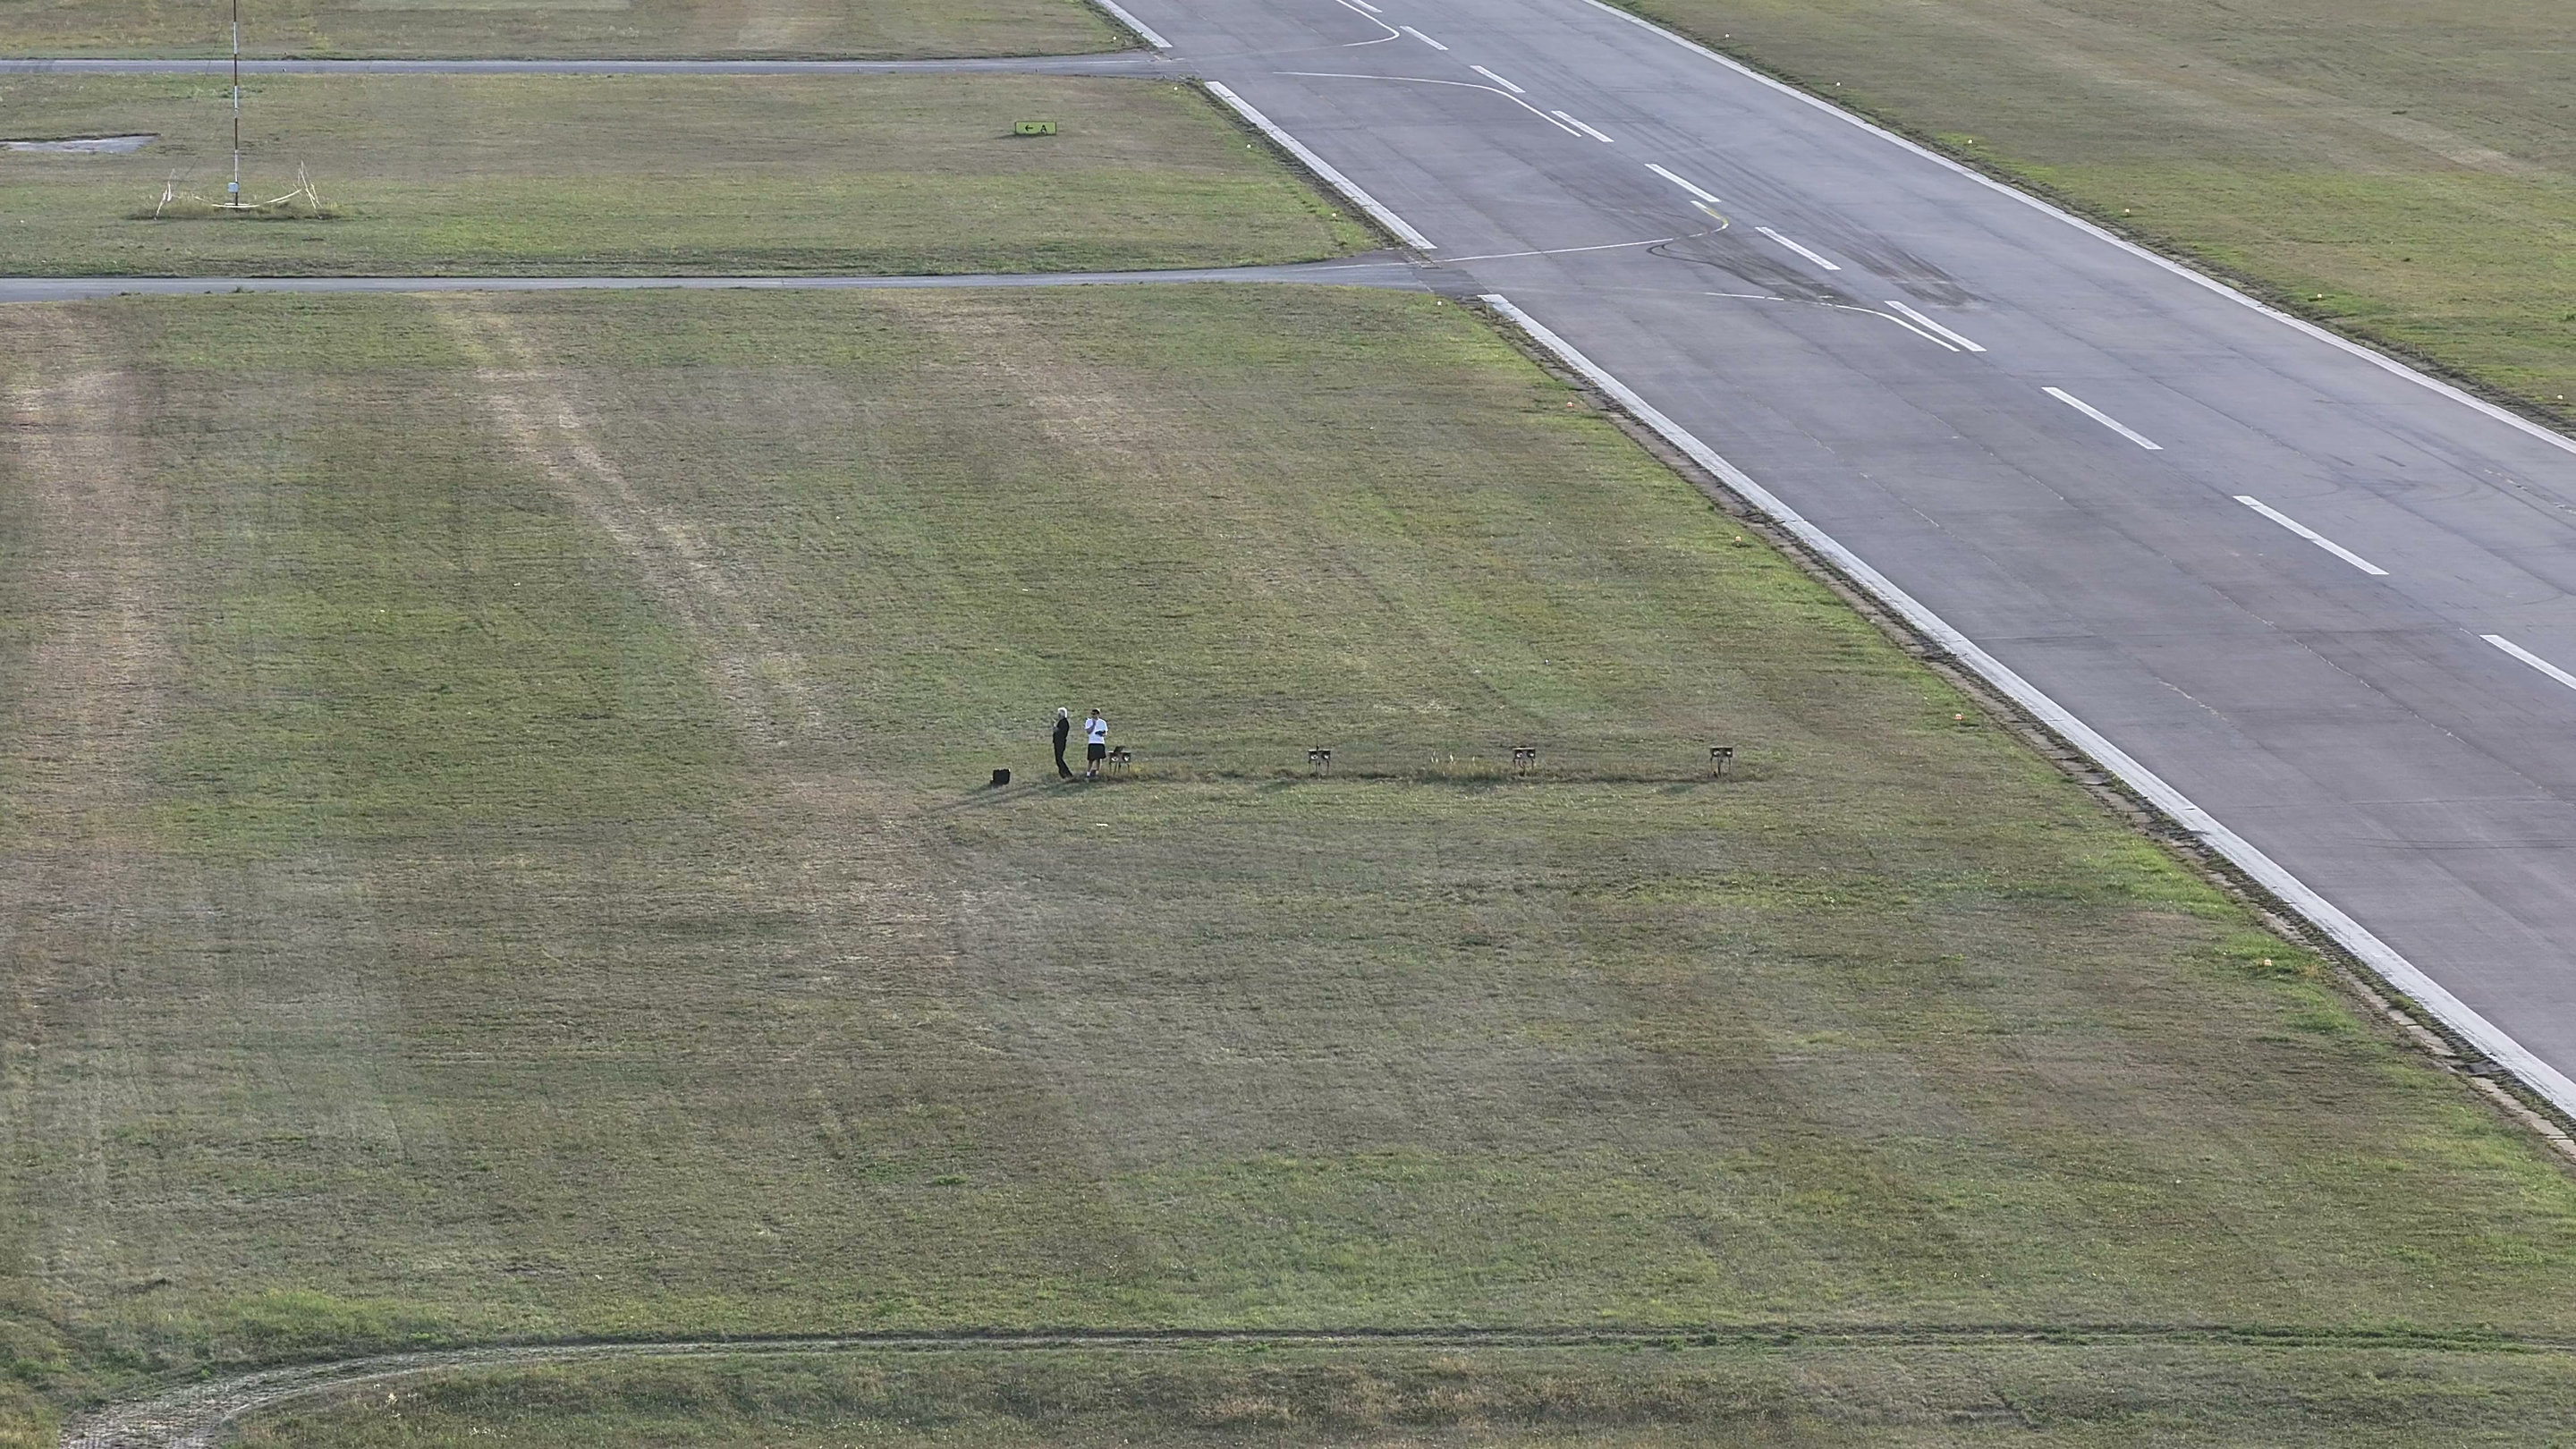
4K snímek z letu s PAPI 9 Sep 2026, zmenšen na 2880 px.
Tato stránka je pro osobu, která musí podepsat, že je přibližovací plocha , na kterou se posádka spoléhá, volná, a ví, že poslední průzkum je prohlášením o dni, kdy byl proveden. Hodí se pro provozovatele uzavírajícího práce u přiblížení, pro manažera regionálního letiště s lesem pod sestupovou rovinou a pro letiště, které právě přenastavilo PAPI a posunulo s ním rovinu.
Dva softwarové celky jsou postaveny a jeden je ve vývoji, a každý má stav, který můžete zkontrolovat. Žádný z nich se zatím neprodává jako služba.
Překážky v registru jsou testovány proti přibližovací ploše dle Annex 14, a průnik se zobrazí jako varování při plánování letu. Toto je přibližovací plocha, ne ochranná plocha PAPI proti překážkám.
Každá překážka má polygon, typ, výšku nad zemí a výšky MSL a elipsoidické (HAE), zadávané ručně, importované z OpenAIP nebo naplněné ze slovenského eAIP. Registr se exportuje na datovém listu letiště jako JSON, CSV nebo PDF, a KML pro plánování letu může zahrnovat překážky jako polygony se zákazem letu.
Kontrola proti vlastní ochranné ploše PAPI proti překážkám, s přeletovou přímkou viditelnosti pro objekty, které žádný registr neobsahuje, je ve vývoji. Dnes není k dispozici.
Úplná kontrola testuje stejnou plochu dvakrát, jednou proti vašim průzkumovým datům a jednou proti tomu, co vidí kamera. První polovina dnes existuje pro přibližovací plochu.
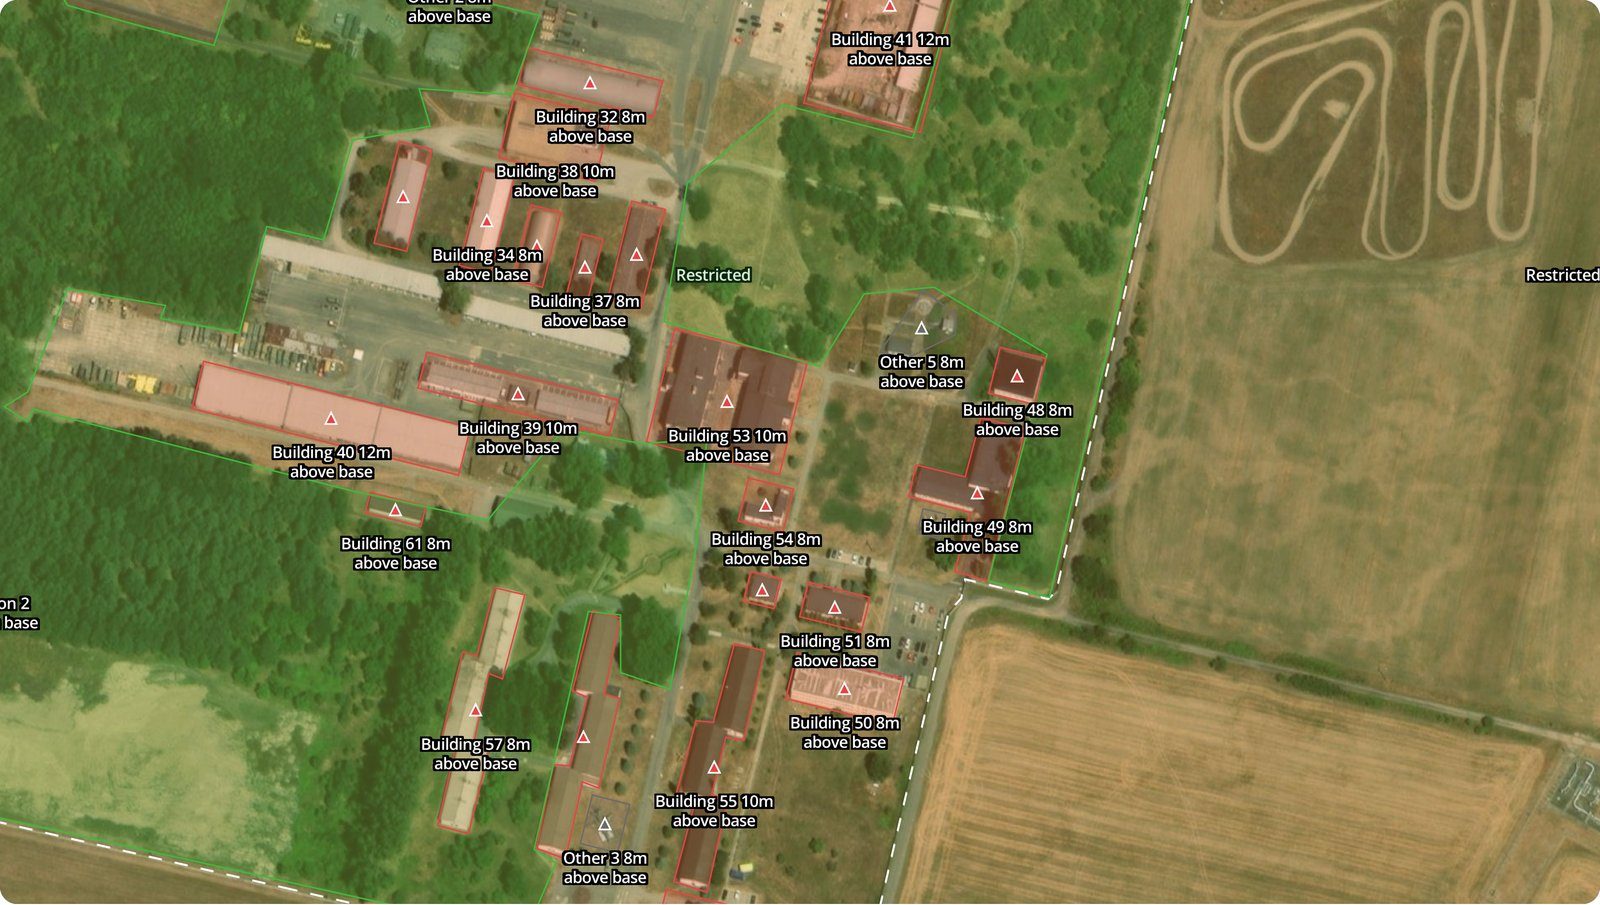
Ochranná plocha je postavena pro směr dráhy z její vlastní geometrie: kde plocha začíná vzhledem k prahu, jak široká je její vnitřní hrana a jak rychle se rozbíhá ven, s použitím hodnot ICAO Annex 14 tam, kde letiště nezveřejnilo vlastní. Každá registrovaná překážka je pak testována proti tomuto tělesu: spadá její půdorys do plochy, a proráží její vrchol rovinu nad ní? Dnes TarmacView dělá toto pro přibližovací plochu dle Annex 14 a zobrazuje výsledek jako varování při plánování letu. Postavení ochranné plochy PAPI z nastaveného úhlu je ve vývoji.
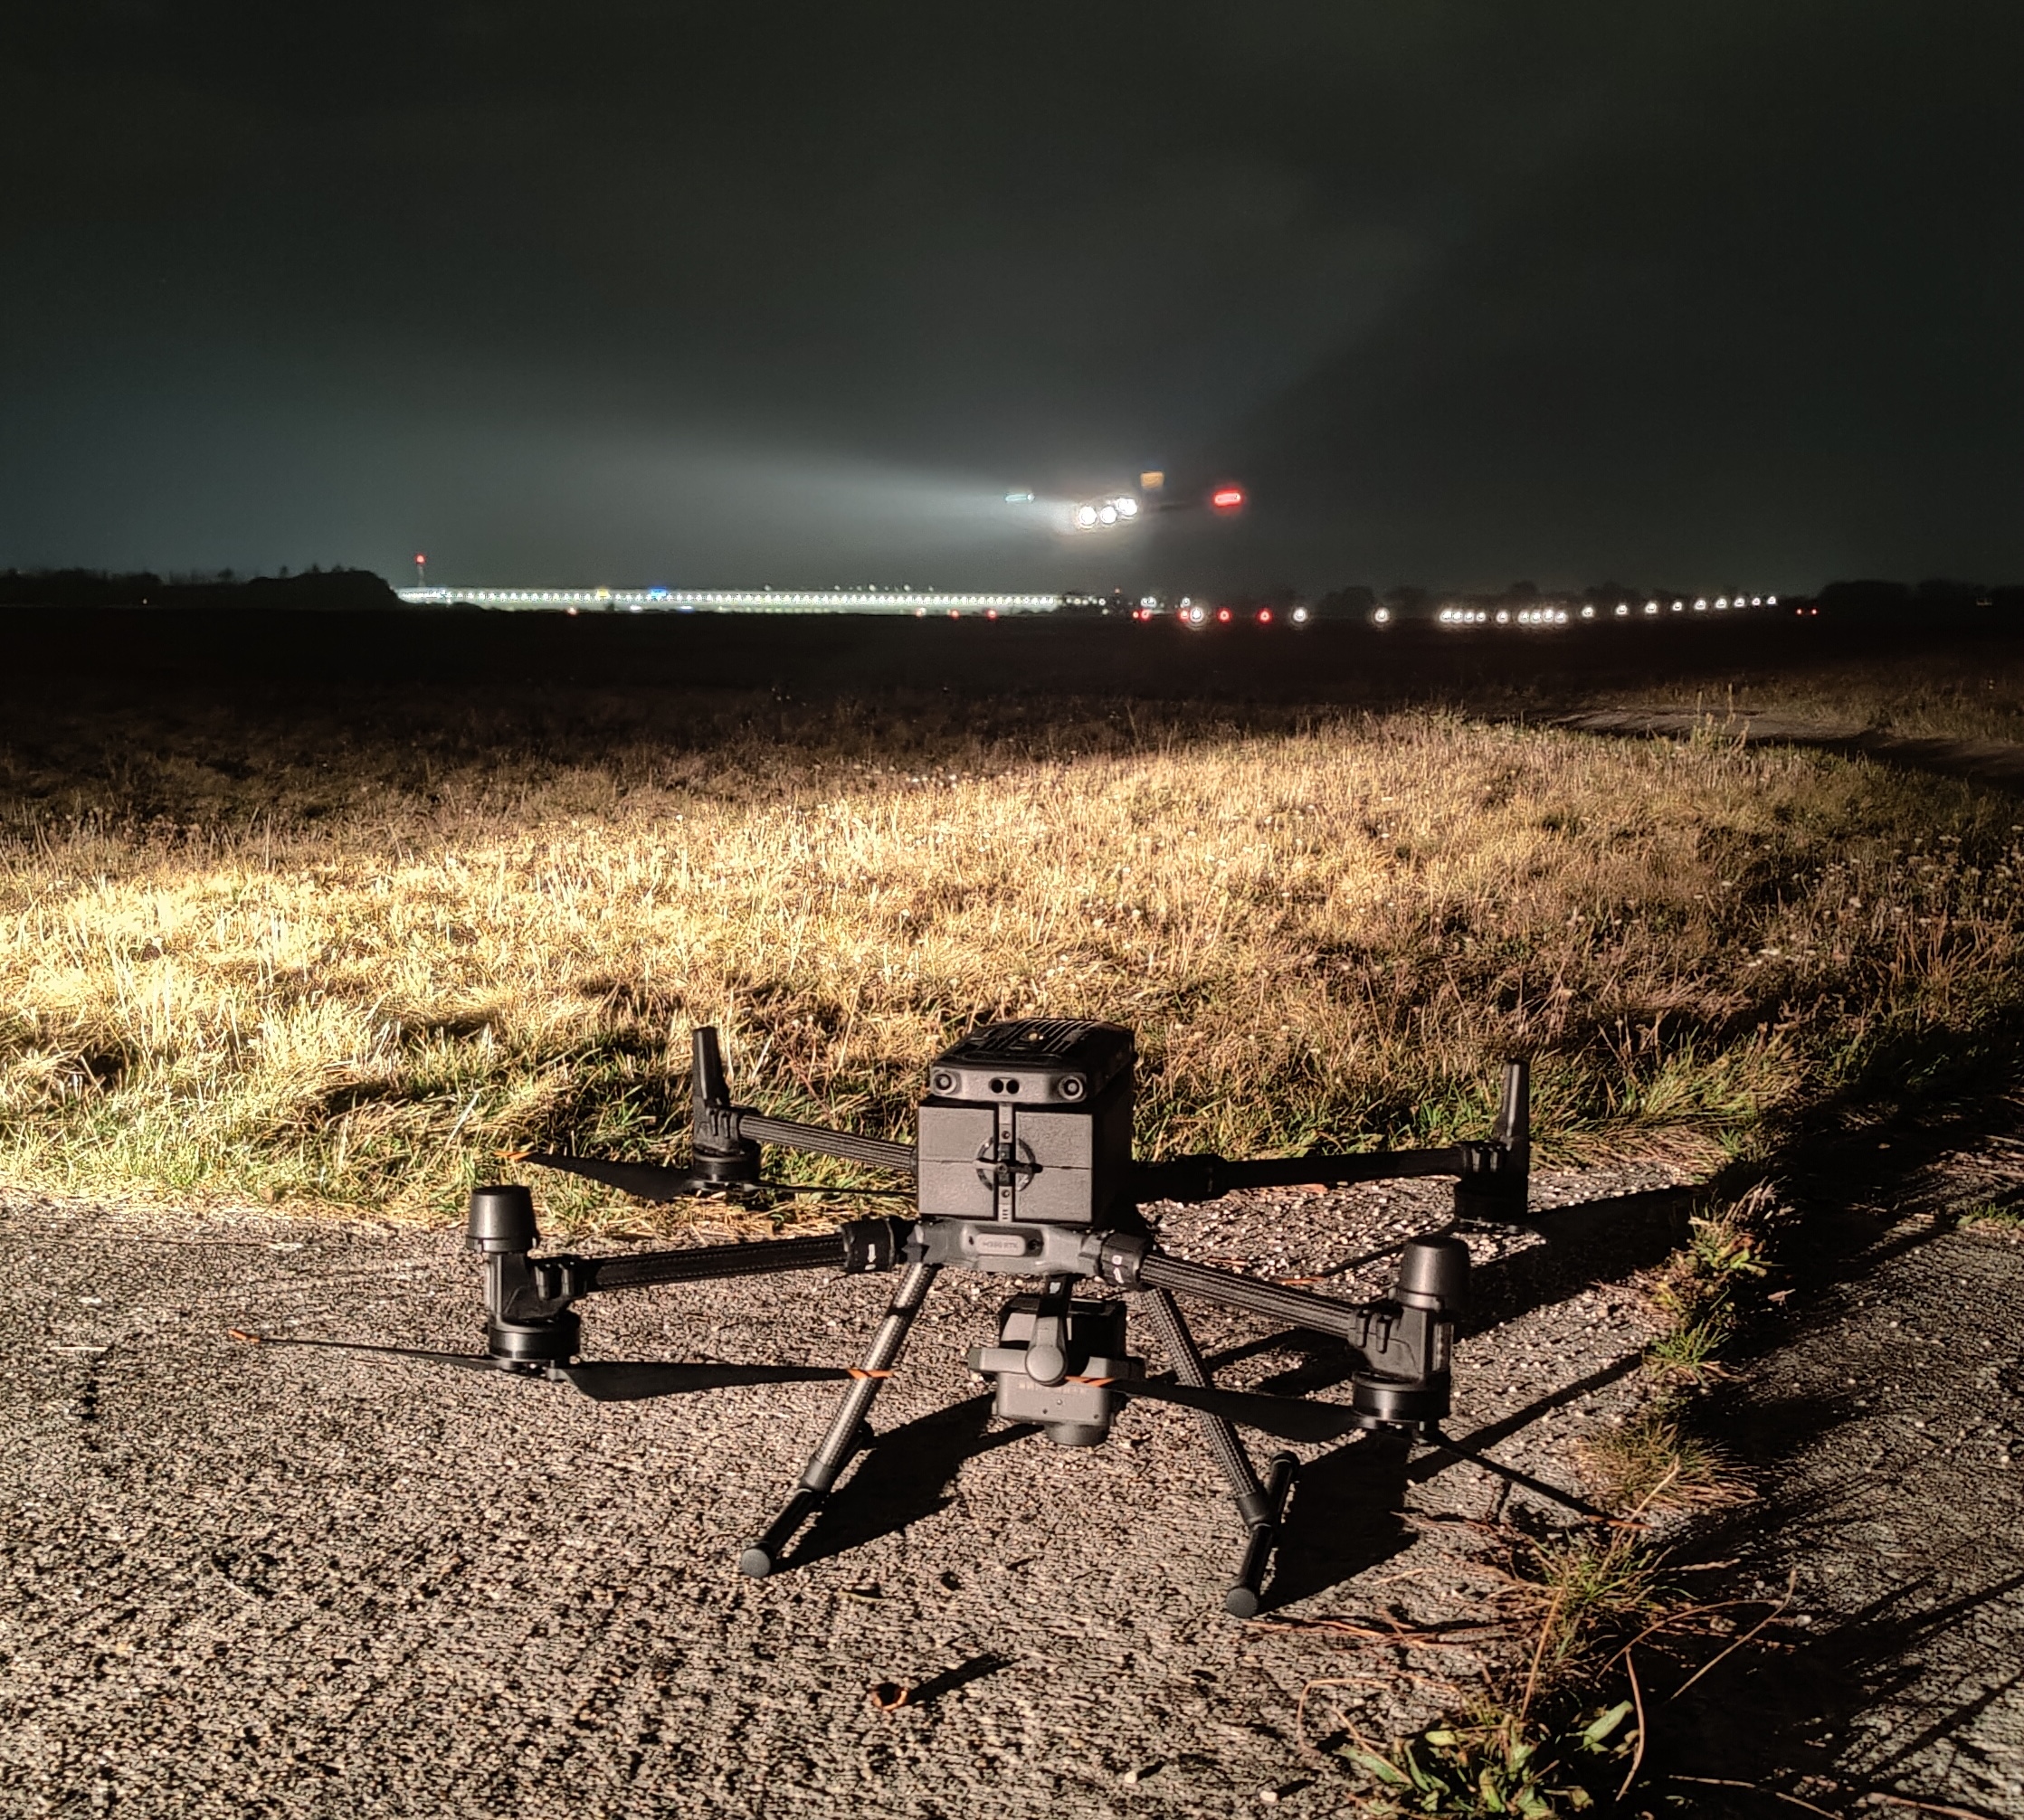
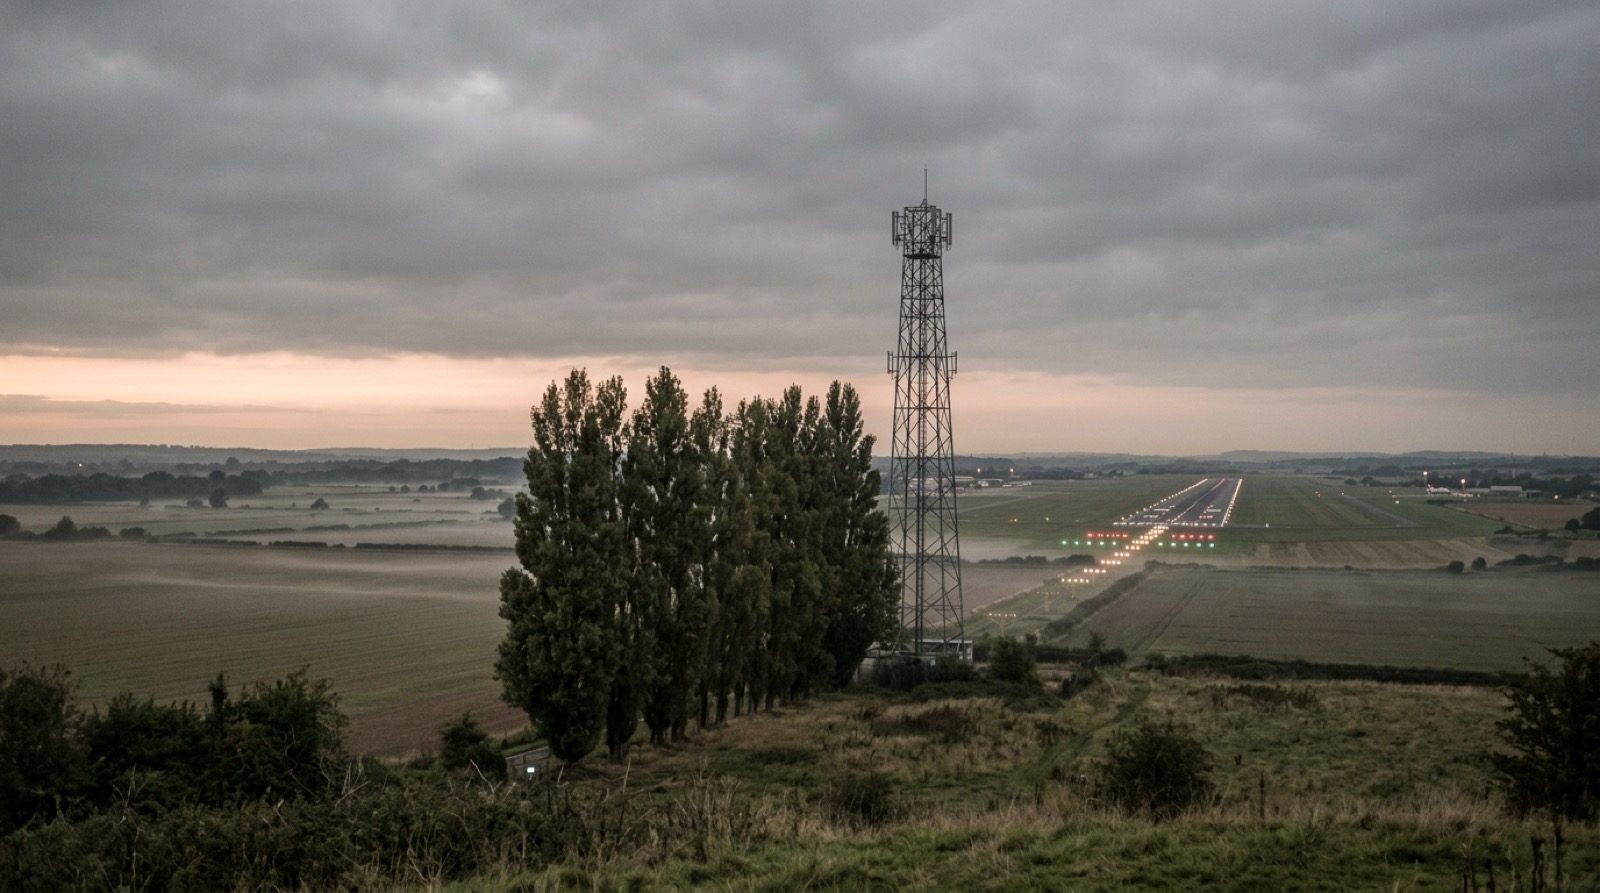
Průzkumová data zastarávají, což je celý důvod pro let. Oblouk se letí ve výšce, které rovina dosahuje v tomto poloměru, s kamerou zaměřenou na bezpečný bod na prodloužené ose dráhy, který leží na stejné rovině. Tím se přímka viditelnosti stává fyzickým vzorkem plochy: cokoli, co do ní proniká, prochází před kamerou, místo aby bylo odvozováno z tabulky. Létání tohoto pro překážky je ve vývoji a dnes není k dispozici.
Každá položka se stavem, v jakém je dnes, a standardní hodnoty, které by kontrola ochranné plochy PAPI použila.
Registrované překážky testované proti přibližovací ploše dle Annex 14 a zobrazené jako varování při plánování letu. Ne zpráva.
Pro každou překážku polygon, typ, výška nad zemí a výšky MSL a elipsoidické (HAE), exportované na datovém listu letiště jako JSON, CSV nebo PDF.
Žádný objekt neproráží ochrannou plochu proti překážkám pro směr dráhy, testováno proti registru a na přeletové přímce viditelnosti.
Rovina, na které běží kontrola ochranné plochy PAPI, převzatá z publikované hodnoty nebo odvozená z publikované sestupové roviny.
Posun počátku od prahu, šířka vnitřní hrany a vnější rozbíhání ochranné plochy PAPI.
Přeletový oblouk by zametal sektor na obě strany od osy dráhy, ne pouze vzorkoval středovou osu.
Není k dispozici. Výšky objektů jsou registrované hodnoty a nejsou měřeny z dronových snímků.
Konce drah, polohy prahů, publikovaná sestupová rovina a data PAPI jdou do TarmacView, spolu s registrem překážek, pokud existuje. Výstupem je geometrie, ze které jsou plochy postaveny.
Překážky se zadávají ručně, importují z OpenAIP nebo naplňují ze slovenského eAIP, každá s polygonem, typem, výškou nad zemí a elipsoidickými výškami.
Při plánování letu je každá registrovaná překážka testována proti přibližovací ploše dle Annex 14. Výstupem je varování pro každou, která proniká.
Datový list letiště nese registr jako JSON, CSV nebo PDF, a KML pro plánování letu může zahrnovat překážky jako polygony se zákazem letu.
Postavení ochranné plochy PAPI proti překážkám z nastaveného úhlu a testování registru proti ní je ve vývoji. Dnes není k dispozici.
Létání oblouku v rovině s kamerou zaměřenou na bod, který rovněž leží na ní, aby se našlo to, co žádný registr neobsahuje, je ve vývoji. Dnes není k dispozici.
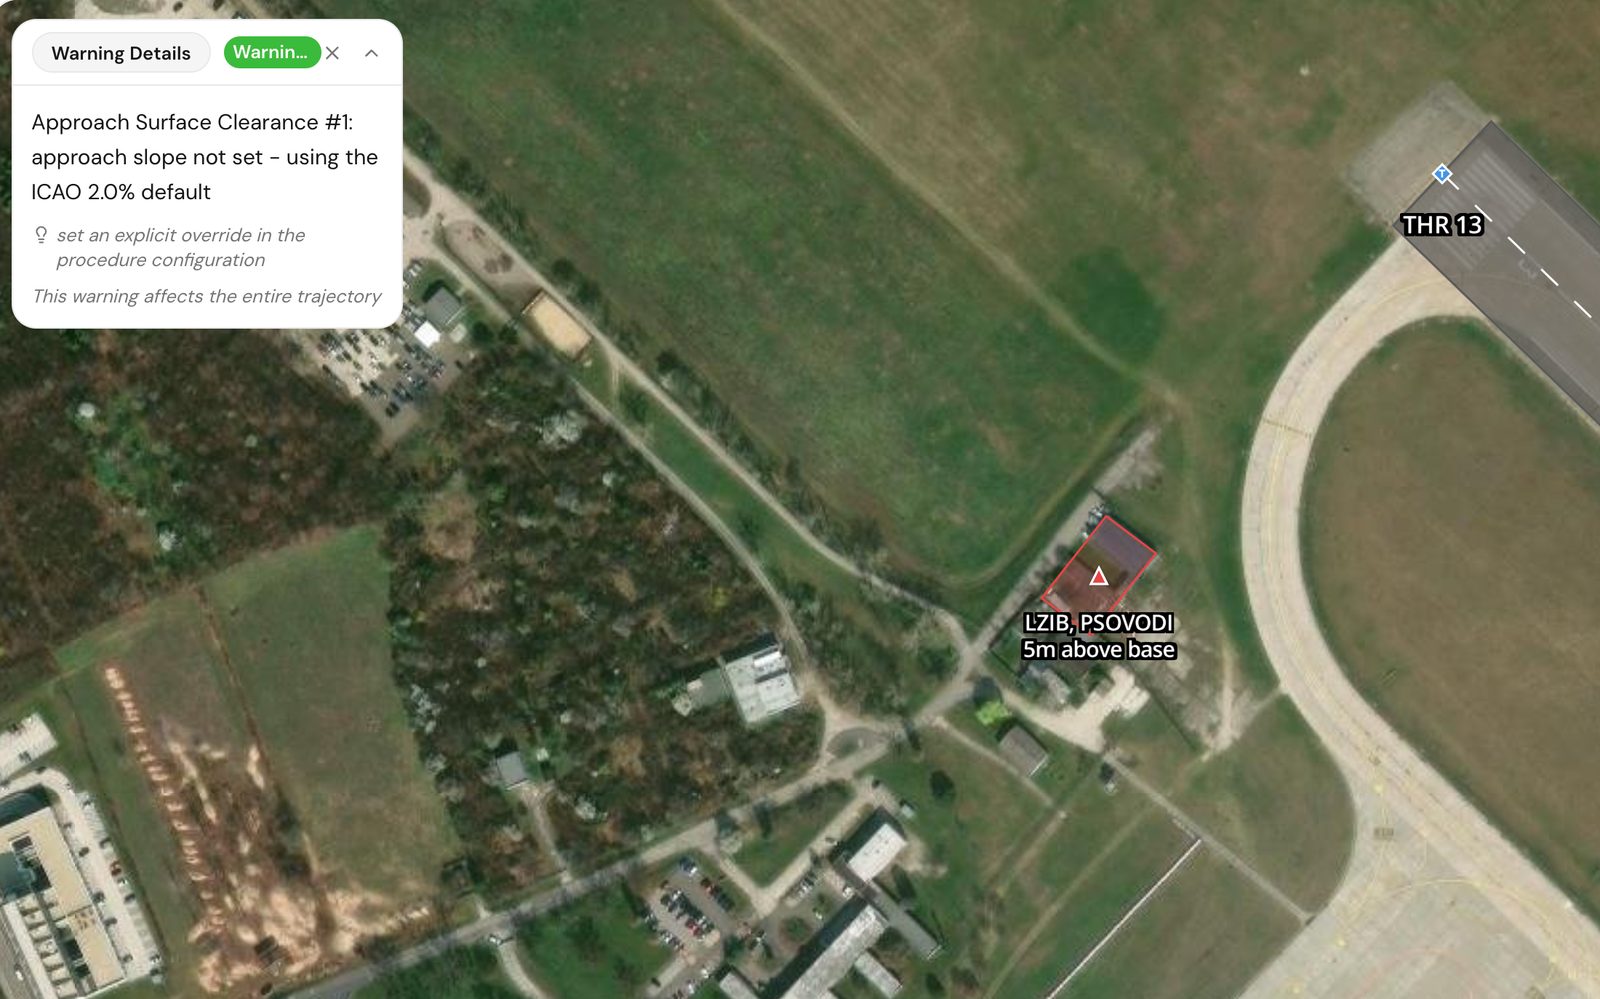
Upozornění na překážky v přibližovací ploše vedle dráhy a zaregistrovaných překážek
Ochranná plocha je geometrický objekt a poctivý způsob, jak ji zkontrolovat, je přesně ji zkonstruovat a pak proti ní testovat věci. Plocha pro indikátor přesného přibližovací dráhy začíná poblíž prahu v nastavené šířce, rozbíhá se ven pevnou rychlostí a stoupá pod úhlem mírně pod sestupovou rovinou , na kterou jsou jednotky nastaveny. Annex 14 udává rozměry podle typu dráhy a kódu a letiště může zveřejnit vlastní. Úplná kontrola postaví rovinu z těchto údajů a z vlastní geometrie dráhy a testuje každý objekt v registru překážek proti ní jako výpočet. Cokoli, co proniká nebo se přiblíží v rámci rezervy, je kandidát. Dnes tento výpočet existuje pro přibližovací plochu a zobrazuje se jako varování při plánování letu. Verze pro ochrannou plochu PAPI je ve vývoji.
V úplné kontrole je let tím, co promění výpočet v důkaz. Registr obsahuje to, co bylo zaměřeno v den, kdy bylo zaměřeno, a nic jiného, a volnost od překážek se ztrácí kvůli věcem, které neobsahuje: sezóně růstu, stožáru, který nebyl nahlášen, jeřábu na povolení, které vypršelo. Oblouk se letí ve výšce, které rovina dosahuje v tomto poloměru, s kamerou zaměřenou na bod na prodloužené ose dráhy, který rovněž leží v rovině, takže přímka viditelnosti sama leží v ploše. Cokoli, co mezi těmito dvěma body prochází plochou, se objeví před kamerou. To je fyzický vzorek roviny, ne odvození z tabulky. Přeletová polovina je ve vývoji.
Dnes jsou výšky v registru hodnotami zadanými, importovanými nebo naplněnými, nikoli výškami měřenými z dronových snímků, takže varování je jen tak dobré, jak dobrý je registr.
Kontrola také nepokrývá zbytek ploch omezujících překážky v okolí letiště, vzletové stoupací, přechodové, vnitřní vodorovné a kuželové plochy, které sahají kilometry ven. Vyhodnocení celého letiště je ve vývoji.
Tři věci mohou zhoršit výsledek a každá má vlastníka.
Přeletová přímka viditelnosti, jakmile bude k dispozici, musí být čtena přes dva kilometry přiblížení, takže opar, srážky a nízké slunce na ose by zastavily snímání, a vítr nad limitem dronu by zastavil oblouk. To neovlivňuje varování při plánování letu.
Plocha potřebuje publikovanou sestupovou rovinu, práh a data PAPI, protože rovina postavená na špatném úhlu testuje špatný objem. Koordinace s věží a povolení pro pozemky mimo hranici letiště také leží na provozovateli letiště.
Prohlášení o volnosti je jen tak dobré, jak dobrá je plocha, proti které bylo vytvořeno. Varování o přibližovací ploše používá rozměry Annex 14. Kontrola ochranné plochy PAPI by použila publikované rozměry nebo sklon letiště tam, kde existují, a uvedla by, které použila.
Průzkum ploch omezení překážek je v aktivním vývoji a ještě není nabízen. Vedení registru v dvou výškových datech, export datových listů a varování o…
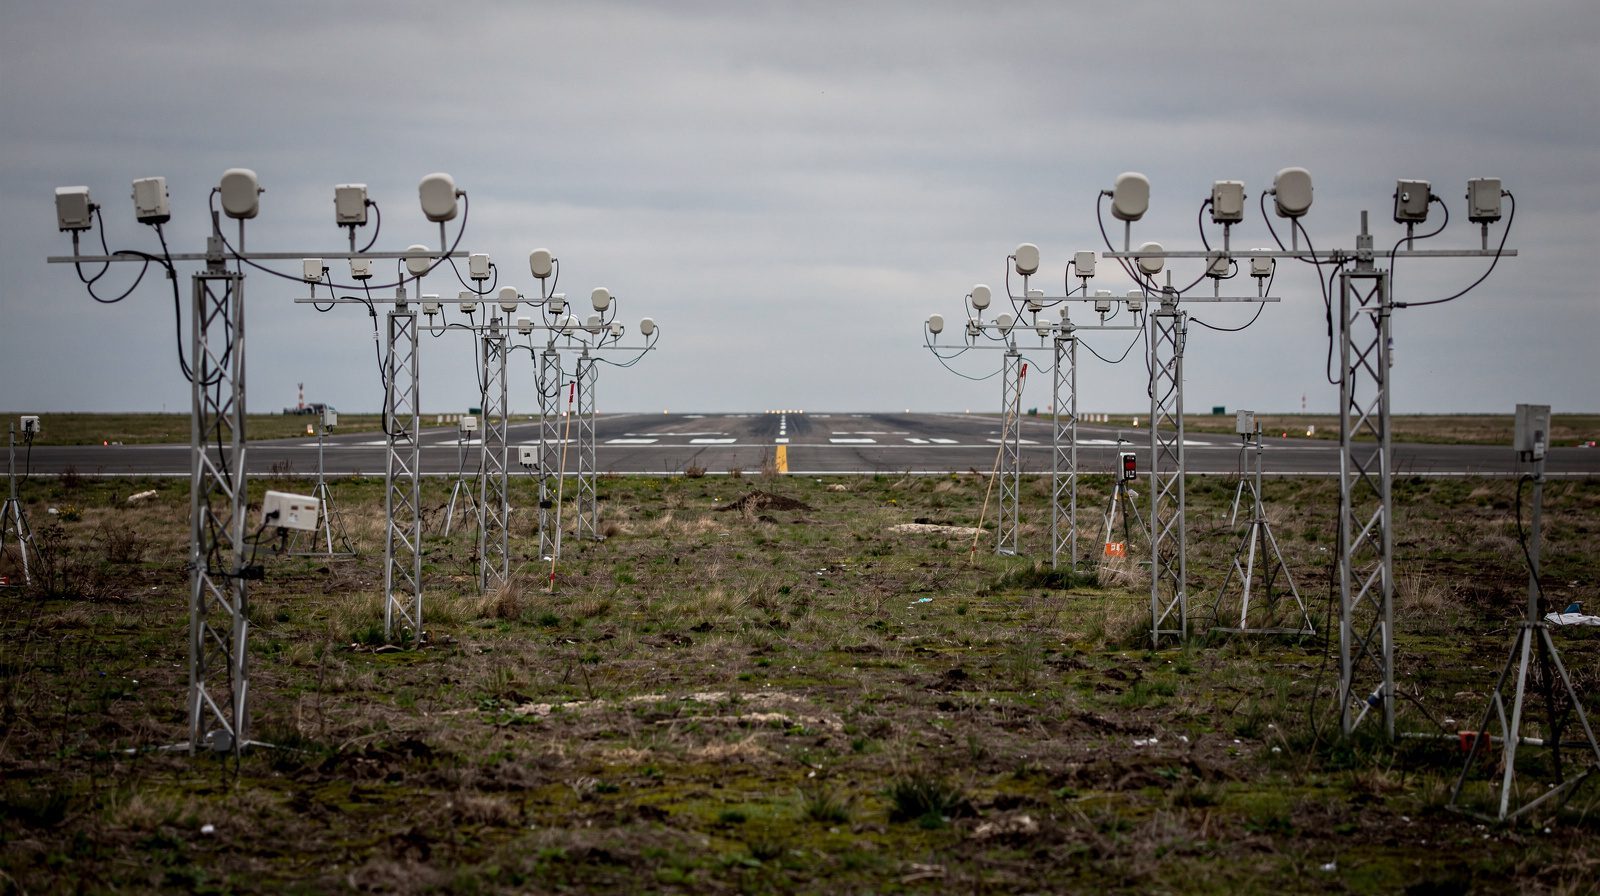
Dronový průzkum neleteckých pozemních světel u letiště, ve fázi aktivního vývoje a zatím není nabízen. Aplikace již plánuje pozorovací let.
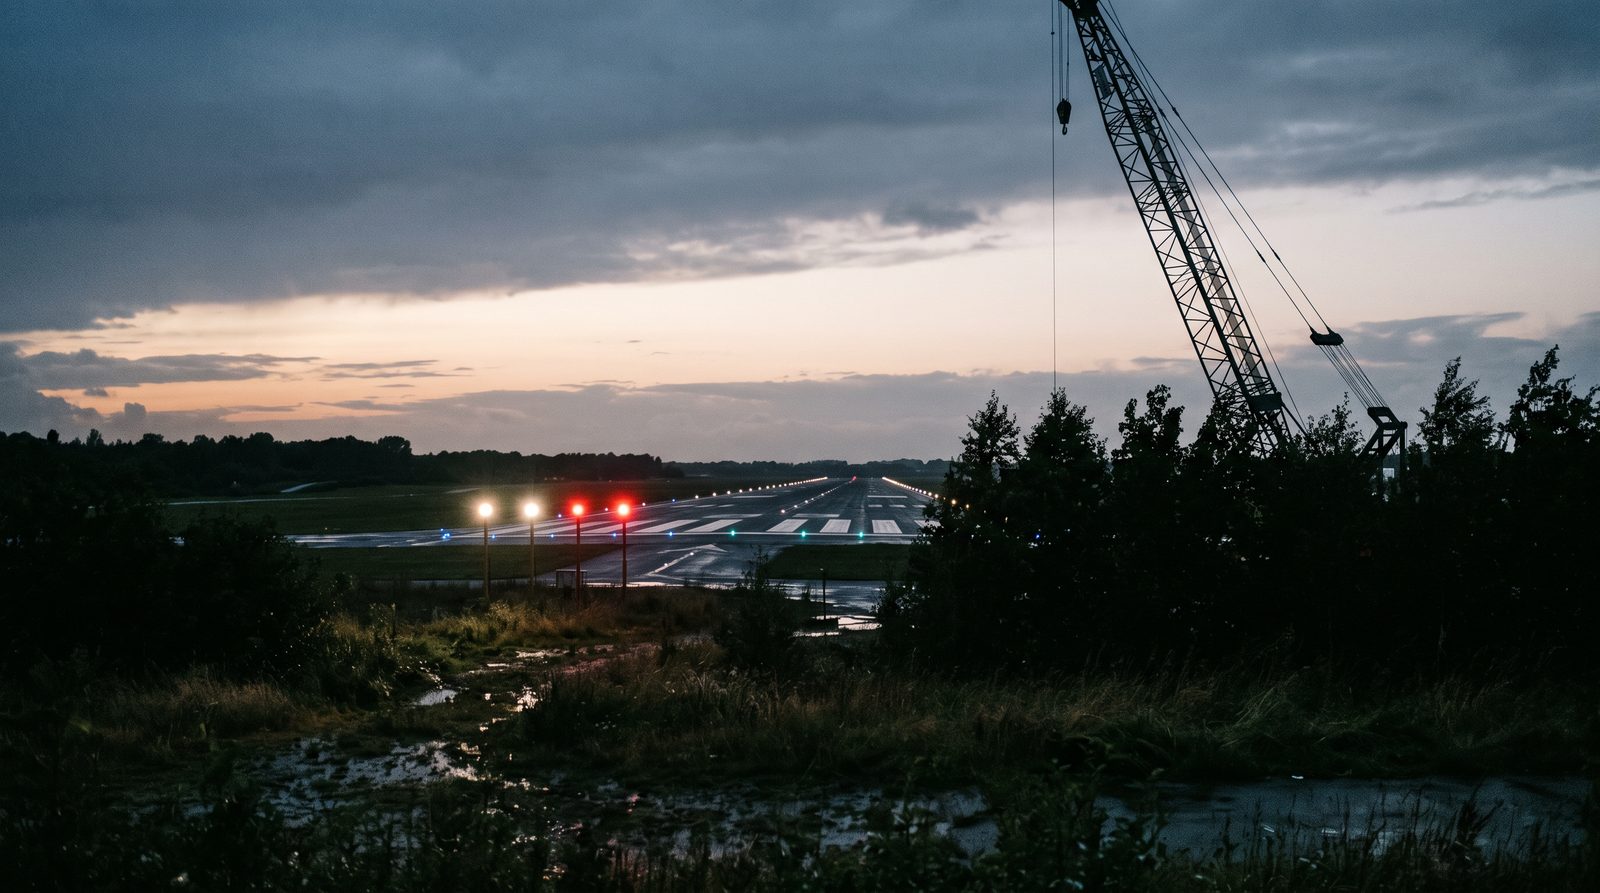
Jak letiště prokáže, že jeho přiblížení PAPI je po pracích nebo růstu stromů nezakryté. Vlastní kontrola TarmacView je v aktivním vývoji a zatím není…
Kontrola překážek v přibližovací ose je ve fázi aktivního vývoje a zatím není nabízena. Pokud ji chcete sledovat nebo ji vyzkoušet brzy na svém letišti, řekněte nám o letišti, koncích drah a o tom, zda existuje registr překážek.
Souhlas s cookies
Používáme cookies ke zlepšení vašeho prohlížení a analýze naší návštěvnosti. Viz naše zásady ochrany osobních údajů.