Pořízení snímků je hotové, rozpoznávání nečistot je na cestě
Služba je ve fázi aktivního vývoje. Platforma již plánuje nízký přelet nad dráhou nebo pojezdovou dráhou a pořizuje georeferencované snímky celého povrchu. Rozpoznávání nečistot na těchto snímcích je ve vývoji a chybí trénovací data.
Skutečné záběry z reálných inspekcí
Každý snímek níže pochází z inspekce, kterou jsme odletěli: záběry dronu, fotografie z terénu a obrazovky aplikace. Závorky označují, co analýza čte.
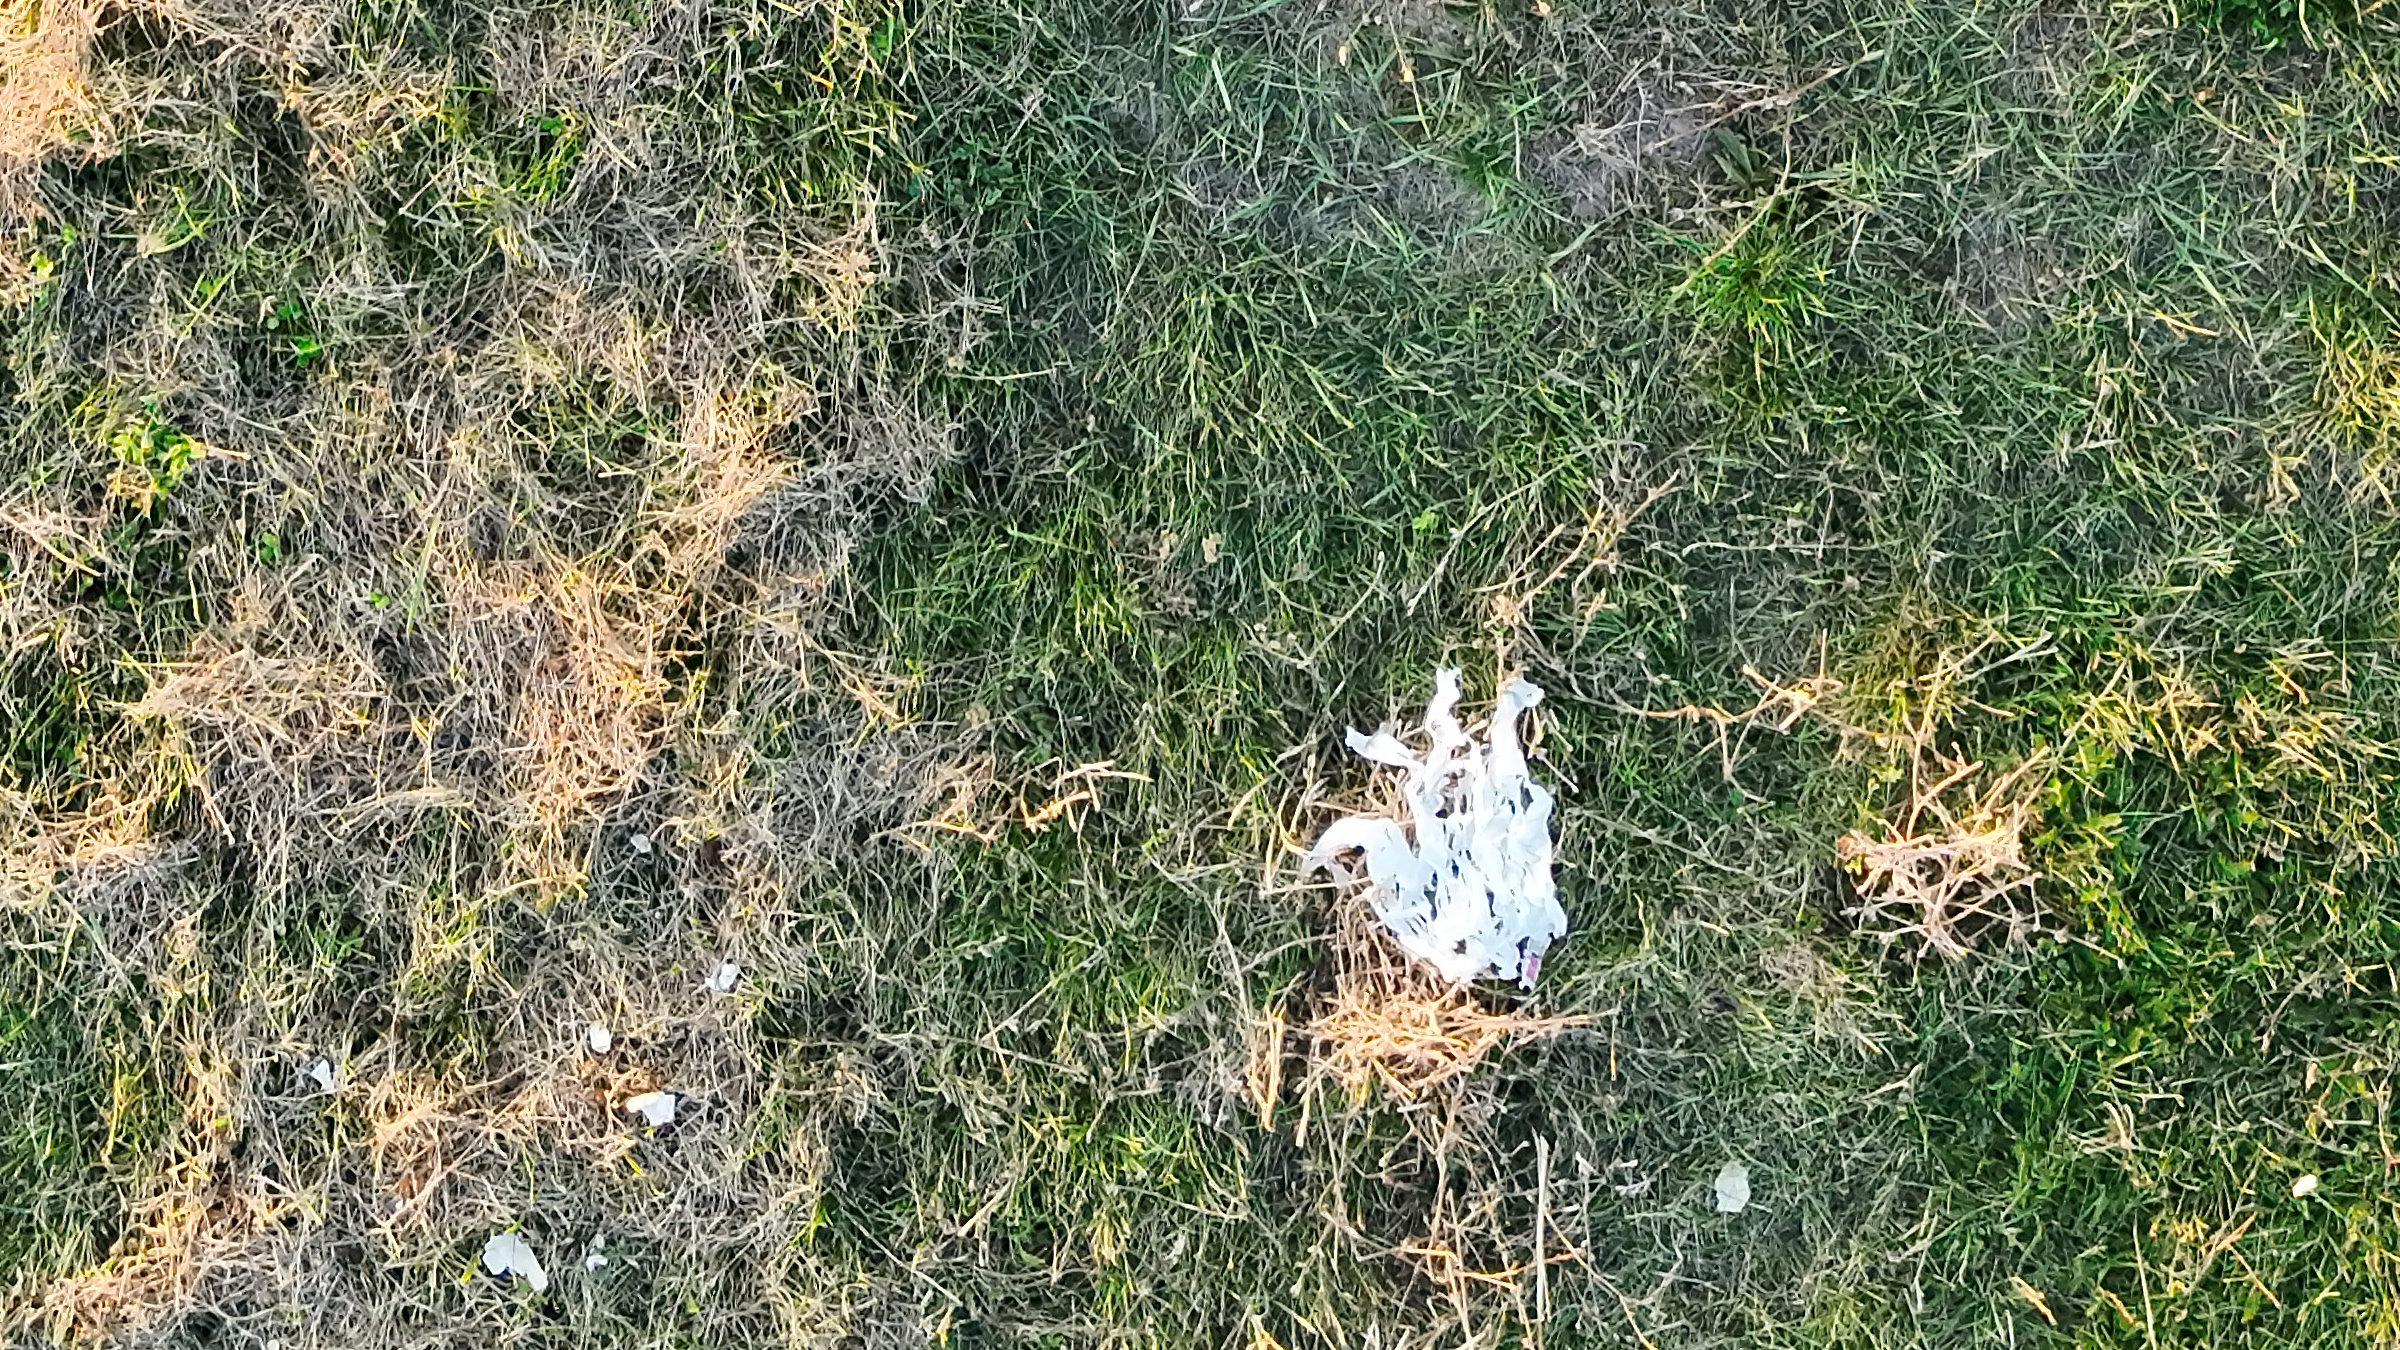
Volný předmět vedle vozovky
Výřez snímku 0001 ze skenu povrchu z 18 Sep 2026, nadir, z originálu 8064 × 6048 na 100 %.
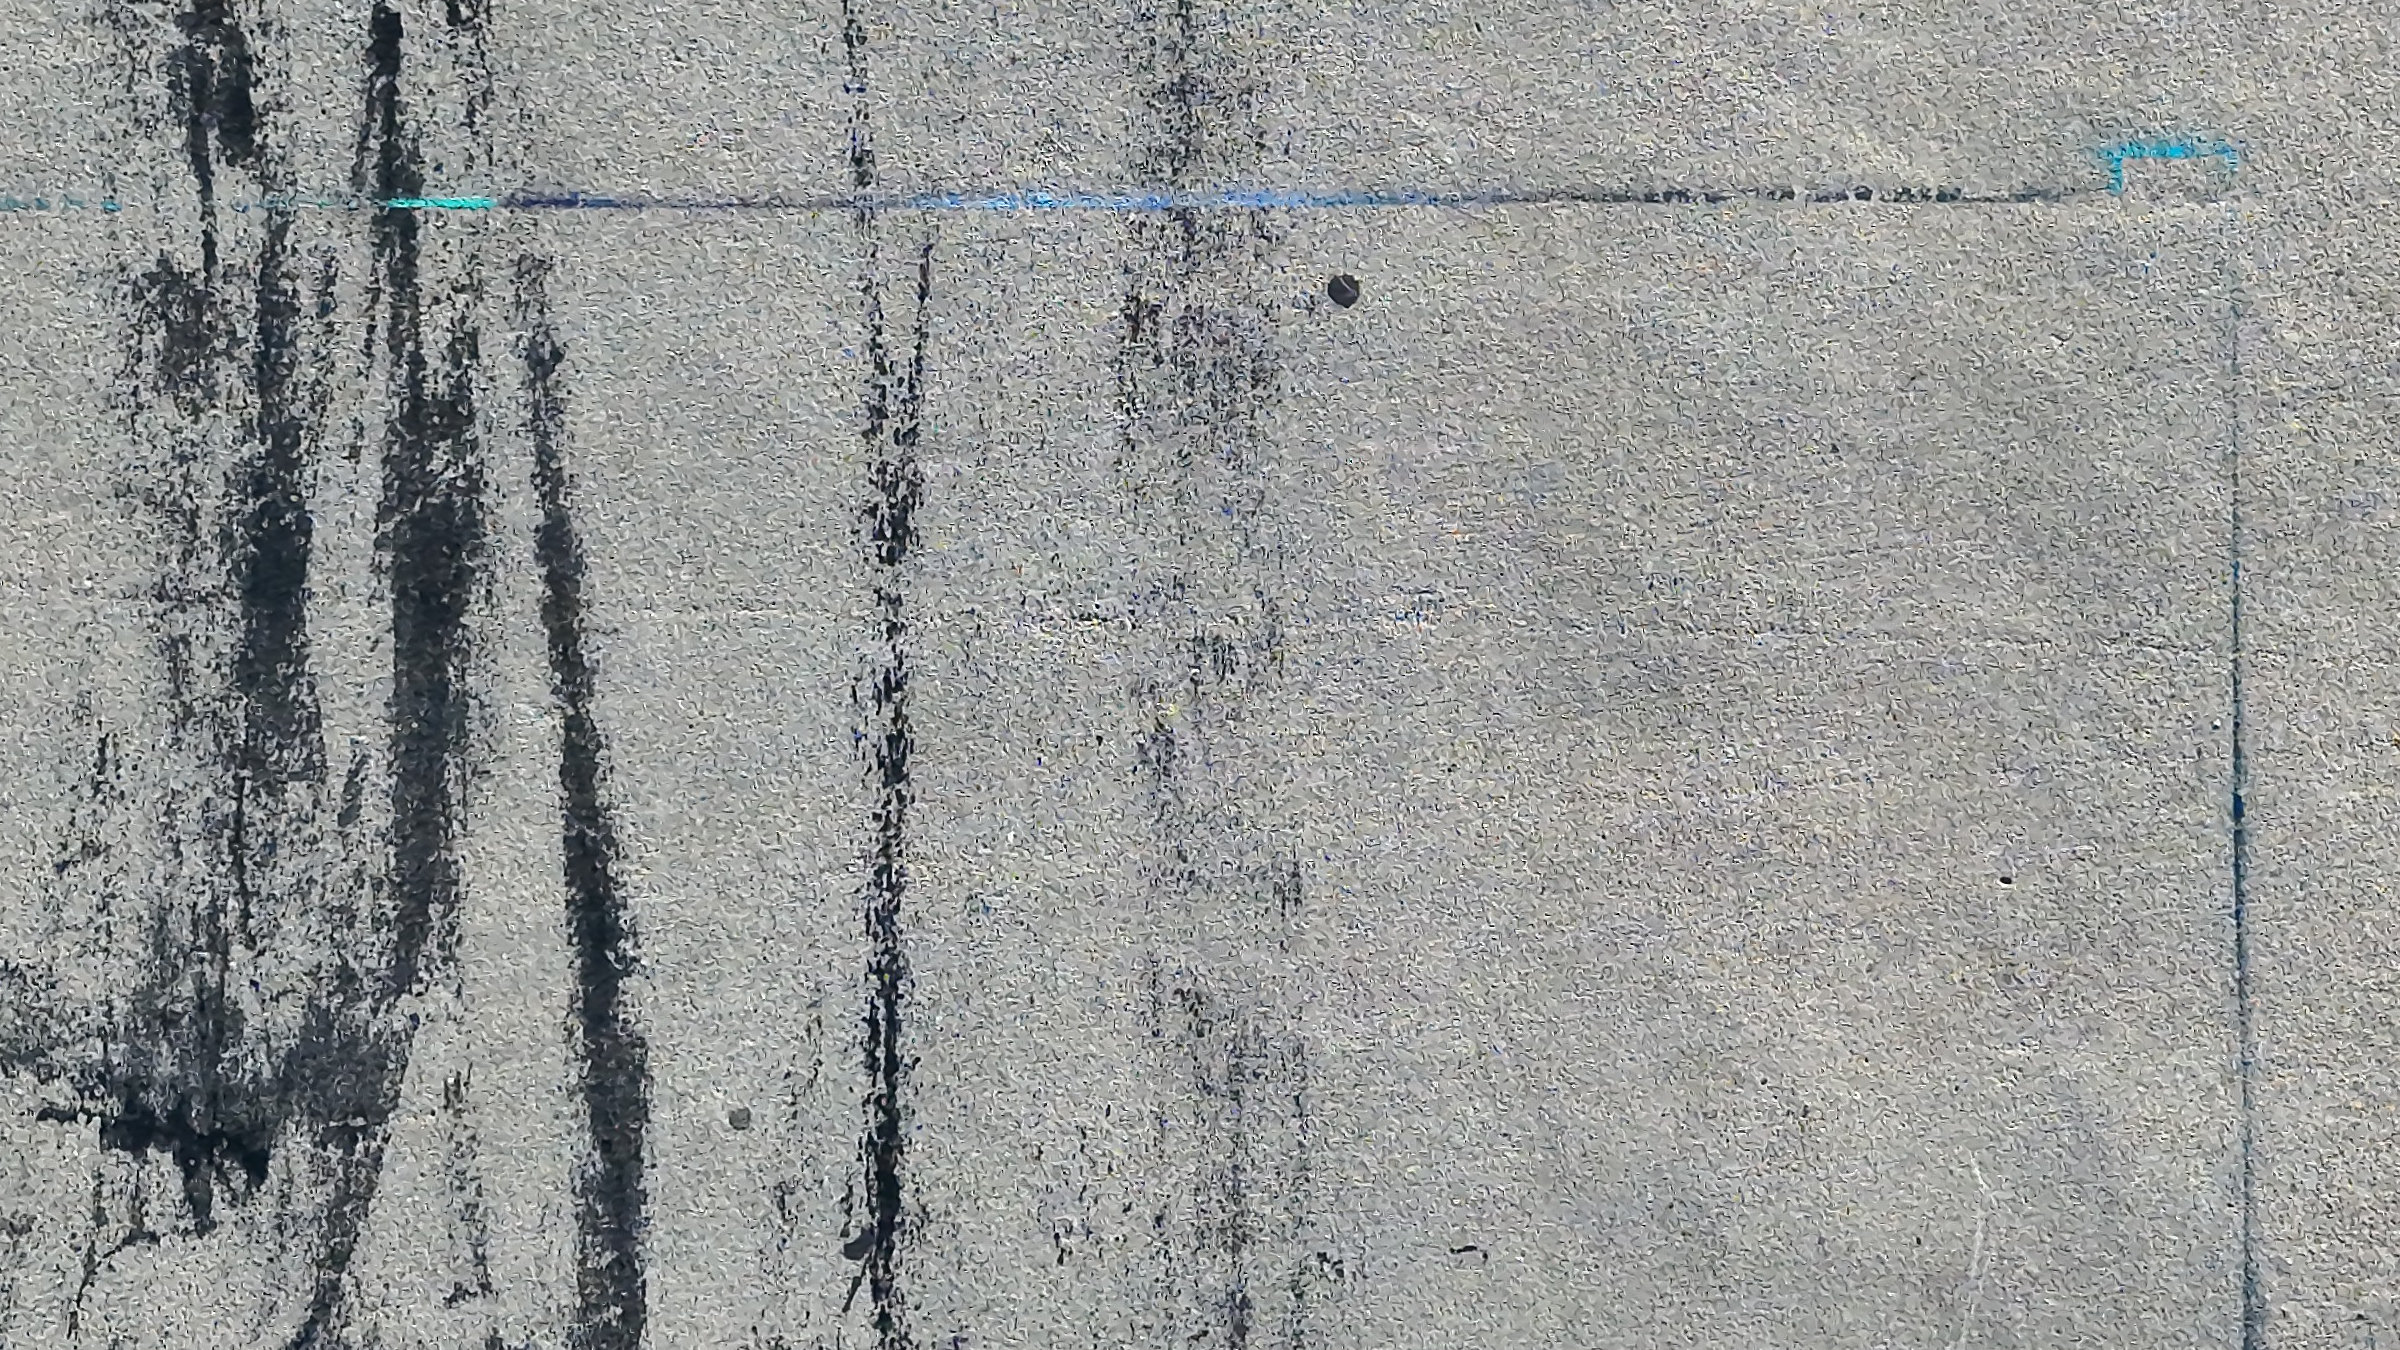
Beton, tmavé stopy pneumatik
Výřez snímku 0478 ze skenu povrchu z 28 Sep 2026, nadir, z originálu 8064 × 6048 na 100 %.
Pro koho je to určené
Program FOD již kontroluje, odstraňuje a zaznamenává. Zřídka ale má georeferencovaný snímek celého povrchu k danému datu, který by položil vedle deníku a míst, kde se nálezy opakují.
Výsledky a kritéria přijetí
Službu nesou tři výsledky. První lze ověřit už dnes. Druhý závisí na detektoru, který je stále ve vývoji, a stránka to říká.
Dráha nebo pojezdová dráha dohodnutá při vymezení rozsahu se vrátí jako georeferencované snímky z jednoho nízkého přeletu, který se letí mezi pohyby ve spolupráci s věží.
Rozpoznávání nečistot na snímcích je ve vývoji a chybí trénovací data. Dokud nebude dodáno, nález předmětu na snímku dělá člověk, který snímek prohlíží.
Každý nález, ať ho udělal kdokoli, lze přiřadit k poloze a snímku okolního povrchu. Tyto údaje patří mezi to, co AC 150/5210-24A doporučuje sbírat pro každý nález.
Služba nesleduje povrch mezi průzkumy, nečistoty neodstraňuje a nenahrazuje denní kontrolu. To zůstává v režii programu kontroly FOD na letišti.
Tato stránka nehodnotí vozovku. Pokud je otázka, který povrch uvolňuje materiál, patří to ke zdroji FOD z vozovky a službám za ním.
Co je v průzkumu obsaženo
Každá část s tím, co obsahuje, a jejím stavem dnes, včetně částí, které jsou úmyslně mimo rozsah.
Metoda skenování povrchu, nízký hadovitý přelet nad dráhou nebo pojezdovou dráhou, vypočtený z kamery a výšky letu.
Fotografie z karty dronu importované a připojené k úsekům skenu, každý snímek s polohou, uchovaný.
Model, který na snímcích označuje uvolněné předměty. Chybí trénovací data.
Každý nález s polohou a snímkem okolního povrchu, ve formě dohodnuté na pilotu pro váš deník FOD.
Ortomozaika, mapa nálezů a zpráva uvnitř platformy. Aplikace je zatím zobrazuje jako nedostupné.
Metoda skenování dnes plánuje dráhy a pojezdové dráhy. Odbavovací plochy se určí na pilotu.
Cokoli, co posádka vidí na pohybové ploše během letu, je v danou chvíli předáno věži i s polohou.
Nezahrnuje se. Průzkum vidí povrch, když je prováděn, ne mezi lety.
Nezahrnuje se. Obojí zůstává v programu kontroly FOD na letišti.
Od programu FOD k georeferencovaným snímkům
Popíšete, jak váš program FOD dnes probíhá, které plochy jsou důležité a kde se nálezy shlukují. Dohodneme plochy, termíny, kdo je na letišti v daný den informován a jak se nálezy předávají do vašeho deníku. Výstupem je písemný rozsah pilotu.
Přelet se vypočte z geometrie povrchu a kamery a okna pro snímkování se dohodnou s věží, aby dron létal mezi pohyby a na požádání plochu uvolnil. Výstupem je ověřená mise a potvrzená okna.
Jeden nízký přelet nad každou vymezenou dráhou nebo pojezdovou dráhou. Pokud pohyb přeruší přelet, ten pokračuje od místa přerušení. Cokoli, co posádka na povrchu vidí, se v danou chvíli předá věži.
Fotografie z karty dronu se importují do platformy a připojí k úsekům skenu, každá s polohou a časem pořízení. Tento krok je hotový.
Snímky projdou modelem pro nečistoty. Tento krok je ve vývoji a chybí trénovací data, takže se v pilotu spouští tam, kde je model připraven, a rozsah to říká. Tam, kde není, snímky prohlíží člověk.
Snímky a výstupy dohodnuté v rozsahu pilotu přicházejí společně, indexované podle polohy, aby je manažer FOD mohl přiřadit k deníku. Sporné nálezy se znovu posoudí na uchovaných snímcích, nikoli novým letem.
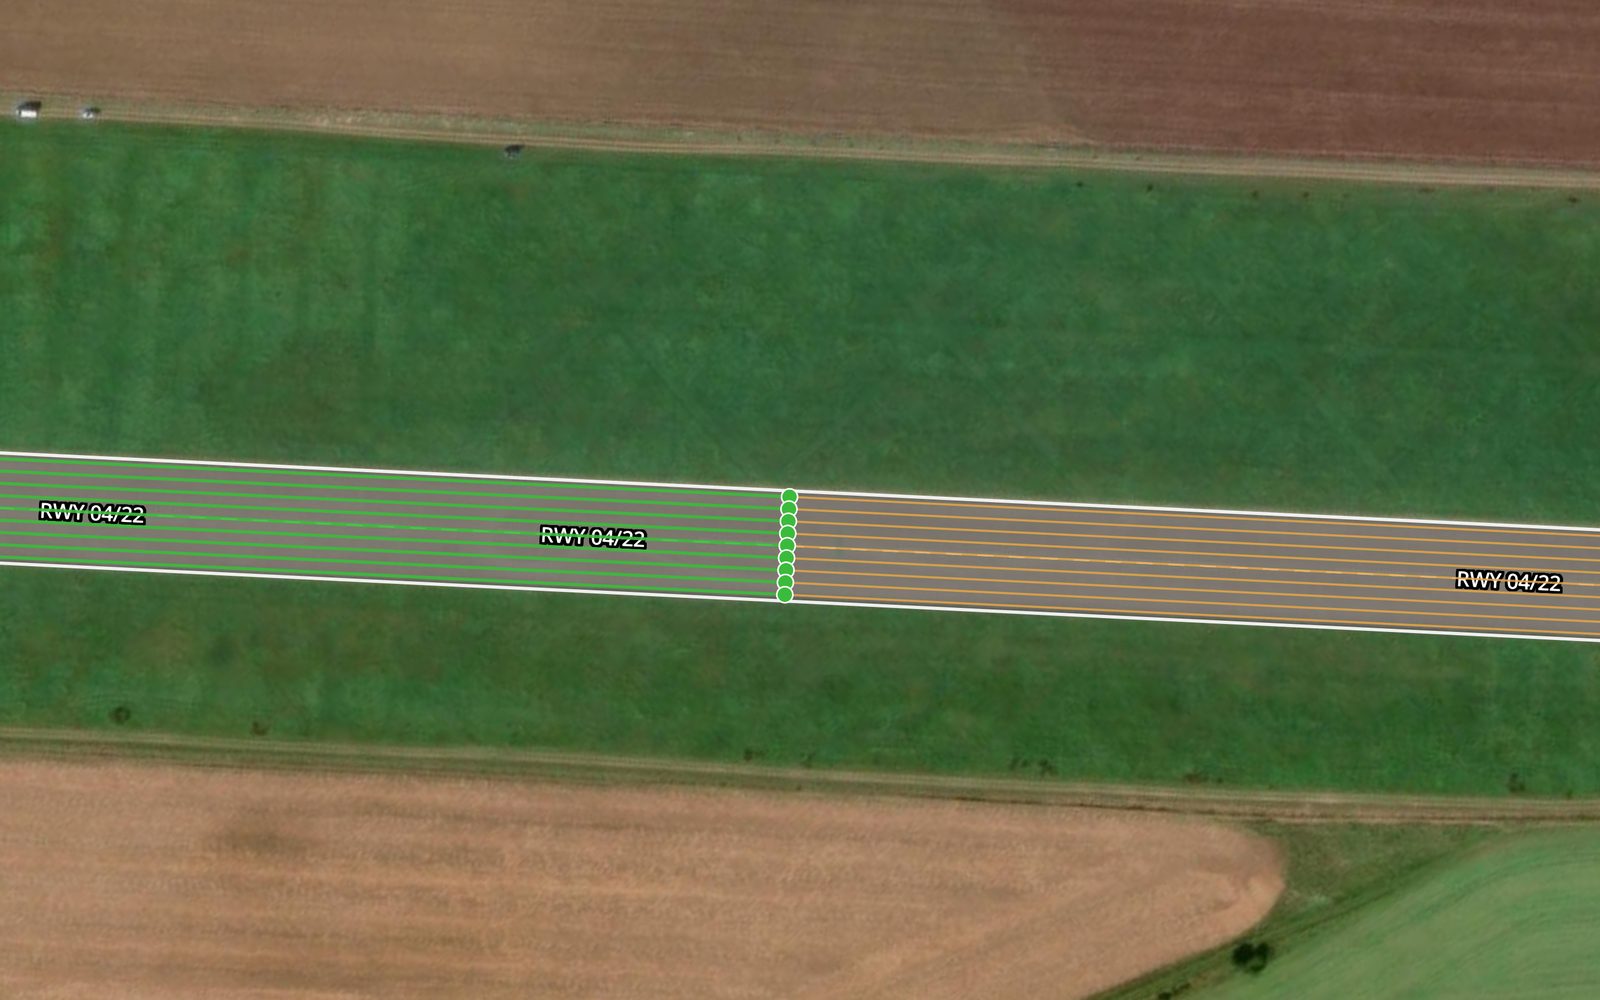
Dva úseky snímání stýkající se uprostřed dráhy, každý vedený jako rovnoběžné průjezdy
Co průzkum může přidat k programu FOD
Cizí předměty (FOD) se dnes nalézají třemi způsoby: kontrolou lidmi na pohybové oblasti , hlášením pilotů a personálu a na některých letištích systémem detekce FOD , který sleduje dráhu. FAA AC 150/5210-24A považuje všechny tři za detekci a uvádí, že výsledek je stejně důležitý, ať nastane jakkoli. Průzkum dronem je čtvrtý způsob s užším posláním a poctivý popis začíná tím, čím není.
Není nepřetržitý. Detekční systém může mezi dvěma pohyby vydat upozornění. Průzkum vidí povrch během svého okna pro snímkování a nic po něm. Není ani zatím automatický. Snímkování je hotové, rozpoznávání nečistot na snímcích je ve vývoji a chybí trénovací data. Dokud model nebude dodán, nic na této stránce se nemá číst jako míra detekce ani jako nejmenší předmět, který průzkum najde.
Přidává však záznam. AC 150/5210-24A doporučuje u každého nálezu zaznamenat, jak byl zjištěn, kdy, popis nebo snímek, polohu v souřadnicích a možný zdroj. Přijatelný způsob plnění (AMC) EASA pro ADR.OPS.B.016 požaduje, aby detekce zahrnovala zdroj a polohu. Průzkum, jehož každý snímek nese polohu z RTK určování polohy a jehož snímky se uchovávají, už drží polohu i snímek a ukazuje povrch kolem nálezu. Georeferencování snímků je část, která je hotová.
Zdroj nálezu je často na povrchu kolem něj. AC 150/5210-24A uvádí, že asfaltové a betonové vozovky mohou být nejčastějším zdrojem FOD na letišti, a ADR.OPS.C.010 požaduje, aby provozovatelé udržovali povrchy pohybové plochy s cílem FOD zamezit a eliminovat ho. Uvolňují ho vytavování asfaltu a vydrolování spár v betonu. Posouzení vozovky z těchto hledisek je úkolem skenu povrchu dráhy , a průzkum FOD i sken povrchu vycházejí ze stejného snímkování.
Zatím není nabízeno
Tato služba je ve fázi aktivního vývoje a zatím není nabízena, proto neexistuje žádná cena, sazba ani nabídka. Pilot určují čtyři věci.
Rizika a závislosti
Čtyři věci mohou průzkum zastavit nebo oslabit to, co ukazuje, a každá má vlastníka.
Stojící voda, sníh a silné znečištění skrývají malé předměty před kamerou. Nejlepší výsledky jsou za klidného, slunečného dne, protože silný vítr rozmazává snímky a slabé světlo vynucuje vysoké ISO. Dotčený povrch se pořídí znovu, místo aby se prohlížel přes překážku.
Průzkum vyžaduje koordinaci s věží a na většině letišť i doprovod. Pokud se okna mezi pohyby neobjeví, snímkování se neuskuteční. Stojí za to to ověřit, než se zarezervuje cesta.
Dron letící nízko nad dráhou je sám o sobě předmětem nad pohybovou plochou a uvolněná část by byla FOD. Toto riziko má pod kontrolou TarmacView a to, jak se řeší, je zapsáno v pilotním rozsahu.
Průzkum koupený jako detekční systém zklame. Je to datovaný, georeferencovaný záznam a po dodání modelu také kontrola tohoto záznamu. Pilotní rozsah uvádí, které z toho platí, aby se na průzkum nikdo nespoléhal jako na nepřetržité krytí.
Často kladené otázky
- Nahrazuje průzkum dronem naši denní kontrolu FOD?
- Ne. FAA AC 150/5210-24A uvádí, že FAA a ICAO vyžadují denní kontrolu pracovních ploch letadel za denního světla. V EU ADR.OPS.B.016 vyžaduje postupy detekce FOD, které zahrnují sledování a kontrolu pohybové plochy podle plánu kontrol. Průzkum dronem se letí v dohodnutých termínech mezi pohyby a zachycuje povrch v daném okamžiku. Může do programu přidat záznam s polohou. Nemůže nahradit kontrolu, kterou pravidla vyžadují.
- Čím se to liší od radarového nebo kamerového systému detekce FOD?
- Pevný detekční systém sleduje dráhu nepřetržitě a mezi pohyby vydá upozornění. Průzkum dronem je snímek celého povrchu k danému datu. Pokyn FAA pro hodnocení a pořizování detekčních systémů je AC 150/5220-24, Airport Foreign Object Debris (FOD) Detection Equipment, vydaný 30. září 2009. Na této stránce nic netvrdíme o tom, že by průzkum dronem tento pokyn splňoval. Obě řešení odpovídají na jiné otázky a letiště s pevným systémem může i tak používat georeferencované snímky vozovky kolem míst, kde se jeho upozornění shlukují.
- Co je dnes skutečně hotovo?
- Pořízení snímků. Platforma plánuje metodu skenování povrchu, tedy nízký hadovitý přelet nad dráhou nebo pojezdovou dráhou, vypočtený z kamery a výšky letu. Fotografie z karty dronu se importují a připojí k úsekům tohoto skenu. Rozpoznávání nečistot na snímcích je ve vývoji a chybí trénovací data, takže průzkum zatím nečistoty za vás nenajde. Zpracování uvnitř aplikace, ortomozaika, mapa nálezů a zpráva zatím nejsou k dispozici.
- Co se stane, když posádka během letu uvidí nečistoty?
- Předá se to v danou chvíli věži i s polohou. Nečeká to na žádnou analýzu. Nečistoty na pohybové ploše jsou provozní nebezpečí s vlastním časovým rámcem. Jejich odstranění nebo rozhodnutí, zda se provoz během odstraňování zastaví, náleží letišti podle jeho vlastních postupů pro FOD. Posádka hlásí, co vidí, a na pohybovou plochu kvůli sběru nevstupuje.
- Pokrývá to i odbavovací plochy?
- Zatím ne. Povrchy, které metoda skenování dnes plánuje, jsou dráhy a pojezdové dráhy. Odbavovací plochy jsou součástí vývoje a jejich rozsah se určí na pilotním jednání. Odbavovací plocha se stojícími letadly je shora částečně zakryta, takže to, které stání se letí a kdy, se dohodne s letištěm a nepředpokládá se.
- Dokáže průzkum říct, odkud nečistoty pocházejí?
- Může ukázat vozovku kolem nálezu, a to je často místo, kde je odpověď. Přijatelný způsob plnění ADR.OPS.B.016 od EASA požaduje, aby detekce FOD zahrnovala určení zdroje FOD a jeho polohy. AC 150/5210-24A mezi údaje, které se pro každý nález mají zaznamenat, uvádí polohu a snímek. Georeferencované snímky obsahují obojí. Posouzení vozovky z hlediska rozpadu povrchu nebo odštěpení spár je inženýrský úkol a zajišťují ho služby pro vozovky.
- Používají se naše snímky k trénování detekčního modelu?
- Jen pokud s tím souhlasíte. Rozpoznávání nečistot má nedostatek trénovacích dat a zlepšuje ho právě snímky ze skutečných pohybových ploch. To, zda mohou být vaše snímky takto použity, se píše do smlouvy a nepředpokládá se. Pokud nechcete, aby byly použity, řekněte to při vymezení rozsahu a snímkování se provede na tomto základě.
Reference
- faa-ac-150-5210-24a
- AC 150/5210-24A, Airport Foreign Object Debris (FOD) Management Federal Aviation Administration
- faa-ac-150-5220-24
- AC 150/5220-24, Foreign Object Debris Detection Equipment Federal Aviation Administration
- easa-ear-aerodromes
- Easy Access Rules for Aerodromes (Regulation (EU) No 139/2014) European Union Aviation Safety Agency
- icao-annex-14-v1
- Annex 14 to the Convention on International Civil Aviation, Volume I: Aerodrome Design and Operations International Civil Aviation Organization
Mluvte s námi o vývoji
Tato služba je ve fázi aktivního vývoje a zatím není nabízena. Pokud ji chcete sledovat nebo ji vyzkoušet brzy na svém letišti, řekněte nám o plochách a o tom, jak váš program FOD dnes probíhá, a probereme to. Nic není závazné.