La captura está construida, el reconocimiento de residuos está en camino
El servicio está en desarrollo activo. La plataforma ya planifica una pasada baja sobre una pista o calle de rodaje y captura imágenes georreferenciadas de toda la superficie. El reconocimiento de residuos en esas imágenes está en desarrollo, con falta de datos de entrenamiento.
Capturas reales de inspecciones reales
Cada imagen de abajo proviene de una inspección que volamos: fotogramas de dron, fotos de campo y pantallas de la aplicación. Los corchetes marcan lo que lee el análisis.
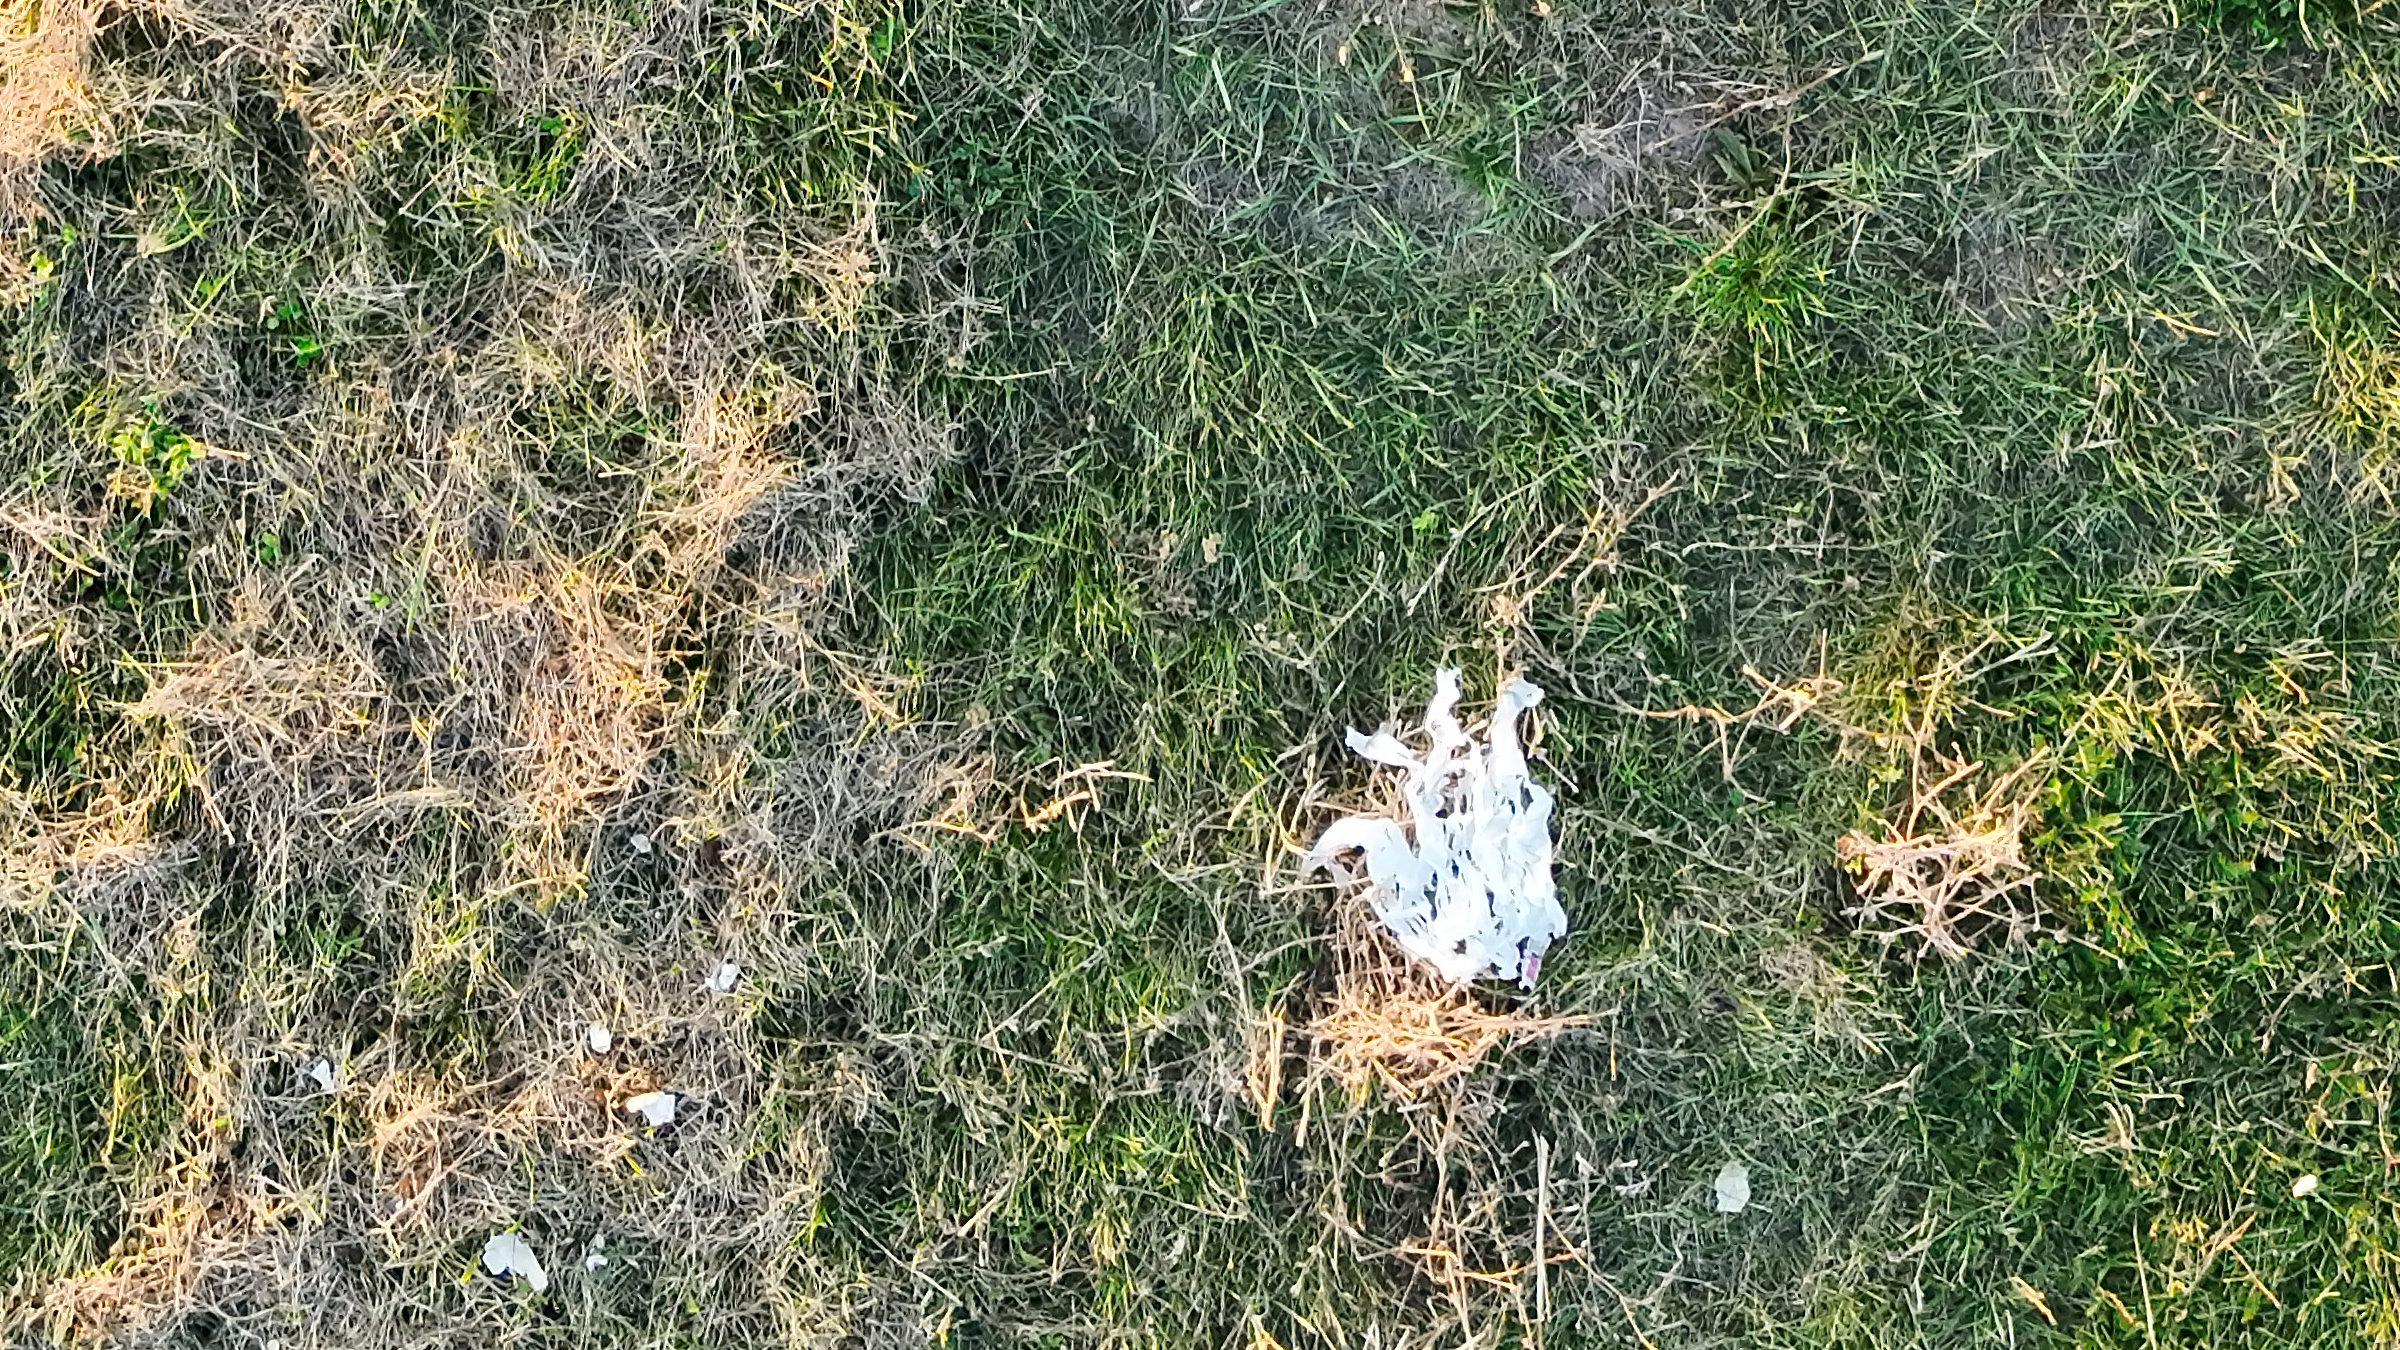
Un objeto suelto junto al pavimento
Recorte del fotograma 0001 de un escaneo de superficie del 18 sep 2026, cenital, a partir del original de 8064 × 6048 al 100 %.
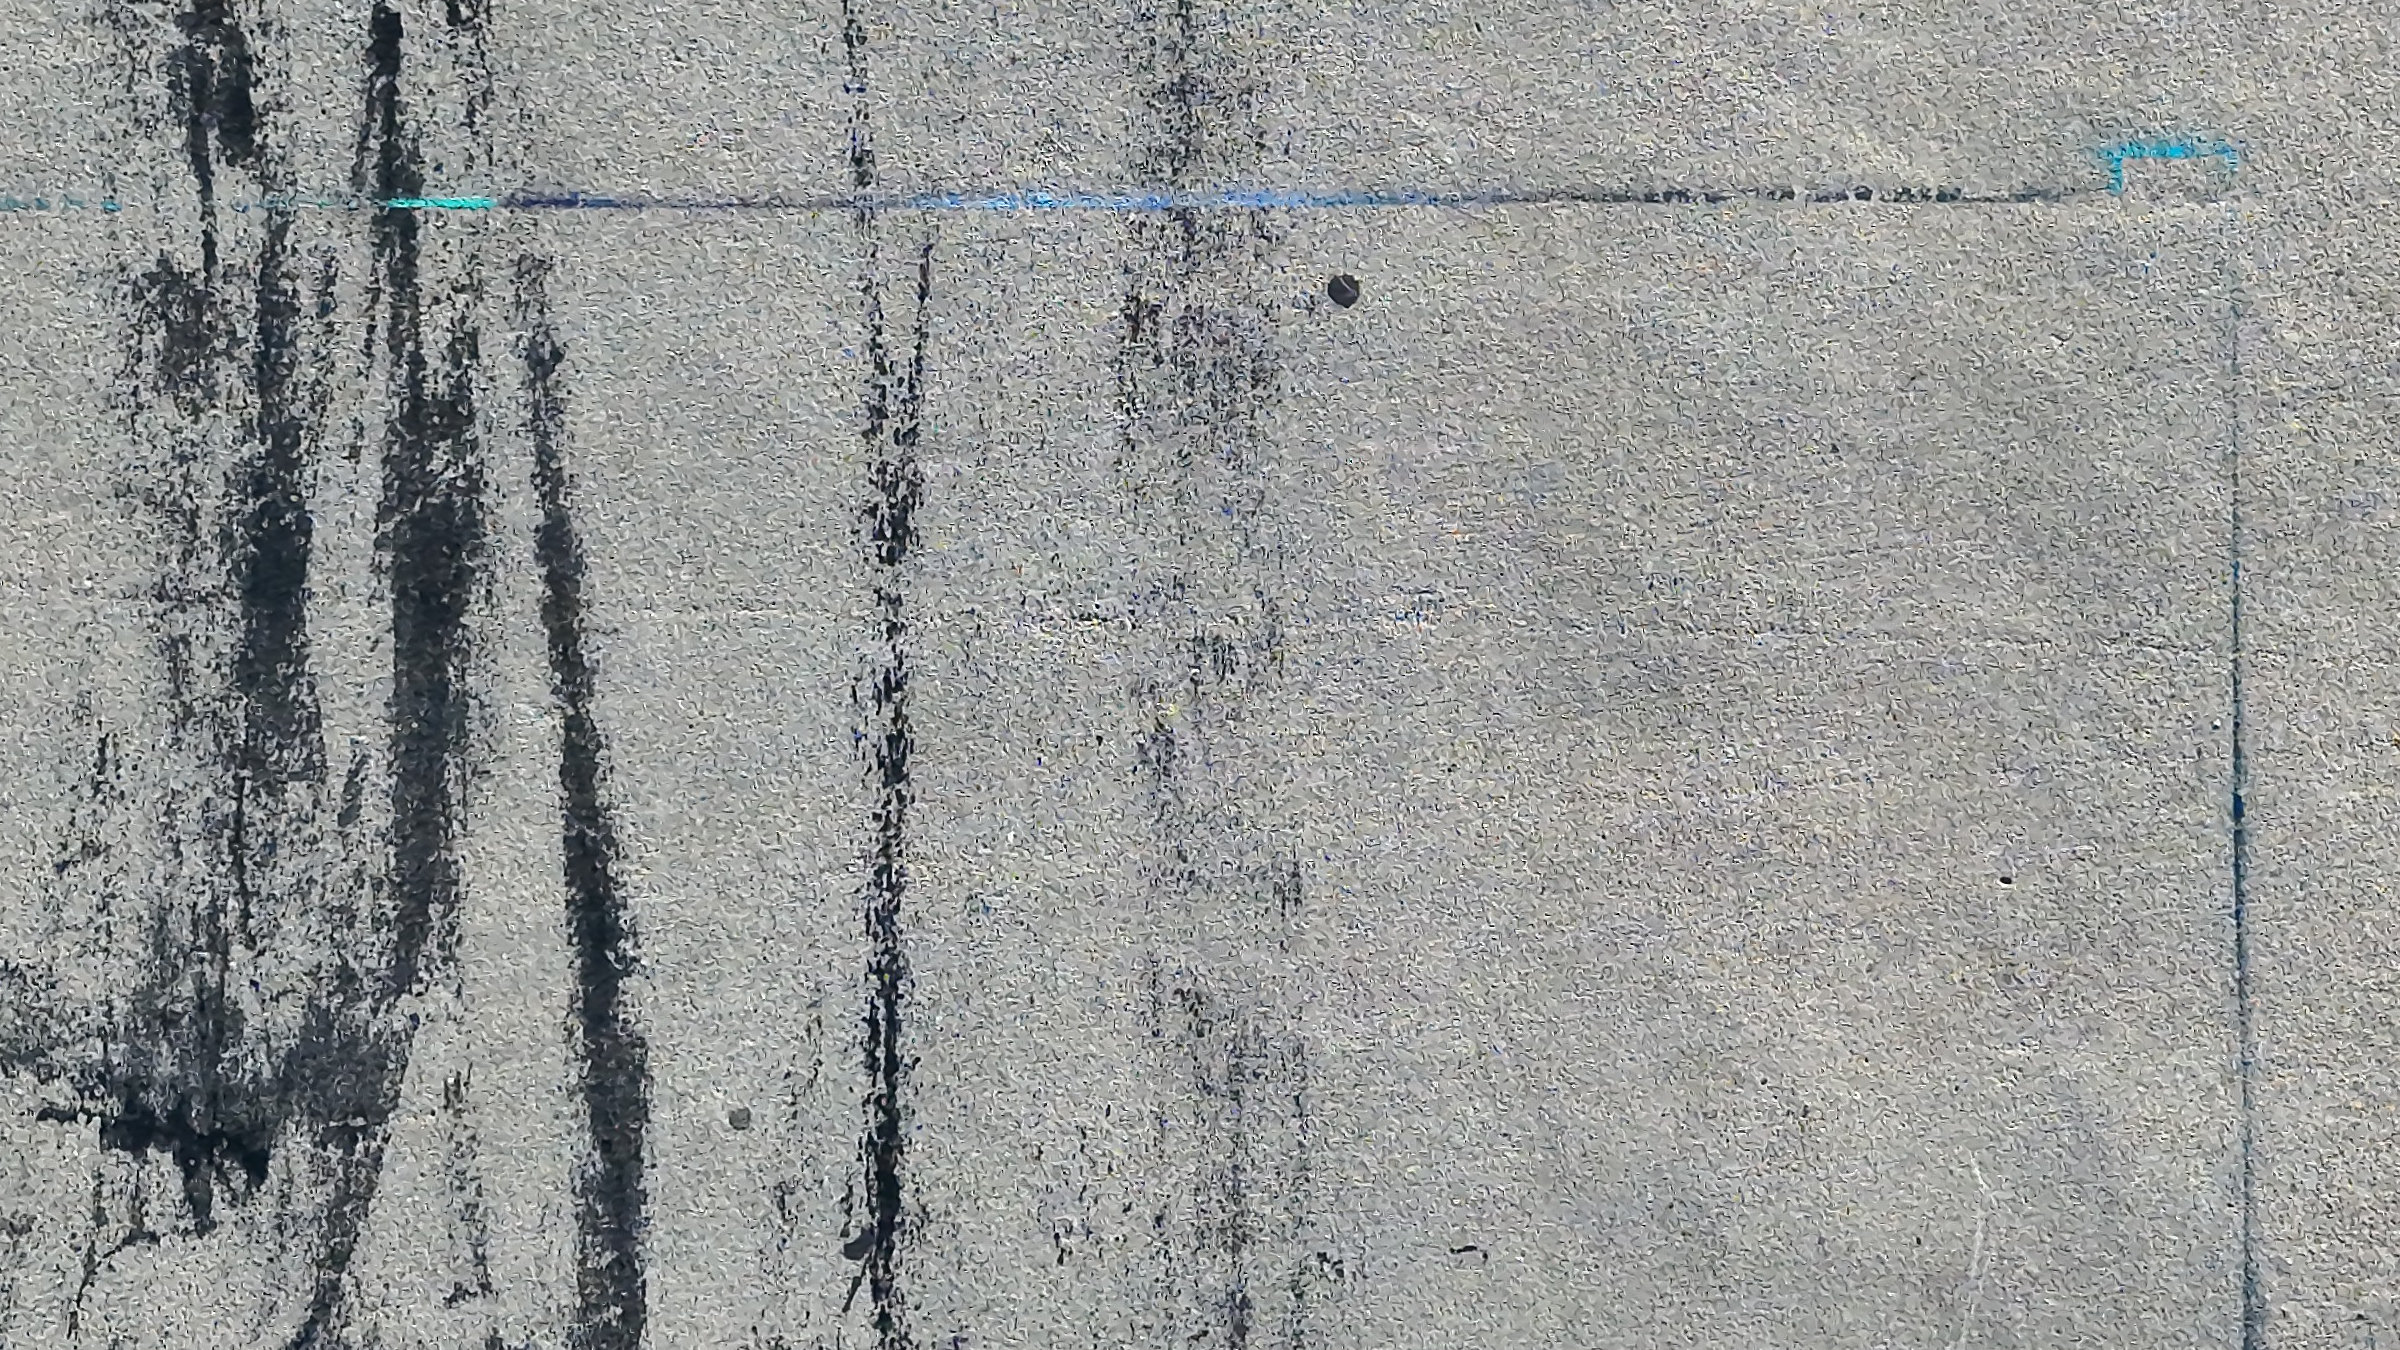
Hormigón, marcas oscuras de neumáticos
Recorte del fotograma 0478 de un escaneo de superficie del 28 sep 2026, cenital, a partir del original de 8064 × 6048 al 100 %.
Para quién es
Un programa de FOD ya inspecciona, retira y registra. Lo que rara vez tiene es una imagen posicionada de toda la superficie en una fecha, para ponerla junto al registro y a los puntos donde los hallazgos se repiten.
Resultados y criterios de aceptación
Tres resultados sostienen el servicio. El primero se puede comprobar hoy. El segundo depende de un detector que todavía está en desarrollo, y la página lo dice.
La pista o calle de rodaje acordada al delimitar el alcance llega como imágenes georreferenciadas de una sola pasada baja, volada entre movimientos en coordinación con la torre.
El reconocimiento de residuos en las imágenes está en desarrollo, con falta de datos de entrenamiento. Hasta que se entregue, una persona que mire las imágenes es quien encuentra un objeto en ellas.
Cada hallazgo, quien lo haya hecho, puede vincularse a una posición y a una imagen de la superficie que lo rodea, que son de los datos que la AC 150/5210-24A recomienda recoger de cada hallazgo.
Lo que el servicio no hace es vigilar la superficie entre exploraciones, retirar lo que encuentra o sustituir la inspección diaria. Eso se queda en el programa de control de FOD del aeródromo.
Nada de esta página califica el pavimento. Si la pregunta es qué superficie está desprendiendo material, eso corresponde a la fuente de FOD en el pavimento y a los servicios que hay detrás.
Qué incluye la exploración
Cada parte con lo que contiene y su estado actual, incluidas las partes que quedan deliberadamente fuera del alcance.
El método de exploración de superficie, una pasada baja en serpentina sobre una pista o calle de rodaje, calculada a partir de la cámara y la altura de vuelo.
Fotos de la tarjeta del dron importadas y adjuntas a los tramos de la exploración, cada imagen con su posición, conservada.
Un modelo que marca objetos sueltos en las imágenes. Con falta de datos de entrenamiento.
Cada hallazgo con su posición y una imagen de la superficie que lo rodea, en una forma acordada en el piloto para su registro de FOD.
Ortomosaico, mapa de hallazgos e informe dentro de la plataforma. La aplicación los muestra como no disponibles todavía.
El método de exploración planifica hoy sobre pistas y calles de rodaje. Las plataformas se delimitan en el piloto.
Lo que la tripulación vea en un área de movimiento durante el vuelo se comunica a la torre en ese momento, con su ubicación.
No incluida. Una exploración ve la superficie cuando se vuela, no entre vuelos.
No incluidas. Ambas se quedan en el programa de control de FOD del aeródromo.
Del programa de FOD a imágenes posicionadas
Usted describe cómo funciona hoy su programa de FOD, qué superficies importan y dónde se agrupan los hallazgos. Acordamos las superficies, las fechas, quién en el aeródromo se informa el día y cómo se entregan los hallazgos a su registro. El resultado es un alcance de piloto por escrito.
La pasada se calcula a partir de la geometría de la superficie y de la cámara, y las ventanas de captura se acuerdan con la torre para que el dron vuele entre movimientos y despeje la superficie cuando se le pida. El resultado es una misión validada y ventanas confirmadas.
Una pasada baja sobre cada pista o calle de rodaje delimitada. Si un movimiento interrumpe una pasada, esta se reanuda desde donde se detuvo. Lo que la tripulación vea en la superficie se comunica a la torre en ese momento.
Las fotos de la tarjeta del dron se importan a la plataforma y se adjuntan a los tramos de la exploración, cada una con su posición y su hora de captura. Este paso está construido.
Las imágenes pasan por el modelo de residuos. Este paso está en desarrollo y con falta de datos de entrenamiento, así que en un piloto se ejecuta donde esté listo y el alcance lo indica. Donde no lo esté, lo que una persona revisa son las imágenes.
Las imágenes y los resultados acordados en el alcance del piloto llegan juntos, indexados por posición para que su responsable de FOD pueda vincularlos al registro. Cualquier resultado disputado se reexamina con las imágenes conservadas en lugar de volver a volar.
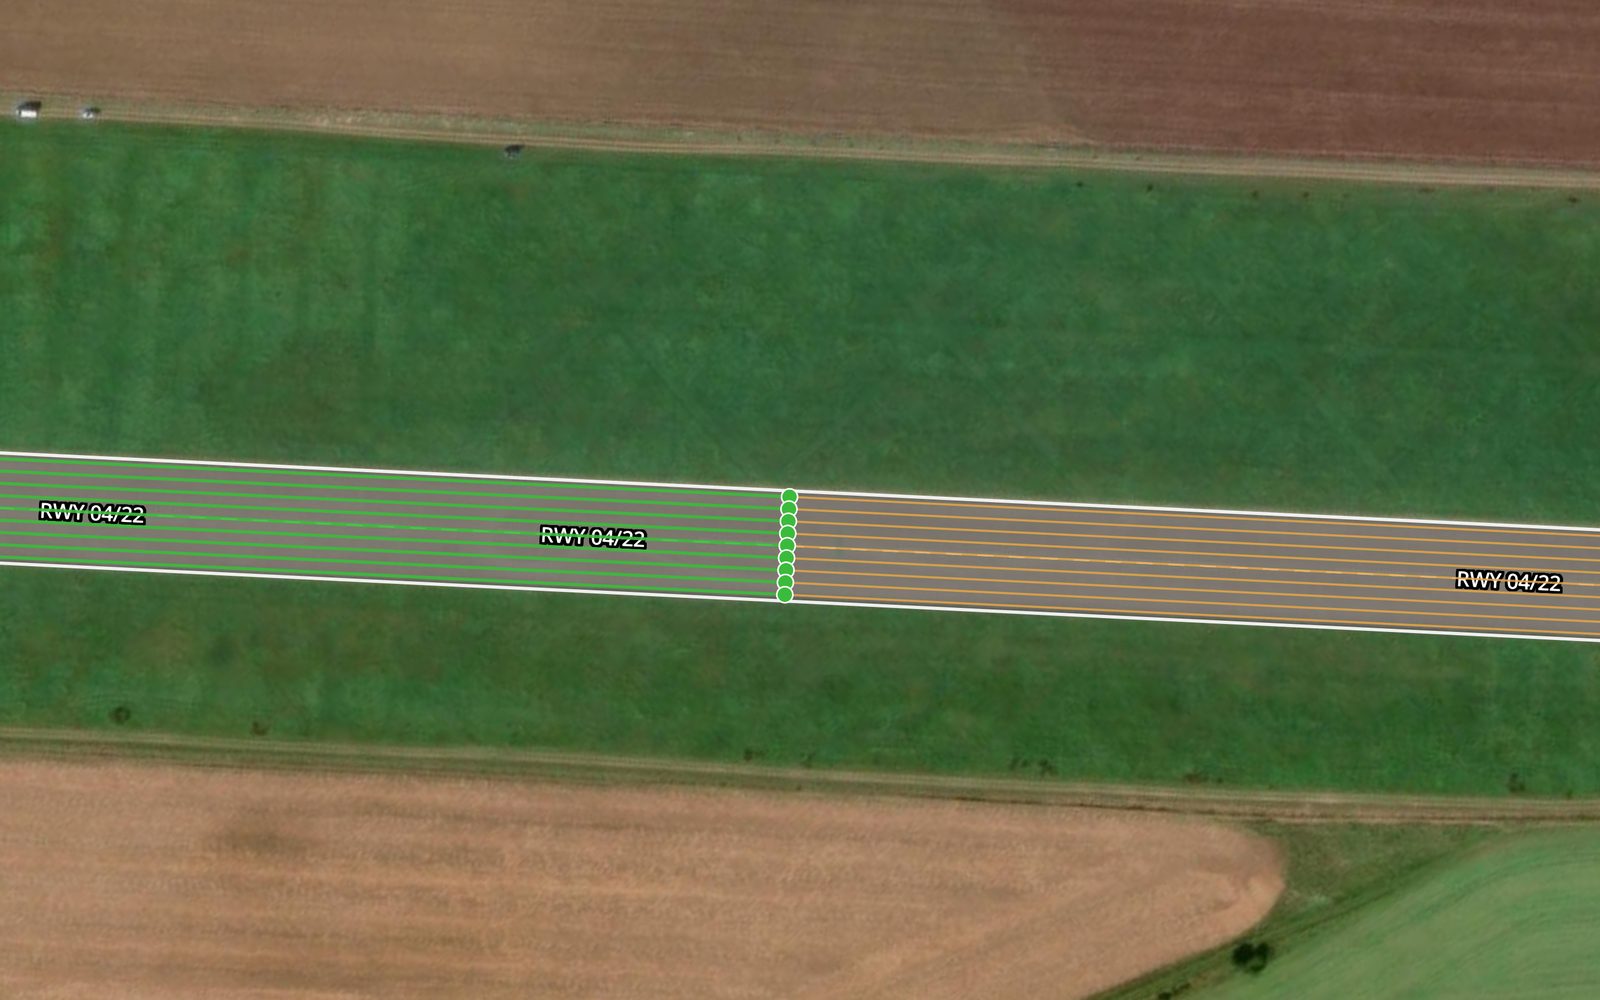
Dos tramos de escaneo que se encuentran a mitad de pista, cada uno trazado en pasadas paralelas
Lo que una exploración puede aportar a un programa de FOD
Foreign Object Debris (FOD) se encuentra hoy de tres maneras: personas que inspeccionan el área de movimiento , pilotos y personal que informan de lo que ven y, en algunos aeródromos, un sistema de detección de FOD que vigila la pista. La AC 150/5210-24A de la FAA considera las tres como detección y dice que el resultado importa igual sea cual sea la vía. Una exploración con dron es una cuarta vía con un cometido más estrecho, y la descripción honesta empieza por lo que no es.
No es continua. Un sistema de detección puede emitir una alerta entre dos movimientos. Una exploración ve la superficie durante su ventana de captura y nada después. Tampoco es todavía automática. La captura está construida, y el reconocimiento de residuos en las imágenes está en desarrollo y con falta de datos de entrenamiento. Hasta que se entregue el modelo, nada de esta página debe leerse como una tasa de detección ni como el objeto más pequeño que la exploración encontrará.
Lo que sí añade es un registro. La AC 150/5210-24A recomienda recoger, para cada hallazgo, cómo se detectó, cuándo, una descripción o una imagen, su ubicación en coordenadas y su posible origen. Los medios aceptables de cumplimiento de EASA para ADR.OPS.B.016 piden que la detección incluya el origen y la ubicación. Una exploración cuyas imágenes llevan todas una posición de posicionamiento RTK , y cuyas imágenes se conservan, ya contiene la ubicación y la imagen, y muestra la superficie alrededor del hallazgo. La georreferenciación de la captura es la parte que está construida.
La superficie alrededor de un hallazgo suele ser donde está el origen. La AC 150/5210-24A dice que los pavimentos de asfalto y de hormigón pueden ser la fuente más común de FOD en un aeropuerto, y el ADR.OPS.C.010 pide a los operadores mantener las superficies del área de movimiento con el objetivo de evitar y eliminar el FOD. El desprendimiento de áridos del asfalto y el descantillado de juntas en el hormigón son lo que lo desprende. Leer el pavimento en busca de ello es el trabajo de la exploración de superficie de pista , y la exploración de FOD y la exploración de superficie salen de la misma captura.
Aún no se ofrece
Este servicio está en desarrollo activo y aún no se ofrece, por lo que no hay precio, tarifa ni presupuesto. Cuatro factores configuran un piloto.
Riesgos y dependencias
Cuatro cosas pueden detener una exploración o debilitar lo que muestra, y cada una tiene un responsable.
El agua estancada, la nieve y la contaminación intensa ocultan objetos pequeños a una cámara. Los mejores resultados se obtienen en un día tranquilo y soleado, porque el viento fuerte desenfoca las imágenes y la poca luz obliga a un ISO alto. La superficie afectada se vuelve a capturar en lugar de revisarse a través de la obstrucción.
La exploración necesita coordinación con la torre y, en la mayoría de los aeródromos, un acompañante. Si no aparecen las ventanas entre movimientos, la captura no se hace, y conviene confirmarlo antes de reservar el viaje.
Un dron que vuela bajo sobre una pista es en sí mismo un objeto sobre el área de movimiento, y una pieza que se desprendiera sería FOD. Ese riesgo lo controla TarmacView, y su tratamiento queda escrito en el alcance del piloto.
Una exploración que se compra como sistema de detección decepciona. Es un registro fechado y posicionado y, una vez entregado el modelo, una comprobación de ese registro. El alcance del piloto indica cuál de las dos cosas es, para que nadie dependa de ella como cobertura continua.
Preguntas Frecuentes
- ¿Una exploración con dron sustituye nuestra inspección diaria de FOD?
- No. La AC 150/5210-24A de la FAA establece que la FAA y la OACI exigen una inspección diaria, a la luz del día, de las zonas de operación de aeronaves, y en la UE el ADR.OPS.B.016 exige procedimientos de detección de FOD que incluyan la vigilancia e inspección del área de movimiento según un calendario de inspección. Una exploración con dron se vuela en fechas acordadas, entre movimientos, y muestra la superficie tal como estaba en ese momento. Puede añadir al programa un registro de imágenes posicionadas. No puede sustituir la inspección que exigen las normas.
- ¿En qué se diferencia de un sistema de detección de FOD por radar o cámaras?
- Un sistema fijo vigila la pista de forma continua y emite una alerta entre movimientos. Una exploración con dron es una instantánea de toda la superficie en una fecha determinada. La guía de la FAA para evaluar y adquirir sistemas de detección es la AC 150/5220-24, Airport Foreign Object Debris (FOD) Detection Equipment, publicada el 30 de septiembre de 2009, y nada de esta página afirma que una exploración con dron cumpla con ella. Ambos responden a preguntas distintas, y un aeródromo con un sistema fijo puede seguir usando imágenes posicionadas del pavimento alrededor de los puntos donde se agrupan sus alertas.
- ¿Qué se construye hoy?
- La captura. La plataforma planifica el método de exploración de superficie, una pasada baja en serpentina sobre una pista o calle de rodaje calculada a partir de la cámara y la altura de vuelo, y las fotos de la tarjeta del dron se importan y se adjuntan a los tramos de esa exploración. El reconocimiento de residuos en las imágenes está en desarrollo, con falta de datos de entrenamiento, por lo que la exploración todavía no encuentra residuos por usted. El procesamiento dentro de la aplicación, un ortomosaico, un mapa de hallazgos y un informe, aparece como no disponible todavía.
- ¿Qué ocurre si la tripulación ve residuos durante el vuelo?
- Se comunica a la torre en ese momento, con su ubicación. Esto no espera a ningún análisis. Los residuos en un área de movimiento son un riesgo operacional con su propio plazo, y retirarlos, o decidir si las operaciones se detienen mientras se retiran, corresponde al aeródromo según sus propios procedimientos de FOD. La tripulación informa de lo que ve y no entra en el área de movimiento para recogerlo.
- ¿Cubre las plataformas?
- Todavía no. Las superficies que el método de exploración planifica hoy son pistas y calles de rodaje. Las plataformas forman parte del desarrollo y se delimitan en la conversación piloto. Una plataforma con aeronaves estacionadas también queda parcialmente oculta desde arriba, por lo que qué estacionamientos se vuelan, y cuándo, se acuerda con el aeródromo en lugar de suponerlo.
- ¿Puede la exploración indicar de dónde procede el residuo?
- Puede mostrar el pavimento alrededor de un hallazgo, que suele ser donde está la respuesta. Los medios aceptables de cumplimiento de EASA para ADR.OPS.B.016 piden que la detección de FOD incluya la identificación de la fuente del FOD y su ubicación, y la AC 150/5210-24A enumera la ubicación y una imagen entre los datos que hay que recoger de cada hallazgo. Las imágenes posicionadas contienen ambos. Leer el pavimento en busca de desprendimiento de áridos o de una junta desconchada es una tarea de ingeniería, y los servicios de pavimento la cubren.
- ¿Se usan nuestras imágenes para entrenar el modelo de detección?
- Solo si usted lo acepta. El reconocimiento de residuos tiene falta de datos de entrenamiento, y las imágenes de áreas de movimiento reales son lo que lo mejora. Si sus imágenes pueden usarse de ese modo, se escribe en el acuerdo y no se asume. Si no quiere que se usen, dígalo al delimitar el alcance y la captura se hace en esas condiciones.
Referencias
- faa-ac-150-5210-24a
- AC 150/5210-24A, Airport Foreign Object Debris (FOD) Management Federal Aviation Administration
- faa-ac-150-5220-24
- AC 150/5220-24, Foreign Object Debris Detection Equipment Federal Aviation Administration
- easa-ear-aerodromes
- Easy Access Rules for Aerodromes (Regulation (EU) No 139/2014) European Union Aviation Safety Agency
- icao-annex-14-v1
- Annex 14 to the Convention on International Civil Aviation, Volume I: Aerodrome Design and Operations International Civil Aviation Organization
Háblenos sobre el desarrollo
Este servicio está en desarrollo activo y aún no se ofrece. Si desea seguirlo o probarlo antes en su aeródromo, díganos las superficies y cómo funciona hoy su programa de FOD, y lo hablaremos. Nada es vinculante.