products
Detección de FOD con dron en pistas, calles de rodaje y plataformas
Detección de FOD con dron en pistas, calles de rodaje y plataformas, en desarrollo activo y aún no ofrecida. La plataforma planifica la pasada baja y…
OCT 23 2026
12 MIN
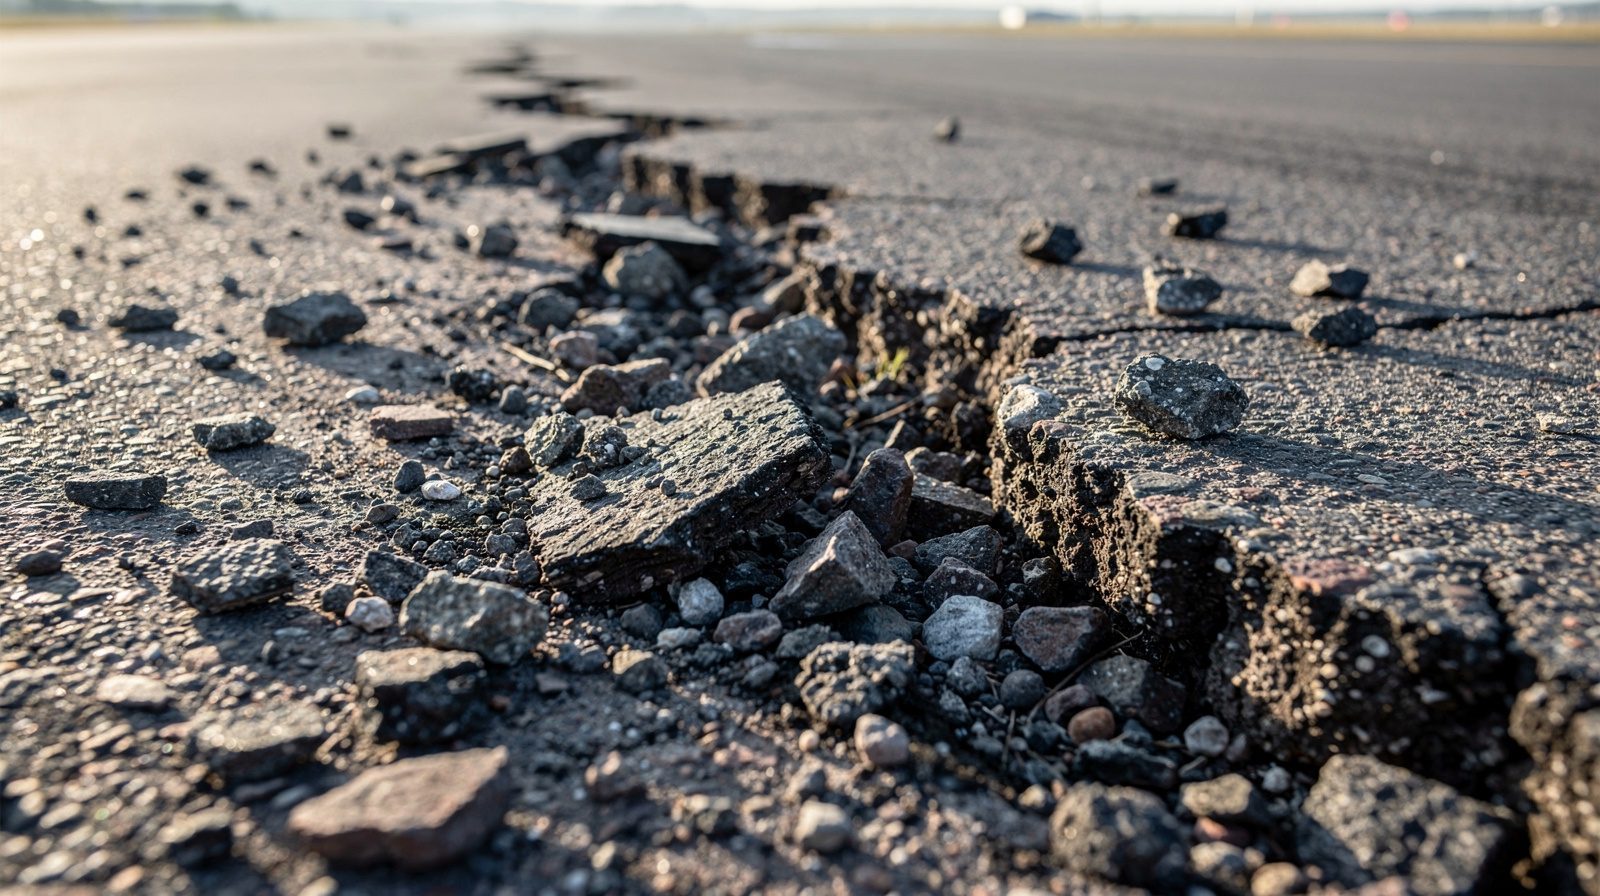
El pavimento falla lentamente y luego de repente. Una pasada serpentina baja captura todo el ancho de una pista o calle de rodaje con una resolución de suelo conocida, de modo que la superficie queda registrada mientras los problemas son aún mantenimiento y no un cierre.
Cada imagen de abajo proviene de una inspección que volamos: fotogramas de dron, fotos de campo y pantallas de la aplicación. Los corchetes marcan lo que lee el análisis.
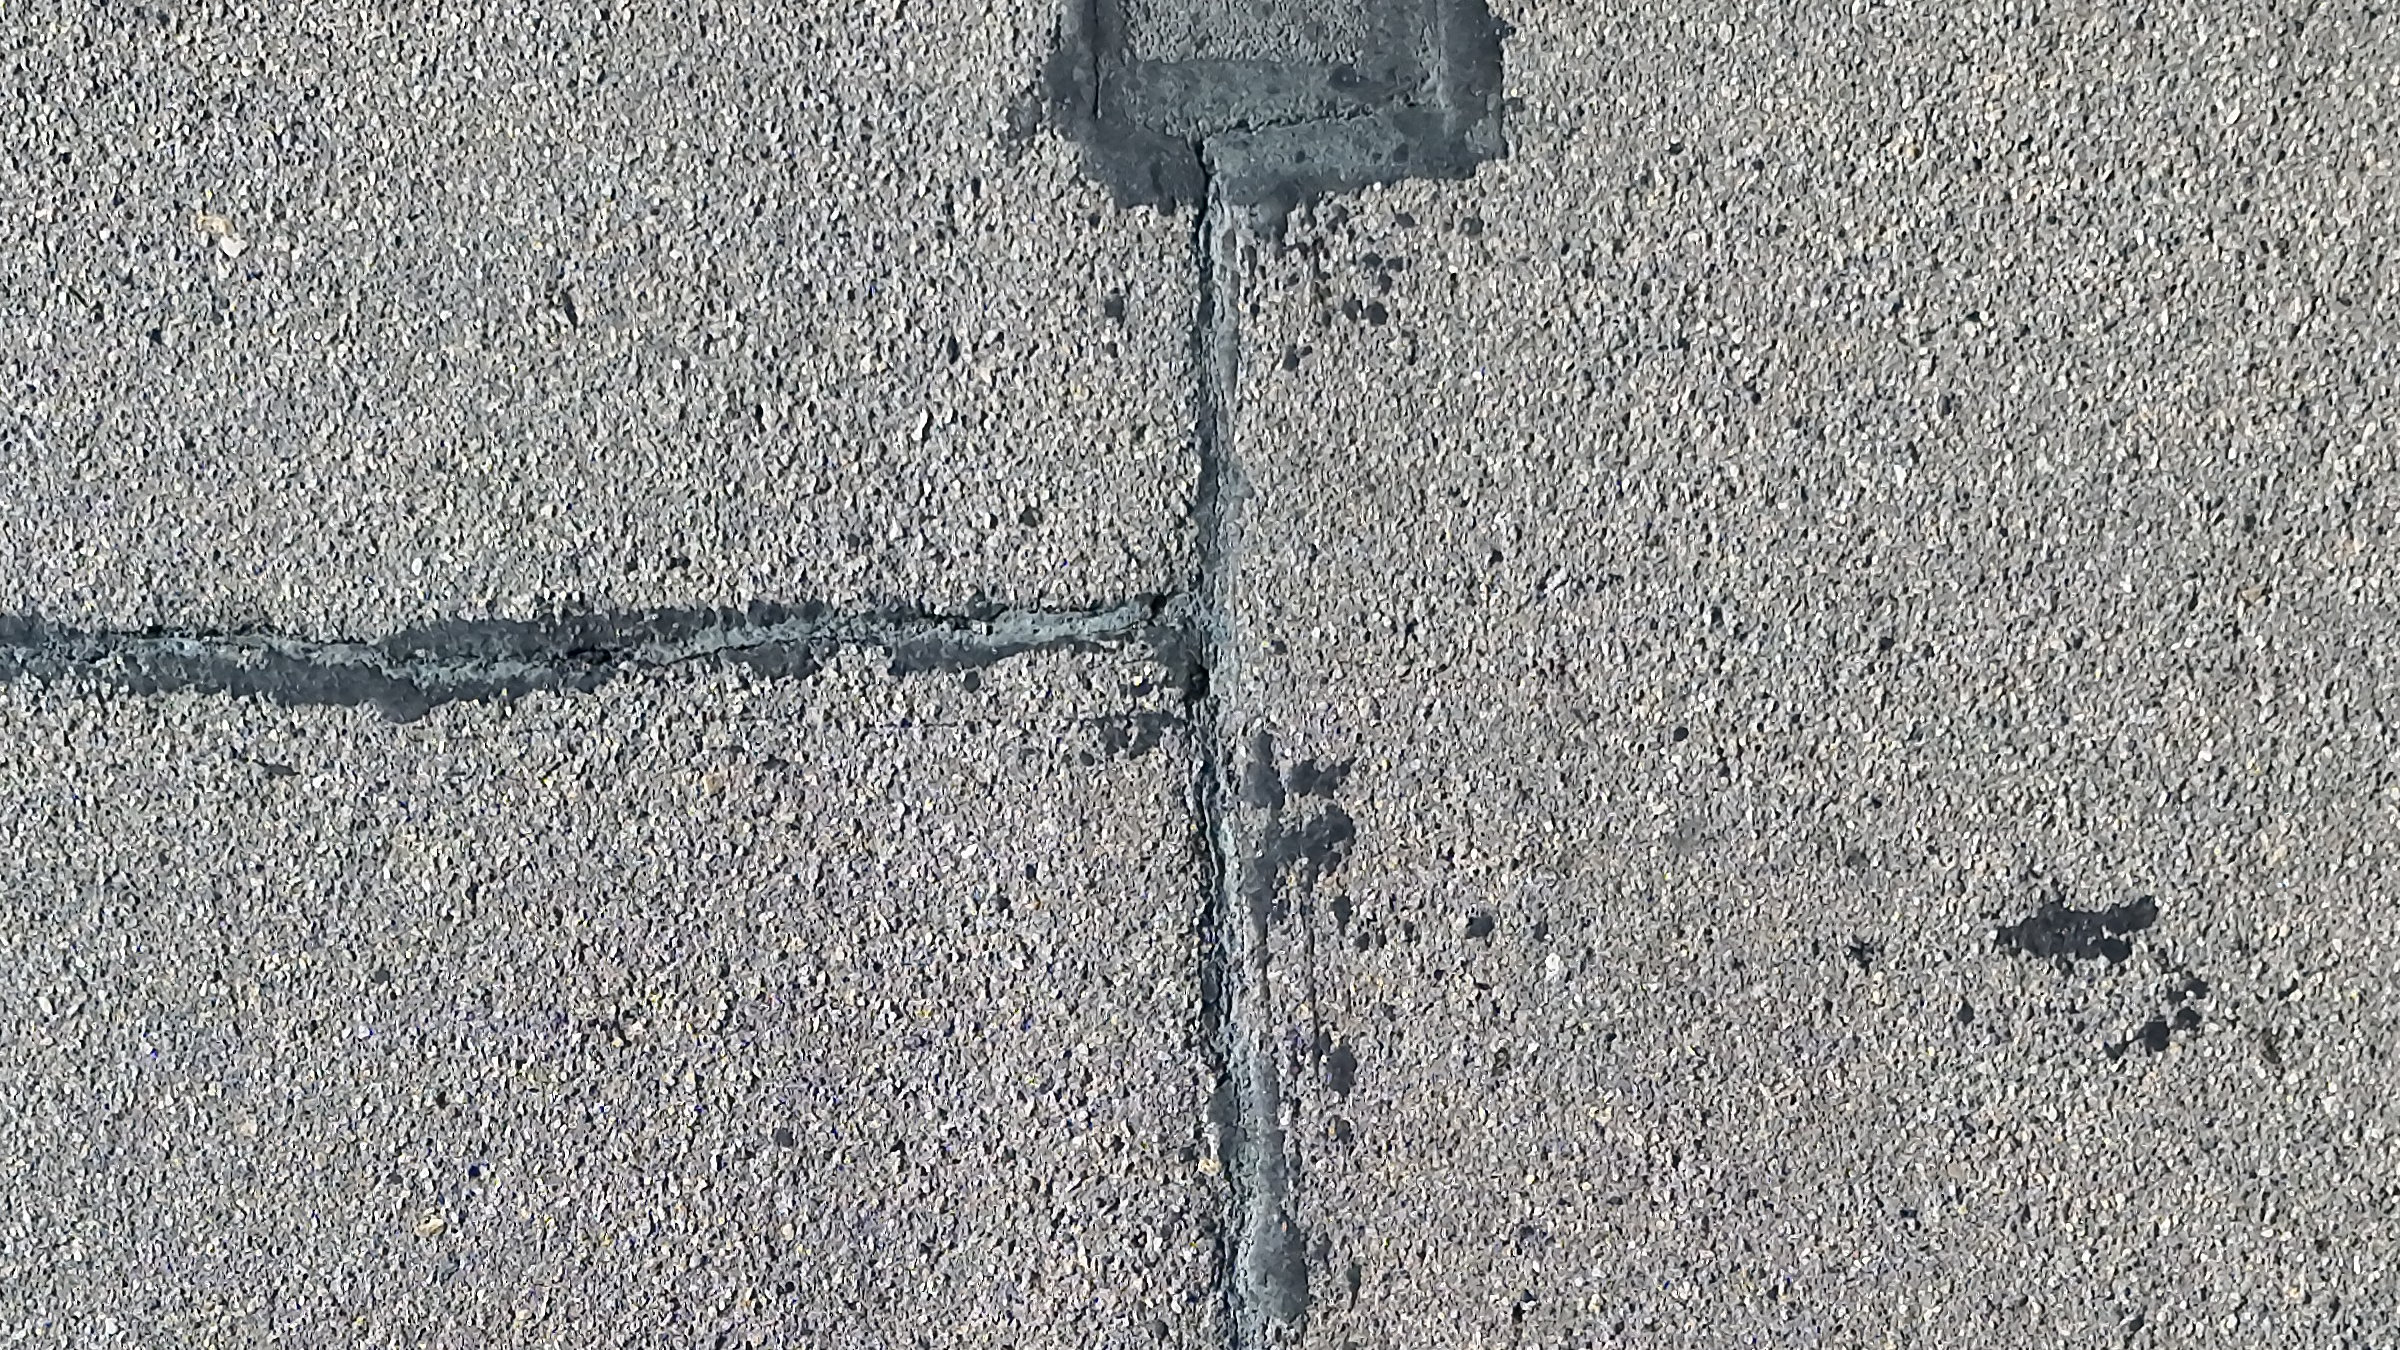
Recorte del fotograma 0047 de un escaneo de superficie del 4 sep 2026, cenital, a partir del original de 8064 × 6048 al 100 %.
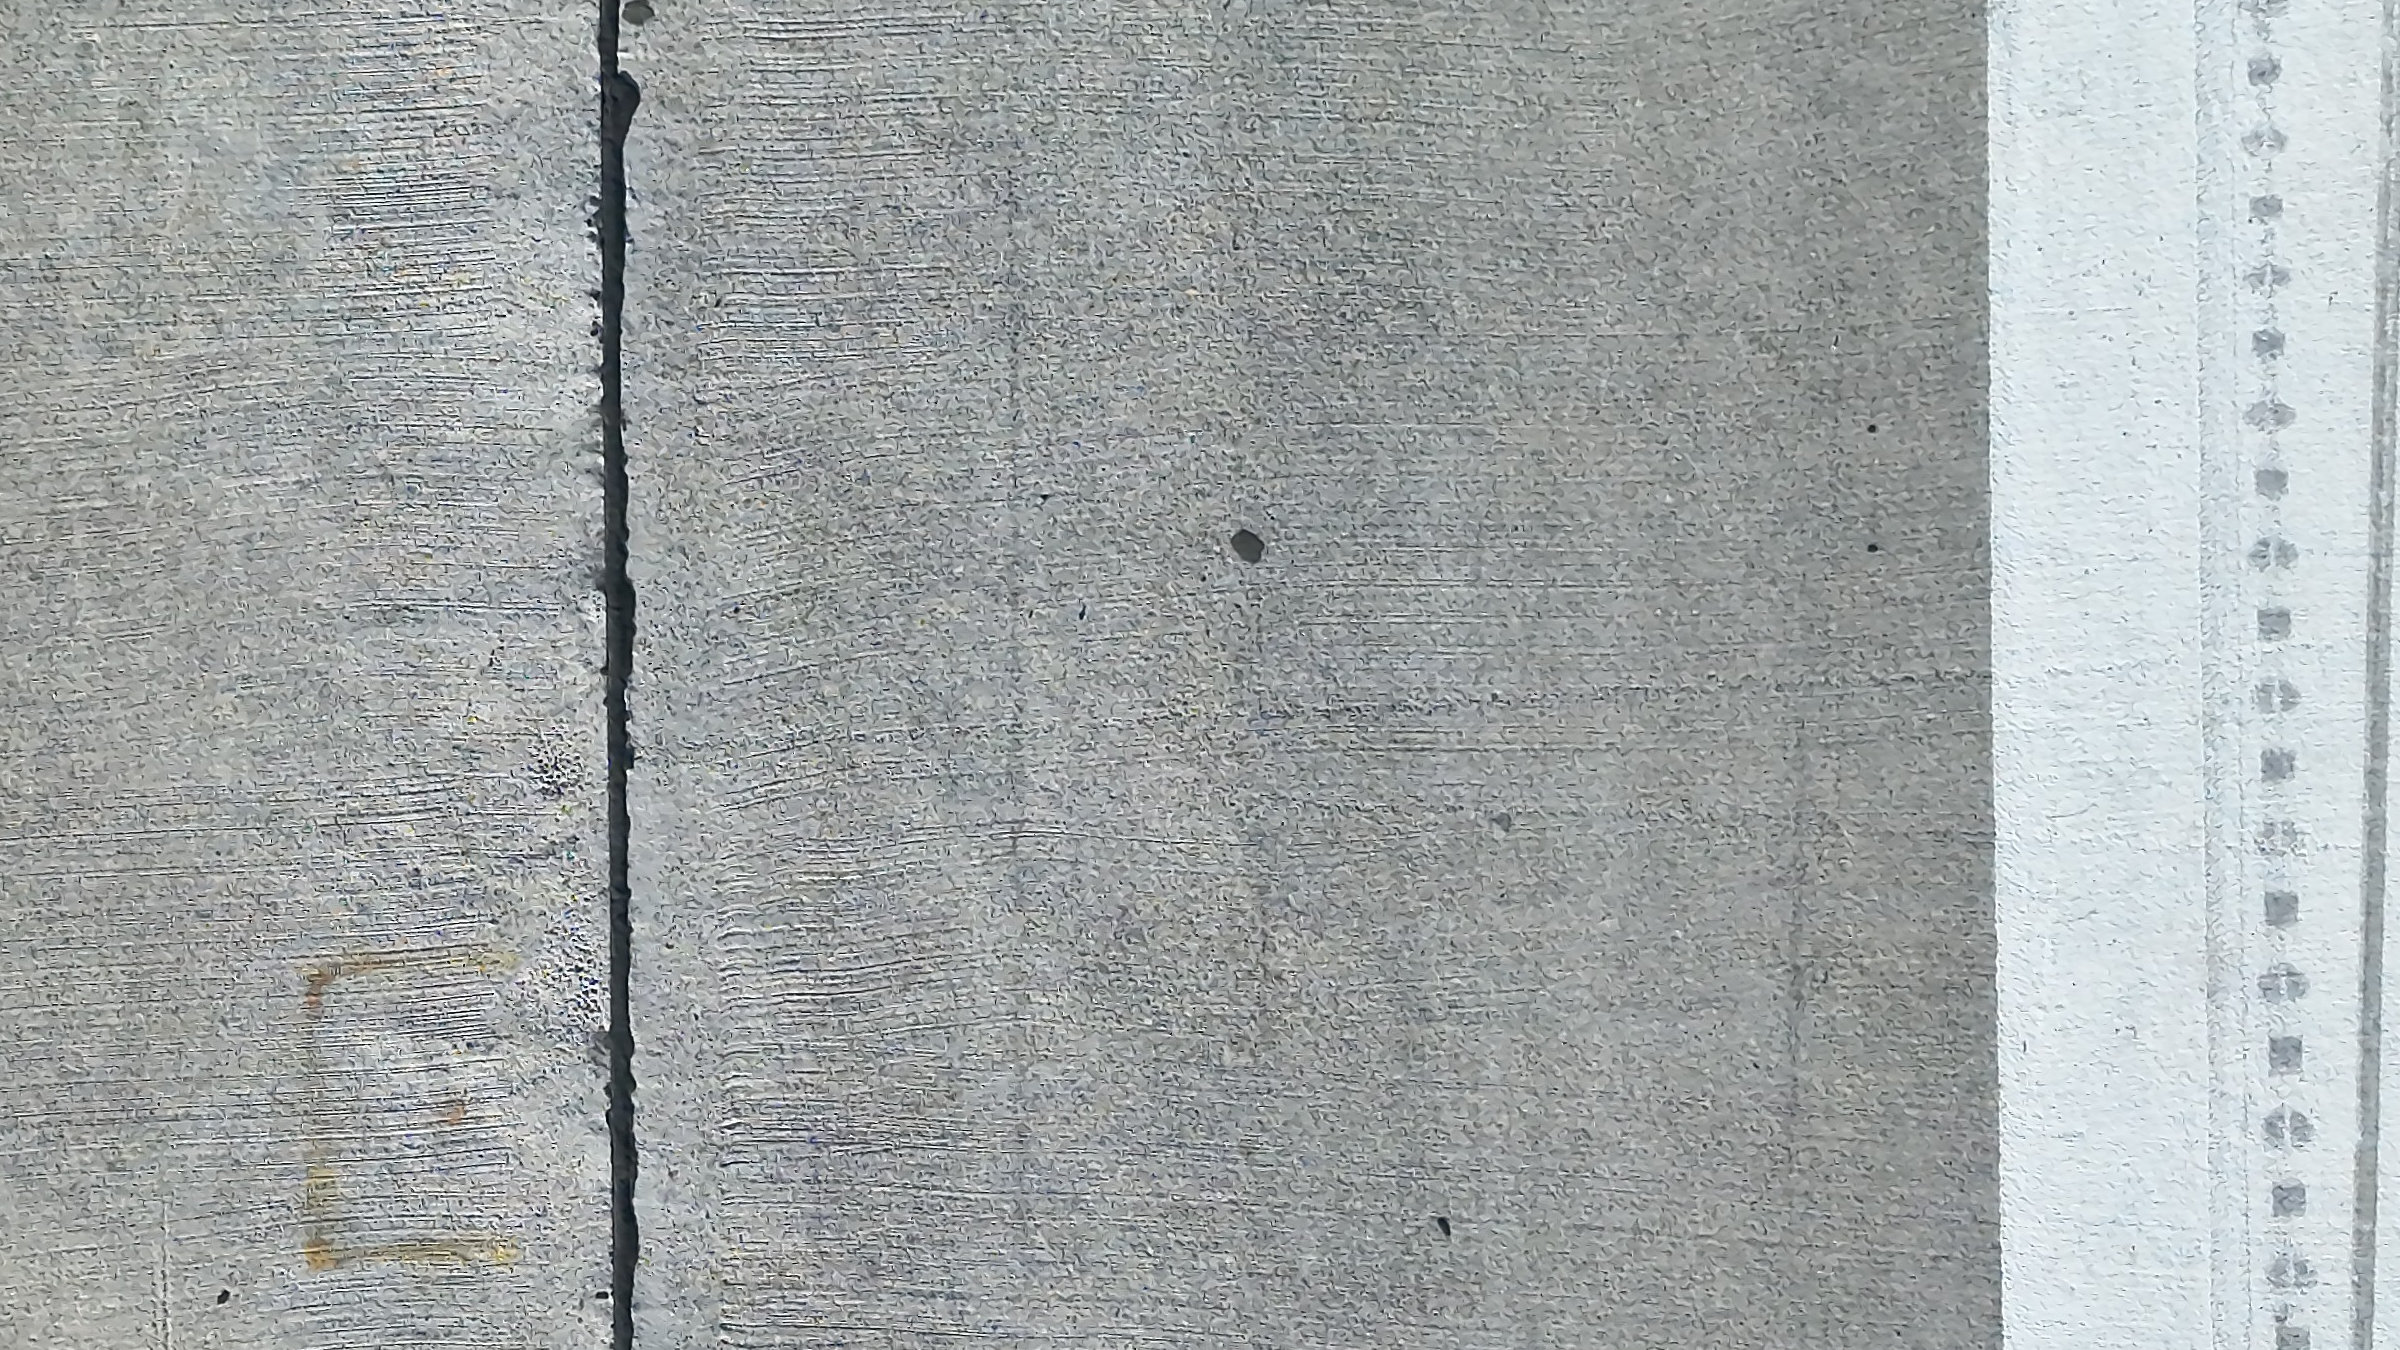
Recorte del fotograma 0254 de un escaneo de superficie del 28 sep 2026, cenital, a partir del original de 8064 × 6048 al 100 %.
Este servicio lo compra la persona que recorre la pista a pie y sabe lo que una caminata pasa por alto. Se adapta al gestor de mantenimiento que desea un registro completo de imágenes de la superficie para contrastarlo con una inspección a pie, al ingeniero que necesita que la magnitud de un resellado o una eliminación de goma se mida a partir de las imágenes antes de que salga la licitación, y al operador que necesita un registro del estado de la superficie en una fecha, antes de obras, después de obras o después de un incidente.
Tres resultados son por los que se juzga el servicio, y cada uno tiene un estado que se puede comprobar en la entrega, no una promesa en la que haya que confiar.
Cada parte de la superficie explorada está cubierta por la pasada volada, y ninguna franja está peor fotografiada que el resto. Cada imagen lleva su posición, por lo que un equipo puede ir a un lugar en las imágenes en lugar de buscarlo.
La superficie se fotografía a la resolución de suelo y superposición que indica el alcance del piloto, a partir de una pasada cuyo número de recorridos y espaciado entre fotogramas se derivaron de la cámara antes del vuelo.
Las imágenes están georreferenciadas y conservadas, por lo que una exploración repetida de la misma área puede ser cotejada con esta por su ingeniero. No se produce un informe de comparación entre exploraciones.
Una exploración de pavimento solo vale lo que vale su franja con peor cobertura. Por eso la pasada se deriva de la cámara, no de una suposición.
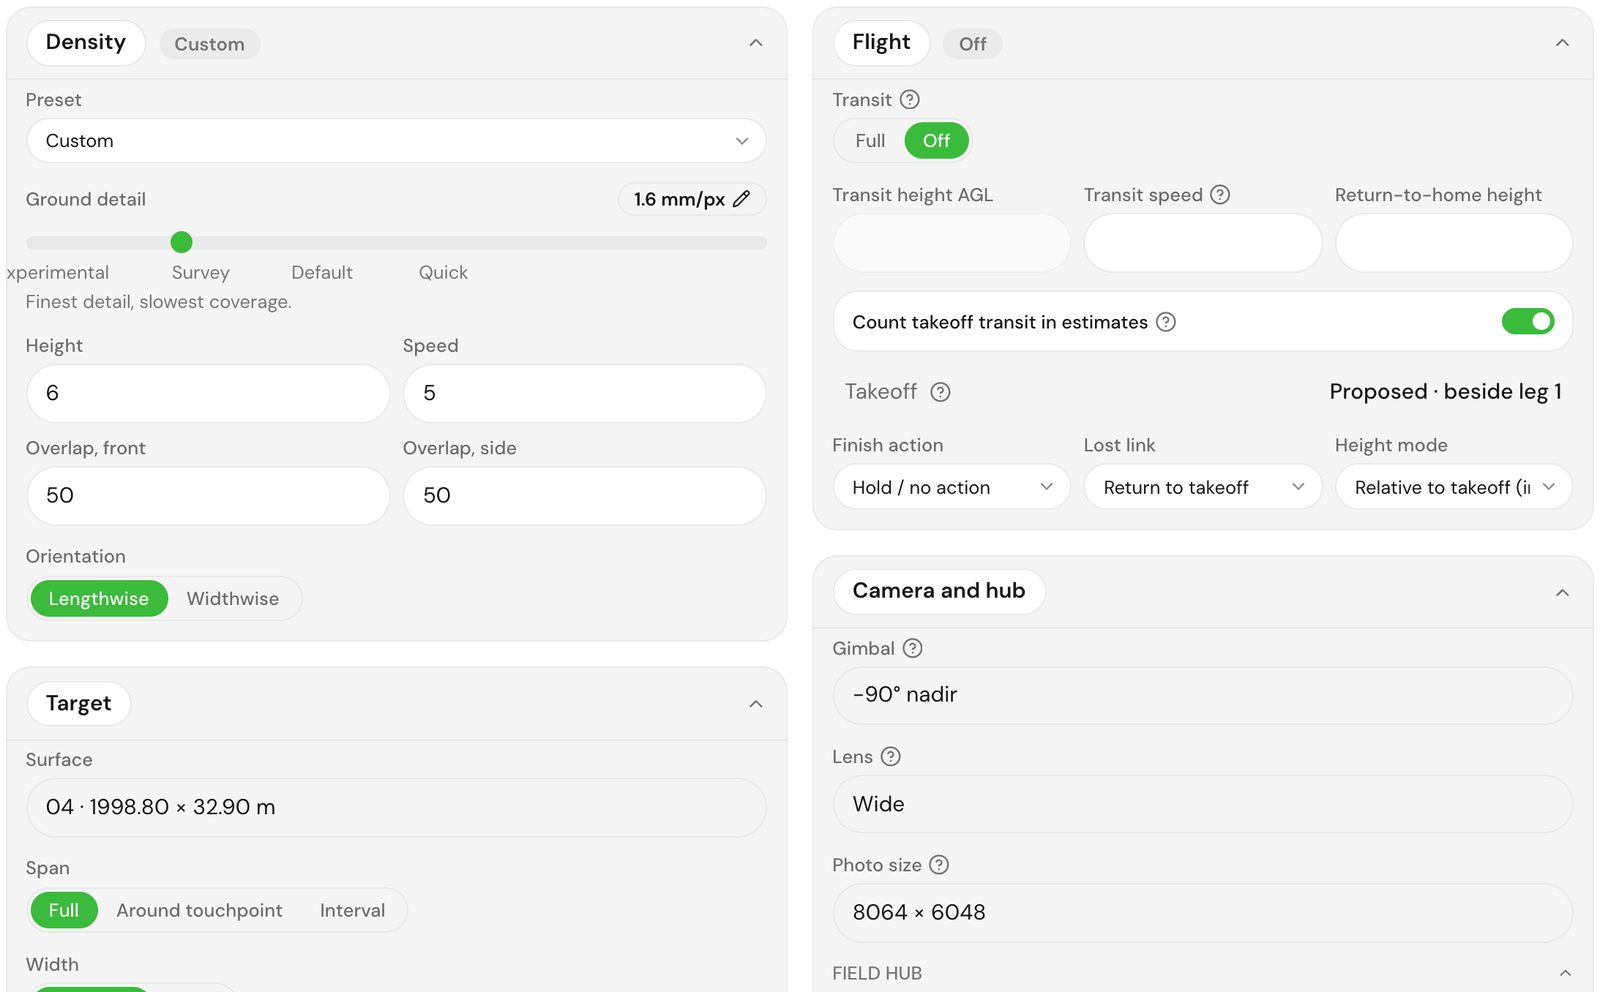
A partir de la altitud de exploración, el ángulo del cardán y el campo de visión de su cámara, se calcula la huella en el suelo por imagen, y a partir de ahí el número de pasadas paralelas necesarias para cubrir el ancho de la superficie con la superposición que solicitó. El espaciado hacia adelante entre fotogramas proviene de la misma huella. Luego, la velocidad de vuelo se verifica con la tasa de fotogramas de la cámara utilizando ese espaciado, por lo que una exploración con alta superposición nunca se puede volar demasiado rápido para capturar realmente cada fotograma que planifica. La altitud sigue el terreno, por lo que la altura comandada sobre el pavimento se mantiene incluso donde la superficie desciende.
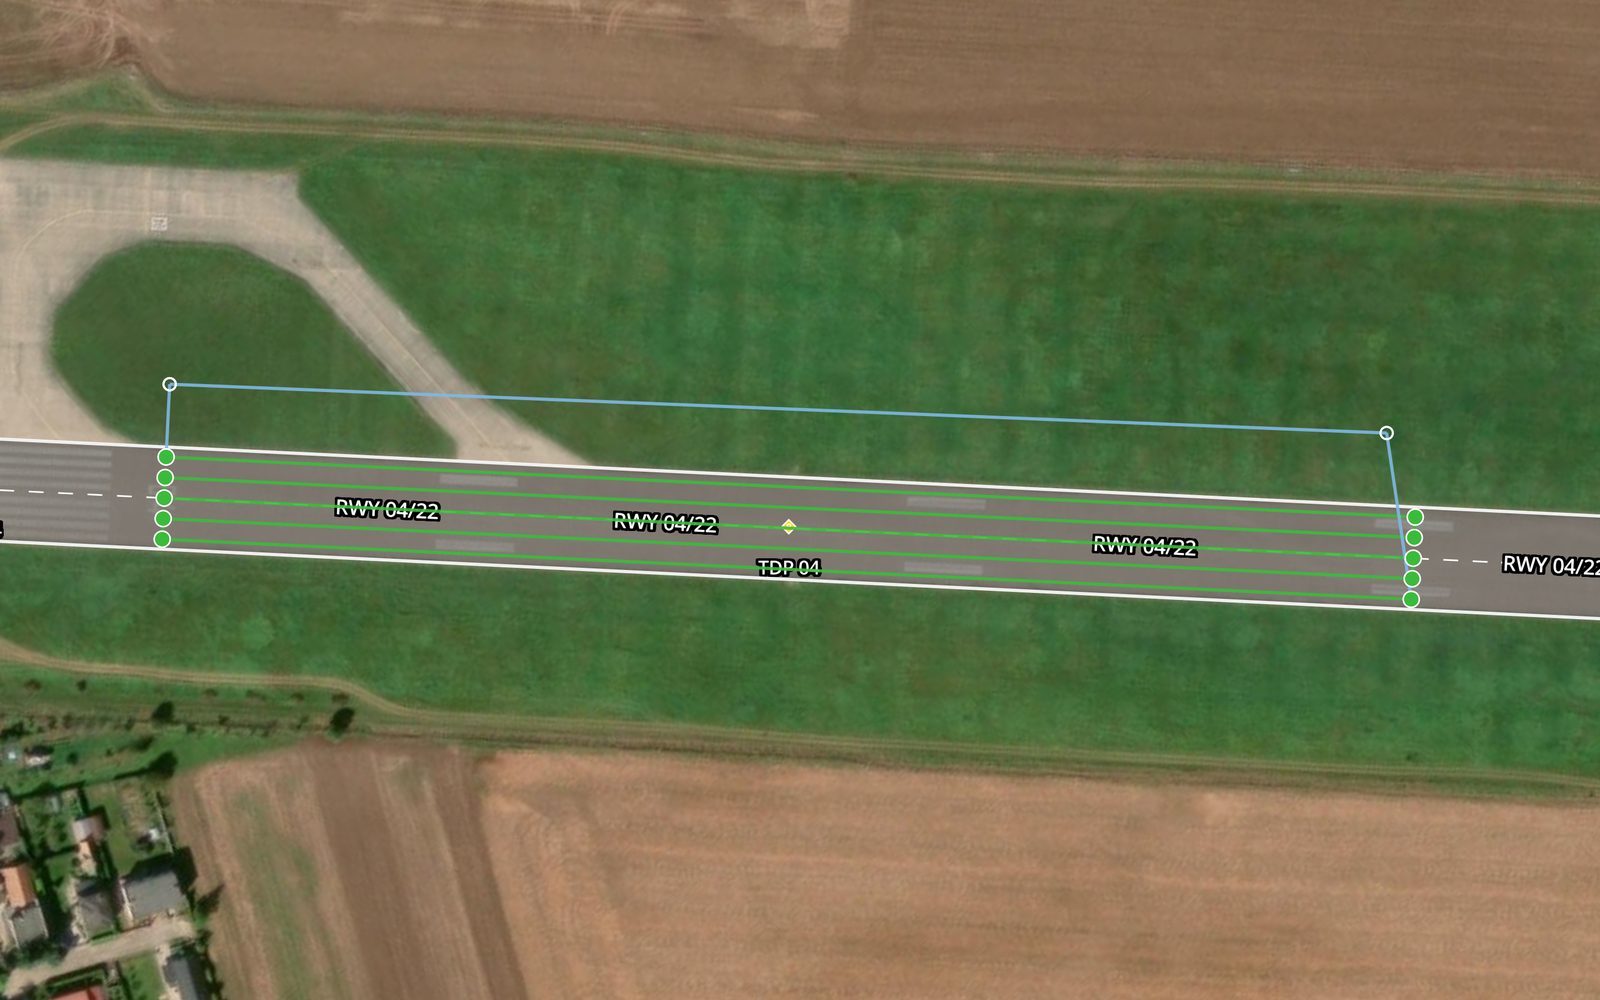
No está limitado a superficies completas. La ventana a lo largo de la trayectoria se puede acotar o recortar en ambos extremos y medir desde cualquier cabecera de pista, por lo que volver a verificar los primeros 600 metros desde una cabecera es una configuración. La banda a lo ancho de la superficie se puede reducir a un solo lado, que es como se explora un arcén o la mitad de una plataforma ancha sin volar el resto. Las pasadas se pueden trazar a lo largo de la superficie o transversalmente. Esta pasada también cumple con el requisito de ayudas visuales de sobrevolar toda la longitud de la pista a baja altura, por lo que la exploración del pavimento y la verificación de patrón y obstrucciones se realizan en una sola salida.
Las imágenes ubicadas en la superficie, para que el próximo levantamiento se compare con este en lugar de empezar de nuevo.
Toda la superficie explorada con la resolución de suelo y superposición indicadas, cada imagen con su posición.
La resolución volada, superposición, número de pasadas y espaciado entre fotogramas, indicados en el informe.
Conservadas para que un hallazgo en disputa pueda ser reexaminado y un levantamiento pueda volverse a ejecutar con un modelo más reciente, lo cual es manual hoy en día.
Un modelo de clase, grieta o no grieta, ejecutado sobre el ortomosaico en una máquina GPU separada.
Las reglas convierten las grietas detectadas en códigos 41 (piel de cocodrilo), 43 (bloque), 48 (longitudinal y transversal) en asfalto, y 63 (lineal) en hormigón. No se clasifica ningún otro deterioro.
La pasada a baja altura a lo largo de toda la pista también confirma que el contacto visual con los elementos de la pista no está obstruido.
Cada imagen lleva una posición topografiada, por lo que las exploraciones repetidas de la misma área se pueden alinear.
No incluido. No se detecta ningún otro tipo de deterioro. El reconocimiento de hierba, parches y residuos está en desarrollo, con falta de datos de entrenamiento.
Usted nombra las superficies, o la parte de una superficie, y la pregunta que la exploración debe responder. Convertimos la pregunta en una resolución de suelo y una superposición, acordamos cómo se entregan las imágenes y a quién se le informa el día si el equipo ve un peligro. El resultado es un alcance de piloto que indica la resolución a la que se volará la exploración.
Las pasadas se calculan a partir de la geometría de la superficie, la resolución y la óptica de la cámara: la altitud de vuelo, el número de pasadas, el espaciado entre fotogramas y la velocidad se derivan de ellas. El perfil de altura sigue el terreno. El resultado es una misión validada y una solicitud de ventana de captura a su torre.
Volada entre movimientos de aeronaves, aproximadamente una hora de vuelo por kilómetro de una pista de 45 m de ancho, más cambios de batería. Cada imagen lleva su posición RTK, con una precisión de aproximadamente ±1 cm. Si un movimiento interrumpe una pasada, la pasada se reanuda desde donde se detuvo. Si el tiempo cierra la ventana, la misión se vuela de nuevo sin cambios en lugar de reconstruirse.
Las imágenes se compilan en un ortomosaico y se procesan con el modelo de grietas en una máquina GPU separada, y las reglas codifican las grietas en las categorías ASTM D5340 41, 43, 48 y 63. Este paso está cerca de un primer MVP. El reconocimiento de hierba, parches y residuos también está en desarrollo, con falta de datos de entrenamiento. No se detecta ningún otro deterioro.
El reconocimiento de residuos está en desarrollo, con falta de datos de entrenamiento, por lo que el análisis no genera un aviso de residuos el mismo día aún. Cualquier cosa que el equipo vea y que considere un peligro operativo inmediato, residuos en un área de movimiento o un desconchado abierto en la zona de toma de contacto, se comunica a la torre en ese momento con su ubicación.
Las imágenes georreferenciadas y el informe llegan juntos. Cualquier cosa en disputa se reexamina a partir de las imágenes conservadas, no se vuelve a volar.
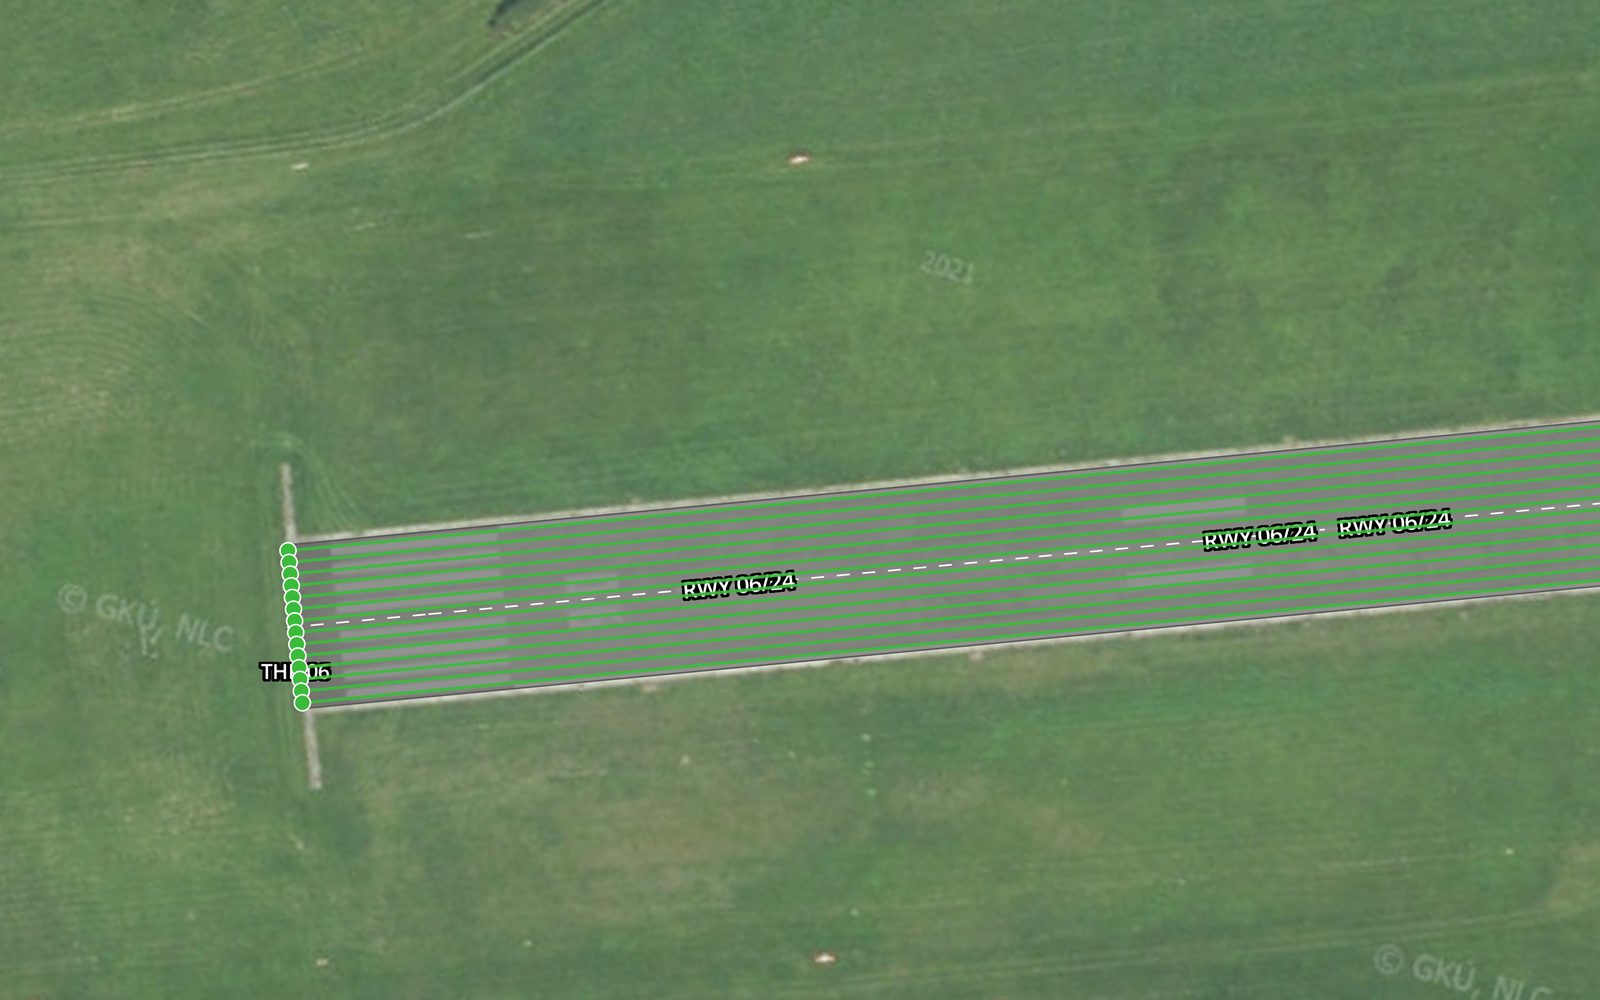
Pasadas de escaneo paralelas que comienzan en la cabecera
Una exploración de superficie es una afirmación sobre la cobertura antes de ser una afirmación sobre los hallazgos. Una inspección a pie cubre lo que el caminante mira. Una exploración cubre lo que se calculó que cubriera la pasada, y el cálculo se realiza a partir del campo de visión de la cámara, la altitud de vuelo y la superposición, por lo que la resolución de suelo es una cifra indicada y la franja con peor cobertura está tan bien cubierta como la mejor. Eso es lo que permite a un lector decir qué parte de la superficie cubren las imágenes, algo que una caminata no puede.
La detección de grietas es la parte aún en desarrollo. Se ejecuta sobre el ortomosaico construido a partir de la exploración, encuentra grietas como una sola clase, y las reglas las codifican en categorías ASTM D5340: 41 para grietas de piel de cocodrilo , 43 para grietas en bloque, 48 para grietas longitudinales y transversales en asfalto, y 63 para grietas lineales en hormigón. Está cerca de un primer MVP y aún no es un resultado entregado. Nada más se clasifica como deterioro, por lo que el desconchado , el desgaste superficial , la pérdida de sellante de juntas, el caucho y las marcas se leen de las imágenes por una persona y no son detectados por la exploración. El sistema también reconoce hierba, parches y residuos, todo en desarrollo y con falta de datos de entrenamiento. El material suelto en un área de movimiento es un hallazgo operativo con un propietario diferente y un plazo diferente, por lo que si el equipo lo ve en el sitio, se comunica a la torre en ese momento.
Lo que la exploración no hace es calificar. Un índice de condición de pavimento es una declaración sobre una sección definida, calculada a partir de la densidad de deterioro según las categorías de ASTM D5340 , y una calificación por sección no es algo que TarmacView produzca hoy. La exploración es la capa de evidencia debajo de cualquier análisis posterior, y se mantiene por sí sola cuando la pregunta es cómo se ve la superficie y dónde está.
Cada imagen lleva una posición del posicionamiento RTK , con una precisión de aproximadamente ±1 cm, y las imágenes se conservan. Eso es lo que hace que un hallazgo en disputa sea verificable y una exploración repetida sea comparable por su ingeniero. Una ubicación fotografiada este año se puede encontrar de nuevo el próximo año por su posición. Una fotografía en una carpeta sin posición no se puede encontrar de nuevo en absoluto.
Este servicio está en desarrollo activo y aún no se ofrece, por lo que no hay precio, tarifa ni presupuesto. Cuatro cosas dan forma a un piloto en su lugar.
Tres cosas pueden detener o degradar una exploración, y cada una tiene un propietario.
El agua estancada, la capa de nieve y la contaminación intensa ocultan la superficie a una cámara, y el viento por encima del límite del dron detiene la pasada baja. Los mejores resultados se obtienen en un día tranquilo y soleado, porque el viento fuerte desenfoca las imágenes y la poca luz obliga a usar un ISO alto. Las condiciones más adversas son manejables con una configuración de exploración de superficie ajustada y más lenta. La misión se vuela de nuevo en lugar de escanear a través de la obstrucción. Esto no es culpa de nadie y es la razón más común por la que una fecha se mueve.
La exploración necesita coordinación con la torre y, en la mayoría de los aeródromos, un acompañante, y una pasada baja a lo largo de toda la pista necesita ventanas de movimiento lo suficientemente largas para volar una pasada. Si las ventanas no aparecen, la visita no se realiza. Esa dependencia recae en el operador del aeródromo y vale la pena confirmarla antes de reservar el viaje.
Una exploración volada con la resolución incorrecta responde a la pregunta incorrecta, y volver a volarla es una segunda visita. Convertimos su pregunta en una resolución durante la definición del alcance y la escribimos en el alcance del piloto, y el informe indica la resolución que se voló para que ambas puedan compararse.
Detección de FOD con dron en pistas, calles de rodaje y plataformas, en desarrollo activo y aún no ofrecida. La plataforma planifica la pasada baja y…
Inspección municipal de carreteras mediante drones e imágenes terrestres, en desarrollo activo y aún no ofrecida. La plataforma ya planifica vuelos y…
Lo que un escaneo de pavimento con dron resuelve en una pista, lo que no puede, cómo la distancia de muestreo del suelo establece la grieta medible…
Este servicio está en desarrollo activo y aún no se ofrece. Si desea seguirlo o probarlo antes en su aeródromo, díganos el aeródromo y las superficies y lo hablaremos. Nada es vinculante.
Consentimiento de Cookies
Usamos cookies para mejorar tu experiencia de navegación y analizar nuestro tráfico. Consulte nuestra política de privacidad.