products
Posouzení stavu vozovky pro obce
Obecní průzkum vozovek pomocí dronu a pozemních snímků, v aktivním vývoji a zatím nenabízen. Platforma již plánuje lety a georeferencuje každý snímek.
SEP 04 2026
9 MIN
Vozovka selhává pomalu a pak najednou. Nízký hadovitý průlet zobrazí celou šířku vzletové a přistávací dráhy nebo pojezdové dráhy ve známém rozlišení, takže povrch je zdokumentován, dokud jsou problémy stále záležitostí údržby, nikoli uzavírky.
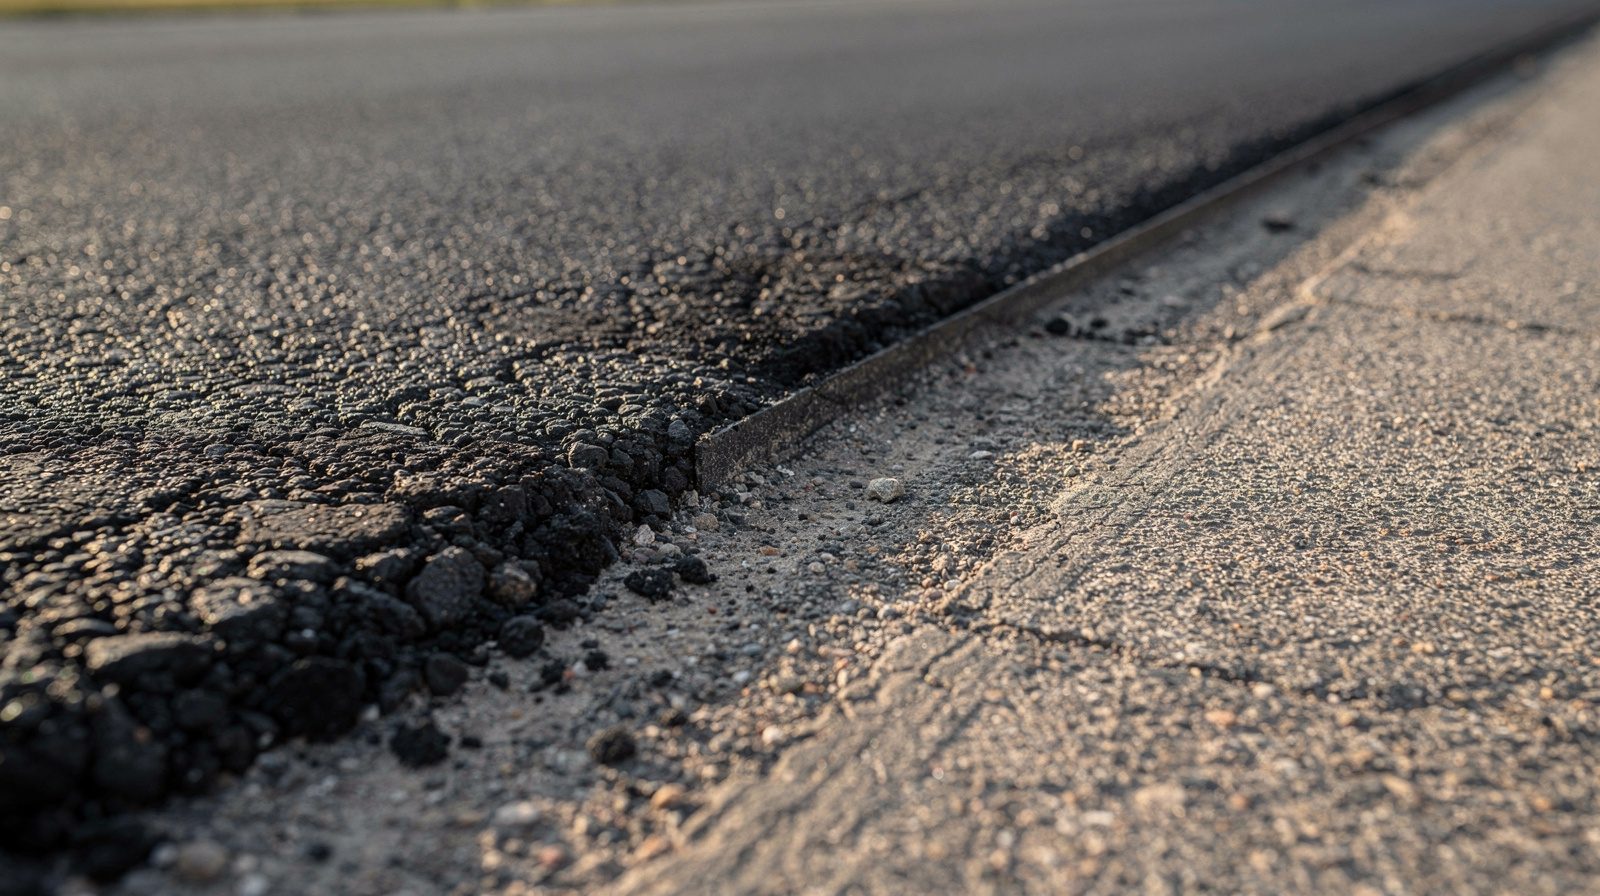
Každý snímek níže pochází z inspekce, kterou jsme odletěli: záběry dronu, fotografie z terénu a obrazovky aplikace. Závorky označují, co analýza čte.
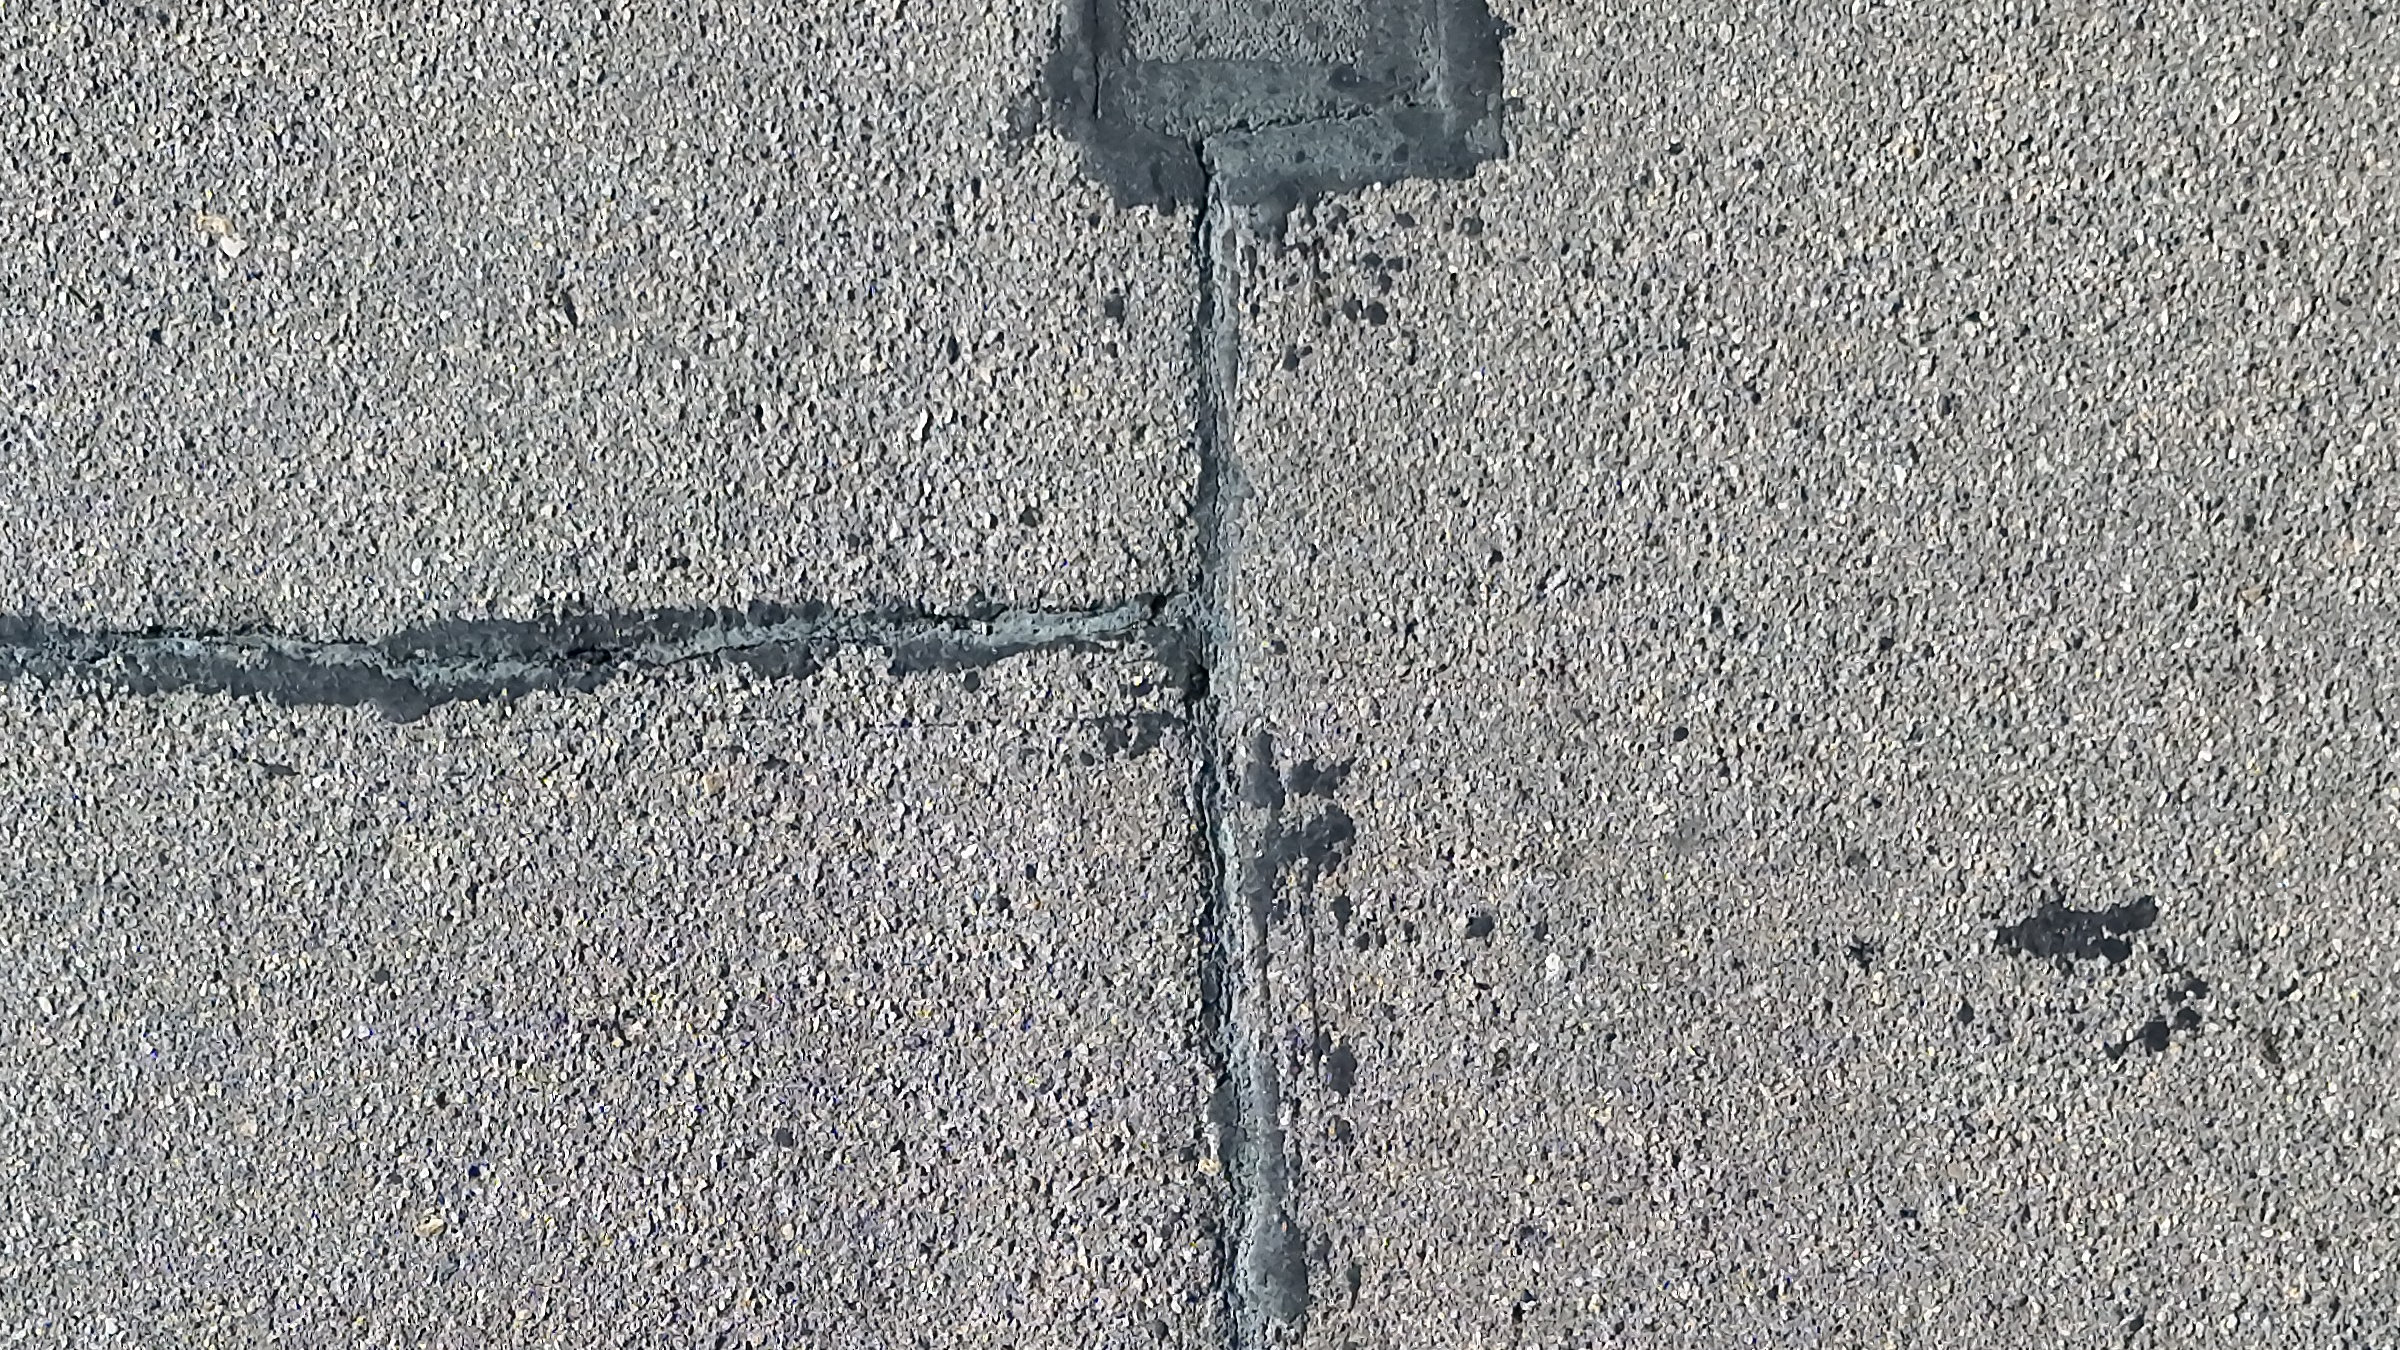
Výřez snímku 0047 ze skenu povrchu z 4 Sep 2026, nadir, z originálu 8064 × 6048 na 100 %.
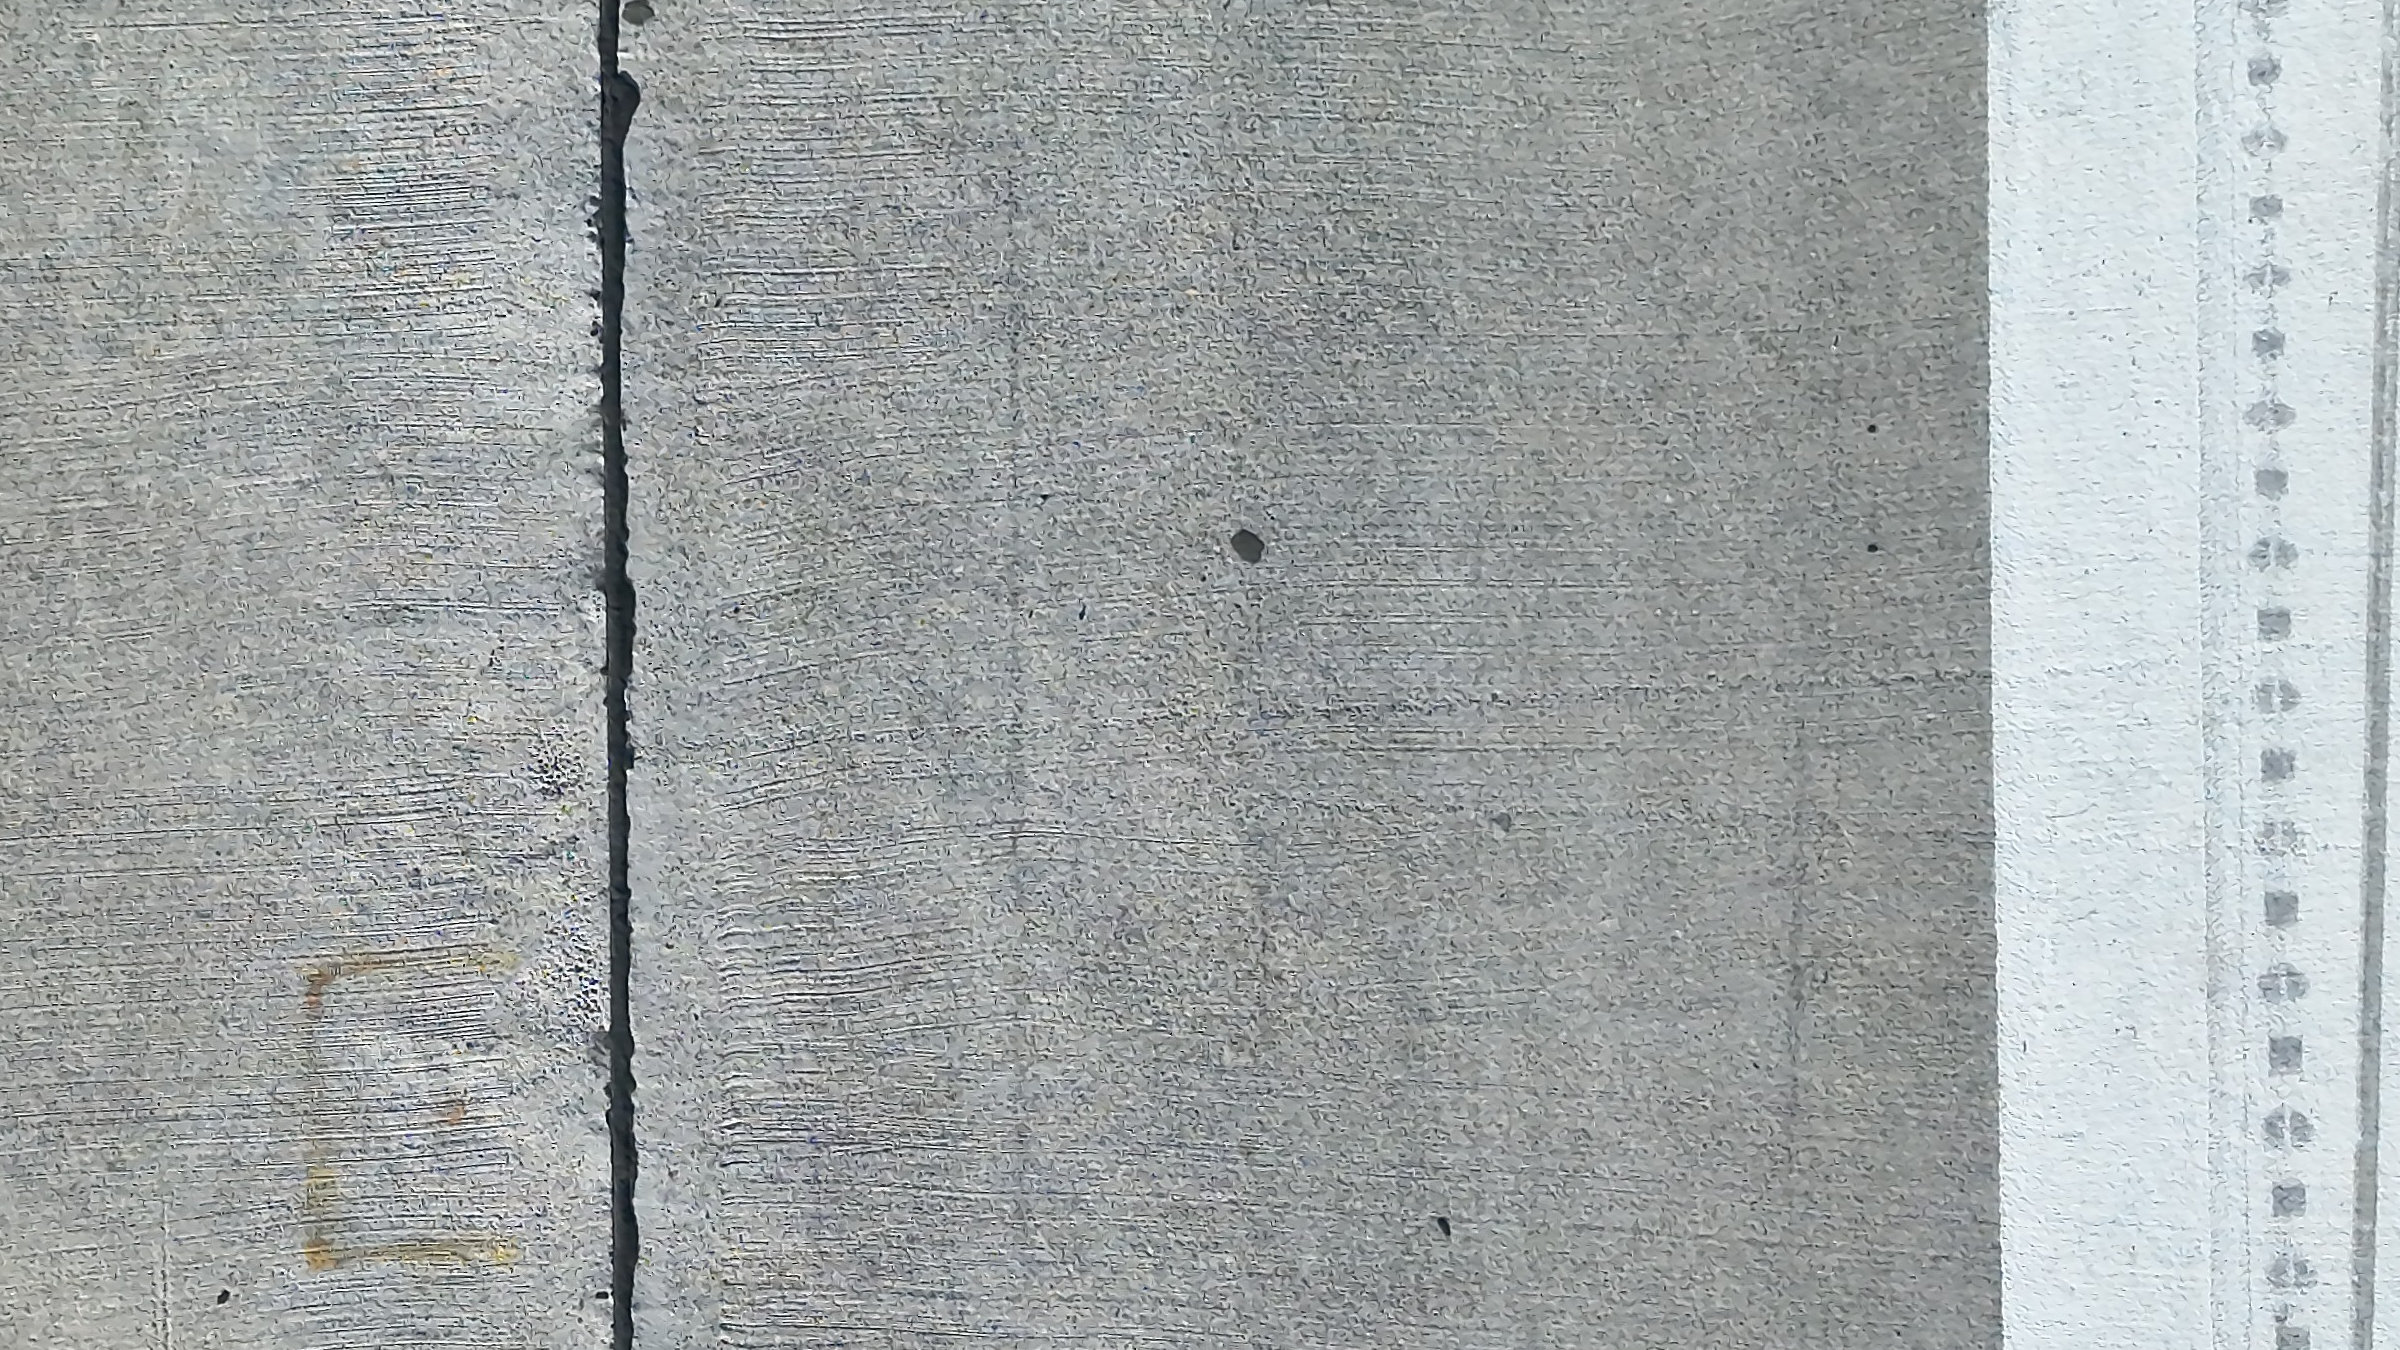
Výřez snímku 0254 ze skenu povrchu z 28 Sep 2026, nadir, z originálu 8064 × 6048 na 100 %.
Tuto službu kupuje člověk, který chodí po dráze a ví, co pochůzka mine. Hodí se pro manažera údržby, který chce kompletní obrazový záznam povrchu pro porovnání s pochůzkou, pro inženýra, který potřebuje rozsah přetěsnění nebo odstranění gumy změřit ze snímků ještě před vypsáním výběrového řízení, a pro provozovatele, který potřebuje záznam povrchu k určitému datu – před pracemi, po pracích nebo po incidentu.
Tři výsledky jsou tím, podle čeho je služba hodnocena, a každý má stav, který lze zkontrolovat při dodání, nikoli slib, kterému musíte věřit.
Každá část skenovaného povrchu je pokryta provedeným průletem a žádný pruh není nasnímán hůře než ostatní. Každý snímek nese svou polohu, takže se posádka může v obraze dostat na místo, místo aby ho hledala.
Povrch je nasnímán v rozlišení a překryvu, které uvádí rozsah pilotního projektu, a to z průletu, jehož počet průjezdů a rozestup snímků byly odvozeny z kamery před letem.
Snímky jsou georeferencovány a uchovány, takže opakovaný sken stejné oblasti může váš inženýr porovnat s tímto. Srovnávací zpráva mezi skeny se nezpracovává.
Sken vozovky má cenu jen toho nejhůře pokrytého pruhu. Proto je průlet odvozen z kamery, nikoli z odhadu.
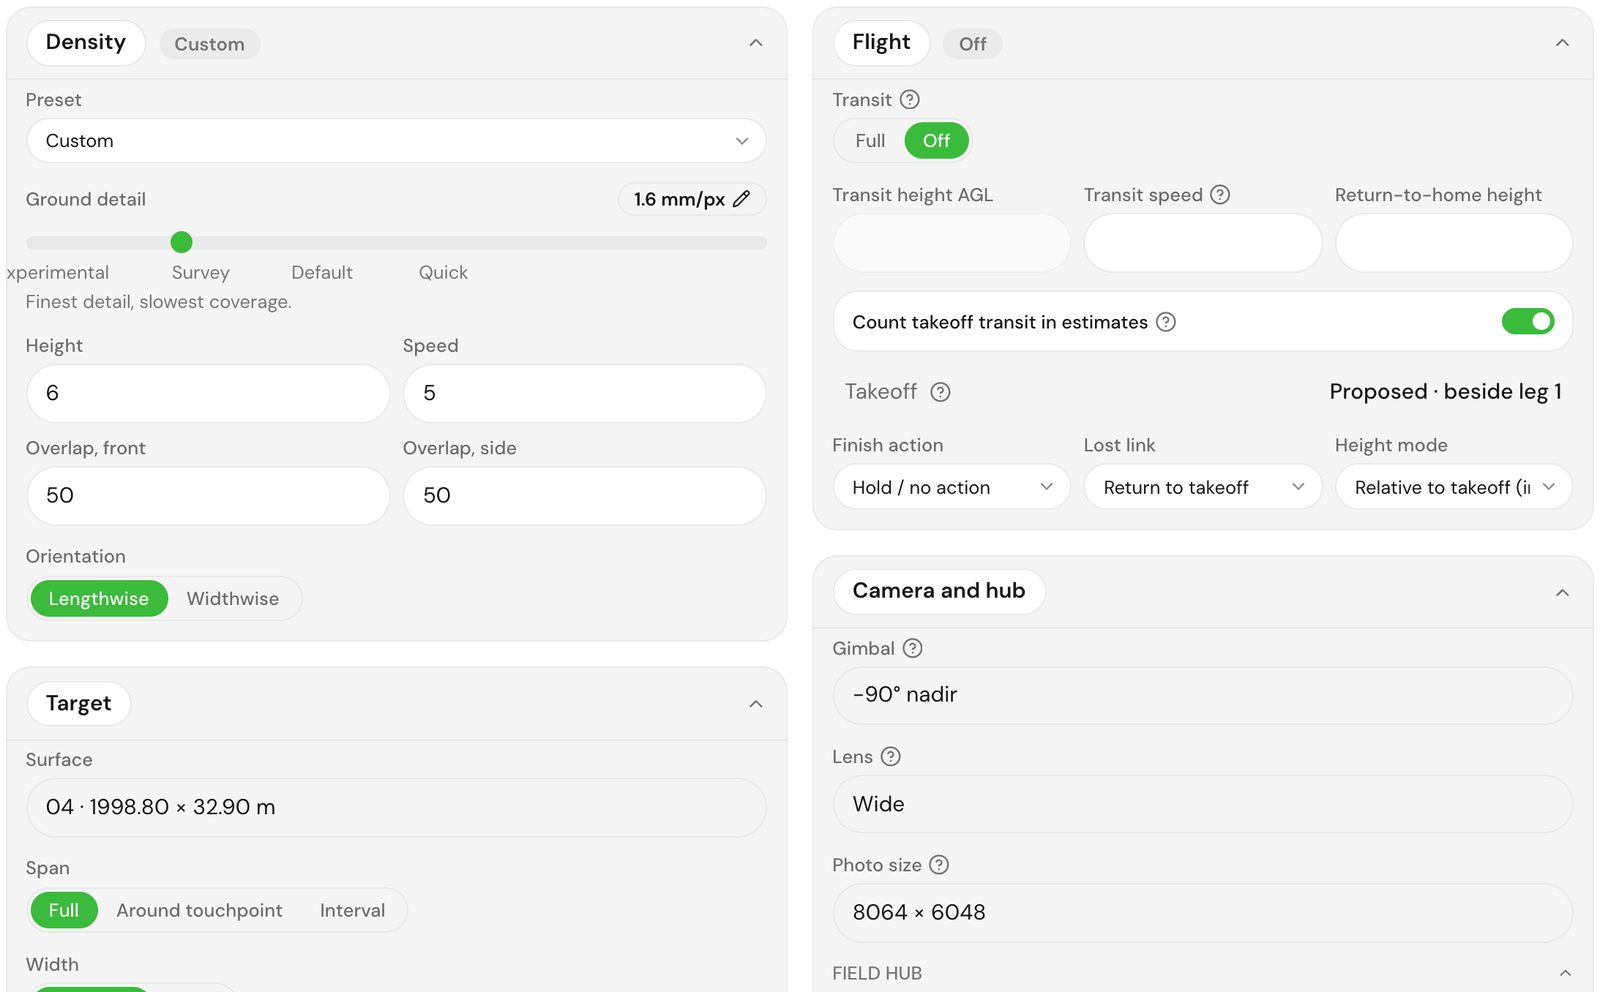
Z výšky skenování, úhlu gimbalu a zorného pole vaší kamery se vypočítá pozemní stopa na snímek a z ní počet paralelních průletů potřebných k pokrytí šířky plochy při vámi požadovaném překryvu. Podélný rozestup mezi snímky vychází ze stejné stopy. Rychlost letu je pak zkontrolována proti snímkovací frekvenci kamery s použitím tohoto rozestupu, takže sken s vysokým překryvem nikdy nemůže být letěn příliš rychle na to, aby skutečně zachytil každý plánovaný snímek. Výška kopíruje terén, takže nastavená výška nad vozovkou platí i tam, kde povrch klesá.
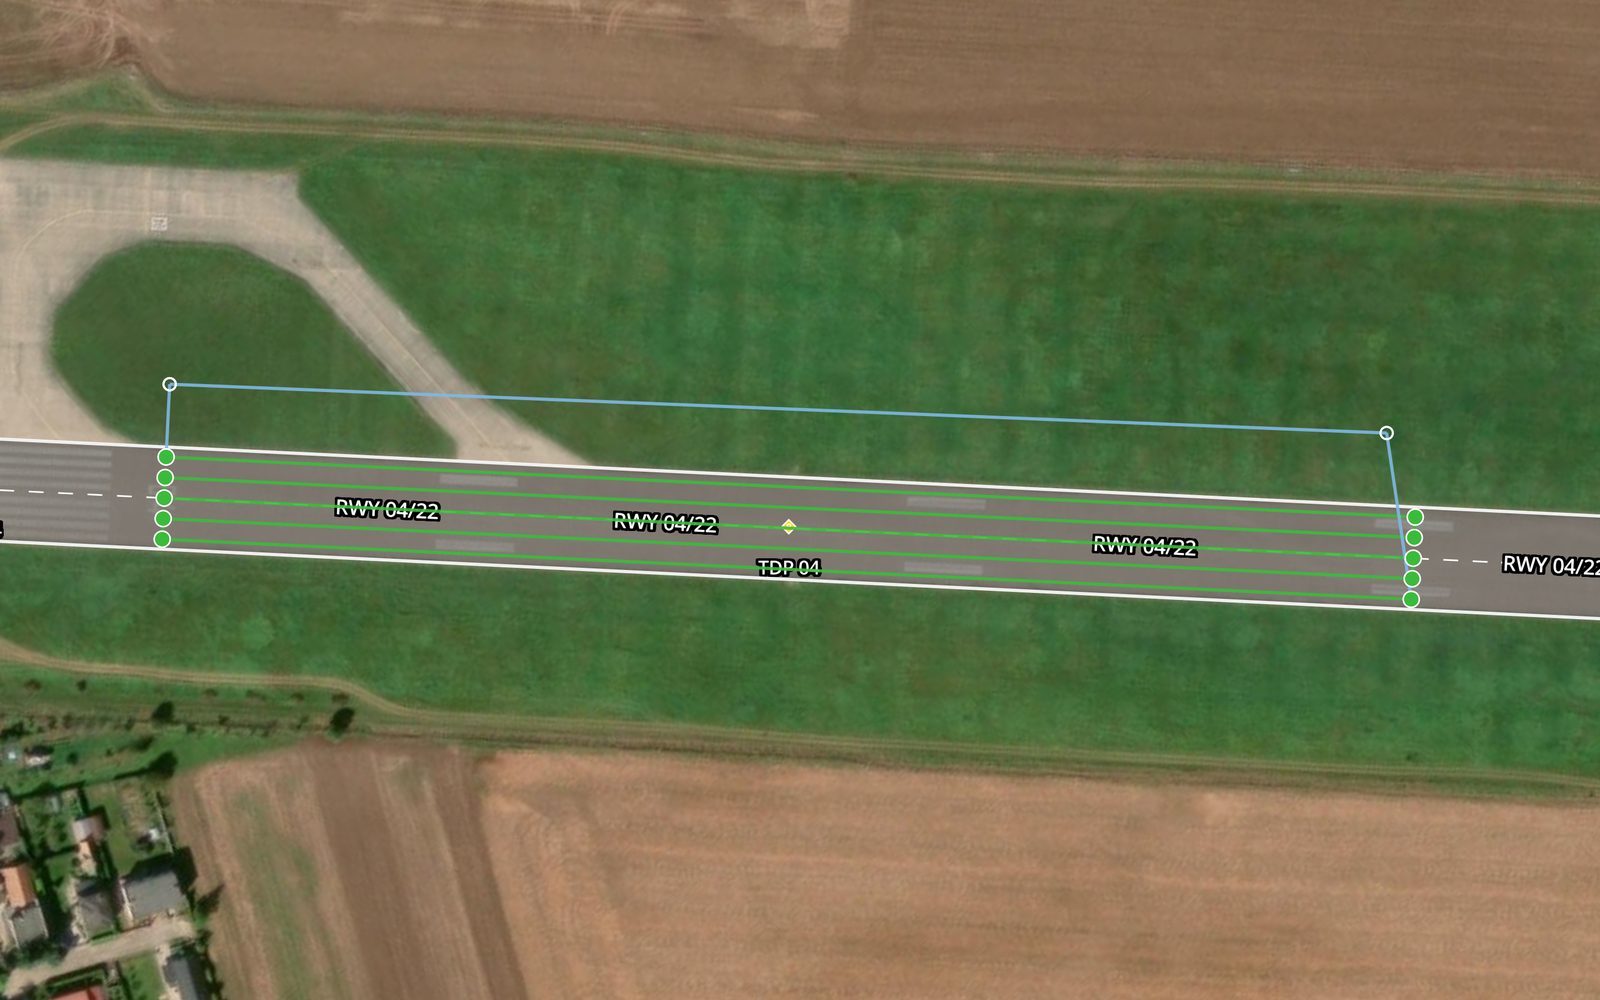
Nejste omezeni na celé plochy. Okno podél dráhy lze omezit nebo zkrátit na obou koncích a měřit od kteréhokoli konce dráhy, takže překontrolování prvních 600 metrů od jednoho prahu je jedno nastavení. Pás přes plochu lze zúžit na jednu stranu, což je způsob, jak naskenovat rampu nebo jednu polovinu široké odbavovací plochy bez přelétání zbytku. Průlety lze vést podél plochy nebo napříč. Tento průlet také splňuje požadavek vizuálních pomůcek na přelet celé délky dráhy v malé výšce, takže sken vozovky a kontrola vzletových a přistávacích znaků a překážek proběhnou v jednom letu.
Snímky umístěné na povrchu, takže příští průzkum se s tímto porovná, místo aby začínal znovu.
Celý skenovaný povrch v uvedeném rozlišení a překryvu, každý snímek se svou polohou.
Letové rozlišení, překryv, počet průletů a rozestup snímků, uvedené ve zprávě.
Uchovány, aby sporný nález mohl být znovu prozkoumán a průzkum mohl být znovu spuštěn na novějším modelu, což je dnes manuální.
Jeden model třídy, trhlina nebo ne, spuštěný na ortomozajce na samostatném GPU stroji.
Pravidla převádějí detekované trhliny na kódy 41 aligátorové, 43 blokové, 48 podélné a příčné na asfaltu a 63 lineární na betonu. Žádné jiné poškození není klasifikováno.
Nízký průlet podél celé dráhy také potvrzuje, že vizuální kontakt s prvky dráhy není narušen.
Každý snímek nese zaměřenou polohu, takže opakované skeny stejné oblasti lze zarovnat.
Není zahrnuto. Není detekován žádný jiný typ poškození. Rozpoznávání trávy, záplat a nečistot je ve vývoji, chybí trénovací data.
Určíte plochy nebo část plochy a otázku, na kterou má sken odpovědět. Otázku převedeme na rozlišení a překryv, dohodneme způsob předání snímků a kdo bude v den letu informován, pokud posádka uvidí nebezpečí. Výstupem je rozsah pilotního projektu, který uvádí rozlišení, ve kterém bude sken proveden.
Průlety jsou vypočteny z geometrie plochy, rozlišení a optiky kamery: výška letu, počet průletů, rozestup snímků a rychlost z nich vyplývají. Výškový profil kopíruje terén. Výstupem je validovaná mise a žádost o časové okno pro snímkování vaší věži.
Provedeno mezi pohyby letadel, přibližně jedna hodina letu na kilometr 45 m široké dráhy, plus výměny baterií. Každý snímek nese svou RTK polohu s přesností asi ±1 cm. Pokud pohyb přeruší průlet, průlet pokračuje od místa přerušení. Pokud počasí uzavře okno, mise se znovu letí beze změny, místo aby se přestavovala.
Snímky jsou sestaveny do ortomozajky a zpracovány modelem pro trhliny na samostatném GPU stroji a pravidla kódují trhliny do kategorií ASTM D5340 41, 43, 48 a 63. Tento krok se blíží prvnímu MVP. Rozpoznávání trávy, záplat a nečistot je také ve vývoji, chybí trénovací data. Není detekováno žádné jiné poškození.
Rozpoznávání nečistot je ve vývoji, chybí trénovací data, takže analýza v den letu nevyvolá oznámení o nečistotách. Cokoli, co posádka vidí jako bezprostřední provozní riziko – nečistoty na pohybové ploše nebo otevřený odštěp v dotykové zóně – je v danou chvíli předáno věži spolu s jeho polohou.
Georeferencované snímky a zpráva dorazí společně. Cokoli sporného je znovu prozkoumáno proti uchovaným snímkům, místo aby se znovu letělo.
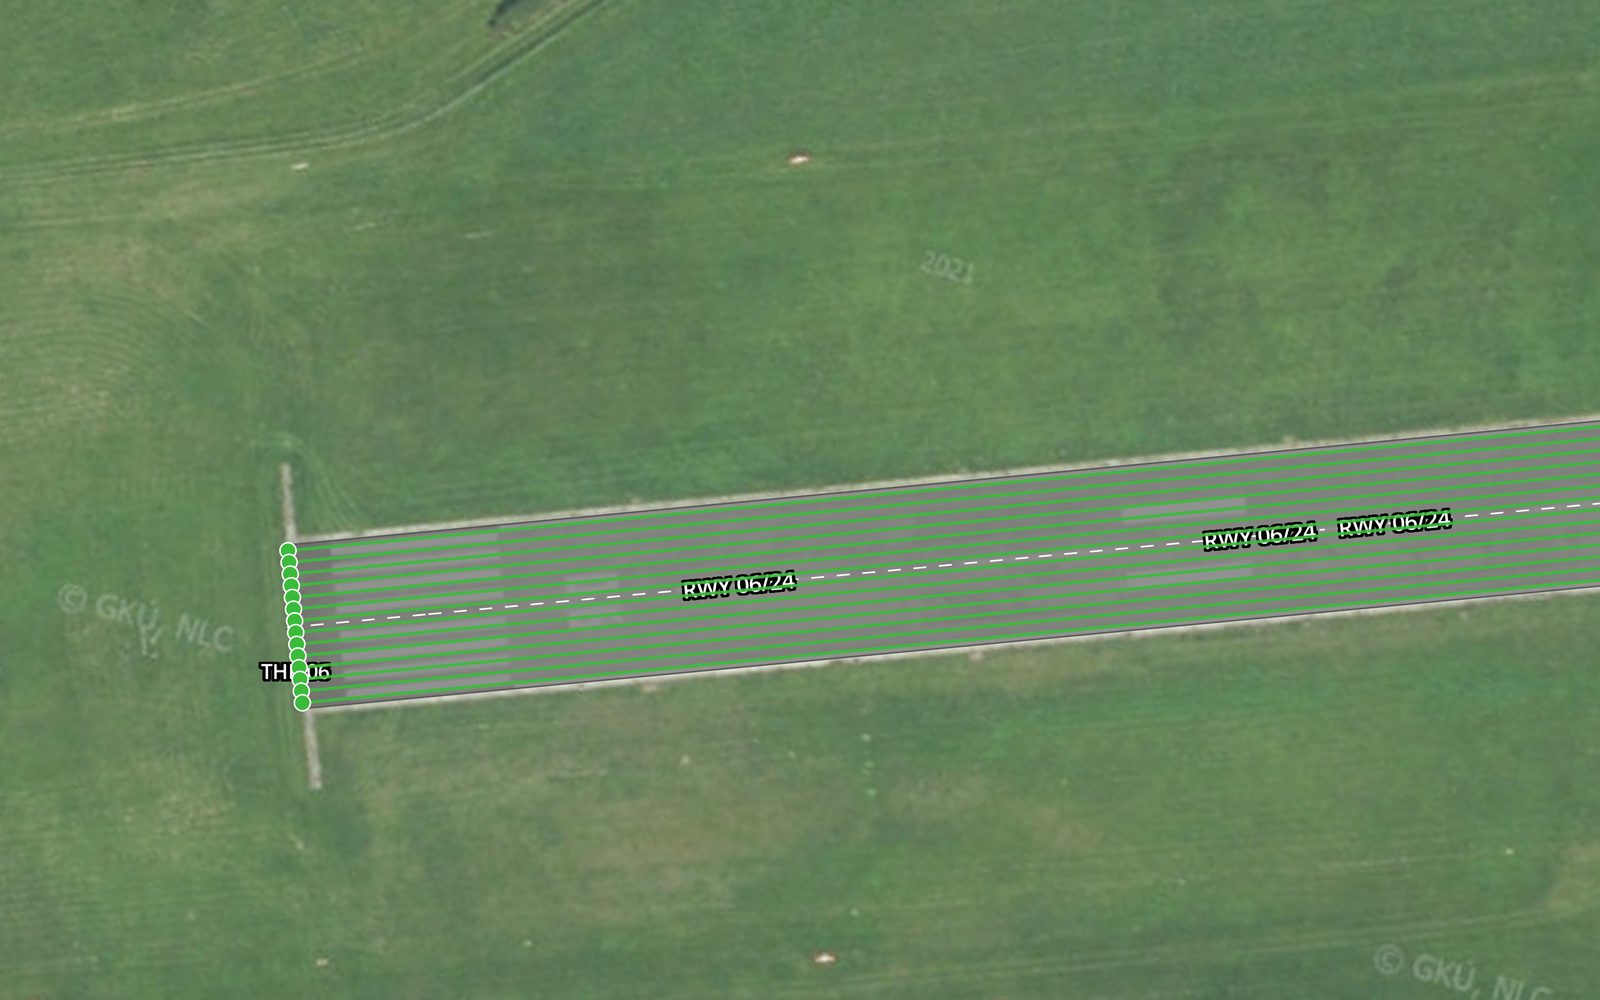
Rovnoběžné dráhy skenu začínající na prahu
Sken povrchu je tvrzení o pokrytí dříve, než je tvrzením o nálezech. Pochůzka pokrývá to, na co se chodec dívá. Sken pokrývá to, k čemu byl průlet vypočten, a výpočet je proveden zorným polem kamery, výškou letu a překryvem, takže rozlišení je uvedený údaj a nejhůře pokrytý pruh je pokryt stejně dobře jako ten nejlépe pokrytý. To umožňuje čtenáři říci, kterou část povrchu snímky pokrývají, což pochůzka neumožňuje.
Detekce trhlin je část, která je stále ve vývoji. Běží na ortomozajce sestavené ze skenu, nachází trhliny jako jednu třídu a pravidla je pak kódují do kategorií ASTM D5340: 41 pro aligátorové trhliny , 43 pro blokové trhliny, 48 pro podélné a příčné trhliny na asfaltu a 63 pro lineární trhliny na betonu. Blíží se prvnímu MVP a zatím není dodávaným výstupem. Nic jiného není klasifikováno jako poškození, takže odštěpování , vytavování , ztráta těsnění spár, guma a značení jsou ze snímků čteny člověkem a nejsou skenem detekovány. Systém také rozpoznává trávu, záplaty a nečistoty, vše ve vývoji a s nedostatkem trénovacích dat. Volný materiál na pohybové ploše je provozní nález s jiným vlastníkem a jiným časovým rámcem, takže pokud jej posádka uvidí na místě, je v danou chvíli předán věži.
Co sken nedělá, je hodnocení. Index stavu vozovky je výrok o definovaném úseku, vypočtený z hustoty poškození podle kategorií ASTM D5340 , a hodnocení po úsecích není něco, co TarmacView dnes produkuje. Sken je důkazní vrstvou pod jakoukoli pozdější analýzou a obstojí sám o sobě, když je otázka, jak povrch vypadá a kde.
Každý snímek nese polohu z RTK polohování s přesností asi ±1 cm a snímky jsou uchovány. To umožňuje zkontrolovat sporný nález a váš inženýr může porovnat opakovaný sken. Místo nasnímané letos lze příští rok znovu najít podle jeho polohy. Fotografie ve složce bez polohy nelze znovu najít vůbec.
Tato služba je ve fázi aktivního vývoje a zatím není nabízena, takže neexistuje žádná cena, sazba ani nabídka. Místo toho pilotní projekt utvářejí čtyři věci.
Tři věci mohou sken zastavit nebo zhoršit a každá má svého vlastníka.
Stojatá voda, sněhová pokrývka a silné znečištění skryjí povrch před kamerou a vítr nad limit dronu zastaví nízký průlet. Nejlepší výsledky jsou za klidného slunečného dne, protože silný vítr rozmazává snímky a slabé světlo vynucuje vysoké ISO. Náročnější podmínky jsou zvládnutelné s upravenou, pomalejší konfigurací skenování. Mise se znovu letí, místo aby se skenovalo přes překážku. Není to nikčí vina a je to nejčastější důvod posunu termínu.
Sken vyžaduje koordinaci s věží a na většině letišť doprovod a nízký průlet podél celé dráhy vyžaduje okna pro pohyb dostatečně dlouhá na provedení průletu. Pokud se okna neobjeví, návštěva se neuskuteční. Tato závislost leží na provozovateli letiště a stojí za to ji potvrdit před rezervací cestovních nákladů.
Sken provedený ve špatném rozlišení odpovídá na špatnou otázku a jeho opakování je druhá návštěva. Vaši otázku převedeme na rozlišení při určování rozsahu a zapíšeme ji do rozsahu pilotního projektu a zpráva uvádí rozlišení, ve kterém bylo letěno, aby bylo možné obojí porovnat.
Obecní průzkum vozovek pomocí dronu a pozemních snímků, v aktivním vývoji a zatím nenabízen. Platforma již plánuje lety a georeferencuje každý snímek.
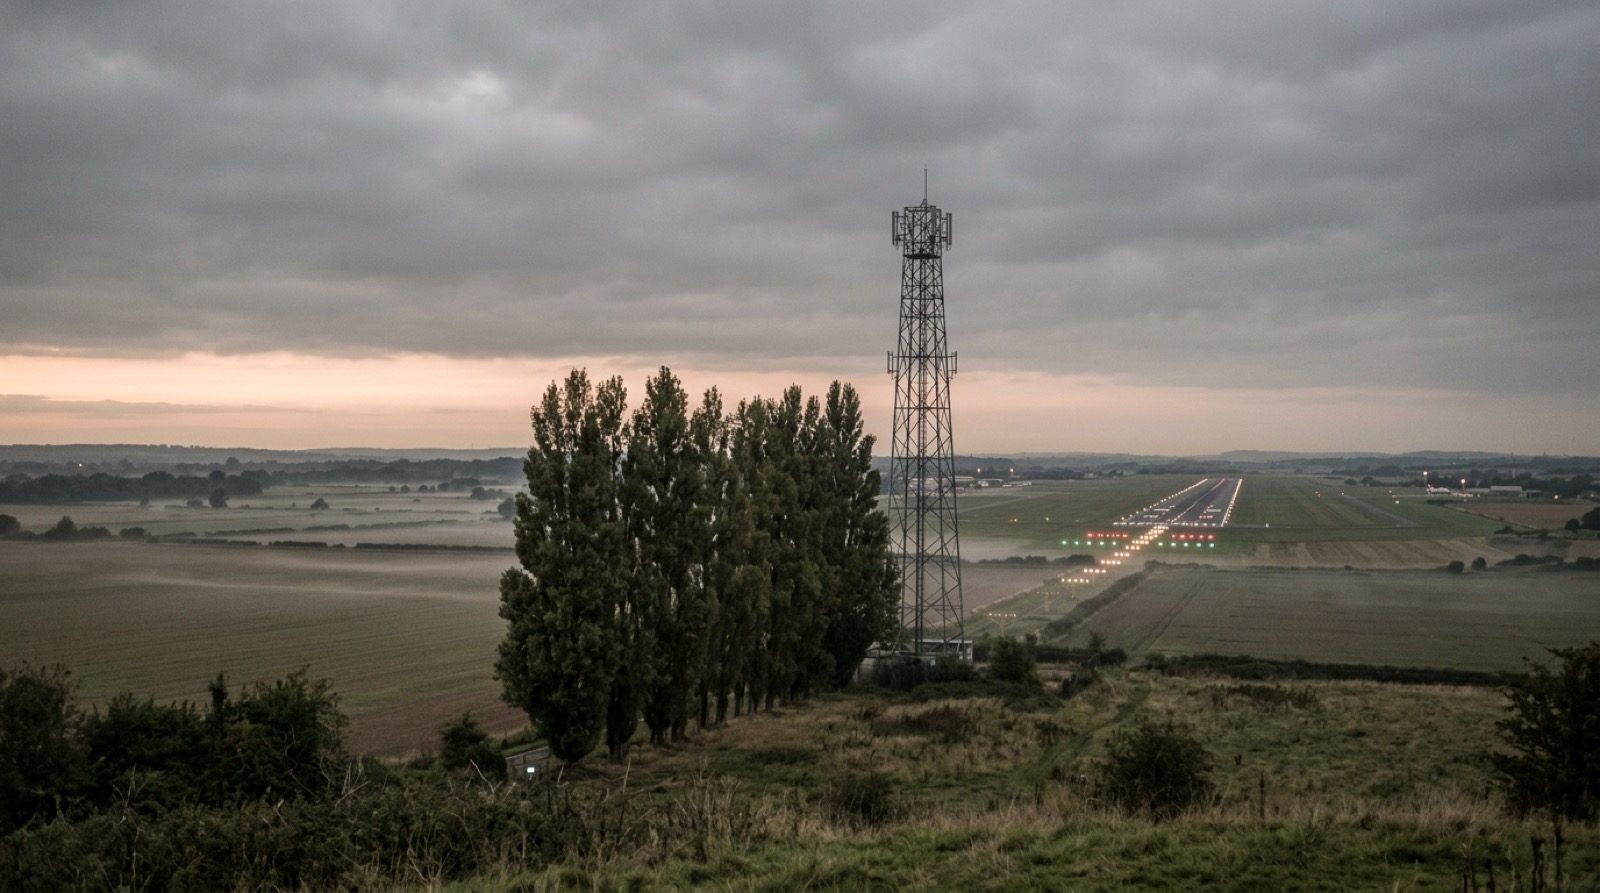
Průzkum ploch omezení překážek je v aktivním vývoji a ještě není nabízen. Vedení registru v dvou výškových datech, export datových listů a varování o…
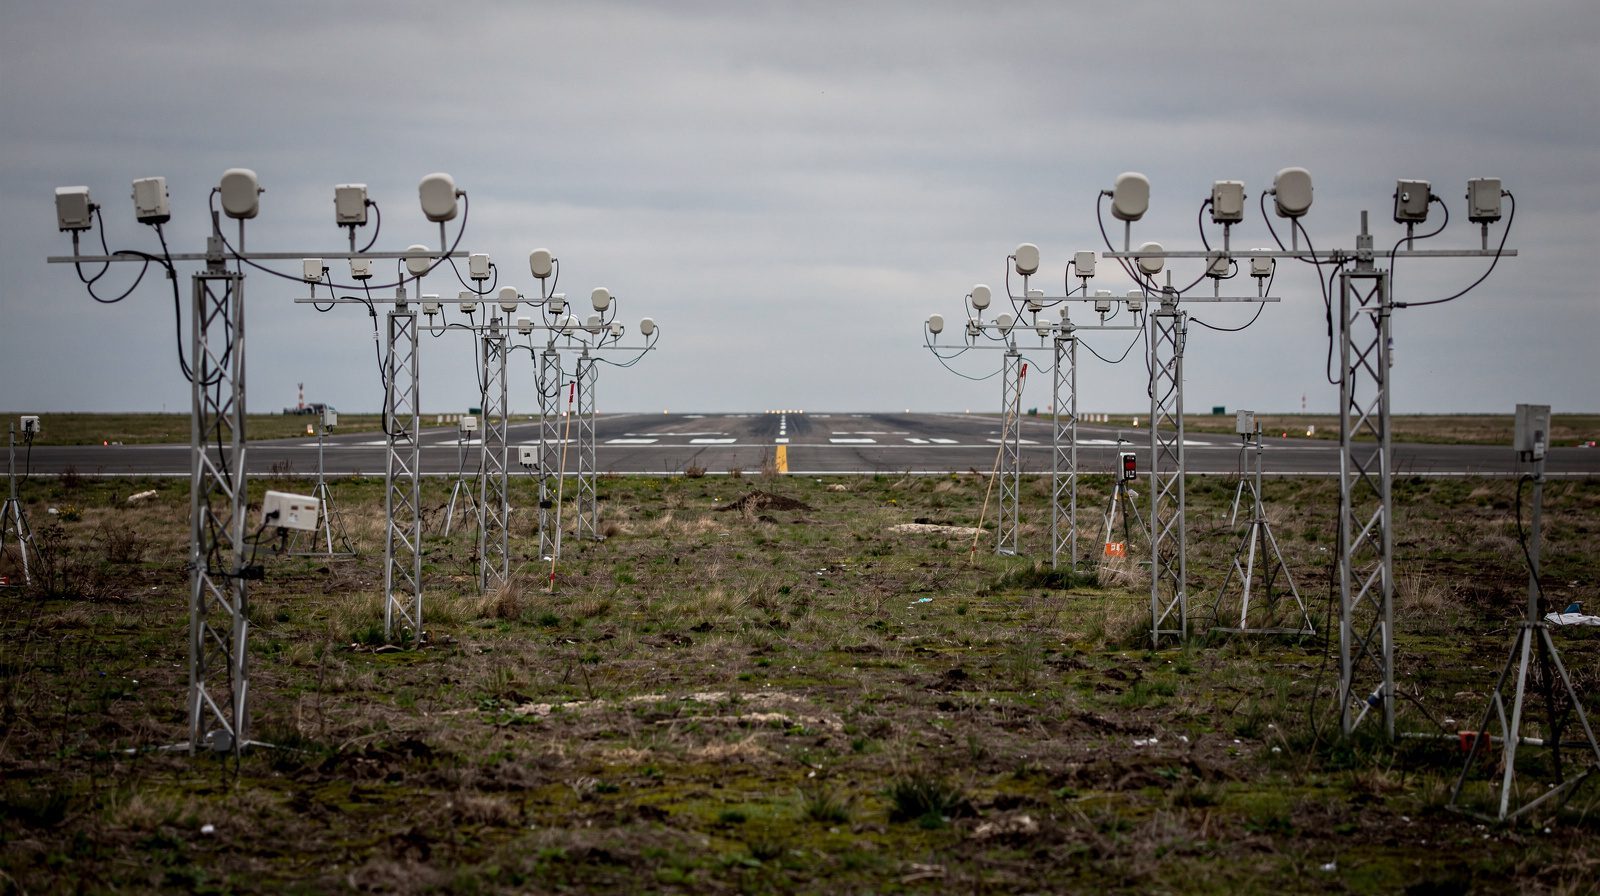
Dronový průzkum neleteckých pozemních světel u letiště, ve fázi aktivního vývoje a zatím není nabízen. Aplikace již plánuje pozorovací let.
Tato služba je ve fázi aktivního vývoje a zatím není nabízena. Pokud ji chcete sledovat nebo ji vyzkoušet brzy na svém letišti, řekněte nám o letišti a plochách a probereme to. Nic není závazné.
Souhlas s cookies
Používáme cookies ke zlepšení vašeho prohlížení a analýze naší návštěvnosti. Viz naše zásady ochrany osobních údajů.