products
Ocena stanu nawierzchni drogowej dla gmin
Gminna inspekcja dróg z wykorzystaniem dronów i zdjęć naziemnych, w trakcie aktywnego rozwoju i jeszcze nieoferowana. Platforma już planuje loty i…
SEP 04 2026
9 MIN
Nawierzchnia zużywa się powoli, a potem nagle. Niski, meandrujący przelot obrazuje pełną szerokość drogi startowej lub drogi kołowania przy znanej rozdzielczości terenowej, dzięki czemu nawierzchnia jest udokumentowana, gdy problemy są jeszcze kwestią utrzymania, a nie zamknięcia.
Każde zdjęcie poniżej pochodzi z inspekcji, którą przelecieliśmy: klatki z drona, zdjęcia z terenu i ekrany aplikacji. Nawiasy oznaczają to, co odczytuje analiza.
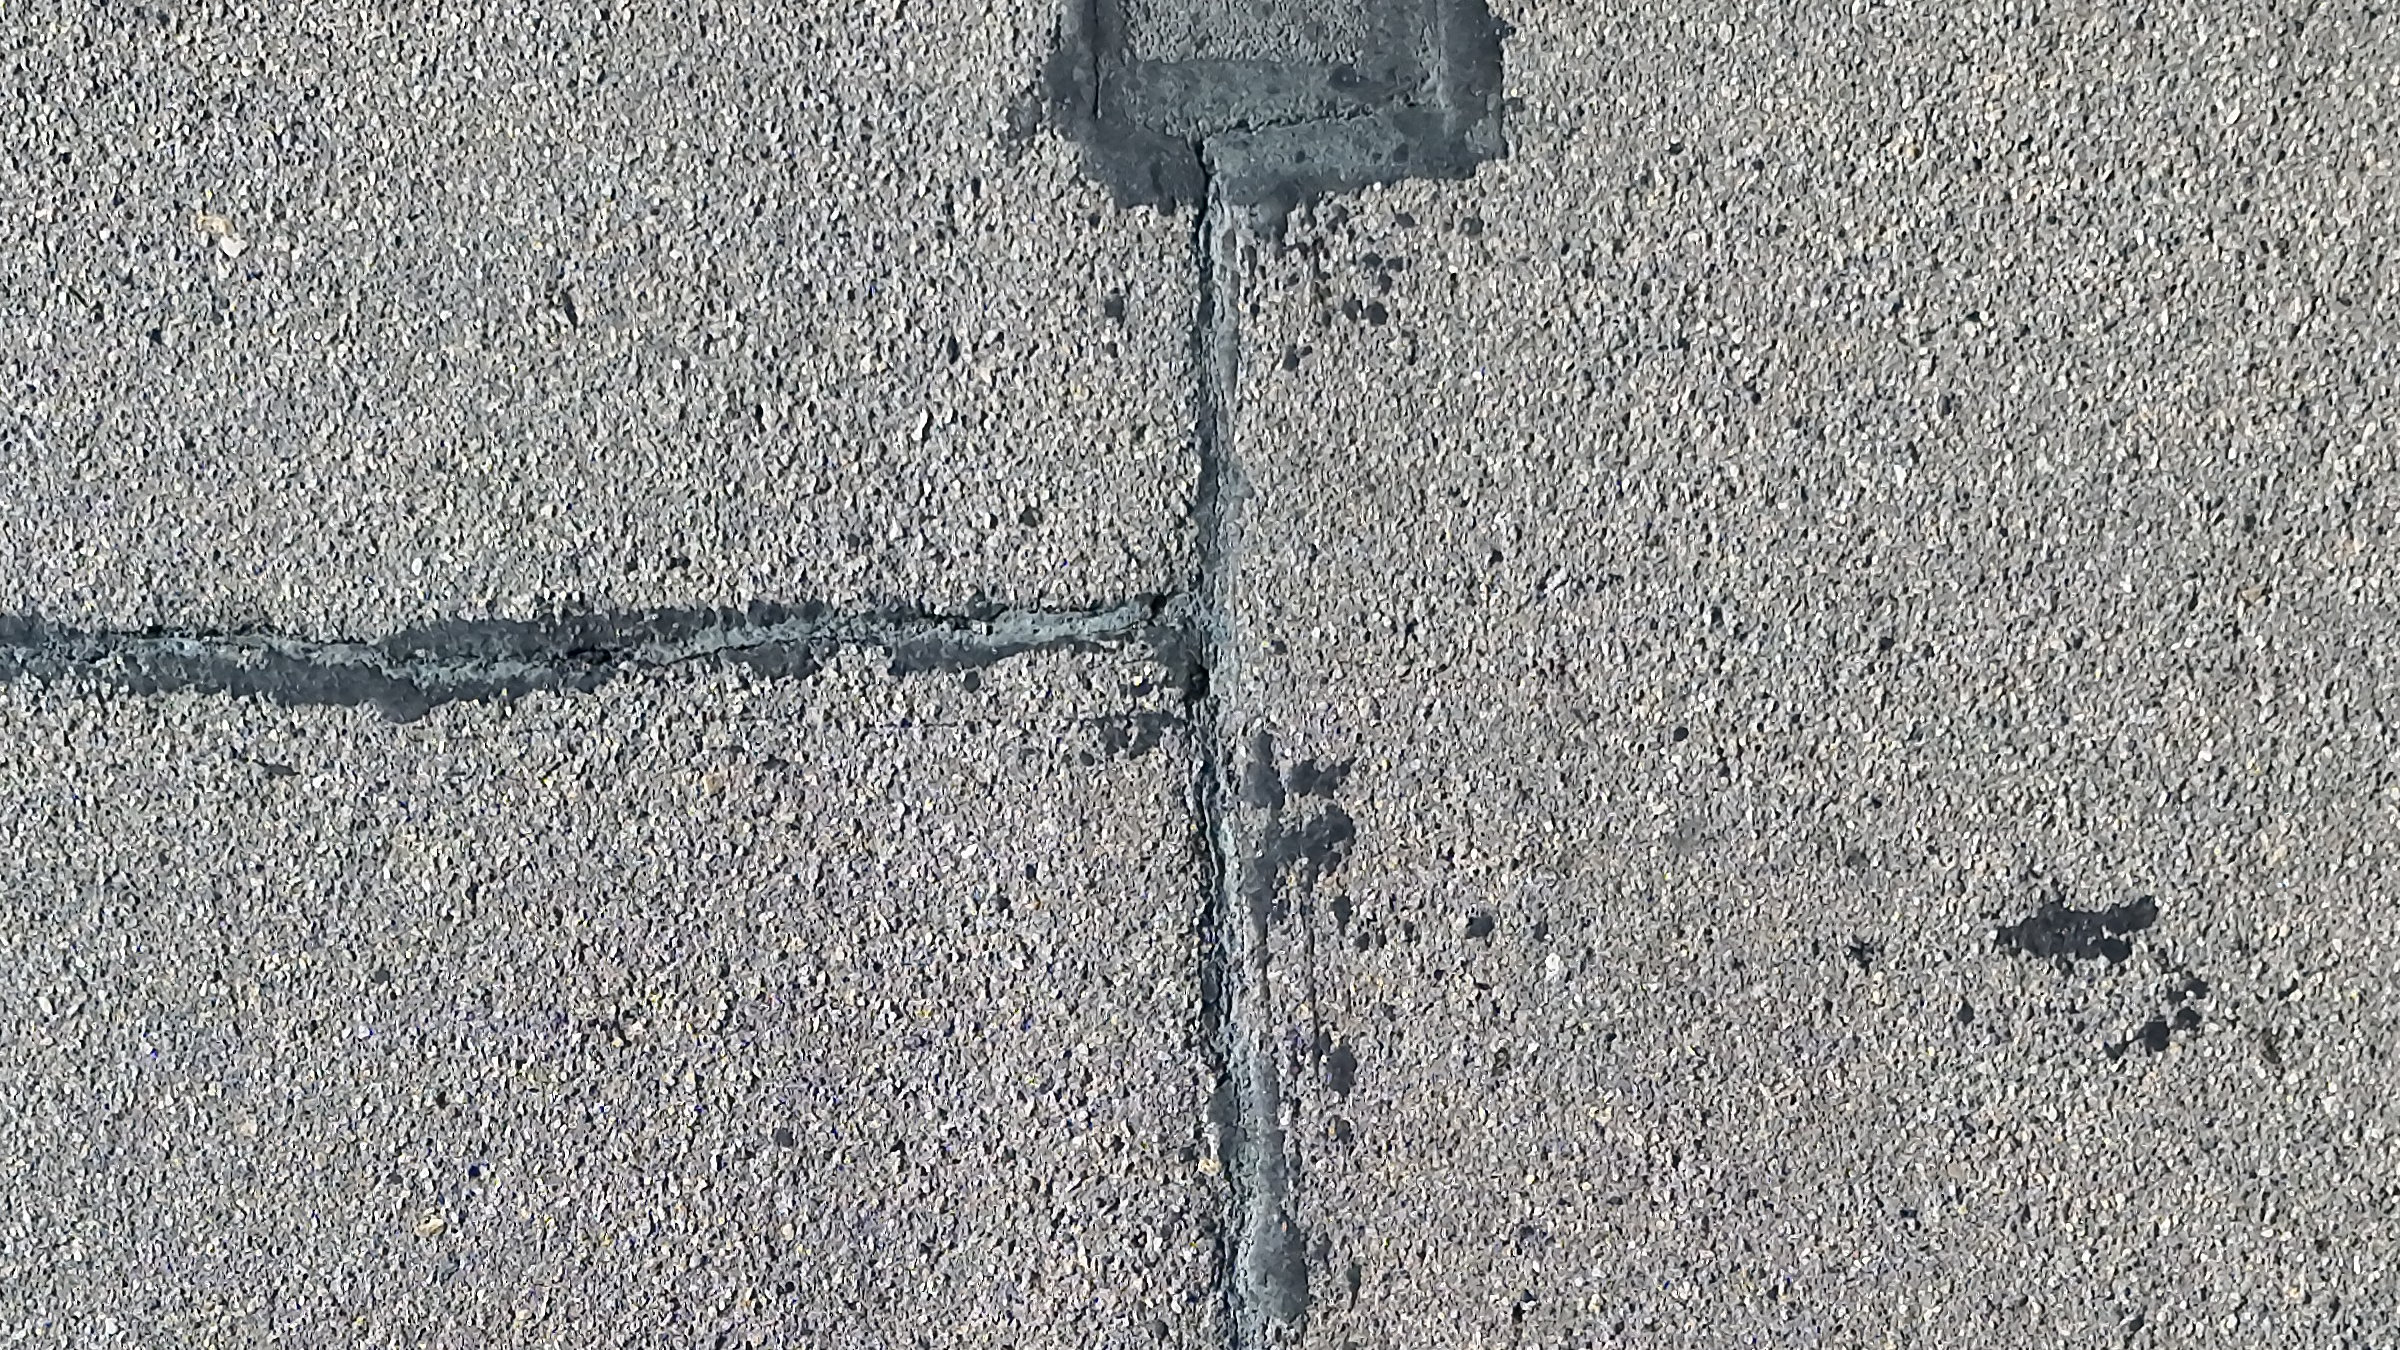
Wycinek klatki 0047 skanu nawierzchni z 4 wrz 2026, z nadiru, z oryginału 8064 × 6048 w 100 %.
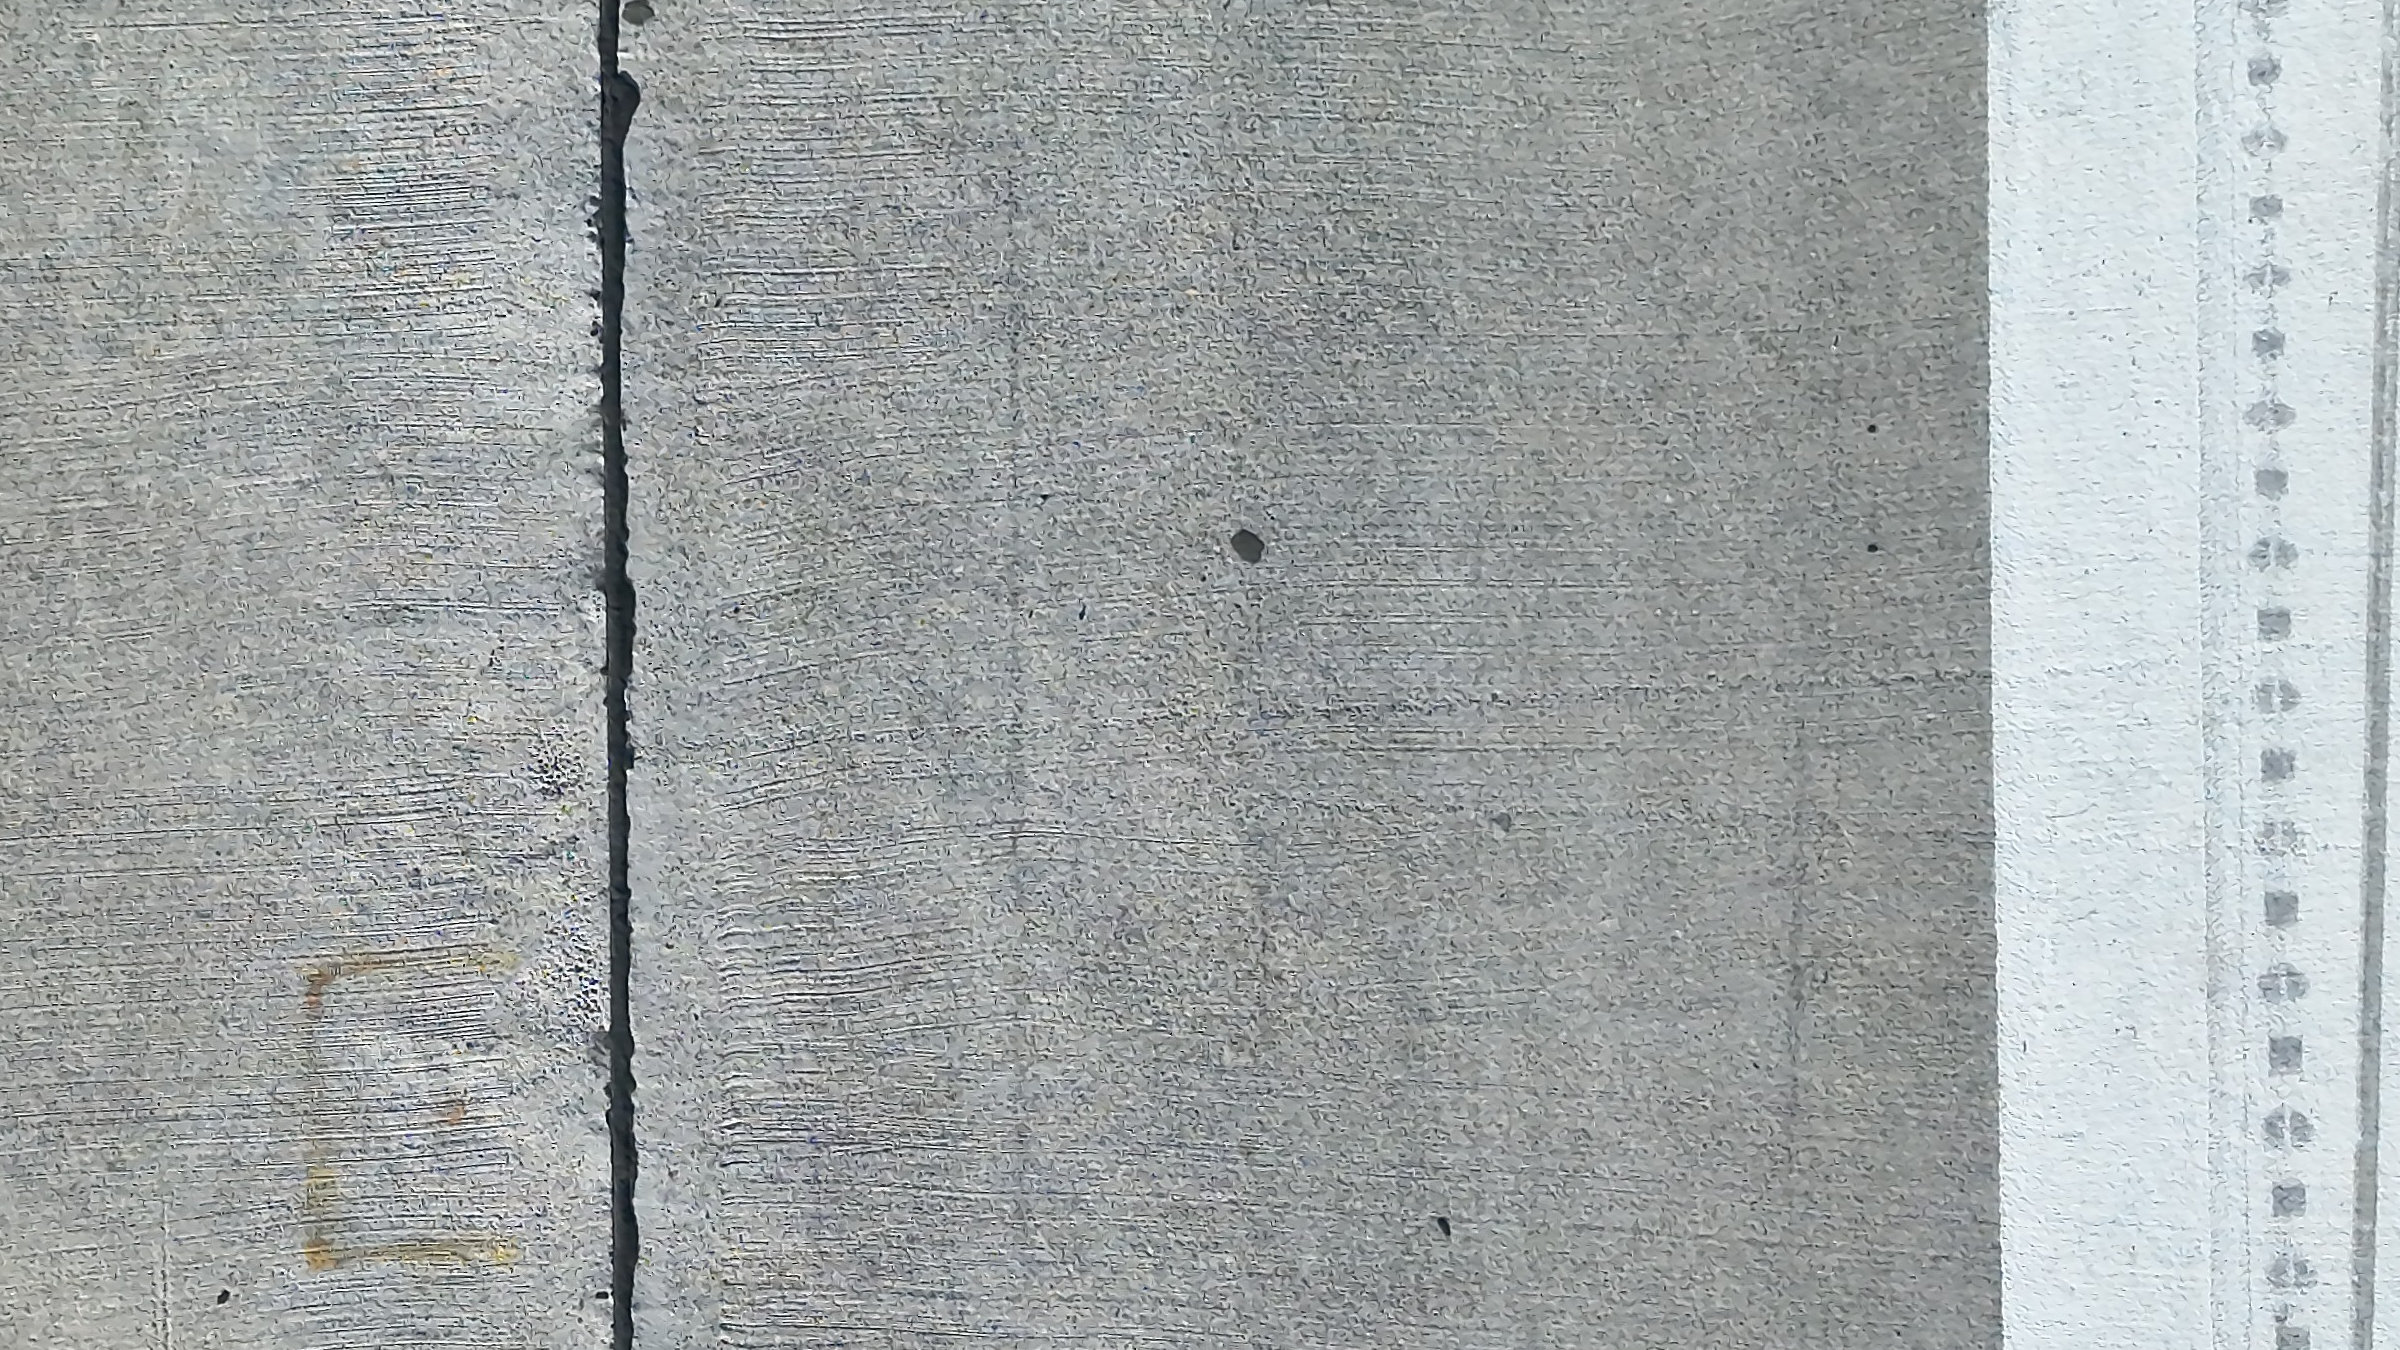
Wycinek klatki 0254 skanu nawierzchni z 28 wrz 2026, z nadiru, z oryginału 8064 × 6048 w 100 %.
Tę usługę kupuje osoba, która chodzi po drodze startowej i wie, co przegląd pieszy pomija. Pasuje do kierownika utrzymania, który chce kompletnego zapisu obrazowego nawierzchni do porównania z przeglądem pieszym, do inżyniera, który potrzebuje zmierzyć z obrazów zakres ponownego uszczelnienia lub usunięcia gumy przed ogłoszeniem przetargu, oraz do operatora, który potrzebuje zapisu stanu nawierzchni w określonym dniu, przed pracami, po pracach lub po zdarzeniu.
Trzy wyniki są podstawą oceny usługi, a każdy ma stan, który można sprawdzić przy odbiorze, a nie obietnicę, której trzeba zaufać.
Każda część skanowanej nawierzchni jest pokryta wykonanym przelotem i żaden pas nie jest zobrazowany gorzej niż reszta. Każde zdjęcie niesie swoją pozycję, więc załoga może trafić do miejsca na obrazie zamiast go szukać.
Nawierzchnia jest obrazowana w rozdzielczości terenowej i zakładce, które podaje zakres pilotażowy, z przelotu, którego liczba przebiegów i odstępy między klatkami zostały wyprowadzone z kamery przed lotem.
Obrazy są georeferencjonowane i zachowane, więc powtórny skan tego samego obszaru może być zestawiony z tym przez Twojego inżyniera. Raport porównawczy między skanami nie jest tworzony.
Skan nawierzchni jest wart tyle, ile jego najsłabiej pokryty pas. Dlatego przelot jest wyprowadzany z kamery, a nie z zgadywania.
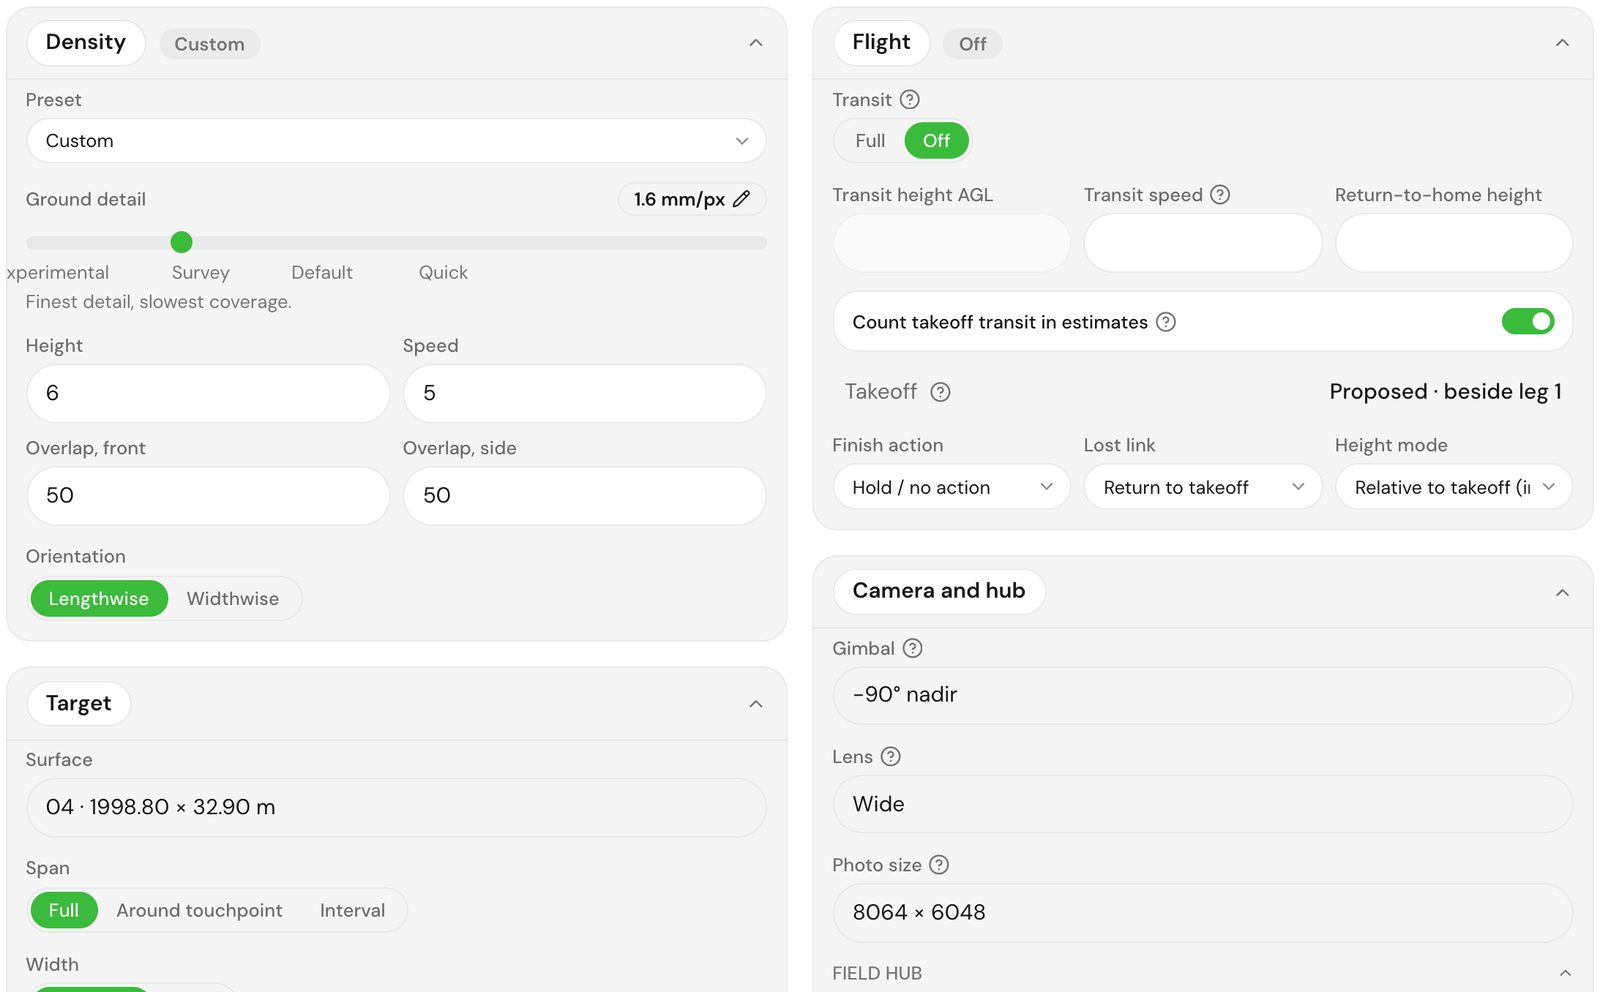
Z wysokości skanu, kąta głowicy i pola widzenia Twojej kamery obliczany jest ślad terenowy pojedynczego zdjęcia, a z niego liczba równoległych przelotów potrzebnych do pokrycia szerokości nawierzchni przy zadanej zakładce. Odstępy między klatkami wzdłuż toru wynikają z tego samego śladu. Prędkość lotu jest następnie sprawdzana względem szybkości klatek kamery przy użyciu tych odstępów, więc skan z dużą zakładką nigdy nie może być wykonany zbyt szybko, aby faktycznie zarejestrować każdą planowaną klatkę. Wysokość podąża za terenem, więc zadana wysokość nad nawierzchnią utrzymuje się nawet tam, gdzie nawierzchnia opada.
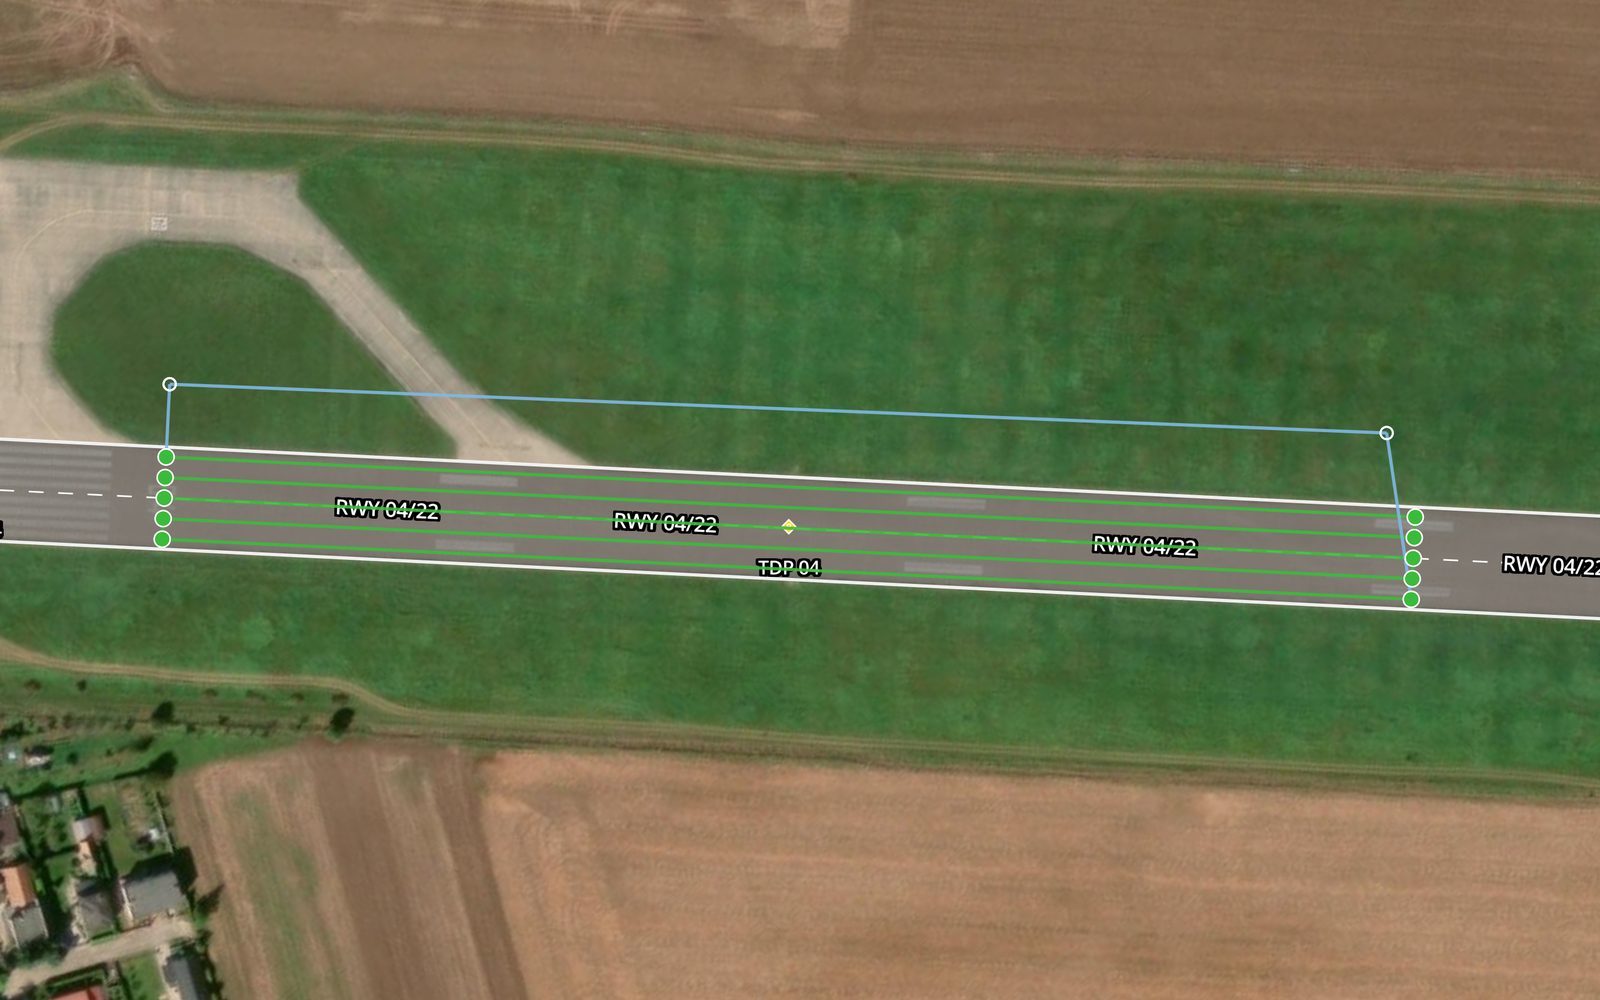
Nie jesteś ograniczony do całych nawierzchni. Okno wzdłuż toru może być ograniczone lub przycięte na obu końcach i mierzone od dowolnego końca drogi startowej, więc ponowne sprawdzenie pierwszych 600 metrów od jednego progu to jedno ustawienie. Pas w poprzek nawierzchni można zawęzić do jednej strony, co pozwala zeskanować pobocze lub jedną połowę szerokiej płyty postojowej bez oblatywania reszty. Przeloty można układać wzdłuż nawierzchni lub w poprzek. Ten przelot spełnia również wymóg pomocy wzrokowych dotyczący przelotu nad pełną długością drogi startowej na niskim poziomie, więc skan nawierzchni oraz kontrola wzorców i przeszkód odbywają się podczas jednego sortie.
Obrazy zlokalizowane na nawierzchni, aby następne badanie porównywało się z tym, a nie zaczynało od nowa.
Pełna skanowana nawierzchnia w podanej rozdzielczości terenowej i zakładce, każde zdjęcie z pozycją.
Wykonana rozdzielczość, zakładka, liczba przelotów i odstępy między klatkami, podane w raporcie.
Przechowywane, aby sporny wynik można było ponownie zbadać, a badanie ponowić na nowszym modelu, co dziś jest manualne.
Jedna klasa modelu, pęknięcie lub nie, uruchamiana na ortomozace na osobnej maszynie GPU.
Reguły zamieniają wykryte pęknięcia na kody 41 siatkowe, 43 blokowe, 48 podłużne i poprzeczne na asfalcie oraz 63 liniowe na betonie. Żadne inne uszkodzenie nie jest klasyfikowane.
Niski przelot wzdłuż pełnej drogi startowej potwierdza również, że kontakt wzrokowy z elementami drogi startowej nie jest utrudniony.
Każde zdjęcie niesie pozycję z pomiaru, więc powtórne skany tego samego obszaru można wyrównać.
Nieuwzględnione. Żaden inny typ uszkodzenia nie jest wykrywany. Rozpoznawanie trawy, łat i zanieczyszczeń jest w rozwoju, brakuje danych treningowych.
Podajesz nawierzchnie lub część nawierzchni oraz pytanie, na które skan ma odpowiedzieć. Zamieniamy pytanie na rozdzielczość terenową i zakładkę, uzgadniamy sposób przekazania obrazów oraz kto zostanie poinformowany w dniu lotu, jeśli załoga zobaczy zagrożenie. Wynikiem jest zakres pilotażowy podający rozdzielczość, w jakiej skan zostanie wykonany.
Przeloty są obliczane z geometrii nawierzchni, rozdzielczości i optyki kamery: wysokość lotu, liczba przelotów, odstępy między klatkami i prędkość wynikają z nich. Profil wysokości podąża za terenem. Wynikiem jest zweryfikowana misja i prośba o okno przechwycenia do Twojej wieży.
Wykonywane między ruchami statków powietrznych, około godziny lotu na kilometr drogi startowej o szerokości 45 m, plus zmiany baterii. Każde zdjęcie niesie pozycję RTK, z dokładnością około ±1 cm. Jeśli ruch przerwie przelot, przelot wznawia się od miejsca zatrzymania. Jeśli pogoda zamknie okno, misja jest ponawiana bez zmian, a nie przebudowywana.
Obrazy są składane w ortomozę i przepuszczane przez model pęknięć na osobnej maszynie GPU, a reguły kodują pęknięcia według kategorii ASTM D5340: 41, 43, 48 i 63. Ten krok jest blisko pierwszego MVP. Rozpoznawanie trawy, łat i zanieczyszczeń jest również w rozwoju, brakuje danych treningowych. Żadne inne uszkodzenie nie jest wykrywane.
Rozpoznawanie zanieczyszczeń jest w rozwoju, brakuje danych treningowych, więc analiza nie wystawia jeszcze informacji o zanieczyszczeniach tego samego dnia. Wszystko, co załoga zobaczy jako bezpośrednie zagrożenie operacyjne, zanieczyszczenia na polu manewrowym lub otwarte odspojenie w strefie przyziemienia, jest przekazywane wieży w danym momencie wraz z lokalizacją.
Georeferencjonowane obrazy i raport trafiają razem. Wszystko, co jest sporne, jest ponownie badane na podstawie zachowanych obrazów, a nie ponownie oblatywane.
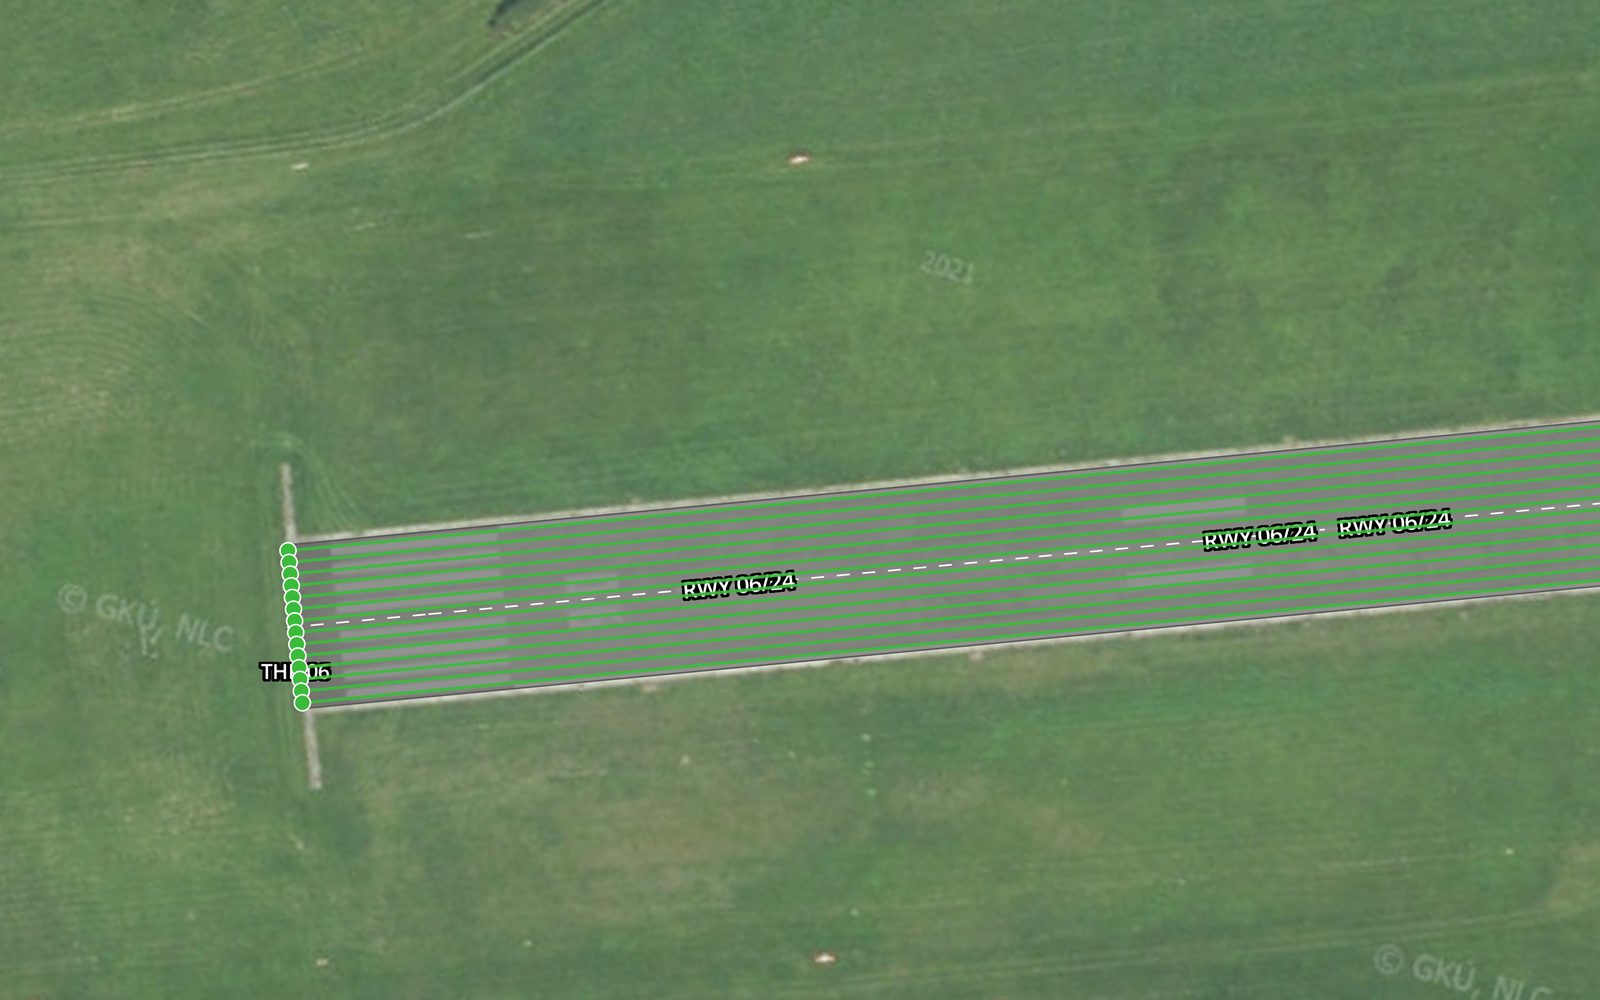
Równoległe przeloty skanujące zaczynające się od progu
Skan nawierzchni jest twierdzeniem o pokryciu, zanim stanie się twierdzeniem o ustaleniach. Przegląd pieszy pokrywa to, na co patrzy chodzący. Skan pokrywa to, co przelot został obliczony, aby pokryć, a obliczenie jest wykonywane z pola widzenia kamery, wysokości lotu i zakładki, więc rozdzielczość terenowa jest podaną wartością, a najsłabiej pokryty pas jest pokryty tak samo dobrze jak najlepszy. To pozwala czytelnikowi stwierdzić, którą część nawierzchni pokrywają obrazy, czego przegląd pieszy nie może.
Wykrywanie pęknięć to część wciąż w rozwoju. Działa na ortomozie zbudowanej ze skanu, znajduje pęknięcia jako jedną klasę, a reguły kodują je według kategorii ASTM D5340: 41 dla pęknięć siatkowych , 43 dla pęknięć blokowych, 48 dla pęknięć podłużnych i poprzecznych na asfalcie oraz 63 dla pęknięć liniowych na betonie. Jest blisko pierwszego MVP i nie jest jeszcze dostarczanym wynikiem. Nic innego nie jest klasyfikowane jako uszkodzenie, więc odspojenia , złuszczenia , utrata masy uszczelniającej w spoinach, guma i oznakowanie są odczytywane z obrazów przez człowieka i nie są wykrywane przez skan. System rozpoznaje również trawę, łaty i zanieczyszczenia, wszystko w rozwoju i z brakiem danych treningowych. Luźny materiał na polu manewrowym to ustalenie operacyjne z innym właścicielem i innym zegarem, więc jeśli załoga zobaczy go na miejscu, jest przekazywany wieży w danym momencie.
Czego skan nie robi, to ocena. Wskaźnik stanu nawierzchni to stwierdzenie o zdefiniowanym odcinku, obliczone z gęstości uszkodzeń według kategorii ASTM D5340 , a ocena dla poszczególnych odcinków nie jest czymś, co TarmacView dziś tworzy. Skan jest warstwą dowodową pod każdą późniejszą analizą i sam w sobie wystarcza, gdy pytanie dotyczy tego, jak wygląda nawierzchnia i gdzie.
Każde zdjęcie niesie pozycję z pozycjonowania RTK , z dokładnością około ±1 cm, a obrazy są zachowane. To sprawia, że sporny wynik można sprawdzić, a powtórny skan porównać przez Twojego inżyniera. Lokalizacja zobrazowana w tym roku może być znaleziona ponownie w przyszłym roku po jej pozycji. Fotografia w folderze bez pozycji nie może być znaleziona ponownie wcale.
Ta usługa jest w trakcie aktywnego rozwoju i nie jest jeszcze oferowana, więc nie ma ceny, stawki ani wyceny. Cztery rzeczy kształtują natomiast pilotaż.
Trzy rzeczy mogą zatrzymać lub pogorszyć skan, a każda ma właściciela.
Stojąca woda, pokrywa śnieżna i silne zanieczyszczenie ukrywają nawierzchnię przed kamerą, a wiatr powyżej limitu drona zatrzymuje niski przelot. Wyniki są najlepsze w bezwietrzny, słoneczny dzień, ponieważ silny wiatr rozmywa obrazy, a słabe światło wymusza wysokie ISO. Trudniejsze warunki są wykonalne przy dostosowanej, wolniejszej konfiguracji skanu nawierzchni. Misja jest ponawiana, a nie skanowana przez przeszkodę. To niczyja wina i najczęstszy powód przesunięcia terminu.
Skan wymaga koordynacji z wieżą i, na większości lotnisk, eskorty, a niski przelot wzdłuż pełnej drogi startowej wymaga okien ruchu wystarczająco długich, aby wykonać przelot. Jeśli okna się nie pojawią, wizyta nie dochodzi do skutku. Ta zależność leży po stronie operatora lotniska i warto ją potwierdzić przed rezerwacją podróży.
Skan wykonany w złej rozdzielczości odpowiada na złe pytanie, a jego ponowienie to druga wizyta. Zamieniamy Twoje pytanie na rozdzielczość przy zakresowaniu i zapisujemy ją w zakresie pilotażowym, a raport podaje wykonaną rozdzielczość, aby można było je porównać.
Gminna inspekcja dróg z wykorzystaniem dronów i zdjęć naziemnych, w trakcie aktywnego rozwoju i jeszcze nieoferowana. Platforma już planuje loty i…
Wykrywanie FOD dronem na drogach startowych, drogach kołowania i płytach postojowych, w trakcie aktywnego rozwoju i jeszcze nieoferowane. Platforma…
Badanie OLS jest w trakcie aktywnego rozwoju i nie jest jeszcze oferowane. Rejestr w dwóch układach wysokości, eksport arkusza danych lotniska oraz…
Ta usługa jest w trakcie aktywnego rozwoju i nie jest jeszcze oferowana. Jeśli chcesz ją śledzić lub spróbować jej wcześniej na swoim lotnisku, powiedz nam, o które lotnisko i nawierzchnie chodzi, a my to omówimy. Nic nie jest wiążące.
Zgoda na Pliki Cookie
Używamy plików cookie, aby poprawić jakość przeglądania i analizować nasz ruch. Zobacz naszą polityka prywatności.