products
Badanie powierzchni ograniczających przeszkody za pomocą drona
Badanie OLS jest w trakcie aktywnego rozwoju i nie jest jeszcze oferowane. Rejestr w dwóch układach wysokości, eksport arkusza danych lotniska oraz…
SEP 04 2026
8 MIN
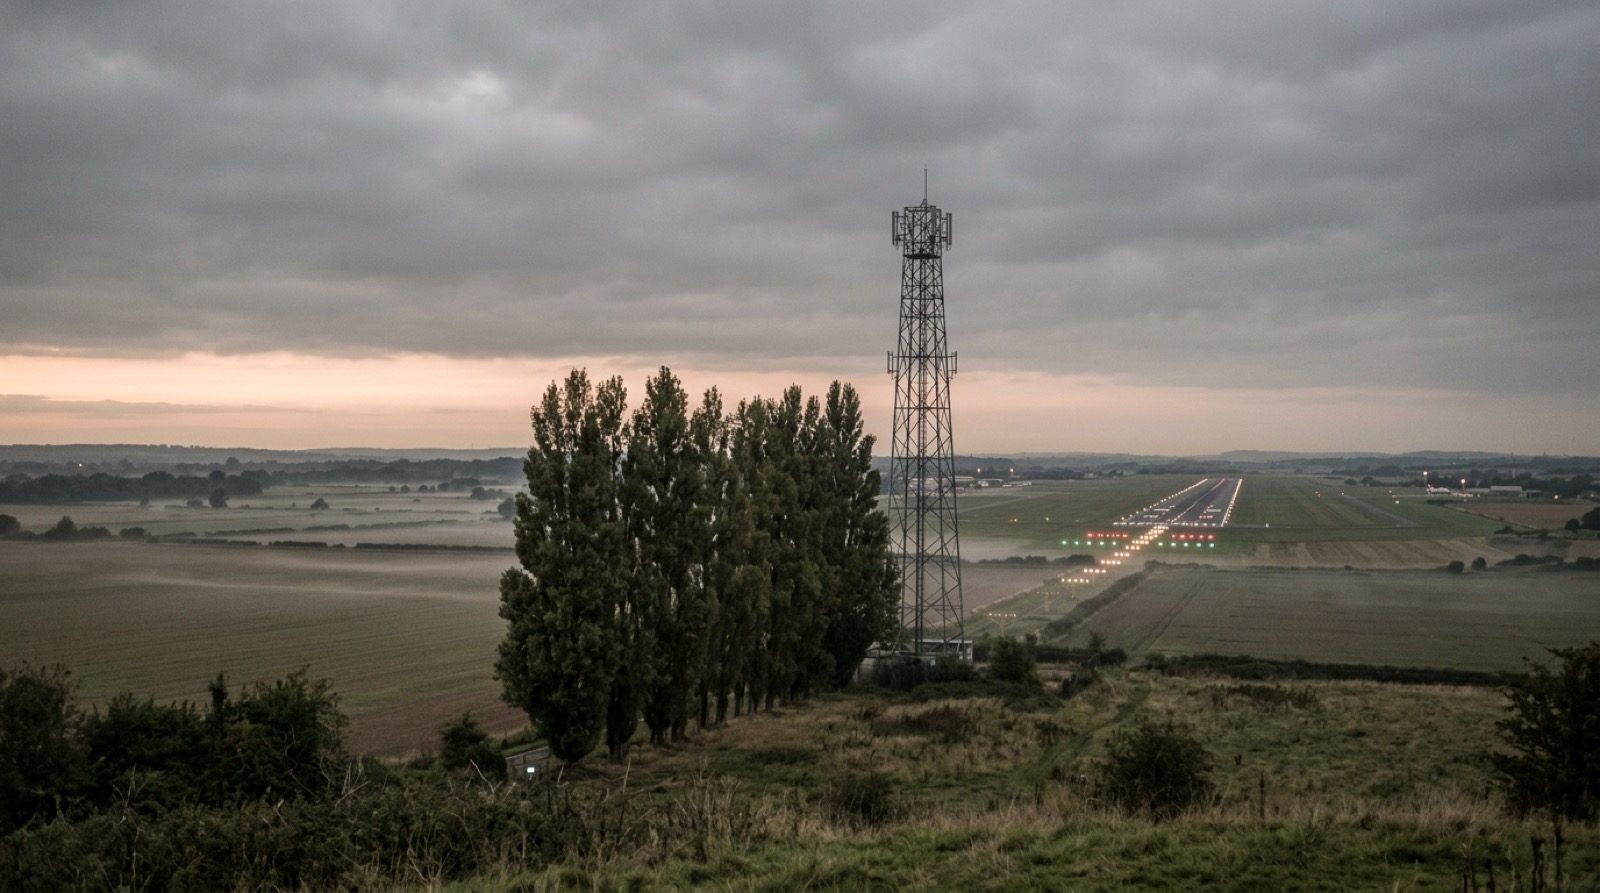
Powierzchnia ochronna nad podejściem to płaszczyzna, a pytanie brzmi, czy coś ją przecina. Planowana kontrola leci łukiem po tej płaszczyźnie i celuje wzdłuż niej, więc każdy obiekt, który ją przebije, przecina linię widzenia. Usługa jest w aktywnym rozwoju i nie jest jeszcze oferowana. Planowanie lotu już ostrzega przed przeszkodami naruszającymi powierzchnię podejścia zgodną z Załącznikiem 14.
Każde zdjęcie poniżej pochodzi z inspekcji, którą przelecieliśmy: klatki z drona, zdjęcia z terenu i ekrany aplikacji. Nawiasy oznaczają to, co odczytuje analiza.
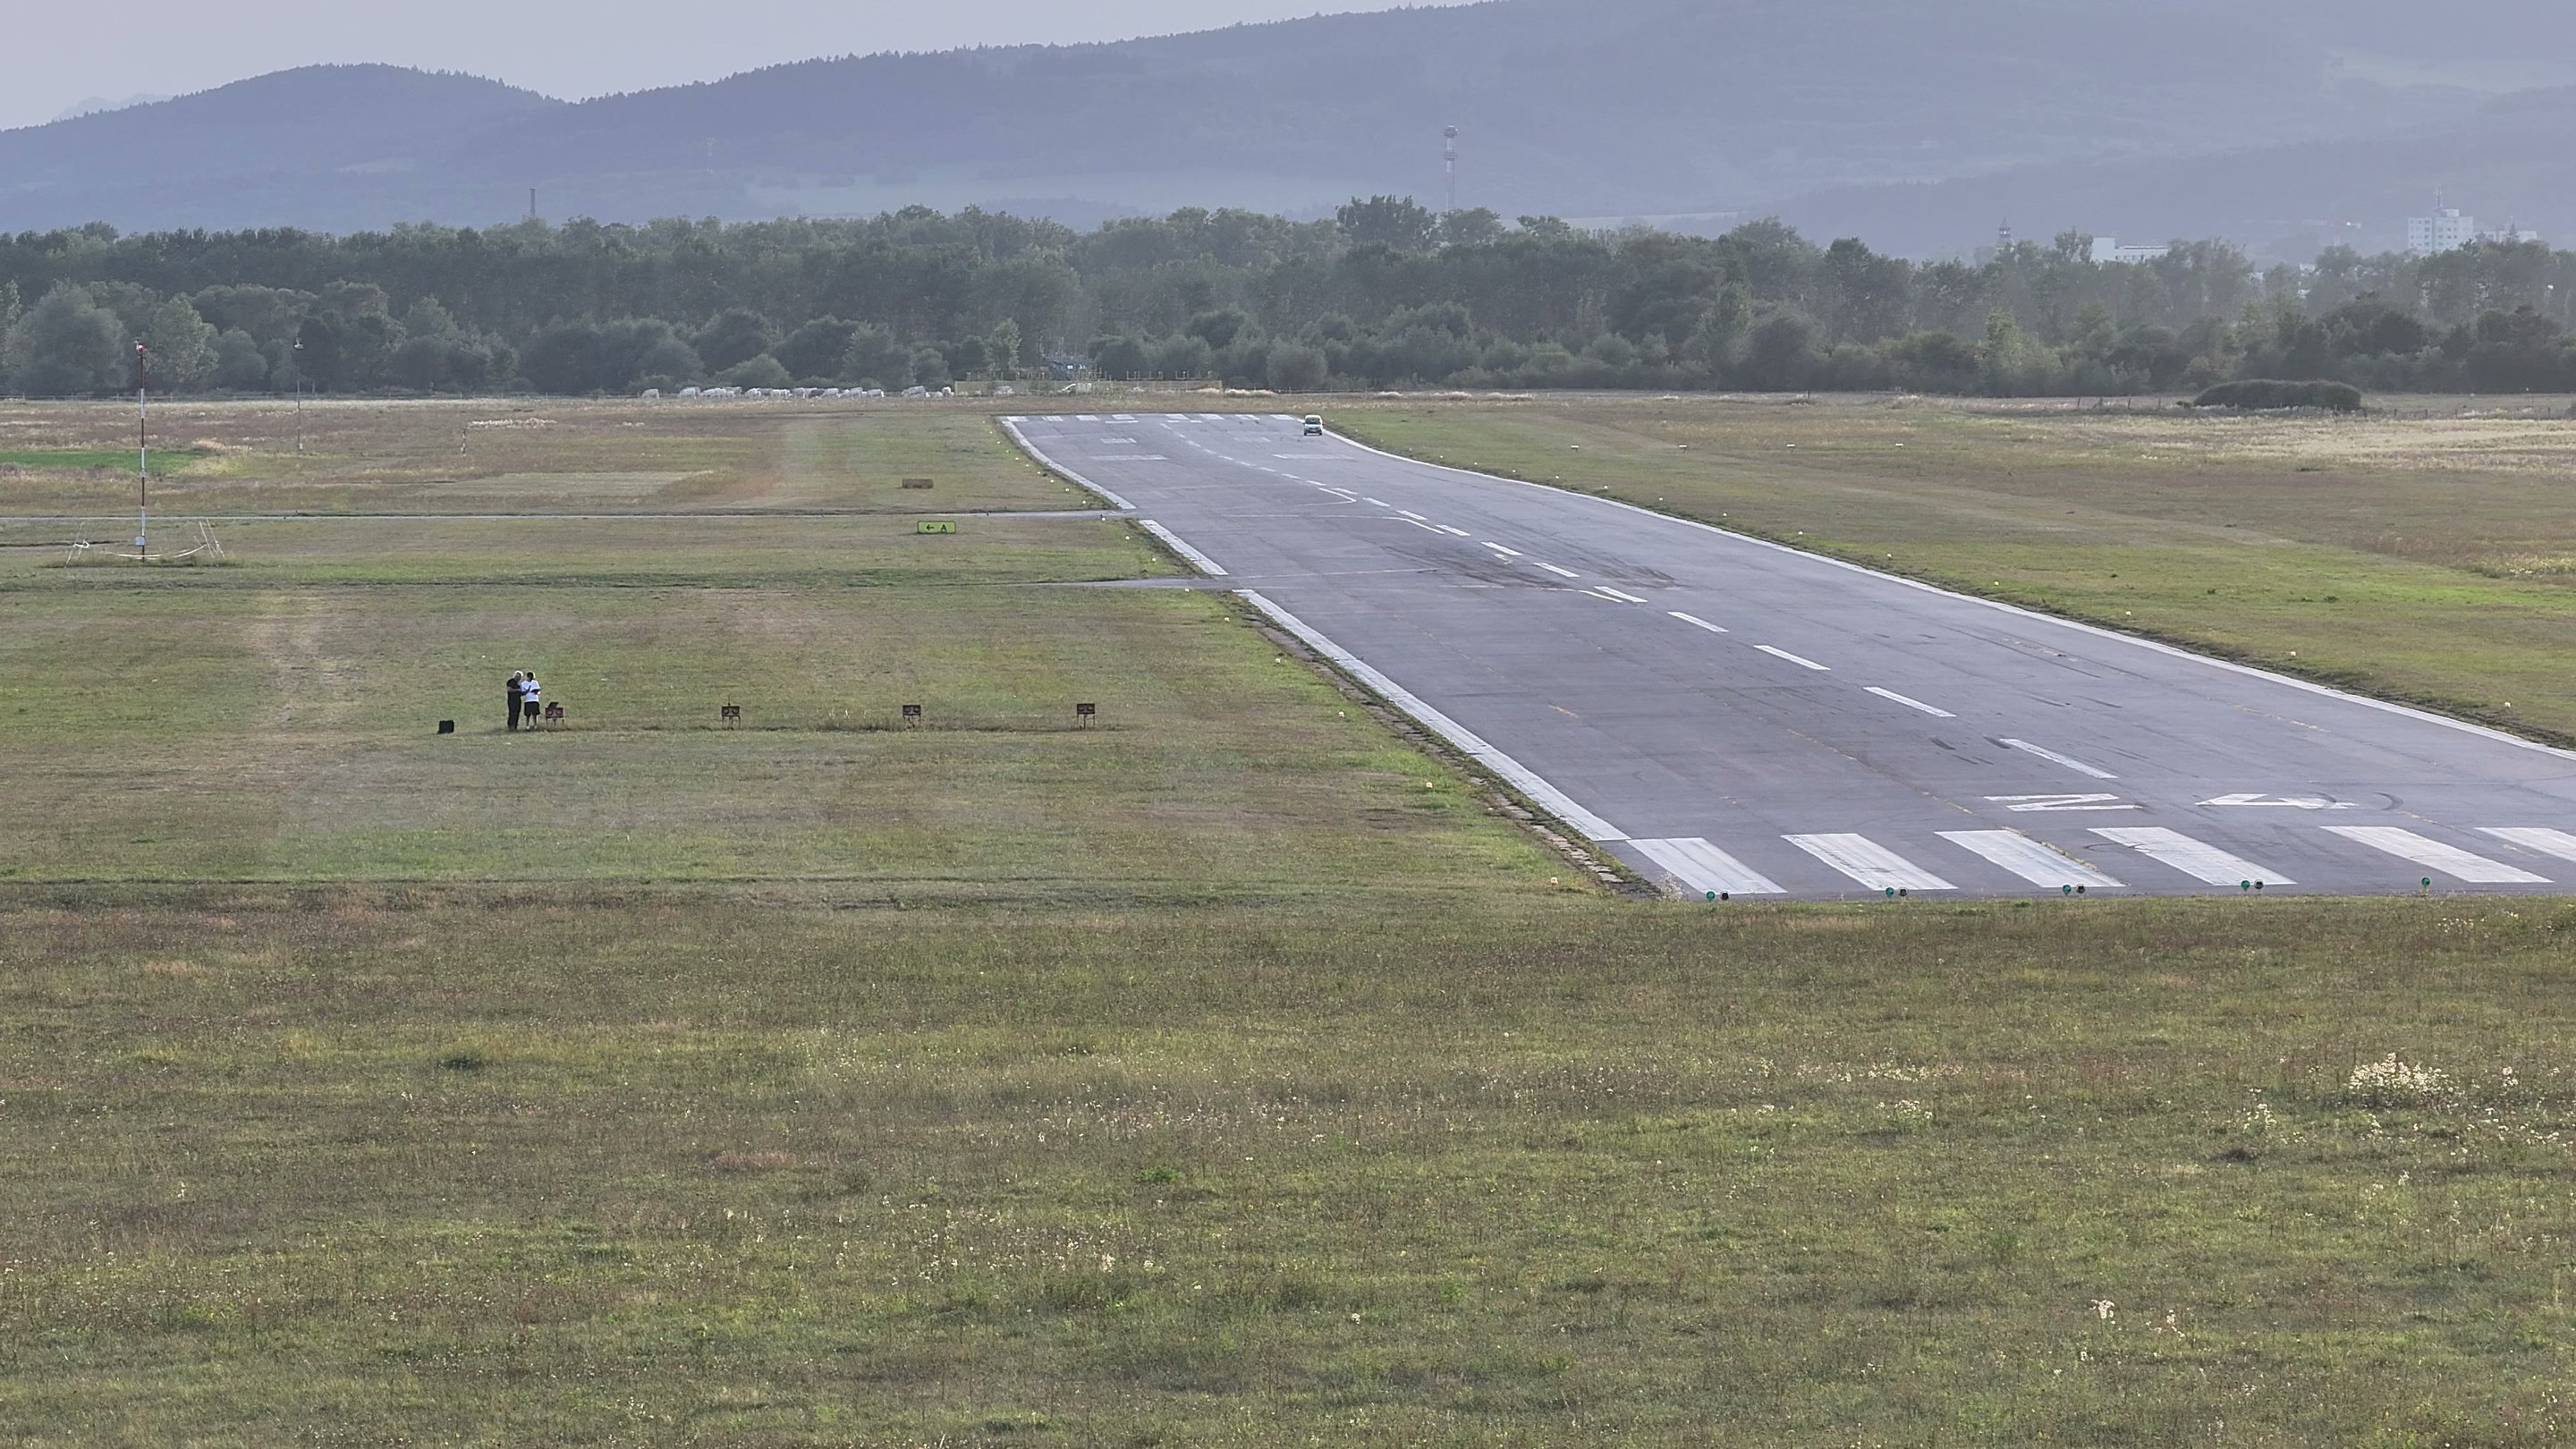
Klatka 4K z lotu PAPI z 9 wrz 2026, zmniejszona do 2880 px.
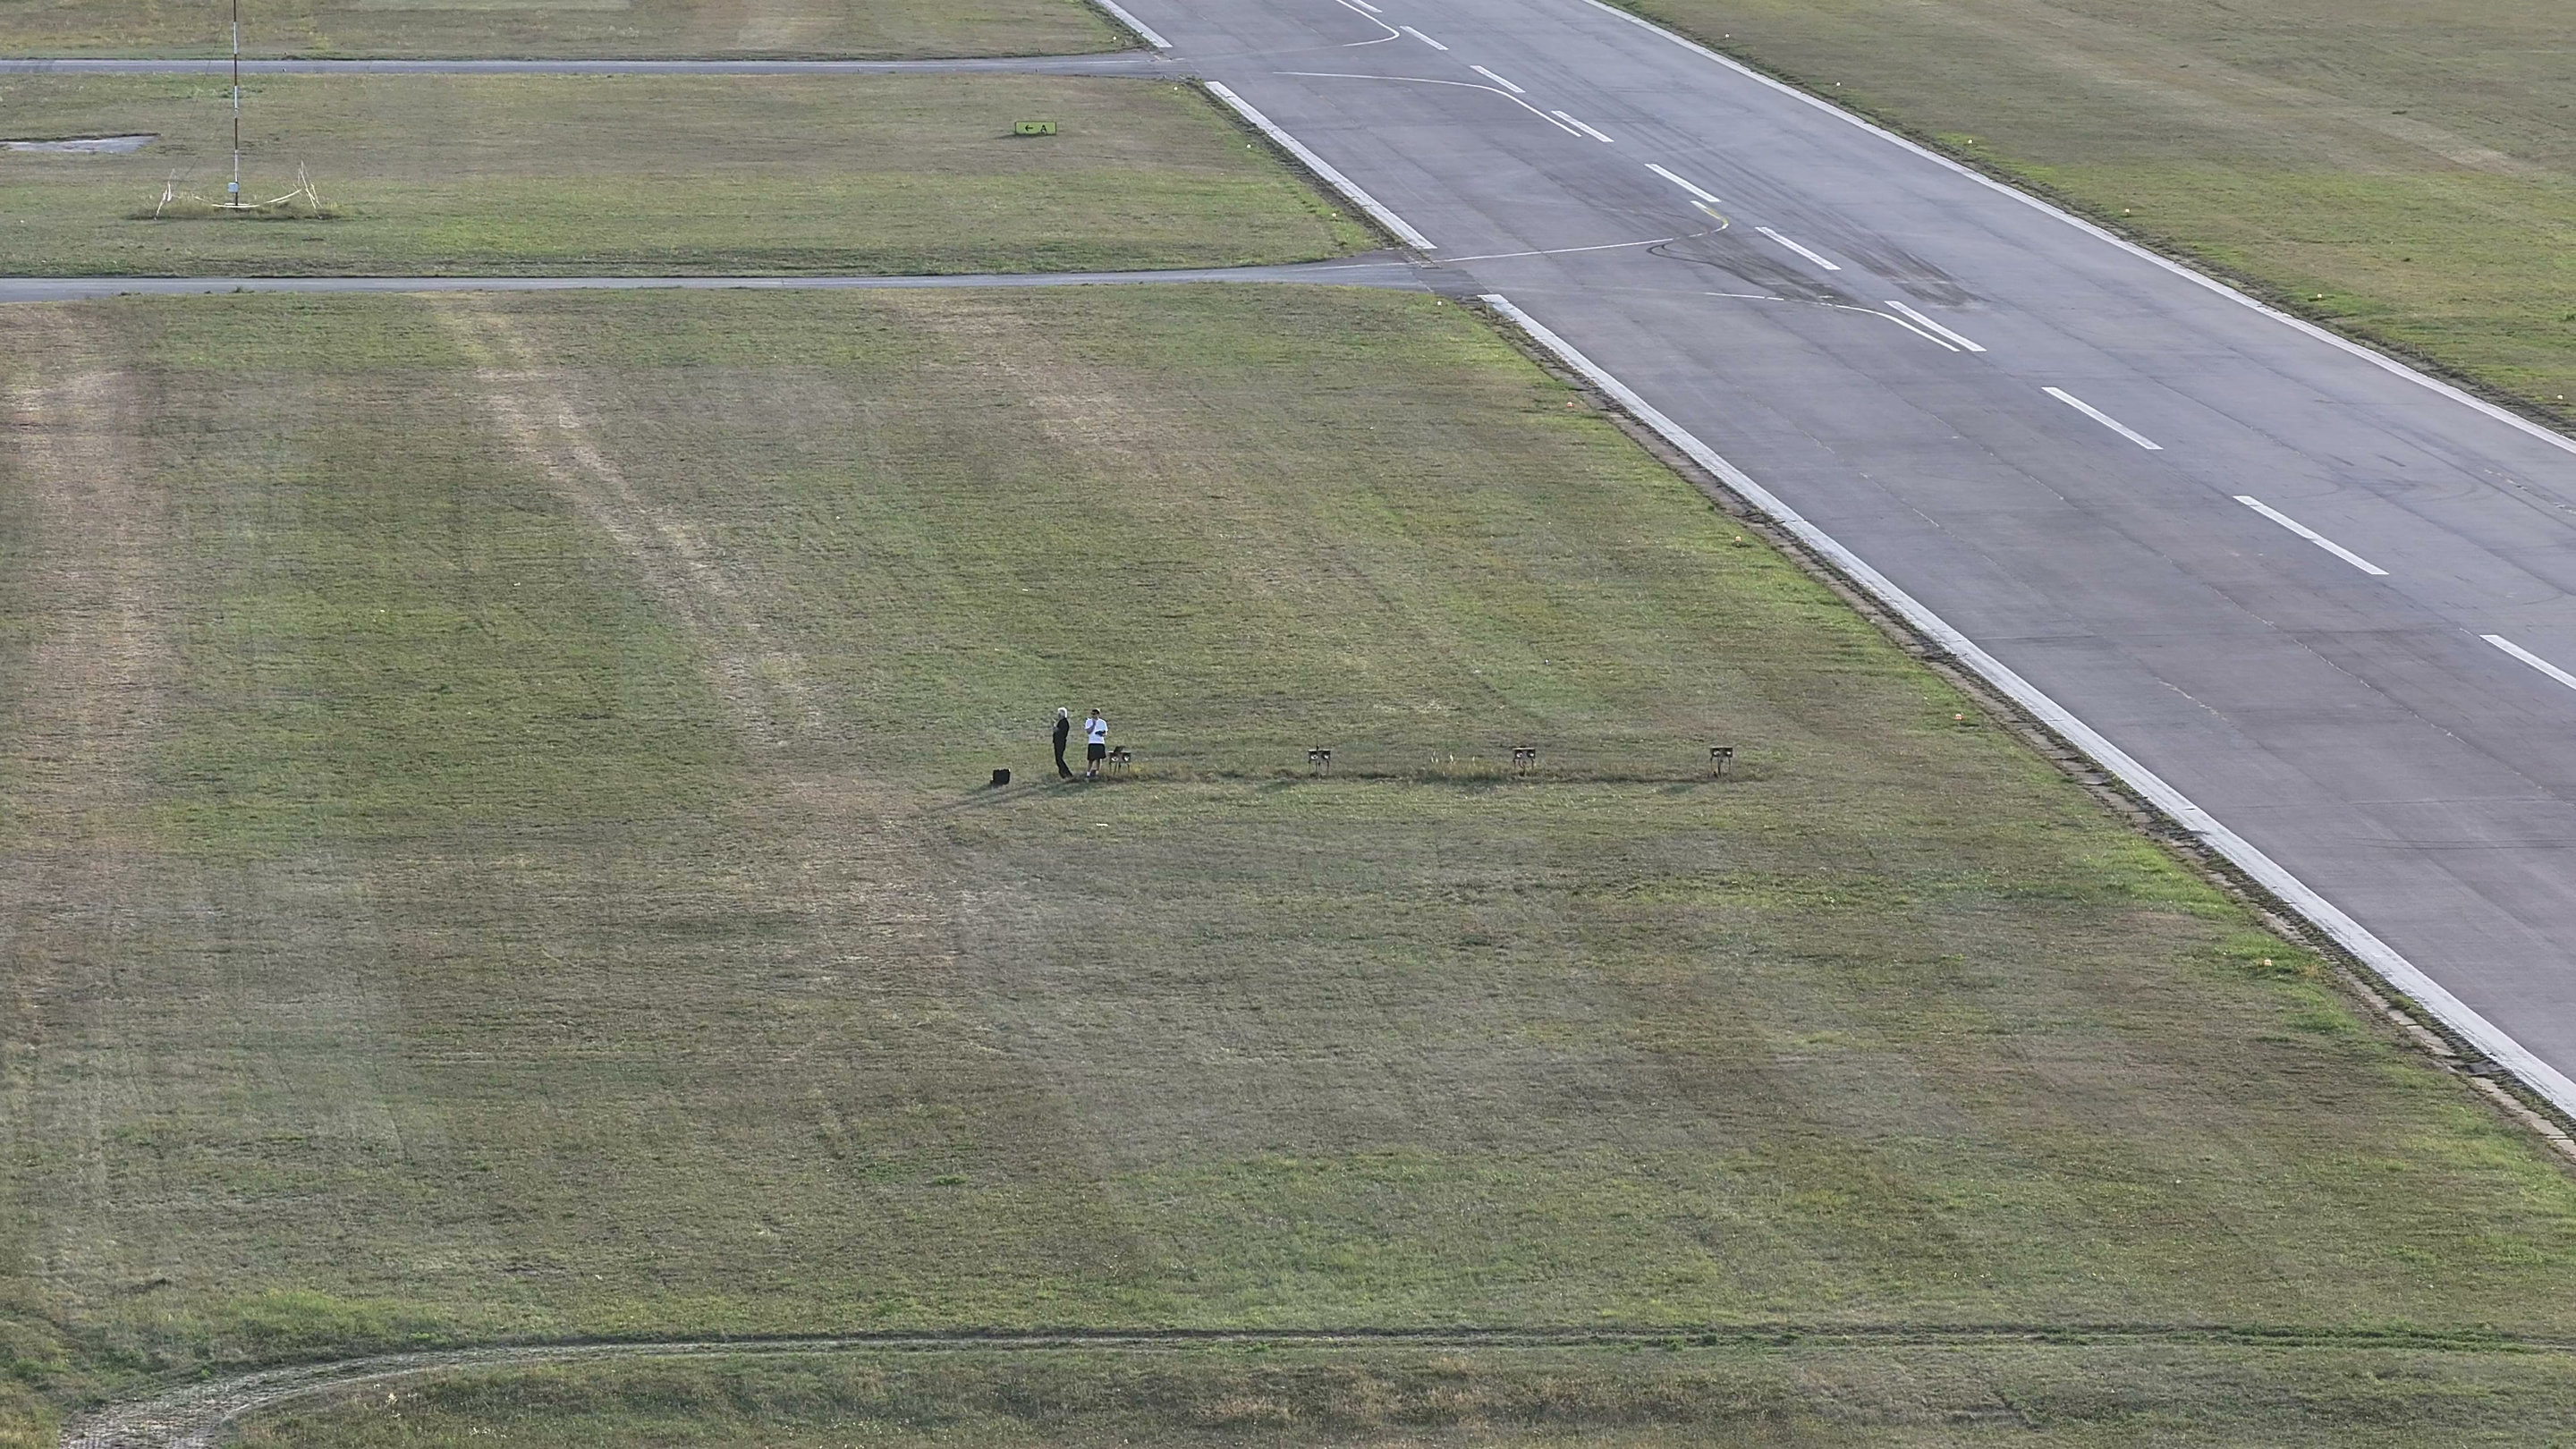
Klatka 4K z lotu PAPI z 9 wrz 2026, zmniejszona do 2880 px.
Ta strona jest dla osoby, która musi podpisać, że powierzchnia podejścia , na której polega załoga, jest wolna, i wie, że ostatnie badanie jest stwierdzeniem o dniu, w którym zostało wykonane. Pasuje do operatora zamykającego prace w pobliżu podejścia, kierownika regionalnego lotniska z lasem pod ścieżką schodzenia oraz lotniska, które właśnie przestawiło swoje PAPI i przesunęło wraz z nim płaszczyznę.
Dwa elementy oprogramowania są zbudowane, a jeden jest w fazie rozwoju, a każdy z nich ma stan, który możesz sprawdzić. Żaden z nich nie jest jeszcze sprzedawany jako usługa.
Przeszkody w rejestrze są testowane względem powierzchni podejścia zgodnej z Załącznikiem 14, a penetracja pojawia się jako ostrzeżenie podczas planowania lotu. Jest to powierzchnia podejścia, a nie powierzchnia ochronna przed przeszkodami PAPI.
Każda przeszkoda ma poligon, typ, wysokość nad ziemią oraz wysokości MSL i elipsoidalne (HAE), wprowadzone ręcznie, zaimportowane z OpenAIP lub zasiane ze słowackiego eAIP. Rejestr eksportuje się w arkuszu danych lotniska jako JSON, CSV lub PDF, a KML planu lotu może zawierać przeszkody jako poligony zakazu lotu.
Kontrola względem własnej powierzchni ochronnej przed przeszkodami PAPI, z przelotową linią wzroku dla obiektów, których nie zawiera żaden rejestr, jest w fazie rozwoju. Nie jest dostępna dziś.
Pełna kontrola testuje tę samą powierzchnię dwukrotnie, raz względem danych pomiarowych, a raz względem tego, co widzi kamera. Pierwsza połowa istnieje dziś dla powierzchni podejścia.
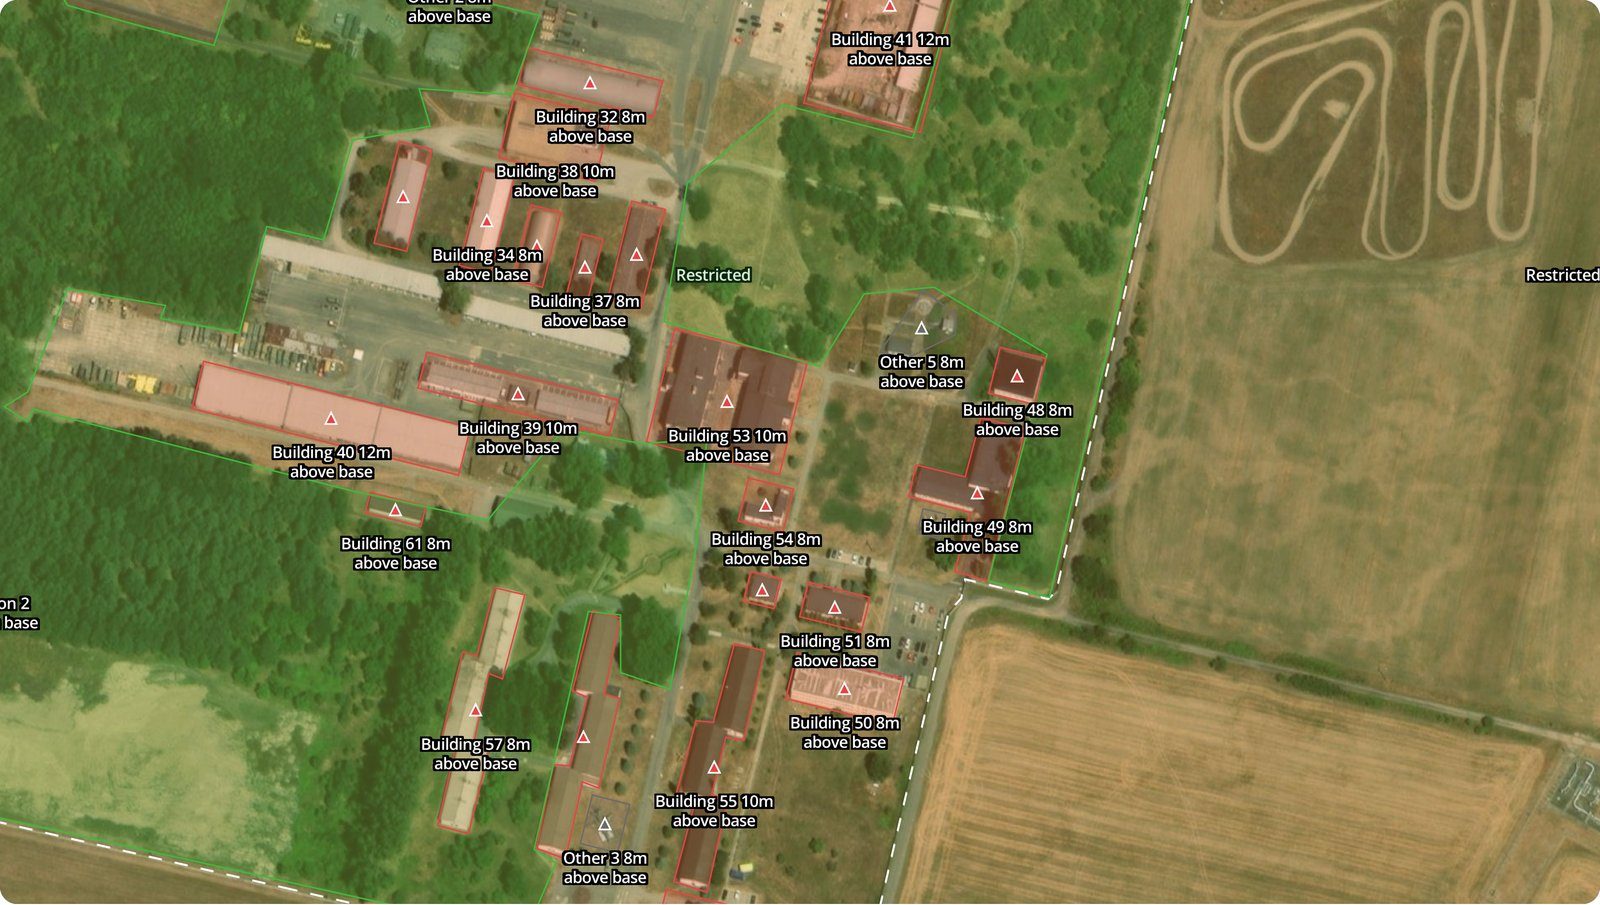
Powierzchnia ochronna jest budowana dla kierunku pasa na podstawie jego własnej geometrii: gdzie powierzchnia zaczyna się względem progu, jak szeroka jest jej wewnętrzna krawędź i jak szybko rozchodzi się na zewnątrz, przy użyciu wartości z Załącznika 14 ICAO, jeśli lotnisko nie opublikowało własnych. Każda zarejestrowana przeszkoda jest następnie testowana względem tej bryły: czy jej obrys mieści się w powierzchni i czy jej wierzchołek przebija się przez płaszczyznę nad nią. Obecnie TarmacView robi to dla powierzchni podejścia zgodnej z Załącznikiem 14 i pokazuje wynik jako ostrzeżenie w planowaniu lotu. Budowanie powierzchni ochronnej PAPI z ustawionego kąta jest w fazie rozwoju.
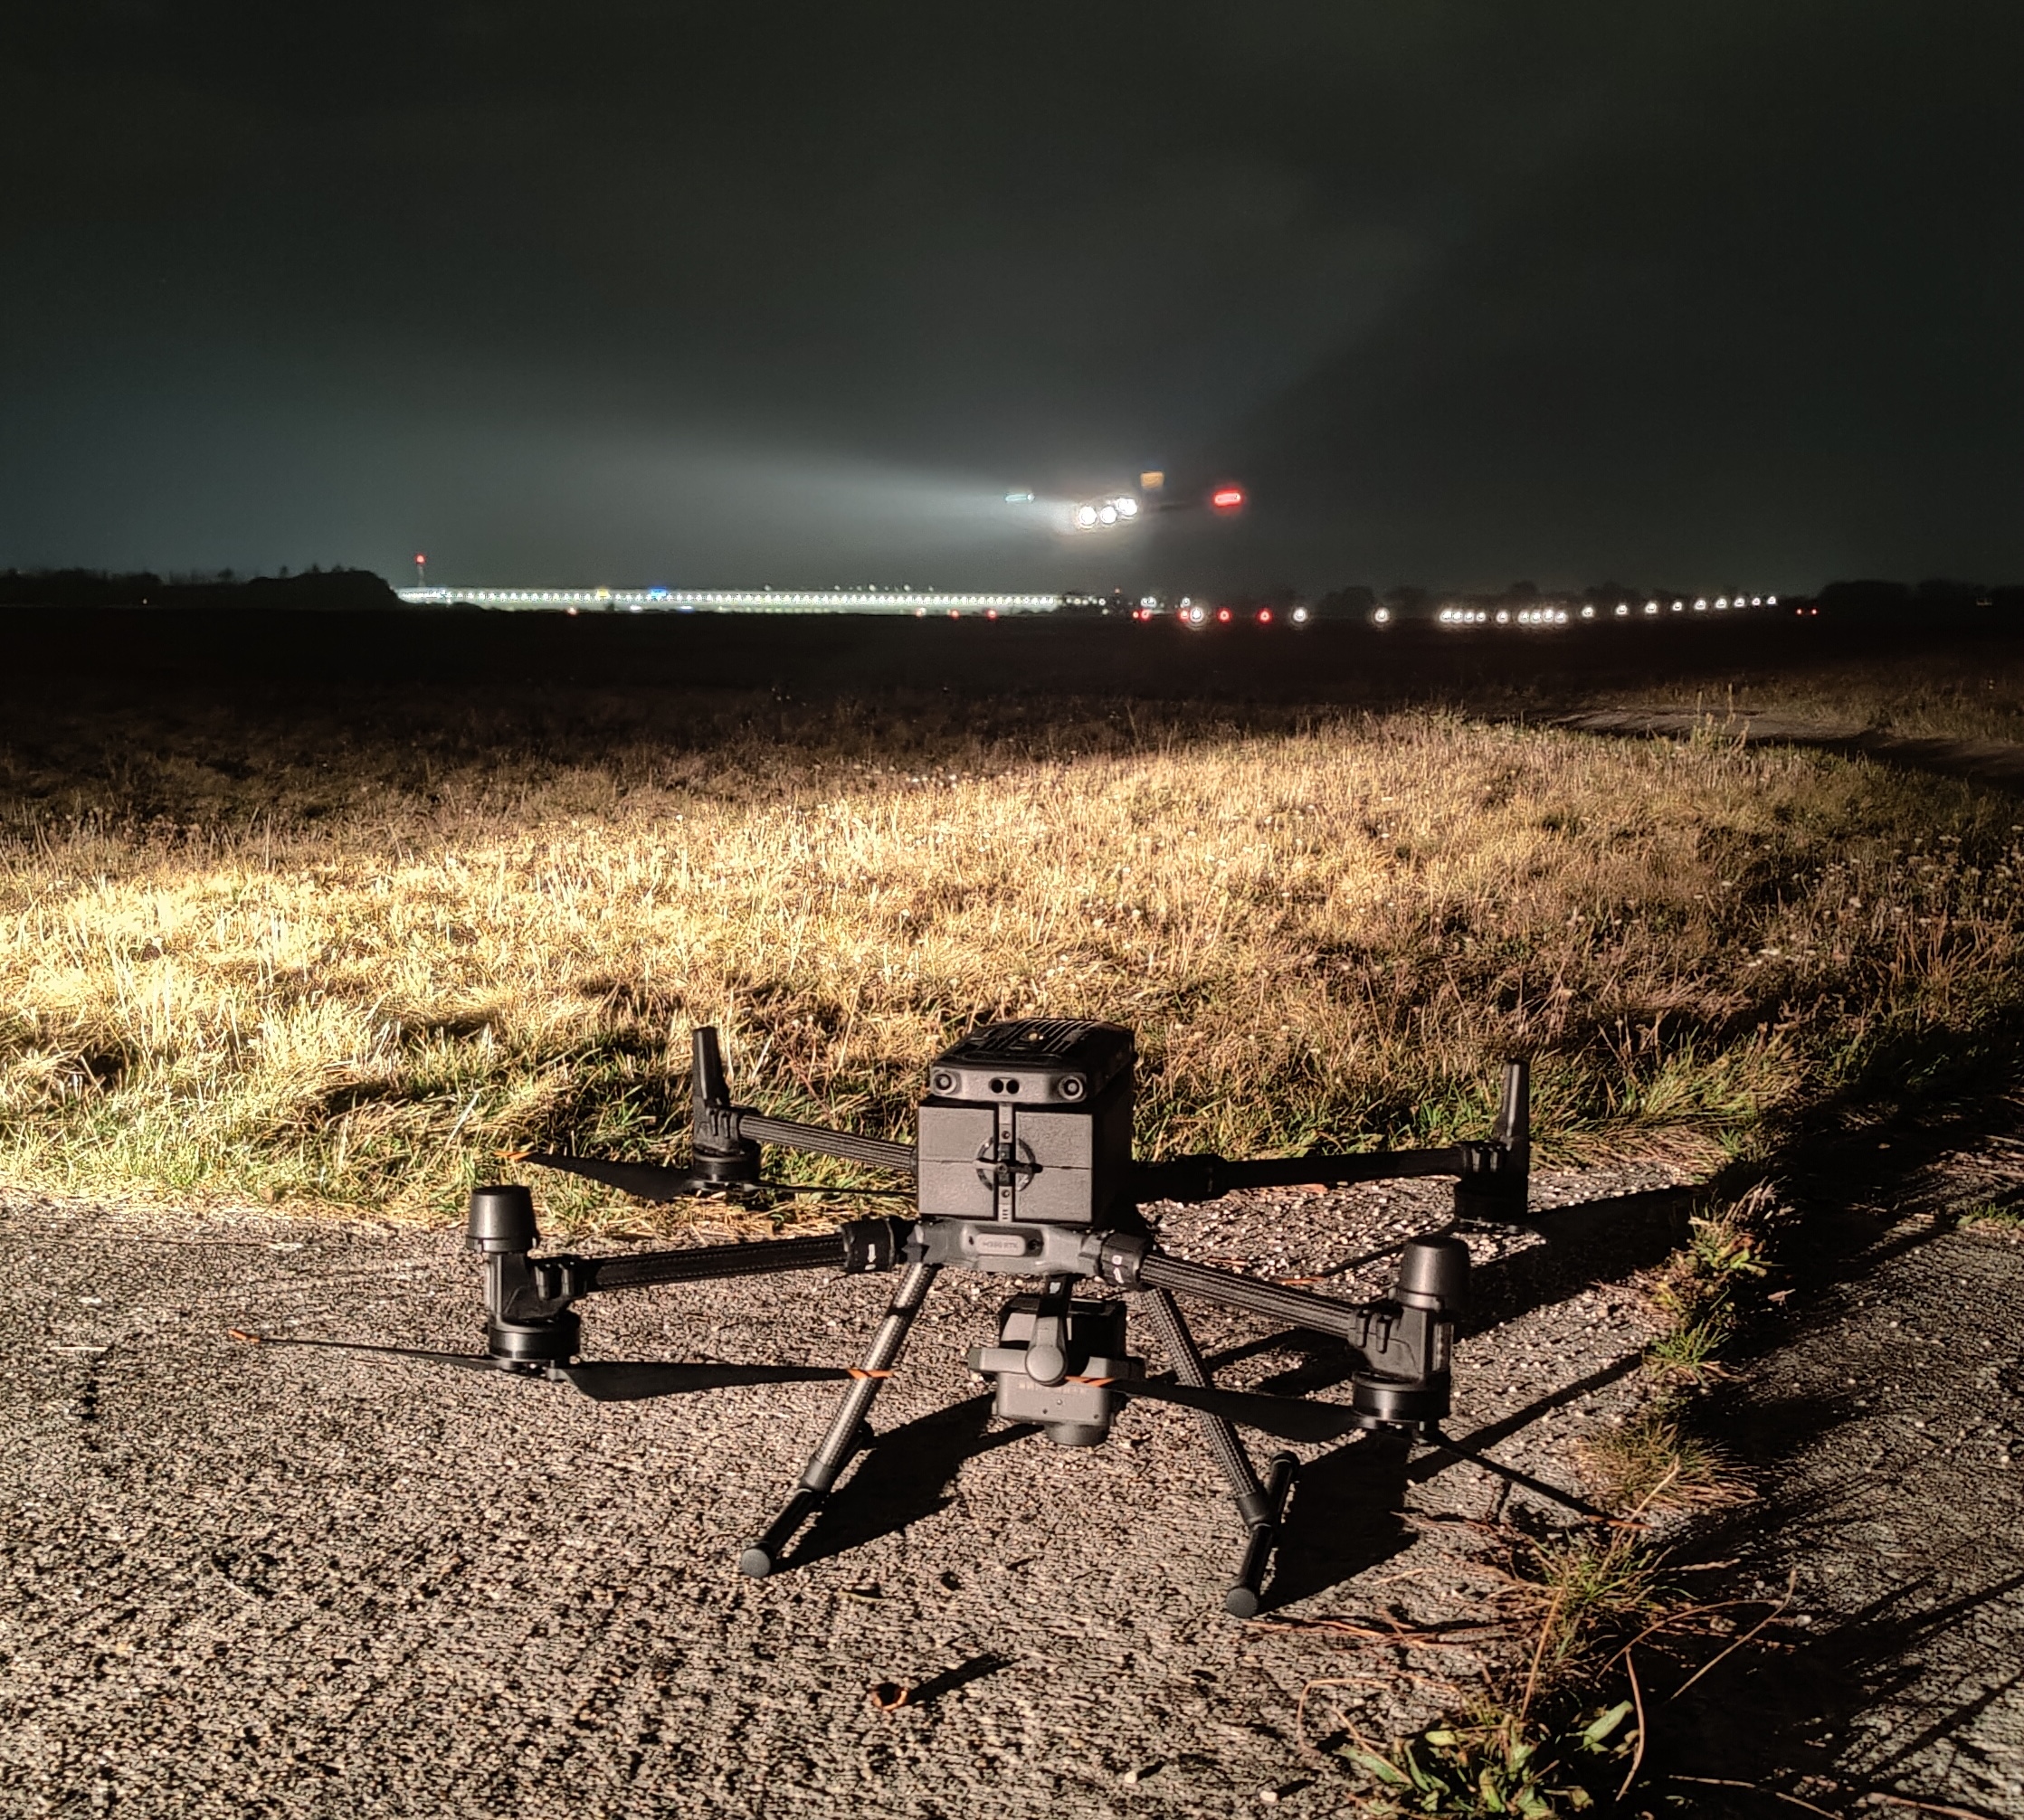
Dane pomiarowe stają się nieaktualne, co jest całym powodem lotu. Łuk jest leciany na wysokości, jaką płaszczyzna osiąga w tym promieniu, z kamerą zablokowaną na bezpiecznym punkcie na przedłużonej linii środkowej, który leży na tej samej płaszczyźnie. To sprawia, że linia wzroku jest fizyczną próbką powierzchni: wszystko, co ją penetruje, przechodzi przed kamerą, zamiast być wywnioskowane z arkusza kalkulacyjnego. Latanie tym dla przeszkód jest w fazie rozwoju i nie jest dostępne dziś.
Każda pozycja ze stanem, w jakim jest dziś, oraz standardowymi wartościami, które byłyby używane w kontroli powierzchni ochronnej PAPI.
Zarejestrowane przeszkody testowane względem powierzchni podejścia zgodnej z Załącznikiem 14 i pokazane jako ostrzeżenie w planowaniu lotu. Nie raport.
Dla każdej przeszkody poligon, typ, wysokość nad ziemią oraz wysokości MSL i elipsoidalne (HAE), eksportowane w arkuszu danych lotniska jako JSON, CSV lub PDF.
Żaden obiekt nie przebija się przez powierzchnię ochrony przed przeszkodami dla kierunku pasa, testowane względem rejestru i na przelotowej linii wzroku.
Płaszczyzna, na której przeprowadzana jest kontrola powierzchni ochronnej PAPI, pobrana z opublikowanej wartości lub wyprowadzona z opublikowanej ścieżki schodzenia.
Przesunięcie początku od progu, szerokość wewnętrznej krawędzi i rozbieżność na zewnątrz powierzchni ochronnej PAPI.
Przelotowy łuk przemiótłby sektor po obu stronach osi pasa, zamiast próbkować samą linię środkową.
Niedostępne. Wysokości obiektów to wartości zarejestrowane i nie są mierzone z obrazów z drona.
Końce pasa, pozycje progów, opublikowana ścieżka schodzenia i dane PAPI trafiają do TarmacView, wraz z rejestrem przeszkód, jeśli istnieje. Wynikiem jest geometria, z której budowane są powierzchnie.
Przeszkody są wprowadzane ręcznie, importowane z OpenAIP lub zasiane ze słowackiego eAIP, każda z poligonem, typem, wysokością nad ziemią oraz wysokościami MSL i elipsoidalnymi.
W planowaniu lotu każda zarejestrowana przeszkoda jest testowana względem powierzchni podejścia zgodnej z Załącznikiem 14. Wynikiem jest ostrzeżenie dla każdej, która penetruje.
Arkusz danych lotniska zawiera rejestr jako JSON, CSV lub PDF, a KML planu lotu może zawierać przeszkody jako poligony zakazu lotu.
Budowanie powierzchni ochronnej przed przeszkodami PAPI z ustawionego kąta i testowanie względem niej rejestru jest w fazie rozwoju. Nie jest dostępne dziś.
Latanie łukiem na płaszczyźnie z kamerą zablokowaną na punkcie, który również na niej leży, aby znaleźć to, czego nie zawiera żaden rejestr, jest w fazie rozwoju. Nie jest dostępne dziś.
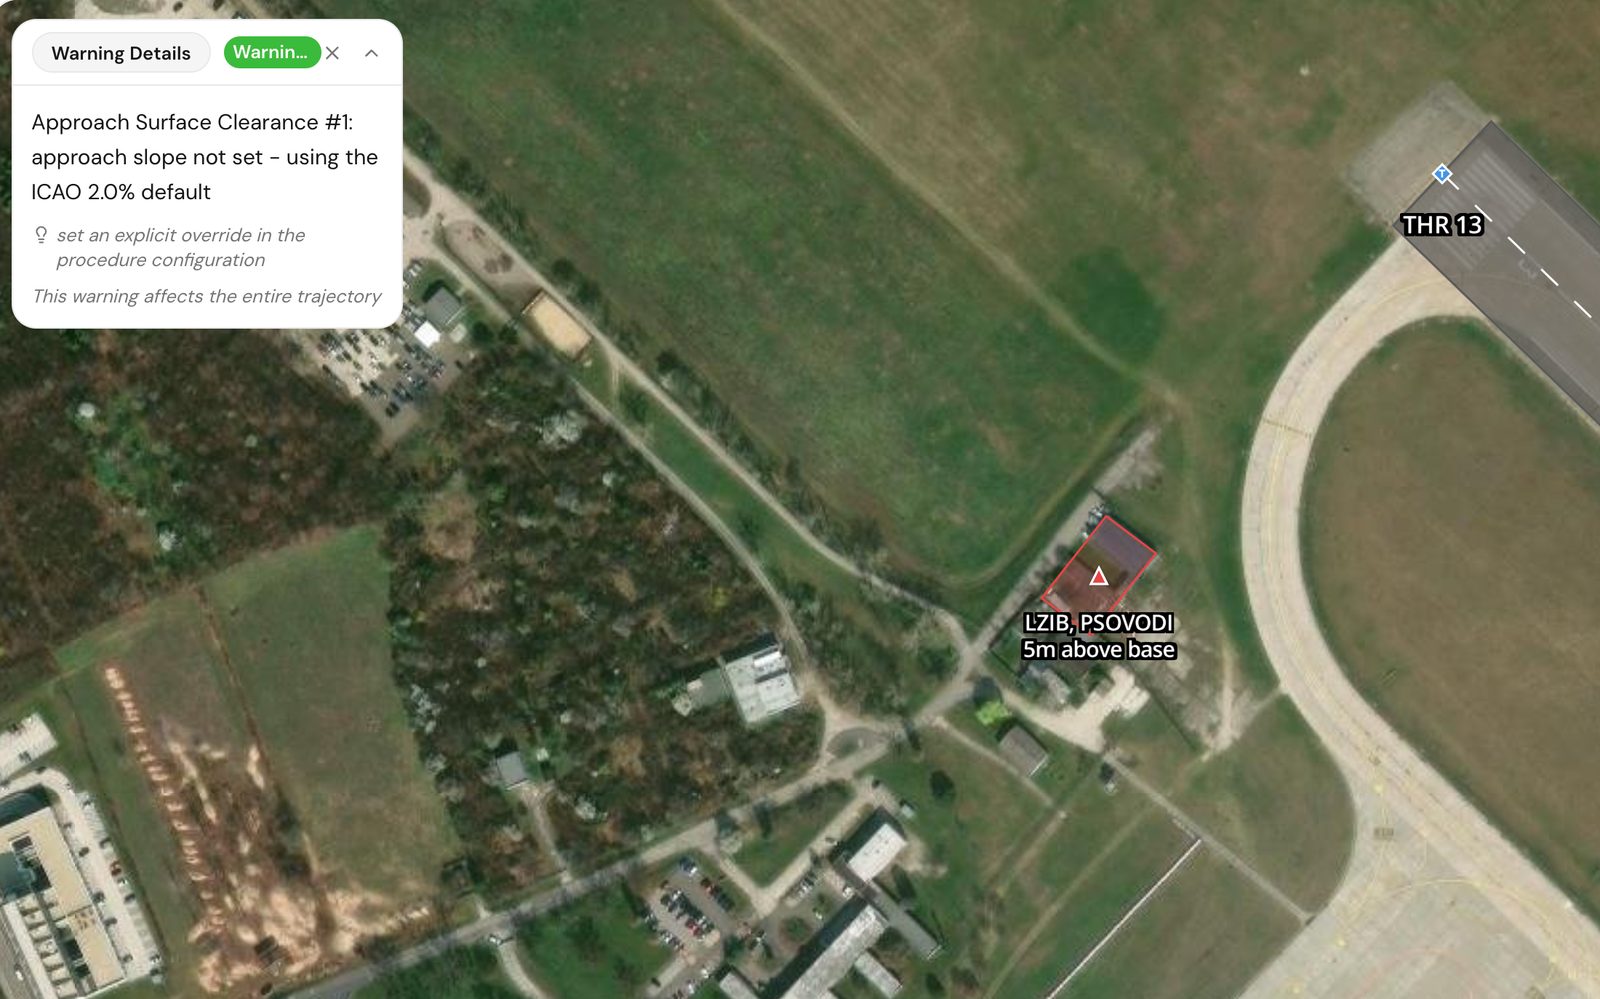
Ostrzeżenie o przeszkodach w powierzchni podejścia obok pasa i zarejestrowanych przeszkodach
Powierzchnia ochronna jest obiektem geometrycznym, a uczciwym sposobem jej sprawdzenia jest skonstruowanie jej dokładnie, a następnie testowanie względem niej obiektów. Powierzchnia dla wskaźnika ścieżki schodzenia w podejściu precyzyjnym zaczyna się w pobliżu progu, ma ustaloną szerokość, rozchodzi się na zewnątrz ze stałą prędkością i wznosi się pod kątem nieco poniżej ścieżki schodzenia , na którą ustawione są jednostki. Załącznik 14 podaje wymiary według typu pasa i kodu, a lotnisko mogło opublikować własne. Pełna kontrola buduje płaszczyznę z tych liczb i z geometrii samego pasa, a następnie testuje każdy obiekt w rejestrze przeszkód względem niej jako obliczenie. Wszystko, co penetruje lub znajduje się w marginesie, jest kandydatem. Obecnie to obliczenie istnieje dla powierzchni podejścia i pojawia się jako ostrzeżenie w planowaniu lotu. Wersja dla powierzchni ochronnej PAPI jest w fazie rozwoju.
W pełnej kontroli lot jest tym, co zamienia obliczenie w dowód. Rejestr zawiera to, co zostało zbadane w dniu, w którym zostało zbadane, i nic więcej, a luz przeszkody jest tracony przez rzeczy, których nie zawiera: sezon wzrostu, maszt, który nie został zgłoszony, dźwig na pozwoleniu, które wygasło. Łuk jest leciany na wysokości, jaką płaszczyzna osiąga w tym promieniu, z kamerą wycelowaną w punkt na przedłużonej linii środkowej, który również leży na płaszczyźnie, więc sama linia wzroku leży w powierzchni. Wszystko, co wznosi się przez powierzchnię między nimi, przechodzi przed kamerą. Jest to fizyczna próbka płaszczyzny, a nie wnioskowanie z arkusza kalkulacyjnego. Przelotowa połowa jest w fazie rozwoju.
Obecnie wysokości w rejestrze to wartości wprowadzone, zaimportowane lub zasiane, a nie wysokości zmierzone z obrazów z drona, więc ostrzeżenie jest tak dobre, jak dobry jest rejestr.
Kontrola nie obejmuje również reszty powierzchni ograniczenia przeszkód wokół lotniska, powierzchni wznoszenia po starcie, przejściowej, wewnętrznej poziomej i stożkowej, które sięgają kilometrów. Ocena całego lotniska jest w fazie rozwoju.
Trzy rzeczy mogą obniżyć wynik, a każda ma właściciela.
Przelotowa linia wzroku, gdy już będzie dostępna, musi być odczytywana na dystansie ponad dwóch kilometrów podejścia, więc mgła, opady i niskie słońce na osi zatrzymałyby przechwytywanie, a wiatr powyżej limitu drona zatrzymałby łuk. Nie wpływa to na ostrzeżenie w planowaniu lotu.
Powierzchnia potrzebuje opublikowanej ścieżki schodzenia, danych progu i PAPI, ponieważ płaszczyzna zbudowana na złym kącie testuje niewłaściwą objętość. Koordynacja z wieżą i pozwolenie na teren poza granicą lotniska również leżą po stronie operatora lotniska.
Oświadczenie o luzie przeszkody jest tak dobre, jak dobra jest powierzchnia, względem której zostało wykonane. Ostrzeżenie o powierzchni podejścia używa wymiarów z Załącznika 14. Kontrola powierzchni ochronnej PAPI używałaby opublikowanych wymiarów lub nachylenia lotniska, jeśli istnieją, i podawałaby, których użyła.
Badanie OLS jest w trakcie aktywnego rozwoju i nie jest jeszcze oferowane. Rejestr w dwóch układach wysokości, eksport arkusza danych lotniska oraz…
Jak lotnisko wykazuje, że jego podejście PAPI jest niezakłócone po pracach lub wzroście drzew. Własna kontrola TarmacView jest w trakcie aktywnego…
Inspekcja dronem nieaeronautycznych świateł naziemnych w pobliżu lotniska, w trakcie aktywnego rozwoju i jeszcze nieoferowana. Aplikacja już planuje…
Kontrola przeszkód w podejściu jest w aktywnym rozwoju i nie jest jeszcze oferowana. Jeśli chcesz śledzić jej postępy lub spróbować jej wcześniej na swoim lotnisku, powiedz nam o lotnisku, końcach pasa startowego i o tym, czy istnieje rejestr przeszkód.
Zgoda na Pliki Cookie
Używamy plików cookie, aby poprawić jakość przeglądania i analizować nasz ruch. Zobacz naszą polityka prywatności.