products
Drohnenerhebung nicht-aeronautischer Bodenlichter
Drohnenerhebung nicht-aeronautischer Bodenlichter in der Nähe eines Flugplatzes, in aktiver Entwicklung und noch nicht angeboten. Die Plattform plant…
OCT 23 2026
9 MIN.
Die Schutzfläche über einem Anflug ist eine Ebene, und die Frage ist, ob etwas sie durchquert. Die geplante Prüfung fliegt einen Bogen auf dieser Ebene und zielt entlang ihr, sodass jedes Objekt, das durchbricht, die Sichtlinie durchschneidet. Der Dienst befindet sich in aktiver Entwicklung und wird noch nicht angeboten. Die Flugplanung warnt bereits vor Hindernissen, die die Annex-14-Anflugfläche durchdringen.
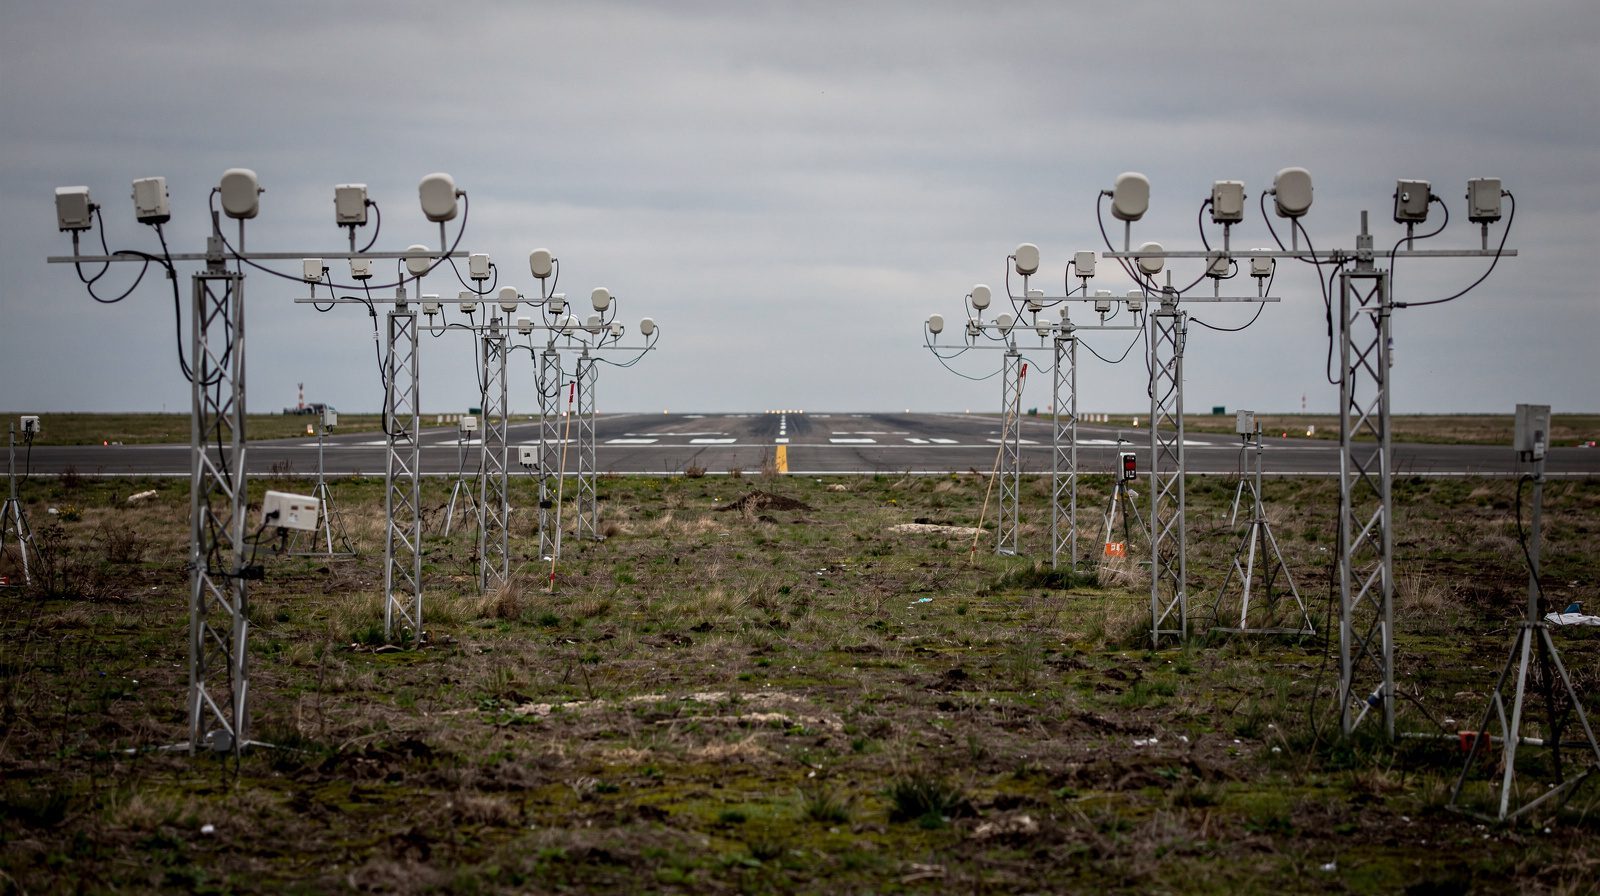
Jedes Bild unten stammt aus einer Inspektion, die wir geflogen haben: Drohnenaufnahmen, Feldfotos und App-Ansichten. Die Klammern markieren, was die Analyse liest.
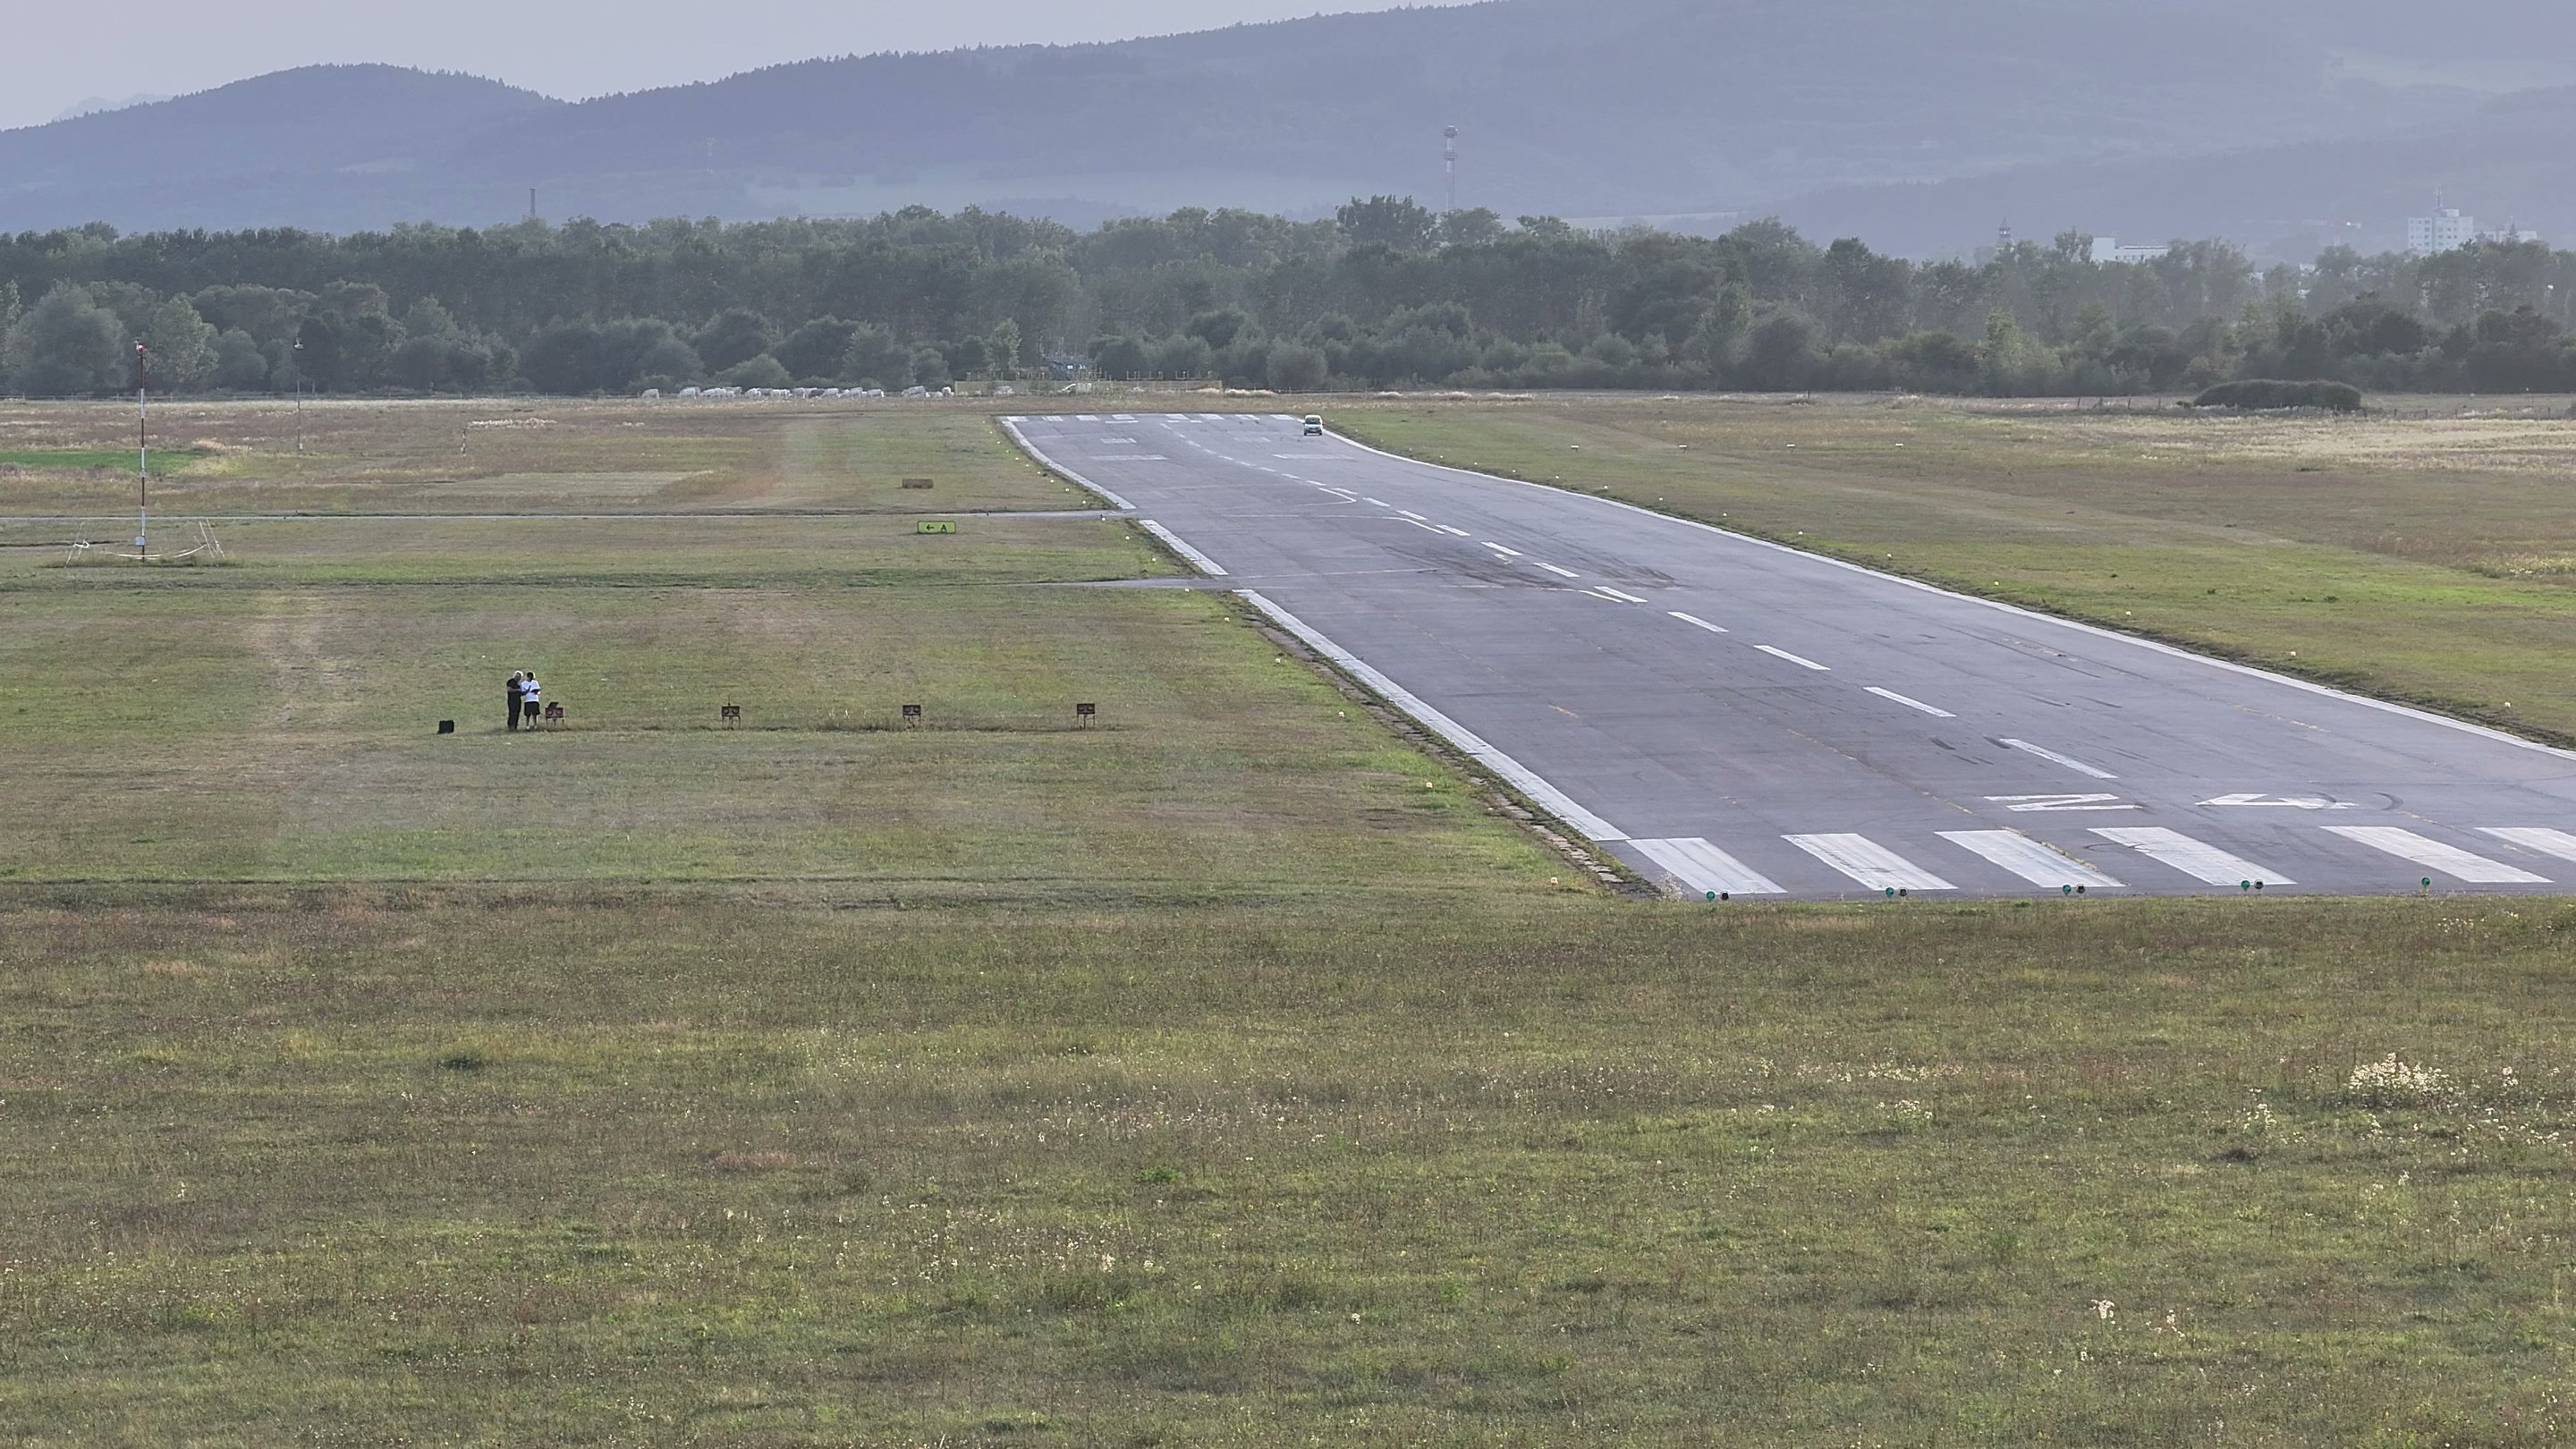
4K-Bild von einem PAPI-Flug am 9 Sep 2026, auf 2880 px verkleinert.
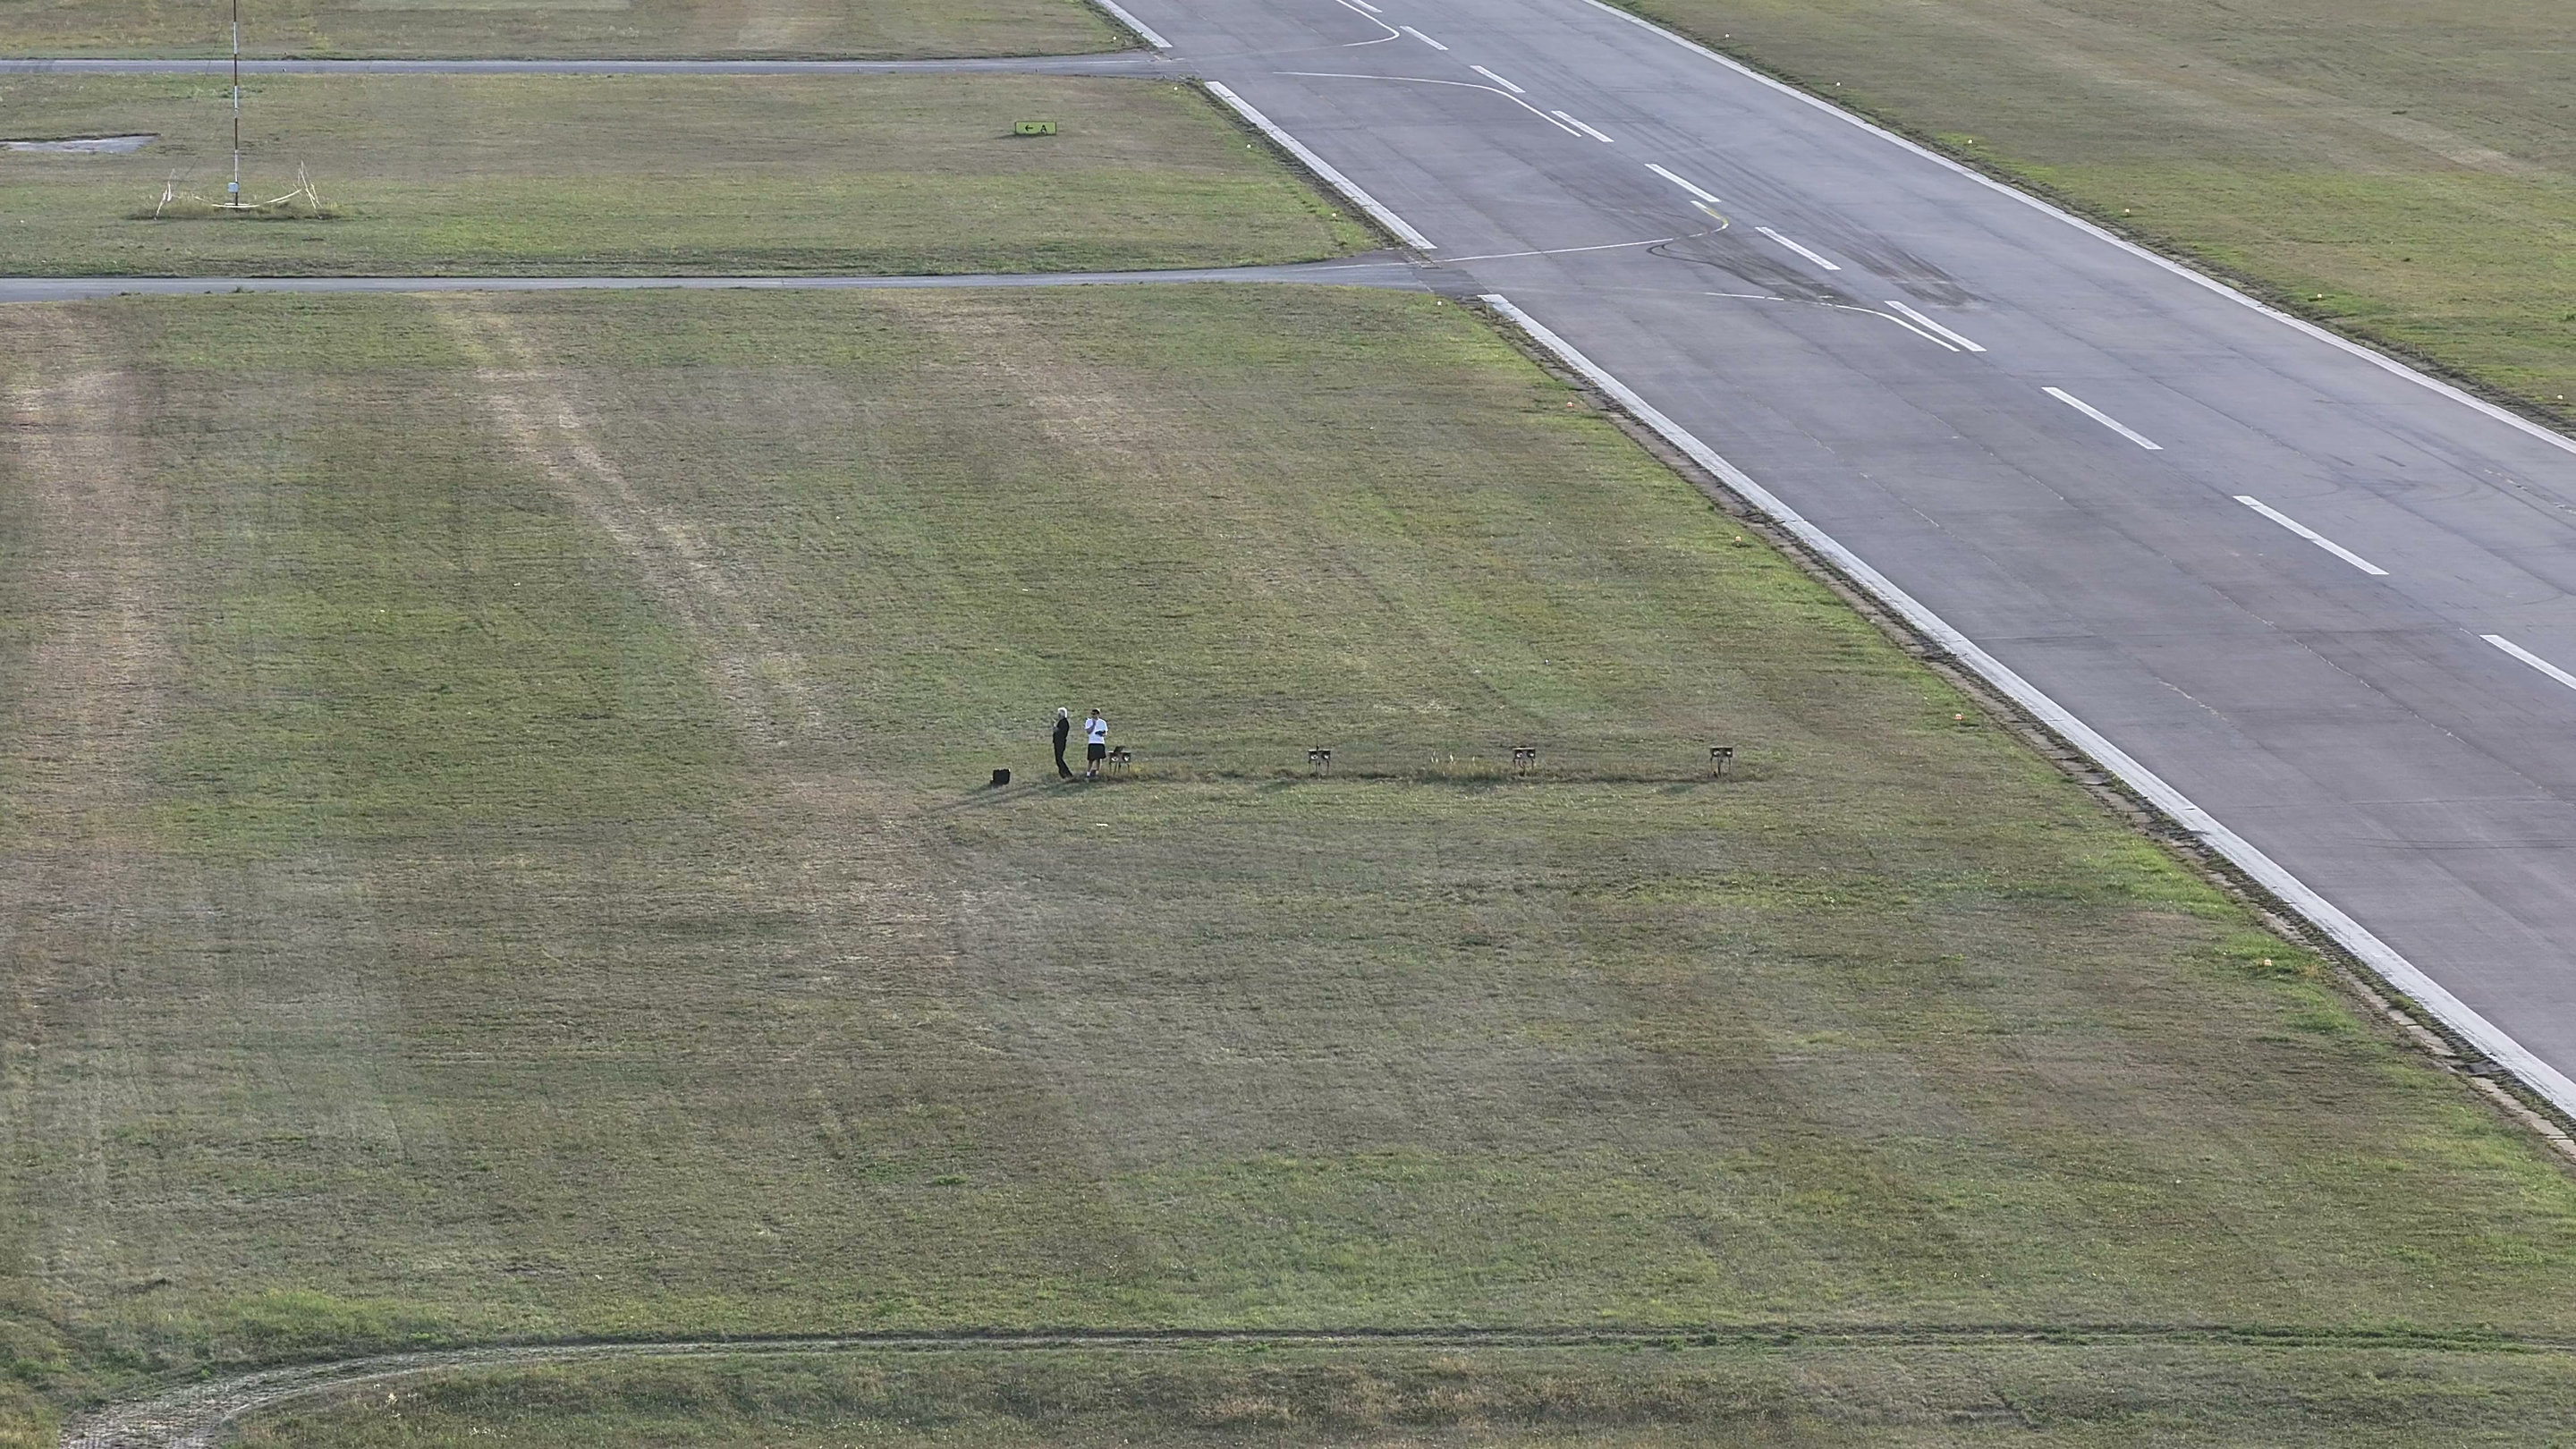
4K-Bild von einem PAPI-Flug am 9 Sep 2026, auf 2880 px verkleinert.
Diese Seite ist für die Person, die bestätigen muss, dass die Anflugfläche , auf die eine Besatzung angewiesen ist, frei ist, und weiß, dass die letzte Vermessung eine Aussage über den Tag ist, an dem sie durchgeführt wurde. Sie passt für den Betreiber, der Arbeiten in der Nähe des Anflugs abschließt, den Leiter eines regionalen Flugplatzes mit Wald unter dem Gleitpfad und den Flugplatz, der gerade sein PAPI neu ausgerichtet und die Ebene damit verschoben hat.
Zwei Softwareteile sind gebaut und einer befindet sich in Entwicklung, und jeder hat einen Status, den Sie überprüfen können. Keiner von ihnen wird noch als Dienstleistung verkauft.
Hindernisse im Register werden gegen die Annex-14-Anflugfläche getestet, und ein Durchdringen zeigt sich als Warnung, wenn der Flug geplant wird. Dies ist die Anflugfläche, nicht die PAPI-Hinderschutzfläche.
Jedes Hindernis hat ein Polygon, einen Typ, eine Höhe über Grund und MSL- und Ellipsoidhöhen (HAE), manuell eingegeben, aus OpenAIP importiert oder aus dem slowakischen eAIP übernommen. Das Register exportiert auf dem Flugplatzdatenblatt als JSON, CSV oder PDF, und Flugplan-KML kann Hindernisse als No-Fly-Polygone enthalten.
Eine Kontrolle gegen die eigene Hinderschutzfläche des PAPI, mit einer beflogenen Sichtlinie für die Objekte, die kein Register enthält, befindet sich in Entwicklung. Sie ist heute nicht verfügbar.
Eine vollständige Kontrolle testet dieselbe Fläche zweimal, einmal gegen Ihre Vermessungsdaten und einmal gegen das, was die Kamera sieht. Die erste Hälfte existiert heute für die Anflugfläche.
Eine Schutzfläche wird für die Bahnrichtung aus ihrer eigenen Geometrie gebaut: wo die Fläche relativ zur Schwelle beginnt, wie breit ihre innere Kante ist und wie schnell sie nach außen divergiert, unter Verwendung der ICAO-Annex-14-Werte, wenn der Flugplatz keine eigenen veröffentlicht hat. Jedes registrierte Hindernis wird dann gegen diesen Festkörper getestet: Fällt sein Fußabdruck innerhalb der Fläche und durchbricht seine Spitze die Ebene darüber? Heute macht TarmacView dies für die Annex-14-Anflugfläche und zeigt das Ergebnis als Flugplanungswarnung an. Der Bau der PAPI-Schutzfläche aus dem eingestellten Winkel befindet sich in Entwicklung.
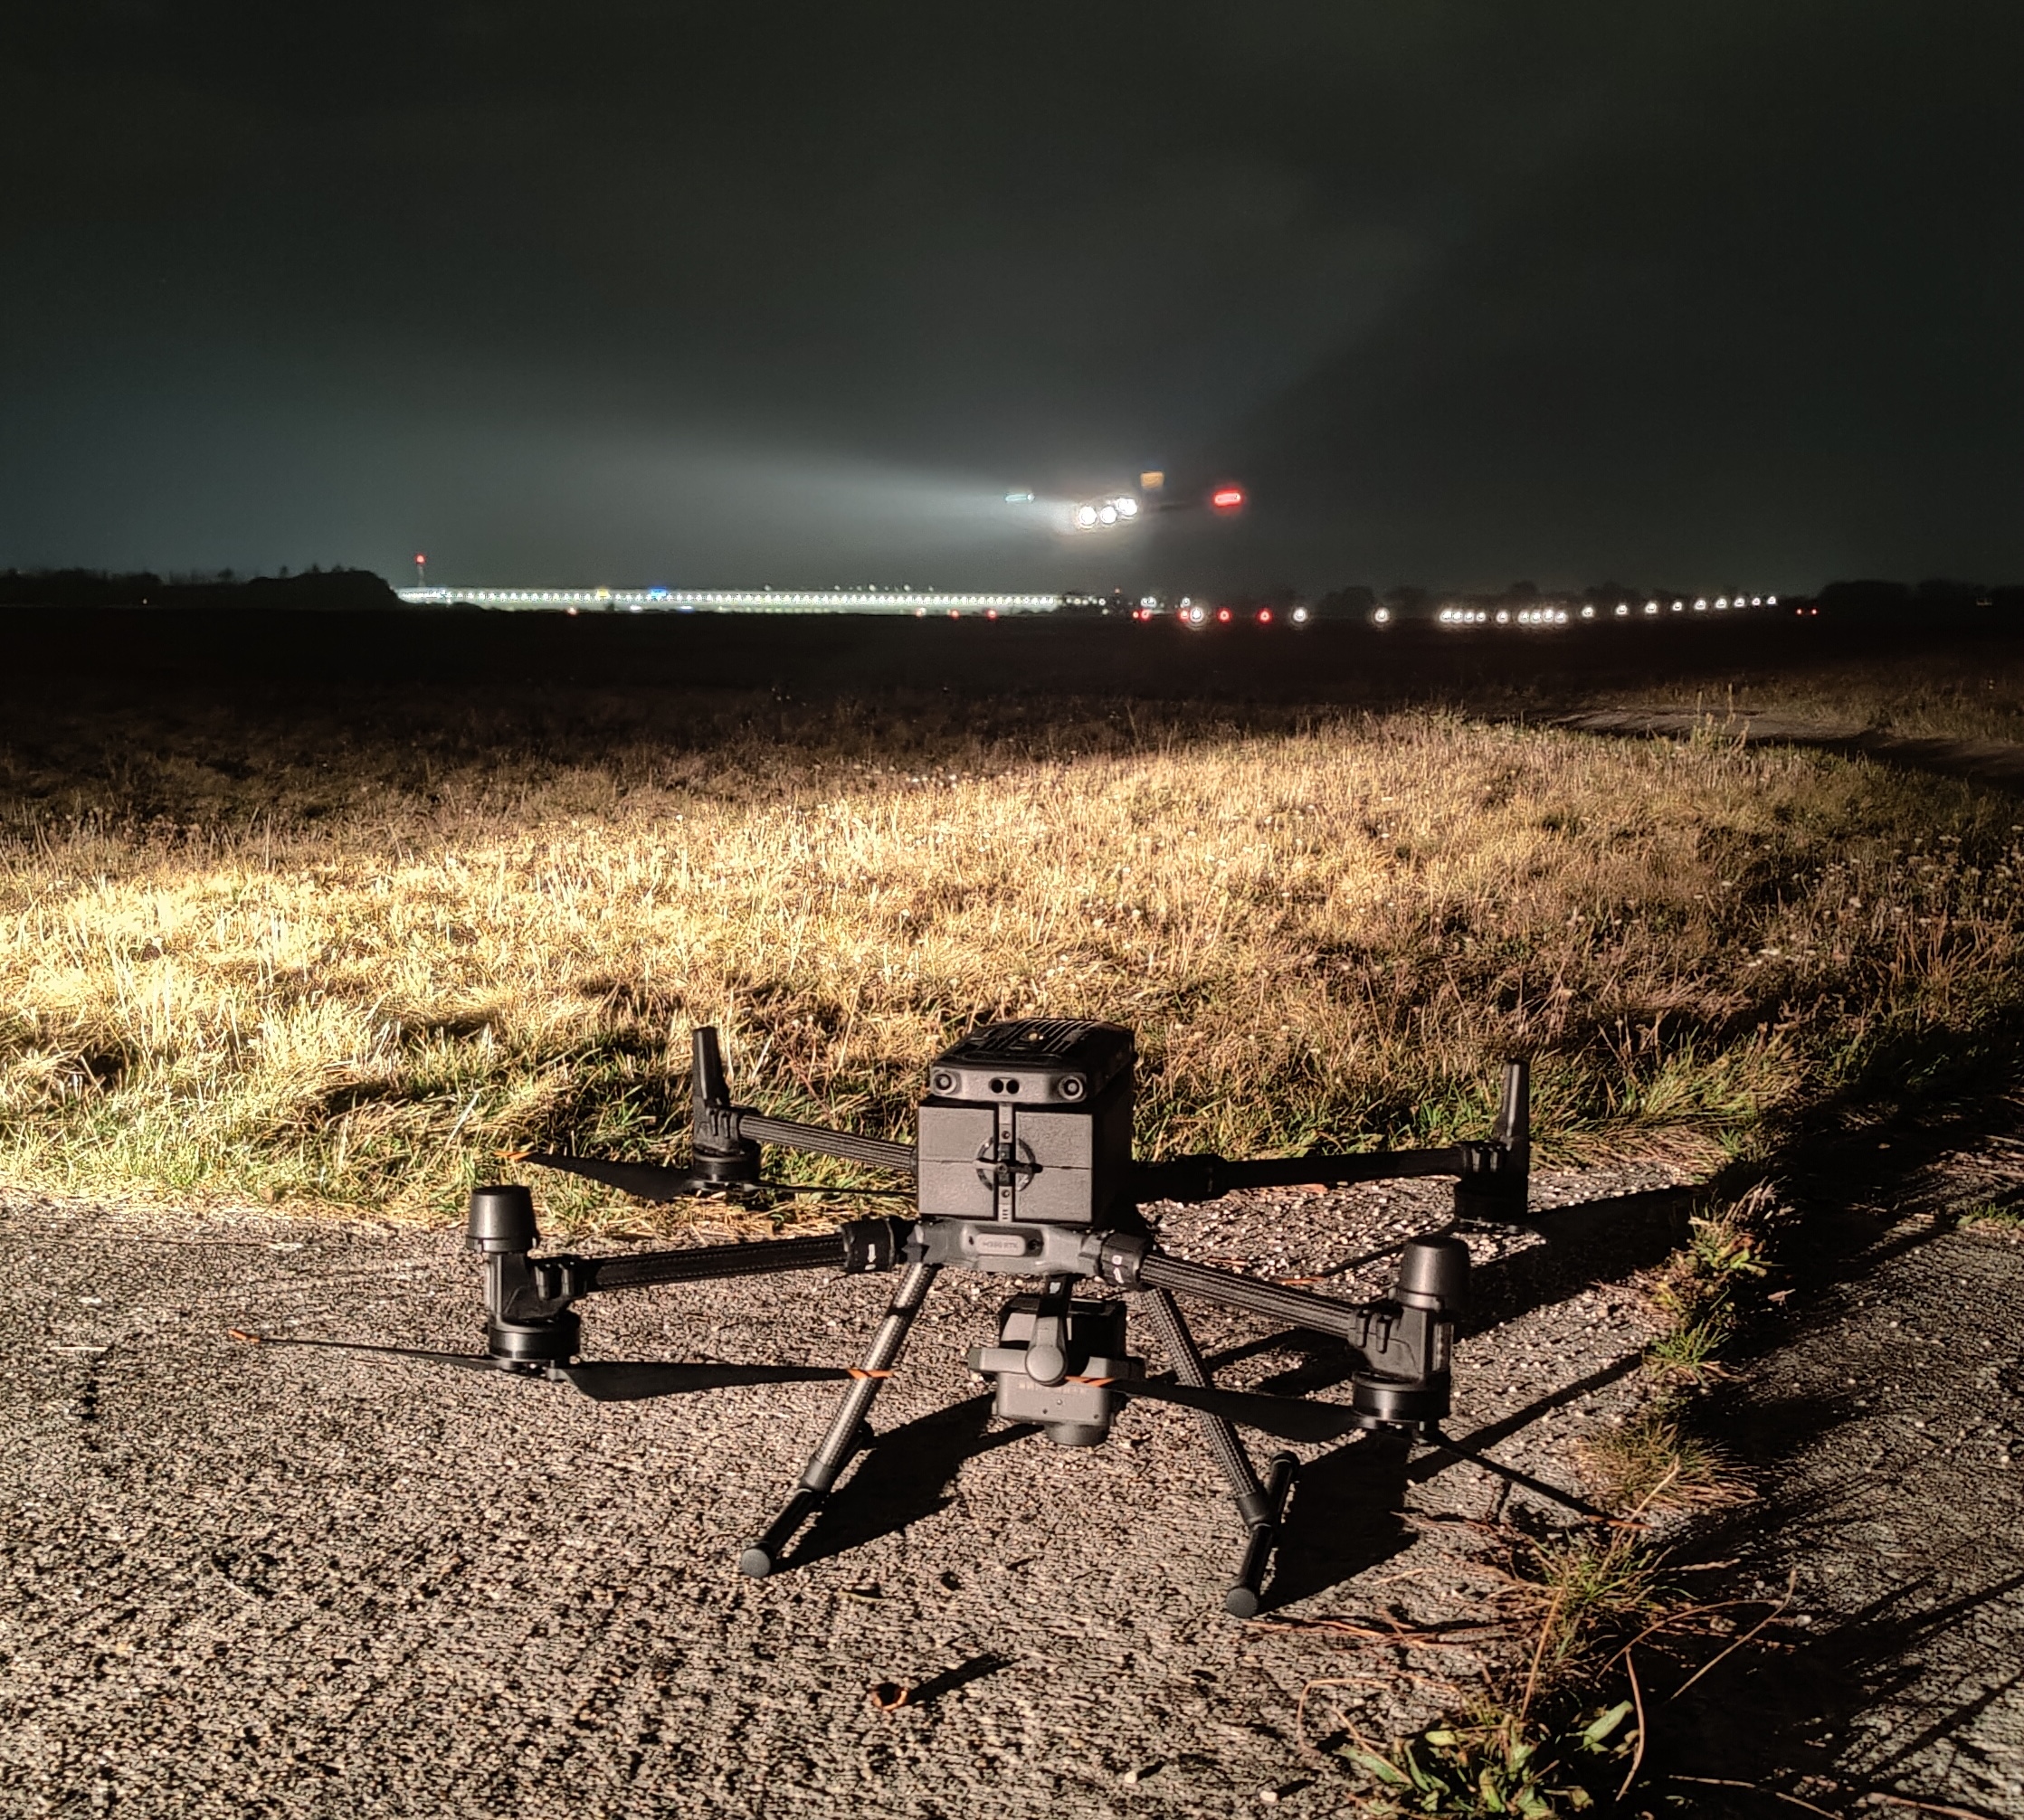
Vermessungsdaten werden alt, das ist der ganze Grund für einen Flug. Der Bogen wird in der Höhe geflogen, die die Ebene in diesem Radius erreicht, mit der Kamera auf einen sicheren Punkt auf der verlängerten Mittellinie fixiert, der auf derselben Ebene liegt. Das macht die Sichtlinie zu einer physischen Probe der Fläche: Alles, was sie durchdringt, passiert vor der Kamera, anstatt aus einer Tabelle abgeleitet zu werden. Das Befliegen für Hindernisse befindet sich in Entwicklung und ist heute nicht verfügbar.
Jeder Punkt mit dem Status, in dem er sich heute befindet, und den Standardwerten, die eine PAPI-Schutzflächenkontrolle verwenden würde.
Registrierte Hindernisse getestet gegen die Annex-14-Anflugfläche und als Warnung in der Flugplanung angezeigt. Kein Bericht.
Pro Hindernis ein Polygon, ein Typ, eine Höhe über Grund und MSL- und Ellipsoidhöhen (HAE), exportiert auf dem Flugplatzdatenblatt als JSON, CSV oder PDF.
Kein Objekt durchbricht die Hinderschutzfläche für die Bahnrichtung, getestet gegen das Register und auf einer beflogenen Sichtlinie.
Die Ebene, auf der eine PAPI-Schutzflächenkontrolle durchgeführt wird, entnommen aus einem veröffentlichten Wert oder abgeleitet aus dem veröffentlichten Gleitpfad.
Ursprungsversatz von der Schwelle, innere Kantenbreite und äußere Divergenz der PAPI-Schutzfläche.
Ein beflogener Bogen würde den Sektor zu beiden Seiten der Bahnachse abdecken, anstatt nur die Mittellinie zu beproben.
Nicht verfügbar. Objekthöhen sind die registrierten Werte und werden nicht aus Drohnenbildern gemessen.
Die Bahnenden, Schwellenpositionen, veröffentlichter Gleitpfad und PAPI-Daten werden in TarmacView eingegeben, zusammen mit dem Hindernisregister, falls eines existiert. Ausgabe ist die Geometrie, aus der die Flächen gebaut werden.
Hindernisse werden manuell eingegeben, aus OpenAIP importiert oder aus dem slowakischen eAIP übernommen, jedes mit einem Polygon, einem Typ, einer Höhe über Grund und MSL- und Ellipsoidhöhen.
In der Flugplanung wird jedes registrierte Hindernis gegen die Annex-14-Anflugfläche getestet. Ausgabe ist eine Warnung für jedes, das durchdringt.
Das Flugplatzdatenblatt enthält das Register als JSON, CSV oder PDF, und Flugplan-KML kann Hindernisse als No-Fly-Polygone enthalten.
Der Bau der PAPI-Hinderschutzfläche aus dem eingestellten Winkel und das Testen des Registers dagegen befindet sich in Entwicklung. Es ist heute nicht verfügbar.
Das Befliegen eines Bogens auf der Ebene mit der Kamera, fixiert auf einen Punkt, der ebenfalls auf ihr liegt, um zu finden, was kein Register enthält, befindet sich in Entwicklung. Es ist heute nicht verfügbar.
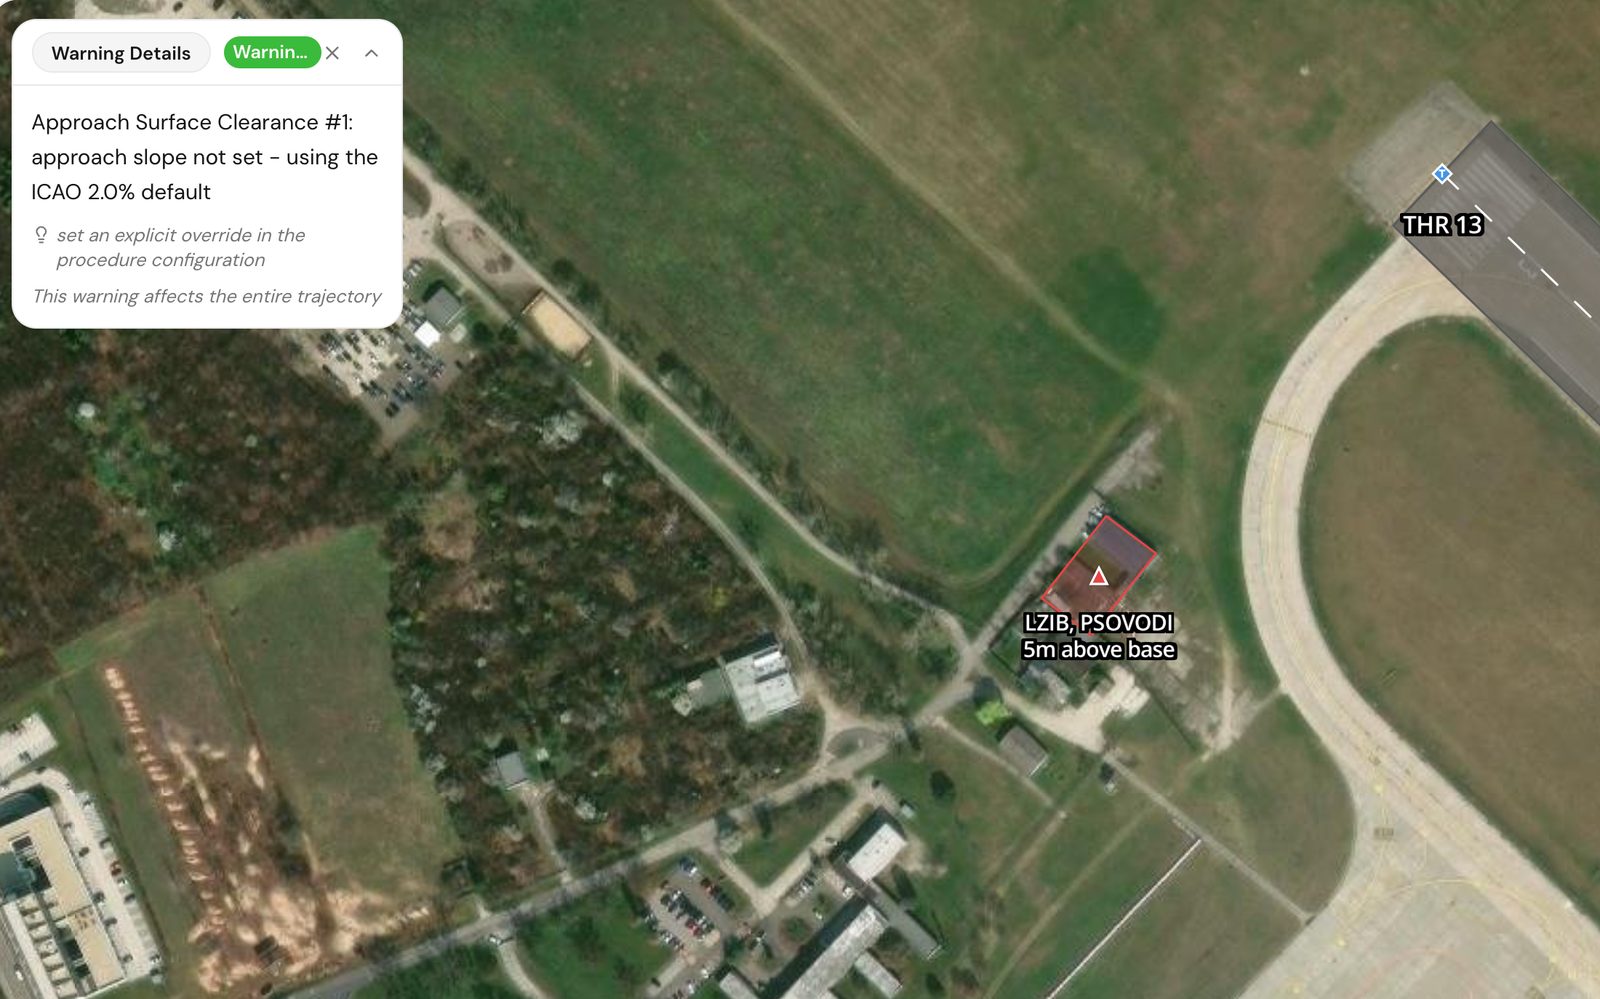
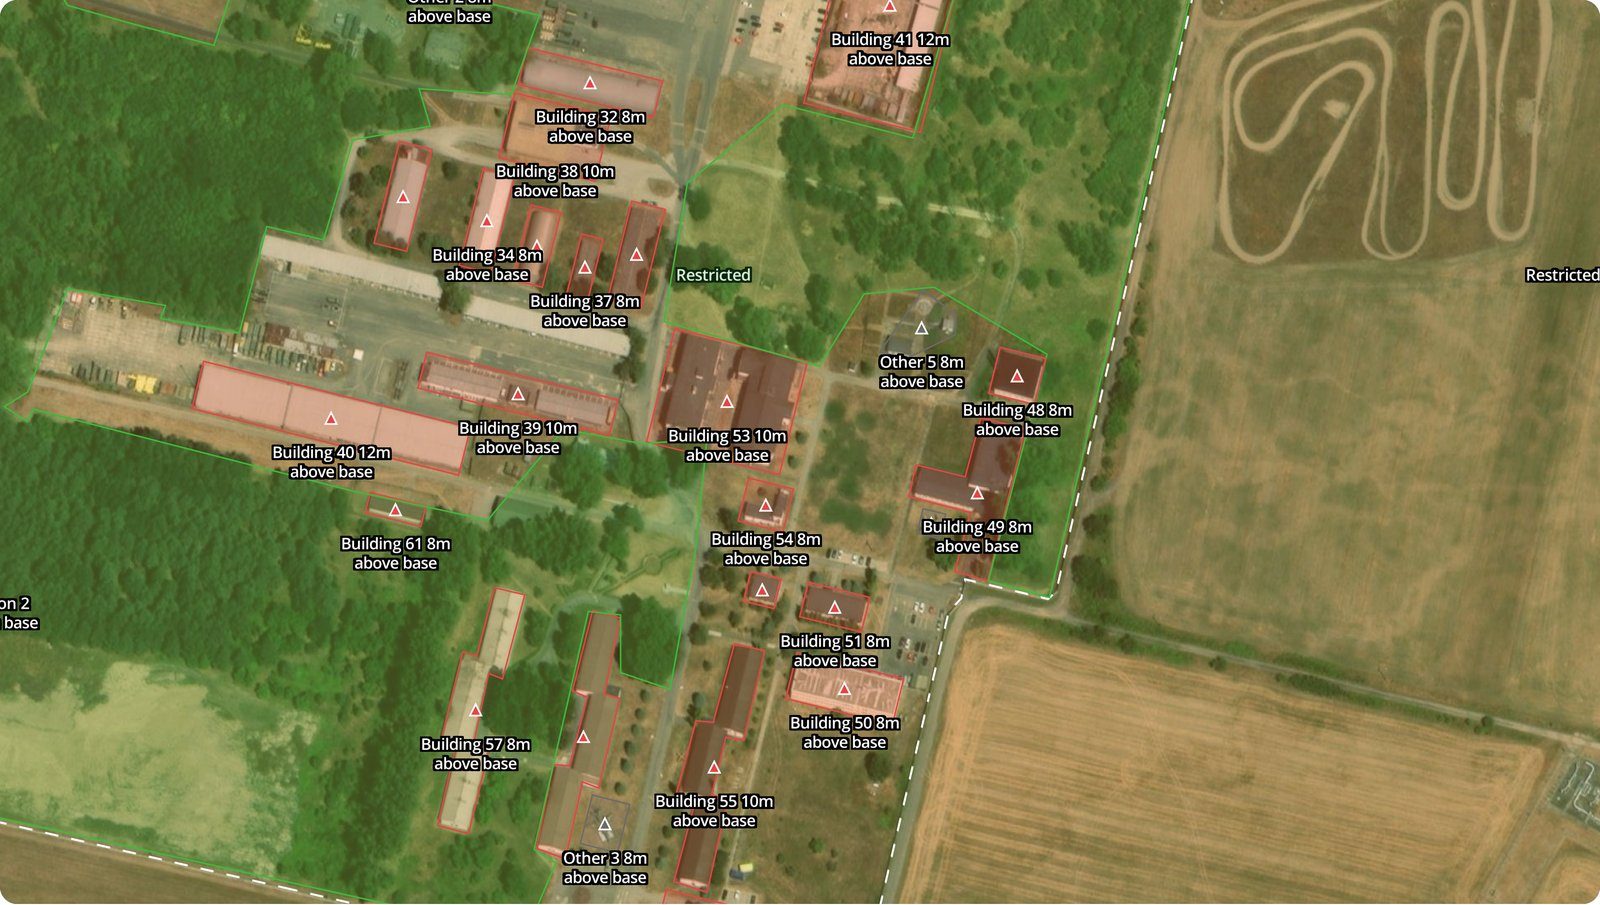
Warnung zur Hindernisfreiheit der Anflugfläche neben der Piste und den erfassten Hindernissen
Eine Schutzfläche ist ein geometrisches Objekt, und der ehrlichste Weg, eine zu überprüfen, ist, sie exakt zu konstruieren und dann Dinge dagegen zu testen. Die Fläche für einen Precision Approach Path Indicator beginnt nahe der Schwelle mit einer festgelegten Breite, divergiert mit einer festen Rate nach außen und steigt in einem Winkel an, der etwas unter dem Gleitpfad liegt, auf den die Einheiten eingestellt sind. Annex 14 gibt die Abmessungen nach Bahntyp und Code an, und der Flugplatz kann eigene veröffentlicht haben. Eine vollständige Kontrolle baut die Ebene aus diesen Zahlen und aus der eigenen Geometrie der Bahn und testet jedes Objekt im Hindernisregister dagegen als Berechnung. Alles, was durchdringt oder innerhalb einer Toleranz liegt, ist ein Kandidat. Heute existiert diese Berechnung für die Anflugfläche und erscheint als Flugplanungswarnung. Die Version für die PAPI-Schutzfläche befindet sich in Entwicklung.
Bei einer vollständigen Kontrolle ist der Flug das, was die Berechnung in einen Nachweis verwandelt. Das Register enthält, was an dem Tag vermessen wurde, an dem es vermessen wurde, und sonst nichts, und die Hindernisfreihaltung geht durch die Dinge verloren, die es nicht enthält: eine Wachstumsperiode, ein Mast, der nicht gemeldet wurde, ein Kran mit einer Genehmigung, die abgelaufen ist. Der Bogen wird in der Höhe geflogen, die die Ebene in diesem Radius erreicht, mit der Kamera auf einen Punkt auf der verlängerten Mittellinie gerichtet, der ebenfalls auf der Ebene liegt, sodass die Sichtlinie selbst in der Fläche liegt. Alles, was zwischen den beiden durch die Fläche ragt, passiert vor der Kamera. Das ist eine physische Probe der Ebene, keine Ableitung aus einer Tabelle. Die beflogene Hälfte befindet sich in Entwicklung.
Heute sind die Höhen im Register die eingegebenen, importierten oder übernommenen Werte, keine Höhen, die aus Drohnenbildern gemessen wurden, daher ist die Warnung nur so gut wie das Register.
Auch deckt die Kontrolle nicht den Rest der Hindernisbegrenzungsflächen rund um den Flugplatz ab, die Startsteigflug-, Übergangs-, innere horizontale und konische Flächen, die Kilometer weit reichen. Eine Bewertung des gesamten Flugplatzes befindet sich in Entwicklung.
Drei Dinge können das Ergebnis verschlechtern, und jedes hat einen Verantwortlichen.
Eine beflogene Sichtlinie, sobald verfügbar, muss über zwei Kilometer Anflug gelesen werden, daher würden Dunst, Niederschlag und tiefstehende Sonne auf der Achse die Aufnahme stoppen, und Wind über dem Grenzwert der Drohne würde den Bogen stoppen. Dies betrifft die Warnung in der Flugplanung nicht.
Die Fläche benötigt den veröffentlichten Gleitpfad, die Schwellen- und PAPI-Daten, denn eine auf dem falschen Winkel gebaute Ebene testet das falsche Volumen. Tower-Koordination und Genehmigung für Land außerhalb der Flugplatzgrenze liegen ebenfalls beim Flugplatzbetreiber.
Eine Freihaltungsaussage ist nur so gut wie die Fläche, gegen die sie erstellt wurde. Die Anflugflächenwarnung verwendet die Annex-14-Abmessungen. Eine PAPI-Schutzflächenkontrolle würde die veröffentlichten Abmessungen oder die Neigung des Flugplatzes verwenden, wo sie existieren, und angeben, welche verwendet wurde.
Drohnenerhebung nicht-aeronautischer Bodenlichter in der Nähe eines Flugplatzes, in aktiver Entwicklung und noch nicht angeboten. Die Plattform plant…
Die OLS-Vermessung befindet sich in aktiver Entwicklung und wird noch nicht angeboten. Das Register in zwei Höhenbezugssystemen, der…
Wie ein Flugplatz nachweist, dass sein PAPI-Anflug nach Arbeiten oder Baumwachstum frei ist. TarmacViews eigene Kontrolle befindet sich in aktiver…
Die Anflug-Hindernisfreihaltungskontrolle befindet sich in aktiver Entwicklung und wird noch nicht angeboten. Wenn Sie sie verfolgen oder auf Ihrem Flugplatz frühzeitig ausprobieren möchten, teilen Sie uns den Flugplatz, die Bahnenden und mit, ob ein Hindernisregister existiert.
Cookie-Zustimmung
Wir verwenden Cookies, um Ihr Surferlebnis zu verbessern und unseren Datenverkehr zu analysieren. Siehe unsere Datenschutzerklärung.