products
Kontrola przeszkód w podejściu za pomocą drona
Kontrola przeszkód w podejściu jest w fazie aktywnego rozwoju i nie jest jeszcze oferowana. Ostrzeżenie o powierzchni podejścia w planowaniu lotu jest…
AUG 03 2026
10 MIN
Powierzchnia ograniczająca przeszkody to zdefiniowana bryła, a jedyne pytanie, które ma znaczenie, to czy coś ją narusza. Usługa jest w trakcie aktywnego rozwoju i nie jest jeszcze oferowana. Platforma już przechowuje twój rejestr przeszkód, eksportuje go w arkuszu danych lotniska i ostrzega w planowaniu lotu, gdy przeszkoda narusza powierzchnię podejścia. Drzewa, które urosły, maszt, który nie został zgłoszony, linia dachu, której rejestr nigdy nie miał – do tego służy pełna ocena.
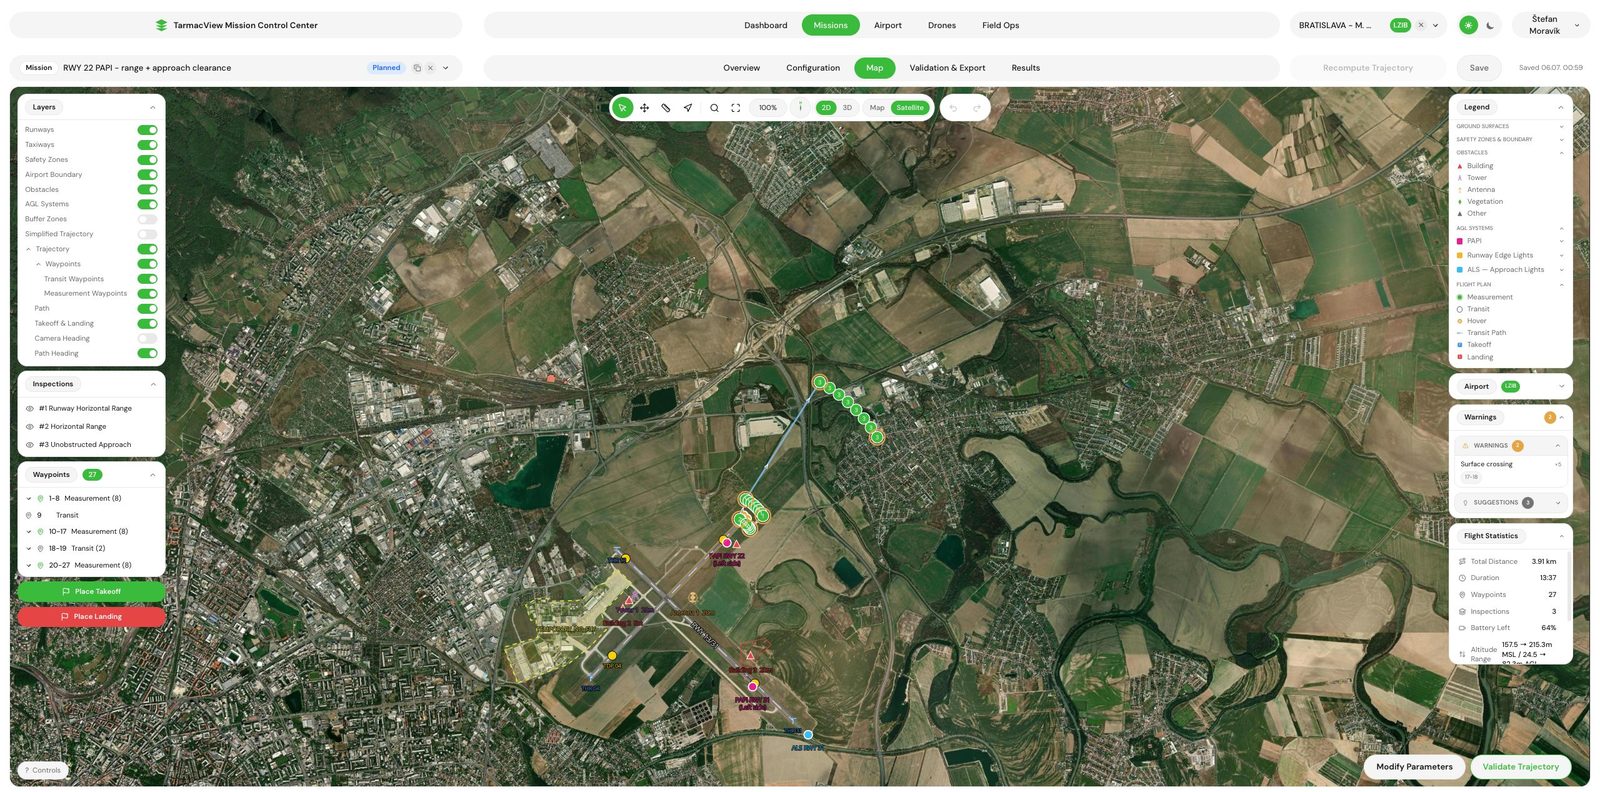
Każde zdjęcie poniżej pochodzi z inspekcji, którą przelecieliśmy: klatki z drona, zdjęcia z terenu i ekrany aplikacji. Nawiasy oznaczają to, co odczytuje analiza.
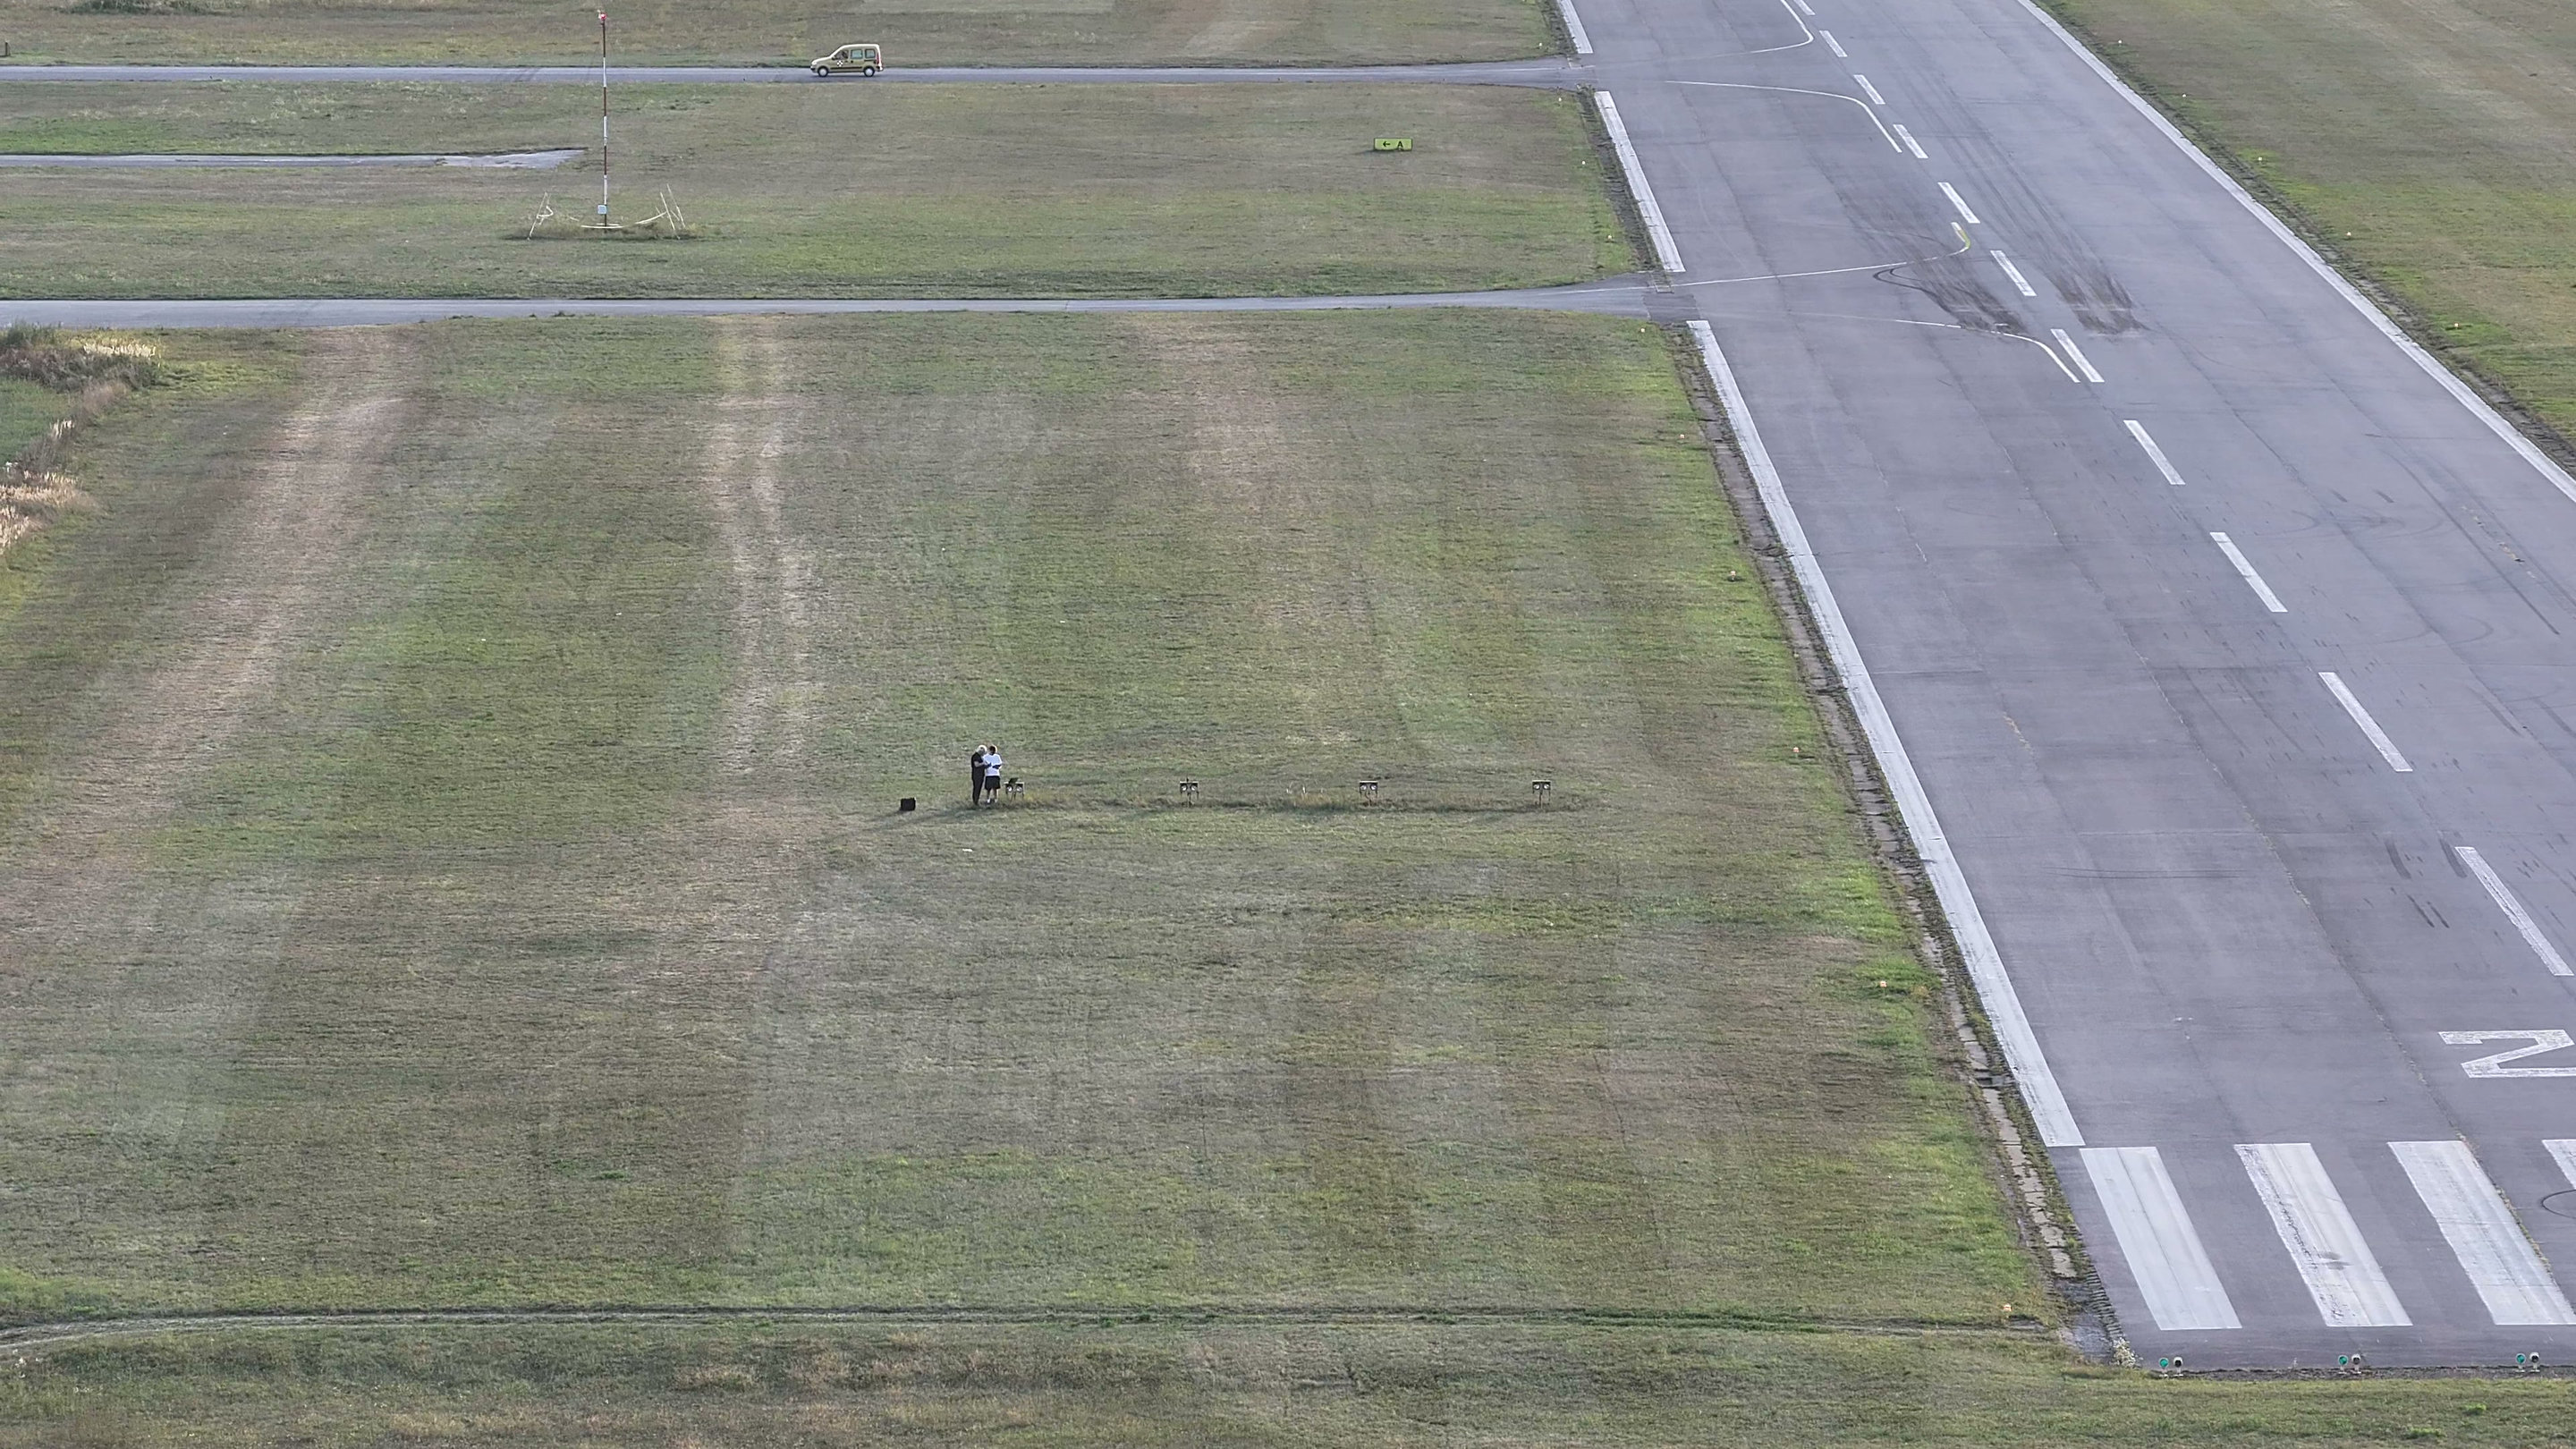
Klatka 4K z lotu PAPI z 9 wrz 2026, zmniejszona do 2880 px.
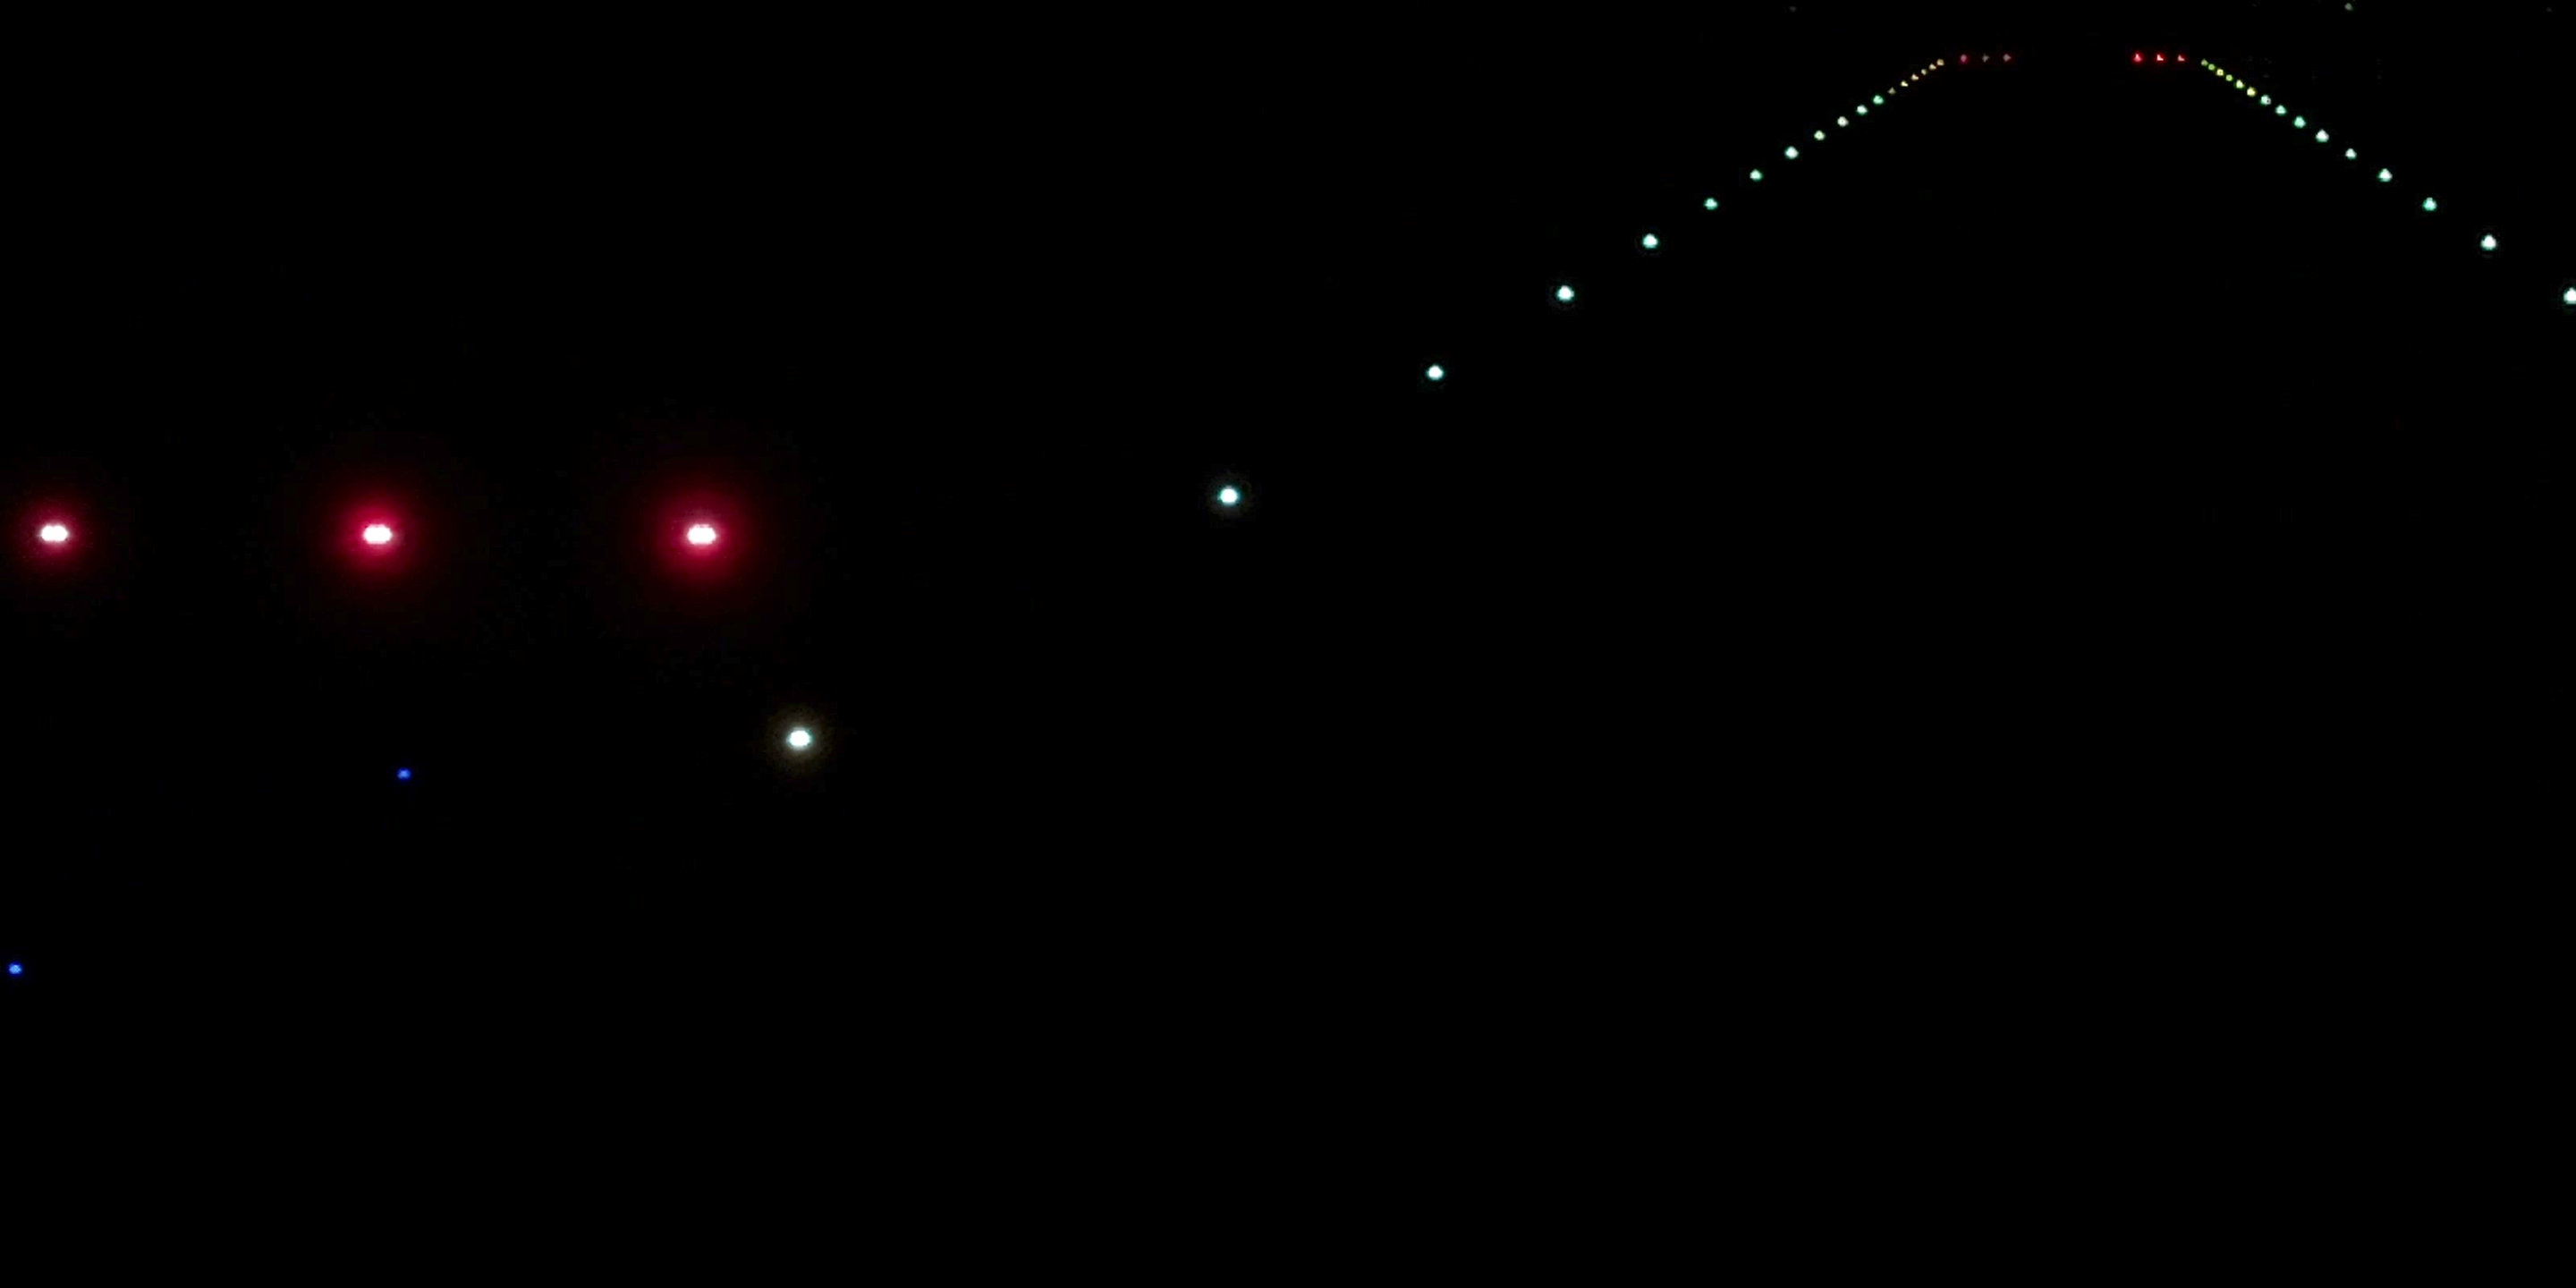
Klatka 4K z lotu pomiarowego PAPI z 11 wrz 2026, jasność podniesiona, zmniejszona do 2880 px. Nawiasy na wykrytych światłach.
Ta strona jest dla osoby, która musi odpowiadać za to, co otacza drogę startową. Pasuje do operatora, którego ostatnie pełne badanie przeszkód pochodzi z certyfikacji, pracownika ochrony, który testuje wnioski o zagospodarowanie przestrzenne względem rejestru przeszkód, oraz regionalnego lotniska, gdzie powierzchnia ograniczająca przeszkody jest naruszana przez drzewa, zanim ktokolwiek cokolwiek zbuduje.
Trzy elementy oprogramowania są zbudowane i każdy ma stan, który możesz sprawdzić. Żaden z nich nie jest jeszcze sprzedawany jako usługa badawcza.
Każda przeszkoda ma poligon, typ, wysokość nad ziemią oraz wysokości MSL i elipsoidalne (HAE). Wpisy są dokonywane ręcznie, importowane z OpenAIP lub zasilane ze słowackiego eAIP.
Rejestr jest eksportowany w arkuszu danych lotniska jako JSON, CSV lub PDF. KML planu lotu może zawierać przeszkody jako poligony zakazu lotu.
Planowanie lotu testuje przeszkody względem powierzchni podejścia z ICAO Annex 14 i ostrzega, gdy jedna z nich narusza. Jest to ostrzeżenie planistyczne, a nie raport i nie oświadczenie o dopuszczalności.
Każdy element z jego obecnym stanem.
Na przeszkodę: poligon, typ, wysokość nad ziemią oraz wysokości MSL i elipsoidalne (HAE). Wprowadzane ręcznie, importowane z OpenAIP lub zasilane ze słowackiego eAIP.
Rejestr przeszkód eksportowany jako JSON, CSV lub PDF.
Przeszkody uwzględnione w KML planu lotu jako poligony zakazu lotu.
Przeszkody testowane względem powierzchni podejścia z Załącznika 14 i wyświetlane jako ostrzeżenie w planowaniu lotu. Nie raport.
Powierzchnie wznoszenia po starcie, przejściowe, wewnętrzna pozioma, stożkowa i przerwanego lądowania testowane względem rejestru, jako część pełnej oceny OLS.
Niedostępne. Wysokości to wartości zarejestrowane, a nie zmierzone z obrazowania dronem, a żaden raport nie porównuje jednego stanu rejestru z innym.
Nieuwzględnione. Dane klasy publikacyjnej zgodnie z Załącznikiem 15 wymagają licencjonowanego geodety i formalnego łańcucha danych.
Nieuwzględnione. To, czy naruszenie jest dopuszczalne i jakie środki łagodzące mają zastosowanie, jest decyzją operatora i organu nadzoru.
Nieuwzględnione. Ocena przeszkód dla procedur przyrządowych wykorzystuje powierzchnie specyficzne dla procedury i jest odrębną dyscypliną.
Dane drogi startowej lotniska trafiają do TarmacView: pozycje progów, kod drogi startowej i klasyfikacja podejścia. Wynikiem jest geometria, z której budowana jest powierzchnia podejścia.
Przeszkody są wprowadzane ręcznie, importowane z OpenAIP lub zasilane ze słowackiego eAIP. Każda otrzymuje poligon, typ, wysokość nad ziemią oraz wysokości MSL i elipsoidalne.
W planowaniu lotu przeszkody są testowane względem powierzchni podejścia z Załącznika 14. Wynikiem jest ostrzeżenie na każdej przeszkodzie, która ją narusza.
KML planu lotu może zawierać przeszkody jako poligony zakazu lotu, więc zaplanowany lot omija je.
Arkusz danych lotniska zawiera rejestr jako JSON, CSV lub PDF, do akt ochrony lub dla geodety.
Testowanie względem powierzchni wznoszenia po starcie, przejściowych, wewnętrznej poziomej, stożkowej i przerwanego lądowania jest w fazie rozwoju. Nie jest częścią produktu dzisiaj.
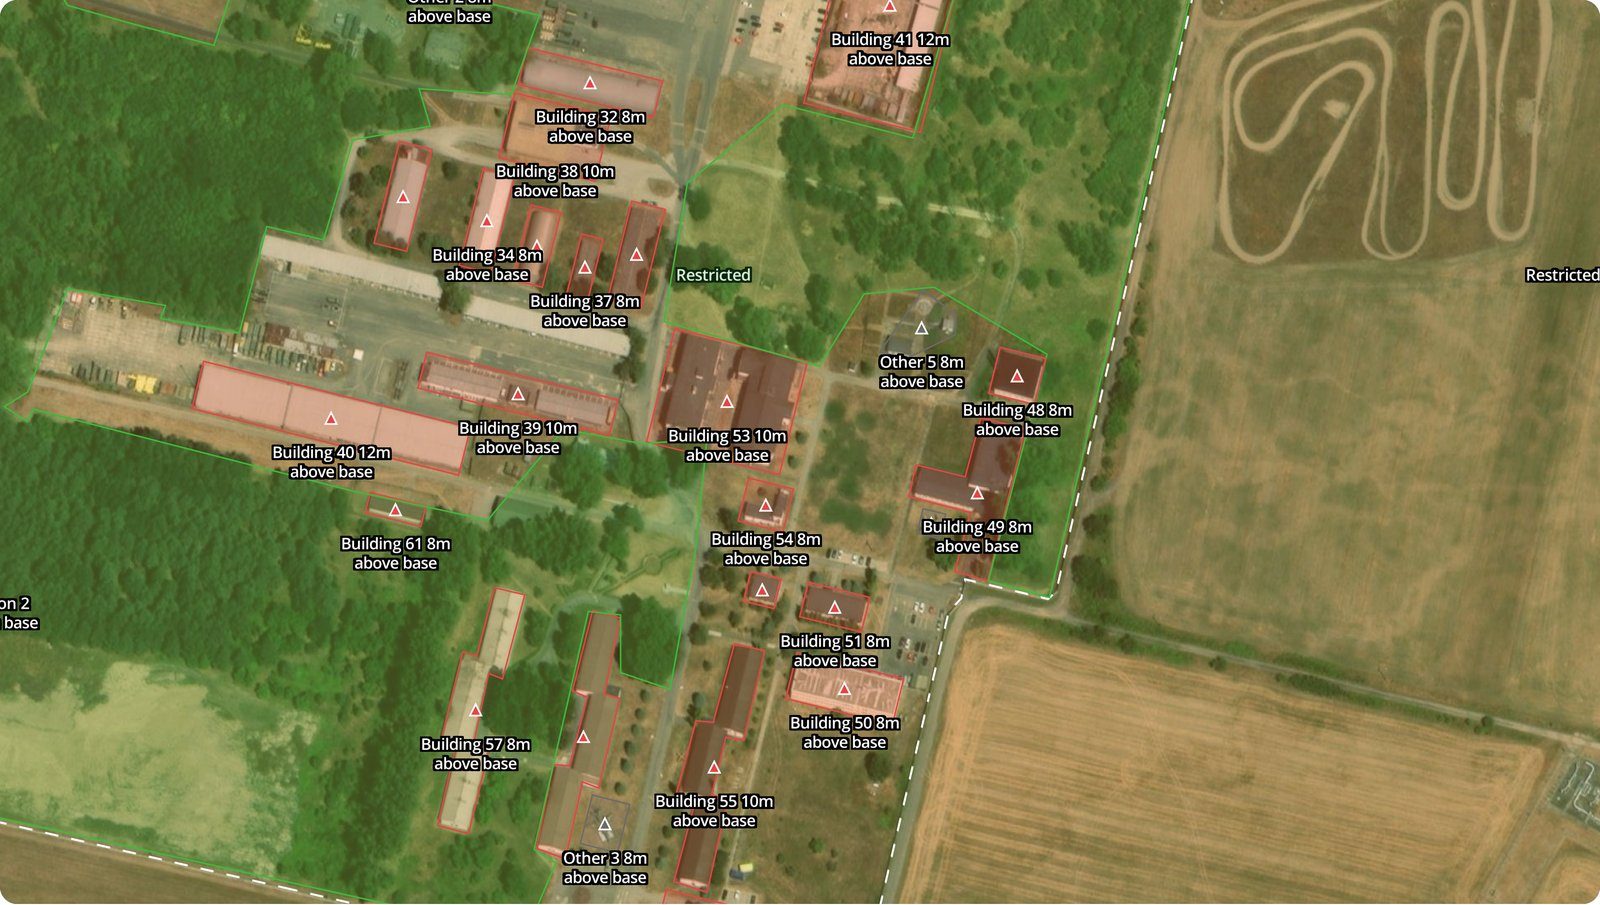
Zarejestrowane przeszkody z podaną wysokością nad podstawą
Łańcuch geometryczny jest mocną stroną. Pozycje progów, kod drogi startowej i klasyfikacja podejścia ustalają powierzchnie, a wymiary ICAO Annex 14 dla nich są opublikowane. Powierzchnia zbudowana z nich to zdefiniowana bryła, a testowanie zarejestrowanej przeszkody względem zdefiniowanej bryły to arytmetyka. Dlatego test powierzchni podejścia może działać w planerze przed każdym lotem i dlatego jest to część, co do której nigdy nie ma wątpliwości.
Wysokość obiektu to wartość, która ma znaczenie, a jej źródło ma znaczenie. W rejestrze wysokość jest wprowadzana, importowana lub zasilana, więc jest tak dobra, jak to źródło. Nic w TarmacView nie mierzy wysokości obiektu z obrazowania dronem. Wierzchołek masztu lub linia dachu ma krawędź. Korona drzewa nie ma, ponieważ nie ma pojedynczego wierzchołka, zmienia się i rośnie między jednym wpisem a następnym. Tam, gdzie decyzja zależy od centymetrów, pomiar geodezyjny tego obiektu jest właściwym następnym krokiem.
Przelot wzdłuż linii wzroku to metoda, która znajduje to, czego nie zawiera żaden rejestr. Łuk przelotu na powierzchni podejścia z kamerą skierowaną na punkt, który również na niej leży, sprawia, że zarejestrowany widok jest fizyczną próbką powierzchni: wszystko, co narusza, pojawia się przed kamerą. W ten sposób można znaleźć naruszenie, którego rejestr nigdy nie miał, takie jak roślinność lub konstrukcja, której nikt nie zgłosił, zamiast zakładać, że go nie ma. Robienie tego dla przeszkód nie jest częścią tego, co TarmacView dostarcza dzisiaj.
Liczba w rejestrze bez niczego za sobą nie może być obroniona, a znalezienie przeszkody jest jednym z niewielu wyników badania lotniska, które trafiają przed osobę mającą powód, by je kwestionować. Zanotuj źródło każdej wprowadzonej wysokości.
Trzy rzeczy mogą pogorszyć wynik, a każda ma właściciela.
Test powierzchni podejścia zaczyna się od twoich współrzędnych progu, kodu drogi startowej i danych o przeszkodach. Tam, gdzie ich brakuje lub są w układzie, którego nikt nie potrafi nazwać, test nic nie znaczy. To zależność, którą warto rozwiązać najpierw.
Przeszkoda, której nie ma w rejestrze, nie jest testowana. Import z OpenAIP i zasilanie z eAIP dają punkt wyjścia, ale roślinność i nowa zabudowa trafiają do rejestru tylko wtedy, gdy ktoś je wprowadzi.
Tylko powierzchnia podejścia jest dzisiaj testowana. Brak ostrzeżenia nie jest oświadczeniem, że inne powierzchnie ograniczające są wolne.
Kontrola przeszkód w podejściu jest w fazie aktywnego rozwoju i nie jest jeszcze oferowana. Ostrzeżenie o powierzchni podejścia w planowaniu lotu jest…
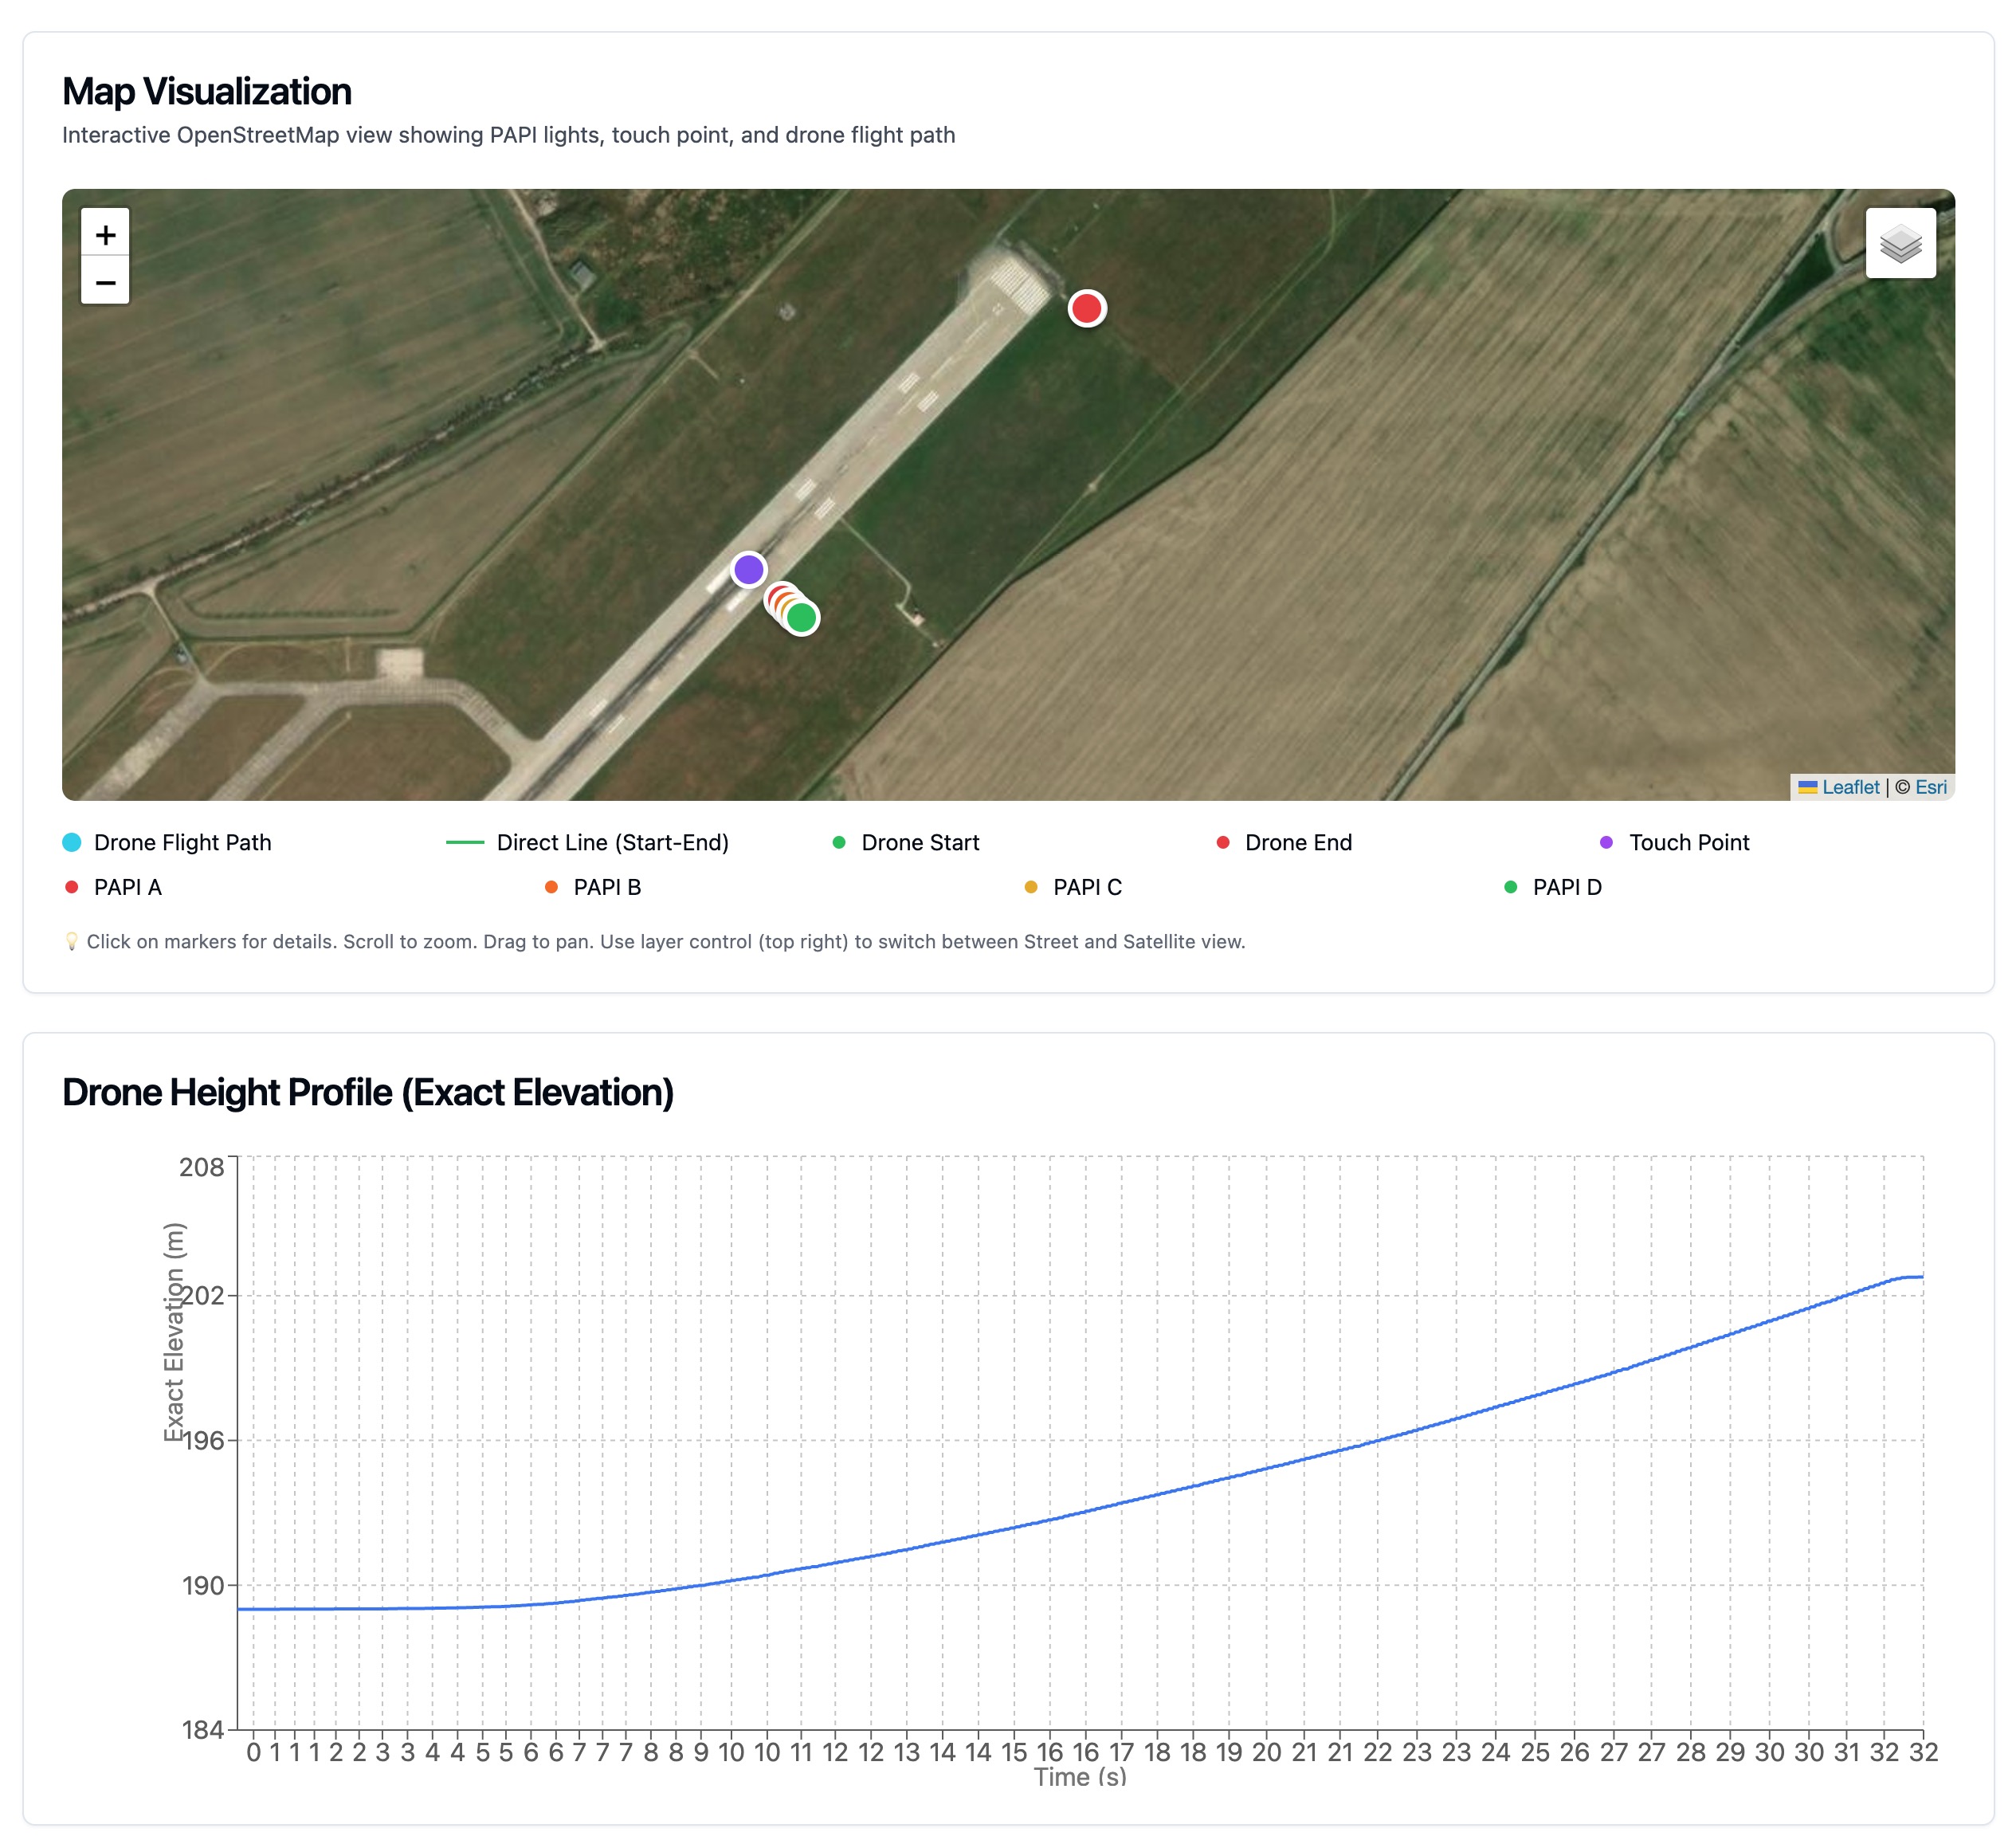
OLS oznacza powierzchnie ograniczające przeszkody, czyli powierzchnie, które określają, jak wysoko obiekty mogą wystawać wokół lotniska. Rodzaje,…
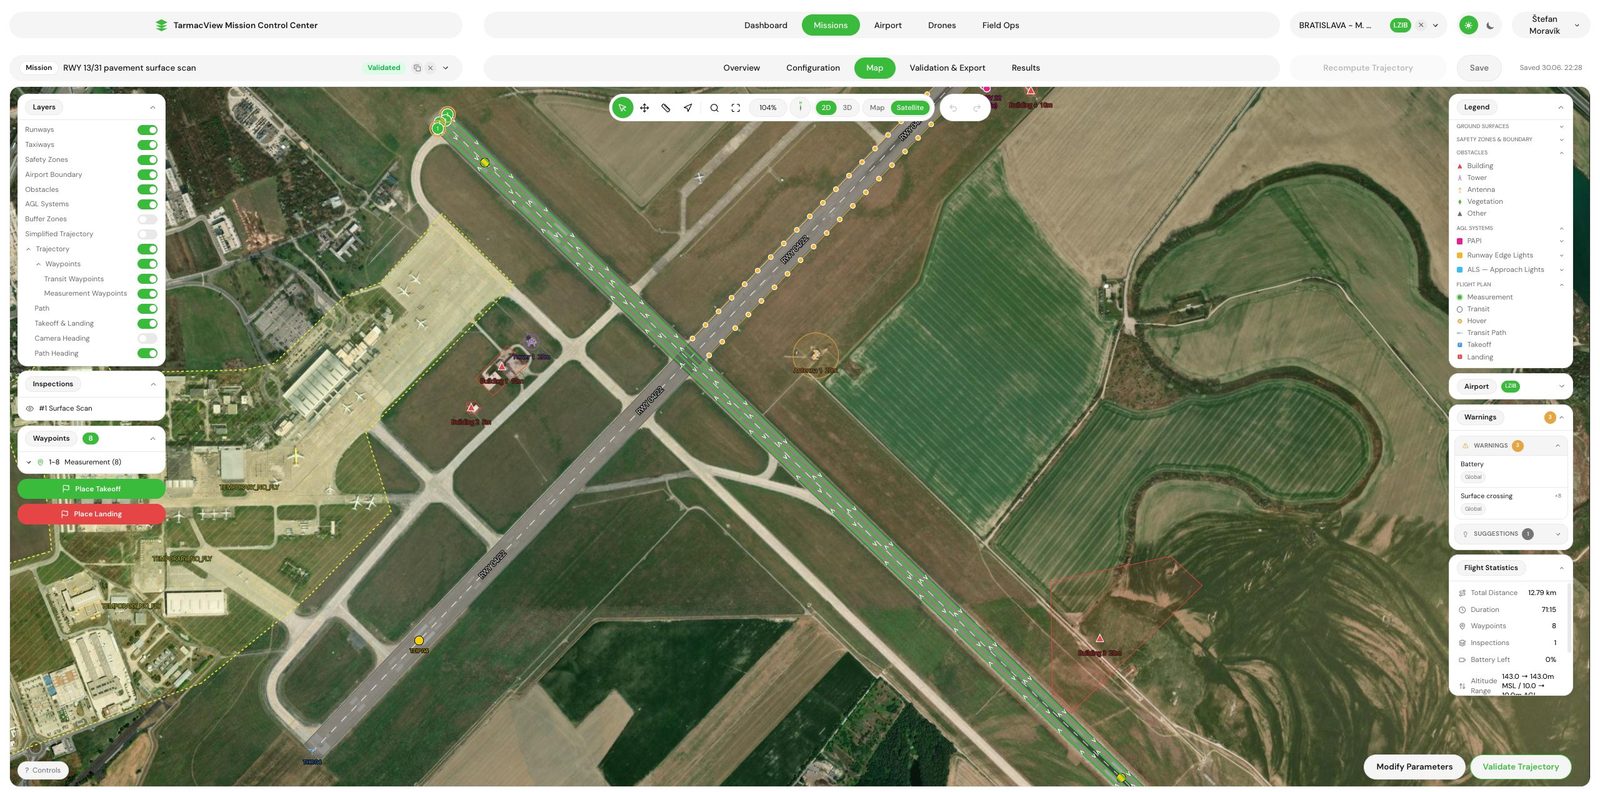
Skan nawierzchni drogi startowej i dróg kołowania dronem przy znanej rozdzielczości terenowej, w trakcie aktywnego rozwoju. Platforma już planuje loty…
Ocena powierzchni ograniczających przeszkody jest w trakcie aktywnego rozwoju i nie jest jeszcze oferowana. Jeśli chcesz śledzić jej postępy lub spróbować jej wcześniej na swoim lotnisku, powiedz nam o lotnisku i czy rejestr przeszkód już istnieje.
Zgoda na Pliki Cookie
Używamy plików cookie, aby poprawić jakość przeglądania i analizować nasz ruch. Zobacz naszą polityka prywatności.