products
Kontrola překážek v přibližovací ose pomocí dronu
Kontrola překážek v přibližovací ose je ve fázi aktivního vývoje a zatím není nabízena. Varování před překážkami v přibližovací ploše při plánování…
AUG 03 2026
9 MIN
Plocha omezení překážek je definované těleso, a jediná otázka, která má význam, je, zda něco ji proniká. Služba je v aktivním vývoji a ještě není nabízena. Platforma již vedí váš registr překážek, exportuje jej v datovém listu letiště a varuje v plánování letů, když překážka proniká přibližovací plochu. Stromy, které vyrostly, stožec, který nebyl notifikován, liniová střecha, kterou registr nikdy neměl – to je, na co celkové vyhodnocení je.
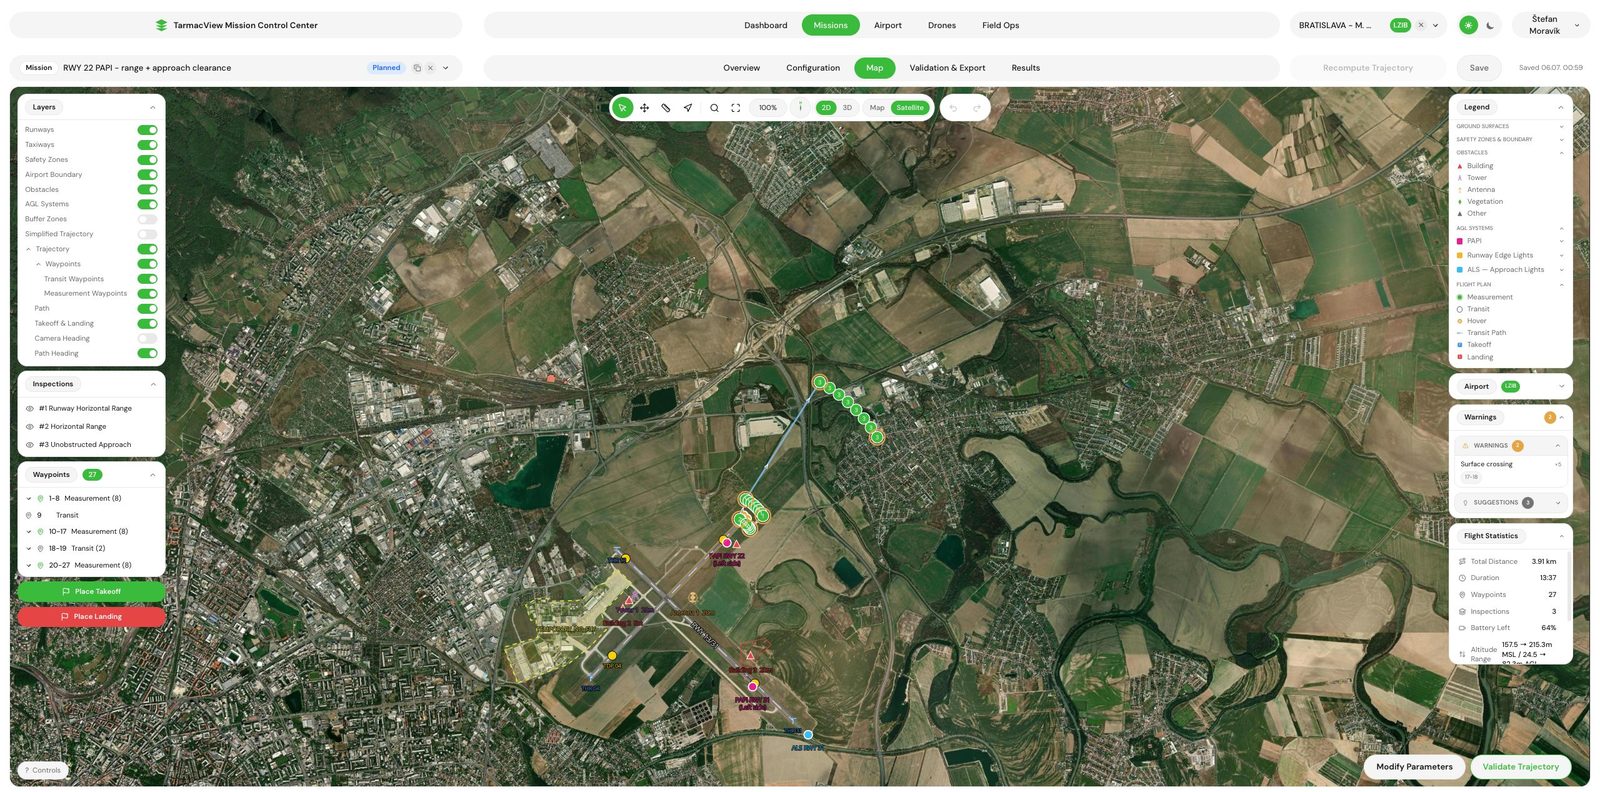
Každý snímek níže pochází z inspekce, kterou jsme odletěli: záběry dronu, fotografie z terénu a obrazovky aplikace. Závorky označují, co analýza čte.
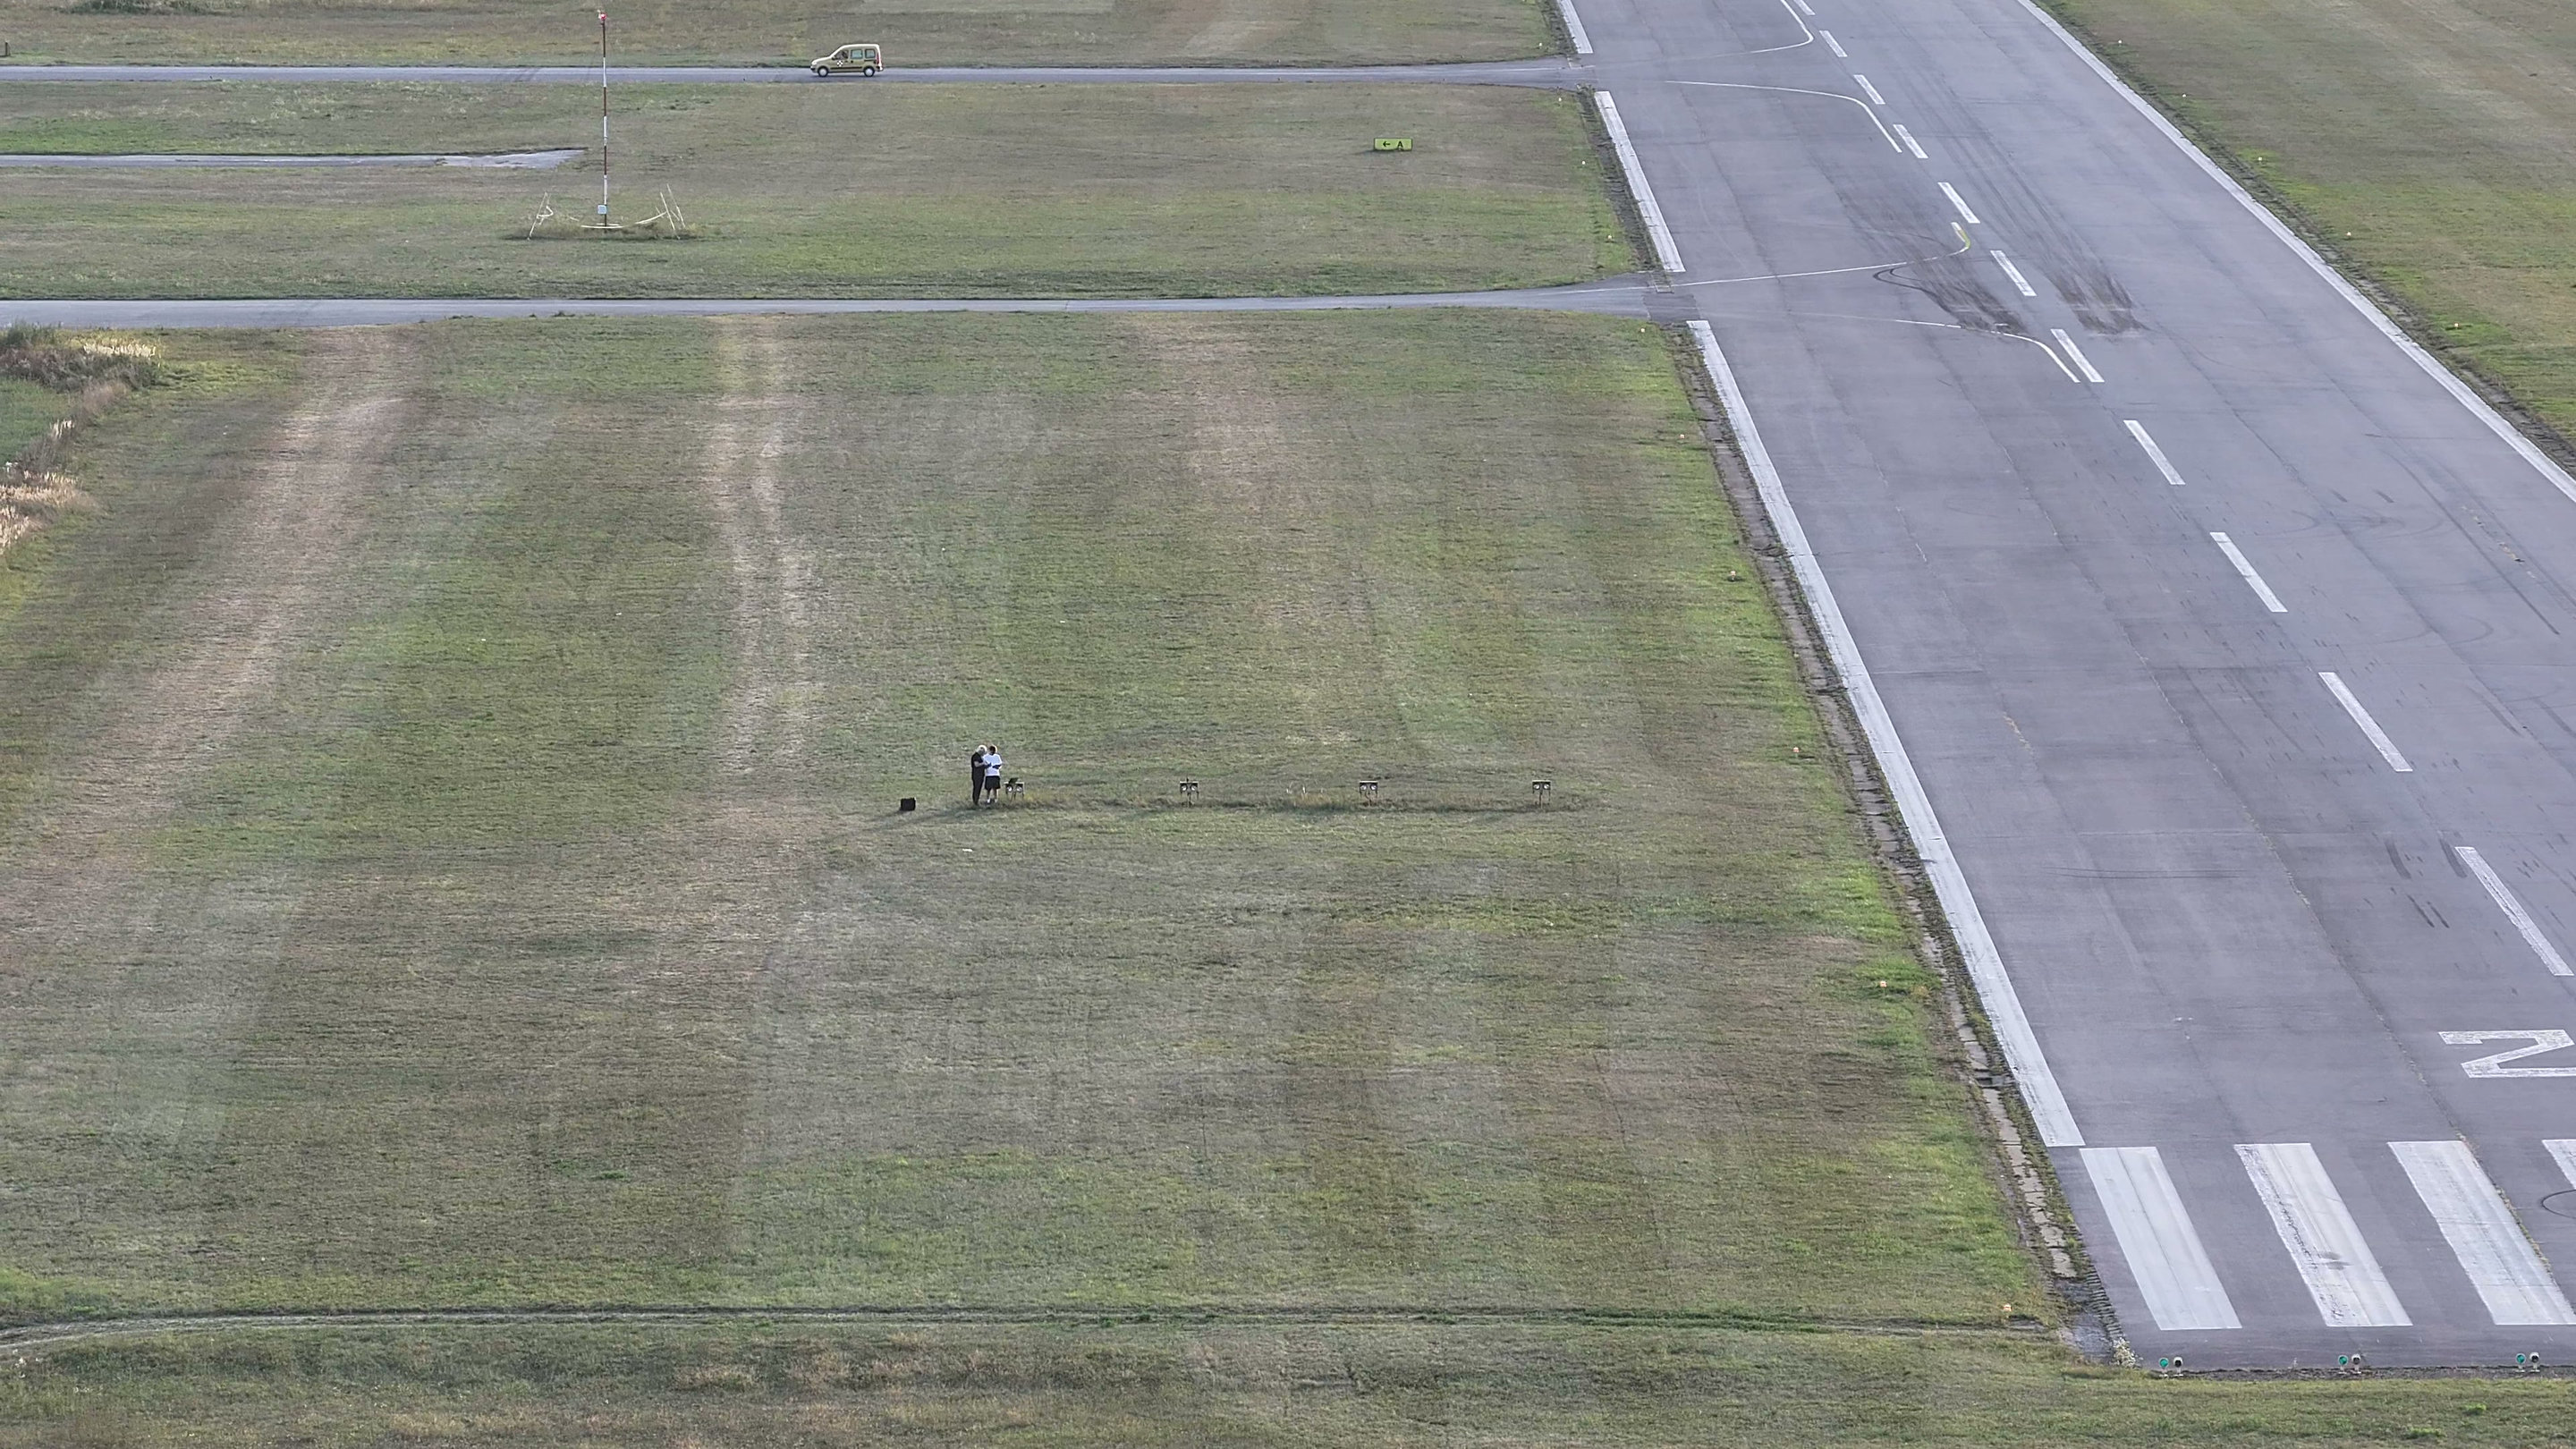
4K snímek z letu s PAPI 9 Sep 2026, zmenšen na 2880 px.
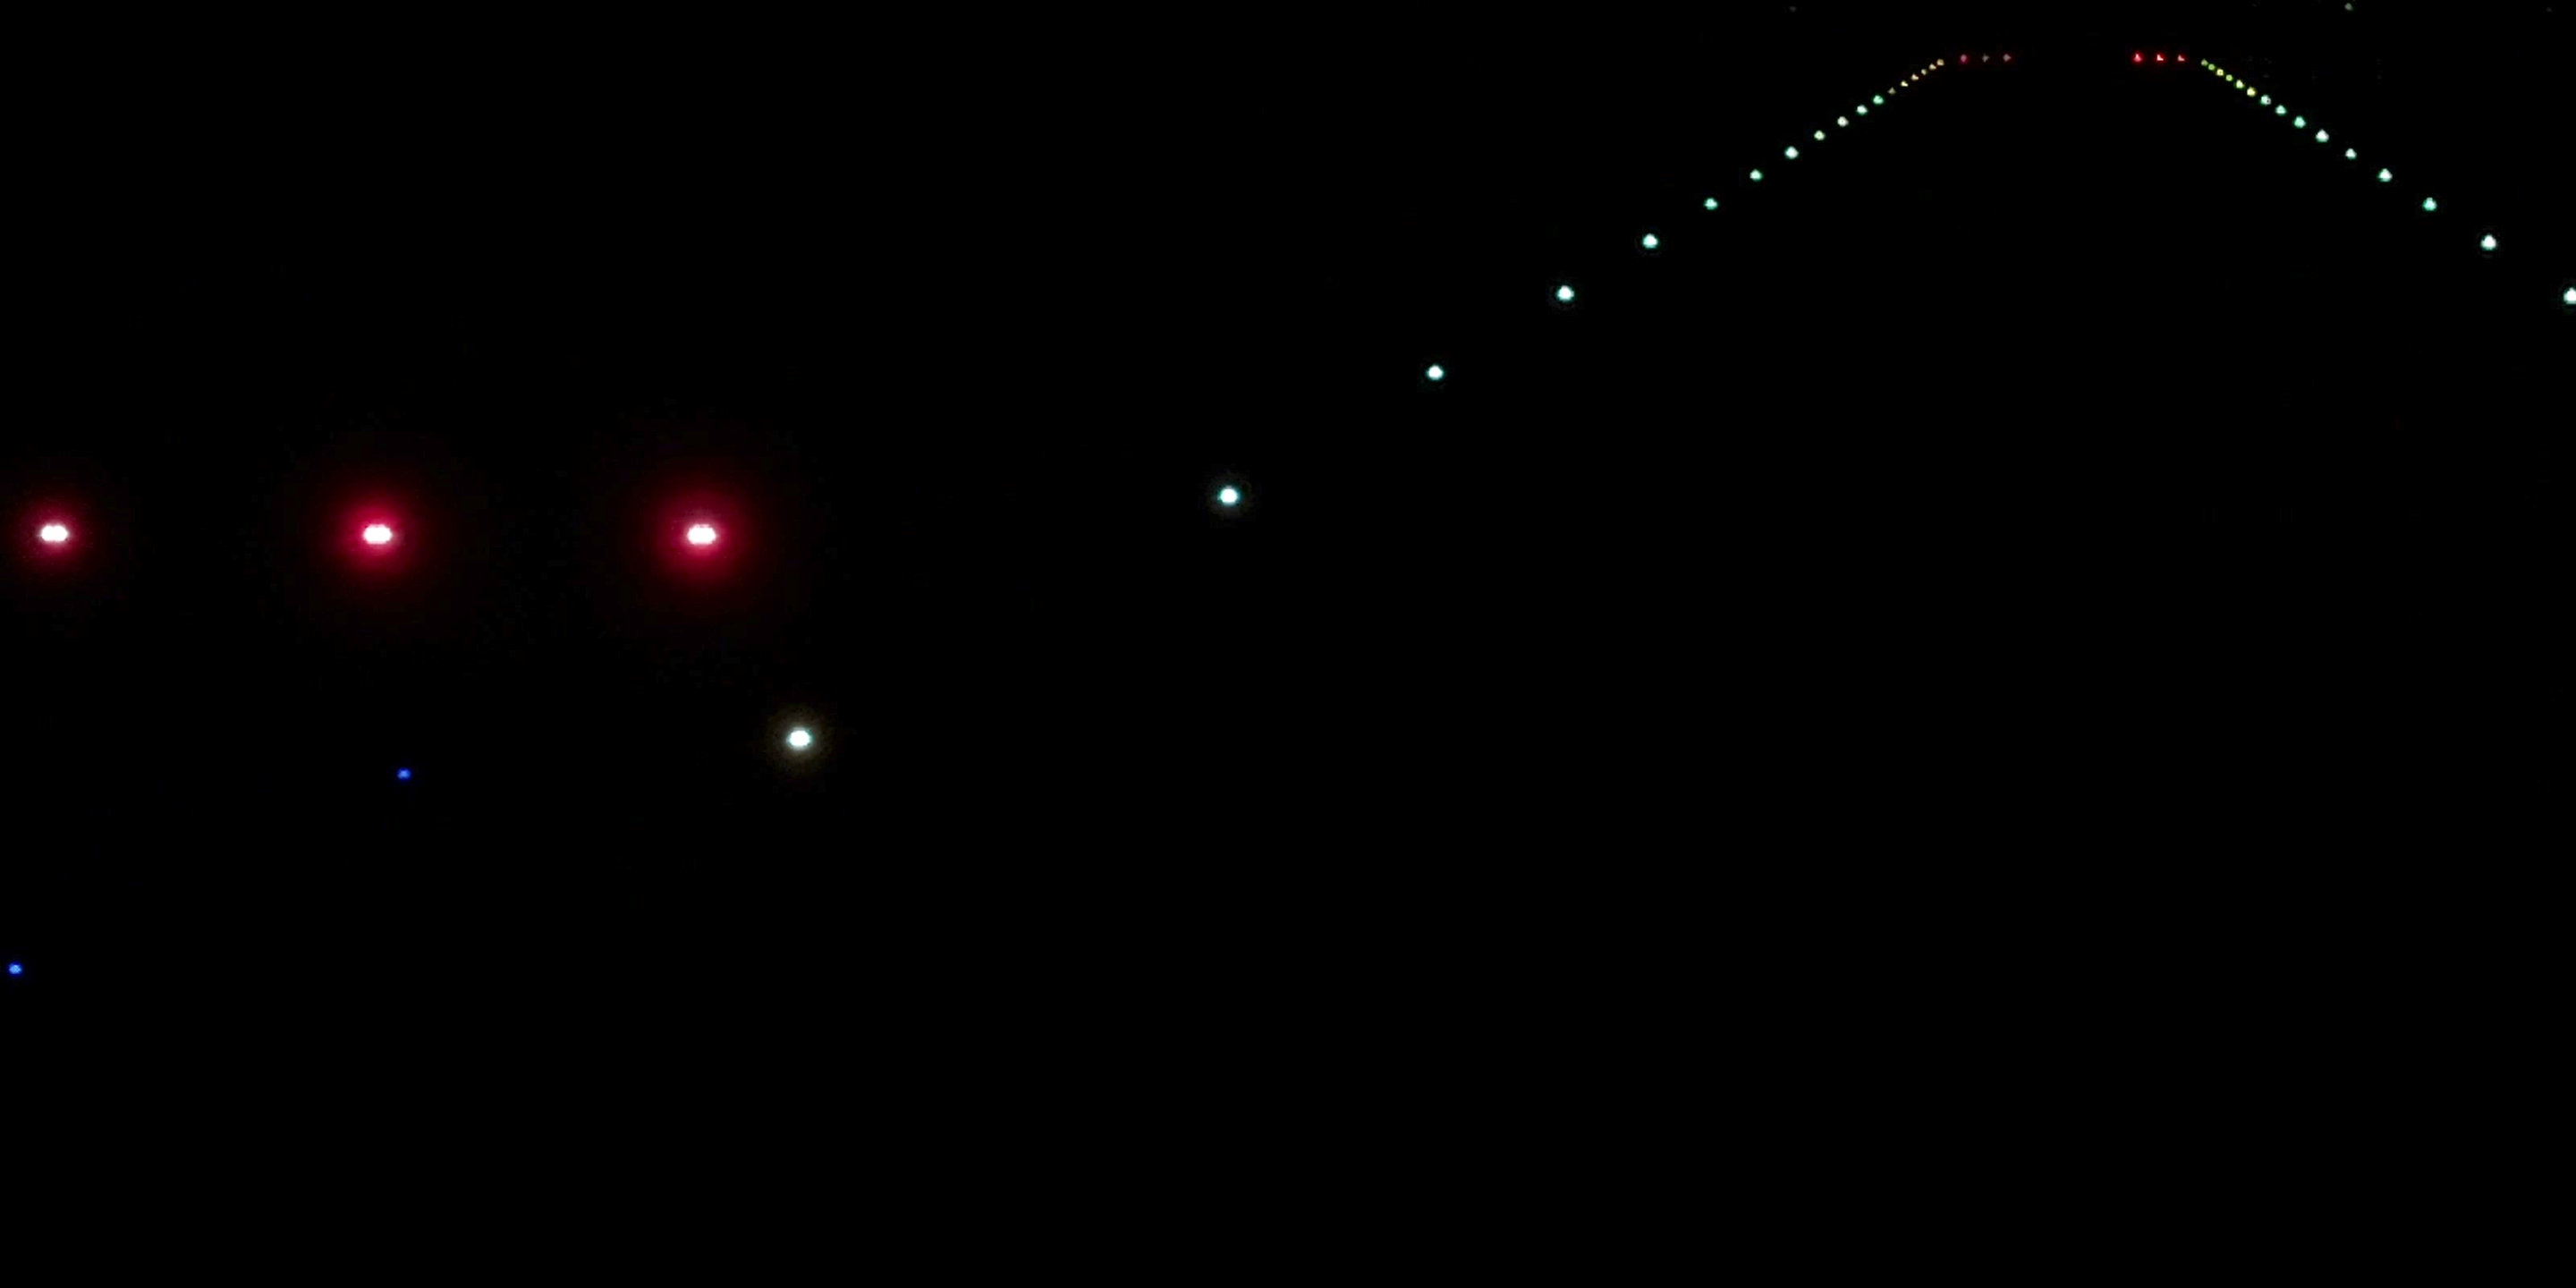
4K snímek z měřicího letu PAPI 11 Sep 2026, zvýšený jas, zmenšen na 2880 px. Závorky označují detekovaná světla.
Tato stránka je pro osobu, která musí odpovídat za to, co okružuje dráhu. Patří operátorovi, jehož poslední celkový průzkum překážek datuje z certifikace, úředníkovi ochrany, který testuje žádosti o vývoj proti registru překážek, a regionálnímu letišti, kde plocha omezení překážek je pronikána stromami, než kdokoliv něco vybuduje.
Tři softwarové kusy jsou vybudovány, a každý má stav, který můžete zkontrolovat. Žádný z nich není prodán jako průzkumová služba ještě.
Každá překážka má polygon, typ, výšku nad zemí a své výšky MSL a elipsoidu (HAE). Vstupy jsou dělány ručně, importovány z OpenAIP nebo nasazeny z slovenského eAIP.
Registr je exportován v datovém listu letiště jako JSON, CSV nebo PDF. KML plánu letu může zahrnout překážky jako no-fly polygony.
Plánování letů testuje překážky proti přibližovací ploše ICAO Annex 14 a varuje, když jedna ji proniká. Je to plánovací varování, nikoli zpráva a nikoli vyjádření o uvolnění.
Každý element se stavem, v kterém je dnes.
Na překážku polygon, typ, výška nad zemí a výšky MSL a elipsoidu (HAE). Vloženo ručně, importováno z OpenAIP nebo nasazeno z slovenského eAIP.
Registr překážek exportován jako JSON, CSV nebo PDF.
Překážky zahrnuty v KML plánu letu jako no-fly polygony.
Překážky testovány proti přibližovací ploše Annex 14 a zobrazeny jako varování v plánování letů. Nikoli zpráva.
Odletová stoupovací, přechodové, vnitřní horizontální, konická a plocha přerušeného přistání testovány proti registru, jako část celkového vyhodnocení OLS.
Nedostupné. Výšky jsou registrové hodnoty, nikoli měřené z obrazů dronu, a žádná zpráva neporovnává jeden stav registru s druhým.
Nezahrnuto. Data publikacijské třídy podle Annex 15 potřebují licencovaného geodeta a formální datový řetěz.
Nezahrnuto. Zda pronikání je přijatelné a jaká mitigace se aplikuje, je rozhodnutí operátora a úřadu.
Nezahrnuto. Vyhodnocení překážek instrumentálních procedur používá procedurálně-specifické plochy a je oddělená disciplína.
Data dráhy letiště jdou do TarmacView: pozice prahů, kód dráhy a klasifikace přibližení. Výstup je geometrie, z které přibližovací plocha je vybudována.
Překážky jsou vloženy ručně, importovány z OpenAIP nebo nasazeny z slovenského eAIP. Každá dostane polygon, typ, výšku nad zemí a výšky MSL a elipsoidu.
V plánování letů jsou překážky testovány proti přibližovací ploše Annex 14. Výstup je varování na každé překážce, která ji proniká.
KML plánu letu může zahrnout překážky jako no-fly polygony, takže plánovaný let se jich vyhýbá.
Datový list letiště nosí registr jako JSON, CSV nebo PDF, pro spis ochrany nebo pro geodeta.
Testování proti odletové stoupovací, přechodovým, vnitřní horizontální, konické a ploše přerušeného přistání je v vývoji. Není částí produktu dnes.
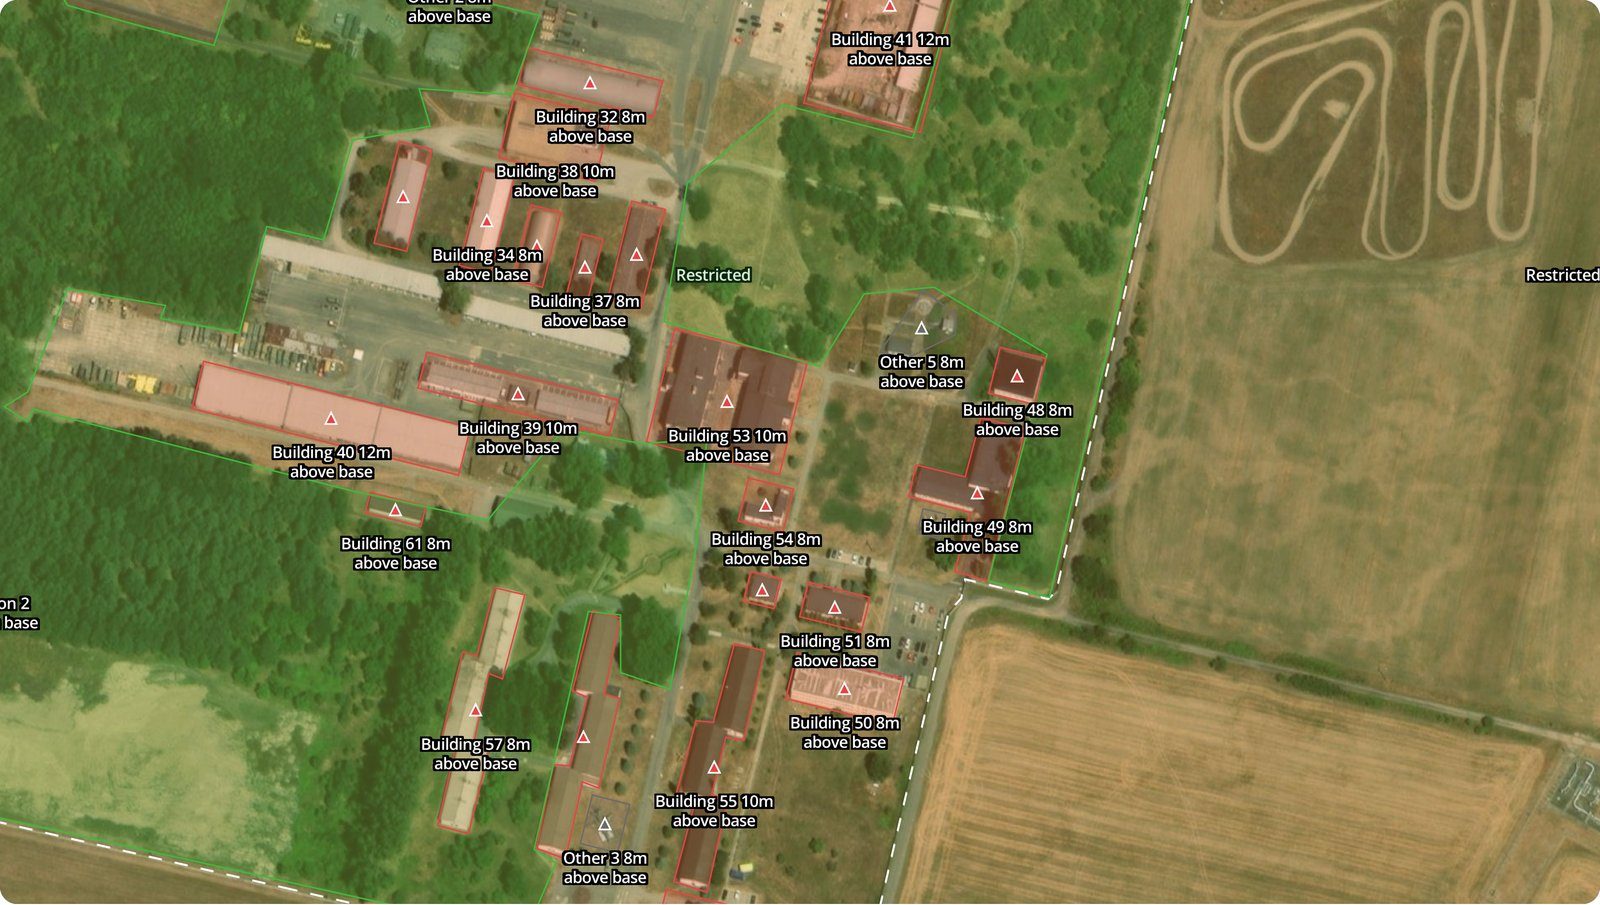
Registrované překážky označené výškou nad základnou
Geometrický řetěz je silná část. Pozice prahů, kód dráhy a klasifikace přibližení fixují plochy, a dimenze ICAO Annex 14 pro ně jsou publikovány. Plocha vybudována z těch je definované těleso, a testování registrováné překážky proti definovanému tělesu je aritmetika. To je důvod, proč test přibližovací plochy může běžet v plánovači před jakýmkoliv letem, a proč je to část, která nikdy není v otázce.
Výška objektu je hodnota, která nosí váhu, a její zdroj má význam. V registru výška je vložena, importována nebo nasazena, takže je tak dobrá, jak dobrý je ten zdroj. Nic v TarmacView neměří výšku objektu z obrazů dronu dnes. Vrch stožce nebo liniové střechy má hranu. Koruna stromu nemá, protože nemá žádný jediný vrch, pohybuje se a roste mezi jedním vstupem a druhým. Kde rozhodnutí závisí na centimetrech, pozemní průzkum toho objektu je správný další krok.
Letěná vizuálka je metoda, která najde, co žádný registr neobsahuje. Oblouk letěný na přibližovací ploše s kamerou drženou na bodu, který také na ní leží, dělá evidovaný pohled fyzickým vzorkem plochy: cokoliv pronikající prochází před kamerou. To je, jak pronikání, které registr nikdy neměl, jako vegetace nebo struktura, kterou nikdo notifikoval, může být najdeno, nikoli předpokládáno nepřítomné. Dělání toho pro překážky není částí toho, co TarmacView dnes dodává.
Figura v registru s ničím za sebou nemůže být obhajena, a najdění překážky je jeden z mála výstupů průzkumu letiště, který končí před někým s důvodem jej contestovat. Zapište zdroj každé výšky, kterou vložíte.
Tři věci mohou degradovat výsledek, a každá má vlastnika.
Test přibližovací plochy začíná z vašich koordinát prahů, kódu dráhy a dat překážek. Kde ty chybí nebo jsou v rámci, který nikdo nemůže nazvat, test nic neznamená. To je závislost, kterou stojí nejprve urovnat.
Překážka, která není v registru, není testována. Import OpenAIP a nasada eAIP dávají začátečný bod, ale vegetace a nová konstrukce vcházejí do registru pouze, když někdo je vloží.
Pouze přibližovací plocha je testována dnes. Nepřítomnost varování není vyjádřením, že ostatní plochy omezení jsou čisté.
Kontrola překážek v přibližovací ose je ve fázi aktivního vývoje a zatím není nabízena. Varování před překážkami v přibližovací ploše při plánování…
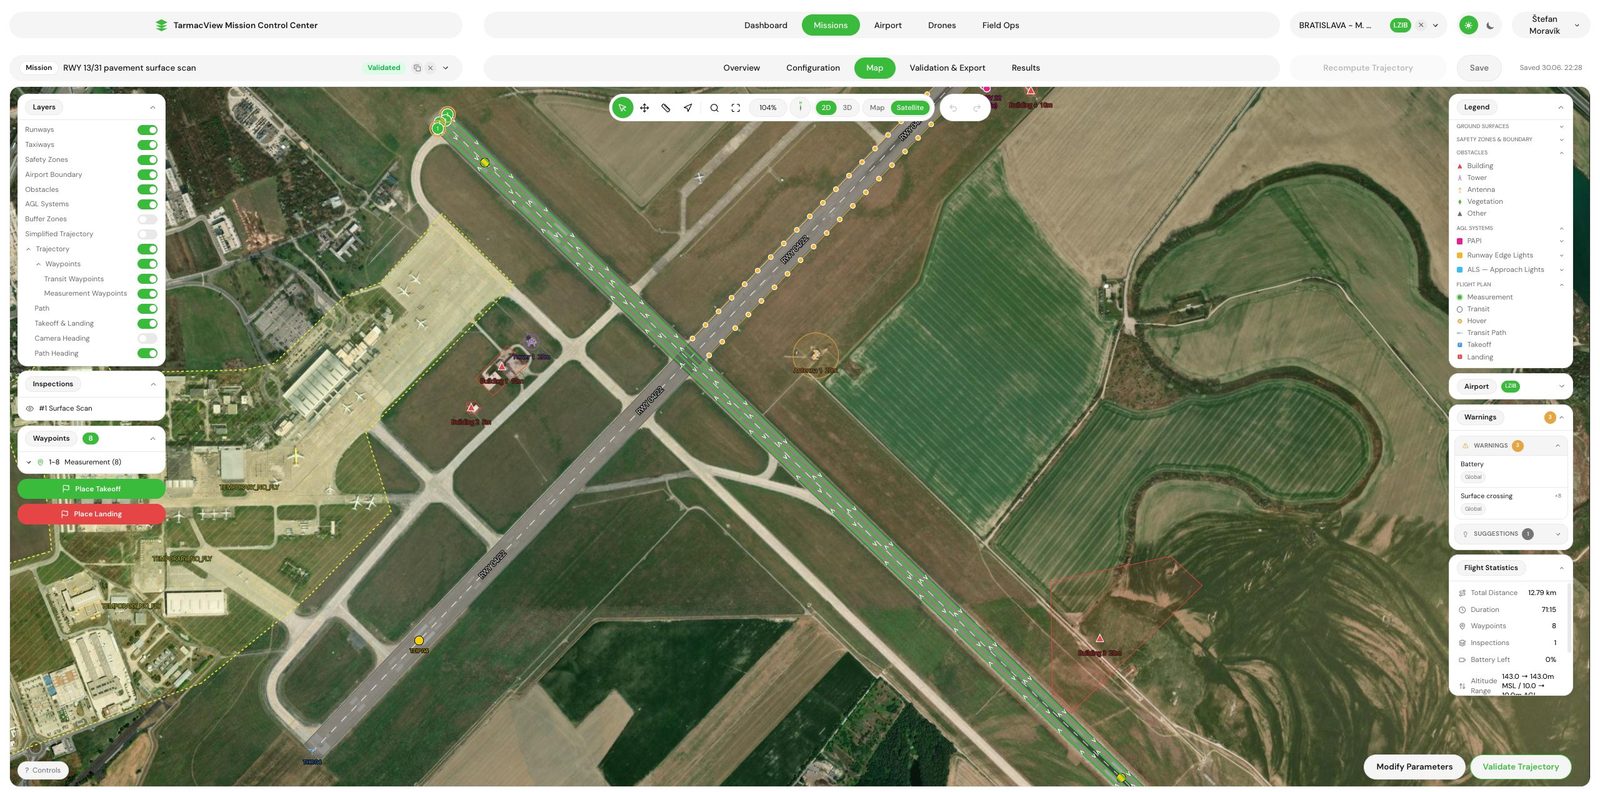
Skenování zpevněné plochy vzletové a přistávací dráhy a pojezdových drah dronem se známým rozlišením, ve fázi aktivního vývoje. Platforma již plánuje…
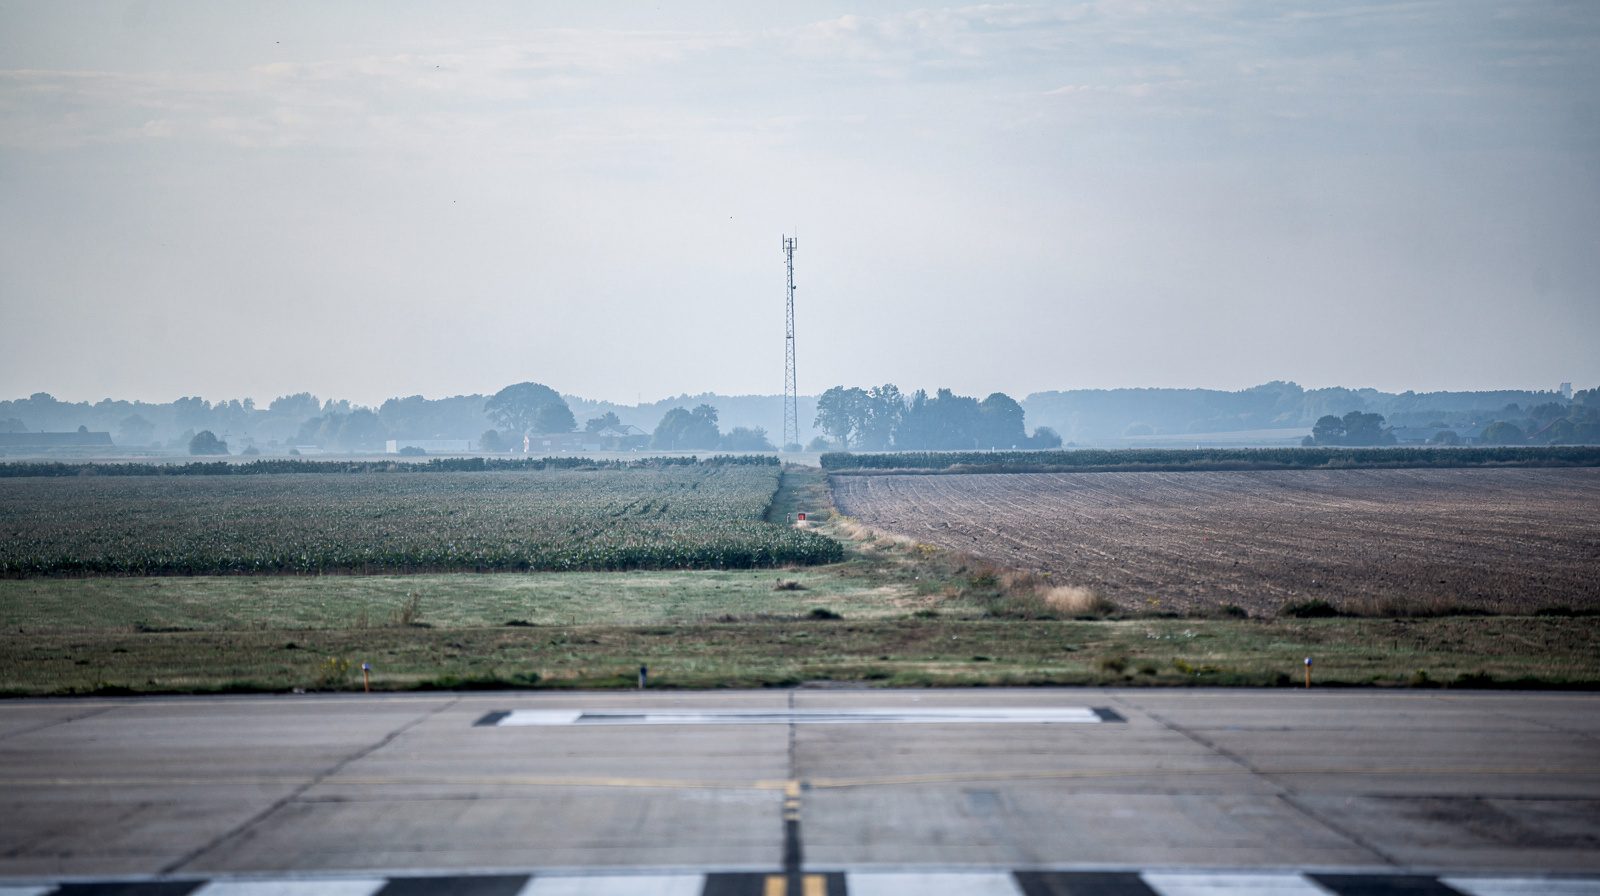
Co jsou omezení překážkových ploch, které z nich jsou důležité pro regionální letiště a jak se zaměřuje přibližovací sektor, aby se prokázalo, že do…
Vyhodnocení ploch omezení překážek je v aktivním vývoji a ještě není nabízeno. Pokud chcete jej sledovat nebo jej vyzkoušet brzy na svém letišti, řekněte nám o letišti a zda již existuje registr překážek.
Souhlas s cookies
Používáme cookies ke zlepšení vašeho prohlížení a analýze naší návštěvnosti. Viz naše zásady ochrany osobních údajů.