products
Posúdenie stavu cestnej vozovky pre obce
Obecný prieskum ciest pomocou dronu a pozemného snímania, v aktívnom vývoji a zatiaľ neponúkaný. Platforma už plánuje lety a georeferencuje každý…
SEP 04 2026
9 MIN
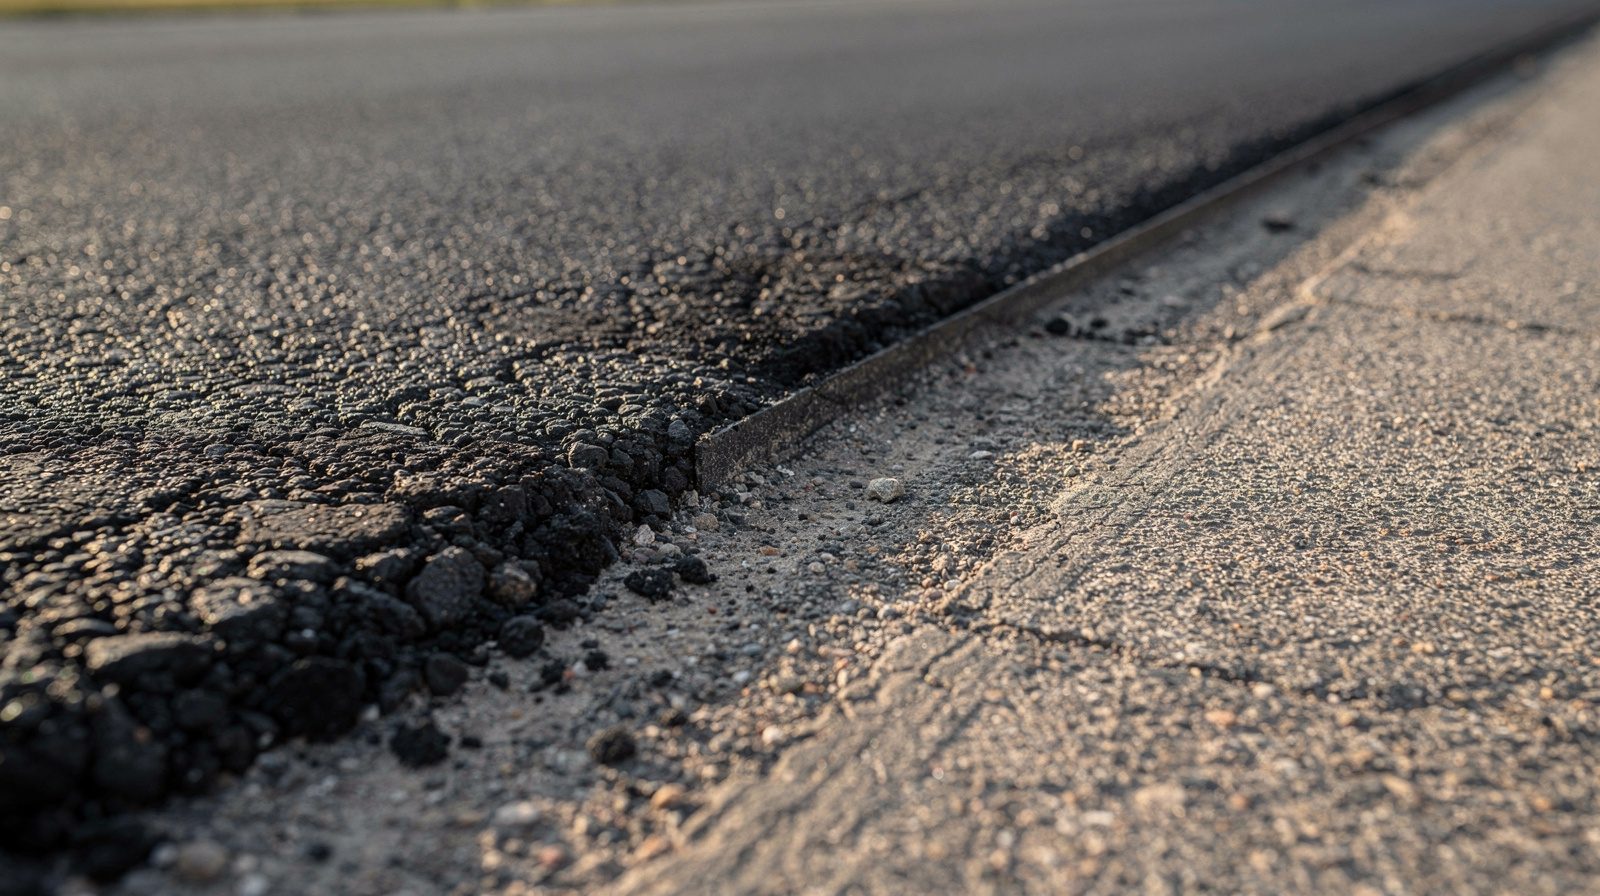
Vozovka zlyháva pomaly a potom naraz. Nízky hadovitý prelet zobrazí celú šírku vzletovej a pristávacej dráhy alebo rolovacej dráhy v známom rozlíšení na zemi, takže povrch je zdokumentovaný, kým sú problémy ešte údržbou a nie uzávierkou.
Každá fotografia nižšie pochádza z inšpekcie, ktorú sme odleteli: zábery dronu, terénne fotky a obrazovky aplikácie. Hranaté zátvorky označujú to, čo analýza číta.
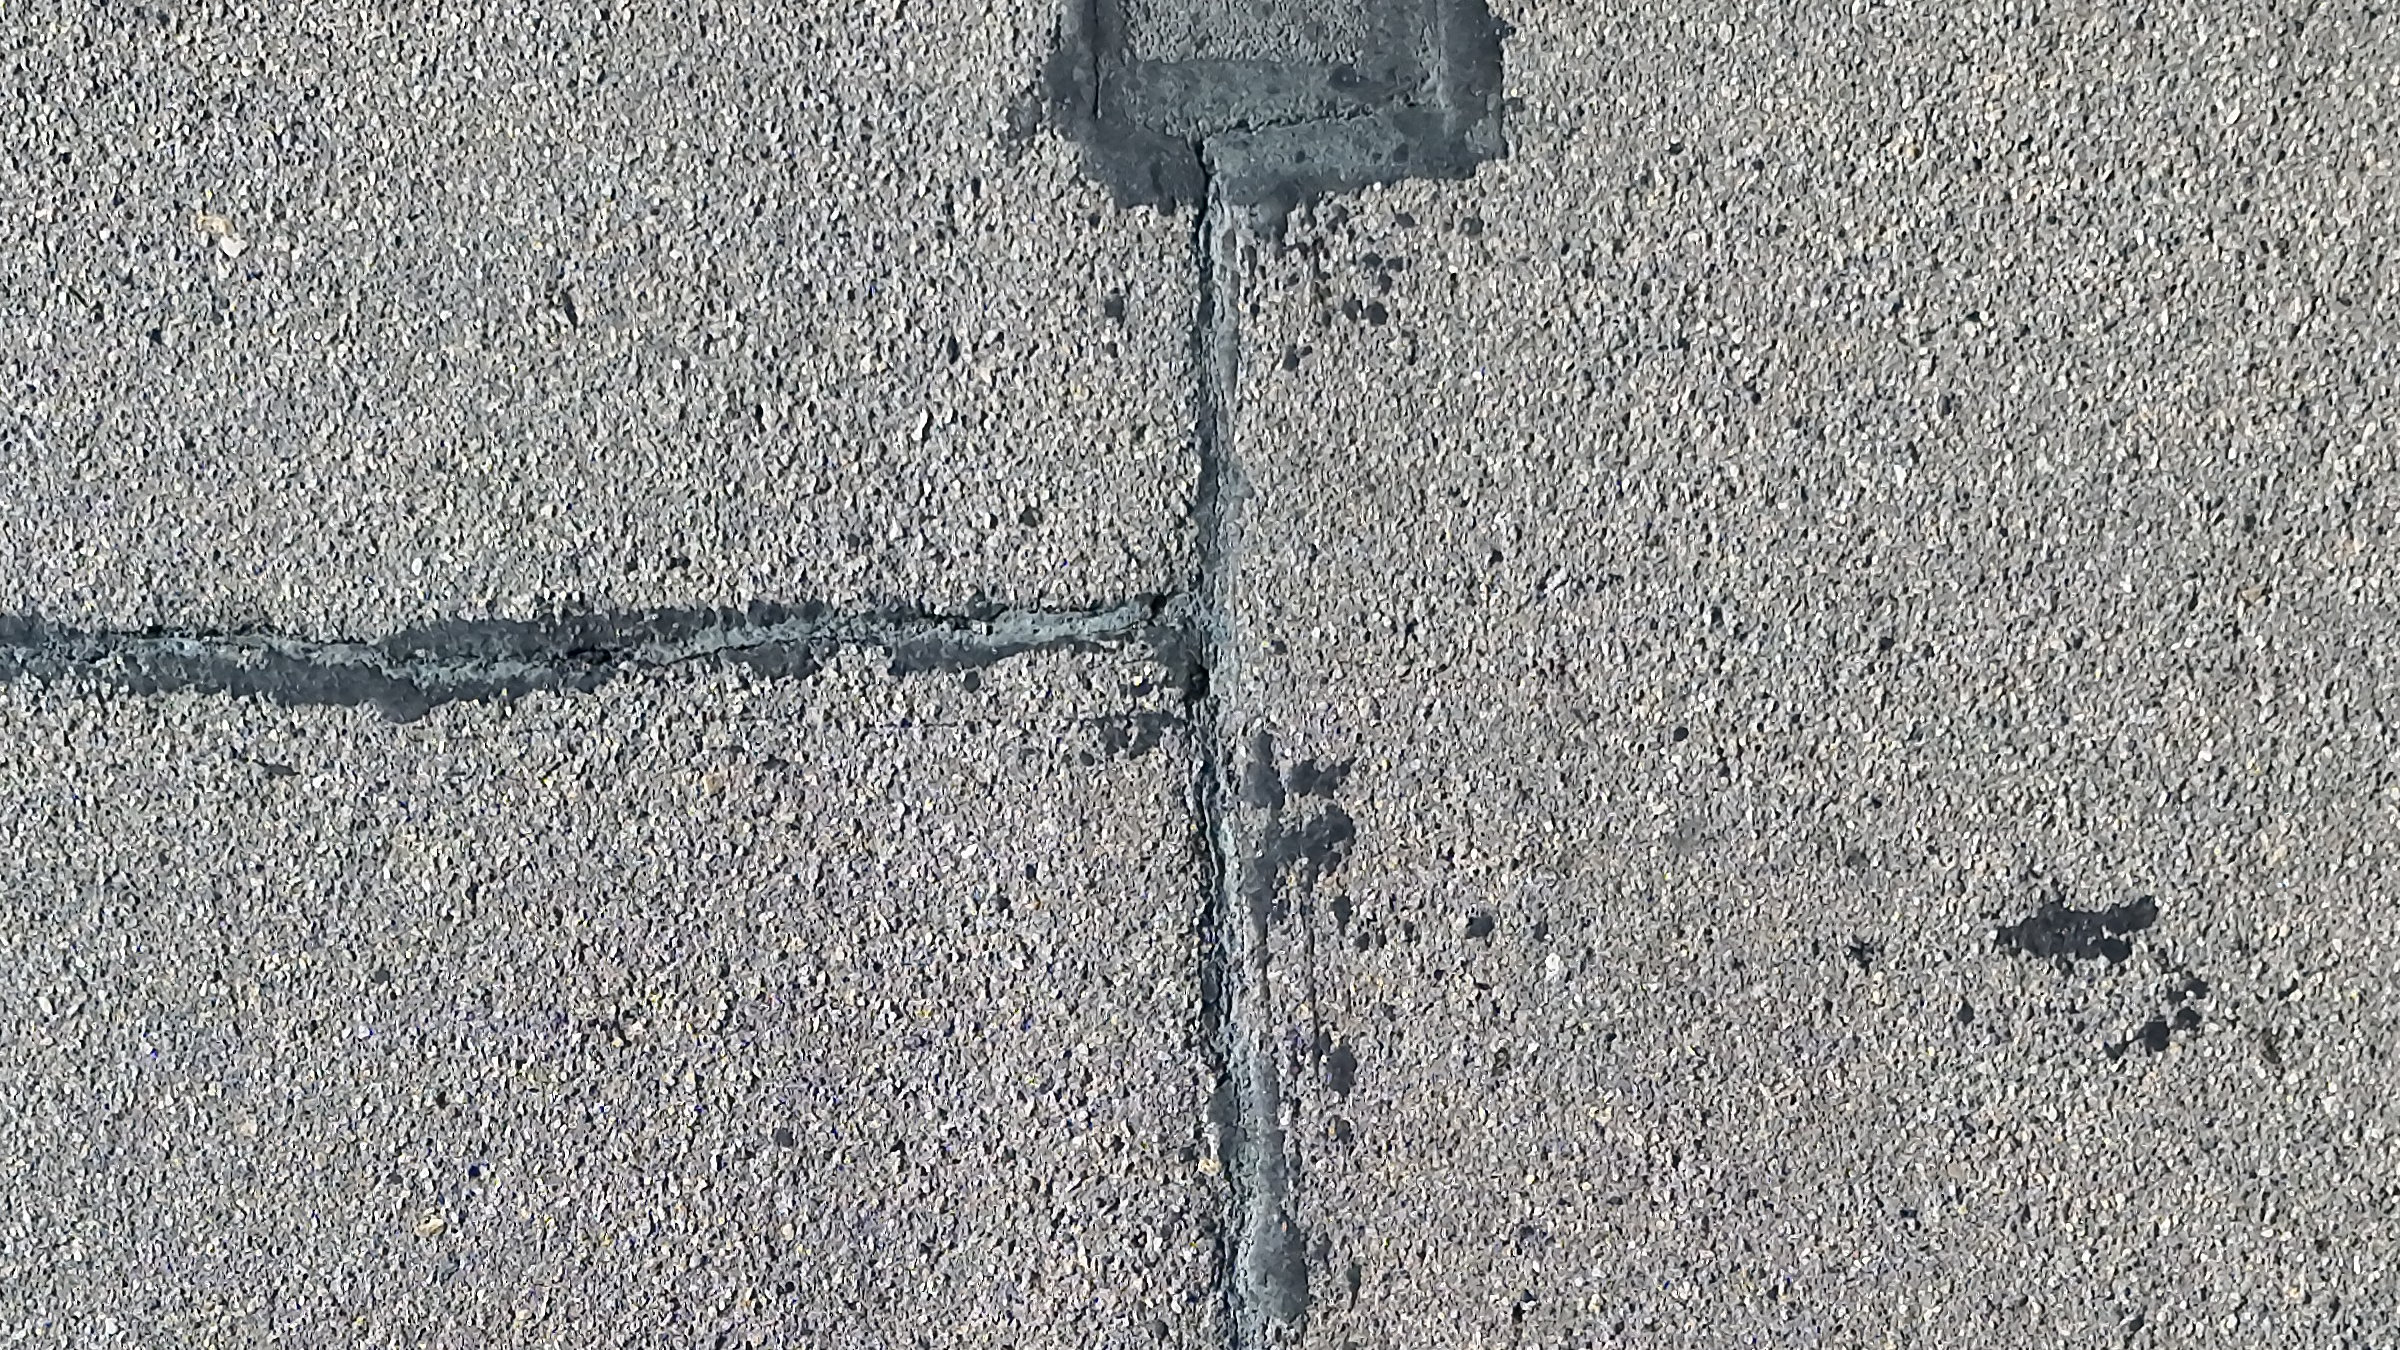
Výrez zo snímky 0047 skenu povrchu z 4 Sep 2026, nadir, z pôvodného snímku 8064 × 6048 na 100 %.
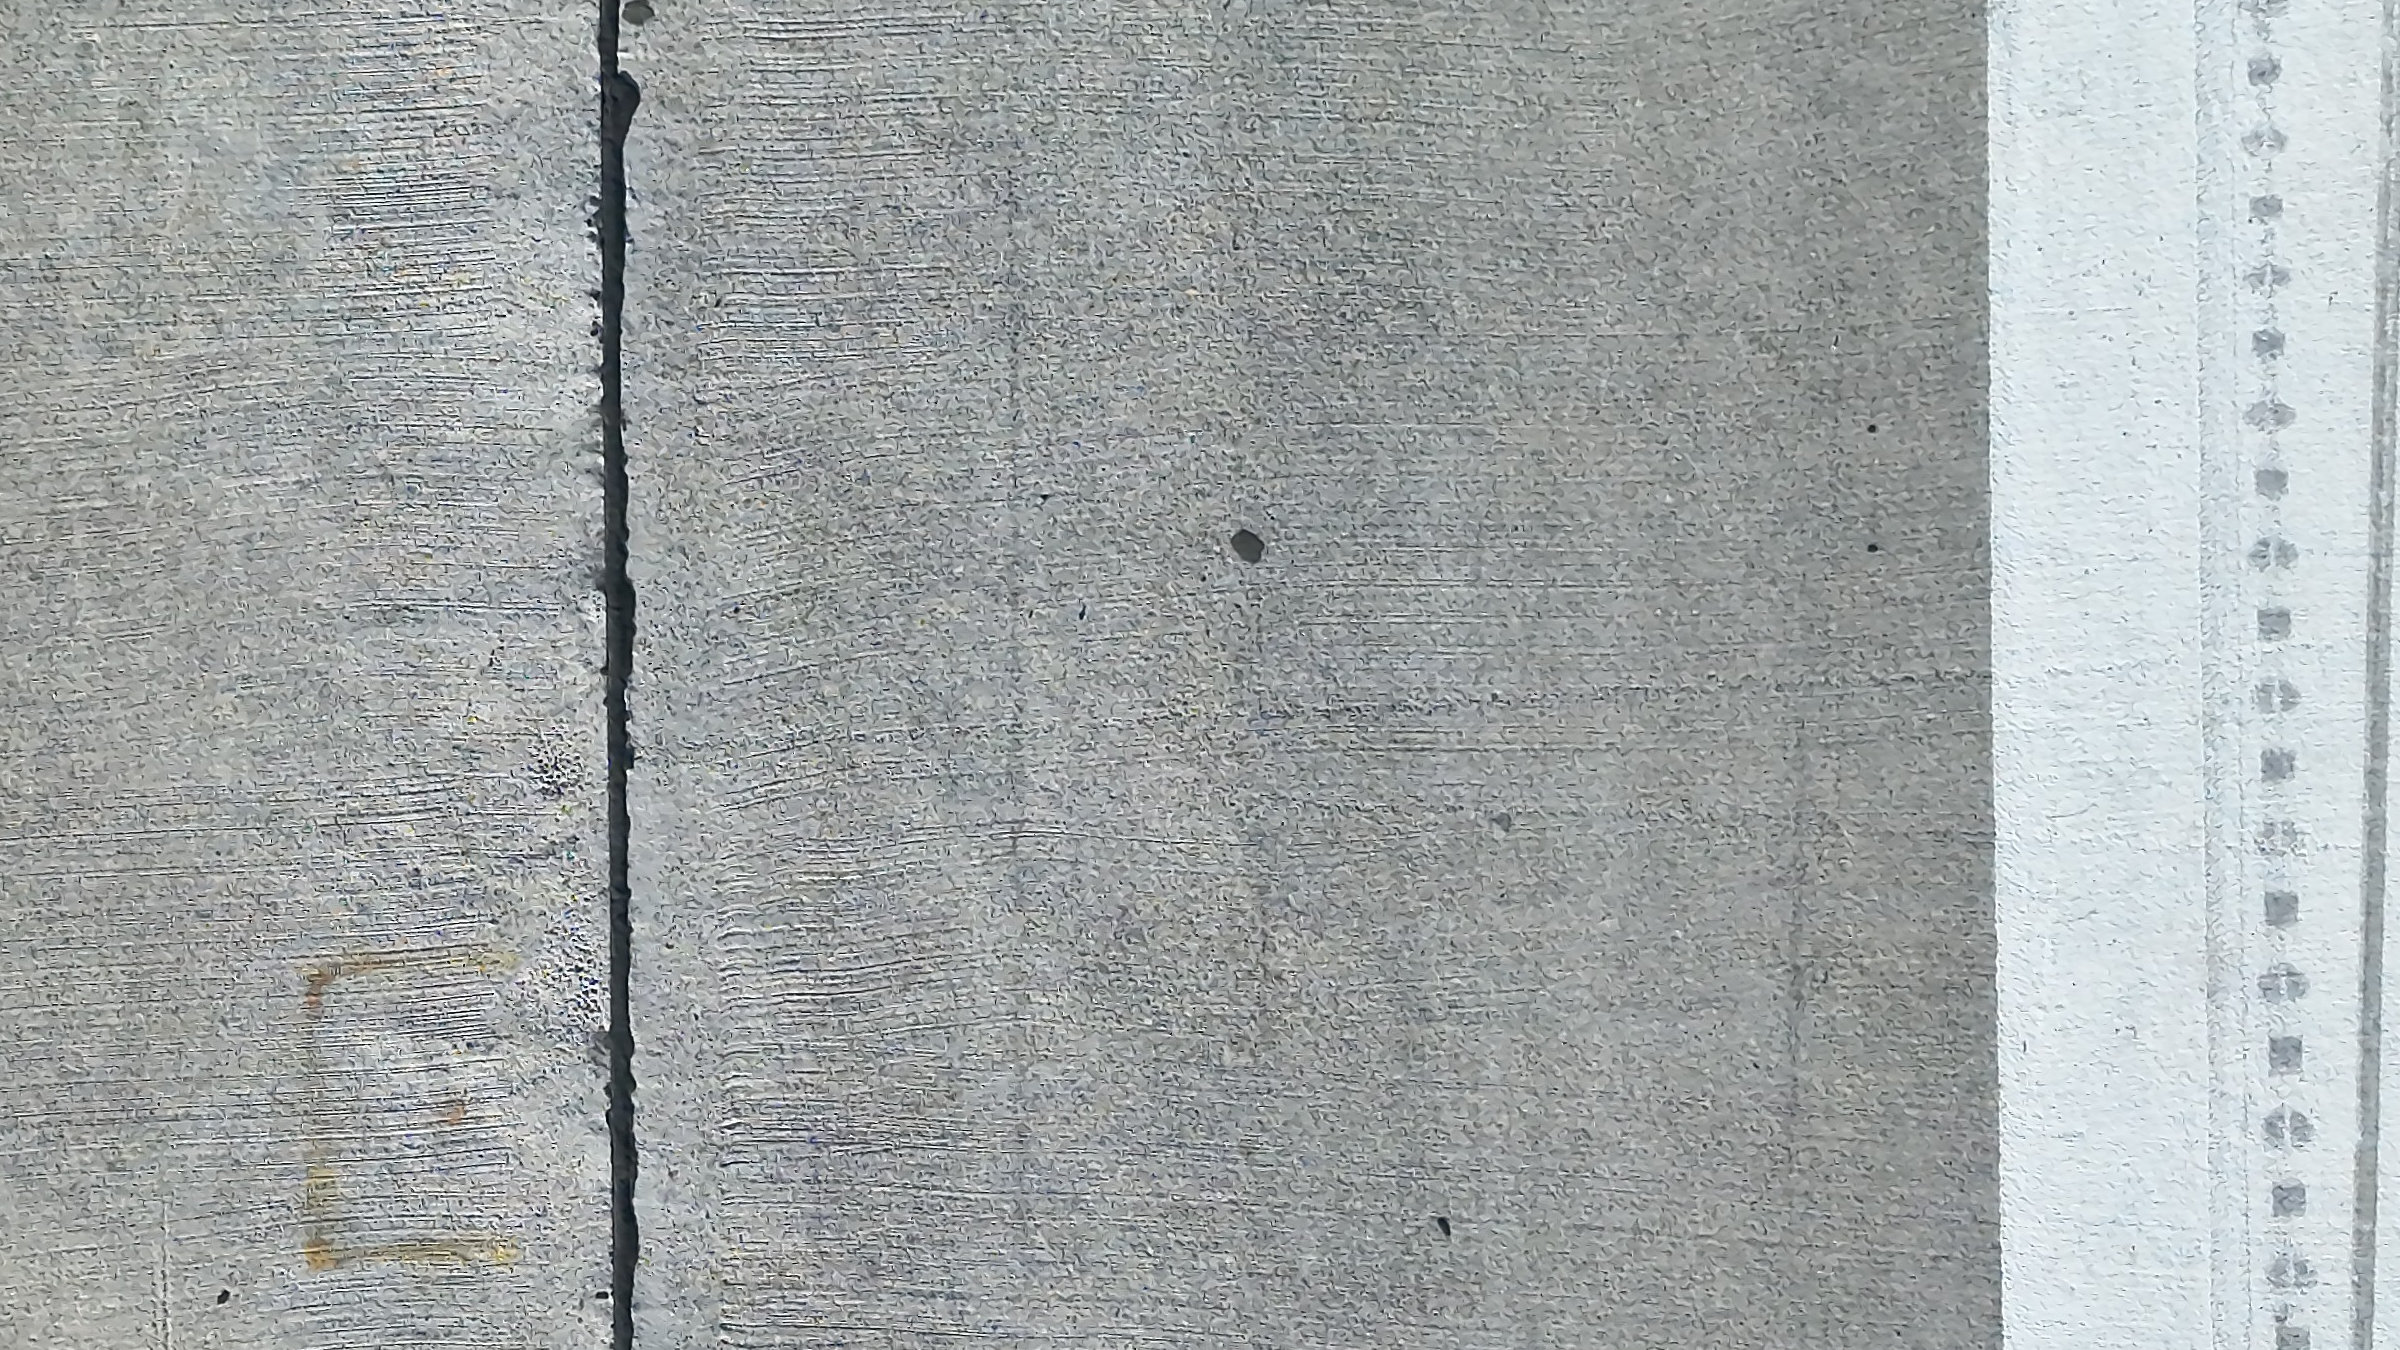
Výrez zo snímky 0254 skenu povrchu z 28 Sep 2026, nadir, z pôvodného snímku 8064 × 6048 na 100 %.
Túto službu kupuje osoba, ktorá chodí po dráhe a vie, čo obchôdzka vynechá. Je vhodná pre manažéra údržby, ktorý chce kompletný obrazový záznam povrchu na porovnanie s obhliadkou, pre inžiniera, ktorý potrebuje rozsah preškárovania alebo odstránenia gumy odmerať zo snímok pred vyhlásením tendra, a pre prevádzkovateľa, ktorý potrebuje záznam povrchu k určitému dátumu, pred prácami, po prácach alebo po incidente.
Tri výsledky sú to, podľa čoho sa služba hodnotí, a každý má stav, ktorý môžete skontrolovať pri dodaní, nie sľub, ktorému musíte dôverovať.
Každá časť skenovaného povrchu je pokrytá preletom a žiadny pás nie je nasnímaný horšie ako ostatné. Každý snímok nesie svoju polohu, takže posádka môže ísť na miesto v snímkach, namiesto toho, aby ho hľadala.
Povrch je nasnímaný v rozlíšení na zemi a prekrytí, ktoré uvádza rozsah pilota, z preletu, ktorého počet preletov a rozostup snímok boli odvodené z kamery pred letom.
Snímky sú georeferencované a uchované, takže opakovaný sken rovnakej oblasti môže váš inžinier porovnať s týmto. Porovnávacia správa medzi skenmi sa nevytvára.
Sken vozovky má len takú hodnotu, akú má jeho najhoršie pokrytý pás. Preto je prelet odvodený z kamery, nie z odhadu.
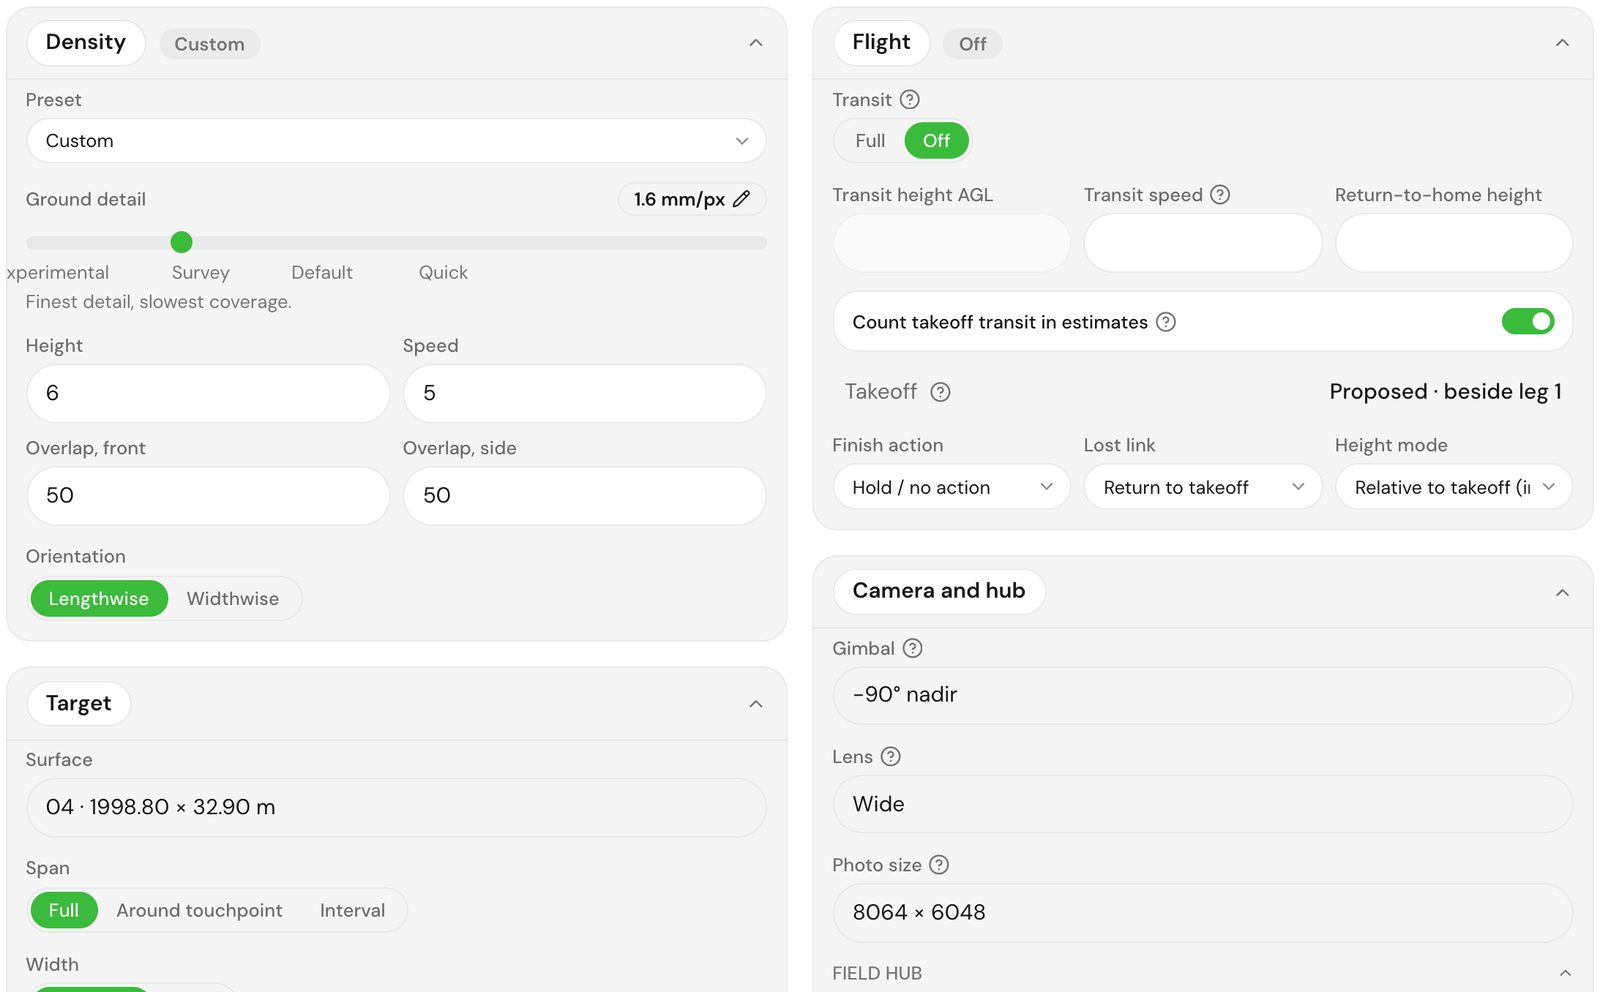
Z výšky skenu, uhla gimbalu a zorného poľa vašej kamery sa vypočíta stopa jedného snímku na zemi a z nej počet paralelných preletov potrebných na pokrytie šírky povrchu pri vami požadovanom prekrytí. Dopredný rozostup medzi snímkami vychádza z rovnakej stopy. Rýchlosť letu sa potom skontroluje oproti snímkovej frekvencii kamery pomocou tohto rozostupu, takže sken s vysokým prekrytím nikdy nemôže byť letieť príliš rýchlo na to, aby skutočne zachytil každý plánovaný snímok. Výška kopíruje terén, takže riadená výška nad vozovkou platí aj tam, kde povrch klesá.
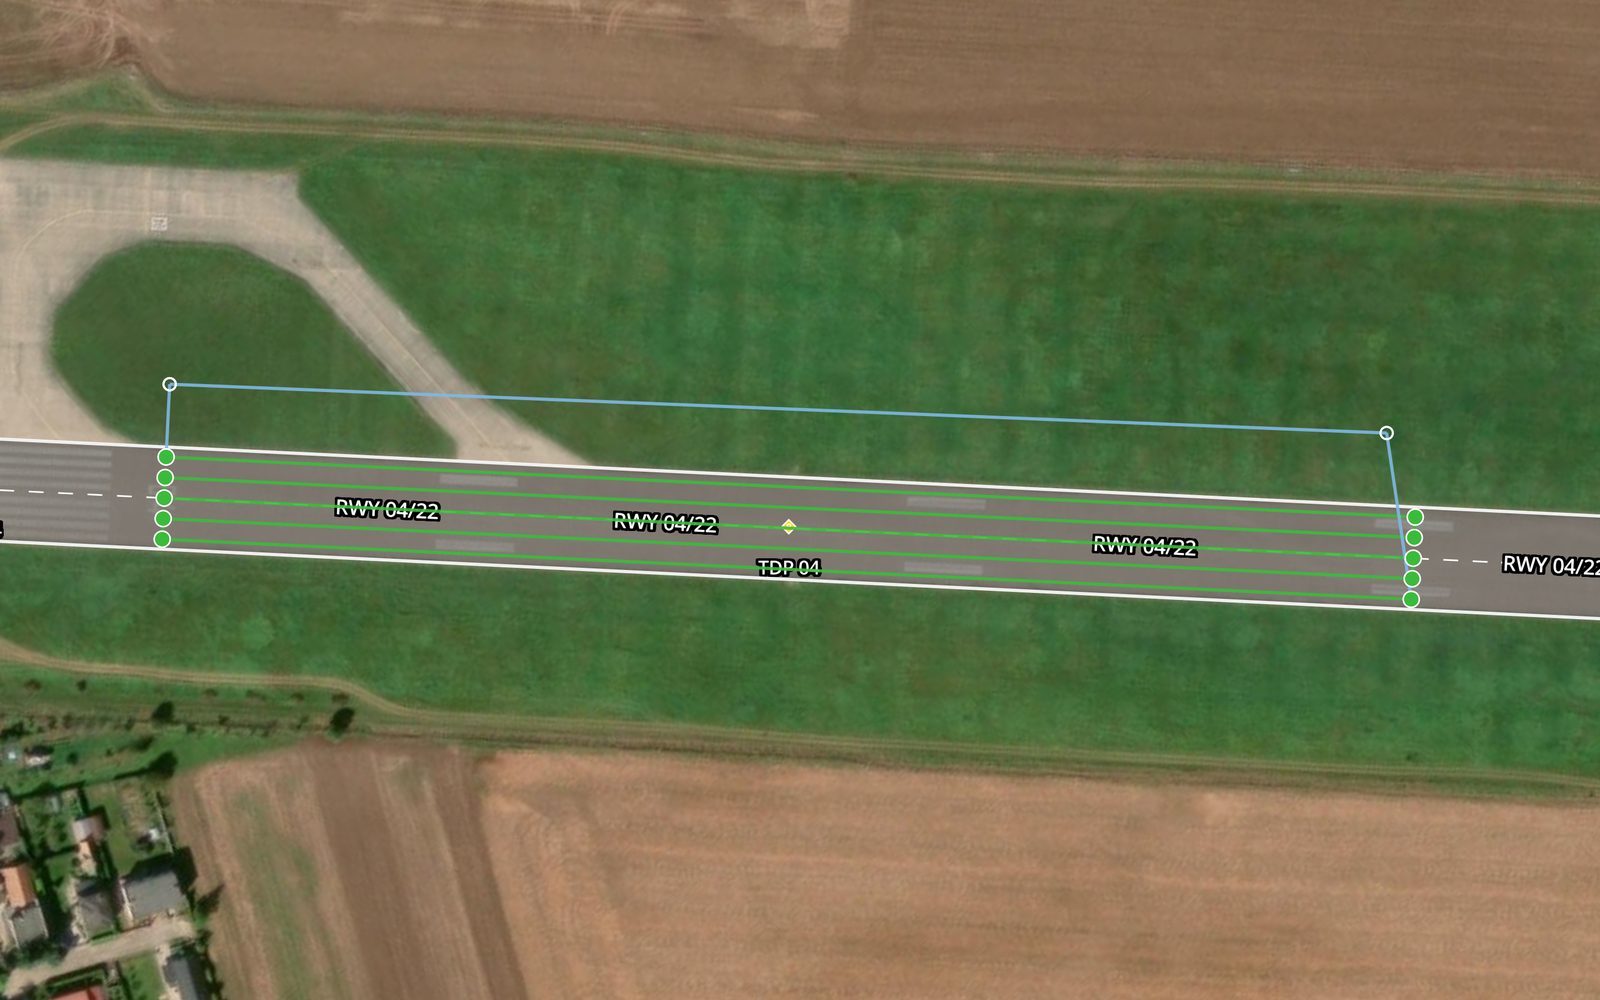
Nie ste obmedzení na celé povrchy. Okno pozdĺž dráhy možno na oboch koncoch obmedziť alebo orezať a merať z ktoréhokoľvek konca dráhy, takže opätovná kontrola prvých 600 metrov od jedného prahu je jedno nastavenie. Pás cez povrch možno zúžiť na jednu stranu, čo je spôsob, ako sa naskenuje krajnica alebo jedna polovica širokej odstavnej plochy bez preletu zvyšku. Prelety možno viesť pozdĺž povrchu alebo naprieč. Tento prelet tiež spĺňa požiadavku vizuálnych prostriedkov na prelet celej dĺžky dráhy v nízkej výške, takže sken vozovky a kontrola obrazca a prekážok prichádzajú z jedného vzletu.
Snímky umiestnené na povrchu, takže ďalší prieskum sa porovnáva s týmto, namiesto toho, aby začínal odznova.
Celý skenovaný povrch v uvedenom rozlíšení na zemi a prekrytí, každý snímok so svojou polohou.
Nasnímané rozlíšenie, prekrytie, počet preletov a rozostup snímok uvedené v správe.
Ponechané, aby bolo možné sporný nález preskúmať a prieskum spustiť znova na novšom modeli, čo je dnes manuálne.
Jedna trieda modelu, trhlina alebo nie trhlina, spustená na ortomozike na samostatnom GPU stroji.
Pravidlá prevádzajú detekované trhliny na kódy 41 aligátorová, 43 bloková, 48 pozdĺžna a priečna na asfalte a 63 lineárna na betóne. Žiadne iné poškodenie nie je klasifikované.
Nízky prelet pozdĺž celej dráhy tiež potvrdzuje, že vizuálny kontakt s prvkami dráhy nie je blokovaný.
Každý snímok nesie zameranú polohu, takže opakované skeny rovnakej oblasti možno zarovnať.
Nie je zahrnuté. Nie je detekovaný žiadny iný typ poškodenia. Rozpoznávanie trávy, záplat a cudzích predmetov je vo vývoji, chýbajú mu tréningové dáta.
Pomenujete povrchy alebo časť povrchu a otázku, na ktorú musí sken odpovedať. Otázku premeníme na rozlíšenie na zemi a prekrytie, dohodneme, ako sa snímky odovzdajú a kto je v deň letu informovaný, ak posádka uvidí nebezpečenstvo. Výstupom je rozsah pilota, ktorý uvádza rozlíšenie, v akom sa bude sken letieť.
Prelety sú vypočítané z geometrie povrchu, rozlíšenia a optiky kamery: výška letu, počet preletov, rozostup snímok a rýchlosť z nich vyplývajú. Výškový profil kopíruje terén. Výstupom je overená misia a žiadosť o časové okno na záznam pre vašu vežu.
Letí sa medzi pohybmi lietadiel, približne hodina letu na kilometer 45 m širokej dráhy plus výmeny batérií. Každý snímok nesie svoju polohu RTK s presnosťou približne ±1 cm. Ak pohyb preruší prelet, prelet pokračuje od miesta zastavenia. Ak počasie uzavrie okno, misia sa preletí znova nezmenená, nie prestavuje.
Snímky sa zostavia do ortomoziky a spustia sa cez model trhlín na samostatnom GPU stroji a pravidlá kódujú trhliny do kategórií ASTM D5340 41, 43, 48 a 63. Tento krok je blízko prvého MVP. Rozpoznávanie trávy, záplat a cudzích predmetov je tiež vo vývoji, chýbajú mu tréningové dáta. Nie je detekované žiadne iné poškodenie.
Rozpoznávanie cudzích predmetov je vo vývoji, chýbajú mu tréningové dáta, takže analýza zatiaľ nevydáva oznámenie o cudzích predmetoch v ten istý deň. Čokoľvek, čo posádka uvidí a čo považuje za bezprostredné prevádzkové riziko – cudzí predmet na prevádzkovej ploche alebo otvorený výtlk v dotykovej zóne – sa v tom čase odovzdá veži spolu s jeho polohou.
Georeferencované snímky a správa prichádzajú spolu. Čokoľvek sporné sa preskúma na základe uchovaných snímok, nie opätovným preletom.
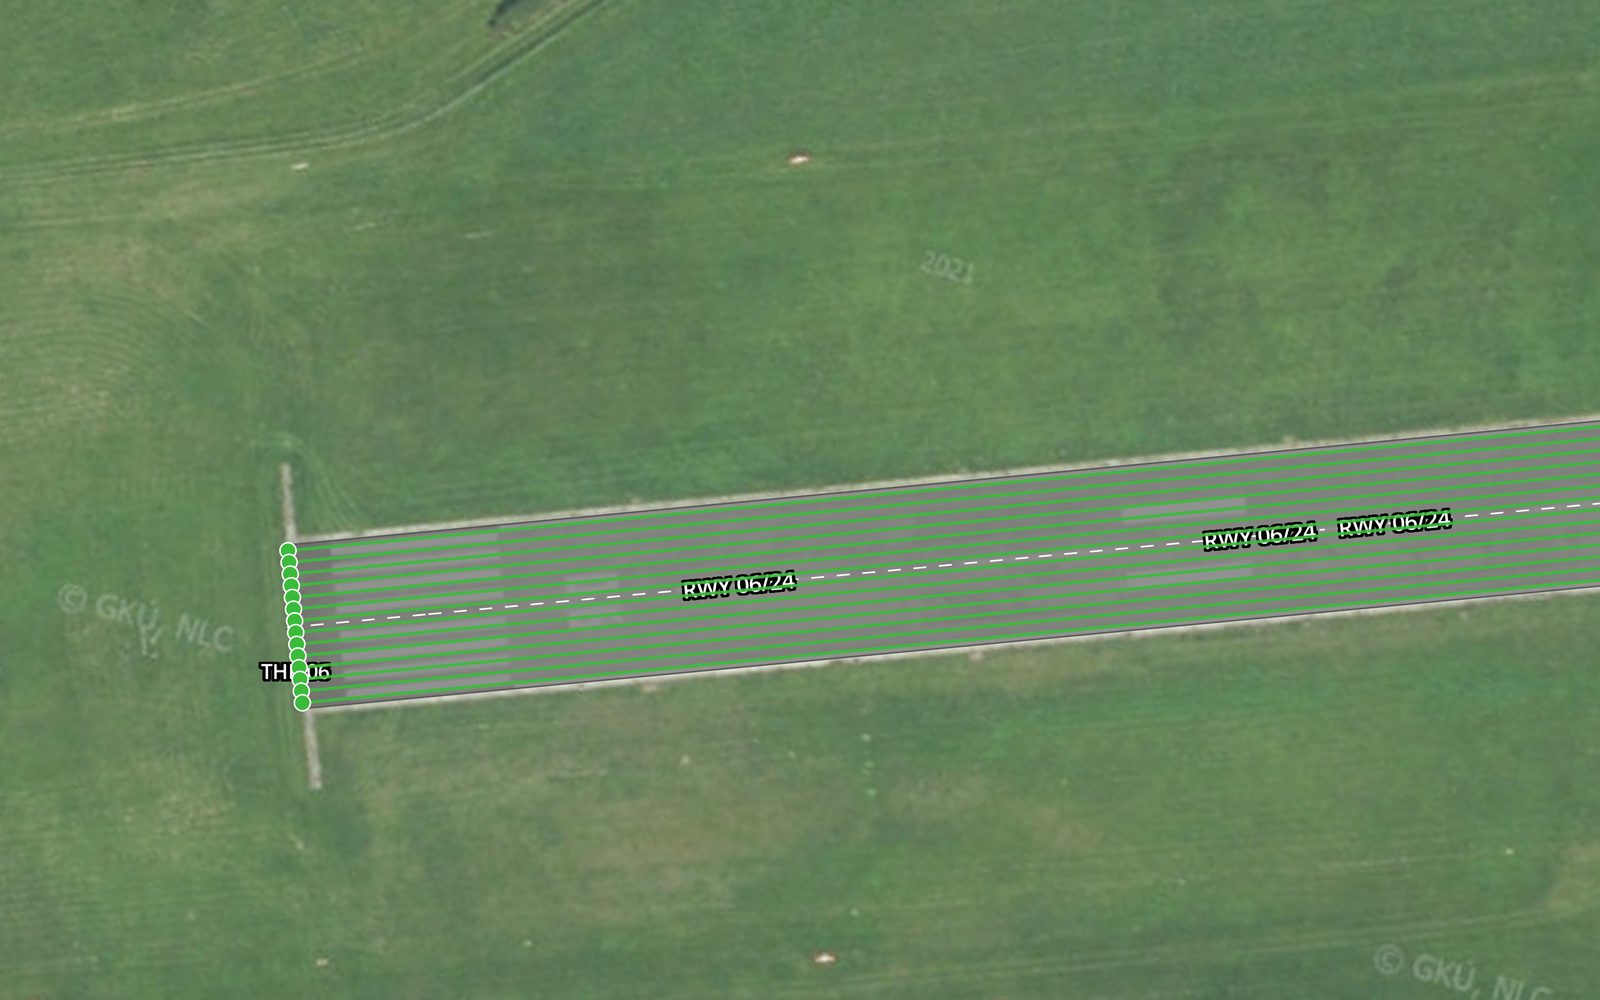
Rovnobežné dráhy skenovania začínajúce na prahu
Sken povrchu je tvrdenie o pokrytí skôr ako o nálezoch. Obchôdzka pokrýva to, na čo sa chodec pozerá. Sken pokrýva to, na čo bol prelet vypočítaný, a výpočet sa robí zorným poľom kamery, výškou letu a prekrytím, takže rozlíšenie na zemi je uvedený údaj a najhoršie pokrytý pás je pokrytý rovnako dobre ako ten najlepší. To umožňuje čitateľovi povedať, ktorú časť povrchu snímky pokrývajú, čo obchôdzka nedokáže.
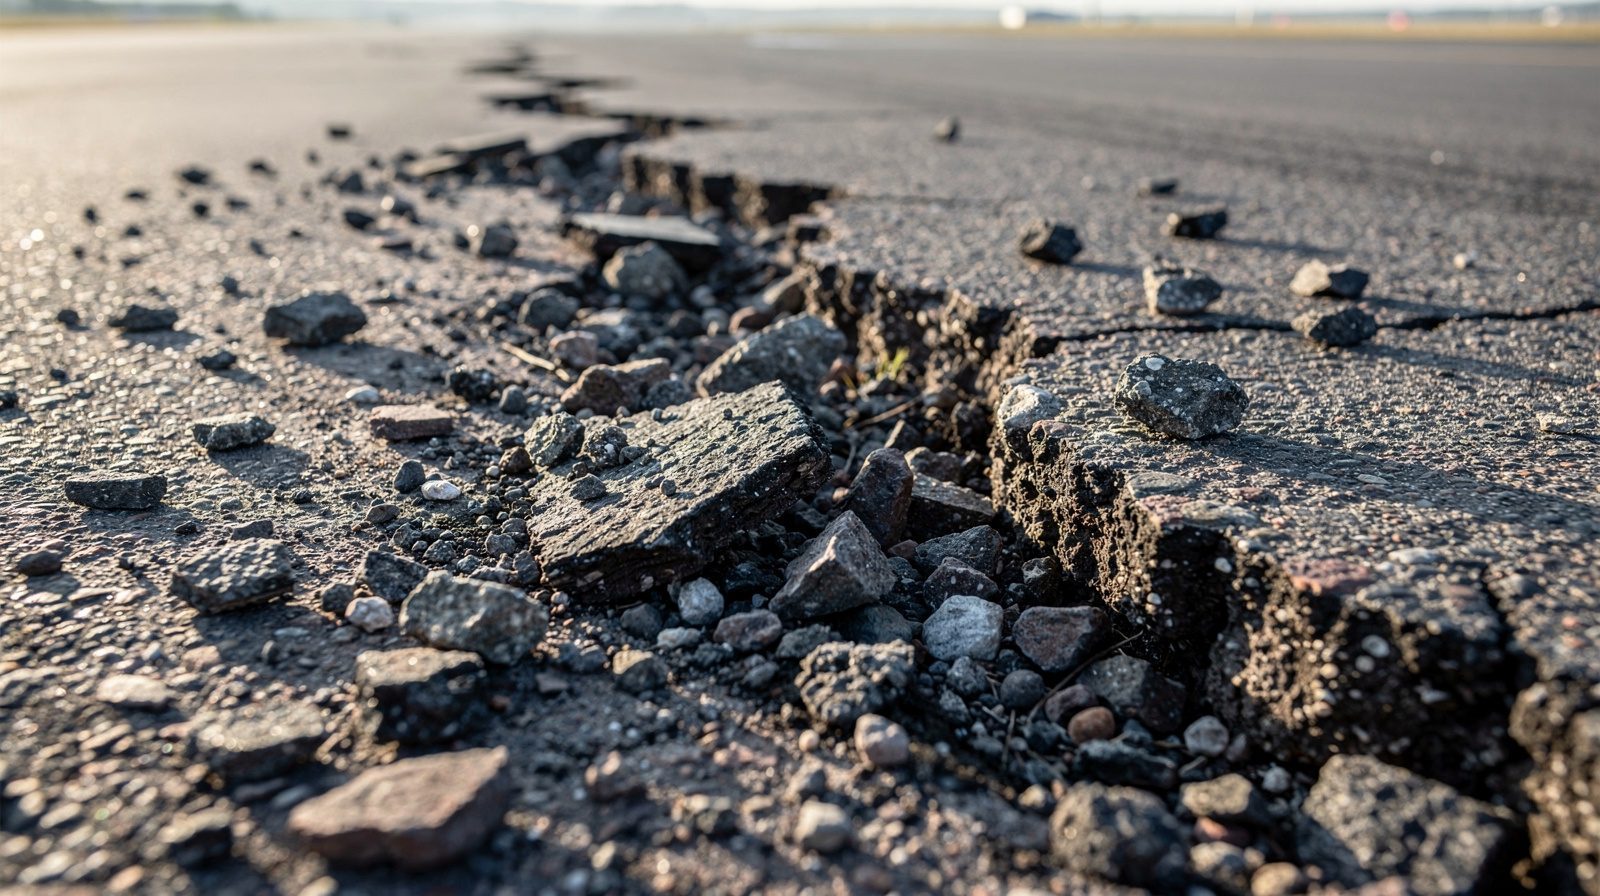
Detekcia trhlín je časť, ktorá je stále vo vývoji. Beží na ortomozike zostavenej zo skenu, nachádza trhliny ako jednu triedu a pravidlá ich potom kódujú do kategórií ASTM D5340: 41 pre aligátorovú trhlinu , 43 pre blokovú trhlinu, 48 pre pozdĺžne a priečne trhliny na asfalte a 63 pre lineárne trhliny na betóne. Je blízko prvého MVP a zatiaľ nie je dodávaným výstupom. Nič iné nie je klasifikované ako poškodenie, takže výtlky , odlupovanie , strata škárovej hmoty, guma a značenie sa čítajú zo snímok človekom a nie sú detekované skenom. Systém tiež rozpoznáva trávu, záplaty a cudzie predmety, všetko vo vývoji a s nedostatkom tréningových dát. Voľný materiál na prevádzkovej ploche je prevádzkovým nálezom s iným vlastníkom a iným časom, takže ak ho posádka uvidí na mieste, odovzdá ho v tom čase veži.
Čo sken nerobí, je hodnotenie. Index stavu vozovky je vyhlásenie o definovanom úseku vypočítané z hustoty poškodenia podľa kategórií ASTM D5340 a hodnotenie podľa úseku nie je niečo, čo TarmacView v súčasnosti poskytuje. Sken je dôkazovou vrstvou pre akúkoľvek neskoršiu analýzu a obstojí sám o sebe, keď je otázka, ako povrch vyzerá a kde.
Každý snímok nesie polohu z RTK polohovania s presnosťou približne ±1 cm a snímky sú uchované. To umožňuje skontrolovať sporný nález a porovnať opakovaný sken vaším inžinierom. Miesto nasnímané tento rok možno nájsť znova budúci rok podľa jeho polohy. Fotografia v priečinku bez polohy sa už nikdy nedá nájsť.
Táto služba je v aktívnom vývoji a zatiaľ sa neponúka, takže neexistuje žiadna cena, sadzba ani cenová ponuka. Namiesto toho pilotný projekt formujú štyri veci.
Tri veci môžu sken zastaviť alebo zhoršiť a každá má vlastníka.
Stojatá voda, snehová pokrývka a silné znečistenie skrývajú povrch pred kamerou a vietor nad limit dronu zastaví nízky prelet. Výsledky sú najlepšie v pokojný, slnečný deň, pretože silný vietor rozmazáva snímky a slabé svetlo núti k vysokému ISO. Náročnejšie podmienky sú riešiteľné s upravenou, pomalšou konfiguráciou skenovania povrchu. Misia sa preletí znova, namiesto skenovania cez prekážku. Toto nie je nikoho chyba a je to najčastejší dôvod posunu termínu.
Sken potrebuje koordináciu s vežou a na väčšine letísk sprievod a nízky prelet pozdĺž celej dráhy potrebuje okná na pohyb dostatočne dlhé na prelet. Ak sa okná neobjavia, návšteva sa neuskutoční. Táto závislosť je na prevádzkovateľovi letiska a stojí za to ju potvrdiť pred rezerváciou cestovania.
Sken letí v nesprávnom rozlíšení odpovedá na nesprávnu otázku a jeho opätovné preletenie je druhá návšteva. Vašu otázku premeníme na rozlíšenie pri určovaní rozsahu a zapíšeme ho do rozsahu pilota a správa uvádza rozlíšenie, v ktorom sa letelo, aby sa dali porovnať.
Obecný prieskum ciest pomocou dronu a pozemného snímania, v aktívnom vývoji a zatiaľ neponúkaný. Platforma už plánuje lety a georeferencuje každý…
Dronová detekcia FOD na vzletových a pristávacích dráhach, rolovacích dráhach a odstavných plochách, v aktívnom vývoji a zatiaľ nie je ponúkaná.…
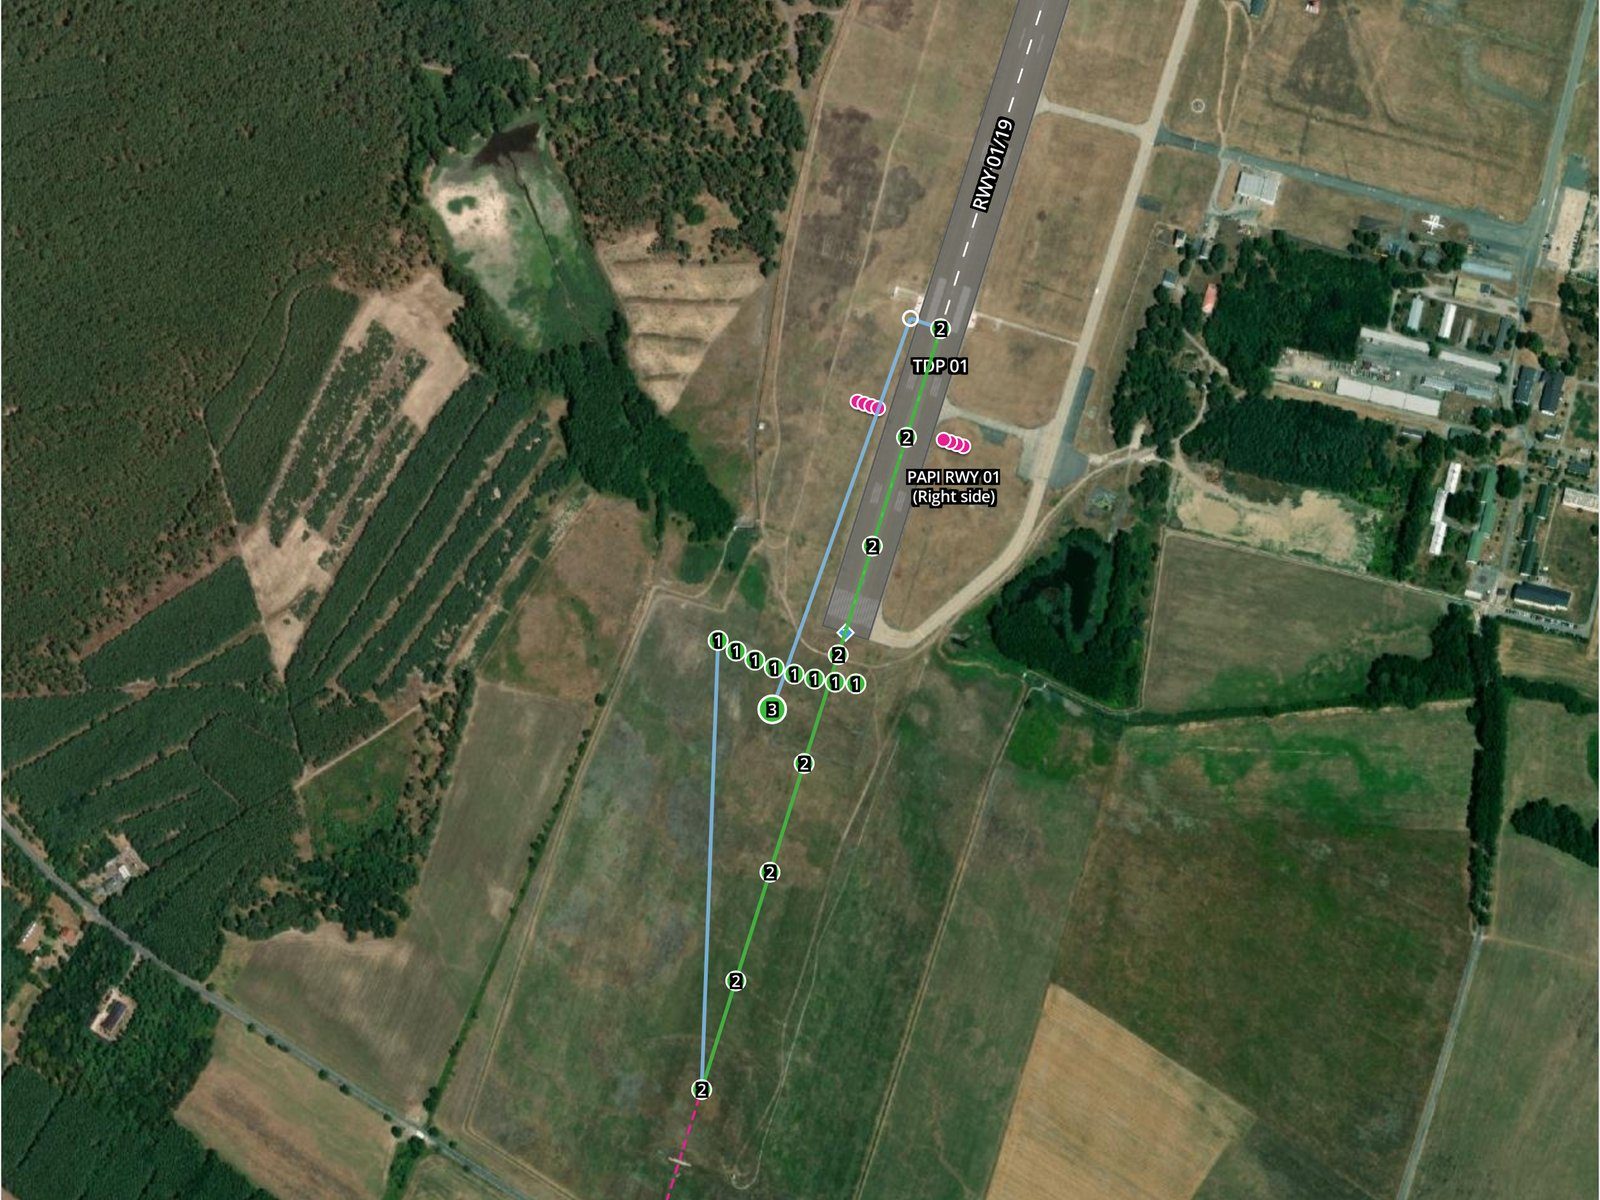
Presné riadenie misie pre opakovateľné výsledky
Táto služba je v aktívnom vývoji a zatiaľ sa neponúka. Ak ju chcete sledovať alebo ju vyskúšať ako prví na vašom letisku, povedzte nám letisko a povrchy a všetko si preberieme. Nič nie je záväzné.
Súhlas s cookies
Používame cookies na vylepšenie vášho prehliadania a analýzu našej návštevnosti. Pozrite si naše zásady ochrany osobných údajov.