Exploración de la superficie de pista mediante dron con una resolución conocida
Exploración del pavimento de pistas y calles de rodaje mediante dron con una resolución de suelo conocida, en desarrollo activo. La plataforma ya…
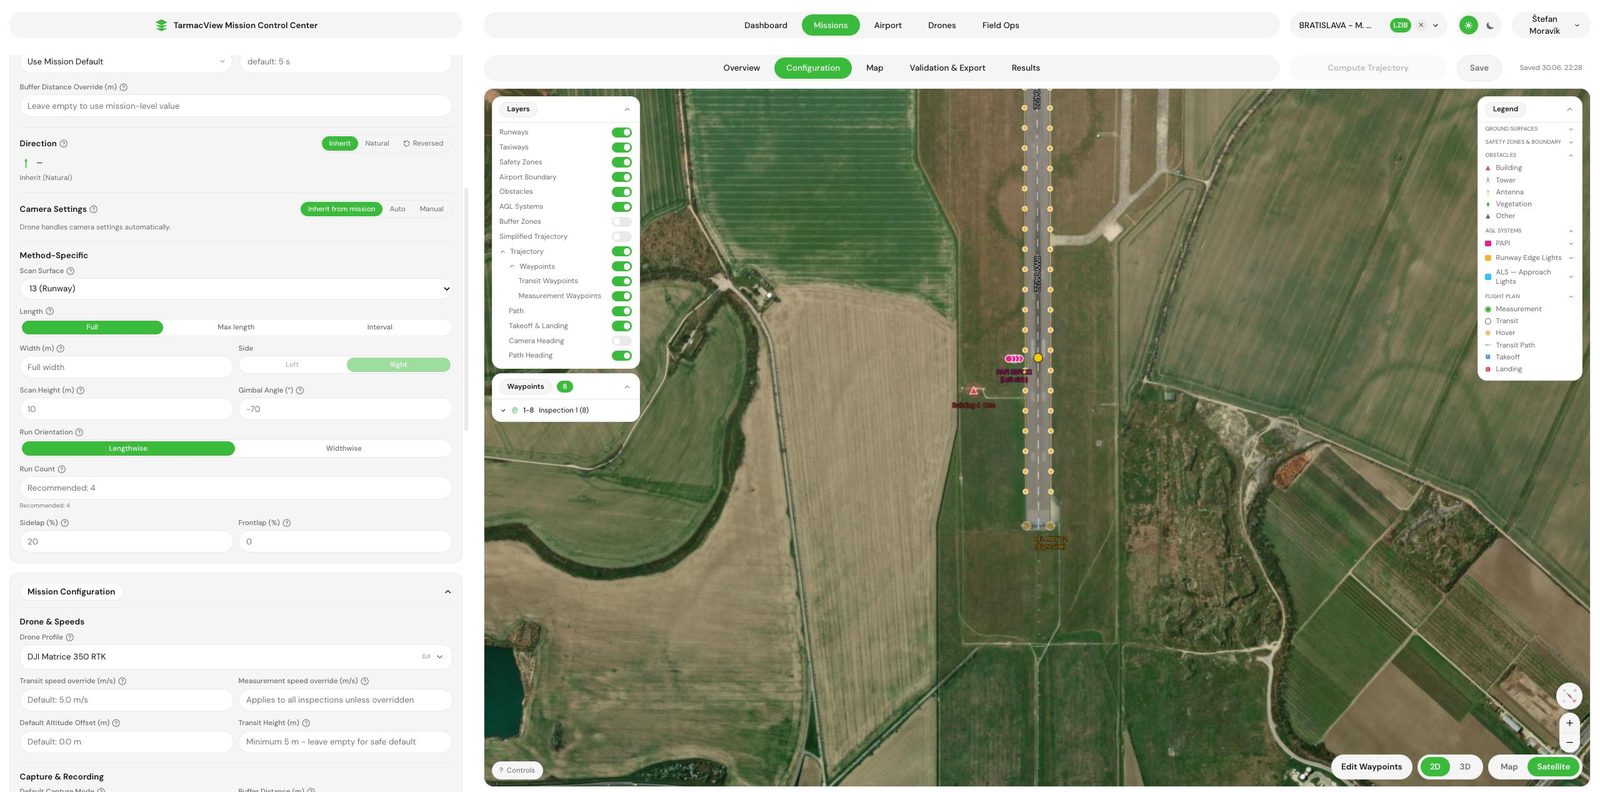
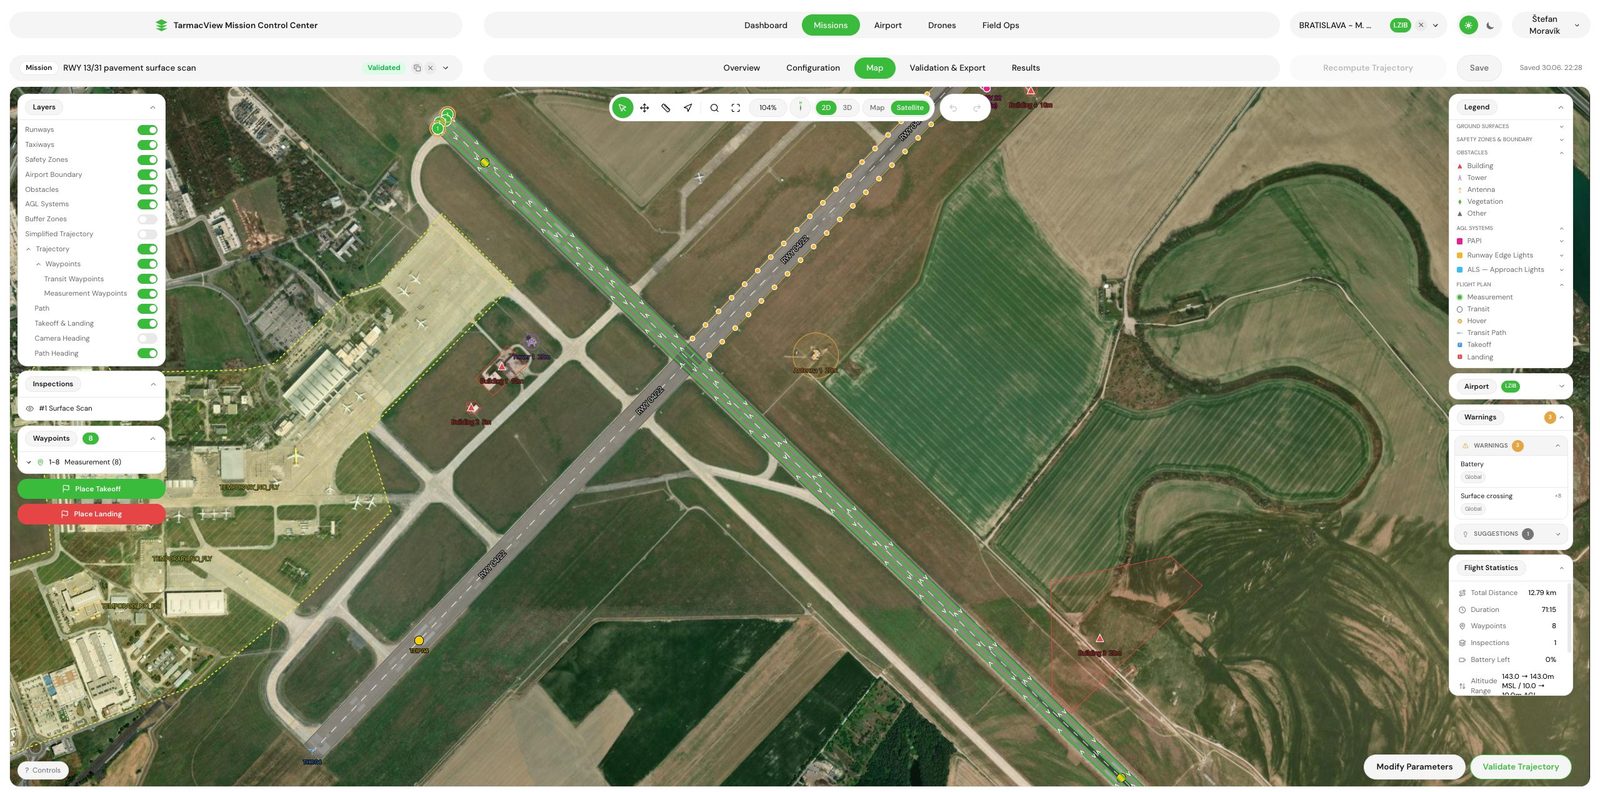
El servicio está en desarrollo activo. La plataforma ya planifica los vuelos y captura imágenes de drones y terrestres durante una ventana de una a dos horas, georreferenciadas y conservadas. La detección de grietas está cerca de un primer MVP y solo encuentra grietas.

Un departamento de carreteras sabe qué calles están en mal estado. Lo que normalmente no puede producir a demanda es la evidencia, en la misma forma, para toda la red, actualizada este año.
El estudio existe para reemplazar una opinión con un registro. Tres resultados lo respaldan, y cada uno puede verificarse el día en que se entrega.
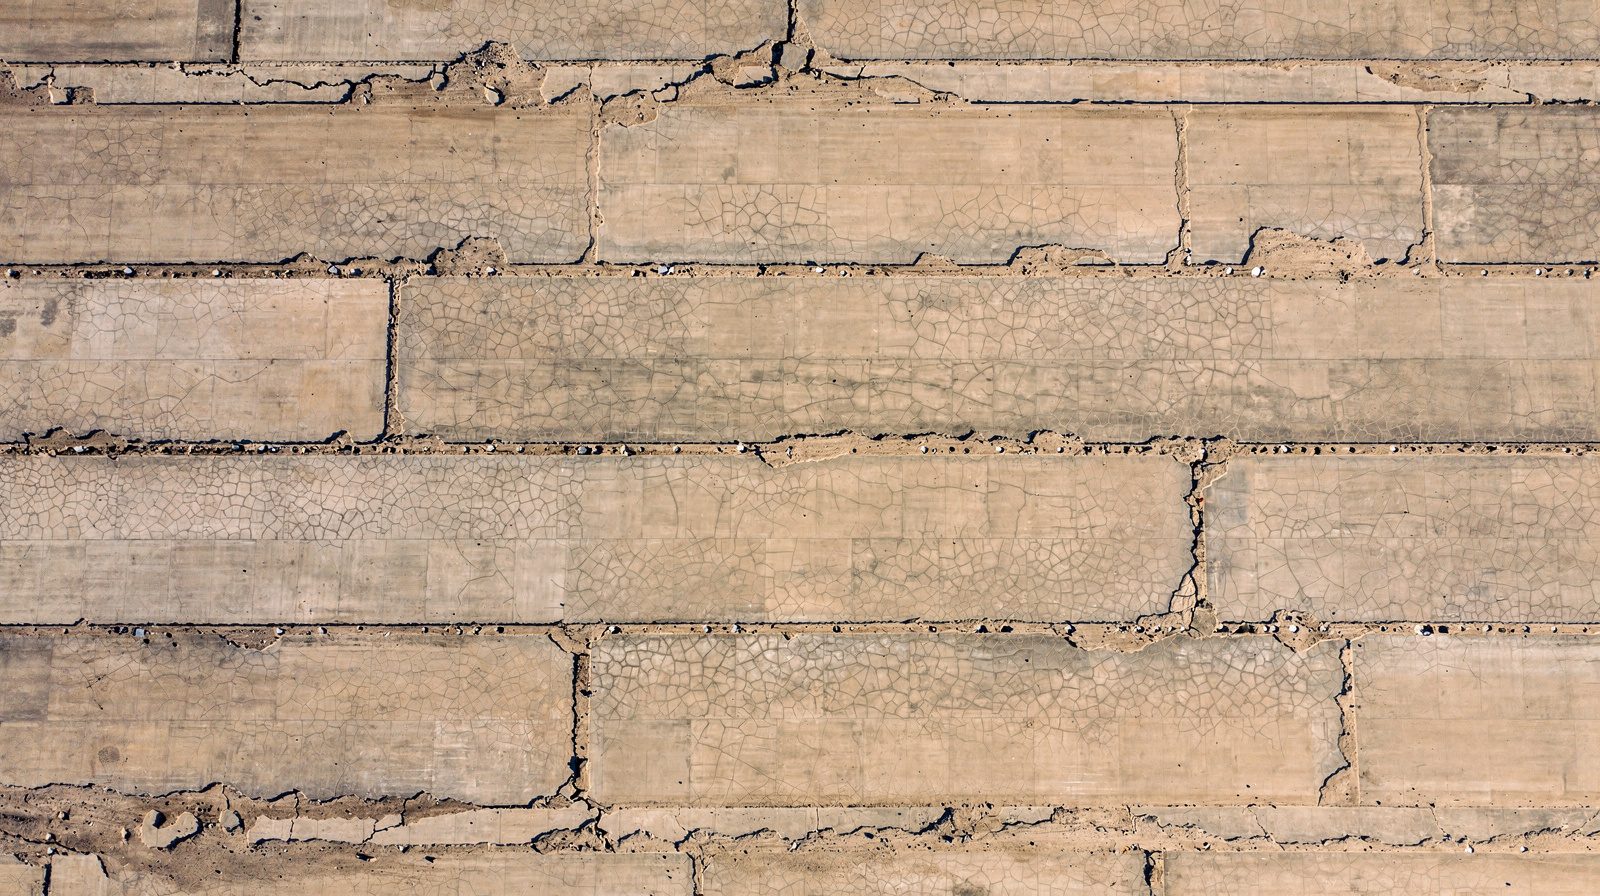
Las calles acordadas se devuelven como imágenes georreferenciadas de captura con dron y terrestre, tomadas en una ventana de una a dos horas para el área acordada.
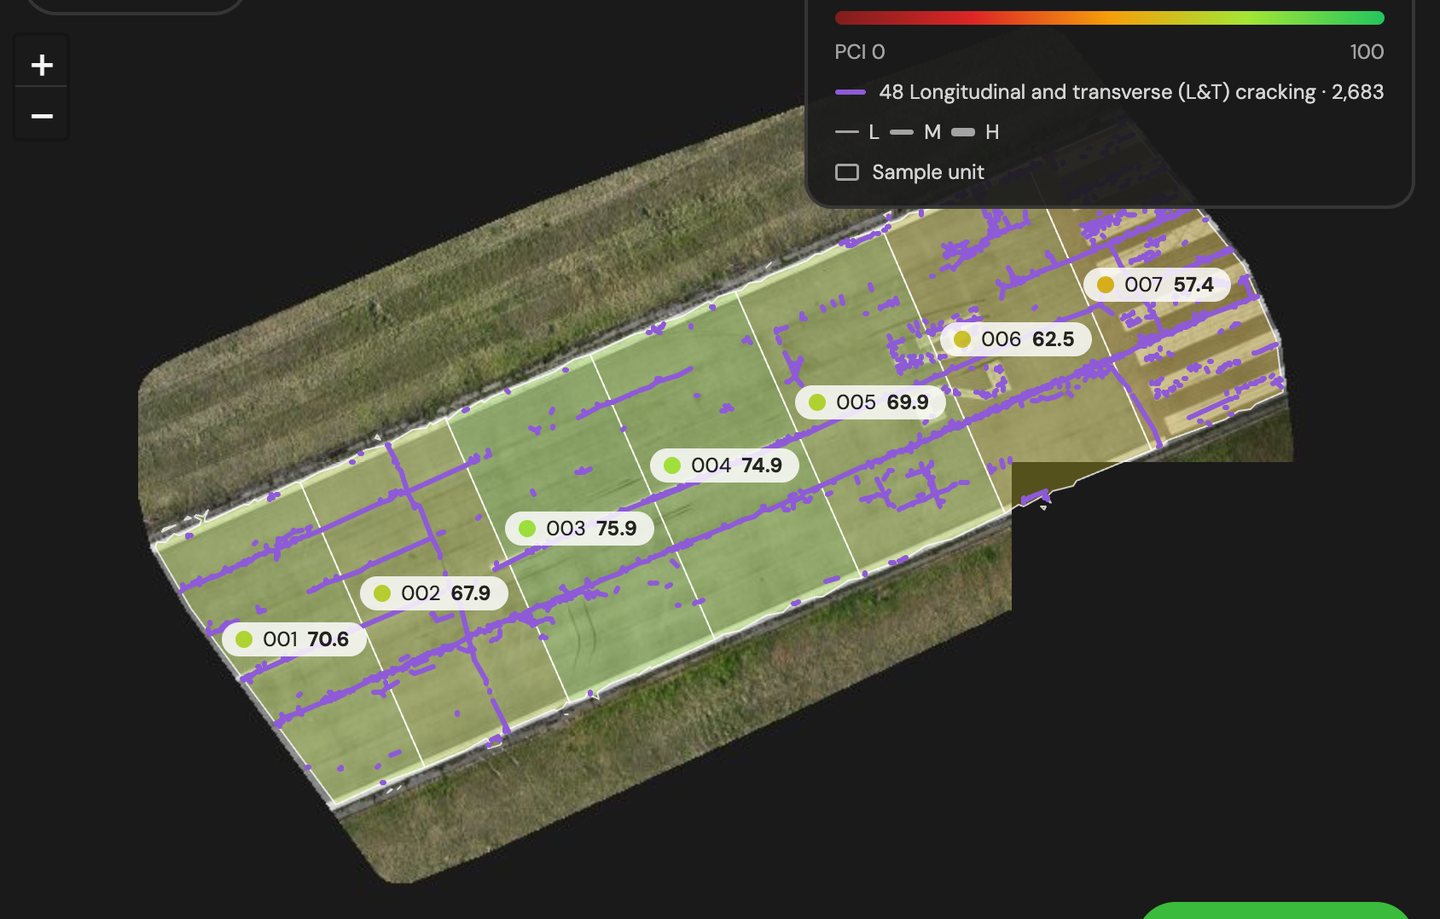
La detección de grietas en las imágenes está en desarrollo, cerca de un primer MVP. Encuentra grietas como una sola clase y nada más, y no se reivindican códigos ASTM D5340 para carreteras.
Las imágenes se conservan, por lo que un estudio puede volver a ejecutarse con un modelo más nuevo. La re-ejecución es manual hoy.
Una clasificación del estado, una lista de prioridades y un modelo 3D de la superficie no forman parte de este servicio. La comparación de un año con el siguiente la realiza su ingeniero sobre las imágenes georreferenciadas conservadas.
Lo que el estudio no produce es un diseño de reparación, un presupuesto de cantidades o una estimación de costos. Esos pertenecen a su diseñador. Un estudio de condición que silenciosamente se convierte en una especificación de obra es algo que nadie puede exigir que rinda cuentas.
Cada entregable con lo que contiene y quién lo posee, incluidas las partes que están deliberadamente fuera del alcance.
Imágenes de dron y terrestres de las calles acordadas, conservadas para que puedan reexaminarse.
En desarrollo, cerca de un primer MVP. Solo grietas, como una clase, ejecutado en una máquina GPU separada. No se reivindican códigos de deterioro para carreteras.
En desarrollo. Un inventario de secciones y unidades de muestra como GeoJSON más un informe JSON y Markdown, indexado por ID de sección y unidad de muestra.
Las imágenes conservadas permiten volver a ejecutar un estudio con un modelo más nuevo. La re-ejecución es manual hoy.
Una a dos horas para el área acordada, imágenes de dron y terrestres, sin cierre reservado más allá de esa ventana.
Gestionados antes de la fecha cuando las normas locales requieren un permiso para el vuelo del dron.
La red dividida en secciones, acordadas antes de la captura y reutilizadas en estudios posteriores.
No incluido. El servicio no produce una clasificación, una lista ordenada ni un modelo de superficie.
No incluido. El estudio registra las carreteras, no especifica obras.
No incluido. La capacidad de carga necesita extracción de testigos o ensayos de deflexión.
No incluido. Las señales, marcas y activos de drenaje son una tarea de inventario separada.
Usted envía las calles que tiene en mente y, si la tiene, su capa de ejes. Acordamos la división de secciones, cómo se entregan los resultados y las ventanas de captura. El resultado es un alcance piloto por escrito. Sin una división de secciones acordada, el piloto no comienza, porque los resultados contra límites que nadie acepta no pueden defenderse.
Los permisos de vuelo se gestionan cuando las normas locales los requieren, y la captura se planifica a partir de la geometría de la carretera y la óptica de la cámara para que la cobertura se calcule en lugar de asumirse. El resultado es un plan validado y fechas confirmadas.
Imágenes de dron y terrestres durante una a dos horas para el área acordada, con el tráfico circulando. Las redes más grandes se capturan en varias ventanas. Si el clima detiene una ventana, esa ventana se vuele de nuevo en lugar de reconstruir el plan.
Las imágenes se integran en un ortomosaico y se procesan con el modelo de grietas en una máquina GPU separada. Este paso está cerca de un primer MVP y solo encuentra grietas. No se reivindican códigos de deterioro para carreteras.
En el resultado prototipo, las grietas detectadas se agrupan por sección y unidad de muestra acordadas como GeoJSON, con un informe JSON y Markdown. No se produce ninguna clasificación por sección ni ranking de prioridad.
Las imágenes y los resultados acordados en el alcance piloto llegan juntos, y guiamos a su ingeniero a través de ellos. Cualquier cosa en disputa se reexamina contra las imágenes conservadas.

La parte de este servicio que vale la pena entender antes de comprarlo es el detector, porque es la parte que aún está en desarrollo.
Las imágenes se pasan a través de bases de transformadores de visión autosupervisados, DINOv2 y DINOv3, que se utilizan para diferentes propósitos. Fueron entrenados sin etiquetas en un corpus de imágenes muy grande, y convierte cada pequeña parte de una imagen en una incrustación de alta dimensión que transporta textura y estructura en lugar de un nombre de categoría. Una cabeza ligera se asienta sobre esas incrustaciones y realiza el único trabajo en alcance, segmentar una grieta de la superficie que la rodea. Encontrar un bache , distinguir una grieta longitudinal de una junta sellada y clasificar el agrietamiento por piel de cocodrilo no están en alcance. La página del método es DINOv3 para el análisis de superficies de infraestructura , que profundiza adecuadamente en la más nueva de las dos bases.
Lo que importa operativamente no es la arquitectura sino la consecuencia. Las bases congeladas con una cabeza entrenada aplican el mismo límite de decisión a cada metro de cada estudio. Un equipo que recorre una red aplica un umbral que se desvía con la fatiga, el clima y quién está en el vehículo. La máquina no es más perceptiva que un buen ingeniero de pie en la carretera. Es más consistente que el mismo ingeniero en el kilómetro veinte, y la consistencia es lo que necesita una serie temporal.
No se construye ninguna clasificación sobre esas detecciones. Un Índice de Condición del Pavimento es una declaración sobre una sección definida, y ASTM D6433 pide a un inspector que recorra unidades de muestra y lea curvas de deducción a mano. TarmacView no produce un PCI ni un sustituto del mismo. Cuando un programa de financiación nombra la norma, el estudio formal es lo que la satisface.
Las imágenes conservadas son el registro. Permiten volver a ejecutar un estudio con un modelo más nuevo, lo cual es manual hoy, y permiten a su ingeniero comparar un año con el siguiente. Un sistema de gestión de pavimentos puede cargar GeoJSON, pero no se ha creado una exportación directa a uno, y el formato de entrega se acuerda antes de la captura.
Este servicio está en desarrollo activo y aún no se ofrece, por lo que no hay precio, tarifa ni presupuesto. Cuatro cosas dan forma a un piloto en su lugar.
Cuatro cosas pueden detener un estudio o debilitar su resultado, y cada una tiene un propietario.
El agua estancada, la nieve y la cubierta espesa de hojas ocultan la superficie a una cámara. Los resultados son mejores en un día tranquilo y soleado, porque el viento fuerte desenfoca las imágenes y la poca luz obliga a un ISO alto. La ventana afectada se recaptura en lugar de analizarse a través de la obstrucción, y esta es la razón más común por la que una fecha se mueve.
Los coches estacionados, los árboles que sobresalen y las calles estrechas con edificios altos bloquean la vista desde arriba. Esta es la razón por la que las imágenes terrestres están en alcance para algunas redes y no para otras, y se decide en el alcance en lugar de descubrirse el día.
El vuelo de drones urbanos está regulado, y un permiso que no llega es una fecha que no ocurre. Ese trabajo recae sobre nosotros, pero depende de que la autoridad lo conceda.
Los resultados describen un tramo definido de carretera. Si los límites de las secciones se mueven entre estudios, la comparación se rompe. Los límites se congelan en el alcance, y cambiarlos más tarde es una decisión con un costo en lugar de una edición.

Exploración del pavimento de pistas y calles de rodaje mediante dron con una resolución de suelo conocida, en desarrollo activo. La plataforma ya…

Un vuelo de dron para un inventario de deterioros según la ASTM D5340 y un PCI para cada unidad de muestra del aeródromo, con cada grieta medida,…

Un PCI para cada unidad de muestra de un aeródromo militar de EE. UU., a partir de imágenes de drones y de las definiciones de la D5340. Acceso…
Este servicio está en desarrollo activo y aún no se ofrece. Si desea seguirlo o probarlo antes en sus propias carreteras, díganos las calles que tiene en mente y lo hablaremos. Nada es vinculante.
Consentimiento de Cookies
Usamos cookies para mejorar tu experiencia de navegación y analizar nuestro tráfico. Consulte nuestra política de privacidad.