products
Scan de surface de piste par drone à résolution connue
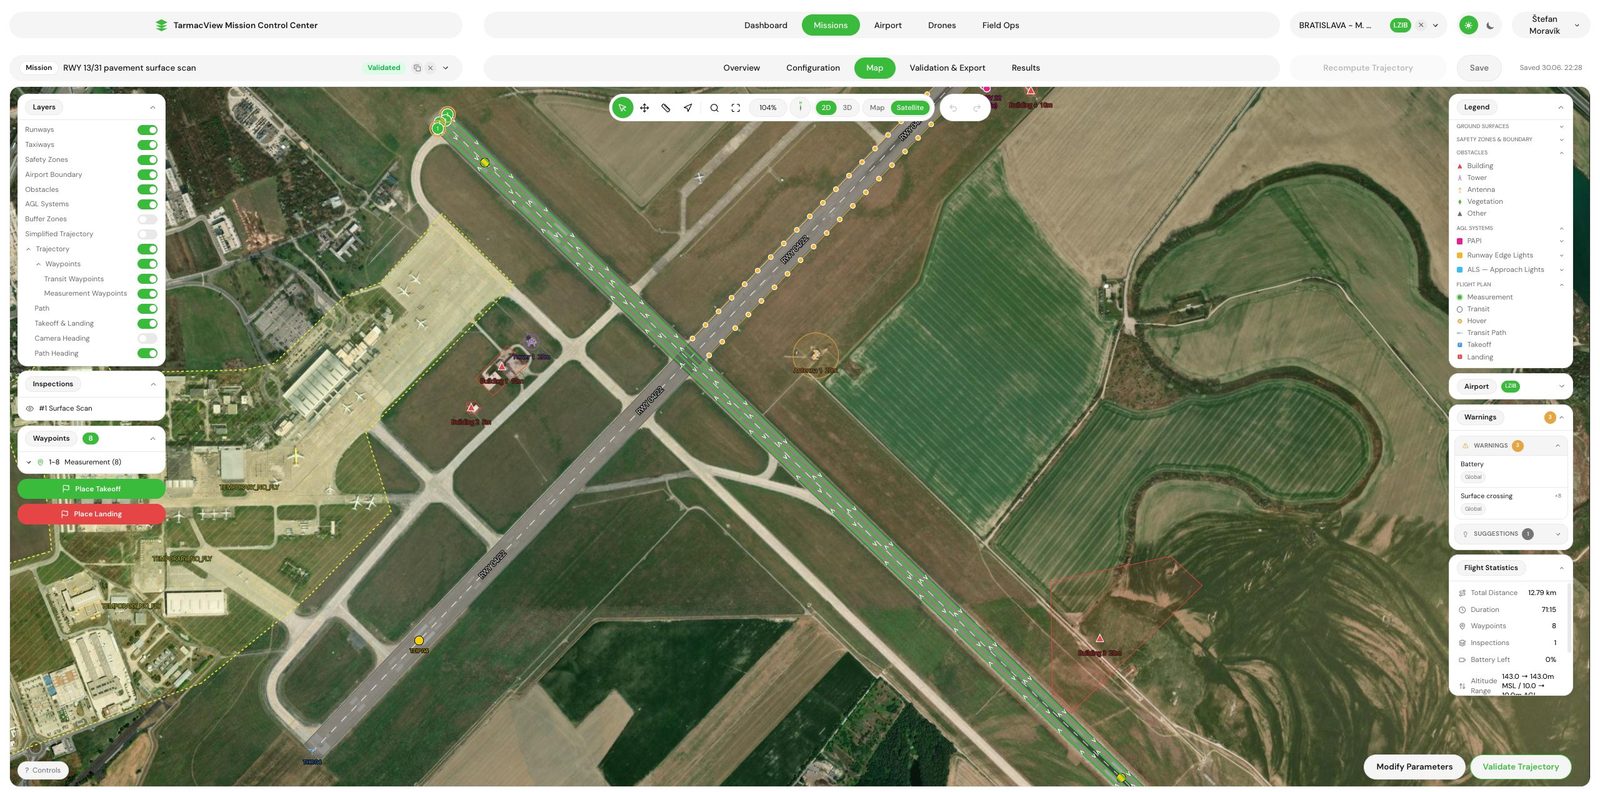
Scan de chaussée de piste et de voie de circulation par drone à une résolution au sol connue, en développement actif. La plateforme planifie déjà les…
AUG 03 2026
13 MIN
Le service est en cours de développement actif. La plateforme planifie déjà les vols et capture des images drone et au sol sur une fenêtre d'une à deux heures, géoréférencées et conservées. La détection des fissures est proche d'un premier MVP et ne trouve que les fissures.
Un service de voirie sait quelles rues sont en mauvais état. Ce qu’il ne peut généralement pas produire à la demande, c’est la preuve, sous la même forme, pour l’ensemble du réseau, mise à jour cette année.
Le relevé existe pour remplacer une opinion par un enregistrement. Trois résultats portent cela, et chacun peut être vérifié le jour de sa livraison.
Les rues convenues reviennent sous forme d'images géoréférencées provenant de la capture par drone et au sol, prises dans une fenêtre d'une à deux heures pour la zone convenue.
La détection des fissures sur les images est en développement, proche d'un premier MVP. Elle trouve les fissures comme une seule classe et rien d'autre, et aucun code ASTM D5340 n'est revendiqué pour les routes.
Les images sont conservées, donc un relevé peut être réexécuté sur un modèle plus récent. La réexécution est manuelle aujourd'hui.
Une note d’état, une liste de priorité et un modèle 3D de la surface ne font pas partie de ce service. La comparaison d’une année à l’autre est effectuée par votre ingénieur sur les images géoréférencées conservées.
Ce que le relevé ne produit pas, c’est un projet de réparation, un devis quantitatif ou une estimation des coûts. Ceux-ci appartiennent à votre concepteur. Un relevé d’état qui devient silencieusement un cahier des charges de travaux est un relevé que personne ne peut tenir pour responsable.
Chaque livrable avec ce qu'il contient et qui le possède, y compris les parties délibérément exclues du périmètre.
Images drone et au sol des rues convenues, conservées pour pouvoir être réexaminées.
En développement, proche d'un premier MVP. Fissures uniquement, comme une seule classe, exécutée sur une machine GPU séparée. Aucun code de dégradation n'est revendiqué pour les routes.
En développement. Un inventaire des sections et des unités d'échantillonnage au format GeoJSON ainsi qu'un rapport JSON et Markdown, indexé par l'ID de la section et de l'unité d'échantillonnage.
Les images conservées permettent de réexécuter un relevé sur un modèle plus récent. La réexécution est manuelle aujourd'hui.
Une à deux heures pour la zone convenue, images drone et au sol, aucune fermeture réservée au-delà de cette fenêtre.
Arrangées avant la date lorsque les règles locales exigent un permis pour le vol de drone.
Le réseau divisé en sections, convenu avant la capture et réutilisé lors des relevés ultérieurs.
Non inclus. Le service ne produit pas de note, de liste classée ou de modèle de surface.
Non inclus. Le relevé enregistre les routes, il ne spécifie pas de travaux.
Non incluse. La capacité portante nécessite un carottage ou un essai de déflexion.
Non inclus. Les panneaux, le marquage et les équipements de drainage relèvent d'une tâche d'inventaire distincte.
Vous envoyez les rues que vous avez en tête et, si vous en avez une, votre couche de lignes centrales. Nous convenons de la division en sections, de la manière dont les résultats sont remis et des fenêtres de capture. La sortie est un périmètre de pilote écrit. Sans une division en sections convenue, le pilote ne commence pas, car des résultats basés sur des limites que personne n'accepte ne peuvent être défendus.
Les autorisations de vol sont arrangées lorsque les règles locales les exigent, et la capture est planifiée à partir de la géométrie de la route et de l'optique de la caméra afin que la couverture soit calculée plutôt que présumée. La sortie est un plan validé et des dates confirmées.
Images drone et au sol sur une à deux heures pour la zone convenue, avec la circulation qui continue de passer. Les réseaux plus étendus sont capturés sur plusieurs fenêtres. Si la météo interrompt une fenêtre, cette fenêtre est reprise plutôt que le plan reconstruit.
Les images sont assemblées en une orthomosaïque et passées dans le modèle de fissures sur une machine GPU séparée. Cette étape est proche d'un premier MVP et ne trouve que les fissures. Aucun code de dégradation n'est revendiqué pour les routes.
Dans la sortie prototype, les fissures détectées sont regroupées par section convenue et unité d'échantillonnage au format GeoJSON, avec un rapport JSON et Markdown. Aucune note par section et aucun classement de priorité n'est produit.
Les images et les sorties convenues dans le périmètre du pilote arrivent ensemble, et nous les parcourons avec votre ingénieur. Tout ce qui est contesté est réexaminé par rapport aux images conservées.
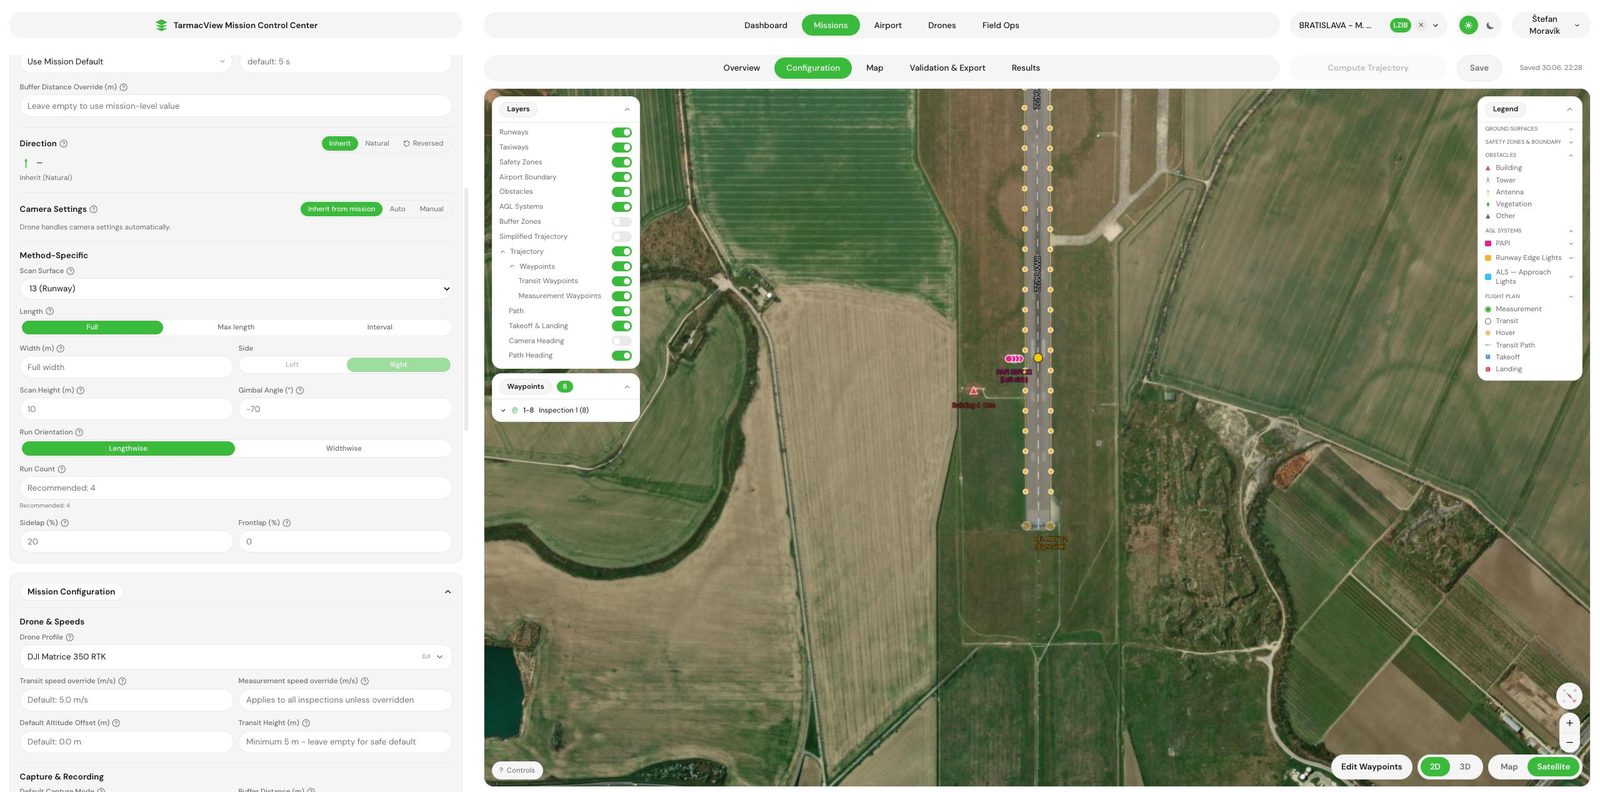
La partie de ce service qui mérite d’être comprise avant de l’acheter est le détecteur, car c’est la partie encore en développement.
Les images sont passées dans des backbones de transformeurs de vision auto-supervisés, DINOv2 et DINOv3, qui sont utilisés à des fins différentes. Ils ont été entraînés sans étiquettes sur un très vaste corpus d’images, et cela transforme chaque petite zone de l’image en un embedding de haute dimension qui porte la texture et la structure plutôt qu’un nom de catégorie. Une tête légère se trouve au-dessus de ces embeddings et effectue la seule tâche dans le périmètre, segmenter une fissure de la surface qui l’entoure. Trouver un nid-de-poule , distinguer une fissure longitudinale d’un joint scellé et classer les fissures en mailles ne sont pas dans le périmètre. La page de méthode est DINOv3 pour l’analyse des surfaces d’infrastructure , qui aborde correctement le plus récent des deux backbones.
Ce qui importe opérationnellement n’est pas l’architecture mais la conséquence. Des backbones figés avec une tête entraînée appliquent la même limite de décision à chaque mètre de chaque relevé. Une équipe parcourant un réseau applique un seuil qui dérive avec la fatigue, la météo et la personne dans le véhicule. La machine n’est pas plus perspicace qu’un bon ingénieur debout sur la route. Elle est plus cohérente que le même ingénieur au vingtième kilomètre, et la cohérence est ce dont une série temporelle a besoin.
Aucune note n’est construite sur ces détections. Un Indice d’État de la Chaussée est une déclaration concernant une section définie, et ASTM D6433 demande à un inspecteur de parcourir les unités d’échantillonnage et de lire les courbes de déduction à la main. TarmacView ne produit pas de PCI ou de proxy pour celui-ci. Lorsqu’un programme de financement nomme la norme, le relevé formel est ce qui la satisfait.
Les images conservées sont l’enregistrement. Elles permettent de réexécuter un relevé sur un modèle plus récent, ce qui est manuel aujourd’hui, et permettent à votre ingénieur de comparer une année à l’autre. Un système de gestion de chaussée peut charger du GeoJSON, mais aucune exportation directe vers l’un d’eux n’est construite, et le format de remise est convenu avant la capture.
Ce service est en cours de développement actif et n’est pas encore proposé, il n’y a donc pas de prix, de tarif ou de devis. Quatre éléments façonnent plutôt un pilote.
Quatre choses peuvent arrêter un relevé ou affaiblir son résultat, et chacune a un propriétaire.
L'eau stagnante, la neige et une épaisse couverture de feuilles cachent la surface à une caméra. Les résultats sont meilleurs par une journée calme et ensoleillée, car un vent fort brouille les images et une faible luminosité force un ISO élevé. La fenêtre affectée est recapturée plutôt qu'analysée à travers l'obstruction, et c'est la raison la plus courante pour laquelle une date est déplacée.
Les voitures garées, les arbres surplombants et les rues étroites avec de grands bâtiments bloquent une vue d'en haut. C'est pourquoi l'imagerie au sol est dans le périmètre pour certains réseaux et pas pour d'autres, et cela est décidé lors de la définition du périmètre plutôt que découvert le jour même.
Le vol de drone en zone urbaine est réglementé, et un permis qui n'arrive pas est une date qui n'a pas lieu. Ce travail nous incombe, mais il dépend de l'autorité qui l'accorde.
Les résultats décrivent un tronçon de route défini. Si les limites des sections bougent entre les relevés, la comparaison est rompue. Les limites sont figées lors de la définition du périmètre, et les modifier plus tard est une décision qui a un coût plutôt qu'une édition.
Scan de chaussée de piste et de voie de circulation par drone à une résolution au sol connue, en développement actif. La plateforme planifie déjà les…
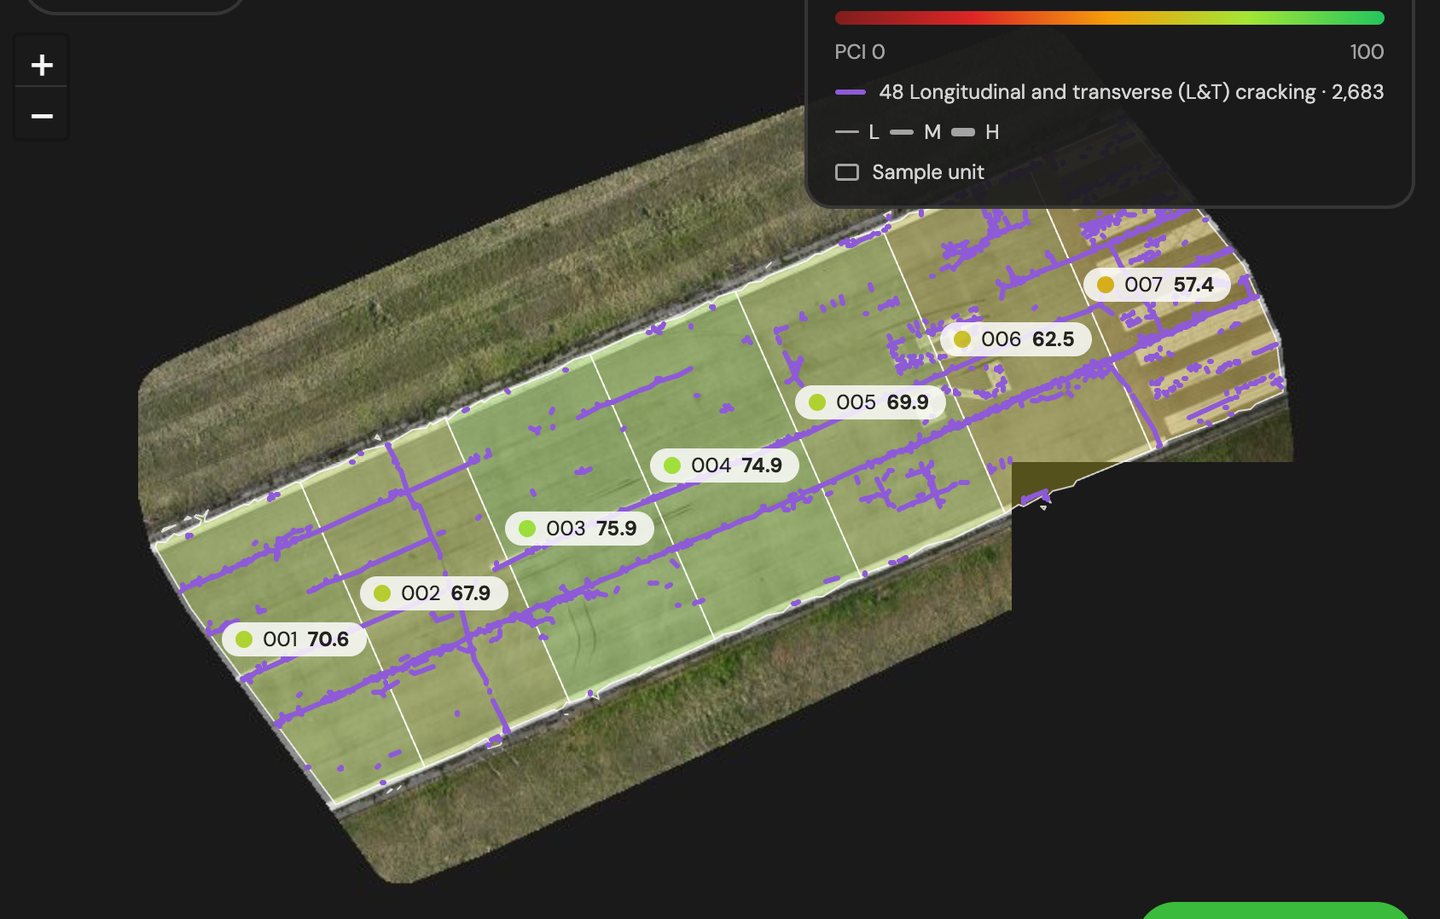
Un relevé par drone selon l'inventaire des dégradations de l'ASTM D5340 et un PCI pour chaque unité d'échantillonnage de l'aéroport, avec chaque…
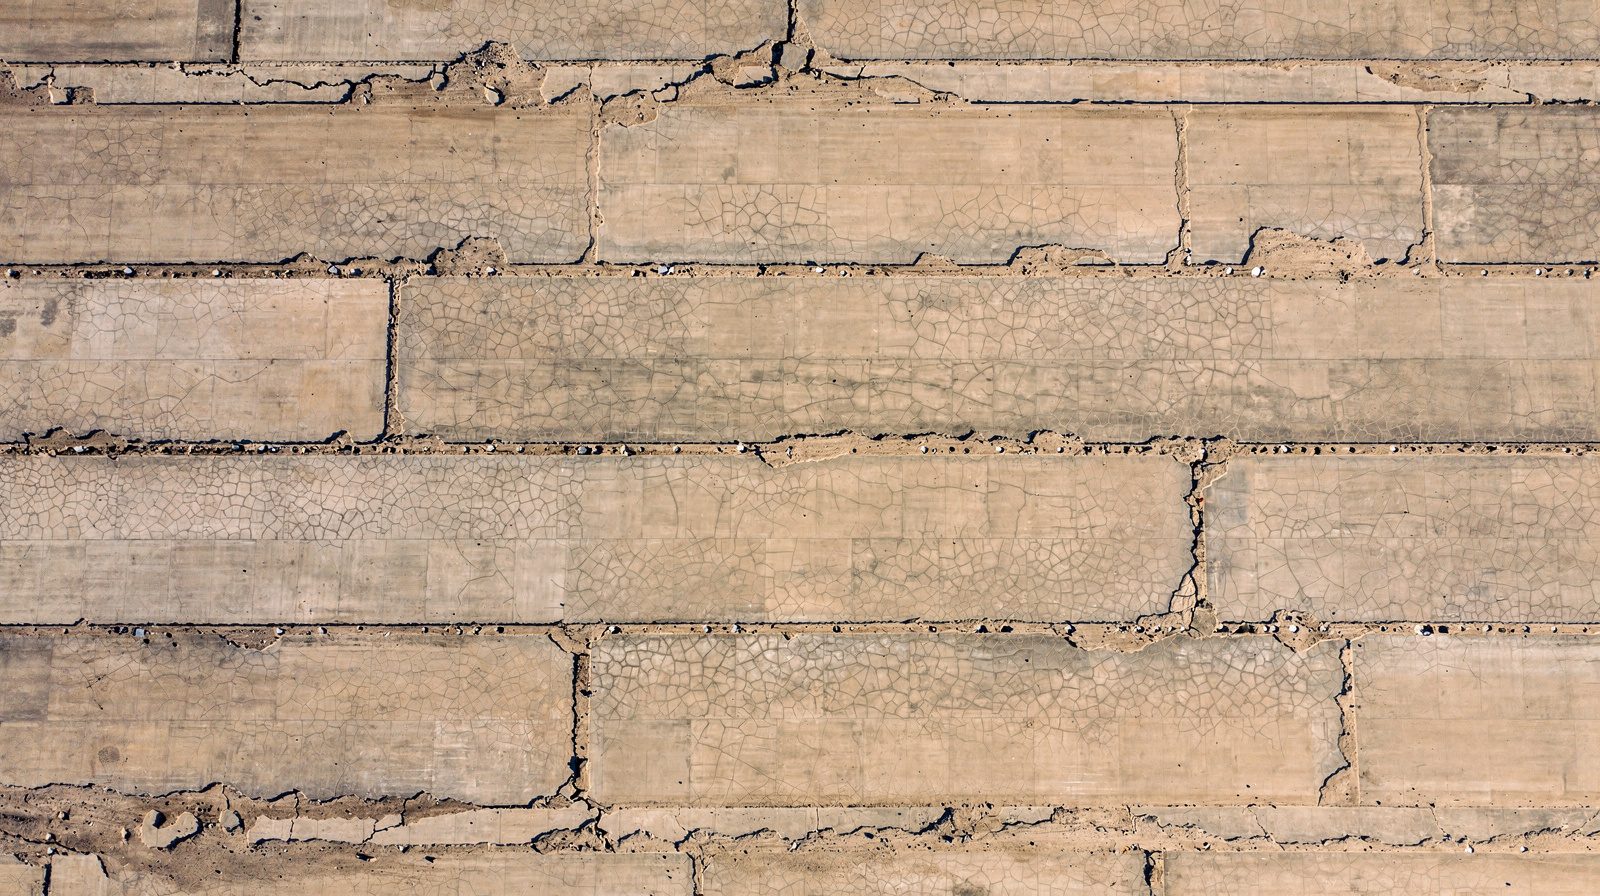
Un PCI pour chaque unité d'échantillonnage d'un aérodrome militaire américain, à partir de l'imagerie par drone et des définitions de la D5340. Accès…
Ce service est en cours de développement actif et n'est pas encore proposé. Si vous souhaitez le suivre ou l'essayer en avant-première sur vos propres routes, dites-nous les rues que vous avez en tête et nous en discuterons. Rien n'est contraignant.
Consentement aux Cookies
Nous utilisons des cookies pour améliorer votre expérience de navigation et analyser notre trafic. Voir notre politique de confidentialité.