products
Inspection et vérification de calibrage des feux PAPI par drone
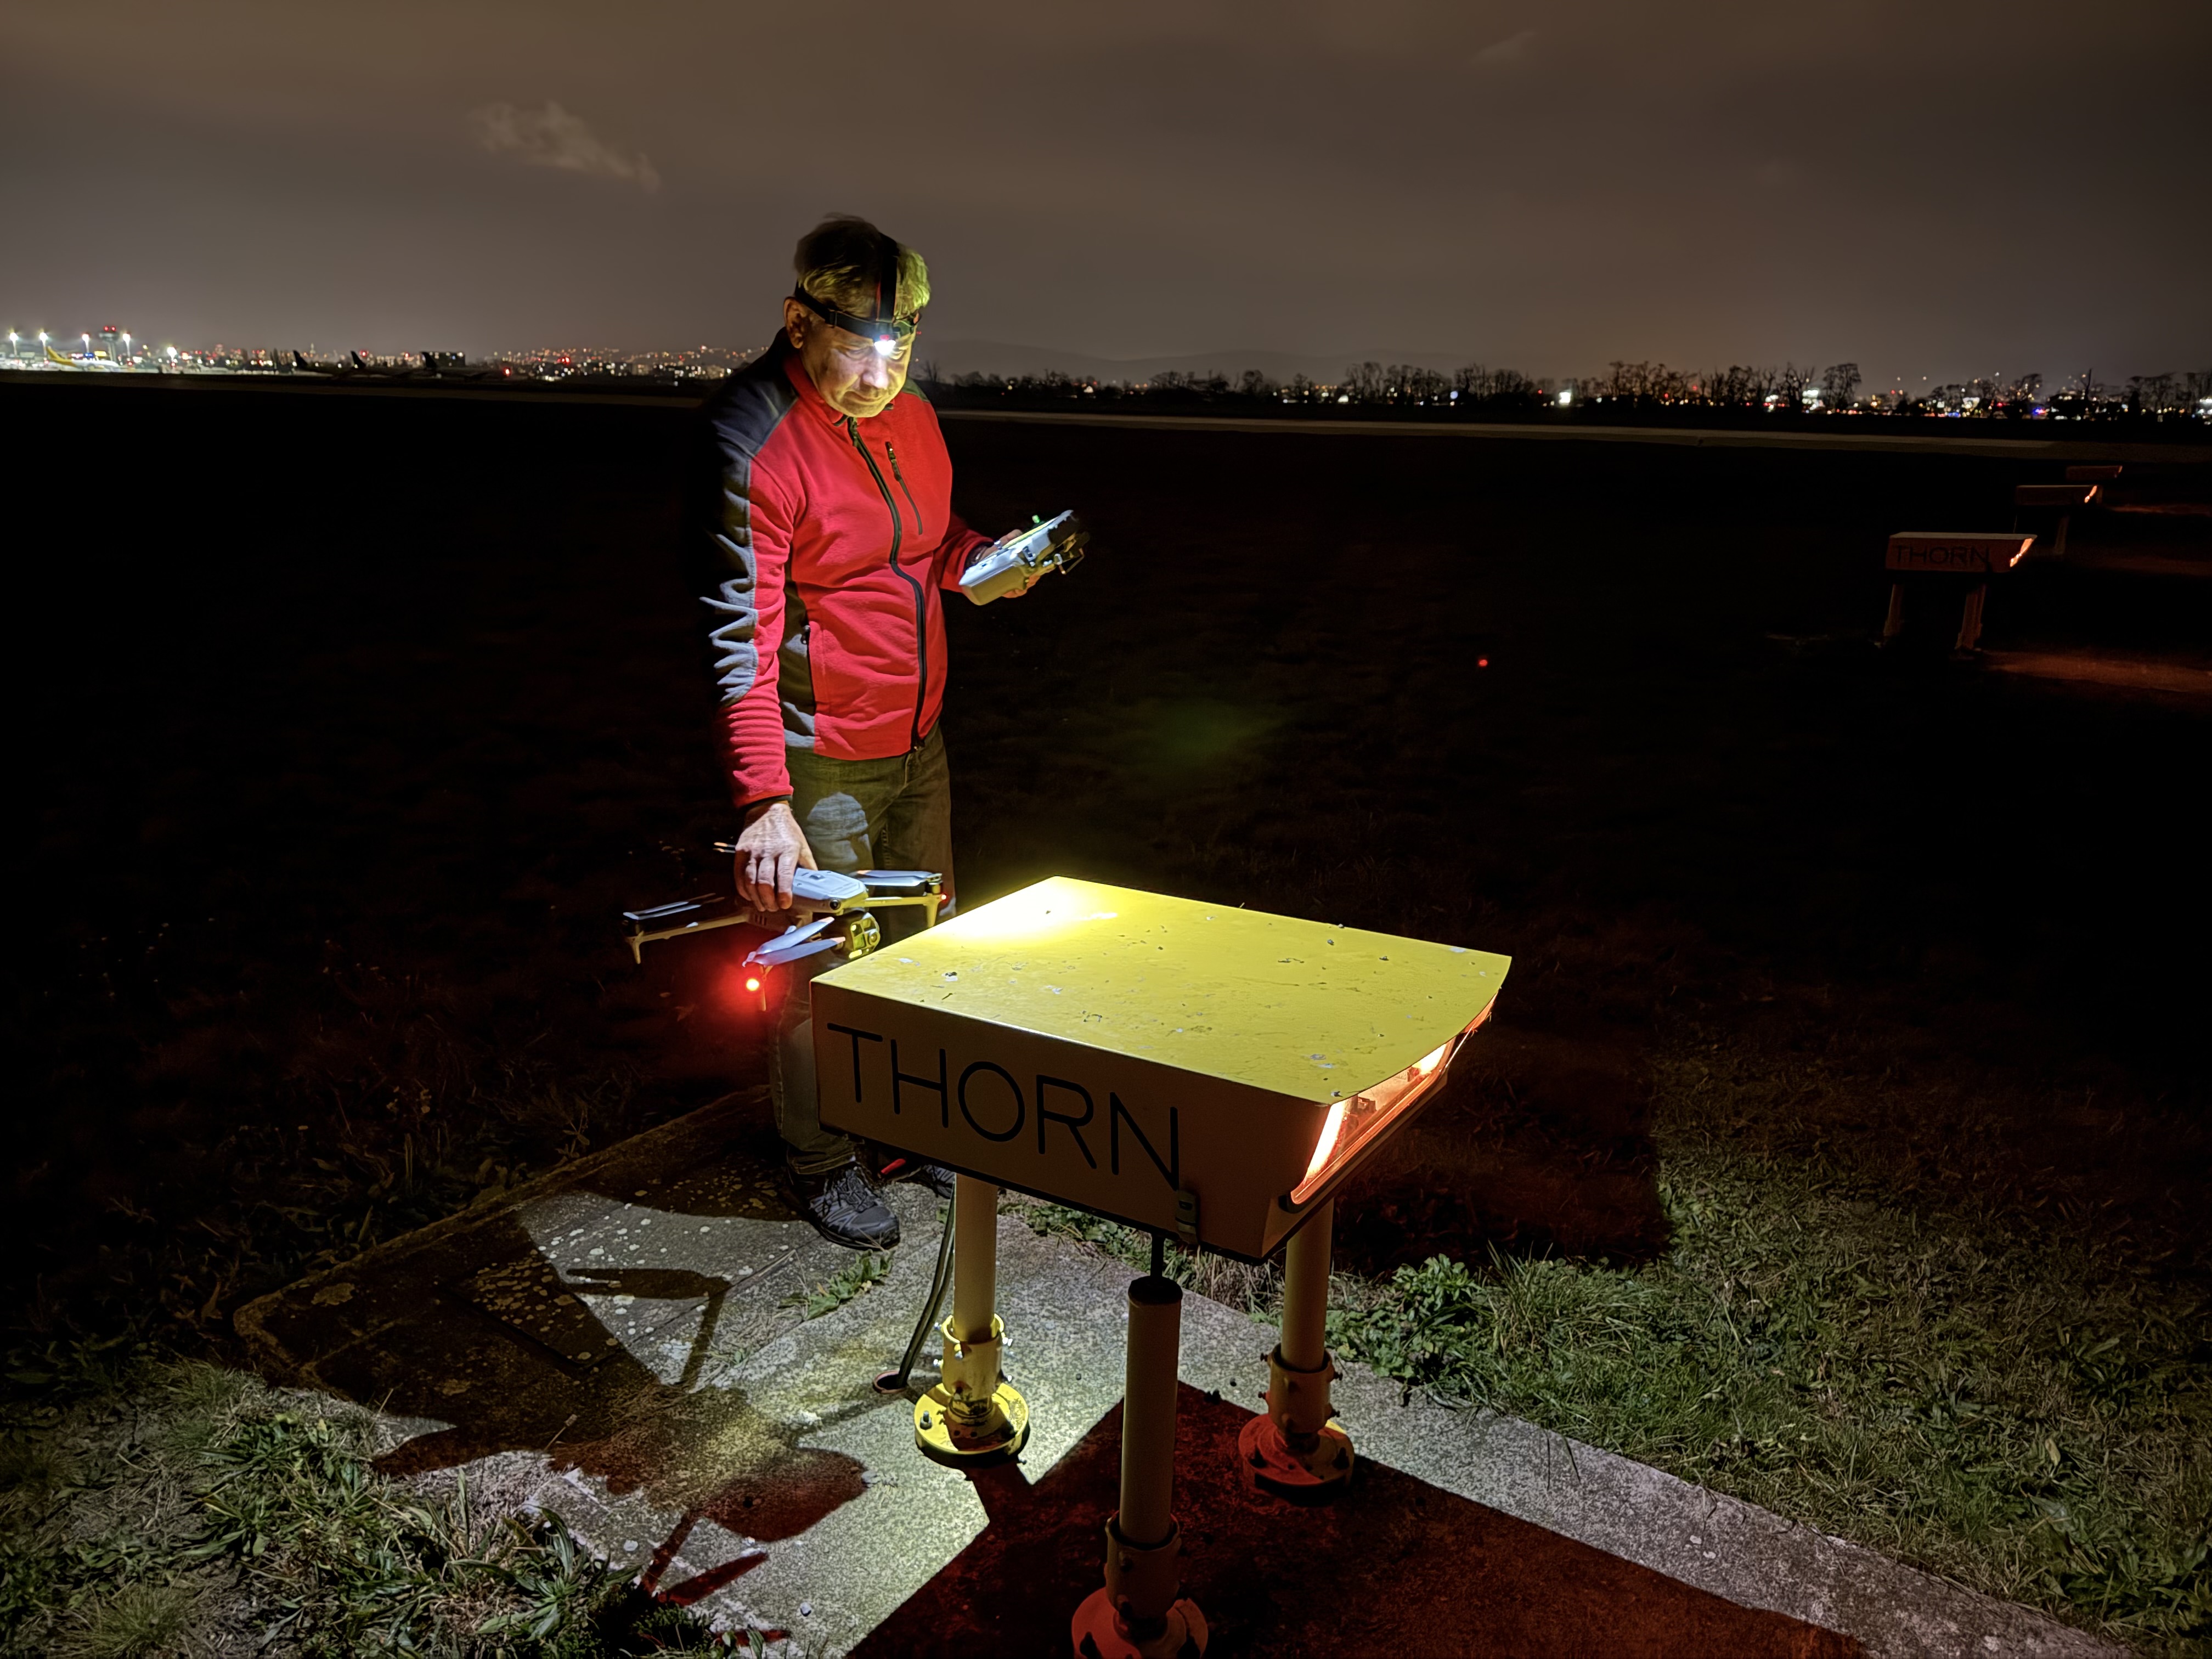
Inspection drone des PAPI. L'angle de transition, la couleur, l'équilibre d'intensité et la position relevée de chaque unité sont mesurés, avec un…
NOV 17 2025
14 MIN
Le service est en cours de développement. Les passages verticaux et les arcs qu'exige un contrôle du système d'atterrissage aux instruments (ILS) sont déjà volés pour le PAPI. Le vol s'appuie sur un positionnement par cinématique en temps réel (RTK). L'enregistrement du signal du localisateur et de la trajectoire de descente le long de ces passages est la partie en construction, destinée à prendre le relais des vols d'aéronefs lorsque votre autorité l'accepte.
Un ILS est contrôlé en vol selon un cycle fixe, avec un aéronef qui doit être réservé, convoyé et payé à l’heure. Le service vise les vols qu’un drone peut réaliser aussi bien, voire mieux, près des antennes et par rapport à une position connue.
Trois résultats portent le service. Le premier peut être vérifié dès aujourd’hui. Les deux autres dépendent du récepteur et du traitement encore en développement, et la page le précise.
Profils verticaux à distances fixes devant l'antenne de la trajectoire de descente, et arcs à rayons fixes autour du localisateur. Ils sont planifiés à partir du modèle d'aérodrome et volés avec un positionnement RTK, comme pour le PAPI aujourd'hui.
Le signal enregistré le long de chaque trajectoire est transformé en angle de trajectoire, alignement de l'axe et sensibilité de déplacement. Cette étape est en cours de développement.
Chaque jeu de résultats du drone est placé à côté du résultat de l'aéronef pour le même paramètre, sur la même période. Les indications de l'OACI demandent cette preuve avant qu'un vol soit abandonné.
Ce que le service ne fait pas, c’est certifier l’installation, la régler ou atteindre l’approche éloignée. Cela reste du ressort de l’organisme d’inspection en vol, des ingénieurs du prestataire et de l’aéronef.
La ligne d’harmonisation PAPI et ILS fait déjà partie de l’inspection PAPI , calculée aujourd’hui par rapport à la trajectoire de descente publiée ou contrôlée en vol.
Chaque élément avec son contenu et son état aujourd'hui, y compris les éléments volontairement hors périmètre.
Passages verticaux, arcs horizontaux et descentes d'approche positionnés en RTK, planifiés et validés dans la plateforme et déjà volés pour le PAPI.
Positions des antennes de la trajectoire de descente et du localisateur, angle de trajectoire publié et hauteur du point de référence, ainsi qu'un angle mesuré issu d'un protocole d'étalonnage.
Les angles PAPI mesurés comparés à la trajectoire de descente publiée ou contrôlée en vol, sous forme d'une ligne du protocole PAPI.
Une charge utile qui enregistre le signal du localisateur et de la trajectoire de descente avec la position et l'heure du drone.
Angle de trajectoire et sensibilité de déplacement à partir de profils verticaux à distances fixes.
Alignement de l'axe et sensibilité de déplacement à partir d'arcs à travers l'axe.
Résultats du drone et de l'aéronef pour les mêmes paramètres, côte à côte, pour le prestataire et son autorité.
Non incluse. Au-delà d'environ 1.5 km avant le seuil, l'aéronef reste la méthode.
Non inclus. L'organisme d'inspection en vol certifie et les ingénieurs du prestataire règlent.
Vous décrivez l'installation, sa catégorie, la manière dont son inspection en vol est réalisée aujourd'hui et les vols que vous aimeriez réduire en priorité. Nous convenons des paramètres, des fenêtres et de la manière dont les résultats parviennent à vos ingénieurs et à votre autorité. Le résultat est un cadrage écrit de l'essai.
Les positions des antennes de la trajectoire de descente et du localisateur, l'angle de trajectoire publié et la hauteur du point de référence sont intégrés au modèle d'aérodrome. Cette étape est réalisée.
Les profils verticaux et les arcs sont calculés à partir des positions des antennes et validés par rapport aux obstacles du modèle. La tour et le prestataire les conviennent, y compris les vols situés dans les zones critiques. Le résultat est une mission validée et des fenêtres confirmées.
Le drone vole chaque profil et chaque arc en RTK pendant que le récepteur enregistre le signal. Le pilotage est réalisé. Le récepteur est en développement : lors d'un essai, il est utilisé là où il est prêt, et le cadrage le précise.
Le signal enregistré est transformé en angle de trajectoire, alignement de l'axe et sensibilité de déplacement, chacun rattaché aux positions où il a été mesuré. Cette étape est en développement.
Les résultats du drone sont placés à côté des résultats de l'aéronef pour les mêmes paramètres. Le journal de vol et le signal brut sont conservés. Un chiffre contesté est réexaminé, plutôt que refait en vol.
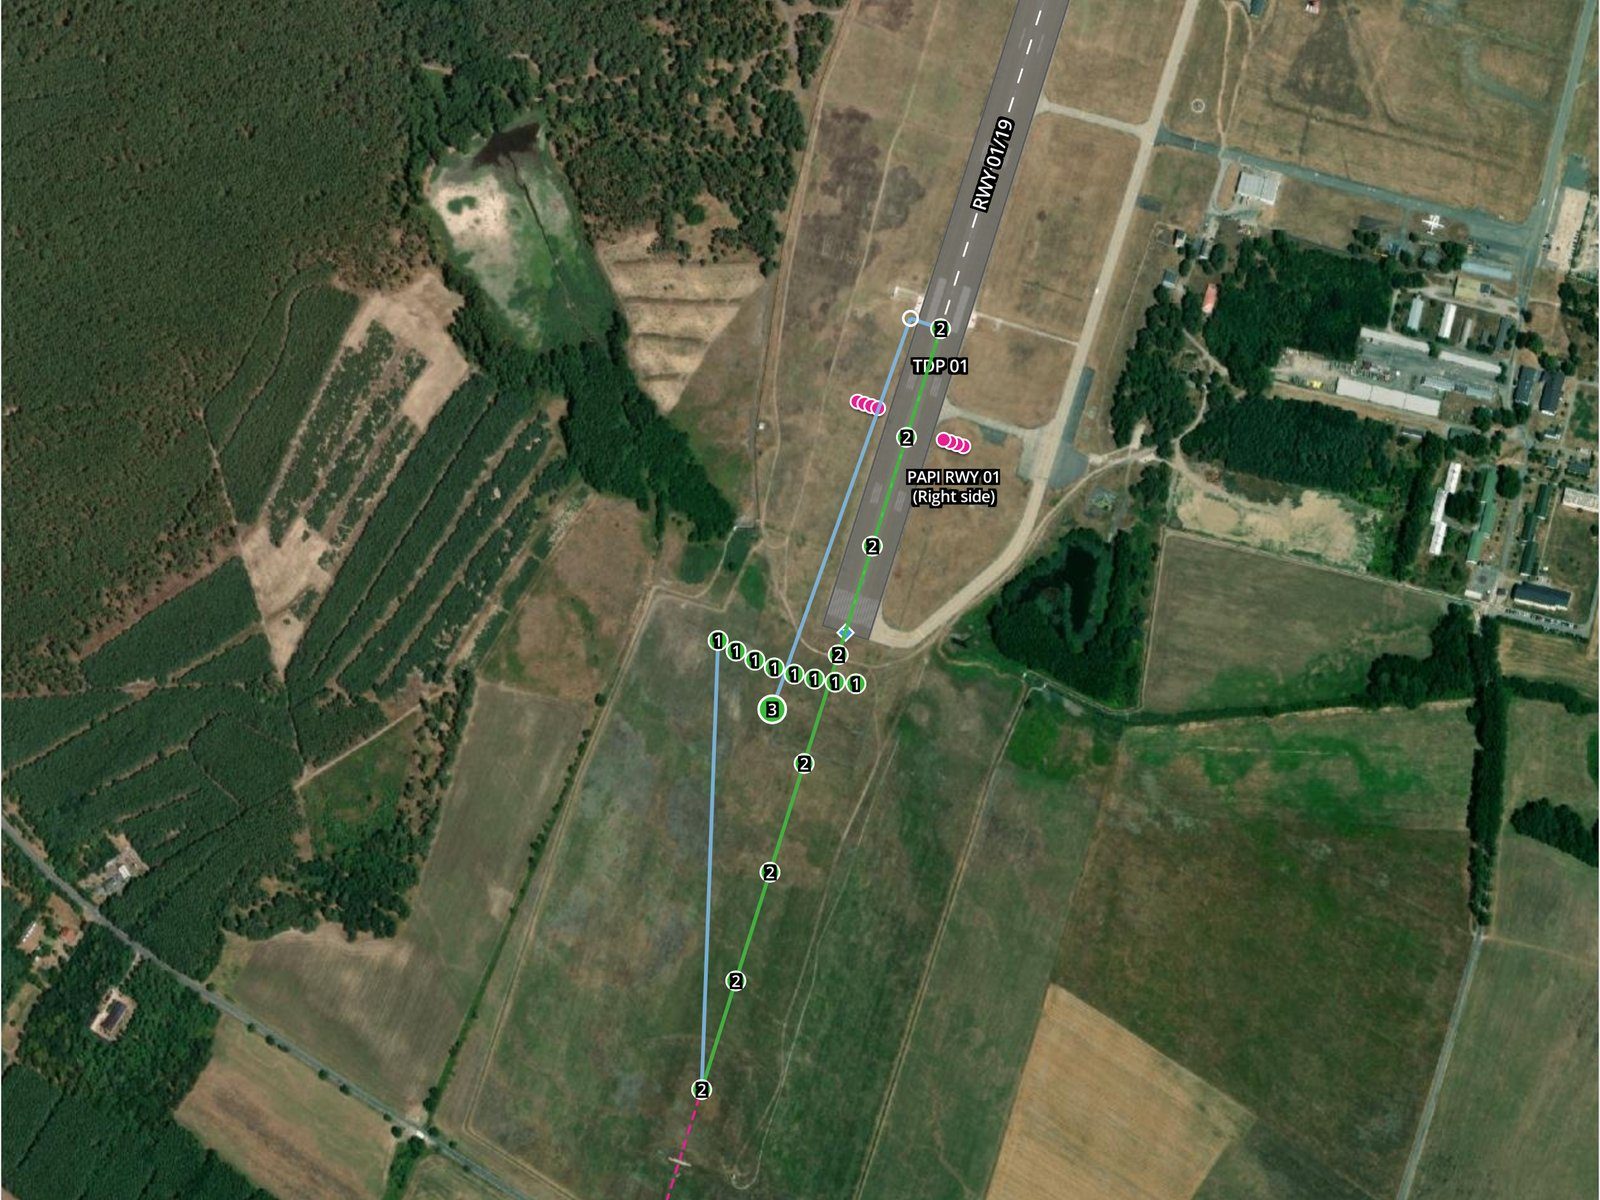
Une mission PAPI sur la carte : un arc horizontal sur le prolongement de l'axe, un passage vertical et la ligne d'approche vers la piste
Un système d’atterrissage aux instruments est vérifié deux fois. Les contrôles au sol et les moniteurs le surveillent en permanence. Un aéronef d’inspection en vol le vole selon un cycle, nominalement tous les 180 jours selon les indications de l’OACI. Il le fait à travers le signal qu’un récepteur en approche reçoit. L’aéronef est la seule méthode qui voit l’approche dans son ensemble. Il doit aussi être réservé, convoyé et payé à l’heure, et une grande partie de son temps près de l’aérodrome va à des vols qu’un drone peut réaliser.
La trajectoire de descente est le cas le plus clair. Son angle se lit là où le signal s’équilibre. Un drone peut monter à travers elle à une distance fixe de l’antenne, maintenir le profil avec une précision RTK et le répéter de nuit. Le localisateur se lit sur un arc à rayon fixe autour du réseau d’antennes. Les indications que l’EUROCONTROL a présentées à l’OACI en 2026 décrivent les petits drones volant en vue directe. Ils sont décrits comme un outil complémentaire de maintenance au sol, éprouvé dans certains États. Ils échantillonnent mieux le signal qu’un aéronef et volent des trajectoires à des endroits qu’un aéronef ne peut pas survoler.
La voie de remplacement passe par la sixième édition du Doc 8071 de l’OACI, volume I. Elle ajoute des indications sur la réduction du nombre de vols d’inspection en vol, principalement pour l’ILS, et l’un de ses quatre exemples d’États utilise des drones. Sa première condition est une bonne corrélation démontrée entre les méthodes de mesure. Les autres sont des tolérances plus strictes, un environnement protégé, la preuve d’un équipement stable et une gestion rigoureuse des changements. Un vol de drone qui corrèle avec le vol de l’aéronef est la manière dont un vol sort de la liste de l’aéronef.
Ce que le drone ne remplace pas, c’est le reste. L’OACI note que certaines pannes d’antenne et certains problèmes de propagation ne se détectent que par inspection en vol. Un drone en vol à vue n’atteint pas l’approche éloignée. Un vol d’inspection de mise en service et les vols qui examinent l’approche dans son ensemble restent à la charge de l’aéronef. Le drone prend les vols proches de l’aérodrome, et l’aéronef en vole moins.
Ce service est en cours de développement et n’est pas encore proposé, il n’existe donc ni prix, ni tarif, ni devis. Quatre éléments façonnent un essai à la place.
Quatre éléments peuvent interrompre un vol ou affaiblir ce qu’il démontre, et chacun a un responsable.
Un drone est plus limité par le vent qu'un aéronef, et un profil volé dans les rafales est un profil plus bruité. Les vols sont planifiés pour des fenêtres calmes et répétés plutôt que conservés lorsque l'enregistrement montre le drone hors de sa trajectoire.
Chaque résultat ne vaut que par la position à laquelle il a été mesuré. Le RTK dépend du système mondial de navigation par satellite (GNSS), et les brouillages GNSS sont un problème connu autour de certains aérodromes. Le journal de vol porte la qualité de positionnement de chaque vol. Un vol sans solution fixe n'est pas utilisé.
Un drone situé dans les zones critiques et sensibles de l'ILS peut perturber le signal qu'un aéronef en approche utilise. Les vols dans ces zones ne sont réalisés que pendant des fenêtres convenues, généralement lorsque l'installation est hors service opérationnel.
Un résultat de drone ne remplace un vol d'aéronef que là où l'autorité l'accepte, et cela varie d'un État à l'autre. Le rapport de corrélation est conçu pour étayer cette décision, sans la prendre à sa place.
Inspection drone des PAPI. L'angle de transition, la couleur, l'équilibre d'intensité et la position relevée de chaque unité sont mesurés, avec un…

Vision par ordinateur avancée et rapports conformes à l'OACI
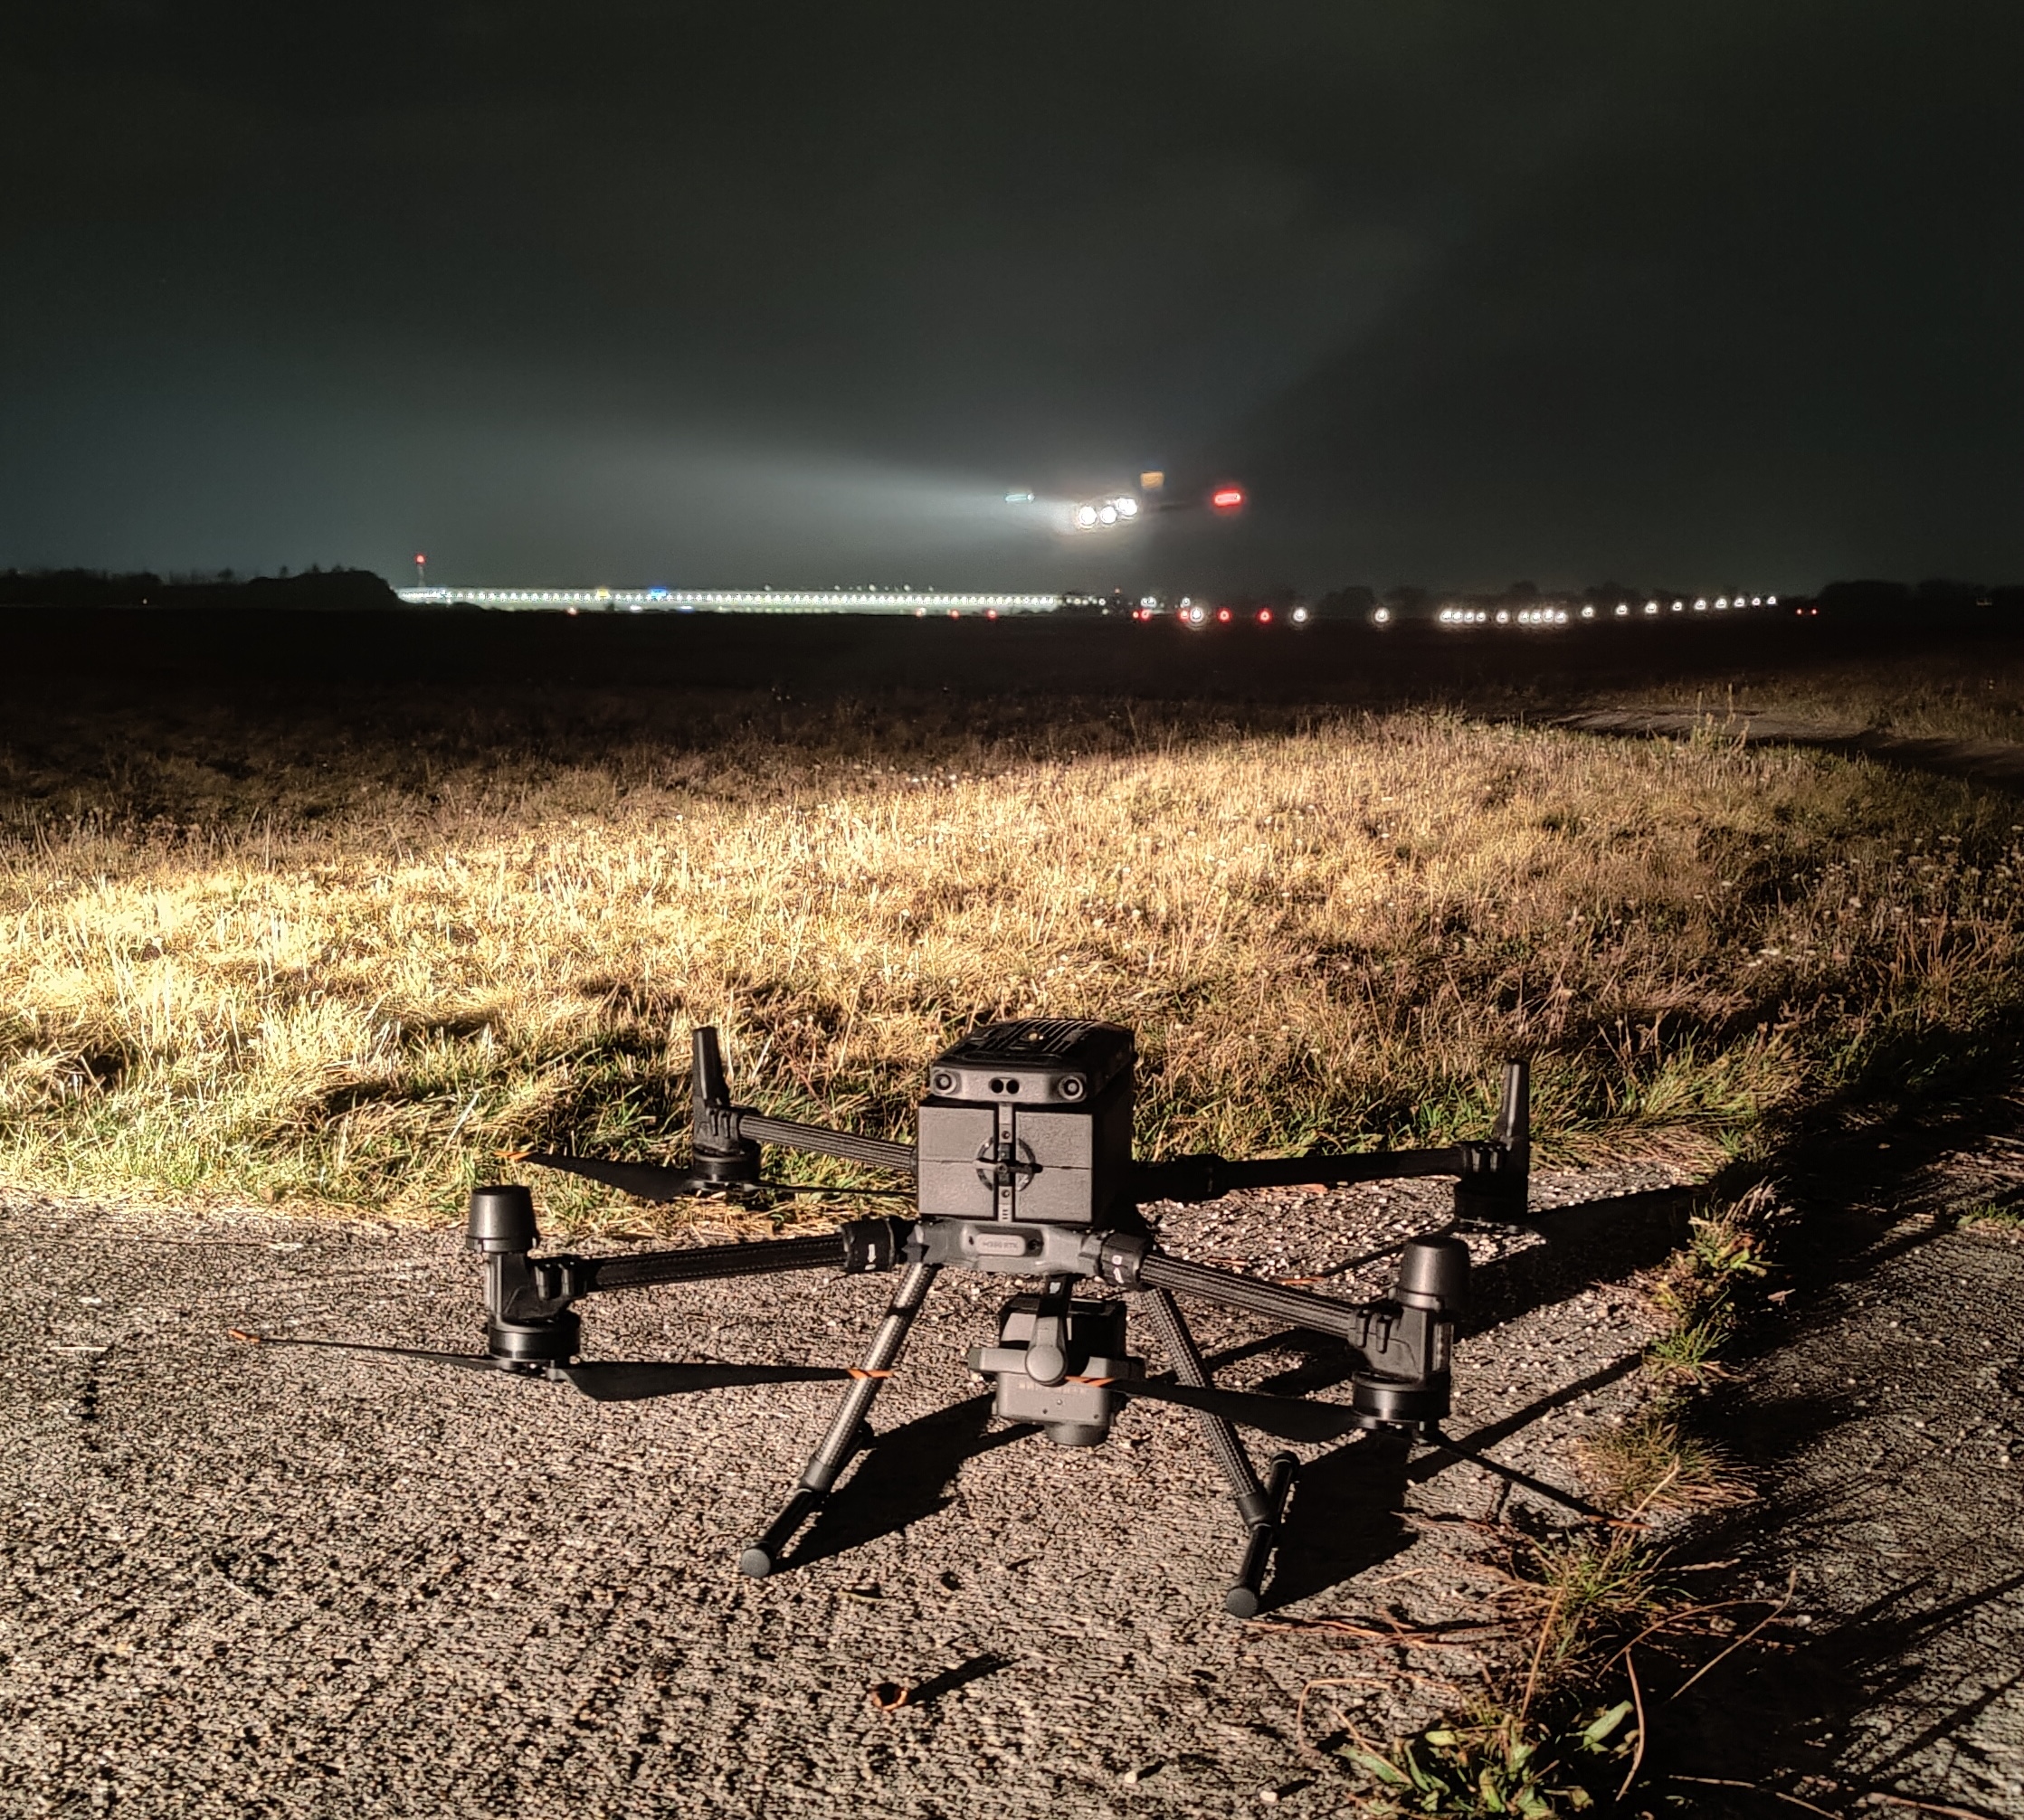
Découvrez comment la technologie des drones révolutionne l’inspection des feux PAPI avec une efficacité, une sécurité et un rapport coût-efficacité…
Ce service est en cours de développement et n'est pas encore proposé. Si vous exploitez un ILS et souhaitez en suivre l'avancement ou participer à un essai de corrélation, écrivez-nous. Indiquez-nous l'installation, sa catégorie et la manière dont son inspection en vol est réalisée aujourd'hui. Rien n'est contraignant.
Consentement aux Cookies
Nous utilisons des cookies pour améliorer votre expérience de navigation et analyser notre trafic. Voir notre politique de confidentialité.