products
Inspekcja i kontrola kalibracji świateł PAPI za pomocą drona
Inspekcja PAPI dronem. Pomiar kąta przejścia, barwy, balansu intensywności i pozycji geodezyjnej każdej jednostki, z protokołem tego samego dnia…
NOV 17 2025
12 MIN
Usługa jest w aktywnym rozwoju. Pionowe przeloty i łuki, których potrzebuje sprawdzenie systemu lądowania według przyrządów (ILS), są dziś lecone dla PAPI z kinematyką w czasie rzeczywistym (RTK). Rejestrowanie sygnału localizera i ścieżki schodzenia wzdłuż nich to część, która jest budowana, aby przejmować przeloty samolotów tam, gdzie urząd to zaakceptuje.
ILS podlega kontroli w locie w stałym cyklu, wykonywanej samolotem, który trzeba zarezerwować, przetransportować i opłacić godzinowo. Usługa jest skierowana do przelotów, które dron może wykonać równie dobrze lub lepiej, blisko anten i względem znanej pozycji.
Usługę niosą trzy rezultaty. Pierwszy można sprawdzić już dziś. Pozostałe dwa zależą od odbiornika i przetwarzania, które są w opracowaniu, a strona to mówi.
Profile pionowe na stałych odległościach przed anteną ścieżki schodzenia i łuki o stałych promieniach od localizera. Są zaplanowane z modelu lotniska i lecone z pozycjonowaniem RTK, tak jak dziś dla PAPI.
Zarejestrowany sygnał wzdłuż każdego wzorca przeliczony na kąt ścieżki, ustawienie kursu i czułość przesunięcia. Ten etap jest w opracowaniu.
Każdy zestaw wyników drona obok wyniku samolotu dla tego samego parametru z tego samego okresu. To dowód, o który wytyczne ICAO proszą przed zrezygnowaniem z przelotu.
Usługa nie certyfikuje obiektu, nie reguluje go i nie sięga dalekiego podejścia. To pozostaje przy organizacji kontroli w locie, inżynierach dostawcy i samolocie.
Wiersz harmonizacji PAPI i ILS jest już częścią kontroli PAPI , liczonym dziś względem opublikowanej lub sprawdzonej w locie ścieżki schodzenia.
Każda część z opisem, jej stanem dziś, łącznie z częściami celowo poza zakresem.
Pionowe przeloty z RTK, łuki poziome i zniżania podejściowe, zaplanowane i zweryfikowane na platformie oraz lecone dziś dla PAPI.
Położenia anten ścieżki schodzenia i localizera, opublikowany kąt ścieżki i wysokość punktu odniesienia oraz zmierzony kąt z protokołu kalibracji.
Zmierzone kąty PAPI porównane z opublikowaną lub sprawdzoną w locie ścieżką schodzenia, jako wiersz protokołu PAPI.
Ładunek rejestrujący sygnał localizera i ścieżki schodzenia wraz z pozycją i czasem drona.
Kąt ścieżki i czułość przesunięcia z profili pionowych na stałych odległościach.
Ustawienie kursu i czułość przesunięcia z łuków w poprzek kursu.
Wyniki drona i samolotu dla tych samych parametrów obok siebie, dla dostawcy i jego urzędu.
Nie wchodzi w zakres. Od około 1.5 km przed progiem samolot pozostaje metodą.
Nie wchodzi w zakres. Certyfikuje organizacja kontroli w locie, a reguluje inżynierowie dostawcy.
Opisujesz obiekt, jego kategorię, to, jak wygląda dziś jego kontrola w locie i które przeloty chciałbyś wykonywać rzadziej. Uzgadniamy parametry, okna czasowe i sposób, w jaki wyniki trafią do Twoich inżynierów i urzędu. Efektem jest pisemny zakres próby.
Położenia anten ścieżki schodzenia i localizera oraz opublikowany kąt ścieżki i wysokość punktu odniesienia trafiają do modelu lotniska. Ten etap jest zbudowany.
Profile pionowe i łuki są obliczane z położeń anten i sprawdzane względem przeszkód w modelu. Uzgadniają je wieża i dostawca, łącznie z tym, które przeloty leżą w obszarach krytycznych. Efektem jest zweryfikowana misja i potwierdzone okna czasowe.
Dron leci każdy profil i łuk z RTK, a odbiornik rejestruje sygnał. Lot jest zbudowany. Odbiornik jest w opracowaniu, więc na próbie działa się tam, gdzie jest gotowy, a zakres to mówi.
Zarejestrowany sygnał zamieniany jest na kąt ścieżki, ustawienie kursu i czułość przesunięcia, z których każdy jest powiązany z pozycjami, w których go zmierzono. Ten etap jest w opracowaniu.
Wyniki drona trafiają obok wyników samolotu dla tych samych parametrów. Zapis lotu i surowy sygnał są zachowywane, więc kwestionowaną wartość sprawdza się ponownie zamiast lecieć ponownie.
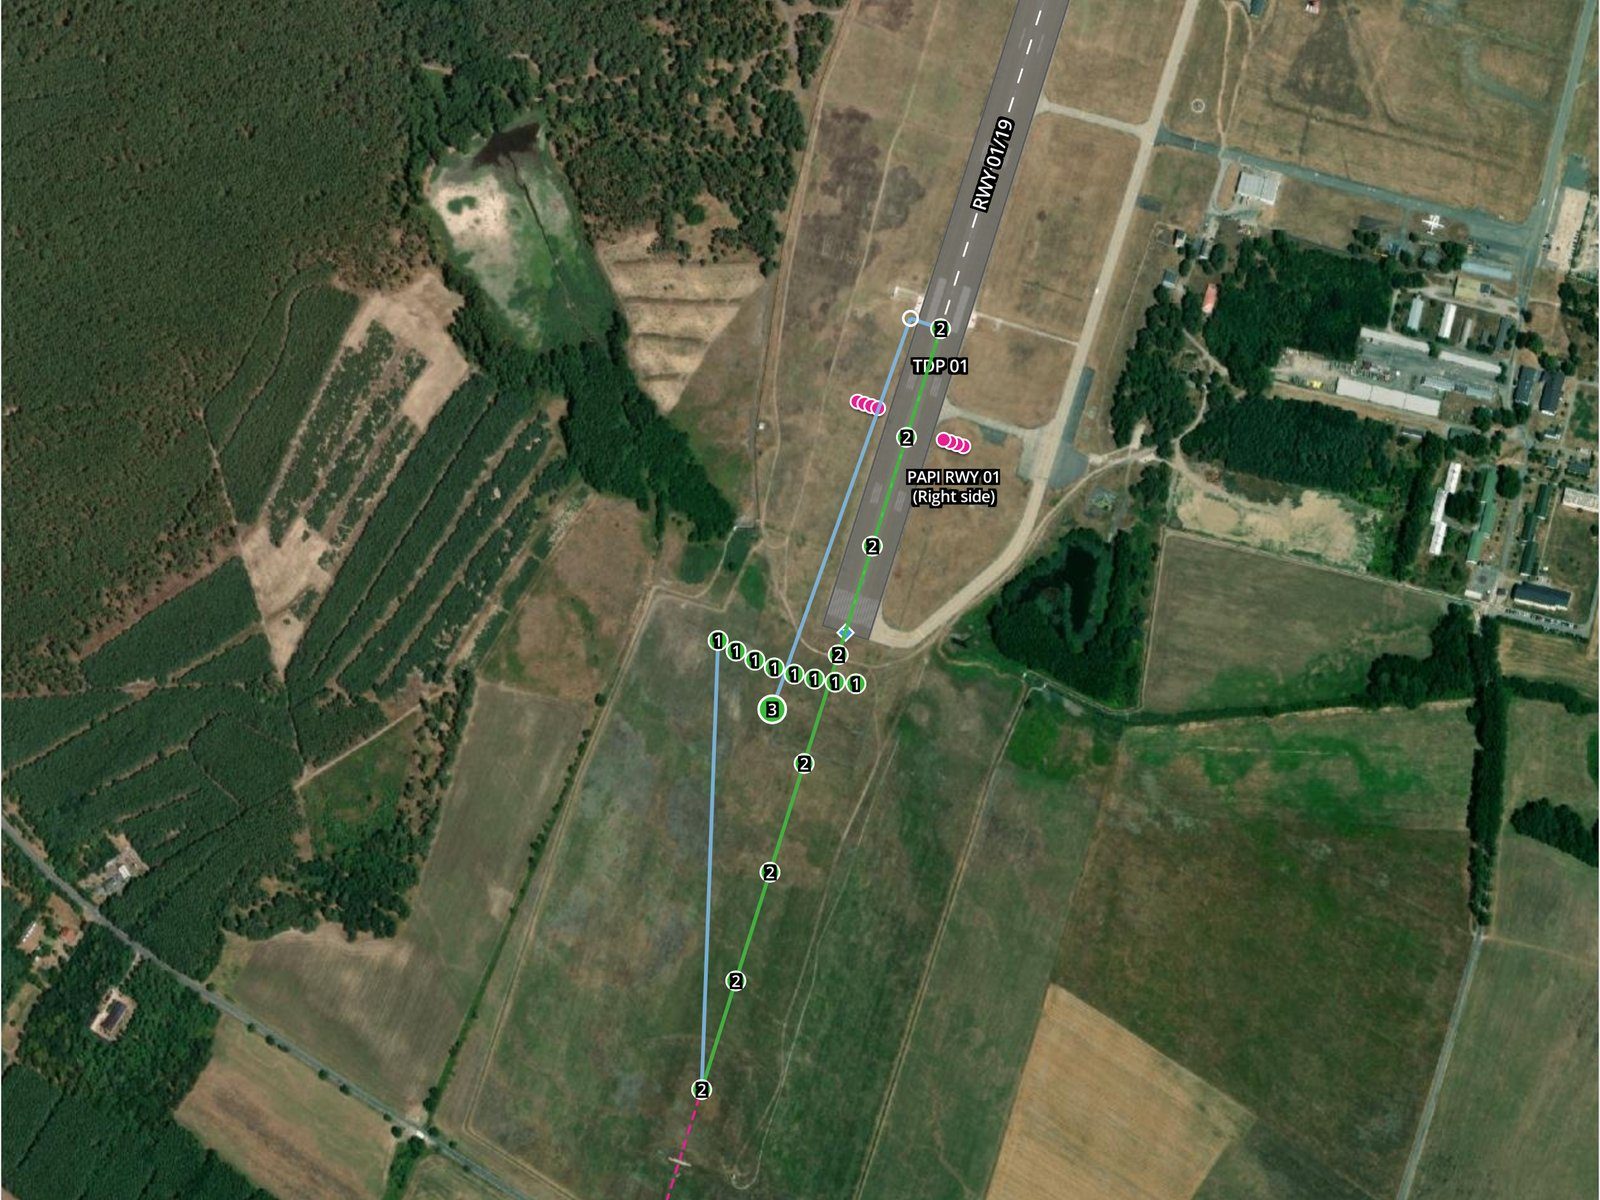
Misja PAPI na mapie: poziomy łuk w poprzek przedłużonej osi, przelot pionowy i linia podejścia do pasa
System Lądowania według Przyrządów jest weryfikowany dwukrotnie. Kontrole i monitory naziemne obserwują go cały czas. Samolot do kontroli w locie lata nim według cyklu, nominalnie co 180 dni w wytycznych ICAO, przez sygnał, który odbiornik na podejściu faktycznie widzi. Samolot jest jedyną metodą, która widzi całe podejście. Jest też rezerwowany, przetransportowany i opłacany godzinowo, a duża część jego czasu przy lotnisku idzie na przeloty, które dron może wykonać.
Ścieżka schodzenia jest najbardziej wyraźnym przypadkiem. Jej kąt odczytuje się tam, gdzie sygnał się równoważy. Dron może wznosić się przez nią na stałej odległości od anteny, utrzymywać profil z dokładnością RTK i powtarzać go w nocy. Kurs localizera odczytuje się na łuku o stałym promieniu od układu anten. Wytyczne EUROCONTROL przedstawione ICAO w 2026 roku opisują małe drony lecące w zasięgu wzroku jako uzupełniające narzędzie utrzymania naziemnego, dojrzałe w niektórych państwach. Drony te lepiej próbkują sygnał niż samolot i lecą po trajektoriach w miejscach, w których samolot nie może latać.
Ścieżka zastąpienia prowadzi przez szóste wydanie ICAO Doc 8071 Volume I. Dodaje ono wytyczne dotyczące wykonywania mniejszej liczby przelotów kontroli w locie, głównie dla ILS. Jeden z jego czterech przykładów państw korzysta z dronów. Pierwszym warunkiem jest wykazana dobra korelacja między metodami pomiaru. Pozostałe to ostrzejsze tolerancje, chroniące środowisko, dowody stabilności sprzętu i staranne zarządzanie zmianami. Przelot drona, który koreluje z przelotem samolotu, to sposób, w jaki przelot schodzi z listy samolotu.
Dron nie zastępuje reszty. ICAO zauważa, że część usterek anten i niektóre problemy z propagacją może wykryć tylko kontrola w locie. Dron w zasięgu wzroku nie sięga dalekiego podejścia. Kontrola w locie przy uruchomieniu oraz przeloty, które patrzą na całe podejście, pozostają przy samolocie. Dron przejmuje przeloty blisko lotniska, a samolot wykonuje ich mniej.
Ta usługa jest w aktywnym rozwoju i nie jest jeszcze oferowana, więc nie ma ceny, stawki ani wyceny. Zamiast tego kształtują próbę cztery czynniki.
Cztery rzeczy mogą przerwać lot lub osłabić to, co pokazuje, i każda ma właściciela.
Dron jest bardziej ograniczony przez wiatr niż samolot, a profil lecony w porywach jest bardziej zaszumiony. Loty planuje się na spokojne okna pogodowe i powtarza, gdy zapis pokazuje, że dron zszedł ze ścieżki, zamiast ją zachowywać.
Każdy wynik jest tylko tak dobry, jak pozycja, w której został zmierzony. RTK zależy od sygnałów globalnego systemu nawigacji satelitarnej (GNSS), a zakłócenia GNSS są znanym problemem w pobliżu niektórych lotnisk. Zapis lotu niesie jakość pozycjonowania każdego przelotu. Przelot bez stałego rozwiązania nie jest wykorzystywany.
Dron w obszarach krytycznych i wrażliwych ILS może zakłócić sygnał, z którego korzysta samolot na podejściu. Loty w nich wykonuje się tylko w uzgodnionych oknach, zwykle przy obiekcie wyłączonym z użytku operacyjnego.
Wynik drona zastępuje przelot samolotem tylko tam, gdzie urząd to akceptuje, a to różni się między państwami. Raport korelacji jest zbudowany, by wspierać tę decyzję, a nie by ją podejmować.
Inspekcja PAPI dronem. Pomiar kąta przejścia, barwy, balansu intensywności i pozycji geodezyjnej każdej jednostki, z protokołem tego samego dnia…
System lądowania to naziemne urządzenie, które prowadzi statek powietrzny podczas podejścia do drogi startowej. Co oznacza LS, czym różnią się ILS i…
Kontrola systemu świateł podejścia dronem z perspektywy pilota. Układ, barwa, natężenie, pokrycie i rząd świateł błyskowych weryfikowane jednostka po…
Ta usługa jest w aktywnym rozwoju i nie jest jeszcze oferowana. Jeśli prowadzisz ILS i chcesz śledzić jej rozwój lub wziąć udział w próbie korelacji, napisz do nas. Podaj nam obiekt, jego kategorię i to, jak wygląda dziś jego kontrola w locie. Nic nie jest wiążące.
Zgoda na Pliki Cookie
Używamy plików cookie, aby poprawić jakość przeglądania i analizować nasz ruch. Zobacz naszą polityka prywatności.