Inspección de Pavimento de Aeródromos Militares con Dron
Un servicio de inspección de pavimento con dron para aeródromos militares, en desarrollo: qué hace la plataforma, qué añade el prototipo de grietas D5340 y qué conserva la inspección a pie.
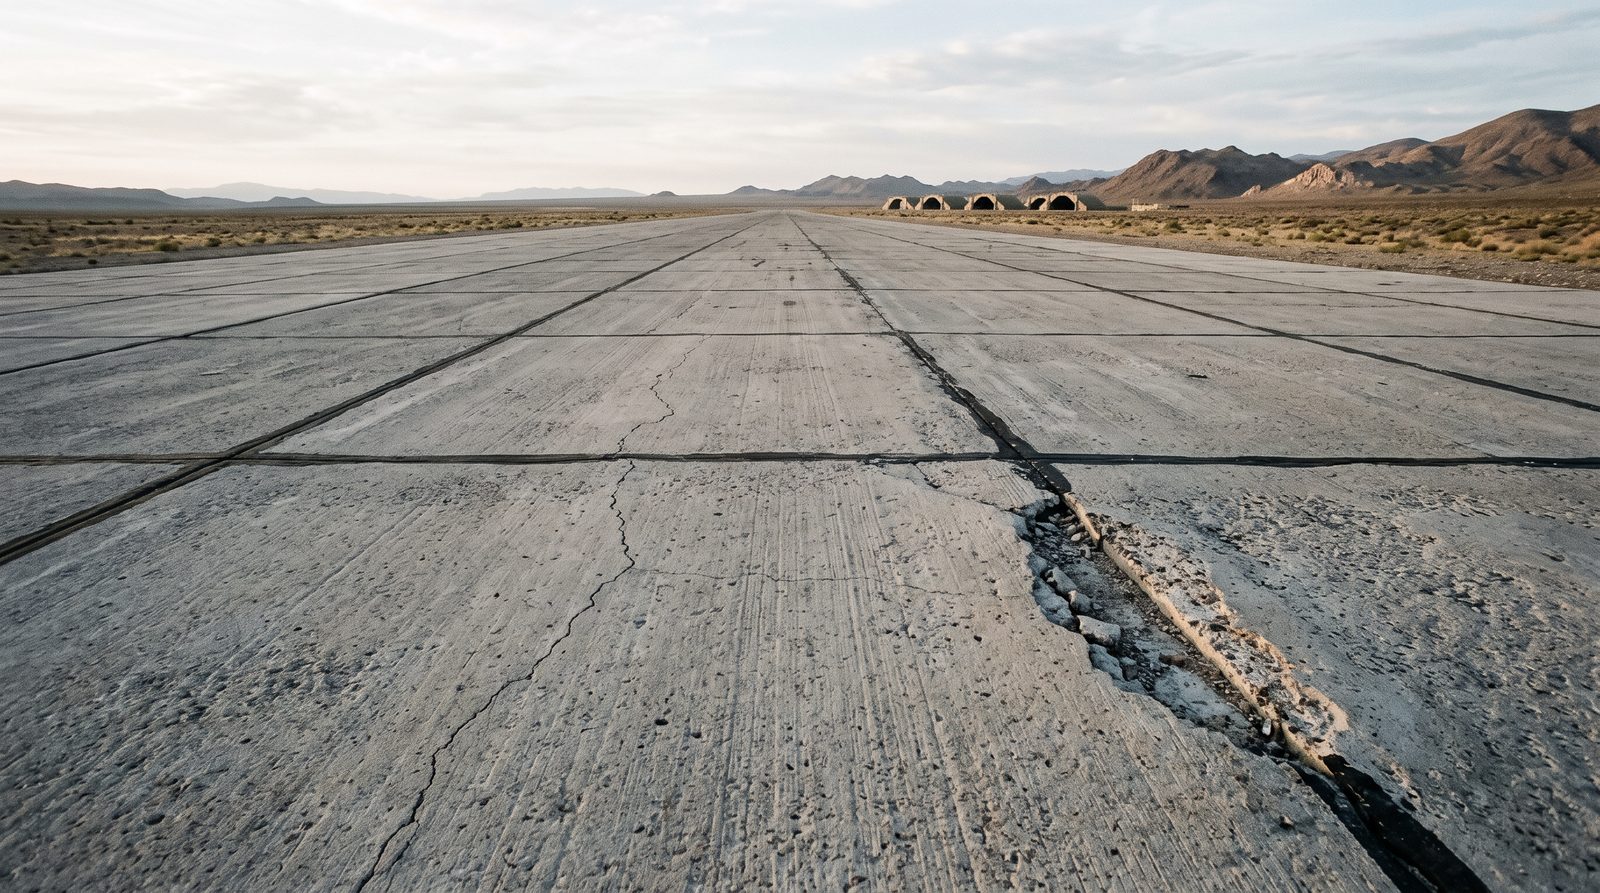
- 01 El servicio está en desarrollo activo y aún no se ofrece. La plataforma ya planifica los vuelos, captura cada superficie pavimentada acordada entre movimientos y conserva las imágenes.
- 02 Un prototipo funcional, cercano a un primer MVP, detecta grietas y las codifica como deterioros D5340 41, 43 y 48 en asfalto y 63 en hormigón. Hierba, parches y escombros también se reconocen, en desarrollo y con escasez de datos de entrenamiento.
- 03 El prototipo escribe un inventario de secciones y unidades de muestra como GeoJSON, con un informe JSON o Markdown indexado por los mismos ID. No produce un índice de condición.
- 04 Donde un requisito mencione la inspección D5340, la inspección a pie sigue siendo el registro.
- 05 La captura puede ejecutarse en un despliegue de campo sin conexión, y el procesamiento de grietas se ejecuta en una máquina GPU separada, no en el ordenador de campo.
En esta página · 12 secciones
Quién se encuentra con esto
El Índice de Condición de Pavimento es un método militar antes que civil. Fue desarrollado por el Cuerpo de Ingenieros del Ejército de EE. UU. con financiación de la Fuerza Aérea de EE. UU., y la FAA y el Comando de Ingeniería de Instalaciones Navales lo adoptaron después. Por lo tanto, un aeródromo militar ya tiene el vocabulario: secciones, unidades de muestra, una inspección a pie ASTM D5340 y un sistema de gestión de pavimento, generalmente PAVER, que convierte la inspección en un plan de trabajo. Lo que a menudo falta es una visión de toda la superficie entre dos inspecciones a pie.
Se manifiesta en tres preguntas.
- ¿Cuáles de los tipos de deterioro D5340 puede registrar realmente una inspección automatizada, y cuáles siguen necesitando un evaluador a pie?
- ¿Se pueden comparar dos inspecciones con un año de diferencia sección por sección, de modo que un cambio en la cifra sea un cambio en el pavimento y no en el método?
- ¿Puede realizarse la inspección en una instalación que mantiene los datos operativos dentro del perímetro, o en un aeródromo remoto sin red y con poco tiempo sobre el pavimento?
La evaluación de condición de pavimento es el servicio detrás de esta página. Aún no se ofrece y está en desarrollo activo, y su procesamiento de pavimento es un prototipo funcional cercano a un primer MVP. La revisión de pavimento de pista cubre la mirada recurrente más ligera. Esta página establece lo que la plataforma ya hace, lo que el prototipo añade y lo que aún no hace.
Dónde aplica esto, y dónde no
Esto aplica a pistas, calles de rodaje y plataformas pavimentadas que se evalúan con el método D5340, tanto asfalto como hormigón con juntas, independientemente de si el aeródromo es civil. Aplica más donde la inspección a pie es muestreada y poco frecuente, donde el pavimento está envejeciendo, y donde un equipo de evaluación quiere probar el prototipo en sus propias secciones.
No reemplaza la inspección a pie donde un requisito la mencione. No evalúa la capacidad estructural, que necesita ensayos de deflexión o testigos, y no mide fricción o rugosidad, que D5340 excluye por su propio alcance. Y no ve a través de agua, nieve o contaminación en el día.
Lo que la plataforma ya hace, y lo que está en desarrollo
- Superficie completa
- Cada superficie acordada se captura en pasadas superpuestas, no una muestra de unidades.
- Entre movimientos
- Vuelos de inspección planificados y realizados en las ventanas que abre el control de tráfico aéreo.
- Imágenes conservadas
- Los fotogramas se retienen con posiciones RTK de aproximadamente ±1 cm, por lo que una sección puede reexaminarse sin volar de nuevo.
- Captura sin conexión
- Un despliegue de campo en una red local con mapas sin conexión planifica y captura sin conexión.
- Prototipo
- Detección de grietas codificada como D5340 41, 43 y 48 en asfalto y 63 en hormigón, en desarrollo, cercano a un primer MVP.
- También reconocido
- Hierba, parches y escombros, en desarrollo y con escasez de datos de entrenamiento.
- Salida del prototipo
- Un inventario de secciones y unidades de muestra como GeoJSON, con un informe JSON o Markdown indexado por los mismos ID.
- No construido aún
- Sin índice de condición, sin otros tipos de deterioro, sin comparación entre inspecciones, sin importación a PAVER.
Lo que la plataforma ya hace
Vuelos de inspección y captura entre movimientos
El servicio está en desarrollo activo y aún no se ofrece. La plataforma ya planifica los vuelos y captura las imágenes. La inspección se planifica a partir de las superficies en alcance y se vuela en pasadas superpuestas en las ventanas que el control de tráfico aéreo abre entre movimientos de aeronaves. Cada pista, calle de rodaje y plataforma acordada se captura, no una muestra de unidades. La captura toma aproximadamente una hora de vuelo por kilómetro de una pista de 45 m de ancho, más cambios de batería, con calles de rodaje y plataformas añadiendo tiempo en proporción a su área.
Las imágenes se retienen con posiciones RTK de aproximadamente ±1 cm. Si un ingeniero disputa una sección, se reexamina contra esos fotogramas en lugar de volar de nuevo, y los mismos fotogramas pueden procesarse de nuevo cuando el modelo de detección mejore.
Captura en una red cerrada
Para instalaciones cuyas reglas mantienen los datos operativos dentro del perímetro, y para aeródromos remotos o temporales sin conexión utilizable en el pavimento, hay un despliegue de campo sin conexión. Un ordenador de campo sirve la aplicación en una red local en el aeródromo con mapas sin conexión, por lo que la inspección se planifica y se vuela y las imágenes permanecen en el sitio sin subir nada. El flujo de trabajo sin conexión se describe en detalle en otro lugar.
El ordenador de campo no ejecuta el procesamiento de pavimento. Eso se ejecuta en una máquina GPU separada, como se describe a continuación, por lo que dónde y cuándo se procesan las imágenes se acuerda por instalación.
Clima y estado de la superficie
Los mejores resultados se obtienen en un día tranquilo y soleado. El viento fuerte desenfoca las imágenes y la poca luz fuerza un ISO alto, por lo que las condiciones más duras se vuelan con una configuración de escaneo de superficie ajustada y más lenta en lugar de descartarse. El agua estancada, la capa de nieve y la contaminación pesada ocultan la superficie, y un pase sobre ellas se repite una vez que la superficie está limpia en lugar de evaluarse a través de ella. Esta página no declara ninguna clasificación de temperatura, viento o ingreso.
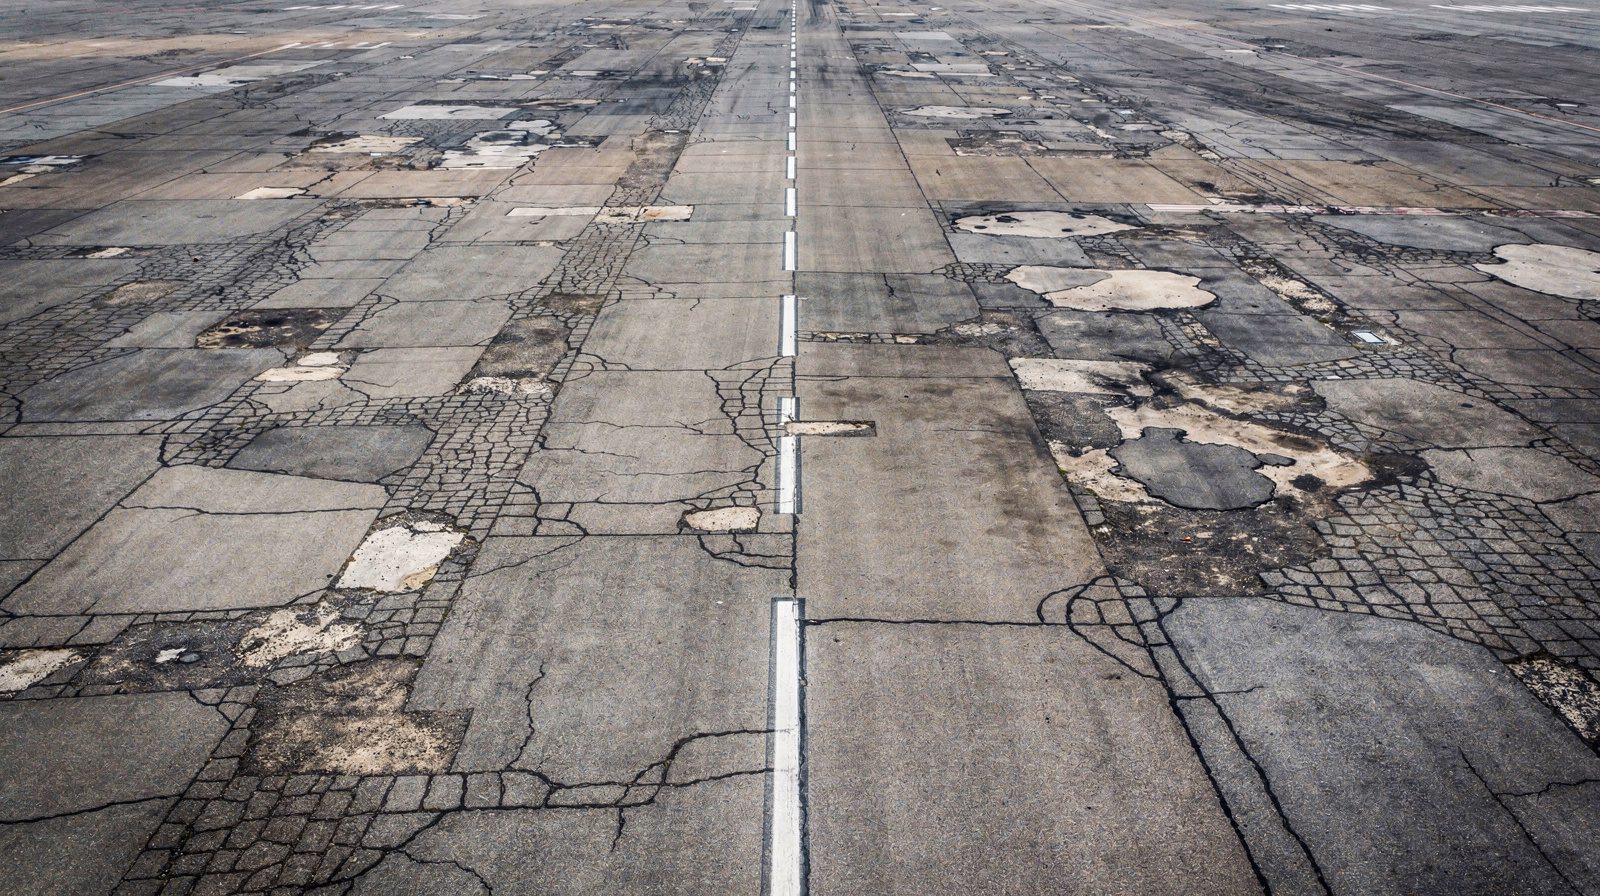
La superficie a resolución de inspección. La grieta se lee como una línea de sombra y el desgaste superficial como pérdida de textura, por lo que el sol sobre el pavimento ayuda cuando las ventanas de movimiento lo permiten.
El prototipo: detección de grietas codificada según D5340
El procesamiento de pavimento es un prototipo funcional en desarrollo, cercano a un primer MVP. Se ejecuta sobre el ortomosaico construido a partir de las imágenes de la inspección. Un modelo de detección marca cada grieta, y un conjunto de reglas convierte las grietas detectadas en códigos de deterioro ASTM D5340.
- 41, grietas en piel de cocodrilo , en asfalto.
- 43, grietas en bloque, en asfalto.
- 48, grietas longitudinales y transversales, en asfalto.
- 63, grietas lineales, en hormigón.
El sistema también reconoce hierba, parches y escombros. Los tres están en desarrollo y con escasez de datos de entrenamiento, y ninguno se codifica como un deterioro D5340.
La salida es un inventario de secciones y unidades de muestra como GeoJSON, con un informe JSON o Markdown indexado por ID de sección y unidad de muestra. El procesamiento se ejecuta en una máquina GPU separada, no en el ordenador de campo. Debido a que las imágenes se conservan, una inspección anterior puede reejecutarse con un modelo más nuevo, lo cual es un paso manual hoy. Cuando un equipo de evaluación tiene un día en el aeródromo, el inventario puede leerse antes de la caminata para ver dónde se concentran las grietas, mientras que las unidades recorridas aún se eligen según las reglas de muestreo.
Lo que aún no hace
- Codificación D5340 de algo más allá de esos cuatro. Los parches se reconocen pero no se codifican, y el sistema no clasifica desgaste superficial , meteorización, erosión por chorro de reactores, derrames de aceite, daño en sellado de juntas, desconchado de juntas , desconchado en esquinas y escalado.
- Profundidad de roderas o depresiones. Ambas son geometría, y no se construye ningún modelo de superficie.
- Un índice de condición de ningún tipo, PCI o de otro tipo.
- Comparación entre inspecciones.
- Importación a PAVER.
Donde se requiere la inspección a pie D5340, sigue siendo el registro. Los criterios de severidad que necesitan tacto, como si un sellador sigue adherido a la cara de la junta, cualquier cosa bajo la superficie, y las decisiones que el estándar deja al juicio de un evaluador capacitado, le pertenecen a ella. El material suelto es una cuestión de objetos extraños más que un defecto del pavimento, porque tiene un propietario diferente y un reloj diferente.
Mantener una inspección posterior comparable
Un registro de condición es útil una vez. Un cambio en él es sobre lo que se ejecuta un plan de trabajo, y un cambio solo significa algo si nada más se movió. TarmacView aún no compara inspecciones, pero tres cosas pueden mantenerse fijas desde la primera.
- Los límites de las secciones. Se acuerdan en el alcance, idealmente como las secciones existentes de la instalación, y se mantienen. Un límite movido entre inspecciones rompe el registro para cada sección que toca, por lo que mover uno es una decisión con un costo, no una edición.
- Los identificadores. El prototipo vincula su inventario a ID de sección y unidad de muestra, por lo que mantener los ID mantiene dos inventarios legibles entre sí. El manual de evaluación del DoD y PAVER utilizan una estructura de red, rama y sección, que el prototipo aún no importa.
- Las imágenes retenidas. Los fotogramas detrás de cada inventario se conservan. Cuando el modelo de detección se actualiza, una inspección anterior puede reejecutarse sobre sus imágenes para que dos inspecciones se lean con un solo modelo.
Una inspección a pie que muestrea unidades puede derivar entre ciclos en qué unidades se recorren y en quién las evalúa. El manual del DoD es explícito en que la tarea más importante del evaluador es identificar el tipo y la severidad correctos del deterioro. Las imágenes de toda la superficie eliminan la deriva de muestreo de la captura, y el juicio del evaluador permanece en la inspección a pie donde corresponde.
Cómo se realiza una inspección
La primera inspección establece el mapa de secciones que cada posterior reutiliza, por lo que el primer paso es el más importante.
Del mapa de secciones a un inventario del prototipo
- 01
Acordar y congelar el mapa de secciones
Partir del mapa de red, rama y sección existente de la instalación, si existe. Acordar las superficies en alcance y fijar los límites e identificadores antes de cualquier captura.
Por quéCualquier lectura posterior es una lectura de secciones, por lo que las secciones no pueden moverse.
Listo cuandoUn mapa de secciones aprobado que esta inspección, cualquier repetición y la próxima inspección a pie utilizarán todas.
Si noDonde no exista mapa, dividir por historial de construcción y uso.
- 02
Acordar el despliegue y las reglas de datos
Acordar si la captura se ejecuta en el despliegue de campo sin conexión, dónde se ejecuta el procesamiento GPU y quién revisa la salida.
Por quéA dónde pueden ir los datos decide dónde se ejecuta la captura y dónde se procesan las imágenes.
Listo cuandoUna nota de alcance que nombre el despliegue, la ubicación del procesamiento y el revisor.
Si noSi las reglas no están claras, capturar sin conexión. Las imágenes permanecen en el aeródromo hasta que se acuerde el procesamiento.
- 03
Volar las superficies entre movimientos
Volar el ancho completo de cada superficie en pasadas superpuestas a la resolución planificada, en las ventanas que abre el control de tráfico aéreo, en un día tranquilo y soleado donde las ventanas lo permitan.
Por quéLa misión se genera a partir de la geometría de la superficie y la cámara, por lo que la próxima inspección reproduce esta.
Listo cuandoCada superficie está cubierta, con una posición en cada fotograma.
Si noAgua, nieve o contaminación en una sección significa que ese pase se repite una vez que la superficie está limpia, no se evalúa a través de ella.
- 04
Detectar y codificar las grietas
Construir el ortomosaico, ejecutar la detección de grietas en la máquina GPU y aplicar las reglas D5340 para 41, 43 y 48 en asfalto y 63 en hormigón dentro de cada sección y unidad de muestra.
Por quéEl inventario es la salida del prototipo, y debe ser trazable hasta los fotogramas que lo respaldan.
Listo cuandoUn inventario GeoJSON y un informe JSON o Markdown indexado por ID de sección y unidad de muestra.
Si noUna grieta disputada se verifica contra los fotogramas retenidos en lugar de volar de nuevo.
- 05
Informar peligros en el día
Cualquier cosa que el equipo vea en el pavimento que parezca un peligro operativo inmediato se informa a la gestión del aeródromo el día de la captura.
Por quéUn registro de condición funciona con un reloj de planificación. Un peligro no.
Listo cuandoEl peligro está en manos del aeródromo antes de que exista cualquier inventario.
Si noDonde no hay red, el aviso se entrega en persona en el aeródromo.
- 06
Repetir en las mismas secciones
Volar la misma misión en el mismo mapa de secciones. La comparación entre inspecciones no está construida aún, por lo que los dos inventarios se leen lado a lado manualmente.
Por quéUna comparación posterior solo es posible si la segunda inspección se vuela y se indexa de la misma manera que la primera.
Listo cuandoDos inventarios indexados con los mismos ID de sección y unidad de muestra, leídos con un solo modelo.
Si noUn resultado disputado se reexamina contra las imágenes retenidas de ambas inspecciones en lugar de volar de nuevo.
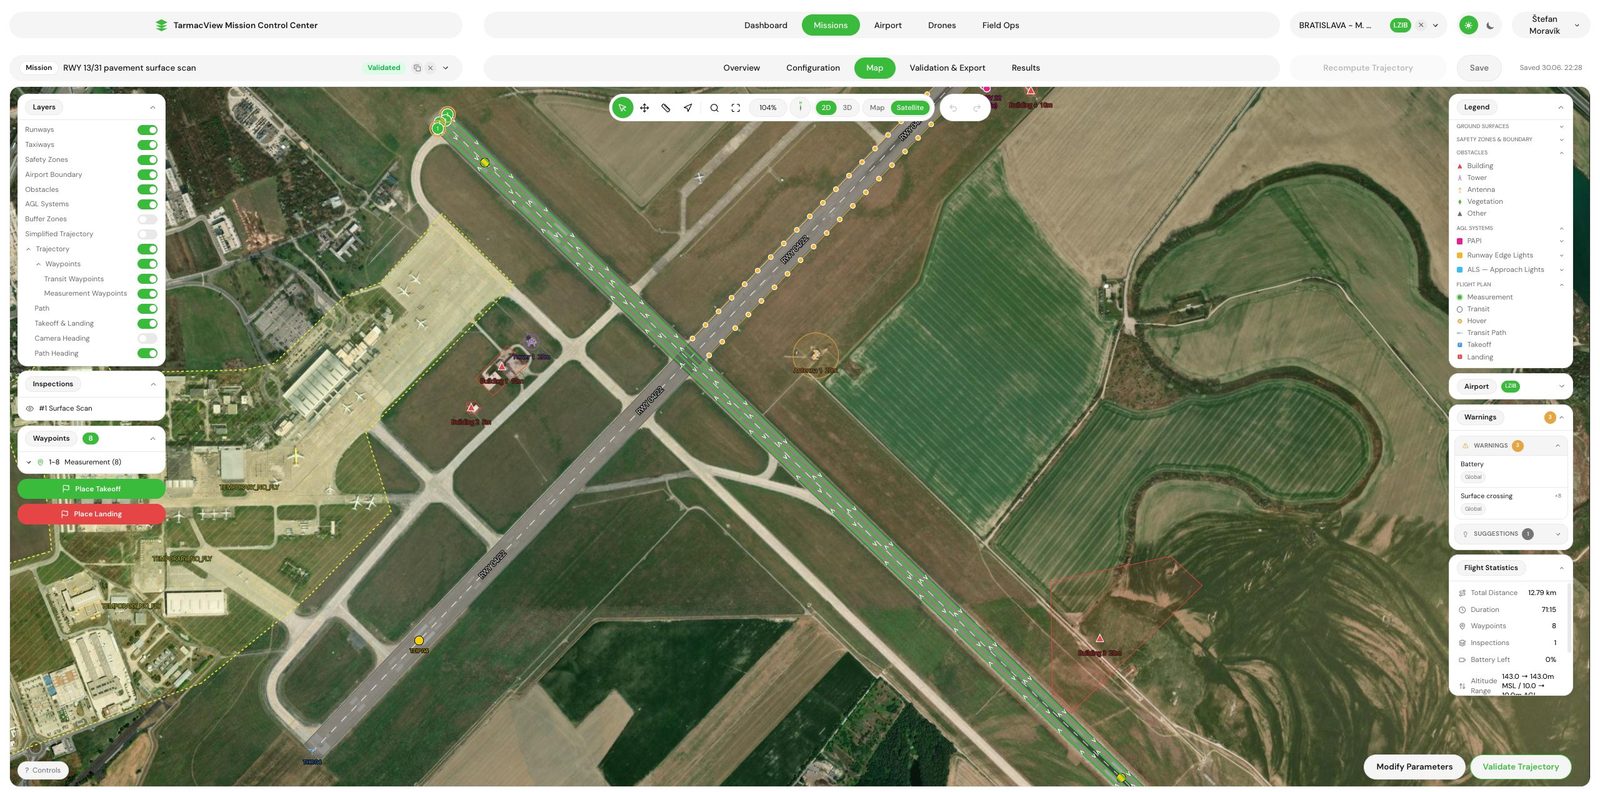
La misma misión en cada visita, generada a partir de la geometría de la superficie, por lo que una inspección posterior cubre el mismo terreno que la primera.
Una inspección a pie D5340 y la inspección con dron con su prototipo
| Pregunta | Inspección a pie PCI D5340 | Inspección con dron y prototipo de grietas |
|---|---|---|
| Cobertura | Las unidades de muestra elegidas por las reglas de muestreo, con el valor de la sección inferido de ellas | Cada superficie acordada se captura, no una muestra de unidades |
| Tipos de deterioro | El catálogo completo D5340, identificado y evaluado por un inspector capacitado | Grietas codificadas 41, 43 y 48 en asfalto y 63 en hormigón, con hierba, parches y escombros reconocidos, todo en desarrollo |
| Repetibilidad | Depende de recorrer las mismas unidades con el mismo catálogo cada ciclo | Misma misión y secciones fijas, con las imágenes retenidas. La comparación entre inspecciones no está construida aún |
| Dependencia del evaluador | Un evaluador capacitado identifica tipo y severidad, que es la fortaleza del método y su varianza | Un modelo de detección y un conjunto de reglas para toda la superficie |
| Requisito formal | El índice que un requisito que mencione D5340 o el procedimiento de inspección del DoD pide | No produce PCI ni índice de condición. Complementa la inspección a pie |
| Tiempo en el aeródromo | Escala con el número de unidades recorridas y el ritmo del evaluador | Aproximadamente una hora de vuelo por kilómetro de una pista de 45 m de ancho, más cambios de batería, entre movimientos |
Gobernanza y el registro
Un PCI es una declaración sobre un área definida, y el registro detrás de él es lo que lo hace defendible. El manual de evaluación del DoD vincula cada registro de pavimento a un identificador de red, rama y sección, y describe las inspecciones superficiales, el tipo que se hace cuando el tiempo es corto, como válidas solo para uso limitado o inmediato. Las imágenes retenidas y posicionadas son un registro fechado de la superficie, y el inventario del prototipo está indexado por ID de sección y unidad de muestra. Ninguno cambia qué inspección pide un requisito.
Evidencia y los límites honestos
La afirmación sólida es la cobertura y la retención. Toda la superficie acordada se captura en pasadas planificadas entre movimientos, y las imágenes se conservan. Esas son propiedades de cómo se realiza la inspección, y cada una puede verificarse en un piloto.
La afirmación más débil es el prototipo. Codifica grietas por regla en cuatro tipos D5340, y qué tan bien coincide con un evaluador en un pavimento dado es lo que una evaluación debería medir, recorriendo unas pocas secciones en la misma temporada que una inspección con dron. El explicador PCI establece cómo se construye un PCI y por qué un resultado de imágenes no lo es.
Luego los límites que no se mueven. Nada bajo la superficie, ninguna capacidad estructural, ninguna fricción o rugosidad, y nada que el agua, la nieve o la contaminación oculten en el día.
Objeciones que vale la pena plantear antes de un piloto
“Ya realizamos inspecciones PCI según el procedimiento del DoD.” Sigan realizándolas. La inspección con dron no las reemplaza. Captura toda la superficie entre ellas, y el prototipo muestra dónde hay grietas.
“Una cámara no puede evaluar la severidad como lo hacen nuestros evaluadores.” El prototipo solo codifica grietas, y todos los demás tipos de deterioro permanecen con sus evaluadores. Donde la severidad depende del tacto o el juicio, la inspección a pie lo conserva.
“Nuestros datos no pueden salir de la instalación.” Entonces la captura se ejecuta en el despliegue de campo sin conexión y no se sube nada. El procesamiento de grietas se ejecuta en una máquina GPU separada, por lo que dónde se ejecuta se acuerda por instalación.
“Necesitamos un índice de condición.” El prototipo no produce uno. Lo que produce es un inventario de grietas codificadas por sección y unidad de muestra, que un evaluador puede verificar contra la inspección a pie.
Tareas relacionadas
Si la pregunta es el servicio en sí, la página de evaluación de condición de pavimento lo describe mientras está en desarrollo. Si es la mirada recurrente más ligera, la revisión de pavimento de pista la cubre. Si son los escombros que la superficie desprende, FOD que proviene del propio pavimento toma ese ángulo. Y si es el despliegue en el sitio, la página de tecnología lo cubre. Para hablar sobre el desarrollo o un piloto en sus propias secciones, contacte a TarmacView .
Preguntas Frecuentes
- ¿Reemplaza una inspección con dron a una inspección PCI D5340?
- No. D5340 es un método visual, pero asume un evaluador capacitado aplicando el catálogo de deterioros a unidades de muestra elegidas por sus reglas de muestreo, y el índice que produce es el que un programa de gestión de pavimento o un requisito de financiación menciona. La inspección con dron, en desarrollo activo, captura toda la superficie y conserva las imágenes. El prototipo añade detección de grietas codificada en cuatro tipos de deterioro D5340, y no produce ningún índice. Donde un requisito mencione el método estándar, la inspección a pie es lo que lo satisface.
- ¿Qué tipos de deterioro D5340 puede registrar la imagen?
- Gran parte del catálogo D5340 es visible desde arriba, pero el prototipo solo codifica grietas. Esto es 41 piel de cocodrilo, 43 en bloque y 48 longitudinal y transversal en asfalto, y 63 lineal en hormigón. Parches, hierba y escombros también se reconocen, todo en desarrollo y con escasez de datos de entrenamiento, pero no se codifican como deterioros D5340. El desgaste superficial, la meteorización, el daño en sellado de juntas, el desconchado, el escalado y los demás tipos no se clasifican. Las roderas y depresiones son geometría, y su profundidad no se mide. Todo lo que necesite tacto o el juicio de un evaluador permanece en la inspección a pie.
- ¿Cómo se mantiene comparable una inspección repetida con la anterior?
- La comparación entre inspecciones aún no está construida. Lo que se conserva hoy son las imágenes, que se retienen, por lo que un resultado disputado se reexamina contra los fotogramas que lo produjeron en lugar de volar de nuevo. El prototipo vincula su inventario a ID de sección y unidad de muestra, por lo que las secciones acordadas en el alcance y mantenidas fijas permiten leer dos inventarios lado a lado. Reejecutar una inspección anterior con un modelo de detección más nuevo es posible a partir de las imágenes retenidas, y es un paso manual hoy.
- ¿Puede realizarse la inspección sin ninguna red?
- La captura sí puede. El despliegue de campo sin conexión ejecuta la aplicación en una red local en el aeródromo con mapas sin conexión, por lo que la inspección se planifica y se vuela y las imágenes permanecen en el sitio sin subir nada. El prototipo de detección de grietas no se ejecuta en el ordenador de campo. Se ejecuta en una máquina GPU separada, por lo que dónde y cuándo se procesan las imágenes se acuerda por instalación.
- ¿Qué condiciones detienen una inspección?
- Todo lo que oculte la superficie. Agua estancada, capa de nieve y contaminación pesada como arena o depósitos de caucho ocultan el deterioro que una cámara necesita ver, por lo que el pase se repite una vez que la superficie está limpia en lugar de evaluarse a través de ella. Los mejores resultados se obtienen en un día tranquilo y soleado. El viento fuerte desenfoca las imágenes y la poca luz fuerza un ISO alto, por lo que las condiciones más duras se vuelan con una configuración de escaneo de superficie ajustada y más lenta. El acceso es el último límite, porque la captura necesita que el control de tráfico aéreo y la gestión del aeródromo abran ventanas entre movimientos.
- ¿Produce la inspección un PCI o una cifra de condición?
- No. El prototipo produce un inventario de grietas codificadas por sección y unidad de muestra, y ningún índice de condición de ningún tipo. Un PCI también necesita todos los demás tipos de deterioro, su severidad y extensión, y los valores de deducción del estándar, y nada de eso está construido. La forma honesta de evaluar el prototipo es recorrer unas pocas secciones con el método estándar en la misma temporada que una inspección con dron y comparar el inventario de grietas sección por sección.
- ¿Cómo llega el resultado a un sistema de gestión de pavimento como PAVER?
- No directamente aún. El prototipo escribe un inventario de secciones y unidades de muestra como GeoJSON y un informe JSON o Markdown indexado por ID de sección y unidad de muestra. La importación a PAVER no está construida, por lo que mover los resultados a él es un paso manual hoy. El manual de evaluación del DoD describe mapas de secciones que se mueven entre SIG y PAVER como shapefiles o tablas indexadas por identificadores de red, rama y sección, y el prototipo no escribe ese formato.
Referencias
- astm-d5340
- ASTM D5340-24, Standard Test Method for Airport Pavement Condition Index Surveys ASTM International
- ufm-3-260-03
- UFM 3-260-03, O&M Manual: Standard Practice for Airfield Pavement Evaluation US Department of Defense, Unified Facilities Manual
- faa-ac-150-5380-7b
- AC 150/5380-7B, Airport Pavement Management Program (PMP) Federal Aviation Administration
- paver-tri-service
- Acerca de PAVER US Army Corps of Engineers, Tri-Service Transportation
- flc-paver
- PAVER, Field Inspector e Image Inspector: base de usuarios ampliada Federal Laboratory Consortium for Technology Transfer