Qu'est-ce que l'inspection automatisée des infrastructures par drone ?
Inspection automatisée des infrastructures par drone
Définition et composants du système
L’inspection automatisée des infrastructures par drone est un processus technologique dans lequel un véhicule aérien sans pilote (UAV) exécute une mission de vol préprogrammée, définie par des points de passage, des motifs en grille, des itinéraires en couloir ou des chemins guidés par modèle 3D, pour capturer des images et des données de capteurs des actifs d’infrastructure avec une intervention humaine minimale pendant la phase d’acquisition de données. Le système remplace le modèle traditionnel d’un pilote distant contrôlant manuellement chaque mouvement de vol par un plan de mission que le drone exécute de manière autonome, en suivant des paramètres précisément définis pour l’altitude, la vitesse, le cap, l’intervalle de déclenchement de la caméra, l’orientation de la nacelle et le pourcentage de chevauchement.
L’architecture du système comprend huit composants principaux intégrés dans un flux de travail d’inspection transparent :
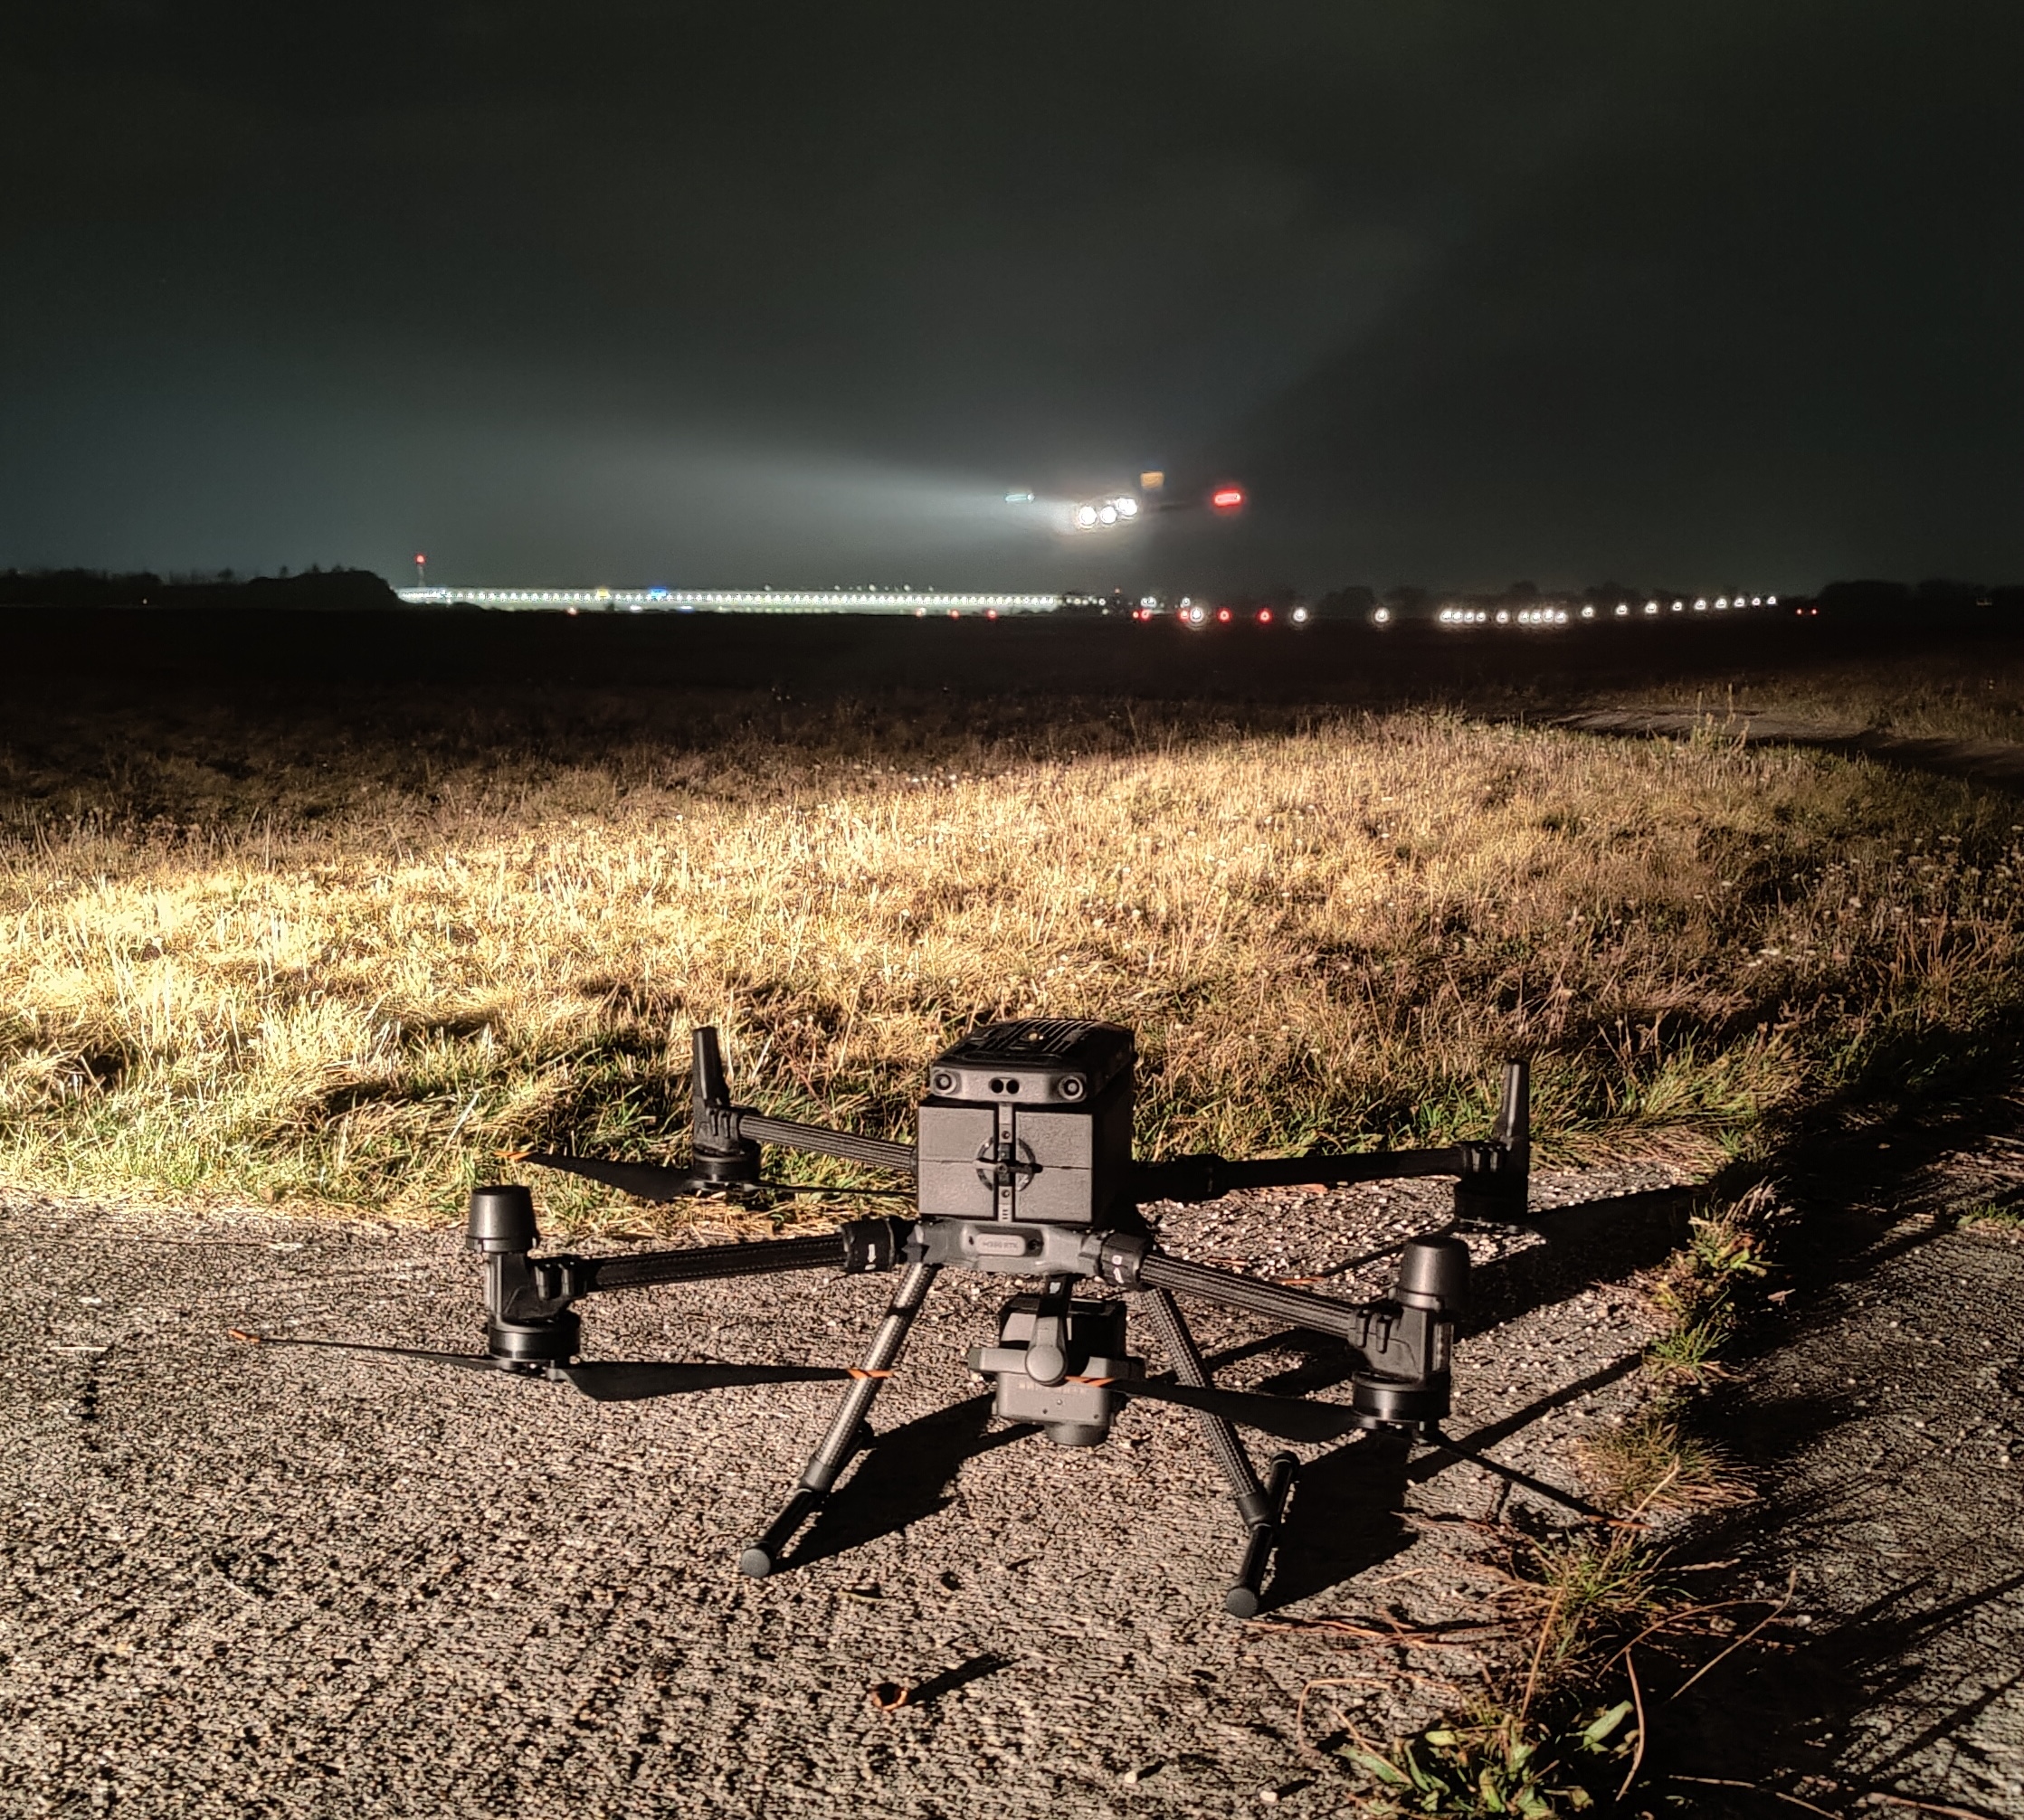
Plateforme UAV, La cellule, le système de propulsion, le contrôleur de vol et l’avionique qui fournissent la capacité de vol physique. Les plateformes vont des petits multirotors (DJI Mavic 3 Enterprise, Skydio X10) pesant moins de 4 kg pour l’inspection des chaussées aux systèmes plus grands (DJI Matrice 350 RTX, Freefly Astro) capables de transporter plusieurs charges utiles pour des levés d’infrastructure complets. Les spécifications clés comprennent le poids maximal au décollage (MTOW), l’endurance de vol (généralement 25 à 45 minutes avec charge utile), l’indice IP pour la tolérance environnementale et la redondance des systèmes critiques tels que les récepteurs GNSS, les IMU et la propulsion.
Logiciel de planification de mission, L’application au sol où les opérateurs définissent la mission d’inspection avant le vol. Les plateformes leaders comprennent UgCS, DJI Pilot 2, Pix4Dcapture, DroneDeploy et Skydio Cloud. Ces outils permettent aux opérateurs de dessiner des zones de levé sur une carte, de spécifier les pourcentages de chevauchement, de définir l’altitude et la vitesse, de définir les angles de la nacelle et de configurer les paramètres de la caméra. Les planificateurs de mission avancés prennent en charge le suivi de terrain à l’aide d’un modèle numérique d’élévation (DEM) pour maintenir une distance au sol constante (GSD) sur un terrain variable, la planification basée sur un modèle 3D pour les structures complexes comme les ponts et les bâtiments, et l’orchestration de plusieurs vols pour la couverture de grandes zones.
Charges utiles de capteurs, Les instruments de collecte de données spécifiques à la mission montés sur le drone. La sélection de la charge utile détermine directement quels types de défauts peuvent être détectés. Les caméras RVB sont la norme pour la détection visuelle des fissures et la génération d’orthomosaïques. Les caméras thermiques détectent l’humidité souterraine, la délamination et les défauts d’isolation. Les scanners LiDAR génèrent des nuages de points de haute précision pour l’analyse de déformation et les levés pénétrant la végétation. Les capteurs multispectraux permettent la classification des matériaux et l’évaluation de la santé de la végétation. La masse de la charge utile, la consommation d’énergie, le débit de données et les dimensions physiques doivent être compatibles avec la capacité de charge utile et les dispositions de montage de la plateforme UAV.
Détection et évitement d’obstacles (ODA), Le système de capteurs et de traitement embarqué qui empêche le drone d’entrer en collision avec des obstacles pendant le vol automatisé. Les systèmes modernes utilisent des caméras stéréoscopiques, des capteurs à temps de vol, du LiDAR ou un radar à ondes millimétriques pour détecter les obstacles sur la trajectoire de vol. L’algorithme d’évitement soit replanifie l’itinéraire autour de l’obstacle (replanification de chemin), soit met la mission en pause jusqu’à ce que l’obstacle soit dégagé. L’ODA est essentiel pour l’inspection à basse altitude de structures complexes où les grues, les lignes électriques, la végétation et les éléments structurels peuvent ne pas être présents dans les données cartographiques préchargées.
Liaison de données de commande et de contrôle (C2), Le canal de communication entre la station de contrôle au sol et l’UAV pour transmettre la télémétrie, les commandes de vol et les données de charge utile. Pour les missions d’inspection automatisées, la liaison C2 doit fournir une bande passante suffisante pour le streaming vidéo en temps réel, les mises à jour de position à 5-10 Hz et la transmission de commandes avec une latence inférieure à 100 millisecondes. Pour les opérations BVLOS, la liaison C2 utilise généralement des réseaux cellulaires 4G/5G ou des liaisons satellite en bande Ku avec transfert automatique entre les stations de relais au sol. Des liaisons C2 redondantes avec basculement automatique sont requises pour les opérations au-delà de la ligne de vue visuelle conformément au Doc 10019 de l’OACI.
Système de transfert de données automatisé, Le mécanisme de transfert des données d’inspection capturées du drone vers l’infrastructure de traitement. Les méthodes comprennent le transfert direct WiFi ou USB-C à l’atterrissage, le téléchargement cellulaire pendant le vol pour les ensembles de données plus petits, et les stations d’accueil automatisées qui déchargent les données et rechargent les batteries sans intervention humaine. La station d’accueil DVI2AM de Techno Sky, opérationnelle dans les aéroports italiens depuis 2022, démontre un transfert de données entièrement automatisé où le drone atterrit sur la station, s’amarre avec précision à l’aide d’un atterrissage guidé par RTK, transfère les données via un réseau local à haute vitesse et se recharge automatiquement pour la mission suivante.
Géoréférencement et positionnement, Le système qui garantit que chaque image et point de données est lié à une coordonnée géographique connue. Le GNSS cinématique en temps réel (RTK) fournit une précision de position de 2 à 5 cm en recevant des corrections en temps réel d’une station de base. Le cinématique post-traité (PPK) atteint une précision similaire sans nécessiter de liaison de données en direct en enregistrant les observations GNSS brutes pour une correction après vol. Les points de contrôle au sol (GCP), des marqueurs physiquement levés avec des coordonnées connues, fournissent un ancrage de précision absolue. Pour l’inspection d’infrastructure nécessitant une précision de 1 à 3 cm, le positionnement RTK ou PPK combiné à au moins 5 à 8 GCP par projet est une pratique standard.
Pipeline d’analyse, Le système logiciel qui convertit les images brutes et les données de capteurs en résultats d’inspection exploitables. Cela comprend généralement le traitement photogrammétrique (génération d’orthomosaïques et de nuages de points via la structure par le mouvement), des algorithmes de vision par ordinateur pour la détection et la classification des défauts (modèles d’apprentissage profond formés sur des milliers d’images de défauts étiquetées), des outils de mesure pour le calcul de la largeur, de la surface et du volume des fissures, et des modules de rapport qui génèrent des indices de condition (PCI selon l’ASTM D5340), des cartes de détresse et des rapports de détection de changements.
Planification de vol automatisée
La planification de vol automatisée est le processus de définition du profil de mission complet d’un drone avant le décollage, en encodant la trajectoire de vol, les paramètres de capture de données et les procédures d’urgence dans un fichier de mission que le contrôleur de vol exécute de manière autonome. Cela élimine la variabilité introduite par le pilotage manuel, les angles de caméra incohérents, l’altitude variable, la vitesse inégale et les zones de couverture manquées, et garantit que chaque levé produit des données de qualité et de couverture cohérentes.
Planification par points de passage
La planification de vol par points de passage définit une séquence de coordonnées géographiques (latitude, longitude, altitude) que le drone navigue dans l’ordre. À chaque point de passage, le script de mission peut déclencher des actions spécifiques : capturer une image, ajuster l’angle de la nacelle, changer la vitesse ou initier un enregistrement de capteur. La planification par points de passage est la méthode la plus flexible, adaptée aux itinéraires d’inspection complexes qui suivent une géométrie d’actif irrégulière.
La planification moderne par points de passage prend en charge jusqu’à 500 à 1000 points de passage par mission sur les plateformes commerciales. Chaque point de passage peut se voir attribuer un angle d’inclinaison de nacelle spécifique (de -90° au nadir à +45° vers le haut), permettant au drone de capturer des surfaces verticales telles que les piles de ponts, les façades de bâtiments et les murs de soutènement. La planification par points de passage est utilisée pour l’inspection de ponts où le drone doit suivre un chemin qui longe le tablier du pont, descend pour inspecter les appuis de poutres et monte pour capturer le dessous du tablier, une trajectoire de vol qui ne peut pas être décrite par un simple motif en grille ou en couloir.
Planification en grille
La planification en grille crée un motif en serpentin ou en tondeuse sur une zone polygonale définie, avec des lignes de vol parallèles espacées pour atteindre le chevauchement latéral spécifié entre les images adjacentes. La planification en grille est la méthode standard pour les levés de zone des chaussées, des pistes, des voies de circulation, des aires de trafic et des grands toits de bâtiments.
Les paramètres clés de la planification en grille comprennent :
- Altitude AGL : Détermine le GSD. Pour la détection de fissures sur piste, des altitudes de 30 à 50 m AGL produisent des valeurs GSD de 1 à 3 mm/pixel avec des caméras de 20 MP.
- Chevauchement avant : Le pourcentage de chevauchement entre les images consécutives le long de la ligne de vol. Les levés d’infrastructure utilisent un chevauchement avant de 80 à 90 %.
- Chevauchement latéral : Le pourcentage de chevauchement entre les lignes de vol adjacentes. Les valeurs standard sont de 70 à 80 % de chevauchement latéral.
- Vitesse : La vitesse au sol affecte le flou de mouvement. Pour l’inspection des chaussées, des vitesses de 3 à 8 m/s sont typiques, contraintes par la vitesse d’obturation de la caméra et la tolérance de flou acceptable (généralement <1 pixel).
- Double grille : Une deuxième passe orthogonale tournée de 90° par rapport à la grille principale, utilisée pour la reconstruction 3D de structures où les angles de vue obliques améliorent la couverture des surfaces verticales.
Pour une piste standard de 3 000 m (largeur de 45 m), un levé en grille à 50 m d’altitude avec 80 % de chevauchement avant et 70 % de chevauchement latéral nécessite environ 450 à 600 images. À 1 cm/pixel GSD, cela produit une orthomosaïque d’environ 300 millions de pixels couvrant toute l’étendue de la piste.
Planification en couloir
La planification en couloir définit une trajectoire de vol le long d’un actif linéaire, l’axe de piste, l’itinéraire de pipeline, le couloir de ligne électrique ou le segment de route. Le drone suit l’axe du couloir tout en maintenant des paramètres de décalage latéral et d’altitude spécifiés pour une capture de données cohérente sur la longueur de l’actif.
La planification en couloir est essentielle pour l’inspection des infrastructures linéaires car la planification en grille sur le rectangle englobant complet serait inefficace. Pour une piste, le couloir suit l’axe de la piste à une altitude définie, avec des images capturées à des intervalles déterminés par l’exigence de chevauchement. La largeur du couloir est définie pour couvrir toute la largeur de la piste plus les marges de sécurité. Pour une piste de 45 m de large, une largeur de couloir de 60 m garantit une couverture complète y compris les accotements.
La planification avancée en couloir prend en charge les chemins courbes suivant la géométrie de l’actif, l’altitude variable basée sur le profil du terrain et les passes bidirectionnelles pour une couverture stéréoscopique. Le drone ajuste automatiquement le cap pour maintenir l’alignement avec la direction du couloir, garantissant un angle de soleil et une orientation d’ombre cohérents sur tout le levé.
Planification basée sur un modèle 3D
La planification basée sur un modèle 3D utilise un modèle de surface numérique (DSM), un modèle d’information du bâtiment (BIM) ou un nuage de points préexistant de l’actif pour générer une trajectoire de vol qui maintient une distance constante par rapport à la surface de la structure. C’est la forme la plus avancée de planification de vol automatisée et elle est essentielle pour inspecter des structures 3D complexes telles que les ponts, les stades, les usines industrielles et les tours de transmission.
L’algorithme de planification de vol calcule une surface décalée à la distance de travail spécifiée (généralement 5 à 15 m pour une inspection détaillée) et génère un chemin qui couvre la surface de la structure avec le chevauchement spécifié. Le drone maintient une distance constante à la surface, que la surface soit verticale, horizontale ou incurvée. Pour un pont, cela signifie que le drone suit un chemin qui longe la surface du tablier, les faces des piles, les semelles inférieures des poutres et les murs de culée, le tout en une seule mission automatisée.
La planification basée sur un modèle 3D a été démontrée dans la recherche de Huang et al. (2023) pour l’inspection extérieure de bâtiments, où des modèles BIM ont été utilisés pour générer des chemins d’inspection qui atteignent des taux de couverture élevés (plus de 95 %) avec évitement d’occlusion et fonctionnement sans collision. La méthode est de plus en plus adoptée pour l’inspection de ponts, où la géométrie complexe des structures en treillis, des haubans et des assemblages d’appuis rend la planification de vol manuelle impraticable.
Détection et évitement d’obstacles
La détection et l’évitement d’obstacles (ODA) est la capacité du système qui permet à un drone de détecter les obstacles sur sa trajectoire de vol et de prendre des mesures d’évitement autonomes sans intervention du pilote. Pour les missions d’inspection automatisées, en particulier celles volées à basse altitude près d’infrastructures complexes, l’ODA est une fonction de sécurité essentielle.
Technologies de capteurs
Les systèmes ODA modernes utilisent plusieurs modalités de capteurs complémentaires :
La vision stéréoscopique utilise deux caméras ou plus orientées vers l’avant pour calculer des cartes de profondeur par triangulation, similaire à la vision stéréoscopique humaine. La profondeur est calculée pour chaque pixel du champ de vision chevauchant des caméras, fournissant des informations d’obstacle denses à des distances de 0,5 à 20 m. Le moteur d’autonomie de Skydio utilise six caméras de navigation 4K disposées en réseau sphérique pour fournir une couverture de détection d’obstacles à 360°. Le système traite plus de 240 millions de mesures de profondeur par seconde sur une plateforme embarquée NVIDIA Jetson TX2, permettant une détection d’obstacles en temps réel à des vitesses de vol allant jusqu’à 15 m/s.
Les capteurs à temps de vol (ToF) émettent des impulsions de lumière infrarouge et mesurent le temps nécessaire au retour de la réflexion, fournissant des mesures de distance directes. Les capteurs ToF sont efficaces à courte portée (0,1 à 10 m) et fonctionnent dans des conditions de faible luminosité où les systèmes basés sur la vision se dégradent. Ils sont couramment utilisés pour la détection d’obstacles vers le bas lors de l’atterrissage et pour l’amarrage de précision dans les stations de charge automatisées.
Le LiDAR fournit un balayage 3D actif de l’environnement en émettant des impulsions laser et en mesurant les temps de retour. L’ODA basé sur LiDAR fonctionne à des distances de 50 à 200 m selon la puissance du capteur et la réflectivité de la cible. Il est efficace dans l’obscurité, le brouillard et la pluie, des conditions où les systèmes basés sur la vision échouent. L’Ouster OS0-128, un LiDAR à 128 canaux couramment intégré sur les drones industriels, fournit un champ de vision vertical de 90° et une couverture horizontale de 360°, générant 2,6 millions de points par seconde. L’ODA LiDAR est particulièrement précieux pour les opérations BVLOS où le drone doit détecter et éviter d’autres aéronefs (avec et sans pilote) pendant des missions prolongées au-delà de la portée visuelle.
Le radar à ondes millimétriques utilise des ondes radio à 77-79 GHz pour détecter les obstacles à des distances allant jusqu’à 300 m, pénétrant le brouillard, la pluie, la poussière et la fumée plus efficacement que les capteurs optiques. L’ODA radar fournit des informations de distance et de vitesse mais une résolution angulaire limitée, ce qui le rend adapté à la détection de grands obstacles et du trafic aérien plutôt qu’à de petits obstacles comme les lignes électriques.
Stratégies d’évitement d’obstacles
Les systèmes ODA mettent en œuvre plusieurs stratégies d’évitement selon le mode opérationnel et le type d’obstacle :
Arrêt et attente, Le drone fait une pause dans son mouvement vers l’avant lorsqu’un obstacle est détecté et attend que l’obstacle se dégage ou qu’une intervention de l’opérateur se produise. C’est la stratégie la plus sûre et c’est le mode par défaut pour la plupart des drones commerciaux.
Replanification de chemin, Le drone calcule un chemin alternatif autour de l’obstacle détecté tout en maintenant les objectifs globaux de la mission. Les algorithmes de replanification de chemin utilisent des arbres aléatoires à exploration rapide (RRT), la recherche A* ou des méthodes de champ de potentiel pour trouver des chemins sans collision. Cette stratégie est essentielle pour l’inspection automatisée dans des environnements encombrés où s’arrêter à chaque obstacle rendrait la mission impraticable.
Montée et continuation, Le drone augmente son altitude pour dégager l’obstacle puis reprend la trajectoire de vol planifiée. Cette stratégie fonctionne pour les obstacles de hauteur limitée tels que les véhicules, les équipements et les petites structures sur le site d’inspection.
Retour au dernier point de passage sûr, Si aucun chemin alternatif sûr n’est trouvé, le drone retourne au dernier point de passage où il avait une trajectoire de vol dégagée et fait une pause pour les instructions de l’opérateur. C’est le comportement de sécurité en cas d’échec lorsque l’ODA rencontre un obstacle qui ne peut pas être évité en toute sécurité par aucune stratégie disponible.
Exigences réglementaires
Le Doc 10019 de l’OACI (Manuel sur les systèmes d’aéronefs télépilotés) spécifie les exigences de détection et d’évitement (DAA) pour les opérations de RPAS, stipulant que le système DAA doit fournir au pilote distant la capacité de détecter le trafic conflictuel et d’autres dangers et de manœuvrer le RPA pour éviter les collisions. Pour les drones d’inspection automatisés opérant en BVLOS, le système DAA doit démontrer un niveau de sécurité équivalent aux exigences de voir-et-éviter des aéronefs avec pilote (14 CFR 91.113 et Annexe 2 de l’OACI, Règle 14).
La Part 108 proposée par la FAA (Avis de proposition de réglementation, 2024) comprend des exigences spécifiques pour les drones automatisés opérant en BVLOS, mandatant que l’aéronef doit être équipé d’un système DAA capable de détecter et d’éviter les aéronefs avec pilote, les obstacles et les autres UAS. Le système doit fournir au moins le niveau de sécurité fourni par les exigences visuelles de voir-et-éviter de la Part 91.113, évalué par le processus de gestion des risques de sécurité de la FAA conformément à l’Ordre 8040.4 de la FAA.
Opérations au-delà de la ligne de vue visuelle (BVLOS)
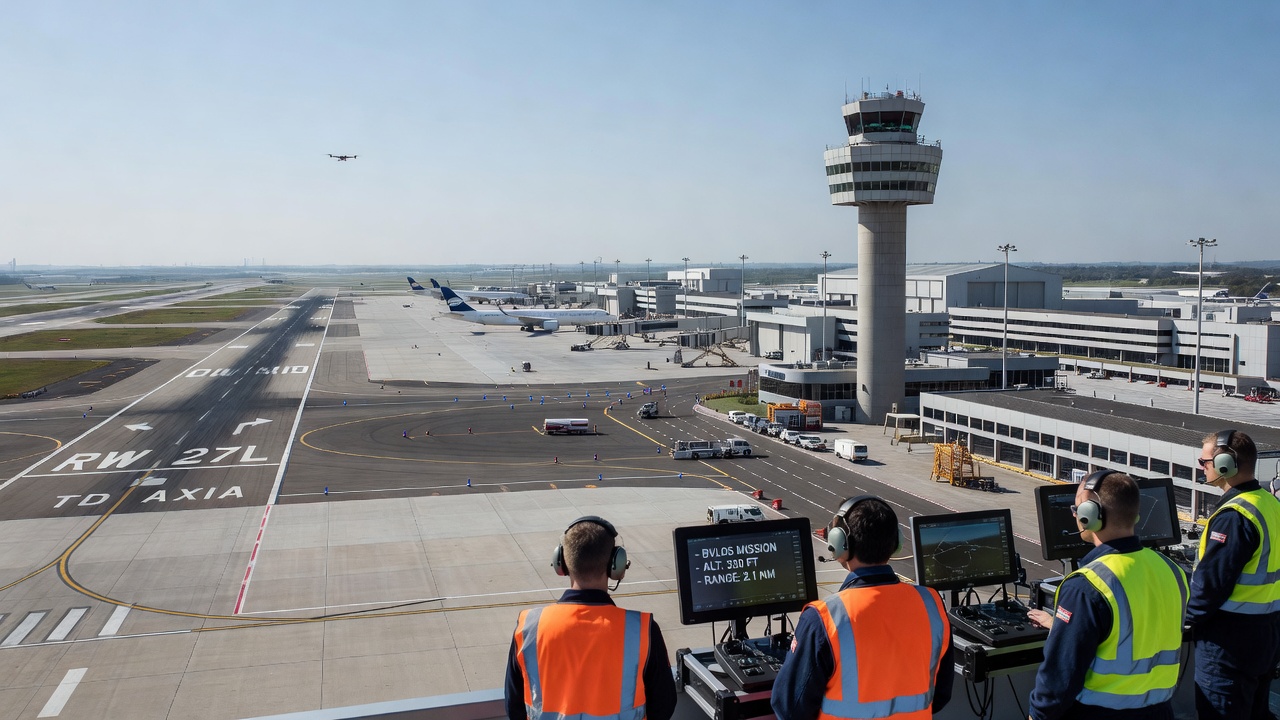
Au-delà de la ligne de vue visuelle (BVLOS) fait référence aux opérations de drone où l’aéronef opère au-delà de la portée visuelle du pilote distant ou de l’observateur visuel. Le BVLOS est le cadre réglementaire habilitant pour l’inspection automatisée des infrastructures à grande échelle, car il permet à un seul opérateur de lever des actifs s’étendant sur des milliers de mètres, des longueurs de piste complètes, des kilomètres de pipeline ou de vastes réseaux de ponts, sans repositionner le pilote ou les observateurs visuels le long de l’actif.
Cadre réglementaire
Aux États-Unis, la FAA Part 107 exige actuellement des opérations en ligne de vue visuelle (VLOS) pour les petits UAS commerciaux. Les opérations BVLOS nécessitent des dérogations en vertu du 14 CFR 107.200, que l’opérateur doit obtenir en démontrant un niveau de sécurité équivalent par des moyens de conformité alternatifs. En 2024, la FAA avait délivré moins de 600 dérogations BVLOS à l’échelle nationale, avec des taux d’approbation en augmentation à mesure que la technologie DAA mûrit.
Le NPRM Part 108 de la FAA (février 2024) propose d’établir un nouveau cadre réglementaire spécifiquement pour les opérations BVLOS. Les exigences proposées comprennent : (1) l’UAS doit être conçu selon les normes de fiabilité recommandées par la FAA pour l’environnement opérationnel prévu, (2) l’UAS doit avoir un moyen de conformité pour le DAA qui répond ou dépasse la sécurité du 14 CFR 91.113, (3) les opérateurs doivent suivre une formation supplémentaire au-delà de la certification de pilote distant Part 107, (4) les opérations sont limitées à 400 pieds AGL et aux classes d’espace aérien G et E (avec autorisation supplémentaire pour l’espace aérien contrôlé), et (5) l’aéronef doit être équipé d’une identification à distance (Remote ID) transmettant sur des protocoles de diffusion et réseau.
En Europe, les réglementations EASA en vertu du règlement d’exécution (UE) 2019/947 établissent trois catégories opérationnelles pour les opérations UAS. Les opérations BVLOS relèvent de la catégorie Spécifique, nécessitant une autorisation opérationnelle de l’autorité nationale de l’aviation (par exemple, ENAC en Italie, DGAC en France, CAA au Royaume-Uni). L’opérateur doit soumettre une évaluation des risques des opérations spécifiques (SORA) conformément aux directives JARUS, qui évalue les risques au sol et dans les airs et détermine les mesures d’atténuation requises. Techno Sky a obtenu l’autorisation ENAC pour l’inspection BVLOS des ILS dans les aéroports italiens en 2021, devenant le premier opérateur UAV autorisé pour les opérations BVLOS dans les environnements aéroportuaires en Europe.
Exigences techniques pour le BVLOS
Les opérations BVLOS réussies nécessitent des systèmes techniques robustes au-delà des opérations VLOS standard :
Liaison de données C2 fiable avec une portée suffisante pour maintenir le contrôle tout au long de la mission. Pour l’inspection de piste d’aéroport couvrant 3 000 m, la liaison C2 doit fournir une couverture sur toute la longueur de la piste. Les réseaux cellulaires 4G/5G sont de plus en plus utilisés pour les liaisons C2 BVLOS, offrant une portée limitée uniquement par la couverture réseau. L’étalement de spectre à saut de fréquence (FHSS) dans les bandes ISM 2,4 GHz et 5,8 GHz fournit une portée de 5 à 15 km avec une hauteur d’antenne et une ligne de vue adéquates. Pour les opérations au-delà de la couverture cellulaire, les liaisons satellite en bande Ku fournissent une couverture mondiale à latence plus élevée (250 à 600 ms).
Identification à distance (Remote ID) transmettant l’identité du drone, sa position, son altitude, sa vitesse et l’emplacement de la station de contrôle. Le Remote ID permet à la gestion du trafic aérien et aux pilotes d’aéronefs avec pilote de connaître et de suivre les opérations de drone. La FAA exige le Remote ID en vertu du 14 CFR 89 pour toutes les opérations, avec le Remote ID par diffusion dans la bande 915 MHz et la transmission par réseau via Bluetooth ou WiFi.
Système de terminaison de vol (FTS) qui peut amener le drone à un atterrissage contrôlé ou à une descente en parachute en cas de défaillance critique du système. Pour les opérations BVLOS au-dessus de zones peuplées ou d’infrastructures critiques, le FTS doit être démontré pour terminer de manière fiable le vol dans une zone de sécurité définie. Le drone DVI2AM de Techno Sky intègre un FTS conforme EASA avec parachute balistique capable d’une descente sûre du système complet depuis l’altitude opérationnelle.
Capacité de surveillance dépendante automatique en diffusion (ADS-B) IN pour recevoir les transmissions des aéronefs avec pilote à proximité, fournissant une connaissance de la situation qui complète le système DAA. Le drone doit être équipé d’un récepteur ADS-B capable de décoder les transmissions Extended Squitter à 1090 MHz et d’alerter l’opérateur du trafic convergent.
Charges utiles de capteurs
La charge utile de capteurs transportée par le drone d’inspection détermine quels types de défauts peuvent être détectés, la précision de mesure réalisable et les produits de données qui peuvent être générés. Différents scénarios d’inspection d’infrastructure nécessitent différentes combinaisons de capteurs.
Caméras RVB
Les caméras RVB (spectre visible) capturent des images en couleur avec des canaux rouge, vert et bleu, produisant des images qui correspondent à la perception visuelle humaine. Les caméras RVB haute résolution sont le capteur principal pour l’inspection des chaussées, la détection de fissures, la cartographie de la détresse de surface et la génération d’orthomosaïques.
Les caméras RVB modernes pour charge utile de drone offrent une résolution de 20 à 61 mégapixels avec des mécanismes d’obturateur global qui éliminent la distorsion de l’obturateur roulant, essentielle pour une reconstruction photogrammétrique cohérente. Le capteur Sony plein format 61 MP (utilisé dans les charges utiles Phase One iXM-60 et Hasselblad H6D-100c) fournit une qualité d’image exceptionnelle à 1 cm ou plus fin GSD depuis les altitudes d’inspection standard.
Pour l’inspection des chaussées de piste, les caméras RVB doivent résoudre des fissures aussi étroites que 0,3 mm. À 30 m d’altitude avec un objectif de 24 mm de focale et un pas de pixel de 3,76 µm, le GSD est de 4,7 mm/pixel, ce qui est insuffisant pour la détection de fissures submillimétriques. Pour atteindre 1 mm/pixel GSD, le drone doit voler à 15 m d’altitude ou utiliser un objectif à focale plus longue, ce qui réduit la zone couverte par image et augmente le temps de vol. La norme industrielle pour les levés PCI de piste est de 1 à 3 mm/pixel GSD, nécessitant un équilibre minutieux entre l’efficacité de couverture et la capacité de détection de fissures.
Caméras infrarouges thermiques
Les caméras infrarouges thermiques détectent le rayonnement infrarouge à ondes longues (longueur d’onde de 8 à 14 µm) émis par tous les objets au-dessus du zéro absolu. L’imagerie thermique révèle des différences de température sur la surface inspectée qui indiquent des conditions souterraines invisibles aux caméras RVB.
L’inspection thermique détecte : l’intrusion d’humidité où le refroidissement par évaporation crée des points froids sur les surfaces humides, la délamination où les poches d’air piégées créent des barrières thermiques produisant des points chauds pendant le chauffage solaire et des points froids pendant le refroidissement nocturne, les vides souterrains où les espaces d’air créent des effets d’isolation visibles comme des anomalies de température, et l’écaillage où le détachement du béton crée des ponts thermiques entre les couches intactes et séparées.
Le FLIR Tau 2 et le DJI Zenmuse H20T sont des charges utiles thermiques courantes pour l’inspection par drone, offrant une résolution de 640 × 512 pixels avec une sensibilité thermique de 0,05°C (différence de température équivalente au bruit, NETD). Pour l’inspection des chaussées, les levés thermiques sont effectués pendant le cycle de chauffage solaire (10h00-14h00 heure locale) lorsque l’irradiation solaire crée la différence de température maximale entre la chaussée saine et délaminée. La recherche de la Federal Highway Administration (FHWA-HIF-19-002) a constaté que les levés thermiques par drone détectaient les zones de tablier de pont délaminées avec une précision de 85 à 90 % par rapport aux levés de vérité terrain par chaîne et marteau.
Scanners LiDAR
Les capteurs de détection et télémétrie par la lumière (LiDAR) émettent des impulsions laser et mesurent le temps nécessaire à chaque impulsion pour se réfléchir sur les surfaces et revenir au capteur, produisant des mesures de distance 3D directes. Le LiDAR génère des nuages de points avec des densités de points typiques de 100 à 500 points par mètre carré depuis des altitudes de drone de 50 à 100 m, avec une précision verticale de 1 à 3 cm pour les capteurs de qualité topographique.
Le LiDAR fournit trois capacités clés non disponibles avec la seule photogrammétrie : la pénétration de la végétation où les impulsions LiDAR traversent les interstices du feuillage pour mesurer l’élévation de la surface du sol, la mesure 3D directe sans nécessiter de texture d’image ou de lumière ambiante, et les données d’intensité de retour où la force de l’impulsion réfléchie indique les propriétés du matériau de surface.
Pour l’inspection d’infrastructure, le LiDAR est utilisé pour : la mesure de la déflexion de pont sous charge statique (précision de 2 à 5 mm avec LiDAR au sol), la mesure de la flèche des lignes électriques et la vérification des dégagements, la cartographie du terrain pour l’analyse de drainage et le calcul de volume, et la vérification de l’état tel que construit par rapport aux modèles de conception. Le Riegl VUX-1LR, un capteur LiDAR de drone populaire, atteint une portée de 100 m avec une précision de 10 mm à 50 m et un taux de répétition d’impulsions de 400 kHz, produisant des nuages de points avec jusqu’à 100 points par mètre carré depuis 50 m d’altitude.
Capteurs multispectraux
Les capteurs multispectraux capturent des images dans plusieurs bandes de longueur d’onde étroites au-delà du spectre visible, comprenant généralement le bord rouge (710-730 nm), le proche infrarouge (840-860 nm) et parfois plusieurs bandes dans le spectre visible. Les données multispectrales permettent la classification des matériaux par analyse de signature spectrale, où différents matériaux (asphalte, béton, végétation, eau, métal) réfléchissent différentes proportions du rayonnement incident à chaque longueur d’onde.
Pour l’inspection des chaussées, les capteurs multispectraux peuvent distinguer les surfaces en asphalte et en béton, identifier les zones de contamination par l’huile ou le carburant (qui apparaissent comme des caractéristiques d’absorption dans les bandes SWIR), détecter l’empiètement de la végétation aux bords de la chaussée et évaluer la teneur en humidité par les bandes d’absorption de l’eau dans le proche infrarouge. Le Micasense RedEdge-P fournit cinq bandes spectrales (bleu, vert, rouge, bord rouge, proche infrarouge) à une résolution de 1,2 MP par bande, avec un capteur de lumière descendante (DLS) pour l’étalonnage des conditions d’éclairage ambiant.
Cohérence de la capture de données
La cohérence des données entre les levés répétés est l’avantage déterminant de l’inspection automatisée par drone par rapport aux méthodes manuelles. Lorsqu’un drone suit le même plan de vol programmé avec des paramètres identiques à chaque visite, les ensembles de données résultants peuvent être directement comparés pour la détection de changements sans les effets confusionnels des conditions de capture variables.
Paramètres de vol avec tolérance définie
Les paramètres suivants doivent être contrôlés dans des tolérances définies pour garantir la cohérence des données :
| Paramètre | Valeur cible | Tolérance | Effet de l’écart |
|---|---|---|---|
| Altitude de vol (AGL) | 50 m | ±1 m | Le GSD change de ±2 %, erreur d’étalonnage de mesure |
| Vitesse au sol | 5 m/s | ±0,5 m/s | Variation du flou de mouvement, incohérence du chevauchement d’images |
| Chevauchement avant | 80 % | ±2 % | Échec de correspondance de points si trop faible, gaspillage si trop élevé |
| Chevauchement latéral | 70 % | ±3 % | Échec de correspondance de bandes, lacunes du DSM |
| Angle d’inclinaison de la nacelle | -90° (nadir) | ±1° | Décalage de géoréférencement, désalignement des coutures d’orthomosaïque |
| Angle du soleil | >30° d’élévation solaire | ±5° | Variation de la longueur des ombres, faux positifs de détection de fissures |
| Exposition de la caméra | Manuel fixe | Même ISO/ouverture/vitesse | Décalage de l’équilibre des couleurs, dégradation de la correspondance des caractéristiques |
Cohérence du géoréférencement
L’inspection automatisée repose sur un géoréférencement cohérent entre les levés. Le positionnement GNSS RTK fournit la position de la caméra du drone à chaque point de capture d’image avec une précision de 2 à 5 cm. Cette position, combinée à l’orientation de la caméra (angles de la nacelle), définit les paramètres d’orientation externe de la caméra qui ancrent chaque image dans l’espace géographique.
Pour l’analyse de détection de changements, les levés répétés doivent être co-enregistrés dans le même système de référence de coordonnées. Le processus de co-enregistrement utilise des caractéristiques invariantes (marquages de chaussée, feux de piste, structures fixes) pour calculer une transformation qui aligne l’orthomosaïque du levé N sur l’orthomosaïque du levé 1. L’erreur d’alignement résiduelle après co-enregistrement doit être inférieure à 2 pixels, équivalente à 2-6 mm aux valeurs GSD typiques.
Les plateformes d’analyse valident généralement les données d’entrée par rapport à des critères de qualité définis avant de les accepter dans le pipeline d’analyse. Si l’altitude de vol s’écarte au-delà de la tolérance, ou si le chevauchement tombe en dessous du seuil minimal, le levé est signalé pour examen de la qualité des données. Ce contrôle garantit que seules des données cohérentes et de qualité analytique entrent dans le flux de travail d’évaluation de la condition.
Normalisation de l’éclairage et de l’environnement
Des conditions d’éclairage cohérentes réduisent les faux positifs dans la détection automatisée des défauts. Les fissures de chaussée créent différentes signatures visuelles sous différents angles de soleil : une fissure de 1 mm est clairement visible à un angle de soleil faible (10-20°) où elle projette une ombre détectable, mais presque invisible à un angle de soleil élevé (60-90°) où l’intérieur de la fissure est directement illuminé.
La pratique standard pour les levés de chaussée répétés spécifie que les vols doivent être effectués à ±1 heure du même temps solaire à chaque visite, avec une couverture nuageuse ne dépassant pas 30 % et aucune eau stagnante sur la surface de la chaussée. L’angle d’élévation solaire doit dépasser 30° pour garantir un éclairage adéquat tout en maintenant un contraste d’ombre suffisant pour les algorithmes de détection de fissures.
Transfert et traitement automatisé des données
L’automatisation du transfert et du traitement des données complète le flux de travail d’inspection de bout en bout, transformant les images brutes en rapports exploitables sans intervention manuelle entre le vol et l’analyse.
Méthodes de transfert de données
Le transfert par câble direct est la méthode la plus simple : l’opérateur connecte le drone à un ordinateur via USB-C ou Ethernet après l’atterrissage et initie manuellement le téléchargement des données. Pour un levé de piste de 300 images à 20 MP (environ 6 Go de données), le transfert via USB 3.0 prend 2 à 5 minutes. Cette méthode est fiable mais nécessite une présence humaine et une action manuelle, limitant le degré d’automatisation.
Le transfert par station d’accueil permet le déchargement entièrement automatisé des données. Lorsque le drone atterrit sur la station d’accueil, une connexion de données à haute vitesse (USB 3.0 ou Ethernet Gigabit) initie automatiquement le transfert de données pendant que la station commence simultanément la charge de la batterie. Le DJI Dock 2 et les stations DVI2AM de Techno Sky prennent tous deux en charge cette fonction. Les données sont transférées vers un serveur local ou un stockage cloud en 10 à 15 minutes pour un levé complet. La station peut préparer le drone pour la mission suivante, batteries rechargées, étalonnage du capteur vérifié et plan de vol mis à jour, sans aucune interaction humaine.
Le transfert cellulaire pendant le vol diffuse les données vers le traitement cloud pendant la mission elle-même, en utilisant des modems 4G/5G intégrés au drone. Cela permet un traitement quasi en temps réel où la génération d’orthomosaïque commence avant que le drone n’ait atterri. Pour les grands ensembles de données (6+ Go par levé), le transfert cellulaire prolonge le délai de livraison des données par rapport au transfert par station d’accueil (30 à 60 minutes), mais offre l’avantage de permettre un délai d’exécution rapide pour les inspections critiques en termes de temps.
Pipeline de traitement automatisé
Le pipeline de traitement automatisé convertit les images brutes en livrables d’inspection à travers plusieurs étapes :
La reconstruction photogrammétrique utilise des algorithmes de structure par le mouvement pour aligner les images, calculer les positions de la caméra, générer des nuages de points denses et produire des orthomosaïques et des DSM. Le traitement d’un levé de piste de 300 images à 1 cm GSD nécessite environ 2 à 4 heures sur une station de travail accélérée par GPU (NVIDIA RTX 4090 ou équivalent). Les services de traitement cloud (Pix4Dmatic, Agisoft Metashape cloud) réduisent cela à 30 à 60 minutes en utilisant le calcul distribué sur plusieurs nœuds GPU.
L’assurance qualité valide la reconstruction par rapport à des critères définis : GSD dans la tolérance de la cible du plan de vol, RMSE des points de contrôle inférieur à 2 cm horizontal et 3 cm vertical, continuité des coutures d’orthomosaïque sans artefacts de fusion visibles ni déséquilibres de couleur, densité de nuage de points suffisante pour la détection de défauts à la taille minimale de caractéristique requise.
La détection et la classification des défauts applique des algorithmes de vision par ordinateur et des modèles d’apprentissage profond pour identifier, classer et mesurer les défauts de surface sur l’orthomosaïque. Le modèle d’apprentissage profond, généralement une architecture U-Net, DeepLabV3+ ou Mask R-CNN formée sur plus de 10 000 images de défauts d’infrastructure étiquetées, effectue une segmentation sémantique au niveau du pixel qui classe chaque pixel comme surface intacte, fissure (longitudinale, transversale, en nid d’abeille, en blocs), écaillage, rapiéçage, désenrobage ou détresse de joint. La largeur de fissure est mesurée à une précision de 0,2 mm en utilisant la détection de bord subpixel.
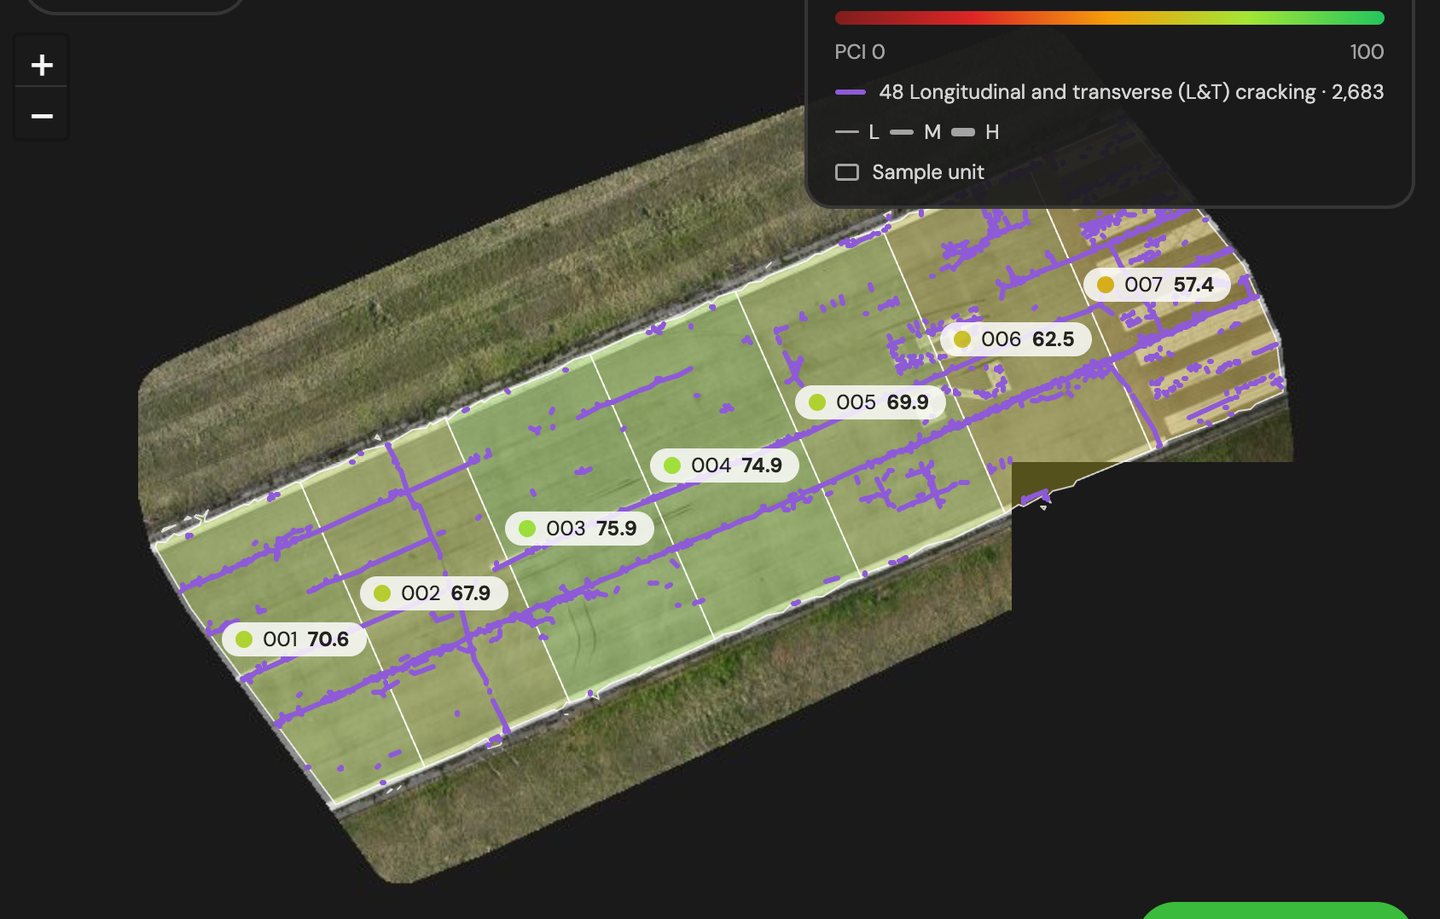
Le calcul de l’indice de condition calcule les mesures globales de condition de chaussée selon la méthodologie PCI ASTM D5340. La chaussée est divisée en unités d’échantillonnage (généralement 20 dalles contiguës pour une chaussée en béton à joints, ou des sections de 500 m² pour une chaussée en asphalte). Dans chaque unité d’échantillonnage, la densité de chaque type de détresse à chaque niveau de gravité est calculée, les valeurs de déduction sont déterminées à partir des tableaux ASTM et le PCI est calculé sur une échelle de 0 à 100.
TarmacView et les levés par drone automatisés
TarmacView planifie les vols de levé et capture des images géoréférencées avec positionnement RTK, précis à environ ±1 cm. Les inspections d’éclairage de piste sont proposées aujourd’hui. L’évaluation de la condition des chaussées est en cours de développement actif et n’est pas encore proposée. Sur un aérodrome, le levé qui l’alimente est une inspection d’aéroport par drone , effectuée entre les mouvements d’aéronefs et positionnée par GNSS RTK, qui couvre la géométrie, la photométrie relative et la condition de surface et s’arrête à la photométrie absolue, aux tests électriques et à l’étalonnage des aides à la navigation radio.
Exigences d’entrée
Les pipelines d’analyse de ce type acceptent généralement les orthomosaïques, les nuages de points et les données DSM générées à partir de levés par drone automatisés. Les exigences d’entrée comprennent généralement : un GSD d’orthomosaïque de 1 à 3 mm/pixel pour l’analyse PCI de piste, avec un GSD plus élevé (1 mm ou mieux) requis pour la mesure de largeur de fissure en dessous de 0,5 mm. L’orthomosaïque doit être géoréférencée dans un système de référence de coordonnées connu (WGS84 UTM ou le SCR local) avec validation des points de contrôle. Le chevauchement d’images doit être vérifié pour répondre aux seuils minimaux requis pour la reconstruction photogrammétrique (80 % avant, 70 % latéral). Les données doivent être livrées avec des métadonnées EXIF complètes, y compris la position GNSS, l’altitude, l’orientation de la nacelle, les paramètres d’étalonnage de la caméra et l’horodatage de capture pour chaque image.
Flux de travail d’analyse
Lorsqu’un ensemble de données de levé est chargé dans une plateforme d’analyse, un flux de travail structuré typique se déroule comme suit :
Ingestion de données, L’orthomosaïque et le nuage de points sont chargés dans la base de données spatiale. Les champs de métadonnées (date du levé, paramètres de vol, modèle de drone, modèle de caméra, GSD, SCR) sont extraits et validés par rapport aux exigences du projet.
Segmentation de la chaussée, La zone de chaussée est automatiquement extraite de l’orthomosaïque à l’aide de modèles de segmentation par apprentissage profond formés sur des images d’aérodrome. Les marquages de piste, les accotements, les aires de souffle et les voies de circulation adjacentes sont identifiés et séparés de la chaussée d’analyse.
Délimitation des unités d’échantillonnage, La chaussée est divisée en unités d’échantillonnage PCI selon l’ASTM D5340. Pour une chaussée d’aérodrome en béton à joints, les unités sont définies comme 20 dalles contiguës (±1 dalle) selon l’ASTM D5340-19, Section 8.3.1. Pour une chaussée en asphalte, les unités sont d’environ 500 m². Les limites des unités d’échantillonnage sont stockées sous forme de polygones spatiaux dans le modèle de données SIG.
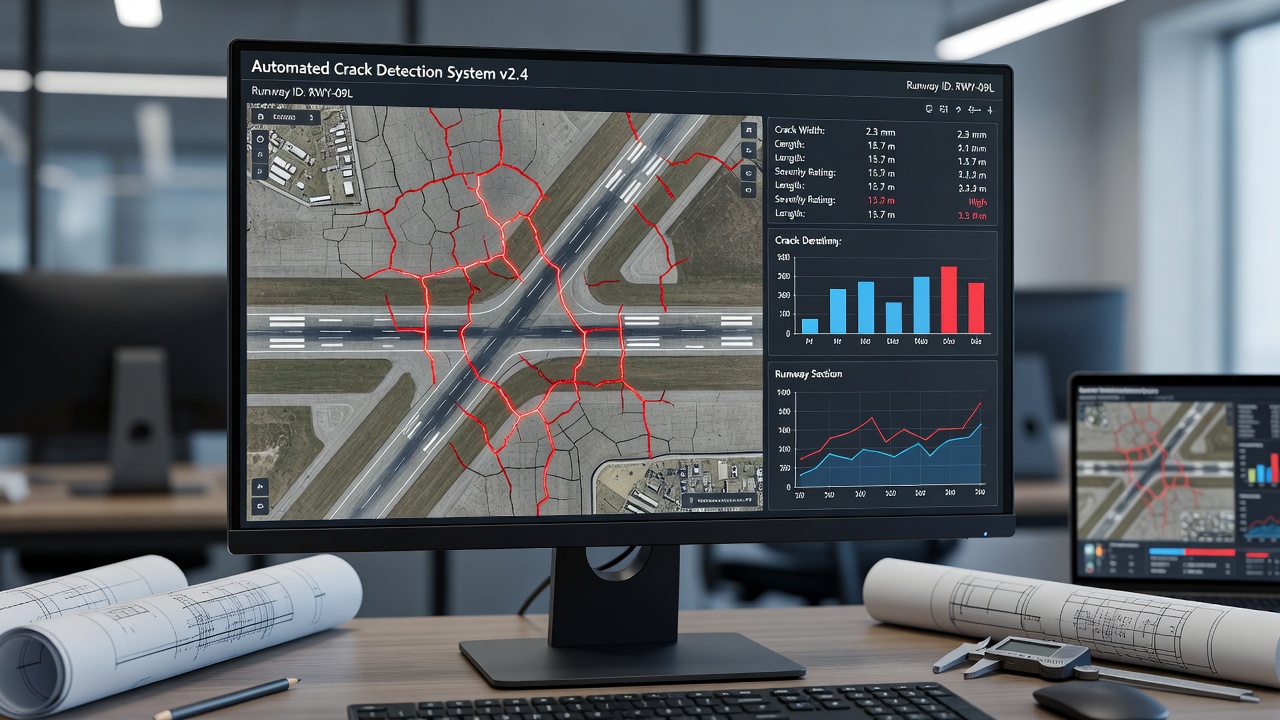
Détection automatisée de la détresse, Le pipeline de vision par ordinateur traite chaque unité d’échantillonnage, détectant et classant les types de détresse PCI standard dans un pipeline complet : types de fissures (longitudinales, transversales, diagonales, en nid d’abeille, en blocs), écaillage, rapiéçage, écaillage de joint, cassure de coin, dalle brisée, soulèvement, pompage, faïençage, tassement, désenrobage, intempérisation, remontée de bitume, orniérage, ondulation, dépression, gonflement et granulat poli. Chaque instance de détresse est généralement stockée sous forme de polygone vectoriel géoréférencé avec des attributs pour le type de détresse, la gravité (Faible, Moyenne, Élevée selon les critères ASTM), les dimensions mesurées (longueur, largeur, surface) et le score de probabilité du modèle de détection.
Calcul du PCI, Pour chaque unité d’échantillonnage, les densités de détresse sont calculées, les valeurs de déduction sont appliquées à partir des courbes de valeurs de déduction ASTM D5340 et la valeur de déduction corrigée (CDV) est extraite par ajustement itératif. Le PCI final pour chaque unité est calculé comme 100 moins la CDV.
Génération de rapport, Un pipeline complet produit un rapport d’inspection comprenant : le PCI global pour la piste et les PCI individuels des unités d’échantillonnage, les cartes de détresse superposées sur l’orthomosaïque avec gravité codée par couleur, les tableaux de mesure de fissures avec longueur, largeur et classification pour chaque fissure détectée, la distribution statistique des types de détresse sur la chaussée et l’analyse de tendance comparant le PCI actuel aux levés historiques.
Cadre réglementaire
Les opérations d’inspection automatisée par drone sont régies par un cadre réglementaire en couches couvrant les normes internationales, les réglementations nationales et les restrictions locales de l’espace aérien.
International : Normes de l’OACI
L’Annexe 6, Partie IV, de l’OACI, Normes internationales et pratiques recommandées pour les systèmes d’aéronefs télépilotés (RPAS), effective en novembre 2026, établit le cadre international pour les opérations de RPAS, y compris les drones d’inspection. L’annexe couvre la certification de navigabilité (les RPAS doivent répondre aux normes de certification de type appropriées à leur catégorie), la certification des opérateurs (les opérateurs doivent détenir un certificat d’opérateur RPAS), la licence des pilotes distants (les pilotes doivent détenir une licence de pilote distant) et les règles opérationnelles pour le vol automatisé et au-delà de la ligne de vue visuelle.
L’Annexe 14, Volume I, de l’OACI, Conception et exploitation des aérodromes, régit les caractéristiques physiques des aérodromes, y compris les exigences de condition de surface des chaussées. L’annexe spécifie que la condition de surface de la piste doit être surveillée et maintenue dans des limites définies, avec une attention particulière aux caractéristiques de friction, aux irrégularités de surface et à l’accumulation de contaminants. L’inspection automatisée par drone fournit les données cohérentes et mesurables requises pour la vérification de la conformité à l’Annexe 14. Les restrictions de hauteur des aérodromes pour les opérations de drone sont traitées à la Section 4.2 de l’Annexe 14 (Surfaces de limitation d’obstacles) et au Manuel sur les systèmes d’aéronefs télépilotés (Doc 10019).
Le Doc 8071 de l’OACI, Manuel d’essai des aides radio à la navigation, Volume 3 (Essai des systèmes de navigation radio par satellite), fait référence à l’inspection par UAV des systèmes d’atterrissage aux instruments et autres aides à la navigation. La solution d’inspection UAV automatisée des ILS de Techno Sky, approuvée par l’ENAC en 2021, démontre la conformité aux exigences de mesure du Doc 8071 pour l’alignement de l’axe de localizer, l’angle de plan de descente et la sensibilité de déplacement.
États-Unis : Réglementations de la FAA
Le 14 CFR Part 107, Petits systèmes d’aéronefs sans pilote, régit les opérations commerciales d’UAS de moins de 25 kg (55 livres). Les exigences clés pour l’inspection automatisée : certification de pilote distant (certificat de pilote distant Part 107), enregistrement de l’aéronef, opérations VLOS (ou dérogation BVLOS en vertu du 107.200), opérations de jour (ou dérogation de nuit en vertu du 107.29), altitude maximale de 400 pieds AGL, vitesse au sol maximale de 100 mph (87 nœuds) et conformité au Remote ID (14 CFR Part 89).
Des dérogations Part 107 ont été accordées pour les opérations d’inspection automatisées lorsque les opérateurs démontrent une sécurité équivalente. En 2024, la FAA a accordé plus de 1 200 dérogations BVLOS à l’échelle nationale, dont 65 % approuvées pour des opérations dans l’espace aérien contrôlé avec coordination avec le contrôle du trafic aérien.
Le 14 CFR Part 108 (proposé, 2024), Établira un nouveau cadre réglementaire spécifiquement pour les opérations de drone BVLOS. La règle proposée comprend des exigences pour : les normes de conception et de production des aéronefs, l’analyse de fiabilité et la navigabilité continue, les normes de performance du système DAA, la certification des opérateurs avec une formation renforcée, les autorisations opérationnelles sans pétitions de dérogation individuelles et les volumes opérationnels BVLOS standardisés.
La circulaire consultative 107-2 de la FAA, Petits systèmes d’aéronefs sans pilote, fournit des conseils pour la conformité à la Part 107. L’AC 107-2A traite spécifiquement des opérations d’inspection, notant que la planification et l’exécution de vol automatisées sont autorisées en vertu de la Part 107 tant que le pilote distant maintient la capacité de remplacer l’automatisation et de contrôler manuellement l’aéronef.
Europe : Réglementations de l’EASA
Le règlement d’exécution (UE) 2019/947, Règles et procédures pour l’exploitation d’aéronefs sans équipage à bord, établit trois catégories opérationnelles :
| Catégorie | Niveau de risque | Exigences | Pertinence pour l’inspection |
|---|---|---|---|
| Ouverte (A1, A2, A3) | Faible | Aucune autorisation opérationnelle nécessaire, marquage de classe CE, enregistrement du drone | Petits drones d’inspection (< 250 g ou < 4 kg en A2) |
| Spécifique (STS-01, STS-02) | Moyen | Autorisation opérationnelle de l’AC, évaluation des risques SORA, déclaration PDRA | Opérations d’inspection standard, y compris BVLOS avec atténuations |
| Certifiée | Élevé | Certification de type, certificat d’opérateur, pilote distant licencié | Grands drones d’inspection (> 25 kg), opérations au-dessus de zones peuplées |
La catégorie Spécifique s’applique à la plupart des opérations d’inspection automatisées, en particulier le BVLOS et les vols au-dessus d’infrastructures critiques. L’opérateur doit soumettre une évaluation des risques des opérations spécifiques (SORA) conformément aux directives JARUS, qui évalue les classes de risque au sol et dans les airs pour déterminer les mesures d’atténuation de sécurité requises. L’autorisation ENAC de Techno Sky pour l’inspection BVLOS des ILS dans les aéroports italiens relève de la catégorie Spécifique avec une SORA démontrant que le vol automatisé, les liaisons C2 redondantes et le FTS réduisent le risque opérationnel à des niveaux acceptables.
Le certificat d’opérateur UAS léger (LUC) de l’EASA, Les opérateurs répondant à des exigences de compétence spécifiques peuvent s’auto-autoriser des opérations dans les privilèges accordés par leur LUC. Techno Sky détient un LUC EASA qui autorise les opérations d’inspection BVLOS automatisées dans les aéroports italiens, démontrant que le système de gestion de la sécurité, le programme de formation et les procédures opérationnelles de l’opérateur répondent aux normes EASA pour l’autorégulation.
Exigences d’identification à distance
L’identification à distance (Remote ID) est la capacité d’un drone en vol à diffuser son identification, sa position, son altitude, sa vitesse et l’emplacement de la station de contrôle. Le Remote ID permet aux régulateurs de l’espace aérien, aux pilotes d’aéronefs avec pilote et aux forces de l’ordre d’identifier et de suivre les drones pendant le vol.
Aux États-Unis, le 14 CFR Part 89, Identification à distance des aéronefs sans pilote, exigeait la conformité au Remote ID au plus tard le 16 septembre 2023. Les drones fabriqués après cette date doivent avoir une capacité de diffusion Remote ID intégrée, transmettant sur WiFi ou Bluetooth à un taux de mise à jour de 1 Hz avec une précision de position de 10 m. Les drones d’inspection automatisés opérant en BVLOS doivent transmettre le Remote ID à la fois par diffusion et par réseau (internet).
En Europe, le règlement délégué (UE) 2019/945 exige le Remote ID pour tous les drones de la catégorie Spécifique et pour les drones de la catégorie Ouverte avec un marquage de classe. La norme exige la diffusion du numéro d’enregistrement de l’opérateur, du numéro de série de l’UAS, de la position géographique de l’UAS et de la station de pilotage distant, et de la marque de temps.
Levés répétés et détection de changements
La capacité d’effectuer des levés automatisés reproductibles et de détecter les changements au fil du temps est l’une des capacités les plus puissantes offertes par l’inspection automatisée par drone. Des paramètres de vol, un géoréférencement et un traitement de données cohérents garantissent que les différences entre les levés successifs reflètent les changements réels des actifs plutôt que la variabilité de mesure.
Méthodologie de comparaison temporelle
La détection de changements entre les levés successifs suit une méthodologie structurée :
Le co-enregistrement aligne l’orthomosaïque et le nuage de points du levé N sur la référence du levé 1 en utilisant des caractéristiques de référence invariantes. Une matrice de transformation (généralement une transformation de corps rigide ou affine avec 6 à 7 paramètres) est calculée à partir de points de liaison automatiquement appariés sur les marquages de chaussée, les feux de piste et les structures fixes. L’erreur résiduelle après co-enregistrement doit être inférieure à 2 pixels. Le co-enregistrement tient compte des petites variations de trajectoire de vol et de positionnement GNSS qui ne peuvent pas être éliminées par la seule automatisation.
La différence au niveau du pixel calcule la différence des valeurs de pixel entre l’orthomosaïque de référence et celle du levé répété pour chaque emplacement de pixel. L’image de différence met en évidence les zones de changement (nouvelles fissures, rapiéçage, taches, accumulation de gomme) comme des régions avec un écart de valeur de pixel statistiquement significatif. Le seuil de changement significatif est fixé à 3 écarts types de la distribution de différence par pixel, correspondant à un niveau de confiance de 99,7 % que le changement est réel plutôt que du bruit de mesure.
La détection de changements basée sur les vecteurs pour des instances de défauts spécifiques compare les polygones de fissures et de détresse détectés dans chaque levé. Une fissure détectée dans le levé N qui n’était pas présente dans le levé N-1 est classée comme nouveau développement. Une fissure dont la longueur a augmenté de plus de 5 cm entre les levés est classée comme propagation. Les fissures dont la largeur a diminué ou qui ont disparu sont classées comme interventions de maintenance (scellées ou réparées). Chaque instance de changement est enregistrée avec l’ampleur du changement, l’intervalle de temps et la confiance statistique.
Mesures quantitatives de changement
Les mesures suivantes sont calculées pour chaque unité d’échantillonnage entre les levés successifs :
Delta PCI, Le changement de l’indice de condition des chaussées (PCI) entre les levés, exprimé en points par an. Un delta PCI de -5 points par an indique que la chaussée se détériore de 5 points PCI annuellement. La norme ASTM D5340 définit qu’un changement de PCI de plus de 10 points entre les levés est statistiquement significatif à 95 % de confiance pour des levés correctement effectués.
Changement de densité de fissures, Le changement de la longueur totale de fissures par unité de surface (m/m²), exprimé en mètres linéaires de fissuration par 100 m². Les augmentations de la densité de fissures indiquent le développement de la fissuration par fatigue, la propagation de la fissuration par réflexion ou la croissance des fissures thermiques.
Surface de nouvelle détresse, La surface totale (m²) de chaussée qui a développé une nouvelle détresse (de tout type) depuis le levé précédent, exprimée en pourcentage de la surface de l’unité d’échantillonnage. Les zones de nouvelle détresse supérieures à 5 % de la surface de l’unité justifient une intervention de maintenance selon les critères de priorisation de maintenance ASTM.
Progression de la profondeur d’orniérage, Pour une chaussée en asphalte, le changement de la profondeur d’orniérage maximale dans chaque zone de voie de roue, dérivé de la comparaison DSM ou du nuage de points. Une progression de la profondeur d’orniérage dépassant 3 mm par an dans la voie de roue extérieure indique une détérioration structurelle nécessitant une enquête.
Accumulation de dépôts de gomme, Le changement de la couverture de gomme de pneu dans la zone de toucher des roues. Les dépôts de gomme réduisent le coefficient de friction de surface de 30 à 50 % à des niveaux de couverture supérieurs à 25 %, ce qui en fait un paramètre de sécurité critique. Les levés par drone automatisés quantifient la couverture de gomme par analyse multispectrale dans la bande du proche infrarouge où la gomme présente des caractéristiques d’absorption distinctes.
Application à la gestion des chaussées aéroportuaires
Le Manuel de conception des aérodromes de l’Organisation de l’aviation civile internationale (Doc 9157, Partie 3) recommande que les levés de condition de chaussée soient effectués à des intervalles ne dépassant pas : Annuel pour les aérodromes à forte intensité de trafic (départs annuels dépassant 25 000), Bisannuel pour une intensité de trafic moyenne (10 000 à 25 000 départs annuels) et Triennal pour une faible intensité de trafic (moins de 10 000 départs annuels). L’inspection automatisée par drone permet ces fréquences recommandées à un coût substantiellement inférieur à celui des levés manuels, et les données de séries chronologiques résultantes fournissent la base de preuves pour prédire les taux de détérioration des chaussées et optimiser le calendrier des interventions de maintenance.
Une plateforme qui conserve un enregistrement historique de chaque levé effectué sur une chaussée d’aérodrome permet une analyse de tendance longitudinale sur plusieurs années. Un tel système peut calculer des courbes de détérioration pour chaque unité d’échantillonnage, identifier les unités avec une détérioration accélérée (où le delta PCI dépasse la moyenne de l’aérodrome de plus de 2 écarts types) et générer des listes de priorisation de maintenance triées par l’impact PCI attendu de chaque intervention recommandée. Cette approche basée sur les données fait passer la gestion des chaussées de la maintenance réactive (réparer les défaillances lorsqu’elles se produisent) à la maintenance prédictive (intervenir avant que les défaillances ne se développent), réduisant les coûts du cycle de vie d’environ 30 à 50 % selon les études de gestion des chaussées de la FAA et de l’US Air Force.
Résumé
L’inspection automatisée des infrastructures par drone remplace l’inspection manuelle subjective et variable par une acquisition et une analyse de données cohérentes et reproductibles. Le système intègre la planification de vol programmée, la détection et l’évitement d’obstacles, les charges utiles multi-capteurs, le transfert automatisé de données et la détection de défauts par IA dans un flux de travail transparent de bout en bout. Pour l’inspection des chaussées de piste, le domaine d’application principal, la technologie fournit des distances au sol de 1 à 3 mm, des mesures de largeur de fissure avec une précision de 0,2 mm, le calcul de l’indice de condition des chaussées selon l’ASTM D5340 et une détection de changements statistiquement validée sur des levés pluriannuels. Le cadre réglementaire pour les opérations d’inspection automatisées évolue rapidement, avec la Part 108 proposée par la FAA et les autorisations opérationnelles de la catégorie Spécifique de l’EASA permettant les opérations BVLOS dans les aéroports et le long des couloirs d’infrastructure. À mesure que la technologie des capteurs progresse, que les algorithmes de traitement s’améliorent et que les voies réglementaires mûrissent, l’inspection automatisée par drone deviendra la méthode standard d’évaluation de la condition des infrastructures dans les secteurs de l’aviation, du transport, de l’énergie et de l’industrie.
Termes associés
- UAV (véhicule aérien sans pilote)
- Drone
- BVLOS (au-delà de la ligne de vue visuelle)
- Positionnement RTK / PPK
- Photogrammétrie
- LiDAR
- Orthomosaïque
- Indice de condition des chaussées
- Détection de changements
- Planification de vol
- Détection et évitement d’obstacles
- Point de contrôle au sol
- Remote ID
Foire aux questions
- Qu'est-ce que l'inspection automatisée des infrastructures par drone ?
- L'inspection automatisée des infrastructures par drone est le processus d'utilisation d'un véhicule aérien sans pilote qui suit un plan de vol préprogrammé, défini par des points de passage, des motifs en grille ou des modèles de couloir 3D, pour capturer des images et des données de capteurs cohérentes des actifs d'infrastructure, notamment les pistes, les ponts, les routes et les bâtiments. Le système intègre la planification de vol, l'évitement d'obstacles, la gestion de la charge utile des capteurs et le transfert automatisé des données dans un pipeline d'analyse qui produit des cartes de défauts, des indices de condition (tels que le PCI) et des rapports de détection de changements avec une intervention minimale du pilote.
- Comment fonctionne la planification de vol automatisée pour les inspections par drone ?
- La planification de vol automatisée utilise un logiciel de planification de mission pour définir l'itinéraire d'un drone avant le décollage. La planification par points de passage définit des cibles de coordonnées GPS discrètes que le drone visite séquentiellement. La planification en grille crée un motif en serpentin couvrant une zone définie avec un chevauchement spécifié (généralement 70 à 80 % de chevauchement avant et latéral pour la photogrammétrie). La planification en couloir définit un chemin le long d'un actif linéaire tel qu'une piste ou un pipeline. La planification basée sur un modèle 3D utilise un modèle de surface numérique pour maintenir une distance constante par rapport aux structures complexes. Le plan de vol spécifie l'altitude, la vitesse, les intervalles de déclenchement de la caméra, les angles de la nacelle et les paramètres de chevauchement pour une capture de données cohérente.
- Qu'est-ce que le BVLOS et pourquoi est-ce important pour l'inspection par drone ?
- Le BVLOS (Beyond Visual Line of Sight) fait référence aux opérations de drone où l'aéronef opère au-delà de la portée visuelle du pilote ou de l'observateur. Le BVLOS est essentiel pour l'inspection des infrastructures car il permet à un seul opérateur de lever de longs actifs linéaires, des pistes de plus de 3 000 mètres, des kilomètres de pipeline ou de vastes réseaux de ponts, sans se repositionner. Les opérations BVLOS nécessitent une approbation réglementaire spécialisée, des systèmes de détection et d'évitement, des liaisons de commande et de contrôle fiables (utilisant souvent des communications cellulaires 4G/5G ou par satellite) et des mécanismes de sécurité redondants, y compris des systèmes de terminaison de vol.
- Quelles charges utiles de capteurs sont utilisées dans l'inspection automatisée par drone ?
- Les charges utiles de capteurs courantes comprennent les caméras RVB (spectre visible) pour la détection de fissures, la cartographie de la détresse de surface et la génération d'orthomosaïques à une distance au sol de 1 à 3 mm, les caméras infrarouges thermiques pour l'humidité souterraine, la délamination et la détection de défauts d'isolation, les scanners LiDAR pour la génération de nuages de points 3D de haute précision, la mesure de déformation et la pénétration de la végétation, et les capteurs multispectraux pour la classification des matériaux, l'évaluation de la santé de la végétation et le calcul de l'indice d'humidité. La sélection de la charge utile dépend des types de défauts spécifiques ciblés et des objectifs d'inspection.
- Comment l'inspection automatisée par drone assure-t-elle la cohérence des données entre les levés répétés ?
- La cohérence des données est obtenue en contrôlant les paramètres de vol clés à des valeurs identiques pour chaque mission de levé : altitude de vol (généralement 30 à 60 m AGL pour l'inspection des chaussées), vitesse au sol (3 à 8 m/s selon la vitesse d'obturation et le contrôle du flou requis), chevauchement d'images (70 à 80 % de chevauchement avant et latéral), angle de la nacelle (fixe au nadir, généralement -90 degrés pour les levés de chaussée) et réglages de la caméra (ISO, ouverture, vitesse d'obturation et mise au point fixes). La navigation par points de passage GNSS avec positionnement RTK ou PPK garantit que le drone suit le même chemin avec une précision horizontale de 2 à 5 cm. Les plateformes d'analyse valident généralement ces paramètres par rapport au profil de mission de référence avant d'accepter les données de levé.
- Quelles réglementations s'appliquent à l'inspection automatisée des infrastructures par drone ?
- Aux États-Unis, la FAA Part 107 régit les opérations commerciales de petits UAS, y compris les exigences VLOS, la certification des pilotes et les limitations opérationnelles. Les opérations BVLOS nécessitent des dérogations pour la plupart des règles de la Part 107. La FAA a proposé la Part 108 en 2024 spécifiquement pour permettre les opérations BVLOS de routine. En Europe, les réglementations EASA en vertu de l'UE 2019/947 établissent trois catégories opérationnelles (Ouverte, Spécifique, Certifiée) avec des exigences échelonnées selon le risque. L'Annexe 6, Partie IV, et l'Annexe 14 de l'OACI fournissent des cadres internationaux pour les opérations de RPAS et les normes d'aérodrome respectivement. L'identification à distance (Remote ID) est requise dans la plupart des juridictions pour les opérations automatisées.
- Qu'est-ce que la détection de changements dans l'inspection automatisée par drone ?
- La détection de changements est le processus de comparaison des données de deux ou plusieurs levés par drone du même actif à des moments différents pour identifier, mesurer et classer les différences. Pour l'inspection des chaussées, cela comprend le suivi de la propagation des fissures (changements de longueur, de largeur et de densité), la détection de nouvelles zones de détresse, la mesure de la progression de la profondeur d'orniérage, la quantification de l'usure de surface et le suivi de l'avancement des travaux. La détection de changements nécessite des paramètres de vol cohérents entre les levés pour garantir que les différences observées reflètent les changements réels des actifs plutôt que des variations de capture de données. Les outils de comparaison co-enregistrent les levés successifs et mettent en évidence les changements statistiquement significatifs.
- Comment les données d'inspection automatisée par drone sont-elles analysées ?
- Les pipelines d'analyse ingèrent les orthomosaïques et les nuages de points produits à partir de levés par drone automatisés, appliquent des modèles de vision par ordinateur et d'apprentissage profond pour la détection et la classification des fissures, calculent l'indice de condition des chaussées (PCI) selon l'ASTM D5340 et génèrent des cartes de détresse géoréférencées et des rapports d'inspection. Ils valident les données d'entrée par rapport aux critères de qualité de mission, GSD, chevauchement, mise au point, précision du géoréférencement, avant de les accepter, afin que les flux de travail d'inspection automatisés produisent des résultats fiables et prêts pour l'audit. TarmacView planifie les vols de levé et capture les images géoréférencées. Sa détection de fissures de chaussée est en cours de développement actif et n'est pas encore proposée.
- Quels sont les composants clés d'un système d'inspection automatisé par drone ?
- Un système d'inspection automatisé par drone comprend : (1) la plateforme UAV avec une capacité de charge utile, une endurance de vol et une redondance appropriées, (2) un logiciel de planification de mission pour définir les trajectoires de vol, les points de passage et les paramètres de capture de données, (3) des charges utiles de capteurs (RVB, thermique, LiDAR, multispectral) sélectionnées pour les types de défauts ciblés, (4) des systèmes de détection et d'évitement d'obstacles utilisant la vision par ordinateur, le LiDAR ou le radar, (5) une liaison de données de commande et de contrôle pour la télémétrie et la surveillance en temps réel, (6) des systèmes de transfert de données automatisés (cellulaire, WiFi ou station d'accueil), (7) un logiciel de photogrammétrie ou de traitement de données pour générer des orthomosaïques, des nuages de points et des modèles, et (8) un logiciel d'analyse pour la détection, la mesure et le rapport de condition des défauts.
- Quelle précision peut être atteinte avec l'inspection automatisée par drone ?
- Avec des points de contrôle au sol appropriés et un positionnement GNSS RTK/PPK, l'inspection automatisée par drone atteint régulièrement une distance au sol de 1 à 3 mm pour la détection de fissures de chaussée, une précision horizontale de 3 à 5 mm et une précision verticale de 5 à 10 mm pour la génération d'orthomosaïques et de nuages de points, une précision de mesure de largeur de fissure de 0,2 à 0,5 mm et une précision de calcul de l'indice de condition des chaussées à ±5 points PCI par rapport aux levés manuels ASTM D5340. Pour l'inspection de ponts, des mesures de dégagement précises à 5-10 mm et une détection de fissures sur les surfaces en béton jusqu'à 0,3 mm de largeur sont réalisables. La précision se dégrade sans points de contrôle au sol à 2-5 m horizontalement, ce qui rend le déploiement de GCP essentiel pour les résultats de qualité infrastructure.
Ceci est une entrée de référence. TarmacView fournit des services d'inspection par drone et ne vend pas l'équipement ou les matériaux décrits dans ce glossaire.