Mi az automatizált drón alapú infrastruktúra-ellenőrzés?
Automatizált drón alapú infrastruktúra-ellenőrzés
Meghatározás és rendszerösszetevők
Automatizált drón alapú infrastruktúra-ellenőrzés egy olyan technológiai folyamat, amelyben egy pilóta nélküli légijármű (UAV) egy előre programozott repülési küldetést hajt végre, amelyet útpontok, rács minták, folyosó útvonalak vagy 3D modell által vezérelt útvonalak határoznak meg, hogy képeket és érzékelő adatokat gyűjtsön az infrastruktúra-eszközökről minimális emberi beavatkozással az adatgyűjtési fázis során. A rendszer felváltja a távpilóta által manuálisan irányított minden egyes repülési mozgás hagyományos modelljét egy olyan missziótervvel, amelyet a drón autonóm módon hajt végre, pontosan meghatározott paramétereket követve a magasság, sebesség, irány, kamera trigger intervallum, gimbal tájolás és átfedési százalék tekintetében.
A rendszerarchitektúra nyolc alapvető összetevőből áll, amelyek egy zökkenőmentes ellenőrzési munkafolyamatba integrálódnak:
UAV Platform, A légváz, a meghajtórendszer, a repülésvezérlő és az avionika, amelyek biztosítják a fizikai repülési képességet. A platformok a kis multirotoroktól (DJI Mavic 3 Enterprise, Skydio X10) 4 kg alatti tömeggel a burkolatvizsgálathoz, a nagyobb rendszerekig (DJI Matrice 350 RTX, Freefly Astro) terjednek, amelyek több rakomány szállítására is képesek átfogó infrastruktúra-felmérésekhez. A legfontosabb specifikációk közé tartozik a maximális felszálló tömeg (MTOW), a repülési időtartam (jellemzően 25-45 perc rakománnyal), az IP besorolás a környezeti tűrőképességhez és a redundancia a kritikus rendszerekben, mint a GNSS vevők, IMU-k és a meghajtás.
Missziótervező szoftver, A földi alkalmazás, ahol a kezelők a repülés előtt meghatározzák az ellenőrzési küldetést. A vezető platformok közé tartozik az UgCS, a DJI Pilot 2, a Pix4Dcapture, a DroneDeploy és a Skydio Cloud. Ezek az eszközök lehetővé teszik a kezelők számára, hogy felmérési területeket rajzoljanak a térképen, megadják az átfedési százalékokat, beállítsák a magasságot és a sebességet, meghatározzák a gimbal szögeket és konfigurálják a kamera paramétereit. A fejlett missziótervezők támogatják a terepkövetést digitális magassági modell (DEM) segítségével az állandó talajminta távolság (GSD) fenntartásához változó terepviszonyok között, a 3D modell alapú tervezést összetett szerkezetekhez, például hidakhoz és épületekhez, valamint a több repülésből álló összehangolást nagy területek lefedéséhez.
Érzékelő rakományok, A drónra szerelt, küldetés-specifikus adatgyűjtő műszerek. A rakomány kiválasztása közvetlenül meghatározza, hogy mely hibatípusok észlelhetők. Az RGB kamerák a szabványos vizuális repedésészleléshez és ortomoznik generáláshoz. A termikus kamerák észlelik a felszín alatti nedvességet, a delaminációt és a szigetelési hibákat. A LiDAR szkennerek nagy pontosságú pontfelhőket generálnak az alakváltozás elemzéséhez és a növényzeten áthatoló felmérésekhez. A multispektrális érzékelők lehetővé teszik az anyagosztályozást és a növényzet egészségi állapotának felmérését. A rakomány tömegének, energiafogyasztásának, adatsebességének és fizikai méreteinek kompatibilisnek kell lenniük az UAV platform rakománykapacitásával és rögzítési lehetőségeivel.
Akadályészlelés és -elkerülés (ODA), A fedélzeti érzékelő és feldolgozó rendszer, amely megakadályozza, hogy a drón ütközzön akadályokkal az automatikus repülés során. A modern rendszerek sztereoszkópikus kamerákat, repülési idő (time-of-flight) érzékelőket, LiDAR-t vagy milliméter-hullámú radart használnak az akadályok észlelésére a repülési útvonalon. Az elkerülési algoritmus vagy újratervezi az útvonalat az akadály körül (útvonal újratervezés), vagy szünetelteti a küldetést, amíg az akadály el nem tűnik. Az ODA kritikus fontosságú az alacsony magasságú, összetett szerkezetek ellenőrzésénél, ahol a daruk, távvezetékek, növényzet és szerkezeti elemek nem feltétlenül szerepelnek az előre betöltött térképi adatokban.
Parancs és vezérlés (C2) adatkapcsolat, A kommunikációs csatorna a földi irányító állomás és az UAV között a telemetria, a repülési parancsok és a rakomány adatainak továbbítására. Az automatizált ellenőrzési küldetésekhez a C2 kapcsolatnak elegendő sávszélességet kell biztosítania a valós idejű videó streameléshez, a 5-10 Hz-es pozíciófrissítésekhez és a 100 ezredmásodperc alatti késleltetésű parancsátvitelhez. A BVLOS műveletekhez a C2 kapcsolat jellemzően 4G/5G mobil hálózatokat vagy Ku-sávú műholdas kapcsolatokat használ automatikus átadással a földi reléállomások között. Redundáns C2 kapcsolatok automatikus átkapcsolással szükségesek a látóhatáron túli műveletekhez az ICAO Doc 10019 szerint.
Automatizált adatátviteli rendszer, A mechanizmus a rögzített ellenőrzési adatok drónról a feldolgozó infrastruktúrába történő átvitelére. A módszerek közé tartozik a közvetlen WiFi vagy USB-C átvitel leszálláskor, a mobil feltöltés repülés közben kisebb adatkészletek esetén, valamint az automatikus dokkolóállomások, amelyek emberi beavatkozás nélkül töltik le az adatokat és töltik az akkumulátorokat. A Techno Sky DVI2AM dokkolóállomása, amely 2022 óta működik olasz repülőtereken, bemutatja a teljesen automatizált adatátvitelt, ahol a drón leszáll az állomásra, RTK-vezérelt leszállással precíziósan dokkol, nagy sebességű helyi hálózaton keresztül továbbítja az adatokat, és automatikusan feltöltődik a következő küldetésre.
Georeferálás és pozicionálás, A rendszer, amely biztosítja, hogy minden kép és adatpont egy ismert földrajzi koordinátához legyen kötve. A Real-Time Kinematic (RTK) GNSS 2-5 cm-es pozíciópontosságot biztosít egy bázisállomásról érkező valós idejű korrekciók vételével. A Post-Processed Kinematic (PPK) hasonló pontosságot ér el élő adatkapcsolat nélkül, a nyers GNSS megfigyelések rögzítésével a repülés utáni korrekcióhoz. A talajellenőrző pontok (GCP-k), fizikailag felmért, ismert koordinátájú jelzők, abszolút pontosságú rögzítést biztosítanak. Az 1-3 cm pontosságot igénylő infrastruktúra-ellenőrzéshez az RTK vagy PPK pozicionálás legalább 5-8 GCP-vel kombinálva projektenként a szokásos gyakorlat.
Elemző csővezeték, A szoftverrendszer, amely a nyers képeket és érzékelő adatokat használható ellenőrzési eredményekké alakítja. Ez jellemzően magában foglalja a fotogrammetriai feldolgozást (ortomoznik és pontfelhő generálás Structure from Motion segítségével), a számítógépes látás algoritmusokat a hibák észleléséhez és osztályozásához (mélytanulási modellek, amelyeket több ezer címkézett hibaképen tanítottak), mérőeszközöket a repedésszélesség, terület és térfogat számításához, valamint jelentésmodulokat, amelyek állapotindexeket (PCI az ASTM D5340 szerint), hibaleképezéseket és változásészlelési jelentéseket generálnak.
Automatizált repüléstervezés
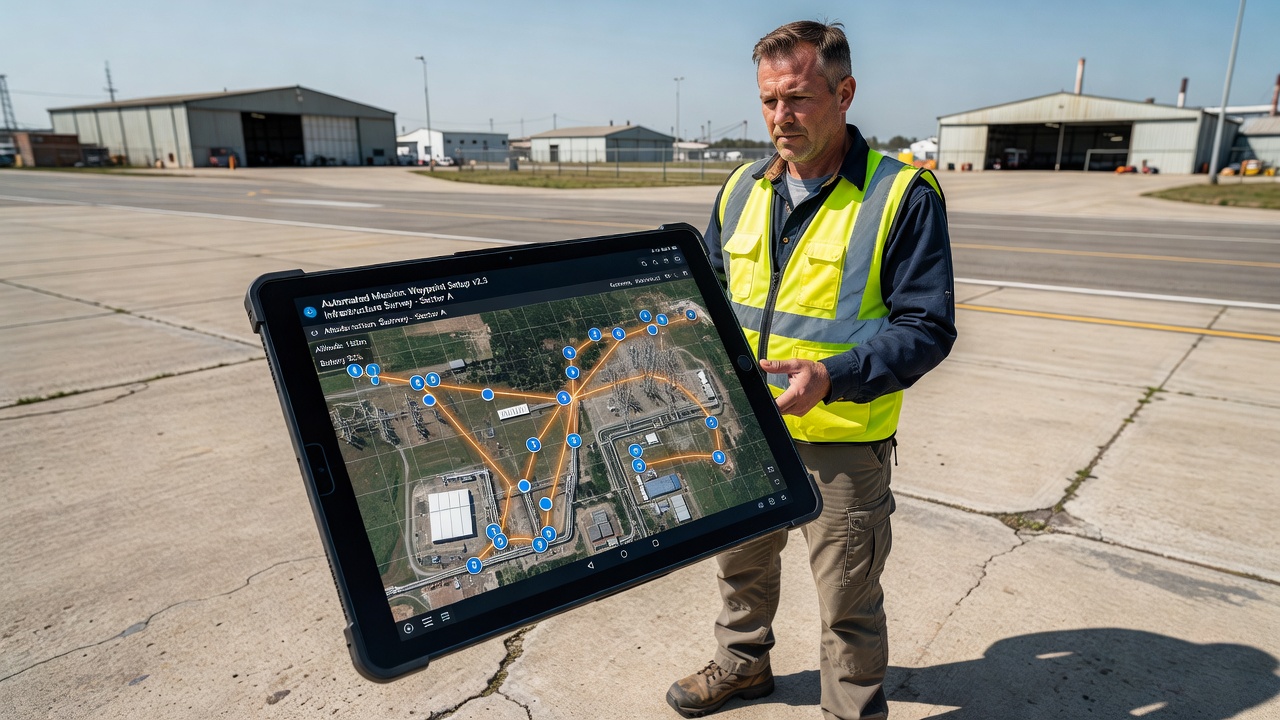
Az automatizált repüléstervezés a drón teljes küldetési profiljának meghatározásának folyamata a felszállás előtt, a repülési útvonal, az adatrögzítési paraméterek és a vészhelyzeti eljárások kódolása egy misszió fájlba, amelyet a repülésvezérlő autonóm módon hajt végre. Ez kiküszöböli a kézi pilótázás által bevezetett változékonyságot, a következetlen kameraszögeket, a változó magasságot, az egyenetlen sebességet és a kimaradt lefedettségi területeket, és biztosítja, hogy minden felmérés konzisztens minőségű és lefedettségű adatot állítson elő.
Útpont alapú tervezés
Útpont alapú repüléstervezés meghatározza a földrajzi koordináták (szélesség, hosszúság, magasság) egy sorozatát, amelyekhez a drón sorrendben navigál. Minden egyes útpontnál a misszió szkript konkrét műveleteket indíthat el: kép rögzítése, gimbal szög beállítása, sebesség változtatása vagy érzékelő rögzítés elindítása. Az útpont tervezés a legrugalmasabb módszer, alkalmas összetett ellenőrzési útvonalakhoz, amelyek szabálytalan eszközgeometriát követnek.
A modern útpont tervezés akár 500-1000 útpontot is támogat küldetésenként a kereskedelmi platformokon. Minden egyes útpont hozzárendelhető egy adott gimbal dőlésszöghöz (-90° nadírtól +45° felfelé), lehetővé téve a drón számára, hogy függőleges felületeket, például hídpillérek, épülethomlokzatok és támfalak rögzítését. Az útpont tervezést hídvizsgálatokhoz használják, ahol a drónnak olyan útvonalat kell repülnie, amely követi a híd fedélzetét, leereszkedik a gerendacsapágyak ellenőrzéséhez, és felemelkedik a fedélzet alsó oldalának rögzítéséhez, olyan repülési útvonalat, amelyet nem lehet egyszerű rács- vagy folyosómintával leírni.
Rács tervezés
Rács tervezés egy kígyózó vagy fűnyíró mintát hoz létre egy meghatározott sokszögű területen belül, párhuzamos repülési vonalakkal, amelyek egymástól való távolsága a szomszédos képek közötti meghatározott oldalátfedés eléréséhez van beállítva. A rács tervezés a szabványos módszer a burkolatok, kifutópályák, gurulóutak, előterek és nagy épület tetejének területi felméréséhez.
A rács tervezés legfontosabb paraméterei a következők:
- Magasság AGL: Meghatározza a GSD-t. A kifutópálya repedésészleléséhez a 30-50 m AGL magasságok 1-3 mm/pixel GSD értékeket produkálnak 20 MP kamerákkal.
- Előre átfedés: Az egymást követő képek közötti átfedés százalékos aránya a repülési vonal mentén. Az infrastruktúra-felmérések 80-90%-os előre átfedést használnak.
- Oldal átfedés: A szomszédos repülési vonalak közötti átfedés százalékos aránya. A szabványos értékek 70-80%-os oldal átfedés.
- Sebesség: A haladási sebesség befolyásolja a mozgás elmosódást. A burkolatvizsgálathoz a 3-8 m/s sebesség jellemző, amelyet a kamera zárideje és az elfogadható elmosódási tűrés (jellemzően <1 pixel) korlátoz.
- Dupla rács: Egy másodlagos, merőleges áthaladás az elsődleges rácsra 90°-kal elforgatva, amelyet összetett szerkezetek 3D rekonstrukciójához használnak, ahol a ferde látószögek javítják a függőleges felületek lefedettségét.
Egy szabványos 3000 m-es kifutópályához (45 m szélesség) egy rácsos felmérés 50 m magasságban, 80%-os előre átfedéssel és 70%-os oldal átfedéssel körülbelül 450-600 képet igényel. 1 cm/pixel GSD mellett ez körülbelül 300 millió pixeles ortomoznikot eredményez, amely lefedi a kifutópálya teljes kiterjedését.
Folyosó tervezés
Folyosó tervezés egy repülési útvonalat határoz meg egy lineáris eszköz, kifutópálya középvonal, csővezeték útvonal, távvezeték folyosó vagy útszakasz mentén. A drón követi a folyosó középvonalát, miközben meghatározott oldalirányú eltolást és magassági paramétereket tart fenn a konzisztens adatgyűjtés érdekében az eszköz hossza mentén.
A folyosó tervezés elengedhetetlen a lineáris infrastruktúra ellenőrzéséhez, mert a teljes határoló téglalap rácsos tervezése nem lenne hatékony. Egy kifutópálya esetén a folyosó a kifutópálya középvonalát követi egy meghatározott magasságban, a képek az átfedési követelmény által meghatározott időközönként készülnek. A folyosó szélessége úgy van beállítva, hogy lefedje a kifutópálya teljes szélességét plusz biztonsági margókat. Egy 45 m széles kifutópálya esetén a 60 m-es folyosószélesség biztosítja a teljes lefedettséget, beleértve a vállakat is.
A fejlett folyosó tervezés támogatja az eszköz geometriáját követő íves útvonalakat, a terepprofil alapján változó magasságot és a sztereoszkópikus lefedettség érdekében kétirányú áthaladást. A drón automatikusan beállítja az irányt, hogy fenntartsa az igazodást a folyosó irányával, biztosítva a konzisztens napállást és árnyék tájolást a felmérés során.
3D modell alapú tervezés
3D modell alapú tervezés egy meglévő digitális felszínmodellt (DSM), épületinformációs modellt (BIM) vagy az eszköz pontfelhőjét használja egy olyan repülési útvonal generálásához, amely állandó távolságot tart a szerkezet felületétől. Ez az automatizált repüléstervezés legfejlettebb formája, és elengedhetetlen az összetett 3D szerkezetek, például hidak, stadionok, ipari létesítmények és távvezeték tornyok ellenőrzéséhez.
A repüléstervező algoritmus kiszámít egy felületi eltolási felületet a megadott távolságon (jellemzően 5-15 m a részletes ellenőrzéshez), és generál egy útvonalat, amely lefedi a szerkezet felületét a megadott átfedéssel. A drón állandó távolságot tart a felülettől függetlenül attól, hogy a felület függőleges, vízszintes vagy ívelt. Egy híd esetében ez azt jelenti, hogy a drón egy olyan útvonalat repül, amely követi a fedélzet felületét, a pillér felületeit, a gerenda alsó peremeit és a hídfő falakat, mindezt egyetlen automatizált küldetésben.
A 3D modell alapú tervezést Huang és munkatársai (2023) kutatásai demonstrálták épületek külső ellenőrzésére, ahol BIM modelleket használtak olyan ellenőrzési útvonalak generálására, amelyek magas lefedettségi arányt (több mint 95%) érnek el akadályok elkerülésével és ütközésmentes működéssel. A módszert egyre inkább alkalmazzák hídvizsgálatokhoz, ahol a rácsos szerkezetek, kábelkötegek és csapágy szerelvények összetett geometriája miatt a kézi repüléstervezés nem praktikus.
Akadályészlelés és -elkerülés
Akadályészlelés és -elkerülés (ODA) az a rendszerképesség, amely lehetővé teszi a drón számára, hogy észlelje az akadályokat a repülési útvonalán, és autonóm módon kitérő manővert hajtson végre pilóta beavatkozása nélkül. Az automatizált ellenőrzési küldetésekhez, különösen azokhoz, amelyeket alacsony magasságban, összetett infrastruktúra közelében repülnek, az ODA elengedhetetlen biztonsági funkció.
Érzékelő technológiák
A modern ODA rendszerek több kiegészítő érzékelő modalitást alkalmaznak:
Sztereoszkópikus látás két vagy több előre néző kamerát használ a mélységtérképek háromszögelésen keresztüli kiszámításához, hasonlóan az emberi sztereó látáshoz. A mélységet minden egyes pixelre kiszámítják az átfedő kamera látómezőben, sűrű akadályinformációt biztosítva 0.5-20 m távolságban. A Skydio Autonomy motorja hat 4K navigációs kamerát használ, amelyek gömb alakú elrendezésben biztosítanak 360°-os akadályészlelési lefedettséget. A rendszer másodpercenként 240+ millió mélységmérést dolgoz fel egy fedélzeti NVIDIA Jetson TX2 platformon, lehetővé téve a valós idejű akadályészlelést akár 15 m/s repülési sebesség mellett.
Repülési idő (ToF) érzékelők infravörös fényimpulzusokat bocsátanak ki, és mérik a visszaverődés visszaérkezéséhez szükséges időt, közvetlen távolságméréseket biztosítva. A ToF érzékelők rövid távolságon (0.1-10 m) hatékonyak, és gyenge fényviszonyok között is működnek, ahol a látás alapú rendszerek leromlanak. Általában lefelé irányuló akadályészlelésre használják leszállás közben és precíziós dokkoláshoz automatikus töltőállomásokon.
LiDAR aktív 3D szkennelést biztosít a környezetről lézerimpulzusok kibocsátásával és a visszaérési idők mérésével. A LiDAR alapú ODA 50-200 m távolságban működik az érzékelő teljesítményétől és a célpont visszaverő képességétől függően. Hatékony sötétben, ködben és esőben, olyan körülmények között, ahol a látás alapú rendszerek meghibásodnak. Az Ouster OS0-128, egy 128 csatornás LiDAR, amelyet gyakran integrálnak ipari drónokra, 90°-os függőleges és 360°-os vízszintes látómezőt biztosít, másodpercenként 2.6 millió pontot generálva. A LiDAR ODA különösen értékes a BVLOS műveletekhez, ahol a drónnak észlelnie és el kell kerülnie más légijárműveket (személyzettel és anélkül) a kiterjesztett, látóhatáron túli küldetések során.
Milliméter-hullámú radar 77-79 GHz-es rádióhullámokat használ az akadályok észlelésére akár 300 m távolságban, áthatolva a ködön, esőn, poron és füstön hatékonyabban, mint az optikai érzékelők. A radar ODA távolság- és sebességinformációt biztosít, de korlátozott szögfelbontással, így alkalmas nagy akadályok és légijármű-forgalom észlelésére, nem pedig kis akadályok, például távvezetékek észlelésére.
Akadályelkerülési stratégiák
Az ODA rendszerek több elkerülési stratégiát valósítanak meg a működési módtól és az akadály típusától függően:
Állj meg és várj, A drón szünetelteti az előrehaladást, amikor akadályt észlel, és vár, amíg az akadály el nem tűnik, vagy a kezelő be nem avatkozik. Ez a legbiztonságosabb stratégia, és ez az alapértelmezett mód a legtöbb kereskedelmi drón esetében.
Útvonal újratervezés, A drón egy alternatív útvonalat számít ki az észlelt akadály körül, miközben fenntartja a küldetés általános céljait. Az útvonal újratervező algoritmusok gyorsan felfedező véletlenszerű fákat (RRT), A* keresést vagy potenciálmező módszereket használnak az ütközésmentes útvonalak megtalálásához. Ez a stratégia elengedhetetlen az automatizált ellenőrzéshez zsúfolt környezetben, ahol minden egyes akadálynál megállni a küldetést nem praktikussá tenné.
Emelkedj és folytasd, A drón növeli a magasságot az akadály elkerülése érdekében, majd folytatja a tervezett repülési útvonalat. Ez a stratégia korlátozott magasságú akadályok, például járművek, berendezések és kis szerkezetek esetén működik az ellenőrzési helyszínen.
Térj vissza az utolsó biztonságos útpontra, Ha nem található biztonságos alternatív útvonal, a drón visszatér az utolsó útpontra, ahol tiszta repülési útvonala volt, és szünetelteti a küldetést a kezelő utasításaira várva. Ez a hibabiztos viselkedés, amikor az ODA olyan akadályba ütközik, amelyet egyetlen elérhető stratégiával sem lehet biztonságosan elkerülni.
Szabályozói követelmények
Az ICAO Doc 10019 (Kézikönyv a távpilóta által irányított légijármű rendszerekről) meghatározza az észlelés és elkerülés (DAA) követelményeit az RPAS műveletekhez, kimondva, hogy a DAA rendszernek biztosítania kell a távpilóta számára az ütköző forgalom és egyéb veszélyek észlelésének képességét, valamint az RPA manőverezésének képességét az ütközések elkerülése érdekében. Az automatizált ellenőrző drónok számára, amelyek BVLOS üzemmódban működnek, a DAA rendszernek a személyzettel rendelkező légijárművek lásd-és-kerüld követelményeivel (14 CFR 91.113 és ICAO 2. melléklet, 14. szabály) egyenértékű biztonsági szintet kell demonstrálnia.
Az FAA javasolt 108. része (Szabályalkotási javaslat, 2024) konkrét követelményeket tartalmaz a BVLOS üzemmódban működő automatizált drónokra, előírva, hogy a légijárművet fel kell szerelni egy olyan DAA rendszerrel, amely képes észlelni és elkerülni a személyzettel rendelkező légijárműveket, akadályokat és más UAS-okat. A rendszernek legalább a 91.113. részben előírt vizuális lásd-és-kerüld követelmények által biztosított biztonsági szintet kell nyújtania, amelyet az FAA Biztonsági Kockázatkezelési folyamatán keresztül értékelnek az FAA 8040.4 számú rendelete szerint.
Látóhatáron túli (BVLOS) műveletek
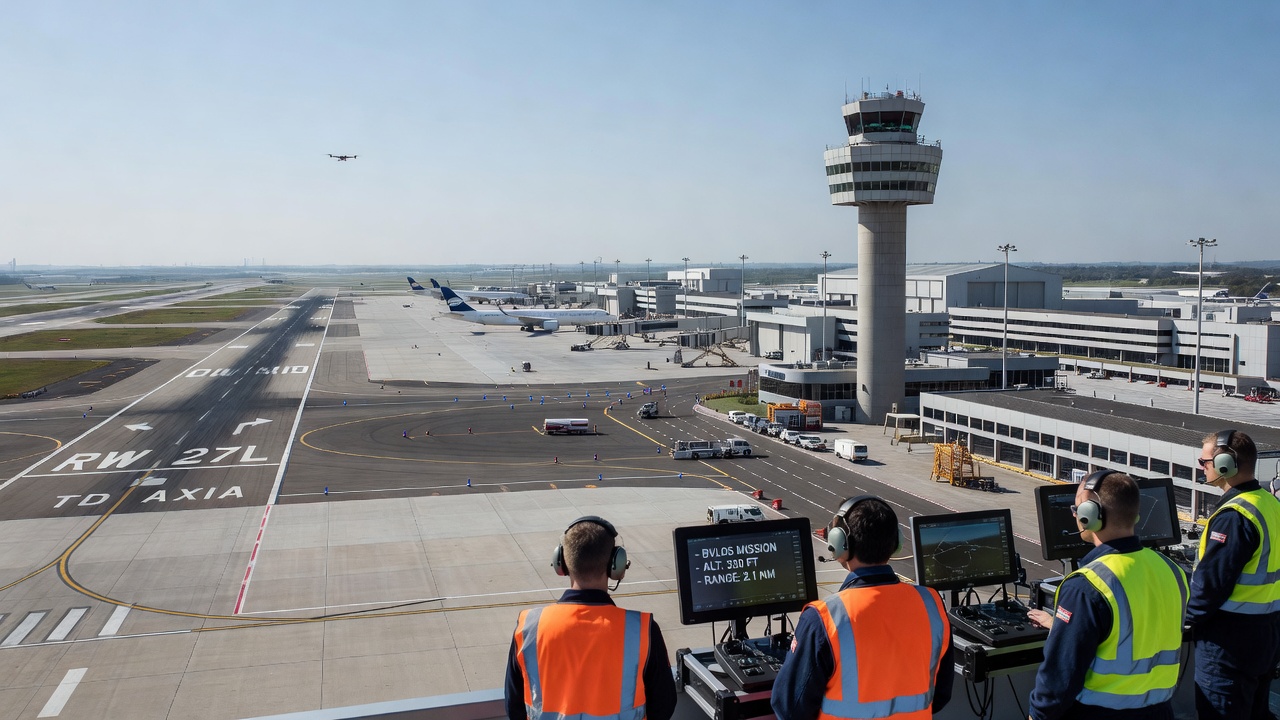
Látóhatáron túli (BVLOS) olyan drón műveletekre utal, ahol a légijármű a távpilóta vagy vizuális megfigyelő látótávolságán túl működik. A BVLOS az a lehetővé tevő szabályozási keret a nagyméretű automatizált infrastruktúra-ellenőrzéshez, mert lehetővé teszi, hogy egyetlen kezelő felmérjen több ezer méter hosszúságú eszközöket, teljes kifutópálya hosszakat, mérföldeket átívelő csővezetékeket vagy kiterjedt hídhálózatokat anélkül, hogy a pilótát vagy vizuális megfigyelőket át kellene helyezni az eszköz mentén.
Szabályozási keret
Az Egyesült Államokban az FAA 107. része jelenleg vizuális látóvonal (VLOS) műveleteket ír elő a kereskedelmi kis UAS-ok számára. A BVLOS műveletekhez mentességek szükségesek a 14 CFR 107.200 alapján, amelyet a kezelőnek kell megszereznie azáltal, hogy alternatív megfelelési eszközökkel egyenértékű biztonsági szintet demonstrál. 2024-től az FAA országosan kevesebb mint 600 BVLOS mentességet adott ki, a jóváhagyási arány a DAA technológia érésével növekszik.
Az FAA 108. részének NPRM-je (2024. február) egy új szabályozási keret létrehozását javasolja kifejezetten a BVLOS műveletek számára. A javasolt követelmények a következők: (1) az UAS-t az FAA által ajánlott megbízhatósági szabványok szerint kell tervezni a tervezett működési környezethez, (2) az UAS-nak rendelkeznie kell egy olyan DAA megfelelési eszközzel, amely eléri vagy meghaladja a 14 CFR 91.113 biztonságát, (3) a kezelőknek további képzésen kell részt venniük a 107. rész szerinti távpilóta minősítésen túl, (4) a műveletek 400 láb AGL magasságra és G és E légtér osztályokra korlátozódnak (további engedély szükséges az ellenőrzött légtérhez), és (5) a légijárművet fel kell szerelni Távazonosítással, amely mind broadcast, mind hálózati protokollokon keresztül továbbít.
Európában az EASA előírásai a (EU) 2019/947 végrehajtási rendelet értelmében három működési kategóriát hoznak létre az UAS műveletekhez. A BVLOS műveletek a Specifikus kategóriába tartoznak, amelyhez a nemzeti légiközlekedési hatóságtól (pl. ENAC Olaszországban, DGAC Franciaországban, CAA az Egyesült Királyságban) származó működési engedély szükséges. A kezelőnek be kell nyújtania egy Specifikus Műveleti Kockázatértékelést (SORA) a JARUS irányelvek szerint, amely értékeli a működési kockázatokat és meghatározza a szükséges enyhítő intézkedéseket. A Techno Sky 2021-ben megszerezte az ENAC engedélyét a BVLOS ILS ellenőrzésre olasz repülőtereken, ezzel az első UAV kezelővé válva, amely engedélyt kapott BVLOS műveletekre repülőtéri környezetben Európában.
Technikai követelmények a BVLOS-hoz
A sikeres BVLOS műveletek robusztus technikai rendszereket igényelnek a szabványos VLOS műveleteken túl:
Megbízható C2 adatkapcsolat elegendő hatótávolsággal a vezérlés fenntartásához a küldetés során. A 3000 m-t lefedő repülőtéri kifutópálya ellenőrzéshez a C2 kapcsolatnak lefedettséget kell biztosítania a kifutópálya teljes hosszában. A mobil 4G/5G hálózatokat egyre gyakrabban használják BVLOS C2 kapcsolatokhoz, a hatótávolságot csak a hálózati lefedettség korlátozza. A frekvenciaugrásos szórt spektrum (FHSS) a 2.4 GHz-es és 5.8 GHz-es ISM sávokban 5-15 km-es hatótávolságot biztosít megfelelő antenna magassággal és látóvonallal. A mobil lefedettségen túli műveletekhez a Ku-sávú műholdas kapcsolatok globális lefedettséget biztosítanak magasabb késleltetéssel (250-600 ms).
Távazonosítás a drón azonosítójának, pozíciójának, magasságának, sebességének és az irányító állomás helyének továbbítása. A Távazonosítás lehetővé teszi a légtér-szabályozók, a személyzettel rendelkező légijárművek pilótái és a bűnüldöző szervek számára a drónok azonosítását és nyomon követését repülés közben. Az FAA a 14 CFR 89. rész értelmében minden művelethez előírja a Távazonosítást, broadcast alapú Távazonosítással a 915 MHz-es sávban és hálózati alapú továbbítással Bluetooth vagy WiFi segítségével.
Repülésmegszakító rendszer (FTS), amely képes a drónt irányított leszállásra vagy ejtőernyős ereszkedésre hozni kritikus rendszerhiba esetén. A lakott területek vagy kritikus infrastruktúra feletti BVLOS műveletekhez az FTS-ről bizonyítani kell, hogy megbízhatóan képes megszakítani a repülést egy meghatározott biztonsági területen belül. A Techno Sky DVI2AM drónja egy EASA-kompatibilis FTS-t tartalmaz ballisztikus ejtőernyővel, amely képes a teljes rendszer biztonságos ereszkedésére a működési magasságból.
Automatikus függő felügyeleti-broadcast (ADS-B) IN képesség a környéken tartózkodó személyzettel rendelkező légijárművek adásainak vételére, helyzetfelismerést biztosítva, amely kiegészíti a DAA rendszert. A drónt fel kell szerelni egy ADS-B vevővel, amely képes dekódolni az 1090 MHz-es Extended Squitter adásokat, és figyelmeztetni a kezelőt a közeledő forgalomra.
Érzékelő rakományok
Az ellenőrző drón által szállított érzékelő rakomány határozza meg, hogy mely hibatípusok észlelhetők, milyen mérési pontosság érhető el, és milyen adattermékek állíthatók elő. A különböző infrastruktúra-ellenőrzési forgatókönyvek eltérő érzékelő kombinációkat igényelnek.
RGB kamerák
RGB (látható spektrumú) kamerák színes képeket rögzítenek piros, zöld és kék csatornákkal, olyan képeket állítva elő, amelyek megfelelnek az emberi vizuális érzékelésnek. A nagy felbontású RGB kamerák az elsődleges érzékelők a burkolatvizsgálathoz, repedésészleléshez, felszíni hibák feltérképezéséhez és ortomoznik generáláshoz.
A modern drón-rakomány RGB kamerák 20-61 megapixeles felbontást kínálnak globális zárszerkezettel, amely kiküszöböli a görgős zár torzítását, ami kritikus a konzisztens fotogrammetriai rekonstrukcióhoz. A Sony full-frame 61 MP érzékelője (amelyet a Phase One iXM-60 és a Hasselblad H6D-100c rakományokban használnak) kivételes képminőséget biztosít 1 cm vagy finomabb GSD mellett a szabványos ellenőrzési magasságokból.
A kifutópálya burkolatvizsgálatához az RGB kameráknak képesnek kell lenniük akár 0.3 mm széles repedések felbontására is. 30 m magasságban, 24 mm-es fókusztávolságú lencsével és 3.76 µm-es pixelosztással a GSD 4.7 mm/pixel, ami nem elegendő a szubmilliméteres repedésészleléshez. Az 1 mm/pixel GSD eléréséhez a drónnak 15 m magasságban kell repülnie, vagy hosszabb fókusztávolságú lencsét kell használnia, ami mindkettő csökkenti a képenként lefedett területet és növeli a repülési időt. Az iparági szabvány a kifutópálya PCI felmérésekhez 1-3 mm/pixel GSD, ami gondos egyensúlyt igényel a lefedettség hatékonysága és a repedésészlelési képesség között.
Termikus infravörös kamerák
Termikus infravörös kamerák hosszú hullámhosszú infravörös sugárzást (8-14 µm hullámhossz) érzékelnek, amelyet minden, az abszolút nulla fok feletti tárgy kibocsát. A termikus képalkotás hőmérséklet-különbségeket tár fel az ellenőrzött felületen, amelyek az RGB kamerák számára láthatatlan felszín alatti állapotokat jeleznek.
A termikus ellenőrzés észleli: nedvesség behatolást, ahol a párolgási hűtés hideg foltokat hoz létre a nedves felületeken, delaminációt, ahol a beszorult légzsákok hőgátakat hoznak létre, amelyek meleg foltokat produkálnak a napfényes melegítés során és hideg foltokat az éjszakai hűtés során, felszín alatti üregeket, ahol a légrések szigetelő hatást hoznak létre, amely hőmérsékleti anomáliákként látható, és kipattogzást, ahol a beton leválása hőhidakat hoz létre az ép és a leválasztott rétegek között.
A FLIR Tau 2 és a DJI Zenmuse H20T gyakori termikus rakományok a drónos ellenőrzéshez, 640 × 512 pixeles felbontást kínálva 0.05°C termikus érzékenységgel (Noise Equivalent Temperature Difference, NETD). A burkolatvizsgálathoz a termikus felméréseket a napfényes melegítési ciklus alatt (10:00-14:00 helyi idő szerint) végzik, amikor a napsugárzás hozza létre a maximális hőmérséklet-különbséget az ép és a delaminált burkolat között. A Szövetségi Autópálya Hivatal (FHWA-HIF-19-002) kutatása szerint a termikus drón felmérések 85-90%-os pontossággal észlelték a delaminált hídfedélzeti területeket a lánchúzásos és kalapácsos hang alapú talajigazság felmérésekhez képest.
LiDAR szkennerek
Light Detection and Ranging (LiDAR) érzékelők lézerimpulzusokat bocsátanak ki, és mérik az egyes impulzusok felületekről való visszaverődéséhez és az érzékelőhöz való visszaérkezéséhez szükséges időt, közvetlen 3D távolságméréseket produkálva. A LiDAR pontfelhőket generál, jellemzően 100-500 pont/négyzetméter pontsűrűséggel 50-100 m-es drón magasságokból, 1-3 cm-es függőleges pontossággal a felmérési minőségű érzékelők esetében.
A LiDAR három olyan kulcsfontosságú képességet biztosít, amelyek a fotogrammetriából önmagában nem érhetők el: növényzeten való áthatolás, ahol a LiDAR impulzusok áthaladnak a lombozat réseiben a talajfelszín magasságának mérésére, közvetlen 3D mérés anélkül, hogy kép textúrára vagy környezeti fényre lenne szükség, és intenzitás visszatérési adatok, ahol a visszavert impulzus erőssége a felület anyagtulajdonságait jelzi.
Az infrastruktúra-ellenőrzéshez a LiDAR-t használják: híd alakváltozás mérésére statikus terhelés alatt (2-5 mm pontosság földi LiDAR-ral), távvezeték belógás mérésére és távolság ellenőrzésére, tereptérképezésre vízelvezetés elemzéshez és térfogatszámításhoz, valamint a kivitelezés szerinti ellenőrzésre a tervezési modellekkel szemben. A Riegl VUX-1LR, egy népszerű drón LiDAR érzékelő, 100 m hatótávolságot ér el 10 mm pontossággal 50 m-en és 400 kHz-es impulzusismétlési frekvenciával, akár 100 pont/négyzetméter pontsűrűségű pontfelhőket produkálva 50 m magasságból.
Multispektrális érzékelők
Multispektrális érzékelők képeket rögzítenek több keskeny hullámhossz sávban a látható spektrumon túl, jellemzően beleértve a vörös élt (710-730 nm), a közeli infravöröst (840-860 nm), és néha több sávot a látható spektrumban. A multispektrális adatok lehetővé teszik az anyagosztályozást spektrális aláírás elemzésen keresztül, ahol a különböző anyagok (aszfalt, beton, növényzet, víz, fém) a beeső sugárzás különböző arányait verik vissza az egyes hullámhosszakon.
A burkolatvizsgálathoz a multispektrális érzékelők képesek megkülönböztetni az aszfalt és beton felületeket, azonosítani az olaj- vagy üzemanyag-szennyeződés területeit (amelyek abszorpciós jellemzőkként jelennek meg a SWIR sávokban), észlelni a növényzet behatolását a burkolat szélein, és felmérni a nedvességtartalmat a közeli infravörös vízabszorpciós sávokon keresztül. A Micasense RedEdge-P öt spektrális sávot (kék, zöld, piros, vörös él, közeli infravörös) biztosít 1.2 MP felbontással sávonként, lefelé irányuló fényérzékelővel (DLS) a környezeti fényviszonyok kalibrálásához.
Adatrögzítés konzisztenciája
Az adatok konzisztenciája az ismételt felmérések során az automatizált drónos ellenőrzés meghatározó előnye a kézi módszerekkel szemben. Amikor egy drón minden egyes látogatáskor ugyanazt a programozott repülési útvonalat követi azonos paraméterekkel, az eredményül kapott adatkészletek közvetlenül összehasonlíthatók a változásészleléshez anélkül, hogy a változó rögzítési körülmények zavaró hatásai lennének.
Repülési paraméterek meghatározott tűréssel
A következő paramétereket meghatározott tűréshatárokon belül kell szabályozni az adatok konzisztenciájának biztosítása érdekében:
| Paraméter | Célérték | Tűrés | Az eltérés hatása |
|---|---|---|---|
| Repülési magasság (AGL) | 50 m | ±1 m | GSD változás ±2%-kal, mérési kalibrációs hiba |
| Haladási sebesség | 5 m/s | ±0.5 m/s | Mozgás elmosódás változás, képátfedés következetlenség |
| Előre átfedés | 80% | ±2% | Pontillesztési hiba, ha túl alacsony, pazarlás, ha túl magas |
| Oldal átfedés | 70% | ±3% | Sávillesztési hiba, DSM hézagok |
| Gimbal dőlésszög | -90° (nadír) | ±1° | Georeferálási eltolás, ortomoznik varrat eltérés |
| Napállás | >30° napmagasság | ±5° | Árnyék hossz változás, repedésészlelési hamis pozitívok |
| Kamera expozíció | Kézi rögzített | Azonos ISO/záridő/rekesz | Színegyensúly eltolódás, jellemzőillesztés romlása |
Georeferálási konzisztencia
Az automatizált ellenőrzés a konzisztens georeferálásra támaszkodik a felmérések során. Az RTK GNSS pozicionálás biztosítja a drón kamera pozícióját minden egyes kép rögzítési pontján 2-5 cm pontossággal. Ez a pozíció a kamera tájolásával (gimbal szögek) együtt meghatározza a kamera külső tájolási paramétereit, amelyek minden egyes képet a földrajzi térben rögzítenek.
A változásészlelési elemzéshez az ismételt felméréseket ugyanahhoz a koordináta-referenciarendszerhez kell együttesen regisztrálni. Az együttes regisztrációs folyamat invariáns jellemzőket (burkolati jelzések, kifutópálya lámpák, rögzített szerkezetek) használ egy olyan transzformáció kiszámításához, amely az N. felmérés ortomoznikját az 1. felmérés ortomoznikjához igazítja. Az együttes regisztráció utáni maradék igazítási hibának 2 pixelnél kisebbnek kell lennie, ami tipikus GSD értékek mellett 2-6 mm-nek felel meg.
Az elemző platformok jellemzően érvényesítik a bemeneti adatokat a meghatározott minőségi kritériumok alapján, mielőtt elfogadnák azokat az elemző csővezetékbe. Ha a repülési magasság eltér a tűréshatáron túl, vagy az átfedés a minimális küszöb alá esik, a felmérés adatminőségi felülvizsgálatra kerül. Ez a kapuőrzés biztosítja, hogy csak konzisztens, elemzési minőségű adatok kerüljenek az állapotfelmérési munkafolyamatba.
Megvilágítási és környezeti szabványosítás
A konzisztens megvilágítási körülmények csökkentik a hamis pozitívokat az automatizált hibafelismerésben. A burkolati repedések különböző vizuális jeleket hoznak létre különböző napállások alatt: egy 1 mm-es repedés jól látható alacsony napállásnál (10-20°), ahol észlelhető árnyékot vet, de szinte láthatatlan magas napállásnál (60-90°), ahol a repedés belseje közvetlenül megvilágított.
Az ismételt burkolatfelmérések szabványos gyakorlata előírja, hogy a repüléseket minden egyes látogatáskor ±1 órán belül kell végezni ugyanabban a napidőben, a felhőzet nem haladhatja meg a 30%-ot, és a burkolat felületén nem lehet állóvíz. A napmagassági szögnek meg kell haladnia a 30°-ot a megfelelő megvilágítás biztosítása érdekében, miközben fenntartja a megfelelő árnyékkontrasztot a repedésészlelési algoritmusok számára.
Automatizált adatátvitel és feldolgozás
Az adatátvitel és feldolgozás automatizálása teszi teljessé a végpontok közötti ellenőrzési munkafolyamatot, a nyers képeket használható jelentésekké alakítva emberi beavatkozás nélkül a repülés és az elemzés között.
Adatátviteli módszerek
Közvetlen kábelátvitel a legegyszerűbb módszer: a kezelő a drónt USB-C vagy Ethernet segítségével csatlakoztatja egy számítógéphez a leszállás után, és manuálisan indítja el az adatletöltést. Egy 300 képből álló kifutópálya felméréshez 20 MP-en (körülbelül 6 GB adat) az USB 3.0-n keresztüli átvitel 2-5 percet vesz igénybe. Ez a módszer megbízható, de emberi jelenlétet és manuális műveletet igényel, korlátozva az automatizálás mértékét.
Dokkolóállomásos átvitel lehetővé teszi a teljesen automatizált adatkiürítést. Amikor a drón leszáll a dokkolóállomásra, egy nagy sebességű adatkapcsolat (USB 3.0 vagy Gigabit Ethernet) automatikusan elindítja az adatátvitelt, miközben az állomás egyidejűleg megkezdi az akkumulátor töltését. A DJI Dock 2 és a Techno Sky DVI2AM állomások is támogatják ezt a funkciót. Az adatok 10-15 percen belül átkerülnek egy helyi szerverre vagy felhőalapú tárolóba egy teljes felmérés esetén. Az állomás előkészítheti a drónt a következő küldetésre, feltöltött akkumulátorokkal, ellenőrzött érzékelő kalibrációval és frissített repülési tervvel, emberi interakció nélkül.
Mobil átvitel repülés közben streameli az adatokat a felhőalapú feldolgozáshoz maga a küldetés során, a drónba integrált 4G/5G modemek segítségével. Ez lehetővé teszi a közel valós idejű feldolgozást, ahol az ortomoznik generálás megkezdődik, mielőtt a drón leszállt volna. Nagy adatkészletek (6+ GB felmérésenként) esetén a mobil átvitel meghosszabbítja az adatszállítási időt a dokkolóállomásos átvitelhez képest (30-60 perc), de előnyt biztosít a gyors átfutási idő lehetővé tételével az időérzékeny ellenőrzésekhez.
Automatizált feldolgozási csővezeték
Az automatizált feldolgozási csővezeték a nyers képeket több szakaszon keresztül alakítja ellenőrzési eredményekké:
Fotogrammetriai rekonstrukció Structure from Motion algoritmusokat használ a képek igazításához, a kamera pozíciók kiszámításához, sűrű pontfelhők generálásához, valamint ortomoznikok és DSM-ek előállításához. Egy 300 képből álló kifutópálya felmérés feldolgozása 1 cm GSD mellett körülbelül 2-4 órát igényel egy GPU-gyorsított munkaállomáson (NVIDIA RTX 4090 vagy azzal egyenértékű). A felhőalapú feldolgozási szolgáltatások (Pix4Dmatic, Agisoft Metashape cloud) ezt 30-60 percre csökkentik elosztott számítástechnika segítségével több GPU csomóponton keresztül.
Minőségbiztosítás érvényesíti a rekonstrukciót a meghatározott kritériumok alapján: GSD a repülési terv célértékének tűrésén belül, ellenőrző pont RMSE 2 cm vízszintes és 3 cm függőleges alatt, ortomoznik varrat folytonossága látható keverési műtermékek vagy színeltérések nélkül, pontfelhő sűrűség elegendő a hibák észleléséhez a szükséges minimális jellemzőméretnél.
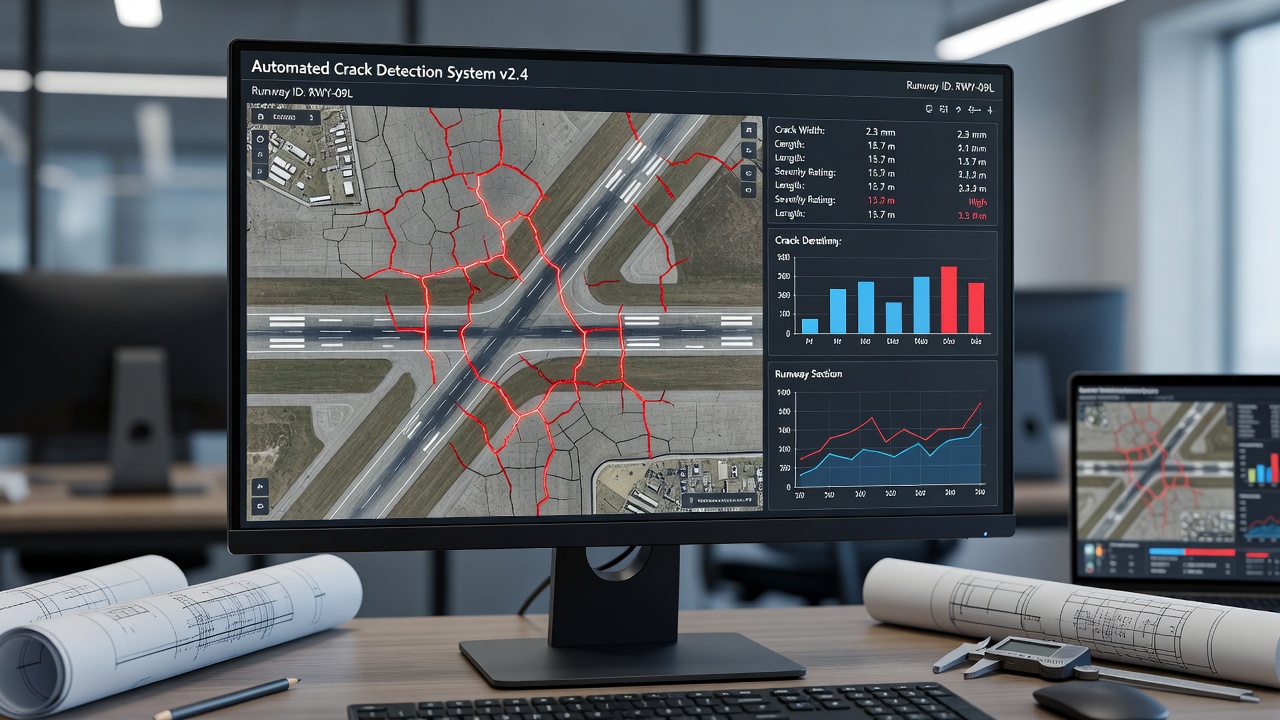
Hibafelismerés és -osztályozás számítógépes látás algoritmusokat és mélytanulási modelleket alkalmaz a felszíni hibák azonosítására, osztályozására és mérésére az ortomoznikon. A mélytanulási modell, jellemzően egy U-Net, DeepLabV3+ vagy Mask R-CNN architektúra, amelyet 10 000+ címkézett infrastruktúra hibaképen tanítottak, pixelszintű szemantikai szegmentációt végez, amely minden egyes pixelt ép felületként, repedésként (hosszanti, keresztirányú, alligátor, tömb), kipattogzásként, foltozásként, kigömbölyödésként vagy illesztési hibaként osztályoz. A repedés szélességét 0.2 mm pontossággal mérik szubpixel élészlelés segítségével.
Állapotindex számítás aggregált burkolati állapot mérőszámokat számít ki az ASTM D5340 PCI módszertana szerint. A burkolatot mintavételi egységekre osztják (jellemzően 20 egymást követő födém hézagos betonburkolat esetén, vagy 500 m²-es szakaszok aszfaltburkolat esetén). Minden egyes mintavételi egységen belül kiszámítják az egyes hibatípusok sűrűségét minden súlyossági szinten, a levonási értékeket az ASTM táblázatokból határozzák meg, és a PCI-t egy 0-100-as skálán számítják ki.
TarmacView és automatizált drón felmérések
A TarmacView megtervezi a felmérő repüléseket és rögzíti a georeferált képeket RTK pozicionálással, körülbelül ±1 cm pontossággal. A repülőtéri világítási ellenőrzések ma is elérhetők. A burkolati állapotfelmérés aktív fejlesztés alatt áll, és még nem elérhető. Egy repülőtéren a felmérés, amely ezt táplálja, egy drónos repülőtéri ellenőrzés , amelyet a légijármű mozgások között repülnek, és RTK GNSS pozicionál, amely lefedi a geometriát, a relatív fotometriát és a felületi állapotot, és megáll az abszolút fotometriánál, az elektromos tesztelésnél és a rádió navigációs segédeszköz kalibrációnál.
Bemeneti követelmények
Az ilyen típusú elemző csővezetékek jellemzően az automatizált drón felmérésekből előállított ortomoznikokat, pontfelhőket és DSM adatokat fogadnak el. A bemeneti követelmények jellemzően a következők: ortomoznik GSD 1-3 mm/pixel a kifutópálya PCI elemzéséhez, magasabb GSD-vel (1 mm vagy jobb) a 0.5 mm alatti repedésszélesség méréséhez. Az ortomoznikot egy ismert koordináta-referenciarendszerben (WGS84 UTM vagy a helyi CRS) kell georeferálni ellenőrző pont validálással. A képátfedést ellenőrizni kell, hogy megfelel-e a fotogrammetriai rekonstrukcióhoz szükséges minimális küszöbértékeknek (80% előre, 70% oldal). Az adatokat teljes EXIF metaadatokkal kell szállítani, beleértve a GNSS pozíciót, magasságot, gimbal tájolást, kamera kalibrációs paramétereket és rögzítési időbélyeget minden egyes képhez.
Elemzési munkafolyamat
Amikor egy felmérési adatkészletet betöltenek egy elemző platformba, egy tipikus strukturált munkafolyamat a következőképpen fut le:
Adatbetöltés, Az ortomoznik és a pontfelhő betöltődik a térbeli adatbázisba. A metaadat mezőket (felmérés dátuma, repülési paraméterek, drón modell, kamera modell, GSD, CRS) kinyerik és érvényesítik a projekt követelményei alapján.
Burkolat szegmentálás, A burkolati terület automatikusan kinyerésre kerül az ortomoznikból mélytanulási szegmentációs modellek segítségével, amelyeket repülőtéri képeken tanítottak. A kifutópálya jelzéseket, vállakat, fékezőtereket és szomszédos gurulóutakat azonosítják és elkülönítik az elemzési burkolattól.
Mintavételi egység lehatárolás, A burkolatot PCI mintavételi egységekre osztják az ASTM D5340 szerint. Hézagolt beton repülőtéri burkolat esetén az egységek 20 egymást követő födémként (±1 födém) vannak meghatározva az ASTM D5340-19 8.3.1 szakasza szerint. Aszfaltburkolat esetén az egységek körülbelül 500 m²-esek. A mintavételi egység határai térbeli sokszögként tárolódnak a GIS adatmodellben.
Automatizált hibafelismerés, A számítógépes látás csővezeték feldolgozza az egyes mintavételi egységeket, észlelve és osztályozva a szabványos PCI hibatípusokat egy teljes csővezetékben: repedés típusok (hosszanti, keresztirányú, átlós, alligátor, tömb), kipattogzás, foltozás, illesztési kipattogzás, saroktörés, összetört födém, felrobbanás, pumpálás, elmozdulás, süllyedés, kigömbölyödés, időjárás hatásai, vérzés, nyomvályúsodás, hullámosodás, depresszió, duzzadás és polírozott aggregátum. Minden egyes hiba példány jellemzően georeferált vektoros sokszögként tárolódik attribútumokkal a hiba típusára, súlyosságára (Alacsony, Közepes, Magas az ASTM kritériumok szerint), mért méretekre (hossz, szélesség, terület) és az észlelési modell valószínűségi pontszámára.
PCI számítás, Minden egyes mintavételi egységhez kiszámítják a hibasűrűségeket, levonási értékeket alkalmaznak az ASTM D5340 levonási érték görbékből, és a korrigált levonási értéket (CDV) iteratív beállítással határozzák meg. Az egyes egységek végső PCI-jét 100 mínusz a CDV-ként számítják ki.
Jelentés generálás, Egy teljes csővezeték ellenőrzési jelentést állít elő, amely tartalmazza: a kifutópálya általános PCI-jét és az egyes mintavételi egységek PCI-it, az ortomoznikra színesen kódolt súlyossággal ráhelyezett hibaleképezéseket, repedésmérési táblázatokat hosszúsággal, szélességgel és osztályozással minden egyes észlelt repedéshez, a hibatípusok statisztikai eloszlását a burkolaton, valamint trendelemzést, amely összehasonlítja a jelenlegi PCI-t a korábbi felmérésekkel.
Szabályozási keret
Az automatizált drónos ellenőrzési műveleteket egy többrétegű szabályozási keret szabályozza, amely nemzetközi szabványokat, nemzeti előírásokat és helyi légtérkorlátozásokat foglal magában.
Nemzetközi: ICAO szabványok
ICAO 6. melléklet, IV. rész, Nemzetközi Szabványok és Ajánlott Gyakorlatok a Távpilóta által Irányított Légijármű Rendszerekhez (RPAS), hatályos 2026 novemberétől, létrehozza az RPAS műveletek nemzetközi keretét, beleértve az ellenőrző drónokat. A melléklet kiterjed a légialkalmassági tanúsításra (az RPAS-nak meg kell felelnie a kategóriájának megfelelő típusalkalmassági szabványoknak), a kezelői tanúsításra (a kezelőknek RPAS kezelői bizonyítvánnyal kell rendelkezniük), a távpilóta engedélyezésre (a pilótáknak Távpilóta Engedéllyel kell rendelkezniük), valamint az automatizált és látóhatáron túli repülés működési szabályaira.
ICAO 14. melléklet, I. kötet, Repülőterek Tervezése és Üzemeltetése, szabályozza a repülőterek fizikai jellemzőit, beleértve a burkolat felületi állapotára vonatkozó követelményeket. A melléklet előírja, hogy a kifutópálya felületi állapotát meghatározott határokon belül kell ellenőrizni és fenntartani, különös tekintettel a súrlódási jellemzőkre, a felületi egyenetlenségekre és a szennyeződések felhalmozódására. Az automatizált drónos ellenőrzés biztosítja a konzisztens, mérhető adatokat a 14. mellékletnek való megfelelés ellenőrzéséhez. A drón műveletekre vonatkozó repülőtéri magassági korlátozásokat a 14. melléklet 4.2. szakasza (Akadálykorlátozási Felületek) és a Távpilóta által Irányított Légijármű Rendszerek Kézikönyve (Doc 10019) tárgyalja.
ICAO Doc 8071, Kézikönyv a Rádió Navigációs Segédeszközök Teszteléséről, 3. kötet (Műholdas Rádió Navigációs Rendszerek Tesztelése), hivatkozik az UAV-alapú műszeres leszállító rendszerek és más navigációs segédeszközök ellenőrzésére. A Techno Sky automatizált UAV ILS ellenőrzési megoldása, amelyet az ENAC 2021-ben hagyott jóvá, demonstrálja a Doc 8071 mérési követelményeinek való megfelelést a lokalizátor iránybeállítás, a siklópálya szög és az elmozdulás érzékenység tekintetében.
Egyesült Államok: FAA előírások
14 CFR 107. rész, Kis Pilóta Nélküli Légijármű Rendszerek, szabályozza a 25 kg (55 lbs) alatti kereskedelmi UAS műveleteket. A legfontosabb követelmények az automatizált ellenőrzéshez: távpilóta minősítés (107. rész Távpilóta Bizonyítvány), légijármű regisztráció, VLOS műveletek (vagy BVLOS mentesség a 107.200 alatt), nappali műveletek (vagy éjszakai mentesség a 107.29 alatt), maximális magasság 400 láb AGL, maximális haladási sebesség 100 mph (87 csomó), és Távazonosítás megfelelés (14 CFR 89. rész).
A 107. rész szerinti mentességeket automatizált ellenőrzési műveletekre adtak ki, amikor a kezelők egyenértékű biztonságot demonstráltak. 2024-től az FAA országosan több mint 1200 BVLOS mentességet adott ki, amelyek 65%-át ellenőrzött légtérben történő műveletekre hagyták jóvá a légiforgalmi irányítással való koordinációval.
14 CFR 108. rész (javasolt, 2024), Új szabályozási keretet hoz létre kifejezetten a BVLOS drón műveletek számára. A javasolt szabály követelményeket tartalmaz: légijármű tervezési és gyártási szabványok, megbízhatósági elemzés és folyamatos légialkalmasság, DAA rendszer teljesítmény szabványok, kezelői minősítés fokozott képzéssel, működési engedélyek egyéni mentességi kérelmek nélkül, és szabványosított BVLOS működési térfogatok.
FAA Tanácsadó Körlevél 107-2, Kis Pilóta Nélküli Légijármű Rendszerek, útmutatást nyújt a 107. résznek való megfeleléshez. Az AC 107-2A kifejezetten foglalkozik az ellenőrzési műveletekkel, megjegyezve, hogy az automatizált repüléstervezés és végrehajtás a 107. rész értelmében megengedett, amíg a távpilóta fenntartja a képességet az automatizálás felülbírálására és a légijármű kézi vezérlésére.
Európa: EASA előírások
(EU) 2019/947 végrehajtási rendelet, A pilóta nélküli légijárművek üzemeltetésére vonatkozó szabályok és eljárások, három működési kategóriát hoz létre:
| Kategória | Kockázati szint | Követelmények | Relevancia az ellenőrzéshez |
|---|---|---|---|
| Nyílt (A1, A2, A3) | Alacsony | Nincs szükség működési engedélyre, CE osztályjelölés, drón regisztráció | Kis ellenőrző drónok (< 250 g vagy < 4 kg az A2-ben) |
| Specifikus (STS-01, STS-02) | Közepes | Működési engedély a CAA-tól, SORA kockázatértékelés, PDRA nyilatkozat | Szabványos ellenőrzési műveletek, beleértve a BVLOS-t enyhítő intézkedésekkel |
| Tanúsított | Magas | Típusalkalmassági bizonyítvány, kezelői bizonyítvány, engedéllyel rendelkező távpilóta | Nagy ellenőrző drónok (> 25 kg), műveletek lakott területek felett |
A Specifikus kategória a legtöbb automatizált ellenőrzési műveletre vonatkozik, különösen a BVLOS-ra és a kritikus infrastruktúra feletti repülésekre. A kezelőnek be kell nyújtania egy Specifikus Műveleti Kockázatértékelést (SORA) a JARUS irányelvek szerint, amely értékeli a földi kockázati és légtér kockázati osztályokat a szükséges biztonsági enyhítő intézkedések meghatározásához. A Techno Sky ENAC engedélye a BVLOS ILS ellenőrzésre olasz repülőtereken a Specifikus kategóriába tartozik, egy olyan SORA-val, amely demonstrálja, hogy az automatizált repülés, a redundáns C2 kapcsolatok és az FTS elfogadható szintre csökkenti a működési kockázatot.
EASA Könnyű UAS Kezelői Bizonyítvány (LUC), A meghatározott kompetencia követelményeknek megfelelő kezelők önengedélyezhetik a műveleteket az LUC által biztosított jogosultságokon belül. A Techno Sky rendelkezik egy EASA LUC-val, amely felhatalmazza az automatizált BVLOS ellenőrzési műveletekre olasz repülőtereken, demonstrálva, hogy a kezelő biztonságirányítási rendszere, képzési programja és működési eljárásai megfelelnek az EASA önszabályozási szabványainak.
Távazonosítási követelmények
Távazonosítás a drón azon képessége repülés közben, hogy sugározza az azonosítót, pozíciót, magasságot, sebességet és az irányító állomás helyét. A Távazonosítás lehetővé teszi a légtér-szabályozók, a személyzettel rendelkező légijárművek pilótái és a bűnüldöző szervek számára a drónok azonosítását és nyomon követését repülés közben.
Az Egyesült Államokban a 14 CFR 89. rész, A Pilóta Nélküli Légijárművek Távazonosítása, 2023. szeptember 16-ig írta elő a Távazonosításnak való megfelelést. Az ezen időpont után gyártott drónoknak beépített Távazonosítási sugárzási képességgel kell rendelkezniük, WiFi-n vagy Bluetooth-on keresztül 1 Hz-es frissítési gyakorisággal, 10 m-es pozíciópontossággal. A BVLOS üzemmódban működő automatizált ellenőrző drónoknak a Távazonosítást mind broadcast, mind hálózati (internet) módszerekkel továbbítaniuk kell.
Európában a (EU) 2019/945 felhatalmazáson alapuló rendelet Távazonosítást ír elő minden, a Specifikus kategóriába tartozó drónhoz és a nyílt kategóriájú, osztályjelöléssel rendelkező drónokhoz. A szabvány előírja a kezelő regisztrációs számának, az UAS sorozatszámának, az UAS és a távpilóta állomás földrajzi helyzetének, valamint az időbélyegnek a sugárzását.
Ismételt felmérések és változásészlelés
Az ismételhető automatizált felmérések elvégzésének és a változások időbeli észlelésének képessége az egyik legerősebb képesség, amelyet az automatizált drónos ellenőrzés lehetővé tesz. A konzisztens repülési paraméterek, georeferálás és adatfeldolgozás biztosítják, hogy az egymást követő felmérések közötti különbségek a tényleges eszközváltozásokat tükrözzék, nem pedig a mérési változékonyságot.
Időbeli összehasonlítás módszertana
Az egymást követő felmérések közötti változásészlelés egy strukturált módszertant követ:
Együttes regisztráció igazítja az N. felmérés ortomoznikját és pontfelhőjét az 1. felmérés alapvonalához invariáns referencia jellemzők segítségével. Egy transzformációs mátrixot (jellemzően egy merev test vagy affin transzformáció 6-7 paraméterrel) számítanak ki automatikusan illesztett kötőpontokból a burkolati jelzéseken, kifutópálya lámpákon és rögzített szerkezeteken. Az együttes regisztráció utáni maradék hibának 2 pixelnél kisebbnek kell lennie. Az együttes regisztráció figyelembe veszi a repülési útvonal és a GNSS pozicionálás kis eltéréseit, amelyeket nem lehet kiküszöbölni pusztán automatizálással.
Pixelszintű különbségképzés kiszámítja a pixelértékek különbségét a referencia és az ismételt ortomoznik között minden egyes pixel helyen. A különbségi kép kiemeli a változás területeit (új repedések, foltozás, elszíneződés, gumifelhalmozódás) olyan régiókként, amelyek statisztikailag szignifikáns pixelérték eltéréssel rendelkeznek. A szignifikáns változás küszöbértéke a pixelenkénti különbség eloszlás 3 szórására van állítva, ami 99.7%-os megbízhatósági szintnek felel meg, hogy a változás valós, nem pedig mérési zaj.
Vektor alapú változásészlelés konkrét hiba példányok esetén összehasonlítja az egyes felmérésekben észlelt repedés és hiba sokszögeket. Az N. felmérésben észlelt repedés, amely nem volt jelen az N-1. felmérésben, új fejleményként van osztályozva. Az a repedés, amelynek hossza több mint 5 cm-rel nőtt a felmérések között, terjedésként van osztályozva. Azok a repedések, amelyek szélessége csökkent vagy eltűnt, karbantartási beavatkozásként (tömítés vagy javítás) vannak osztályozva. Minden egyes változási példány rögzítésre kerül a változás mértékével, az időintervallummal és a statisztikai megbízhatósággal.
Kvantitatív változási mérőszámok
A következő mérőszámokat számítják ki minden egyes mintavételi egységre az egymást követő felmérések között:
Delta PCI, A Burkolat Állapotindex (PCI) változása a felmérések között, pont/évben kifejezve. A -5 pont/év delta PCI azt jelzi, hogy a burkolat évente 5 PCI ponttal romlik. Az ASTM D5340 szabvány meghatározza, hogy a felmérések közötti 10 pontnál nagyobb PCI változás statisztikailag szignifikáns 95%-os megbízhatósági szinten a megfelelően elvégzett felmérések esetében.
Repedéssűrűség változás, A teljes repedéshossz változása egységnyi területre vetítve (m/m²), lineáris méter repedés/100 m²-ben kifejezve. A repedéssűrűség növekedése fáradási repedések kialakulását, tükröződő repedések terjedését vagy termikus repedések növekedését jelzi.
Új hiba területe, A burkolat azon teljes területe (m²), amelyen új hiba (bármilyen típusú) alakult ki az előző felmérés óta, a mintavételi egység területének százalékában kifejezve. Az egység területének 5%-ánál nagyobb új hiba területek karbantartási beavatkozást indokolnak az ASTM karbantartási priorizálási kritériumai szerint.
Nyomvályú mélység előrehaladás, Aszfaltburkolat esetén a maximális nyomvályú mélység változása az egyes keréknyom zónákon belül, a DSM vagy pontfelhő összehasonlításból származtatva. A külső keréknyomban évi 3 mm-t meghaladó nyomvályú mélység előrehaladás szerkezeti romlást jelez, amely vizsgálatot igényel.
Gumi lerakódás felhalmozódás, A gumiabroncs gumi lefedettségének változása a leszállási zónán belül. A gumi lerakódások 30-50%-kal csökkentik a felületi súrlódási együtthatót 25% feletti lefedettségi szinteken, ami kritikus biztonsági paraméterré teszi ezt. Az automatizált drón felmérések számszerűsítik a gumi lefedettséget multispektrális elemzésen keresztül a közeli infravörös sávban, ahol a gumi jellegzetes abszorpciós jellemzőkkel rendelkezik.
Alkalmazás repülőtéri burkolatkezelésre
A Nemzetközi Polgári Repülési Szervezet Repülőtér Tervezési Kézikönyve (Doc 9157, 3. rész) azt javasolja, hogy a burkolati állapotfelméréseket a következő időközönként végezzék: Évente a nagy forgalmi intenzitású repülőtereken (éves indulások száma meghaladja a 25 000-et), Kétévente a közepes forgalmi intenzitású repülőtereken (10 000-25 000 éves indulás), és Háromévente az alacsony forgalmi intenzitású repülőtereken (kevesebb mint 10 000 éves indulás). Az automatizált drónos ellenőrzés lehetővé teszi ezeket az ajánlott gyakoriságokat lényegesen alacsonyabb költséggel, mint a kézi felmérések, és az eredményül kapott idősoros adatok bizonyítékalapot szolgáltatnak a burkolat romlási ütemének előrejelzéséhez és a karbantartási beavatkozások időzítésének optimalizálásához.
Egy olyan platform, amely minden, egy repülőtéri burkolaton végzett felmérés történeti nyilvántartását vezeti, lehetővé teszi a hosszanti trendelemzést több éven keresztül. Egy ilyen rendszer képes kiszámítani a romlási görbéket minden egyes mintavételi egységre, azonosítani a gyorsított romlású egységeket (ahol a delta PCI több mint 2 szórással meghaladja a repülőtéri átlagot), és karbantartási priorizálási listákat generálni, amelyek az egyes ajánlott beavatkozások várható PCI hatása szerint vannak rendezve. Ez az adatvezérelt megközelítés a burkolatkezelést a reaktív karbantartásról (a meghibásodások javítása, amikor bekövetkeznek) prediktív karbantartásra (beavatkozás a meghibásodások kialakulása előtt) helyezi át, ami az FAA és az USAF burkolatkezelési tanulmányai szerint 30-50%-kal csökkenti az életciklus költségeket.
Összefoglalás
Az automatizált drón alapú infrastruktúra-ellenőrzés felváltja a szubjektív, változó kézi ellenőrzést konzisztens, megismételhető adatgyűjtéssel és elemzéssel. A rendszer integrálja a programozott repüléstervezést, az akadályészlelést és -elkerülést, a több érzékelős rakományokat, az automatikus adatátvitelt és a mesterséges intelligencia által támogatott hibafelismerést egy zökkenőmentes, végpontok közötti munkafolyamatba. A kifutópálya burkolatvizsgálat, az elsődleges alkalmazási terület esetében a technológia 1-3 mm-es talajminta távolságot, 0.2 mm-es repedésszélesség mérési pontosságot, az ASTM D5340 szerinti Burkolat Állapotindex számítást és statisztikailag validált változásészlelést biztosít több éves felmérések során. Az automatizált ellenőrzési műveletek szabályozási kerete gyorsan fejlődik, az FAA javasolt 108. része és az EASA Specifikus kategóriájú működési engedélyei lehetővé teszik a BVLOS műveleteket repülőtereken és infrastruktúra folyosók mentén. Ahogy az érzékelő technológia fejlődik, a feldolgozási algoritmusok javulnak és a szabályozási utak érnek, az automatizált drónos ellenőrzés a szabványos módszerré válik az infrastruktúra állapotfelmérésére a repülés, a közlekedés, az energiaipar és az ipari szektorokban.
Kapcsolódó kifejezések
- UAV (Pilóta Nélküli Légijármű)
- Drón
- BVLOS (Látóhatáron Túli)
- RTK / PPK Pozicionálás
- Fotogrammetria
- LiDAR
- Ortomoznik
- Burkolat Állapotindex
- Változásészlelés
- Repüléstervezés
- Akadályészlelés és -elkerülés
- Talajellenőrző Pont
- Távazonosítás
Gyakran Ismételt Kérdések
- Mi az automatizált drón alapú infrastruktúra-ellenőrzés?
- Az automatizált drón alapú infrastruktúra-ellenőrzés egy olyan folyamat, ahol egy pilóta nélküli légijármű egy előre programozott repülési útvonalat követ, amelyet útpontok, rács minták vagy 3D folyosó modellek segítségével állítanak be, hogy konzisztens képeket és érzékelő adatokat gyűjtsön az infrastruktúra-eszközökről, beleértve a kifutópályákat, hidakat, utakat és épületeket. A rendszer integrálja a repüléstervezést, az akadályelkerülést, az érzékelő rakomány kezelését és az automatikus adatátvitelt egy elemző csővezetékbe, amely hibaleképezéseket, állapotindexeket (például PCI) és változásészlelési jelentéseket készít minimális emberi pilóta beavatkozással.
- Hogyan működik az automatizált repüléstervezés a drónos ellenőrzésekhez?
- Az automatizált repüléstervezés missziótervező szoftvert használ a drón útvonalának meghatározásához a felszállás előtt. Az útpont alapú tervezés diszkrét GPS koordináta célpontokat határoz meg, amelyeket a drón sorrendben felkeres. A rács tervezés egy kígyózó mintát hoz létre, amely egy meghatározott területet fed le meghatározott átfedéssel (jellemzően 70-80% előre- és oldalátfedés a fotogrammetriához). A folyosó tervezés egy útvonalat határoz meg egy lineáris eszköz, például kifutópálya vagy csővezeték mentén. A 3D modell alapú tervezés egy digitális felszínmodellt használ az állandó távolság fenntartásához az összetett szerkezetektől. A repülési terv meghatározza a magasságot, a sebességet, a kamera trigger intervallumokat, a gimbal szögeket és az átfedési paramétereket a konzisztens adatgyűjtés érdekében.
- Mi az a BVLOS és miért fontos a drónos ellenőrzéshez?
- A BVLOS (Beyond Visual Line of Sight – látóhatáron túli) olyan drón műveletekre utal, ahol a légijármű a pilóta vagy megfigyelő vizuális hatótávolságán túl működik. A BVLOS kritikus fontosságú az infrastruktúra-ellenőrzéshez, mert lehetővé teszi, hogy egyetlen kezelő felmérjen hosszú lineáris eszközöket, 3000+ méteres kifutópályákat, mérföldeket átívelő csővezetékeket vagy kiterjedt hídhálózatokat anélkül, hogy át kellene helyezkednie. A BVLOS műveletek speciális szabályozói engedélyeket, észlelés-és-elkerülés rendszereket, megbízható parancs-és-vezérlő adatkapcsolatokat (gyakran 4G/5G mobil vagy műholdas kommunikációt használva) és redundáns biztonsági mechanizmusokat, köztük repülésmegszakító rendszereket igényelnek.
- Milyen érzékelő rakományokat használnak az automatizált drónos ellenőrzésben?
- Gyakori érzékelő rakományok közé tartoznak az RGB (látható spektrumú) kamerák a repedésészleléshez, a felszíni hibák feltérképezéséhez és az ortomoznik előállításához 1-3 mm-es talajminta távolsággal, a termikus infravörös kamerák a felszín alatti nedvesség, delamináció és szigetelési hibák észleléséhez, a LiDAR szkennerek a nagy pontosságú 3D pontfelhő generáláshoz, alakváltozás méréshez és növényzet áthatoláshoz, valamint a multispektrális érzékelők az anyagosztályozáshoz, a növényzet egészségi állapotának felméréséhez és a nedvességindex számításához. A rakomány kiválasztása a célzott hibatípusoktól és az ellenőrzési céloktól függ.
- Hogyan biztosítja az automatizált drónos ellenőrzés az adatok konzisztenciáját az ismételt felmérések során?
- Az adatok konzisztenciáját a kulcsfontosságú repülési paraméterek minden felmérési küldetés során azonos értékekre történő szabályozásával érik el: repülési magasság (jellemzően 30-60 m AGL a burkolatvizsgálathoz), haladási sebesség (3-8 m/s a záridőtől és a szükséges elmosódás szabályozástól függően), képátfedés (70-80% előre- és oldalátfedés), gimbal szög (rögzített nadír, jellemzően -90 fok a burkolat felmérésekhez) és kamera beállítások (rögzített ISO, rekesz, záridő és fókusz). A GNSS útpont navigáció RTK vagy PPK pozicionálással biztosítja, hogy a drón ugyanazt az útvonalat kövesse 2-5 cm-es vízszintes pontossággal. Az elemző platformok jellemzően érvényesítik ezeket a paramétereket az alap misszió profilhoz képest, mielőtt elfogadnák a felmérési adatokat.
- Milyen előírások vonatkoznak az automatizált drónos infrastruktúra-ellenőrzésre?
- Az Egyesült Államokban az FAA 107. része szabályozza a kereskedelmi kis UAS műveleteket, beleértve a VLOS követelményeket, a pilóta minősítést és a működési korlátozásokat. A BVLOS műveletekhez mentességek szükségesek a legtöbb 107. rész szabály alól. Az FAA 2024-ben javasolta a 108. részt, amely kifejezetten a rutinszerű BVLOS drón műveletek lehetővé tételére irányul. Európában az EASA előírásai az EU 2019/947 rendelet értelmében három működési kategóriát (Nyílt, Specifikus, Tanúsított) hoznak létre a kockázat mértékével arányos követelményekkel. Az ICAO 6. mellékletének IV. része és a 14. melléklet nemzetközi kereteket biztosít az RPAS műveletekhez, illetve a repülőtéri szabványokhoz. A Távazonosítás a legtöbb joghatóságban kötelező az automatizált műveletekhez.
- Mi a változásészlelés az automatizált drónos ellenőrzésben?
- A változásészlelés az a folyamat, amely során két vagy több, ugyanarról az eszközről különböző időpontokban készült drón felmérés adatait hasonlítják össze a különbségek azonosítása, mérése és osztályozása érdekében. A burkolatvizsgálat során ez magában foglalja a repedések terjedésének nyomon követését (hossz, szélesség és sűrűség változásai), új hibaterületek észlelését, a nyomvályú mélységének előrehaladásának mérését, a felületi kopás számszerűsítését és az építési előrehaladás nyomon követését. A változásészlelés konzisztens repülési paramétereket igényel a felmérések során annak biztosítására, hogy a megfigyelt különbségek a tényleges eszközváltozásokat tükrözzék, nem pedig az adatrögzítés eltéréseit. Az összehasonlító eszközök együttesen regisztrálják az egymást követő felméréseket, és kiemelik a statisztikailag szignifikáns változásokat.
- Hogyan elemzik az automatizált drónos ellenőrzés adatait?
- Az elemző csővezetékek betöltik az automatizált drón felmérésekből előállított ortomoznikokat és pontfelhőket, számítógépes látás és mélytanulási modellek segítségével végzik a repedésészlelést és -osztályozást, kiszámítják a Burkolat Állapotindexet (PCI) az ASTM D5340 szabvány szerint, és georeferált hibaleképezéseket és ellenőrzési jelentéseket generálnak. Érvényesítik a bemeneti adatokat a misszió minőségi kritériumai, GSD, átfedés, élesség, georeferálási pontosság alapján, mielőtt elfogadnák azokat, így biztosítva, hogy az automatizált ellenőrzési munkafolyamatok megbízható, auditálásra kész eredményeket produkáljanak. A TarmacView megtervezi a felmérő repüléseket és rögzíti a georeferált képeket. A burkolati repedésészlelés fejlesztése folyamatban van, és még nem elérhető.
- Melyek az automatizált drónos ellenőrző rendszer kulcsfontosságú összetevői?
- Egy automatizált drónos ellenőrző rendszer a következőkből áll: (1) az UAV platform megfelelő rakománykapacitással, repülési időtartammal és redundanciával, (2) missziótervező szoftver a repülési útvonalak, útpontok és adatrögzítési paraméterek meghatározásához, (3) érzékelő rakományok (RGB, termikus, LiDAR, multispektrális) a célzott hibatípusokhoz kiválasztva, (4) akadályészlelő és -elkerülő rendszerek számítógépes látás, LiDAR vagy radar segítségével, (5) parancs-és-vezérlő adatkapcsolat a telemetriához és valós idejű megfigyeléshez, (6) automatizált adatátviteli rendszerek (mobil, WiFi vagy dokkolóállomás), (7) fotogrammetriai vagy adatfeldolgozó szoftver ortomoznikok, pontfelhők és modellek előállításához, valamint (8) elemző szoftver a hibák észleléséhez, méréséhez és állapotjelentéséhez.
- Milyen pontosság érhető el az automatizált drónos ellenőrzéssel?
- Megfelelő talajellenőrző pontokkal és RTK/PPK GNSS pozicionálással az automatizált drónos ellenőrzés rutinszerűen elér 1-3 mm-es talajminta távolságot a burkolati repedésészleléshez, 3-5 mm-es vízszintes és 5-10 mm-es függőleges pontosságot az ortomoznik és pontfelhő generáláshoz, 0.2-0.5 mm-es repedésszélesség mérési pontosságot, és a Burkolat Állapotindex számítási pontosságát ±5 PCI ponton belül a kézi ASTM D5340 felmérésekhez képest. Hídvizsgálat esetén 5-10 mm-es pontosságú távolságmérések és 0.3 mm-es szélességű repedések észlelése betonfelületeken érhető el. A pontosság talajellenőrző pontok nélkül 2-5 m vízszintesre romlik, így a GCP-k telepítése elengedhetetlen az infrastruktúra-minőségű eredményekhez.
Ez egy referenciabejegyzés. A TarmacView drónos ellenőrzési szolgáltatásokat nyújt, és nem árulja az ebben a szószedetben leírt felszereléseket vagy anyagokat.