¿Qué es la Calibración de Cámara?
Calibración de Cámara
¿Qué es la Calibración de Cámara?
La calibración de cámara es el proceso de determinar los parámetros geométricos que definen cómo una cámara mapea coordenadas 3D del mundo a coordenadas 2D de imagen. Responde una pregunta aparentemente simple: dado un punto en el mundo real (x, y, z), ¿a qué píxel (u, v) de la imagen se mapea, y con qué precisión matemática?
En esencia, la calibración existe porque las cámaras son implementaciones imperfectas del modelo ideal de agujero estenopeico. Cada sistema real de cámara-lente se desvía de la perfección de maneras que deben caracterizarse y corregirse antes de que la cámara pueda usarse como instrumento de medición. Sin calibración, cada distancia, área y volumen derivados de imágenes lleva un error sistemático no cuantificado, precisamente lo que distingue la fotogrametría de la fotografía casual.
El Modelo de Cámara de Agujero Estenopeico
El modelo de cámara de agujero estenopeico es la base matemática sobre la cual se construye toda la calibración de cámara. Describe la transformación proyectiva ideal de coordenadas 3D del mundo a coordenadas 2D de imagen a través de un solo punto, el centro de proyección (centro de la cámara). El modelo asume que la luz viaja en líneas rectas a través de una apertura infinitesimalmente pequeña, que no hay lente y que el plano de imagen es perfectamente plano y ortogonal al eje óptico.
Bajo el modelo de agujero estenopeico, un punto 3D X = [X, Y, Z, 1]ᵀ en coordenadas del mundo se mapea al punto de imagen x = [u, v, 1]ᵀ a través de la ecuación de proyección λx = K[R|t]X, donde λ es un factor de escala (la profundidad proyectiva), K es la matriz intrínseca de cámara de 3×3 y [R|t] es la matriz extrínseca de 3×4 que representa la rotación y traslación de las coordenadas del mundo a las de la cámara. Las lentes reales introducen desviaciones sistemáticas de este modelo ideal, desviaciones que la calibración cuantifica y corrige.
Por Qué Importa la Calibración
Una cámara no calibrada no es un dispositivo de medición. Considere lo que sucede cuando una cámara de inspección de pavimento con lente gran angular captura una imagen de una superficie de carretera. La distorsión de barril atrae los píxeles cerca de los bordes de la imagen hacia adentro por decenas de píxeles. Sin un modelo de distorsión, una grieta de 0.3 mm en el borde de la imagen podría aparecer como una característica de 0.2 mm o 0.4 mm, o ser invisible por completo. El punto principal puede estar desplazado del centro de la imagen por 5-15 píxeles debido a tolerancias de fabricación. La distancia focal, a menudo asumida a partir de la especificación de la lente, puede diferir de 2 a 5% del valor nominal.
Estos errores aparentemente pequeños se acumulan catastróficamente en la medición. Un error del 1% en la distancia focal se traduce en un error del 1% en todas las distancias derivadas. Un desplazamiento del punto principal de 10 píxeles a una distancia de muestreo del terreno (GSD) de 1 mm/píxel introduce un desplazamiento sistemático de 10 mm en todas las mediciones. Una distorsión de 5 píxeles en el borde de la imagen se traduce en 5 mm de error en la ubicación correspondiente del terreno.
La Matriz Intrínseca K
La matriz intrínseca K codifica las propiedades geométricas internas de una cámara. Es una matriz triangular superior de 3×3 que mapea coordenadas 3D centradas en la cámara a coordenadas 2D de píxel:
    [ fx   s   cx ]
K = [  0   fy  cy ]
    [  0    0   1 ]
Distancia Focal (fx, fy)
Los parámetros de distancia focal fx y fy representan la distancia desde el centro de la cámara al plano de imagen, expresada en píxeles. En una cámara ideal, fx = fy. Las diferencias surgen de píxeles no cuadrados, tolerancias de fabricación del sensor y elementos de lente anamórficos.
Conversión entre unidades de píxel y físicas: La distancia focal en milímetros F se puede calcular a partir de la distancia focal en píxeles como Fx = fx × (W/w), donde W es el ancho del sensor en mm y w es el ancho de la imagen en píxeles. Para una cámara de 24 MP con lente de 24 mm, paso de píxel de 6 μm (6000 × 4000 píxeles en un sensor de 36 × 24 mm), la distancia focal en píxeles es de aproximadamente 4000 píxeles.
| Parámetro | Fórmula | Valor Típico (24 MP, lente de 24 mm) |
|---|---|---|
| fx (píxeles) | F × w / W | 6000 × 24 / 36 = 4000 px |
| fy (píxeles) | F × h / H | 4000 × 24 / 24 = 4000 px |
| Fx (mm) | fx × W / w | 4000 × 36 / 6000 = 24 mm |
| Relación de aspecto | fy/fx | ~1.000 (píxeles cuadrados) |
Punto Principal (cx, cy)
El punto principal es la intersección del eje óptico con el sensor de imagen, el punto en la imagen donde el eje óptico de la cámara atraviesa el plano de imagen. En una cámara ideal, se encuentra en el centro geométrico del sensor: cx = w/2, cy = h/2. En cámaras reales, las tolerancias de fabricación lo desplazan de 1 a 15 píxeles del centro. Para el ejemplo de 24 MP, cx ≈ 3000 píxeles, cy ≈ 2000 píxeles.
El punto principal sirve como origen para los cálculos de distorsión de lente, los desplazamientos de distorsión se miden radialmente desde este punto. Un punto principal mal identificado hace que la corrección de distorsión se aplique alrededor del centro incorrecto, introduciendo errores sistemáticos que aumentan con la distancia desde el punto principal verdadero.
Coeficiente de Sesgo (s)
El coeficiente de sesgo s explica los píxeles no rectangulares, una distorsión de cizallamiento en el plano de imagen. En cámaras digitales modernas con cuadrículas de sensor ortogonales y píxeles rectangulares, el sesgo es efectivamente cero (s = 0). Las cámaras analógicas históricas y ciertos sistemas de escaneo podrían exhibir un sesgo no nulo, pero para prácticamente todas las cámaras de inspección digitales, el sesgo puede asumirse como cero.
Modelos de Distorsión de Lente
La distorsión de lente es la desviación sistemática de la geometría real de la lente de la proyección ideal de agujero estenopeico. La Sociedad Internacional de Fotogrametría y Sensores Remotos (ISPRS) y la comunidad de visión por computadora han estandarizado el modelo Brown-Conrady como el marco matemático principal para describir la distorsión de lente.
Distorsión Radial (k1, k2, k3)
La distorsión radial desplaza los puntos de imagen a lo largo de líneas radiales que se extienden desde el punto principal. Es causada por la forma esférica de los elementos de la lente, los rayos de luz que pasan por la periferia de una lente esférica se refractan de manera diferente que los rayos a través del centro. La distorsión se modela como una función polinómica de la distancia radial r desde el punto principal:
x_no_distorsionado = x × (1 + k₁r² + k₂r⁴ + k₃r⁶) y_no_distorsionado = y × (1 + k₁r² + k₂r⁴ + k₃r⁶)
Donde (x, y) son coordenadas de imagen normalizadas relativas al punto principal y r² = x² + y². El coeficiente k1 domina la magnitud de la distorsión, con k2 y k3 proporcionando correcciones de orden superior cada vez más sutiles. Un k1 negativo produce distorsión de barril (los puntos se desplazan hacia adentro, la imagen parece abultada), mientras que un k1 positivo produce distorsión de cojín (los puntos se desplazan hacia afuera, la imagen parece pellizcada).
| Coeficiente | Rango Típico | Efecto |
|---|---|---|
| k1 | -0.32 a +0.15 | Distorsión primaria (100× más fuerte que k2) |
| k2 | -0.05 a +0.05 | Corrección de segundo orden |
| k3 | -0.005 a +0.005 | Corrección de tercer orden (a menudo insignificante) |
| Desplazamiento radial máximo | 1-100+ píxeles | Depende del tipo de lente y campo de visión |
Para una lente gran angular típica utilizada en inspección con drones (k1 ≈ -0.1), el desplazamiento radial en la esquina de la imagen alcanza 40-100 píxeles, correspondientes a 4-10 cm de error de medición a 1 mm de GSD.
Distorsión Tangencial (p1, p2)
La distorsión tangencial (descentramiento) surge de la alineación imperfecta de los elementos individuales de la lente en lentes compuestas, los centros ópticos de elementos sucesivos no son perfectamente colineales. El modelo Brown-Conrady corrige la distorsión tangencial usando dos parámetros:
x_no_distorsionado = x + [2p₁xy + p₂(r² + 2x²)] y_no_distorsionado = y + [p₁(r² + 2y²) + 2p₂xy]
La distorsión tangencial es típicamente uno o dos órdenes de magnitud más pequeña que la distorsión radial para lentes de calidad. Para la mayoría de las cámaras de inspección de infraestructura, p1 y p2 son del orden de 10⁻⁴ a 10⁻⁵, produciendo desplazamientos de 0.1-0.5 píxeles en las esquinas de la imagen. Sin embargo, para lentes que han sido dañadas físicamente o mal ensambladas, la distorsión tangencial puede exceder 5-10 píxeles, degradando significativamente la precisión de medición.
El Modelo Completo Brown-Conrady
Duane C. Brown (1966, 1971) y A. E. Conrady (1919) desarrollaron el modelo de distorsión completo que es el estándar tanto en fotogrametría como en visión por computadora. El modelo completo combina los componentes radial y tangencial en una sola corrección aplicada a cada punto de imagen. La formulación fotogramétrica difiere ligeramente de la formulación de visión por computadora: la fotogrametría corrige de coordenadas distorsionadas a ideales como función de las coordenadas distorsionadas, mientras que la visión por computadora compensa de ideales a distorsionadas como función de las coordenadas ideales. Esta distinción es crítica al transferir parámetros de calibración entre software fotogramétrico (por ejemplo, Agisoft Metashape) y de visión por computadora (por ejemplo, OpenCV).
Modelo Ojo de Pez
Para lentes de campo de visión amplio (≥ 90° de campo de visión), el modelo estándar Brown-Conrady se vuelve inadecuado porque la expansión polinómica diverge a grandes distancias radiales. El modelo ojo de pez usa una función de proyección diferente basada en el ángulo θ del rayo entrante:
θ_d = θ(1 + k₁θ² + k₂θ⁴ + k₃θ⁶ + k₄θ⁸)
Donde r = tan(θ) para el modelo estándar de agujero estenopeico, pero r = θ (proyección equidistante) para el modelo ojo de pez. La calibración ojo de pez típicamente requiere 4 parámetros radiales (k1-k4) y ningún parámetro tangencial. Muchas cámaras de dron de consumo con lentes gran angular se benefician de la calibración ojo de pez, aunque el modelo Brown-Conrady es suficiente para lentes normales y gran angular moderado (< 90° de campo de visión).
Métodos de Calibración
Tres métodos principales dominan la práctica de calibración de cámaras, cada uno con características de precisión distintas, requisitos de equipo e implicaciones de flujo de trabajo.
Método del Tablero de Ajedrez de Zhang
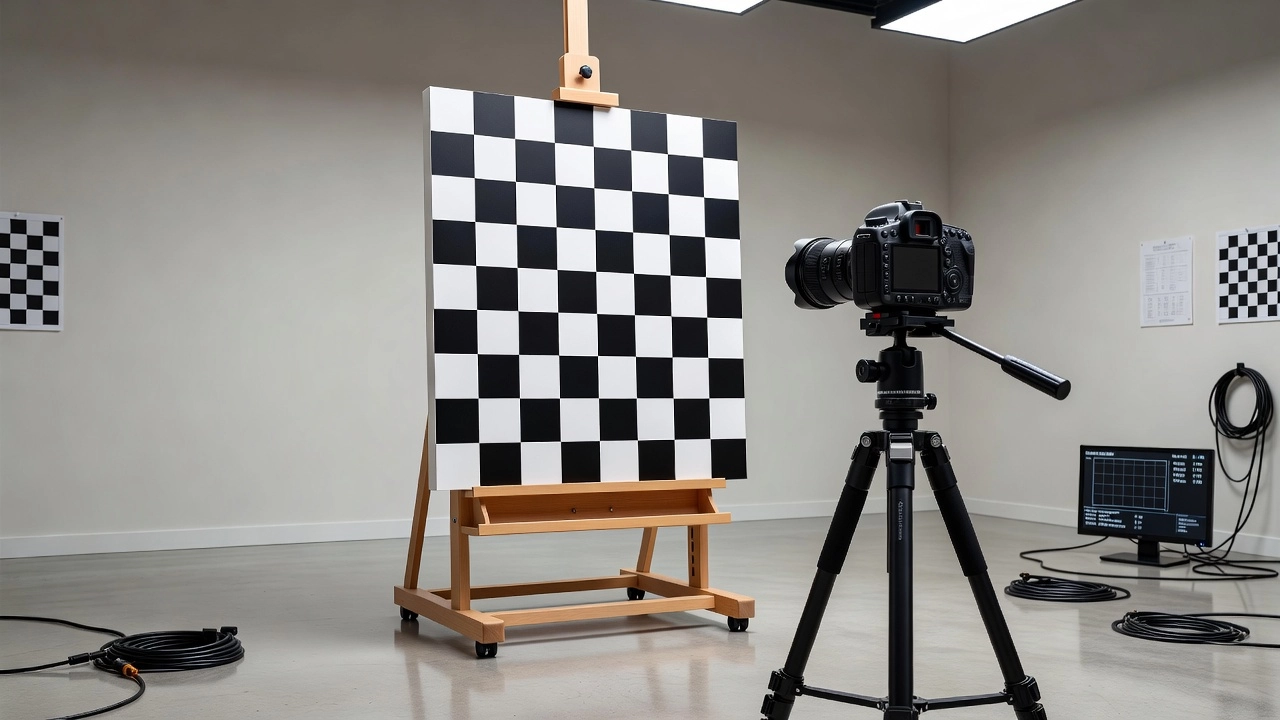
El artículo de 2000 de Zhengyou Zhang “A Flexible New Technique for Camera Calibration” (IEEE Transactions on PAMI, citado más de 23,000 veces) introdujo el método que se ha convertido en el estándar de facto para la calibración de cámaras. El método de Zhang requiere solo un patrón de tablero de ajedrez plano impreso en una superficie plana, sin campo de prueba 3D costoso ni banco óptico de precisión.
Marco matemático: El método explota la homografía H entre un patrón de calibración plano (Z=0 en coordenadas del mundo) y su proyección de imagen. Para cada imagen del tablero de ajedrez, la homografía se calcula a partir de las posiciones de esquina conocidas y sus coordenadas de imagen detectadas. La homografía proporciona dos restricciones sobre los parámetros intrínsecos a través de la cónica absoluta:
h₁ᵀ(A⁻ᵀA⁻¹)h₂ = 0 h₁ᵀ(A⁻ᵀA⁻¹)h₁ = h₂ᵀ(A⁻ᵀA⁻¹)h₂
Estas restricciones se derivan del hecho de que las columnas de la matriz de rotación r1 y r2 son ortonormales. Con n imágenes, hay 2n ecuaciones disponibles, y la matriz intrínseca A (equivalente a K) tiene 5 parámetros desconocidos (fx, fy, cx, cy, s). Un mínimo de 3 imágenes proporciona 6 ecuaciones para una solución de forma cerrada.
Proceso de solución: La solución de forma cerrada se calcula analíticamente, luego se refina mediante estimación de máxima verosimilitud usando el algoritmo de Levenberg-Marquardt. El refinamiento minimiza el error total de reproyección:
min Σᵢⱼ ||pᵢⱼ - p̂(K, Rᵢ, tᵢ, Pⱼ)||²
donde pᵢⱼ es la esquina detectada j en la imagen i, y p̂ es la esquina proyectada del modelo. Los parámetros de distorsión radial (k1, k2) se agregan típicamente a la optimización en una segunda etapa.
Requisitos del patrón: Para resultados confiables, el tablero de ajedrez debe cumplir con una planitud < 0.1 mm, un tamaño de patrón de 7×10 a 9×12 esquinas, tamaño de cuadrado de 10-30 mm y 10-20 imágenes en orientaciones variadas. Las imágenes deben cubrir todos los cuadrantes del sensor, incluidas las esquinas y los bordes, ya que el modelo de distorsión está mal restringido sin datos de esquinas.
Configuraciones degeneradas: El método falla si el patrón sufre traslación pura (sin rotación entre imágenes) o si todas las imágenes se capturan con el patrón paralelo al plano de imagen. Es por esto que la calibración requiere inclinar y rotar el tablero de ajedrez entre capturas.
Calibración con Campo de Prueba 3D
Antes del método de Zhang, la calibración se realizaba utilizando campos de prueba 3D levantados con precisión, conjuntos de objetivos con coordenadas conocidas que ocupaban un volumen definido. La cámara fotografía el campo de prueba desde múltiples posiciones, y las correspondencias 3D a 2D conocidas restringen directamente todos los parámetros de calibración. Este método logra la mayor precisión (< 0.1 píxeles RMS) pero requiere equipo de topografía costoso, espacio físico y mantenimiento. Sigue siendo el estándar de oro para aplicaciones de metrología donde se requiere la máxima precisión y el presupuesto lo permite.
Autocalibración en el Ajuste de Haces
La autocalibración (calibración en el trabajo) estima los parámetros de la cámara simultáneamente con la reconstrucción 3D durante el ajuste de haces. Este enfoque es central en los flujos de trabajo modernos de Structure from Motion (SfM), incluidos Agisoft Metashape, Pix4Dmapper, COLMAP y RealityCapture.
Cómo funciona: El flujo de trabajo detecta miles de puntos de enlace en imágenes superpuestas usando detectores de características (SIFT, AKAZE, SuperPoint). Se inicializa un modelo de cámara aproximado a partir de los metadatos EXIF. El ajuste de haces luego refina simultáneamente los intrínsecos de la cámara (K, coeficientes de distorsión), los extrínsecos de la cámara (R, t para cada imagen) y las coordenadas de puntos 3D (Xⱼ) minimizando el error total de reproyección en todas las observaciones.
Requisitos críticos: La autocalibración requiere imágenes convergentes (ejes ópticos no paralelos), ángulos de alabeo ortogonales, cobertura completa de la imagen (especialmente bordes y esquinas) y, para terreno plano, imágenes oblicuas a 20-45° fuera del nadir. Sin estas condiciones, el problema de estimación está mal planteado, los parámetros de distorsión radial se correlacionan fuertemente con la elevación, produciendo el efecto de cúpula.
| Plataforma | Autocalibración | Modelo de Distorsión | Parámetros Adicionales |
|---|---|---|---|
| Agisoft Metashape | Sí (predeterminado) | Brown-Conrady (k1-k4, p1-p2) | Afinidad (B1, B2) |
| Pix4Dmapper | Sí (predeterminado) | Brown-Conrady (k1-k3, p1-p2) | – |
| COLMAP | Sí (predeterminado) | Brown-Conrady (k1-k3, p1-p2) | Ojo de pez, Ortográfica |
| RealityCapture | Sí | Múltiples modelos | Calibración por cámara |
| MATLAB Camera Calibrator | Sí (tablero de ajedrez) | Brown-Conrady | – |
Pre-Calibración vs Calibración en el Trabajo
Una decisión fundamental en el diseño del flujo de trabajo fotogramétrico es si pre-calibrar la cámara en un entorno controlado o confiar en la autocalibración en el trabajo.
| Aspecto | Pre-Calibración | Autocalibración en el Trabajo |
|---|---|---|
| Precisión | Mayor para bloques simples (solo nadir) | Mayor con geometría de red fuerte |
| Conveniencia | Requiere configuración de laboratorio y tiempo | Sin trabajo de campo adicional |
| Requisitos de geometría de red | Ninguno para el bloque de campo | Franjas cruzadas, imágenes oblicuas requeridas |
| Puntos de control terrestre | Menos requeridos | Más requeridos |
| Problemas de correlación | Ninguno (parámetros fijos) | Correlación fx-k1 en bloques nadir |
| Efecto de cúpula | Eliminado | Requiere estrategias de mitigación |
| Variabilidad térmica | Temperatura de calibración fija | Los parámetros se adaptan a las condiciones de vuelo |
| Disparador de recalibración | Después de golpes, periódicamente | Cada bloque (implícitamente) |
| Trazabilidad metrológica | Directa al laboratorio de calibración | Indirecta, dependiente del bloque |
Para bloques rectangulares solo nadir típicos de la inspección de infraestructura, la pre-calibración proporciona resultados más precisos porque la geometría del bloque es insuficiente para descorrelacionar los parámetros de distorsión de la elevación. La brecha de precisión se reduce significativamente cuando se distribuyen puntos de control terrestre (GCP) adecuados en los límites y el centro del bloque. El enfoque óptimo combina ambos métodos: pre-calibrar la cámara en un entorno de laboratorio usando el método de Zhang, luego permitir el refinamiento de autocalibración en el flujo de trabajo SfM solo cuando el bloque incluye imágenes oblicuas (≥10% de imágenes con inclinación de 20-45°).
Estabilidad de la Calibración en el Tiempo
Los parámetros de calibración de cámara no son permanentes. Los efectos térmicos, los golpes mecánicos y el envejecimiento causan que se desvíen.
Efectos Térmicos
Los cambios de temperatura causan deriva geométrica medible en cámaras de consumo. La investigación publicada en MDPI Sensors (2017) demostró una deriva de la distancia focal de 0.01-0.05% por °C. Para una distancia focal de 4000 píxeles, esto se traduce en 0.4-2.0 píxeles por cada cambio de 10°C. Los desplazamientos del punto principal de 0.1-0.5 píxeles por °C son típicos, y el coeficiente de distorsión radial dominante k₁ puede variar de 1 a 5% en un rango de 30°C. Un dron que despega a 25°C y asciende a la altitud de operación donde la temperatura es de 10°C experimenta un cambio de 15°C, causando una deriva de la distancia focal equivalente a 6-30 píxeles o 1.5-7.5 mm de error de medición a 1 mm de GSD. La precisión fotogramétrica mejora de 2 a 4 veces cuando los efectos térmicos se modelan y compensan.
Golpes Mecánicos
Las cámaras de grado consumidor son geométricamente frágiles. Dejar caer una cámara puede desplazar el punto principal de 1 a 10 píxeles. Extraer y volver a colocar lentes intercambiables puede alterar la distancia focal de brida, desplazando el punto principal de 2 a 5 píxeles. Los mecanismos de autoenfoque cambian la distancia principal con cada operación de enfoque. La estabilización de imagen por desplazamiento de sensor o lente introduce compensaciones geométricas variables y debe desactivarse para uso fotogramétrico.
Frecuencia de Recalibración
| Escenario | Frecuencia | Justificación |
|---|---|---|
| Uso regular, lente fija | Cada 6 meses | Deriva gradual de parámetros por ciclos térmicos |
| Uso regular, lente intercambiable | Cada 3 meses | La distancia focal de brida varía con cada montaje de lente |
| Después de aterrizaje brusco/caída | Inmediatamente | El golpe mecánico desplaza la alineación sensor-lente |
| Después de cambio de lente | Inmediatamente | El punto principal y la distorsión cambian |
| Antes de proyecto importante | Inmediatamente antes | Asegurar que los parámetros coincidan con las condiciones del proyecto |
| Delta de temperatura > 15°C desde la calibración | Recalibrar a la temperatura de operación | La deriva térmica introduce error medible |
| Sin uso | Antes del próximo uso | Verificar la calibración, no asumir estabilidad |
Efectos de Cámaras No Calibradas en las Mediciones
Una cámara no calibrada introduce errores sistemáticos en cada medición derivada. Comprender la propagación de estos errores es esencial para diseñar flujos de trabajo de inspección que cumplan con los requisitos de precisión.
| Fuente de Error | Magnitud Típica | Efecto en Medición de Pavimento a 1 mm GSD |
|---|---|---|
| Error de distancia focal (2%) | 80 píxeles en fx | 2 cm de error en 1 m, error de escala del 2% |
| Desplazamiento del punto principal | 10 píxeles | 10 mm de desplazamiento lateral sistemático |
| Distorsión de barril no corregida (k₁ = -0.1) | 40 píxeles en esquina | 4 cm de error cerca de los bordes de la imagen |
| Distorsión tangencial no corregida (p₁ = 1e-4) | 3 píxeles en esquina | 3 mm de error asimétrico |
| Combinado (todos los parámetros incorrectos) | – | Errores de 2-5 cm a 1 mm GSD |
| Efecto de cúpula (solo nadir, sin calibración) | 0.1-0.5% de la altura de vuelo | 10-50 cm a 100 m de altitud |
El Efecto de Cúpula
El efecto de cúpula es la consecuencia más insidiosa de una calibración inadecuada en fotogrametría aérea. Se manifiesta como un error sistemático de elevación donde el centro de la superficie reconstruida está elevado en relación con los bordes (abovedamiento) o deprimido en relación con los bordes (tazón). El mecanismo causal es la fuerte correlación entre la distorsión radial (especialmente k₁) y la elevación en imágenes solo nadir, el ajuste de haces absorbe incorrectamente la distorsión radial en variaciones de elevación, produciendo una superficie de error sistemática y suave que parece realista pero es geométricamente incorrecta. Magnitud: 0.1-0.5% de la altura de vuelo (10-50 cm a 100 m de altitud, 1-5 cm a 20 m de altitud). Las estrategias de mitigación incluyen incluir imágenes oblicuas a 20-45° fuera del nadir (al menos 10% de las imágenes del bloque), distribuir GCP en los límites y centro del bloque, volar franjas cruzadas (patrón de doble cuadrícula) y usar estaciones de cámara asistidas por GNSS.
Calibración para Fotogrametría de Rango Cercano
La fotogrametría de rango cercano (distancias cámara-objeto < 300 m) se beneficia de redes de cámara fuertemente convergentes donde la cámara apunta a la misma región de la escena desde múltiples direcciones. La red de calibración ideal usa imágenes convergentes con diferencias de ángulo de 60-120°, cámaras rotadas a los cuatro cuadrantes (0°, 90°, 180°, 270°) e imágenes que llenan todas las esquinas y bordes del sensor.
Los objetivos codificados, marcadores retroreflectantes circulares con patrones de identificación únicos, proporcionan identificación automática, precisión de medición sub-píxel (centroide de 0.01-0.05 píxeles) y correspondencia automatizada. La calibración de rango cercano con objetivos codificados logra consistentemente errores de reproyección RMS por debajo de 0.1 píxeles y relaciones de precisión en el espacio objeto de 1:50,000 a 1:200,000 (relación del tamaño del objeto a la precisión de medición).
Calibración para Cámaras de Dron/UAV
La fotogrametría con drones ocupa un terreno intermedio desafiante donde las cámaras de grado consumidor (tomando prestados desafíos de la calibración de rango cercano) se encuentran con la geometría de bloque aéreo (tomando prestadas restricciones de la fotogrametría aérea). Los desafíos únicos incluyen inestabilidad mecánica por aterrizajes bruscos y golpes del cardán, autoenfoque que cambia la distancia principal en vuelo, gradientes de temperatura de 10-40°C entre el suelo y la altitud, y obturador de rodillo CMOS que introduce distorsión geométrica.
Configuraciones de Vuelo Recomendadas
| Configuración | Descripción | Beneficio |
|---|---|---|
| Doble cuadrícula | Líneas de vuelo N-S y E-O con 80% de superposición | La geometría de franjas cruzadas descorrelaciona parámetros |
| Imágenes oblicuas | 20-45° fuera del nadir, en cada 4ª-5ª imagen de franja | Rompe la correlación fx-k1, mitiga el efecto de cúpula |
| Estaciones asistidas por GNSS | Posiciones de cámara RTK/PPK | Restringe posiciones, mejora la estimación de parámetros |
| Altitud variable | Variación de altitud de ±10% en todo el bloque | Proporciona diversidad de escala |
| Superposición frontal de 80-90% | Cobertura de imagen densa | Más puntos de enlace por característica |
La investigación de Roncella y Forlani (Sensors, 2021) demostró que la brecha de precisión entre configuraciones de calibración óptimas y deficientes puede ser cercana a un orden de magnitud para bloques UAV. La autocalibración con imágenes oblicuas (≥10% de las imágenes del bloque con inclinación de 20-45°) combinada con un patrón de vuelo de doble cuadrícula reduce el efecto de cúpula de 0.1-0.5% de la altura de vuelo a < 0.01%.
Evaluación de la Calidad de la Calibración
Una calibración solo es tan buena como su evaluación de calidad. Se deben evaluar múltiples métricas complementarias para determinar si una calibración es adecuada para su propósito.
Error de Reproyección
El error de reproyección RMS (RPE) es la métrica de calidad de calibración más ampliamente reportada. Mide la diferencia de píxeles 2D entre las características de imagen detectadas y sus posiciones calculadas a partir del modelo de cámara y las coordenadas 3D: RPE = √(1/n × Σ||xᵢ - x̂ᵢ||²).
| Dominio de Aplicación | Umbral RPE | Notas |
|---|---|---|
| Metrología de alta precisión | < 0.1 píxeles | Aeroespacial, control de calidad de fabricación |
| Rango cercano industrial | 0.1-0.3 píxeles | Inspección de piezas, verificación de ensamblaje |
| Calidad estándar | 0.3-0.5 píxeles | Fotogrametría general |
| Fotogrametría UAV | 0.3-1.0 píxeles | Inspección y mapeo con drones |
| Límite superior aceptable | < 2.0 píxeles | Más allá de esto, la calibración no es confiable |
Advertencia crítica: El RPE es un error de entrenamiento. Mide qué tan bien se ajusta el modelo a los datos utilizados para estimarlo. Un RPE bajo no garantiza una buena calibración debido al riesgo de sobreajuste (demasiados parámetros para las restricciones disponibles). Siempre valide con puntos de control independientes medidos en las imágenes de calibración pero no utilizados en la estimación de parámetros.
Análisis de Varianza-Covarianza
La matriz de varianza-covarianza Cx = σ₀² × (JᵀJ)⁻¹ proporciona información esencial de incertidumbre, donde σ₀² es el factor de varianza a posteriori y J es la matriz jacobiana. La desviación estándar de cada parámetro es la raíz cuadrada del elemento diagonal correspondiente. La significancia del parámetro se evalúa usando el estadístico t t = |pᵢ| / σ(pᵢ): t > 2.0 indica significancia al 95% de confianza.
Monitoreo de Correlación
La correlación más crítica a monitorear es entre la distancia focal (fx) y la distorsión radial (k₁):
| Correlación ρ(fx, k₁) | Implicación |
|---|---|
| < 0.7 | Buena geometría de red, separación confiable de parámetros |
| 0.7-0.9 | Correlación moderada, aceptable con GCP |
| 0.9-0.95 | Correlación fuerte, riesgo de error sistemático |
| > 0.95 | Severa, los parámetros no se pueden separar de manera confiable |
Correlaciones superiores a 0.9 entre fx y k₁ indican que el bloque de imágenes carece de vistas oblicuas, y la autocalibración producirá resultados no confiables. Se requiere pre-calibración o imágenes oblicuas adicionales.
Guías USGS
El Informe de Archivo Abierto USGS 2023-1033 requiere que todos los parámetros de calibración y sus incertidumbres se reporten como metadatos, que el método y la fecha de calibración se documenten, que el entorno de calibración (temperatura, humedad) se registre, que se proporcionen métricas de validación (RPE, residuales de puntos de control) y que se mantenga el historial de recalibración.
Calibración en Inspección de Infraestructura y Medición de Grietas
La inspección de infraestructura, particularmente la medición de grietas en pavimento, impone demandas estrictas a la calibración de cámara. Las grietas tan estrechas como 0.1 mm deben detectarse y medirse de manera confiable, lo que requiere precisión de medición sub-milimétrica en grandes áreas de superficie.
Parámetros de Cámara para Inspección de Pavimento (Estudio ISPRS 2025)
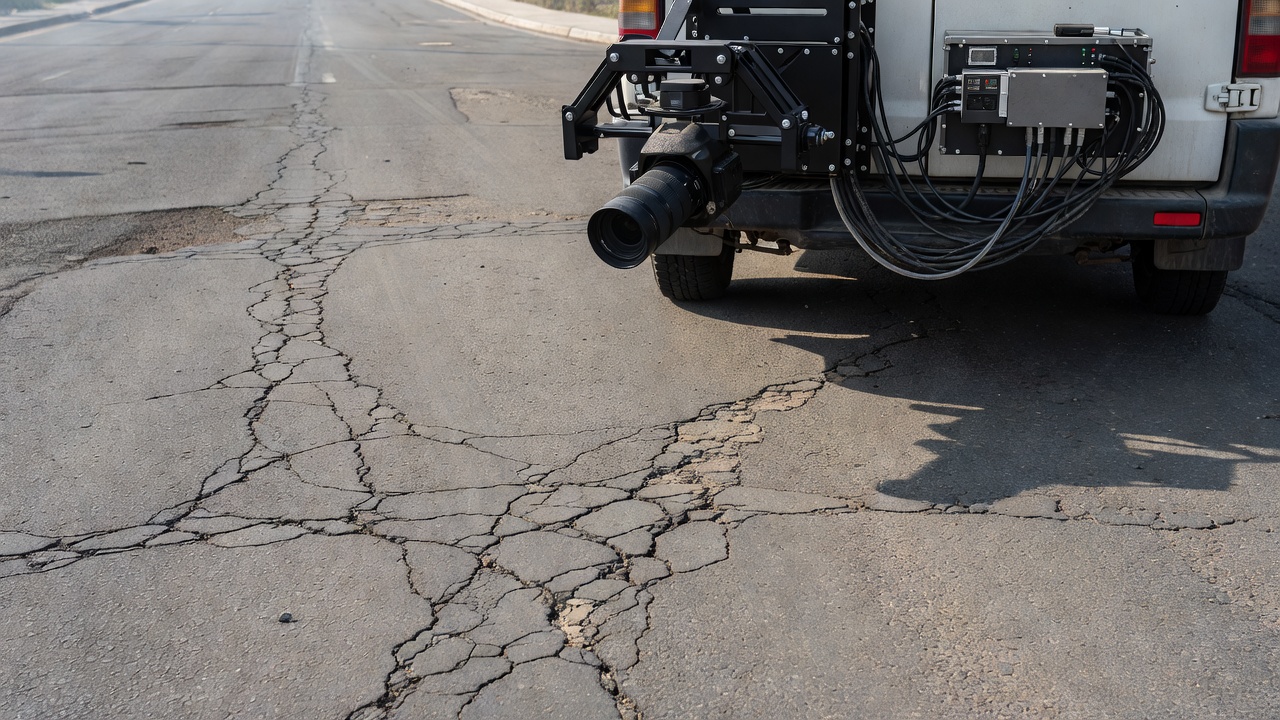
Un estudio reciente de inspección de pavimento ISPRS (Darwish & Ahmed, 2025) que utilizó un sistema de cámara montado en vehículo a 2.237 m de altura reportó los siguientes parámetros de calibración:
| Parámetro | Valor | Notas |
|---|---|---|
| fx | 1787.75 píxeles | Distancia focal horizontal |
| fy | 1786.58 píxeles | Distancia focal vertical (relación de aspecto casi unitaria) |
| cx | 1640.34 píxeles | Columna del punto principal |
| cy | 1092.44 píxeles | Fila del punto principal |
| k₁ | -0.0186 | Ligera distorsión de barril |
| k₂ | -0.0372 | Radial de segundo orden |
| p₁ | 0.0157 | Tangencial pequeña |
| p₂ | -0.0014 | Tangencial pequeña |
| Altura de montaje | 2.237 m | Montaje fijo en vehículo |
| Precisión lograda | σ = ±1.0 mm | Comparado con referencia láser (LCMS) |
| GSD | ~1.0 mm/píxel | A 2.237 m de altura de montaje |
Impacto en la Medición de Grietas
Las cámaras no calibradas introducen errores sistemáticos que afectan directamente la medición de grietas. Una distorsión de barril no corregida de 5 píxeles en los bordes de la imagen se traduce en 5 mm de error a 1 mm de GSD, suficiente para enmascarar completamente grietas sub-milimétricas o ensanchar falsamente grietas capilares en 200-500%. Los errores del punto principal de 10 píxeles introducen compensaciones laterales de 10 mm en la ubicación de la grieta. Los errores de distancia focal del 2% producen errores de escala del 2% en las mediciones del ancho de grieta.
La calibración permite tres transformaciones críticas para la inspección de pavimento: corrección de distorsión de lente (eliminando la distorsión de barril/cojín que de otro modo deformaría la geometría de la grieta en los bordes de la imagen), proyección ortogonal (convirtiendo imágenes en perspectiva a vistas ortográficas de pájaro donde son posibles mediciones métricas verdaderas) y escala métrica (estableciendo la relación precisa entre píxeles y milímetros en la superficie de la carretera).
Resumen y Mejores Prácticas
La calibración de cámara es la base de toda medición fotogramétrica. Sin ella, las imágenes son registros cualitativos, no datos cuantitativos. Con una calibración adecuada, se puede lograr precisión de medición sub-milimétrica incluso con cámaras de grado consumidor.
Conclusiones Clave
- Cada combinación de cámara-lente tiene parámetros de calibración únicos, nunca asuma parámetros del mismo modelo u otra unidad.
- Los parámetros de calibración se desvían con el tiempo, los efectos térmicos (~0.01-0.05% por °C), los golpes mecánicos y el envejecimiento degradan la validez de la calibración.
- La autocalibración no es una solución milagrosa, sin imágenes oblicuas (20-45°), la correlación entre fx y k₁ produce errores de efecto de cúpula de 0.1-0.5% de la altura de vuelo.
- La pre-calibración + refinamiento de autocalibración es el enfoque óptimo, la calibración de laboratorio proporciona valores iniciales robustos, el refinamiento en el trabajo se adapta a las condiciones de campo.
- La evaluación de calidad requiere múltiples métricas, el error de reproyección RMS solo es insuficiente, el análisis de varianza-covarianza, la prueba de significancia de parámetros y la validación con puntos de control independientes son esenciales.
- Para la inspección de pavimento, la calibración permite una precisión de σ = ±1.0 mm como lo demuestra el estudio ISPRS 2025.
- Documente todo, los parámetros de calibración, las incertidumbres, el método, la fecha y las condiciones ambientales deben conservarse como metadatos para cada conjunto de datos de inspección.
Lista de Verificación de Mejores Prácticas
- Calibrar cada combinación de cámara-lente individualmente
- Usar 15-20 imágenes de tablero de ajedrez que cubran todos los cuadrantes del sensor
- Verificar la planitud del tablero < 0.1 mm
- Fijar los anillos de zoom y enfoque, desactivar el autoenfoque y la estabilización de imagen
- Pre-calibrar antes del despliegue en campo
- Permitir el refinamiento de autocalibración en SfM solo con imágenes oblicuas (≥10% a 20-45°)
- Incluir franjas cruzadas (doble cuadrícula) para bloques UAV
- Distribuir GCP en los límites y centro del bloque
- Monitorear la correlación fx-k₁, abortar la autocalibración si ρ > 0.95
- Recalibrar después de aterrizajes bruscos, cambios de lente y cada 6 meses
- Aclimatar la cámara a la temperatura de operación antes de la calibración
- Validar la calibración con puntos de control independientes
- Reportar todos los parámetros de calibración con incertidumbres como metadatos
- Para inspección de pavimento: verificar la calibración contra una franja de prueba levantada
Referencias
- Zhang, Z. (2000). A flexible new technique for camera calibration. IEEE Transactions on Pattern Analysis and Machine Intelligence, 22(11), 1330-1334.
- Brown, D. C. (1971). Close-range camera calibration. Photogrammetric Engineering, 37(8), 855-866.
- Conrady, A. E. (1919). Decentered lens systems. Monthly Notices of the Royal Astronomical Society, 79, 384-390.
- Roncella, R. & Forlani, G. (2021). UAV block geometry design and camera calibration: A simulation study. Sensors, 21(18), 6090.
- Lin, K. Y. et al. (2022). Interpretation and transformation of intrinsic camera parameters used in photogrammetry and computer vision. Sensors, 22(24), 9602.
- Darwish, W. & Ahmed, W. (2025). A simplified Gaussian approach for asphalt crack detection based on deep learning and RGB images. ISPRS Archives, XLVIII-G-2025, 345-352.
- USGS (2023). Guidelines for calibration of uncrewed aircraft systems imagery. Open-File Report 2023-1033.
- Hartley, R. & Zisserman, A. (2004). Multiple View Geometry in Computer Vision. Cambridge University Press, 2nd ed.
- Habib, A. et al. (2014). Stability analysis for a multi-camera photogrammetric system. Sensors, 14(8), 15084-15112.
Preguntas Frecuentes
- ¿Qué son los parámetros intrínsecos de una cámara?
- Los parámetros intrínsecos definen la geometría interna de una cámara. La matriz intrínseca K contiene la distancia focal (fx, fy en píxeles), las coordenadas del punto principal (cx, cy) y el coeficiente de sesgo (s, típicamente cero para sensores modernos). La matriz intrínseca es K = [[fx, s, cx], [0, fy, cy], [0, 0, 1]]. La distancia focal convierte entre coordenadas angulares y de píxel. El punto principal es la intersección del eje óptico con el sensor de imagen. Para una cámara de 24 MP con lente de 24 mm y paso de píxel de 6 µm, la distancia focal es de aproximadamente 4000 píxeles.
- ¿Qué es la distorsión de lente y por qué es importante?
- La distorsión de lente causa que los puntos de imagen se desplacen de sus posiciones ideales. La distorsión radial (modelada por los coeficientes k1, k2, k3) desplaza los puntos a lo largo de líneas radiales desde el punto principal, la distorsión de barril (k1 negativo) atrae los puntos hacia adentro, la distorsión de cojín (k1 positivo) los empuja hacia afuera. La distorsión tangencial (p1, p2) surge del desalineamiento de los elementos de la lente. Para lentes gran angular, la distorsión radial en las esquinas de la imagen a menudo supera los 100 píxeles. La distorsión no corregida en fotogrametría causa el efecto de cúpula, errores verticales sistemáticos del 0.1-0.5% de la altura de vuelo, que se traducen en 10-50 cm a 100 m de altitud.
- ¿Qué es el método de calibración de Zhang?
- El método de Zhang (2000, citado más de 23,000 veces) calibra una cámara usando 10-20 imágenes de un patrón de tablero de ajedrez plano en diferentes orientaciones. El método calcula una solución de forma cerrada a partir de restricciones de homografía entre el patrón conocido y las imágenes observadas, luego refina los parámetros mediante estimación de máxima verosimilitud minimizando el error de reproyección. Los patrones de tablero de ajedrez típicos usan 7×10 a 9×12 esquinas con tamaño de cuadrado de 10-30 mm. El tablero debe ser plano a < 0.1 mm. Se requieren teóricamente un mínimo de 2 imágenes, pero 10-20 dan resultados robustos.
- ¿Cómo funciona la autocalibración en SfM?
- La autocalibración (o calibración en el trabajo) estima los parámetros de la cámara simultáneamente con la reconstrucción 3D durante el ajuste de haces. Los flujos de trabajo de Structure from Motion como Agisoft Metashape y Pix4D realizan autocalibración mediante: (1) detección de miles de puntos de enlace mediante coincidencia de características, (2) estimación de parámetros de cámara como parte del ajuste de haces, (3) refinamiento de los intrínsecos simultáneamente con los extrínsecos y los puntos 3D. La autocalibración requiere imágenes convergentes, ángulos de alabeo ortogonales, cobertura completa del formato de imagen por puntos de enlace e imágenes oblicuas (20-45°) para terreno plano. Sin imágenes oblicuas, el efecto de cúpula causa errores sistemáticos de elevación.
- ¿Con qué frecuencia se debe recalibrar una cámara?
- Se requiere recalibración después de cualquier golpe mecánico (aterrizaje brusco, extracción o cambio de lente), al menos anualmente para cámaras en uso regular, antes y después de proyectos importantes, y cuando la temperatura ambiente difiere significativamente de las condiciones de calibración (diferencia > 15°C). Las cámaras de grado consumidor son geométricamente inestables, un golpe mecánico puede desplazar el punto principal de 1 a 10 píxeles, y los cambios de temperatura causan deriva de la distancia focal de 0.01-0.05% por °C. PhotoModeler recomienda calibración cada 3-6 meses para cámaras activas. Fije los anillos de zoom/enfoque, desactive el autoenfoque, la estabilización de imagen y las funciones de vibración del sensor para una calibración estable.
- ¿Cómo afecta la calibración de cámara a la precisión de la medición de grietas?
- Para la medición de grietas en pavimento, la calibración de cámara permite la proyección ortogonal (vista de pájaro) y la conversión métrica de píxeles a milímetros. En el estudio de inspección de pavimento ISPRS 2025, la calibración logró una precisión de σ = ±1.0 mm en comparación con sistemas de referencia láser. Parámetros típicos para una cámara de pavimento montada en vehículo a 2.237 m de altura: fx = 1787.75 píxeles, fy = 1786.58 píxeles, k1 = -0.0186. Las cámaras no calibradas introducen 1-5 píxeles de distorsión de barril en los bordes de la imagen, correspondientes a un error de 1-5 mm a 1 mm de GSD, suficiente para enmascarar completamente grietas sub-milimétricas.
- ¿Qué es el error de reproyección y qué valores son aceptables?
- El error de reproyección es la diferencia de píxeles 2D entre una característica de imagen detectada y su posición proyectada calculada a partir del modelo de cámara y las coordenadas 3D. El error de reproyección RMS (RPE) cuantifica la calidad general de la calibración. Rangos de RPE aceptables: metrología de alta precisión < 0.1 píxeles, rango cercano industrial 0.1-0.3 píxeles, calidad estándar 0.3-0.5 píxeles, fotogrametría UAV 0.3-1.0 píxeles, límite superior aceptable < 2.0 píxeles. El RPE es un error de entrenamiento, los valores bajos no garantizan una buena calibración. La validación cruzada con puntos de control independientes es esencial.
- ¿Cuál es la diferencia entre la pre-calibración y la calibración en el trabajo?
- La pre-calibración utiliza un campo de prueba de laboratorio con geometría de red de cámara óptima (imágenes convergentes, franjas cruzadas) para determinar los parámetros de la cámara antes del despliegue en campo. La autocalibración en el trabajo estima los parámetros durante el ajuste de bloques de las imágenes topográficas reales. La pre-calibración es más precisa para bloques rectangulares solo nadir, pero la brecha de precisión se reduce significativamente con puntos de control terrestre (GCP) adecuados. La práctica óptima combina ambos: pre-calibrar la cámara en un laboratorio, luego refinar los parámetros mediante autocalibración en el bloque de campo. Se recomienda encarecidamente imágenes oblicuas (20-45°) en ≥10% de las imágenes del bloque para la calibración en el trabajo.
- ¿Qué es el modelo de distorsión Brown-Conrady?
- El modelo Brown-Conrady descompone la distorsión de lente en componentes radial y de descentramiento (tangencial). Distorsión radial: Δr = K₁r³ + K₂r⁵ + K₃r⁷ donde r es la distancia radial desde el punto principal. Distorsión tangencial: Δx = P₁(r² + 2x²) + 2P₂xy y Δy = P₂(r² + 2y²) + 2P₁xy. Brown (1966, 1971) y Conrady (1919) desarrollaron el modelo. Los coeficientes radiales k1 (dominante), k2, k3 corrigen órdenes crecientes de desplazamiento radial. Los coeficientes tangenciales p1, p2 corrigen el descentramiento de la lente. Valores típicos de k1: -0.32 a +0.15 dependiendo del tipo de lente. El modelo es el estándar tanto en fotogrametría como en visión por computadora.
- ¿Cómo difiere la calibración de cámara de dron de la calibración de rango cercano?
- Las cámaras de dron (UAV) combinan óptica de grado consumidor de la fotogrametría de rango cercano con geometría de bloque de la fotogrametría aérea, creando desafíos únicos. Las cámaras de consumo carecen de la estabilidad mecánica de las cámaras métricas. El autoenfoque en vuelo cambia la distancia principal. Los golpes mecánicos del aterrizaje desplazan la alineación sensor/lente. Los cambios de temperatura durante el vuelo (10-40°C) causan deriva de la distancia focal equivalente a 0.3-1.5 píxeles. Configuraciones de vuelo recomendadas para autocalibración: doble cuadrícula con franjas cruzadas (N-S + E-O), imágenes oblicuas con inclinación de 20-45° y estaciones de cámara asistidas por GNSS. Se recomienda la pre-calibración cuando las cámaras son mecánicamente estables y las condiciones de campo coinciden con las condiciones de calibración.
- ¿Qué parámetros de calibración se utilizan en la inspección fotogramétrica?
- La inspección fotogramétrica utiliza el modelo intrínseco completo de la cámara, incluida la distancia focal (fx, fy), el punto principal (cx, cy), los coeficientes de distorsión radial (k1, k2, k3) y los coeficientes de distorsión tangencial (p1, p2). La calibración comúnmente sigue el método de tablero de ajedrez de Zhang para la pre-calibración, con refinamiento de autocalibración durante el ajuste de bloques fotogramétricos. Para aplicaciones de inspección de pavimento, los parámetros de calibración permiten la proyección ortogonal (vista de pájaro) con precisión sub-milimétrica verificada, conversión métrica de píxeles a unidades físicas y medición del ancho de grietas.
- ¿Qué es el efecto de cúpula en fotogrametría?
- El efecto de cúpula (también llamado efecto de tazón) es un error sistemático de elevación en modelos fotogramétricos donde el centro está elevado en relación con los bordes (o viceversa). Es causado por la fuerte correlación entre los parámetros de distorsión radial (especialmente k1) y la elevación en imágenes solo nadir. Magnitud: 0.1-0.5% de la altura de vuelo, 10-50 cm a 100 m de altitud. Estrategias de mitigación: incluir imágenes oblicuas (20-45° fuera del nadir), usar GCP en los límites y centro del bloque, volar franjas cruzadas (patrón de doble cuadrícula), usar estaciones de cámara asistidas por GNSS. Con una mitigación adecuada, el efecto de cúpula se reduce a < 0.01% de la altura de vuelo.
- ¿Cómo se evalúa la calidad de la calibración?
- La calidad de la calibración se evalúa mediante: (1) error de reproyección RMS, valores aceptables típicos de 0.1-1.0 píxeles según la aplicación, (2) desviaciones estándar de parámetros de la matriz de varianza-covarianza Cx = σ₀² × (JᵀJ)⁻¹, (3) análisis de correlación, correlaciones fuertes entre fx y k1 (~0.9 para bloques nadir) indican geometría de red deficiente para autocalibración, (4) prueba de significancia mediante estadístico t = |parámetro|/σ(parámetro), valores > 2.0 son significativos al 95% de confianza, (5) residuales de puntos de control independientes en el espacio objeto. USGS OFR 2023-1033 requiere que los parámetros de calibración y sus incertidumbres se incluyan como metadatos.
- ¿Cuál es la diferencia entre las convenciones de calibración fotogramétrica y de visión por computadora?
- La fotogrametría (PH) y la visión por computadora (CV) modelan los parámetros intrínsecos de manera diferente según Lin et al. (Sensors, 2022): PH usa la distancia principal (f) en mm con el origen de la imagen en la parte inferior izquierda, CV usa fx, fy en píxeles con el origen de la imagen en la parte superior izquierda. Las funciones de distorsión de PH usan coordenadas distorsionadas como entrada, CV usa coordenadas no distorsionadas. PH aplica corrección (distorsionado → no distorsionado), CV aplica compensación (no distorsionado → distorsionado). Los modelos de PH incluyen términos de afinidad (b1, no ortogonalidad) y cizallamiento (b2, escala diferencial) más allá del modelo de CV. Estas diferencias requieren una transformación cuidadosa de parámetros al cambiar entre software de PH y CV.
- ¿Cómo afecta la temperatura a la calibración de cámara?
- Los cambios de temperatura causan deriva geométrica medible en cámaras de consumo. La investigación (MDPI Sensors, 2017) muestra: las variaciones de temperatura del sensor de imagen de 10-40°C causan deriva de la distancia focal equivalente a 0.3-1.5 píxeles, la precisión fotogramétrica mejora de 2 a 4 veces cuando los efectos térmicos se modelan y compensan. Los efectos mecánicos incluyen expansión/contracción del soporte de la lente, cambios en el índice de refracción de los elementos de vidrio y tensión termo-mecánica en el ensamblaje del sensor. Para inspección de precisión, las cámaras deben aclimatarse a la temperatura de operación antes de la calibración, o se deben desarrollar modelos de calibración térmica para los rangos de temperatura esperados durante las operaciones de campo.
Esta es una entrada de referencia. TarmacView proporciona servicios de inspección con drones y no vende los equipos ni materiales descritos en este glosario.