Was ist Kamerakalibrierung?
Kamerakalibrierung
Was ist Kamerakalibrierung?
Die Kamerakalibrierung ist der Prozess zur Bestimmung der geometrischen Parameter, die definieren, wie eine Kamera 3D-Weltkoordinaten auf 2D-Bildkoordinaten abbildet. Sie beantwortet eine scheinbar einfache Frage: Gegeben einen Punkt in der realen Welt (x, y, z), auf welches Pixel (u, v) im Bild wird er abgebildet, und mit welcher mathematischen Präzision?
Im Kern existiert die Kalibrierung, weil Kameras unvollkommene Implementierungen des idealen Lochkameramodells sind. Jedes reale Kamera-Objektiv-System weicht auf Weisen von der Perfektion ab, die charakterisiert und korrigiert werden müssen, bevor die Kamera als Messinstrument verwendet werden kann. Ohne Kalibrierung trägt jede aus Bildern abgeleitete Distanz, Fläche und jedes Volumen unquantifizierte systematische Fehler, genau das, was Photogrammetrie von beiläufiger Fotografie unterscheidet.
Das Lochkameramodell
Das Lochkameramodell ist die mathematische Grundlage, auf der die gesamte Kamerakalibrierung aufbaut. Es beschreibt die ideale projektive Transformation von 3D-Weltkoordinaten zu 2D-Bildkoordinaten durch einen einzelnen Punkt, das Projektionszentrum (Kamerazentrum). Das Modell nimmt an, dass Licht in geraden Linien durch eine unendlich kleine Blende reist, dass es keine Linse gibt und dass die Bildebene perfekt planar und orthogonal zur optischen Achse ist.
Unter dem Lochkameramodell bildet ein 3D-Punkt X = [X, Y, Z, 1]ᵀ in Weltkoordinaten auf den Bildpunkt x = [u, v, 1]ᵀ durch die Projektionsgleichung λx = K[R|t]X ab, wobei λ ein Skalierungsfaktor (die projektive Tiefe) ist, K die 3×3-intrinsische Kameramatrix und [R|t] die 3×4-extrinsische Matrix, die Rotation und Translation von Welt- zu Kamerakoordinaten darstellt. Reale Linsen führen systematische Abweichungen von diesem idealen Modell ein, Abweichungen, die die Kalibrierung quantifiziert und korrigiert.
Warum Kalibrierung wichtig ist
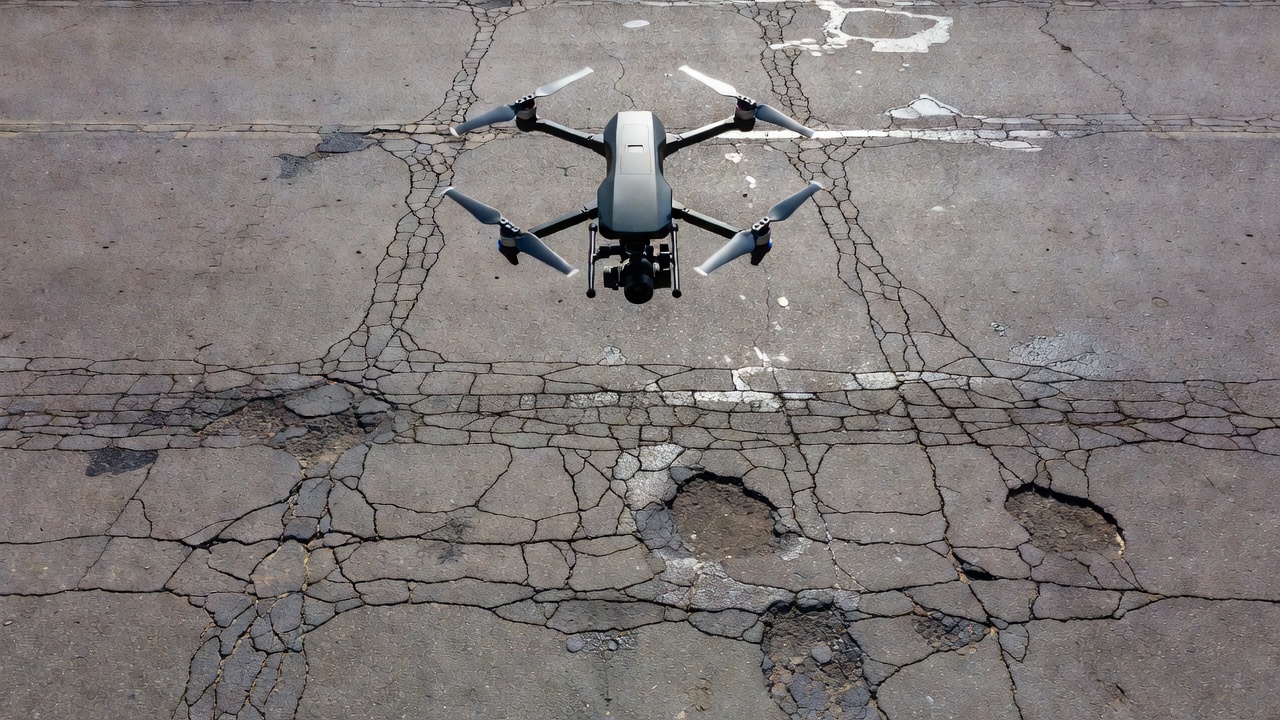
Eine unkalibrierte Kamera ist kein Messgerät. Betrachten Sie, was passiert, wenn eine Fahrbahninspektionskamera mit Weitwinkelobjektiv ein Bild einer Straßenoberfläche aufnimmt. Tonnenverzerrung zieht Pixel nahe der Bildränder um Dutzende Pixel nach innen. Ohne ein Verzerrungsmodell könnte ein 0,3-mm-Riss am Bildrand als 0,2-mm- oder 0,4-mm-Merkmal erscheinen oder vollständig unsichtbar sein. Der Hauptpunkt kann aufgrund von Fertigungstoleranzen um 5-15 Pixel von der Bildmitte versetzt sein. Die Brennweite, die oft aus der Objektivspezifikation angenommen wird, kann um 2-5 % vom Nennwert abweichen.
Diese scheinbar kleinen Fehler summieren sich katastrophal in der Messung. Ein 1 %-Fehler in der Brennweite führt zu einem 1 %-Fehler in allen abgeleiteten Distanzen. Ein 10-Pixel-Hauptpunktversatz bei einer Bodenauflösung (GSD) von 1 mm/Pixel führt zu einer systematischen Verschiebung von 10 mm in allen Messungen. Eine Verzerrung von 5 Pixeln am Bildrand führt zu 5 mm Fehler an der entsprechenden Bodenposition.
Die intrinsische Matrix K
Die intrinsische Matrix K kodiert die internen geometrischen Eigenschaften einer Kamera. Sie ist eine 3×3-obere Dreiecksmatrix, die 3D-kamerazentrierte Koordinaten auf 2D-Pixelkoordinaten abbildet:
    [ fx   s   cx ]
K = [  0   fy  cy ]
    [  0    0   1 ]
Brennweite (fx, fy)
Die Brennweitenparameter fx und fy repräsentieren den Abstand vom Kamerazentrum zur Bildebene, ausgedrückt in Pixeln. In einer idealen Kamera ist fx = fy. Unterschiede entstehen durch nicht-quadratische Pixel, Sensorfertigungstoleranzen und anamorphe Linsenelemente.
Umrechnung zwischen Pixel- und physikalischen Einheiten: Die Brennweite in Millimetern F kann aus der Pixelbrennweite berechnet werden als Fx = fx × (W/w), wobei W die Sensorbreite in mm und w die Bildbreite in Pixeln ist. Für eine 24-MP-Kamera mit einem 24-mm-Objektiv, 6-µm-Pixelgröße (6000 × 4000 Pixel auf einem 36 × 24 mm Sensor), beträgt die Brennweite in Pixeln ungefähr 4000 Pixel.
| Parameter | Formel | Typischer Wert (24 MP, 24 mm Objektiv) |
|---|---|---|
| fx (Pixel) | F × w / W | 6000 × 24 / 36 = 4000 px |
| fy (Pixel) | F × h / H | 4000 × 24 / 24 = 4000 px |
| Fx (mm) | fx × W / w | 4000 × 36 / 6000 = 24 mm |
| Seitenverhältnis | fy/fx | ~1,000 (quadratische Pixel) |
Hauptpunkt (cx, cy)
Der Hauptpunkt ist der Schnittpunkt der optischen Achse mit dem Bildsensor, der Punkt im Bild, an dem die optische Achse der Kamera die Bildebene durchstößt. In einer idealen Kamera sitzt er im geometrischen Zentrum des Sensors: cx = w/2, cy = h/2. In realen Kameras verschieben Fertigungstoleranzen ihn um 1-15 Pixel von der Mitte. Für das 24-MP-Beispiel gilt cx ≈ 3000 Pixel, cy ≈ 2000 Pixel.
Der Hauptpunkt dient als Ursprung für Linsenverzerrungsberechnungen, Verzerrungsverschiebungen werden radial von diesem Punkt aus gemessen. Ein falsch identifizierter Hauptpunkt führt dazu, dass die Verzerrungskorrektur um das falsche Zentrum angewendet wird, was systematische Fehler einführt, die mit der Entfernung vom wahren Hauptpunkt zunehmen.
Scherungskoeffizient (s)
Der Scherungskoeffizient s berücksichtigt nicht-rechteckige Pixel, eine Scherverzerrung in der Bildebene. In modernen Digitalkameras mit orthogonalen Sensorrastern und rechteckigen Pixeln ist die Scherung effektiv null (s = 0). Historische Analogkameras und bestimmte Scansysteme konnten eine Nicht-Null-Scherung aufweisen, aber für praktisch alle digitalen Inspektionskameras kann die Scherung als null angenommen werden.
Linsenverzerrungsmodelle
Linsenverzerrung ist die systematische Abweichung der realen Linsengeometrie von der idealen Lochkameraprojektion. Die Internationale Gesellschaft für Photogrammetrie und Fernerkundung (ISPRS) und die Computer-Vision-Gemeinschaft haben sich auf das Brown-Conrady-Modell als primären mathematischen Rahmen zur Beschreibung der Linsenverzerrung standardisiert.
Radiale Verzerrung (k1, k2, k3)
Radiale Verzerrung verschiebt Bildpunkte entlang radialer Linien, die vom Hauptpunkt ausgehen. Sie wird durch die sphärische Form von Linsenelementen verursacht, Lichtstrahlen, die durch die Peripherie einer sphärischen Linse gehen, werden anders gebrochen als Strahlen durch das Zentrum. Die Verzerrung wird als Polynomfunktion des radialen Abstands r vom Hauptpunkt modelliert:
x_unverzerrt = x × (1 + k₁r² + k₂r⁴ + k₃r⁶) y_unverzerrt = y × (1 + k₁r² + k₂r⁴ + k₃r⁶)
Wobei (x, y) normalisierte Bildkoordinaten relativ zum Hauptpunkt sind und r² = x² + y². Der Koeffizient k1 dominiert die Verzerrungsgröße, wobei k2 und k3 zunehmend subtilere Korrekturen höherer Ordnung liefern. Ein negatives k1 erzeugt Tonnenverzerrung (Punkte werden nach innen verschoben, das Bild erscheint bauchig), während ein positives k1 Kissenverzerrung erzeugt (Punkte werden nach außen verschoben, das Bild erscheint eingeklemmt).
| Koeffizient | Typischer Bereich | Wirkung |
|---|---|---|
| k1 | -0,32 bis +0,15 | Primäre Verzerrung (100× stärker als k2) |
| k2 | -0,05 bis +0,05 | Korrektur zweiter Ordnung |
| k3 | -0,005 bis +0,005 | Korrektur dritter Ordnung (oft unbedeutend) |
| Maximale radiale Verschiebung | 1-100+ Pixel | Hängt von Objektivtyp und Sichtfeld ab |
Für ein typisches Weitwinkelobjektiv, das bei der Drohneninspektion verwendet wird (k1 ≈ -0,1), erreicht die radiale Verschiebung an der Bildecke 40-100 Pixel, was 4-10 cm Messfehler bei 1 mm GSD entspricht.
Tangentiale Verzerrung (p1, p2)
Tangentiale (dezentrierende) Verzerrung entsteht durch unvollkommene Ausrichtung einzelner Linsenelemente in zusammengesetzten Objektiven, die optischen Zentren aufeinanderfolgender Elemente sind nicht perfekt kollinear. Das Brown-Conrady-Modell korrigiert tangentiale Verzerrung mit zwei Parametern:
x_unverzerrt = x + [2p₁xy + p₂(r² + 2x²)] y_unverzerrt = y + [p₁(r² + 2y²) + 2p₂xy]
Tangentiale Verzerrung ist typischerweise ein bis zwei Größenordnungen kleiner als radiale Verzerrung bei Qualitätsobjektiven. Für die meisten Infrastruktur-Inspektionskameras liegen p1 und p2 in der Größenordnung von 10⁻⁴ bis 10⁻⁵ und erzeugen Verschiebungen von 0,1-0,5 Pixeln an Bildecken. Bei Objektiven, die physisch beschädigt oder schlecht montiert wurden, kann die tangentiale Verzerrung jedoch 5-10 Pixel überschreiten und die Messgenauigkeit erheblich verschlechtern.
Das vollständige Brown-Conrady-Modell
Duane C. Brown (1966, 1971) und A. E. Conrady (1919) entwickelten das vollständige Verzerrungsmodell, das der Standard sowohl in der Photogrammetrie als auch im Computer Vision ist. Das vollständige Modell kombiniert radiale und tangentiale Komponenten in einer einzigen Korrektur, die auf jeden Bildpunkt angewendet wird. Die photogrammetrische Formulierung unterscheidet sich leicht von der Computer-Vision-Formulierung: Die Photogrammetrie korrigiert von verzerrten zu idealen Koordinaten als Funktion verzerrter Koordinaten, während Computer Vision von idealen zu verzerrten Koordinaten als Funktion idealer Koordinaten kompensiert. Diese Unterscheidung ist entscheidend bei der Übertragung von Kalibrierungsparametern zwischen photogrammetrischer (z. B. Agisoft Metashape) und Computer-Vision-Software (z. B. OpenCV).
Fisheye-Modell
Für Objektive mit weitem Sichtfeld (≥ 90° Sichtfeld) wird das Standard-Brown-Conrady-Modell unzureichend, weil die Polynomentwicklung bei großen radialen Abständen divergiert. Das Fisheye-Modell verwendet eine andere Projektionsfunktion, die auf dem Winkel θ des einfallenden Strahls basiert:
θ_d = θ(1 + k₁θ² + k₂θ⁴ + k₃θ⁶ + k₄θ⁸)
Wobei r = tan(θ) für das Standard-Lochkameramodell gilt, aber r = θ (äquidistante Projektion) für das Fisheye-Modell. Die Fisheye-Kalibrierung erfordert typischerweise 4 radiale Parameter (k1-k4) und keine tangentialen Parameter. Viele Verbraucher-Drohnenkameras mit Weitwinkelobjektiven profitieren von der Fisheye-Kalibrierung, obwohl das Brown-Conrady-Modell für normale und moderate Weitwinkelobjektive (< 90° Sichtfeld) ausreichend ist.
Kalibrierungsmethoden
Drei primäre Methoden dominieren die Praxis der Kamerakalibrierung, jede mit unterschiedlichen Genauigkeitsmerkmalen, Ausrüstungsanforderungen und Arbeitsablauf-Implikationen.
Zhangs Schachbrettmethode
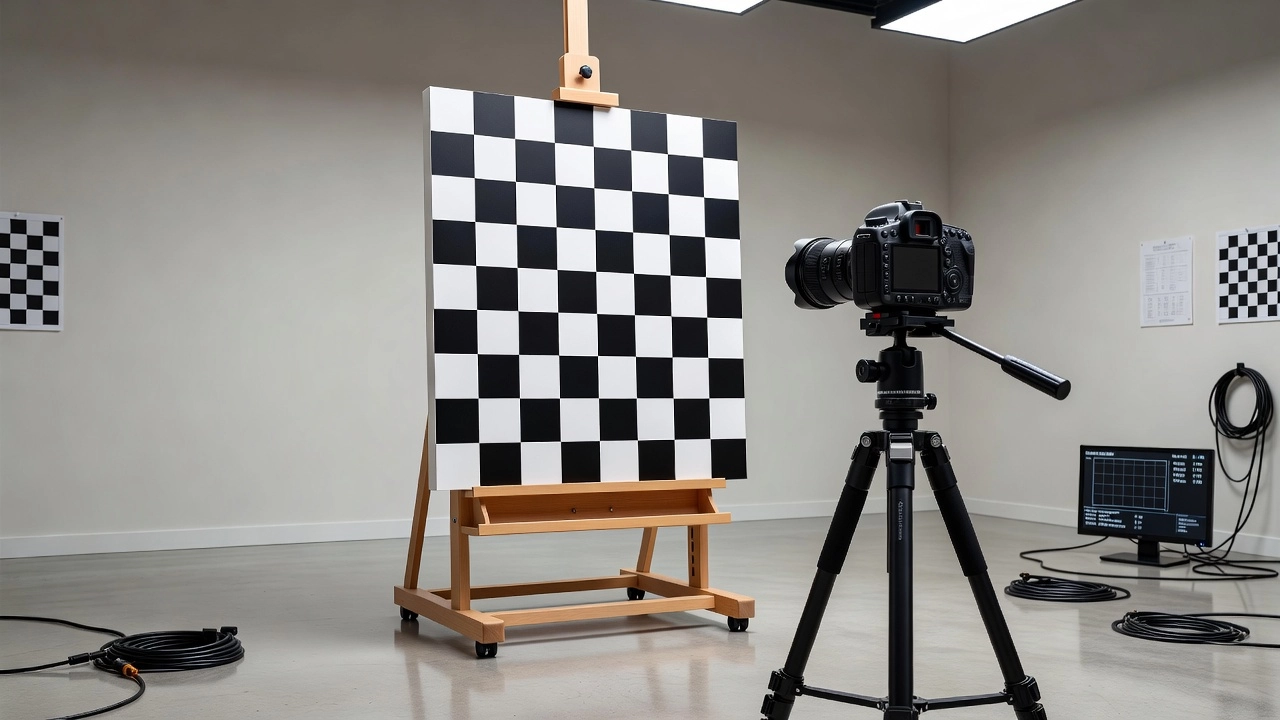
Zhengyou Zhangs Artikel von 2000, “A Flexible New Technique for Camera Calibration” (IEEE Transactions on PAMI, über 23.000-mal zitiert), führte die Methode ein, die zum De-facto-Standard für die Kamerakalibrierung geworden ist. Zhangs Methode erfordert nur ein ebenes Schachbrettmuster, das auf einer flachen Oberfläche gedruckt ist, kein teures 3D-Testfeld oder eine Präzisions-Optikbank.
Mathematischer Rahmen: Die Methode nutzt die Homographie H zwischen einem ebenen Kalibrierungsmuster (Z=0 in Weltkoordinaten) und seiner Bildprojektion. Für jedes Bild des Schachbretts wird die Homographie aus den bekannten Eckpositionen und ihren erkannten Bildkoordinaten berechnet. Die Homographie liefert zwei Bedingungen an die intrinsischen Parameter über den absoluten Kegelschnitt:
h₁ᵀ(A⁻ᵀA⁻¹)h₂ = 0 h₁ᵀ(A⁻ᵀA⁻¹)h₁ = h₂ᵀ(A⁻ᵀA⁻¹)h₂
Diese Bedingungen folgen aus der Tatsache, dass die Rotationsmatrixspalten r1 und r2 orthonormal sind. Mit n Bildern sind 2n Gleichungen verfügbar, und die intrinsische Matrix A (äquivalent zu K) hat 5 unbekannte Parameter (fx, fy, cx, cy, s). Ein Minimum von 3 Bildern liefert 6 Gleichungen für eine geschlossene Lösung.
Lösungsprozess: Die geschlossene Lösung wird analytisch berechnet und dann durch Maximum-Likelihood-Schätzung mit dem Levenberg-Marquardt-Algorithmus verfeinert. Die Verfeinerung minimiert den gesamten Rückprojektionsfehler:
min Σᵢⱼ ||pᵢⱼ - p̂(K, Rᵢ, tᵢ, Pⱼ)||²
wobei pᵢⱼ die erkannte Ecke j in Bild i ist und p̂ die projizierte Ecke aus dem Modell. Radiale Verzerrungsparameter (k1, k2) werden typischerweise in einer zweiten Stufe zur Optimierung hinzugefügt.
Musteranforderungen: Für zuverlässige Ergebnisse muss das Schachbrett eine Ebenheit < 0,1 mm erfüllen, eine Mustergröße von 7×10 bis 9×12 Ecken, eine Quadratgröße von 10-30 mm und 10-20 Bilder in verschiedenen Ausrichtungen. Bilder müssen alle Sensorquadranten einschließlich Ecken und Ränder abdecken, da das Verzerrungsmodell ohne Eckdaten schlecht bestimmt ist.
Degenerierte Konfigurationen: Die Methode schlägt fehl, wenn das Muster eine reine Translation durchläuft (keine Rotation zwischen Bildern) oder wenn alle Bilder mit dem Muster parallel zur Bildebene aufgenommen werden. Deshalb erfordert die Kalibrierung das Neigen und Drehen des Schachbretts zwischen den Aufnahmen.
3D-Testfeldkalibrierung
Vor Zhangs Methode wurde die Kalibrierung mit präzise vermessenen 3D-Testfeldern durchgeführt, Anordnungen von Zielen mit bekannten Koordinaten, die ein definiertes Volumen einnehmen. Die Kamera fotografiert das Testfeld aus mehreren Positionen, und die bekannten 3D-zu-2D-Korrespondenzen bestimmen direkt alle Kalibrierungsparameter. Diese Methode erreicht die höchste Genauigkeit (< 0,1 Pixel RMS), erfordert jedoch teure Vermessungsausrüstung, physischen Raum und Wartung. Sie bleibt der Goldstandard für Messtechnikanwendungen, bei denen maximale Genauigkeit erforderlich ist und das Budget es zulässt.
Selbstkalibrierung in der Bündelausgleichung
Selbstkalibrierung (Kalibrierung vor Ort) schätzt Kameraparameter gleichzeitig mit der 3D-Rekonstruktion während der Bündelausgleichung. Dieser Ansatz ist zentral für moderne Structure-from-Motion-Pipelines (SfM), einschließlich Agisoft Metashape, Pix4Dmapper, COLMAP und RealityCapture.
So funktioniert es: Die Pipeline erkennt Tausende von Verknüpfungspunkten über überlappende Bilder mit Merkmalsdetektoren (SIFT, AKAZE, SuperPoint). Ein grobes Kameramodell wird aus EXIF-Metadaten initialisiert. Die Bündelausgleichung verfeinert dann gleichzeitig Kamera-Intrinsics (K, Verzerrungskoeffizienten), Kamera-Extrinsics (R, t für jedes Bild) und 3D-Punktkoordinaten (Xⱼ), indem sie den gesamten Rückprojektionsfehler über alle Beobachtungen minimiert.
Kritische Anforderungen: Selbstkalibrierung erfordert konvergente Bilder (nicht-parallele optische Achsen), orthogonale Rollwinkel, vollständige Bildabdeckung (insbesondere Ränder und Ecken) und für flaches Gelände Schrägbilder mit 20-45° von der Nadir. Ohne diese Bedingungen ist das Schätzproblem schlecht gestellt, radiale Verzerrungsparameter werden stark mit der Höhe korreliert, was den Kuppeleffekt erzeugt.
| Plattform | Selbstkalibrierung | Verzerrungsmodell | Zusätzliche Parameter |
|---|---|---|---|
| Agisoft Metashape | Ja (Standard) | Brown-Conrady (k1-k4, p1-p2) | Affinität (B1, B2) |
| Pix4Dmapper | Ja (Standard) | Brown-Conrady (k1-k3, p1-p2) | – |
| COLMAP | Ja (Standard) | Brown-Conrady (k1-k3, p1-p2) | Fisheye, Orthographisch |
| RealityCapture | Ja | Mehrere Modelle | Pro-Kamera-Kalibrierung |
| MATLAB Camera Calibrator | Ja (Schachbrett) | Brown-Conrady | – |
Vorkalibrierte vs. Kalibrierung vor Ort
Eine grundlegende Entscheidung bei der Gestaltung photogrammetrischer Arbeitsabläufe ist, ob die Kamera in einer kontrollierten Umgebung vorkalibriert oder auf die Selbstkalibrierung vor Ort vertraut werden soll.
| Aspekt | Vorkalibrierung | Selbstkalibrierung vor Ort |
|---|---|---|
| Genauigkeit | Höher für einfache Blöcke (nur Nadir) | Höher mit starker Netzwerkgeometrie |
| Bequemlichkeit | Erfordert Laboraufbau und Zeit | Keine zusätzliche Feldarbeit |
| Netzwerkgeometrie-Anforderungen | Keine für den Feldblock | Kreuzstreifen, Schrägbilder erforderlich |
| Passpunkte | Weniger erforderlich | Mehr erforderlich |
| Korrelationsprobleme | Keine (Parameter fixiert) | fx-k1-Korrelation in Nadirblöcken |
| Kuppeleffekt | Eliminiert | Erfordert Minderungsstrategien |
| Temperaturvariabilität | Feste Kalibrierungstemperatur | Parameter passen sich den Flugbedingungen an |
| Neukalibrierungsauslöser | Nach Schocks, periodisch | Jeder Block (implizit) |
| Messtechnische Rückverfolgbarkeit | Direkt zum Kalibrierungslabor | Indirekt, blockabhängig |
Für rechteckige Blöcke mit reinen Nadirbildern, typisch für Infrastrukturinspektionen, liefert die Vorkalibrierung genauere Ergebnisse, weil die Blockgeometrie unzureichend ist, um Verzerrungsparameter von der Höhe zu entkoppeln. Die Genauigkeitslücke verringert sich erheblich, wenn ausreichende Passpunkte (GCPs) an Blockgrenzen und in der Mitte verteilt sind. Der optimale Ansatz kombiniert beide Methoden: Kalibrieren Sie die Kamera vorab im Labor mit Zhangs Methode und erlauben Sie dann die Selbstkalibrierungs-Verfeinerung in der SfM-Pipeline nur, wenn der Block Schrägbilder enthält (≥10 % der Bilder mit 20-45° Neigung).
Kalibrierungsstabilität über die Zeit
Kamerakalibrierungsparameter sind nicht dauerhaft. Thermische Effekte, mechanische Schocks und Alterung führen zu Drift.
Thermische Effekte
Temperaturänderungen verursachen messbare geometrische Drift bei Verbraucherkameras. Forschung, veröffentlicht in MDPI Sensors (2017), zeigte eine Brennweitendrift von 0,01-0,05 % pro °C. Bei einer Brennweite von 4000 Pixeln entspricht dies 0,4-2,0 Pixeln pro 10°C-Änderung. Hauptpunktverschiebungen von 0,1-0,5 Pixeln pro °C sind typisch, und der dominante radiale Verzerrungskoeffizient k₁ kann um 1-5 % über einen 30°C-Bereich variieren. Eine Drohne, die bei 25°C startet und auf Betriebshöhe steigt, wo die Temperatur 10°C beträgt, erfährt eine 15°C-Änderung, was eine Brennweitendrift entsprechend 6-30 Pixeln oder 1,5-7,5 mm Messfehler bei 1 mm GSD verursacht. Die photogrammetrische Genauigkeit verbessert sich um das 2-4-fache, wenn thermische Effekte modelliert und kompensiert werden.
Mechanische Schocks
Verbraucherkameras sind geometrisch fragil. Das Fallenlassen einer Kamera kann den Hauptpunkt um 1-10 Pixel verschieben. Das Entfernen und Wiederanbringen von Wechselobjektiven kann den Auflagemaßabstand verändern und den Hauptpunkt um 2-5 Pixel verschieben. Autofokus-Mechanismen ändern die Bildweite bei jedem Fokussiervorgang. Bildstabilisierung durch Sensor- oder Objektivverschiebung führt variable geometrische Offsets ein und muss für photogrammetrische Zwecke deaktiviert werden.
Neukalibrierungshäufigkeit
| Szenario | Häufigkeit | Begründung |
|---|---|---|
| Regelmäßiger Gebrauch, festes Objektiv | Alle 6 Monate | Allmähliche Parameterdrift durch thermische Zyklen |
| Regelmäßiger Gebrauch, Wechselobjektiv | Alle 3 Monate | Auflagemaß variiert mit jeder Objektivmontage |
| Nach harter Landung/Sturz | Sofort | Mechanischer Schock verschiebt Sensor-Objektiv-Ausrichtung |
| Nach Objektivwechsel | Sofort | Hauptpunkt und Verzerrung ändern sich |
| Vor größerem Projekt | Unmittelbar davor | Sicherstellen, dass Parameter den Projektbedingungen entsprechen |
| Temperaturdelta > 15°C von der Kalibrierung | Bei Betriebstemperatur neu kalibrieren | Thermische Drift führt messbare Fehler ein |
| Nicht in Gebrauch | Vor der nächsten Verwendung | Kalibrierung verifizieren, Stabilität nicht annehmen |
Auswirkungen unkalibrierter Kameras auf Messungen
Eine unkalibrierte Kamera führt systematische Fehler in jede abgeleitete Messung ein. Das Verständnis der Ausbreitung dieser Fehler ist wesentlich für die Gestaltung von Inspektionsabläufen, die Genauigkeitsanforderungen erfüllen.
| Fehlerquelle | Typische Größe | Wirkung auf 1-mm-GSD-Fahrbahnmessung |
|---|---|---|
| Brennweitenfehler (2 %) | 80 Pixel in fx | 2 cm Fehler bei 1 m Länge, 2 % Skalierungsfehler |
| Hauptpunktversatz | 10 Pixel | 10 mm systematische seitliche Verschiebung |
| Unkorrigierte Tonnenverzerrung (k₁ = -0,1) | 40 Pixel an der Ecke | 4 cm Fehler nahe Bildrändern |
| Unkorrigierte tangentiale Verzerrung (p₁ = 1e-4) | 3 Pixel an der Ecke | 3 mm asymmetrischer Fehler |
| Kombiniert (alle Parameter falsch) | – | 2-5 cm Fehler bei 1 mm GSD |
| Kuppeleffekt (nur Nadir, keine Kalibrierung) | 0,1-0,5 % der Flughöhe | 10-50 cm bei 100 m Höhe |
Der Kuppeleffekt
Der Kuppeleffekt ist die heimtückischste Folge unzureichender Kalibrierung in der Luftbildphotogrammetrie. Er manifestiert sich als systematischer Höhenfehler, bei dem die Mitte der rekonstruierten Oberfläche relativ zu den Rändern erhöht (Kuppelbildung) oder relativ zu den Rändern abgesenkt (Schalenbildung) ist. Der kausale Mechanismus ist die starke Korrelation zwischen radialer Verzerrung (insbesondere k₁) und der Höhe in reinen Nadirbildern, die Bündelausgleichung absorbiert radiale Verzerrung fälschlicherweise in Höhenvariationen und erzeugt eine glatte, systematische Fehlerfläche, die realistisch aussieht, aber geometrisch falsch ist. Größenordnung: 0,1-0,5 % der Flughöhe (10-50 cm bei 100 m Höhe, 1-5 cm bei 20 m Höhe). Minderungsstrategien umfassen die Einbeziehung von Schrägbildern mit 20-45° von der Nadir (mindestens 10 % der Blockbilder), die Verteilung von Passpunkten an Blockgrenzen und in der Mitte, das Fliegen von Kreuzstreifen (Doppelraster-Muster) und die Verwendung GNSS-gestützter Kamerastandpunkte.
Kalibrierung für die Nahbereichsphotogrammetrie
Die Nahbereichsphotogrammetrie (Kamera-Objekt-Abstände < 300 m) profitiert von stark konvergenten Kamera-Netzwerken, bei denen die Kamera aus mehreren Richtungen auf dieselbe Szenenregion gerichtet ist. Das ideale Kalibrierungsnetzwerk verwendet konvergente Bilder mit 60-120°-Winkeldifferenzen, Kameras, die in alle vier Quadranten gerollt sind (0°, 90°, 180°, 270°), und Bilder, die alle Sensorecken und -ränder füllen.
Codierte Ziele, kreisförmige retroreflektierende Marker mit eindeutigen Identifikationsmustern, bieten automatische Identifikation, Subpixel-Messgenauigkeit (0,01-0,05 Pixel Schwerpunkt) und automatisierte Korrespondenz. Die Nahbereichskalibrierung mit codierten Zielen erreicht konsistent RMS-Rückprojektionsfehler unter 0,1 Pixeln und Objektraum-Genauigkeitsverhältnisse von 1:50.000 bis 1:200.000 (Verhältnis von Objektgröße zu Messgenauigkeit).
Kalibrierung für Drohnen-/UAV-Kameras
Die Drohnenphotogrammetrie nimmt eine herausfordernde Mittelposition ein, in der Kameras in Verbraucherqualität (Herausforderungen aus der Nahbereichskalibrierung) auf Luftbildblockgeometrie (Randbedingungen aus der Luftbildphotogrammetrie) treffen. Zu den besonderen Herausforderungen gehören mechanische Instabilität durch harte Landungen und Gimbal-Schocks, Autofokus, der die Bildweite im Flug ändert, Temperaturgradienten von 10-40°C zwischen Boden und Höhe und CMOS-Rolling-Shutter, der geometrische Verzerrung einführt.
Empfohlene Flugkonfigurationen
| Konfiguration | Beschreibung | Nutzen |
|---|---|---|
| Doppelraster | N-S- und O-W-Fluglinien mit 80 % Überlappung | Kreuzstreifengeometrie entkoppelt Parameter |
| Schrägbilder | 20-45° von der Nadir, an jedem 4.-5. Streifenbild | Bricht fx-k1-Korrelation, mindert Kuppeleffekt |
| GNSS-gestützte Standpunkte | RTK/PPK-Kamerapositionen | Beschränkt Positionen, verbessert Parameterschätzung |
| Variable Höhe | ±10 % Höhenvariation über den Block | Bietet Skalenvariation |
| 80-90 % Vorwärtsüberlappung | Dichte Bildabdeckung | Mehr Verknüpfungspunkte pro Merkmal |
Forschung von Roncella und Forlani (Sensors, 2021) zeigte, dass die Genauigkeitslücke zwischen optimalen und schlechten Kalibrierungskonfigurationen für UAV-Blöcke nahezu eine Größenordnung betragen kann. Selbstkalibrierung mit Schrägbildern (≥10 % der Blockbilder mit 20-45° Neigung) in Kombination mit einem Doppelraster-Flugmuster reduziert den Kuppeleffekt von 0,1-0,5 % der Flughöhe auf < 0,01 %.
Bewertung der Kalibrierungsqualität
Eine Kalibrierung ist nur so gut wie ihre Qualitätsbewertung. Mehrere komplementäre Metriken müssen bewertet werden, um zu bestimmen, ob eine Kalibrierung für den Zweck geeignet ist.
Rückprojektionsfehler
Der RMS-Rückprojektionsfehler (RPE) ist die am weitesten verbreitete Metrik zur Kalibrierungsqualität. Er misst die 2D-Pixeldifferenz zwischen erkannten Bildmerkmalen und ihren Positionen, die aus dem Kameramodell und 3D-Koordinaten berechnet wurden: RPE = √(1/n × Σ||xᵢ - x̂ᵢ||²).
| Anwendungsdomäne | RPE-Schwelle | Hinweise |
|---|---|---|
| Hochpräzisionsmesstechnik | < 0,1 Pixel | Luft- und Raumfahrt, Fertigungs-QC |
| Industrielle Nahbereichsphotogrammetrie | 0,1-0,3 Pixel | Teileinspektion, Montageverifikation |
| Standardqualität | 0,3-0,5 Pixel | Allgemeine Photogrammetrie |
| UAV-Photogrammetrie | 0,3-1,0 Pixel | Drohnenbasierte Inspektion, Kartierung |
| Akzeptable Obergrenze | < 2,0 Pixel | Darüber hinaus ist die Kalibrierung unzuverlässig |
Kritischer Vorbehalt: RPE ist ein Trainingsfehler. Er misst, wie gut das Modell zu den Daten passt, die zur Schätzung verwendet wurden. Ein niedriger RPE garantiert keine gute Kalibrierung wegen des Überanpassungsrisikos (zu viele Parameter für die verfügbaren Beschränkungen). Validieren Sie immer mit unabhängigen Kontrollpunkten, die in den Kalibrierungsbildern gemessen, aber nicht bei der Parameterschätzung verwendet wurden.
Varianz-Kovarianz-Analyse
Die Varianz-Kovarianz-Matrix Cx = σ₀² × (JᵀJ)⁻¹ liefert wesentliche Unsicherheitsinformationen, wobei σ₀² der A-posteriori-Varianzfaktor und J die Jacobi-Matrix ist. Die Standardabweichung jedes Parameters ist die Quadratwurzel des entsprechenden Diagonalelements. Die Parametersignifikanz wird mit der t-Statistik t = |pᵢ| / σ(pᵢ) bewertet: t > 2,0 zeigt Signifikanz bei 95 % Konfidenz.
Korrelationsüberwachung
Die kritischste zu überwachende Korrelation ist die zwischen Brennweite (fx) und radialer Verzerrung (k₁):
| Korrelation ρ(fx, k₁) | Implikation |
|---|---|
| < 0,7 | Gute Netzwerkgeometrie, zuverlässige Parametertrennung |
| 0,7-0,9 | Moderate Korrelation, akzeptabel mit Passpunkten |
| 0,9-0,95 | Starke Korrelation, Risiko systematischer Fehler |
| > 0,95 | Schwerwiegend, Parameter können nicht zuverlässig getrennt werden |
Korrelationen über 0,9 zwischen fx und k₁ zeigen an, dass dem Bildblock Schrägansichten fehlen und die Selbstkalibrierung unzuverlässige Ergebnisse liefert. Eine Vorkalibrierung oder zusätzliche Schrägbilder sind erforderlich.
USGS-Richtlinien
Der USGS Open-File Report 2023-1033 verlangt, dass alle Kalibrierungsparameter und ihre Unsicherheiten als Metadaten gemeldet werden, die Kalibrierungsmethode und das Datum dokumentiert werden, die Kalibrierungsumgebung (Temperatur, Luftfeuchtigkeit) aufgezeichnet wird, Validierungsmetriken (RPE, Kontrollpunkt-Residuen) bereitgestellt werden und der Neukalibrierungsverlauf gepflegt wird.
Kalibrierung bei Infrastrukturinspektion und Rissmessung
Die Infrastrukturinspektion, insbesondere die Rissmessung an Fahrbahnen, stellt strenge Anforderungen an die Kamerakalibrierung. Risse mit einer Breite von nur 0,1 mm müssen zuverlässig erkannt und gemessen werden, was eine Submillimeter-Messgenauigkeit über große Oberflächenbereiche erfordert.
Fahrbahninspektions-Kameraparameter (ISPRS-Studie 2025)
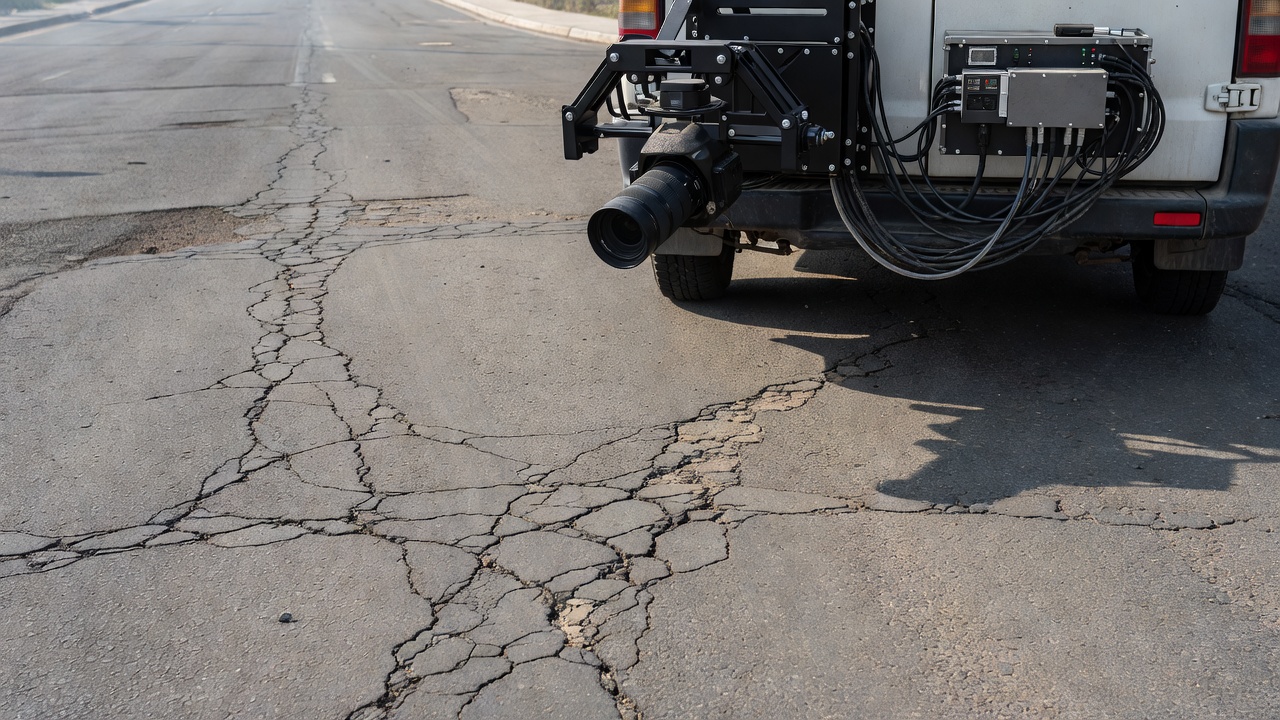
Eine aktuelle ISPRS-Studie zur Fahrbahninspektion (Darwish & Ahmed, 2025) mit einem fahrzeugmontierten Kamerasystem in 2,237 m Höhe berichtete die folgenden Kalibrierungsparameter:
| Parameter | Wert | Hinweise |
|---|---|---|
| fx | 1787,75 Pixel | Horizontale Brennweite |
| fy | 1786,58 Pixel | Vertikale Brennweite (nahezu Einheits-Seitenverhältnis) |
| cx | 1640,34 Pixel | Hauptpunktspalte |
| cy | 1092,44 Pixel | Hauptpunktzeile |
| k₁ | -0,0186 | Leichte Tonnenverzerrung |
| k₂ | -0,0372 | Radiale Verzerrung zweiter Ordnung |
| p₁ | 0,0157 | Kleine tangentiale Verzerrung |
| p₂ | -0,0014 | Kleine tangentiale Verzerrung |
| Montagehöhe | 2,237 m | Feste Montage am Fahrzeug |
| Erreichte Genauigkeit | σ = ±1,0 mm | Vergleich mit Laser-Referenz (LCMS) |
| GSD | ~1,0 mm/Pixel | Bei 2,237 m Montagehöhe |
Auswirkung auf die Rissmessung
Unkalibrierte Kameras führen systematische Fehler ein, die die Rissmessung direkt beeinflussen. Eine unkorrigierte Tonnenverzerrung von 5 Pixeln an Bildrändern führt zu 5 mm Fehler bei 1 mm GSD, ausreichend, um submillimeterfeine Risse vollständig zu maskieren oder Haarrisse fälschlich um 200-500 % zu verbreitern. Hauptpunktfehler von 10 Pixeln führen zu seitlichen Versätzen von 10 mm bei der Risslokalisierung. Brennweitenfehler von 2 % erzeugen 2 % Skalierungsfehler bei Rissbreitenmessungen.
Die Kalibrierung ermöglicht drei kritische Transformationen für die Fahrbahninspektion: Linsenverzerrungskorrektur (Entfernung von Tonnen-/Kissenverzerrung, die sonst die Rissgeometrie an Bildrändern verzerren würde), orthogonale Projektion (Umwandlung perspektivischer Bilder in Vogelperspektiven-Orthobilder, in denen echte metrische Messungen möglich sind) und metrische Skalierung (Herstellung der präzisen Beziehung zwischen Pixeln und Millimetern auf der Straßenoberfläche).
Zusammenfassung und bewährte Verfahren
Die Kamerakalibrierung ist die Grundlage aller photogrammetrischen Messungen. Ohne sie sind Bilder qualitative Aufzeichnungen, keine quantitativen Daten. Mit ordnungsgemäßer Kalibrierung ist eine Submillimeter-Messgenauigkeit selbst mit Kameras in Verbraucherqualität erreichbar.
Wichtigste Erkenntnisse
- Jede Kamera-Objektiv-Kombination hat einzigartige Kalibrierungsparameter, übernehmen Sie niemals Parameter vom selben Modell oder einem anderen Gerät.
- Kalibrierungsparameter driften über die Zeit, thermische Effekte (~0,01-0,05 % pro °C), mechanische Schocks und Alterung beeinträchtigen alle die Gültigkeit der Kalibrierung.
- Selbstkalibrierung ist kein Allheilmittel, ohne Schrägbilder (20-45°) erzeugt die Korrelation zwischen fx und k₁ Kuppeleffektfehler von 0,1-0,5 % der Flughöhe.
- Vorkalibrierung + Selbstkalibrierungs-Verfeinerung ist der optimale Ansatz, die Laborkalibrierung liefert robuste Anfangswerte, die Verfeinerung vor Ort passt sich den Feldbedingungen an.
- Die Qualitätsbewertung erfordert mehrere Metriken, der RMS-Rückprojektionsfehler allein ist unzureichend, Varianz-Kovarianz-Analyse, Parametersignifikanztests und unabhängige Kontrollpunktvalidierung sind unerlässlich.
- Für die Fahrbahninspektion ermöglicht die Kalibrierung eine Genauigkeit von σ = ±1,0 mm, wie die ISPRS-Studie 2025 zeigt.
- Dokumentieren Sie alles, Kalibrierungsparameter, Unsicherheiten, Methode, Datum und Umgebungsbedingungen sollten als Metadaten für jeden Inspektionsdatensatz erhalten bleiben.
Checkliste für bewährte Verfahren
- Jede Kamera-Objektiv-Kombination einzeln kalibrieren
- 15-20 Schachbrettbilder verwenden, die alle Sensorquadranten abdecken
- Brettebenheit < 0,1 mm verifizieren
- Zoom- und Fokusringe fixieren, Autofokus und Bildstabilisierung deaktivieren
- Vor dem Feldeinsatz vorkalibrieren
- Selbstkalibrierungs-Verfeinerung in SfM nur mit Schrägbildern erlauben (≥10 % bei 20-45°)
- Kreuzstreifen (Doppelraster) für UAV-Blöcke einbeziehen
- Passpunkte an Blockgrenzen und in der Mitte verteilen
- fx-k₁-Korrelation überwachen, Selbstkalibrierung abbrechen, wenn ρ > 0,95
- Nach harten Landungen, Objektivwechseln und alle 6 Monate neu kalibrieren
- Kamera vor der Kalibrierung an die Betriebstemperatur akklimatisieren
- Kalibrierung mit unabhängigen Kontrollpunkten validieren
- Alle Kalibrierungsparameter mit Unsicherheiten als Metadaten melden
- Für die Fahrbahninspektion: Kalibrierung gegen vermessenen Teststreifen verifizieren
Referenzen
- Zhang, Z. (2000). A flexible new technique for camera calibration. IEEE Transactions on Pattern Analysis and Machine Intelligence, 22(11), 1330-1334.
- Brown, D. C. (1971). Close-range camera calibration. Photogrammetric Engineering, 37(8), 855-866.
- Conrady, A. E. (1919). Decentered lens systems. Monthly Notices of the Royal Astronomical Society, 79, 384-390.
- Roncella, R. & Forlani, G. (2021). UAV block geometry design and camera calibration: A simulation study. Sensors, 21(18), 6090.
- Lin, K. Y. et al. (2022). Interpretation and transformation of intrinsic camera parameters used in photogrammetry and computer vision. Sensors, 22(24), 9602.
- Darwish, W. & Ahmed, W. (2025). A simplified Gaussian approach for asphalt crack detection based on deep learning and RGB images. ISPRS Archives, XLVIII-G-2025, 345-352.
- USGS (2023). Guidelines for calibration of uncrewed aircraft systems imagery. Open-File Report 2023-1033.
- Hartley, R. & Zisserman, A. (2004). Multiple View Geometry in Computer Vision. Cambridge University Press, 2. Aufl.
- Habib, A. et al. (2014). Stability analysis for a multi-camera photogrammetric system. Sensors, 14(8), 15084-15112.
Häufig gestellte Fragen
- Was sind intrinsische Kameraparameter?
- Intrinsische Parameter definieren die interne Geometrie einer Kamera. Die intrinsische Matrix K enthält die Brennweite (fx, fy in Pixeln), die Hauptpunktkoordinaten (cx, cy) und den Scherungskoeffizienten (s, typischerweise null bei modernen Sensoren). Die intrinsische Matrix ist K = [[fx, s, cx], [0, fy, cy], [0, 0, 1]]. Die Brennweite konvertiert zwischen Winkel- und Pixelkoordinaten. Der Hauptpunkt ist der Schnittpunkt der optischen Achse mit dem Bildsensor. Bei einer 24-MP-Kamera mit 24-mm-Objektiv und 6-µm-Pixelgröße beträgt die Brennweite ungefähr 4000 Pixel.
- Was ist Linsenverzerrung und warum ist sie wichtig?
- Linsenverzerrung führt dazu, dass Bildpunkte von ihren idealen Positionen verschoben werden. Radiale Verzerrung (modelliert durch die Koeffizienten k1, k2, k3) verschiebt Punkte entlang radialer Linien vom Hauptpunkt, Tonnenverzerrung (negatives k1) zieht Punkte nach innen, Kissenverzerrung (positives k1) drückt sie nach außen. Tangentiale Verzerrung (p1, p2) entsteht durch Fehlausrichtung von Linsenelementen. Bei Weitwinkelobjektiven übersteigt die radiale Verzerrung an Bildecken oft 100 Pixel. Unkorrigierte Verzerrung in der Photogrammetrie verursacht den Kuppeleffekt, systematische Höhenfehler von 0,1-0,5 % der Flughöhe, was 10-50 cm bei 100 m Höhe entspricht.
- Was ist die Zhang-Kalibrierungsmethode?
- Die Zhang-Methode (2000, über 23.000-mal zitiert) kalibriert eine Kamera mit 10-20 Bildern eines ebenen Schachbrettmusters in verschiedenen Ausrichtungen. Die Methode berechnet eine geschlossene Lösung aus Homographie-Bedingungen zwischen dem bekannten Muster und den beobachteten Bildern und verfeinert dann die Parameter durch Maximum-Likelihood-Schätzung, die den Rückprojektionsfehler minimiert. Typische Schachbrettmuster verwenden 7×10 bis 9×12 Ecken mit 10-30 mm Quadratgröße. Das Brett muss auf < 0,1 mm eben sein. Theoretisch sind mindestens 2 Bilder erforderlich, aber 10-20 liefern robuste Ergebnisse.
- Wie funktioniert Selbstkalibrierung in SfM?
- Selbstkalibrierung (oder Kalibrierung vor Ort) schätzt Kameraparameter gleichzeitig mit der 3D-Rekonstruktion während der Bündelausgleichung. Structure-from-Motion-Pipelines wie Agisoft Metashape und Pix4D führen Selbstkalibrierung durch: (1) Erkennung tausender Verknüpfungspunkte durch Merkmalsabgleich, (2) Schätzung der Kameraparameter als Teil der Bündelausgleichung, (3) Verfeinerung der intrinsischen Parameter gleichzeitig mit extrinsischen Parametern und 3D-Punkten. Selbstkalibrierung erfordert konvergente Bilder, orthogonale Rollwinkel, vollständige Bildformatabdeckung durch Verknüpfungspunkte und Schrägbilder (20-45°) für flaches Gelände. Ohne Schrägbilder verursacht der Kuppeleffekt systematische Höhenfehler.
- Wie oft sollte eine Kamera neu kalibriert werden?
- Eine Neukalibrierung ist erforderlich nach jedem mechanischen Schock (harte Landung, Objektivwechsel oder -entfernung), mindestens jährlich für Kameras in regelmäßigem Gebrauch, vor und nach größeren Projekten und wenn die Umgebungstemperatur erheblich von den Kalibrierungsbedingungen abweicht (>15°C Unterschied). Verbraucherkameras sind geometrisch instabil, mechanische Schocks können den Hauptpunkt um 1-10 Pixel verschieben, und Temperaturänderungen verursachen Brennweitendrift von 0,01-0,05 % pro °C. PhotoModeler empfiehlt eine Kalibrierung alle 3-6 Monate für aktive Kameras. Fixieren Sie Zoom- und Fokusringe, deaktivieren Sie Autofokus, Bildstabilisierung und Sensorvibrationsfunktionen für eine stabile Kalibrierung.
- Wie wirkt sich die Kamerakalibrierung auf die Rissmessgenauigkeit aus?
- Für die Rissmessung an Fahrbahnen ermöglicht die Kamerakalibrierung eine orthogonale (Vogelperspektive) Bildprojektion und die metrische Umrechnung von Pixeln in Millimeter. In der ISPRS-Studie 2025 zur Fahrbahninspektion erreichte die Kalibrierung eine Genauigkeit von σ = ±1,0 mm im Vergleich zu Laser-Referenzsystemen. Typische Parameter für eine fahrzeugmontierte Fahrbahnkamera bei 2,237 m Höhe: fx = 1787,75 Pixel, fy = 1786,58 Pixel, k1 = -0,0186. Unkalibrierte Kameras erzeugen 1-5 Pixel Tonnenverzerrung an Bildrändern, was 1-5 mm Fehler bei 1 mm GSD entspricht, genug, um submillimeterfeine Risse vollständig zu maskieren.
- Was ist der Rückprojektionsfehler und welche Werte sind akzeptabel?
- Der Rückprojektionsfehler ist die 2D-Pixeldifferenz zwischen einem erkannten Bildmerkmal und seiner projizierten Position, die aus dem Kameramodell und 3D-Koordinaten berechnet wird. Der RMS-Rückprojektionsfehler (RPE) quantifiziert die Gesamtqualität der Kalibrierung. Akzeptable RPE-Bereiche: Hochpräzisionsmesstechnik < 0,1 Pixel, industrielle Nahbereichsphotogrammetrie 0,1-0,3 Pixel, Standardqualität 0,3-0,5 Pixel, UAV-Photogrammetrie 0,3-1,0 Pixel, akzeptable Obergrenze < 2,0 Pixel. RPE ist ein Trainingsfehler, niedrige Werte garantieren keine gute Kalibrierung. Eine Kreuzvalidierung mit unabhängigen Kontrollpunkten ist unerlässlich.
- Was ist der Unterschied zwischen Vorkalibrierung und Kalibrierung vor Ort?
- Die Vorkalibrierung verwendet ein Labor-Testfeld mit optimaler Kamera-Netzwerkgeometrie (konvergente Bilder, Kreuzstreifen), um Kameraparameter vor dem Feldeinsatz zu bestimmen. Die Selbstkalibrierung vor Ort schätzt Parameter während der Blockausgleichung tatsächlicher Vermessungsbilder. Die Vorkalibrierung ist genauer für rechteckige Blöcke mit reinen Nadirbildern, aber die Genauigkeitslücke verringert sich erheblich mit ausreichenden Passpunkten (GCPs). Die optimale Praxis kombiniert beides: Kalibrieren Sie die Kamera vorab im Labor und verfeinern Sie dann die Parameter durch Selbstkalibrierung im Feldblock. Schrägbilder (20-45°) mit ≥10 % der Blockbilder werden für die Kalibrierung vor Ort dringend empfohlen.
- Was ist das Brown-Conrady-Verzerrungsmodell?
- Das Brown-Conrady-Modell zerlegt die Linsenverzerrung in radiale und dezentrierende (tangentiale) Komponenten. Radiale Verzerrung: Δr = K₁r³ + K₂r⁵ + K₃r⁷, wobei r der radiale Abstand vom Hauptpunkt ist. Tangentiale Verzerrung: Δx = P₁(r² + 2x²) + 2P₂xy und Δy = P₂(r² + 2y²) + 2P₁xy. Brown (1966, 1971) und Conrady (1919) entwickelten das Modell. Die radialen Koeffizienten k1 (dominant), k2, k3 korrigieren zunehmende Ordnungen radialer Verschiebung. Die tangentialen Koeffizienten p1, p2 korrigieren die Linsendezentrierung. Typische k1-Werte: -0,32 bis +0,15 je nach Objektivtyp. Das Modell ist der Standard sowohl in der Photogrammetrie als auch im Computer Vision.
- Wie unterscheidet sich die Drohnenkamerakalibrierung von der Nahbereichskalibrierung?
- Drohnenkameras (UAV) kombinieren Optiken in Verbraucherqualität aus der Nahbereichsphotogrammetrie mit Blockgeometrie aus der Luftbildphotogrammetrie, was besondere Herausforderungen schafft. Verbraucherkameras haben nicht die mechanische Stabilität metrischer Kameras. Autofokus im Flug ändert die Bildweite. Mechanische Schocks durch Landungen verschieben die Sensor-/Objektivausrichtung. Temperaturänderungen während des Flugs (10-40°C) verursachen Brennweitendrift entsprechend 0,3-1,5 Pixeln. Empfohlene Selbstkalibrierungs-Flugkonfigurationen: Doppelraster mit Kreuzstreifen (N-S + O-W), Schrägbilder mit 20-45° Neigung und GNSS-gestützte Kamerastandpunkte. Eine Vorkalibrierung wird empfohlen, wenn Kameras mechanisch stabil sind und die Feldbedingungen den Kalibrierungsbedingungen entsprechen.
- Welche Kalibrierungsparameter werden bei der photogrammetrischen Inspektion verwendet?
- Die photogrammetrische Inspektion verwendet das vollständige intrinsische Kameramodell einschließlich Brennweite (fx, fy), Hauptpunkt (cx, cy), radialen Verzerrungskoeffizienten (k1, k2, k3) und tangentialen Verzerrungskoeffizienten (p1, p2). Die Kalibrierung folgt üblicherweise der Zhang-Schachbrettmethode für die Vorkalibrierung, mit Selbstkalibrierungs-Verfeinerung während der photogrammetrischen Blockausgleichung. Für Fahrbahninspektionsanwendungen ermöglichen Kalibrierungsparameter eine orthogonale Projektion (Vogelperspektive) mit verifizierter Submillimetergenauigkeit, metrische Umrechnung von Pixeln in physikalische Einheiten und Rissbreitenmessung.
- Was ist der Kuppeleffekt in der Photogrammetrie?
- Der Kuppeleffekt (auch Schaleneffekt genannt) ist ein systematischer Höhenfehler in photogrammetrischen Modellen, bei dem die Mitte relativ zu den Rändern erhöht ist (oder umgekehrt). Er wird durch eine starke Korrelation zwischen radialen Verzerrungsparametern (insbesondere k1) und der Höhe in reinen Nadirbildern verursacht. Größenordnung: 0,1-0,5 % der Flughöhe, 10-50 cm bei 100 m Höhe. Minderungsstrategien: Einbeziehung von Schrägbildern (20-45° von der Nadir), Verwendung von Passpunkten an Blockgrenzen und in der Mitte, Fliegen von Kreuzstreifen (Doppelraster-Muster), Verwendung GNSS-gestützter Kamerastandpunkte. Mit geeigneter Minderung reduziert sich der Kuppeleffekt auf < 0,01 % der Flughöhe.
- Wie wird die Kalibrierungsqualität bewertet?
- Die Kalibrierungsqualität wird bewertet durch: (1) RMS-Rückprojektionsfehler, typische akzeptable Werte 0,1-1,0 Pixel je nach Anwendung, (2) Parameter-Standardabweichungen aus der Varianz-Kovarianz-Matrix Cx = σ₀² × (JᵀJ)⁻¹, (3) Korrelationsanalyse, starke Korrelationen zwischen fx und k1 (~0,9 bei Nadirblöcken) deuten auf eine schlechte Netzwerkgeometrie für die Selbstkalibrierung hin, (4) Signifikanztests über die t-Statistik = |Parameter|/σ(Parameter), Werte > 2,0 sind bei 95 % Konfidenz signifikant, (5) unabhängige Kontrollpunkt-Residuen im Objektraum. USGS OFR 2023-1033 verlangt, dass Kalibrierungsparameter und ihre Unsicherheiten als Metadaten enthalten sind.
- Was ist der Unterschied zwischen photogrammetrischen und Computer-Vision-Kalibrierungskonventionen?
- Photogrammetrie (PH) und Computer Vision (CV) modellieren intrinsische Parameter unterschiedlich, laut Lin et al. (Sensors, 2022): PH verwendet die Bildweite (f) in mm mit Bildursprung unten links, CV verwendet fx, fy in Pixeln mit Bildursprung oben links. PH-Verzerrungsfunktionen verwenden verzerrte Koordinaten als Eingabe, CV verwendet unverzerrte Koordinaten. PH wendet eine Korrektur an (verzerrt → unverzerrt), CV wendet eine Kompensation an (unverzerrt → verzerrt). PH-Modelle enthalten Affinitäts- (b1, Nicht-Orthogonalität) und Scherungsterme (b2, differentielle Skalierung) über das CV-Modell hinaus. Diese Unterschiede erfordern eine sorgfältige Parametertransformation beim Wechsel zwischen PH- und CV-Software.
- Wie wirkt sich die Temperatur auf die Kamerakalibrierung aus?
- Temperaturänderungen verursachen messbare geometrische Drift bei Verbraucherkameras. Forschung (MDPI Sensors, 2017) zeigt: Bildsensor-Temperaturschwankungen von 10-40°C verursachen Brennweitendrift entsprechend 0,3-1,5 Pixeln, die photogrammetrische Genauigkeit verbessert sich um das 2-4-fache, wenn thermische Effekte modelliert und kompensiert werden. Mechanische Effekte umfassen Ausdehnung/Kontraktion der Objektivfassung, Änderungen des Brechungsindex von Glaselementen und thermo-mechanische Spannungen auf die Sensorbaugruppe. Für Präzisionsinspektionen sollten Kameras vor der Kalibrierung an die Betriebstemperatur akklimatisiert werden, oder es sollten thermische Kalibrierungsmodelle für die während des Feldeinsatzes erwarteten Temperaturbereiche entwickelt werden.
Dies ist ein Referenzeintrag. TarmacView bietet Drohneninspektionsdienste an und verkauft nicht die in diesem Glossar beschriebene Ausrüstung oder Materialien.