Co je Edge Computing pro kontrolu v reálném čase?
Edge Computing pro zajištění kontroly v reálném čase
Definice a zdůvodnění
Edge computing je distribuované výpočetní paradigma, při kterém ke zpracování dat dochází v místě nebo v blízkosti fyzického umístění jejich vzniku, nikoli v centralizovaném cloudovém datovém centru. V kontextu inspekce infrastruktury to znamená spouštění umělé inteligence přímo na dronu, robotickém vozidle nebo ručním zařízení, které data pořizuje. Hlavní zdůvodnění je přímočaré: latence při odesílání snímků ve vysokém rozlišení do cloudu ke zpracování je pro rozhodování v reálném čase nepřijatelná.
Problém latence je kvantifikován fyzikou sítě. Typický cloudový inferenční pipeline zahrnuje pořízení snímku, kompresi, bezdrátový přenos (Wi-Fi, 4G/5G nebo satelit), cloudové předzpracování, inferenci modelu, zabalení výsledků a zpětný přenos k operátorovi. I za optimálních podmínek 5G s latencí 10–20 milisekund pouze pro rádiové spojení se end-to-end latence cloudové inference pohybuje od 200 milisekund do 2 sekund v závislosti na zahlcení sítě, zatížení serveru a geografické vzdálenosti od cloudové oblasti. Pro drona letícího rychlostí 15 m/s (54 km/h) znamená 2sekundové kolo, že se letadlo posune o 30 metrů, než obdrží výsledek detekce, což je nepřijatelná rezerva pro detailní kontrolu konstrukcí na krátkou vzdálenost, kde musí být trhliny o šířce 0,2 mm identifikovány ze vzdálenosti 3–5 metrů.
Edge inference tento problém zcela odstraňuje. Na NVIDIA Jetson AGX Orin, který provádí 275 bilionů operací za sekundu (TOPS) výpočtů INT8, trvá jediný forward pass klasifikátoru obrazu ResNet-50 přibližně 3–5 milisekund. Včetně předzpracování obrazu, změny měřítka a dekódování výsledků zůstává end-to-end latence na snímek pod 50 milisekundami. Tato zpětná vazba pod 100 milisekund umožňuje chování v uzavřené smyčce, jako je úprava letové trajektorie pro opětovné nasnímání podezřelé oblasti, spuštění okamžitého upozornění na pozemní stanici nebo aktivace dalších senzorových modalit (např. termální nebo LiDAR) pro křížové potvrzení.
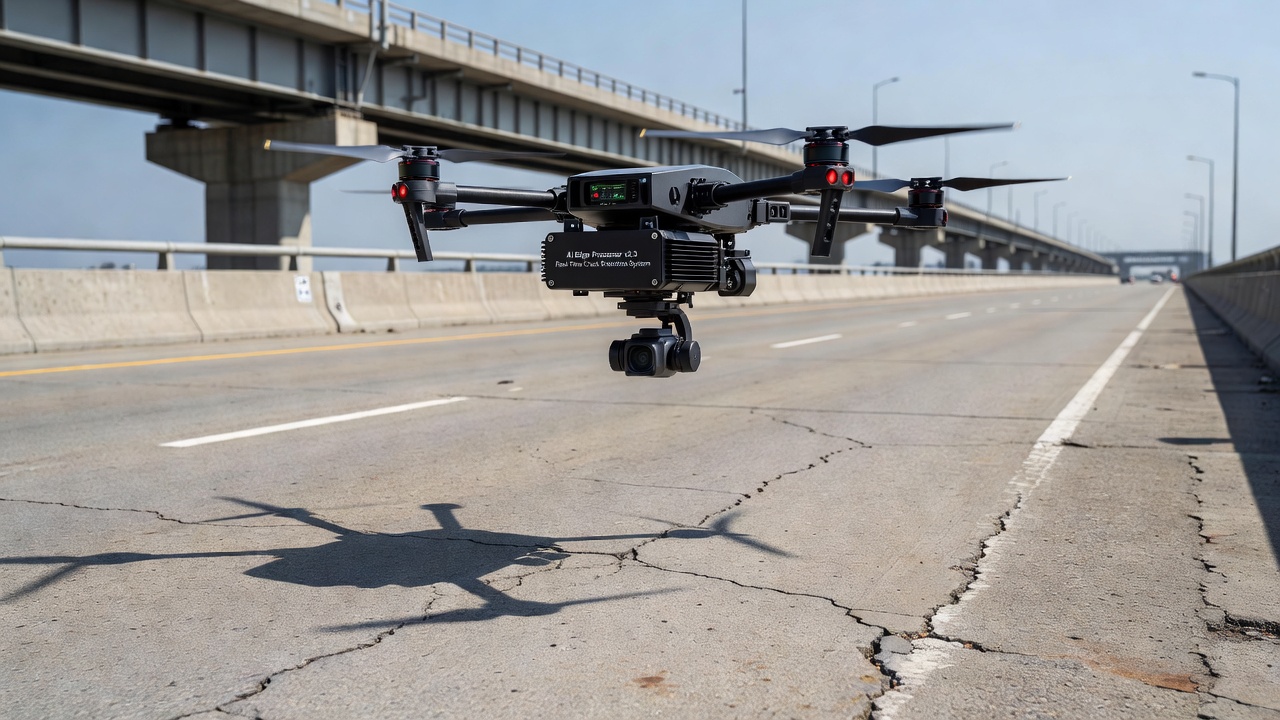
Kromě latence je stejně pádný argument o šířce pásma. 20megapixelový inspekční snímek v 8bitové RGB hloubce vyžaduje přibližně 60 MB nekomprimovaných dat, nebo 3–8 MB po JPEG kompresi v závislosti na nastavení kvality. Jeden 20minutový inspekční let snímající 1 snímek za sekundu vygeneruje 1 200 snímků o celkové velikosti 3,6–9,6 GB dat. U flotily 10 dronů provádějících denní inspekce to naroste na 36–96 GB za den. Přenos tohoto objemu přes mobilní nebo satelitní spoje je drahý, pomalý a často nemožný v odlehlých lokalitách infrastruktury, jako jsou horské mosty, pobřežní větrné farmy nebo odlehlé koridory potrubí, kde je konektivita omezena na 1–10 Mbps. Edge computing tento problém řeší tím, že zpracovává snímky lokálně a přenáší pouze výsledky: souřadnice detekce, klasifikace závažnosti a volitelně výřezy 200x200 pixelů kolem zjištěných vad. Tím se objem přenášených dat sníží o 90–99 %, čímž se denní datový tok 9,6 GB zkomprimuje na méně než 100 MB.
Bezpečnost a soulad s předpisy poskytují další zdůvodnění. Edge zpracování se vyhýbá odesílání citlivých snímků infrastruktury, včetně letištních zpevněných ploch, vojenských zařízení nebo kritických energetických zařízení, přes potenciálně nezabezpečená bezdrátová spojení. Pro obranné a vládní inspekční programy tento model výhradně lokálního zpracování splňuje požadavky na suverenitu dat, které zakazují cloudový export utajovaných snímků lokalit.
Platformy hardwaru Edge AI
Praktické nasazení edge inference závisí na specializovaném hardwaru, který vyvažuje výpočetní výkon proti přísným omezením napájení, hmotnosti a teploty u užitečného zatížení dronu. Následující platformy dominují trhu edge AI inspekce.
Rodina NVIDIA Jetson
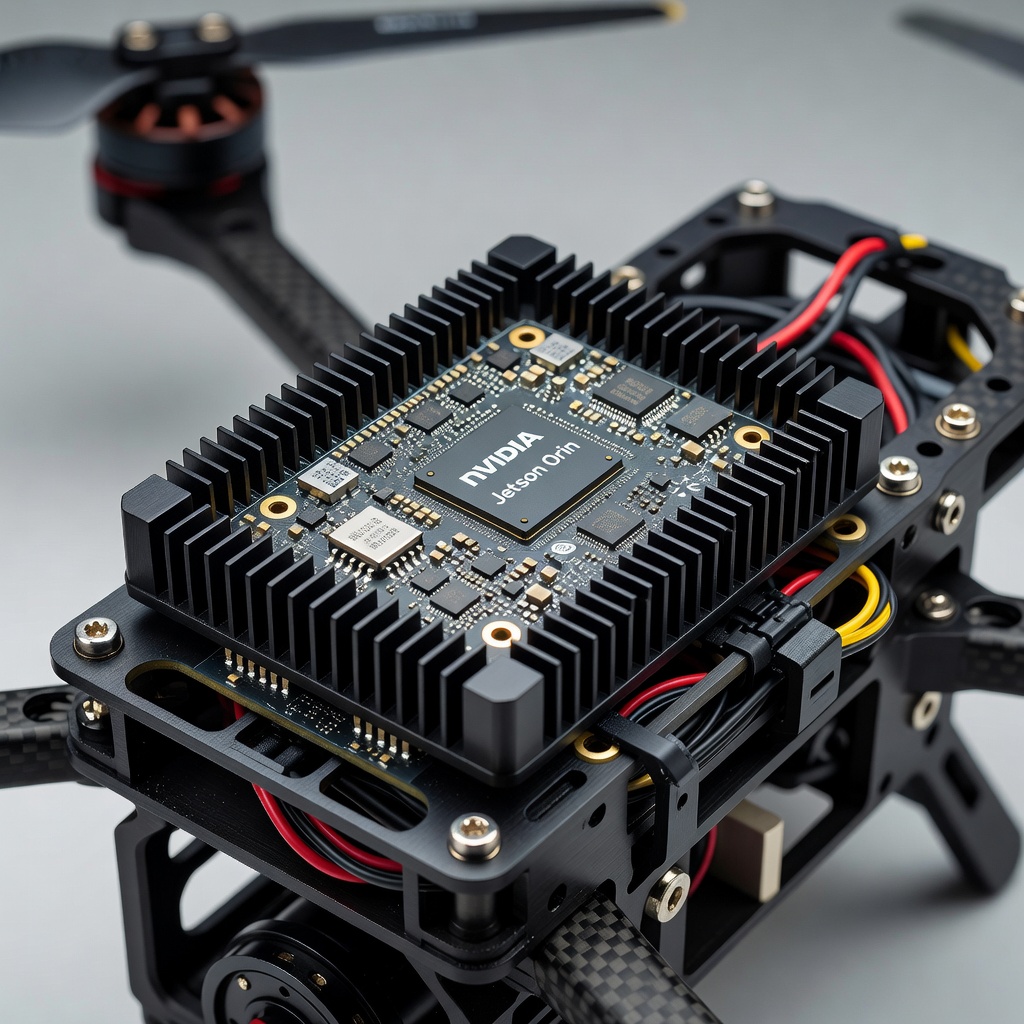
Řada Jetson od NVIDIA je nejrozšířenější platformou edge AI pro inspekci dronem a nabízí škálovatelnou architekturu od vstupní úrovně Nano až po vlajkovou loď AGX Orin. Všechny moduly Jetson sdílejí společnou softwarovou sadu JetPack SDK, která zahrnuje CUDA, cuDNN, TensorRT a optimalizované knihovny pro vidění, což umožňuje přenositelnost kódu napříč rodinou.
| Modul | Výkon AI | GPU Architektura | Příkon (TDP) | Form Factor | Typický případ použití inspekce |
|---|---|---|---|---|---|
| Jetson Nano | 472 GFLOPS (FP16) | Maxwell 128 jader | 5–10W | 70x45mm | Lehká klasifikace prasklina/bez praskliny |
| Jetson TX2 | 1,3 TFLOPS (FP16) | Pascal 256 jader | 7,5–15W | 50x87mm | Detekce objektů v reálném čase (modely třídy YOLO) |
| Jetson Orin NX | 100 TOPS (INT8) | Ampere 1024 jader | 10–25W | 69,6x45mm | Multi-modelový pipeline: detekce + segmentace + klasifikace |
| Jetson AGX Orin | 275 TOPS (INT8) | Ampere 2048 jader | 15–60W | 100x87mm | Sémantická segmentace v plném rozlišení, zpracování více proudů |
| Jetson Orin Nano | 40 TOPS (INT8) | Ampere 512 jader | 7–15W | 69,6x45mm | Vyvážená efektivita pro jedno-modelovou inspekci v reálném čase |
Jetson AGX Orin s výkonem 275 TOPS poskytuje dostatečný výpočetní výkon pro spuštění segmentačního modelu U-Net v rozlišení 4K při rychlosti přes 30 FPS, což jej činí vhodným pro mapování trhlin na zpevněných plochách ve vysokém rozlišení, kde musí být detekovány šířky vad pod milimetr na velkých plochách. Jetson Orin Nano s výkonem 40 TOPS a pouhým příkonem 7–15W představuje optimální bod efektivity pro většinu pracovních zátěží inspekce dronem, přičemž nabízí 4násobný výkon oproti původnímu Jetson Nano při podobné spotřebě energie.
Intel Movidius a Neural Compute Stick
Intel Movidius Myriad X VPU (Vision Processing Unit) nabízí 4 TOPS INT8 inference při příkonu pouhých 1–2,5 W, čímž dosahuje účinnosti 2–4 TOPS/W. Intel Neural Compute Stick 2 (NCS2) balí Myriad X do USB formátu, což jej zpřístupňuje pro prototypování. Nicméně strop 4 TOPS jej omezuje na lehké architektury modelů, MobileNetV2, EfficientNet-Lite nebo varianty tiny YOLO, a má potíže s hlubšími modely ResNet nebo EfficientNet preferovanými pro vysoce přesnou detekci vad. Pro aplikace vyžadující segmentaci (U-Net, DeepLab) nebo detekci objektů ve vysokém rozlišení (YOLOv5-large, RT-DETR) postrádá Myriad X potřebnou šířku paměťového pásma a výpočetní hustotu pro výkon v reálném čase.
Qualcomm Snapdragon a AI Engine
Mobilní platformy Qualcomm Snapdragon integrují hexagonové DSP a GPU Adreno s vyhrazenými AI akcelerátory poskytujícími 10–30 TOPS (INT8) v závislosti na generaci. Snapdragon 8 Gen 3 dosahuje 34 TOPS při přibližně 5–8 W pro trvalé inferenční zátěže. Platformy Snapdragon jsou obzvláště relevantní pro ruční inspekční tablety a inspekční nástroje založené na chytrých telefonech, kde je procesor AI již integrován do systému na čipu a nespotřebovává další hmotnost ani objem užitečného zatížení. Qualcomm AI Engine podporuje TensorFlow Lite, ONNX Runtime a proprietární Qualcomm SNPE (Snapdragon Neural Processing Engine) pro nasazení modelů.
Apple Neural Engine
Čipy Apple A17 Pro a řada M integrují 16jádrový Neural Engine schopný 35 TOPS (INT8) s přibližně 3–5 W trvalého příkonu pro AI zátěž. Zatímco Apple Neural Engine dosahuje vynikající účinnosti TOPS/watt, jeho nasazení je omezeno na ekosystém Apple (iOS/iPadOS) a vyžaduje konverzi modelu Core ML. To jej činí vhodným pro iPadové inspekční nástroje v terénu běžné v architektonických, inženýrských a stavebních (AEC) pracovních postupech, ale méně použitelným pro edge computing namontovaný na dronech, kde dominuje ekosystém NVIDIA CUDA.
Google Coral Edge TPU
Google Coral Edge TPU (Tensor Processing Unit) poskytuje 4 TOPS (INT8) při pouhých 2 W, což z něj činí nejúspornější možnost na jednu inferenci. Systém na modulu (SoM) Coral integruje Edge TPU s řadičem systému i.MX 8M a poskytuje kompletní vestavěnou platformu v rozměrech 40x48mm. Nicméně limit 4 TOPS omezuje složitost modelu a požadavek na výhradně modely TensorFlow Lite (s operacemi kompilovanými pro Edge TPU) zužuje prostor podporovaných architektur. Pro jednoduché klasifikátory vad, jako jsou 10třídové modely MobileNetV2 používané v pipelinech pro filtrování kvality, nabízí Coral Edge TPU výjimečné prodloužení výdrže baterie pro ruční inspekční nástroje.
Optimalizace modelu pro nasazení na hraně sítě
Nasazení hlubokých neuronových sítí na edge hardwaru vyžaduje agresivní optimalizaci modelu, aby byly splněny limity inference v reálném čase z hlediska paměti, výpočtů a energetického rozpočtu. Modely natrénované na GPU clusterech s 32bitovou přesností v plovoucí řádové čárce musí být komprimovány a zrychleny, aniž by došlo ke snížení přesnosti detekce pod provozní prahy.
Kvantizace
Kvantizace snižuje numerickou přesnost vah a aktivací modelu z 32bitového čísla v plovoucí řádové čárce (FP32) na reprezentace s nižším počtem bitů, jako je 16bitové číslo s plovoucí řádovou čárkou (FP16) nebo 8bitové celé číslo (INT8). Jedná se o jednu z nejúčinnějších optimalizací pro edge inferenci.
INT8 kvantizace převádí každou váhu a aktivaci ze 4 bajtů na 1 bajt, čímž snižuje paměťovou stopu modelu o 75 %. Na platformách NVIDIA Jetson s podporou INT8 Tensor Core to znamená 2–4násobné zvýšení propustnosti u operací násobení matic ve srovnání s FP32. Model ResNet-50, který běží rychlostí 120 FPS v FP32 na AGX Orin, může v INT8 překročit 400 FPS. Náklady na přesnost při kvantizaci s vědomím trénování (QAT), kdy se model učí kompenzovat sníženou přesnost během trénování, jsou typicky 0,1–0,5% degradace Top-1 přesnosti u klasifikačních úloh na úrovni ImageNet. U modelů specifických pro inspekci zjistila studie detekce trhlin v betonu, že INT8 kvantizace pomocí TensorRT zmenšila velikost modelu z 98 MB na 24,5 MB při zachování 95,2% validační přesnosti, což je pokles o 0,8 % oproti výchozí hodnotě FP32 96,0 %.
FP16 kvantizace zmenšuje velikost modelu na polovinu (50% redukce) a nabízí přibližně 1,5–2násobné zvýšení propustnosti. U většiny inspekčních modelů produkuje FP16 inference přesnost shodnou s FP32 v rámci šumu měření (±0,1 %), což z ní činí optimalizaci s nízkým rizikem. Rodina Jetson Orin podporuje nativní operace FP16 Tensor Core, čímž dosahuje optimálního výkonu pro modely s velikostí dávky 1, což je standardní konfigurace pro inferenci jednoho snímku v reálném čase.
INT4 kvantizace se objevuje jako technika nové generace, která komprimuje modely na 0,5 bajtu na váhu. Zatímco INT4 přináší pokles přesnosti o 1–3 % u vizuálních úloh, NVIDIA Model Optimizer a knihovna TensorRT Model Optimizer nyní podporují INT4 pro nasazení na platformách Jetson. To umožňuje spouštět 200 MB segmentační model v pouhých 25 MB paměti, což je klíčové pro strop 8 GB sdílené paměti u modulů Jetson Orin NX.
Prořezávání
Prořezávání odstraňuje nadbytečné váhy, neurony nebo kanály s nízkou velikostí z neuronové sítě, aby se snížily její výpočetní náklady a paměťová stopa.
Nestrukturované prořezávání vynuluje jednotlivé váhy pod prahem významnosti a převádí husté matice na řídké matice. Typicky je dosažitelných 40–60% kompresních poměrů, než přesnost klesne o více než 1 %. Nestrukturovaná řídkost však vyžaduje podporu hardwaru nebo knihovny pro efektivní násobení řídkých matic. Amperova architektura NVIDIA poskytuje podporu strukturované řídkosti 2:4, která zdvojnásobuje propustnost kompatibilních vrstev.
Strukturované (kanálové) prořezávání odstraňuje celé konvoluční kanály nebo neurony, čímž vytváří užší model, který běží efektivně na jakémkoli hardwaru bez nutnosti podpory řídkých výpočtů. Typické jsou kompresní poměry 30–50 %. U inspekčních modelů prořezávání kanálů s dolaďováním obnovuje většinu přesnosti. MobileNetV2 prořezaný na 50 % původního počtu kanálů a dolaďený po 10 epochách na datech betonových trhlin dosáhl přesnosti 93,7 % oproti výchozí hodnotě 94,5 % u neprořezaného modelu.
Znalostní destilace
Znalostní destilace trénuje kompaktní „studentský“ model tak, aby replikoval chování většího „učitelského“ modelu minimalizací divergence jejich výstupních rozdělení pravděpodobnosti. Student se učí z měkkých popisků učitele, které kódují bohatší informace než tvrdé popisky pravdy, včetně mezitřídních podobností a odhadů nejistoty.
Pro nasazení inspekce na hraně sítě umožňuje destilace použít jako učitele ResNet-152 nebo EfficientNet-B7 (200–600 MB, 50–100M parametrů) a jako studenta MobileNetV3-Small nebo EfficientNet-Lite0 (5–15 MB, 2–5M parametrů). Student dosahuje 94–96 % přesnosti učitele při spotřebě pouze 2–10 % výpočtů. Typický pracovní postup detekce trhlin na mostě destiloval učitele ResNet-152 (97,2% přesnost) do studenta MobileNetV3-Large (95,8% přesnost), což je ztráta přesnosti 1,4 % za 12násobné zmenšení velikosti modelu a 20násobné zrychlení inference na Jetson Nano.
TensorRT
NVIDIA TensorRT je optimalizační sada SDK pro vysoce výkonnou inferenci hlubokého učení na GPU NVIDIA. Provádí optimalizaci grafu, automatické ladění kernelu, kalibraci přesnosti a správu paměti, aby maximalizovala propustnost na hardwaru Jetson.
Optimalizační pipeline TensorRT zahrnuje:
- Slučování vrstev: Sloučení sousedních operací (konvoluce + dávková normalizace + ReLU) do jediných kernelů, čímž se snižuje režie spouštění kernelu a šířka paměťového pásma.
- Automatické ladění kernelu: Výběr optimální implementace CUDA kernelu pro každou vrstvu a hardwarový cíl na základě empirického benchmarkingu.
- INT8 kalibrace: Použití reprezentativní kalibrační datové sady k výpočtu optimálních dynamických rozsahů pro aktivace, čímž se minimalizuje chyba kvantizace.
- Inference s dynamickým tvarem: Zpracování vstupních tenzorů s proměnnými rozměry bez rekompilace, což je nezbytné pro inspekční pipeline zpracovávající snímky různého rozlišení.
Typický inspekční model nasazený bez TensorRT dosahuje 30–50 % využití špičkového hardwaru. Po optimalizaci TensorRT dosahuje využití 70–85 %, přičemž end-to-end latence je ve srovnání s inferencí PyTorch eager mode snížena 2–5krát.
ONNX
ONNX (Open Neural Network Exchange) poskytuje interoperabilní formát modelu, který odděluje trénovací frameworky modelů (PyTorch, TensorFlow) od inferenčních běhových prostředí. Modely natrénované v PyTorch jsou exportovány do formátu ONNX, poté převedeny na enginy TensorRT pro nasazení na Jetson nebo načteny do ONNX Runtime pro necílové platformy NVIDIA (ARM CPU, Qualcomm, Intel).
Pracovní postup ONNX-TensorRT je standardní pipeline: PyTorch → ONNX → TensorRT engine. To odděluje trénování a nasazení, což umožňuje datovým vědcům trénovat ve známých frameworkách, zatímco nasazovací inženýři optimalizují pro konkrétní edge hardware bez přetrénování.
Detekce trhlin v reálném čase na hraně sítě
Nejvyzrálejší aplikací edge AI v inspekci je detekce trhlin v reálném čase na betonové a asfaltové infrastruktuře. Průlomová studie z roku 2024 publikovaná v časopise Sensors (PMC11645055) demonstrovala kompletní pipeline: trénování konvolučních neuronových sítí s transfer learningem, nasazení na NVIDIA Jetson Nano a validaci na laboratorních a terénních betonových konstrukcích.
Studie natrénovala šest architektur CNN, ResNet18, ResNet50, GoogLeNet, MobileNetV2, MobileNetV3-Small a MobileNetV3-Large, s použitím transfer learningu z předtrénovaných vah ImageNet. Datová sada obsahovala 3 000 snímků betonových povrchů (popraskaných a neporušených) augmentovaných šumem salt-and-pepper a pohybovým rozostřením pro zlepšení robustnosti v reálném světě. ResNet50 dosáhl nejvyšší validační přesnosti 96,0 % s F1-skóre 95,0 % při velikosti dávky 16.
Nasazen na Jetson Nano s příkonem 5–10W klasifikoval model ResNet50 snímek 224x224 za 38 milisekund, což umožňuje zpracování v reálném čase rychlostí 26 snímků za sekundu. Tato propustnost je dostatečná pro dron letící rychlostí 5 m/s se 70% překryvem mezi po sobě jdoucími snímky, což zajišťuje, že každý čtvereční centimetr povrchu je klasifikován vícekrát.
Pro podrobnější charakterizaci vad poskytují segmentační modely jako U-Net a DeepLabV3+ mapy trhlin na úrovni pixelů. Studie inspekce mostu IJAMA dosáhla středního průniku přes sjednocení (mIoU) 0,86 pro segmentaci trhlin pomocí U-Net s kodérem MobileNetV2 na Jetson Orin Nano při 22 FPS a 7W. To umožňuje kvantifikaci šířky, délky a orientace trhlin, což jsou metriky vyžadované normami pro inspekci mostů, jako jsou AASHTO a National Bridge Inspection Standards (NBIS) amerického Federálního úřadu pro silnice.
Detekce trhlin nasazená na hraně sítě byla terénně validována na funkčních mostech, včetně 50metrového betonového mostu, kde dron DJI Matrice 300 RTK vybavený Jetson Orin NX detekoval 43 trhlin (šířky 0,3–3,2 mm) během 12minutového automatizovaného inspekčního letu. Ruční validace potvrdila 41 skutečně pozitivních výsledků (95,3% recall) se 3 falešně pozitivními výsledky (92,8% precision).
Filtrování kvality na hraně sítě
Surové inspekční snímky obsahují vysoký podíl snímků nevhodných pro analýzu kvůli pohybovému rozostření, nesprávné expozici, chybám zaostření nebo environmentálním artefaktům (kapky deště na čočce, sluneční oslnění, prach). Bez filtrování tyto nekvalitní snímky zvyšují náklady na ukládání, přenos a následné zpracování. Filtrování kvality na hraně sítě tento problém řeší spuštěním lehké sítě pro hodnocení kvality před primárním modelem detekce vad.
Pipeline filtrování kvality se typicky skládá z:
Detekce rozostření: Analýza rozptylu Laplaciánu obrazu. Rozmazaný snímek vytváří nízké hodnoty rozptylu. Práh 100 (u 8bitového snímku) typicky odděluje ostré snímky od snímků s pohybovým rozostřením. Na Jetson to trvá méně než 1 milisekundu v CUDA.
Kvalita expozice: Analýza histogramu k detekci přeexponovaných (syceno > 5 % pixelů) nebo podexponovaných (průměrná luminance < 40) snímků. Přijatelné snímky se pro inspekci typicky pohybují v rozsahu průměrné luminance 40–200.
Posouzení kontrastu: Měření kontrastu střední kvadratické odchylky (RMS). Snímky s nízkým kontrastem (RMS < 0,3) jsou vyřazeny, protože postrádají gradientní informaci potřebnou pro detekci hran trhlin.
Strukturální podobnost: U video sekvencí index strukturální podobnosti (SSIM) mezi po sobě jdoucími snímky identifikuje téměř duplicitní snímky (SSIM > 0,95) a ponechává pouze jeden reprezentativní snímek, aby se maximalizovalo jedinečné pokrytí na jednotku úložiště.
Kombinovaný lehký klasifikátor kvality, 3vrstvá konvoluční síť s 80 000 parametry běžící v konfiguraci MobileNetV2-lite, klasifikuje snímky jako „vyhovuje“ nebo „zamítá“ za 2–4 milisekundy na zařízeních Jetson Orin. Terénní data z operací inspekce potrubí ukazují, že filtrování kvality na hraně sítě zamítá 60–75 % surových snímků, což znamená, že pouze 25–40 % pokračuje k náročnějšímu modelu detekce vad. To snižuje celkové inferenční výpočetní zatížení 2,5–4krát a úměrně tomu i požadavky na úložiště.
Konečný výsledek: 20minutový inspekční let generující 1 200 surových snímků produkuje pouze 300–480 snímků prošlých filtrací kvality. Po detekci vad se přenáší pouze 30–80 snímků se zjištěnými vadami plus jejich geotagovaná metadata (typicky 2–5 KB na vadu prostřednictvím anotací GeoJSON). Celkový denní objem dat na jeden dron klesne z 9,6 GB na méně než 200 MB, což je 98% snížení.
Hybridní architektura Edge + Cloud
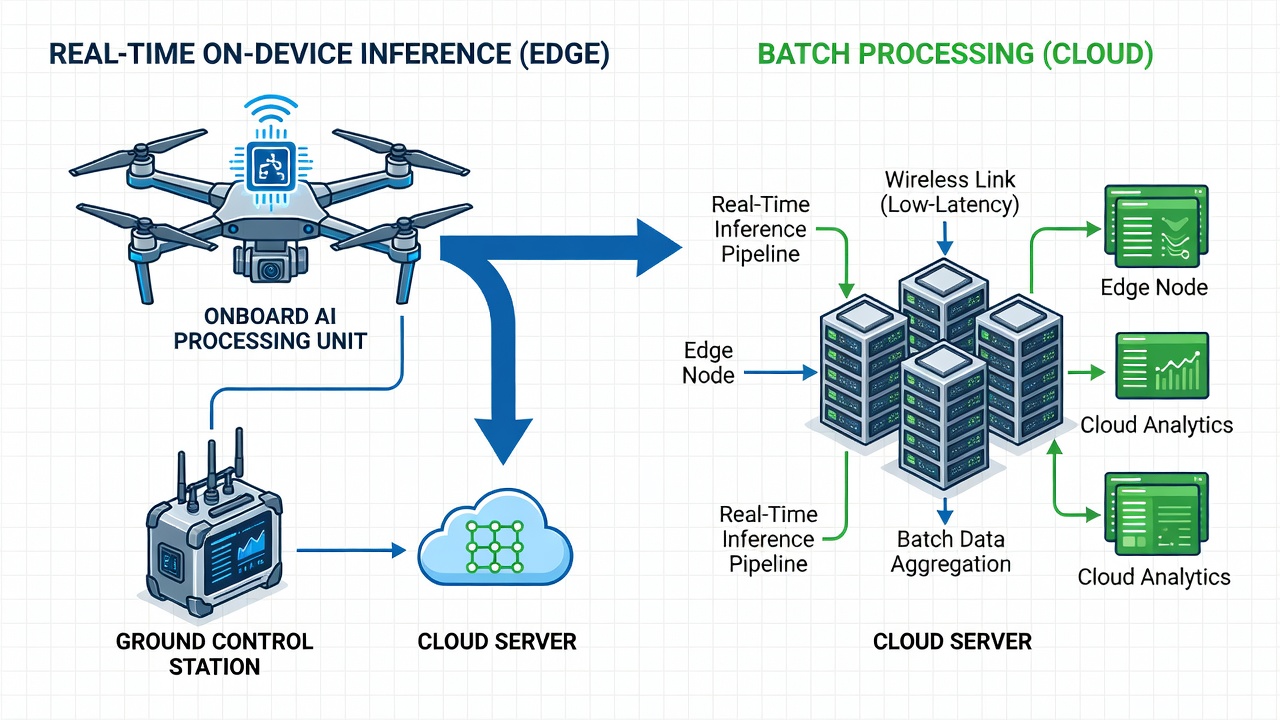
Zatímco edge computing zajišťuje inferenci v reálném čase, cloudové zpracování zůstává nezbytné pro analýzu s vysokou věrností, přetrénování modelů, správu flotily a archivaci dat. Optimální architekturou je hybridní edge-cloud systém, kde každá vrstva provádí úkoly, pro které je nejlépe uzpůsobena.
Edge vrstva (v místě pořízení)
| Funkce | Podrobnosti |
|---|---|
| Detekce vad v reálném čase | Spouštění optimalizovaných modelů INT8 rychlostí 20–30 FPS pro okamžitou identifikaci |
| Filtrování kvality | Vyřazení rozmazaných/přeexponovaných/duplicitních snímků před uložením |
| Autonomní navigace | Detekce a vyhýbání se překážkám, úprava letové trajektorie pro opětovné snímání |
| Generování upozornění | Přenos geotagovaných upozornění na vady v reálném čase prostřednictvím nízkorychlostního telemetrického spoje |
| Lokální úložiště | Uchovávání snímků v plném rozlišení zjištěných vad na palubním SSD (256 GB–1 TB) |
| Fúze senzorů | Kombinace RGB, termálních a LiDAR dat pro multi-modální inferenci |
Cloudová vrstva (po dokončení letu)
| Funkce | Podrobnosti |
|---|---|
| Analýza s vysokou věrností | Spuštění FP32 souborových modelů nebo vision transformerů na snímcích v plném rozlišení pro druhou názorovou validaci |
| Integrace digitálního dvojčete | Fúze výsledků edge detekce do 3D BIM modelů pro správu majetku infrastruktury |
| Agregace v rámci flotily | Agregace statistik vad ze všech inspekcí pro analýzu trendů a plánování prediktivní údržby |
| Přetrénování modelu | Použití falešně pozitivních výsledků a chybějících detekcí z edge jako vzorků aktivního učení pro zlepšení modelu |
| Generování zpráv o shodě | Generování inspekčních zpráv v souladu s normami ICAO, FAA, ASTM nebo národními normami pro infrastrukturu |
| Dlouhodobá archivace | Uložení všech inspekčních dat (edge metadata + vybrané snímky v plném rozlišení) po dobu regulatorních retenčních lhůt (5–20 let) |
Tok dat prochází definovanými fázemi. Během letu pracuje edge pipeline autonomně: snímání, filtrování kvality, detekce, upozornění. Po přistání se dron připojí k pozemní stanici nebo cloudu prostřednictvím vysokorychlostního lokálního Wi-Fi nebo USB-C a probíhá hromadný přenos dat pro neurgentní snímky a telemetrii modelu. Cloud zpracovává tyto dávky asynchronně a aktualizuje databáze vad a registry modelů.
Tento hybridní přístup kombinuje odezvu edge inference pod 50 ms s analytickou hloubkou cloudového zpracování, čímž dosahuje jak provozní rychlosti, tak analytické přesnosti. Terénní nasazení využívající tuto architekturu vykazují 97% shodu mezi počátečními edge detekcemi a cloudem validovanými nálezy na vzorku 10 000 inspekčních snímků.
Edge Computing pro operace BVLOS
Operace Beyond Visual Line of Sight (BVLOS), kdy dron operuje mimo neozbrojený vizuální dosah pilota, kladou přísné požadavky na palubní autonomii a edge computing je klíčovou technologií. Regulační rámec ICAO pro UAS a tvorba pravidel FAA Part 108 pro operace BVLOS oba identifikují zpracování dat na palubě v reálném čase jako předpoklad pro bezpečný let mimo dohled.
Podle pravidel BVLOS musí dron udržovat bezpečnou vzdálenost od terénu, překážek a jiných letadel bez přímého vizuálního dohledu pilota. To vyžaduje systémy Detect and Avoid (DAA), které zpracovávají data ze senzorů na palubě a provádějí úhybné manévry během 100–200 milisekund, což je hluboko pod latencí cloudově závislých architektur tam a zpět. Edge computing umožňuje DAA spouštěním modelů detekce objektů (YOLOv8, RT-DETR) na palubních kamerách a radarových datech v reálném čase, čímž detekuje kooperativní i nekooperativní provoz na vzdálenost 200–1000 metrů v závislosti na soupravě senzorů.
Edge computing také umožňuje provoz s degradovaným spojením. Když spojení C2 zaznamená ztrátu paketů nebo degradaci signálu, což je běžné v hornatém terénu, městských kaňonech nebo nad vodou, musí dron bezpečně pokračovat v misi. Edge systémy ukládají letový plán lokálně, provádějí navigaci po cestovních bodech pomocí palubní fúze GPS a IMU a pokračují ve zpracování inspekčních dat, dokud není spojení obnoveno. Fúze senzorů mezi vizuální odometrií zpracovanou na hraně sítě a setrvačným počítáním mrtvé dráhy IMU udržuje polohovou přesnost v rozmezí 1–5 metrů během výpadků C2 až do 60 sekund.
Sada nástrojů ICAO UAS Toolkit a regulační rámec EASA pro provoz UAS v kategoriích Specific a Certified oba vyžadují, aby drony vybavené pro BVLOS prokázaly schopnost dokončit bezpečné ukončení letu nebo návrat domů bez spoléhání se na nepřetržité připojení datového spoje. Edge computing toto splňuje tím, že hostí všechny funkce navigace, vyhýbání se překážkám a řízení mise na palubě.
Pro dálkovou inspekci lineární infrastruktury, potrubí, elektrického vedení, železničních koridorů, umožňují operace BVLOS s edge computingem pokrytí 50–100 km jediným letem. Dron zpracovává inspekční data v reálném čase během 45–90 minutového letu a po přistání hromadně nahrává výsledky a snímky zjištěných vad v plném rozlišení do cloudu. Bez edge zpracování by náklady na ukládání a šířku pásma při pořizování 60–120 GB na let byly neúnosné.
Omezení napájení a teploty
Hardware edge computingu na dronech pracuje za nejpřísnějších omezení napájení a teploty v počítačovém průmyslu. Na rozdíl od datacenterových GPU s energetickým rozpočtem 300–700 W a kapalinovým chlazením musí užitečná zatížení dronů pracovat v rozmezí 10–60 W celkového systémového příkonu a zároveň odolávat okolním teplotám od -20 °C do +50 °C, rychlým změnám rychlosti vzduchu a slunečnímu záření.
Alokace energetického rozpočtu
Typický inspekční dron (např. DJI Matrice 350 RTX) má celkový energetický rozpočet pro užitečné zatížení 25–50 W z bateriového systému dronu, který je sdílen mezi:
| Komponenta | Typická spotřeba |
|---|---|
| Modul Edge AI Compute | 7–25W |
| RGB kamera (nepřetržitý provoz) | 3–8W |
| Termokamera (je-li vybavena) | 2–5W |
| LiDAR nebo dálkoměr | 5–15W |
| Komunikační rádia (C2 + telemetrie) | 2–5W |
| Stabilizace gimbalem senzoru | 2–4W |
Edge modul musí pracovat v rámci svého tepelného energetického rozpočtu. Praktické zkušenosti ukazují, že nasazení Jetson AGX Orin při plném výkonu 60 W je u dronů do 25 kg jen zřídka proveditelné kvůli kapacitě baterie, 60W výpočetní zátěž by spotřebovala 30 % 200 Wh baterie dronu během 60minutového letu, což by ponechalo nedostatek energie pro motory a senzory. Jetson Orin Nano s příkonem 7–15 W je nejpraktičtější volbou pro udržitelné inspekční lety přesahující 30 minut.
Tepelný rozpočet (TDP) a chlazení
| Edge Modul | TDP | Požadované chlazení | Max. okolní (pasivní) | Max. okolní (aktivní) |
|---|---|---|---|---|
| Google Coral Edge TPU | 2W | Pasivní (pouze rozpouštědlo) | 70°C | N/A |
| Jetson Nano | 5–10W | Pasivní chladič | 50°C | 70°C s ventilátorem |
| Jetson Orin Nano | 7–15W | Chladič + volitelný ventilátor | 45°C | 65°C s ventilátorem |
| Intel Movidius NCS2 | 2,5W | Pasivní | 60°C | N/A |
| Jetson Orin NX | 10–25W | Vyžadován aktivní ventilátor | N/A | 55°C |
| Jetson AGX Orin | 15–60W | Vyžadován aktivní ventilátor | N/A | 50°C |
Tepelné škrcení je kritickým provozním problémem. Když vnitřní teplota modulu Jetson překročí jeho tepelný limit (typicky 80–85 °C teplota přechodu u modulů Orin), ovladač postupně snižuje taktovací frekvence GPU. Při 50% tepelném škrcení klesne propustnost inference přibližně o 40–50 %. Na přímém slunci při okolní teplotě 35 °C může pasivně chlazený Jetson Orin Nano při trvalé inferenci dosáhnout 82 °C po 8–12 minutách. Aktivní chlazení pomocí ventilátoru 40x40x10 mm zvyšuje hmotnost o 15 gramů a příkon o 0,8 W, ale udržuje teplotu přechodu trvale pod 70 °C.
Dynamické přepínání frekvence a napětí (DVFS) je standardní strategií zmírňování. Modul Jetson upravuje svou provozní frekvenci v 5–7 výkonnostních stavech, přičemž obchoduje propustnost inference za tepelnou bezpečnost. Typický letový profil může běžet na maximální výkon (15W, 40 TOPS) během aktivní inspekce nad segmentem mostu, poté klesnout na 7W (15 TOPS) během přesunu mezi cíli, čímž udržuje tepelnou rezervu a zároveň optimalizuje spotřebu baterie.
Edge Computing v kontextu TarmacView
TarmacView provozuje plánování letů, fotografování a svůj PAPI light engine v offline terénním nasazení na místní síti. Zpracování povrchu vozovky zde neprobíhá. Detekce trhlin pro letištní zpevněné plochy je ve vývoji, blízko prvnímu MVP, a běží na samostatném GPU stroji.
Budoucnost edge inspekce
Edge computing pro inspekci se vyvíjí podél několika technologických vektorů, které zásadně rozšíří to, co je možné v místě pořízení.
Neuromorfní výpočty
Neuromorfní procesory, jako Intel Loihi 2 a SynSense Speck, emulují biologické neuronové sítě pomocí spike neuronových sítí (SNN), které spotřebovávají řádově méně energie než konvenční akcelerátory hlubokého učení. Loihi 2 dosahuje 10–100krát lepšího TOPS/watt u specifických vizuálních úloh ve srovnání s GPU třídy Jetson. Pro inspekci neuromorfní event-based kamery výstupují pouze pixely, které se mění (pohybové události), nikoli celé snímky, čímž se snižuje šířka pásma dat o 90–99 % při dosažení efektivní snímkové frekvence přesahující 10 000 Hz. Neuromorfní edge procesor ve spojení s event-based kamerou by mohl detekovat vznikající trhlinu v betonovém testovacím vzorku pod zatížením s latencí pod milisekundu při spotřebě pod 100 mW, což by umožnilo nepřetržité monitorování strukturálního zdraví z bateriově napájených senzorů po měsíce, nikoli hodiny.
Zpracování v senzoru
Senzory s integrovaným zpracováním, jako je Sony IMX500 inteligentní vision senzor, provádějí CNN inferenci přímo v obrazovém senzoru a výstupují metadata (ohraničující rámečky, popisky tříd, počty) namísto pixelových dat. IMX500 nabízí až 30 FPS klasifikaci při celkovém příkonu 0,5 W pro balíček senzor plus procesor, čímž odpadá potřeba samostatného edge compute modulu pro jednoduché detekční úlohy. Pro ultralehkou inspekci dronem umožňuje zpracování v senzoru detekci na platformách dronů pod 250 g, které nemohou nést modul Jetson.
Transformery pro edge modely
Vision transformery (ViT) a efektivní varianty (MobileViT, EdgeNeXt, FastViT) se přibližují efektivitě CNN na edge hardwaru. FastViT dosahuje 76,7% ImageNet Top-1 přesnosti při latenci inference 4,8 ms na iPhone 14 Pro (Apple Neural Engine), což je srovnatelné s MobileNetV2 (71,8 % při 1,5 ms), ale s výrazně vyšší přesností. Jak NVIDIA TensorRT a Apple Core ML přidávají podporu optimalizovaných transformerových operátorů, modely inspekce založené na transformerech poskytnou vyšší přesnost pro klasifikaci a segmentaci vad při propustnosti kompatibilní s edge.
6G Edge integrace
Cellular standard 6G, očekávaný pro počáteční nasazení kolem roku 2030, bude integrovat edge computing jako nativní síťovou funkci. Architektury 6G distribuují výpočetní zdroje napříč rádiovou přístupovou sítí, což umožňuje koordinaci cloudu a hrany sítě pod 1 ms. Pro inspekci by to mohlo umožnit kolaborativní inferenci v reálném čase, kde zařízení na hraně sítě na dronu spouští lehký rychlý model, zatímco síť 6G odlehčuje těžší případy, nejednoznačné vady, nové vzory poškození, do hlubšího cloudového modelu v rámci jediného síťového kola. Kombinace terahertzových pásem 6G (propustnost 50+ Gbps) s distribuovaným edge compute udělá z teleoperace inspekčních dronů v reálném čase s 4K video streamem a AI překryvem praktickou realitu.
Samooptimalizující se edge modely
Federované učení a kontinuální adaptace modelů umožní edge inspekčním systémům zlepšovat se v průběhu času bez centralizovaného přetrénování. Edge modul každého dronu zaznamenává výsledky detekce a korekce operátora a používá je jako trénovací signály pro inkrementální aktualizace modelu. U flotily 50 inspekčních dronů, z nichž každý přispívá 1 000 opravených predikcí týdně, se sdílený model zlepšuje o 50 000 označených vzorků týdně, což umožňuje rychlou doménovou adaptaci na nové typy infrastruktury, povětrnostní podmínky a morfologie vad bez režie ručního označování dat.
Související pojmy
- Inference: Proces spouštění natrénovaného modelu strojového učení na nových datech za účelem vytváření predikcí.
- Cloud Processing: Centralizovaná analýza dat prováděná ve vzdálených datových centrech s vysokou výpočetní kapacitou, ale vyšší latencí.
- Real-Time Systems: Výpočetní systémy, které zaručují odezvu v rámci přísných časových omezení.
- Automatizace: Použití technologie k provádění úkolů se sníženým lidským zásahem.
- Deep Learning: Podmnožina strojového učení využívající vícevrstvé neuronové sítě pro rozpoznávání vzorů.
- Drone (UAV): Bezpilotní letadlo, které slouží jako inspekční platforma.
- Mobile GPU: Grafická procesorová jednotka navržená pro mobilní a vestavěné aplikace s omezeným příkonem.
- Model Optimization: Techniky ke zmenšení velikosti modelu a zvýšení rychlosti inference pro nasazení.
- Quantization: Snížení numerické přesnosti vah a aktivací neuronové sítě.
- BVLOS: Beyond Visual Line of Sight, operace dronu mimo přímý vizuální dosah pilota.
Často kladené otázky
- Co je edge computing v kontextu inspekce dronem?
- Edge computing při inspekci dronem znamená spouštění AI inference přímo na palubním počítači dronu, namísto streamování všech dat do cloudu ke zpracování. Dron pořizuje snímky ve vysokém rozlišení a lokálně je zpracovává pomocí optimalizovaných neuronových sítí, přičemž během letu v reálném čase detekuje vady, jako jsou trhliny, koroze nebo delaminace. Do pozemní stanice se přenášejí pouze výsledky detekce, geotagovaná upozornění a vybrané výřezy snímků, čímž se objem přenášených dat sníží o 90–99 % oproti nahrávání plného rozlišení do cloudu.
- Jaký hardware edge AI je nejlepší pro inspekci dronem?
- Rodina NVIDIA Jetson je nejrozšířenější platformou pro edge AI na dronech, od Jetson Nano (472 GFLOPS, 10W) pro lehkou klasifikaci až po Jetson AGX Orin (275 TOPS, 60W) pro multi-modelovou inferenci. Mezi další možnosti patří Google Coral Edge TPU (4 TOPS, 2W) pro ultranízkopříkonové aplikace, Intel Movidius VPU pro úlohy specifické pro vidění a platformy Qualcomm Snapdragon s integrovanými AI enginy pro inspekci pomocí chytrých telefonů. Volba závisí na energetickém rozpočtu, složitosti modelu a požadavcích na zpracování v reálném čase.
- Jak umožňuje optimalizace modelu edge inferenci?
- Techniky optimalizace modelů komprimují hluboké neuronové sítě, aby efektivně běžely na hardwaru s omezenými zdroji. Kvantizace převádí váhy modelu z 32bitového čísla v plovoucí řádové čárce na 8bitové celé číslo (INT8), čímž se velikost modelu zmenší o 75 % a propustnost inference se zvýší 2–4krát při minimální ztrátě přesnosti (typicky <1 %). Prořezávání odstraňuje nadbytečné váhy nebo neurony, čímž dosahuje komprese 40–60 %. Znalostní destilace trénuje menší studentský model, aby napodoboval chování většího učitelského modelu. TensorRT je NVIDIA optimalizační sada SDK, která spojuje vrstvy, vybírá optimalizovaná jádra a aplikuje cílově specifickou kvantizaci.
- Co je detekce trhlin v reálném čase na hraně sítě?
- Detekce trhlin v reálném čase na hraně sítě využívá konvoluční neuronové sítě (CNN) nasazené na vestavěných zařízeních, jako je NVIDIA Jetson Nano, k klasifikaci snímků betonového povrchu na popraskané nebo neporušené během letu. Studie University of Southern Queensland dosáhla 96% validační přesnosti pomocí transfer-learned ResNet50 na Jetson Nano s latencí inference pod 50 ms na jeden snímek 224x224. Pokročilejší segmentační modely jako U-Net dosahují až 0,86 středního IoU při 22 FPS na Jetson Orin Nano při pouhém příkonu 7 W.
- Jak edge computing umožňuje operace BVLOS?
- Operace Beyond Visual Line of Sight (BVLOS) vyžadují, aby dron udržoval bezpečný let bez nepřetržitého vizuálního dohledu pilota. Edge computing to umožňuje tím, že zpracovává detekci překážek, mapování terénu a rozhodování o navigaci na palubě v reálném čase, i když je spojení command-and-control (C2) narušeno nebo dočasně ztraceno. Předpisy ICAO a FAA pro BVLOS zdůrazňují potřebu autonomních schopností Detect and Avoid (DAA), které jsou závislé na edge AI s nízkou latencí. Edge systémy také snižují šířku pásma potřebnou pro dálkové pilotování tím, že přenášejí pouze souhrny telemetrie a upozornění.
- Jaká jsou omezení týkající se napájení a teploty edge computingu na dronech?
- Edge computing na dronech pracuje za velmi přísných energetických omezení. Typický malý inspekční dron (např. DJI Matrice 300/350) má celkový energetický rozpočet pro užitečné zatížení 25–50 W, z čehož může modul edge AI odebírat 7–25 W. NVIDIA Jetson Orin Nano pracuje s TDP 7–15 W, Jetson AGX Orin s 15–60 W a Google Coral pouze s 2 W. Tepelný management je stejně kritický: pasivní chlazení postačuje pro moduly pod 10 W, ale výkonnější moduly vyžadují aktivní chlazení (ventilátory nebo chladiče), které přidává hmotnost a spotřebovává další energii. Při okolní teplotě nad 40 °C může tepelné škrcení snížit propustnost inference o 30–50 %.
Toto je referenční položka. TarmacView poskytuje služby inspekce drony a neprodává zařízení ani materiály popsané v tomto slovníku.