Czym jest segmentacja pęknięć?
Segmentacja pęknięć to zadanie widzenia komputerowego, które oznacza każdy piksel obrazu jako pęknięcie lub nie pęknięcie. Wynikiem jest maska o tym samym rozmiarze co obraz. Piksele pęknięć mają wartość 1, a wszystkie pozostałe 0.
Czym różni się od klasyfikacji i wykrywania
Klasyfikacja daje jedną etykietę dla całego obrazu. Wykrywanie rysuje ramki. Ramka wokół cienkiego, krętego pęknięcia to w większości tło i nic nie mówi o szerokości pęknięcia ani o jego rozgałęzieniach. Maska zachowuje kształt pęknięcia.
Co daje maska
Jeśli znany jest rozmiar jednego piksela na nawierzchni, maska daje pomiary:
- Pole powierzchni: liczba pikseli pęknięcia pomnożona przez pole jednego piksela.
- Długość: długość jednopikselowej linii środkowej każdego pęknięcia, uzyskanej przez szkieletyzację maski.
- Szerokość: odległość od linii środkowej do krawędzi pęknięcia, pomnożona przez dwa.
Większy rozmiar piksela sprawia, że włoskowate pęknięcia są mniejsze niż jeden piksel i giną. Rozmiar piksela na nawierzchni zależy od kamery i odległości od nawierzchni.
Modele i dane
Większość modeli pęknięć to sieci koder-dekoder. U-Net jest zwykłym punktem wyjścia. Ma ścieżkę kurczącą, która wychwytuje kontekst, i ścieżkę rozszerzającą, która przywraca położenie. Trenuje się go na niewielkiej liczbie obrazów (artykuł o U-Net ).
Publiczne zbiory treningowe są małe i pokazują głównie drogi lub nawierzchnie kampusów. DeepCrack ma 537 oznaczonych obrazów asfaltu i betonu. CrackForest ma 118 oznaczonych obrazów dróg, a CRACK500 ma 500 obrazów nawierzchni zrobionych telefonami. CrackSeg9k łączy kilka takich zbiorów. Model wytrenowany na nich nie widział pasa startowego z rowkami, dlatego jego wynik trzeba sprawdzić na obrazach lotniskowych, zanim zacznie się mu ufać.
Co robi, a czego nie robi na lotnisku
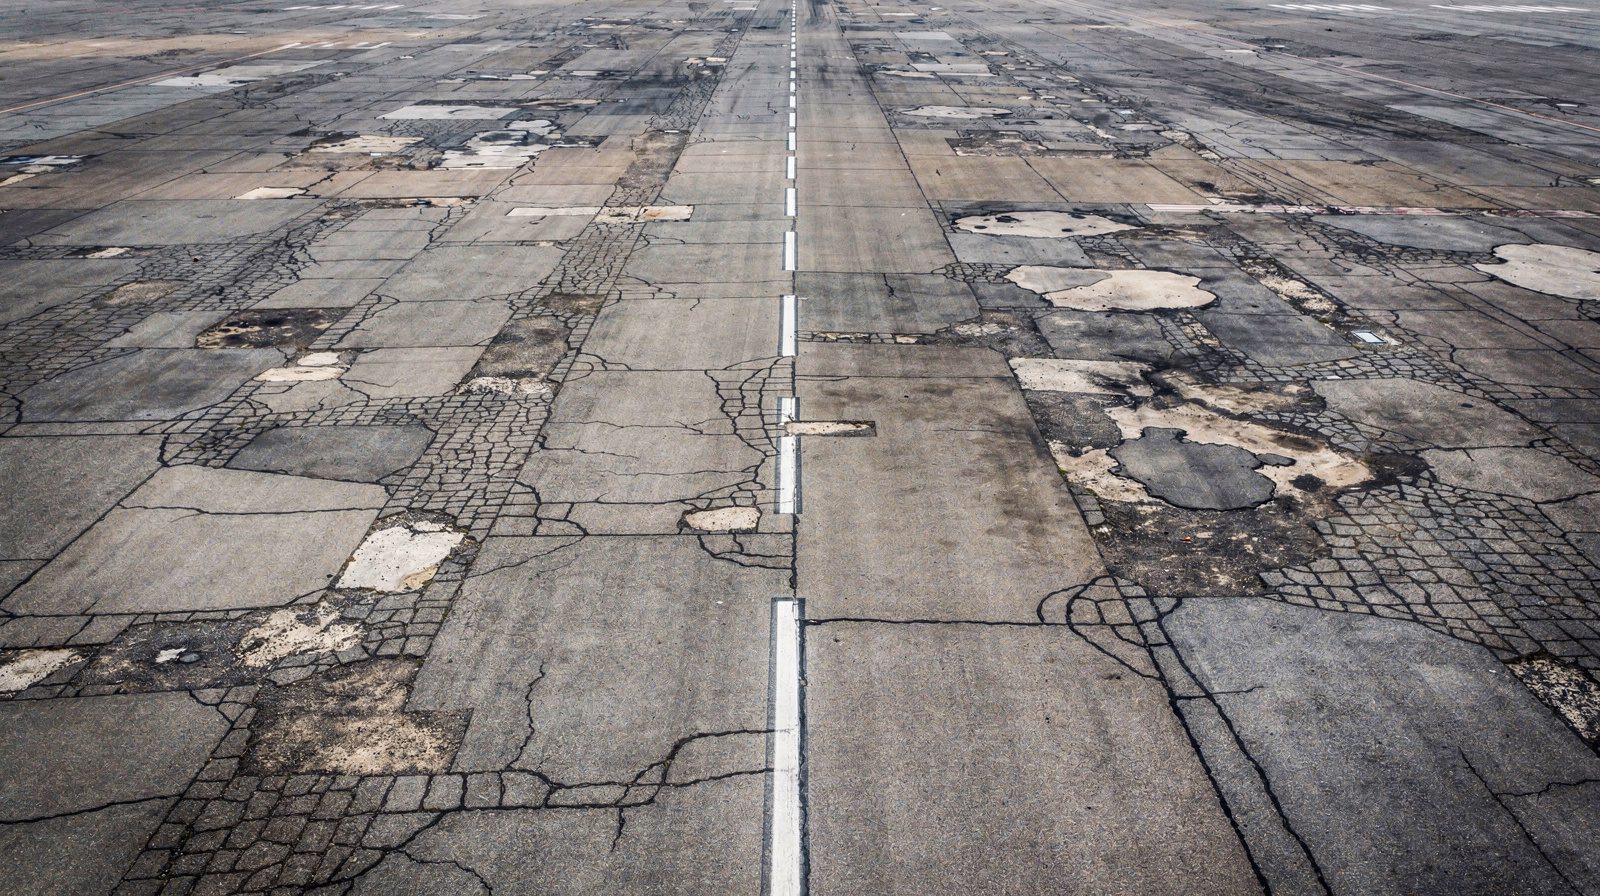
Wytyczne EASA wymieniają trzy oznaki uszkodzenia nawierzchni, na które należy zwracać uwagę podczas kontroli. Są to pękanie i odpryskiwanie betonu, stan uszczelnień spoin dylatacyjnych oraz pękanie asfaltu. Zauważają też, że popękana i odprysknięta nawierzchnia może odrywać kawałki, które stają się obcymi przedmiotami na nawierzchni (FOD).
Maska jest danymi wejściowymi pomiaru, a nie oceną. W metodzie PAVER stopień uszkodzenia pęknięcia podłużnego lub poprzecznego w asfalcie zależy od odprysków i stanu wypełnienia. Dla pęknięcia niewypełnionego średnia szerokość powyżej 6 mm również podnosi stopień do średniego. Długość zapisuje się w stopach bieżących lub metrach bieżących dla każdego poziomu uszkodzenia.
Dwie cechy lotniska wymagają osobnego traktowania:
- Rowki: nacinane piłą rowki są poprzeczne, o szerokości 6 mm, głębokości 6 mm i rozstawie 38 mm na pasie startowym. Model musi odróżnić te regularne linie od pęknięć.
- Spoiny dylatacyjne: płyty betonowe mają spoiny w stałym rozstawie, między 3,8 m a 6,1 m zależnie od grubości płyty. Spoiny są elementami projektowymi, a nie pęknięciami, choć kontroluje się stan ich uszczelnienia.
Często zadawane pytania
- Czym segmentacja pęknięć różni się od wykrywania pęknięć?
- Segmentacja oznacza dokładne piksele każdego pęknięcia. Wykrywanie rysuje ramkę wokół pęknięcia, a klasyfikacja mówi tylko, czy obraz zawiera pęknięcie. To maska pozwala oprogramowaniu zmierzyć długość i szerokość pęknięcia, bo ramka wokół cienkiego pęknięcia to w większości tło.
- Czy maska pęknięcia podaje jego stopień uszkodzenia?
- Nie. Maska podaje położenie, długość i szerokość pęknięcia. W metodzie PAVER dla lotnisk asfaltowych stopień uszkodzenia pęknięcia podłużnego lub poprzecznego zależy też od odprysków i stanu wypełnienia pęknięcia. Niewypełnione pęknięcie o średniej szerokości powyżej 6 mm ma co najmniej stopień średni. Wąskie pęknięcie ma stopień wysoki, jeśli jest mocno odprysknięte.
- Jakich zbiorów danych używa się do trenowania modeli segmentacji pęknięć?
- Popularne publiczne zbiory to DeepCrack (537 obrazów asfaltu i betonu), CrackForest (118 oznaczonych obrazów dróg z Pekinu) i CRACK500 (500 obrazów nawierzchni zrobionych telefonami). CrackSeg9k łączy kilka istniejących zbiorów. Są to głównie obrazy dróg i terenów kampusów, a nie pasów startowych.
Bibliografia
- unet
- U-Net: Convolutional Networks for Biomedical Image Segmentation Ronneberger, Fischer and Brox, arXiv 1505.04597
- deepcrack
- DeepCrack: Learning Hierarchical Convolutional Features for Crack Detection (Neurocomputing, 2019) Liu et al., via secondary summaries (hyper.ai, cris.fbk.eu)
- crackseg9k
- CrackSeg9k: A Collection and Benchmark for Crack Segmentation Datasets and Frameworks arXiv 2208.13054
- cfd-crack500
- CrackForest and CRACK500 dataset descriptions (survey summaries found by web search) arXiv 2507.06513 and other surveys
- paver-asphalt
- PAVER Distress Identification Manual for Asphalt Surfaced Airfields (June 2009) US Army ERDC-CERL
- easa-ear-adr
- Easy Access Rules for Aerodromes (Regulation (EU) No 139/2014) EASA
- faa-ac-150-5370-10h
- AC 150/5370-10H, Standard Specifications for Construction of Airports FAA
- faa-ac-150-5320-6g
- AC 150/5320-6G, Airport Pavement Design and Evaluation FAA
To wpis referencyjny. TarmacView świadczy usługi inspekcji dronami i nie sprzedaje sprzętu ani materiałów opisanych w tym słowniczku.