Qu'est-ce que la Surveillance par Émission Acoustique pour l'Inspection Structurale ?
Surveillance par Émission Acoustique pour l’Inspection Structurale : Guide Technique Complet
Principe de l’EA, Génération d’Ondes de Contrainte à partir de l’Activité des Défauts
Mécanisme Physique de l’Émission Acoustique
L’Émission Acoustique (EA) est le phénomène de génération d’ondes élastiques transitoires résultant de la libération rapide d’énergie de déformation localisée dans un matériau sous contrainte. Selon ASTM E1316-24 (Terminologie Standard pour les Examens Non Destructifs, Section B), l’EA est définie comme “la classe de phénomènes par lesquels des ondes élastiques transitoires sont générées par la libération rapide d’énergie à partir de sources localisées dans un matériau, ou les ondes élastiques transitoires ainsi générées.” Cette définition établit l’EA à la fois comme le processus physique et le signal mesurable qui se propage à partir de l’activité des défauts.
Le mécanisme physique fonctionne comme suit : lorsqu’un matériau est soumis à une contrainte appliquée, des régions localisées subissent des mécanismes de déformation irréversible, mouvement des dislocations (glissement), micro-plastification, maclage, fracture d’inclusions, glissement aux joints de grains, transformation de phase martensitique, et initiation ou propagation de fissures. Chacun de ces événements libère une partie de l’énergie de déformation élastique stockée sous la forme d’un paquet d’ondes de contrainte qui se propage à travers le matériau selon plusieurs modes d’ondes : ondes P longitudinales (compression), ondes S de cisaillement (transversales), ondes de Rayleigh de surface, et ondes de Lamb guidées dans les géométries de type plaque. Les durées des sources vont de la sub-microseconde pour les avalanches de dislocations à plusieurs millisecondes pour la plastification globale ou la rupture de faisceaux de fibres dans les composites. Les ondes de contrainte générées se propagent à des vitesses spécifiques au matériau, environ 5900 m/s pour les ondes P dans l’acier, 3100 m/s pour les ondes S dans l’acier, 4100 m/s pour les ondes P dans le béton, et 2500 m/s pour les ondes S dans le béton, avec une atténuation régie par la dispersion géométrique, l’absorption du matériau et la diffusion aux joints de grains et aux interfaces.
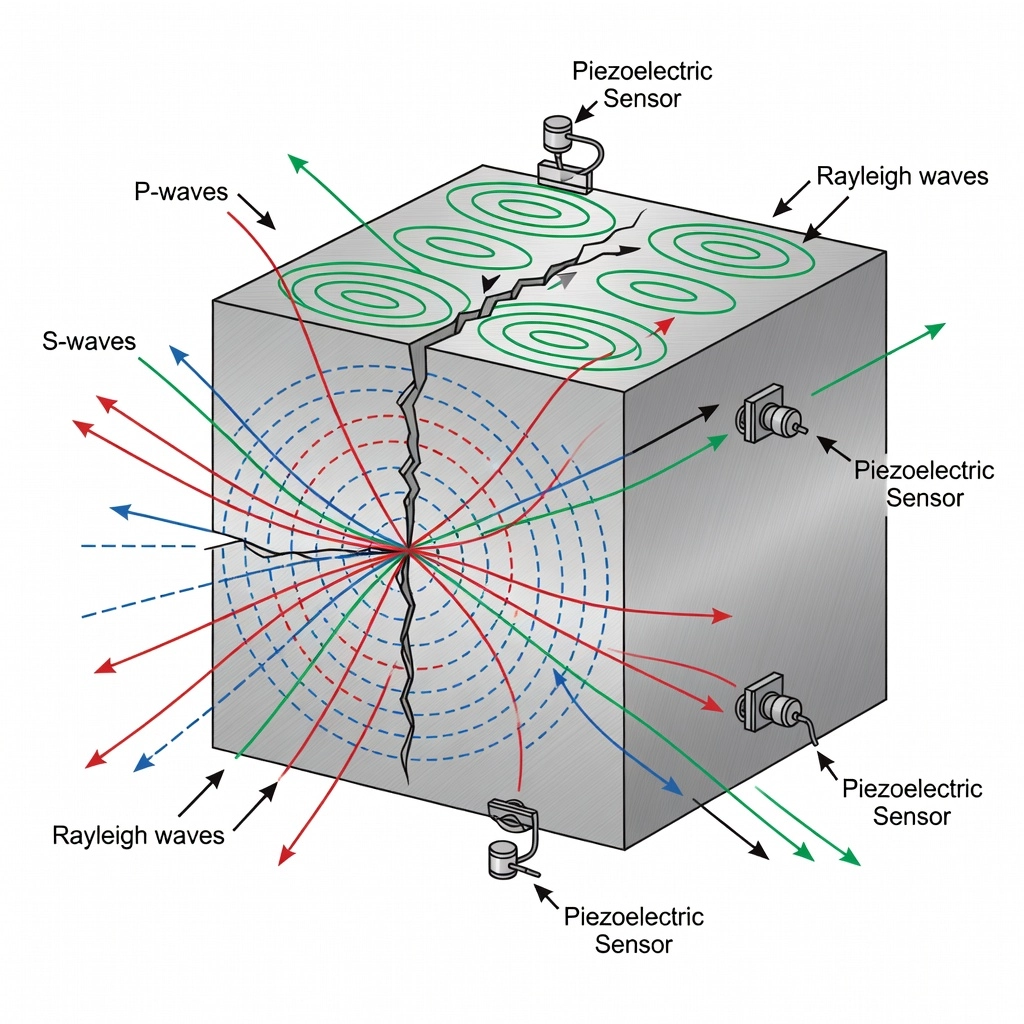
Le contenu fréquentiel des signaux EA s’étend de 20 kHz à 1 MHz pour la plupart des applications de surveillance structurale, bien que des processus spécifiques produisent des bandes de fréquences caractéristiques. La plastification globale et les événements de fracture à grande échelle produisent des fréquences plus basses dans la gamme 1-50 kHz. La propagation de fissures dans les métaux occupe typiquement 100-400 kHz. La rupture de fibres dans les composites émet à 200-600 kHz. La formation de bulles d’hydrogène dans les processus de corrosion génère des signaux de 100-300 kHz. Ce contenu fréquentiel distingue l’EA des événements sismiques (0-60 Hz), du bruit audible (20 Hz-20 kHz) et des essais ultrasonores conventionnels (0,5-20 MHz).
L’EA est classée comme une méthode END passive, elle n’injecte pas d’énergie dans la structure mais écoute plutôt l’énergie libérée par le matériau lui-même lors des processus de défauts actifs. Ceci est fondamentalement différent des méthodes END actives telles que les essais ultrasonores (UT), l’impact-écho ou le radar à pénétration de sol (GPR), qui injectent de l’énergie et analysent la réponse structurale. La nature passive de l’EA signifie que la structure doit être soumise à des conditions de contrainte changeantes, charge mécanique, cyclage thermique ou variations de pression, pour que les mécanismes d’endommagement émettent des signaux détectables.
Effet Kaiser
L’effet Kaiser, étudié pour la première fois de manière systématique par Joseph Kaiser en 1950 lors de ses travaux de doctorat à l’Université Technique de Munich, décrit la caractéristique irréversible du comportement de l’émission acoustique : lorsqu’un matériau est chargé, déchargé, puis rechargé, les émissions acoustiques sont absentes jusqu’à ce que le niveau de contrainte maximal précédemment appliqué soit dépassé. Ce phénomène reflète le fait que le matériau possède une “mémoire de contrainte” directe, une fois qu’un matériau a été contraint à un certain niveau puis relâché, les ajustements microstructuraux (ancrage des dislocations, déformation plastique locale) qui se sont produits lors de la charge initiale sont en grande partie irréversibles lors d’une charge ultérieure jusqu’à ce que le maximum de contrainte antérieur soit dépassé.
Formellement défini dans ISO 16837:2019 (Section 3.2), l’effet Kaiser est décrit comme “peu d’activité EA observée jusqu’à ce que la charge maximale de l’étape précédente soit dépassée lorsque les contraintes sont appliquées, retirées puis réappliquées à un matériau ou une structure.” L’explication physique réside dans la théorie des dislocations : lors de la charge initiale, les dislocations deviennent ancrées à des obstacles (joints de grains, précipités, inclusions), et l’EA générée provient d’événements de désancrage et d’avalanches de dislocations. Lors de la décharge et de la recharge, aucun désancrage supplémentaire de dislocations ne se produit jusqu’à ce que la contrainte appliquée dépasse le maximum précédent, permettant aux dislocations de surmonter les barrières d’ancrage précédemment établies.
L’effet Kaiser est fondamental pour la méthodologie des essais EA car il permet de différencier les nouveaux dommages (émetteurs) des conditions précédemment stabilisées (non émetteurs). Ceci est exploité dans les essais hydrostatiques de réservoirs sous pression où la première pressurisation révèle la plastification locale dans les zones de fortes contraintes tandis que la seconde pressurisation à la même pression doit rester acoustiquement silencieuse si le réservoir est structurellement sain. L’effet peut être annulé par plusieurs facteurs : les changements de température qui modifient les états de contrainte résiduelle, la fatigue du métal due à la charge cyclique sur la durée de vie opérationnelle, les phénomènes de fluage et de relaxation, les dommages de corrosion créant de nouveaux défauts à des niveaux de contrainte inférieurs, et l’accumulation de dommages dans les composites où la fissuration de la matrice, la rupture de fibres et le délaminage se produisent progressivement sous charge cyclique.
Rapport de Felicity
Lorsque l’effet Kaiser est violé, l’activité EA reprend avant d’atteindre la contrainte maximale précédente, le phénomène est appelé effet Felicity, nommé d’après le groupe de recherche de l’Université de Denver qui a caractérisé pour la première fois ce comportement dans les matériaux composites dans les années 1970. Le Rapport de Felicity (FR) quantifie cet effet :
[FR = \frac{\text{Charge à laquelle l’EA reprend}}{\text{Charge maximale précédente}}]
Une structure parfaitement intacte sans accumulation de dommages donne un FR de 1,0, indiquant une conformité parfaite à l’effet Kaiser. À mesure que les dommages s’accumulent, le FR diminue, des valeurs inférieures à 0,95 indiquent la présence de processus d’endommagement actifs nécessitant une investigation, des valeurs inférieures à 0,90 indiquent des dommages significatifs, et des valeurs inférieures à 0,80 indiquent des dommages critiques exigeant une intervention structurale immédiate. Dans certaines structures en béton saines et hautement redondantes, les valeurs de FR peuvent parfois dépasser 1,0 en raison de la redistribution des contraintes permettant de nouvelles sources EA à des emplacements auparavant non contraints.
Les critères d’acceptation typiques établis par les directives ASME, les normes ISO et la pratique industrielle sont :
| Plage du Rapport de Felicity | Classification des Dommages | Action Requise |
|---|---|---|
| FR ≥ 0,95 | Acceptable, pas de nouveau dommage significatif | Poursuivre le service normal |
| 0,90 ≤ FR < 0,95 | Marginal, dommage mineur possible | Investigation complémentaire sous 30 jours |
| 0,80 ≤ FR < 0,90 | Dommage significatif présent | Inspection détaillée sous 7 jours |
| FR < 0,80 | Dommage critique | Arrêt immédiat et réparation |
| FR > 1,05 (composites) | Redistribution des contraintes, chemins de charge redondants | Surveiller, investiguer si persistant |
ISO 16837:2019 adapte le cadre du rapport de Felicity pour les poutres de pont en béton armé en utilisant deux paramètres dérivés. Le Rapport de Charge (L) est défini comme L = L₀/Lₚ où L₀ est la charge au début de l’activité EA lors de la charge suivante et Lₚ est la charge maximale précédente, directement analogue au rapport de Felicity. Le Rapport de Calme (C) est défini comme C = Aᵤ/Aₜ où Aᵤ est l’activité EA cumulative pendant la décharge et Aₜ est l’activité EA totale pendant tout le cycle de charge. Les structures saines montrent une activité EA minimale pendant la décharge (faible rapport de calme), tandis que les structures significativement endommagées continuent d’émettre même lorsque la charge est retirée, un comportement associé au frottement des faces de fissure, au fretting et à l’écrasement des débris pendant la réduction de charge. Les dommages sont classés selon ISO 16837 en catégories faibles, moyennes et sévères en fonction de la combinaison du rapport de charge et du rapport de calme tracés sur un graphique de classification des dommages normalisé.
Sources d’Émission Acoustique
Les mécanismes sources d’EA primaires couvrent toute la gamme des processus de déformation et d’endommagement des matériaux. Chaque mécanisme produit des signatures EA caractéristiques différenciées par l’amplitude, la fréquence, la durée et le contenu énergétique :
| Mécanisme Source | Énergie Relative | Plage de Fréquence | Amplitude Typique (dBAE) | Durée Typique |
|---|---|---|---|---|
| Mouvement des dislocations (microplasticité) | Très faible | 100-1000 kHz | 30-50 | 1-10 μs |
| Fracture d’inclusions/martensite | Faible | 100-500 kHz | 40-60 | 5-50 μs |
| Glissement aux joints de grains | Faible-Moyenne | 50-300 kHz | 45-65 | 10-100 μs |
| Initiation de fissure | Moyenne | 50-500 kHz | 55-75 | 20-500 μs |
| Propagation de fissure (sous-critique) | Moyenne-Élevée | 50-400 kHz | 60-85 | 100-1000 μs |
| Rupture de fibres (composites) | Moyenne | 100-600 kHz | 60-90 | 10-100 μs |
| Délaminage (composites) | Élevée | 50-300 kHz | 70-95 | 200-2000+ μs |
| Rupture de fil/câble | Très Élevée | 5-200 kHz | 80-100+ | 1-20 ms |
| Effondrement de bulle d’hydrogène (corrosion) | Faible | 100-500 kHz | 35-55 | 50-200 μs |
| Corrosion par piqûres | Faible-Moyenne | 100-400 kHz | 45-70 | 10-100 μs |
| EA induite par fuite | Continue (RMS) | Large bande | ASL 30-70 | Continue |
| Déformation plastique (plastification globale) | Élevée | 1-50 kHz | 70-100 | 0,1-10 ms |
Capteurs EA et Acquisition de Données
Capteurs EA Piézoélectriques
Les capteurs EA sont principalement des dispositifs piézoélectriques utilisant des éléments en titano-zirconate de plomb (PZT). Lorsqu’une onde de contrainte frappe la face du capteur, l’élément piézoélectrique subit une déformation mécanique, générant une charge de surface qui produit une tension proportionnelle à la vitesse de déplacement de surface instantanée. La sortie du capteur est une forme d’onde sinusoïdale amortie dont les caractéristiques encodent des informations sur le mécanisme source d’origine, le chemin de propagation et les propriétés du matériau. Selon ASTM E650 (Guide Standard pour le Montage des Capteurs Piézoélectriques d’Émission Acoustique), un montage approprié avec un coupleur acoustique est essentiel pour une transmission de signal cohérente et des résultats reproductibles sur des essais successifs.
Deux architectures de capteurs fondamentales existent, chacune adaptée à différents objectifs de surveillance :
Les capteurs résonnants comportent un élément PZT conçu pour maximiser la sensibilité à une fréquence spécifique en faisant correspondre l’épaisseur de l’élément à la moitié de la longueur d’onde acoustique à la fréquence cible. Un capteur résonnant à 150 kHz utilise un élément PZT d’environ 12 mm de diamètre et 14 mm d’épaisseur. Ces capteurs offrent la plus haute sensibilité (typiquement -65 à -75 dB réf 1 V/μbar) à leur fréquence de résonance, fournissant d’excellents rapports signal sur bruit pour la détection d’événements d’émission de faible énergie. Les fréquences de résonance standard incluent : 60 kHz pour le béton et les géomatériaux (forte atténuation), 150 kHz pour la surveillance générale de l’acier (acier de pont, réservoirs sous pression, tuyaux), 300 kHz pour les composites à fibres (fissuration de matrice et rupture de fibres), et 500 kHz pour les essais de matériaux en laboratoire. La principale limitation des capteurs résonnants est leur bande passante étroite, la sensibilité chute fortement loin de la résonance, limitant les informations disponibles pour la classification des sources basée sur la fréquence.
Les capteurs large bande utilisent des matériaux de support et un amortissement mécanique pour supprimer la résonance, produisant une réponse en fréquence relativement plate sur une large gamme, typiquement 100-1000 kHz ou 50-2000 kHz pour les modèles spécialisés. Ceux-ci sont essentiels pour les applications de recherche nécessitant une analyse spectrale des signaux EA, une classification des mécanismes sources basée sur le contenu fréquentiel et des études de caractérisation des matériaux. Le compromis est une sensibilité inférieure par rapport aux capteurs résonnants, typiquement -75 à -85 dB réf 1 V/μbar, ce qui les rend moins adaptés à la détection d’événements de très faible amplitude dans des environnements bruyants. Les exemples incluent le Physical Acoustics WD (100-1000 kHz, préampli intégré), le Vallen VS900-M (100-900 kHz) et le MISTRAS Micro-30S (300-700 kHz, miniature).
| Modèle de Capteur | Type | Plage de Fréquence | Sensibilité | Application Typique |
|---|---|---|---|---|
| R15I | Résonnant | 50-200 kHz (pic 150 kHz) | -65 dB | Ponts en acier, réservoirs sous pression |
| R30I | Résonnant | 100-400 kHz (pic 300 kHz) | -68 dB | Matériaux composites, PRF |
| R6I | Résonnant | 30-100 kHz (pic 60 kHz) | -72 dB | Béton, maçonnerie, roche |
| R80I | Résonnant | 70-200 kHz (pic 80 kHz) | -70 dB | Bois, structures en bois |
| WD | Large bande | 100-1000 kHz | -78 dB | Recherche, classification multi-sources |
| Micro-30S | Résonnant | 300-700 kHz | -74 dB | Composites minces, miniature |
| VS900-M | Large bande | 100-900 kHz | -80 dB | Laboratoire, analyse spectrale |
| PK15I | Résonnant | 100-450 kHz (pic 150 kHz) | -67 dB | Haute température (175°C) |
| Nano30 | Résonnant | 125-750 kHz | -72 dB | Petits échantillons, accès restreint |
Préamplificateurs et Conditionnement du Signal
Les capteurs EA produisent des tensions de sortie extrêmement faibles, un événement typique de propagation de fissure génère des déplacements de surface de l’ordre du picomètre au nanomètre, produisant des sorties de capteur dans la gamme des microvolts aux millivolts. Les préamplificateurs montés près du capteur (à moins de 1-2 mètres) amplifient ces signaux de 20 dB (10x), 40 dB (100x) ou 60 dB (1000x) à des niveaux adaptés à la transmission sur câbles coaxiaux vers le système d’acquisition de données. Les préamplificateurs intégrés dans le boîtier du capteur éliminent la capture de bruit de câble entre l’élément capteur et le préampli, tandis que les préamplificateurs externes offrent une flexibilité pour l’interchangeabilité des capteurs et la sélection du filtre passe-bande.
Les spécifications clés du préamplificateur incluent : un bruit d’entrée inférieur à 1 μV RMS ramené à l’entrée, une bande passante correspondant à la plage de fréquence du capteur, une stabilité de gain à ±0,5 dB près sur la plage de température de fonctionnement (-20°C à +60°C) et une impédance d’entrée supérieure à 10 MΩ pour éviter de charger l’élément piézoélectrique. Le filtrage passe-bande au niveau du préamplificateur élimine le bruit hors bande, les réglages de filtre typiques incluent 20-400 kHz pour la surveillance de ponts (bruit de circulation en dessous de 20 kHz, interférences électromagnétiques au-dessus de 400 kHz), 100-1000 kHz pour les essais de composites et 50-300 kHz pour les structures en béton.
Paramètres EA et Définition d’Impact
Chaque événement EA qui dépasse le seuil de détection génère un ensemble de paramètres extraits par le système d’acquisition de données et définis selon ASTM E1316 et ASTM E750. Un impact est la détection et la mesure d’un signal EA dépassant le seuil. Chaque impact génère les paramètres suivants :
Amplitude (A), la tension de crête de la forme d’onde du signal EA, exprimée en dBAE (dB référencé à 1 μV à la sortie du capteur avant préamplification). L’amplitude est le paramètre EA le plus largement utilisé, directement lié à l’intensité de l’événement source. Un signal de 0 dBAE correspond à 1 μV au capteur, 100 dBAE correspond à 100 mV. Les seuils typiques vont de 35-45 dBAE pour la surveillance sur le terrain.
Durée (D), le temps entre le premier franchissement de seuil et le dernier franchissement de seuil du signal EA, mesuré en microsecondes. Des durées plus longues indiquent généralement des mécanismes sources plus énergétiques ou plus complexes. La propagation de fissures produit des durées de 100-1000 μs, tandis que la rupture de fibres produit des salves plus courtes de 10-100 μs.
Temps de Montée (RT), le temps entre le premier franchissement de seuil et l’amplitude de crête, mesuré en microsecondes. Des temps de montée courts (<10 μs) indiquent généralement des mécanismes sources fragiles (rupture de fibres, fracture de martensite), tandis que des temps de montée plus longs (>50 μs) suggèrent des processus plus ductiles. Le rapport temps de montée sur amplitude aide à discriminer entre les vrais événements EA et le bruit mécanique.
Comptes, le nombre de fois que le signal EA franchit le seuil de détection. Les comptes fournissent une mesure simple de la durée et de la complexité du signal mais dépendent fortement du réglage du seuil. Des seuils plus élevés réduisent les comptes, des seuils plus bas les augmentent.
Énergie Absolue (Eabs), la véritable énergie du signal EA, calculée comme l’intégrale du signal de tension au carré divisée par la résistance de référence (typiquement 10 kΩ), exprimée en attojoules (aJ, 10⁻¹⁸ J) ou femtojoules (fJ, 10⁻¹⁵ J). C’est le paramètre énergétique le plus significatif physiquement, indépendant des réglages de seuil et des artefacts de traitement du signal.
RMS et ASL, la tension quadratique moyenne (Vrms) et le niveau de signal moyen (dBAE) fournissent des mesures continues de l’intensité du signal dans le temps, particulièrement utiles pour détecter les sources EA continues telles que les fuites, l’écoulement plastique et la corrosion active. RMS est la moyenne glissante de la puissance du signal, ASL est le RMS exprimé en dBAE.
| Paramètre | Symbole | Unité | Plage Typique | Signification |
|---|---|---|---|---|
| Amplitude | A | dBAE | 30-100 | Intensité de la source |
| Durée | D | μs | 1-10000 | Complexité de la source |
| Temps de Montée | RT | μs | 0,5-5000 | Mécanismes fragiles vs ductiles |
| Comptes | N | - | 1-10000 | Étendue du signal |
| Énergie Absolue | Eabs | aJ | 0,1-10⁹ | Énergie physique réelle |
| RMS | Vrms | V | 0,001-10 | Émission continue |
| ASL | ASL | dBAE | 20-80 | Niveau de signal moyen |
| Centroïde de Fréquence | FC | kHz | 1-1000 | Classification du type de source |
Systèmes d’Acquisition de Données
Les systèmes modernes d’acquisition de données EA sont des plateformes numériques multi-canaux capables d’enregistrement continu à haute vitesse avec extraction de caractéristiques en temps réel. Le système MISTRAS Sensor Highway II supporte 48-128 canaux avec une résolution de 18 bits à 10 MHz d’échantillonnage par canal. Le système Vallen AMSY-6 supporte jusqu’à 254 canaux avec 8 enregistreurs transitoires simultanés à 40 MHz. Le système Physical Acoustics PCI-8 fournit 8 canaux par carte avec une résolution de 16 bits et une entrée paramétrique en temps réel pour la synchronisation de la charge, de la pression, de la déformation et de la température.
Les spécifications clés d’acquisition de données incluent : fréquence d’échantillonnage, minimum 2-5 fois la fréquence la plus élevée d’intérêt, typiquement 1-10 MHz pour la surveillance sur le terrain et jusqu’à 40 MHz pour la recherche en laboratoire, résolution, 16-18 bits fournit 96-108 dB de plage dynamique, profondeur de tampon, 16-256 Mo par canal pour l’enregistrement transitoire, entrées paramétriques, 4-16 canaux analogiques (0-10 V, 4-20 mA) pour l’enregistrement synchronisé charge/déformation/pression, seuil, programmable de 25-100 dBAE par pas de 1 dB, banques de filtres, filtres passe-haut, passe-bas et passe-bande programmables par canal.
Localisation de Source, Méthodes de Triangulation et Zonales
Localisation Linéaire de Source
La localisation linéaire de source utilise la différence de temps d’arrivée d’une onde de contrainte EA à deux capteurs pour déterminer la position de la source le long d’une structure unidimensionnelle telle qu’une poutre, un tuyau, une barre d’armature ou une gaine de câble. L’équation fondamentale est :
[d = \frac{\Delta t \times v + D}{2}]
où d est la distance du capteur 1 à la source, Δt est la différence de temps d’arrivée (t₂, t₁), v est la vitesse de propagation de l’onde et D est l’espacement des capteurs. Lorsque la source EA est exactement à mi-chemin entre les capteurs, Δt = 0 et d = D/2. La précision dépend de manière critique de la mesure précise du temps, les systèmes modernes atteignent une résolution temporelle de ±0,1 μs, donnant une précision de localisation de ±30 cm pour l’acier (v = 5900 m/s) et ±20 cm pour le béton (v = 4000 m/s) dans des conditions optimales.
La vitesse de l’onde doit être mesurée ou supposée pour une localisation précise. Les vitesses des ondes dans l’acier sont bien caractérisées : la vitesse longitudinale des ondes P est de 5900 m/s ±100 m/s, la vitesse de cisaillement des ondes S est de 3100 m/s ±100 m/s. Les vitesses dans le béton varient considérablement en fonction de la formulation du mélange, du type de granulat, de la teneur en humidité et de l’état : les plages typiques sont de 3500-4500 m/s pour les ondes P, des valeurs plus faibles indiquant une microfissuration ou une détérioration. L’étalonnage de la vitesse à l’aide d’une source artificielle (rupture de mine de crayon à un emplacement connu) au moment de chaque essai est recommandé selon ASTM E976.
Pour un timing précis, la première arrivée détectable, typiquement l’onde P, doit être identifiée de manière cohérente. Les pointeurs de première arrivée automatiques utilisent le franchissement de seuil (le plus simple mais sensible au bruit), les pointeurs par Critère d’Information d’Akaike (AIC) (robustes au bruit, largement utilisés) ou la corrélation croisée entre paires de capteurs (meilleur pour les formes d’onde similaires). Dans les matériaux anisotropes tels que les composites à fibres ou les gaines de câbles injectées, la vitesse dépendant de la direction doit être prise en compte en utilisant une correction du profil de vitesse.
Triangulation Planaire
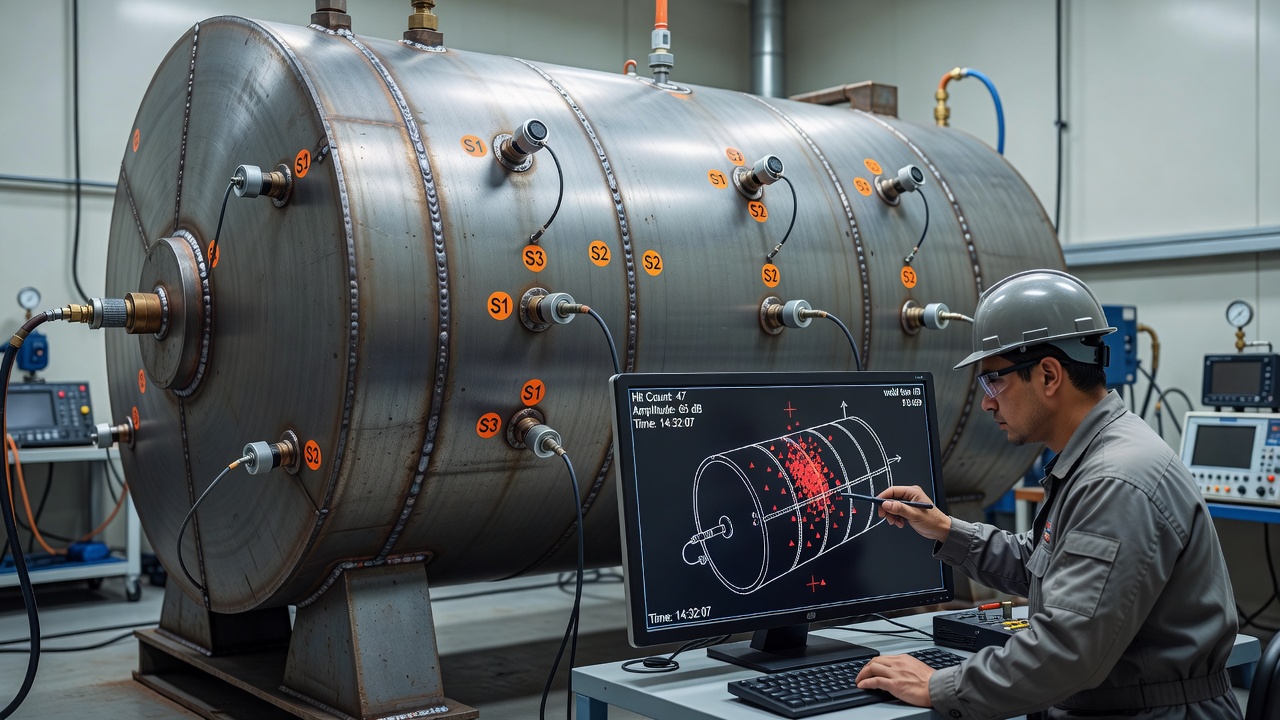
La localisation de source planaire (2D) utilisant trois capteurs ou plus permet la détermination des coordonnées x-y des sources EA sur des surfaces planes ou légèrement courbes, les fonds de cuves, les parois de réservoirs, les âmes de poutres de pont et les peaux d’aéronefs. Chaque paire de capteurs définit une courbe hyperbolique des emplacements possibles de la source en fonction de la différence de temps d’arrivée. L’intersection de deux ou plusieurs hyperboles provenant de plusieurs paires de capteurs localise précisément la source.
La solution mathématique pour trois capteurs (i, j, k) avec des coordonnées connues (xᵢ, yᵢ) résout :
[\sqrt{(x - x_j)^2 + (y - y_j)^2} - \sqrt{(x - x_i)^2 + (y - y_i)^2} = v \times (t_j - t_i)]
[\sqrt{(x - x_k)^2 + (y - y_k)^2} - \sqrt{(x - x_i)^2 + (y - y_i)^2} = v \times (t_k - t_i)]
Ces équations non linéaires sont résolues de manière itérative en utilisant la méthode de Newton-Raphson ou, de manière plus robuste, la méthode de Geiger (adaptée de la sismologie). La qualité de la solution est indiquée par le résidu ou l’erreur de localisation, la différence entre les temps d’arrivée prédits et mesurés. Les erreurs de localisation inférieures à 5% de la dimension du réseau sont considérées comme acceptables pour la plupart des surveillances structurales.
La conception du réseau de capteurs affecte de manière significative la précision de la localisation. Les réseaux triangulaires équilatéraux offrent la meilleure couverture uniforme. Les réseaux rectangulaires avec un rapport d’aspect inférieur à 2:1 sont acceptables. Les réseaux linéaires fournissent une mauvaise résolution sur l’axe y. La source EA doit idéalement se trouver à l’intérieur du réseau de capteurs, les sources à l’extérieur du réseau (extrapolées) ont des erreurs de localisation significativement plus grandes que celles à l’intérieur (interpolées).
Localisation Zonale
La localisation zonale, normalisée selon EN 15495, identifie uniquement la zone ou la région générale où une source EA s’est produite, sans tenter une détermination précise des coordonnées. Cette approche est utilisée lorsque le chemin de propagation est trop complexe pour une triangulation fiable, comme dans les gaines de béton post-contraint où le câble en acier est entouré de coulis et de béton avec de multiples interfaces de vitesse d’onde. Dans la localisation zonale, les capteurs sont attribués à des zones, et le capteur de premier impact identifie la zone d’origine. Le capteur de second impact réduit la zone. Pour un réseau multi-zones, une précision au niveau de la zone de 1-3 m est réalisable, suffisante pour identifier quelle gaine de câble, quelle virole de réservoir ou quelle travée de pont contient la source de dommage active.
Localisation de Source 3D
La localisation de source tridimensionnelle nécessite quatre capteurs ou plus et résout les coordonnées x, y et z en utilisant le même principe de différence de temps d’arrivée étendu à trois dimensions. La solution nécessite :
[\sqrt{(x - x_i)^2 + (y - y_i)^2 + (z - z_i)^2} - \sqrt{(x - x_1)^2 + (y - y_1)^2 + (z - z_1)^2} = v \times (t_i - t_1)]
pour i = 2, 3, 4…n capteurs. La localisation 3D est utilisée pour les coins de piquage de réservoirs sous pression, les joints poutre-colonne en béton armé et les intersections structurales d’aéronefs où les dommages peuvent s’initier à des points intérieurs non accessibles aux capteurs de surface. La précision dans la dimension de profondeur (z) est typiquement 2-3 fois moins bonne que la précision dans le plan en raison de la sensibilité réduite des réseaux montés en surface à la position verticale de la source.
EA pour la Surveillance de la Croissance de Fissures
Mécanisme et Signature EA
La croissance de fissures produit de l’EA par deux mécanismes principaux : le développement de la zone plastique à la pointe de la fissure lorsque le matériau subit une plastification localisée, et la création de la surface de fracture lorsque la fissure progresse par coalescence de microvides, clivage ou séparation intergranulaire. Les signaux EA résultants couvrent une large plage dynamique, de 55-65 dBAE pour l’initiation de microfissures sous-critiques aux concentrations de contraintes à plus de 85 dBAE pour la propagation de fissures critiques approchant de la fracture instable.
La croissance de fissures dans les structures métalliques suit trois étapes distinctes, chacune produisant des signatures EA caractéristiques. Stade I, initiation de fissure : signaux de faible amplitude (50-65 dBAE), temps de montée long (>100 μs), durée modérée (200-500 μs) provenant de l’activité des dislocations et de la formation de microvides. Stade II, croissance stable de fissure (régime de Paris) : signaux d’amplitude moyenne (65-80 dBAE), temps de montée modéré (30-100 μs), durée variable alors que la fissure se propage de manière incrémentale à chaque cycle de charge. Stade III, croissance instable de fissure : signaux de haute amplitude (>80 dBAE), temps de montée court (<30 μs), longue durée (>1000 μs) alors que la fissure approche de la taille critique. Les émissions du stade III montrent un taux d’événements EA, une énergie et un taux de comptes croissants qui suivent la corrélation de la loi de Paris :
[da/dN = C(\Delta K)^m]
où da/dN est le taux de croissance de fissure par cycle, ΔK est l’étendue du facteur d’intensité de contrainte, et C et m sont des constantes du matériau. Chai et al. (2022, Materials) ont démontré pour l’acier CrMoV que les comptes EA cumulés sont corrélés à l’extension de la fissure par :
[N_{AE} = \alpha \int_0^a (\Delta K)^\beta da]
où NAE est le compte EA cumulé, a est la longueur de la fissure, et α et β sont des paramètres déterminés empiriquement.
Surveillance Pratique des Fissures
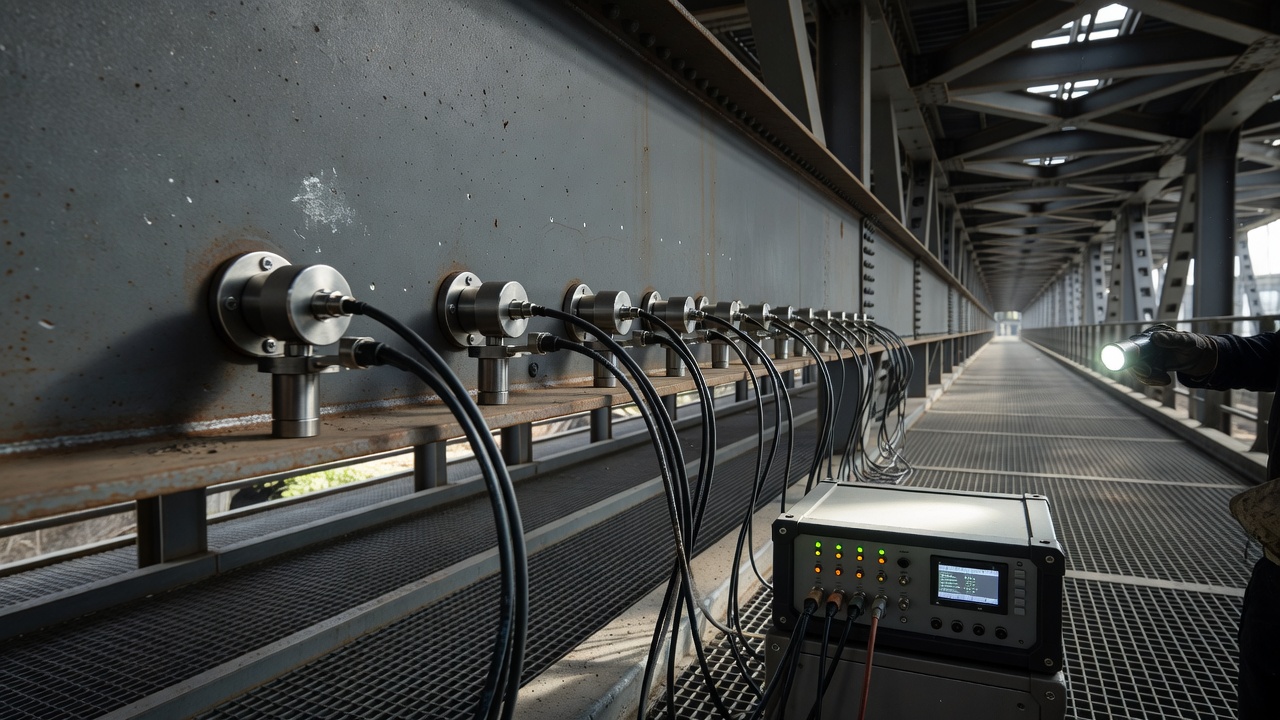
La surveillance EA des fissures est mise en œuvre sur les ponts en service, les réservoirs sous pression et les structures aérospatiales par une surveillance continue ou périodique. Lors des essais de charge de ponts selon ASTM E2983, les capteurs EA sont regroupés autour des détails sensibles à la fatigue connus, les connexions raidisseur-poutre soudées, les trous de décharge, les extrémités de couvre-joints, les connexions de diaphragme et les attaches soudées. Le processus de surveillance enregistre l’activité EA lorsque la structure est chargée à des niveaux progressivement plus élevés.
Les seuils critiques pour la surveillance EA des fissures incluent : initiation de fissure, première apparition d’événements EA de 55-70 dBAE à un emplacement spécifique, en particulier lorsque le rapport de Felicity descend en dessous de 0,95, croissance active de fissure, taux d’événements EA soutenu au-dessus de 10-50 impacts par minute avec des amplitudes supérieures à 65 dBAE, en particulier pendant les paliers de charge constante, croissance critique de fissure, taux d’événements dépassant 100 impacts par minute avec des amplitudes supérieures à 80 dBAE, indiquant une transition vers une propagation instable. Chai et al. (2022) ont établi des seuils d’avertissement pour l’acier CrMoV : lorsque le compte EA cumulé dépasse 100 à un emplacement source et que l’énergie absolue dépasse 40 mV·ms, la fissure a atteint 50% de la longueur critique. En dessous de 50 comptes cumulés et de 20 mV·ms d’énergie, la croissance de la fissure reste à un stade précoce.
EA pour la Détection de la Corrosion
Mécanismes de Corrosion Détectables par EA
L’EA détecte les processus de corrosion actifs par de multiples mécanismes d’émission. La corrosion passée, les piqûres stabilisées, les couches de rouille existantes, les surfaces passivées, ne produit aucune EA détectable. Seule l’activité électrochimique en cours impliquant une perturbation physique du matériau génère des ondes de contrainte. Les principaux mécanismes de corrosion produisant une EA détectable incluent :
La corrosion par piqûres active génère des événements EA de 45-70 dBAE lorsque le film passif se rompt localement et que des piqûres métastables se forment, croissent et se repassivent. Chaque événement de rupture de film produit une salve EA de courte durée (10-100 μs) et large bande. La croissance des piqûres produit une EA continue de bas niveau à mesure que les produits de dissolution s’accumulent. Les fréquences de détection sont de 100-400 kHz. Les taux d’initiation des piqûres sont corrélés au taux d’événements EA, les études montrent 1-10 événements EA par événement de nucléation de piqûre.
La formation et l’effondrement de bulles d’hydrogène génère des signaux de 35-55 dBAE lors des processus de corrosion cathodique. Les bulles d’hydrogène nucléent sur la surface en corrosion, croissent par accumulation de gaz hydrogène, se détachent et parfois s’effondrent, chaque phase produisant une EA caractéristique. La nucléation des bulles produit de courtes salves de 50-200 μs. Le détachement des bulles produit des événements plus longs de 200-500 μs. Les fréquences de détection sont de 100-300 kHz.
La corrosion sous contrainte (CSC) génère des émissions de 55-85+ dBAE provenant à la fois de l’initiation de fissures (rupture du film à la pointe de la fissure) et de la propagation de fissures (micro-clivage, séparation intergranulaire). Les émissions CSC sont caractérisées par des taux d’événements élevés pendant les périodes de fissuration active, avec des amas EA fréquents (plusieurs impacts en millisecondes provenant de la même source). Les fréquences de détection sont de 100-500 kHz.
La corrosion caverneuse produit une EA continue de bas niveau (ASL 30-55 dBAE) provenant de la dissolution en cours dans la crevasse, avec des événements d’amplitude plus élevée occasionnels provenant de la rupture localisée du film. La corrosion uniforme produit une EA détectable minimale, la dissolution se produit sur une grande surface, et les changements de surface à petite échelle libèrent une énergie de déformation insuffisante pour une détection fiable.
| Type de Corrosion | Amplitude (dBAE) | Fréquence (kHz) | Durée (μs) | Caractéristiques Distinctives |
|---|---|---|---|---|
| Corrosion uniforme | 30-45 | 100-300 | 50-200 | Continue de bas niveau, difficile à détecter |
| Corrosion par piqûres | 45-70 | 100-400 | 10-100 | Salves discrètes, taux d’événements = taux de piqûres |
| Corrosion caverneuse | 35-55 | 100-300 | 50-500 | Continue avec salves occasionnelles |
| Corrosion sous contrainte | 55-85+ | 100-500 | 100-1000+ | Taux d’événements élevé, amas fréquents |
| Bulle d’hydrogène | 35-55 | 100-300 | 50-500 | Trois phases distinctes (nucléation, croissance, détachement) |
Jomdecha et al. (2007, Corrosion Science) ont caractérisé quatre types de corrosion par distribution d’amplitude : la corrosion uniforme produisait une plage d’amplitude étroite de 30-45 dBAE, la corrosion par piqûres produisait une plage plus large de 45-70 dBAE avec une distribution bimodale caractéristique reflétant les événements de piqûres métastables (45-55 dBAE) et stables (55-70 dBAE), la corrosion caverneuse montrait 35-55 dBAE avec une distribution gaussienne, et la CSC montrait 55-85+ dBAE avec une distribution asymétrique positive.
EA pour la Détection de Rupture de Fils de Câbles
Signature de Rupture de Fil
La rupture de fils de câbles dans les ponts en béton précontraint ou post-contraint produit les événements EA de plus haute énergie rencontrés dans la surveillance structurale, typiquement 80-100+ dBAE avec des niveaux d’énergie absolue 100-1000 fois plus grands que les événements typiques de propagation de fissures. La signature de rupture de fil est caractérisée par : un transitoire unique, d’amplitude extrêmement élevée avec un temps de montée court (<100 μs), une longue durée (1-20 ms incluant les réflexions), un large contenu fréquentiel de 5-200 kHz, et une décroissance “sonnante” caractéristique alors que l’énergie de déformation libérée se propage par réflexions multiples le long de la longueur du câble.
Le contenu fréquentiel des ruptures de fils de câbles culmine dans la gamme 20-80 kHz, plus bas que la plupart des EA liées aux fissures, en raison des effets de guide d’ondes dans la gaine du câble où le fil d’acier agit comme un guide d’ondes cylindrique. L’énergie libérée se propage principalement sous forme de modes guidés longitudinalx et de flexion dans le fil, avec une vitesse autour de 4900-5100 m/s dans les câbles injectés sains et légèrement inférieure (4700-4900 m/s) dans les gaines non injectées ou partiellement injectées.
La sélection des capteurs EA pour la détection de rupture de fil favorise les capteurs résonnants à 60 kHz ou 80 kHz (modèles R6I ou R80I) positionnés directement sur les têtes d’ancrage, aux selles de déviation ou serrés sur des segments de câble exposés à des emplacements intermédiaires. L’espacement des capteurs pour une détection fiable des ruptures de fil le long d’une gaine de câble est de 1-5 m pour les capteurs noyés dans les gaines injectées et jusqu’à 10 m pour les capteurs sur les têtes d’ancrage exposées.
Distinguer les Ruptures de Fil du Bruit
La détection de rupture de fil dans les ponts en service doit discriminer les vrais événements de rupture de fil des sources de bruit environnemental et opérationnel. Un processus de confirmation en deux étapes est standard. Étape 1, seuil d’amplitude et d’énergie : les événements dépassant 90 dBAE avec une énergie absolue supérieure à 10⁶ aJ sont automatiquement signalés comme ruptures de fil potentielles. Étape 2, analyse de forme d’onde et corrélation multi-capteurs : la forme d’onde est examinée pour les caractéristiques de rupture de fil, notamment la présence de plusieurs modes d’onde (longitudinaux et de flexion), un contenu fréquentiel cohérent entre les capteurs et des schémas de temps d’arrivée cohérents avec la propagation le long de la gaine du câble.
La directive du projet Vallen DGZfP pour la détection de rupture de fil spécifie : un seuil d’amplitude minimum de 80 dBAE, un seuil d’intensité de signal minimum de 10⁶ pVs et une cohérence spatiale, l’événement doit être détecté sur au moins deux capteurs le long de l’axe du câble. Dans le cas de la surveillance du pont Altstädter Bahnhof (Halle, Allemagne), 111 ruptures de fil ont été détectées sur 4 ans de surveillance continue, dont 103 confirmées par inspection visuelle ultérieure de sections de câble extraites. Les trois faux positifs ont été attribués à des coups de foudre (2) et à l’impact d’équipements de construction lourds (1).
EA dans les Essais de Charge de Ponts
Cadre ASTM E2983 et ISO 16837
Les essais de charge de ponts par EA suivent ASTM E2983 (Guide Standard pour l’Application de l’Émission Acoustique à la Surveillance de l’Intégrité Structurale des Structures de Pont) et ISO 16837 (Essais non destructifs, Essais par émission acoustique, Méthode d’essai pour la qualification des dommages des poutres en béton armé). Ces normes définissent le placement des capteurs, le protocole de charge, les critères d’analyse des données et la méthodologie de classification des dommages.
Le protocole de charge selon ASTM E2983 applique des paliers de charge progressivement croissants, typiquement 20%, 40%, 60%, 80%, 90% et 100% de la charge d’essai maximale avec des paliers de 5 minutes à chaque étape. Pendant les paliers, l’activité EA doit décroître, une activité soutenue ou croissante pendant un palier de charge constante signale des dommages actifs. À 100% de charge, la structure est maintenue pendant 10-30 minutes tout en surveillant l’activité EA. L’étape finale peut augmenter à 110-120% de la charge de service pour évaluer l’effet Kaiser lors de la charge suivante.
Classification par Rapport de Charge et Rapport de Calme
La classification des dommages selon ISO 16837 utilise le Rapport de Charge (L), défini comme la charge à laquelle l’EA reprend divisée par la charge maximale précédente, et le Rapport de Calme (C), EA cumulative pendant la décharge divisée par l’EA totale pendant le cycle complet. Ces deux paramètres sont tracés sur un graphique de classification des dommages avec trois zones :
Zone de dommages faibles, Rapport de Charge > 0,9, Rapport de Calme < 0,05. La structure montre un fort effet Kaiser avec des émissions minimales pendant la décharge. Les dommages sont mineurs et la structure est sûre pour un service continu avec une surveillance de routine.
Zone de dommages moyens, Rapport de Charge 0,7-0,9, Rapport de Calme 0,05-0,15. L’effet Kaiser est partiellement violé et les émissions de décharge indiquent une certaine instabilité structurale. Une inspection détaillée est nécessaire pour évaluer l’étendue des dommages.
Zone de dommages sévères, Rapport de Charge < 0,7, Rapport de Calme > 0,15. L’effet Kaiser est fortement violé et une activité de décharge élevée indique des conditions instables. Une intervention immédiate est requise.
Tonelli et al. (2020, Sensors) ont démontré l’application de cette classification sur un pont en béton précontraint à grande échelle testé jusqu’à la rupture, montrant que le rapport de charge diminuait progressivement de 0,95 à de faibles niveaux de charge à 0,45 à 80% de la charge de rupture, tandis que le rapport de calme augmentait de 0,02 à 0,32 sur la même plage.
Mise en Œuvre Pratique de la Surveillance de Ponts
Le projet de surveillance du pont Cedar Avenue (Minnesota) par TechKnowServ a démontré un réseau EA de 16 capteurs sur un pont en arc à tirants en acier. Les capteurs ont été déployés à un espacement de 15 ft le long des connexions poutre de plancher-poutre principale identifiées comme des détails sensibles à la fatigue dans le plan de contrôle de la rupture. La surveillance continue sur 18 mois a détecté 237 emplacements de sources EA actives, dont 22 ont été classés comme événements de croissance de fissures. L’inspection visuelle ultérieure et les essais par particules magnétiques ont confirmé 19 fissures > 3 mm de longueur, dont 16 à des emplacements prédits par les amas de sources EA.
EA dans l’Inspection des Réservoirs sous Pression et des Cuves
Cadre Réglementaire et Normes
Les essais EA des réservoirs sous pression et des cuves de stockage sont régis par de multiples codes et normes. ASME Section V Article 12 couvre l’examen EA des réservoirs sous pression métalliques lors de l’essai hydrostatique initial et de la requalification périodique. ASME Section V Article 11 couvre les équipements en PRF (cuves, tuyaux, réservoirs). ASME Section V Article 13 couvre la surveillance EA continue des réservoirs sous pression en service. ASTM E569 (Pratique Standard pour la Surveillance par Émission Acoustique des Structures lors d’une Stimulation Contrôlée) et ASTM E1930 (Pratique Standard pour l’Examen des Réservoirs de Stockage Métalliques Remplis de Liquide Atmosphériques et Basse Pression par Émission Acoustique) fournissent des procédures détaillées.
Séquence de Pressurisation
La séquence de pressurisation normalisée pour l’essai hydrostatique selon les directives ASME se déroule en cinq étapes : pressuriser à 50% de la pression d’essai et maintenir 5-10 minutes, enregistrer l’activité EA, augmenter à 65% et maintenir 10 minutes, augmenter à 85% et maintenir 10 minutes, augmenter à 100% de la pression d’essai et maintenir 30 minutes, éventuellement augmenter à 110% (niveau d’essai de vérification) pendant 5 minutes. Pendant chaque période de palier, l’activité EA doit décroître suivant le principe de Kaiser, une structure sans dommage actif montre un taux d’impacts en diminution rapide pendant les paliers, tandis qu’une structure endommagée montre une activité soutenue ou croissante.
Notation des Sources
Les sources EA détectées lors des essais de réservoirs sous pression sont notées par l’activité (nombre d’événements EA par source) et l’intensité (amplitude/énergie moyenne des événements) : Grade A, mineur, 1-10 impacts, amplitude inférieure à 60 dBAE, considéré comme insignifiant, Grade B, léger, 10-50 impacts, amplitude 60-75 dBAE, nécessite une corrélation avec l’analyse de contrainte de conception, Grade C, modéré, 50-200 impacts, amplitude 75-85 dBAE, nécessite un END de suivi (UT, radiographie), Grade D, sévère, 200-1000 impacts, amplitude 85-95 dBAE, nécessite une évaluation immédiate et une recommandation de réparation, Grade E, critique, >1000 impacts, amplitude supérieure à 95 dBAE, nécessite un arrêt et une réparation immédiate avant toute pressurisation supplémentaire.
Surveillance des Fonds de Cuves
La surveillance des fonds de cuves de stockage aériennes (AST) suit ASTM E1930 en utilisant le système MONPAC. Un réseau de capteurs de 12-48 capteurs (typiquement résonnants à 60 kHz) est déployé autour de la virole du réservoir à un espacement de 1-2 m près du fond. Le réservoir est rempli ou le niveau de remplissage est varié tout en surveillant l’EA provenant de la corrosion du fond, des piqûres et des fuites. La corrosion du fond génère des événements de 45-75 dBAE, les fuites actives à travers les perforations du fond génèrent une EA continue à 40-65 ASL dBAE. La précision de localisation de source dans le plan du fond est typiquement de ±0,5-2 m selon l’espacement des capteurs et la charge de liquide. API 653 (Inspection, Réparation, Modification des Cuves) reconnaît l’EA comme une méthode de criblage pour l’état du fond de cuve, les résultats EA étant utilisés pour prioriser les cuves pour une inspection interne et un mesurage d’épaisseur par ultrasons.
Intégration avec les Systèmes de Surveillance de l’Intégrité Structurale
Fusion de Données Multi-Capteurs
L’EA s’intègre aux systèmes de Surveillance de l’Intégrité Structurale (SHM) par fusion de données multi-capteurs combinant les données d’événements EA avec des mesures de déformation, des données d’accéléromètres, des capteurs à fibre optique, une surveillance environnementale et des modèles de jumeaux numériques. L’architecture d’intégration suit une approche en couches.
La couche capteur combine les capteurs EA (20-100 par zone de surveillance) avec des technologies de détection complémentaires : jauges de contrainte à résistance pour la mesure de contrainte locale, capteurs à réseau de Bragg sur fibre (FBG) pour la déformation et la température distribuées, accéléromètres pour la détection globale des dommages par vibration, et capteurs de corrosion (sondes LPR, ER) pour la surveillance électrochimique. La couche d’acquisition de données synchronise les données d’impact EA (chronométrage à la microseconde) avec les données paramétriques plus lentes (échantillonnage 1-100 Hz) via des références temporelles communes, généralement des systèmes d’acquisition de données horodatés par GPS.
La couche de traitement effectue la localisation de source en temps réel, la classification des formes d’onde et le filtrage du bruit. Les systèmes avancés utilisent des classificateurs d’apprentissage automatique, machines à vecteurs de support (SVM), k-plus proches voisins (k-NN) ou réseaux de neurones, pour classer les sources EA dans des catégories de mécanismes d’endommagement (fissure, corrosion, rupture de fil, fretting, bruit). La couche de diagnostic évalue la sévérité des dommages en utilisant le rapport de Felicity, les tendances du taux d’événements EA, l’analyse de la distribution d’amplitude et l’analyse de la valeur b (la pente de la distribution amplitude-fréquence, où une valeur b décroissante indique une transition de la microfissuration à la macrofissuration).
La couche de pronostic estime la durée de vie utile restante en corrélant l’intensité EA avec des modèles de mécanique de la rupture. L’énergie EA cumulative est liée à l’extension de la fissure par la corrélation de la loi de Paris, permettant l’estimation des taux de croissance de fissure et du temps jusqu’à la taille de fissure critique. L’intégration du jumeau numérique cartographie les emplacements des sources EA sur les géométries du modèle par éléments finis, corrélant l’activité EA avec les facteurs d’intensité de contrainte locaux pour prédire la progression des dommages sous des scénarios de charge projetés.
Systèmes EA Sans Fil
Les systèmes de surveillance EA sans fil permettent le déploiement sur des structures sans infrastructure câblée. Le système MISTRAS Micro-SHM fournit 4-8 canaux de surveillance EA dans un boîtier compact alimenté par batterie avec liaison cellulaire ou satellite. Le système Vallen WISAE (Wireless Smart AE) supporte des nœuds de capteurs distribués avec traitement local et transmission de données sans fil utilisant des radios en bande ISM 2,4 GHz ou 868 MHz. La durée de vie de la batterie pour une surveillance continue varie de 30 jours (streaming continu) à 2 ans (échantillonnage périodique avec transmission déclenchée par événement). Les variantes à énergie solaire fournissent un fonctionnement indéfini dans des endroits éloignés, y compris les travées de pont isolées, les stations de pompage de pipelines et les plateformes offshore.
Fusion de Données avec d’Autres Méthodes END
L’EA fournit une valeur maximale lorsqu’elle est intégrée à des méthodes END complémentaires pour une évaluation structurale complète :
| Méthode END | Complémentarité avec l’EA | Bénéfice de l’Intégration |
|---|---|---|
| Essais Ultrasonores (UT) | L’UT dimensionne les défauts détectés par l’EA, l’EA identifie les défauts actifs | L’EA trouve les fissures actives, l’UT mesure la taille et la profondeur |
| Radiographie (RT) | La RT confirme les défauts internes détectés par l’EA | L’EA crible de grandes zones, la RT vérifie les sources critiques |
| Particules Magnétiques (MT) | La MT confirme les indications de fissures de surface de l’EA | L’EA détecte la croissance de fissures sous-cutanées avant la visibilité MT |
| Courants de Foucault (ECT) | L’ECT caractérise les défauts de surface près des soudures | L’EA localise les défauts actifs, l’ECT dimensionne et caractérise |
| Radar à Pénétration de Sol (GPR) | Le GPR localise les armatures et les gaines, l’EA détecte les défauts actifs | Le GPR cartographie la géométrie, l’EA surveille l’intégrité structurale |
| Capteurs à Fibre Optique (FBG) | Les FBG mesurent la déformation, l’EA détecte les événements de dommages dynamiques | L’état de déformation est corrélé à l’activité EA |
Avantages et Limites de la Surveillance EA
Avantages
Détection en temps réel des défauts actifs, l’EA détecte les dommages au moment où ils se produisent, fournissant un avertissement immédiat de l’initiation, de la propagation et des états de dommages critiques des fissures. Aucune autre méthode END ne fournit cette immédiateté temporelle sur l’ensemble d’une structure simultanément.
Technique passive et non invasive, l’EA n’injecte pas d’énergie dans la structure, éliminant les risques de radiation (RT), les exigences de couplage (UT) et les besoins d’accès aux équipements (MT). Les capteurs se montent sur des surfaces accessibles sans modification structurale.
Capacité de surveillance globale, Un seul capteur EA surveille une grande zone, jusqu’à 30 m de rayon dans une plaque d’acier, 10-15 m dans les semelles de poutres en acier, 3-5 m dans le béton, permettant une surveillance rentable de grandes structures à partir de relativement peu d’emplacements de capteurs.
Localisation de source, l’EA fournit une localisation spatiale des sources de dommages, dirigeant les inspections ultérieures vers des emplacements spécifiques plutôt que d’exiger une couverture à 100% par d’autres méthodes. Une précision de localisation de ±0,1-1 m dans les déploiements de terrain typiques est suffisante pour identifier les zones critiques.
Surveillance continue pendant le service, l’EA fonctionne pendant l’utilisation normale de la structure, charge de trafic sur les ponts, cyclage de pression sur les réservoirs, cyclage thermique sur les pipelines, capturant les événements d’endommagement qui se produisent dans des conditions opérationnelles.
Haute sensibilité aux dommages à un stade précoce, l’EA détecte l’initiation de microfissures à des étendues de facteur d’intensité de contrainte (ΔK) de 5-10 MPa√m dans l’acier, bien en dessous du seuil de détection de l’inspection visuelle (typiquement ΔK > 20-30 MPa√m pour les fissures débouchant en surface) et des essais ultrasonores (typiquement ΔK > 15-25 MPa√m).
Compatibilité avec les systèmes automatisés, Les systèmes EA modernes fournissent une détection automatisée des événements, une localisation de source et une génération d’alarmes sans nécessiter une attention continue de l’opérateur. Les seuils et les niveaux d’alerte sont programmables pour un fonctionnement sans surveillance.
Corrélation avec la mécanique de la rupture, Les paramètres EA, en particulier les comptes cumulés et l’énergie, sont directement corrélés à l’extension de la fissure par les relations de la loi de Paris, permettant une évaluation quantitative des dommages et une estimation de la durée de vie résiduelle.
Applicabilité à de multiples types de dommages, l’EA détecte les fissures, la corrosion, les ruptures de fil, le délaminage, la rupture de fibres, les fuites, le frottement, l’impact et la plastification à partir d’un seul déploiement de capteurs avec un traitement du signal approprié.
Vérification des essais de vérification, l’EA pendant les essais de charge de vérification identifie immédiatement la croissance de défauts actifs sans nécessiter que la structure soit chargée jusqu’à la rupture, permettant une qualification sûre des réservoirs sous pression, des ponts et des structures aéronautiques.
Limites
Exigence de charge, l’EA nécessite que la structure soit sous contrainte pour générer des émissions. Une structure au repos avec une charge constante et des conditions environnementales bénignes ne produira aucune EA détectable quel que soit l’état des dommages. C’est la limitation opérationnelle la plus importante.
Pas de dimensionnement des défauts, l’EA détecte l’activité des défauts mais ne mesure pas directement la taille des défauts. Une grande source d’émission active peut représenter soit une grande fissure se développant rapidement, soit une petite fissure émettant intensément. La corrélation entre l’activité EA et la taille des défauts nécessite des modèles de mécanique de la rupture ou des END complémentaires.
Atténuation du signal, Les signaux EA s’atténuent avec la distance de propagation en raison de la dispersion géométrique, de l’absorption du matériau et de la diffusion. L’espacement des capteurs doit tenir compte des taux d’atténuation : plaques d’acier 1 dB/m, béton 3-8 dB/m, composites 10-30 dB/m, et structures dominées par les interfaces (câbles injectés, composites stratifiés) jusqu’à 50 dB/m.
Discrimination du bruit, Les environnements opérationnels génèrent des sources de bruit qui peuvent masquer ou être confondues avec les signaux EA : interférences électromagnétiques, vibrations mécaniques, impact de la pluie, mouvement induit par le vent, grondement de la circulation, systèmes hydrauliques et fissuration par dilatation thermique. Le filtrage du bruit nécessite une configuration minutieuse et souvent une analyse de post-traitement.
Installation permanente des capteurs, La surveillance continue nécessite que les capteurs restent montés sur la structure pendant la durée de la surveillance. L’installation des capteurs, le cheminement des câbles et la protection nécessitent une conception technique et peuvent être prohibitifs pour une surveillance à court terme.
Dégradation du couplage, Sur des périodes de surveillance prolongées (mois à années), le coupleur du capteur se dégrade, les liaisons adhésives s’affaiblissent et les pinces magnétiques peuvent se déplacer. Une vérification périodique par rupture de mine de crayon selon ASTM E976 est essentielle pour maintenir la qualité des données.
Expertise d’interprétation, L’interprétation des données EA nécessite une compréhension du comportement des matériaux, de la propagation des ondes, du traitement du signal, de la mécanique des structures et des mécanismes d’endommagement. Les systèmes de classification automatisés réduisent mais n’éliminent pas le besoin d’analystes expérimentés.
Aucune détection des défauts dormants, L’EA détecte uniquement les défauts actifs ou en croissance. Les dommages préexistants qui sont stables et ne se développent pas dans les conditions actuelles, une fissure stabilisée, une piqûre de corrosion passivée, une zone précédemment plastifiée, ne produisent aucune EA jusqu’à ce qu’ils se réactivent.
Étalonnage de l’EA cumulative, La relation entre l’activité EA cumulative et la dégradation structurale est spécifique au matériau, dépendante de la géométrie et dépendante de la charge. L’étalonnage nécessite des essais de laboratoire représentatifs ou une validation sur le terrain qui peuvent ne pas exister pour des structures spécifiques.
Sensibilité environnementale, Les températures extrêmes affectent la sensibilité du capteur (les propriétés du PZT changent au-dessus de 150°C), la viscosité du coupleur (la graisse durcit en dessous de -20°C) et les propriétés électriques des câbles. Une humidité élevée corrode les contacts du capteur. La foudre et les surtensions peuvent endommager les préamplificateurs sensibles.
Tableau de Référence des Normes
| Norme | Titre | Application |
|---|---|---|
| ASTM E1316 | Terminologie Standard pour les END | Définitions et terminologie EA |
| ASTM E569 | Surveillance EA lors d’une Stimulation Contrôlée | Surveillance des réservoirs sous pression en service |
| ASTM E650 | Montage des Capteurs EA Piézoélectriques | Procédures d’installation des capteurs |
| ASTM E750 | Caractérisation des Instruments EA | Spécifications d’acquisition de données |
| ASTM E976 | Caractérisation de la Réponse des Capteurs EA | Guide d’étalonnage par rupture de mine de crayon |
| ASTM E1067 | Examen EA des Cuves/Réservoirs en PRF | Surveillance des équipements composites |
| ASTM E1106 | Étalonnage Primaire des Capteurs EA | Étalonnage métrologique des capteurs |
| ASTM E1419 | Examen EA des Bouteilles à Gaz Sans Soudure | Surveillance des essais hydrostatiques de bouteilles de gaz |
| ASTM E1781 | Étalonnage Secondaire des Capteurs EA | Vérification des capteurs sur le terrain |
| ASTM E1930 | Examen EA des Réservoirs de Stockage Atmosphériques | Surveillance de la corrosion des fonds de cuves |
| ASTM E2075 | Réponse des Capteurs EA à partir d’une EA Simulée | Norme de source Hsu-Nielsen |
| ASTM E2374 | Examen EA des Structures Composites | Surveillance structurale des composites |
| ASTM E2983 | EA pour le SHM des Ponts | Procédures de surveillance des ponts |
| ISO 16837 | EA pour la Qualification des Dommages des Poutres en Béton Armé | Classification des dommages des ponts en béton |
| ISO 16838 | EA pour l’Évaluation de l’Intégrité | Protocole d’intégrité structurale |
| ASME V Art. 11 | Examen EA des Équipements en PRF | Essai des cuves/réservoirs en PRF |
| ASME V Art. 12 | Examen EA des Réservoirs Métalliques | Essai hydrostatique des réservoirs métalliques |
| ASME V Art. 13 | Surveillance EA Continue | Surveillance continue en service |
| EN 1330-9 | Terminologie EA | Norme européenne de terminologie |
| EN 13477-1/2 | Caractérisation des Équipements EA | Norme européenne d’équipement |
| EN 13554 | Principes Généraux de l’EA | Principes généraux européens |
| EN 14584 | Essais EA des Équipements Sous Pression Métalliques | Norme européenne d’équipement sous pression |
| EN 15495 | Localisation Zonale EA | Méthode européenne de localisation zonale |
| EN 15856 | EA pour la Détection de la Corrosion | Norme de surveillance de la corrosion |
| EN 15857 | EA pour les Polymères Renforcés de Fibres | Norme de surveillance des PRF |
Foire aux questions
- Qu'est-ce que la surveillance par Émission Acoustique et comment fonctionne-t-elle ?
- La surveillance par Émission Acoustique (EA) est une méthode de contrôle non destructif passif qui détecte les ondes de contrainte élastiques transitoires générées par la libération rapide d'énergie de déformation localisée dans un matériau sous contrainte. Lorsque des défauts tels que des fissures, de la corrosion ou des ruptures de fibres croissent ou se propagent activement, ils émettent des ondes de contrainte haute fréquence qui se déplacent à travers le matériau jusqu'à la surface. Des capteurs piézoélectriques montés sur la surface de la structure convertissent ces ondes mécaniques en signaux électriques, qui sont amplifiés, filtrés (typiquement 20 kHz à 1 MHz) et analysés par un système d'acquisition de données. Le système extrait des paramètres incluant le temps d'arrivée de l'impact, l'amplitude de crête, la durée du signal, le temps de montée, le nombre de comptes et l'énergie pour caractériser chaque événement EA. Contrairement aux essais ultrasonores qui injectent des ondes sonores, l'EA est une technique passive, elle écoute l'énergie libérée par le processus d'endommagement lui-même.
- Qu'est-ce que l'effet Kaiser dans les essais par Émission Acoustique ?
- L'effet Kaiser, étudié pour la première fois de manière systématique par Joseph Kaiser en 1950, décrit le comportement irréversible des émissions acoustiques : lorsqu'un matériau est chargé, déchargé, puis rechargé, les émissions acoustiques sont absentes jusqu'à ce que le niveau de contrainte maximal précédemment appliqué soit dépassé. Cela signifie que le matériau possède une 'mémoire de contrainte'. L'effet est défini dans la norme ISO 16837:2019 comme 'peu d'activité EA observée jusqu'à ce que la charge maximale de l'étape précédente soit dépassée lorsque les contraintes sont appliquées, retirées puis réappliquées'. L'effet Kaiser est fondamental pour les essais hydrostatiques de réservoirs sous pression où la première pressurisation révèle la plastification dans les zones de fortes contraintes, tandis qu'une seconde pressurisation silencieuse indique l'intégrité structurale. La violation de l'effet Kaiser signale une accumulation de dommages et est quantifiée à l'aide du rapport de Felicity, le rapport entre la charge à laquelle l'EA reprend et la charge maximale précédente, où des valeurs inférieures à 0,95 indiquent des dommages nécessitant une investigation.
- Comment les capteurs EA sont-ils montés et quels types existent ?
- Les capteurs EA sont principalement des dispositifs piézoélectriques utilisant des éléments en titano-zirconate de plomb (PZT). Deux types fondamentaux existent : les capteurs résonnants qui offrent la plus grande sensibilité à une fréquence spécifique (typiquement 150 kHz pour la surveillance de ponts, 300 kHz pour les composites à fibres, 60 kHz pour le béton/géomatériaux) et les capteurs large bande qui fournissent une réponse en fréquence plate sur 100-1000 kHz pour l'analyse spectrale. Les capteurs sont montés selon ASTM E650 en utilisant un coupleur acoustique (graisse silicone, époxy ou colle chaude) avec des pinces magnétiques, des supports adhésifs ou des fixations par compression. L'espacement des capteurs dépend de l'atténuation des ondes et de l'application : les barres d'armature dans le béton nécessitent un espacement de 1 à 5 m, les plaques d'acier permettent 10 à 30 m, et les matériaux composites nécessitent 0,5 à 2 m. La préparation de la surface de montage comprend l'élimination de la peinture, des revêtements et de la rouille non adhérente pour maintenir un couplage acoustique cohérent.
- Comment fonctionne la localisation de source EA ?
- La localisation de source EA utilise la différence de temps d'arrivée (TDOA) des ondes de contrainte à plusieurs capteurs pour trianguler la source de dommage. La localisation linéaire utilise deux capteurs sur une poutre ou un tuyau et calcule la position à partir de la différence de temps d'arrivée et de la vitesse de l'onde : d = (Δt × v + D)/2 où D est l'espacement des capteurs, Δt la différence de temps et v la vitesse de l'onde. La localisation planaire (triangulation) nécessite trois capteurs ou plus, résolvant des équations simultanées pour les coordonnées x-y. La localisation 3D utilise quatre capteurs ou plus avec une optimisation itérative (méthode de Newton-Raphson ou de Geiger). La localisation zonale (selon EN 15495) identifie uniquement la zone où le dommage s'est produit sans coordonnées précises, utilisée lorsque les chemins de propagation sont complexes, comme dans les gaines de béton post-contraint. L'étalonnage de la vitesse des ondes est critique, la vitesse dans l'acier est de 4900-5900 m/s pour les ondes P tandis que le béton varie de 3500-4500 m/s selon la formulation et l'état.
- Quels types de dommages l'EA peut-elle détecter dans les ponts ?
- La surveillance EA dans les ponts détecte plusieurs mécanismes d'endommagement actifs, notamment : la croissance de fissures, de l'initiation de fissures de fatigue à la propagation jusqu'à la rupture, avec une amplitude passant de 55 dB à l'initiation à plus de 85 dB à la taille de fissure critique, l'activité de corrosion, la formation de bulles d'hydrogène produisant des impacts de 35-55 dB et la corrosion par piqûres générant des événements de 50-70 dB, la rupture de fils de câbles dans les ponts post-contraints produisant des événements de très haute énergie de 80-100+ dB avec des caractéristiques de forme d'onde distinctives, le fretting et la fatigue de fretting aux connexions de pont produisant une EA continue de bas niveau, et la rupture de fibres dans les ponts renforcés par PRF produisant des événements de 60-90 dB. L'EA est particulièrement précieuse pour détecter les dommages actifs non visibles lors d'une inspection visuelle statique ou même par des méthodes END conventionnelles, la surveillance continue capturant l'activité des défauts pendant le chargement du trafic opérationnel.
- Quelles normes régissent les essais EA ?
- Les essais EA sont régis par de nombreuses normes internationales. ASTM E1316 définit la terminologie. ASTM E976 couvre l'étalonnage des capteurs. ASTM E569 et E1930 couvrent la surveillance des réservoirs sous pression pendant les essais. ASTM E2983 couvre la surveillance des ponts. ASTM E2374 couvre les structures composites. ISO 16837 fournit le cadre pour les essais EA des ponts avec la classification des dommages par rapport de charge et rapport de calme. ASME Section V Article 11 couvre les équipements en PRF, Article 12 couvre les réservoirs sous pression métalliques et Article 13 couvre la surveillance continue. ASME Section VIII Division 1 Cas 2493 et Section XI pour la surveillance nucléaire sont des références supplémentaires. Les normes européennes incluent EN 1330-9 (terminologie), EN 13477-1/2 (caractérisation des équipements), EN 13554 (principes généraux), EN 14584 (équipements sous pression métalliques) et EN 15495 (localisation zonale).
- Quels sont les avantages et les limites de l'EA par rapport aux autres méthodes END ?
- Les avantages incluent : la détection en temps réel des défauts actifs lorsqu'ils se développent, une technique passive qui n'injecte pas d'énergie dans la structure, une capacité de surveillance globale couvrant de grandes structures à partir de quelques emplacements de capteurs, la localisation de source pour identifier les dommages, la détection de l'activité des défauts non visible par inspection visuelle ou END statique, la surveillance continue pendant le service opérationnel, une sensibilité élevée aux processus d'endommagement à un stade précoce. Les limites incluent : la nécessité que la structure soit sous contrainte (pas de charge = pas d'émissions pour la plupart des types de défauts), l'atténuation du signal limite l'espacement des capteurs, en particulier dans les composites et le béton, l'impossibilité de mesurer directement la taille des défauts (uniquement l'activité), la discrimination du bruit est difficile dans les environnements opérationnels, les capteurs doivent rester montés pour une surveillance continue, l'interprétation des données nécessite des analystes formés, l'EA cumulative n'est pas nécessairement corrélée linéairement à la dégradation structurale.
- Comment l'EA est-elle intégrée aux systèmes de Surveillance de l'Intégrité Structurale ?
- L'EA s'intègre aux systèmes SHM par fusion de données multi-capteurs combinant l'EA avec des jauges de contrainte, des accéléromètres, des capteurs à fibre optique et des capteurs environnementaux. La surveillance EA continue utilise des systèmes comme MISTRAS Sensor Highway II (48-128 canaux) ou Vallen AMSY-6 (jusqu'à 254 canaux) avec un traitement d'événements en temps réel. L'architecture d'intégration comprend : la couche capteur (EA + autres capteurs END), la couche d'acquisition de données (enregistrement multi-voies synchronisé), la couche de traitement (localisation de source, classification des signaux, filtrage du bruit), la couche de diagnostic (évaluation de la sévérité des dommages, analyse Kaiser/Felicity) et la couche de pronostic (estimation de la durée de vie résiduelle). Les systèmes EA sans fil (Micro-SHM, WISAE) permettent le déploiement sur le terrain avec énergie solaire et liaison cellulaire. L'intégration avec un jumeau numérique cartographie les événements EA aux emplacements du modèle EF pour la corrélation des contraintes.
- Qu'est-ce que le rapport de Felicity et comment est-il utilisé ?
- Le rapport de Felicity (FR) quantifie la violation de l'effet Kaiser et est défini comme la charge à laquelle l'EA reprend divisée par la charge maximale précédente. FR = 1,0 indique un effet Kaiser parfait (pas de nouveau dommage). FR entre 0,95 et 1,0 est acceptable pour les réservoirs sous pression métalliques selon les directives ASME. FR entre 0,90 et 0,95 est marginal et nécessite une investigation plus approfondie. FR entre 0,80 et 0,90 indique un dommage significatif. FR en dessous de 0,80 indique un dommage critique nécessitant une action immédiate. ISO 16837 adapte cela pour les ponts en béton en utilisant le Rapport de Charge (L = Lo/Lp) et le Rapport de Calme (C = Au/At), où L mesure le début de l'EA lors de la charge suivante et C mesure l'activité EA pendant la décharge. Les dommages sont classés comme faibles, moyens ou sévères en fonction de ces deux paramètres tracés sur un graphique de classification des dommages.
- L'EA peut-elle être utilisée pour la détection de la corrosion ?
- Oui, l'EA détecte plusieurs mécanismes de corrosion. La corrosion par piqûres active génère des événements de 50-70 dB provenant de la rupture soudaine du film passif et de la formation de piqûres métastables. La formation de bulles d'hydrogène produit des signaux de 35-55 dB lorsque les bulles nucléent, croissent et se détachent de la surface en corrosion. La corrosion sous contrainte (CSC) génère des émissions de 55-85 dB provenant à la fois de l'initiation et de la propagation des fissures. La corrosion caverneuse produit une EA continue de bas niveau. La corrosion uniforme produit une EA détectable minimale. Les fréquences de détection vont de 100-500 kHz pour les piqûres à 100-300 kHz pour l'évolution de l'hydrogène. La surveillance nécessite que la corrosion soit active, la corrosion passée (piqûres stabilisées, couches de rouille existantes) n'émet pas. Une étude de Jomdecha et al. (2007) a caractérisé quatre types de corrosion par distribution d'amplitude : uniforme (30-45 dB), par piqûres (45-70 dB), caverneuse (35-55 dB) et CSC (55-85+ dB).
- Comment l'EA est-elle utilisée pour l'inspection des réservoirs sous pression et des cuves ?
- L'EA est largement utilisée pour l'inspection des réservoirs sous pression et des cuves selon ASME Section V Articles 11, 12 et 13 et ASTM E1930. La procédure implique : le montage d'un réseau de capteurs EA (typiquement 12-48 capteurs sur un réservoir), la pressurisation du réservoir suivant une séquence d'étapes spécifique (50% → palier → 65% → palier → 85% → palier → 100% → palier → 110% de la pression d'essai maximale), l'analyse de l'activité EA pendant les périodes de pressurisation et de palier. Les sources actives sont notées (ASME classe les sources EA en grades A à E en fonction de l'activité et de l'intensité). Le logiciel Monpac est utilisé pour la surveillance des fonds de cuves dans les réservoirs de stockage aériens conformément à API 650. Les exigences incluent : un cycle de 5 paliers pendant l'essai hydrostatique, des capteurs espacés au maximum de 5-8 m, des vérifications du bruit de fond et une vérification des capteurs par rupture de mine de crayon (ASTM E976).
- Quel est le test de rupture de mine de crayon utilisé pour la vérification des capteurs EA ?
- Le test de rupture de mine de crayon (PLB), normalisé selon ASTM E976, est la principale méthode de vérification de l'étalonnage des capteurs EA sur site. Une mine de crayon mécanique 2H de diamètre 0,3 mm ou 0,5 mm est étendue d'environ 3 mm et pressée contre la surface de la structure à 30-45° jusqu'à ce qu'elle se brise. La fracture de la mine libère une fonction de force par palier reproductible qui génère une onde de contrainte large bande, connue sous le nom de source Hsu-Nielsen, fournissant un signal de référence cohérent. Les critères de vérification clés incluent : une amplitude cohérente à ±3 dB près sur des ruptures répétées au même endroit, un temps de montée cohérent à ±20% près et une énergie cohérente à ±10% près. Les tests PLB sont effectués avant, pendant et après chaque test EA pour garantir que le couplage du capteur reste stable. La source Hsu-Nielsen crée une impulsion reproductible qui simule un événement EA réel près de la surface.
- Quelles sont les fréquences typiques utilisées pour différentes applications EA ?
- Les plages de fréquences EA typiques varient selon l'application et le matériau. Les structures en acier (ponts, réservoirs sous pression, grues) utilisent des capteurs résonnants 100-300 kHz optimisés pour les signaux de propagation de fissures. Les structures en béton utilisent des capteurs 50-150 kHz en raison de l'atténuation plus élevée du signal dans le béton. Les matériaux composites (PRF, fibre de carbone) utilisent des capteurs 150-600 kHz pour capturer à la fois la fissuration de la matrice (basses fréquences) et la rupture des fibres (hautes fréquences). La détection de rupture de fils de câbles utilise des capteurs 20-200 kHz pour capturer les signaux de très haute énergie et de basse fréquence caractéristiques de la rupture de fil. La surveillance de la corrosion utilise généralement des capteurs large bande 100-500 kHz. La détection de fuites utilise des fréquences plus basses de 20-100 kHz car l'EA induite par l'écoulement a un contenu spectral différent. Les essais de matériaux en laboratoire utilisent des capteurs 300-1000 kHz pour les petits échantillons. Les structures militaires et aérospatiales utilisent 100-2000 kHz selon le type et l'épaisseur du matériau.
- En quoi l'EA est-elle différente des essais ultrasonores ?
- L'EA est fondamentalement différente des essais ultrasonores (UT) à plusieurs égards. L'EA est une technique passive, elle écoute uniquement les ondes de contrainte émises par les défauts actifs et n'injecte aucune énergie dans la structure. L'UT est une technique active, elle injecte des ondes sonores et mesure les réflexions/transmissions. L'EA détecte les défauts qui croissent ou changent activement (propagation de fissures, corrosion), tandis que l'UT peut détecter à la fois les défauts actifs et dormants (fissures statiques, vides, inclusions). L'EA fournit une surveillance en temps réel de l'activité des défauts, tandis que l'UT fournit un instantané de l'état actuel. L'EA couvre de grandes zones à partir de quelques capteurs, tandis que l'UT nécessite de scanner toute la zone d'intérêt point par point. L'EA ne peut pas mesurer directement la taille ou la profondeur des défauts, tandis que l'UT fournit des informations précises de dimensionnement et de profondeur. L'EA nécessite que la structure soit sous charge pour générer des émissions, tandis que l'UT fonctionne sur des structures non chargées.
- Comment l'EA fonctionne-t-elle pour l'inspection des matériaux composites ?
- L'EA est largement utilisée pour l'inspection et les essais des matériaux composites selon ASTM E2374. Différents mécanismes d'endommagement dans les composites produisent des signatures EA distinctives. La fissuration de la matrice produit des événements de faible amplitude (40-60 dB), de courte durée à 200-500 kHz. Le décollement de l'interface fibre/matrice produit des événements d'amplitude moyenne (55-75 dB). Le délaminage produit des événements de haute amplitude (70-95 dB), de longue durée à 50-300 kHz. La rupture de fibres produit des événements de très haute amplitude (60-100 dB) à 100-600 kHz. Le regroupement basé sur la fréquence utilisant k-means ou des cartes auto-organisatrices peut classer les mécanismes d'endommagement. L'énergie EA cumulative est corrélée à la progression des dommages. La surveillance du rapport de Felicity est importante pour les réservoirs sous pression composites et les éléments structuraux. L'EA est utilisée lors des essais de vérification des réservoirs sous pression composites bobinés (COPV) où la première pressurisation révèle tous les dommages actifs.
- La surveillance EA peut-elle être utilisée pour les structures aéronautiques ?
- Oui, la surveillance EA est appliquée aux structures aéronautiques pour la détection des fissures de fatigue dans les cellules, les composants du train d'atterrissage et les attaches d'ailes. Les applications incluent : la surveillance en vol des composants critiques, les essais de fatigue et de certification au sol, la surveillance des boulons et des joints, et la détection des dommages dans les fuselages composites et les panneaux d'ailes. Les matériaux aérospatiaux, les alliages d'aluminium, le titane et les composites, ont de bonnes caractéristiques de propagation des ondes EA permettant un espacement des capteurs de 10-50 cm pour les peaux minces et de 0,5-2 m pour les éléments structuraux plus épais. Bandes de fréquences utilisées : 100-300 kHz pour la surveillance des cellules métalliques et 150-600 kHz pour les composites. La surveillance EA aéronautique doit distinguer l'EA structurale des sources de bruit opérationnel, notamment les vibrations du moteur, le bruit aérodynamique, les systèmes hydrauliques et le fonctionnement du train d'atterrissage. Une discrimination avancée du bruit utilisant l'analyse spectrale, la reconnaissance de formes et des filtres de corrélation multi-capteurs est essentielle.
- Quels paramètres d'acquisition de données sont importants dans la surveillance EA ?
- Les paramètres clés d'acquisition de données EA définis par ASTM E750 incluent : le seuil, typiquement réglé à 35-45 dB pour filtrer le bruit de fond tout en capturant les événements d'émission, le temps de définition de crête (PDT), temps pour identifier le pic du signal, typiquement 200-2000 microsecondes, le temps de définition d'impact (HDT), temps pour définir la fin d'un impact, typiquement 200-2000 microsecondes, le temps de verrouillage d'impact (HLT), temps mort avant d'accepter de nouveaux signaux, typiquement 300-2000 microsecondes, la fréquence d'échantillonnage, 1-10 MHz selon le contenu fréquentiel maximal, le gain du préamplificateur, 20 ou 40 dB (parfois 60 dB), les réglages du filtre passe-bande, typiquement 20-400 kHz pour la surveillance de ponts, 100-1000 kHz pour les essais en laboratoire. Chaque impact EA génère des paramètres : temps d'arrivée (résolution en microsecondes), amplitude de crête (dBAE), durée (microsecondes), temps de montée (microsecondes), comptes (franchissements de seuil), énergie absolue (attojoules), RMS (volts), ASL (dBAE), centroïde de fréquence (kHz) et intensité du signal.
- Quelles limites l'EA présente-t-elle pour la surveillance structurale sur le terrain ?
- L'EA dans la surveillance sur le terrain est confrontée à plusieurs limitations pratiques. L'atténuation du signal dans le béton limite l'espacement des capteurs à 3-5 m dans le béton armé et 1-3 m dans les gaines post-contraintes. Le bruit ambiant provenant de la circulation, du vent, de la pluie et des équipements mécaniques peut masquer les signaux EA, la discrimination du bruit nécessite un filtrage important. Les capteurs doivent rester montés pour une surveillance continue et ne peuvent pas être réutilisés pour d'autres structures pendant la période de surveillance. La qualité du couplage se dégrade avec le temps, nécessitant une vérification périodique. Les températures extrêmes affectent les performances du capteur et la stabilité du coupleur. L'EA fournit des informations sur l'activité mais pas un dimensionnement direct des défauts, une source active de grande taille peut indiquer soit une fissure en croissance, soit une petite fissure émettant intensément. L'interprétation nécessite des analystes expérimentés. La structure doit subir des changements de contrainte pour que les dommages émettent, une structure à charge constante dans un environnement bénin peut ne montrer aucune EA même si des dommages existent.
Ceci est une entrée de référence. TarmacView fournit des services d'inspection par drone et ne vend pas l'équipement ou les matériaux décrits dans ce glossaire.