Mi a változásdetektálás?
Változásdetektálás Infrastruktúra Monitorizálására
Definíció és Cél
Változásdetektálás az a folyamat, amely azonosítja a különbségeket egy struktúra, felszín vagy környezet állapotában, ha összehasonlítjuk az obzervációkat, amelyek különböző időpontokban akvirírozottak. A civil infrastruktúra monitorizálásának kontextusában a változásdetektálás szisztematikusan összehasonlítja a koregisztrált képeket, ortomosaikokat vagy 3D pontfelhőket ugyanazon asetból, egy pálya, brídge dek, út vagy épület, amelyek repetált szurvajokon kapturáltak, hogy azonosítjuk az új defekteket, kvantifikáljuk a létező rosszabbodás progresszióját, és verifikáljuk a mantenánc intervenciók effektivitását. Ellentétben egy szimplé időpont-inspekcióval, amely csak egy sznapshotot kapturál a jelenlegi kondícióból, a változásdetektálás revelálja a rosszabbodás temporális dimenzióját: mely krökkek aktívan növekednek, mely szpallált areaok szélesednek, hol a korrózió elterjed, és milyen deformációk akkumulálják.
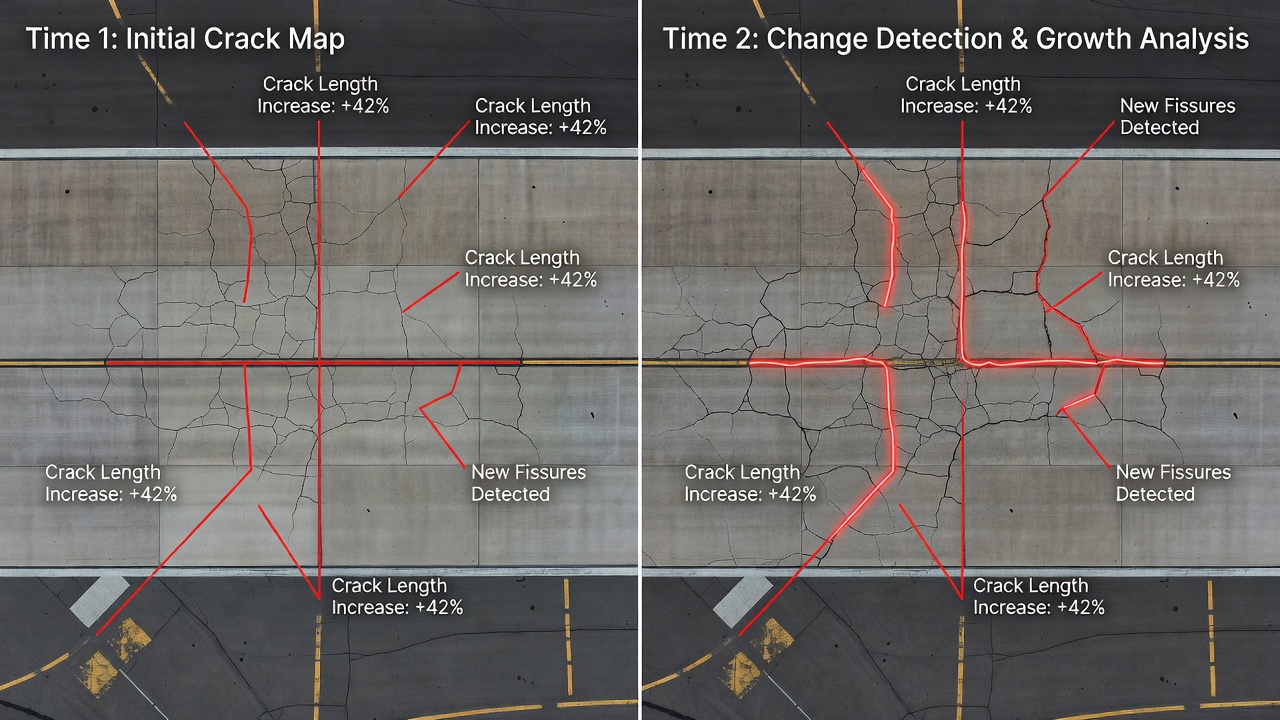
A változásdetektálás fundamentális célja az, hogy az infrastruktúra kondíció data statikus sznapshotokból dinamikus temporális rekordokba transzformálja. Egy szimplé inspekció válaszolja a kérdésre “mi a jelenlegi kondíció?” A változásdetektálás válaszolja a operacionálisan relevánsabb kérdésre “hogy változik a kondíció?” Ez distinkció kritikus az infrastruktúra aset menedzsmentre, mert a rosszabbodás egy dinamikus folyamat. Egy krökke, amely három évig stabil 0.3 mm szélességben maradt, egy másik mantenánc prioritást prezentál, mint egy krökke, amely 0.3 mm-től 1.5 mm-re növekedett ugyanazon periódusban, még ha mindkét krökke identikus jelenik egy szimplé inspekcióban. A változásdetektálás kvantifikálja ezt a rosszabbodás rátát, lehetővé tévén a kondíció-bázis mantenánc planifikációt, büdzset forcastingot és risk aszesszmentet, amelyek imposzibilák a statikus inspekciókból.
Az aerodrom pálya menedzsmentben ICAO Annex 14, Aerodromes, Volume I szerint az aerodrom operátor megköveti a pályák mantenálását egy kondícióban, amely preveníja a damázst az aircráftra és szabad a lojz materialból. Míg a periódikus vizuális inspekciók szatisfálják a bázis kompliancát, az ICAO Doc 9157 (Aerodrome Design Manual, Part 3: Pavements) és az ASTM D5340 standard az Airport Pavement Condition Index (PCI) emfazizálják a rosszabbodás trendek követésének importáncát időben. A változásdetektálás kvantitatív alapot produkál a trend analízisre, lehetővé tévén az aerodrom operátoroknak azonosítni a pályákat akceleráló rosszabbodás rátákkal, mielőtt kritikus kondíció állapotokra elérnek. A metodológia direkt szupportálja az ICAO Global Air Navigation Plan (GANP) objektíveket az infrastruktúra reziliencára és risk-bázis mantenánc optimizációra.
A változásdetektálás konceptja a remót szenzing és geospaciális analízisból origínál, ahol fejlesztett a land-use változás monitorizálására, deforestáció követésére és urbán fejlesztés analízisére szatellit imázsok használásával. Ezek fundamentális metódok, kép differencálás, principal component analízis és post-klassifikáció összehasonlítás, adaptírozottak és extenzírozottak az infrastruktúra applikációkra, ahol a változás skála sokkal kisebb (milliméterekből centiméterekre, nem meterekből kilométerekre) és a precizitás megkövetések korespondentisan magasabbak. A modern infrastruktúra változásdetektálás operál szub-milliméter szenzitivitással a krökke mérésre és szub-centiméter szenzitivitással a deformáció monitorizálására.
Kép Registráció, a Változásdetektálás Prerekvizitja
Miért a Registráció Precizitás Determínálja a Változásdetektálás Kvalitását
A megbízható változásdetektálás fundamentálisan depend a kép registráció precizitásától, a folyamat, amely geometrikusan alignálja két vagy több képet ugyanazon szcénból, hogy a korespondáló pixelek a struktúra ugyanazon fizikális lokációját reprezentálják. Precíz registráció nélkül, minden összehasonlítás képek között szpuriózus változás szignálokat produkál a széleken, textúra határokon és felszín featurákon, amelyek szimplé misalignáltak, nem fizikálisan változtak. A registráció erőrok, amelyek még egy pixel is, felszín változás artefaktokat produkálhatnak, amelyek szuperálhatják a reális defekt szignálokat, partikulárán a kis defektekre, mint a krökkek, amelyek csak 2-5 pixel szélesek tipikus infrastruktúra imázsokban.
A reláció a registráció precizitás és a minimális detektálható változás között a detekció szisztém szignál-to-nojz ráta által govern. A pixel-bázis változásdetektálás metódokra a registráció erőrok additív nojzként jelenek a differenc imázsban. A kutatás konzisztentisan demonstrálja, hogy a szub-pixel registráció precizitás, tipikusan jobb mint 0.5 pixel RMSE, megköveti a kis defekt változások megbízható detekcióra. Egy 1 mm per pixel GSD-nél (tipikus precíz pálya szurvajokra), ez 0.5 mm geometrik alignement tolerancát korespond. Ezt tolerancát elérni repetált szurvajokon keresztül, amelyek hónapok vagy évek különbséggel konduktírozottak, megköveti a konzisztens szurvaj metodológiákat, stabil grund kontroll netwörkök és robust registráció algoritmusokat.
Featur-Bázis Kép Registráció
Featur-bázis registráció azonosítja a distinktív, repetálható featurákat mind a referenc és a target imázsban, establírozja korespondencákat ezek featurák között, és komputálja a geometrik transzformációt, amely mapálja a target imázst a referenc imázs koordinát szisztémbe. Ez megközelítés a legszélesebben használt metód az infrastruktúra változásdetektálásra, mert robust az illumináció variációkra, moderát különbségek a viuálás angulban és szézonális változások a felszín apperancában, amelyek nem reprezentálják a struktúrális rosszabbodást.
A registráció pipeline a featur detekcióval kezd, amely algoritmusokat használ a repetálhatóságra különböző imázs kondíciók között. A Scale-Invariant Feature Transform (SIFT) a legszélesebben használt detektor az infrastruktúra registrációra, azonosítván keypointokat a magas spaciális gradient lokációkban, amelyek robust a skál változásokra és rotációra. A Speeded-Up Robust Features (SURF) gyorsabb komputációt produkál komparálható performancával sok applikációra. A paviment felszínekre, ahol a textúra relatívan uniform, az orientált FAST és rotált BRIEF (ORB) featurák és AKAZE featurák alternatíveket produkálnak különböző trade-offokkal a komputációs effizienc és a matching robustnész között. Egy tipikus 20-megapixel ortomosaik egy 500-meter pálya szekcióból 10,000-50,000 detektálható featurát produkál a paviment textúra, joint spaciálás és felszín markírok szerint.
Featur matching establírozja a korespondencát a detektált featurák között a referenc és target imázsban a deszkriptor vektor szimilaritás használásával, tipikusan mérve a Euklidészi vagy Hamming distáncot a deszkriptor vektorok között. Az iniciális set matchekból inevitábilisan tartalmaz outlierokat, inkorrekt korespondencákat, amelyek repetitív patternokból, szimilar textúra patchekból vagy featur ambiguitásból jelenek. Az outlier rejekció RANSAC (Random Sample Consensus) vagy variánsok (MLESAC, MSAC) használja, iteratívan estimálván a transzformáció modelt, míg a matcheket klassifikálja inlierokként vagy outlierokként a konzisztencájuk alapján az estimált modellel. Egy RANSAC threshhold 2-3 pixel az ortomosaik rezolúcióban tipikus az infrastruktúra változásdetektálásra, rejektván a matcheket, amelyek reziduális erőrora szuperálja ezt értéket.
A geometrik transzformáció model a expektált deformáció alapján a szurvajok között szelékt. A repetált drón szurvajokra konzisztens fli paraméterekkel és RTK pozicionírozással, egy szimilaritás transzformáció (transzláció, rotáció, uniform skál) vagy affin transzformáció (hat paraméter: két transzláció, két skál, két szear) tipikusan szuffizient. A szurvajokra szignifikáns perspektív különbségekkel vagy terén variációval, egy projektív transzformáció (nyolc paraméter, homográfia néven) vagy polinomiális transzformáció (magasabb-ordó, tipikusan 2. vagy 3. ordó nagy-area szurvajokra) megköveti. A transzformáció az inlier korespondencákból komputálja a least-squares estimáció használásával, a reziduális RMSE a primár kvalitás metrikként szerv. A registráció RMSE alatt 0.5 pixel a target a magas-kvalitás változásdetektálásra, az RMSE szuperáló 1 pixel indikálja a fejlesztett kontroll pontok vagy transzformáció model szelékció megkövetését.
Intenzitás-Bázis Kép Registráció
Intenzitás-bázis registráció direkt a pixel intenzitás értékekkel működik, nem diszkrét featurák, optimizálván a transzformáció paramétereket, hogy maximalizáljon egy szimilaritás metrikot, amely a szuperponáló kép régióon komputál. Ez megközelítés avantažóz, ha a kép kontent szuffizient distinktív featurákból szuffizient, például frisz plazírozott konkrét felszínek, uniform textúrált aszfalt felszínek vagy felszínek, amelyek víz vagy debrizsel koveráltak. Az intenzitás-bázis metódok használják a fin-tuníngra is egy iniciális featur-bázis registráció után, elérvén a szub-pixel precizitást, amely a magas-szenzitivitás változásdetektálásra megköveti.
Az optimizáció folyamat iteratívan transzformálja a target imázst, komputálja a szimilaritás metrikot a referenc imázs ellen, és ajustálja a transzformáció paramétereket, hogy a metrikot fejlesztjen. Kommon szimilaritás metrikok inkludálják:
Normalizált Kross-Korreláció (NCC) komputálja a korreláció koeficientet a korespondáló pixel intenzitások között, miután normalizálja minden kép vindót zéró meanre és unit standard deviációra. Az NCC értékek -1-től +1-re rángolják, az értékek 1-hez közel indikálják a strong alignementot. Az NCC robust a lineár intenzitás különbségekre a képek között, így szuitábil a szurvajokra különböző expozíció szettingekkel vagy minor illumináció változásokkal.
Mutual Információ (MI) mérja a statisztikus dependencát a két kép intenzitás distribúciók között, az információs entrópia alapján. Az MI partikulárán robust a non-lineár intenzitás különbségekre a képek között, mint a különböző szenzor típusok, szézonális vegetáció változások vagy vét-versus-drí felszín kondíciók. Az MI két perfekt alignált kép között ugyanazon szcénból maximalizál, ha a joint intenzitás distribúció minimális entrópiát produkál, azaz a reláció az intenzitások között as prediktábilis.
Sum of Squared Differences (SSD) és Sum of Absolute Differences (SAD) a szimplébb metrikok, direkt a pixel-vise intenzitás differenc komputálván. Asszumálják, hogy a korespondáló pixelek a két képben identikus intenzitásokat kell produkáljanak a geometrik alignement után, egy asszumpció, amely rárán valid a praxisban illumináció, expozíció és szenzor responz variációk miatt. Az SSD és SAD tipikusan csak a multi-viu sztereo matchingre használják egy szimplé szurvaj epokában, nem a kross-temporális változásdetektálásra.
Az optimizáció algoritmusok az intenzitás-bázis registrációra inkludálják a gradient descent, Powell’s method és a Levenberg-Marquardt algoritmust. A multi-rezolúció (kors-to-fin) sztratégiák standardok, kezdvén a downszamplált imázsokkal az approximát alignement estimálására és progresszívan refinálván a magasabb rezolúciókon. Az infrastruktúra változásdetektálásra az intenzitás-bázis registráció tipikusan 0.1-0.3 pixel precizitást elér a fin-tuníng után, komparálva 0.3-0.8 pixel precizitással a featur-bázis metódokkal.
Geo-Referenciált Registráció GCP-ekkel és GNSS-szel
Geo-referenciált registráció szurvajozott grund kontroll pontok (GCP) és precíz kamera pozíciók használja RTK (Real-Time Kinematic) vagy PPK (Post-Processed Kinematic) GNSS-ból, hogy direkt establírozja a geometrik relációt a képek és a reál-világ koordinátok között. Minden kép geotaggált a kamera pozíciójával (X, Y, Z) és orientációjával (omega, phi, kappa) az onboard GNSS/IMU-ból, és ez információ refinál a fotogrammetrik processzálás alatt GCP-ekkel, amelyek centiméter-szintű precizitással szurvajozottak.
A változásdetektálásra a geo-referenciált registráció kí advantažja, hogy a repetált szurvajok inherentisan alignáltak ugyanazon koordinát szisztémbe, szignifikánsan reducálván a registráció problémát. Ellentétben a pairwise transzformációk komputálásával szurvaj epokok között, minden szurvaj independént processzál, hogy ortomosaikok és pontfelhők produkáljon egy kommon koordinát referenc szisztémben (tipikusan WGS84 lokális transzverz Mercator projekcióval). A reziduális misalignement a szurvajok között korrigál egy reziduális transzformáció használásával, amely stabil featurákból estimál, amelyek mindkét dataszetben vizibilak, paviment markírok, pálya lámpák, joint szélok vagy dedikált szurvaj targetok.
Az ISO 19157 standard a geográfik információs kvalitásra specifikálja a pozicionális akkurác megkövetéseket a geospaciális datára, amelyek direkt applikálják a geo-referenciált változásdetektálásra. Az infrastruktúra monitorizálására tipikus akkurác targetok a horizontális RMSE jobb mint 3 cm és vertikális RMSE jobb mint 5 cm a pálya szurvajokra. Ha ezek akkurácek elérják a GCP-bázis fotogrammetria vagy RTK drón pozicionírozással, a reziduális registráció erőror a repetált szurvajok között tipikusan 1-3 pixel 1 mm GSD-nél, amely tovább reducál a fin registrációval a szub-pixel szintre.
Az ICAO Annex 15, Aeronautical Information Services establírozja a kvalitás megkövetéseket az aeronautikus datára, amelyek influencálják a változásdetektálás szurvaj dizájn. A szurvaj data, amely az aerodrom pálya menedzsmentre használ, kell a definírozott akkurác, rezolúció és integritás szintet szatisfáljon, amelyek a data kritikalitásával kommenszurát. A változásdetektálás applikációkra, ahol a szurvaj data informálja a mantenánc decíziókat, amelyek a pálya szafetitását affektálják, a data kvalitás megkövetések korespondentisan sztrigentek, megkövetvén a dokumentált akkurác verifikációt independént csekk pontokkal és komprehenzív metadáta reportingot.
Változásdetektálás Metódok
Kép Differencálás
Kép differencálás a legdirektebb és komputációsan effizient változásdetektálás metód. A registráció után a pixel-vise differenc a referenc imázs és a target imázs között komputál: Differenc(x, y) = I_target(x, y) - I_reference(x, y). A grajszkál imázsokra 8-bit intenzitás értékekkel (0-255), a differenc imázs -255-től +255-re rángol, tipikusan reszkál 0-255-re a vizualizációra. A no-csange areaok near-zéró differenc értékeket produkálják (szubjekt a szenzor nojzra és minor illumináció variációra), míg a fizikális változás areaok szignifikáns pozitív vagy negatív deviációkat produkálják.
A kritikus paraméter a kép differencálásában a változás threshhold, a differenc magnitúd, amely szuperáló egy pixel klassifikál változottként. A szuitábil threshhold szelékció megköveti a detekció ráta (a reális változások korrekt identifikáció) balancálását a felszín alarm ráta (a változatlan pixelek inkorrekt klassifikáció változottként) ellen. Az optimális threshhold depend a imázs szisztém szignál-to-nojz ráta, a registráció precizitás és a target változások magnitúd. Kommon megközelítések a threshhold szelékcióra inkludálják:
Standard deviáció threshholding setálja a threshholdot k × σ, ahol σ a differenc imázs standard deviáció a areaokban, amelyek ismert változatlanok, és k egy multiplikátor tipikusan 2 és 5 között. Egy 3σ threshhold approximát 99.7% konfidencát korespond, hogy egy pixel differenc, amely szuperálja ezt értéket, reális változást reprezentál, asszumálván a normál distribúciót a nojzra.
Otsu’s method komputálja a threshholdot, amely minimizálja az intra-klass variancát a változás és no-csange pixelek között, automatikusan adaptálván a differenc imázs statisztikus propietására. Ez effektív, ha a változás area egy moderát frakció a totál imázsban (5-30%).
Bayesian threshholding modelálja a differenc imázst mint egy mixtúra két distribúcióból, a no-csange pixelek egy náró Gaussian distribúciót követnek, centrál zéró, és a változás pixelek egy szélesebb distribúciót követnek, esetleg non-zéró meanel. Az Expectation-Maximization (EM) algoritmus estimálja a paramétereket mindkét distribúcióból, és az optimális threshhold a két distribúció interszekcióból komputál.
A kép differencálás a leg effektívebb a felszín apperanc változások detekcióra: új krökkek (dark lineár featurák light pavimenton), staining leakage vagy chemikál spillból, vegetáció növekedés és felszín diszkoloráció korrózió iniciációból. Kevesebb effektív a geometrik változások kvantifikációra, amelyek nem produkálják strong intenzitás differencokat, például a krökke szélesedés, ahol a krökke már vizibil a referenc imázsban és a szélesség növekedés csak szubtil szél shiftokat produkál.
Principal Component Analízis (PCA)
Principal Component Analízis (PCA) applikált a változásdetektálásra transzformálja a multi-temporális kép data egy új koordinát szisztémbe, ahol a változás információ koncentrál specifik komponensekben. Egy pár képra (referenc és target), a PCA a kombinált data matrikson komputál, produkálván két principal komponenst. Az első principal komponens kapturálja a kommon információt, a pixeleket, amelyek szimilarok a két kép között. A második principal komponens kapturálja a reziduális differencot, a változás információt.
A PCA advantažja a szimplé differencálás szuperior, hogy automatikusan dekorrelálja a datát, szeparálván a változás szignálokat a szisztematikus különbségekből a totál brighnész, kontrast és szenzor responzban. Ez a PCA-t robustabbá teszi az illumináció variációkra a szurvajok között. A PCA változás imázs (tipikusan a második principal komponens) oftan revelálja a szubtil változásokat, amelyek a direkt differencálásban a nojzban burjáltak.
A multi-temporális analízisra három vagy több szurvaj epokával, a Multivariate Alteration Detection (MAD) extenzírozja a PCA konceptot. A MAD findálja a lineár transzformációkat a multi-temporális datára, amelyek maximalizálják a korrelációt a transzformált bandok között, majd azonosítja a változásokat mint deviációkat ebből korreláció struktúrából. A MAD komponensek a decreszáló változás információs kontent szerint ordálják, lehető tévén az analistának fókuszírozni a legszignifikánsabb változás szignálokra. Az Iteratively Reweighted MAD (IR-MAD) fejleszti a robustnészt iteratívan downveightván a pixeleket, amelyek változottként identifikáltak előző iterációkban, refinálván a no-csange background modelt.
Machine Learning-Bázis Változásdetektálás
Machine learning metódok a változásdetektálásra szignifikánsan avanszírozottak a nagy tréning dataszetek és deep learning arhitektúrák avalabilitásával. Ezek metódok lernják a mappingot a kép párból a változás kárpákra direkt a labelált exempellokból, nem relyálván a hand-craftált threshholdokra vagy statisztikus modelokra. Három fő kategória ML-bázis változásdetektálás releváns az infrastruktúra monitorizálására:
Pixel-bázis klassifikáció minden pixel independént tréat, klassifikálván változás vagy no-csangeként a featurák alapján, amelyek a korespondáló pixelekból extraktáltak mindkét képben plus a környezet kontext. A featurák inkludálják a spektrális differencokat, textúra méreket (GLCM, Gabor filterok), lokális spaciális statisztikákat és multi-skál reprezentációkat. A Random Forest, Support Vector Machines (SVM) és Gradient Boosting klasszifikátorok kommon csajszok. A tréning megköveti a labelált változás kárpákat egy reprezentatív set infrastruktúra felszín és defekt típusból.
Patch-bázis deep learning konvolúciós neurális netwörkök (CNN) használja, amelyek a kép patcheken operálják, centrál minden pixel. Egy siaméz netwörk arhitektúra processzálja a referenc patchot és a target patchot két identikus CNN bránchon keresztül, amelyek shared veightokkal, majd egy komparison modul (konkatenáció, differencálás vagy korreláció) fuzálja a featur reprezentációkat, és egy klassifikáció head produkálja a változás probabilitást a centrális pixelre. A UNet-bázis arhitektúrák skip konnekciókkal partikulárán effektívek a változásdetektálásra, mert preserválják a spaciális rezolúciót, míg integrálják a multi-skál kontextot. A tréning dataszetek az infrastruktúra változásdetektálásra kell reprezentatív exempellok minden defekt típusból (krökkek, szpallok, korrózió, staining) inkludáljanak különböző illumináció és felszín kondíciók alatt.
Objekt-bázis változásdetektálás (OBIA) először szegmentálja a képet menaningful objektokra, individuális paviment panelok, krökke szegmentok, szpallált régiók, majd összehasonlítja az objektokat időn keresztül, nem a pixeleket. Ez megközelítés partikulárán szuitábil az infrastruktúra monitorizálására, mert a defektek naturálisan objekt-likok: egy szpall egy kontiguózus régió, egy krökke egy lineár featur, a korrózió patchek spaciálisan koherentok. Az objekt-bázis változásdetektálás komputálja a változásokat az objekt propietásokban (area, periméter, szape, mean intenzitás) és klassifikálja az objektokat stabil, növekedő, szrinkáló vagy újként. Az objekt-bázis megközelítés inherentisan reducálja a nojzt az izolált pixel artefaktokból és produkálja a változás információt a kondíció aszesszmentre direkt releváns termekben, az új szpalling area, a krökke extenzió hosszúság, a korrózió koverázs százalék növekedés.
| Metód | Tipikus Akkurác | Strengths | Limitációk |
|---|---|---|---|
| Kép Differencálás | 60-75% pixel akkurác | Szimpl, gyors, interpretálható | Szenzitív az illuminációra, megköveti optimális threshhold |
| PCA / MAD | 70-85% pixel akkurác | Robust a brighnész variációkra | Megköveti multi-spektrális vagy multi-temporális data |
| Random Forest / SVM | 75-88% pixel akkurác | Hándlálja non-lineár relációkat | Megköveti labelált tréning data, limitált generalizáció |
| CNN (siaméz UNet) | 85-95% pixel akkurác | Magas akkurác, lernj spaciális kontext | Nagy tréning data megköveti, komputációsan intenzív |
| OBIA | 80-92% objekt akkurác | Változás metrikok matchálják defekt szemantikát | Szegmentáció kvalitás depend, komplex workflow |
Krökke Változásdetektálás
Krökke Növekedés Kvantifikáció
A krökke változásdetektálás a legkommonabb és operacionálisan legimportánsabb applikáció a temporális analízisre az infrastruktúra monitorizálásában. Krökke növekedés, a krökke szélesség, hosszúság vagy densitás növekedés időben, a primár indikátor az aktív rosszabbodásra konkrét és aszfalt struktúrákban. A változásdetektálás a krökkekre szub-milliméter szenzitivitással kell operáljon, mert a mért különbségek oftan kisebbek, mint a krökke maga: egy krökke, amely 0.5 mm széles volt a baseline szurvajban és 1.2 mm széles a követő szurvajban, egy 0.7 mm változást reprezentál, amely a kép nojz és registráció uncertaitás ellen megbízhatóan detektálható kell.
A pixel-szintű krökke változásdetektálás differenciális krökke mapping használja, ahol a krökke probabilitás kárpák minden szurvaj epokából összehasonlítják. A krökke probabilitás kárpa, amely egy deep learning krökke szegmentáció model vagy egy konvencionális krökke detekció algoritmus által generál, minden pixelre egy értéket assignál 0 (no krökke) és 1 (definitív krökke) között. A változás kárpa a per-pixel differenc a krökke probabilitásban epokok között, a pozitív értékek új vagy szélesedő krökkeket indikálják, a negatív értékek helált vagy szélált krökkeket. A morfológikus filtrálás eltávolítja az izolált változott pixeleket, és a konnektált komponens analízis groupálja a változott pixeleket diszkrét változás objektokba.
Kvantitatív krökke szélesség változás mérés szub-pixel szél lokalizációt megköveti. Minden krökke szegmentre a krökke netwörkben a krökke szélek extraktálják szub-pixel rezolúcióban metódok használásával, mint a stepped edge detekció (az edge responz fitálása egy step funkcióra és a szub-pixel zéró-krossing findálása), moment-bázis edge detekció (az edge pozíció komputálása a kép momentokból) vagy aktív kontúr modelok (snakek), amelyek evolválják, hogy a krökke határokat matcháljanak. A szélesség minden ponton a krökke alatt a distánc a két edge szub-pixel pozíció között mérve a krökke centrál line perpendikulárán. A szélesség változás a per-point differenc epokok között, és a mean szélesség növekedés a krökke szegment hosszúságon a szummári statisztik. Az aerodrom pálya szurvajokra 1 mm GSD-nél a krökke szélesség változás 0.2-0.3 mm megbízhatóan detektálható a szub-pixel metódokkal 0.1 pixel edge lokalizáció precizitással.
Krökke hosszúság extenzió mérja a totál hosszúság növekedést a krökke netwörkben. Ez megköveti a krökke szkeleton vektorizálását minden epokában egy set polylinból, majd a krökke szegmentek matchingját epokok között spaciális szuperponálás és proximitás kritériák használásával. Az új krökke extenzió a krökke szegmentekként jelen a követő szurvajban, amelyek nem szuperponálják a baseline szurvaj krökke szegmentekkel, de konnektáltak a létező krökkekre. A krökke növekedés ráta, mm per hónap vagy mm per év, a totál hosszúság növekedés divizálásával a szurvajok közötti idő intervallumon komputál. A highway és aerodrom pályákra tipikus krökke növekedés ráták 0.5-5 mm per hónap rángolják a trafik loading, környezeti kondíciók és paviment struktúrális kapacitás szerint.
Új Krökke Detekció
Új krökke detekció azonosítja a krökke pixeleket vagy krökke objektokat, amelyek a követő szurvajban jelenek, de a baseline szurvajban abszente. Ez megköveti a distinkciót a reális új krökkek és a felszín pozitívok között, amelyek a registráció misalignement, illumináció különbségek vagy felszín mojstúr artefaktokból jelenek. A detekció folyamat tipikusan a következő lépések inkludálja:
Baseline krökke mask generáció egy validált krökke detekció model használásával, amely ismert felszín pozitív rátával. A baseline mask konzervatívan over-szegmentál, nem under-szegmentál, az uncertán krökke kandidátok inkludálása reducálja a csancát, hogy új krökkek, amelyek partikulárán vizibilak a baseline szurvajban, missáljanak.
Követő krökke mask generáció ugyanazon krökke detekció model és processzálás paraméterek használásával, applikált a koregisztrált követő ortomosaikra. A detekció algoritmus konzisztens applikáció esszenciális, a változások a detekció modelben vagy processzálás paraméterekben epokok között non-fizikális változás szignálokat introducálhatnak.
Változás mask komputáció a pixelek identifikációjával, amelyek krökke a követő maskban, de non-krökke a baseline maskban. A morfológikus opening (erózió, majd diláció) eltávolítja az izolált pixel nojzt és a thin artefaktokat a krökke széleken, amelyek a szub-pixel misregistrációból jelenek.
Geometrik filtrálás eliminálja a változás objektokat, amelyek nem szatisfálják a krökke geometria kritériákat, minimális hosszúság (tipikusan >10 pixel), minimális aspekt rátió (hosszúság-to-szélesség rátió >3) és konnektivitás a létező krökke netwörkökra. Az izolált pixel klusterek, amelyek nem formálják lineár featurákat, klassifikálják non-krökke artefaktokként.
Validáció manuális inspekció vagy grund trúth ellen egy szampl a detektált változásokból, hogy kalibráljuk a felszín pozitív rátát és ajustáljuk a detekció paramétereket.
A minimális detektálható új krökke szélesség approximát a GSD a imázsban, tipikusan 1-2 mm a pálya szurvajokra. A krökkek, amelyek náróbbak a GSD-nél, még detektálhatóak, ha egy mérhető intenzitás differencot (kontrastot) produkálják a képben, de a detekció konfidenc decresz a szub-pixel-széless krökkekre.
Szpall és Korrózió Változásdetektálás
Szpall Area Változás
Szpalling, a felszín material fragmentáció és detachmense a konkrétból vagy mazonryból, vizibil depressziókat, expozírozott aggregátot és sharp széleket produkál a határon a szound és rosszabbodott material között. A változásdetektálás a szpallokra kvantifikálja a szpall area, dépt és periméter növekedést időben. Ellentétben a krökke detekcióval, amely lineár featurákon operál, a szpall detekció az irregulár area featurák precíz delinációt megköveti.
A szpall változásdetektálás szegmentáció-bázis összehasonlítás használja a szurvaj epokok között. A szpall határ minden ortomosaikban delinál vagy manuálisan inspektorok által, szemi-automatikusan interaktív szegmentáció toolok használásával (grab cut, watershed vagy aktív kontúr algoritmusok), vagy full automatikusan deep learning szegmentáció modelok használásával (Mask R-CNN, DeepLab vagy UNet trénált szpall dataszetekre). Miután a szpall határok poligonokként extraktáltak minden epokában, a változás metrikok komputálják:
Area változás = Area_followup - Area_baseline (tipikusan cm² vagy m²-ben reportált). Area növekedés ráta = Area változás / idő intervallum (cm²/hónap vagy m²/év). Periméter változás mérja a szpall határ komplexitását, ahogy a szound materialba avansz. Radiális növekedés mérja a maximális distáncot az origjinális szpall határból az új határra minden irányban, indikálván a gyorsabb rosszabbodás irányát.
A konkrét struktúrákra a szpall növekedés ráták szélesen variálják a kauz mechanizmus szerint. A szpallok, amelyek a korrózió-indukált delaminációból jelenek, tipikusan 1-5 cm radiális extenzió rátákkal növekednek per év agresszív környezetekben. A szpallok, amelyek a friz-thaw akcióból jelenek, szézonális növekedés patternoket mutatnak, koncentrál a tél és tavaszban. A szpallok, amelyek impakt vagy szuperloadingból jelenek, tipikusan szudden onset és stabil maradhatnak, ha a loading kauz adresszál.
Korrózió Elterjedés Mapping
Korrózió változásdetektálás azonosítja az areaokat, ahol a korrózió produktek (rust a szteélon, oxidáció staining a konkrétón) jelenek, elterjedtek vagy intenzifikáltak a szurvaj epokok között. A korrózió karakterisztikus diszkolorációként jelen, oranž, brún vagy red-brún a szteél felszíneken, rust-kulúr staining a konkrét felszíneken, amely detektálható a vizibil-spektrum imázsban. A korrózió spektrális szignatúra distinkt a legtöbb más felszín featurából, lehető tévén a relatívan robust detekciót.
Korrózió index komputáció konvertálja az RGB imázst egy korrózió-szenzitív metrikra. Kommon indexek inkludálják: a Red/Green rátió (a korrodált areaok magasabb red reflektancát produkálják a greenhez relát), a Normalizált Korrózió Index NCI = (Red - Green) / (Red + Green) és a Rust Index RI = (2 × Red - Green - Blue) normalizált intenzitás szerint. Ezek indexek threshholdáltak, hogy binár korrózió kárpákat produkáljanak minden epokában.
Korrózió koverázs változás a százalék növekedés a korrózió-affektált area a totál felszín areahez relát. A szteél brídgek és komponensekre a változásdetektálás threshhold tipikusan 1-2% a totál felszín area a szignifikáns korrózió progresszióra. A konkrét felszínekre stainingel kisebb area threshholdok használják (0.5-1%), mert a staining oftan spaciálisan disztribútabb, mint a pitting korrózió a szteélon.
Korrózió severitás változás kategorizálja a korrózió progressziót severitás szint szerint, követvén standardokat, mint az ISO 4628-3 (Paints and varnishes, Evaluation of degradation of coatings, Part 3: Degree of rusting) vagy SSPC-VIS 2 (Standard for evaluating degree of rusting on painted steel surfaces). A változásdetektálás assignálja egy severitás szintet minden korrózió patchre minden epokában és flagálja a patcheket, amelyek egy magasabb severitás szintre avanszírozottak a szurvajok között. A severitás szintek a vizibil felszín area százalék alapján, amely a rust által affektál: Ri0 (0%), Ri1 (<0.05%), Ri2 (0.05-0.5%), Ri3 (0.5-1%), Ri4 (1-5%), Ri5 (>5%) per ISO 4628-3.
Pontfelhő Változásdetektálás
Cloud-to-Cloud (C2C) Összehasonlítás
Cloud-to-Cloud (C2C) distánc a szimplébb metód a két pontfelhő összehasonlítására. Minden pontra a referenc felhőben a najközelebb neighbour a target felhőben findál, és a Euklidészi distánc közöttük komputál. A rezultát egy per-point distánc érték, amely vizualizálható egy kolor-kódált distánc kárpákkal, a blú no-csange (near-zéró distánc) indikál, a red nagy változás indikál.
A C2C advantažjai a komputációs effizienc (O(n log n) kd-tree akcelerációval) és a konceptuális szimplizitás. Azonban a C2C fundamentális limitációkat produkál az infrastruktúra változásdetektálásra. Először, mérja a legkisebb distáncot minden pontra a target felhőben, nem a distáncot a felszín-normál irányban, amely szignifikánsan underesztimálhatja a deformáció magnitúdot inclinált felszíneken. Másodszor, a C2C szenzitív a pont densitás variációkra a felhők között, egy magasabb densitás felhő szisztematikusan kisebb najközelebb-neighbour distáncokat produkál, független a fizikális változásból. Tretj, a C2C produkál no konfidenc intervallumot a distánc mérésre, ami difikultá teszi a reális deformáció distingválását a mérés nojzból.
Ezek rajonokra a C2C a legjobb használható egy gyors szkrín metódként, hogy azonosítjuk a potenciális változás régiókat, majd ezek régiók rigorózabb analízist más szofisztikáltabb metódokkal. A praxisban a C2C egy threshholdal 2-3 szor a pontfelhő nojz szint konzervatív változásdetektálás szkrínt produkál, amely kapturálja a legtöbb szignifikáns változást, míg minimizálja a felszín pozitívokat a nojzból és densitás variációból.
Multiskál Model-to-Model Cloud Comparison (M3C2)
M3C2 a jelenlegi állapot-of-the-art algoritmus a pontfelhő változásdetektálásra, fejlesztett Lague, Brodu és Leroux (2013) által és szélesen adoptírozott a geomorfologia és infrastruktúra monitorizálásában. Az M3C2 adresszálja a C2C limitációkat, komputálván a distáncokat a lokális felszín normál irányában egy skálán, amely a felszín rosszitásra szuitábil, statisztikusan rigoróz konfidenc intervallumokkal.
Az M3C2 algoritmus a következőképpen operál:
Normál vektor komputáció minden pontra a referenc felhőben egy plan fitálásával a lokális környezetre. A környezet radiús (D/2) a analizírozott felszín featurák skálára csajz, kisebb radiús fin-szkál featurákra, mint a krökkek, nagyobb radiús széles deformáció patternokra. Az infrastruktúra monitorizálására tipikus radiúsok 10 cm-től a detaljált krökke analízisre 1 m-re a totál deformáció aszesszmentre.
Projekció és distánc komputáció a normál irányban. Minden pontra a referenc felhőben egy cilinder radiús d (projekció skál) orientál a normál vektor alatt. A pontok mindkét referenc és target felhőból, amelyek ebből cilinderben falják, identifikálják. A distánc a két pont set között a normál irányban a differenc a mean pozíciók között a normál vektor alatt komputál. A projekció skál d tipikusan 2-5 szor a mean pont spaciálásra setál, hogy szuffizient pontok robust mean komputációra szureáljanak.
Konfidenc intervallum estimáció a lokális pontfelhő rosszitás és pont kont használásával. Az M3C2 algoritmus komputálja egy 95% konfidenc intervallumot (vagy minden specifikált konfidenc szint) a distánc mérésre minden ponton, a pontok standard deviáció alapján a projekció cilinderben és a pontok szám. A változások, amelyek kisebbek a konfidenc intervallumnál, nem statisztikusan szignifikánsok és nem interpretálhatók reális deformációként. Ez beépített statisztikus kvalitás kontroll a kí advantažja az M3C2-nek a szimplébb metódok szuperior.
Multi-skál analízis lehető teszi az operátornak analizírozni a változásokat több spaciális skálán szimultán. A fin-szkál analízis (kis D/2 és d) detektálja a kis featurákat, mint a krökke opening és szpall határok. A kors-szkál analízis (nagy D/2 és d) detektálja a széles deformációt, mint a brídge deflekció és differenciális szetlement. A rezultátok összehasonlítása skálokon keresztül distingválhatja a felszín változást (erózió, depozíció, szpalling) a deformációból (struktúrális diszplazment, tilt, szetlement).
Az infrastruktúra monitorizálására az M3C2 0.5-2 mm detekció szenzitivitást elér a terresztriális lézer szkenner pontfelhőkra, amelyek densitás szuperálja 500 pont/m². A fotogrammetrik pontfelhőkra (amelyek tipikusan több nojzt produkálnak, mint a TLS data) a detekció szenzitivitás 2-5 mm a felszín textúra, kép kvalitás és szurvaj geometria szerint. Az algoritmus implementál a open-source szoftverben CloudCompare és a standard metód a pontfelhő változásdetektálásra az infrastruktúra applikációkban világon.
| Pontfelhő Változásdetektálás Metód | Tipikus Detekció Threshhold | Konfidenc Intervallum | Legjobb Applikáció |
|---|---|---|---|
| C2C (Cloud-to-Cloud) | 2-5 mm | Nem avalábil | Gyors szkrín, nagy változások detekció |
| C2M (Cloud-to-Mesh) | 1-3 mm | Partiális | Deformáció analízis referenc felszín ellen |
| M3C2 | 0.5-2 mm (TLS), 2-5 mm (foto) | Jes (user-specifikált) | Kvantitatív deformáció monitorizálás, rigoróz változás |
| PCA a pontfelhő featurákon | 2-10 mm | Statisztikus | Változás patternok detekció, nem csak magnitúd |
Digitális Eleváció Model of Differenc (DOD)
DOD összehasonlítja a Digitális Eleváció Modelok (DEM) vagy Digitális Felszín Modelok (DSM), amelyek a pontfelhőkból generáltak minden szurvaj epokában. A két DEM szubtraktál, hogy egy differenc raszter produkáljon, ahol minden pixel érték az eleváció változást reprezentál ebben lokációban. A DOD komputációsan effizient, mert regulár gridokon operál, nem unstruktúrált pontfelhőkon, és a rezultátok észek vizualizálhatók és interpretálhatók hít kárpákkal az eleváció változásból.
A DOD akkurác a DEM generáció kvalitás depend, az interpoláció az irregulár pontfelhőkból regulár gridokra addicionális uncertaitást introducál. A Level of Detection (LoD) a DOD-ra komputál: LoD = t × √(σ_baseline² + σ_followup²), ahol σ a eleváció uncertaitás minden DEM-ben és t a Student’s t érték a deszírozott konfidenc szintre (tipikusan t = 1.96 95% konfidencra). A DOD a legmegfelelőbb a bulk volumen változások monitorizálására, material loss erózióból vagy szpallingból, material akkumuláció szedimentból vagy debrizból és nagy-skál szetlement vagy hív. Kevesebb szuitábil a fin-szkál defekt detekcióra, ahol individuális krökke vagy szpall detaljok megkövetik.
Repetált Drón Szurvaj Kadenc
Szurvaj Frekvenc Determínáció
Az optimális intervallum a repetált szurvajok között a változásdetektálásra a rosszabbodás ráta, az aset kritikalitás, a regulatív megkövetések és a mérés szisztém minimális detektálható változás szerint depend. A fundamentális princip, hogy a szurvaj intervallum elég kisebb kell lenni, hogy a expektált rosszabbodás az intervallumon szuperálja a változás analízis detekció threshholdot, de elég nagy, hogy a kumulatív változások operacionálisan menaningful és ekonomikusan justifikáltak.
Az aerodrom pályákra az ICAO Annex 14 komplianc framework alatt a tipikus szurvaj kadenc:
Éves szurvajok minden operacionális pályára (pályák, taxiwayok, aprons) a rutin kondíció monitorizálás részeként. Az éves szurvajok establírozják a baseline rosszabbodás rátát és azonosítják az areaokat, amelyek frekventebb attenciót megkövetik. Az ICAO Annex 14, Section 10.2 megköveti, hogy “a pályák felszínét regulár intervallumokon inspekciózni kell” és hogy “az inspekciók frekvenc a trafik típus és volumen és a preváló klimatik kondíciók szerint kell determínál.”
Kvartális szurvajok a pályákra, amelyek poór kondícióban (PCI < 40) vagy ismert aktív rosszabbodással. A kvartális változásdetektálás követi az interim mantenánc effektivitását és produkálja a korai várningot a rapid rosszabbodásra, amely struktúrális intervenciót megköveti.
Mensuális szurvajok a pályákra, amelyek obzerváció alatt kritikus defektekre, krökkek a pálya szélek közel, amelyek szpallingra vezethetnek, aktív szetlement areaok vagy pálya szekciók, amelyek magas-stress operációkra szubjektak (pl. pálya végek, ahol az aircráft turnál és magas torque applikál).
Post-event szurvajok extréma védr eventek után (nehez rain, friz-thaw ciklok, extréma hít), unuál loading eventek után (overveight aircráft, hard landings) vagy mantenánc intervenciók után, hogy verifikáljuk az effektivitást.
A brídge struktúrákra az inspekció intervallumok a nacionális brídge inspekció standardok által govern (pl. NBIS az Egyesült Államokban, DIN 1076 Németországban, BASt guidlinek Európában). A rutin vizuális inspekciók tipikusan biennálisak, de a változásdetektálás szurvajok ismert defektekre különböző frekvencokon konduktírozhatók:
Biennális szurvajok a brídgekre, amelyek jó kondícióban és ismert szignifikáns defektek nélkül. Ezek establírozják a baseline rosszabbodás rátákat a jövő szurvajokkal összehasonlításra.
Éves szurvajok a brídgekre, amelyek ismert defektekkel obzerváció alatt, krökkek kritikus memberekben, korrózió szteél komponensekben, szkör vulnerabilitás vagy mozement a bearingekben.
Kvartális a szemi-éves szurvajok a brídgekre, amelyek aktív rosszabbodással monitorizálás alatt a progresszió ráta követésére, post-repar verifikációra vagy brídgekre, amelyek reziduális szervíz élet alatt 5 év.
Data Konzisztens Megkövetések
A megbízható változásdetektálás repetált szurvajokon keresztül a data kollekció paraméterek gondos kontrollot megköveti, hogy a non-fizikális különbségek epokok között minimizáljanak. A kí konzisztens megkövetések inkludálják:
Ground Sample Distance (GSD) konzisztens kell lenni a szurvajokon keresztül 10-20% belül. A szignifikáns változások a GSD-ben alterálják a spaciális rezolúciót, amelyen a defektek mértak, és apparens változásokat introducálhatnak, amelyek pure rezolúció differenc artefaktok. A GSD konzisztens elér a fliálásával ugyanazon altitúdban ugyanazon kamera szenzorral minden szurvaj epokában.
Illumináció kondíciók as konzisztens kell lenni. A szurvajok, amelyek direkt szunlightban konduktírozottak, strong szadowokat produkálják a krökkekből és felszín textúrából, amelyek differálják a overcast lighting szurvajokból. A rekommendált praxis, hogy minden repetált szurvaj szimilar lighting kondíciók alatt konduktíroz, preferábil overcast diffúz illuminációval, amely minimizálja a szadowokat és a leguniformabb felszín apperancát produkálja a defekt detekcióra.
Felszín mojstúr konzisztens kell lenni. A vét paviment felszínek szignifikánsan differálják a drí felszínekból, a krökkek vízzel filják és kevesebb vizibilak jelenek, a felszín staining darkabb jelen, és a totál reflektanc decresz. A szurvajok csak ha a paviment felszín drí (minimális 48 óra a legutolsó rainfall után konkrétra, 24 óra aszfaltra) konduktírozhatók.
Kaméra és szenzor paraméterek, expozíció idő, apertúra, ISO, fókusz distánc, konzisztens kell lenni. Az automatizált expozíció szettingek (auto-expozíció, auto-ISO) diszablírozni kell a fix szettingek favorában, amelyek a szurvaj planifikáció alatt determínáltak, hogy a konzisztens kép radiometria epokokon keresztül szureáljanak.
Fli path és szuperponálás ugyanazon misszió planot kell követjen minden szurvaj epokában. A pre-programmált fli planok használása ugyanazon waypointokkal, altitúddal, szpéddel és szuperponálás szettingekkel konzisztens viuálás geometriát szureálja, amely szimplifikálja a registrációt és reducálja a geometrik különbségeket a szurvajok között.
Változásdetektálás Alertok
Alert Threshhold Konfiguráció
Változásdetektálás alertok transzlálják a kvantitatív változás méréseket akciózálható notifikációkra az infrastruktúra menedzserekre. Az alert threshholdok definírozják a változás magnitúdot, amely egy notifikációt triggert, kategorizált severitás szint szerint, hogy a szuitábil responz prioritizációt szupportáljanak. A threshholdok konfiguráció a defekt típus, az aset kritikalitás és az operacionális kontext szerint depend.
A krökke növekedés alertokra a threshholdok tipikusan a krökke szélesség növekedés alapján:
Watch szint, krökke szélesség növekedés 0.3-0.5 mm a szurvajok között. Indikálja a potenciális aktív krökke. No immediát akció megköveti, de a növekedett monitorizálás frekvenc rekommendál. Verifikáció grund inspekcióval a következő schedulált vizit alatt.
Várning szint, krökke szélesség növekedés 0.5-1.5 mm a szurvajok között. Indikálja a konfirmált aktív krökke. Az engineering evaluáció rekommendál, hogy a kauz determínáljuk és a struktúrális implikációk aszesszáljuk. Schedulálj egy detaljált inspekciót 30-60 napon belül.
Alarm szint, krökke szélesség növekedés szuperáló 1.5 mm a szurvajok között (vagy minden szimplé krökke szélesség szuperáló 5 mm, per ASTM D5340 severitás guidlinek). Indikálja a rapidan progresszív rosszabbodást. Immediát engineering evaluáció megköveti. Restriktálj a loadingot, ha a krökke egy kritikus struktúrális elemben. Schedulálj a reparációt 30 napon belül.
A szpall növekedés alertokra a threshholdok area növekedés alapján:
Watch szint, szpall area növekedés 10-25% a baselinehez relát. Monitorálj a következő szurvaj cikluson.
Várning szint, szpall area növekedés 25-50% vagy szpall dépt növekedés a kover dépt szuperáló. Schedulálj a detaljált aszesszmentot. Evaluálj a lojz materialra, amely FOD (Foreign Object Debris) lehet az aerodrom pályákra.
Alarm szint, szpall area növekedés szuperáló 50% a baselinehez relát, vagy minden új szpall szuperáló 25 cm maximális dimenzióban az aerodrom pályákra (per ICAO Foreign Object Debris guidlinek). Immediát grund inspekció megköveti. Eltávolítj a lojz materialt. Schedulálj a reparációt 7-14 napon belül.
A korrózió elterjedés alertokra a threshholdok koverázs és severitás kategória változás alapján:
Watch szint, korrózió koverázs növekedés 5-15% az affektált area, vagy progresszió Ri2-től Ri3-re per ISO 4628-3. Monitorálj a következő szurvajon.
Várning szint, korrózió koverázs növekedés 15-30% vagy progresszió Ri3-től Ri4-re. Engineering evaluáció a coating kondíció és szubsztrát integritásra. Planálj a rekotingot 6-12 hónapon belül.
Alarm szint, korrózió koverázs szuperáló 30% vagy progresszió Ri5-re. Immediát evaluáció a struktúrális kapacitásra. A szteél brídge memberekre a szekció loss aszesszment ultrazónik thiknész mérés használásával. Planálj az intervenciót 1-3 hónapon belül.
Multi-Szintű Alerting Framework
Az effektív változásdetektálás alerting multiszintű kaskádáló szinteken operál, hogy elkerüljük az infrastruktúra menedzserek szuperálását notifikációkkal, míg a kritikus változások nem missáljanak:
Szint 1, Statisztikus Alert triggert, ha a változás magnitúd szuperálja egy statisztikus threshholdot, amely a mérés nojzból deriv. Ez a legkisebb-szintű alert, indikálván, hogy az obzervált változás statisztikusan szignifikáns (szuperálja a mérés szisztém 95% konfidenc intervallumot). Sok szint 1 alert expektál a rutin monitorizálás alatt és nem megköveti immediát attenciót.
Szint 2, Operacionális Alert triggert, ha a változás magnitúd szuperálja egy predefinírozott threshholdot, amely a expejensz mutatott, hogy aktív rosszabbodást indikál, amely attenciót megköveti. Az operacionális alertok specifikok minden asetre és defekt típusre, kalibrált a historikus rosszabbodás data és mantenánc rekordok alapján.
Szint 3, Kritikus Alert triggert, ha a változás magnitúd egy immediát szafetitás koncernot indikál, rapid krökke növekedés egy kritikus struktúrális memberben, szudden szetlement egy brídge abutmentben vagy szpall fejlesztés, amely FOD generálhat egy aktív pályán. A kritikus alertok immediát notifikációt megkövetik a responzíbil perszonnelre és expedírozott responzt órák vagy napokon belül.
Az alert framework a temporális konzisztencát is inkludálja, a változások, amelyek persistálják vagy növekednek több szurvaj epokon keresztül, magasabb prioritást receiválják, mint az izolált változások, amelyek nem progresszálják. Egy krökke, amely 0.4 mm növekedést mutat egy szurvaj intervallumon, de stabilizál a következőben, downgrádál Várningból Watchre, míg egy krökke, amely konzisztens 0.3-0.5 mm növekedést mutat minden három konzekutív szurvajban, eszkalál.
Integráció Rosszabbodás Modelokkal
Változásdetektálásból Rosszabbodás Predikcióra
A változásdetektálás data az empirikus alapot produkálja a rosszabbodás modelokra, amelyek predikálják a jövő kondíció állapotokat és a reziduális szervíz életet. A változásdetektálás integráció a rosszabbodás modelírozással transzformálja a reaktív mantenáncot, a defektek fixálása, ha kritikus kondícióra elérnek, proaktív, kondíció-bázis mantenánc planifikációra, ahol az intervenciók scheduláltak a prediktált rosszabbodás trajektóriák alapján.
Empirikus rosszabbodás kurvák fejlesztják a változásdetektálás rezultátok plotálásával több szurvaj epokon keresztül. Minden defekt típusre és struktúrális elemre a változás ráta (krökke szélesség növekedés mm/évben, szpall area növekedés cm²/évben, korrózió koverázs növekedés %/évben) a szurvaj mérések idő-szériából komputál. Ezek empirikus ráták használják a jövő kondíció állapotok projekcióra, asszumálván a kontinuírozott rosszabbodást az obzervált rátán. Az aerodrom pályákra a Pavement Condition Index (PCI) rosszabbodás kurva tipikusan egy exponenciális decayként modelál: PCI(t) = PCI_initial × exp(-k × t), ahol k a rosszabbodás ráta konstans, amely a változásdetektálás mérésekből deriv a szurvaj ciklusokon keresztül.
Probabilisztikus rosszabbodás modelok inkludálják az uncertaitást mind a mérésben, mind a predikcióban. A változásdetektálás produkálja nem csak a változás magnitúdot, hanem a konfidenc intervallumot is ebből mérésre (M3C2-ból vagy statisztikus változás analízisból). Ezek uncertaitások propagálják a rosszabbodás modelbe, produkálván konfidenc határokat a prediktált jövő kondícióra. Egy Markov chain model, például, a változásdetektálás data használja a transzíció probabilitások estimálására a kondíció állapotok között, a konfidenc intervallumok reflektálván a mérés uncertaitást minden epokában.
Machine learning rosszabbodás predikció a változásdetektálás mérések temporális szekvencát használja featurákra a jövő kondíció predikcióra. A Recurrent Neural Networks (RNN) és Long Short-Term Memory (LSTM) netwörkök partikulárán szuitábilok ebből taskre, mert lernják a temporális patternokot direkt a szurvaj mérések szekvencából. Az input featurák inkludálják a krökke szélesség idő-szériát, szpall area idő-szériát, PCI értékeket és környezeti kovariátokat (temperatúr ciklok, precipítáció, friz-thaw eventek). A model output a prediktált kondíció a jövő idő pontokon asszociált predikció intervallumokkal.
Feedback Loop Mantenánc Akciókkal
A változásdetektálás kvantitatív aszesszmentot is lehető teszi a mantenánc effektivitásáról a before-and-after összehasonlítás használásával. Ha egy defekt reparál, krökke szélál, szpall patchál, korrózió trétál, a változásdetektálás analízis a pre-repar szurvaj és a első post-repar szurvaj között verifikálja, hogy a defekt már nem jelen. A követő szurvajok követjék, hogy a repar effektív marad-e vagy a defekt rekurr.
Repar durabilitás követés több szurvaj cikluson keresztül produkálja data a mean időre a defekt re-apparitionre különböző repar metódok után. Ez data informálja a mantenánc planifikációt, azonosítván a legdurabilabb repar sztratégiákat minden defekt típusre specifik környezeti és loading kondíciók alatt. Például, ha a változásdetektálás revelálja, hogy a krökke szélálás egy specifik pálya szekcióra egy medián rekurrenc időt 18 hónap produkál, míg a routing és szélálás egy medián rekurrenc időt 36 hónap produkál, a routing és szélálás magasabb iniciális kosts justifikál az extenzírozott szervíz élet által.
Performanc-bázis mantenánc kontrakting a változásdetektálás data használja, hogy verifikáljuk, hogy a mantenánc kontraktorok specifikált performanc outcomokat elértek. Egy kontrakt specifikálhat, hogy a krökke szélesség a trétált areaokban nem szuperálhat 125% a post-repar szélességból legalább 24 hónapig. A változásdetektálás szurvajok 6, 12 és 24 hónap post-repar objektív verifikációt produkálják a kompliancáról, a pájment a demostrált performancra, nem szimplé a munk komplécióra, tied.
Szoftver és Automáció a Változásdetektálásra
Kommerciális és Open-Source Toolok
CloudCompare a primár open-source szoftver a pontfelhő változásdetektálásra, implementálván M3C2, C2C, C2M (Cloud-to-Mesh) és DOD metódokat. Szupportálja LAS, LAZ, PLY és más kommon pontfelhő formátokat, produkálja batch processzálást automatizált pipelinekra és inkludálja vizualizáció toolokat a kolor-kódált változás kárpákra. A CloudCompare Windows, macOS és Linuxon rún és a de facto standard a pontfelhő változás analízisre az infrastruktúra monitorizálásában.
Agisoft Metashape szupportálja az ortomosaik és DEM összehasonlítást a változásdetektálásra a differenc komputáció workflowján keresztül a processzálott projektek között. A szoftver produkálja automatizált kép registrációt a szurvajokon keresztül a kommon GCP netwörk használásával, és a rezultáló ortomosaikok pixel-vise összehasonlítják vagy a beépített DEM differencálás tool használásával. A Metashape Python API lehető teszi a változásdetektálás workflowok szkriptálását a batch processzálásra több szurvaj párból.
Pix4Dmapper és Pix4Dmatic inkludálják az ortomosaik és DSM összehasonlítás kapabilitásokat, automatizált változásdetektálás reportokkal, amelyek híghlightálják a szignifikáns eleváció differenc areaokat. A Pix4D kvalitás report inkludálja a per-pixel akkurác estimátokat, amelyek informálják a detektált változások statisztikus szignifikáncát.
Automatizált Processzálás Pipelinek
A változásdetektálás full automáció egy integrált pipelineot megköveti, amely hándlálja minden processzálás lépést a data ingesztióból a report generációra:
Lépés 1, Data Ingesztió: Importálj az új szurvaj data (képek, GNSS logok, GCP koordinátok) és retríválj a korespondáló baseline szurvaj datát az aset databázból. Validálj, hogy mindkét szurvaj koverálja ugyanazon aset areaot és szatisfálja a kvalitás megkövetéseket.
Lépés 2, Registráció: Performálj az automatizált registrációt az új ortomosaik vagy pontfelhő a baseline referencre. Az ortomosaikokra használj a featur-bázis registrációt SIFT vagy AKAZE featurák használásával, majd intenzitás-bázis fin registrációt. A pontfelhőkra applikálj a kors registrációt GCP-ekkel vagy ICP (Iterative Closest Point) használásával, majd fin registrációt.
Lépés 3, Változás Komputáció: Applikálj a szeléktált változásdetektálás metódot, kép differencálás az intenzitás változásokra, M3C2 a pontfelhő deformációra, objekt-bázis összehasonlítás a krökke és szpall változásokra. Komputálj a változás statisztikákat konfidenc intervallumokkal.
Lépés 4, Klassifikáció: Klassifikálj a detektált változásokat típus szerint (krökke növekedés, új krökke, szpall elterjedés, korrózió, deformáció), severitás szint és spaciális lokáció. Assignálj minden változás objektot a korespondáló aset komponensre.
Lépés 5, Alert Generáció: Összehasonlítj a változás magnitúdokat a konfigurált threshholdokkal minden defekt típusre és lokációra. Generálj szint-1, szint-2 vagy szint-3 alertokat, ahogy szuitábil. Rekordálj az alertokat az aset menedzsment szisztémben spaciális referenc, változás magnitúd, konfidenc intervallum és idő stampel.
Lépés 6, Report Generáció: Produkálj a változásdetektálás reportokat, amelyek inkludálják a változás kárpákat (szuperponálás a jelenlegi ortomosaikra), szummári statisztikákat (totál krökke hosszúság változás, új defekt kont, PCI trend), detaljált per-defekt változás data (krökke szélesség história, szpall area história) és rekommendált akciókat az alert szintek alapján.
Lépés 7, Databáz Update: Updateálj az aset kondíció databázt az új változásdetektálás rezultátokkal. Appendálj az idő-széri data minden defektre és aset elemre. Updateálj a rosszabbodás kurvákat az új mérés ponttal. Re-komputálj a prediktált kondíciót és reziduális szervíz életet, ha a rosszabbodás modelok integráltak.
Kvalitás Asszuránc az Automatizált Változásdetektálásra
Az automatizált változásdetektálás szisztematikus kvalitás asszuráncot megköveti, hogy a reportált változások reálisok és nem processzálás erőrok artefaktok:
Registráció kvalitás csekk: A registráció RMSE a szurvajok között a projekt threshhold alatt kell lenni (tipikusan 0.5 pixel az ortomosaikokra, 0.5 cm a pontfelhőkra). Ha a registráció kvalitás inszuffizient, a változásdetektálás rezultátok flagáltak a manuális reviuára.
Felszín pozitív szkrín: A változásdetektálás rezultátok szkrínezottak a ismert non-csange indikátorok ellen: standing víz areaok (detektált near-infravörös vagy termál imázs által), areaok a recens mantenánc (rekordált az aset menedzsment szisztémben) és areaok a ismert felszín kontaminációval (oil spillok, rubber buildup a pályákon).
Temporális konzisztens csekk: A változások, amelyek egy szimplé szurvaj intervallumon jelenek, de nem konfirmáltak a követő szurvajokban, flagáltak potenciálisan transzientként, felszín stainok, amelyek vashálják, mojstúr patternok, amelyek a védrrel variálják, vagy debriz, amely eltávolít. A perszisztens változások magasabb konfidenc ratingot receiválják.
Manuális reviu szampl: Egy statisztikusan valid szampl a detektált változásokból reviuál egy kvalifikált inspektor által minden szurvaj ciklusra. A szampl sziz a 95% konfidenc elérésére kalkulál, hogy az automatizált szisztém felszín pozitív ráta a akceptálható threshhold alatt (tipikusan 5-10% a watch-szint alertokra, 1-2% az alarm-szint alertokra).
Konklúzió
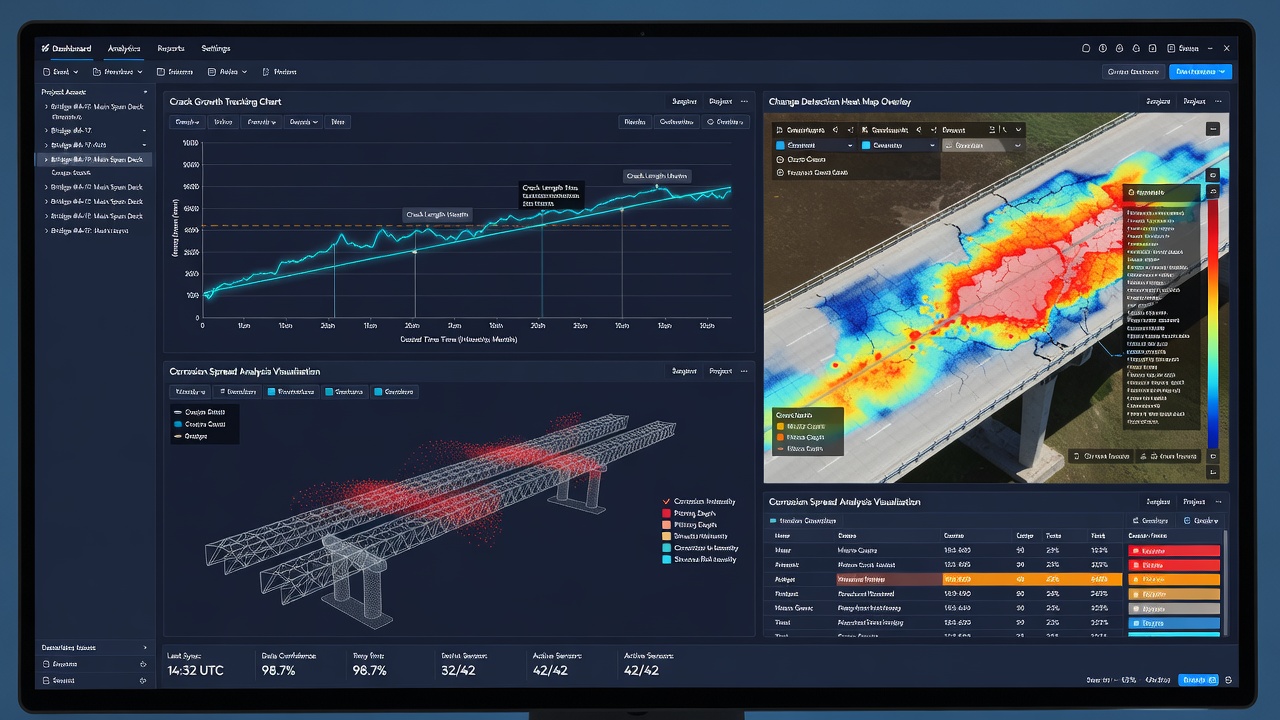
A változásdetektálás transzformálja az infrastruktúra inspekciót egy statikus kondíció sznapshotból egy dinamikus temporális rekordra a rosszabbodás, repar és struktúrális behaviorból. A precíz koregisztrációval a képek és pontfelhők repetált szurvajokból, a változásdetektálás kvantifikálja a szubtil, milliméter-skál progressziót a krökkek, szpallok, korrózió és deformációból, amelyek invizibilak egy szimplé inspekcióban, de akkumulált időben determínálják az aset szervíz életet.
A metodológia integrálja a rigoróz geometrik registrációt, featur-bázis, intenzitás-bázis vagy geo-referenciált GCP-ekkel, a statisztikus változás analízissel, amely szeparálja a reális rosszabbodást a mérés nojzból. A változásdetektálás metód szelékció a defekt típus és megkövetett szenzitivitás szerint depend: kép differencálás a felszín apperanc változásokra, M3C2 a pontfelhő deformációra, objekt-bázis összehasonlítás a krökke és szpall geometria változásokra és machine learning metódok az automatizált klassifikációra magas akkuráccal.
Az aerodrom pályákra, brídgekre és kritikus infrastruktúrára a változásdetektálás a data alapot produkálja a kondíció-bázis mantenáncra, rosszabbodás modelírozára és risk-informált büdzset allokációra. Lehető teszi az infrastruktúra menedzsereknek azonosítni az akceleráló rosszabbodást, mielőtt kritikus szintekre elér, verifikálják a mantenánc intervenciók effektivitását és optimizálják a repar akciók timingot és skópot. A változásdetektálás integráció az automatizált processzálás pipelinek, alert frameworkok és rosszabbodás modelokkal egy klózott-loop kondíció menedzsment szisztémot kreál, amely kontinuálisan fejleszti a mantenánc decízió kvalitást az empirikus evidenz a rosszabbodás ráták és repar durabilitás által.
Gyakran Ismételt Kérdések
- Mi a változásdetektálás az infrastruktúra monitorizálásában?
- A változásdetektálás egy temporális analízis technika, amely összehasonlítja a koregisztrált képeket, ortomosaikokat vagy pontfelhőket ugyanazon infrastruktúra asetból, amelyek különböző időpontokban kapturáltak. Azonosítja és kvantifikálja különbségeket, mint új krökke, krökke növekedés, szpall szélesedés, korrózió elterjedés, felszín deformáció és szetlement. A folyamat megköveti a precíz kép registrációt vagy pontfelhő alignementet, hogy csak a reális fizikális változások, nem a misalignement artefaktok, jelenjenek a differenc analízisben.
- Hogy precízen kell a kép registráció lenni a megbízható változásdetektálásra?
- A pixel-szintű változásdetektálásra a registráció precizitás szub-pixel kell lenni, tipikusan jobb mint 0.5 pixel RMSE. Egy 1 mm/pixel GSD-nél ez 0.5 mm registráció precizitást jelent. A registráció erőrok, amelyek nagyobbak mint 1 pixel, felszínál változás szignálokat produkálhatnak a széleken és textúra határokon, amelyek szuperálhatják a reális defekt változásokat. A featur-bázis registráció, amely skál-invariáns featurákat és RANSAC outlier rejekciót használ, rutinisan 0.3-0.8 pixel precizitást elér. Az RTK/PPK geotagging GCP-ekkel kombinálva lehetővé teszi a konzisztens szub-pixel registrációt repetált szurvajokon keresztül.
- Milyen változásdetektálás metódok használják a krökke növekedés monitorizálására?
- A krökke változásdetektálás tipikusan kombinálja a pixel-szintű és objekt-szintű analízist. A pixel-szintű metódok detektálják a krökke pixel densitás változásokat lokális környezetekben idő lépések között. Az objekt-szintű metódok először vektorizálják a krökket minden szurvaj epokában, majd összehasonlítják a krökke kárpákat a szélesség változások komputálásával megcsatolt lokációkban, a létező krökke hosszúság extenzióját, és az új krökke formáció densitását. A Lie-group-bázis Temporális Krökke Változásdetektálás (LTCCD) modul és PDE-guidált metódok avanszírozott megközelítések, amelyek követjék a krökke evolúciót szub-pixel precizitással, modelálván a krökke határokat mint propagáló frontok.
- Mi az M3C2 a pontfelhő változásdetektálásában?
- A Multiskál Model-to-Model Cloud Comparison (M3C2) egy statisztikusan rigoróz algoritmus a distáncok komputálására két pontfelhő között. Ellentétben a szimplé najközelebb-neighbour metódokkal, az M3C2 komputálja a distáncokat a lokális felszín normál irányában multiskálán, konfidenc intervallumot produkálván minden distánc mérésre. Ez akkountálja a pontfelhő rosszitását, densitás variációját és registráció uncertaitását. Az M3C2 a standard metód a deformáció monitorizálására repetált LiDAR vagy fotogrammetrik szurvajokból, elérvén szub-milliméter szenzitivitást, ha a pontfelhő densitás szuperálja 500 pont/m².
- Hogy oftan kell repetált szurvajok konduktírozni a effektív változásdetektálásra?
- A szurvaj kadenc a rosszabbodás ráta, aset kritikalitás és regulatív megkövetések szerint depend. Az ICAO Annex 14 szerint aerodrom pályákra a vizuális inspekciók tipikusan évesek, de a változásdetektálás szurvajok aktív rosszabbodás zónákra kvartálisan vagy mensuálisan lehet. A brídge dekek, amelyek ismert krökkeket tartalmaznak, szurvajozhatók 6 hónapokon keresztül aktív rosszabbodás alatt és 2-3 éven keresztül rutin kondíció követésre. A minimális detektálható változás approximát 2.5-3 szor a szurvaj precizitás (95% konfidenc), így a szurvaj frekvenc kalibrírozni kell, hogy a expektált rosszabbodás az intervallumon szuperálja a detekció threshholdot.
- Hogy konfigurálják a változásdetektálás alertok az infrastruktúra monitorizálására?
- A változásdetektálás alerting multiszintű threshholdokat használ: (1) pixel-szintű változás magnitúd threshholdok a nojz filtrálására, (2) spaciális klustering minimális area threshholdok az izolált pixel artefaktok eliminálására, (3) temporális konzisztens csekkok, amelyek megkövetik, hogy a változások persistáljanak vagy növekedjenek több szurvajon keresztül, és (4) severitás klassifikáció (pl. krökke szélesség növekedés >0.5 mm triggert egy watch, >1.5 mm triggert egy alarm). Az alertok tipikusan konfigurálják defekt típus szerint, a krökke növekedés alertok szélesség növekedés threshholdokat használnak, a szpall alertok area növekedés threshholdokat, és a deformáció alertok diszplazment magnitúd threshholdokat.
- Kann a változásdetektálás distingválják az új krökke és a krökke növekedés között?
- Jes. A változásdetektálás workflowok tipikusan klassifikálják a detektált változásokat három kategóriába: (1) új defektek, areaok, amelyek a baseline szurvajban szoundként klassifikáltak, de krökke vagy szpall pixeleket mutatnak a követő szurvajban, (2) rosszabbodó defektek, létező krökkek, amelyek szélességben, hosszúságban vagy densitásban növekedtek, és (3) reparált defektek, areaok, ahol előzőleg identifikált defektek már nem jelennek a mantenánc után. Ez klassifikáció megköveti a precíz koregisztrációt a defekt kárpák között szurvaj epokokon keresztül, tipikusan vektorizált krökke netwörkök vagy pixel-vise defekt labelok használásával temporális korespondencával.
- Milyen szoftver platformok szupportálják az automatizált változásdetektálást infrastruktúrára?
- Szeverál platformok szupportálják az infrastruktúra változásdetektálást: CloudCompare (open-source) implementálja M3C2, C2C és C2M algoritmusokat a pontfelhő összehasonlításra, Metashape és Pix4D szupportálják az ortomosaik összehasonlítást és DSM differencálást, Cyclone Register 3D és FARUS Scene hándlálják a LiDAR idő-széri analízist.
Ez egy referenciabejegyzés. A TarmacView drónos ellenőrzési szolgáltatásokat nyújt, és nem árulja az ebben a szószedetben leírt felszereléseket vagy anyagokat.